Microbiële biofilms vormen complexe architecturen in interfasen en ontwikkelen tot zeer Schaalafhankelijke ruimtelijke patronen. Hier introduceren we een experimenteel systeem (hard-en software) voor het automatisch verwerven van 3D optische coherentie tomografie (OCT) datasets. Deze toolset maakt de niet-invasieve en Multi-Scale karakterisatie van biofilm morfogenese in ruimte en tijd mogelijk.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Methodenartikel
Geautomatiseerde 3D optische coherentie tomografie om biofilm morfogenese te Verheldoen over grote ruimtelijke weegschalen
In dit artikel
Samenvatting
Samenvatting
Biofilms zijn een meest succesvolle microbiële levensstijl en prevaleren in een veelheid van milieu-en engineered instellingen. Het begrijpen van biofilm morfogenese, dat is de structurele diversificatie van biofilms tijdens de assemblage van de Gemeenschap, vertegenwoordigt een opmerkelijke uitdaging in ruimtelijke en temporele weegschalen. Hier presenteren we een geautomatiseerd biofilmbeeldvormings systeem op basis van optische coherentie tomografie (OCT). OCT is een opkomende beeldvormings techniek in biofilm onderzoek. De hoeveelheid gegevens die momenteel kunnen worden verkregen en verwerkt, belemmert echter de statistische gevolgtrekking van grootschalige patronen in biofilm morfologie. Het geautomatiseerde LGO-beeldvormings systeem maakt het mogelijk om grote ruimtelijke en uitgebreide temporele schalen van biofilm groei te bedekken. Het combineert een commercieel beschikbaar LGO-systeem met een robotpositionerings platform en een suite van software-oplossingen om de positionering van de LGO-scan sonde te regelen, evenals de overname en verwerking van 3D-biofilmimaging-gegevenssets. Deze opstelling maakt de in-situ en niet-invasieve geautomatiseerde monitoring van biofilmontwikkeling mogelijk en kan verder worden ontwikkeld om de LGO-beeldvorming te koppel met macrofotografie en micro sensor profilering.
Inleiding
Biofilms zijn een zeer succesvolle microbiële leefstijl aanpassing en deze Interphase-geassocieerde en matrix-omsloten gemeenschappen van micro-organismen domineren microbiële leven in natuurlijke en industriële instellingen1,2. Daar vormen biofilms complexe architecturen, zoals langwerpige streamers3, rimpelingen4 of champignon achtige Caps5 met belangrijke gevolgen voor de groei van de biofilm, structurele stabiliteit en weerstand tegen stress6. Terwijl veel over biofilm structurele differentiatie is geleerd van het werk op mono-species culturen geteeld in miniatuur stroom kamers, de meeste biofilms zijn zeer complexe gemeenschappen vaak met inbegrip van leden van alle domeinen van het leven6. Het waarderen van deze complexe biofilms als microbiële landschappen7 en begrijpen hoe biofilm structuur en functie samenwerken in complexe Gemeenschappen is dus in de voorhoede van biofilm onderzoek.
Een mechanistisch begrip van de morfogenese van complexe biofilms in reactie op omgevings aanwijzingen vereist zorgvuldig ontworpen experimenten in combinatie met ruimtelijk en tijdelijk opgeloste waarnemingen van biofilm fysieke structuur over relevante Weegschaal8. De niet-destructieve waarneming van de biofilm groei in experimentele systemen is echter ernstig beperkt door logistieke beperkingen, zoals de noodzaak om monsters te verplaatsen (bijv. naar een Microscoop) die vaak schadelijk zijn voor de delicate biofilm structuur.
Het hier gepresenteerde protocol introduceert een volledig geautomatiseerd systeem op basis van optische coherentie tomografie (OCT), dat de in-situ, niet-invasieve monitoring van biofilm morfogenese op het MESOSCHAAL (mm-bereik) mogelijk maakt. OCT is een opkomende beeldvormings techniek in biofilm onderzoek met toepassingen in waterzuivering en Biofouling-onderzoek, geneeskunde9 en stream Ecology10. In de LGO wordt een lichtbron met een lage coherentie opgesplitst in een monster-en referentiearm; de interferentie van het licht gereflecteerd en verstrooid door de biofilm (monsterarm) en het licht van de referentiearm wordt geanalyseerd. Een reeks axiale intensiteit profielen (A-scans) die diepte-opgeloste structurele informatie bevat wordt verworven en samengevoegd in een B-scan (een dwarsdoorsnede). Een reeks van aangrenzende B-scans componeert de laatste 3D volume scan10. Oct biedt een laterale optische resolutie in het bereik van ongeveer 10 μm en is daarom goed geschikt om mesoscopische structurele differentiatie van biofilms10,12te bestuderen. Voor een meer gedetailleerde beschrijving van OCT, refereer je naar Drexler en Fujimoto13en fercher en collega's14. Hoewel het gezichtsveld van een enkele OCT XY-scan tot honderden vierkante micrometers reikt, kunnen grotere patronen niet worden gekwantificeerd door middel van OCT in één scan. Met betrekking tot biofilms in natuurlijke habitats zoals beekjes en rivieren, beperkt dit momenteel ons vermogen om biofilm morfogenese te beoordelen op schaal die overeenkomt met het fysieke en hydraulische sjabloon van de habitat.
Om deze ruimtelijke limieten te overtreffen en automatisch OCT-scans te verwerven, werd een spectrale-domein OCT-beeldvormings sonde op een 3-assige positioneringssysteem gemonteerd. De installatie maakt de overname van verschillende OCT-scans in een overlappend mozaïek patroon (tegel scan) mogelijk, het effectief bereiken van de tomografische beeldvorming van oppervlakten tot 100 cm2. Bovendien maakt de hoge positioneringsnauwkeurigheid van dit systeem het mogelijk om de groei en ontwikkeling van biofilm functies op specifieke sites op een betrouwbare manier te monitoren tijdens lange termijn experimenten. Het systeem is modulair en afzonderlijke componenten(d.w.z. positionerings apparaat en OCT) van de installatie kunnen worden gebruikt als standalone oplossingen of flexibel gecombineerd. Figuur 1 geeft een overzicht van de hard-en softwareonderdelen van de installatie.
Het systeem werd getest met een in de handel verkrijgbare GRBL-gestuurde CNC-positionerings inrichting (tafel van materialen). De bedrijfs afstanden van dit specifieke positionerings platform zijn 600 × 840 × 140 mm, met een door de fabrikant aangegeven nauwkeurigheid van +/-0,05 mm en een programmeerbare resolutie van 0,005 mm. GRBL is een open-source (GPLv3 licentie), high-performance Motion Control voor CNC Apparaten. Daarom moet elke op GRBL gebaseerde (versie > 1,1) positionerings apparaat compatibel zijn met de hier gepresenteerde richtlijnen en softwarepakketten. Bovendien, de software kan worden aangepast aan andere stepmotor controllers met stap-DIR input type met enkele modificaties.
Het LGO-apparaat dat wordt gebruikt om de prestaties van het systeem (tabel met materialen) te beoordelen, beschikt over een lichtbron met een lage coherentie met een middengolf lengte van 930 nm (bandbreedte = 160 Nm) en instelbare lengte en intensiteit van de referentiearm. In het voorbeeld dat hier wordt gepresenteerd, werd ook een Onderdompelings adapter gebruikt voor het dippen van de LGO-sonde in stromend water (tabel met materialen). Het softwarepakket dat hier is ontwikkeld voor geautomatiseerde OCT-scan acquisitie, is kritisch afhankelijk van de SDK die samen met het specifieke LGO-systeem wordt geleverd, maar de LGO-systemen van dezelfde fabrikant met verschillende scan lenzen en centrale golflengten moeten gemakkelijk compatibel.
Het GRBL-apparaat wordt bestuurd door een webserver die op een single board computer is geïnstalleerd (Figuur 1). Hiermee wordt de afstandsbediening van het apparaat vanaf elke computer met een lokaal netwerk of internettoegang verleend. Het LGO-apparaat wordt bestuurd door een afzonderlijke computer, waardoor de werking van het LGO-systeem wordt afgezien van de geautomatiseerde experimentele installatie. Tot slot bevatten de softwarepakketten bibliotheken voor het synchroniseren van de LGO-sonde positionering en de LGO-scan verwerving (d.w.z. om automatisch 3D-beeldsets te verwerven in een mozaïek patroon of in een set gedefinieerde posities). Door de positie van de LGO-sonde in 3D effectief te definiëren, kan het brandpuntsvlak specifiek worden aangepast voor (regionale) sets scans. Met name op ongelijke oppervlakken kunnen verschillende brand vlakken (d.w.z. verschillende posities in z-richting) voor elke LGO-scan worden gespecificeerd.
Er is een set softwarepakketten ontwikkeld voor het verwerken van RAW OCT-scans (tabel 1). Navigatie van het positionerings apparaat, OCT-scan acquisitie en verwerking van gegevensset worden uitgevoerd met python-gecodeerde Jupyter-notebooks, die opmerkelijke flexibiliteit in de ontwikkeling en optimalisatie van de software mogelijk maken. Twee bewerkte en geannoeerde voorbeelden van dergelijke notebooks (respectievelijk voorbeeld verwerving en-verwerking) zijn beschikbaar vanaf https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git ze zijn bedoeld als startpunt voor aanpassing van de methode. Een Jupyter-notebook is een web browser gebaseerde toepassing die cellen met geannoleerde python-code bevatten. Elke stap is opgenomen in een cel van het notitieblok, die afzonderlijk kan worden uitgevoerd. Vanwege de verschillende lengte van het lichtpad door de scan lens (sferische aberratie)15, worden de RAW-scans van de LGO vervormd weergegeven (Figuur 2a). We ontwikkelden een algoritme om automatisch te corrigeren voor deze vervorming in verworven OCT-scans (opgenomen in imageprocessing. ipynb, aanvullend bestand 1). Bovendien, biofilm morfologie kan worden gevisualiseerd als een 2D hoogtekaart, zoals eerder werd gebruikt in membraansystemen16, en we illustreren hoe hoogte kaarten verkregen uit scans in een betegeling array kan worden gestikt.
Ten slotte wordt de functionaliteit van de beschreven laboratoriuminstallatie geïllustreerd met behulp van een Flume-experiment waarbij fototrofische stroom biofilm wordt blootgesteld aan een gradiënt van stromingssnelheid.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
1. installatie van de positionerings inrichting
- Draad het positionerings apparaat aan op een microcontroller board, volgens de instructies in https://github.com/grbl/grbl/wiki/Connecting-Grbl.
- Sluit de microcontroller aan op een single-board computer met internetverbinding via een USB-kabel en installeer de GRBL-server zoals beschreven in https://gitlab.com/FlumeAutomation/GRBL_Server.git. Nu moet het positionerings apparaat bevatbaar zijn vanaf een webpagina die wordt gehost op http://IP:5020/. Als alternatief kan het positionerings apparaat worden genas met een python-script, zoals gedemonstreerd in het eerste deel van het bewerkte voorbeeld imagesacquisition. ipynb (aanvullend bestand 2).
2. OCT instellen
- Monteer de OCT-sonde op het positionerings apparaat met behulp van een compatibele dove-tail-houder. Installeer indien nodig een dompel adapter op de objectief lens.
- Plaats de computer en de OCT-basiseenheid op een Bank naast het experiment (bijv. microfluïdische apparaten, stroom kamers, flumes, filtratiesystemen). Zorg ervoor dat het optische snoer (maximale lengte van ca. 1,8 m) vrij beweegt, lang genoeg om alle beoogde locaties te bereiken en de experimentele opstelling niet te verstoren.
- Installeer het LGO-systeem samen met de beschikbare software zoals beschreven door de fabrikant.
- Installeer de softwarepakketten voor geautomatiseerde OCT scan acquisitie zoals beschreven in https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git.
3. beeld verwerving
- Schakel het LGO-systeem en het positionerings apparaat in. Zorg ervoor dat het apparaat vrij kan bewegen.
- Open het bestand config. json in een teksteditor. Bewerk het bestand config. json om de standaard parameter voor het verzamelen van afbeeldingen aan te passen (tabel 2), zoals de brekingsindex (1,33 voor water bij 20 °c, 1,00 voor lucht) en de doelmap voor verworven gegevens en metagegevens.
- Definieer de grootte van het Field-of-View (FOV) en het aantal A-scans per B-scan in config. json.
Opmerking: deze twee parameters bepalen de grootte van de voxels van de uiteindelijke gegevensset en de grootte van het uitvoerbestand en moeten overeenkomen met de optische resolutie van de sonde (x-y Voxel-grootte mag niet kleiner zijn dan de helft van de optische resolutie). Het aantal A-en B-scans beïnvloedt de ruimtelijke reikwijdte die wordt gedekt door transacties met beschikbare schijfruimte en verwerkingskracht. - Definieer de signaal grenzen van de uitvoer OCT-scan in config. json. Deze zijn afhankelijk van het type monster. Het wordt daarom aanbevolen om deze parameters te bepalen op basis van intensiteit histogrammen van een set van voorlopige scans. Sla de wijzigingen op in config. json.
- Navigeer door de LGO-probe naar een interessante site. Concentreer het monster en pas de intensiteit van de referentiearm en de lichtbron aan voor een optimale beeldkwaliteit. Herhaal deze procedure voor een aantal posities en noteer de coördinaten.
Opmerking: Hierdoor kan de daaropvolgende automatische OCT-scan overname rond deze referentiepunten worden toegestaan. Houd er rekening mee dat de lengte en intensiteit van de referentieas niet kunnen worden gewijzigd tijdens automatische beeld verwerving. - Open het bestand Imageacquisition. ipynb (aanvullend bestand 2) in juypter notebook. Elke cel bevat code om specifieke taken uit te voeren en kan afzonderlijk worden uitgevoerd via het indrukken van de cel | Uitvoerenof CTRL + ENTER of SHIFT + ENTER.
- Stel het pad naar de vereiste bibliotheken en de standaardconfiguratie parameters. U ook een nieuwe set tijdelijke parameters definiëren.
- Maak verbinding met het positionerings apparaat en Initialiseer de OCT.
- Kalibreer het positionerings apparaat (dat wil zeggen, Voer een "homing" uit).
- Het verkrijgen van de datasets die betrekking hebben op de posities van belangen in single-scan of mozaïek patroon, het specificeren van het aantal en de overlap (bv, 30%) van naburige tegels.
Opmerking: het geheugen wordt voorafgaand aan de scan toegewezen, waardoor het gebruik van de computerbronnen wordt geoptimaliseerd. Gegevens worden opgeslagen in 8 bits *. RAW -indeling om opslagruimte te besparen, in de doelmap die is gedefinieerd in config. json, met behulp van de tijdstempel en de positie als naamgevingsconventie (d.w.z.% Y% m% D_% H% m% S_ < positie >). Metagegevens met inbegrip van de LGO-instellingen en coördinaten worden opgeslagen in dezelfde map in een *. SRM -bestand met dezelfde naamgevingsconventie. Afhankelijk van instellingen zoals FOV en resolutie, kan de bestandsgrootte oplopen tot 1,5 GB per OCT-scan.
- Om abortus van gegevensverwerving te voorkomen, moet u ervoor zorgen dat er voldoende vrije schijfruimte is of dat de OCT-gegevenssets continu naar een externe harde schijf worden verplaatst.
4. beeldcorrectie en weergave
- Open de Jupyter-notebook imageprocessing. ipynb (aanvullend bestand 1) voor een bewerkte voorbeeld van Oct beeldverwerking (correctie van vervorming, achtergrond aftrekken, berekening van hoogte kaarten, hoogtekaart stiksels).
- Indien nodig, bijsnijden Oct scans om valse signalen uit te sluiten en geheroriënteerd de gegevensset (biofilm moet verschijnen boven de substratum).
- Correct voor sferische aberratie. Dit wordt bewerkstelligd door een correctie algoritme dat een zeer reflecterend referentie oppervlak gebruikt waarvan bekend is dat het plat is (bijv. de onderzijde van de Flume, substratum). Eerst definieert het algoritme een raster van 20 × 20 verticale lijnen regelmatig verdeeld over het xy-vlak van de OCT-scan. Vervolgens selecteert het een cirkelvormig gebied rond elk punt en gemiddelden signaal intensiteiten langs het verticale profiel (Figuur 2b). De verticale profielen worden verwerkt met een gemodificeerd Gaussiaanse filter:
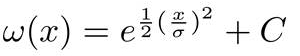
waarbij x het ingangssignaal is en σ de standaarddeviatie, terwijl C wordt bepaald, zoals: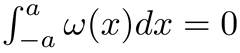
Het referentie oppervlak is gelokaliseerd als lokale maxima in elk van deze profielen. Verkeerd geïdentificeerde punten worden gefilterd op basis van de posities van hun buren in drie dimensies (figuur 2c). Ten slotte wordt een polynoom van 2ND -volgorde die de vervorming weerspiegelen die door de scan lens wordt geïntroduceerd, op deze punten aangebracht (figuur 2c). Het ingerichte oppervlak wordt vervolgens gebruikt om elke pixel in z-richting te verschuiven, waardoor een afgeplatte afbeelding wordt verkregen. De parameters van dit algoritme moeten worden aangepast aan de kenmerken van de OCT-scan. - Correct voor achtergrondruis. Identificeer een leeg gebied van de afbeelding (meestal boven de biofilm) en gebruik het correctie algoritme om de gemiddelde achtergrond intensiteit af te trekken van de intensiteitswaarden van de afbeelding om een definitieve gecorrigeerde OCT-afbeelding te produceren (figuur 2D).
- Bereken een hoogtekaart uit de gegevensset van 3D OCT. Definieer in deze stap een referentie oppervlak van belang voor het specifieke experiment (bijvoorbeeld het substratum) en een geschikte drempel intensiteit. Gebruik vervolgens het berekenings algoritme voor de hoogtekaart om de dikte van de biofilm te berekenen voor elke coördinaat (x, y) van het binaire masker en wijs deze toe aan een nieuwe 2D-matrix (Figuur 3a). Dikte waarden worden vervolgens toegewezen aan een 2D-matrix van de grootte van de oorspronkelijke afbeelding in x-en y-richtingen. Een afbeelding wordt gerenderd waarin de hoogte van het oppervlak wordt gerapporteerd als grijswaarden waarde (Figuur 3b).
- In het geval dat meerdere OCT-scans worden genomen in een mozaïek patroon, Definieer het aantal rijen en kolommen en naai de respectieve hoogte kaarten. Figuur 5 presenteert voorbeelden van gestikte hoogte kaarten, die het brede scala aan ruimtelijke weegschalen en resoluties met de beschreven opstelling beslaan.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
We demonstreren de functionaliteit van het geautomatiseerde OCT-beeldvormings systeem met behulp van een Flume-experiment dat is ontworpen om de spatio-temporale morfogenese van fototrofische stream-biofilms te bestuderen. Een geleidelijk vernauwing van de glijbanen veroorzaakte gradiënten in de stromingssnelheid langs het midden van de Flume (zie referentie17). De temporele ontwikkeling en structurele differentiatie van biofilm werd gemonitord gedurende 18 dagen met als doel de effecten van hydrod...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
OCT Imaging is zeer geschikt voor het oplossen van structuren in het micrometer bereik met een FOV van verschillende vierkante millimeter. Het is dus een krachtig hulpmiddel voor biofilm onderzoek10,18. Echter, OCT is momenteel beperkt tot een maximale scangebied van 100-256 mm2, terwijl biofilm structurele patronen vaak hoger zijn dan deze ruimtelijke schaal19, vooral wanneer morfologische differentiatie wordt gedreven door gro...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
Sebastian Schäfer is werkzaam bij Thorlabs Inc.
Dankbetuigingen
Wij danken Mauricio Aguirre Morales voor zijn bijdrage aan de ontwikkeling van dit systeem. Financiële steun kwam van de Zwitserse National Science Foundation naar T.J.B.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| OCT Probe | Thorlabs | GAN210C1 | OCT-beeldvormingsapparaat |
| OCT scanlens | Thorlabs | OCT-LK3-BB | |
| Immersiesadapter | Thorlabs | OCT-IMM3-SP1 | |
| Stepcraft 840 CK | STEPCRAFT | NA | positioneerapparaat |
| microcontroller | Arduino Uno R3 | NA | |
| Single-board computer | Raspberry PI | NA | |
| camera | Canon EOS 7D Mark II | NA | |
| cameralens | Canon MACRO EFS 35 mm | NA |
Referenties
- Flemming, H. C., Wingender, J. The biofilm matrix. Nature reviews. Microbiology. 8, 623-633 (2010).
- Flemming, H. -C., et al. Biofilms: an emergent form of bacterial life. Nature reviews. Microbiology. 14, 563(2016).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. Oscillation characteristics of biofilm streamers in turbulent flowing water as related to drag and pressure drop. Biotechnology and Bioengineering. 57, 536-544 (1998).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. The formation of migratory ripples in a mixed species bacterial biofilm growing in turbulent flow. Environmental microbiology. 1, 447-455 (1999).
- Banin, E., Vasil, M. L., Greenberg, E. P. Iron and Pseudomonas aeruginosa biofilm formation. Proceedings of the Natural Academy of Sciences U.S.A. 102, 11076-11081 (2005).
- Battin, T. J., Besemer, K., Bengtsson, M. M., Romani, A. M., Packmann, A. I. The ecology and biogeochemistry of stream biofilms. Microbiology. 14, 251-263 (2016).
- Battin, T. J., et al. Microbial landscapes: new paths to biofilm research. Nature Reviews. Microbiology. 5, 76-81 (2007).
- Neu, T. R., Lawrence, J. R. Innovative techniques, sensors, and approaches for imaging biofilms at different scales. Trends in Microbiology. 23, 233-242 (2015).
- Meleppat, R. K., Shearwood, C., Seah, L. K., Matham, M. V. Quantitative optical coherence microscopy for the in situ investigation of the biofilm. J. of Biomedical Optics. 21 (12), 127002(2016).
- Wagner, M., Horn, H. Optical coherence tomography in biofilm research: A comprehensive review. Biotechnology and Bioengineering. 114, 1386-1402 (2017).
- Huang, D., et al. Optical coherence tomography. Science. 254, 1178-1181 (1991).
- Haisch, C., Niessner, R. Visualisation of transient processes in biofilms by optical coherence tomography. Water Resources. 41, 2467-2472 (2007).
- Drexler, W., Fujimoto, J. G. Optical Coherence Tomography: Technology and Applications. , Springer Verlag. (2008).
- Fercher, A. F. Optical coherence tomography – development, principles, applications. Zeitschrift für Medizinische Physik. 20, 251-276 (2010).
- Lee, H. -C., Liu, J. J., Sheikine, Y., Aguirre, A. D., Connolly, J. L., Fujimoto, J. G. Ultrahigh speed spectral-domain optical coherence microscopy. Biomedical Optics Express. , 41236-41254 (2013).
- Fortunato, L., Leiknes, T. In-situ biofouling assessment in spacer filled channels using optical coherence tomography (OCT): 3D biofilm thickness mapping. Bioresource Technology. 229, 231-235 (2017).
- Niederdorfer, R., Peter, H., Battin, T. J. Attached biofilms and suspended aggregates are distinct microbial lifestyles emanating from differing hydraulics. Nature Microbiology. 1, 16178(2016).
- Roche, K. R., et al. Benthic biofilm controls on fine particle dynamics in streams. Water Resources. 53, 222-236 (2016).
- Fortunato, L., Jeong, S., Wang, Y., Behzad, A. R., Leiknes, T. Integrated approach to characterize fouling on a flat sheet membrane gravity driven submerged membrane bioreactor. Bioresource Technology. 222, 335-343 (2016).
- Morgenroth, E., Milferstedt, K. Biofilm engineering: linking biofilm development at different length and time scales. Reviews in Environmental Science and Bio/Technology. 8, 203-208 (2009).
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Herprints en machtigingen
