Przedstawiono technikę wykonywania ilościowego obrazowania trójwymiarowego (3D) dla różnych rodzajów przepływów płynów. Wykorzystując koncepcje z zakresu obrazowania pola światła (Light Field Imaging), rekonstruujemy objętości 3D z zestawów obrazów. Nasze wyniki 3D obejmują szeroki zakres danych, w tym pola prędkości oraz wielofazowe rozkłady wielkości pęcherzyków.
Artykuł metodologiczny
Wyznaczanie trójwymiarowych pól przepływu za pomocą wielokamerowego obrazowania pola światła
W tym artykule
Podsumowanie
Streszczenie
W dziedzinie mechaniki płynów rozdzielczość schematów obliczeniowych wyprzedziła metody eksperymentalne, co pogłębiło lukę między zjawiskami przewidywanymi a obserwowanymi w przepływach płynów. Istnieje zatem potrzeba opracowania przystępnej metody zdolnej do analizy trójwymiarowych (3D) zbiorów danych dla szerokiego zakresu problemów. Przedstawiamy nowatorską technikę ilościowego obrazowania 3D dla wielu typów pól przepływu. Technika 3D ta umożliwia badanie złożonych pól prędkości oraz przepływów pęcherzykowych. Pomiary tego rodzaju stawiają przed aparaturą szereg wyzwań. Na przykład optycznie gęste wielofazowe przepływy pęcherzykowe nie mogą być łatwo obrazowane za pomocą tradycyjnych, nieinwazyjnych technik pomiaru przepływu, ponieważ pęcherzyki blokują dostęp optyczny do wewnętrznych obszarów badanej objętości. Dzięki zastosowaniu obrazowania pola światła (Light Field Imaging) jesteśmy w stanie przeparametryzować obrazy zarejestrowane przez macierz kamer, aby zrekonstruować trójwymiarową mapę wolumetryczną dla każdej chwili czasowej, pomimo częściowych przesłonięć w objętości. Technika ta wykorzystuje algorytm znany jako refokusowanie syntetycznej apertury (SA), w którym stos ogniskowych 3D jest generowany poprzez łączenie obrazów z kilku kamer po zakończeniu akwizycji 1. Obrazowanie pola światła pozwala na rejestrację informacji kątowych, jak i przestrzennych dotyczących promieni świetlnych, co umożliwia trójwymiarową rekonstrukcję sceny. Informacje ilościowe mogą być następnie wyodrębniane z rekonstrukcji 3D przy użyciu różnych algorytmów przetwarzania. W szczególności opracowaliśmy metody pomiarowe oparte na obrazowaniu pola światła do przeprowadzania trójwymiarowej cyfrowej walidacji prędkości cząstek (3D PIV), wyodrębniania pęcherzyków w polu 3D oraz śledzenia krawędzi migoczącego płomienia. Przedstawiamy podstawy metodologii obrazowania pola światła w kontekście naszej konfiguracji do przeprowadzania 3DPIV przepływu powietrza nad zestawem syntetycznych fałdów głosowych oraz prezentujemy reprezentatywne wyniki zastosowania tej techniki do zanurzonego strumienia wciągającego pęcherzyki.
Protokół
1. Układ obrazowania 3D pola światła
- Zacznij od określenia rozmiaru objętości pomiarowej oraz wymaganej rozdzielczości czasowej i przestrzennej do badania analizowanego eksperymentu przepływu płynu.
- Oszacuj gęstość optyczną, jaka wystąpi w eksperymencie, aby określić liczbę kamer niezbędnych do generowania obrazów refokusowanych z dobrym stosunkiem sygnału do szumu (SNR) 1, 2 (np. dla PIV należy obliczyć liczbę cząstek na piksel). W przypadku eksperymentu 3D SAPIV z syntetycznymi fałdami głosowymi przedstawionego w niniejszej pracy, stosujemy 8 kamer i spodziewamy się osiągnąć gęstość zasiewu na poziomie 0,05-0,1 cząstek na piksel (ppp). Wartość ta rośnie wraz ze zwiększaniem liczby kamer, przy czym malejące korzyści osiąga się przy około 13 kamerach; SNR gwałtownie spada poniżej 5 kamer.
- Zamontuj kamery w konfiguracji macierzowej na ramie w taki sposób, aby każda kamera mogła obserwować objętość pomiarową z różnych punktów widzenia.
- Podłącz kamery do centralnego komputera w celu przechwytywania i przeglądania danych.
- Wybierz obiektywy o ogniskowych odpowiednich dla pożądanego powiększenia i optycznych odległości roboczych. Zazwyczaj do każdej kamery montuje się ten sam typ obiektywu o stałej ogniskowej, aby uzyskać podobne powiększenie na każdym obrazie.
- Umieść celownik wizualny (taki jak siatka kalibracyjna) w centrum objętości pomiarowej.
- Używając obrazu z centralnej kamery macierzy jako referencji, przesuń całą ramę macierzy kamer bliżej lub dalej od objętości pomiarowej, aby uzyskać pożądane powiększenie.
- Następnie rozsuń pozostałe kamery w macierzy. Większy odstęp między kamerami poprawia rozdzielczość przestrzenną w wymiarze głębokości kosztem całkowitej rozdzielczej głębokości 1. Uwaga: termin głębokość odnosi się do wymiaru Z, który jest dodatni w kierunku kamer (patrz Rysunek 1). Stosunek głębokości do rozdzielczości w płaszczyźnie jest określony w przybliżeniu przez
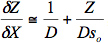 , gdzie Z to głębokość w objętości, so to odległość kamer od przedniej części objętości, a D to stosunek odstępu między kamerami do so.
- Ustaw kąt wszystkich kamer tak, aby celownik wizualny w centrum objętości pomiarowej był mniej więcej wycentrowany na obrazie każdej kamery.
- Przy całkowicie otwartych przysłonach każdego obiektywu kamery, ustaw ostrość każdej kamery na celowniku wizualnym.
- Umieść celownik kalibracyjny z tyłu objętości pomiarowej. Upewnij się, że celownik znajduje się w polu widzenia każdej kamery; jeśli tak nie jest, należy skorygować odległość między kamerami a objętością pomiarową i/lub odstęp między kamerami (kroki 1.7-1.8).
- Przymykaj przysłonę każdej kamery, aż celownik zostanie ostro odwzorowany w każdej kamerze.
- Powtórz kroki 1.11-1.12 z celownikiem umieszczonym z przodu objętości pomiarowej. Po dostrojeniu każdej kamery celownik kalibracyjny powinien wyglądać podobnie jak na Rysunku 2.
2. Konfiguracja oświetlenia objętościowego
- Określ odpowiednią metodę oświetlenia objętości pomiarowej na podstawie konkretnej metody pomiarowej stosowanej w polu przepływu. W przypadku cyfrowej wideometrii cząsteczkowej (PIV) wykorzystuje się objętość laserową.
- Wybierz laser o częstotliwości impulsów umożliwiającej uzyskanie pożądanej rozdzielczości czasowej pomiaru. Laser może być jednopulsowy dla pomiarów rozdzielonych w czasie lub dwupulsowy dla klatek nakładających się (frame-straddling) 3.
- Użyj soczewek optycznych, aby uformować wiązkę laserową w objętość światła pokrywającą objętość pomiarową.
- Wprowadź do objętości cząsteczki znacznika odpowiednie dla pomiarów PIV 3. Stężenie cząsteczek w cieczy powinno być wystarczająco duże, aby osiągnąć pożądaną rozdzielczość przestrzenną, ale nie na tyle wysokie, by obniżyć stosunek sygnału do szumu (SNR) w obrazach refokusowanych SA poniżej akceptowalnego poziomu. Publikacja 1 zawiera szczegółowe badanie osiągalnej gęstości siewu, jednak przyjmuje się, że dla większości eksperymentów z 8 lub więcej kamerami odpowiednia gęstość obrazu wynosi 0,05-0,15 cząsteczki na piksel (ppp). Dla stałej liczby kamer liczba cząsteczek na piksel maleje wraz ze wzrostem wymiarów głębokości objętości.
3. Kalibracja macierzy kamer
- Kalibracja wymaga wykonania serii zdjęć każdą kamerą z użyciem celu kalibracyjnego (np. szachownicy, patrz Rysunek 2) w wielu lokalizacjach w obrębie objętości pomiarowej. Najpierw należy wybrać jeden z dwóch typów kalibracji: metodę samokalibracji wielokamerowej lub obrazowanie znanego celu kalibracyjnego, który jest precyzyjnie przemieszczany w obszarze zainteresowania.
- Należy ustalić układ współrzędnych odniesienia w objętości pomiarowej. Układ ten jest często dobierany w sposób istotny dla eksperymentu (np. wyrównany z osią cylindra, z początkiem na krawędzi natarcia płaskiej płyty itp.). W tym przypadku zdecydowaliśmy się umiecić nasze siatki w płaszczyźnie X-Y wyrównane do punktów wzdłuż osi Z (Rysunek 1).
- W przypadku zastosowania algorytmu samokalibracji wielokamerowej 4, 5 lokalizacje celu kalibracyjnego mogą być przypadkowe, z wyjątkiem jednej lokalizacji, która musi być precyzyjnie określona w układzie współrzędnych odniesienia. Położenie punktów kalibracyjnych na tym precyzyjnie ulokowanym celu musi być znane z wysoką dokładnością. W każdej kamerze należy wykonać zdjęcie celu w każdej lokalizacji, analogicznie do Rysunku 2.
- Jeśli nie stosuje się algorytmu samokalibracji wielokamerowej, cel kalibracyjny musi zostać precyzyjnie umieszczony w kilku lokalizacjach w objętości pomiarowej w taki sposób, aby orientacja celu w układzie współrzędnych odniesienia była znana z wysoką dokładnością. W każdej kamerze należy wykonać zdjęcie celu w każdej z tych lokalizacji.
- Należy zidentyfikować punkty na celu w każdej kamerze dla każdego zdjęcia. W przypadku samokalibracji wymagane jest dopasowanie punktów obrazu między wszystkimi kamerami 5, natomiast jawne dopasowania punktów odniesienia do punktów obrazu są wymagane tylko dla punktów generowanych przez precyzyjnie ulokowany cel. W przypadku metody kalibracji z precyzyjnym przemieszczaniem celu, jawne dopasowania punktów odniesienia do punktów obrazu są wymagane dla wszystkich punktów we wszystkich kamerach.
- Należy zastosować wybrany algorytm kalibracyjny w celu skalibrowania wszystkich kamer. Tutaj zdecydowaliśmy się wykorzystać algorytm samokalibracji wielokamerowej 4, 5 (open source http://cmp.felk.cvut.cz/~svoboda/SelfCal/), a wynikowe położenia kamer względem płaszczyzn zainteresowania przedstawiono na Rysunku 3.
4. Synchronizacja czasu, wyzwalanie i zbieranie danych
- Ilościowe obrazowanie pola świetlnego z rozdzielczością czasową wymaga precyzyjnej synchronizacji wszystkich kamer i źródeł oświetlenia, często względem istotnego zdarzenia eksperymentalnego.
- Do wyzwalania ekspozycji kamer i sekwencji oświetlenia używa się zewnętrznego generatora impulsów. Należy zaprogramować odpowiednie sekwencje impulsów czasowych w generatorze. W przypadku eksperymentu z fałdami głosowymi stosujemy sekwencję obejmującą klatki, w której laser jest impulsowany blisko końca jednej ekspozycji kamery i na początku następnej 3.
- W przypadku wyzwalania zdarzeniem eksperymentalnym należy upewnić się, że odpowiedni sygnał jest generowany i wprowadzany do generatora impulsów.
- W przypadku wyzwalania ręcznego należy przygotować sposób uruchomienia generatora impulsów.
- Rozpocznij przechwytywanie danych eksperymentalnych poprzez zainicjowanie sekwencji rejestracji obrazu i oświetlenia za pomocą wybranej metody wyzwalania.
- Choć może się to wydawać trywialne, przy pozyskiwaniu ogromnej ilości danych związanych z eksperymentem obrazowania pola świetlnego przy użyciu wielu kamer, kluczowe jest zastosowanie dobrej konwencji nazewnictwa. Przy opracowywaniu konwencji nazewnictwa warto rozważyć, w jaki sposób dane będą wykorzystywane od momentu przechwytywania aż do końcowej analizy.
5. Refokusowanie apertury syntetycznej
- Obecnie wygenerujemy trójwymiarowy stos obrazów ogniskowych, aby stworzyć syntetycznie refokusowaną objętość. Najpierw należy zdefiniować odstępy między płaszczyznami ogniskowymi oraz całkowitą głębokość refokusowania, które zostaną zastosowane w refokusowanej objętości 1, 7. Zazwyczaj odstęp między płaszczyznami ogniskowymi ustawia się na połowę rozdzielczości głębi, a całkowita głębokość refokusowania jest określana przez obszar, w którym pokrywają się wszystkie pola widzenia kamer. Płaszczyzny ogniskowe będą prostopadłe do osi Z układu współrzędnych odniesienia.
- Zdefiniuj skalę, którą należy zastosować do obrazów podczas reprojekcji do objętości pomiarowej. Skala powinna być zgodna z powiększeniem surowych obrazów, aby uniknąć znaczącego nadpróbkowania lub niedopróbkucia reprojektowanych obrazów.
- Ustal transformacje pomiędzy każdą płaszczyzną obrazu kamery a każdą syntetyczną płaszczyzną ogniskową.
- Przeprowadź wstępne przetwarzanie obrazów w celu usunięcia szumów tła i wyrównania różnic w intensywności między obrazami 1, 7.
- Zreprojektuj obrazy na syntetyczne płaszczyzny ogniskowe, zastosuj skalę i dokonaj ponownego próbkowania obrazów. Zestaw wbudowanych funkcji programu Matlab (image processing toolbox a) może obsłużyć te zadania przy zadanych transformacjach między płaszczyznami.
- Na każdej syntetycznej płaszczyźnie ogniskowej zastosuj addytywny lub multiplikatywny algorytm refokusowania SA 1, 7. W zastosowaniach 3D SAPIV osiągnięto dobre wyniki przy użyciu addytywnego SA (zastosowanego tutaj w przypadku fałdów głosowych). W przypadku obrazów bąbelków z podświetleniem tylnym lepsze wyniki przyniosło multiplikatywne SA. W ramach weryfikacji zastosuj refokusowanie do jednej płaszczyzny obrazów kalibracyjnych, aby sprawdzić, czy rekonstrukcja wygląda zgodnie z oczekiwaniami.
6. Postprocessing objętościowy
- Aby oszacować pierwotne obiekty w objętości, która wygenerowała pole świetlne, wymagany jest etap przetwarzania znany jako rekonstrukcja. Istnieje wiele algorytmów, od prostego progowania intensywności 1, przez metryki ostrości oparte na gradiencie 7, aż po bardziej złożoną dekonwolucję 3D 8. Należy wybrać algorytm rekonstrukcji odpowiedni dla danego zastosowania. W przypadku PIV pomyślnie stosowano zarówno progowanie intensywności, jak i dekonwolucję 3D. W niniejszym przypadku wykorzystujemy progowanie intensywności do stworzenia stosu ogniskowych (focal stack). Dwa stosy ogniskowe z czasu 1 (t1) i czasu 2 (t2) są poddawane korelacji wzajemnej w celu utworzenia pola wektorowego. Metoda obrazowania pola świetlnego 3D z natury powoduje, że obiekty są wydłużone w wymiarze głębokości, co może wpływać na dokładność PIV; dobry algorytm rekonstrukcji dąży do zminimalizowania tego wydłużenia.
- Po etapie rekonstrukcji cechy w objętości mogą wymagać wyodrębnienia, aby umożliwić pomiar rozmiaru, kształtu itp. Algorytmy stosowane do ekstrakcji cech są zróżnicowane i zależą od zastosowania 7. Przykładowo, wyodrębnienie pęcherzyków wymaga metody lokalizacji cech pęcherzyków i zdefiniowania ich rozmiaru. W zastosowaniach PIV nie wyodrębniamy cząstek w sposób jawny, zatem ten krok można pominąć.
- W przypadku zastosowań 3D SAPIV należy podzielić objętość rekonstrukcyjną na mniejsze objętości przeszukiwania (interrogation volumes) i zastosować odpowiedni algorytm PIV oparty na korelacji wzajemnej, aby zmierzyć pole wektorowe 1, 3.
a maketform: konstruuje transformację z płaszczyzny na płaszczyznę oraz imtransform: mapuje i ponownie próbkuje obraz na podstawie transformacji z maketform.
Wyniki
Wysokiej jakości surowe obrazy PIV zawierają równomiernie rozmieszczone cząstki, które wykazują wysoki kontrast na tle czarnego tła (Rysunek 4a). Aby zrekompensować nierównomierne oświetlenie obrazu, można przeprowadzić wstępne przetwarzanie obrazu w celu usunięcia jasnych obszarów, dostosowania kontrastu i normalizacji histogramów intensywności we wszystkich obrazach ze wszystkich kamer (Rysunek 4b). Gdy eksperyment zostanie przeprowadzony z odpowiednią gęstością cząstek i wykonana zostanie dokładna kalibracja, obrazy refokusowane metodą SA wykażą cząstki w ostrości na każdej płaszczyźnie głębokości (Rysunek 5). Jeśli objętość pomiarowa jest zbyt gęsto wypełniona cząstkami, stosunek sygnału do szumu (SNR) w obrazach refokusowanych będzie niski, co utrudni rekonstrukcję cząstek. Obrazy refokusowane metodą SA z dobrym SNR można poddać progowaniu, aby zachować cząstki w ostrości na każdej płaszczyźnie głębokości. Rysunek 6 przedstawia dwa obrazy po progowaniu z dwóch kroków czasowych na płaszczyźnie głębokości Z = -10.6 mm. Prprogowana objętość jest następnie dzielona na objętości analizy, które zawierają odpowiednią liczbę cząstek do przeprowadzenia PIV 3. Zastosowanie algorytmu 3DPIV do podzielonej objętości pozwala uzyskać pole prędkości płynu pokazane na Rysunku 7; w tym przypadku jest to pole przepływu indukowanego przez model fałdy głosowej. Prędkość pola przepływu poza strumieniem jest bardzo mała, dlatego poza tym obszarem widocznych jest bardzo mało wektorów. W t = 0 msec fałda głosowa jest zamknięta i w polu występuje bardzo mała prędkość. Największa prędkość w strumieniu w t = 1 msec jest skierowana w dodatnim kierunku y i maleje w przedziale od t = 2 do 4 msec. Fałda zamyka się w t = 5 msec, zmniejszając prędkość strumienia, po czym cykl się powtarza. Obrazy te nie charakteryzują się taką samą gładkością jak u wielu poprzednich autorów 9, którzy przedstawiają do 100 obrazów uśrednionych, ponieważ każde zaprezentowane pole prędkości reprezentuje pojedynczy moment w czasie. Jako punkt odniesienia, poprzednie symulacje wykazały, że typowe błędy obliczonych prędkości wynoszą od 5-10% dla każdej składowej prędkości, co obejmuje błąd samego algorytmu PIV 1; w przypadku stosowanego przez nas algorytmu (MatPIV 11 dostosowany do 3D), błąd ten jest znany jako wysoki w stosunku do innych kodów.
Przepływy pęcherzykowe to kolejna dziedzina zainteresowań naukowych, która może skorzystać z możliwości obrazowania 3D oferowanych przez Light Field Imaging. Technikę SA można w podobny sposób zastosować do pól przepływu pęcherzykowego, zastępując światło laserowe rozproszonym białym podświetleniem tła, co pozwala uzyskać obrazy takie jak przedstawiony na Ryc. 8a, gdzie krawędzie pęcherzyków wydają się ciemne na białym tle. Po samokalibracji można zastosować multiplikatywny wariant algorytmu SA, aby uzyskać stos ogniskowy, w którym pęcherzyki są ostro skupione w płaszczyźnie głębokości odpowiadającej ich położeniu i rozmyte na innych płaszczyznach, co pokazano na Ryc. 8b-d 7. Proste progowanie nie jest odpowiednią metodą wyodrębniania pęcherzyków; zamiast tego stosuje się szereg zaawansowanych algorytmów ekstrakcji cech, zgodnie ze szczegółami opisanymi w 7.

Rysunek 1. Obraz kamer i fałdów głosowych z etykietami i układem współrzędnych.

Rycina 2. Siatka kalibracyjna przy Z = 0 mm widziana z wszystkich 8 kamer.

Rysunek 3. Widok z góry ustawienia kamer z wyniku autokalibracji wielokamerowej. Kamery 1-8 są oznaczone numerami i okręgami, a ich ogólny kierunek widzenia jest wskazany linią. Czerwona plama w pobliżu początku układu współrzędnych to w rzeczywistości ponad 400 punktów z siatki kalibracyjnej dla każdej głębokości Z, naniesionych w 3D względem kamer.

Rycina 4. Surowe obrazy pola cząstek widziane z kamery nr 6 w czasie t1 i t2 (a i b). Te same obrazy po wstępnym przetwarzaniu (c i d).

Rysunek 5. Od lewej do prawej: Surowe refokusowane obrazy SAPIV na głębokościach (a) Z = -5.9 mm, (b) -10.6 mm oraz (c) -15.3 mm.

Rysunek 6. Obrazy po progowaniu w krokach czasowych (a) t1 i (b) t2 przy Z = -10.6 mm.

Rysunek 7. Trójwymiarowe pole wektorowe strumienia wytworzonego przez syntetyczne fałdy głosowe dla 6 kroków czasowych. Po lewej stronie przedstawiono widok izometryczny całego trójwymiarowego pola prędkości. Przekroje płaszczyzn x-y i y-z wykonano przez środek fałdu głosowego, zgodnie z oznaczeniami nad każdą kolumną.

Rysunek 8. Od lewej do prawej: Surowy obraz pola przepływu pęcherzykowego z macierzy kamer oraz obrazy po refokusowaniu na głębokościach (b) Z = -10 mm, (c) 0 mm oraz (d) 10 mm. Okrąg zaznacza pęcherzyk znajdujący się w płaszczyźnie głębokości Z = -10 mm, który znika z widoku na innych płaszczyznach. Szczegóły eksperymentów z pęcherzykami można znaleźć w 4.
Dyskusja
Kilka etapów jest krytycznych dla prawidłowego przeprowadzenia eksperymentu obrazowania pola światła (Light Field Imaging). Wybór obiektywów oraz rozmieszczenie kamer powinny zostać starannie zaplanowane, aby zmaksymalizować rozdzielczość w objętości pomiarowej. Kalibracja jest prawdopodobnie najważniejszym krokiem, ponieważ algorytmy refokusowania SA nie będą w stanie wygenerować ostrych obrazów bez dokładnej kalibracji. Na szczęście samokalibracja wielokamerowa ułatwia precyzyjną kalibrację przy stosunkowo niewielkim nakładzie pracy. Niezbędne jest również jednorodne oświetlenie na wszystkich obrazach, zapewniające dobry kontrast między badanymi obiektami a tłem, choć przetwarzanie obrazu może w pewnym stopniu znormalizować obrazy.
Czas synchronizacji jest również istotny podczas przeprowadzania SA w objętościach zawierających ruchome obiekty. Jeśli każda kamera nie zostanie wyzwolona do wykonania zdjęcia w tym samym czasie, rekonstrukcja obrazu będzie oczywiście niedokładna. W eksperymentach opisanych w niniejszej pracy zastosowano sekwencję czasową przedstawioną na Rysunku 7.
Zaprezentowane tutaj zastosowania trójwymiarowego obrazowania pola światła (3D Light Field Imaging) wiążą się z kompromisem w zakresie rozdzielczości przestrzennej. Na przykład 3D SAPIV pozwala na rekonstrukcję objętości cząstek z obrazów o dużym zagęszczeniu optycznym, jednak cząstki te są rozproszone w całej (potencjalnie dużej) objętości. W przypadku 2D PIV cząstki są rozproszone w cienkiej warstwie, przez co obrazy o tym samym zagęszczeniu cząstek odpowiadają znacznie większej gęstości w objętości pomiarowej. Niemniej jednak metoda 3D SAPIV pozwala na zastosowanie znacznie większych gęstości zasiań niż inne metody 3D PIV 1. Innym potencjalnym ograniczeniem jest stosunkowo duża intensywność obliczeniowa związana z metodami obrazowania pola światła; złożoność obliczeniowa jest typowa dla metod 3D rekonstrukcji opartych na obrazach, takich jak tomograficzne PIV 10.
W tym eksperymencie wykorzystano 8 kamer Photron SA3 wyposażonych w obiektywy makro Sigma 105 mm oraz laser Quantronix Dual Darwin Nd:YLF (532 nm, 200 mJ). Kamery i laser zostały zsynchronizowane za pomocą cyfrowego generatora opóźnień/impulsów Berkley Nucleonics 575 BNC. Przepływ płynu zasiało się szklanymi mikrosferami Expancel wypełnionymi helem. Mikrosfery miały średnicę średnią 70 μm i gęstość 0,15 g/cc. Udostępniamy wersje open source kodów użytych w pracy dla społeczności akademickiej za pośrednictwem naszej strony internetowej http://www.3dsaimaging.com/ i zachęcamy użytkowników do przesyłania opinii oraz uczestnictwa w ulepszaniu i dostarczaniu użytecznych kodów dla społeczności zajmującej się ilościowym obrazowaniem pola światła.
Oświadczenia
Nie mamy nic do ujawnienia.
Podziękowania
Pragniemy podziękować za grant NSF CMMI #1126862 na sfinansowanie sprzętu oraz opracowanie algorytmów syntetycznej apertury w BYU, fundusze In-house Laboratory Independent Research (ILIR) (nadzorowane przez dr. Tony’ego Ruffę) na sfinansowanie sprzętu i prace rozwojowe w NUWC Newport, grant NIH/NIDCD R01DC009616 na sfinansowanie SLT, DJD i JRN oraz danych dotyczących eksperymentów z więzadłami głosowymi, a także Szkołę Doktorancką Zaawansowanych Technologii Optycznych (SAOT) Uniwersytetu w Erlangen za częściowe wsparcie SLT. Na koniec dziękujemy Rocky Mountain NASA Space Grant Consortium za sfinansowanie JRN.
Bibliografia
- Belden, J., Truscott, T. T., Axiak, M., Techet, A. H. Three-dimensional synthetic aperture particle imaging velocimetry. Measurement Science and Technology. 21 (12), 125403(2010).
- Wilburn, B., Joshi, N., Vaish, V., Talvala, E. -V., Antunez, E., Barth, A., Adams, A., Horowitz, M., Levoy, M. High performance imaging using large camera arrays. ACM Trans. Graph. 24, 765-776 (2005).
- Raffel, M., Willert, C., Wereley, S., Kompenhaus, J. Particle image velocimetry - A Practical Guide. , Springer-Verlag. Berlin. (2007).
- Belden, J. Auto-Calibration of Multi-Camera Systems with Refractive Interfaces. Experiments in Fluids. , In Review (2013).
- Svoboda, T., Martinec, M., Pajdla, T. A convenient multi-camera self-calibration for virtual environments. PRESENCE: Teleoperators and Virtual Environments. 14 (4), 407-422 (2005).
- Synthetic aperture focusing using a shear-warp factorization of the viewing transfor. Vaish, V., Garg, G., Talvala, E., Antunez, E., Wilburn, B., Horowitz, M., Levoy, M. 3, 129(2005).
- Belden, J., Ravela, S., Truscott, T. T., Techet, A. H. Three-Dimensional Bubble Field Resolution Using Synthetic Aperture Imaging: Application to a Plunging Jet. Experiments in Fluids. , Accepted (2012).
- Levoy, M., Ng, R., Adams, A., Footer, M., Horowitz, M. Light field microscopy. ACM Transactions on Graphics. 25 (3), (2006).
- Triep, M., Brücker, C. Three-dimensional nature of the glottal jet. Journal of the Acoustical Society of America. 127, 1537-1547 (2008).
- Elsinga, G., Scarano, F., Wieneke, B., van Oudheusden, B. Tomographic particle image velocimetry. Experiments in Fluids. 41, 933-947 (2006).
- MatPIV [Internet]. , Available from: http://folk.uio.no/jks/matpiv/index2.html (2004).
Przedruki i uprawnienia
