Stabilizacja kręgów jest niezbędna do zminimalizowania zmienności i do uzyskania konsekwentnych eksperymentalnych urazów rdzenia kręgowego. Korzystając z dostosowanego aparatu stabilizującego w połączeniu z urządzeniem impaktorowym NYU/MASCIS, pokazaliśmy tutaj właściwy sprzęt i procedurę generowania powtarzalnych urazów rdzenia kręgowego z powodu hemi-stuzugi kręgosłupa szyjnego (C5) u dorosłych szczurów.
Artykuł metodologiczny
Nowatorska metoda stabilizacji kręgów w leczeniu kontuzjogennego uszkodzenia rdzenia kręgowego
* These authors contributed equally
W tym artykule
Podsumowanie
Streszczenie
Klinicznie istotne modele zwierzęcych urazów rdzenia kręgowego szyjki macicy (SCI) są niezbędne do opracowania i testowania potencjalnych terapii; jednak uzyskanie wiarygodnego SCI szyjki macicy jest trudne z powodu braku zadowalających metod stabilizacji kręgów. Konwencjonalną metodą stabilizacji kręgosłupa jest zawieszenie rostralnego i ogonowego odcinka szyjnego kręgosłupa za pomocą zacisków przymocowanych do szyjnych wyrostków kolczystych. Jednak ta metoda stabilizacji nie zapobiega uginaniu się tkanki podczas stłuczenia, ponieważ wyrostki kręgosłupa szyjnego są zbyt krótkie, aby mogły być skutecznie zabezpieczone przez zaciski (ryc. 1). Tutaj przedstawiamy nową metodę całkowitej stabilizacji kręgu szyjnego na tym samym poziomie, co uraz uderzeniowy. Metoda ta skutecznie minimalizuje ruch kręgosłupa w miejscu uderzenia, co znacznie poprawia produkcję spójnych SCI. Przedstawiamy wizualny opis sprzętu (ryc. 2-4), metod i protokół krok po kroku dotyczący stabilizacji kręgu szyjnego 5 (C5) dorosłych szczurów, w celu wykonania laminektomii (ryc. 5), a następnie wytworzenia stłuczonego SCI. Chociaż demonstrujemy tylko stłuczenie połowicze szyjki macicy za pomocą urządzenia udarowego NYU/MASCIS, ta technika stabilizacji kręgów może być zastosowana do innych obszarów rdzenia kręgowego lub może być dostosowana do innych urządzeń SCI. Poprawa ekspozycji i stabilizacji rdzenia kręgowego poprzez stabilizację kręgów może być cenna dla tworzenia spójnych i niezawodnych urazów rdzenia kręgowego. Ta metoda stabilizacji kręgów może być również stosowana do stereotaktycznych iniekcji komórek i znaczników oraz do obrazowania za pomocą mikroskopii dwufotonowej w różnych badaniach neurobiologicznych.
Wprowadzenie
Konsekwentna i powtarzalna siła mechaniczna działająca na docelową tkankę kręgosłupa jest kluczowa dla minimalizacji funkcjonalnej i histologicznej zmienności oraz dla ustanowienia udanych modeli urazów rdzenia kręgowego (SCI)1-7. Wielkość siły przyłożonej do docelowego obszaru rdzenia kręgowego zależy od metod zastosowanych do stabilizacji kręgosłupa. Przesunięcie pozycyjne docelowego kręgosłupa podczas kontaktu między tłokiem uderzeniowym a rdzeniem kręgowym zmienia Model SCI z kontuzją szyjki macicy jest bardziej istotny klinicznie niż inne formy SCI, ponieważ około 50% przypadków SCI u ludzi występuje na tym poziomie8, a kilka badań SCI przeprowadzono przy użyciu zwierzęcych modeli urazów szyjki macicy9-14. Chociaż modele SCI z kontuzjowanym układem łamania często wykorzystują pewną formę stabilizacji poprzez zaciskanie wyrostków kręgosłupa przed i z tyłu miejsca urazu, preparat ten jest trudny do wytworzenia SCI szyjki macicy. Jak wykazano w tej demonstracji, opracowana przez nas metoda stabilizacji jest korzystna pod względem zdolności do zwiększania zarówno jakości, jak i odtwarzalności urazów spowodowanych kontuzjami. W szczególności ta metoda stabilizacji kręgów została opracowana w celu poprawienia niedociągnięć i wyzwań innych modeli: 1) zmienność uginania się kręgów pod wpływem siły uderzenia może wystąpić poprzez zaciśnięcie sąsiednich grzbietowych wyrostków kolczystych rostralne i ogonowe do laminektomii. Stopień przesunięcia kręgów zależy od liczby stawów kręgowych między uderzeniem a stabilizacją kręgów (ryc. 1). Dlatego im więcej zaangażowanych stawów, tym mniej stabilny staje się kręgosłup; 2) wyrostki kolczyste grzbietowe są kruche i powodują awarię zacisku w wyniku złamania wyrostka kolczystego lub zsunięcia się zacisku z wyrostka; oraz 3) wyrostki kolczyste na tych kręgach są niezwykle krótkie między kręgami od C3 do T1 w porównaniu z kręgami piersiowymi, co utrudnia użycie tradycyjnych zacisków do uchwycenia wyrostków kolczystych w celu stabilizacji kręgosłupa szyjnego.
Tutaj opisujemy nowatorską metodę stabilizacji kręgosłupa w celu wytworzenia C5 stłuczonego SCI u dorosłych samic szczurów Sprague-Dawley. Ta metoda może być używana do stabilizacji innych poziomów kręgosłupa i rdzenia kręgowego, i dobrze łączy się z innymi urządzeniami do leczenia urazów rdzenia kręgowego, w tym z impaktorem15 New York University/Multicenter Animal Spinal Cord Injury Study (NYU/MASCIS) (Rysunek 2), Precision Systems and Instrumentation, LLC Infinite Horizon (IH) urządzenie16, Ohio State University/Electromagnetic Spinal Cord Injury Device1 oraz Louisville Injury System Apparatus (LISA)17, co pozwala na szerokie zastosowanie w badaniach nad SCI.
Protokół
1. Odsłonięcie blaszek kręgosłupa szyjnego
- Oczyść powierzchnię chirurgiczną 70% etanolem, wstępnie podgrzanym poduszką grzewczą. Przykryj powierzchnię sterylną serwetą chirurgiczną przed umieszczeniem sterylnej gazy, wacików bawełnianych i autoklawowanych narzędzi chirurgicznych w obszarze operacyjnym. Użyj sterylizatora mikrokulek do międzyoperacyjnej sterylizacji narzędzi chirurgicznych.
- Znieczulić szczura ketaminą (87,7 mg/kg)/ksylazyną (12,3 mg/kg) dootrzewnowo (IP). Właściwa płaszczyzna znieczulenia jest osiągana, gdy zwierzę przestaje reagować na bodziec szczypania palca. Przed zabiegiem chirurgicznym wstrzyknąć podskórnie 0,01-0,05 mg/kg buprenorfiny i 5 mg/kg karprofenu. Buprenorfinę należy podawać co 8-12 godzin, a karprofen raz dziennie, przez pierwsze 4-7 dni po zabiegu.
- Nałóż maść ochronną na oczy zwierzęcia, aby zapobiec wysuszeniu rogówki podczas zabiegu.
- Ogolić obszar chirurgiczny na grzbietowej powierzchni szczura od połowy klatki piersiowej do tyłu głowy za pomocą maszynki do strzyżenia. Usuń ogoloną sierść za pomocą odkurzacza wyposażonego w filtr HEPA.
- Nałóż roztwór betadyny na ogolony obszar jako peeling chirurgiczny, a następnie oczyść obszar chusteczkami nasączonymi 70% alkoholem izopropylowym.
- Za pomocą ostrza skalpela wykonaj 3-4 cm nacięcie w linii środkowej skóry od podstawy głowy doogonowo do połowy klatki piersiowej.
- Zidentyfikuj linię środkową powięzi i mięśnie podskórne przed gruczołem hibernacyjnym w dolnej części szyi; przetnij mięsień czworoboczny i inne mięśnie wzdłuż linii środkowej, aby zmniejszyć krwotok.
- Znajdź linię środkową dwóch obszarów tkanki tłuszczowej leżących pod mięśniami; przetnij mięśnie przykolcowe doogonowo wzdłuż linii środkowej i oddziel warstwy mięśni za pomocą małego retraktora tkankowego, aż zostanie osiągnięty poziom wyrostka kolczystego klatki piersiowej T2.
- Zidentyfikuj i odetnij mięsień połączony z wyrostkiem kolczystym T2, aby wykorzystać tę strukturę jako anatomiczny punkt orientacyjny.
- Usuń chrzęstną końcówkę wyrostka kolczystego T2, aby poprawić widoczność kręgów szyjnych.
- Oddziel mięśnie przykręgosłupowe bocznie od wyrostków kolczystych i blaszek C4-T1, jednak oszczędź pokrycie mięśniowe na blaszce C3, aby zapobiec krwawieniu.
- Przetnij mięśnie nad blaszkami od C4-T1 bocznie w kierunku fasetek po obu stronach kręgosłupa.
- Po odsłonięciu blaszek rdzeniowych umieść zwierzę na jego brzusznej powierzchni w kanale stabilizatora w kształcie litery U.
- Zidentyfikuj kręg C5, licząc wyrostki kolczyste rostralnie od punktu orientacyjnego T2 do T1, C7, C6 i wreszcie C5.
2. Stabilizacja kręgów i wykonanie urazu uderzeniowego
- Ustaw dwa ramiona stabilizatora ze stali nierdzewnej tak, aby zawiesić zwierzę, umieszczając ząbkowane krawędzie ramion pod bocznymi ściankami kręgów C5-6 (rysunek 1C). Po zabezpieczeniu ramion z kręgami na miejscu (rysunek 2B), wyreguluj aparat stabilizujący, aby upewnić się, że kręgosłup jest wypoziomowany i wyśrodkowany. Wreszcie, Zablokuj ramiona, dokręcając skrzydełkowe stabilizatora.
- Przetnij więzadła między wyrostkami rdzeniowymi a blaszkami w C4-5 i C5-6, aby zidentyfikować brzeg blaszki C5.
- Za pomocą mikro-rongeura odetnij połowę blaszki po prawej stronie w C5, zgodnie z przeznaczeniem dla SCI (Rysunek 5C-E). Po laminektomii przetransportuj zwierzę ze stabilizatorem pod urządzeniem do urazu. Zabezpiecz zwierzę razem ze stabilizatorem na uchwycie (Rysunek 3A-C), aby precyzyjnie ustawić tłok na docelowej części rdzenia kręgowego za pomocą bocznego mikromanipulatora (Rysunek 3).
- W dużym powiększeniu zlokalizuj strefy wejścia korzenia grzbietowego C5 i C6 (DREZ) na odsłoniętej grzbietowej powierzchni rdzenia kręgowego bez durotomii. Skieruj tłok na środek dwóch zidentyfikowanych DREZ i w połowie odległości między linią środkową a boczną krawędzią rdzenia kręgowego (ryc. 5B).
- Za pomocą urządzenia udarowego NYU/MASCIS z końcówką o średnicy 2,5 mm (Rysunek 3A i B), wytworzyć stłuczenie połowicze C5 (Rysunek 5B i E) poprzez spadek o wadze 10 g x wysokości 12,5 mm (Rysunek 2A).
- Zweryfikuj uraz wizualnie poprzez siniaki na rdzeniu kręgowym (ryc. 5E, strzałka) i sprawdź parametry urazu dostarczone przez oprogramowanie NYU12,17 (ryc. 6).
- Zszyj mięśnie i tkanki miękkie sterylnym szwem vicryl 4-0, a następnie zamknij nacięcie skóry zszywkami chirurgicznymi (EZ Clips).
- Nałóż maść przeciwbakteryjną na miejsce operacji.
- Podawać zwierzęciu podskórnie 5,0 ml sterylnego 0,9% soli fizjologicznej w celu nawodnienia.
- Umieść zwierzę w środowisku o kontrolowanym cieple (klatka z recyrkulacją gorącej wody na poduszce grzewczej) ) z wilgotnym jedzeniem dostarczonym na pościel (zmienianą codziennie) i butelką na wodę z długim dzióbkiem ułatwiającym dostęp umieszczoną na podłodze klatki. Należy zapewnić odpowiednią rekonwalescencję przed powrotem zwierzęcia do klatki domowej.
- Ponieważ jest to jednostronny uraz stłuczenia szyjki macicy, zwierzę prawdopodobnie przejściowo straci funkcję ipsilateralnej kończyny przedniej, która zaczyna się regenerować w ciągu pierwszych kilku tygodni po urazie. Jednak funkcja przeciwstawna powinna pozostać nienaruszona, dlatego zwierzę powinno być w stanie jeść i pić bez upośledzenia i mieć tylko niewielkie upośledzenie w poruszaniu się i pielęgnacji.
Wyniki
Stosując się do niniejszego protokołu, uzyskuje się spójny i powtarzalny model półstłuczeniowego urazu rdzenia kręgowego w odcinku szyjnym (Rysunek 5 i 6). Wykorzystanie stabilizatora kręgosłupa do unieruchomienia wyrostków bocznych tego samego kręgu na poziomie planowanego urazu pozwala na osiągnięcie tak satysfakcjonujących wyników. Dzięki zastosowaniu tej metody sztywno unieruchomiony zostaje nie tylko docelowy kręg C5, ale również sąsiednie kręgi C4 i C6.
Oprogramowanie NYU/MASCIS generuje odczyt w postaci wykresu z osiami x i y oraz wspiera zastosowanie naszej metody stabilizacji kręgów i odpowiedniego sprzętu (Rysunek 6). Ta metoda stabilizacji zmniejsza zmienność urazów, która może wynikać z przemieszczania się tkanki docelowej i kolumny kręgosłupa w dół (Rysunek 1). Po urazie widoczny jest wyraźny, jednostronny, niebieskawy krwiak zlokalizowany centralnie pomiędzy DREZ C5 i C6 (Rysunek 5E). Parametry urazu są spójne u poszczególnych zwierząt, zgodnie z odczytem dostarczonym przez oprogramowanie NYU/MASCIS (Rysunek 6).
Ponieważ szyjne pół-stłuczenie powoduje wyraźne deficyty kończyn przednich, model ten jest idealny do oceny funkcjonalnych możliwości kończyn przednich, takich jak sięganie, pielęgnacja13 oraz manipulacja przedmiotami18-19. Ze względu na mniejszą widoczność deficytów motorycznych kończyn tylnych, skala oceny lokomocji Basso, Beattie i Bresnahan (BBB)4 nie nadaje się do zastosowania w tym modelu. Wynik funkcjonalny po urazie jest najbardziej zauważalny w postaci deficytów prostowników przedniej łapy po stronie ipsilateralnej, w której szczur wykazuje zaciśniętą pięść z całkowicie zgiętymi palcami18. Wszystkie zwierzęta poddane urazowi o tej samej sile i na tym samym poziomie rdzenia kręgowego powinny wykazywać deficyty kończyny przedniej po stronie ipsilateralnej podobne do tych przedstawionych w niniejszym protokole, o ile uraz został wykonany prawidłowo. U zwierząt, u których uraz został przeprowadzony nieprawidłowo, objawy i czas trwania deficytów mogą być zupełnie inne13,18.
Histologicznie model ten wywołuje rozległe uszkodzenia istoty szarej i białej w centrum urazu oraz rostralnie i kaudalnie względem miejsca uszkodzenia, co prowadzi do powstania znacznej zmiany i kawitacji ograniczonych niemal wyłącznie do uszkodzonej strony rdzenia kręgowego. Na obrzeżach zmiany powstaje duża blizna glejowa, składająca się głównie z astrocytów, czemu towarzyszy masowa śmierć neuronów18.
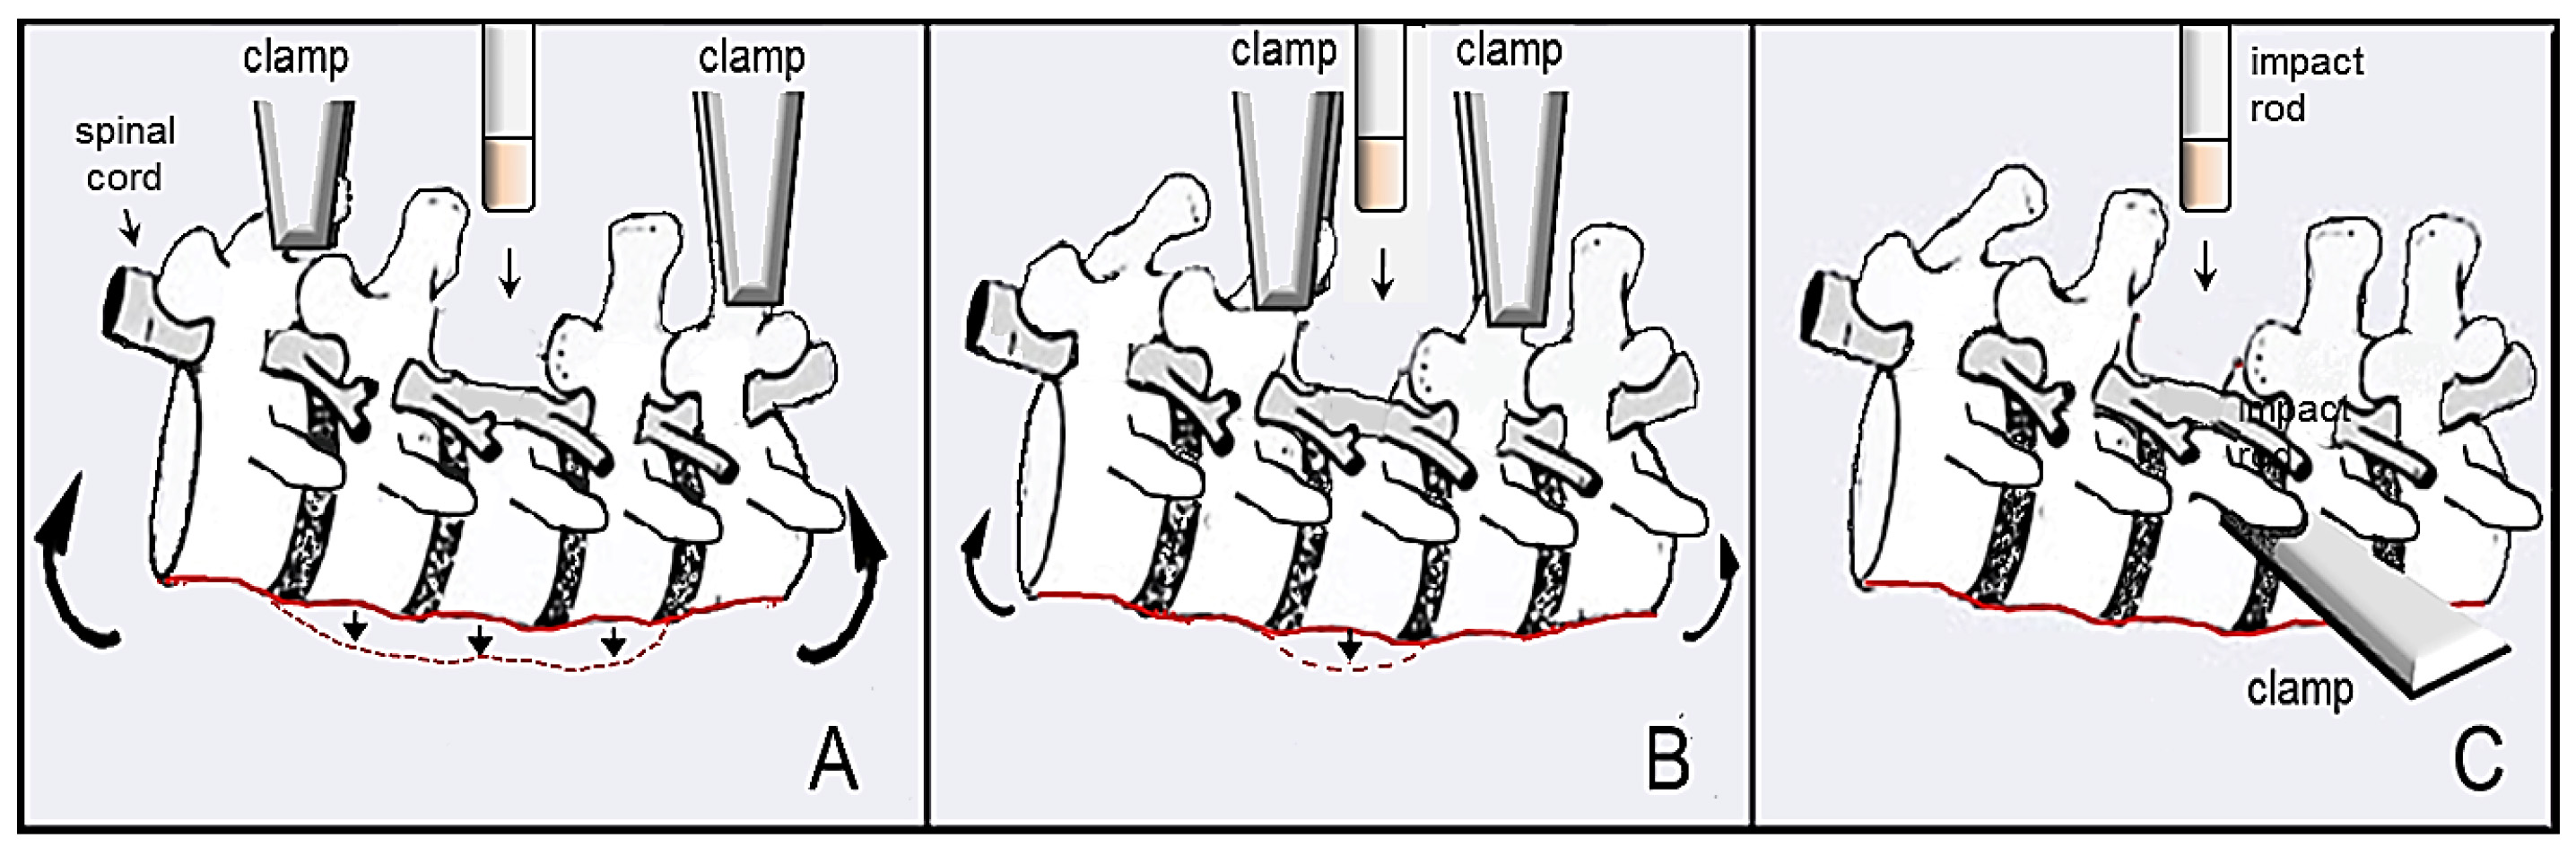
Rycina 1: Ilustracja elastyczności kręgosłupa podczas kontuzyjnego SCI przy zastosowaniu różnych metod zaciskania. Ryciny A i B przedstawiają elastyczność lub „ustępowanie” kręgosłupa, gdy wyrostki kolczyste są zaciskane od strony grzbietowej, co prowadzi do nieprawidłowych uderzeń i niespójnych danych. Ilustracja przedstawiona na A wykazuje znacznie większą elastyczność podczas uderzenia (czerwona przerywana linia i duże zakrzywione strzałki) w porównaniu do tej pokazanej na B (mniejsze zakrzywione strzałki), ponieważ zaciski znajdują się dalej od miejsca laminektomii i urazu. Rycina C pokazuje stabilizację boczną z użyciem opisanego przez nas urządzenia, w którym ramię stabilizujące jest mocno dokręcone pod wyrostkiem poprzecznym kręgu w miejscu, gdzie zostanie wykonane uderzenie. Podczas tej procedury kręgosłup nie wykazuje elastyczności, ponieważ analizowany kręg jest całkowicie ustabilizowany.

Rycina 2: Impaktor NYU/MASCIS i niestandardowy pojemnik stabilizacyjny. Rycina A przedstawia części i funkcje urządzenia NYU/MASCIS do wywoływania urazów rdzenia kręgowego, z wieloma ustawieniami wysokości pręta w celu regulacji stopnia nasilenia urazu (wstawka). Ryciny B i C ilustrują pojemnik w kształcie litery U, w którym umieszcza się szczura, oraz ząbkowane ramiona stabilizacyjne, które bezpiecznie unieruchamiają kręgosłup podczas operacji i urazu (zaprojektowane i wykonane przez Y.P. Zhang).
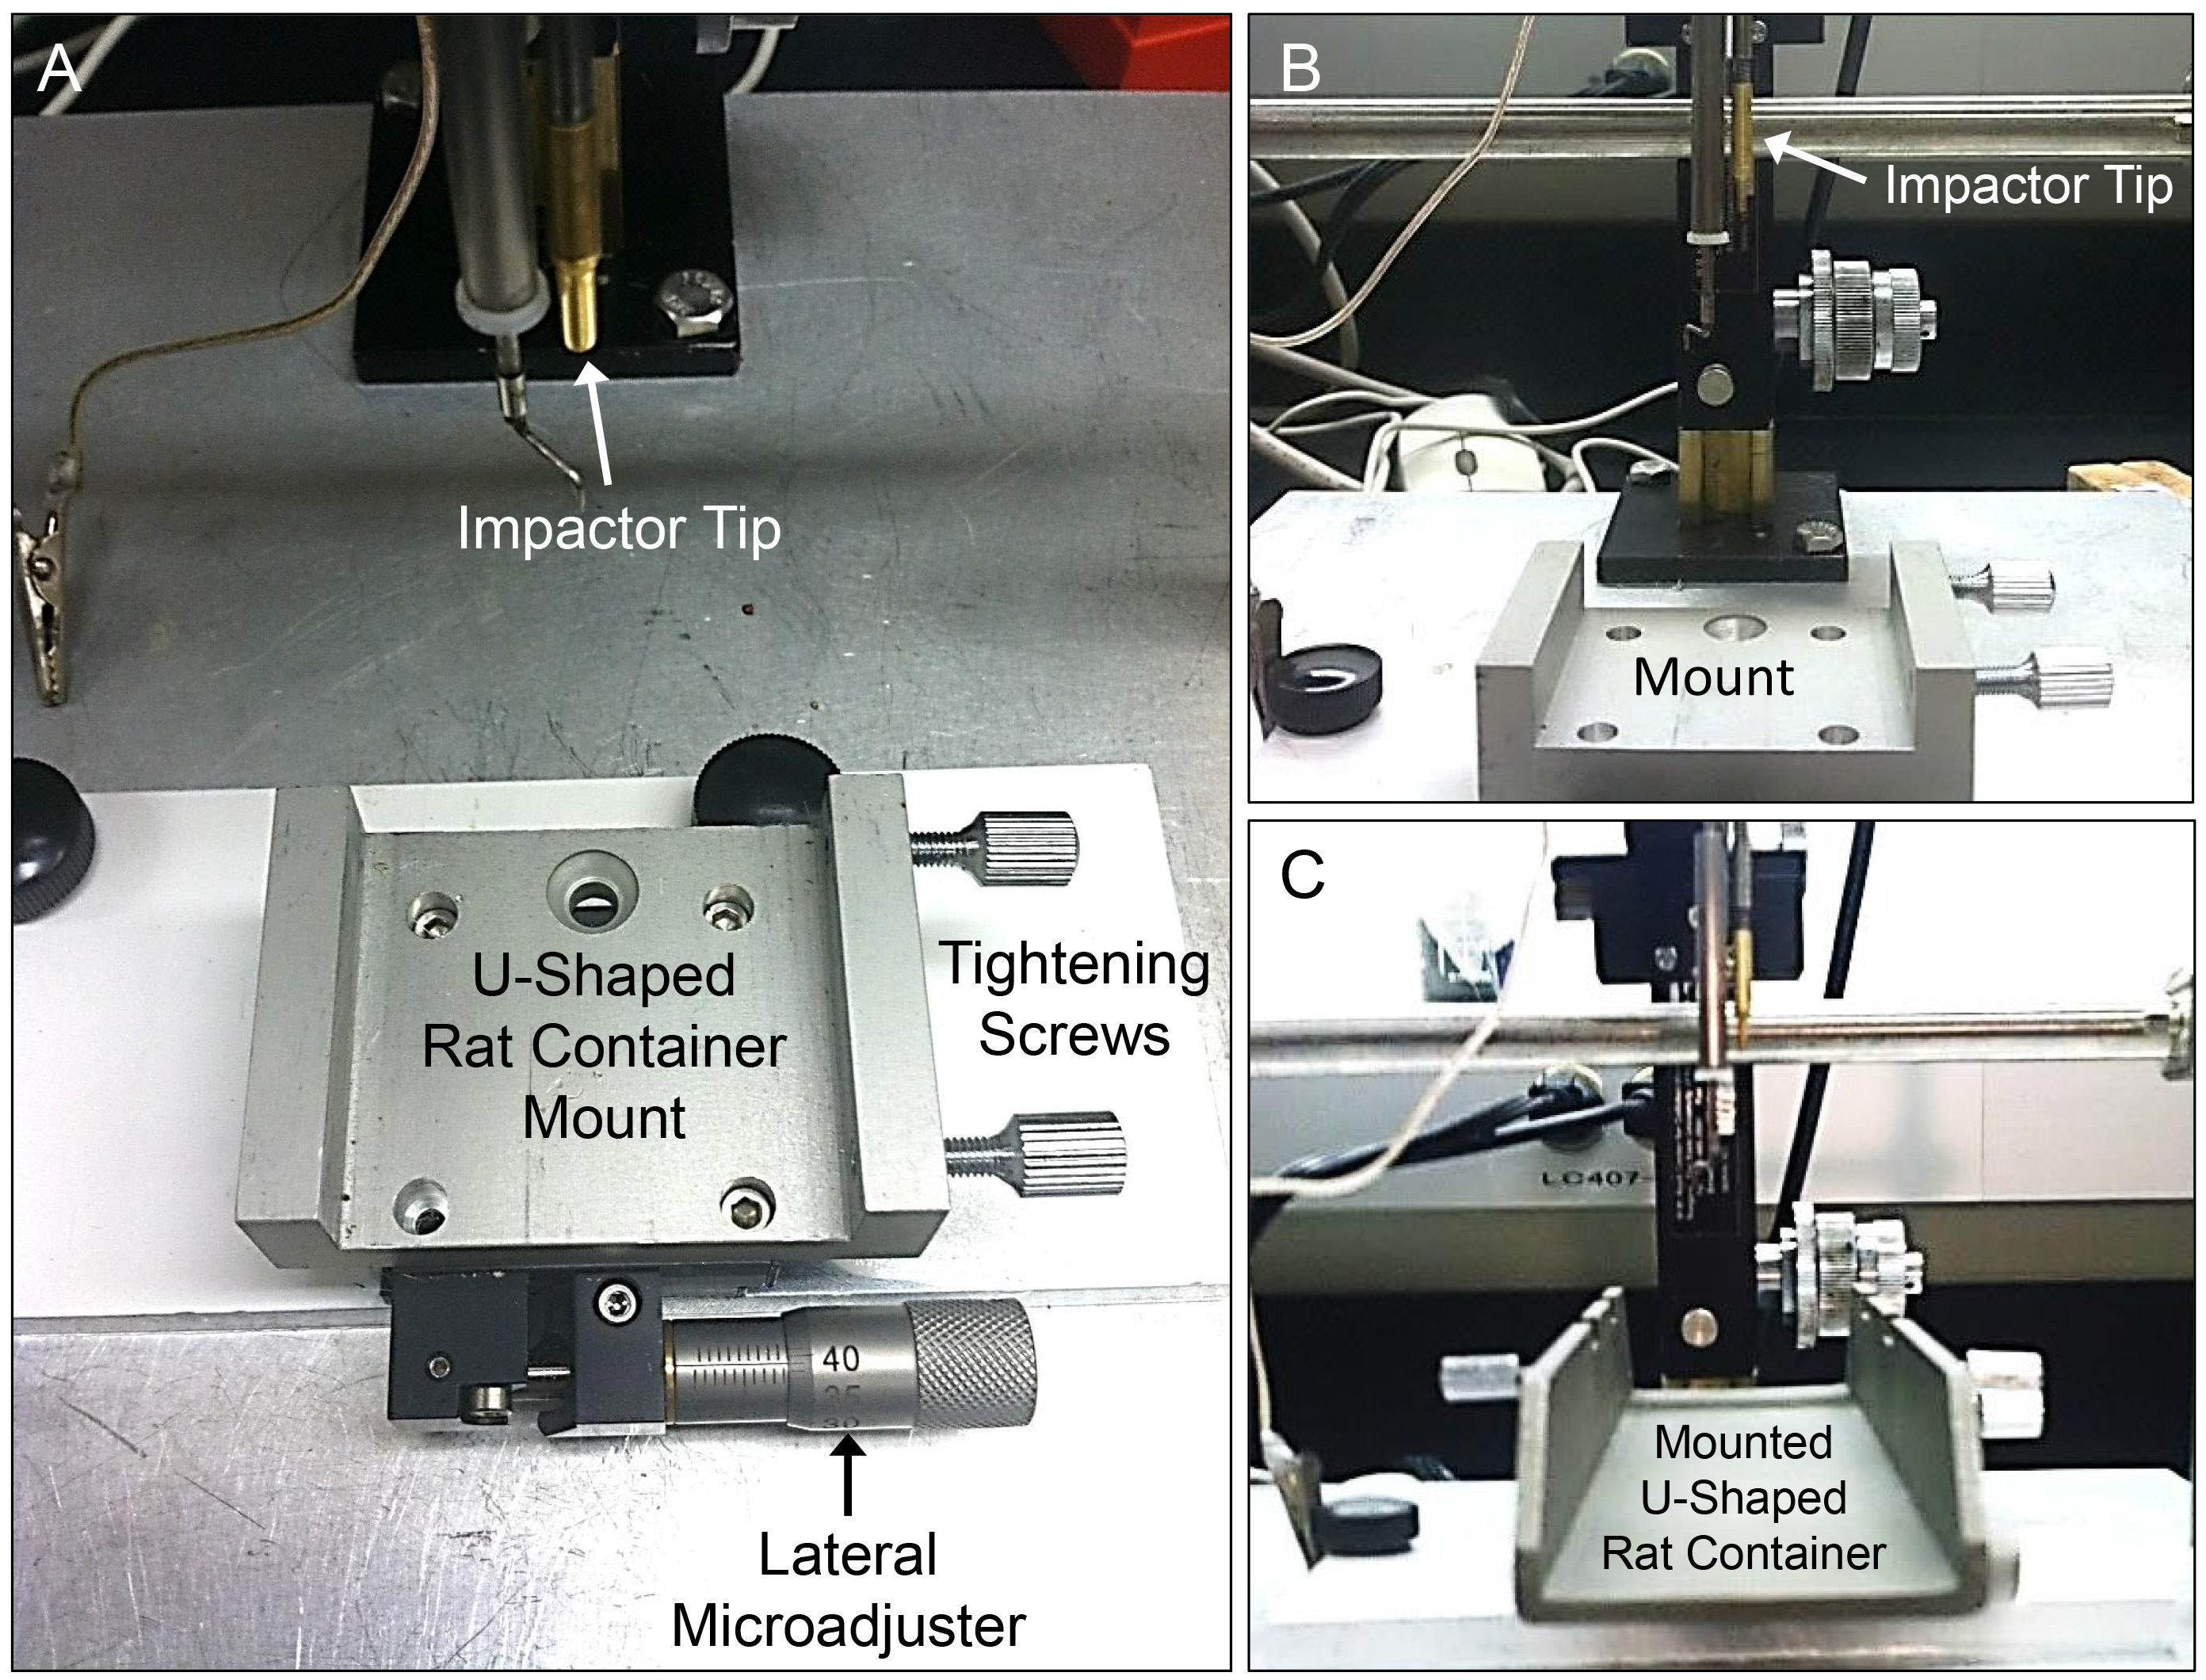
Rysunek 3: Niestandardowy system montażowy i boczny mikroregulator w impaktorze NYU/MASCIS. Rysunek A szczegółowo przedstawia poszczególne komponenty niestandardowego systemu montażowego dla stabilizatora szczura w kształcie litery U do modelowania urazów rdzenia kręgowego. Należy zwrócić uwagę na boczny mikroregulator na rysunku A, który jest kluczowy dla precyzyjnego ustawienia rdzenia kręgowego szczura przed wykonaniem urazu. Rysunki B oraz C przedstawiają stabilizator bez (B) oraz z pojemnikiem dla szczura w kształcie litery U (C) w odniesieniu do innych istotnych elementów urządzenia do zadawania urazów (system montażowy zaprojektowany i wykonany przez Y.P. Zhang).
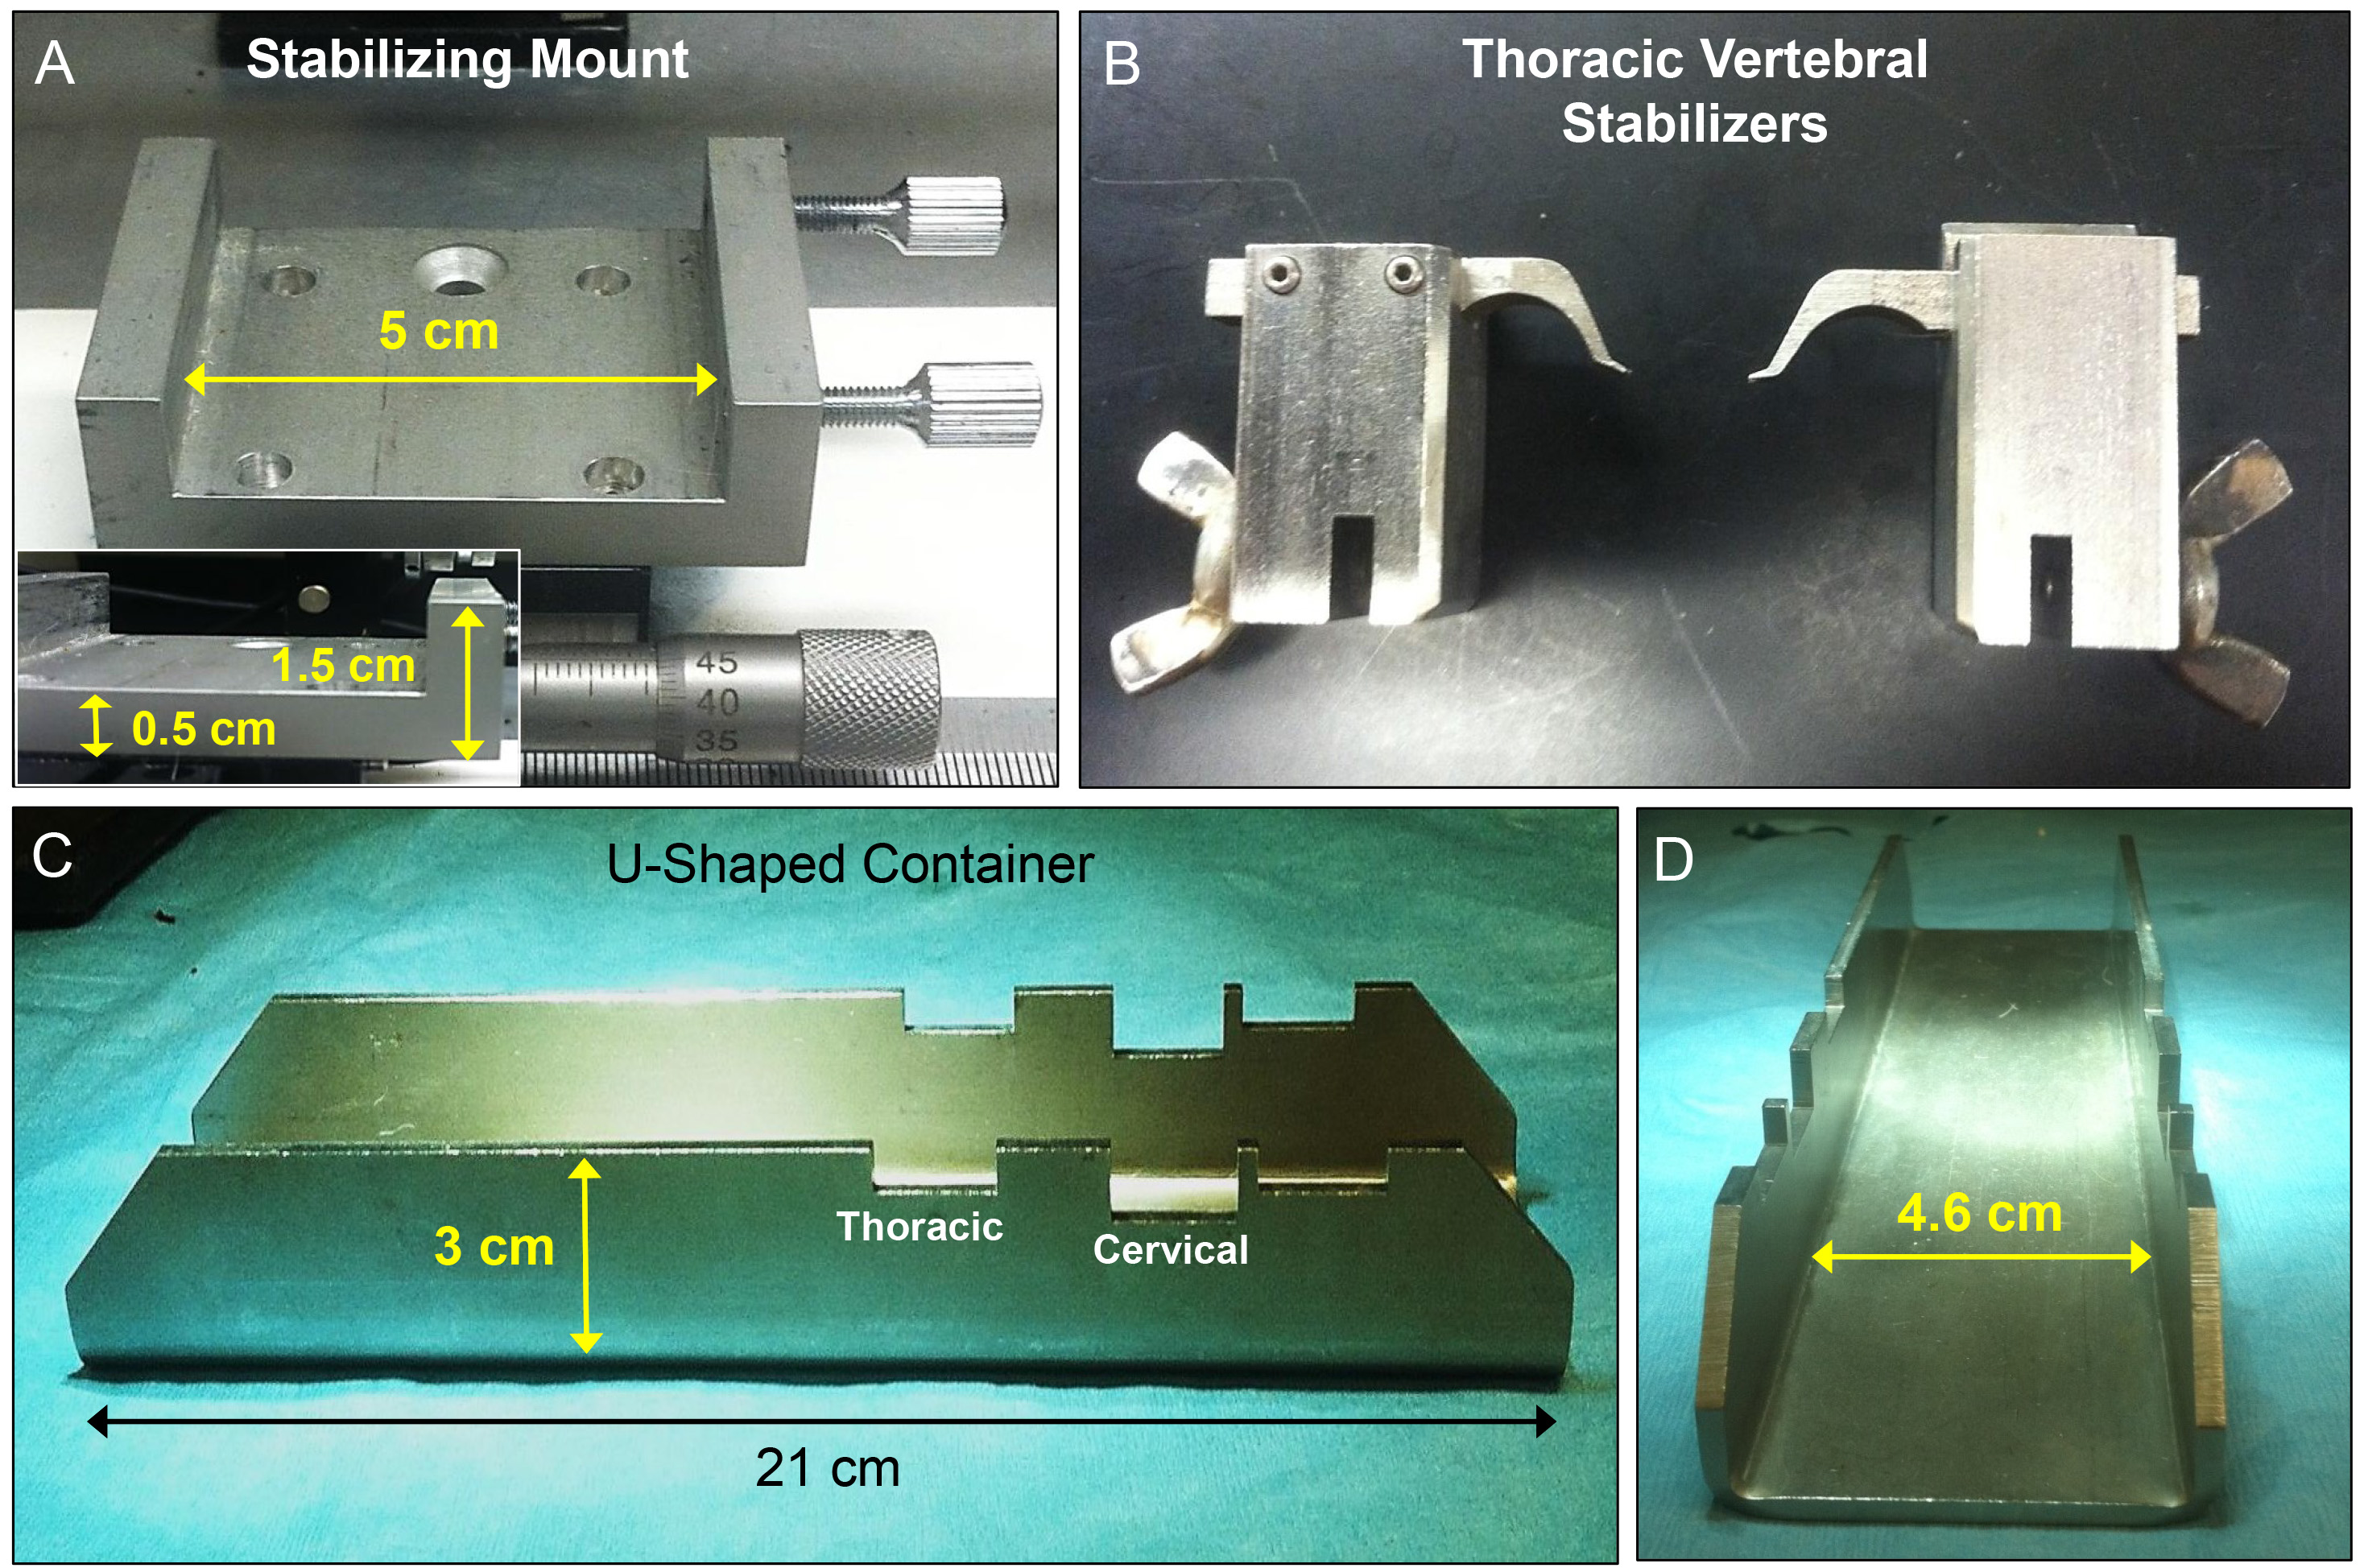
Rycina 4: Pomiary poszczególnych komponentów chirurgicznego urządzenia stabilizującego oraz akcesoriów. Każdy element niestandardowego systemu stabilizacji został wyróżniony, aby pokazać wymiary i skalę (A, C oraz D). Ramiona stabilizacji piersiowej (B) zostały przedstawione, aby ukazać potencjalne zastosowanie tego urządzenia w różnych modelach chirurgii kręgosłupa.
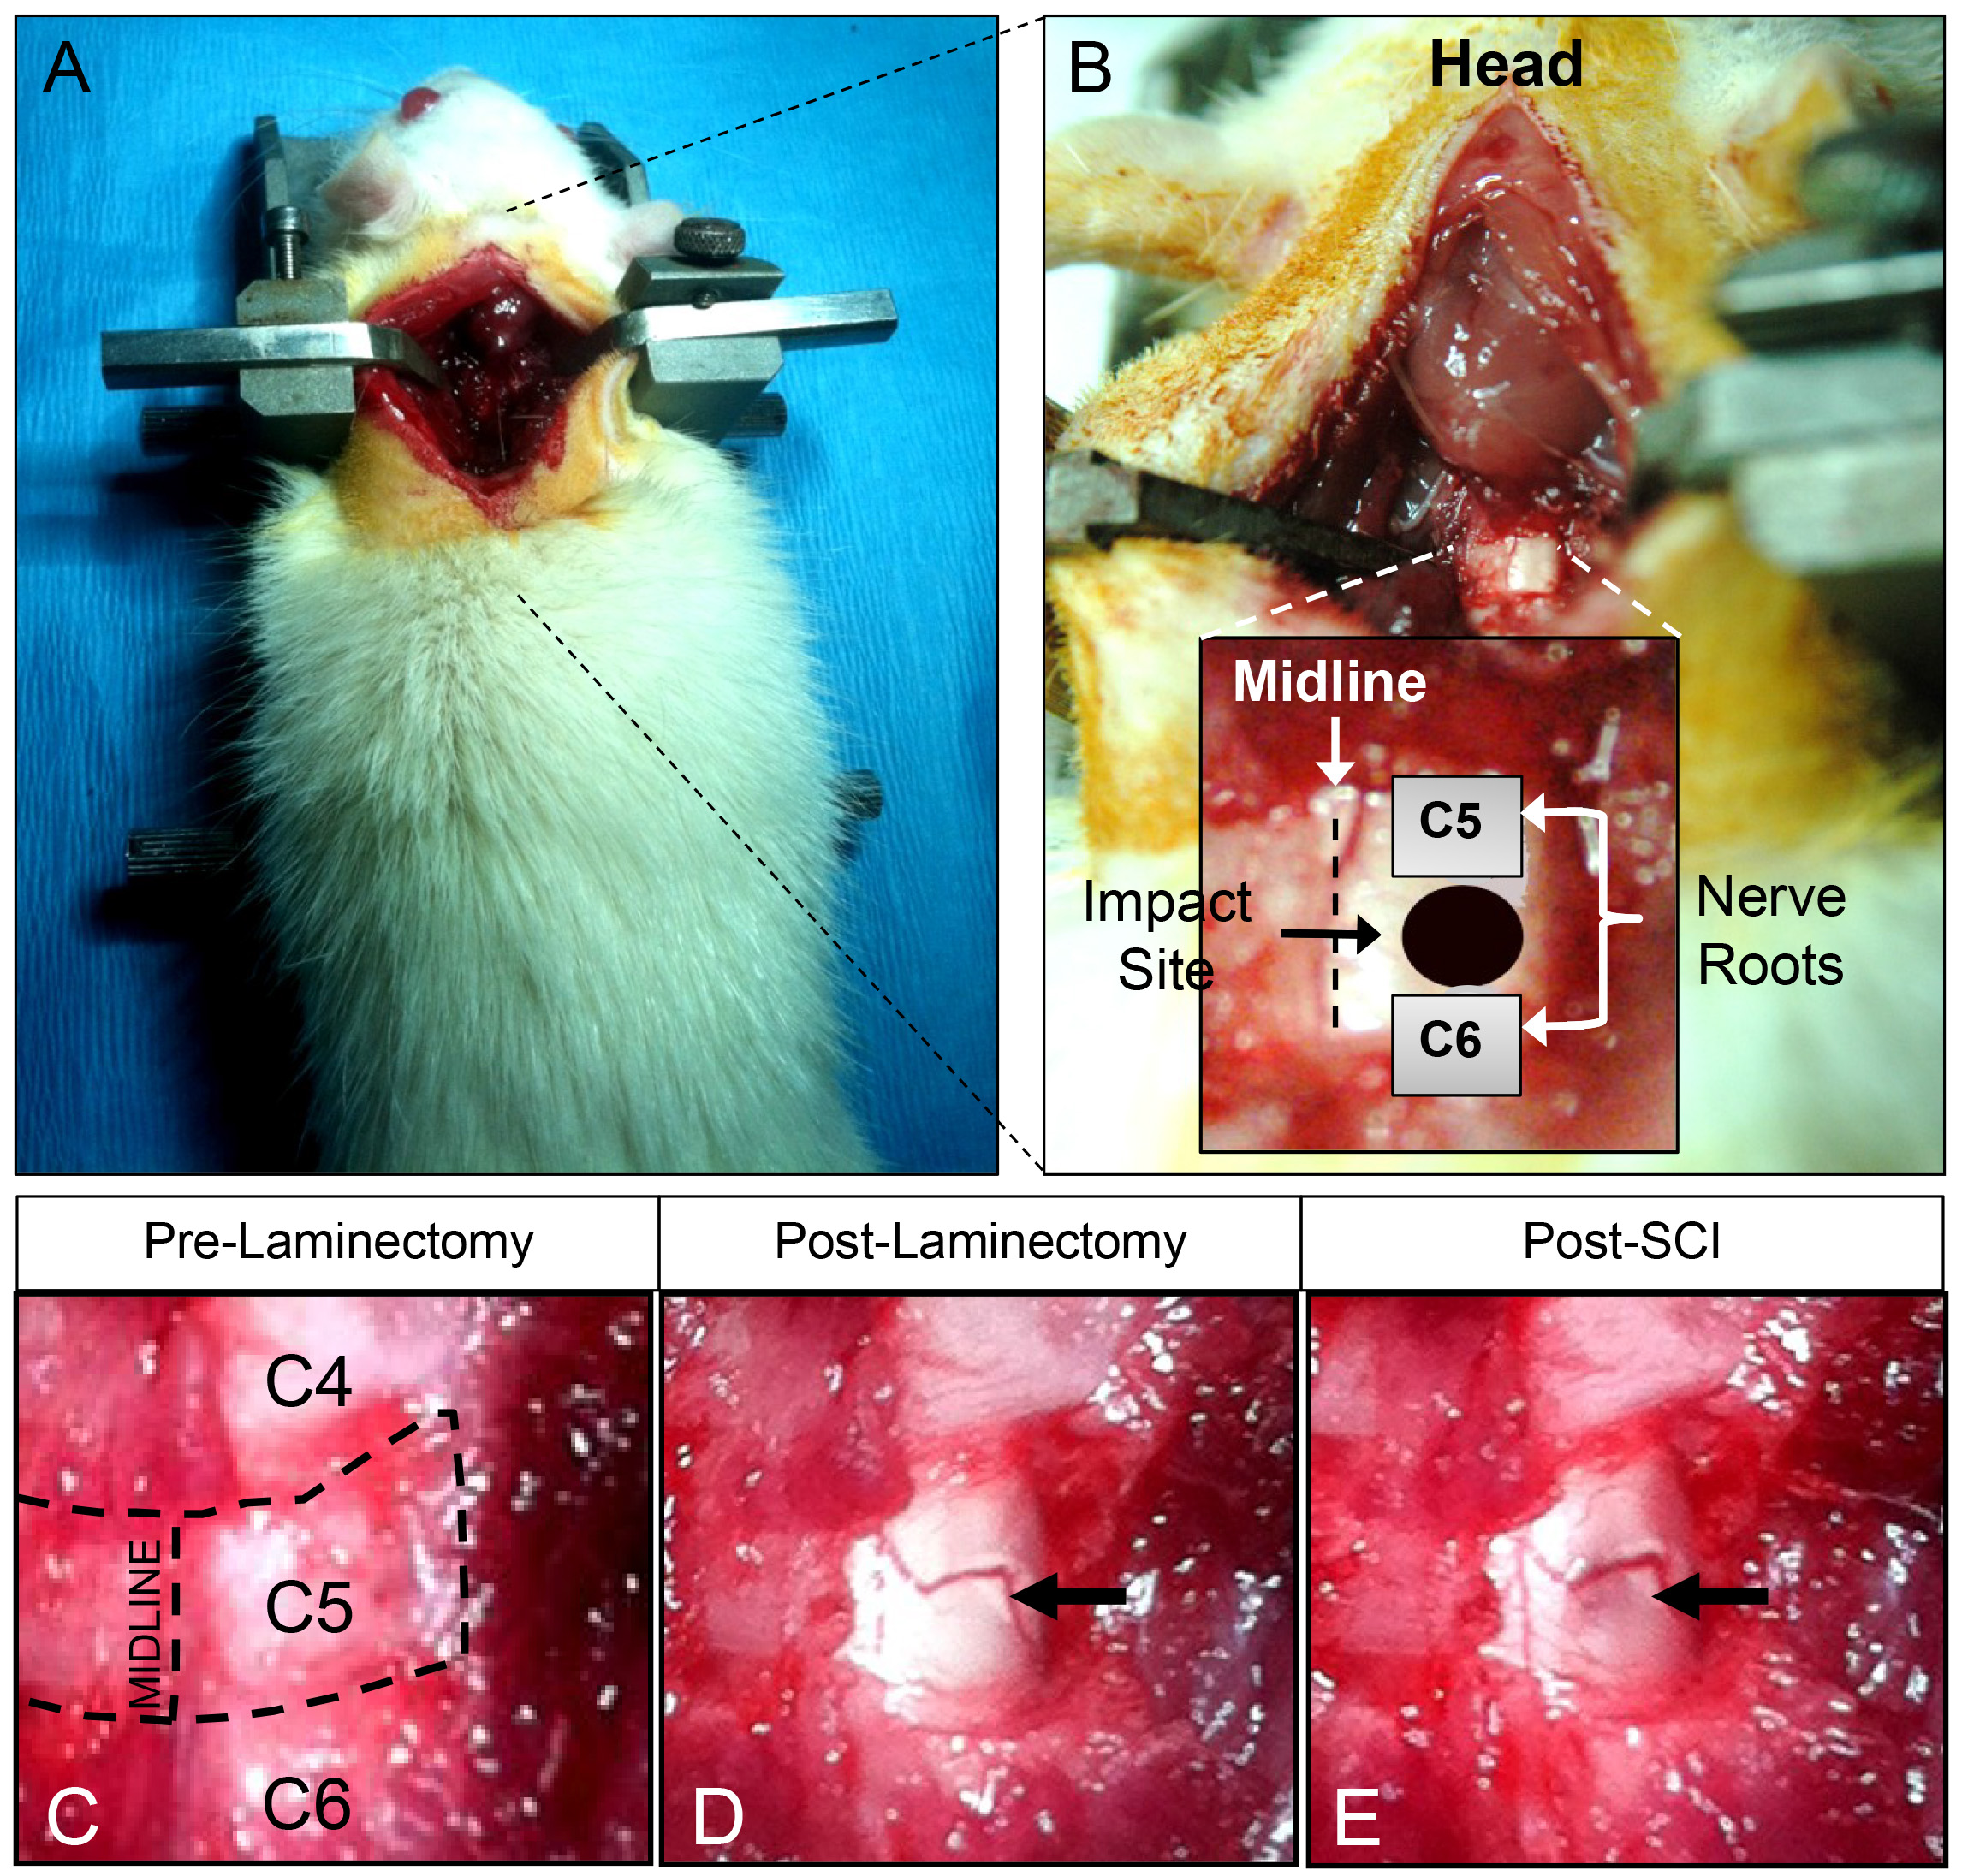
Rycina 5: Punkty orientacyjne podczas operacji i przygotowanie do półstronnego stłuczenia szyjnego rdzenia kręgowego. Ryciny A i B przedstawiają właściwe punkty orientacyjne dla prawidłowego ustawienia uderzenia na odsłoniętym rdzeniu kręgowym szczura. Odpowiedni punkt uderzenia znajduje się bezpośrednio między grzbietowymi korzeniami nerwów C5 i C6 (rostralno-kaudalnie) oraz między linią środkową a krawędzią boczną rdzenia kręgowego (B). Ryciny C-E pokazują w większym powiększeniu proces odsłaniania pożądanej połowy szyjnego rdzenia kręgowego w celu wywołania urazu poprzez staranną jednostronną laminektomię. Ponadto ryciny D i E obrazują rdzeń bezpośrednio przed i po stłuczeniu rdzenia kręgowego. Należy zwrócić uwagę na widoczny krwotok (E) spowodowany uderzeniem (czarna strzałka).
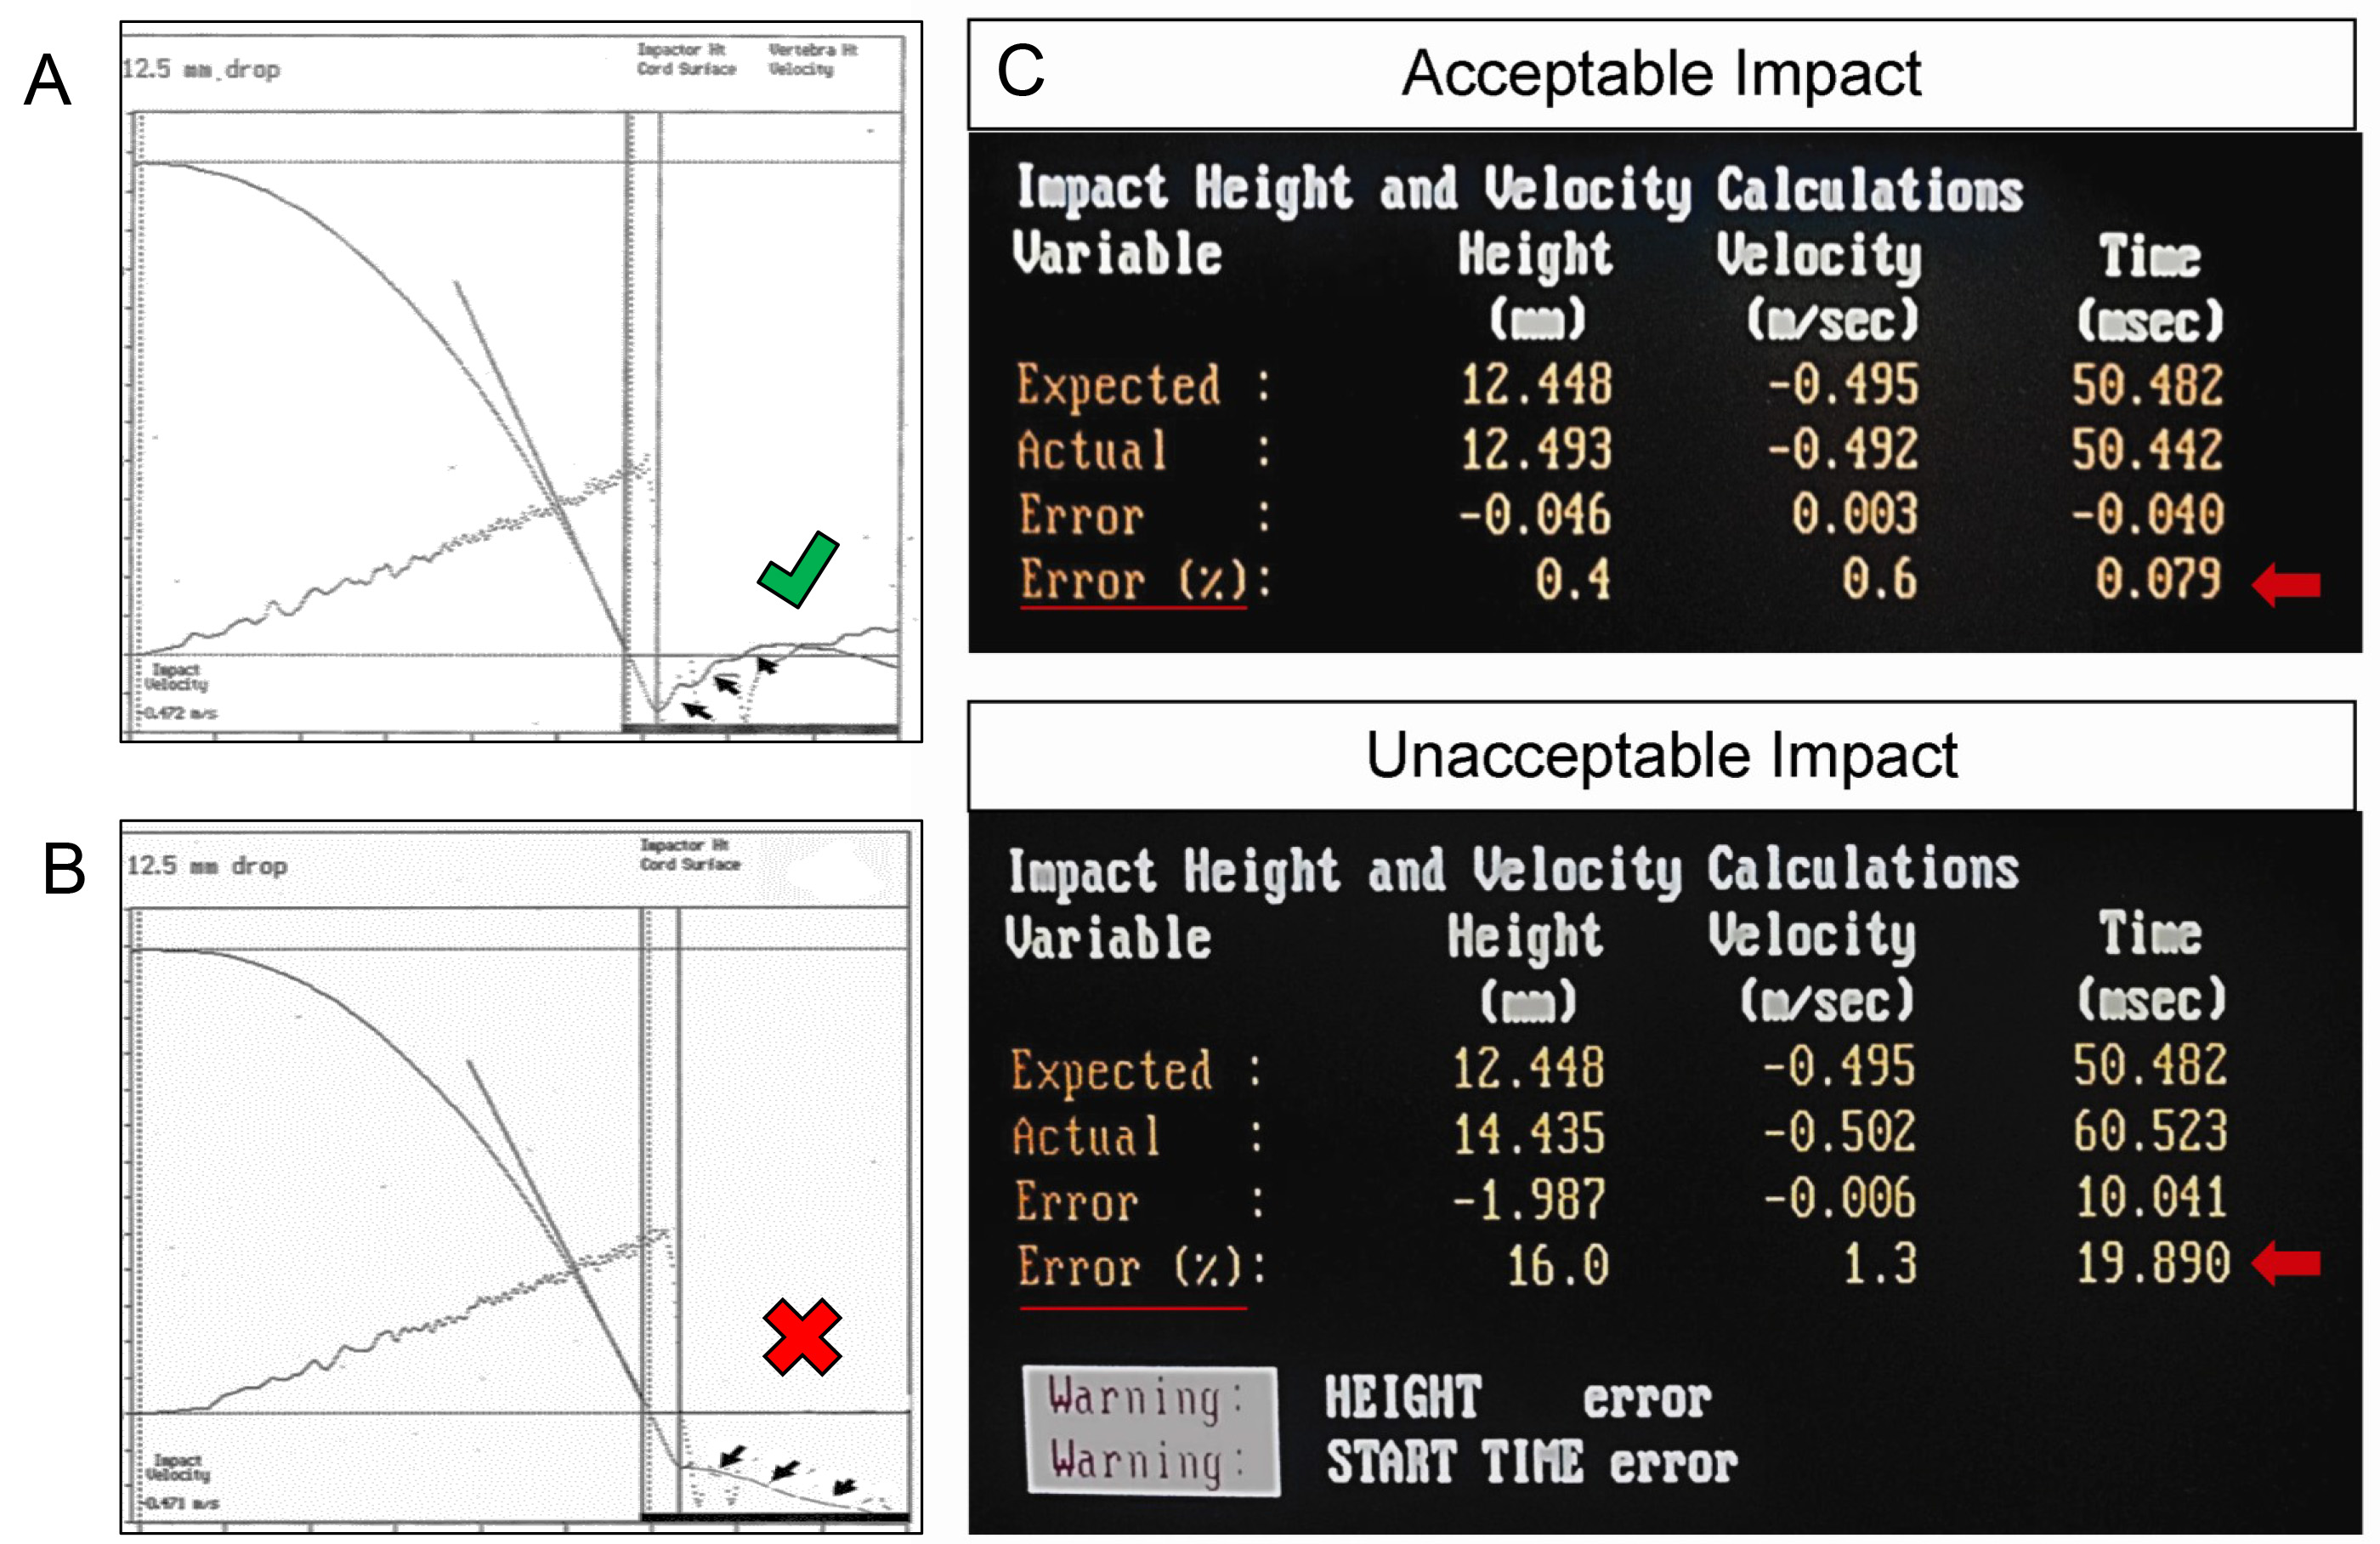
Rysunek 6:. Przykłady dopuszczalnych i niedopuszczalnych odczytów danych po uderzeniu impaktorem NYU/MASCIS. Górny wykres (A) oraz górny zestaw danych (C) przedstawiają odczyt bardzo poprawnego uderzenia, z pomiarami danych „% error” dla prędkości pręta impaktora, wysokości początkowej i czasu startu, zaznaczone czerwoną strzałką i podkreśleniem. Wszystkie wartości mieszczą się w granicach dopuszczalnego błędu. Z kolei dolny panel prezentuje dane powstałe w wyniku nieprawidłowego uderzenia spowodowanego niewłaściwą stabilizacją kolumny kręgosłupa (B) oraz błędem podczas „zerowania” pręta i końcówki impaktora na powierzchni rdzenia kręgowego przed ustawieniem wysokości pręta impaktora (C). Należy zwrócić uwagę na znaczny błąd wskazany dla wysokości początkowej i czasu rozpoczęcia upadku impaktora, zaznaczony czerwoną strzałką i podkreśleniem. Oprogramowanie wyświetla również ostrzeżenie o wykryciu błędu dla tych parametrów (dół panelu C).
Dyskusja
Tutaj zademonstrowaliśmy metodę stabilizacji kręgosłupa szyjnego w celu wytworzenia jednostronnego stłuczenia SCI na poziomie C5. Ta metoda stabilizacji zwiększa precyzję anatomiczną urazu i powoduje stałe deficyty funkcjonalne13,18. W innych modelach, które opierają się na grzbietowym zaciskaniu wyrostków kolczystych, ryzyko uszkodzenia wyrostka kolczystego lub oderwania zacisków od kręgu jest dość wysokie. Modele te mogą również umożliwiać znaczne przesunięcie i ugięcie się kręgosłupa pod wpływem siły stłuczenia oraz elastycznego charakteru kręgosłupa i kręgosłupa (ryc. 1A i B). Uplastycznienie się tkanki zmienia czas kontaktu tłoka z tkanką i powoduje nieprzewidywalną siłę urazu (ryc. 1A-B i 6B). Opisana przez nas stabilizacja kręgów zapewnia również inne korzyści w przygotowaniu chirurgicznym: 1) ta metoda w pełni stabilizuje kręgi wyśrodkowane na C5 pod mikroskopem operacyjnym, co zwiększa dokładność laminektomii (ryc. 1C); 2) zwierzę zamontowane w stabilizatorze w kształcie litery U można przenieść bezpośrednio z miejsca operacji do niestandardowej przystawki montażowej, co pozwala uniknąć procedury ponownego montażu zwierzęcia na urządzeniach SCI i oszczędza czas; oraz 3) Stabilizacja kręgów na poziomie urazu i bezpośrednio grzbietowo i ogonowo do zamierzonego miejsca urazu może znacznie zmniejszyć ruch ciała spowodowany oddychaniem, co jest kolejnym środkiem zmniejszającym zmienność.
Podstawową zaletą stosowania tej metody stabilizacji jest zmniejszone uginanie się lub brzuszny ruch rdzenia kręgowego i kolumny po uderzeniu. Opierając się na prostej fizyce urazu stłuczenia, siła i energia uderzenia przeniosą się z pręta na rdzeń kręgowy, najlepiej z rdzeniem pochłaniającym tę energię w miejscu uderzenia. Jednakże, jeśli kręgosłup ugina się pod rdzeniem, co jest możliwe w metodzie zaciskania grzbietowego kręgosłupa (ryc. 1A i B), rzeczywista siła przyłożona do rdzenia jest zmniejszona i zmienna, w zależności od stopnia plastyczności.
Chociaż ten film ilustruje całą procedurę modelu stłuczenia kręgosłupa szyjnego po stworzeniu SCI, istotą tego artykułu jest wprowadzenie metody stabilizacji kręgosłupa, której używamy w różnych zastosowaniach w naszym laboratorium, szczególnie w badaniach SCI. Zmodyfikowana wersja tego urządzenia i metody stabilizacji została użyta na myszach SCI23. Ta prosta metoda stabilizacji kręgosłupa jest bardzo przydatna w badaniach nad SCI, a wcześniej używaliśmy tej metody i sprzętu do wykonywania modeli stłuczenia klatki piersiowej, a także skaleczeń SCI. Inne laboratorium opisało niedawno odmianę tej formy stabilizacji w przypadku urazu szyjki macicy w tym czasopiśmie22. Podsumowując, wprowadzamy tę nowatorską metodę stabilizacji kręgów do kilku procedur chirurgicznych w celu wygenerowania powtarzalnego eksperymentalnego SCI, począwszy od laminektomii, a skończywszy na powstawaniu urazów. Korzyści płynące z tego urządzenia stabilizującego nie ograniczają się do stłuczenia rdzenia kręgowego w odcinku szyjnym, ponieważ ta metoda stabilizacji została dostosowana do szerokiej gamy eksperymentów, takich jak iniekcje dordzeniowe, przeszczep komórek, pobranie płynu mózgowo-rdzeniowego z Cisterna magna, urazy hemisekcji i przecięcia, urazy stłuczenia klatki piersiowej, obrazowanie in vivo z wykorzystaniem mikroskopii dwufotonowej i zapis elektrofizjologiczny kręgosłupa. Poprawa jakości zabiegów chirurgicznych i urazowych kręgosłupa oraz zmniejszenie zmienności eksperymentalnej pomoże uzyskać wgląd w prawdziwe mechanizmy urazów i powrotu do zdrowia, a także prześledzić wpływ różnych terapii na wyniszczające zaburzenie, jakim jest SCI.
Oświadczenia
Nie mamy nic do ujawnienia.
Podziękowania
Ta praca była wspierana przez National Institutes of Health [NS36350, NS52290, and NS50243 to X–M.X.]; Fundusz Wieczysty Mari Hulman George'a; stan Indiana; oraz Ruth L. Kirschstein National Research Service Award (NRSA) 1F31NS071863 dla C.L.W.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Produkty Purdue Betadine Peeling chirurgiczny | Fisher Scientific | 19-027132 | |
| Gąbki z gazy Dukal | Fisher Scientific | 22-415-490 | |
| Ketamina (87,7 mg/kg)/Ksylazyna (12,3 mg/kg)Webster | Veterinary | 07-881-9413, 07-890-5745 | |
| Decon Etanol 200 Proof | Fisher Scientific | 04-355-450 | |
| Sztuczne łzy w oku Maść | Webster Veterinary | 07-870-5261 | |
| Maść z antybiotykiem | Webster Veterinary | 07-877-0876 | |
| Aplikatory z bawełnianą końcówką | Fisher Scientific | 1006015 | |
| Rongeur | Fine Science Tools | 16000-14 | |
| Nożyczki surigical | Fine Science Tools | 15009-08 | |
| Nożyczki (rozwarstwienie) | Narzędzia do nauki | 14040-10 | |
| Retraktor chirurgiczny | Narzędzia do nauki | 17005-04 | |
| Kleszcze duże | Narzędzia do nauki | 11024-18 | |
| Kleszcze do klejenia | Narzędzia do nauki | 11223-20 | |
| Narzędzia do | hemostat | 13004-14 | |
| Skalpel | do narzędzi naukowych | 10003-12 | |
| Ostrze skalpela #15 | Fisher Scientific | 10015-00 | |
| EZ Clips | Fisher Scientific | 59027 | |
| Sterylne szwy | Fine Science Tools | 12051-10 | |
| Sterylizator narzędzi | Fine Science Tools | 14040-10 | |
| Stabilizator chirurgiczny | Custom Made N | /A | Skontaktuj się z Y. Ping Zhang aby uzyskać szczegółowe informacje. (yipingzhang50@gmail.com) |
| Bary stabilizujące kręgi (szponiaste końcówki) | Produkowane na zamówienie | Nie dotyczy Skontaktuj | się z Y. Ping Zhang, aby uzyskać szczegółowe informacje. (yipingzhang50@gmail.com) |
| Urządzenie udarowe NYU/MASCIS | wyprodukowane na zamówienie W | . M. Keck Center for Collaborative Neuroscience Rutgers, The State University of New Jersey e-mail: impactor@biology.rutgers.edu |
Bibliografia
- Noyes, D. H. Electromechanical impactor for producing experimental spinal cord injury in animals. Med. Biol. Eng. Comput. 25 (3), 335-340 (1987).
- Behrmann, D. L., Bresnahan, J. C., Beattie, M. S., Shah, B. R. Spinal cord injury produced by consistent mechanical displacement of the cord in rats: behavioral and histologic analysis. J. Neurotrauma. 9 (3), 197-217 (1992).
- Stokes, B. T., Noyes, D. H., Behrmann, D. L. An electromechanical spinal injury technique with dynamic sensitivity. J. Neurotrauma. 9 (3), 187-195 (1992).
- Basso, D. M., Beattie, M. S., Bresnahan, J. C., Anderson, D. K., Faden, A. I., Gruner, J. A., Holford, T. R., Hsu, C. Y., Noble, L. J., Nockels, R., Perot, P. L., Salzman, S. K., Young, W. MASCIS evaluation of open field locomotor scores: effects of experience and teamwork on reliability. Multicenter Animal Spinal Cord Injury Study. J. Neurotrauma. 13 (7), 343-359 (1996).
- Jakeman, L. B., Guan, Z., Wei, P., Ponnappan, R., Dzwonczyk, R., Popovich, P. G., Stokes, B. T. Traumatic spinal cord injury produced by controlled contusion in mouse. J. Neurotrauma. 17 (4), 299-319 (2000).
- Young, W. Spinal cord contusion models. Prog. Brain Res. 137, 231-255 (2002).
- Ghasemlou, N., Kerr, B. J., David, S. Tissue displacement and impact force are important contributors to outcome after spinal cord contusion injury. Exp. Neurol. 196 (1), 9-17 (2005).
- DeVivo, M. J., Chen, Y. Trends in new injuries, prevalent cases, and aging with spinal cord injury. Arch. Phys. Med. Rehabil. 92 (3), 332-338 (2011).
- Onifer, S. M., Rodríguez, J. F., Santiago, D. I., Benitez, J. C., Kim, D. T., Brunschwig, J. P., Pacheco, J. T., Perrone, J. V., Llorente, O., Hesse, D. H., Martinez-Arizala, A. Cervical spinal cord injury in the adult rat: assessment of forelimb dysfunction. Restor Neurol Neurosci. 11 (4), 211-223 (1997).
- Schrimsher, G. W., Reier, P. J. Forelimb motor performance following cervical spinal cord contusion injury in the rat. Exp. Neurol. 117 (3), 287-298 (1992).
- Soblosky, J. S., Song, J. H., Dinh, D. H. Graded unilateral cervical spinal cord injury in the rat: evaluation of forelimb recovery and histological effects. Behav. Brain Res. 119 (1), 1-13 (2001).
- Pearse, D. D., Lo, T. P. Jr, Cho, K. S., Lynch, M. P., Garg, M. S., Marcillo, A. E., Sanchez, A. R., Cruz, Y., Dietrich, W. D. Histopathological and behavioral characterization of a novel cervical spinal cord displacement contusion injury in the rat. J. Neurotrauma. 22 (6), 680-702 (2005).
- Gensel, J. C., Tovar, C. A., Hamers, F. P., Deibert, R. J., Beattie, M. S., Bresnahan, J. C. Behavioral and histological characterization of unilateral cervical spinal cord contusion injury in rats. J. Neurotrauma. 23 (1), 36-54 (2006).
- Anderson, K. D., Sharp, K. G., Steward, O. Bilateral cervical contusion spinal cord injury in rats. Exp. Neurol. 220 (1), 9-22 (2009).
- Gruner, J. A monitored contusion model of spinal cord injury in the rat. J. Neurotrauma. 9 (2), 123-126 (1992).
- Scheff, S. W., Rabchevsky, A. G., Fugaccia, I., Main, J. A., Lumpp, J. E. Jr Experimental modeling of spinal cord injury: characterization of a force-defined injury device. J. Neurotrauma. 20 (2), 179-193 (2003).
- Zhang, Y. P., et al. Spinal cord contusion based on precise vertebral stabilization and tissue displacement measured by combined assessment to discriminate small functional differences. J Neurotrauma. 25 (10), 1227-1240 (2008).
- Walker, C. L., Walker, M. J., Liu, N. K., Risberg, E. C., Gao, X., Chen, J., Xu, X. M. Systemic bisperoxovanadium activates Akt/mTOR, reduces autophagy, and enhances recovery following cervical spinal cord injury. PLoS One. 7 (1), e30012(2012).
- Irvine, K. A., Ferguson, A. R., Mitchell, K. D., Beattie, S. B., Beattie, M. S., Bresnahan, J. C. A novel method for assessing proximal and distal forelimb function in the rat: the Irvine, Beatties and Bresnahan (IBB) forelimb scale. J. Vis. Exp. (46), 2246(2010).
- Martinez, M., Brezun, J. M., Bonnier, L., Xerri, C. A new rating scale for open-field evaluation of behavioral recovery after cervical spinal cord injury in rats. J Neurotrauma. 26 (7), 1043-1053 (2009).
- Cao, Q., Zhang, Y. P., Iannotti, C., DeVries, W. H., Xu, X. M., Shields, C. B., Whittemore, S. R. Functional and electrophysiological changes after graded traumatic spinal cord injury in adult rat. Exp. Neurol. 191 Suppl 1, S3-S16 (2005).
- Lee, J. H., Streijger, F., Tigchelaar, S., Maloon, M., Liu, J., Tetzlaff, W., Kwon, B. K. A Contusive Model of Unilateral Cervical Spinal Cord Injury Using the Infinite Horizon Impactor. J. Vis. Exp. (65), e3313(2012).
- Zhang, Y. P., Walker, M. J., Shields, L. B. E., Wang, X., Walker, C. L., Xu, X. M., et al. Controlled Cervical Laceration Injury in Mice. J. Vis. Exp. (75), e50030(2013).
Przedruki i uprawnienia
