Właściwości inercyjne segmentu ciała są wymagane do modelowania dynamiki odwrotnej. Za pomocą techniki płytki oscylacyjnej i reakcyjnej zmierzono właściwości inercyjne protez poniżej kolana. Zastosowanie bezpośrednich pomiarów bezwładności protezy w modelu dynamiki odwrotnej protezy nogi skutkowało mniejszymi wielkościami wypadkowych sił i momentów stawowych.
Artykuł metodologiczny
Techniki oscylacji i reakcji do szacowania właściwości bezwładności protezy poniżej kolana
W tym artykule
Podsumowanie
Streszczenie
Cel tego badania był dwojaki: 1) zademonstrować technikę, która może być użyta do bezpośredniego oszacowania właściwości bezwładności protezy poniżej kolana, oraz 2) porównać efekty proponowanej techniki i wykorzystania nienaruszonych właściwości bezwładności kończyny do szacunków kinetycznych, stawów podczas chodzenia u jednostronnych, przedawnionych amputacji. System płytek oscylacyjnych i reakcyjnych został zweryfikowany i okazał się niezawodny podczas pomiaru właściwości bezwładności znanych ciał geometrycznych. Gdy bezpośrednie pomiary właściwości bezwładności protezy zastosowano w modelowaniu dynamiki odwrotnej kończyny dolnej w porównaniu z szacunkami inercyjnymi opartymi na nienaruszonym trzonie i stopie, kinetyka stawów w biodrze i kolanie była znacznie niższa podczas fazy wymachu chodu. Różnice w kinetyce stawów podczas postawy były jednak mniejsze niż te obserwowane podczas wymachu. Dlatego badacze skupiający się na fazie wymachu podczas chodzenia powinni rozważyć wpływ szacunków właściwości bezwładności protezy na wyniki badania. Jeśli chodzi o postawę, każdy z dwóch modeli inercyjnych badanych w naszym badaniu prawdopodobnie doprowadziłby do podobnych wyników przy ocenie dynamiki odwrotnej.
Wprowadzenie
Aby określić ilościowo wypadkowe siły i momenty połączenia podczas ruchu, potrzebny jest model dynamiki odwrotnej interesującego nas systemu podczas pracy z danymi empirycznymi. W przypadku biomechaniki kończyn dolnych modele dynamiki odwrotnej zazwyczaj reprezentują stopę, podudzie i udo jako ciała sztywne. Dane wejściowe dla tych modeli pochodzą z trzech głównych źródeł: a) kinematyki ruchu, b) sił reakcji gruntu oraz c) antropometrii segmentów i właściwości bezwładnościowych. Dane o ruchu są zbierane za pomocą różnych systemów analizy ruchu, ale wszystkie systemy zasadniczo zapewniają podstawową kinematykę ruchu (położenie, prędkość i przyspieszenie). Siły reakcji gruntu są zbierane za pomocą płytki siłowej i zapewniają siły kontaktowe działające na stopy. Antropometria to pomiary wykonywane bezpośrednio z ciała za pomocą linijek, elastycznych taśm i/lub suwmiarki. Te pomiary antropometryczne służą do oszacowania właściwości bezwładności segmentów ciała wykorzystywanych w analizach dynamiki odwrotnej. Właściwości bezwładności obejmują masę, położenie środka masy (COM) i moment bezwładności (MOI) segmentu względem osi przechodzącej przez segment COM lub staw proksymalny lub dystalny. Metodologie i sprzęt używany do zbierania danych o ruchu i sile reakcji gruntu są podobne w różnych grupach badawczych, ale inercyjne oszacowania segmentów ciała mogą się znacznie różnić między badaczami, w zależności od tego, którą metodę badacz wybierze do oszacowania tych właściwości bezwładności.
Różne techniki dostępne do szacowania właściwości bezwładności w pełni nienaruszonego segmentu ludzkiego ciała obejmują: 1) równania regresji oparte na danych ze zwłok1-5, 2) modele matematyczne (tj. modele geometryczne)6,7, oraz 3) techniki skanowania i obrazowania8-15. Wiele z tych technik wymaga bezpośrednich pomiarów od ciała, ale wcześniej wykazano, że niezależnie od zastosowanej metody estymacji, precyzja oszacowań inercyjnych segmentów ciała opartych na tych metodach jest wysoka16. Wykazano również, że błędy w oszacowaniach właściwości bezwładności nienaruszonych segmentów ciała mają minimalny wpływ na wielkości wypadkowych momentów stawowych podczas chodu17,18. Na momenty połączeń w większym stopniu wpływają siły reakcji gruntu, położenie środka nacisku, długości ramion momentów oraz kinematyka segmentu17-19. Dlatego nie jest zaskakujące, że metody szacowania właściwości bezwładności segmentów ciała różnią się znacznie w literaturze w przypadku wykorzystania osób pełnosprawnych jako uczestników badania, biorąc pod uwagę, że niewielkie błędy w tych szacunkach prawdopodobnie będą miały niewielki wpływ na wyniki badania.
Wiele z tych szacunków bezwładności dla w pełni nienaruszonego segmentu ciała jest często używanych do szacowania właściwości bezwładności protez dla osób po amputacji kończyn dolnych. Nowoczesne protezy kończyn dolnych są wytwarzane przy użyciu lekkich materiałów, dzięki czemu protezy kończyn są znacznie lżejsze niż kończyny, które zastępują. Powoduje to asymetrię bezwładnościową między protezą kończyny a nienaruszoną kończyną. W porównaniu z typowym nienaruszonym trzonem i stopą, masa protezy poniżej kolana i kikuta jest o około 35% mniejsza, a środek ciężkości znajduje się około 35% bliżej stawu kolanowego20-23. Mniejsza masa i bardziej proksymalny rozkład masy protezy kończyny powoduje również znacznie niższy (~60%) moment bezwładności w stosunku do stawu kolanowego dla protezy kończyny w porównaniu z nienaruszonym trzonem i stopą. Chociaż badacze24,25 wcześniej sugerowali, że użycie nienaruszonych szacunków bezwładności dla protezy kończyny ma niewielki wpływ na oszacowania kinetyczne stawów, porównania te koncentrowały się na wypadkowych momentach stawowych podczas fazy podporu podczas chodzenia, gdzie siła reakcji podłoża dominuje nad momentem wytwarzanym w stawie. Podczas huśtania, gdzie nie występują siły reakcji gruntu, zmniejszone właściwości bezwładności protezy z większym prawdopodobieństwem wpłyną na oszacowanie wynikowych momentów stawowych. Biorąc pod uwagę, że niektórzy badacze, np. 26-32, wykorzystują właściwości bezwładności nienaruszonego segmentu do przedstawienia właściwości bezwładności protezy, a inni,np. 21-23, szacują właściwości bezwładności protezy bezpośrednio, ważne jest, aby zrozumieć wpływ metod wybranych do oszacowania właściwości bezwładności protezy. Minimalizacja czasu potrzebnego na pomiar właściwości bezwładności protezy była ważnym czynnikiem przy opracowywaniu naszej techniki. W przedstawionej tutaj technice proteza pozostaje w pełni nienaruszona przez wszystkie pomiary, aby skrócić czas pomiaru i uniknąć dodatkowego czasu związanego z ponownym ustawieniem protezy po pomiarze.
Tak więc, cel tego badania był dwojaki: 1) zademonstrować technikę, która może być bezpośrednio użyta do oszacowania właściwości inercyjnych protezy poniżej kolana, oraz 2) porównać efekty proponowanej techniki i wykorzystania nienaruszonych właściwości inercjalnych kończyn do szacunków kinetycznych, stawów podczas chodzenia u jednostronnych, transpiszczelowych amputacji. Postawiono hipotezę, że wielkości kinetyczne stawu są większe, gdy jako szacunki inercyjne protezy stosuje się właściwości bezwładnościowe nienaruszonego trzonu i stopy w porównaniu z bezpośrednimi pomiarami właściwości bezwładności protezy.
Protokół
Uczestnicy
W badaniu wzięło udział sześciu pacjentów po jednostronnej amputacji podkolanowej (5 mężczyzn; 1 kobieta; wiek = 46 ±16 lat, masa = 104,7 ±9,7 kg, wzrost = 1,75 ±0,08 m). U pięciu z sześciu osób amputacje były wynikiem urazów mechanicznych, natomiast u jednej osoby wynikały z wrodzonej choroby kości. Wszyscy pacjenci korzystali z systemu zawieszenia leja protezy typu lock and pin oraz z protezy stopy o dynamicznej odpowiedzi sprężystej (3 College Park, 2 Flex-foot i 1 Genesis II). Rekrutacja uczestników koncentrowała się na osobach w pełni sprawnych ruchowo, które korzystały z protezy kończyny dolnej przez co najmniej rok i utrzymywały pewien stopień aktywności fizycznej w ramach pracy zawodowej lub codziennych czynności. Protokół został zatwierdzony przez uczelnianą Komisję Bioetyczną (Institutional Review Board), a od każdego uczestnika przed rozpoczęciem badania uzyskano świadomą zgodę na udział).
Próby chodzenia po podłożu
Preferowaną prędkość chodu każdego uczestnika określono podczas przejścia wzdłuż 20 m ścieżki z prędkością komfortową, odpowiadającą spacerowi z samochodu do wejścia do sklepu. Do pomiaru czasu wymaganego do pokonania odcinka około 5 m w środkowej części ścieżki wykorzystano system pomiarowy oparty na fotokomórkach. Preferowaną prędkość chodu wyznaczono jako średnią z pięciu prób. Następnie każdy uczestnik wykonał pięć udanych prób chodu po podłożu, podczas których zbierano dane o siłach reakcji podłoża z dwóch platform dynamometrycznych (480 Hz) oraz dane o ruchu (60 Hz) z systemu analizy ruchu z sześcioma kamerami. Za udane uznano próby, w których prędkość mieściła się w zakresie ±3% preferowanej prędkości uczestnika i nie było widocznych oznak korygowania kroku w celu kontaktu z platformą dynamometryczną. Przed rozpoczęciem pomiarów danych, obustronnie na krętarzach większych kości udowych, kłykciach bocznych kości udowych, kostkach bocznych, bocznej części pięt oraz głowach piątej kości śródstopia umieszczono markery odblaskowe.
Do oszacowania wypadkowych sił i momentów w stawach biodrowym, kolanowym i skokowym wykorzystano trójsegmentowy (udo, podudzie i stopa) model dynamiki odwrotnej w płaszczyźnie strzałkowej. Właściwości bezwładności segmentów dla nienaruszonych części ciała oszacowano na podstawie równań regresji opracowanych przez de Levę8. Właściwości bezwładności protezy oraz kikuta kończyny zmierzono bezpośrednio i rozdzielono pomiędzy protezę podudzia i stopy (patrz szczegółowy protokół poniżej). Aby określić wpływ szacunków bezwładności protezy (pomiary bezpośrednie lub szacunki oparte na nienaruszonym segmencie) na szczytowe wypadkowe siły i momenty w stawach podczas fazy podporowej i przenoszenia, zastosowano jednoczynnikową analizę MANOVA z pomiarami powtórzonymi. Ze względu na podobieństwo profili wypadkowej siły reakcji i momentu w stawach u wszystkich uczestników, w programie MATLAB (Mathworks, Natick, MA) opracowano algorytm skupiający się na konkretnych oknach czasowych cyklu chodu w celu identyfikacji poszczególnych wartości szczytowych (patrz % cyklu chodu w Table 2). Dokonano korekty Bonferroniego dla przedziałów ufności na podstawie liczby zmiennych zależnych. Różnice uznano za istotne statystycznie przy p < 0.05.
Opis systemów płyt oscylacyjnych i reakcyjnych
System oscylacyjny wykorzystywany do pomiaru właściwości bezwładnościowych protezy składa się z zewnętrznej klatki lub struktury wsporczej wykonanej z aluminium 80/20, regulowanej wewnętrznej klatki aluminiowej oraz podczerwienią sterowanej fotokomórki (patrz Rycina 1A). Wewnętrzna klatka jest zawieszona na zewnętrznej klatce za pomocą osi przechodzącej przez dwa nisko-tarciowe łożyska pasowane. Aby dostosować system do protez o różnych rozmiarach, wewnętrzna klatka może zostać skrócona lub wydłużona o około 15 cm (lub 6 cali). Dodatkowo wewnętrzna klatka posiada dwie regulowane płyty, które służą do zapewnienia stabilnego osadzenia protezy wewnątrz klatki. Płyta z wkrętem ustalającym jest wykorzystywana do zapewnienia, aby oscylacje wewnętrznej klatki miały amplitudę mniejszą niż 5°, co pozwala na opieranie szacunków na równaniach prostego ruchu harmonicznego. Fotokomórka jest podłączona bezpośrednio do licznika na karcie akwizycji danych w komputerze, aby rejestrować każdy impuls TTL w momencie, gdy klatka przesuwa się przed fotokomórką. Do zbierania i przetwarzania impulsów TTL wykorzystywany jest program LabView Virtual Instrument (VI). Wewnętrzna klatka systemu oscylacyjnego (Rycina 1A) służy jako system płyty reakcyjnej (Rycina 2) w połączeniu z wagą o zakresie do 10 kg i dokładnością do 1 grama oraz dwoma krawędziami nożowymi wykorzystywanymi do podparcia wewnętrznej klatki podczas pomiarów na płycie reakcyjnej. Technika ilościowego określania właściwości bezwładnościowych protezy poniżej kolana obejmuje trzy główne etapy: 1) protokół oscylacyjny i pomiar na płycie reakcyjnej, 2) równania matematyczne do szacowania bezwładności protezy oraz 3) rozdzielenie bezwładności protezy na segment stopy i podudzia.

Rysunek 1. A) Zdjęcie statywu do oscylacji wykorzystywanego do pomiaru okresu oscylacji. Zauważmy, że istnieje zewnętrzna struktura wsporcza, która pozostaje nieruchoma, podczas gdy wewnętrzna klatka, w której zamocowano protezę, oscyluje w przód i w tył przed fotokomórką służącą do pomiaru czasu. B) Powiększenie osi oscylacji, przedstawiające również śrubę ustalającą służącą do ustawiania amplitud oscylacji poniżej 5°. C) Powiększenie fotokomórki oraz dystalnego końca wewnętrznej klatki, ilustrujące regulowane płyty końcowe. Należy zauważyć, że w celu zmniejszenia masy wewnętrznej klatki zastosowano cienkie aluminium i usunięto nadmiar materiału bez utraty wytrzymałości struktury.

Rycina 2. Schemat płyty reakcyjnej regulowanej ramy aluminiowej (t.j. wewnętrznej klatki) usuniętej z zewnętrznej struktury wsporczej systemu oscylacji, ilustrujący konfigurację płyty reakcyjnej wykorzystywanej do szacowania środka masy systemu. Należy zauważyć, że do podparcia wewnętrznej klatki wykorzystano dwie osie (tzw. krawędzie tnące); jedną przy lewej (dystalnej) krawędzi klatki, a drugą (proksymalną) umieszczoną nad wagą. Odległość między tymi dwiema osiami wsporczymi reprezentuje długość płyty reakcyjnej. Oś oscylacji jest skierowana prostopadle do strony.
1. Protokół pomiaru bezwładnościowego
- W pierwszej kolejności należy poprosić osobę z amputacją o zajęcie miejsca na krześle, na którym proteza nogi może być wygodnie uniesiona nad siedziskiem, aby pacjent mógł wykonać serię ruchów zgięcia i wyprostu kolana w celu zidentyfikowania centrum obrotu (COR) kolana.
- Po zidentyfikowaniu COR kolana (pomocne może być umieszczenie w tym miejscu niewielkiego kawałka taśmy), należy poprosić pacjenta o wstanie i zmierzyć następujące parametry:
- Odległość od górnej krawędzi protezy do COR kolana; jeśli COR kolana znajduje się poniżej krawędzi protezy, wartość tę należy zapisać jako liczbę ujemną.
- Odległość między COR kolana a COR kostki. Przyjmuje się, że COR kostki znajduje się w miejscu analogicznym do COR zdrowej kostki.
- Po zdjęciu protezy i odpowiedniej skarpetki (liner), należy wykonać kilka pomiarów kikuta za pomocą miękkiej miary krawieckiej. Pomiary te posłużą do oszacowania właściwości bezwładnościowych kikuta na podstawie modelowania go jako przekroju prawego stożka kołowego6,21 przy założeniu jednorodnej gęstości tkanki wynoszącej 1,1 g∙cm-3 13.
- Zmierz obwód proksymalny kikuta. Obwód ten powinien być mierzony jako największy obwód w pobliżu stawu kolanowego (np. zazwyczaj około dwóch szerokości palców od stawu kolanowego).
- Zmierz obwód dystalny kikuta. Obwód ten należy zmierzyć na wysokości ostatniej wypukłości kostnej na dystalnym końcu kikuta.
- Zmierz długość kikuta jako odległość od głowy kości strzałkowej do najbardziej dystalnego punktu kikuta.
- Wyjmij wewnętrzną ramę z urządzenia do oscylacji, zdejmując oś. Włóż liner oraz wszelkie dodatkowe warstwy, których aktualnie używa pacjent, do leja protezy. Następnie stabilnie umieść protezę wraz z założonym butem wewnątrz wewnętrznej ramy oscylacyjnej (Rysunek 1). W systemie tym dwie regulowane płyty przesuwają się poziomo i po dokręceniu stabilizują górną część protezy w ramie. Aby zabezpieczyć stopę protezy, użyj paska rzepowego i przymocuj ją do dolnej płyty ramy.
- Ponownie umieść wewnętrzną ramę w urządzeniu do oscylacji. Zabezpiecz oś i upewnij się, że ramię zawieszenia wewnętrznej ramy jest wyrównane ze śrubą ustalającą, która ograniczy kąt oscylacji do mniej niż 5°.
- Przeprowadź trzy próby oscylacji z protezą umieszczoną w wewnętrznej ramie. Okres oscylacji będzie reprezentował czas potrzebny na wykonanie jednego pełnego cyklu oscylacji, gdy wewnętrzna rama kołysze się pod własnym ciężarem, pod wpływem wyłącznie siły grawitacji. Aby rozpocząć próbę oscylacji, odciągnij wewnętrzną ramę do tyłu, aż uderzy ona o śrubę ustalającą, a następnie przesuń ją do przodu, aż pojawi się przestrzeń między śrubą a ramą. Zapisz średni czas jednego pełnego cyklu oscylacji dla każdej próby.
- Przed przejściem do pomiarów na płycie reakcyjnej, zmierz i zapisz następujące wymiary wewnętrznej ramy (z nadal zamocowaną w uchwycie protezą), używając suwmiarki cyfrowej lub miękkiej miary. Pomiary te będą potrzebne, jeśli konfiguracja wewnętrznej ramy ulegnie zmianie po zdjęciu protezy w kroku 1.9, a także podczas szacowania właściwości bezwładnościowych systemu. Pomiary te są łatwiejsze do wykonania, gdy wewnętrzna rama jest ustawiona poziomo i opiera się na krawędziach nożowych przeznaczonych do testu z płytą reakcyjną.
- Zmierz odległość między górną płytą regulacyjną a stałą poprzeczką na górze wewnętrznej ramy.
- Zmierz odległość między dolną płytą regulacyjną a stałą poprzeczką na górze wewnętrznej ramy.
- Zmierz odległość między dolną płytą regulacyjną a stałą poprzeczką na dole wewnętrznej ramy.
- Zmierz długość płyty reakcyjnej; jest to odległość między miejscami położenia dwóch krawędzi nożowych, które będą służyć jako podparcia podczas testu z płytą reakcyjną.
- Umieść uchwyt i protezę w układzie z płytą reakcyjną. Upewnij się, że w tym momencie waga wskazuje zero. Umieść jeden koniec wewnętrznej ramy nad wagą i ustaw krawędź nożową na dole wewnętrznej ramy w taki sposób, aby nie powstało naprężenie między dwiema krawędziami nożowymi, a rama pozostała w poziomie. Kilkukrotnie unieś koniec znajdujący się na wadze i połóż go z powrotem. Po uzyskaniu spójnego odczytu z wagi, zapisz tę wartość.
- Wyjmij protezę z wewnętrznej ramy. Jeśli płyty górna i/lub dolna musiały zostać przesunięte, aby zdjąć protezę, przywróć je do pierwotnego położenia, korzystając z wymiarów zmierzonych w kroku 1.7. Gdy wymiary ramy będą zgodne z tymi z momentu, gdy proteza znajdowała się wewnątrz, powtórz krok 1.8, aby zapisać odczyt z płyty reakcyjnej dla samej ramy.
- Zdejmij but z protezy i zmierz masę buta, a następnie masę protezy bez buta.
- Wykonaj kilka pomiarów protezy:
- Zmierz odległość między COR kostki a powierzchnią podeszwową stopy.
- Zmierz długość stopy protezy bez buta.
- Ponownie załóż but na protezę i zmierz odległość od COR kostki do podeszwy buta oraz długość stopy z założonym butem.
- Ponownie umieść wewnętrzną ramę w urządzeniu do oscylacji, upewniając się, że czarny narożnik z taśmą odblaskową znajduje się najbliżej fotokomórki. Zabezpiecz oś i upewnij się, że ramię zawieszenia wewnętrznej ramy jest wyrównane ze śrubą ustalającą, która ograniczy kąt oscylacji do mniej niż 5°. Przeprowadź 10 prób oscylacji, przy czym tym razem rejestrowany będzie tylko pierwszy okres oscylacji z każdej próby. Uwaga: Wyjaśnienie, dlaczego używamy tylko pierwszego okresu oscylacji, gdy wewnętrzna rama oscyluje samodzielnie bez protezy, znajduje się w Dodatku A.
2. Równania matematyczne do szacowania bezwładności protezy
- Skoryguj masę ciała, aby uwzględnić zmniejszoną masę protezy przed oszacowaniem właściwości bezwładnościowych nienaruszonych segmentów, korzystając z następującego równania:
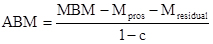 (1)
gdzie ABM to skorygowana masa ciała, MBM to zmierzona masa ciała wraz z protezą, Mpros to masa protezy, Mresidual to masa kikuta (struktur anatomicznych poniżej kolana pozostałych po amputacji), a c (0,057 dla mężczyzn; 0,061 dla kobiet) to procent ABM stanowiący nienaruszona podudzie i stopa8. - Oszacuj właściwości bezwładnościowe uda, podudzia i stopy nienaruszonej nogi oraz uda nogi z protezą na podstawie ABM i odpowiednich długości segmentów8.
- Położenie środka masy protezy jest najpierw wyrażone względem osi referencyjnej (Rysunek 2):
CMpros_ax = (Lrxn * (Rpros + frame – Rframe)) / mpros (2)
gdzie Lrxn oznacza odległość między punktami podparcia, Rpros+frame oznacza odczyt wagi dla protezy i aluminiowej ramy razem, Rframe oznacza odczyt wagi dla samej ramy, a mpros oznacza masę protezy. - Na podstawie odległości między osią oscylacji a osią referencyjną (Losc_ref) położenie środka masy protezy jest wyrażone względem osi oscylacji:
CMpros_osc = Losc_ref - CMpros_ax (3)
Jest to niezbędne w kolejnych obliczeniach momentu bezwładności protezy względem tej osi oscylacji. - W przeciwieństwie do powyższych, położenie środka masy jest wyrażone względem proksymalnego końca leja protezy na podstawie odległości między osią oscylacji a górną regulowaną płytą końcową (d_plate):
CMpros_prox = CMpros_osc – d_plate (4) - Oblicz moment bezwładności dla każdego stanu (sama rama oraz rama + proteza):
 (5)
gdzie Iaxis to moment bezwładności względem osi oscylacji, τ to średni okres jednego oscylacji, m to masa układu, g to przyspieszenie ziemskie, a d to odległość między osią oscylacji a środkiem masy układu. Moment bezwładności protezy względem osi oscylacji oblicza się jako różnicę między Iaxis dla samej ramy a Iaxis dla ramy z protezą. Następnie stosuje się twierdzenie Steinera, aby wyrazić moment bezwładności protezy względem osi poprzecznej przechodzącej przez staw kolanowy. - Połącz właściwości bezwładnościowe kikuta i protezy, aby wyznaczyć całkowitą masę, położenie środka masy względem kolana, a następnie, korzystając z twierdzenia Steinera, wyraź moment bezwładności układu względem osi poprzecznej przechodzącej przez wspólny środek masy.
3. Rozdzielenie bezwładności protezy na segmenty stopy i podudzia
Aby rozdzielić właściwości bezwładnościowe protezy i kikuta na segment stopy (wyłącznie stopa protezowa) oraz segment podudzia (lej protezy, pylon i kikut) na potrzeby modelowania dynamiki odwrotnej, właściwości bezwładnościowe segmentów określono na podstawie danych z rozmontowanej protezy. Całkowita masa rozmontowanej kończyny protezowej wynosiła 2,126 kg, przy czym masa leja (wliczając masę pylonu) wynosiła 1,406 kg, a masa stopy 0,72 kg. Zatem 66% całkowitej masy protezy przypisano do leja protezy, a 34% do stopy. Przeprowadzono analizę wrażliwości, aby określić, jaki wpływ ma to na szacowany moment bezwładności protezy względem stawu kolanowego. Analiza ta opierała się na pomiarach eksperymentalnych właściwości bezwładnościowych sześciu protez podkolanowych z pracy Mattes et al.21 (dane uzyskano w drodze osobistej komunikacji z autorami). Gdy masy protezowego podudzia i stopy określano na podstawie de Leva8 (stopa = 24%; podudzie = 76% całkowitej masy protezy), całkowity moment bezwładności protezy względem stawu kolanowego został niedoszacowany o około 5% w porównaniu z rzeczywistą wartością eksperymentalną wyznaczoną metodą oscylacyjną. Stosując wartości procentowe oparte na rozmontowanej protezie dla masy stopy (34%) i podudzia (66%), całkowity moment bezwładności względem stawu kolanowego został przeszacowany o około 2% w porównaniu z pomiarem eksperymentalnym.
- Rozdzielono masę protezy pomiędzy segmenty stopy protezy (34%) i leja (66%) na podstawie pomiarów rozmontowanej kończyny protezowej.
- Położenie COM stopy protezy określono na podstawie równań regresyjnych dla stopy zdrowej8. Krok ten oparto na wynikach analizy wrażliwości przeprowadzonych przez Millera25 oraz Czernieckiego et al24. Miller25 oszacował wypadkowe momenty w stawie kolanowym, wykorzystując: a) bezpośrednie pomiary właściwości bezwładnościowych protezy oraz b) właściwości bezwładnościowe protezy oszacowane na podstawie równań regresyjnych dla zdrowej podudzia i stopy. Średnia różnica między profilami momentu w kolanie dla dwóch różnych metod oraz dla dwóch badanych osób wynosiła około 3 N·m. Ta średnia różnica w wielkości stanowiła mniej niż 2% szczytowego momentu w kolanie podczas fazy podporu. Czerniecki et al.24 rozmontowali wiele protez podkolanowych i wyważyli stopę protezy na ostrzu noża, aby wyznaczyć położenie jej COM. Po porównaniu tych wyników z szacunkami opartymi na równaniach regresyjnych dla stopy zdrowej stwierdzili, że między obiema metodami szacowania występuje niewielka różnica.
- MOI stopy protezy względem osi poprzecznej przechodzącej przez jej COM wyznaczono, stosując regresje de Leva8 dla stopy zdrowej oraz oszacowaną masę stopy z kroku 1. MOI stopy wyrażono również względem stawu kolanowego, korzystając z twierdzenia Steinera.
 (6)
 (7)
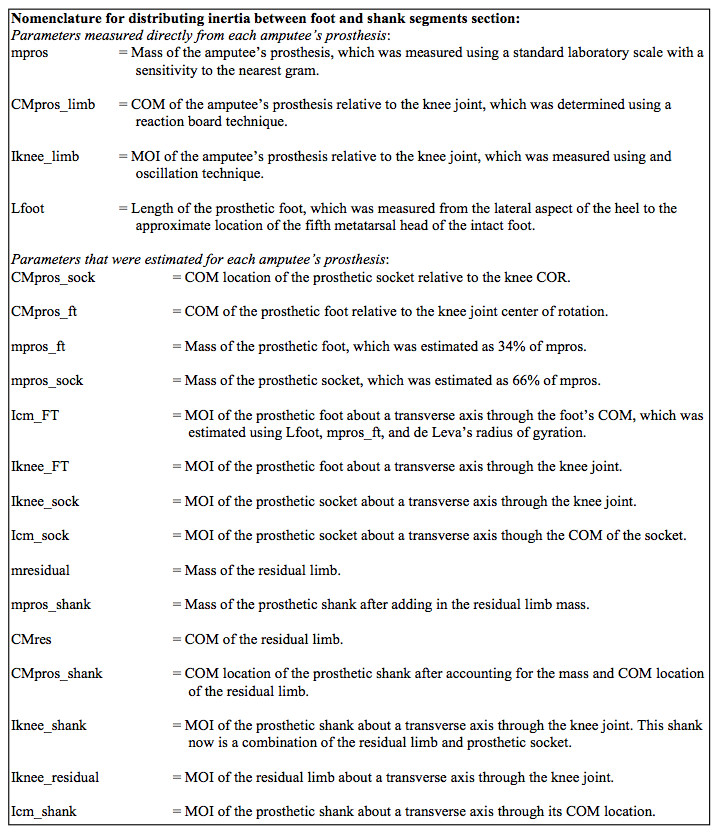
- Położenie COM leja protezy (CMpros_sock) wyznaczono poprzez połączenie szacunkowej pozycji COM całej protezy (CMpros_limb; bez uwzględnienia właściwości bezwładnościowych kikuta), uzyskanej za pomocą techniki płyty reakcyjnej, oraz przypisanego położenia COM stopy protezy względem stawu kolanowego (CMpros_ft) z kroku 3.2. Założono, że CMpros_sock znajduje się na linii prostej między kolanem a kostką i wyznaczono go jako:
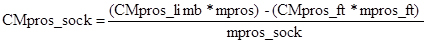 (8)
- MOI stopy protezy względem osi przechodzącej przez staw kolanowy odjęto od pomiaru eksperymentalnego MOI całej kończyny protezowej względem stawu kolanowego (Iknee_limb), aby wyznaczyć MOI tylko leja protezy względem stawu kolanowego (Iknee_sock). Następnie zastosowano twierdzenie Steinera, aby wyrazić MOI leja protezy względem osi przechodzącej przez jego COM (Icm_sock).
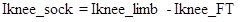 (9)
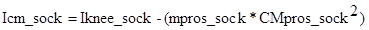 (10)
- Właściwości bezwładnościowe kikuta (struktury anatomiczne pozostałe poniżej kolana po amputacji) połączono z właściwościami bezwładnościowymi podudzia protezy, które posłużyły jako właściwości bezwładnościowe segmentu podudzia po stronie protezy w modelu dynamiki odwrotnej.
 (11)
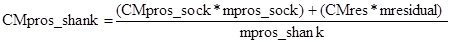 (12)
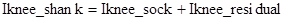 (13)
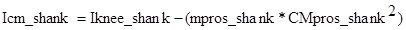 (14)
Wyniki
Właściwości bezwładnościowe protezy nogi poniżej kolana były niższe niż w przypadku nogi zdrowej (Tabela 1). Średnio dla wszystkich uczestników masa strony z protezą była mniejsza o 39%, moment bezwładności względem osi poprzecznej przechodzącej przez kolano był mniejszy o 52%, a położenie środka masy znajdowało się o 24% bliżej kolana w porównaniu z wartościami dla nogi zdrowej.
| Obiekt | Masa nienaruszona* (kg) | Masa protezy† (kg) | Szacowana różnica mas (kg) | ‡Ikneeintact (kg·m2) | Ikneepros (kg·m2) | Środek masy (CM) nienaruszony poniżej stawu kolanowego (m) | Środek masy (CM) protezy poniżej stawu kolanowego (m) |
| A | 6.03 | 4.27 | 1.76 | 0.604 | 0.325 | 0.268 | 0.215 |
| B | 6.07 | 3.39 | 2.68 | 0.400 | 0.196 | 0.215 | 0.177 |
| C | 5.80 | 3.12 | 2.68 | 0.575 | 0.194 | 0.264 | 0.198 |
| D | 5.72 | 3.17 | 2.55 | 0.559 | 0.317 | 0.265 | 0.191 |
| E | 7.14 | 4.65 | 2.49 | 0.742 | 0.325 | 0.276 | 0.200 |
| F | 6.23 | 4.22 | 2.01 | 0.585 | 0.287 | 0.260 | 0.192 |
| Średnia ± STD | 6.17 ± 0.51 | 3.80 ± 0.66 | 2.36 ± 0.38 | 0.578 ± 0.109 | 0.274 ± 0.063 | 0.258 ± 0.022 | 0.196 ± 0.013 |
*Wartości dla połączonej nienaruszonej podudzia i stopy.
†Wartości dla połączonej protezy i kikuta kończyny.
‡Moment bezwładności względem osi poprzecznej przechodzącej przez kolano.
Tabela 1. Porównanie właściwości bezwładnościowych kończyn protezowanych i zdrowych poniżej kolana.
Wypadkowe siły w stawach (Rycina 3) oraz momenty sił (Rycina 4) w stawie skokowym, kolanowym i biodrowym były zależne od parametrów bezwładności zastosowanych w modelu dynamiki odwrotnej. W szczególności kinetyka stawów była niższa podczas inicjacji fazy przeniesienia (~65% cyklu chodu) i zakończenia fazy przeniesienia (~95% cyklu chodu), gdy w ocenach dynamiki odwrotnej zastosowano bezpośrednie pomiary bezwładności protezy, w porównaniu do regresji opartych na nienaruszonej anatomii (Tabela 2). Wielkości efektu sugerują, że różnice te podczas fazy przeniesienia nie były trywialne (≥1,0). Ponadto wartości kinetyki stawów wzrosły średnio o 80% podczas inicjacji i zakończenia fazy przeniesienia, gdy zastosowano szacunki bezwładności kończyny zdrowej w porównaniu z bezpośrednimi pomiarami właściwości bezwładności protezy. Zatem, gdy do modelowania strony z protezą zastosowano właściwości bezwładności kończyny nienaruszonej, profile kinetyki stawów strony z protezą podczas fazy przeniesienia bardziej przypominały profile kończyny nienaruszonej (patrz Ryciny 3 i 4). Podczas fazy podporu zaobserwowano szereg różnic statystycznych. Największa wielkość efektu dla jakiejkolwiek różnicy podczas fazy podporu wystąpiła dla wypadkowej siły w stawie biodrowym w płaszczyźnie przednio-tylnej (ES = 0,86). Chociaż wielkość tego efektu jest duża i nadal uznaje się ją za część fazy podporu, wartość szczytowa dla tego pomiaru wystąpiła podczas końcowego podporu (~52%), czyli w momencie przejścia kończyny do fazy przeniesienia. Wielkości efektu dla wszystkich pozostałych istotnych różnic zaobserwowanych podczas fazy podporu mieściły się w zakresie od 0,01 do 0,41, co uznaje się za efekty małe, przy czym największa z tych wartości odnotowana została dla wypadkowych sił reakcji w stawie biodrowym. Mimo że podczas fazy podporu stwierdzono istotne różnice, różnice te, rozpatrywane pod kątem ich wielkości (i.e., wielkości efektu), mogą prowadzić do zakwestionowania ich znaczenia.

Rysunek 3. wypadkowe siły reakcji w stawie skokowym, kolanowym i biodrowym w kierunku przednio-tylnym (lewe panele) i pionowym (prawe panele). Dane zostały uśrednione dla wszystkich badanych w celu prezentacji. Faza podporowa rozpoczyna się w 0% cyklu chodu w momencie kontaktu stopy z podłożem i kończy się w około 60% cyklu chodu w momencie oderwania palców. Faza przenoszenia trwa do następnego kontaktu stopy tej samej nogi w 100% cyklu chodu. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.

Rysunek 4. wypadkowe momenty stawowe wokół osi poprzecznej (tzw. osi mediolateralnej) w stawie skokowym, kolanowym i biodrowym. Dane zostały uśrednione dla wszystkich badanych w celu prezentacji. Faza podporu rozpoczyna się w 0% cyklu chodu w momencie kontaktu stopy z podłożem i kończy się w około 60% cyklu chodu w momencie oderwania palców. Faza przenoszenia trwa do następnego kontaktu stopy tej samej nogi w 100% cyklu chodu.

Tabela 2. Szczytowe wypadkowe siły i momenty reakcji w stawach uśrednione dla badanych oraz porównania statystyczne pomiędzy dwoma modelami inercyjnymi dla kinetyki stawów strony protezowanej. Uwagi: Dane średnie przedstawiono jako średnia(SD). Kolumna % Gait Cycle reprezentuje średni procent dla badanych, w którym wystąpiła wartość szczytowa dla danej zmiennej. p<.05 uznano za istotne statystycznie.
Dyskusja
Przedstawiono technikę z wykorzystaniem płyty reakcyjnej i oscylacji do szacowania właściwości bezwładnościowych protez podkolanowych. System ten został zwalidowany i wykazano jego niezawodność przy szacowaniu właściwości bezwładnościowych znanych brył geometrycznych (Dodatek A). Właściwości bezwładnościowe kończyn protezujących w grupie osób po jednostronnych amputacjach podudzia oszacowano na dwa sposoby: a) poprzez pomiar bezpośredni z wykorzystaniem technik oscylacji i płyty reakcyjnej oraz b) przy użyciu standardowych równań predykcyjnych stworzonych dla kończyn zdrowych. Wyniki szacowania właściwości bezwładnościowych kończyny protezującej istotnie różniły się w zależności od zastosowanego podejścia. Różnica ta w właściwościach bezwładnościowych doprowadziła do uzyskania znacząco odmiennych szacunków kinetyki stawów podczas chodu, przy czym większe różnice zaobserwowano w fazie przenoszenia.
Mimo że podczas fazy podparcia wystąpiły istotne różnice w kinetyce stawów przy zastosowaniu dwóch różnych szacunków parametrów bezwładności, różnice te były niewielkie w odniesieniu do wielkości efektu oraz w porównaniu z różnicami obserwowanymi podczas fazy przenoszenia. W większości badań nad ruchem człowieka te statystycznie istotne różnice podczas fazy podparcia mogą nie mieć wpływu na wyniki badania. Siły reakcji podłoża mają duży wpływ na całkowite wartości momentów stawów kończyny dolnej podczas fazy podparcia chodu.17-19 Chociaż odnotowano istotne różnice w parametrach bezwładności dla obu modeli, różnice te nie były wystarczające, aby zniwelować znaczenie wkładu siły reakcji podłoża w generowanie momentu w stawach podczas fazy podparcia. Miller25 sugerował wcześniej, że właściwości bezwładnościowe strony protezowanej miały niewielki wpływ na wartości kinetyki stawów kończyny dolnej podczas fazy podparcia biegu. Jednakże Miller25 przy modyfikacji właściwości bezwładnościowych protezy dla modelu dynamiki odwrotnej uwzględnił jedynie różnice w masie i położeniu środka masy kończyny. W modelu nie uwzględniono różnic w momencie bezwładności, jednak zasugerowano, że nawet gdyby moment bezwładności został podwojony lub zmniejszony o połowę, prawdopodobnie miałoby to niewielki wpływ na wartość momentu w stawie. Składnik Iα w równaniu ruchu odpowiadał za mniej niż 3% całkowitego momentu w stawie w dowolnym punkcie fazy podparcia biegu. W wartościach bezwzględnych największą zmianę wartości momentu w naszym badaniu zaobserwowano dla momentu w stawie biodrowym przy ~11% cyklu chodu, gdzie średni wzrost wartości wyniósł ~2 N·m. Było to około połowy wzrostu wartości zaobserwowanego przez Millera25 podczas fazy podparcia biegu. Nasze wyniki w połączeniu z wynikami Millera sugerują, że bezpośrednie pomiary bezwładności protezy, w tym moment bezwładności, mają niewielki lub pomijalny wpływ na wartości momentów w stawie biodrowym i kolanowym podczas fazy podparcia chodu lub biegu.
W odniesieniu do fazy przeniesienia chodu, wybór modelu inercyjnego ma istotny wpływ na wartości kinetyki stawów kończyny dolnej. Podczas fazy przeniesienia nie występuje duża siła zewnętrzna, taka jak siła reakcji podłoża w fazie podparcia. Ruch kończyny jest w znacznie większym stopniu zależny od bezwładności układu oraz oddziaływań między segmentami. Odzwierciedlały to duże zmiany w wartościach kinetyki stawów, zaobserwowane przy zastosowaniu dwóch różnych modeli inercyjnych w analizie dynamiki odwrotnej. Wykorzystanie równań regresji opartych na nienaruszonej anatomii do modelowania protezy kończyny podczas fazy przeniesienia sugerowało, że wymagany jest większy wysiłek mięśniowy niż w przypadku zastosowania rzeczywistych, zmierzonych właściwości inercyjnych protezy.
Technika opisana w niniejszej pracy, służąca do bezpośredniego pomiaru właściwości bezwładnościowych protezy podkolanowej, posiada kilka ograniczeń. Opisane metody oraz pomiary właściwości bezwładności kończyn przeprowadzono wyłącznie dla analiz w płaszczyźnie strzałkowej. Udoskonalenia tego systemu mogłyby obejmować stworzenie wewnętrznej struktury klatki, którą można by zawiesić na trzech różnych osiach, co pozwoliłoby na pomiar wszystkich trzech głównych momentów bezwładności. Ponadto technikę płyty reakcyjnej można by zastosować we wszystkich trzech płaszczyznach, aby zmierzyć trójwymiarowe położenie środka masy protezy. Innym usprawnieniem, które mogłoby zwiększyć dokładność szacowania masy kikuta, byłoby zastosowanie oceny wolumetrycznej opisanej przez Czernieckiego i współpracowników24, w której kikut jest zawieszony w cylindrze z wodą w celu oszacowania jego objętości, a następnie przyjmuje się jednolitą gęstość tkanki do obliczenia masy kończyny. Dodatkowo, zamiast stosowania przyjętego procentowego podziału całkowitej masy protezy pomiędzy lejem a stopą, każdą protezę można by rozdzielić w stawie skokowym, aby każdy komponent można było zważyć niezależnie. Kolejnym ograniczeniem naszej techniki jest fakt, że wymaga ona dodatkowego czasu podczas sesji eksperymentalnej. Ogólnie rzecz biorąc, zastosowanie naszej techniki do bezpośredniego pomiaru bezwładności protezy prawdopodobnie wydłuży całkowity czas potrzebny na sesję zbierania danych o 30 min.
Ze względu na naszą niewielką próbę protez podkolanowych o podobnej konstrukcji (i.e., zawieszenia z blokadą i pinem oraz dynamiczne stopy protezy o sprężystej odpowiedzi), opracowanie jednoznacznych zaleceń dotyczących szacowania właściwości bezwładnościowych protez kończyn dolnych poniżej kolana jako prostych wartości procentowych właściwości bezwładności kończyny zdrowej jest problematyczne. Niemniej jednak, łącząc nasze wyniki z szacunkami bezwładności protez podkolanowych z innych badań20,21,23 i porównując te wyniki z szacunkami bezwładności kończyn zdrowych, stają się widoczne pewne spójne trendy. W porównaniu z kończyną zdrową, masa strony protezowanej jest konsekwentnie mniejsza o 30-40%, położenie COM jest o 25-35% bliżej stawu kolanowego, a MOI jest o 50-60% mniejszy względem osi poprzecznej przechodzącej przez staw kolanowy.
Podsumowując, wykorzystanie równań regresji dla zdrowej podudzia i stopy do modelowania właściwości bezwładności protezy poniżej kolana wpłynie na wartości szacunkowe kinetyki stawów podczas fazy przenoszenia, ale będzie miało jedynie niewielki lub minimalny wpływ na te wartości podczas fazy podporu. Zatem w przypadku badaczy skupiających się wyłącznie na fazie podporu lokomocji, zastosowanie właściwości bezwładności zdrowej kończyny do modelowania strony protezowanej prawdopodobnie nie zmieni wniosków z badania. Jednakże w przypadku osób zainteresowanych kinetyką fazy przenoszenia, należy rozważyć bezpośrednie pomiary właściwości bezwładności protezy, aby uniknąć błędnego przedstawienia rzeczywistej dynamiki ruchu protezy nogi.
Dodatek A
Niezawodność i trafność szacunków momentu bezwładności oraz środka masy
Aby ocenić niezawodność i trafność naszych pomiarów eksperymentalnych momentu bezwładności protezy oraz położenia środka masy, przeprowadzono dwa proste doświadczenia. W pierwszym doświadczeniu w trzech oddzielnych próbach eksperymentalnie oszacowano momenty bezwładności i położenia środka masy czterech obiektów. Obiektami tymi były: 1) blok obrobionego drewna o wymiarach 9 x 9 x 61 cm (masa = 2.8 kg), 2) blok nieobrobionego drewna o wymiarach 9 x 9 x 64 cm (masa = 2.5 kg), 3) blok nieobrobionego drewna o wymiarach 7 x 9 x 65 cm (masa = 1.8 kg) oraz 4) odcinek rury PVC o długości 61 cm, średnicy wewnętrznej 8 cm i średnicy zewnętrznej 9 cm (masa = 0.8 kg). Do oszacowania momentu bezwładności każdego obiektu względem osi poprzecznej przechodzącej przez jego środek masy zastosowano technikę oscylacji12. Gdy obiekt oscyluje wokół stałej osi, okres oscylacji (τ) obiektu jest proporcjonalny do jego momentu bezwładności względem tej stałej osi. Jeśli amplituda oscylacji jest mniejsza niż 5° względem pozycji neutralnej, moment bezwładności obiektu można oszacować na podstawie ruchu wahadła prostego:
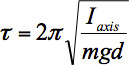 (A.1)
gdzie Iaxis to moment bezwładności względem osi oscylacji, m to masa układu, g to przyspieszenie ziemskie, a d to odległość między osią oscylacji a środkiem masy układu.
Do wyznaczenia położenia środka masy każdego obiektu zastosowano technikę płyty reakcyjnej. Przyjęto stan równowagi statycznej (ΣMomentów = 0), a momenty wywołane ciężarem obiektu, ciężarem ramy oraz siłą reakcji zostały zsumowane względem stałej osi odniesienia. Na podstawie prostych równań geometrycznych oszacowano również moment bezwładności oraz położenie środka masy każdego obiektu. W celu oceny trafności pomiary eksperymentalne porównano z tymi szacunkami geometrycznymi. Niezawodność naszych oszacowań położenia środka masy oraz momentu bezwładności oceniono za pomocą dwóch jednoczynnikowych analiz wariancji (ANOVA) w modelu liniowym (jedna dla oszacowania COM i jedna dla oszacowania MOI), z 3 pomiarami powtórzonymi odzwierciedlającymi trzy próby. Obliczono również współczynniki korelacji wewnątrzklasowej (ICC), aby określić powtarzalność naszych oszacowań.
W drugim eksperymencie oceniono wiarygodność pomiaru okresu oscylacji (τ). τ mierzono w 10 kolejnych próbach, w których z osi oscylacji zawieszono tylko aluminiową ramę, oraz w 10 kolejnych próbach z blokiem drewnianym (masa = 2,8 kg, wymiary = 9 x 9 x 61 cm) zamocowanym w aluminiowej ramie, z których oba elementy zawieszono na osi oscylacji. Podczas każdej próby τ mierzono dla 10 kolejnych oscylacji przy użyciu fotokomórki, której napięcie wyjściowe zmieniało się w zależności od natężenia światła odbitego. Wiarygodność pomiaru τ oceniono za pomocą czterech analiz wariancji (ANOVA) w ramach jednoczynnikowego ogólnego modelu liniowego z 10 pomiarami powtórzeniami. Dwie analizy ANOVA (jedna dla prób z samą ramą i jedna dla prób z ramą i blokiem) wykorzystano do ustalenia, czy τ różniło się pomiędzy kolejnymi oscylacjami (t.j. macierz danych została tak skonfigurowana, aby czynnikiem były kolejne okresy oscylacji w ramach danej próby). Następnie macierze danych obrócono o 90°, tak aby czynnikiem były kolejne próby, i przeprowadzono dwie kolejne analizy ANOVA w celu ustalenia, czy τ różniło się pomiędzy następującymi po sobie próbami. Obliczono również współczynniki korelacji wewnątrzklasowej (ICC), aby określić powtarzalność pomiarów.
Wyniki Eksperymentu 1 – Cztery Obiekty
Moment bezwładności każdego obiektu względem osi poprzecznej przechodzącej przez jego środek masy (I_obj_cm) był konsekwentnie zawyżany (o ~5% dla drewnianych klocków i o ~12% dla rury z PVC) w porównaniu z szacunkami opartymi na masie i geometrii każdego obiektu (Iz) (Tabela 3). Nasze szacunki były jednak niezwykle wiarygodne. Nie stwierdzono różnic w średnim momencie bezwładności (F2,6 = 0,154; p = 0,861) dla czterech obiektów w trzech próbach. Ponadto współczynniki ICC wykazały, że szacowanie momentu bezwładności w kolejnych próbach było wysoce powtarzalne (ICC = 1,00). Zatem, mimo że nasze szacunki miały tendencję do zawyżania momentu bezwładności obiektu w porównaniu z szacunkiem geometrycznym, były one wiarygodne.
Nasza metoda szacowania położenia środka masy z wykorzystaniem deski reakcyjnej była zgodna z szacunkami opartymi na założeniu jednorodnej gęstości oraz modelu geometrycznego. Różnice były mniejsze niż 1%. Nie stwierdzono różnic w średnim położeniu środka masy (F2,6 = 1.126; p = 0.384) dla czterech obiektów w trzech próbach. Ponadto współczynniki ICC wykazały, że szacowanie środka masy było wysoce powtarzalne w kolejnych próbach (ICC > 0.99). Zatem nasze szacunki środka masy były poprawne i wiarygodne.

Tabela 3. Nasze eksperymentalne oszacowania momentów bezwładności i położenia środka masy dla czterech obiektów w porównaniu do oszacowań opartych na masie i geometrii każdego obiektu. Kliknij tutaj, aby powiększyć widok tabeli. Definicje zmiennych: mframe = masa aluminiowej ramy; mobject = masa obiektu; t_frame = okres drgań samej ramy; okres drgań wyznaczono jako średnią z 10 kolejnych drgań w trzech następujących po sobie próbach. t_object = okres drgań ramy i obiektu razem; wyznaczony analogicznie do t_frame; I_Frame_osc = I ramy względem osi drgań; I_Frame_obj_osc = I ramy i obiektu razem względem osi drgań; I_obj_osc = I obiektu względem osi drgań; I_obj_cm = I obiektu względem osi przechodzącej przez środek masy obiektu; Iz = teoretyczne przewidywanie I względem środka masy obiektu przy użyciu następujących równań geometrycznych:
PVC:  ; gdzie R to promień zewnętrzny, r to promień wewnętrzny, a h to długość
Drewno:  ; gdzie a to długość, a b to szerokość
Geometryczne położenie środka masy przewidziano jako 50% długości obiektu.
Wyniki Eksperymentu 2 – Ocena okresu oscylacji (τ)
Gdy zawieszono samą aluminiową ramę na osi oscylacji i wprawiono ją w ruch, τ systematycznie i konsekwentnie malało (F9,81 = 123.25; p < 0.001) podczas pierwszych 10 oscylacji o około 6 msec we wszystkich 10 próbach oscylacji (Rysunek 5; panel lewy). Stwierdzono również, że średni okres oscylacji różnił się znacząco pomiędzy próbami (F9,81 = 13.97; p < 0.001) w przypadku oscylacji samej ramy. Jednakże współczynniki ICC wykazały, że w ramach danej próby systematyczny spadek τ podczas pierwszych 10 oscylacji był powtarzalny (ICC = 0.99). Gdy ramę i drewniany blok (m = 2797 g) wprawiono w ruch wspólnie, τ nie zmieniało się podczas pierwszych 10 oscylacji (F9,81 = 3.031; p = 0.116), a średnia wartość τ w 10 kolejnych próbach nie różniła się znacząco (F9,81 = 3.533; p = 0.093) (Rysunek 5; panel prawy). ICC dla prób ramy z obiektem sugerują, że w ramach danej próby τ nie jest powtarzalne z oscylacji na oscylację (ICC = 0.17). Dane te sugerują, że dla prób z samą ramą wartość τ jest lepiej szacowana jako średnia z pierwszej oscylacji w serii prób, natomiast w przypadku oscylacji obiektu o charakterystyce zbliżonej do protezy podkolanowej, τ jest lepiej szacowane jako średnia z kolejnych oscylacji oraz z wielu prób.
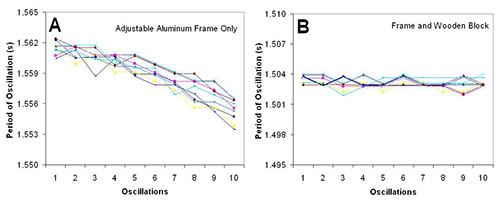
Rysunek 5. Okres drgań zmierzony dla (A) samej aluminiowej ramy oraz (B) ramy z drewnianym blokiem (masa bloku = 2,8 kg, wymiary bloku = 9 x 9 x 61 cm). Każdy panel przedstawia 10 oddzielnych prób, z wyświetleniem pierwszych 10 drgań dla każdej z nich. W przypadku zawieszenia samej ramy na osi drgań (panel lewy), wartość τ systematycznie malała podczas pierwszych 10 drgań. Jednak po dodaniu drewnianego bloku do ramy, wartość τ nie zmieniała się systematycznie w ciągu pierwszych 10 drgań (panel prawy).
Wrażliwość momentu bezwładności na okres drgań
Ponieważ wyniki z eksperymentu 1 sugerują, że nasze szacunki momentu bezwładności obiektu są konsekwentnie zawyżone, a wyniki z eksperymentu 2 wskazują, że τ ramy maleje podczas pierwszych 10 oscylacji, przeprowadziliśmy analizę wrażliwości, aby określić najlepszą metodę kwantyfikacji τ dla prób z samą ramą oraz prób z ramą i obiektem (Tabela 4). τ jest wprost proporcjonalny do momentu bezwładności obiektu:
 (A.2)
gdzie Iaxis to moment bezwładności względem osi oscylacji, m to masa układu, g to przyspieszenie ziemskie, a d to odległość między osią oscylacji a środkiem masy układu. Zatem, jeśli τ maleje, to maleje również Iaxis, ponieważ m, g oraz d są stałe w ramach danego pomiaru. Ponieważ moment bezwładności obiektu szacujemy jako:
Iobj = Iobj+frame - Iframe (A.3)
niedoszacowanie momentu bezwładności ramy (Iframe) spowoduje uzyskanie większej wartości szacunkowej momentu bezwładności obiektu (Iobj), co jest zgodne z naszymi obliczeniami w eksperymencie 1. Rysunek 6 przedstawia τ z eksperymentu 1 dla prób z samą ramą oraz prób z ramą i obiektem dla obiektu najlżejszego i najcięższego. Rysunek ten obrazuje, że w przypadku cięższych obiektów (np. protezy podkolanowej) nie występuje wyraźny spadek τ podczas pierwszych 10 oscylacji, natomiast dla lżejszych obiektów obserwuje się niewielki systematyczny spadek τ.

Tabela 4. Porównanie czterech różnych metod wyznaczania okresu oscylacji. Obiektem użytym w tej analizie był blok obrobionego drewna o wymiarach 9 x 9 x 61 cm. Warunek C pozwolił uzyskać najlepszą szacunkową wartość momentu bezwładności obiektu w porównaniu z alternatywną szacunkową wartością teoretyczną opartą na masie i geometrii obiektu. Kliknij tutaj, aby powiększyć tabelę. Uwagi: Definicje zmiennych są takie same jak w Tabeli 3. Warunek A: t_frame i t_object obliczono jako średni okres oscylacji z 10 kolejnych oscylacji w 3 próbach. Warunek B: t_frame i t_object obliczono jako średnią z pierwszego okresu oscylacji w 3 oddzielnych próbach. Warunek C: t_frame wyznaczono analogicznie jak w Warunku B; t_object wyznaczono analogicznie jak w Warunku A. Warunek D: t_frame wyznaczono analogicznie jak w Warunku A; t_object wyznaczono analogicznie jak w Warunku B.

Rycina 6. Okresy oscylacji dla najcięższego i najlżejszego obiektu. Panele po lewej stronie przedstawiają pierwsze 10 okresów oscylacji w trzech próbach dla samej ramy, a panele po prawej stronie przedstawiają to samo dla prób z ramą i obiektem. Podobnie jak w eksperymencie 2, obserwuje się systematyczny spadek τ podczas pierwszych 10 oscylacji, gdy oscyluje sama rama. W przypadku oscylacji ciężkiego obiektu (m = 2,797 kg) nie odnotowano systematycznego spadku τ. Jednakże niewielki spadek τ zaobserwowano podczas oscylacji lekkiego obiektu (m = 0,716 kg). Według doniesień typowa masa protezy podkolanowej mieści się w zakresie od 1,2 do 2,1 kg20,21. Zatem nawet dla najlżejszych protez τ nie powinno wykazywać znacznego spadku podczas pierwszych 10 oscylacji.
Podsumowanie
W przypadku oscylacji samej aluminiowej ramy okres drgań zostanie wyznaczony jako średnia z pierwszej oscylacji z 10 prób pomiarowych. Podczas oscylacji aluminiowej ramy wraz z protezą okres drgań zostanie wyznaczony jako średnia z 30 oscylacji (3 próby, po 10 następujących po sobie oscylacji w każdej próbie).
Oświadczenia
Autorzy oświadczają, że nie mają konkurencyjnych interesów finansowych.
Podziękowania
Amerykańskie i Międzynarodowe Towarzystwa Biomechaniki sfinansowały to badanie.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Stojak oscylacyjny i Tablica reakcyjna | Budowana | Klatka zewnętrzna wykonana z aluminium 80/20, klatka wewnętrzna z różnych grubości litego aluminium. | |
| Waga | |||
| laboratoryjna NI LabView | National Instruments Oprogramowanie | do rejestracji impulsów TTL z fotokomórki podczerwieni. | |
| BNC-1050 | National Instruments | Skrzynka BNC Breakout z bezpośrednimi połączeniami pinowymi z kartą akwizycji danych. | |
| MATLAB | Mathworks Inc. | Oprogramowanie do przetwarzania danych z oscylacji i płyty reakcyjnej w celu przewidywania właściwości bezwładności protezy. |
Bibliografia
- Chandler, R. F., Clauser, C. E., McConville, J. T., Reynolds, H. M., Young, S. W. Investigation of the inertial properties of the human body. Pamphlets DOT HS-801 430 and AMRL. , (1975).
- Clauser, C. E., McConville, J. T., Young, J. W. Weight, Volume, and Center of Mass of Segments of the Human Body. AMRL Technical Report. , 60-70 (1969).
- Dempster, W. Space requirements of the seated operator. , 55-159 (1955).
- Hinrichs, R. N., et al. Regression equations to predict segmental moments of inertia from anthropometric measurements: an extension of the data of Chandler et. J Biomech. 18, 621-624 (1985).
- Hinrichs, R. N., et al. Adjustments to the segment center of mass proportions of Clauser et al. J Biomech. 23, 949-951 (1990).
- Hanavan Jr, E. P. A mathematical model of the human body Amrl-Tr-64-102. AMRL Technical Report. 18, 1-149 (1964).
- Hatze, H. A mathematical model for the computational determination of parameter values of anthropomorphic segments. J Biomech. 13, 833-843 (1980).
- Leva, P. Adjustments to Zatsiorsky-Seluyanov's segment inertia parameters. J Biomech. 29, 1223-1230 (1996).
- Durkin, J. L., Dowling, J. J. Analysis of body segment parameter differences between four human populations and the estimation errors of four popular mathematical models. J Biomech Eng. 125, 515-522 (2003).
- Durkin, J. L., Dowling, J. J., Andrews, D. M. The measurement of body segment inertial parameters using dual energy X-ray absorptiometry. J Biomech. 35, 1575-1580 (2002).
- Jensen, R. K. Estimation of the biomechanical properties of three body types using a photogrammetric method. J Biomech. 11, 349-358 (1978).
- Martin, P. E., Mungiole, M., Marzke, M. W., Longhill, J. M. The use of magnetic resonance imaging for measuring segment inertial properties. J Biomech. 22, 367-376 (1989).
- Mungiole, M., Martin, P. E. Estimating segment inertial properties: comparison of magnetic resonance imaging with existing methods. J Biomech. 23, 1039-1046 (1990).
- Zatsiorsky, V. M., Seluyanov, V. N. The mass and inertia characteristics of the main segments of the human body. Biomechanics VIII-B. , 1152-1159 (1983).
- Zatsiorsky, V. M., Seluyanov, V. N. Biomechanics IX-B. Human Kinetics. , (1985).
- Challis, J. H. Precision of the Estimation of Human Limb Inertial Parameters. Journal of Applied Biomechanics. 15, 418-428 (1999).
- Challis, J. H. Accuracy of Human Limb Moment of Inertia Estimations and Their Influence on Resultant Joint Moments. Journal of Applied Biomechanics. 12, 517-530 (1996).
- Challis, J. H., Kerwin, D. G. Quantification of the uncertainties in resultant joint moments computed in a dynamic activity. J Sports Sci. 14, 219-231 (1996).
- Hunter, J. P., Marshall, R. N., McNair, P. J. Segment-interaction analysis of the stance limb in sprint running. J Biomech. 37, 1439-1446 (2004).
- Lin-Chan, S. J., et al. The effects of added prosthetic mass on physiologic responses and stride frequency during multiple speeds of walking in persons with transtibial amputation. Arch Phys Med Rehabil. 84, 1865-1871 (2003).
- Mattes, S. J., Martin, P. E., Royer, T. D. Walking symmetry and energy cost in persons with unilateral transtibial amputations: matching prosthetic and intact limb inertial properties. Arch Phys Med Rehabil. 81, 561-568 (2000).
- Smith, J. D., Martin, P. E. Short and longer term changes in amputee walking patterns due to increased prosthesis inertia. J Prosthet Orthot. 23, 114-123 (2011).
- Smith, J. D., Martin, P. E. Effects of prosthetic mass distribution on metabolic costs and walking symmetry. J Appl Biomech. 29, 317-328 (2013).
- Czerniecki, J. M., Gitter, A., Munro, C. Joint moment and muscle power output characteristics of below knee amputees during running: the influence of energy storing prosthetic feet. J Biomech. 24, 63-75 (1991).
- Miller, D. I. Resultant lower extremity joint moments in below-knee amputees during running stance. J Biomech. 20, 529-541 (1987).
- Vanicek, N., Strike, S., McNaughton, L., Polman, R. Gait patterns in transtibial amputee fallers vs. non-fallers: Biomechanical differences during level walking. Gait & Posture. 29, 415-420 (2009).
- Royer, T., Koenig, M. Joint loading and bone mineral density in persons with unilateral, trans-tibial amputation. Clin Biomech. 20, 1119-1125 (2005).
- Underwood, H. A., Tokuno, C. D., Eng, J. J. A comparison of two prosthetic feet on the multi-joint and multi-plane kinetic gait compensations in individuals with a unilateral trans-tibial amputation. Clin Biomech. 19, 609-616 (2004).
- Sjodahl, C., Jarnlo, G. B., Soderberg, B., Persson, B. M. Kinematic and kinetic gait analysis in the sagittal plane of trans-femoral amputees before and after special gait re-education. Prosthet Orthot Int. 26, 101-112 (2002).
- Bateni, H., Olney, S. Kinematic and kinetic variations of below-knee amputee gait. Journal of Prosthetics and Orthotics. 14, 2-12 (2002).
- Buckley, J. G. Biomechanical adaptations of transtibial amputee sprinting in athletes using dedicated prostheses. Clin Biomech. 15, 352-358 (2000).
- Yack, H. J., Nielsen, D. H., Shurr, D. G. Kinetic patterns during stair ascent in patients with transtibial amputations using three different prostheses. Journal of Prosthetics and Orthotics. 11, 57-62 (1999).
Przedruki i uprawnienia
