Ten protokół opisuje architekturę systemu do wykonywania automatycznych separacji cząstek o małej objętości (0,15–1,5 ml) za pomocą urządzenia mikroprzepływowego i omawia metody optymalizacji wydajności i działania urządzenia akustycznego.
Artykuł metodologiczny
Platforma mikroprzepływowa do precyzyjnego przetwarzania próbek o małej objętości i jej wykorzystanie do wymiarowania oddzielnych cząstek biologicznych za pomocą mikrourządzenia akustycznego
W tym artykule
Podsumowanie
Streszczenie
Główną zaletą urządzeń mikroprzepływowych jest możliwość manipulowania małymi objętościami próbek, co zmniejsza ilość odpadów odczynników i pozwala zachować cenną próbkę. Jednak, aby uzyskać solidną manipulację próbką, konieczne jest zajęcie się integracją urządzenia ze środowiskiem makroskalowym. Aby zapewnić powtarzalną, czułą separację cząstek za pomocą urządzeń mikroprzepływowych, protokół ten przedstawia kompletną, zautomatyzowaną i zintegrowaną platformę mikroprzepływową, która umożliwia precyzyjne przetwarzanie próbek o wielkości 0,15–1,5 ml za pomocą urządzeń mikroprzepływowych. Ważnymi aspektami tego systemu są modułowy układ urządzeń i solidny osprzęt, co skutkuje niezawodnymi i elastycznymi połączeniami między światem a chipami, a także w pełni zautomatyzowana obsługa płynów, która umożliwia pobieranie próbek w pętli zamkniętej, czyszczenie systemu i etapy zalewania w celu zapewnienia powtarzalnej pracy. Różne urządzenia mikroprzepływowe mogą być używane zamiennie z tą architekturą. W tym miejscu włączamy urządzenie akustofluidyczne, szczegółowo opisujemy jego charakterystykę, optymalizację wydajności i demonstrujemy jego zastosowanie do separacji wielkości próbek biologicznych. Dzięki wykorzystaniu informacji zwrotnych w czasie rzeczywistym podczas eksperymentów separacji, pobieranie próbek jest zoptymalizowane w celu zachowania i zagęszczenia próbki. Chociaż wymaga to integracji wielu urządzeń, zalety tej architektury obejmują możliwość przetwarzania nieznanych próbek bez dodatkowej optymalizacji systemu, łatwość wymiany urządzeń oraz precyzyjne, niezawodne przetwarzanie próbek.
Wprowadzenie
Separacja i frakcjonowanie próbek to jeden z najbardziej obiecujących obszarów zastosowań technologii mikroprzepływowych. Takie etapy postępowania z próbkami są integralną częścią skutecznej diagnostyki klinicznej, opracowywania środków terapeutycznych, wysiłków w zakresie nadzoru biologicznego oraz postępu w badaniach i technologii w dziedzinie nauk przyrodniczych. Zademonstrowano niezliczone strategie separacji mikroprzepływowej dla cząstek zawieszonych w płynach i koloidów, a także dla związków chemicznych i biologicznych; Kilka przeglądów zawiera przegląd ostatnich postępów i osiągnięć w tych dziedzinach1–9. Chociaż wiele z tych technologii separacji mikroprzepływowej (zwanych dalej "urządzeniami podstawowymi") zostało szczegółowo scharakteryzowanych, niewiele raportów uwzględniało problem separacji próbek na poziomie systemu. Podstawowe urządzenia to zazwyczaj pojedyncze chipy w skali centymetrowej, połączone z rurkami fluoropolimerowymi, z płynem dostarczanym przez pompę wyporową lub ciśnieniową. Jeśli jednak obietnica mikrofluidyki – w tym zwiększona automatyzacja, niezawodność i zmniejszenie objętości próbek – ma stać się rzeczywistością, należy włożyć co najmniej równy wysiłek w zaprojektowanie kompletnego systemu separacji, z którym zintegrowane jest urządzenie podstawowe.
Ponadto, głównym wyzwaniem dla mikroprzepływowych podejść do biodetekcji jest interfejs makro do mikro. Odnosi się to nie tylko do fizycznych połączeń "świat do chipa" urządzenia mikroprzepływowego z komponentami w makroskali oraz do niedopasowania między typowymi objętościami próbek klinicznych lub analitycznych (~0,1–10 ml) a wewnętrzną objętością chipów mikroprzepływowych (~0,01–10 μl), ale także do ograniczeń statystycznych wynikających z mostkowania tych skal wielkości. Kwestie te przyczyniają się do postrzegania, że wstępne przetwarzanie i przygotowanie próbek jest "słabym ogniwem" biodetekcji. 10 Platforma opisana w niniejszej pracy stanowi ważny krok w kierunku sprostania tym wyzwaniom.
Biorąc pod uwagę widok na poziomie systemu, ten protokół szczegółowo opisuje niezawodne przetwarzanie precyzyjnie mierzonych objętości w skali analitycznej (od 0,15 do 1,5 ml) w ~10-minutowych skalach czasowych. Jest to operacja "jednym przyciskiem": po umieszczeniu w systemie fiolki źródłowej zawierającej fiolkę z próbką i fiolki docelowe do pobierania frakcji, polecenie "uruchom" inicjuje procedurę, a wszystkie kroki są kontrolowane przez komputer. Pod koniec serii fiolki do pobierania mogą zostać wyjęte z systemu w celu dalszej analizy oddzielonych frakcji.
Podstawowym urządzeniem w tym systemie jest chip do akustoforezy, który ekstrahuje z próbki cząstki wielkości komórki ssaków (5-20 μm). Separacja akustoforetyczna jest tutaj wybierana przede wszystkim ze względu na wysoką przepustowość (do 100 μl/min), bezznacznikową i bezkontaktową, co daje korzyści w oddzielaniu żywych wirusów od komórek, z którymi może się równać niewiele innych technik mikroprzepływowych. Fizyka akustycznego ogniskowania cząstek została obszernie opisana11-13 i nie jest przedmiotem niniejszego protokołu, ale poniżej znajduje się krótkie podsumowanie podstawowych koncepcji, które pomogą w zrozumieniu zastosowania separacji mikroprzepływowej.
Ultradźwiękowe fale stojące rezonujące w wypełnionych płynem mikrokanałach wytwarzają pola ciśnienia, które powodują powstawanie sił kierujących cząstki w kierunku węzłów niskiego ciśnienia. Wielkość siły zależy od objętości cząstki oraz od współczynnika kontrastu akustycznego wyprowadzonego ze względnych gęstości i ściśliwości cząstki i zawieszonego płynu. 14 W związku z tym ogniskowanie akustyczne idealnie nadaje się do oddzielania cząsteczek wielkości komórki (~7–15 μm) od cząstek o rozmiarach wirusa (~50–200 nm). Większe cząstki migrują w kierunku węzła ciśnienia; Ponieważ jednak wielkość siły jest bardzo mała dla cząstek mniejszych niż 2–3 μm, te małe cząstki lub rozpuszczone cząstki prawie w ogóle się nie poruszają. Nasza specyficzna implementacja separacji akustycznej, jak opisano wcześniej,15 zawiera cienką ściankę do podziału kanału płynu i umożliwia dostrojenie, asymetryczne rozmieszczenie pozycji ostrości. Zwiększa to elastyczność w projektowaniu urządzeń, a korzyści w zakresie wydajności — w tym zwiększona jakość i szybkość separacji — są w pełni opisane w innym miejscu. Pytania z dnia 16,17
na dzieńJednak główną zaletą opisanego w tej pracy podejścia do projektowania na poziomie systemu jest to, że można je dostosować do wielu różnych mikroprzepływowych urządzeń rdzeniowych. Na przykład większość innych trybów separacji o ciągłym przepływie, w tym inercyjny, frakcjonowanie w polu przepływu, deterministyczne przemieszczenie boczne (DLD) i różne typy urządzeń elektrokinetycznych, można łatwo włączyć, dokonując odpowiednich korekt w celu uwzględnienia zmian w konfiguracji wlotu/wylotu, natężeniu przepływu i objętości próbki. Urządzenia z różnymi rodzajami pól na chipie (elektryczne, magnetyczne) lub gradientami (termiczne, chemiczne) mogą wymagać dodatkowych połączeń z chipem lub integracji dodatkowego sprzętu, który ta platforma obsługuje.
Ten protokół zapewnia kroki wymagane do zaprojektowania urządzenia do separacji mikroprzepływowej oraz do wytwarzania chipów krzemowo-szklanych metodą głębokiego reaktywnego trawienia jonowego (DRIE, proces plazmowo-trawiony dostępny w wielu zakładach mikrofabrykacji, który wykorzystuje naprzemienne cykle trawienia i pasywacji w celu uzyskania głębokich cech z pionowymi ścianami bocznymi18). Następnie opisujemy charakterystykę urządzenia akustofluidycznego w celu określenia optymalnych parametrów pracy separacji, a na koniec szczegółowo opisujemy w pełni zintegrowany system separacji i procedurę przetwarzania próbek biologicznych. Następnie prezentowane i omawiane są typowe wyniki charakterystyki urządzeń i dane przetwarzania próbek, a także podkreślane są kluczowe zalety tego podejścia, w tym modułowość, solidność, precyzja i automatyzacja.
Protokół
1. Projekt urządzenia akustoforetycznego i układ fotomaski
UWAGA: Ogólne uwagi i wytyczne dotyczące projektowania procesów mikrowytwarzania oraz układu masek można znaleźć w literaturze dotyczącej mikrowytwarzania oraz w samouczkach projektowania fotomasek.19–21
- Zaprojektuj Maskę 1, warstwę fluidyczną (strona przednia), korzystając z odpowiedniego oprogramowania CAD. Wybierz geometrię, która umożliwia wstrzykiwanie i separację próbek odpowiednią dla planowanego zastosowania.
- W przypadku ogniskowania akustycznego ustaw szerokość kanału fluidycznego w tak, aby zapewnić częstotliwość rezonansową fn powyżej 1 MHz zgodnie z równaniem fn = nc/2w, gdzie c to prędkość dźwięku w odpowiednim płynie, a n to liczba węzłów fali stojącej (np. dla kanału o szerokości 900 µm rezonans dwuwęzłowy jest oczekiwany przy f2 = 1,65 MHz).
UWAGA: Cząstki zajmujące odrębne pozycje poprzeczne w pobliżu końca kanału separacyjnego powinny wypływać przez odrębne wyloty. W niniejszym protokole cząstki są rozdzielane według rozmiaru, dlatego wyloty oznaczone są jako SPO i LPO, odpowiednio dla wylotu cząstek małych i dużych, jak pokazano na Rysunku 1. - Ustaw długość kanału płynowego, aby kontrolować czas ekspozycji cząstek na pole separacyjne przy określonym przepływie. Dłuższy czas przebywania cząstek na chipie, umożliwiający ich migrację pod wpływem sił separacyjnych, musi zostać zrównoważony z większą wymaganą powierzchnią chipa.
UWAGA: W naszych urządzeniach do ogniskowania akustycznego kanał przepływowy przebiega trzykrotnie wzdłuż chipa w celu zwiększenia czasu przebywania (Rysunek 2a). Przy typowym całkowitym przepływie 200 µl/min cząstki przepływające przez kanał separacyjny o długości 117 mm i przekroju 300 x 200 µm spędzają w polu akustycznym średnio 2,1 s.
- W przypadku ogniskowania akustycznego ustaw szerokość kanału fluidycznego w tak, aby zapewnić częstotliwość rezonansową fn powyżej 1 MHz zgodnie z równaniem fn = nc/2w, gdzie c to prędkość dźwięku w odpowiednim płynie, a n to liczba węzłów fali stojącej (np. dla kanału o szerokości 900 µm rezonans dwuwęzłowy jest oczekiwany przy f2 = 1,65 MHz).
- Uwzględnij w projekcie maski porty fluidyczne do połączeń ze standardowymi rurkami rozmieszczonymi w standaryzowanej siatce (rozstaw 5 mm). Dodaj odpowiednie znaczniki fiducjalne do wyrównania masek względem siebie podczas procesu produkcji oraz dicingu poszczególnych urządzeń.
- Zaprojektuj Maskę 2, warstwę przelotek (strona tylna), która zawiera jedynie porty fluidyczne. Uwzględnij znaczniki fiducjalne do wyrównania względem Maski 1.
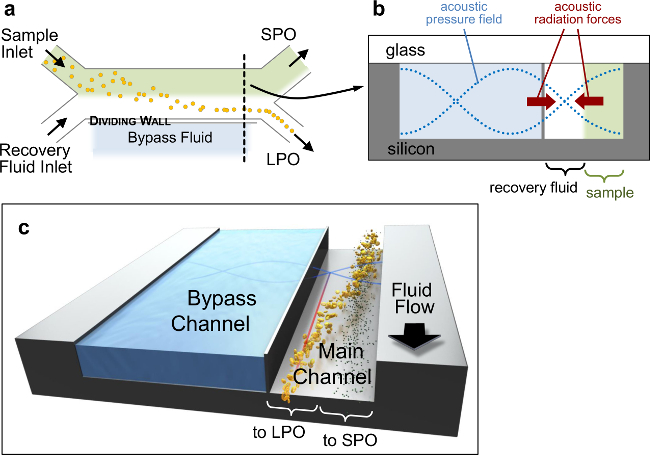
Rysunek 1. Urządzenie akustofluidyczne. Schematyczne szkice architektury urządzenia do akustoforezy. (a) Widok z góry przedstawiający ogólną konfigurację filtra H (nie w skali). (b) Schemat przekroju poprzecznego kanału w miejscu oznaczonym czarną przerywaną linią na rysunku (a), przedstawiający pole ciśnienia (niebieskie linie kropkowane) oraz kierunek pierwotnych sił promieniowania akustycznego (PRF), które przesuwają cząstki w stronę płaszczyzn węzłowych (czerwone strzałki). Przekrój poprzeczny kanału ma wymiary 900×200 µm, a ścianka o grubości około 10 µm oddziela kanał główny (szerokość 300 µm) od kanałów obejściowych. (c) Trójwymiarowa reprezentacja separacji cząstek. Proszę kliknąć tutaj, aby wyświetlić powiększoną wersję tego rysunku.
2. Wytwarzanie chipów mikroprzepływowych do akustoforezy w warunkach czystych
- Wytraw otwory doprowadzające płyn na tylnej stronie płytki krzemowej o grubości 0,5 mm i średnicy 100 mm, polerowanej obustronnie, z orientacją <100>, wykorzystując Maskę 2 oraz standardową fotolitografię z użyciem fotorezystu pozytywnego. Wykonaj trawienie tej geometrii metodą głębokiego trawienia reaktywnego jonami (DRIE) do głębokości 350–400 µm.
- Obróć płytkę i wytraw geometrię kanałów płynowych na przedniej stronie, korzystając z Maski 1 i standardowej fotolitografii z użyciem fotorezystu pozytywnego na drugiej stronie krzemu. Następnie przymocuj płytkę urządzenia do drugiej (czystej krzemowej) płytki nośnej za pomocą fotorezystu.
- Wytraw kanały, również metodą DRIE, do głębokości 200 µm, wykonując trawienie przelotowe krzemu w miejscach otworów (płytka nośna chroni powierzchnię urządzenia DRIE). Oddziel płytkę urządzenia od czystej płytki Si, mocząc ją w roztworze do usuwania fotorezystu.
- Oczyść płytkę urządzenia oraz gładką płytkę ze szkła borokrzemowego o grubości 0,5 mm, używając roztworu Piranha (kwas siarkowy i nadtlenek wodoru w stosunku 3:1).
- Uszczelnij kanały płynowe poprzez anodowe wiązanie płytek szklanej i krzemowej, stosując następujące parametry: ciśnienie w komorze 3 mTorr, nacisk tłoka 1 000 N, temperatura 350 °C oraz przyłożenie napięcia 750 V aż do spadku natężenia prądu poniżej 0,2 mA.
- Wytnij poszczególne chipy za pomocą tarczy diamentowej na pile do rozcinania wafli.
3. Końcowy montaż urządzenia
- Mocowanie przetwornika piezoelektrycznego
UWAGA: Ultradźwięki w chipie mikroprzepływowym są generowane przez przetwornik piezoceramiczny przytwierdzony do strony krzemowej.- Z dwuskładnikowego zestawu epoksydy o niskiej lepkości odważ zalecaną proporcję obu składników i dokładnie je wymieszaj.
- Nanieś mieszaninę epoksydową za pomocą pipety i rozprowadź równomiernie po piezoceramice z cyrkonianu i tytanianu ołowiu (PZT), aby utworzyć cienką, równą warstwę (około 10 µl mieszaniny epoksydowej dla piezo o wymiarach 37,5 × 10 × 0,5 mm).
- Używając odpowiedniego uchwytu lub przyrządu mocującego, wyrównaj stronę z epoksydą piezoceramiki względem chipa mikroprzepływowego, pozostawiając obszar wystający po jednej stronie w celu późniejszego przytwierdzenia przewodów (patrz Rysunek 2a), a następnie zetknij oba elementy. Zaciśnij zespół w imadle, uważając, aby nie uszkodzić żadnego z komponentów, i utwardzaj w temperaturze i czasie zalecanym przez producenta żywicy epoksydowej.
- Po utwardzeniu epoksydy przylutuj cienkie przewody do każdej strony piezoceramiki za pomocą lutownicy z cienkim grotem, zapewniając jak najkrótszy czas kontaktu z piezo, aby uniknąć jego termicznej depolaryzacji. Alternatywnie można użyć kleju przewodzącego do przyklejenia przewodów do piezo.
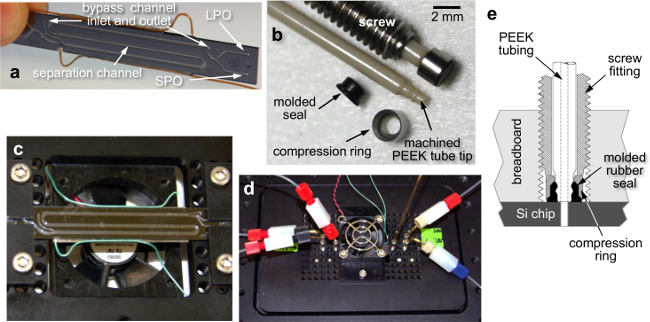
Rysunek 2. Płytka stykową do mikroprzepływów, montaż chipa i interfejs chip-świat. Zdjęcia przedstawiające (a) akustyczny chip mikroprzepływowy (wymiary zewnętrzne 70×9×1 mm) z podłączonymi przewodami przetwornika piezoelektrycznego, ukazujące trzy przebiegi kanału separacyjnego wzdłuż chipa, (b) niestandardowe śrubowe złączki płynowe oraz obrobione komponenty rurek dla interfejsu chip-świat, (c) chip zamontowany do spodu płytki stykowej za pomocą uchwytów zaciskowych, rozpięty nad otworem w płytce w celu umożliwienia chłodzenia wentylatorem, (d) widok z góry na płytkę stykową z podłączonymi rurkami i wentylatorem chłodzącym oraz (e) schemat przekroju złączek śrubowych łączących rurki z zamontowanym chipem mikroprzepływowym. Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tego rysunku.
- Montaż urządzenia i interfejs między światem zewnętrznym a układem
- Przymocuj układ do „płytki mikroprzepływowej” (płyty z siatką równomiernie rozmieszczonych gwintowanych otworów przelotowych) za pomocą uchwytów zaciskowych. Przymocuj wentylator chłodzący do płytki w celu regulacji temperatury podczas eksperymentów akustycznych (patrz Rysunek 2).
UWAGA: Praca bez wentylatora chłodzącego przy typowych napięciach sterujących podnosi temperaturę urządzenia do 70–80 °C. Powoduje to znaczne przesunięcie częstotliwości rezonansowej ze względu na zmianę prędkości dźwięku w cieczy i może negatywnie wpłynąć na żywotność przetwarzanych cząstek biologicznych. - Wkręć konektory łączące układ ze światem zewnętrznym, opisane wcześniej w innym opracowaniu22 i przedstawione na Rysunku 2. Połącz te rurki interfejsu z dodatkowymi przewodami na wlotach i wylotach, używając standardowych złączek ¼”-28 dla przewodów 1/16”.
- Przymocuj układ do „płytki mikroprzepływowej” (płyty z siatką równomiernie rozmieszczonych gwintowanych otworów przelotowych) za pomocą uchwytów zaciskowych. Przymocuj wentylator chłodzący do płytki w celu regulacji temperatury podczas eksperymentów akustycznych (patrz Rysunek 2).
4. Charakterystyka wydajności ogniskowania akustycznego
UWAGA: Komponenty systemu wymagane do charakteryzacji ogniskowania akustycznego zostały zgrupowane w liście materiałów. Kroki 4.1 i 4.2 poniżej mają zastosowanie do każdego urządzenia bazowego (Core Device) używanego z tą platformą, natomiast kolejne kroki opisują operacje specyficzne dla omawianego tutaj urządzenia akustofluidycznego.
- Konfiguracja systemu
- Zmontuj układ mikrofluidyczny, wykorzystując połączenia świata zewnętrznego z układem (world-to-chip) na płytce eksperymentalnej (fluidic breadboard), zgodnie z opisem w sekcji 3. Wykonaj połączenia z pompą płynową oraz probówkami zbiorczymi za pomocą rurek (np. rurek fluoropolimerowych o średnicy zewnętrznej 1/16”). Zamocuj zestaw z płytką eksperymentalną na stoliku mikroskopu z możliwością obrazowania fluorescencyjnego, wyposażonego w kamerę CCD.
- Podłącz odcinki rurek o małej średnicy wewnętrznej (ID) (zalecana średnica to 0,006 cala) bezpośrednio za chipem (patrz Rysunek 4) w celu zastosowania ich jako ograniczniki przepływu, które stabilizują system i kontrolują podział przepływu między wylotami układu. we wszystkich pozostałych połączeniach należy zastosować rurki o większej średnicy wewnętrznej (ID), np. 0,01" lub 0,03".
- Oszacowanie hydrodynamicznego oporu przepływu Rh każdego odcinka rurki o długości L oraz średnica wewnętrzna D korzystając z równania Rh = 128 μL/πD4gdzie μ jest lepkością dynamiczną cieczy. Spadek ciśnienia ΔP ze względu na każdą długość rurki przy określonym natężeniu przepływu Q wyraża się wzorem ΔP = QRh.
- Wybierz stosunek długości ograniczników, aby rozdzielić przepływ między wylotami w sposób odpowiedni dla stosowanej metody separacji. Optymalna separacja przy użyciu chipów akustycznych w niniejszym protokole wymaga stosunku przepływu SPO:LPO wynoszącego około 65:35%.
- Należy dobrać długość ograniczników przepływu wylotowego w taki sposób, aby ich oporność hydrauliczna była co najmniej 3–4 razy większa od całkowitej oporności w pozostałej części układu (sumowanej odpowiednio szeregowo lub równolegle). Dla urządzenia do akustoforezy wykorzystanego w tej pracy odpowiednie długości przewodów dla LPO i SPO wynoszą odpowiednio 35 i 65 cm.
UWAGA: Należy zwrócić szczególną uwagę na Rh dowolnego urządzenia rdzeniowego w układzie mikroprzepływowym. W przypadku naszego chipu do ogniskowania akustycznego zastosowanego w niniejszej pracy, Rh jest niska ze względu na stosunkowo duże wymiary kanału, zatem opory przyłączonych przewodów łatwo ją przekraczają. W przypadku urządzeń o mniejszych wymiarach kanałów opór chipa może dominować nad oporem pozostałej części systemu przewodów, w takim przypadku projektowanie i sterowanie kanałami na chipie Rh stanowi dodatkowy aspekt do rozważenia podczas Kroku 1 niniejszego protokołu. Szczegółowe zasady i wytyczne projektowe są dostępne w literaturze.23,24
- Weryfikacja systemu
- Należy sprawdzić szczelność układu, aby zweryfikować, czy urządzenie mikroprzepływowe nie posiada wad i czy wszystkie połączenia rurek są uszczelnione. W razie potrzeby należy wprowadzić wodę przez rurki doprowadzające za pomocą strzykawki i monitorować, czy nie dochodzi do wycieku cieczy w kanale głównym.
- Podaj znaną objętość cieczy przez chip i zmierz objętości zebrane z wylotów, aby upewnić się, że stosunek przepływów jest zgodny z oczekiwaniami. Odchylenia od oczekiwanego stosunku objętości mogą wskazywać na zatory w jednym z wylotów lub nieszczelne połączenia.
- Aby utrzymać czystość układu i zapobiec jego zapchaniu, należy przepłukać cały system (przewody płynowe i chip) odpowiednimi roztworami czyszczącymi (np., wybielacz, etanol, woda) przed i po przeprowadzeniu wszelkich eksperymentów.
- W przypadku wystąpienia zatorów lub blokad w jednym z wylotów, należy przepłukać system, zatykając czysty wylot, aby usunąć blokadę. Jeśli ta metoda okaże się nieskuteczna, należy zmienić kierunek przepływu podczas płukania, opcjonalnie stosując szybkie impulsy przepływu wstecznego (za pomocą strzykawki uruchamianej ręcznie). W ostateczności, jeśli blokada nadal nie zostanie usunięta, należy wymienić przewody lub chip, zgodnie z potrzebą.
- Konfiguracja skanowania częstotliwości dla ogniskowania akustycznego
- Wypełnij kanał obejściowy (patrz Rycina 1) cieczą taką jak wodą dejonizowaną, etanolem lub solą fosforanową (PBS) poprzez ręczne wstrzykiwanie strzykawką. Należy zauważyć, że ciecz ta nie ma kontaktu z przetwarzaną próbką. Szczegóły dotyczące regulacji pozycji węzła przy użyciu różnych cieczy obejściowych opisano w innym opracowaniu16,17Krótko mówiąc, jeśli węzeł musi znajdować się bliżej ściany dzielącej, należy użyć cieczy obejściowej o niższej gęstości, np. etanolu; w przypadku rozmieszczenia węzła bliżej strumienia próbki wejściowej należy wybrać ciecz gęstszą, np. roztwór glicerolu.
- Przygotować roztwór kulek o stężeniu około 0,01% (w/v) 5–8 µm fluorescencyjne koraliki polimerowe zawieszone w buforze, takim jak PBS z 0,05% Tween-20, a następnie napełnić strzykawkę wlotową dla próbek roztworem koralików. Napełnić strzykawkę wlotową dla buforu tym samym buforem (nie musi to być ten sam płyn, który znajduje się w kanale obejściowym). Należy pamiętać, że co do zasady bufor dobiera się odpowiednio do zastosowania (patrz Krok 5.1).
- Umieściwszy płytkę fluidyczną na stoliku mikroskopu, ustaw ostrość w połowie głębokości kanału w obszarze prostym, bezpośrednio przed wylotem, tak aby oba kanały (separacyjny i obejściowy) znajdowały się w polu widzenia. W celu ułatwienia późniejszego przetwarzania danych obrazowych może być wymagane zastosowanie dodatkowego zewnętrznego źródła światła pod kątem skośnym, aby ściany kanału były widoczne.
- Zautomatyzowane skanowanie częstotliwości i akwizycja obrazu
- Wykonaj połączenia elektryczne za pomocą ekranowanych kabli (np., RG-58 wyposażony w złącza BNC) do generatora funkcji z wzmacniaczem częstotliwości radiowych (RF), aby dostarczyć sygnał wzbudzenia do przetwornika piezoelektrycznego. Opcjonalnie można podłączyć oscyloskop do wyjścia generatora funkcji w celu monitorowania rzeczywistego napięcia przyłożonego do przetwornika.
- Włącz wentylator chłodzący i ustaw generator funkcji w taki sposób, aby sygnał wyjściowy z wzmacniacza RF do przetwornika piezoelektrycznego znajdował się w zakresie 12–25 V szczyt-szczyt (Vpp).pp).
- Ustaw obie strzykawki na tę samą prędkość przepływu w zakresie od 50 do 200 µl/min. W celu zminimalizowania zaburzeń przepływu zaleca się stosowanie jednej pompy strzykawkowej do napędzania obu strzykawek za pomocą tego samego silnika.
- Przeprowadź procedurę skanowania częstotliwości, określając częstotliwości początkową i końcową, wielkość kroku między wartościami częstotliwości oraz napięcie sterujące piezoelektrykiem, korzystając z zestawu narzędzi do automatyzacji laboratoryjnej, takiego jak National Instruments LabVIEW.
- Przy każdym kroku częstotliwości przyłożyć napięcie przez 15 s, aby umożliwić ustabilizowanie się układu, a następnie zarejestrować 10 obrazów kulek przepływających przez chip w celu późniejszej analizy (zalecany czas ekspozycji wynosi od 10 do 100 ms).
- Między kolejnymi krokami przykładanej częstotliwości należy wyłączyć napięcie na około 20 s, aby umożliwić równomierne redystrybuowanie kulek w kanale i usunąć błąd ogniskowania wynikający z poprzedniego kroku częstotliwości.
- Analiza obrazu w celu wyznaczenia częstotliwości rezonansowej i pozycji ogniskowania
- Uruchom skrypt do analizy obrazów (np. skrypt MATLAB AF_freqScanPlotter.m dostarczony do niniejszego protokołu) i wprowadź wymagane informacje w odpowiedzi na polecenia: wybierz listę plików obrazów wygenerowaną w kroku 4.4, wprowadź częstotliwości początkową i końcową skanowania oraz wielkość kroku, pełną szerokość kanału, położenie ścianki, a na koniec wybierz obszar obrazu do analizy, obejmujący zarówno kanał separacyjny, jak i obejściowy.
- Należy zaobserwować, jak skrypt analityczny wyznacza średnią z zestawu obrazów zarejestrowanych dla każdego kroku częstotliwości, a następnie oblicza średnią wartości natężenia wzdłuż kierunku przepływu. Wynikiem tego procesu jest liniowy skan przekroju natężenia fluorescencji.
UWAGA: Częstotliwość odpowiadająca najwyższej intensywności jest definiowana jako częstotliwość rezonansowa (Rycina 3, środkowy rząd), a pozycja w kanale, w której występuje najwyższa intensywność, jest pozycją ogniskowania (Rysunek 3, dolny rząd).
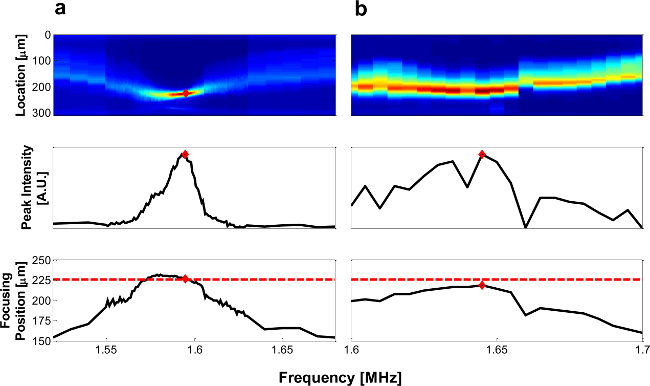
Rycina 3. Reprezentatywny skan częstotliwości. Przykład danych ze skanu częstotliwości dla dobrze sprzęgniętego (A) oraz słabo sprzęgniętego (B) piezoelektryka i chipa. Górny rząd: intensywność fluorescencji kulek (kolor czerwony oznacza wysoką, a niebieski niską intensywność). Środkowy rząd: maksymalna intensywność dla każdej częstotliwości. Dolny rząd: położenie maksymalnej intensywności, gdzie czerwona przerywana linia wskazuje przewidywaną pozycję ogniskowania, a czerwone romby wskazują częstotliwość rezonansową wyznaczoną na podstawie maksymalnej intensywności. Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tej ryciny.
5. Automatyczna separacja
UWAGA: Eksperyment automatycznej separacji jest przeprowadzany w celu oddzielenia dużych cząsteczek od małych dzięki zastosowaniu w czipie mikroprzepływowym sił ogniskowania akustycznego zależnych od rozmiaru. Wymagane komponenty systemu zostały zgrupowane w Liście Materiałów.
- Konfiguracja systemu i przygotowanie próbki
- Podłączyć chip mikrofluidyczny do pompy strzykawkowej, sterowanych komputerowo zaworów wyboru wieloportowych, przepływomierzy z interfejsem PC oraz przewodów, zgodnie z Rysunkiem 4. Taka konfiguracja umożliwia zautomatyzowane przetwarzanie próbek w mikrofluidycznym chipie separacyjnym, a także automatyczne etapy czyszczenia pomiędzy eksperymentami w celu usunięcia zanieczyszczeń krzyżowych i pozostałości poprzednich próbek.
- Użyć buforu do próbek odpowiedniego dla separowanych komórek lub cząstek lub zgodnie z wymogami analizy wykonywanej po separacji. Podobnie jak w kroku 4.3.2, bufor do odzyskiwania (ale niekoniecznie płyn obejściowy) musi być zgodny z płynem z próbki.
UWAGA: Wodne bufory zazwyczaj stosowane przy próbkach biologicznych (np. PBS) mają właściwości akustyczne zbliżone do wody i nie wpłyną znacząco na działanie urządzenia akustycznego. Zastosowanie płynów z próbkami o gęstości i lepkości znacznie różniących się od wody jest możliwe, lecz zalecane jedynie dla operatorów z dużym doświadczeniem w akustoforezie.
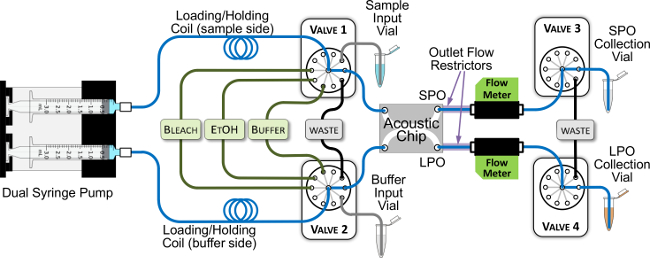
Rysunek 4. Konfiguracja systemu akustycznego dla zautomatyzowanych eksperymentów separacyjnych. Niebieskie linie wyznaczają główną ścieżkę przepływu w systemie. Wszystkie zielone i czarne linie to rurki o średnicy wewnętrznej (ID) 0,03”, a wszystkie linie w kolorze niebieskim i szarym to rurki o ID 0,01”, z wyjątkiem pętli zatrzymujących, które mają ID 0,03”, oraz ograniczników przepływu o ID 0,006”. Strzykawki są wypełnione buforem, a pętle zatrzymujące mają wystarczającą objętość (550 µl), aby zapobiec przedostaniu się próbek lub odczynników czyszczących do strzykawek. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
- Procedura separacji
- Stan przed uruchomieniem. Przed rozpoczęciem separacji należy upewnić się, że zbiorniki z odczynnikami czyszczącymi (wybielacz, etanol, bufor) są odpowiednio napełnione, zbiorniki na odpady nie są pełne, a linie płynowe są odpowietrzone (tj. wypełnione roztworem). Jeśli ostatni warunek jest niepewny lub jeśli system jest uruchamiany po raz pierwszy po okresie bezczynności (np. po raz pierwszy w danym dniu), należy przeprowadzić zautomatyzowaną procedurę czyszczenia (patrz krok 5.3 poniżej). Zawory 3 i 4 na wylotach chipa należy początkowo ustawić tak, aby przepływ kierował się do zbiorników na odpady.
- Włączyć wentylator chłodzący i ustawić generator funkcji na częstotliwość rezonansową dla używanego chipa akustycznego, zgodnie z ustaleniami z kroku 4.5. Dostosować wartość zadaną napięcia w generatorze funkcji tak, aby wzmacniacz RF generował sygnał od 12 do 25 Vpp, w zależności od wymaganej separacji.
- Podłączyć do systemu fiolkę z próbką, fiolkę z buforem oraz odpowiednie fiolki do zbierania frakcji. Bezpośrednio przed podłączeniem fiolki z próbką do rurki pobierającej, należy krótko wymieszać zawartość fiolki w wortexie, aby resuspendować ewentualne osadzone cząstki. Następnie podłączyć fiolkę i bezzwłocznie uruchomić rutynę separacji.
OSTRZEŻENIE: Jeśli przetwarzana próbka zawiera potencjalnie zakaźne czynniki, należy stosować fiolki z nakrętką, aby utrzymać szczelność systemu i zapobiec aerozolizacji próbki. Dodatkowo, podczas pracy z materiałami niebezpiecznymi biologicznie, wszystkie fiolki i rurki należy obsługiwać w niezbędnym sprzęcie ochronnym, stosując wymagane środki kontroli zagrożeń oraz procedury odpowiednie dla grupy ryzyka biologicznego i poziomu bezpieczeństwa biologicznego właściwego dla danego materiału. W razie wątpliwości należy zapoznać się z polityką i protokołami instytucjonalnymi. - Użyć programu z zestawu do automatyzacji laboratoryjnej do sterowania zaworami, czujnikami przepływu i pompą w celu przeprowadzenia w pełni automatycznej rutyny separacji.
UWAGA: Rutyna ta przełącza zawory, uruchamia zasysanie i podawanie cieczy przez pompę strzykawkową oraz monitoruje dane z czujników przepływu w celu prawidłowego wyznaczenia czasu zbierania frakcji próbek wylotowych. Główne kroki podsumowano poniżej w punktach 5.2.4.1–5.2.4.3, tak jak gdyby były wykonywane ręcznie.- Odpowietrzyć rurkę pobierającą. Odessać około 15 µl z fiolki z próbką, aby całkowicie wypełnić rurkę łączącą ją z zaworem 1. Jednocześnie odpowietrzyć rurkę łączącą fiolkę z buforem z zaworem 2. W podobny sposób odpowietrzyć wlot powietrza zaworu 1, aby upewnić się, że nie zawiera on cieczy. Na koniec przełączyć zawory 1 i 2, aby usunąć do odpadów wszelką nadmiarową ciecz lub powietrze, które dostały się do cewki ładującej.
- Załadować cewkę z próbką, jak pokazano na Rysunku 5a. Typowa sekwencja ładowania dla próbki o objętości 250 µl polega na odessaniu 25 µl powietrza z prędkością 50 µl/min, następnie 250 µl próbki z prędkością 200 µl/min, po czym 35 µl buforu prowadzącego z prędkością 200 µl/min i na koniec kolejnych 25 µl powietrza z prędkością 50 µl/min.
UWAGA: Wszystkie objętości i szybkości przepływu są wybieralne przez użytkownika. Należy pamiętać, że ta sekwencja ładowania jest odwrotna do kolejności, w jakiej korki cieczowe będą przepływać przez urządzenie separacyjne. - Rozpocząć infuzję próbki. Ustawić pompy strzykawkowe tak, aby podawały załadowane korki cieczowe z pożądaną prędkością (zazwyczaj 100 µl/min). Monitorować szybkości przepływu w SPO i LPO za pomocą czujników przepływu, aby upewnić się, że przepływ jest stabilny i zgodny ze stosunkiem określonym w kroku 4.1 oraz że nie doszło do zapchania.
- Zbierać rozdzielone frakcje. Gdy czujniki przepływu wykryją skok szybkości przepływu, sygnalizujący przejście pierwszej przerwy powietrznej, przełączyć odpowiedni zawór wylotowy z pozycji odpadów (w której znajdował się w kroku 5.2.1) na fiolkę do zbierania próbek.
- Po przejściu próbki z chipa obserwować wykrycie drugiej przerwy powietrznej przez czujnik przepływu. W tym momencie przełączyć zawory wylotowe z powrotem na odpady. Po podaniu pełnej objętości załadowanej w kroku 5.2.4.2 zatrzymać infuzję pompy strzykawkowej i zakończyć rutynę automatyzacji, gdy szybkość przepływu osiągnie zero.
- Po zakończeniu eksperymentu separacyjnego odłączyć fiolki do zbierania próbek SPO i LPO i przechowywać je w odpowiedni sposób do późniejszej analizy.
- Zautomatyzowane czyszczenie i dekontaminacja
UWAGA: Przed przetwarzaniem każdej próbki należy przepłukać i zdekontaminować cały systemy płynowe, korzystając z poniższej zautomatyzowanej rutyny.- Umieścić rurki fiolek zbiorczych SPO i LPO, a także rurkę pobierającą próbkę w pustych fiolkach, aby zbierać nadmiar roztworów czyszczących, które zostaną przepłukane przez rurki.
- Uruchomić zautomatyzowaną rutynę czyszczenia systemu. Podobnie jak w przypadku procedury zautomatyzowanej separacji w kroku 5.2, program powinien sterować zaworami i pompą strzykawkową, aby sekwencyjnie ładować cewkę magazynującą odczynnikami czyszczącymi i przepłukiwać nimi system.
- Przeprowadzić następującą rutynę czyszczenia: przepłukać 10% wybielaczem, następnie 70% etanolem, a na koniec wodą lub odpowiednim buforem soli fizjologicznej (np. 1x PBS lub buforem używanym do przetwarzania próbek). Zastosować następujące objętości przepłukiwania: 450 µl dla wybielacza i etanolu oraz 1000 µl dla wody/buforu.
- Podczas etapów płukania każdy odczynnik należy przepłukiwać przez SPO, podczas gdy zawór wylotowy LPO jest ustawiony na port zablokowany, a następnie odwrotnie, aby usunąć ewentualne zatory w ogranicznikach przepływu wylotowego. Utrzymać szybkości zasysania i infuzji na poziomie 300–500 µl/min, aby zminimalizować powstawanie pęcherzyków w rurkach i wzrost ciśnienia wstecznego w przypadku zablokowania SPO lub LPO.
- Pozbyć się nadmiarowych roztworów płuczących oraz fiolek, w których zostały zebrane, zgodnie z odpowiednimi procedurami postępowania z odpadami biologicznymi lub chemicznymi.
Wyniki
Kluczowe cechy konstrukcji urządzenia akustyczno-mikroprzepływowego zostały przedstawione na Rysunku 1 i w pełni opisane w innym opracowaniu.15 W skrócie, dwa strumienie cieczy płyną obok siebie w kanale separacyjnym, będąc oddzielonymi od równoległego kanału obejściowego cienką ścianką krzemową. Ponieważ wartość siły promieniowania pierwotnego jest proporcjonalna do objętości cząstek, duże cząstki migrują ze strumienia wejściowego zmieszanej próbki w stronę węzła ciśnienia akustycznego znajdującego się w sąsiednim strumieniu cieczy odzyskowej, podczas gdy małe cząstki pozostają w pierwotnym strumieniu (Rysunek 1B, C). Podzielona architektura dwukanałowa poprawia separację cząstek17 i pozwala na regulację pozycji węzła poprzez zastosowanie różnych cieczy w kanale obejściowym.16 Płytka prototypowa układu płynowego oraz uchwyty stanowią stabilną platformę dla połączeń zewnętrznych z układem, a modułowa konstrukcja umożliwia szybką wymianę chipów mikroprzepływowych (Rysunek 2). Taka konfiguracja pozwala również na szybkie i niezawodne tworzenie odwracalnych połączeń płynowych, wytrzymujących ciśnienie do 1 000 psi (Rysunek 2B, E).
Częstotliwość rezonansową fres chipa można oszacować za pomocą prostych analitycznych obliczeń 1D (patrz Krok 1.1.1). Z pełniejszego modelu 2D metodą elementów skończonych przekroju naszego urządzenia,16 wynika, że oczekiwana pozycja ogniskowania dla rezonansu 2-węzłowego znajduje się w odległości 225 µm od ścianki, a oczekiwana częstotliwość wynosi 1,68 MHz. Jednakże fres w rzeczywistych urządzeniach może różnić się o ±100 kHz, w zależności od temperatury pracy oraz sprzężenia rezonansów podłużnych i poprzecznych. Dlatego po montażu urządzenia fres musi zostać zweryfikowana empirycznie przy odpowiednich natężeniach przepływu i napięciach sterujących piezoelektryka, zgodnie z opisem w Kroku 4 protokołu. Rysunek 3 przedstawia reprezentatywne skany częstotliwości wykonane przy 200 µl/min, z wodą w kanałach głównym i boczniczym oraz przy napięciu 20 Vpp podanym na piezoelektryk. Gdy sprzężenie między piezoelektrykiem a urządzeniem mikrofluidycznym jest dobre, cząstki będą silnie ogniskować się przy częstotliwości rezonansowej, co spowoduje wyraźny pik intensywności fluorescencji i migrację do oczekiwanej pozycji ogniskowania (Rysunek 3A). W przeciwieństwie do tego, przy słabym sprzężeniu cząstki nie będą się dobrze ogniskować, a wyniki skanu częstotliwości będą podobne do tych na Rysunku 3B. W takich urządzeniach może być konieczny ponowny montaż przetwornika piezoelektrycznego, jeśli zastosowano klej odwracalny; w przeciwnym razie urządzenie to jest nieodpowiednie, gdy wysokiej jakości ogniskowanie lub szybki przepływ są krytyczne dla wymaganej aplikacji. Dane na Rysunku 3 stanowią podstawę do wyboru częstotliwości roboczej dla kolejnych eksperymentów oraz zakresu napięcia i natężenia przepływu dostępnego dla wydajnej separacji cząstek.

Rysunek 5. Zautomatyzowane przetwarzanie próbek. (A) Schemat próbki załadowanej do cewki próbkowania. (B) Reprezentatywny profil przepływu z udanego eksperymentu rozdzielczego. (C) Profil przepływu z przebiegu rozdzielania, podczas którego wylot SPO został zapchany w około 220 sec. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Po zidentyfikowaniu płytek, które skutecznie oddzielają składniki, zostają one włączone do systemu przedstawionego na Rysunku 4. Całkowita objętość robocza systemu została zminimalizowana poprzez zastosowanie rurek o średnicy wewnętrznej 0,01” wzdłuż głównej ścieżki przepływu (linie niebieskie). Rysunek 5A ilustruje skład typowej próbki wstrzykiwanej do systemu. Niewielka ilość „buforu prowadzącego” (~35 µl) jest wymagana przed próbką w strumieniu, aby wyeliminować fluktuacje przepływu podczas przemieszczania się próbki przez płytkę separacyjną. Rysunek 5B przedstawia dane przepływu uzyskane podczas udanego zautomatyzowanego eksperymentu separacji akustycznej. Kluczowe cechy udanego przebiegu obejmują: (1) przejściowy wzrost szybkości przepływu zarówno w LPO, jak i SPO w miarę wzrostu ciśnienia i rozpoczęcia przepływu cieczy przez system, (2) gwałtowny skok wskazujący na przejście pęcherzyka powietrza (wstawka pokazuje powiększony profil pojedynczego pęcherzyka), który powinien dotrzeć do SPO przed LPO ze względu na nierównomierny przepływ z dwóch wylotów, (3) stabilny przepływ przez oba wyloty pomiędzy dwoma pęcherzykami powietrza podczas przemieszczania się próbki przez system oraz (4) stopniowy spadek szybkości przepływu w obu wylotach po dostarczeniu pełnej objętości próbki do systemu. Nieprawidłowe przebiegi są natychmiast widoczne na profilach przepływu podobnych do Rysunku 5C, gdzie wydaje się, że SPO uległo zatkaniu po około 220 sekundach. W takim przypadku należy przeprowadzić procedurę czyszczenia podobną do opisanej w kroku 5.3, aby udrożnić kanał.
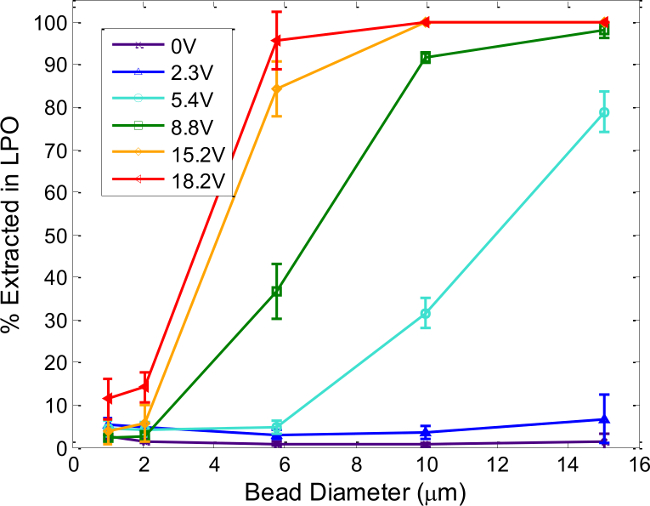
Rysunek 6. Możliwość regulacji urządzenia: wpływ wielkości cząsteczek i napięcia. Procent polistyrenowych mikrosfer wyizolowanych w LPO zależy od wielkości cząsteczek oraz napięcia przyłożonego do ceramiki piezoelektrycznej. Każda linia odpowiada innemu napięciu roboczemu przy częstotliwości rezonansowej, wyznaczonym zgodnie z opisem w kroku 4. Całkowity przepływ przez urządzenie wynosi 200 µl/min, przy zastosowanych częstotliwościach sterujących między 1,62 a 1,64 MHz. Słupki błędów reprezentują odchylenie standardowe z co najmniej trzech oddzielnych eksperymentów. Powielone i zmodyfikowane za zgodą The Royal Society of Chemistry z adresu http://pubs.rsc.org /en/Content/ArticleLanding/ 2014/AN/c4an00034j. Aby zobaczyć powiększoną wersję tego rysunku, kliknij tutaj.
Rysunek 6 przedstawia zestawione wyniki separacji z wykorzystaniem różnych rozmiarów cząsteczek polistyrenu i napięć sterujących piezoelektrykiem, co obrazuje parametry operacyjne niezbędne do wydajnej separacji. Zgodnie z oczekiwaniami, do wydzielenia mniejszych cząsteczek wymagane są zazwyczaj wyższe napięcia (t.j. większe siły akustyczne). Napięcia sterujące nie mogą być jednak zwiększane w nieskończoność ze względu na większe wydzielanie ciepła i narastające efekty strumieniowania akustycznego.13 Wykres służy jako ogólna wskazówka do separacji cząsteczek — cząsteczki o rozmiarach wykazujących znacząco różną odzyskowalność przy konkretnym napięciu sterującym (np. cząsteczki 10 i 2 µm przy 8,8 Vpp) będą się dobrze separować. Zazwyczaj populacje cząsteczek o dużej różnicy w rozmiarze, takie jak wirusy (~100 nm) i komórki (~10 µm), mogą być oddzielane szybko i wydajnie, podobnie jak komórki o różnych rozmiarach (np. dyskowate erytrocyty 6–8 µm i leukocyty 8–15 µm). Specyficzne warunki wymagane do pracy z innymi typami komórek muszą zostać określone empirycznie, ponieważ oprócz rozmiaru komórki na jej kontrast akustyczny wpływają kształt, gęstość i ściśliwość. W tym celu procedury opisane w Kroku 4 są przydatne do wyznaczania możliwych do zastosowania warunków separacji dla każdego nowego typu komórek lub cząsteczek, a nie tylko do oceny jakości konkretnego urządzenia do akustoforezy.
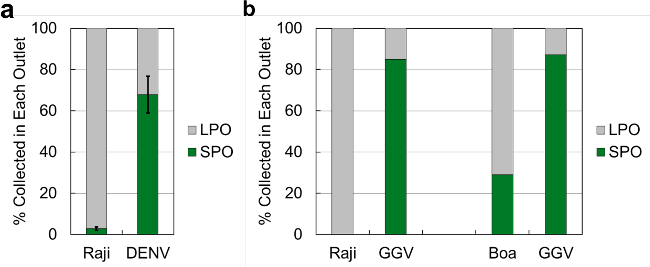
Rycina 7. Efektywność separacji próbek z dodatkiem wirusów i komórek.Wyniki separacji dla (A) komórek Raji z dodatkiem wirusa Dengue (DENV) oraz (B) komórek Raji i komórek nerki Boa z dodatkiem wirusa Golden Gate (GGV). Zebrane wartości procentowe definiuje się jako frakcję wirusów lub komórek opuszczających konkretny wylot w stosunku do całkowitej ilości materiału opuszczającego chip. Słupki błędów dla (A) przedstawiają odchylenie standardowe z 3 prób, natomiast próbki w (B) zostały przetworzone tylko raz ze względu na niską dostępną ilość materiału. Jako bufor do próbek i płyn do odzyskiwania zastosowano 1x PBS, a w kanale obejściowym we wszystkich eksperymentach użyto wody. Częstotliwości pracy chipa mieściły się w zakresie od 1,60 do 1,64 MHz, a napięcia sterujące od 16 do 20 Vpp. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
Aby zademonstrować użyteczność tej platformy w separacji cząsteczek biologicznych, wykorzystano ją w pierwszej kolejności do analizy dobrze opisanych próbek biologicznych: ludzkich komórek Raji (105 komórek/ml, średnica średnia 8–10 µm25) z dodatkiem wirusa dengue (DENV, 105 pfu/ml, przybliżona średnica 50 nm26). Rycina 7A przedstawia procent komórek Raji oraz DENV zebranych w obu wylotach SPO i LPO (zdefiniowany jako frakcja każdego typu cząsteczek zebrana z każdego wylotu w stosunku do całkowitej ilości każdej cząsteczki zebranej z chipa). Eksperyment powtórzono trzykrotnie; liczbę komórek Raji określono za pomocą licznika Coultera, natomiast ilość DENV wyznaczono za pomocą ilościowej reakcji polimerazy łańcuchowej z odwrotną transkrypcją (RT-qPCR).
Następnie przetestowano wydajność systemu w scenariuszu bardziej realistycznym dla przetwarzania próbek klinicznych, w którym dokładne właściwości fizyczne cząsteczek mogą być nieznane, a dostępne ilości próbek są mniejsze. W tym przypadku oceniono separację niedawno zidentyfikowanego wirusa golden gate (GGV), patogenu węży infekującego komórki nerek boa constrictor.27 Rozmiar cząsteczki wirusa GGV nie został jeszcze zmierzony, ale ponieważ GGV należy do rodziny Arenaviridae, prawdopodobnie ma podobną wielkość, od 100 do 150 nm.28 Przetworzono próbki z GGV dodanym (104 pfu/ml) do ludzkich komórek Raji (niebędących celem infekcji dla wirusa) oraz komórek nerek boa (cel infekcji GGV, przybliżony rozmiar 10 µm27), przy stężeniu obu typów komórek wynoszącym 104 komórek/ml. Ze względu na to, że próbki te były dostępne w niewielkich ilościach, w niniejszej pracy przedstawiono wyniki separacji z tylko jednego przebiegu eksperymentalnego. Rysunek 7B przedstawia procent komórek Raji, komórek boa oraz GGV zebranych z SPO i LPO. Komórki w tych eksperymentach ilościowano poprzez zliczanie na hemacytometrze, a wirusy ilościowano za pomocą RT-qPCR.
Dyskusja
Protokół ten przedstawia integrację na poziomie systemu urządzeń mikroprzepływowych ze sprzętem w makroskali w celu zautomatyzowanego przetwarzania próbek biologicznych. Modułowość tej platformy pozwala na dostosowanie jej do dowolnego urządzenia o ciągłym przepływie, a na przykład prezentowany protokół koncentruje się na charakterystyce i optymalizacji wydajności akustycznie przepływowego urządzenia do separacji cząstek. Podkreślono trzy główne zalety tego protokołu: (i) modułowość i interfejs chip-to-world, (ii) solidną charakterystykę wydajności urządzenia oraz (iii) zautomatyzowane przetwarzanie precyzyjnie odmierzonych objętości próbek w celu separacji cząstek.
i. Modułowość i interfejs chip-to-world
Jak pokazano na rysunku 2, chip mikroprzepływowy jest zamontowany na niestandardowej płytce stykowej, aby łatwo dopasować się do stolika mikroskopowego w celu bezpośredniej obserwacji. Płytka stykowa zawiera gwintowane otwory #6-40 UNF na siatce o rastrze 5 mm, umożliwiające zabezpieczenie chipa i wykonanie płynnych połączeń. Połączenia płynów to rurki PEEK z obrobionymi maszynowo końcami, które uszczelniają się przed wiórem płynnym za pomocą gumowej uszczelki uszczelniającej powierzchnię czołową i kołnierza ze stali nierdzewnej. Ten schemat interfejsu umożliwia łatwą wymianę chipów i szybkie przeprojektowanie urządzeń, wymagając niewielu lub żadnych zmian w innych komponentach systemu, pod warunkiem, że ślady chipa są zgodne z formatem siatki. Na przykład użyliśmy tej platformy z chipami mikroprzepływowymi do elektroforezy o ciągłym przepływie, termicznej lizy komórek29 , szybkiego mieszania odczynników do syntezy chemicznej oraz wychwytywania i badania pojedynczych komórek.
ii. Solidna charakterystyka działania urządzenia
Aby zoptymalizować wydajność każdego urządzenia do separacji mikroprzepływowej, należy najpierw dokładnie scharakteryzować jego działanie. Opisany tutaj system wspiera rozwój szybkich i zautomatyzowanych protokołów w tym celu. W przypadku konkretnego przykładu akustycznych urządzeń do ustawiania ostrości, jakość ogniskowania, częstotliwość robocza i położenie skupionych cząstek w kanale mikroprzepływowym muszą być mierzone dla każdego urządzenia z osobna. Pomiary te wymagają przeszukania szeregu częstotliwości napędów piezoceramicznych, napięć i natężeń przepływu, aby zidentyfikować optymalne kombinacje parametrów dla wysokiej jakości separacji. Prezentowany protokół automatycznie zmienia te regulowane parametry i rejestruje odpowiednie dane, tj. fluorescencyjne obrazy cząstek przepływających w kanale, które są przetwarzane w celu wygenerowania wymaganych pomiarów jakości, częstotliwości i położenia ogniskowania cząstek (rysunek 3).
Pełna charakterystyka działania urządzenia akustycznego wymaga powtórzenia kroków 4.4 i 4.5 w zależności od potrzeb w różnych warunkach eksperymentalnych. Na przykład bezwzględna pozycja ostrości chipa jest ustalana poprzez uruchomienie skanowania częstotliwości przy stosunkowo niskich natężeniach przepływu i wysokich napięciach, aby zapewnić pełną migrację do lokalizacji węzła. Dodatkowo, takie skany częstotliwości mogą ocenić jakość montażu urządzenia (gdy są uruchamiane z kulkami polistyrenowymi o znanej wielkości) lub określić, jak nieznany wcześniej typ cząstek będzie zachowywał się w systemie (po scharakteryzowaniu chipa za pomocą kulek). Chip o dobrym transferze energii z kanału piezoceramicznego do mikroprzepływowego spowoduje ścisłe ogniskowanie przy wysokich natężeniach przepływu (>1 ml/min) i niskich napięciach (12–15 Vpp), podczas gdy te o słabym transferze energii nie będą skupiać się nawet przy niskich natężeniach przepływu (<100 μl/min) i wysokich napięciach (>20 Vpp). Odkryliśmy, że bliski kontakt między chipem mikroprzepływowym a piezoceramiką ma kluczowe znaczenie dla efektywnego transferu energii do płynu. Dalsze badania nad optymalną metodą łączenia chipa mikroprzepływowego i piezoceramiki umożliwią niezawodną produkcję urządzeń o wysokiej wydajności.
Wreszcie, pełny obraz działania urządzenia akustycznoforetycznego można uzyskać, łącząc pomiary częstotliwości oparte na obrazie z kroku 4 (i rysunku 3) ze zliczeniami cząstek zebranymi z SPO i LPO w funkcjach odpowiednich parametrów roboczych, z eksperymentów separacji przeprowadzonych na mikrosferach, jak opisano w kroku 5. Jak pokazano na rysunku 6, taka seria zautomatyzowanych eksperymentów może szybko scharakteryzować wydajność i możliwość dostrajania pojedynczego urządzenia, informując użytkownika o optymalnej przestrzeni parametrów do obsługi urządzenia do separacji cząstek.
iii. Zautomatyzowane przetwarzanie małych próbek w celu separacji cząstek
Aby zapewnić udane i dokładne przetwarzanie próbek opartych na chipach mikroprzepływowych, kluczowe znaczenie ma niezawodne i precyzyjne odmierzanie, ładowanie, dostarczanie i zbieranie objętości płynu podczas ich przepływu. Ta precyzja jest szczególnie ważna, gdy objętość próbki jest mała (~0,1–1 ml), co jest powszechne w warunkach klinicznych lub laboratoryjnych. 30 Precyzyjna obsługa próbki jest wyzwaniem w tradycyjnych eksperymentach mikroprzepływowych, które polegają na ręcznym pobieraniu próbki do strzykawki i infuzji do urządzenia bez informacji zwrotnej o tym, kiedy próbka została oddzielona i kiedy należy ją pobrać. Prezentowany protokół wykorzystuje zautomatyzowane ładowanie i dozowanie cewek próbek w połączeniu z informacją zwrotną w czasie rzeczywistym z czujników przepływu, aby umożliwić powtarzalne oddzielanie małych objętości próbek.
Rysunek 5 przedstawia profile przepływu zmierzone w SPO i LPO z typowego eksperymentu separacji. Po pierwsze, ładowany jest bufor wiodący o pojemności co najmniej 35 μl, aby zapewnić stabilny przepływ, zanim próbka dotrze do chipa akustycznego. Objętości próbek mniejsze niż 100 μl nie są zalecane dla tej konfiguracji systemu, ponieważ rozcieńczenie próbki spowodowane buforem prowadzącym staje się nadmierne. Korek z powietrzem jest używany na początku wtrysku przed buforem prowadzącym w celu oddzielenia korka próbki od płynu, który następuje po nim, zapobiegając mieszaniu i rozcieńczaniu próbki i służąc jako wskaźnik dla czujników przepływu. Po początkowym stanie przejściowym, gdy płyn zaczyna przepływać przez układ, ostre sygnały skokowe w obu wylotach wskazują na przejście pierwszego pęcherzyka powietrza. Po tych stanach nieustalonych następuje długi okres stabilnego przepływu, gdy próbka przepływa przez system, następnie kolejny skok, gdy przechodzi drugi pęcherzyk powietrza, a na końcu ostateczny spadek natężenia przepływu do zera po zatrzymaniu pompy strzykawkowej.
Przejście korków powietrznych przez czujniki przepływu jest wykorzystywane jako punkty wyzwalania do przełączania zaworów w celu rozpoczęcia i zatrzymania pobierania próbki, minimalizując w ten sposób utratę próbki i rozcieńczenie przez objętości płynu niebędące próbką. Dozowanie objętości przetwarzanej próbki w pętli zamkniętej eliminuje konieczność ponownego programowania tych wartości przed rozpoczęciem eksperymentu za każdym razem, gdy próbka wejściowa jest zmieniana. Cecha ta jest szczególnie istotna, gdy objętość próbki jest ograniczona, na przykład w przypadku wielu próbek klinicznych. Monitorowanie przepływu w czasie rzeczywistym pomaga również w rozwiązywaniu problemów; słaby przebieg (np. zatkanie tworzące się w jednym z wylotów) jest natychmiast widoczne na podstawie wynikowych profili przepływu, jak na rysunku 5b.
Aby zademonstrować elastyczność i skuteczność separacji akustofluidycznej przy użyciu zaprezentowanej architektury systemu, oczyszczone zapasy wirusów DENV i GGV zostały wzbogacone do zapasów komórkowych i oddzielone przez przetwarzanie przez chip mikroprzepływowy. Rycina 7a pokazuje, że komórki Raji były dobrze oddzielone od wirusów, ponieważ okazało się, że 97% komórek Raji opuszczających chip znajduje się w LPO, pozostawiając w ten sposób wysoce wzbogaconą próbkę DENV w SPO. Dla porównania, wydajność separacji DENV była niższa, przy czym 70% DENV wychodziło z chipa znajdującego się w SPO. Można to przypisać lekkiemu mieszaniu konwekcyjnemu indukowanemu przez zwoje kanału separacji, ale bardziej prawdopodobne jest, że niektóre cząstki DENV migrują wraz z komórkami Raji do LPO. Komórki migrujące poprzecznie przez strumienie ciągną ze sobą trochę płynu, nawet przy niskiej liczbie Reynoldsa. Dzięki temu mechanizmowi, a także niespecyficznej adsorpcji powierzchniowej, cząsteczki wirusa przenoszą się do LPO. Niemniej jednak wysoce wzbogacona próbka DENV w SPO jest znaczącą korzyścią, na przykład gdy sekwencjonowanie de novo jest stosowane do wykrywania i identyfikacji wirusów.
Rysunek 7b pokazuje, że w jednym z eksperymentów tylko około 70% komórek Boa opuszczających chip zostało znalezionych w LPO, w porównaniu z prawie 100% skutecznością separacji w przypadku komórek Raji. Różnica w wydajności separacji między tymi dwoma typami komórek może wynikać z mniejszego średniego rozmiaru lub mniejszej gęstości komórek Boa w porównaniu z komórkami Raji, co skutkuje mniejszymi siłami akustycznymi. Aby potwierdzić lub obalić te przypuszczenia, należy dokładnie zmierzyć wielkość, gęstość i morfologię komórek Boa w zawiesinie (które normalnie rosną przylegają) komórek Boa, co stanowi próbę dalszych badań. W tych samych eksperymentach, podobnie jak w eksperymentach z DENV, większość odzyskanego GGV opuściła SPO, co wskazuje na wzbogacenie frakcji wirusowej.
Przedstawione dane podkreślają nieodłączne wyzwania związane z inżynierią platform o szerokim zastosowaniu do przetwarzania różnorodnych próbek biologicznych. Co ważne, interakcje biologiczne mogą zacząć odgrywać równie dużą rolę, jak efekty fizyczne i mechaniczne. Jednak te wstępne eksperymenty pokazują również moc i obietnicę wykorzystania tej architektury systemu do przetwarzania próbek w zastosowaniach klinicznych i badawczych. Jako solidny, dobrze scharakteryzowany system inżynieryjny, platforma ta zapewnia możliwość poszukiwania odpowiedzi na nowe pytania naukowe.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Ta praca została wykonana pod auspicjami Departamentu Energii Stanów Zjednoczonych przez Lawrence Livermore National Laboratory w ramach kontraktu DE-AC52-07NA27344 i częściowo wspierana przez program LLNL Laboratory Directed Research and Development (LDRD), 14-LW-077. Autorzy dziękują Michaelowi Wilsonowi, Markowi Stengleinowi i Joe DeRisi z Uniwersytetu Kalifornijskiego w San Francisco za hojne dostarczenie próbek komórek GGV i Boa. EJF dziękuje za wsparcie ze strony LLNL Lawrence Scholar Graduate Program. MS dziękuje za wsparcie ze strony Biura UC of the President Lab Fees Research Program. LLNL-JRNL-665235
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Materiały wymagane do Kroków 1-3: Projektowanie, Produkcja i Montaż | |||
| Urządzenia Dwustronnie polerowany wafel krzemowy | Silicon Quest International, Inc. San Jose, CA, USA | 100 mm < 100> Płytka podstawowa | 1-20 Ohm-cm, 495 ± 25 &mikro; m Dwustronnie polerowany |
| szklany wafel | Bullen Ultrasonics, Eaton, OH, USA | 100 mmx0,5 mm Boro | |
| Photoresist, AZ 1518 | MicroChemicals GmbH, Ulm, Niemcy | AZ 1518 | Photoresist służy do przyklejania wafla do pustej płytki do wytrawiania DRIE |
| Photoresist, AZ 4620 | MicroChemicals GmbH, Ulm, Niemcy | AZ 4620 | Photoresist do definiowania wzorów płynnych i za pomocą masek |
| Wytrawiacz plazmowy DRIE | STPS, Newport, NP, Wielka Brytania | Multiplex Advance Oxide Etch (AOE) System | |
| Wafer Bonder | Electronic Visions Group, St.Florian am Inn, Austria | EVG 501 | |
| Piła do krojenia w kostkę | Kulicke & Soffa Industries, Singapur | K& S 982 | |
| Zestaw epoksydowy | Technologia epoksydowa, Billerica, MA, USA | EPO-TEK 301 | Żywica epoksydowa służąca do łączenia chipów piezoelektrycznych i mikroprzepływowych |
| PZT piezoceramicznych | Piezo Systems, Woburn, MA, USA | PSI-5A4E | 37,5 &razy; 10 &razy; 0,5 mm |
| 28 AWG Drut lity w izolacji Kynar | Squires Electronics, Cornelius, OR, USA | UL1422 | |
| 2-częściowa srebrna żywica epoksydowa | MG Chemicals, Surrey, BC, Kanada | 8331 | Klej przewodzący do mocowania przewodów drucianych do PZT |
| L-edit | Tanner EDA, Monrovia, CA, USA | Ledit v15.1 64-bitowe | oprogramowanie CAD do układu |
| Materiały wymagane do kroku 4: Charakterystyka ostrości akustycznej | |||
| Dual Pump | Harvard Apparatus, Holliston, MA, USA | Phd Ultra Series, 703007 | |
| 5 ml strzykawki | Becton-Dickinson, Franklin Lakes, NJ, USA | 309646 | |
| Adapter z gwintowanym portem Luer | IDEX, Oak Harbor, WA, USA | P-659 | Łączy strzykawkę z rurką |
| Union | IDEX, Oak Harbor, WA, USA | P-623 | Łączy świat z połączeniami chipowymi z rurkami fluoropolimerowymi. Może również korzystać z taśmy |
| Tuleja 1/4-28 z płaskim dnem | IDEX, Oak Harbor, WA, USA | P-200 | Używana z nakrętką do wykonywania połączeń między rurką a strzykawką, czujnikami przepływu i światem do osprzętu chipowego |
| Nakrętka 1/4-28 płaskie dno | IDEX, Oak Harbor, WA, USA | P-202 | Używany z tulejką do wykonywania połączeń między rurką a strzykawką, sessorami przepływu i światem do sprzętu do chipowania |
| 1/16" OD Rurki fluoropolimerowe | IDEX, Oak Harbor, WA, USA | 1912L | Rurka do łączenia pomp strzykawkowych ze światem do połączeń chipowych. Rozmiar rurki nie ma znaczenia podczas etapów klamracji (zwykle używane ID .01-.03", inne odpowiednie numery części: 1907L, 1902L). |
| Rurka fluoropolimerowa o małej średnicy wewnętrznej | IDEX, Oak Harbor, WA, USA | 1476-20 | Używana do ograniczników przepływu: 0,006" ID, 1/16" OD FEP |
| Rurka | Łączy rurkę z chipa z rurką fluoropolimerową. | ||
| Wentylator chłodzący | Multicomp, Leeds, Anglia | MC19663 | |
| Generator funkcyjny | Agilent, Santa Clara, CA, USA | 33220A | |
| Wzmacniacz RF | ENI, Rochester, NY | 325 LA | Musi być w stanie wzmocnić sygnały z < 1 V w zakresie 1-2 MHz do 25 Vpp do piezo. |
| Kamera CCD | Fotometria, Tucscon, AZ, USA | CoolSnap HQ | |
| Mikroskop odwrócony | Zeiss, Oberkochen, Niemcy | Axiovert S100 | |
| FITC | Chroma Tech, VT, USA | Obiektyw SP101 | |
| , 10X | Zeiss, Oberkochen, Niemcy | Oscyloskop ACHROPLAN | |
| Tektronix, Beaverton, OR, Stany Zjednoczone | TDS3014B | Do monitorowania napięcia wyjściowego przez wzmacniacz RF | |
| MatLab | Mathworks, Natick, MA, USA | R2014a Oprogramowanie interfejsu sterownika | |
| do integracji kamery fotometrycznej z oprogramowaniem LabVIEW | R Cubed Software, Lawrenceville, NJ, USA | SITK | |
| Tween 20 | Sigma Aldrich, St. Lousi, MO, USA | P9416 | |
| Dragon Green Fluorescent 5.76 lub 7.32 &mikro; m Beads | Bangs Laboratory, IN, USA | FS06F | |
| Dodatkowe materiały wymagane do kroku 5: Automatyczne | |||
| rozdzielanie zaworów wieloportowych | VICI, Houston, TX, USA | C25Z-3180EUHA | W obecnej konfiguracji potrzebne są 4 zawory |
| Czujniki przepływu | Sensirion, Westlake Village, CA, USA | SLI-1000 | |
| Rurki fluoropolimerowe, .01 i .03" ID | IDEX, Dąb Harbor, WA, USA | 1902L i 1912L | Preferowana nakrętka PFA o wysokiej czystości |
| VICI, Houston, TX, USA | ZN1PK-10 | Używana z tulejką do wykonywania połączeń między rurkami a zaworami. Alternatywne numery części: MZN1PK-10, LZN1PK-10 | |
| Tuleja | VICI, Houston, TX, USA | ZGF1PK-10 | Używana z nakrętką do wykonywania połączeń między rurkami a zaworami. |
| LabVIEW | National Instruments, Austin, Teksas, Stany Zjednoczone | System rozwoju zawodowego LabVIEW | Oprogramowanie do automatyzacji laboratoriów |
| PBS | Teknova, Hollister, CA, USA | P0200 | |
| Raji Cells | ATTC, Manassas, VA, USA | ||
| Uprzejmie dostarczone przez Laboratorium DeRisi w UCSF | |||
| Uprzejmie dostarczone przez Laboratorium DeRisi na UCSF | |||
| DENV | Uprzejmie dostarczone przez Jose Pena w LLNL | ||
| Coulter Counter Z2 | Beckman Coulter, Brea, CA, USA | Hemacytometr Z2 | |
| Fisher Scientific, Waltman, MA, USA | 0267151B | ||
Bibliografia
- Gossett, D. R., Weaver, W. M., et al. Label free cell separation and sorting in microfluidic systems. Analytical and Bioanalytical Chemistry. 397 (8), 3249-3267 (2010).
- Lenshof, A., Laurell, T. Continuous separation of cells and particles in microfluidic systems. Chemical Society Reviews. 39 (3), 1203-1217 (2010).
- Sajeesh, P., Sen, A. K. Particle separation and sorting in microfluidic devices a review. Microfluidics and Nanofluidics. 17 (1), 1-52 (2014).
- Bhagat, A. A. S., Bow, H., Hou, H. W., Tan, S. J., Han, J., Lim, C. T. Microfluidics for cell separation. Medical & Biological Engineering & Computing. 48 (10), 999-1014 (2010).
- McGrath, J., Jimenez, M., Bridle, H. Deterministic lateral displacement for particle separation a review. Lab Chip. 14 (21), 4139-4158 (2014).
- Jubery, T. Z., Srivastava, S. K., Dutta, P. Dielectrophoretic separation of bioparticles in microdevices A review. ELECTROPHORESIS. 35 (5), 691-713 (2014).
- Jin, C., McFaul, S. M., et al. Technologies for label free separation of circulating tumor cells from historical foundations to recent developments. Lab on a Chip. 14 (1), 32(2014).
- Trujillo, F. J., Juliano, P., Barbosa Cánovas, G., Knoerzer, K. Separation of suspensions and emulsions via ultrasonic standing waves – A review. Ultrasonics Sonochemistry. 21 (6), 2151-2164 (2014).
- Bridle, H., Miller, B., Desmulliez, M. P. Y. Application of microfluidics in waterborne pathogen monitoring A review. Water Research. 55, 256-271 (2014).
- Mariella Jr, R. Sample preparation the weak link in microfluidics-based biodetection. Biomedical microdevices. 10 (6), 777-784 (2008).
- Gor’kov, L. P. On the forces acting on a small particle in an acoustic field in an ideal fluid. Soviet Physics Doklady. 6, 773-775 (1962).
- Settnes, M., Bruus, H. Forces acting on a small particle in an acoustical field in a viscous fluid. Physical Review E. 85 (1), 016327(2012).
- Barnkob, R., Augustsson, P., Laurell, T., Bruus, H. Acoustic radiation and streaming-induced microparticle velocities determined by microparticle image velocimetry in an ultrasound symmetry plane. Physical Review E. 86 (5), (2012).
- Bruus, H. Acoustofluidics 7 The acoustic radiation force on small particles. Lab Chip. 12 (6), 1014-1021 (2012).
- Fong, E. J., Johnston, A. C., et al. Acoustic focusing with engineered node locations for high performance microfluidic particle separation. Analyst. 139 (5), 1192-1200 (2014).
- Fong, E. J., Bora, M., et al. Continuously Variable Node Position in a High Throughput Acoustofluidic Device. Micro Total Analysis Systems. , 1184-1186 (2014).
- Jung, S. Y., Notton, T., Fong, E., Shusteff, M., Weinberger, L. S. Spatial tuning of acoustofluidic pressure nodes by altering net sonic velocity enables high-throughput efficient cell sorting. Lab on a Chip. 15 (4), 1000-1003 (2015).
- Franssila, S. Deep Reactive Ion Etching. Introduction to Microfabrication. , 255-270 (2010).
- Sharma Rao, B., Hashim, U. Microfluidic Photomask Design Using CAD Software for Application in Lab On Chip Biomedical Nanodiagnostics. Advanced Materials Research. 795, 388-392 (2013).
- Melin, J., Quake, S. R. Microfluidic Large Scale Integration The Evolution of Design Rules for Biological Automation. Annual Review of Biophysics and Biomolecular Structure. 36 (1), 213-231 (2007).
- Madou, M. J. Fundamentals of microfabrication: the science of miniaturization. , CRC Press. Boca Raton. (2002).
- Krulevitch, P., Benett, W., Hamilton, J., Maghribi, M., Rose, K. Polymer based packaging platform for hybrid microfluidic systems. Biomedical Microdevices. 4 (4), 301-308 (2002).
- Leslie, D. C., Easley, C. J., et al. Frequency specific flow control in microfluidic circuits with passive elastomeric features. Nature Physics. 5 (3), 231-235 (2009).
- Oh, K. W., Lee, K., Ahn, B., Furlani, E. P. Design of pressure driven microfluidic networks using electric circuit analogy. Lab on a Chip. 12 (3), 515-545 (2012).
- Mittelbrunn, M., Gutiérrez Vázquez, C., et al. Unidirectional transfer of microRNA loaded exosomes from T cells to antigen presenting cells. Nature Communications. 2, 282(2011).
- Acosta, E. G., Castilla, V., Damonte, E. B. Functional entry of dengue virus into Aedes albopictus mosquito cells is dependent on clathrin mediated endocytosis. Journal of General Virology. 89 (2), 474-484 (2008).
- Stenglein, M. D., Sanders, C., et al. Identification Characterization and In Vitro Culture of Highly Divergent Arenaviruses from Boa Constrictors and Annulated Tree Boas Candidate Etiological Agents for Snake Inclusion Body Disease. 3 (4), e00180 12(2012).
- Arenaviridae Viral Hemorrhagic Fevers (VHFs). , CDC. Available from: http://www.cdc.gov/vhf/virus-families/arenaviridae.html (2013).
- Packard, M., Wheeler, E., Alocilja, E., Shusteff, M. Performance Evaluation of Fast Microfluidic Thermal Lysis of Bacteria for Diagnostic Sample Preparation. Diagnostics. 3 (1), 105-116 (2013).
- Lion, N., Reymond, F., Girault, H. H., Rossier, J. S. Why the move to microfluidics for protein analysis. Current Opinion in Biotechnology. 15 (1), 31-37 (2004).
Przedruki i uprawnienia
