Na lot owadów wpływa wiele czynników, a skłonność do rozprzestrzeniania się jest ważną zmienną w zrozumieniu ekologii owadów i strategii kontroli biologicznej. Opisujemy budowę i zastosowanie prostego, stosunkowo niedrogiego i elastycznego młyna zgarniającego do pomiaru parametrów lotu na uwięzi u owadów.
Artykuł metodologiczny
Prosty młyn zgarniający do badania lotu na uwięzi u owadów
W tym artykule
Podsumowanie
Streszczenie
Lot owadów może być lotem migracyjnym dalekiego zasięgu, lotem rozpraszającym pośredniego zasięgu lub lotem krótkiego zasięgu w poszukiwaniu żywiciela. Wcześniejsze badania wykazały, że młyny lotnicze są cennymi narzędziami do eksperymentalnego badania zachowań owadów podczas lotu, co pozwala naukowcom zbadać, w jaki sposób czynniki takie jak wiek, rośliny żywicielskie lub źródło populacji mogą wpływać na skłonność owadów do rozprzestrzeniania się. Młyny lotnicze pozwalają naukowcom mierzyć elementy lotu, takie jak prędkość i przebyty dystans. Brak szczegółowych informacji na temat sposobu budowy takiego urządzenia może sprawić, że ich budowa będzie wydawała się zbyt skomplikowana. Przedstawiamy prosty i stosunkowo niedrogi młyn zgarniający do badania lotu na uwięzi u owadów. Eksperymentalne owady mogą być wiązane nietoksycznymi klejami i obracać się wokół osi za pomocą łożyska magnetycznego o bardzo niskim współczynniku tarcia. Młyn jest przeznaczony do badania lotu w kontrolowanych warunkach, ponieważ może być używany w inkubatorze lub komorze środowiskowej. Najmocniejszymi punktami są bardzo proste obwody elektroniczne, konstrukcja pozwalająca na jednoczesne latanie szesnastu owadów, pozwalająca na pobranie i analizę dużej liczby próbek w krótkim czasie oraz możliwość wykorzystania urządzenia w bardzo ograniczonej przestrzeni roboczej. Ta konstrukcja jest niezwykle elastyczna, a młyn dostosowaliśmy do różnych gatunków owadów o różnych rozmiarach.
Wprowadzenie
Kilka technik laboratoryjnych zostało opracowanych do badania zachowania owadów podczas lotu 1,2. Obejmują one zarówno proste statyczne wiązanie 3,4, jak i wyrafinowane urządzenia, które zapewniają większą swobodę ruchów owadowi na uwięzi 5. Do tej pory komory lotu 6-9 reprezentują urządzenia pozwalające na najwyższy poziom swobody lotu w kontrolowanych warunkach. Technika ta ma dwie główne wady: jest trudna w użyciu do badania dużych owadów, a ręczna procedura zbierania danych jest czasochłonna.
Młyny do lotów reprezentują jedną z najpowszechniejszych i najbardziej przystępnych technik badania lotu owadów w warunkach laboratoryjnych 10-12. Ta technika jest lepsza od statycznego wiązania, ponieważ oferuje bodźce ruchowe 13, ale różni się od reakcji behawioralnej swobodnego lotu 14-16. Niektóre aspekty zachowań związanych z lotem na młynie i na wolności są podobne 5,17, więc pomimo pewnych ograniczeń, młyny lotnicze stanowią realną opcję do zbadania pytań dotyczących występowania określonych reakcji na zachowanie podczas lotu, jak ma to miejsce w przypadku typu lotu migracyjnego. Ponadto młyny zgarniające są łatwiejsze do zrealizowania niż tunele aerodynamiczne czy komory lotów, a gromadzenie danych można łatwo zautomatyzować. W związku z tym badacze zainteresowani zachowaniem podczas lotu często uważają, że młyny lotnikowe są najlepszym wyborem, ale powinni zdawać sobie sprawę z potencjalnych ograniczeń tej metody. Tutaj przedstawiono elastyczny i konfigurowalny projekt młyna zgarniającego dla badaczy, którzy zdecydowali się wykorzystać młyny do badania zachowania podczas lotu.
Kilku autorów opisuje alternatywne projekty młynów do lotów. Ogólnie rzecz biorąc, główna część systemu młyna zgarniającego, tj. ramię młyna obrotowego, jest dość prosta do zrealizowania. Mniej prosta jest elektroniczna część systemu młyna lotniczego, która umożliwia rejestrowanie danych. Radzenie sobie z projektowaniem obwodów elektronicznych może być wyzwaniem, szczególnie dla entomologa lub ekologa behawioralnego, któremu brakuje podstawowej wiedzy na temat elektroniki. Niektórzy autorzy opisują skomplikowany lub przestarzały element obwodu elektronicznego w swoim projekcie młyna zgarniającego 18-21 lub brakuje opisu części elektronicznej młyna zgarniającego 22,23. Inne projekty opisują mechanicznie skomplikowane aktografy, które są dość skomplikowane do zrealizowania, ale mogą pomóc badaczom w podejmowaniu bardziej złożonych obserwacji behawioralnych 5.
W tym artykule opisany jest projekt prostego w budowie, stosunkowo taniego młyna do badania lotu na uwięzi u owadów. Wraz z niezwykle prostym komponentem elektronicznym konstrukcja ma szereg zalet. Młyn zgarniający jest przeznaczony do użytku w ograniczonych przestrzeniach zwykle dostępnych w standardowym laboratorium ekologii owadów. Konstrukcja wykonana jest z przezroczystego tworzywa akrylowego, dzięki czemu pojedyncze źródło światła może równomiernie dotrzeć do każdej osoby w oddzielnych komorach młyna. Biorąc pod uwagę przezroczystość materiału i niewielkie rozmiary, młyn zgarniający może być używany w inkubatorze w znormalizowanych warunkach światła i temperatury. Wreszcie, całą konstrukcję można łatwo zmontować i zdemontować, a po rozłożeniu można ją przechowywać na niewielkiej przestrzeni. Kolejną zaletą konstrukcji konstrukcji jest to, że młyn zgarniający można zmodyfikować, aby umożliwić badanie owadów o różnej wielkości i przy użyciu różnych odległości obrotowych. Ten młyn został wykorzystany do zbierania danych o owadach tak zróżnicowanych pod względem wielkości i kształtu, jak pluskwiaki mleczne, Oncopeltus fasciatus24, pluskwiaki kudzu, Megacopta cribraria i chrząszcze grzebiące, Nicrophorus vespilloides. Konstrukcja młyna zgarniającego pozwala również na uzyskanie wysokiej przepustowości wymaganej w badaniach wymagających dużych rozmiarów próbek. Dane mogą być zbierane za pomocą 8 jednoczesnych kanałów dla każdego z używanych rejestratorów danych, dzięki czemu można jednocześnie analizować dużą liczbę osób i obsługiwać dużą liczbę próbek w ciągu jednego dnia. Do rejestrowania i wizualizacji danych nie jest potrzebne drogie oprogramowanie, a niestandardowy skrypt do analizy danych można modyfikować zgodnie z konkretnymi potrzebami projektu eksperymentalnego. Reakcja na lot jest bardzo zmienna u różnych gatunków owadów. Dlatego przed przeprowadzeniem pełnego eksperymentu z młynem lotniczym zaleca się wstępne testy reakcji na lot modelu owada ogniskowego. Pozwolą one zrozumieć zakres zmienności behawioralnej w reakcji na lot, co zostanie wykorzystane do dostrojenia aspektów analizy lotu, takich jak rejestrowanie czasu lub zakresu prędkości lotu.
Protokół
1. Zbuduj młyn do lotów
- Zbuduj akrylową konstrukcję nośną z tworzywa sztucznego:
- Wytnij przezroczyste arkusze akrylowe o grubości 3 mm na dwie zewnętrzne pionowe ściany, jedną środkową ścianę pionową i pięć poziomych półek, jak określono w projekcie pokazanym na rysunku 1.
- Zmontuj, wkładając półki (rysunki 1 i 2; HS) w ściany pionowe (rysunki 1 i 2; OW i CW) w celu utworzenia konstrukcji wsporczej (rysunek 2A).
- Wzmocnij konstrukcję, wstawiając kolumny styropianowe w zewnętrznych rogach z tyłu urządzenia (Rysunek 2A i Rysunek 2C). W razie potrzeby przyklej krótkie kawałki prostokątnych osłon krawędzi wzdłuż środkowych pionowych połączeń ściennych, aby zapewnić dodatkowe podparcie dla poziomych półek.
- Zbuduj zespół ramienia wahliwego:
- Przyklej plastikową rurkę o długości 5 cm i średnicy 1 cm w górnej środkowej części każdej komórki. Przyklej plastikową rurkę o długości 2 cm i średnicy 1 cm w dolnej środkowej części każdej komórki, upewniając się, że górna i dolna rurka w każdej komórce są wyrównane. Za pomocą gorącego kleju przymocuj dwa magnesy neodymowe N42 o wymiarach 10 mm x 4 mm na końcu każdego wspornika, tworząc łożysko magnetyczne ramienia młyna.
- Włóż szpilkę entomologiczną do końcówki pipety o pojemności 20 μl i przymocuj gorącym klejem. Ustaw kołek w taki sposób, aby oba końce wystawały z końcówki pipety, tworząc zworę młyna zgarniającego.
Uwaga: Podczas prób w locie górna część kołka jest utrzymywana na miejscu przez górny zestaw magnesów. Dolny zestaw magnesów ma za zadanie utrzymać twornik w pozycji pionowej, umożliwiając mu obracanie się wokół własnej osi. - Wytnij 24-centymetrową rurkę ze stali podskórnej o grubości 19 mm. Za pomocą gorącego kleju przymocuj punkt środkowy do górnej części końcówki pipety z kroku 1.2.2. Zegnij jeden koniec rurki pod kątem 2 cm od końca pod kątem 95°, pozostawiając długie ramię w odległości 12 cm od punktu środkowego i krótkie ramię o promieniu 10 cm od środka do zagięcia (Rysunek 2B).
Uwaga: Długość promienia można zmieniać, aby dostosować się do różnych odległości obrotu.
- Skonfiguruj czujnik podczerwieni i rejestrator danych:
- Przymocuj czujniki podczerwieni do wiecznych boków każdej komórki za pomocą szpachli samoprzylepnej wielokrotnego użytku, umożliwiając wysunięcie czujnika w głąb ogniwa przez otwory wycięte w zewnętrznych pionowych wspornikach ściennych (rysunek 2C).
- Podłącz czujniki podczerwieni do rejestratorów danych za pomocą bardzo prostego obwodu elektronicznego zbudowanego na płytce stykowej bez (ilustracja 3). Podłącz dwa rezystory o Ω i 2,2 kΩ odpowiednio na wejściu i wyjściu połączenia IR na płytce stykowej (rysunek 3A,B). Umieść rezystory w naprzemiennych rzędach wzdłuż płytki stykowej, aby zminimalizować spadki napięcia sygnału podczas nagrywania z wielu czujników (patrz rysunek 3C).
2. Próby w locie
- Przywiąż owady do ramienia młyna pośrednio za pomocą szpilki przeciw owadom:
- Umieść małą flagę foliową na końcu niezgiętego końca ramienia obrotowego, aby zmaksymalizować zakłócenie wiązki podczerwieni w czujniku i działać jako przeciwwaga.
- W zależności od wielkości owada i powierzchni naskórka dostępnej do przymocowania, przymocuj eksperymentalnego owada do szpilki przeciw owadom za pomocą szpachli samoprzylepnej wielokrotnego użytku lub nietoksycznego kleju do skóry. W razie potrzeby znieczulić owada przez schłodzenie lub za pomocą CO2 .
- Uformuj niewielką ilość szpachli adhezyjnej wokół zaokrąglonej końcówki szpilki entomologicznej i pokryj ją kroplą nietoksycznego kleju do skóry. Delikatnie nałóż na okolicę przedplecza i odczekaj 5-10 sekund, aż klej wyschnie.
Uwaga: Procedura opisana w kroku 2.1.3 jest odpowiednia dla owadów z twardym (chrząszcze, robaki) lub miękkim (osy, muchy) naskórkiem. Owady z owłosioną naskórkiem (, motyle) będą musiały delikatnie usunąć włosy bardzo cienkim pędzlem przed wiązaniem. - Włóż kołek z przymocowanym owadem do zgiętego końca zespołu ramienia obrotowego.
- Po zakończeniu próby w locie usuń pętę za pomocą cienkiego kleszcza.
Uwaga: Konfiguracja i akwizycja rejestratora danych została zoptymalizowana w następujący sposób dla konkretnego sprzętu wymienionego w tabeli materiałów i powinna być dostosowana do użytku z alternatywnym sprzętem.
- Rozpocznij sesję nagraniową za pomocą bezpłatnego oprogramowania WinDAQ Lite
- Pobierz i zainstaluj darmowe oprogramowanie WinDAQ Lite (patrz lista wyposażenia).
- Otwórz menedżera sprzętu instrumentu, wybierz rejestrator danych z listy podręcznej i naciśnij "Uruchom Windaq". Otworzy się nowe okno i zostanie pokazany sygnał wejściowy z każdego czujnika.
- Wybierz żądaną częstotliwość próbkowania, z jaką rejestrator danych odczytuje i wyświetla dane wyjściowe czujnika.
Uwaga: Częstotliwość pobierania próbek będzie zależeć od prędkości lotu owada, jednak częstotliwość pobierania próbek w zakresie 30-45 Hz będzie wystarczająco szybka, aby uchwycić lot małych i średnich owadów. - Naciśnij Ctrl-F4, aby rozpocząć sesję nagrywania. Wybierz ścieżkę docelową pliku nagrania w pierwszym wyskakującym okienku. Wybierz odpowiedni czas nagrywania lotu dla konkretnego owada i eksperymentuj. Zdefiniuj czas nagrywania w drugim wyskakującym okienku. Po upływie czasu nagrywania naciśnij Ctrl-S, aby sfinalizować nagrany plik.
- Sprawdź jakość nagrania.
- Otwórz nagrany tor lotu i wybierz kanał napięcia. Naciśnij Ctrl-T, aby otworzyć wyskakujące okienko ze statystykami napięcia dla każdego kanału.
- Upewnij się, że żadne duże spadki wartości minimalnej nie wynikają z voltage spadki w całym obwodzie (ilustracja 4). Odrzuć wszystkie kanały, w których różnica między średnim a minimalnym napięciem kanału jest większa niż 0,1 V.
- Zapisz plik w pliku *. Format CSV: Przejdź do Plik > Zapisz jako i w wyskakującym okienku wybierz "Wydruk arkusza kalkulacyjnego (CSV)". W wyskakującym oknie "Komentarze do arkusza kalkulacyjnego" wybierz "Czas względny" i odznacz wszystkie inne opcje. Kliknij przycisk OK, aby zapisać plik.
3. Analiza danych lotu za pomocą Pythona 3.4.x
- Zainstaluj najnowszą wersję języka Python 3.4.x. Pobierz archiwum Python_scripts.zip (Pliki uzupełniające), otwórz je i zapisz standardize_peaks.py i flight_analysis.py na pulpicie.
- Standaryzacja i wybór pików w nagrywanym sygnale w następujący sposób
- Kliknij prawym przyciskiem myszy ikonę standardize_peaks.py. Wybierz opcję "Otwórz za pomocą IDLE".
Uwaga: IDLE jest domyślnym edytorem dla Pythona, ale do tego celu można użyć dowolnego edytora tekstu. - W wierszach 18-19 określ wartości progowe wokół średniego napięcia używanego do przeprowadzenia standaryzacji sygnału napięcia dla każdego kanału.
Uwaga: Wartości domyślne są ustawione tak, aby zapewnić precyzyjną standaryzację sygnału, ale użytkownik może zdefiniować dowolny żądany próg zgodnie z wartością średniego napięcia dla każdego kanału. Można je znaleźć w oknie statystyk napięcia (patrz krok 2.3). - W wierszu 45 wpisz ścieżkę do folderu, w którym nagrano *. Plik CSV zostanie zapisany.
- W wierszu 91 wpisz ścieżkę do folderu, w którym chcesz nagrać plik szczytowy *.TXT.
- W wierszach 61 i 72 określ liczbę potrzebnych kanałów. Dodaj lub usuń kanały, usuwając # na początku wiersza 61-63 i 72-74 do maksymalnej liczby 8 kanałów.
- Zapisz plik i uruchom skrypt, naciskając F5.
- Wprowadź nazwę symbolu *. CSV (z dowolnymi dodatkowymi podfolderami) w wyskakującym okienku i naciśnij Return, aby zapisać nowy plik *.TXT ze standardowymi sygnałami w określonym folderze.
Uwaga: W zależności od liczby używanych kanałów n, plik ten zawiera n+1 kolumn: pierwsza kolumna to względny czas zdarzenia próbkowania, pozostałe n kolumn reprezentuje zdarzenia podstawowe i szczytowe z n kanałów użytych do nagrania. Wartość 0 oznacza napięcie bazowe, podczas gdy wartość 1 reprezentuje wartość szczytową wyznaczoną przez przejście flagi przez czujnik podczerwieni .
- Kliknij prawym przyciskiem myszy ikonę standardize_peaks.py. Wybierz opcję "Otwórz za pomocą IDLE".
- Przeanalizuj tor lotu za pomocą standardowego pliku: Edytuj skrypt flight_analysis.py, aby dostosować go do warunków eksperymentalnych użytkownika:
- Kliknij prawym przyciskiem myszy ikonę flight_analysis.py. Wybierz opcję "Otwórz za pomocą IDLE".
- W liniach 39 i 80 wyreguluj długość kołowego toru lotu zgodnie z promieniem ramienia.
- W razie potrzeby aktywuj opcjonalną pętlę korekcji prędkości, usuwając znak # w wierszach 50-52. Zmień odpowiednio wartość prędkości.
- W liniach 77 i 85 należy edytować wartości progu prędkości i odstępu czasowego, aby skorygować fałszywe odczyty prędkości na torze lotu i uwzględnić bardzo krótkie odstępy czasowe występujące między dwoma kolejnymi długimi, nieprzerwanymi lotami.
- W wierszu 198 określ całkowity czas nagrywania w sekundach. Zmień zakresy wartości w liniach wyjściowych od linii 287.
Uwaga: Zakresy domyślne można modyfikować zgodnie z wymaganiami eksperymentalnymi użytkownika. W tym celu należy zmienić wszystkie wartości liczbowe znajdujące się w funkcji (zawarte w nazwie zmiennej, na przykład w zmiennej "flight_300_900") na żądaną wartość. - W wierszu 248 wpisz ścieżkę do folderu, w którym zapisany jest standardowy plik *.txt.
- Określ liczbę kanałów. Dodaj lub usuń kanały, dodając lub usuwając znak # na początku linii 257-259, linii 270-272 i linii 279-281 do maksymalnej liczby 8 kanałów.
- W wierszu 304 wpisz ścieżkę do folderu, w którym chcesz zapisać pliki wyjściowe.
- Po określeniu wszystkich ustawień użytkownika zapisz plik i uruchom skrypt, naciskając F5.
- Wprowadź nazwę pliku *.TXT do analizy (wraz z dodatkowymi podfolderami) w wyskakującym okienku i naciśnij Return.
Wyniki
Rysunek 5 przedstawia reprezentatywne przykłady typów wykresów, jakie można uzyskać za pomocą skryptów opisanych w poprzedniej sekcji. Dane dotyczące lotu uzyskano w ramach prac eksperymentalnych przeprowadzonych w Katedrze Zoologii na Uniwersytecie w Cambridge, wykorzystując jako model chrząszcza grabarza Nicrophorus vespilloides (Attisano, unpublished data). Dwa młode, nieparowane samce w wieku około 20 dni zostały przymocowane do młynków lotnych i umieszczone w kontrolowanych warunkach środowiskowych przy fotoperiodzie 14:10 L:D i temperaturze 21 °C. Chrząszcze pozostawiono w młynku lotnym przez 8 kolejnych godzin, a aktywność lotna została zarejestrowana. Analiza ekranowa i wynik graficzny umożliwiają rozróżnienie indywidualnych różnic w wzorcach aktywności lotnej. Na przykład pierwszy samiec (Rysunek 5A) wykazał silną aktywność lotną w ciągu pierwszej godziny rejestracji, charakteryzującą się wysoką prędkością i ciągłym lotem, który trwał około trzech godzin. Ta przedłużona faza aktywności cechuje się stopniowym spadkiem prędkości z około 1,6 m/s do około 1 m/s. Po początkowym epizodzie lotu osobnik ten wykazał niemal okresowy wzorzec stosunkowo krótkich epizodów lotu, z których każdy trwał około 10-15 minut. Drugi samiec wykazał zupełnie inny wzorzec lotu, w którym epizody lotu nigdy nie przekroczyły czasu trwania 15-20 minut (Rysunek 5B). U tego osobnika aktywność lotna charakteryzuje się szerokim rozkładem epizodów lotu w ciągu pierwszych 4 godzin rejestracji, po których aktywność staje się niemal okresowa. Osobnik ten wykazywał również bardzo niską prędkość lotu, która jedynie sporadycznie przekraczała 0,4 m/s.
Kolejny reprezentatywny przykład uzyskano z wykorzystaniem innego modelu owadziego – pluskwiaka mleczowego Oncopeltus fasciatus. Dane zebrano podczas badania nad zachowaniem migracyjnym i odpowiedzią fizjologiczną na stres pokarmowy u samic pluskwiaka mleczowego24. W tym badaniu czas rejestracji ustawiono na jedną godzinę, aby zaklasyfikować samice jako migrantki lub rezydentki. Typy behawioralne te charakteryzują się odpowiedzią typu „wszystko albo nic”. Samice migrujące podejmują długotrwałe i ciągłe loty, trwające zazwyczaj kilka godzin, podczas gdy samice rezydentki nigdy nie wykazują aktywności lotniczej dłuższej niż kilka minut. Zatem samica migrująca wykaże wzorzec lotu taki jak na Ryc. 6A, natomiast samica rezydentka będzie charakteryzować się wzorcem ruchu podobnym do tego na Ryc. 6B.
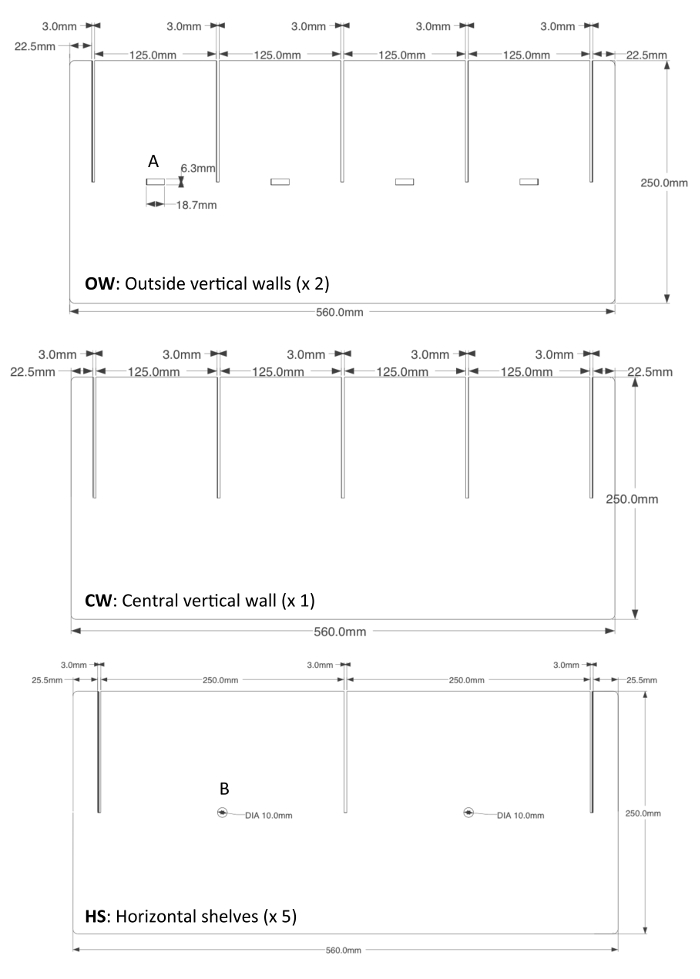
Rycina 1. Konfiguracja projektu wspornika z tworzywa akrylowego. Wspornik z tworzywa akrylowego dla młynów lotnych składa się z trzech różnych elementów. Znajdują się tu dwie zewnętrzne ściany pionowe (OW) zawierające zarówno szczeliny na półki, jak i otwór przeznaczony dla czujników IR (A). Jest jedna centralna ściana pionowa (CW) ze szczelinami na półki. Oraz znajduje się 5 poziomych półek (HS) ze szczelinami na ściany. Oś magnetyczna jest przyklejona do poziomych półek w pozycji B. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.

Rycina 2. Zmontowany młyn lotny. (A) Akrylowa struktura wsporcza jest montowana poprzez wsunięcie pięciu poziomych półek (HS) w szczeliny w dwóch ścianach zewnętrznych (OW) i ścianie centralnej (CW), co tworzy strukturę z 8 oddzielnymi komórkami, z których każda zawiera magnesowy punkt obrotu i czujnik IR, co umożliwia jednoczesny lot 8 osobników. (B) Ramię obrotowe, do którego przymocowane są owady, może być skonstruowane tak, aby dostosować je do różnych rozmiarów i morfologii owadów. (C) Gdy przymocowany owad porusza ramieniem obrotowym zawieszonym między magnesami, foliowa flaga na drugim końcu ramienia aktywuje czujnik IR (strzałka). Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
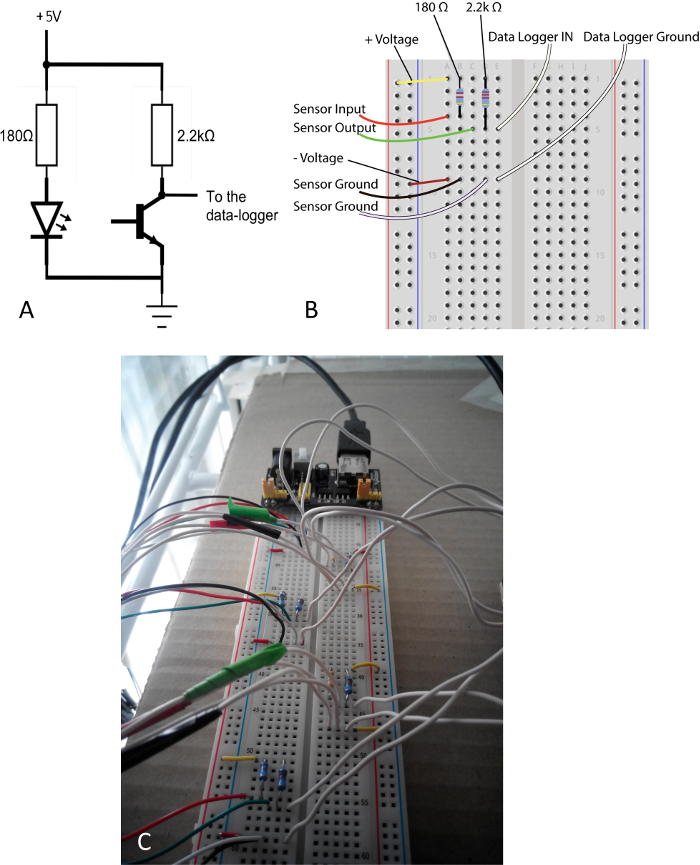
Rycina 3. Projekt obwodu łączącego czujniki IR z rejestratorem danych. (A) Prosty obwód łączący wejście z czujnika IR z rejestratorem danych. (B) Każdy rejestrator danych może zostać zasilony i podłączony do rejestratora danych za pomocą bezlutowej płytki stykowej zgodnie ze schematem. (C) Kilka czujników można podłączyć do jednego rejestratora danych, korzystając z tej samej płytki stykowej. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
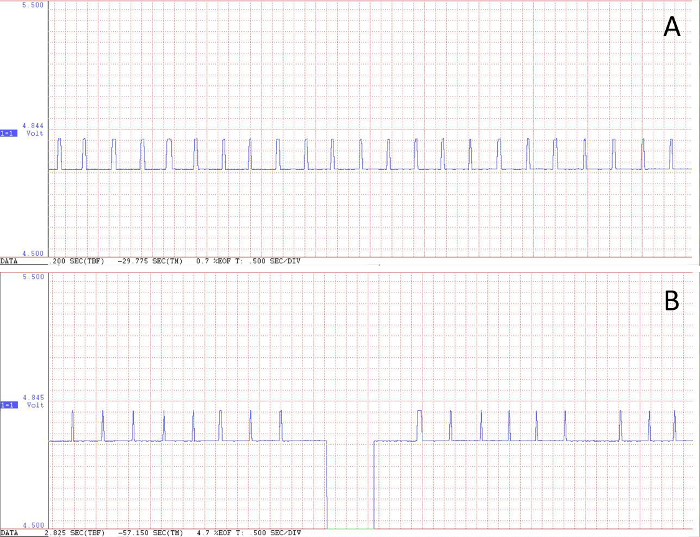
Rycina 4. Przykłady zarejestrowanych zdarzeń lotu. Szczyty napięcia reprezentują pełne obroty ramienia młyna lotnego. (A) Wysokiej jakości zapis zdarzenia lotu bez spadków napięcia w zarejestrowanym sygnale. (B) Zdarzenie lotu ze spadkiem napięcia w zarejestrowanym sygnale. Kliknij tutaj, aby zobaczyć większą wersję tej ryciny.
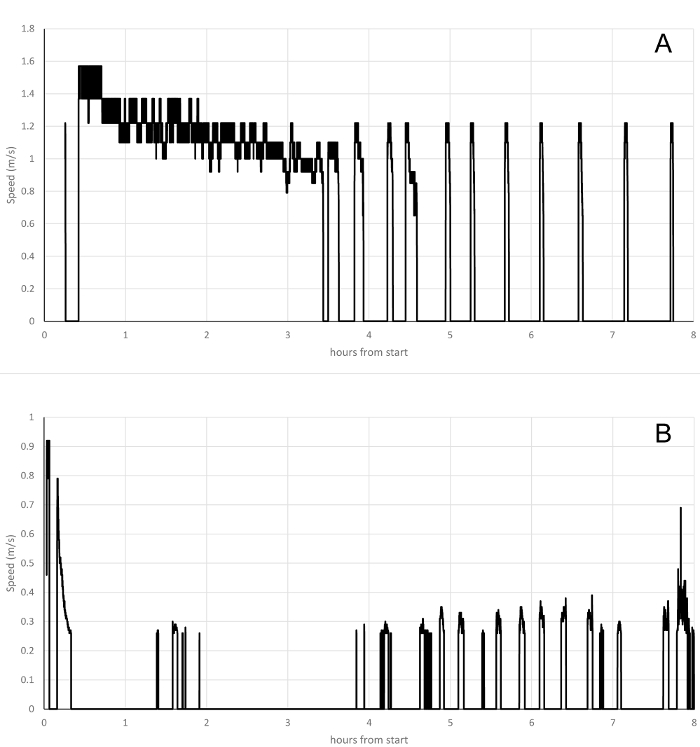
Rycina 5. Reprezentatywne dane z lotów chrząszcza grabarza Nicrophorus vespilloides. W zapisach lotów łatwo rozpoznać indywidualne różnice w zachowaniu podczas lotu. (A) Jeden osobnik latał w sposób ciągły przez około trzy godziny od rozpoczęcia próby, a następnie latał okresowo z dużą prędkością przez pozostałą część próby. (B) Zachowanie innego osobnika jest odmienne, gdyż chrząszcz ten latał jedynie sporadycznie przez cały czas trwania próby i nigdy nie osiągał dużych prędkości zaobserwowanych u osobnika na panelu A (należy zwrócić uwagę na różnicę w skali na osi Y). Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
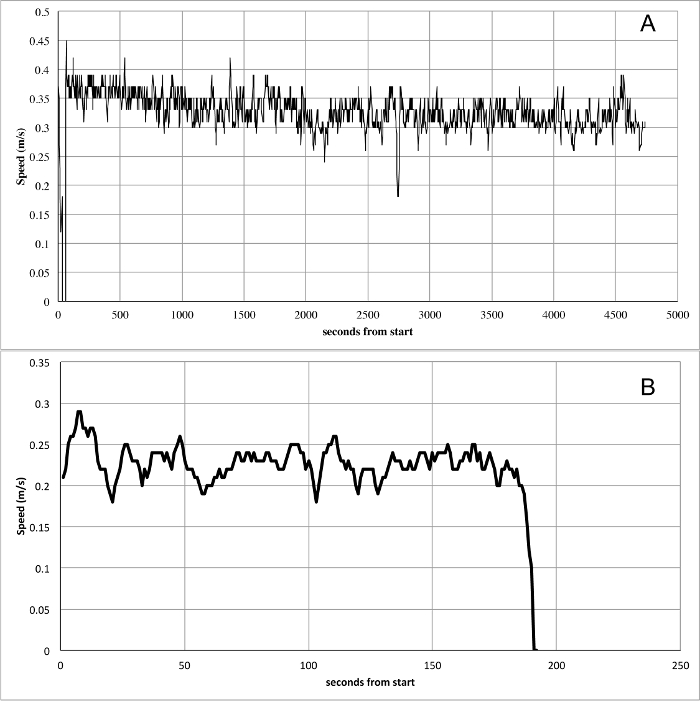
Rycina 6. Reprezentatywne dane z lotu pluskwiaka mleczowego Oncopeltus fasciatus. Między nagraniami danych z lotu wyraźnie obserwuje się dwa różne wzorce zachowań. (A) To nagranie jest typowe dla zachowań lotnych obserwowanych u osobników migrujących. Osobniki migrujące latają z relatywnie stałą prędkością przez długie okresy czasu. (B) Zachowanie z panelu A kontrastuje z typowym zachowaniem lotnym osobnika osiadłego. Osobniki osiadłe latają z mniejszymi prędkościami, a serie lotów trwają krótko (należy zwrócić uwagę na różnicę w skali osi X dla A i B). Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
Dyskusja
Niedroga, elastyczna i regulowana konstrukcja młyna zgarniającego.
Zachowania owadów w locie są przedmiotem zainteresowania wielu naukowców, od osób zainteresowanych podstawowym zachowaniem owadów w zmiennym środowisku po specjalistów w dziedzinie kontroli biologicznej, którzy muszą zrozumieć, w jaki sposób warunki wpływają na skłonność gatunków szkodników do rozprzestrzeniania się. Zachowanie podczas lotu można badać różnymi metodami, począwszy od "bieżni" lotniczych i tuneli aerodynamicznych, które przybliżają warunki terenowe, po statyczne urządzenia lotnicze na uwięzi. Młyny lotnicze na uwięzi, takie jak ten prezentowany tutaj, są ograniczone tym, że niektórych aspektów lotu, takich jak zmiany wysokości, nie można zmierzyć14. Jednak młyny do lotów na uwięzi pozwalają owadom latać bez zakłóceń, a tym samym pozwalają naukowcom określić ilościowo parametry, takie jak prędkość, odległość i okresowość lotu, oraz skorelować te parametry z warunkami środowiskowymi, fizjologią i morfologią.
Prezentowany tutaj młyn zgarniający został zaprojektowany, aby umożliwić badaczom nieposiadającym specjalistycznej wiedzy z zakresu elektroniki zbudowanie i wykorzystanie młyna na uwięzi w celu badania zachowania owadów podczas lotu. Jedną z zalet tego projektu jest to, że całkowity koszt młyna zgarniającego jest niski w porównaniu z innymi konstrukcjami. Całkowity koszt można utrzymać znacznie poniżej 300 dolarów amerykańskich. Plastikowe arkusze akrylowe są najdroższym elementem. Drugą zaletą jest to, że młyn zgarniający można dostosować do ograniczonych przestrzeni roboczych w kontrolowanych warunkach dostępnych w wielu laboratoriach, w przeciwieństwie do specjalistycznego tunelu aerodynamicznego. Zastosowanie przezroczystych arkuszy z tworzywa akrylowego o grubości 3 mm sprawia, że konstrukcja jest zarówno przezroczysta, co umożliwia łatwą obserwację owadów, jak i lekka, co umożliwia przeniesienie młyna w odpowiednie miejsce do prób w locie. Piętrowa konfiguracja komórek młyna zgarniającego maksymalizuje liczbę przetwarzanych próbek przy jednoczesnej minimalizacji zajmowanej przez urządzenie powierzchni. Ponadto urządzenie można łatwo zdemontować w celu przechowywania. Ponadto młyn został zaprojektowany tak, aby umożliwić stosunkowo łatwe pobieranie próbek od dużej liczby osobników. Każdy młyn lotniczy zawiera 8 komórek, dzięki czemu naukowcy mogą rejestrować aktywność lotną wielu osobników jednocześnie. Mocowanie owadów pośrednio do ramienia obrotowego za pomocą kołka przeciw owadom pozwala na szybkie umieszczanie i usuwanie pojedynczych owadów z młyna zgarniającego. Wreszcie, elektronika rejestrująca dane jest prosta i łatwa w użyciu, z darmowym oprogramowaniem do analizy danych. Po zmontowaniu młyn lotniczy wykorzystuje proste czujniki podczerwieni do rejestrowania aktywności lotu. Przejście flagi foliowej na końcu ramienia przez wiązkę podczerwieni pozwala na zarejestrowanie każdego obrotu ramienia. Prędkość obrotowa pozwala na rejestrowanie danych, takich jak prędkość, przebyta odległość, całkowity czas lotu i wzorce lotu, jako dane wejściowe do rejestratora danych.
Młyn zgarniający jest w stanie przystosować się do wielu różnych rodzajów owadów. Zastosowanie stalowych rurek podskórnych do ramienia obrotowego jest bardziej efektywne niż inne opcje, takie jak drewniane patyczki lub słomki do napojów, ponieważ, mimo że są cięższe, wytwarzany opór jest zmniejszony przez wąską średnicę, co pozwala na testowanie w locie nawet małych owadów. Ostatnio małe kawałki światłowodu zostały użyte w młynie do zbierania małych owadów25. Zagięty koniec ramienia można przykleić do twornika pod różnymi kątami w stosunku do osi podparcia, aby ustawić eksperymentalnego owada w jego naturalnej orientacji lotu. W przedstawionej konstrukcji, w której promień ma długość 10 cm, cała odległość przebyta w jednym obrocie wynosi 62,8 cm. Usunięcie centralnej ścianki pionowej pozwoli na alternatywną konfigurację młyna zgarniającego, w której promień ramienia może być podwojony pod względem długości, aby pomieścić większe owady i odległości obrotowe do 1,20 m. W takim przypadku zaleca się stosowanie silniejszych magnesów, aby pomieścić i ustabilizować dłuższe ramię młyna.
Jak stwierdzono w całym tekście, konstrukcja młyna jest elastyczna i można ją dostosować do interesujących gatunków owadów, a naukowcy są w stanie dostosować ją do ich konkretnych potrzeb. Obejmuje to nie tylko potrzeby fizyczne owada, w tym parametry takie jak wielkość, moc, budowa naskórka, ale także różnice biologiczne między gatunkami. Jedną z potencjalnych wad wszystkich młynów do wylotu jest to, że brak podparcia stępu "zmusza" owady do latania, być może do wyczerpania. Chociaż jest to prawdą u niektórych gatunków, na przykład zaobserwowaliśmy automatyczną reakcję lotu w naszych próbach z owadami mlecznymi, nie jest to prawdą w przypadku wszystkich testowanych przez nas owadów (na przykład N. vespilloides). Jednak nawet przy automatycznej reakcji nigdy nie zaobserwowaliśmy owadów lecących w kierunku wyczerpania lub śmierci, częściowo ze względu na czas nagrywania, który wybraliśmy, aby dostosować się do biologii owadów. Dlatego ważne jest, aby przeprowadzić wstępne obserwacje interesującego owada, aby zrozumieć jego zachowanie w młynie lotniczym w celu optymalizacji gromadzenia danych. Dodatkowym, dobrze znanym problemem związanym z młynami zlotowymi jest to, że bezwładność może utrzymać ruch nawet po tym, jak owad przestał aktywnie latać. Skrypt zawierał wyjaśnienia dotyczące błędnych odczytów spowodowanych bezwładnością młyna zgarniającego, charakteryzującej się szybkim spadkiem prędkości lotu i zwiększaniem odległości między szczytami. Skrypt "flight_analysis.py" odrzuca te "fałszywe szczyty" i konstruuje nowy sygnał do analizy. Użytkownik może wybrać próg prędkości do korekty, jak wyjaśniono w uwagach zawartych w skrypcie.
Źródło zasilania 5 V wystarcza do uzyskania czytelnego sygnału napięciowego, jednak jako źródło zasilania można użyć zasilacza o zmiennym napięciu wyjściowym, aby umożliwić zmianę mocy wejściowej, a tym samym zoptymalizować napięcie robocze dla każdego czujnika. Takie rozwiązanie może również przyczynić się do poprawy jakości wizualizacji sygnałów szczytowych w interfejsie nagrywania oprogramowania. Wyjście czujnika jest pokazane w interfejsie oprogramowania jako utworzone przez napięcie bazowe i szczytowe, gdzie napięcie podstawy reprezentuje najniższe napięcie wyjściowe z czujnika w stanie spoczynku (gdy wiązka podczerwieni nie jest przerywana), podczas gdy napięcie szczytowe to wzrost napięcia bazowego, który występuje, gdy wiązka podczerwieni jest przerywana, gdy ramię przechodzi przez wiązkę. Napięcie wejściowe 5 V zapewnia wzrost o około 100 mV, podczas gdy zwiększenie napięcia wejściowego do 7 V zwiększa wzrost wartości szczytowej do 300 mV, co pozwala na wyraźniejsze rozróżnienie napięć bazowych i szczytowych. Rozmiar wybranej płytki stykowej bez określa, ile komórek lotowych można pomieścić. W celu zminimalizowania spadków napięcia sygnału podczas nagrywania z wielu czujników, zaleca się umieszczanie rezystorów w naprzemiennych rzędach wzdłuż płytki stykowej (patrz rysunek 3C).
Konfigurowalne skrypty standaryzacji i analizy sygnałów napisane dla języka programowania Python o otwartym dostępie.
Standaryzacja i analiza sygnału napięciowego odbywa się za pomocą niestandardowych skryptów w języku Python, który jest darmowym, szeroko stosowanym językiem programowania ogólnego przeznaczenia i wysokiego poziomu. Użytkownik końcowy może łatwo dostosować skrypty do pracy z własnymi określonymi ustawieniami. Dostosowanie odbywa się po prostu poprzez zmianę wartości liczbowych lub nazw zmiennych. Uwagi dotyczące dostosowywania parametrów można znaleźć w samych skryptach. Wartości domyślne w skryptach są ustawione tak, aby zapewnić precyzyjną standaryzację sygnału, ale użytkownik może zdefiniować dowolny żądany próg zgodnie z wartością średniego napięcia dla każdego kanału. W skrypcie analizy lotu funkcja flying_bouts z linii 105 oblicza czas trwania w sekundach najdłuższych i najkrótszych lotów w locie, procent czasu spędzonego w locie w stosunku do całkowitego czasu nagrywania oraz liczbę zawodów w locie w określonym zakresie czasu trwania. Zakresy można modyfikować zgodnie z wymaganiami eksperymentalnymi użytkownika. W tym celu należy zmienić wszystkie wartości liczbowe znajdujące się w funkcji (zawarte w nazwie zmiennej, na przykład w zmiennej "flight_300_900") na żądaną wartość. Liczba zakresów i czas ich trwania zależy po prostu od specyfikacji użytkownika. Skrypt wydrukuje na ekranie wyniki analizy dla każdego kanału. Należą do nich: średnia prędkość lotu, całkowity czas lotu, przebyty dystans, najkrótsze i najdłuższe loty oraz skład lotu. Dodatkowo skrypt zwraca wartość *. DAT dla każdego kanału i zapisuje go w folderze wyjściowym określonym przez użytkownika. Każdy*. Plik DAT zawiera dwie kolumny: pierwsza reprezentuje względny czas zdarzenia szczytowego, druga to szczegółowa zmiana prędkości między dwoma kolejnymi zdarzeniami szczytowymi. Plik ten można zaimportować do programu Excel lub R, aby utworzyć wykres zmian prędkości w czasie i zobrazować wzorce aktywności lotu.
Podsumowując, wyniki te pokazują, że ten projekt młyna lotniczego można łatwo i skutecznie wdrożyć w celu gromadzenia danych do badań behawioralnych dotyczących wzorców aktywności latania w różnych modelach owadów. Takie dane można wykorzystać do zbadania indywidualnej zmienności wzorców ruchowych jako zależnej na przykład od fizjologii i morfologii. Może to dostarczyć cennych informacji na temat podstawowych cech fizjologicznych i morfologicznych determinujących indywidualną zmienność wzorców ruchowych, takich jak żerowanie lub aktywność migracyjna, co ostatecznie wpływa na populację jako całość. Szczegółowa zmienność prędkości w czasie może być wykorzystana w połączeniu ze szczegółowymi pomiarami fizjologicznymi i morfologicznymi, oferując narzędzie do badania wzorców zużycia zasobów lub wpływu zmian w morfologii części ciała na aktywność lotu.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Alfredo Attisano otrzymał stypendium Europejskiego Funduszu Społecznego. James T. Murphy jest wspierany przez USDA-NIFA Award 2013-34103-21437.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Rejestrator danych | DATAQ Instruments, Ohio, USA | DI-149 | Te konkretne rejestratory danych zostały wybrane, ponieważ można je łatwo podłączyć przez USB do komputera i są dostarczane z bezpłatnym, zastrzeżonym oprogramowaniem (WinDaq / Lite, DATAQ Instruments, Ohio, USA) do wizualizacji i rejestrowania mocy wyjściowej czujnika, zwiększając przystępność cenową projektu młyna zgarniającego. |
| Rejestrator danych - potencjalna alternatywa | Potencjalną alternatywą dla rejestratorów danych DATAQ jest adapter RS232 na USB, łatwo dostępny w sklepach biurowych lub z artykułami elektronicznymi. Powinny one być w stanie odczytywać dane bezpośrednio z portu szeregowego za pośrednictwem modułu pyserial. | ||
| Szpilki entomologiczne | BioQuip | ||
| Rurki stalowe podskórne 19 mierników | Małe części | B000FN5Q3I | Dostępne za pośrednictwem Amazon.com; inni dostawcy są dostępni, ale pamiętaj, aby kupić rurki ze stali austenitycznej, aby zapewnić ramię w niemagnetycznych |
| czujnikach podczerwieni | Optek Technology Inc., Teksas USA | OPB800W | |
| magnesy | neodymowe N42Łatwo dostępne; można kupić za pośrednictwem wyspecjalizowanych dostawców magnesów, sklepów hobbystycznych lub Amazon | ||
| Pleksi/pleksigs | Łatwo dostępne w każdym sklepie z | ||
| narzędziami Kolumny polistyrenowe do podparcia | Wszelkie materiały opakowaniowe z polistyrenu lub styropianu, które w przeciwnym razie mogłyby zostać wyrzucone lub poddane recyklingowi, można wykorzystać do ukształtowania kolumn wsporczych młyna zgarniającego. W przeciwnym razie styropianowe arkusze izolacyjne są dostępne w każdym sklepie z narzędziami. | ||
| Bezlutowany moduł zasilacza do płytek stykowych | Arrela | MB102 | Zasilacz 5 V, płytkę stykową i bezlutowane przewody połączeniowe męsko-męskie można łatwo kupić jako zestaw. |
Bibliografia
- Hardie, J. Flight Behavior in Migrating Insects. J. Agric. Entomol. 10, 239-245 (1993).
- Reynolds, D., Riley, J. Remote-sensing, telemetric and computer-based technologies for investigating insect movement: a survey of existing and potential techniques. Comput. Electron. in Agric. 35, 271-307 (2002).
- Davis, M. A. Geographic patterns in the flight ability of a monophagous beetle. Oecologia. 69, 407-412 (1986).
- Dingle, H., Blakley, N. R., Miller, E. R. Variation in body size and flight performance in milkweed bugs (Oncopeltus). Evolution. , 371-385 (1980).
- Gatehouse, A., Hackett, D. A technique for studying flight behaviour of tethered Spodoptera exempta moths. Physiol. Entomol. 5, 215-222 (1980).
- Grace, B., Shipp, J. A laboratory technique for examining the flight activity of insects under controlled environment conditions. Inter. J Biometeorol. 32, 65-69 (1988).
- Kennedy, J., Booth, C. Free flight of aphids in the laboratory. J. Exp. Biol. 40, 67-85 (1963).
- Kennedy, J., Ludlow, A. Co-ordination of two kinds of flight activity in an aphid. J. Exp. Biol. 61, 173-196 (1974).
- Laughlin, R. A modified Kennedy flight chamber. Aust. J. Entomol. 13, 151-153 (1974).
- Krell, R. K., Wilson, T. A., Pedigo, L. P., Rice, M. E. Characterization of bean leaf beetle (Coleoptera: Chrysomelidae) flight capacity. J. Kansas Entomol Soc. , 406-416 (2003).
- Liu, Z., Wyckhuys, K. A., Wu, K. Migratory adaptations in Chrysoperla sinica (Neuroptera: Chrysopidae). Environ. Entomol. 40, 449-454 (2011).
- Wang, X. G., Johnson, M. W., Daane, K. M., Opp, S. Combined effects of heat stress and food supply on flight performance of olive fruit fly (Diptera: Tephritidae). Ann. Entomol. Soc. Am. 102, 727-734 (2009).
- Dingle, H. Migration: the biology of life on the move. , Oxford University Press. (2014).
- Blackmer, J. L., Naranjo, S. E., Williams, L. H. Tethered and untethered flight by Lygus hesperus and Lygus lineolaris (Heteroptera: Miridae). Environ. Entomol. 33, 1389-1400 (2004).
- Riley, J., Downham, M., Cooter, R. Comparison of the performance of Cicadulina leafhoppers on flight mills with that to be expected in free flight. Entomol. Exp. App. 83, 317-322 (1997).
- Taylor, R., Bauer, L. S., Poland, T. M., Windell, K. N. Flight performance of Agrilus planipennis (Coleoptera: Buprestidae) on a flight mill and in free flight. J. Insect Behav. 23, 128-148 (2010).
- Cooter, R., Armes, N. Tethered flight technique for monitoring the flight performance of Helicoverpa armigera (Lepidoptera: Noctuidae). Environ. Entomol. 22, 339-345 (1993).
- Chambers, D., Sharp, J., Ashley, T. Tethered insect flight: A system for automated data processing of behavioral events. Behav. Res. Meth. Instr. 8, 352-356 (1976).
- Clarke, J., Rowley, W., Christiansen, S., Jacobson, D. Microcomputer-based monitoring and data acquisition system for a mosquito flight. Ann. Entomol. Soc. Am. 77, 119-122 (1984).
- Resurreccion, A., Showers, W., Rowley, W. Microcomputer-interfaced flight mill system for large moths such as black cutworm (Lepidoptera: Noctuidae). Ann. Entomol. Soc. Am. 81, 286-291 (1988).
- Taylor, R., Nault, L., Styer, W., Cheng, Z. -B. Computer-monitored, 16-channel flight mill for recording the flight of leafhoppers (Homoptera: Auchenorrhyncha). Ann. Entomol. Soc. Am. 85, 627-632 (1992).
- Bruzzone, O. A., Villacide, J. M., Bernstein, C., Corley, J. C. Flight variability in the woodwasp Sirex noctilio (Hymenoptera: Siricidae): an analysis of flight data using wavelets. J. Exp. Biol. 212, 731-737 (2009).
- Schumacher, P., Weyeneth, A., Weber, D. C., Dorn, S. Long flights in Cydia pomonella L. (Lepidoptera: Tortricidae) measured by a flight mill: influence of sex, mated status and age. Physiol. Entomol. 22, 149-160 (1997).
- Attisano, A., Tregenza, T., Moore, A. J., Moore, P. J. Oosorption and migratory strategy of the milkweed bug, Oncopeltus fasciatus. An. Behav. 86, 651-657 (2013).
- Martini, X., Hoyte, A., Stelinski, L. L. Abdominal color of the Asian citrus psyllid (Hemiptera: Liviidae) is associated with flight capabilities. Ann. Entomol. Soc. Am. 107, 627-632 (2014).
Przedruki i uprawnienia
