Kliniczny ręczny system obrazowania fotoakustycznego zostanie zademonstrowany do nieinwazyjnego obrazowania małych zwierząt w czasie rzeczywistym.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Ręczny kliniczny system obrazowania fotoakustycznego do nieinwazyjnego obrazowania małych zwierząt w czasie rzeczywistym
W tym artykule
Podsumowanie
Streszczenie
Przeniesienie obrazowania fotoakustycznego do praktyki klinicznej jest dużym wyzwaniem. Ręczne kliniczne systemy obrazowania fotoakustycznego w czasie rzeczywistym są bardzo rzadkie. W tym artykule przedstawiamy połączony fotoakustyczny i kliniczny system obrazowania ultrasonograficznego poprzez integrację sondy ultradźwiękowej z dostarczaniem światła do obrazowania małych zwierząt. Pokazujemy to, pokazując obrazowanie wartowniczych węzłów chłonnych u małych zwierząt wraz z minimalnie inwazyjnym prowadzeniem igły w czasie rzeczywistym. Kliniczna platforma ultrasonograficzna z dostępem do surowych danych kanałowych umożliwia integrację obrazowania fotoakustycznego, co prowadzi do powstania ręcznego klinicznego systemu obrazowania fotoakustycznego w czasie rzeczywistym. Błękit metylenowy użyto do obrazowania wartowniczych węzłów chłonnych o długości fali 675 nm. Dodatkowo pokazano prowadzenie igły z podwójnym modalnym obrazowaniem ultrasonograficznym i fotoakustycznym za pomocą systemu obrazowania. Obrazowanie głębi do 1,5 cm zademonstrowano za pomocą lasera 10 Hz przy częstotliwości odświeżania obrazu fotoakustycznego wynoszącej 5 klatek na sekundę.
Wprowadzenie
Do wykrywania i oceny stopnia zaawansowania raka dostępne są różne techniki obrazowania. Niektóre z powszechnie stosowanych metod obrazowania to rezonans magnetyczny (MRI), rentgenowska tomografia komputerowa (CT), promieniowanie rentgenowskie, ultrasonografia (US), pozytonowa tomografia emisyjna (PET), obrazowanie fluorescencyjne itp.1,2,3,4. Jednak niektóre z istniejących technik obrazowania są albo inwazyjne, albo mają szkodliwe promieniowanie, albo są powolne, drogie, nieporęczne lub nieprzyjazne dla pacjentów. W związku z tym istnieje ciągła potrzeba opracowywania nowych, szybkich i opłacalnych technik obrazowania w diagnostyce i terapii5.
Obrazowanie fotoakustyczne (PAI) to nowa technika obrazowania, która łączy bogaty kontrast optyczny z wysoką rozdzielczością ultradźwiękową przy większej głębokości obrazowania5,6,7,8,9. W PAI do naświetlania tkanek stosuje się krótki impuls laserowy. Światło zostaje pochłonięte przez tkankę, co prowadzi do niewielkiego wzrostu temperatury. Ze względu na rozszerzalność termoelastyczną w tkance generowane są fale ciśnienia (w postaci fal akustycznych). Generowane fale akustyczne (znane również jako fale fotoakustyczne (PA)) są pozyskiwane za pomocą szerokopasmowego przetwornika ultradźwiękowego (UST) poza granicą tkanki. Te pozyskane sygnały PA można wykorzystać do rekonstrukcji obrazów PA, ujawniając informacje strukturalne i funkcjonalne wewnątrz tkanki. PAI ma szeroki wachlarz zastosowań, w tym: obrazowanie naczyń krwionośnych, obrazowanie wartowniczych węzłów chłonnych, obrazowanie naczyń krwionośnych mózgu, obrazowanie guza, obrazowanie molekularne itp.10,11,12,13,14,15 PAI ma wiele zastosowań ze względu na swoje zalety, a mianowicie: większą głębokość penetracji, dobrą rozdzielczość przestrzenną i wysoki kontrast tkanek miękkich. Kontrast w PAI może być endogenny od krwi, melaniny itp. Gdy kontrast endogenny nie jest wystarczająco silny, egzogenne środki kontrastowe, takie jak barwniki organiczne, nanocząsteczki, kropki kwantowe itp.16,17,18,19,20,21 mogą być użyte do poprawy kontrastu.
Chociaż PAI ma wiele zalet w porównaniu z innymi technikami obrazowania, translacja kliniczna jest nadal bardzo dużym wyzwaniem. Głównymi ograniczeniami są nieporęczny charakter używanych laserów, większość UST używanych do pozyskiwania danych nie jest kompatybilna z klinicznymi systemami amerykańskimi oraz brak dostępności dostępnych na rynku amerykańskich systemów obrazowania klinicznego, które dają dostęp do surowych danych kanałowych. Dopiero od niedawna dostępne są komercyjne amerykańskie maszyny kliniczne z dostępem do surowych danych22. W tej pracy staramy się zademonstrować wykonalność PAI za pomocą ręcznej konfiguracji przy użyciu klinicznej platformy amerykańskiej. Naszym celem jest pokazanie tego poprzez pokazanie nieinwazyjnego obrazowania wartowniczych węzłów chłonnych (SLN) w modelu małego zwierzęcia.
Inwazyjne nowotwory piersi są jedną z głównych przyczyn zgonów z powodu raka wśród kobiet. Wczesne rozpoznanie i ocena stopnia zaawansowania raka piersi ma kluczowe znaczenie dla podjęcia decyzji o strategiach leczenia, które odgrywają ważną rolę w rokowaniu pacjentki. Do oceny stopnia zaawansowania raka piersi zwykle stosuje się biopsje węzłów wartowniczych wartowniczych (SLNB)23,24. SLN jest pierwotnym węzłem chłonnym, w którym możliwość znalezienia komórek rakowych jest największa ze względu na przerzuty. SLNB polegają na wstrzyknięciu barwnika lub radioaktywnego znacznika, a następnie rozcięciu obszaru za pomocą małego nacięcia, a następnie wizualnym zlokalizowaniu SLN w przypadku barwników lub za pomocą licznika Geigera, w przypadku radioaktywnego znacznika. Po zidentyfikowaniu kilka SLN jest usuwanych do badań histopatologicznych24,25. Dodatni SLNB wskazuje, że guz dał przerzuty do pobliskich węzłów chłonnych i być może do innych narządów. Ujemny SLNB oznacza, że prawdopodobieństwo przerzutów jest znikome26. SLNB wiąże się z licznymi powikłaniami, takimi jak drętwienie ramienia, obrzęk limfatyczny itp.27 Aby wyeliminować powikłania związane z SLNB, potrzebna jest nieinwazyjna technika obrazowania.
Dla mapowania SLN u małych zwierząt i ludzi, obrazowanie PA zostało szeroko zbadane przy pomocy różnych środków kontrastowych15,28,29,30,31,32. Jednak obecnie stosowane systemy nie mogą być stosowane w scenariuszu klinicznym, jak wskazano wcześniej. Kolejnym problemem, którym należy się zająć, jest procedura chirurgiczna związana z SLNB28. Konieczne było dostosowanie minimalnie inwazyjnych procedur do biopsji aspiracyjnej cienkoigłowej (FNAB), aby skrócić czas rekonwalescencji i zmniejszyć skutki uboczne pacjentów. W niniejszej pracy wykorzystano kliniczny system USG do połączonego obrazowania US i PA. Aby ułatwić użytkowanie w warunkach klinicznych, zaprojektowano niestandardowy uchwyt ręczny do obudowy światłowodu i UST. Błękit metylenowy (MB) został wykorzystany do identyfikacji i mapowania SLN. Dodatkowo, w celu wyeliminowania powikłań związanych z operacją SLNB, zademonstrowano również nieinwazyjne śledzenie igły w czasie rzeczywistym.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Wszystkie eksperymenty na zwierzętach zostały przeprowadzone zgodnie z zatwierdzonymi wytycznymi i przepisami przez instytucjonalny komitet ds. opieki i użytkowania zwierząt Uniwersytetu Technologicznego Nanyang w Singapurze (numer protokołu dla zwierząt ARF-SBS/NIE-A0263).
1. Ręczny system obrazowania klinicznego PA i US w czasie rzeczywistym
- Schemat ręcznego klinicznego systemu PAI33 jest pokazany w Rysunek 1a. Składa się z optycznego oscylatora parametrycznego (OPO) pompowanego laserem pompującym Nd:YAG o podwójnej częstotliwości nanosekundowej, bifurkowanego pakietu światłowodów (Rysunek 1b), wykonanego na zamówienie ręcznego uchwytu sondy wydrukowanej w 3D ( Rysunek 1c) < sup class="xref">33, kliniczny dwumodalny system US i PA oraz klinicznie kompatybilny liniowy układ UST (patrz Tabela materiałów).
- Uruchom oprogramowanie dostarczone przez producenta w systemie klinicznym w USA, klikając ikonę oprogramowania na pulpicie.
- Na ekranie dotykowym wybierz przycisk "badania", aby obsługiwać system amerykański w trybie badawczym. Kliknij połączony skrypt obrazowania US i PA z listy skryptów i kliknij przycisk uruchom, aby obrazować w trybie połączonym.
- Zsynchronizuj kliniczny system USG z laserem za pomocą wyzwalacza laserowego lub za pomocą fotodiody.
UWAGA: Podłącz stałe wyjście synchronizacji z lasera do wejścia synchronizacji systemu amerykańskiego. Upewnij się, że jako sygnał synchronizacji jest dostarczany dodatni sygnał logiczny tranzystor-tranzystor (TTL). Sygnał fotodiody może być również wykorzystany do celów synchronizacji. Wejście synchronizacji systemu amerykańskiego jest połączone z detektorem fotodiody za pomocą modułu polaryzacji fotodiody. Za każdym razem, gdy laser jest włączony, fotodioda daje sygnał do wyzwolenia i zsynchronizowania zarówno lasera, jak i systemu amerykańskiego. Wykonuj ten krok za każdym razem. - Aby włączyć laser, włącz zasilanie prądem zmiennym i przekręć kluczyk w lewo na kontrolerze lasera. Uruchom laser po upewnieniu się, że częstotliwość powtarzania wynosi 10 Hz (F10 zostanie wyświetlone na wyświetlaczu), a opóźnienie przełącznika Q wynosi zaledwie 170 μs, aby zapewnić niską energię lasera. Aby ustawić opóźnienie, naciskaj wyboru, aż zobaczysz wartość opóźnienia i zwiększ ją do 170.
UWAGA: Laser nagrzewa się około 20 minut. - Otwórz interfejs oprogramowania na komputerze i w menu goto wprowadź długość fali jako 675 nm i naciśnij przycisk "start", aby ustawić długość fali na 675 nm.
UWAGA: Laser można dostroić w zakresie od 670 do 2 500 nm, jednak przy długości fali 670 nm jest niestabilny. - Naciśnij spust migawki i włącz laser za pomocą przełącznika, aby wyrównać wiązkę laserową z wejściem światłowodu.
- Używając soczewki płasko-wypukłej o średnicy 1 cala (2,5 cm) i ogniskowej 15 mm, skoncentruj wiązkę lasera na wiązce światłowodów tak, aby całe światło padało na koniec wejściowy światłowodu.
UWAGA: Światłowód ma 1,600 małych włókien połączonych ze sobą. Jest rozwidlony w środku z dwoma prostokątnymi końcami wyjściowymi, z których każdy ma 800 włókien światłowodowych. 800 włókien jest upakowanych na powierzchni 0,1 x 4 cm, aby pasowało do wymiarów UST. Średnica rdzenia każdego włókna światłowodowego wynosi 185 μm, przy aperturze numerycznej 0,22. - Wyłącz laser po wyrównaniu.
- Spośród 4 uchwytów sondy o różnych kątach oświetlenia (0°, 5°, 10° i 15°) wybierz odpowiedni uchwyt sondy w zależności od zastosowania (głębokość obrazowania, rozmiar obiektu, kształt obiektu i lokalizacja obiektu).
UWAGA: Uchwyty sondy zostały zaprojektowane i wydrukowane w 3D w laboratorium. Posiada trzy sloty, dwa dla rozwidlonych włókien światłowodowych i centralne dla UST. Wymiar uchwytu sondy został oparty na wymiarach światłowodu i UST. Symulacje Monte Carlo przeprowadzono w celu zbadania oświetlenia świetlnego wymaganego do obrazowania SLN na większej głębokości. Stosunek sygnału do szumu (SNR) był wyższy na niższych głębokościach dla oświetlenia 15°33. - Dopasuj rozwidlone światłowód do wydrukowanego w 3D uchwytu sondy pod kątem oświetlenia 15 °.
- Włóż UST do środkowego otworu uchwytu.
UWAGA: Rysunek 1d pokazuje zdjęcie uchwytu sondy ze światłowodem i UST. Tablica liniowa UST składa się ze 128 elementów. Częstotliwość środkowa UST wynosi 8,5 MHz, a ułamkowa szerokość pasma wynosi 95%. Długość UST wynosi 3,85 cm. Jednak system ma tylko 64 równoległe urządzenia do akwizycji danych i wymaga dwóch impulsów laserowych do zebrania danych ze wszystkich 128 elementów. W związku z tym efektywna liczba klatek na sekundę systemu jest o połowę mniejsza niż częstotliwość powtarzania impulsów lasera, która wynosi 5 klatek na sekundę34. - Dostosuj odległość między UST a końcem światłowodu do 1 cm, poluzowując z boku i dokręć je po dostosowaniu dokładnej odległości.
UWAGA: Parametry są zoptymalizowane pod kątem obrazowania SLN z symulacją i eksperymentami fantomowymi33. UST można zabezpieczyć za pomocą dwóch na uchwycie sondy. Daje to elastyczność w zakresie zmiany odległości między światłowodem a UST. - Włącz laser i upewnij się, że przed UST znajduje się prostokątna plamka wiązki laserowej.
- Wyłącz laser. Zwiększ energię lasera (poprzez zwiększenie opóźnienia) do żądanej wartości dla celu obrazowania.
UWAGA: Zapoznaj się z instrukcją, aby uzyskać informacje na temat maksymalnego opóźnienia, jakie można ustawić dla lasera Nd:YAG. Żądana wartość opóźnienia dla tego systemu dla obrazowania SLN została ustawiona na 210.
2. Charakterystyka rozdzielczości
- Weź dostępny w handlu płatek tkanek kurczaka i pokrój go na płat o wymiarach 6 x 6 cm2. Za pomocą noża pokrój go w plastry o grubości 0,5 cm.
- Umieść punktowy przedmiot, taki jak igła 23 G o średnicy 0,6 mm, na tkance piersi kurczaka.
- Włącz laser.
Uwaga: Podczas pracy z laserem należy nosić okulary ochronne do końca protokołu. Wyjątek zrobiono podczas procesu ustawiania, ponieważ energia lasera była słaba. - Wykonaj zdjęcia PA igły na różnych głębokościach, układając wiele plastrów tkanki piersi kurczaka o grubości 0,5 cm jeden po drugim do 3 cm. Nałóż żel US między warstwami tkanki piersi kurczaka, aby poprawić sprzężenie US.
- Zapisz i zapisz obrazy uformowane z belki jako plik .mat.
- Wyłącz laser.
- Przetwarzaj dane za pomocą wewnętrznego kodu za pomocą oprogramowania do przetwarzania obrazu17.
UWAGA: Aby określić rozdzielczość osiową i poprzeczną, znajdź funkcję rozproszenia punktowego spośród znormalizowanych sygnałów PA wzdłuż odpowiednich kierunków i dopasuj je do funkcji rozkładu Gaussa17. Uzyskaj pełną szerokość przy połowie maksimum. Aby uzyskać funkcję rozproszenia punktów, wymagane jest zobrazowanie punktu. Istnieje jednak inny sposób na uzyskanie funkcji rozrzutu punktów, gdy obrazowanie celu punktowego jest utrudnione (tak jak w naszym przypadku, dla bardzo małego celu punktowego sygnał jest dość mały i dlatego używamy nieco większego celu). Jeśli cel jest duży, zamiast bezpośrednio otrzymywać funkcję rozpiętości punktów, można uzyskać funkcję rozpiętości krawędzi. Następnie, biorąc pierwszą pochodną funkcji rozpiętości krawędzi, można uzyskać funkcję rozpiętości punktowej. W związku z tym nie jest absolutnie konieczne używanie celu punktowego do obliczenia resolution22.
3. Przygotowanie zwierząt do obrazowania SLN
UWAGA: Opisany powyżej ręczny system obrazowania klinicznego został zademonstrowany do obrazowania SLN małych zwierząt. Do eksperymentów pozyskano 6- do 8 tygodniowych zdrowych samic szczurów (NTac:Sprague Dawley, 220 ± 30 g). Samice szczurów są używane, ponieważ występowanie raka piersi u samców szczurów jest rzadsze. Jednak samce szczurów mogą być również wykorzystywane do badań. Ponadto w literaturze samice szczurów są szerzej stosowane do obrazowania SLN.
- Znieczulenie szczurów
- Przed obrazowaniem znieczulij szczura roztworem znieczulającym, który zawiera koktajl ketaminy (100 mg / ml), ksylazyny (20 mg / ml) i soli fizjologicznej do wstrzykiwań w proporcji 2: 1: 1. Dodaj 0,2 ml koktajlu na 100 g masy ciała zwierzęcia do sterylnej chirurgicznej strzykawki o pojemności 1 ml z igłą (27 g, 1/2 cala).
- Ręcznie obierz szyję szczura i zdezynfekuj prawy dolny kwadrant brzucha wacikiem nasączonym alkoholem. Wstrzyknąć roztwór znieczulający do organizmu zwierzęcia.
- Upewnij się, że zwierzę jest znieczulone, sprawdzając, czy nie ma odruchu na szczypnięciu palca .
- W przypadku obrazowania SLN delikatnie usuń włosy z obszaru zainteresowania za pomocą dostępnego w handlu kremu do depilacji. Użyj tyle, ile potrzeba, aby całkowicie pokryć obszar. Krem usunąć wilgotnym wacikiem po 3 - 5 minutach od aplikacji. Aby zapobiec wysuszeniu oczu i przypadkowemu uszkodzeniu lasera, nałóż sztuczną maść przeciw łzom.
- Połóż niebieski podkład na stole i ułóż na nim zwierzę bokiem. Podawać znieczulenie wziewne przez stożek nosowy (0,75% izofluranu wraz z tlenem (1,2 l/min)) w celu utrzymania zwierzęcia w znieczuleniu podczas eksperymentów. Przypnij pulsoksymetr do tylnej łapy szczura, aby monitorować tętno i obwodowe nasycenie tlenem podczas eksperymentów.
UWAGA: Upewnij się, że zwierzę jest ciepłe za pomocą poduszki grzewczej zatwierdzonej do użytku dla zwierząt.
4. Obrazowanie in vivo SLN szczurów
- Przed obrazowaniem nałóż 0,5 do 1 ml żelu US na skórę za pomocą strzykawki i dobrze rozprowadź za pomocą aplikatora. Umieść plaster tkanki piersi kurczaka o grubości 0,5 cm i wymiarach 6 cm x 6 cm na obszarze obrazowania i nałóż więcej żelu US na tkankę kurczaka, aby poprawić sprzężenie.
UWAGA: LN znajdują się pod skórą (w promieniu 2-3 mm) u szczurów. U ludzi LN znajdują się na głębokości 1 cm. W związku z tym tkankę kurczaka umieszcza się w obszarze obrazowania szczura, aby naśladować scenariusz obrazowania człowieka. Alternatywnie, fantomy naśladujące tkanki mogą być używane zamiast tkanki kurczaka. - Włącz laser. Umieść ręczny uchwyt sondy na chusteczce kurczaka i zeskanuj go (przesuń uchwyt od prawej do lewej) w połączonym trybie US i PA.
UWAGA: Obszar wiązki laserowej wynosi około 3cm2, a fluencja jest obliczana na około 8 mJ/cm2, czyli mniej niż limit bezpieczeństwa American National Standards Institute (ANSI) (20 mJ/cm2)35. Głębokość obrazowania jest ustawiona na 2 cm w klinicznym systemie USG. Okulary ochronne należy nosić przez cały czas, gdy laser jest włączony. - Ustaw głębokość obrazowania na 2 cm dla obrazowania PA.
- Uzyskaj obraz kontrolny obszaru zainteresowania, powyżej przedniej nogi w okolicy klatki piersiowej, przesuwając ręczną sondę z boku na bok przed wstrzyknięciem środka kontrastowego.
UWAGA: Wszystkie dane są zapisywane w typie danych formowanych w belce w celu dalszego przetwarzania. - Wstrzyknąć 0,2 ml środka kontrastowego (tj. MB (10 mg/ml)) w przednią łapę zwierzęcia i dobrze masować przez 2 minuty, aby ułatwić przemieszczanie się środka kontrastowego do węzłów chłonnych przez naczynia limfatyczne.
- Zeskanuj po 5 minutach ręczną sondą wzdłuż tkanki kurczaka, aby zlokalizować SLN za pomocą sygnału PA.
UWAGA: Wszystkie klatki są zapisywane w typie danych formowanych z belki. - Kliknij przycisk "zablokuj" w elementach sterujących w systemie amerykańskim i kliknij przycisk "eksportuj wybrane klatki" na monitorze dotykowym, aby wyeksportować zarejestrowane dane.
UWAGA: Dane mogą być przechowywane w różnych formatach, a mianowicie formowane wiązką, konwertowane skany, kanał i IQ. - Dodaj kolejno 2 warstwy plastrów tkanki kurczaka o grubości 0,5 cm na wierzch zwierzęcia i zlokalizuj SLN, aby zademonstrować wykonalność obrazowania głębi do 1,5 cm.
- Po obrazowaniu usuń wszystkie plastry tkanki kurczaka
- Wyłącz laser.
5. Spektroskopia PA SLN
- Połóż na szczurze plasterek tkanki piersi kurczaka o grubości 0,5 cm.
- Ustaw długość fali lasera na 670 nm za pomocą oprogramowania.
- Włącz laser. Skanuj sondą wzdłuż tkanki piersi kurczaka w tym obszarze, aby zlokalizować SLN za pomocą sygnału PA.
- Trzymaj sondę stabilnie po zidentyfikowaniu SLN.
- W dostarczonym oprogramowaniu do strojenia lasera wprowadź długość fali jako 800 nm w oprogramowaniu lasera, ustaw prędkość na 10 nm / s i kliknij przycisk "start".
UWAGA: Spowoduje to zmianę długości fali od 670 nm do 800 nm przy prędkości 10 nm/s. Zakres długości fali, który należy zmieniać, zależy od widma absorpcji zastosowanego środka kontrastowego. MB ma ostry pik około 670 nm. - Obserwuj zmianę sygnału PA wraz ze zmianą długości fali.
- Wyłącz laser.
- Usuń plasterek tkanki kurczaka.
6. Śledzenie igieł w czasie rzeczywistym za pomocą PAI
- Połóż na zwierzęciu plaster tkanki piersi kurczaka o grubości 0,5 cm. Ustaw długość fali na 675 nm.
- Włącz laser. Przesuń sondę, aby zlokalizować i zidentyfikować SLN na ekranie za pomocą sygnału PA.
- Śledzenie igły w czasie rzeczywistym
- Wstrzyknąć igłę 23 G o wymiarach 0,6 x 32 mm2 równolegle do UST przez tkankę kurczaka do zwierzęcia, aby dotrzeć do SLN, prowadząc ją w czasie rzeczywistym na monitorze klinicznym systemu US.
- Po eksperymentach wyłącz laser. Usuń tkankę kurczaka i pulsoksymetr ze zwierzęcia i przenieś zwierzę na stół roboczy. Wyczyść żel ultradźwiękowy na szczurze bawełnianymi chusteczkami.
- Umieść zwierzę na posłaniu i monitoruj je, aż odzyska przytomność.
- Zwróć zwierzę do klatki, gdy jego zachowanie jest normalne.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
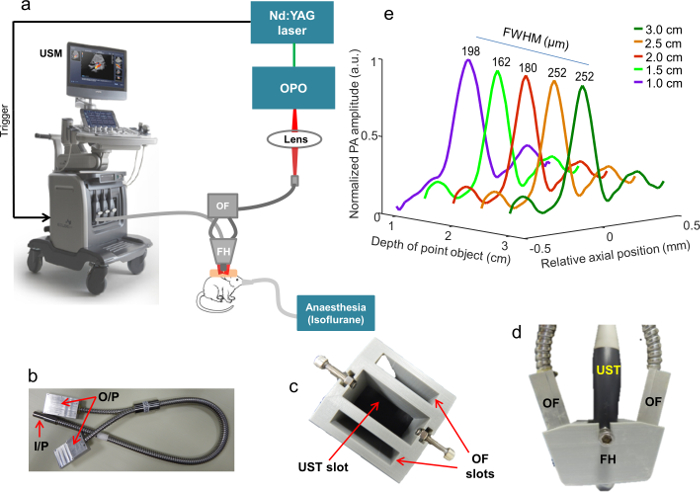
Rysunek 1: Opis systemu. (a) Schematyczna reprezentacja systemu PAI z klinicznym systemem US o trybie dualnym. OPO – oscylator parametryczny, OF – wiązka włókien optycznych, FH – uchwyt włókna, USM – kliniczna maszyna US. Uchwyt włókna...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Obecnie koszty badań przesiewowych, diagnozy i leczenia nowotworów są bardzo wysokie. Istnieją różne metody obrazowania, które są stosowane w badaniach przesiewowych i diagnostyce raka. Jednak wiele z tych technik obrazowania ma ograniczenia, takie jak nieporęczny rozmiar urządzenia, inwazyjna diagnoza, nieprzyjazność dla pacjentów, zbyt drogie, wymóg promieniowania jonizującego lub stosowanie radioaktywnych środków kontrastowych. Dlatego bardzo potrzebny jest wydajny, ekonomiczny system obrazowania i prowadzenia w czasi...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają żadnych istotnych interesów finansowych w manuskrypcie ani żadnych innych potencjalnych konfliktów interesów, które mogliby ujawnić.
Podziękowania
Autorzy chcieliby podziękować za wsparcie finansowe z grantu badawczego Tier 1 ufundowanego przez Ministerstwo Edukacji w Singapurze (RG48/16: M4011617) oraz grantu badawczego Tier 2 finansowanego przez Ministerstwo Edukacji w Singapurze (ARC2/15: M4020238). Autorzy pragną podziękować dr Rhonnie Austria Dienzo za jego pomoc w obchodzeniu się ze zwierzętami.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Laser Nd:YAG z przełączaniem Q | Continuum | Surelite Laser pompy | |
| Optyczny oscylator parametryczny | Laser Continuum | OPO | |
| Kliniczny system obrazowania ultrasonograficznego | Alpinion | E-CUBE 12R | Dwumodalny system obrazowania ultrasonograficznego i fotoakustycznego |
| Liniowy przetwornik ultradźwiękowy | Alpinion | L3-12 | 128-elementowy przetwornik liniowy o częstotliwości środkowej 8,5 MHz, ułamkowa szerokość pasma 95%, |
| rozwidlone światłowód | CeramOptec | Wykonane na zamówienie | Do sprzężenia światła z lasera do ręcznego uchwytu światłowodu |
| Obiektyw | Thorlabs | LB1869 | Skupienie światła z lasera na światłowodzie |
| Żel ultradźwiękowy | Progress/parker acquasonic gel | PA-GEL-CLEA-5000 | Sprzęgło akustyczne |
| Oprogramowanie do przetwarzania obrazu | Mathworks | Matlab | Domowy program przy użyciu Matlab |
| Anesthetic Machine | medical plus pte ltd | Aparat do znieczulenia bez oddychania z koncentratorem tlenu. | Dostarcza tlen i izofluran zwierzętom |
| Pulsoksymetr przenośny | Medtronic | PM10N z czujnikiem weterynaryjnym | Monitoruje pulsoksymetrię zwierzęcia |
| Dystrybutor zwierząt | In Vivos Pte Ltd, Singapur | Dystrybutor zwierząt, który dostarcza małe zwierzęta do celów badawczych. | |
| Maska oddechowa | Wykonana | Używana wraz z uchwytem na zwierzę do dostarczania mieszaniny znieczulającej do tkanki | |
| piersi kurczaka | zwierzęcia Pasar | Służy do dodawania głębi w celu naśladowania scenariusza obrazowania człowieka | |
| Igła 23G | BD Precisionglide | 23G, 1 i pół cala | Służy do prowadzenia igły w czasie rzeczywistym |
| Uchwyt do światłowodowego | Wykonane | na zamówienieAby przytrzymać końcówkę wejściową rozwidlonego | |
| Sonda ręczna | Wykonane na zamówienie drukowane | Z dwoma gniazdami na dwa końce wyjściowe światłowodu i jednym gniazdem na przetwornik ultradźwiękowy | |
| Błękit metylenowy (10 mg / mL) | Sterop | Środek kontrastowy do obrazowania PA | |
| Oprogramowanie do strojenia laserowego | Surelite OPO PLUS | SLOPO | Oprogramowanie do dostrajania długości fali lasera OPO |
| Fotodioda | Thorlabs | SP05/M | Do wykrywania impulsu laserowego w celu wyzwolenia systemu ultradźwiękowego |
| Moduł polaryzacji fotodiody | Thorlabs | PBM42 | Do wzmacniania sygnału fotodiody do sygnału ultrasonograficznego tygrysa |
| Krem do depilacji | Reckitt Benckiser | Veet | Służy do usuwania włosów z obszaru obrazowania |
| Miernik mocy lasera | Ophir | Starlite, p/n: 7Z01565 | Służy do pomiaru mocy lasera |
Bibliografia
- Yun, S. H., Kwok, S. J. Light in diagnosis, therapy and surgery. Nat. Biomed. Eng. 1, 0008(2017).
- Tseng, J., et al. Clinical accuracy of preoperative breast MRI for breast cancer. J. Surg. Oncol. , (2017).
- Baran, P., et al. Optimization of propagation-based x-ray phase-contrast tomography for breast cancer imaging. Phys. Med. Biol. 62 (6), 2315(2017).
- Huzarski, T., et al. Screening with magnetic resonance imaging, mammography and ultrasound in women at average and intermediate risk of breast cancer. Hered. Cancer Clin. Pract. 15 (1), 4(2017).
- Upputuri, P. K., Pramanik, M. Recent advances toward preclinical and clinical translation of photoacoustic tomography: a review. J. Biomed. Opt. 22 (4), 041006(2017).
- Wang, L. V., Yao, J. A practical guide to photoacoustic tomography in the life sciences. Nat. Methods. 13 (8), 627-638 (2016).
- Wang, L. V., Gao, L. Photoacoustic microscopy and computed tomography: from bench to bedside. Annu Rev Biomed Eng. 16, 155-185 (2014).
- Beard, P. Biomedical photoacoustic imaging. Interface Focus. 1 (4), 602-631 (2011).
- Yao, J., Wang, L. V. Photoacoustic tomography: fundamentals, advances and prospects. Contrast Media Mol Imaging. 6 (5), 332-345 (2011).
- Hai, P., et al. Label-free high-throughput detection and quantification of circulating melanoma tumor cell clusters by linear-array-based photoacoustic tomography. J. Biomed. Opt. 22 (4), 041004(2017).
- Upputuri, P. K., Kalva, S. K., Moothanchery, M., Pramanik, M. Pulsed laser diode photoacoustic tomography (PLD-PAT) system for fast in vivo imaging of small animal brain. Proc Spie. , 100645O (2017).
- Fakhrejahani, E., et al. Clinical report on the first prototype of a photoacoustic tomography system with dual illumination for breast cancer imaging. PLoS One. 10 (10), e0139113(2015).
- Wang, L. V., Hu, S. Photoacoustic Tomography: In Vivo Imaging from Organelles to Organs. Science. 335 (6075), 1458-1462 (2012).
- Pan, D., et al. Molecular photoacoustic imaging of angiogenesis with integrin-targeted gold nanobeacons. FASEB J. 25 (3), 875-882 (2011).
- Erpelding, T. N., et al. Sentinel Lymph Nodes in the Rat : Noninvasive Photoacoustic and US imaging with a clinical US system. Radiology. 256 (1), 102-110 (2010).
- Gawale, Y., et al. Carbazole-Linked Near-Infrared Aza-BODIPY Dyes as Triplet Sensitizers and Photoacoustic Contrast Agents for Deep-Tissue Imaging. Chem. Eur. J. 23 (27), 6570-6578 (2017).
- Sivasubramanian, K., et al. Near Infrared light-responsive liposomal contrast agent for photoacoustic imaging and drug release applications. J. Biomed. Opt. 22 (4), 041007(2017).
- Huang, S., Upputuri, P. K., Liu, H., Pramanik, M., Wang, M. A dual-functional benzobisthiadiazole derivative as an effective theranostic agent for near-infrared photoacoustic imaging and photothermal therapy. J. Mater. Chem. B. 4 (9), 1696-1703 (2016).
- Huang, S., Kannadorai, R. K., Chen, Y., Liu, Q., Wang, M. A narrow-bandgap benzobisthiadiazole derivative with high near-infrared photothermal conversion efficiency and robust photostability for cancer therapy. Chem. Comm. 51 (20), 4223-4226 (2015).
- Wu, D., Huang, L., Jiang, M. S., Jiang, H. Contrast Agents for Photoacoustic and Thermoacoustic Imaging: A Review. Int. J. Mol. Sci. 15 (12), 23616-23639 (2014).
- Pramanik, M., Swierczewska, M., Green, D., Sitharaman, B., Wang, L. V. Single-walled carbon nanotubes as a multimodal-thermoacoustic and photoacoustic-contrast agent. J. Biomed. Opt. 14 (3), 034018(2009).
- Kim, J., et al. Programmable Real-time Clinical Photoacoustic and Ultrasound Imaging System. Sci. Rep. 6, 35137(2016).
- McMasters, K. M., et al. Sentinel lymph node biopsy for breast cancer: a suitable alternative to routine axillary dissection in multi-institutional practice when optimal technique is used. J. Clin. Oncol. 18 (13), 2560-2566 (2000).
- Krag, D., et al. The sentinel node in breast cancer - a multicenter validation study. N. Engl. J. Med. 339 (14), 941-946 (1998).
- Borgstein, P. J., Meijer, S., Pijpers, R. Intradermal blue dye to identify sentinel lymphnode in breast cancer. The Lancet. 349 (9066), 1668-1669 (1997).
- Ung, O. A., South, N., Breast, W., Hospital, W. Australasian Experience and Trials in Sentinel Lymph Node Biopsy: The RACS SNAC Trial. Asian J. Surg. 27 (4), 284-290 (2004).
- Purushotham, A. D., et al. Morbidity after sentinel lymph node biopsy in primary breast cancer: results from a randomized controlled trial. J. Clin. Oncol. 23 (19), 4312-4321 (2005).
- Kim, C., et al. Handheld array-based photoacoustic probe for guiding needle biopsy of sentinel lymph nodes. J. Biomed. Opt. 15 (4), 046010(2010).
- Garcia-Uribe, A., et al. Dual-Modality Photoacoustic and Ultrasound Imaging System for Noninvasive Sentinel Lymph Node Detection in Patients with Breast Cancer. Sci. Rep. 5, 15748(2015).
- Kim, C., Song, K. H., Gao, F., Wang, L. V. Sentinel Lymph Nodes and Lymphatic Vessels: Noninvasive Dual-Modality in Vivo Mapping by Using Indocyanine Green in Rats-Volumetric Spectroscopic Photoacoustic Imaging and Planar Fluorescence Imaging. Radiology. 255 (2), 442-450 (2010).
- Pan, D., et al. Near infrared photoacoustic detection of sentinel lymph nodes with gold nanobeacons. Biomaterials. 31 (14), 4088-4093 (2010).
- Song, K. H., Kim, C., Cobley, C. M., Xia, Y., Wang, L. V. Near-infrared gold nanocages as a new class of tracers for photoacoustic sentinel lymph node mapping on a rat model. Nano Lett. 9 (1), 183-188 (2009).
- Sivasubramanian, K., Periyasamy, V., Wen, K. K., Pramanik, M. Optimizing light delivery through fiber bundle in photoacoustic imaging with clinical ultrasound system: Monte Carlo simulation and experimental validation. J. Biomed. Opt. 22 (4), 041008(2017).
- Sivasubramanian, K., Pramanik, M. High frame rate photoacoustic imaging at 7000 frames per second using clinical ultrasound system. Biomed. Opt. Express. 7 (2), 312-323 (2016).
- Laser Institute of America. American National Standard for Safe Use of Lasers. ANSI Standard Z136.1-2007. , NY. (2007).
- Prahl, S. Tabulated molar extinction coefficient for methylene blue in water. , Available from: http://omlc.ogi.edu/spectra/mb/mb-water.html (2016).
- Chapman, G. A., Johnson, D., Bodenham, A. R. Visualisation of needle position using ultrasonography. Anaesthesia. 61 (2), 148-158 (2006).
- Daoudi, K., et al. Handheld probe integrating laser diode and ultrasound transducer array for ultrasound/photoacoustic dual modality imaging. Opt. Express. 22 (21), 26365-26374 (2014).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
