Ten protokół opisuje metodę szybkiej produkcji miękkich siłowników pneumatycznych i robotów o cienkiej obudowie. Metoda produkcji rozpoczyna się od laminowania arkuszy termoplastycznego poliuretanu (TPU), a następnie cięcia laserowego/spawania dwuwymiarowego wzoru w celu uformowania siłowników i robotów.
Artykuł metodologiczny
Szybka produkcja cienkich, miękkich siłowników pneumatycznych i robotów
W tym artykule
Podsumowanie
Streszczenie
Ten protokół opisuje metodę szybkiej produkcji miękkich siłowników pneumatycznych i robotów o ultracienkiej obudowie za pomocą prasy termicznej i wycinarki laserowej. Metoda rozpoczyna się od laminowania arkuszy z termoplastycznego poliuretanu (TPU) za pomocą prasy termicznej przez 10 min w temperaturze ~93 °C. Następnie parametry wycinarki laserowej są optymalizowane pod kątem wytworzenia prostokątnego balonu o maksymalnym ciśnieniu rozrywającym. Wykorzystując zoptymalizowane parametry, miękkie siłowniki są cięte/spawane laserowo trzy razy sekwencyjnie. Następnie do siłownika przymocowana jest igła dozująca, która umożliwia jego napompowanie. Wpływ parametrów geometrycznych na ugięcie siłownika jest systematycznie badany poprzez zmianę szerokości i długości kanału. Wreszcie, wydajność siłownika jest charakteryzowana za pomocą kamery optycznej i dozownika płynu. Konwencjonalne metody wytwarzania miękkich siłowników pneumatycznych opartych na formowaniu silikonowym są czasochłonne (kilka godzin). Skutkują one również mocnymi, ale nieporęcznymi siłownikami, co ogranicza zastosowania siłownika. Co więcej, mikrofabrykacja cienkich siłowników pneumatycznych jest zarówno czasochłonna, jak i kosztowna. Proponowana metoda produkcji w obecnych pracach rozwiązuje te problemy poprzez wprowadzenie szybkiej, prostej i ekonomicznej metody wytwarzania ultracienkich siłowników pneumatycznych.
Wprowadzenie
Jako krok naprzód w produkcji miękkich siłowników pneumatycznych, proponowana metoda ilustruje szybkie wytwarzanie ultracienkich (~70 μm) siłowników pneumatycznych wykonanych z termoplastycznego poliuretanu (TPU)1. Siłowniki te są szczególnie przydatne w zastosowaniach, które wymagają, aby roboty były lekkie i/lub mieściły się w małych przestrzeniach. Można sobie wyobrazić, że takimi zastosowaniami będą przezcewnikowe manipulatory chirurgiczne, siłowniki do noszenia, roboty poszukiwawczo-ratownicze oraz roboty latające lub pływające.
Konwencjonalna metoda produkcji cienkich miękkich siłowników pneumatycznych, która opiera się na formowaniu silikonowym, jest czasochłonna (kilka godzin) i bardzo trudna ze względu na niską rozdzielczość drukowanych w 3D form i trudności w rozformowaniu cienkich (mniej niż 0,5 mm) siłowników. W szczególności produkcja cienkich siłowników wymaga zastosowania specjalistycznych narzędzi i metod2.
Techniki mikroprodukcji mogą być stosowane do produkcji cienkich siłowników3,4,5,6,7. Alternatywnie, Ikeuchi i in. opracowali cienkie siłowniki pneumatyczne wykorzystujące mikrotłoczenie membranowe8. Metody te, choć skuteczne, wymagają drogich narzędzi i są czasochłonne. W związku z tym mają ograniczone zastosowania.
Paek et al. zademonstrowali prostą metodę wytwarzania miękkich siłowników na małą skalę za pomocą powlekania zanurzeniowego cylindrycznych szablonów2. Chociaż metoda ta jest skuteczna, istnieją dwa problemy związane z powszechnym stosowaniem tej metody: po pierwsze, nie jest łatwo kontrolować grubość elementów powlekanych zanurzeniowo, a po drugie, jej zastosowanie jest ograniczone do ograniczonej liczby projektów trójwymiarowych (3D).
Siłowniki Peano9,10 i pouch motors11,12 mają kompaktowe dwuwymiarowe (2D) projekty, które skutkują cienkimi kształtami (tj. dużymi obszarami o małej grubości). Veale i in. poinformowali o rozwoju liniowych siłowników Peano wykonanych ze wzmocnionego tworzywa sztucznego i kompozytów tekstylno-silikonowych1,8. Niiyama i in. opracowali silniki torebkowe wykorzystujące folie termoplastyczne wytwarzane przez systemy tłoczenia na gorąco i ciągnienia na gorąco11,12.
Podczas gdy konstrukcja 2D siłowników Peano i silników torebek sprawia, że są one bardzo cienkie w stanie nieaktywowanym, po napompowaniu ich komora o zerowej objętości rozszerza się do stosunkowo dużej objętości, ograniczając tym samym ich zastosowanie do pracy w ograniczonych przestrzeniach, takich jak terapie przezcewnikowe lub misje poszukiwawczo-ratownicze1. W przeciwieństwie do tych konstrukcji, proponowane miękkie siłowniki w obecnej metodzie mogą uruchamiać się ze stosunkowo niewielkimi naprężeniami. Tak więc nawet w stanie uruchomionym zajmują stosunkowo małe przestrzenie1.
Protokół
1. Wygładzanie arkuszy TPU przez prasowanie na gorąco
- Skalibruj czujnik siły, który ma być używany w prasie termicznej.
- Umieść czujnik siły między dwiema warstwami silikonu (50 mm x 50 mm x 3 mm grubości). Umieść czujnik siły i warstwy silikonu między płytami/kowadłami dociskowymi maszyny do rozciągania. Zmniejsz odległość między płytami dociskowymi, obracając pokrętło prasy grzewczej zgodnie z ruchem wskazówek zegara i zapisz siłę i opór czujnika.
- Zmierz powierzchnię czujnika za pomocą suwmiarki cyfrowej i podziel wartości siły przez zmierzoną powierzchnię, aby uzyskać dane dotyczące ciśnienia. Dopasuj linię liniową do danych dotyczących ciśnienia w funkcji rezystancji, korzystając z arkusza kalkulacyjnego, aby skalibrować czujnik.
- Umieść czujnik siły w prasie termicznej i obracaj pokrętłem dociskowym, aż z czujnika zostanie odczytane ciśnienie ~200 kPa.
- Nosić rękawice, aby uniknąć zanieczyszczenia folii TPU.
- Wytnij cztery warstwy TPU nożyczkami lub wycinarką laserową, aby pasowały do płyt dociskowych (30 mm x 30 mm). Ustaw cztery arkusze tak, aby wszystkie cztery krawędzie były wyrównane.
- Umieść arkusze TPU w prasie termicznej.
- Ustaw temperaturę prasy grzewczej na ~200 °F (~93 °C). Całkowicie zamknij prasę grzewczą.
- Trzymaj folie w prasie termicznej przez 10 minut. Otwórz prasę termiczną i usuń laminowane folie TPU, które mają być cięte laserowo w kroku 3.12.
2. Znalezienie optymalnych parametrów lasera
- Jak opisano w sekcji 1, naciśnij na gorąco dwie warstwy TPU.
- Korzystając z oprogramowania do projektowania wspomaganego komputerowo (CAD), zaprojektuj kwadrat o bokach 20 mm i prostokącie o wymiarach 4 mm x 8 mm, który będzie pełnił rolę wlotu kwadratowego balonu.
- Wytnij/zspawaj laserowo kwadratowy wzór z kroku 2.2 z warstw TPU z kroku 2.1, korzystając z następujących ustawień w oprogramowaniu wycinarki laserowej: ustaw impulsy na cal (PPI) na 500, zmień moc od 10% do 100%, a dla każdej wartości mocy zmień prędkość od 10% do 100%.
- Odetnij koniec wlotu kwadratowego balonu nożyczkami.
- Włóż igłę do kwadratowego wlotu balonu, nałóż wokół niego klej (Tabela materiałów) i owiń taśmę politetrafluoroetenową (PTFE) wokół połączenia.
UWAGA: Po 5 minutach jest gotowy do użycia. - Zidentyfikuj średnie ciśnienie rozrywające kwadratowego balonu, nadmuchując go precyzyjnym dozownikiem płynu.
- Zwiększ ciśnienie balonu za pomocą precyzyjnego dozownika płynu, aż pęknie. Zmierz i zapisz ciśnienie rozrywające. Powtórz ten krok 5 razy i uzyskaj średnie ciśnienie rozrywające.
- Powtórz kroki 2.1−2.7 dla pełnego zakresu wartości mocy i prędkości i zidentyfikuj maksymalne ciśnienie rozrywające kwadratowego balonu oraz powiązane z nim wartości mocy i prędkości jako optymalne parametry dla maszyny laserowej.
3. Wytwarzanie siłowników za pomocą laserowego cięcia/spawania
- Zaprojektuj żądany wzór siłownika za pomocą oprogramowania CAD.
UWAGA: W tym protokole używany jest program AutoCAD 2017. - Wybierz cały projekt w oprogramowaniu CAD, podświetlając wszystkie segmenty projektu.
- Na pasku zadań w sekcji Właściwości zmień grubość linii na 0 mm, aby oprogramowanie mogło pomyślnie drukować na wycinarce laserowej.
- Na pasku zadań wybierz pozycję Drukuj. Zmień nazwę drukarki na "VLS2.30" w menu.
- W ustawieniach drukarki wybierz rozmiar papieru jako Zdefiniowany przez użytkownika w orientacji poziomej.
- W sekcji Skala wydruku usuń zaznaczenie opcji Dopasuj do papieru, a następnie przeskaluj rozmiar obrazu jako 1 mm = jedna jednostka długości.
- W polu Przesunięcie wydruku (początek układu współrzędnych ustawiony na obszar drukowalny) zaznacz opcję Wyśrodkuj wydruk.
- Włącz filtr powietrza, naciskając przycisk zasilania.
- Włącz wycinarkę laserową, naciskając przycisk zasilania lub klikając ikonę zasilania w oprogramowaniu panelu sterowania uniwersalnego systemu laserowego.
- W opcji Ustawienia ustaw prędkość = 60%, PPI = 500 i moc = 80%.
UWAGA: Parametry te mogą wymagać zmiany w zależności od konkretnej mocy lasera używanego systemu. - Za pomocą narzędzia Focus View przesuń wskaźnik laserowy do lewego górnego i prawego dolnego rogu wzoru, aby upewnić się, że cały wzór mieści się w laminowanych foliach TPU (30 mm x 30 mm) wykonanych w kroku 1.10.
- Aby ustawić ostrość urządzenia laserowego, przesuń wózek obiektywu na środek stołu. Umieść narzędzie do ustawiania ostrości na stole i przesuwaj stół w górę, aż górna część narzędzia do ustawiania ostrości dotknie przedniej części karetki obiektywu. Następnie powoli przesuwaj stół w górę, aż karetka obiektywu uderzy w wycięcie narzędzia do ustawiania ostrości i wypchnie go do przodu.
UWAGA: Laser jest zogniskowany i gotowy do użycia z parametrami podanymi w ppkt 3.11. - Nie zmieniając położenia arkusza TPU, uruchom laser ponownie, ale zmniejsz prędkość = 55%, zwiększ moc = 85% i utrzymuj PPI = 500.
- Wykonaj trzeci bieg lasera, aby upewnić się, że nie ma wycieków w siłowniku. Ustaw prędkość = 50%, zwiększ moc = 90% i utrzymuj PPI = 500.
4. Klejenie igieł dozujących ze stali nierdzewnej z połączeniem Luer lock
- Odetnij koniec wlotu siłownika balonu nożyczkami.
- Włóż igłę do wlotu siłownika balonu, nałóż wokół niej klej i owiń taśmę PTFE wokół połączenia.
UWAGA: Po 5 minutach jest gotowy do użycia.
5. Charakterystyka miękkich siłowników
- Zamontuj kamerę nad siłownikiem w wystarczającej odległości, aby siłownik był w pełni widoczny w kamerze zarówno w stanie ciśnieniowym, jak i bezciśnieniowym.
- Trzymaj siłownik w takiej orientacji, aby jego ugięcie pod wpływem ciśnienia było prostopadłe do kamery.
- Zwiększ ciśnienie siłownika za pomocą precyzyjnego dozownika płynu, aż odchyli się do pełnego zakresu bez pękania. Przyjmij pełny zakres jako maksymalne ugięcie siłownika bez żadnych odkształceń plastycznych, wycieków lub pęknięć z powodu nadmiernego napompowania.
- Zwiększ ciśnienie siłownika, aż osiągnie ~20% pełnego zakresu i zapisz ciśnienie.
- Zrób zdjęcie siłownika za pomocą aparatu z kroku 5.1, a następnie użyj oprogramowania do przetwarzania obrazu (np. imageJ), aby zmierzyć współrzędne X i Y końcówki siłownika na obrazie.
- Powtórz kroki 5.4 i 5.5, aż osiągniesz pełny zakres ugięcia siłownika.
- Narysuj wykres X-Y ugięcia siłownika w stosunku do ciśnienia napompowania za pomocą oprogramowania do kreślenia.
Wyniki
Aby zademonstrować proponowaną metodę, przedstawiamy proces wykonania pojedynczego siłownika zginającego. W celu wykonania tego siłownika wycięto cztery arkusze TPU o wymiarach 25 cm x 25 cm, ułożono je w stos, a następnie wygładzono za pomocą prasy termicznej (Rysunek 1A). Zgodnie z protokołem, prasę termiczną zastosowano przez 10 min w ustawionej temperaturze 20 °F. Zmarszczki w laminowanych arkuszach mogą prowadzić do problemów z wiązaniem podczas etapu cięcia laserowego, dlatego zapewnienie idealnie gładkiej powierzchni jest kluczowe dla uzyskania powtarzalnych wyników. Na przykład Rysunek 1B przedstawia otrzymany laminat zawierający zmarszczki, które nie pozwolą na uzyskanie pożądanych rezultatów, natomiast Rysunek 1C przedstawia laminat, który jest wystarczająco płaski, aby uzyskać zamierzone wyniki.
Projekt 2D siłownika pneumatycznego został wykonany w programie AutoCAD. Siłownik ten stworzono poprzez narysowanie prostokąta o wymiarach 8 mm x 150 mm. W centrum projektu dodano liniowy wzór ośmiu linii, z których każda miała długość 1,34 mm i była rozmieszczona w odstępach 10 mm (wyróżnione na czerwono w Rycina 2). Na koniec otwarcie siłownika (zaznaczone na niebiesko w Rysunek 2) został zaprojektowany poprzez dodanie otwartego prostokąta o wymiarach 4 mm x 8 mm. Plik AutoCAD (.dwg) dla tego przykładowego siłownika liniowego jest dostępny w Materiały uzupełniające.
Zalaminowany czterowarstwowy stos TPU został następnie umieszczony w maszynie do cięcia laserowego (Rycina 3A), a projekt 2D zaimportowano za pomocą oprogramowania maszyny. Narzędzie Focus w wycinarce laserowej posłużyło do weryfikacji dopasowania pozycji rysunku 2D na zalaminowanych arkuszach TPU. Podczas pierwszego przejścia parametry cięcia laserowego ustawiono na: prędkość = 60%, moc = 80% oraz PPI = 50. Po zakończeniu tego etapu, bez zmiany położenia arkuszy poliuretanu, rozpoczęto drugie przejście z nowymi ustawieniami: prędkość = 55%, moc = 85% oraz PPI = 50. Ten sam proces powtórzono po raz trzeci z nowymi parametrami: prędkość = 50%, moc = 90% oraz PPI = 50. Zmniejszenie prędkości i zwiększenie mocy wydłuża czas ekspozycji siłownika pneumatycznego na źródło ciepła, co pozwala na stopienie i spojenie materiału, zapewniając szczelność balonu, który można łatwo oddzielić od pozostałej części arkusza TPU (Rycina 3B). Należy zauważyć, że wycinarka laserowa zawsze jednocześnie tnie i spawa TPU; cięcie i spawanie nie są wykonywane w osobnych krokach ani nie są osiągane za pomocą różnych ustawień.
Aby połączyć siłownik z jednostką zasilania powietrzem, otwór siłownika przecięto nożyczkami, a następnie pomiędzy drugą a trzecią warstwą wyciętego laserowo siłownika wprowadzono igłę ze stali nierdzewnej (Rysunek 4B). W celu zapewnienia szczelności układu, zewnętrzną część igły pokryto wcześniej klejem (Rysunek 4C). Następnie miejsce styku siłownika z igłą ze stali nierdzewnej szczelnie owinięto taśmą PTFE (Rysunek 4D).
Na koniec, przy użyciu cyfrowego dozownika cieczy, siłownik pneumatyczny (Rysunek 5A) został napompowany do ciśnienia 5 psi, aby zaobserwować ugięcie w obszarze, w którym zaprojektowano układ linii (Rysunek 5B).
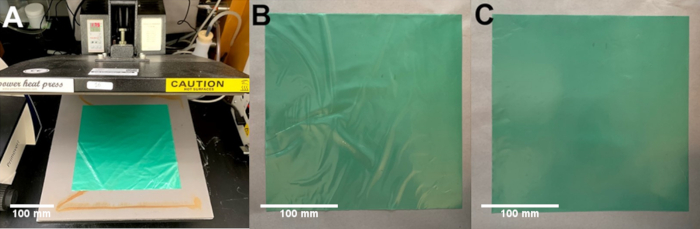
Rysunek 1: Prasowanie arkuszy na gorąco. (A) Zdjęcie prasy termicznej z arkuszami TPU przeznaczonymi do laminowania. (B) Przykładowy obraz arkuszy o złym laminacie z nadmiernymi zmarszczkami. (C) Przykładowy obraz poprawnie zalaminowanych arkuszy o gładkiej powierzchni. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
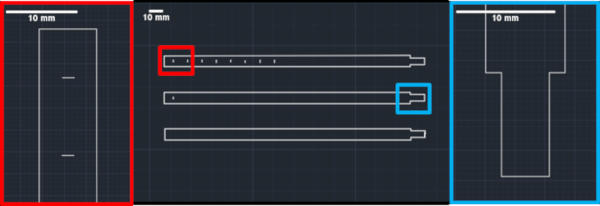
Rycina 2: Konstrukcja siłownika. Rysunek CAD użyty do uformowania pojedynczego siłownika zginającego. Projekt na dole przedstawia obrys siłownika, projekt w środku pokazuje pojedynczą linię dodaną jako element zginający, a projekt na górze przedstawia kompletny siłownik. Czerwona ramka wyróżnia elementy tworzące obszar zginania siłownika. Niebieska ramka wyróżnia obszar do podłączenia igły w celu utlenienia (nadciśnienia). Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tej figury.
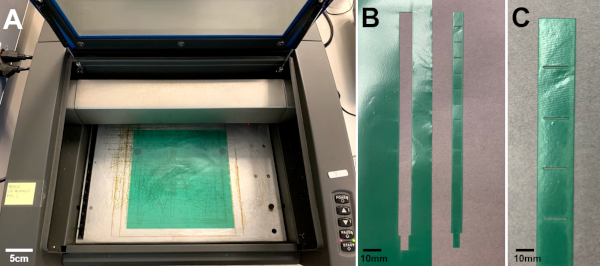
Rysunek 3: Wycinarka laserowa. (A) Obraz zalaminowanych arkuszy w wycinarce laserowej. (B,C) Obraz siłownika, który należy usunąć po cięciu laserowym. (C) Obraz siłownika. Prosimy o kliknięcie tutaj, aby wyświetlić powiększoną wersję tej figury.
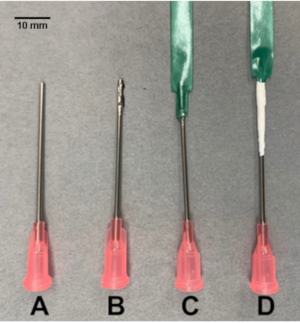
Rysunek 4: Połączenie igły. Obrazy przedstawiające etapy podłączenia igły tępokształtnej (A) do siłownika balonowego za pomocą kleju (B) jako klej. Igłę wprowadza się do wąskiego końca siłownika, który otwiera się za pomocą nożyczek (C) i uszczelniono taśmą PTFE (D). Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
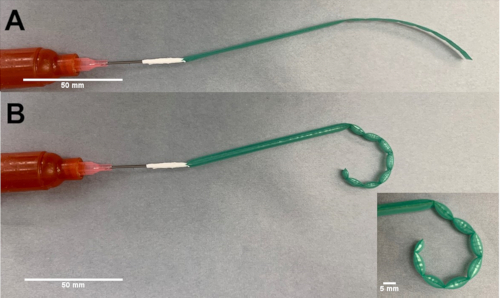
Rysunek 5: Siłownik zginający. (A) Obraz siłownika w stanie nieociśnionym. (B) Obraz siłownika w stanie pod ciśnieniem. Kliknij tutaj, aby wyświetlić powiększoną wersję tej figury.
Materiały dodatkowe. Prosimy kliknąć tutaj, aby pobrać ten plik.
Dyskusja
Do krytycznych etapów produkcji miękkich siłowników należą: i) Projekt CAD 2D. Prawidłowy układ 2D może dyktować odkształcenia siłownika (np. ruch liniowy, dwuosiowy, zginanie i obrotowy). ii) Laminowanie warstw TPU. Folie TPU są prasowane na gorąco przed cięciem laserowym, aby upewnić się, że warstwy są płaskie i wszędzie stykają się ze sobą. iii) Cięcie laserowe / spawanie. Ostatnim etapem jest laminowane warstwy TPU są cięte/spawane laserowo w miękkie siłowniki.
Wskaźnik sukcesu protokołu może dać 100% uzysk (na przykład wykonaliśmy 20 siłowników jednocześnie). Podstawowym czynnikiem jest etap laminowania: aby uzyskać najlepsze rezultaty, TPU należy maksymalnie spłaszczyć przed procesem prasowania na gorąco. Badanie różnych obszarów płyty dociski termicznej za pomocą czujnika siły może wykazać, że rozkład ciśnienia nie jest równomierny. Nierównomierny rozkład nacisku może skutkować niedoskonałym laminowaniem arkuszy TPU, co z kolei skutkuje niedoskonałym cięciem/spawaniem laserowym i wyciekami. Alternatywnie, nierównomierne przenoszenie ciepła spowodowane małymi zmarszczkami w folii TPU podczas cięcia/spawania laserowego może powodować wycieki.
W porównaniu z konwencjonalnymi metodami, proponowana metoda ma kilka zalet, w tym: i) Prosty projekt 2D. Podczas gdy obecna metoda wymaga jedynie projektów CAD 2D do laserowego cięcia/spawania siłowników (dostępne są różne wzory1), konwencjonalne metody wytwarzania oparte na odlewaniu silikonu wymagają projektu formy 3D. ii) Szybka produkcja. Czas produkcji od projektu CAD do laminowania warstw TPU i cięcia/spawania laserowego może zająć kilka minut, podczas gdy konwencjonalna metoda produkcji zajmie kilka godzin. Umożliwiając wytwarzanie miękkich urządzeń i miękkich robotów w jednym kroku, bez montażu, miękkie roboty i urządzenia można projektować z kombinacji różnych typów siłowników, a model CAD można wycinać/spawać laserowo z produktem końcowym w jednym kroku bez konieczności montażu. Na przykład robot pływający, składający się z czterech nóg, z których każda składa się z dwóch rodzajów siłowników zginania, jest wytwarzany na podstawie projektu CAD 2D w ciągu zaledwie kilku minut bez konieczności wykonywania jakichkolwiek czynności montażowych, jak pokazano wcześniej1.
Jako przyszły kierunek tych prac, do produkcji miękkich siłowników można zastosować różne rodzaje materiałów termoplastycznych. Ogólnie rzecz biorąc, materiały te muszą mieć właściwości sprężyste, aby można je było stosować jako siłowniki. Zastosowanie sztywniejszego materiału termoplastycznego spowoduje wyższe ciśnienie rozrywające i większą siłę blokowania siłowników w porównaniu z poprzednio scharakteryzowanymi na rysunku S6 Moghadam i wsp.1, pokazując siły do 0,1 N. W ten sposób może rozszerzyć zastosowanie siłowników na przypadki, w których wymagana jest większa siła blokująca, takie jak zestawy egzoszkieletów.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Dziękujemy Instytutowi Obrazowania Sercowo-Naczyniowego w Dalio za sfinansowanie tej pracy.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Czujnik siły | Omega | KHLVA-102 | https://www.omega.co.uk/pptst/KHRA-KHLVA-KHA-SERIES.html |
| Dozowniki o wysokiej precyzji Ultimus I | Nordson | http://www.nordsonefd.com/searchengines/google/en/AirPoweredDispensers/?gclid=CjwKCAjw36DpBRAYEiwAmVVDMPuZ50xXoyzK3gvnghCA7yZUfJg4o9V28yDHKjY5Gs159RJIcMk_choCJIgQAvD_BwE | |
| Wycinarka laserowa VLS2.30 | Uniwersalny system laserowy | https://www.ulsinc.com/products/platforms/vls2-30 | |
| PowerPress Prasa termiczna | Power Heat Press | OX-A1 | Taśma |
| uszczelniająca do gwintów https://www.howtoheatpress.com/power-press-15x15-heat-press-review/ PTFE | McMaster-Carr | 4934A11 | |
| https://www.mcmaster.com/ptfe-tape Igła dozująca ze stali nierdzewnej | McMaster-Carr | 75165A754 | https://www.mcmaster.com/75165a754 |
| Super Glue Loctite 409 | Henkel | 229654 | https://www.henkel-adhesives.com/us/en/product/instant-adhesives/loctite_409.html |
| Poliuretan termoplastyczny Airtech' s Stretchlon 200 | ACP Composites | v-11A | https://store.acpsales.com/products/3321/stretchlon-200-high-stretch-bag-film-60 |
| Uniwersalne systemy testowe | Instron | 5943 |
Bibliografia
- Moghadam, A. A. A., et al. Laser Cutting as a Rapid Method for Fabricating Thin Soft Pneumatic Actuators and Robots. Soft Robotics. 5 (4), 443-451 (2018).
- Paek, J. W., Cho, I., Kim, J. Y. Microrobotic tentacles with spiral bending capability based on shape-engineered elastomeric microtubes. Scientific Reports. 5, (2015).
- Gorissen, B., et al. Flexible pneumatic twisting actuators and their application to tilting micromirrors. Sensors and Actuators A-Physical. 216, 426-431 (2014).
- Gorissen, B., De Volder, M., De Greef, A., Reynaerts, D. Theoretical and experimental analysis of pneumatic balloon microactuators. Sensors and Actuators A-Physical. 168 (1), 58-65 (2011).
- Jeong, O. C., Konishi, S. All PDMS pneumatic microfinger with bidirectional motion and its application. Journal of Microelectromechanical Systems. 15 (4), 896-903 (2006).
- Konishi, S., Shimomura, S., Tajima, S., Tabata, Y. Implementation of soft microfingers for a hMSC aggregate manipulation system. Microsystems & Nanoengineering. 2, (2016).
- Lu, Y. W., Kim, C. J. Microhand for biological applications. Applied Physics Letters. 89 (16), (2006).
- Ikeuchi, M., Ikuta, K. Development of Pressure-Driven Micro Active Catheter using Membrane Micro Emboss Following Excimer Laser Ablation (MeME-X) Process. 2009 IEEE International Conference on Robotics and Automation. , Kobe, Japan. (2009).
- Sanan, S., Lynn, P. S., Griffith, S. T. Pneumatic Torsional Actuators for Inflatable Robots. Journal of Mechanisms and Robotics. 6 (3), 031003(2014).
- Veale, A. J., Xie, S. Q., Anderson, I. A. Modeling the Peano fluidic muscle and the effects of its material properties on its static and dynamic behavior. Smart Materials and Structures. 25 (6), (2016).
- Niiyama, R., Rognon, C., Kuniyoshi, Y. Printable Pneumatic Artificial Muscles for Anatomy-based Humanoid Robots. 2015 IEEE-RAS 15th International Conference on Humanoid Robots (Humanoids). , Seoul, South Korea. (2015).
- Niiyama, R., et al. Pouch Motors: Printable Soft Actuators Integrated with Computational Design. Soft Robotics. 2 (2), 59-70 (2015).
Przedruki i uprawnienia
