Prezentowany jest półautomatyczny stymulator kąta palców pasywnych TSPAS, nowy sposób oceny ostrości przestrzennej dotyku i dyskryminacji kąta dotyku za pomocą sterowanego komputerowo systemu bodźców dotykowych, który stosuje bodźce o podwyższonym kącie do pasywnej opuszki palca badanego, jednocześnie kontrolując prędkość ruchu, odległość i czas trwania kontaktu.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Dotykowy półautomatyczny pasywny stymulator kąta palca (TSPAS)
W tym artykule
Podsumowanie
Streszczenie
Pasywna percepcja dotykowa to zdolność do pasywnego i statycznego odbierania informacji o bodźcach pochodzących ze skóry; na przykład, zdolność do wyczuwania informacji przestrzennych jest najsilniejsza w skórze na dłoniach. Zdolność ta nazywana jest ostrością przestrzenną dotyku i jest mierzona za pomocą progu dotykowego lub progu dyskryminacji. Obecnie dwupunktowy próg jest szeroko stosowany jako miara ostrości przestrzennej dotyku, chociaż wiele badań wykazało, że istnieją krytyczne deficyty w dyskryminacji dwupunktowej. W związku z tym opracowano sterowany komputerowo system bodźców dotykowych, półautomatyczny dotykowy pasywny stymulator kąta palców (TSPAS), wykorzystujący próg dyskryminacji kąta dotyku jako nową miarę ostrości przestrzennej dotyku. TSPAS to prosty, łatwy w obsłudze system, który stosuje bodźce o podwyższonym kącie do pasywnej opuszki palca badanego, jednocześnie kontrolując prędkość ruchu, odległość i czas trwania kontaktu. Szczegółowo opisano elementy składowe TSPAS, a także procedurę obliczania progu dyskryminacji pod kątem dotyku.
Wprowadzenie
Percepcja dotykowa jest podstawową formą doznań przetwarzanych przez system somatosensoryczny, obejmującą percepcję haptyczną i percepcję dotykową. Pasywna percepcja dotykowa, w przeciwieństwie do aktywnej eksploracji, oznacza, że obiekt jest poruszany w celu nawiązania kontaktu ze statyczną skórą1,2. Podobnie jak w przypadku innych zmysłów, rozdzielczość przestrzenna w percepcji dotykowej, określana również jako ostrość przestrzenna dotyku, jest zazwyczaj reprezentowana przez próg dotykowy, próg detekcji lub próg dyskryminacji2,3. W ciągu ostatnich 100 lat próg dwóch punktów był powszechnie stosowany jako miara ostrości przestrzennej dotyku4. Jednak wiele badań wykazało, że próg dwóch punktów jest niewiarygodnym wskaźnikiem zdolności przestrzennej dotyku, ponieważ dyskryminacja dwóch punktów (TPD) nie pozwala wykluczyć wskazówek nieprzestrzennych (np. jeśli dwa punkty znajdują się zbyt blisko, mogą one stymulować jedno aferentne pole recepcyjne, co łatwo wywołuje zwiększoną aktywność neuronalną) oraz nie zapewnia stabilnego kryterium odpowiedzi3,4,5. Ze względu na liczbę wad TPD opracowano kilka nowych i obiecujących metod zastępczych, takich jak orientacja kratki dotykowej (GO)3,6, dyskryminacja orientacji dwóch punktów5, rozpoznawanie wypukłych liter, detekcja przerwy7, wzory kropkowe, pierścienie Landolta C8 oraz dyskryminacja kąta (AD)9,10. Obecnie, ze względu na zalety operacyjne GO, a także strukturę przestrzenną i złożoność stosowanego bodźca, metoda GO jest coraz częściej wykorzystywana do pomiaru ostrości przestrzennej dotyku11,12,13.
Choć uważa się, że dotykowa orientacja kierunku (GO) opiera się na podstawowych mechanizmach przestrzennych, dostarczając tym samym wiarygodnej miary przestrzennej ostrości dotyku, wciąż dyskutuje się nad tym, czy wyniki GO są częściowo modyfikowane przez wskazówki nieprzestrzenne14 (np. sygnały intensywności, które mogą stanowić wskazówkę do zidentyfikowania różnicy między bodźcami orientacyjnymi). Ponadto GO składa się jedynie z prostych zadań dotyczących orientacji przestrzennej (tj. poziomej i pionowej) i angażuje przede wszystkim przetwarzanie sensoryczne, co ogranicza jego zastosowanie w badaniu hierarchicznej zależności między pierwotnym przetwarzaniem dotykowym w pierwotnej korze somatosensorycznej a zaawansowanym przetwarzaniem dotykowym z udziałem tylnej kory ciemieniowej (PPC) oraz zakrętu nadbrzeżnego (SMG)15,16,17. Aby zniwelować te wady, w celu pomiaru przestrzennej ostrości dotyku opracowano test dotykowej dyskryminacji kątów (AD)9,10. W teście AD para kątów przesuwa się biernie po opuszku palca. Kąty różnią się wielkością, a badany musi określić, który z nich jest większy. Aby konsekwentnie wykonywać to zadanie, cechy przestrzenne kątów dotykowych muszą zostać odwzorowane i zapisane w pamięci roboczej, a następnie porównane i rozróżnione. Zatem dotykowe AD angażuje nie tylko pierwotne przetwarzanie, ale także zaawansowane procesy poznawcze percepcji dotykowej, takie jak pamięć robocza i uwaga.
Podobnie jak w wielu testach percepcji orientacji linii, w taktylnym AD badanemu sukcesywnie prezentuje się jeden kąt referencyjny i jeden kąt porównawczy, a następnie prosi się o wskazanie, który kąt jest większy18,19,20,21. Linie tworzące kąty mają taką samą długość i są rozmieszczone symetrycznie wzdłuż wyimaginowanej dwusiecznej. Poprzez symetryczną zmianę wymiarów przestrzennych linii można stworzyć wszystkie rodzaje wypukłych kątów płaskich. Zatem krytyczną zaletą tej metody jest to, że różnicowane kąty mają podobne struktury przestrzenne. Ponadto reprezentacja przestrzenna uzyskana w AD jest bardziej sekwencyjna niż ta uzyskiwana w GO. Niemniej jednak próg AD dostarcza dowodu, że taktylna ostrość przestrzenna jest wystarczająca, aby umożliwić dyskryminację przestrzenną między obiektami22. Co więcej, taktylna percepcja przestrzenna kąta może być doświadczana od punktu do linii, a ostatecznie formować dwuwymiarowy kąt płaski, w którym wskazówki nieprzestrzenne mogą odgrywać jedynie niewielką rolę.
Stwierdzono, że próg AD wzrasta wraz z wiekiem, co może wynikać z potrzeby dużego obciążenia poznawczego podczas taktylnego zadania AD. W związku z tym może on stanowić mechanizm monitorowania w diagnostyce zaburzeń poznawczych9,10. Chociaż wyniki AD są pod wpływem spadku funkcji związanych z wiekiem, u młodych osób można je znacząco poprawić poprzez ciągły trening lub trening z podobnymi zadaniami taktylnymi23. Co więcej, badania fMRI wykazały, że zadanie taktylne polegające na odroczonym dopasowaniu kąta (delayed match-to-sample) aktywowało określone obszary kory odpowiedzialne za pamięć roboczą, takie jak tylna kora ciemieniowa17,24. Wyniki te sugerują, że dyskryminacja kąta taktylnego jest obiecującą miarą taktylnej ostrości przestrzennej angażującej zaawansowane procesy poznawcze. W niniejszym opracowaniu szczegółowo opisano sprzęt AD oraz sposób jego użytkowania. Inni badacze zajmujący się zmysłem dotyku mogą odtworzyć sprzęt AD i wykorzystać go w swoich badaniach.
Sprzęt do badania AD dotykowego, czyli dotykowy półautomatyczny stymulator kąta pasywnego palca (TSPAS), wykorzystuje elektroniczny suwak do przekazywania pary bodźców kątowych, które przesuwają się pasywnie po skórze (Rycina 1). Ramiona badanych spoczywają wygodnie w pozycji leżącej na blacie stołu. Prawa dłoń spoczywa na płytce dla dłoni wbudowanej w stół, a opuszka palca wskazującego znajduje się nieco poniżej otworu w płytce. Oprogramowanie komputerowe steruje suwakiem, umożliwiając jego przemieszczanie z określoną prędkością oraz w przód i w tył. Gdy suwak przesuwa się do przodu, bodźce kątowe przesuwają się pasywnie po skórze ze stałą prędkością, zaczynając od koniuszka palca. Kiedy suwak wraca do pozycji wyjściowej i zmienia się na inną parę bodźców kątowych, badany musi unieść palec wskazujący i poczekać na polecenie, aby ponownie delikatnie przyłożyć go do otworu. W ten sposób urządzenie dostarcza dotykowe bodźce kątowe przy kontrolowanej prędkości, stabilnym czasie kontaktu i stałym odstępie między bodźcami. Badany podaje ustnie numer sekwencji, który eksperymentator rejestruje jako odpowiedź, a następnie przechodzi do kolejnej próby.
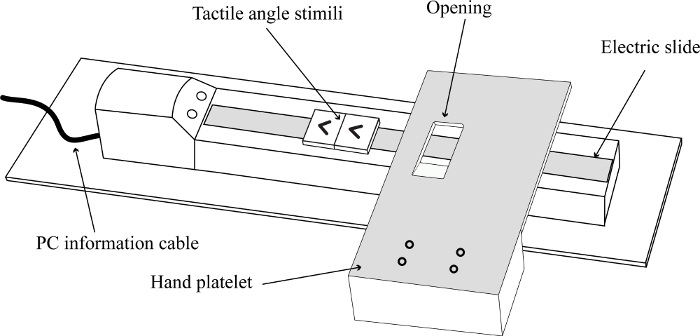
Rysunek 1: Przegląd systemu TSPAS.
Urządzenie składa się z czterech części: 1) bodźców kątami dotykowymi (tj. kąta referencyjnego i dziesięciu kątów porównawczych); 2) płytki pod dłoń, która unieruchamia dłoń badanego i zapewnia kontakt z bodźcami tylko palca wskazującego; 3) elektronicznego suwaka, który przenosi bodźce dotykowe; oraz 4) systemu sterowania za pomocą komputera osobistego (PC), który kontroluje prędkość i dystans ruchu elektronicznego suwaka. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Od uczestników uzyskano pisemną świadomą zgodę zgodnie z wytycznymi lokalnej komisji etyki medycznej Uniwersytetu w Okayamie. Procedury badawcze zostały poddane przeglądowi i zatwierdzone przez lokalną komisję etyki medycznej Uniwersytetu w Okayamie.
1. Szczegółowy skład i funkcje sprzętu
- Bodźce kątowe dotykowe
- System TSPAS wykorzystuje dwuwymiarowe (2D) wypukłe kąty, które przesuwają się biernie po skórze, tworząc dotykową reprezentację przestrzenną kątów (Rysunek 2). Kąty dotykowe składają się z plastikowych linii i kwadratowych podstaw, wykonanych z przezroczystej płyty akrylowej. Ponieważ linie tworzące kąty są równe i symetryczne, poprzez symetryczną zmianę wymiarów przestrzennych linii można stworzyć wszystkie rodzaje wypukłych kątów płaskich.
- Za pomocą frezarki wyciąć z płyty akrylowej linię łamaną składającą się z dwóch równych odcinków (długość 8,0 mm, szerokość 1,5 mm i wysokość 1,0 mm) rozmieszczonych symetrycznie wzdłuż wyimaginowanej dwusiecznej oraz kwadratową podstawę (długość i szerokość 40,0 mm, wysokość 3,0 mm).
- Przykleić linię łamaną do środka kwadratowej podstawy, aby stworzyć dwuwymiarowy wypukły bodziec kąta dotykowego.
- Przygotować elementy o rozmiarach kątów od 50° do 70° w przyrostach co 2°. Odległości punktów końcowych (d, patrz Rysunek 2) tych kątów wynoszą odpowiednio 6,8 mm, 7,0 mm, 7,3 mm, 7,5 mm, 7,8 mm, 8,0 mm (kąt 60°), 8,2 mm, 8,5 mm, 8,7 mm, 8,9 mm oraz 9,2 mm. Aby zminimalizować wpływ odległości punktów końcowych na dyskryminację kąta, należy użyć kąta 60° jako kąta referencyjnego, a pozostałych kątów jako kątów porównawczych.
- Przygotować 20 par kątów do dyskryminacji, w tym 20 identycznych kątów referencyjnych oraz 10 par identycznych kątów porównawczych, których dokładność pomiaru wynosi ± 0,2°. Należy zapewnić, aby kąt referencyjny był prezentowany jako pierwszy w 50% przypadków podczas testowania każdej pary. Eksperyment można w łatwy i wygodny sposób aktualizować za pomocą bodźców kątowych dotykowych.

Rycina 2: Przykład bodźców w postaci kątów dotykowych.
(A) Przykład kąta referencyjnego (60°) oraz dwóch z dziesięciu kątów porównawczych (50° i 70°) zastosowanych w eksperymencie. W szczególności naniesiono szczegółowe parametry kąta referencyjnego. d oznacza odległość punktów końcowych, R oznacza promień krzywizny w lokalnym wierzchołku, a r oznacza promień krzywizny w punkcie końcowym. (B) Przykład wypukłego kąta widzianego w 3D. Wysokość wypukłej linii w widoku 3D wynosi 1.0 mm. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
- Podkładka pod dłoń
- Aby ustabilizować dłoń badanego, wykonaj podkładkę pod dłoń prostopadłą do elektronicznego sania (Rycina 3). Najpierw, za pomocą frezarki, wytnij z akrylowej płyty o grubości 5,0 mm prostokątną płytkę o wymiarach 14,0 cm x 22,0 cm, a następnie przymocuj ją do podstawy (o szerokości 14,0 cm, długości 14,0 cm i wysokości 8,5 cm) za pomocą taśmy i kleju. Po tym wykonaj za pomocą frezarki prostokątny otwór (o szerokości 2,5 cm i długości 5,0 cm) w lewym górnym rogu płytki. Pozwala to na kontakt z bodźcem kątowym jedynie palcowi wskazującemu. Przed eksperymentem unieruchom nadgarstek prawej dłoni badanego nylonową taśmą, a następnie poleć badanym delikatne umieszczenie prawego palca wskazującego w otworze płytki.

Rycina 3: Położenie dłoni badanego i kierunek ruchu bodźców kątowych w dotyku.
Prawa dłoń badanego została unieruchomiona nylonową taśmą, a badany otrzymał instrukcję, aby umieścić prawy palec wskazujący w otworze w płytce. Bodźce kątowe zostały zamocowane w aparaturze i przesuwane poziomo za pomocą elektronicznego stolika przesuwnego, aby pasywnie przesuwać się po opuszce palca. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
- Zmotoryzowany stół liniowy
- Elektroniczny stół o maksymalnym zasięgu ruchu 51,0 cm jest przesuwany w linii prostej za pomocą silnika liniowego o wymiarach 5,0 cm wysokości, 5,4 cm szerokości i 71,0 cm długości (patrz Tabela materiałów), który stanowi system ruchu liniowego. Należy podłączyć silnik do komputera osobistego, a następnie ustawić i edytować odpowiednie parametry za pomocą dedykowanego oprogramowania do edycji danych (patrz Tabela materiałów). Należy upewnić się, że ustawienia te umożliwiają przemieszczanie elektronicznego stołu na określoną odległość z zadaną prędkością względem punktu odniesienia. Jest to niezbędne podczas przesuwania bodźców kątowych bezpośrednio z dowolnej pozycji do pozycji określonej.
- Komputerowy system sterowania
- TSPAS jest półautomatycznym systemem sterowanym komputerowo. Oprogramowanie do edycji danych służące do kontrolowania ruchu stołu to oprogramowanie PC przeznaczone do edycji danych niezbędnych do pracy siłowników zmotoryzowanych. W eksperymencie prędkość stołu ustawiono na 20 mm/s, a dystans przesunięcia na 80 mm dla każdej próby. Przy każdym kliknięciu przycisku stół porusza się zgodnie z wcześniejszymi ustawieniami.
2. Przeprowadzanie eksperymentu
- Przed eksperymentem w oprogramowaniu do edycji danych ustaw typ ruchu na ‘INC’, dystans ruchu na ‘80 mm’, prędkość ruchu na ‘20 mm/s’, funkcję ruchu na ‘single’ oraz oś na ‘ID = 0’ (instrukcje dotyczące ustawiania parametrów znajdują się w instrukcji obsługi w Tabeli Materiałów), aby upewnić się, że elektronicznyy stolik może poruszać się w przód i w tył na dystansie 80 mm z prędkością 20 mm/s, a także na innych dystansach i z innymi prędkościami.
- Zrekrutuj ochotników, których palce są wolne od obrażeń i zrogowaceń. Staraj się zrekrutować równą liczbę mężczyzn i kobiet w wieku od 18 do 35 lat. Należy pamiętać, że istnieje różnica w czułości przestrzennej dotyku między kobietami a mężczyznami, a także między osobami starszymi i młodszymi25,26.
- Załóż badanemu opaskę na oczy i posadź go przy stole z aparaturą (Rysunek 1). Unieruchom prawą dłoń badanego za pomocą taśmy nylonowej, a następnie poleć mu lekko oprzeć prawy palec wskazujący na otworze płyty dłoniowej (Rysunek 3).
- Zamocuj na stoliku parę kątów, składającą się z kąta referencyjnego i kąta porównawczego. Po kliknięciu przycisku para kątów przesuwa się na łączny dystans 80 mm. Przesuwają się one biernie po opuszce palca wskazującego z prędkością 20 mm/s. Ponieważ odległość między kątem referencyjnym a kątem porównawczym wynosi 31,8 ± 0,8 mm, interwał czasowy między bodźcami wynosi około 1,6 s.
- Po tym, jak badany odczuje wielkość kątów, zgłasza ustnie, który z dwóch kątów jest większy. Jeśli badany nie potrafi określić, który kąt jest większy, może wskazać, że kąty są takie same. Zapisz odpowiedź badanego jako dane odpowiedzi. Następnie kolejna para kątów będzie sukcesywnie wymieniana, prezentowana i oceniana w ten sam sposób.
- W formalnym eksperymentie znajduje się łącznie 10 par kątów. Zaprezentuj każdą parę 10 razy w kolejności pseudolosowej, w której kąt referencyjny przechodzi pierwszy w 50% przypadków. Zatem eksperyment obejmuje 100 prób. Aby uniknąć nieprzyjemnych odczuć w palcu wskazującym, po każdej serii 20 prób zapewnij badanemu 3 min przerwy. Przed eksperymentem każdy badany wykonuje 10 prób z innymi kątami, aby zapoznać się z procedurą eksperymentalną. Eksperyment powinien trwać ok. 40 min.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
W niniejszym badaniu do oszacowania progu AD dotykowego wykorzystano technikę 3AFC (wymuszony wybór z trzech alternatyw) oraz krzywą logistyczną. Uczestnicy mieli za zadanie zgłosić ustnie większy z dwóch postrzeganych kątów, a w przypadku braku wykrycia różnicy mogli wskazać, że są one takie same. Równanie krzywej logistycznej, powszechnie stosowane w eksperymentach psychofizycznych do pomiaru progów27,28,29, przedstawia się na...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Zaprezentowano nową miarę ostrości przestrzennej dotyku, dotykową chorobę Alzheimera. W tym systemie para kątów pasywnie przesuwa się po unieruchomionej opuszki palca wskazującego obiektu. AD łączy w sobie zalety GO i TPD, redukując wpływ intensywnych sygnałów i szczytową szybkość impulsów neuronalnych w pojedynczym punkcie. Badanie to pokazuje, że następuje stopniowa zmiana w dyskryminacji percepcyjnej wraz ze zmianą różnicy kątów między kątem odniesienia a kątem porównania4. Oprócz monitorowania...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy oświadczają, że nie mają konkurencyjnych konfliktów interesów, finansowych lub innych.
Podziękowania
Ta praca była wspierana przez Japońskie Towarzystwo Promocji Nauki KAKENHI Granty JP17J40084, JP18K15339, JP18H05009, JP18H01411, JP18K18835 i JP17K18855. Dziękujemy również technikowi (Yoshihiko Tamura) w naszym laboratorium za pomoc w stworzeniu podniesionego kąta.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Arkusz akrylowy (3 mm) | MonotaRO Co., Ltd. | 33159874 | Dobry materiał |
| Arkusz akrylowy (1 mm) | MonotaRO Co., Ltd. | 45547101 | Dobry materiał |
| limuzyna EZ (łatwy silnik liniowy) | ORIENTAL MOTOR CO., LTD. Wyprodukowano w Japonii | EZS3 | zmotoryzowanych prowadnic liniowych |
| ORIENTAL MOTOR CO., LTD. Wyprodukowano w Japonii | EZED2 | łatwy w użyciu | |
| Instrukcja obsługi (Orientalmotor) | ORIENTAL MOTOR CO., LTD. Wyprodukowano w Japonii | HL-17151-2 | Dobry przewodnik |
Bibliografia
- Smith, A. M., Chapman, C. E., Donati, F., Fortier-Poisson, P., Hayward, V. Perception of simulated local shapes using active and passive touch. Journal of Neurophysiology. 102 (6), 3519-3529 (2009).
- Reuter, E. M., Voelcker-Rehage, C., Vieluf, S., Godde, B. Touch perception throughout working life: Effects of age and expertise. Experimental Brain Research. 216 (2), 287-297 (2012).
- Craig, J. C. Grating orientation as a measure of tactile spatial acuity. Somatosensory and Motor Research. 16 (3), 197-206 (1999).
- Craig, J. C., Johnson, K. O. The two-point threshold: Not a measure of tactile spatial resolution. Current Directions in Psychological Science. 9 (1), 29-32 (2000).
- Tong, J., Mao, O., Goldreich, D. Two-point orientation discrimination versus the traditional two-point test for tactile spatial acuity assessment. Frontiers in Human Neuroscience. 7, SEP 1-11 (2013).
- Goldreich, D., Wong, M., Peters, R. M., Kanics, I. M. A tactile automated passive-finger stimulator (TAPS). Journal of Visualized Experiments. (28), e1374(2009).
- Johnson, K. O., Phillips, J. R. Tactile spatial resolution. I. Two-point discrimination, gap detection, grating resolution, and letter recognition. Journal of Neurophysiology. 46 (6), 1177-1191 (1981).
- Legge, G. E., Madison, C., Vaughn, B. N., Cheong, A. M. Y., Miller, J. C. Retention of high tactile acuity throughout the life span in blindness. Perception and Psychophysics. 70 (8), 1471-1488 (2008).
- Yang, J., Ogasa, T., Ohta, Y., Abe, K., Wu, J. Decline of human tactile angle discrimination in patients with mild cognitive impairment and Alzheimer's disease. Journal of Alzheimer's Disease. 22 (1), 225-234 (2010).
- Wu, J., Yang, J., Ogasa, T. Raised-angle discrimination under passive finger movement. Perception. 39 (7), 993-1006 (2010).
- Sathian, K., Zangaladze, A. Tactile learning is task specific but transfers between fingers. Perception and Psychophysics. 59 (1), 119-128 (1997).
- Wong, M., Peters, R. M., Goldreich, D. A physical constraint on perceptual learning: tactile spatial acuity improves with training to a limit set by finger size. Journal of Neuroscience. 33 (22), 9345-9352 (2013).
- Trzcinski, N. K., Gomez-Ramirez, M., Hsiao, S. S. Functional consequences of experience-dependent plasticity on tactile perception following perceptual learning. European Journal of Neuroscience. 44 (6), 2375-2386 (2016).
- Essock, E. A., Krebs, W. K., Prather, J. R. Superior Sensitivity for Tactile Stimuli Oriented Proximally-Distally on the Finger: Implications for Mixed Class 1 and Class 2 Anisotropies. Journal of Experimental Psychology: Human Perception and Performance. 23 (2), 515-527 (1997).
- Gurtubay-Antolin, A., Leon-Cabrera, P., Rodriguez-Fornells, A. Neural evidence of hierarchical cognitive control during Haptic processing: An fMRI study. eNeuro. 5 (6), (2018).
- Yang, J., et al. Tactile priming modulates the activation of the fronto-parietal circuit during tactile angle match and non-match processing: an fMRI study. Frontiers in Human Neuroscience. 8, 926(2014).
- Yu, Y., Yang, J., Ejima, Y., Fukuyama, H., Wu, J. Asymmetric Functional Connectivity of the Contra- and Ipsilateral Secondary Somatosensory Cortex during Tactile Object Recognition. Frontiers in Human Neuroscience. 11, January (2018).
- Olczak, D., Sukumar, V., Pruszynski, J. A. Edge orientation perception during active touch. Journal of Neurophysiology. 120 (5), 2423-2429 (2018).
- Lederman, S. J., Taylor, M. M. Perception of interpolated position and orientation by vision and active touch. Perception and Psychophysics. 6 (3), 153-159 (1969).
- Peters, R. M., Staibano, P., Goldreich, D. Tactile orientation perception: An ideal observer analysis of human psychophysical performance in relation to macaque area 3b receptive fields. Journal of Neurophysiology. 114 (6), 3076-3096 (2015).
- Bensmaia, S. J., Hsiao, S. S., Denchev, P. V., Killebrew, J. H., Craig, J. C. The tactile perception of stimulus orientation. Somatosensory and Motor Research. 25 (1), 49-59 (2008).
- Morash, V., Pensky, A. E. C., Alfaro, A. U., McKerracher, A. A review of haptic spatial abilities in the blind. Spatial Cognition and Computation. 12 (2-3), 83-95 (2012).
- Wang, W., et al. Tactile angle discriminability improvement: roles of training time intervals and different types of training tasks. Journal of Neurophysiology. 122 (5), 1918-1927 (2019).
- Yang, J., et al. Tactile priming modulates the activation of the fronto-parietal circuit during tactile angle match and non-match processing: an fMRI study. Frontiers in Human Neuroscience. 8, December 926(2014).
- Peters, R. M., Hackeman, E., Goldreich, D. Diminutive Digits Discern Delicate Details: Fingertip Size and the Sex Difference in Tactile Spatial Acuity. Journal of Neuroscience. 29 (50), 15756-15761 (2009).
- Sathian, K., Zangaladze, A., Green, J., Vitek, J. L., DeLong, M. R. Tactile spatial acuity and roughness discrimination: Impairments due to aging and Parkinson's disease. Neurology. 49 (1), 168-177 (1997).
- Hoehler, F. K. Logistic equations in the analysis of S-shaped curves. Computers in Biology and Medicine. 5 (3), 367-371 (1995).
- Kuehn, E., Doehler, J., Pleger, B. The influence of vision on tactile Hebbian learning. Scientific Reports. 7 (1), 1-11 (2017).
- Weder, B., Nienhusmeier, M., Keel, A., Leenders, K. L., Ludin, H. P. Somatosensory discrimination of shape: Prediction of success in normal volunteers and parkinsonian patients. Experimental Brain Research. 120 (1), 104-108 (1998).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
