Ten protokół opisuje, jak zbudować małą i wszechstronną kamerę wideo oraz jak wykorzystać uzyskane z niej filmy do trenowania sieci neuronowej do śledzenia pozycji zwierzęcia w komorach warunkowania instrumentalnego. Jest to cenne uzupełnienie standardowych analiz logów danych uzyskanych z testów kondycjonowania instrumentalnego.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Śledzenie szczurów w komorach kondycjonowania instrumentalnego za pomocą uniwersalnej domowej kamery wideo i DeepLabCut
W tym artykule
Podsumowanie
Streszczenie
Komory warunkowania instrumentalnego są używane do przeprowadzania szerokiego zakresu testów behawioralnych w dziedzinie neuronauki. Rejestrowane dane są zwykle oparte na uruchomieniu czujników dźwigni i szturchnięcia nosa znajdujących się wewnątrz komór. Chociaż zapewnia to szczegółowy wgląd w to, kiedy i jak zwierzęta wykonują określone reakcje, nie może być używane do oceny zachowań, które nie uruchamiają żadnych czujników. W związku z tym ocena tego, jak zwierzęta ustawiają się i poruszają w komorze, jest rzadko możliwa. Aby uzyskać te informacje, badacze zazwyczaj muszą nagrywać i analizować filmy. Producenci komór kondycjonowania instrumentalnego zazwyczaj mogą dostarczyć swoim klientom wysokiej jakości zestawy kamer. Mogą one być jednak bardzo kosztowne i niekoniecznie pasują do komór innych producentów lub innych konfiguracji testów behawioralnych. Obecny protokół opisuje, jak zbudować niedrogą i wszechstronną kamerę wideo przy użyciu hobbystycznych komponentów elektronicznych. Dalej opisano, w jaki sposób korzystać z pakietu oprogramowania do analizy obrazu DeepLabCut do śledzenia stanu silnego sygnału świetlnego, a także pozycji szczura, na filmach zebranych z komory kondycjonowania instrumentalnego. Pierwsza z nich jest bardzo pomocna przy wyborze krótkich interesujących segmentów w filmach, które obejmują całe sesje testowe, a druga umożliwia analizę parametrów, których nie można uzyskać z dzienników danych wytwarzanych przez komory operacyjne.
Wprowadzenie
W dziedzinie neuronauki behawioralnej, badacze często używają komór warunkowania instrumentalnego do oceny szerokiego zakresu różnych cech poznawczych i psychiatrycznych u gryzoni. Chociaż istnieje kilku różnych producentów takich systemów, zazwyczaj mają one pewne wspólne atrybuty i prawie ustandaryzowaną konstrukcję1,2,3. Komory mają zazwyczaj kształt kwadratu lub prostokąta, z jedną ścianą, którą można otworzyć, aby umieścić w niej zwierzęta, a jedną lub dwiema pozostałymi ścianami zawierającymi elementy, takie jak dźwignie, otwory do szturchania nosa, tacki z nagrodami, koła reakcji i różnego rodzaju światła1,2,3. Światła i czujniki znajdujące się w komorach służą zarówno do kontrolowania protokołu testowego, jak i śledzenia zachowań zwierząt1,2,3,4,5. Typowe systemy kondycjonowania instrumentalnego pozwalają na bardzo szczegółową analizę interakcji zwierząt z różnymi operandami i otworami obecnymi w komorach. Ogólnie rzecz biorąc, wszelkie sytuacje, w których czujniki są uruchamiane, mogą być rejestrowane przez system, a na podstawie tych danych użytkownicy mogą uzyskać szczegółowe pliki dziennika opisujące, co zwierzę robiło podczas określonych etapów testu4,5. Chociaż zapewnia to obszerną reprezentację wydajności zwierzęcia, może być używane tylko do opisywania zachowań, które bezpośrednio wywołują jeden lub więcej czujników4,5. W związku z tym aspekty związane z tym, jak zwierzę ustawia się i porusza wewnątrz komory podczas różnych faz testu, nie są dobrze opisane6,7,8,9,10. Jest to niefortunne, ponieważ takie informacje mogą być cenne dla pełnego zrozumienia zachowania zwierzęcia. Na przykład, może być użyty do wyjaśnienia, dlaczego niektóre zwierzęta osiągają słabe wyniki w danym teście6, do opisania strategii, które zwierzęta mogą rozwinąć, aby poradzić sobie z trudnymi zadaniami6,7,8,9,10, lub aby docenić prawdziwą złożoność rzekomo prostych zachowań11,12. Aby uzyskać takie informacje, badacze często korzystają z ręcznej analizy filmów6,7,8,9,10,11.
Podczas nagrywania filmów z komór kondycjonowania instrumentalnego, wybór kamery jest krytyczny. Komory są zwykle zlokalizowane w kabinach izolacyjnych, a protokoły często wykorzystują kroki, w których nie świeci żadne światło widzialne3,6,7,8,9. Dlatego konieczne jest stosowanie oświetlenia w podczerwieni (IR) w połączeniu z kamerą czułą na podczerwień, ponieważ zapewnia ona widoczność nawet w całkowitej ciemności. Co więcej, przestrzeń dostępna do umieszczenia kamery w kabinie izolacyjnej jest często bardzo ograniczona, co oznacza, że duże korzyści przynosi posiadanie małych kamer, które wykorzystują obiektywy o szerokim polu widzenia (np. obiektywy typu rybie oko)9. Podczas gdy producenci systemów kondycjonowania instrumentalnego mogą często dostarczać swoim klientom wysokiej jakości konfiguracje kamer, systemy te mogą być drogie i niekoniecznie pasują do komór innych producentów lub konfiguracji do innych testów behawioralnych. Jednak zauważalną zaletą korzystania z samodzielnych kamer wideo jest to, że te konfiguracje często mogą łączyć się bezpośrednio z systemami kondycjonowania instrumentalnego13,14. Dzięki temu można je skonfigurować tak, aby rejestrowały tylko określone zdarzenia, a nie pełne sesje testowe, co może znacznie pomóc w następującej analizie.
Obecny protokół opisuje, jak zbudować tanią i wszechstronną kamerę wideo przy użyciu komponentów elektroniki hobbystycznej. Kamera wykorzystuje obiektyw typu rybie oko, jest czuła na oświetlenie w podczerwieni i posiada dołączony zestaw diod elektroluminescencyjnych IR (IR LED). Co więcej, jest zbudowany tak, aby miał płaski i smukły profil. Razem te aspekty sprawiają, że idealnie nadaje się do nagrywania filmów z większości dostępnych na rynku komór kondycjonowania instrumentalnego, a także innych konfiguracji testów behawioralnych. Protokół opisuje ponadto, jak przetwarzać filmy uzyskane za pomocą kamery i jak korzystać z pakietu oprogramowania DeepLabCut15,16, aby pomóc w wyodrębnianiu interesujących sekwencji wideo, a także śledzeniu ruchów zwierzęcia w nich. Częściowo pozwala to obejść wadę korzystania z samodzielnej kamery w porównaniu ze zintegrowanymi rozwiązaniami dostarczanymi przez producentów systemów kondycjonowania i stanowi uzupełnienie ręcznej oceny zachowań.
Podjęto wysiłki, aby napisać protokół w ogólnym formacie, aby podkreślić, że cały proces może być dostosowany do filmów z różnych testów warunkowania instrumentalnego. Aby zilustrować pewne kluczowe pojęcia, jako przykłady użyto filmów przedstawiających szczury wykonujące test czasu reakcji szeregowej 5 wyborów (5CSRTT)17.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Wszystkie procedury obejmujące pracę ze zwierzętami zostały zatwierdzone przez Komitet Etyczny ds. Badań nad Zwierzętami w Malmö-Lund.
1. Budowa kamery wideo
UWAGA: Lista komponentów niezbędnych do zbudowania kamery znajduje się w Tabeli Materiałów. Należy również zapoznać się z Rysunkiem 1, Rysunkiem 2, Rysunkiem 3, Rysunkiem 4 oraz Rysunkiem 5.
- Zamocuj magnetyczny metalowy pierścień (dołączony do zestawu z obiektywem rybim) wokół otworu w uchwycie kamery (Rycina 2A). Pozwoli to na umieszczenie obiektywu rybiego przed kamerą.
- Zamocuj moduł kamery do uchwytu kamery (Rycina 2B). Zapewni to stabilność modułu kamery i oferuje ochronę obwodów elektronicznych.
- Otwórz porty kamery w module kamery i mikrokomputerze (Rycina 1), delikatnie pociągając za krawędzie ich plastikowych zatrzasków (Rycina 2C).
- Wsuń taśmę połączeniową do portów kamery tak, aby srebrne złącza były skierowane w stronę płytek drukowanych (Rycina 2C). Zablokuj kabel, dociskając plastikowe zatrzaski portów kamery.
- Umieść mikrokomputer w plastikowej obudowie i włóż wymienioną kartę micro SD (Rycina 2D).
UWAGA: Karta micro SD będzie pełnić funkcję dysku twardego mikrokomputera i zawiera pełny system operacyjny. Wymieniona karta micro SD posiada fabrycznie zainstalowany program instalacyjny (New Out Of Box Software (NOOBS). Alternatywnie, na zwykłą kartę micro SD można zapisać obraz najnowszej wersji systemu operacyjnego mikrokomputera (Raspbian lub Rasberry Pi OS). W celu uzyskania pomocy w tym zakresie należy zapoznać się z oficjalnymi zasobami internetowymi18. Zaleca się stosowanie karty micro SD klasy 10 o pojemności 32 Gb. Większe karty SD mogą nie być w pełni kompatybilne z wymienionym mikrokomputerem. - Podłącz monitor, klawiaturę i mysz do mikrokomputera, a następnie podłącz jego zasilacz.
- Postępuj zgodnie z instrukcjami wyświetlanymi przez przewodnik instalacji, aby przeprowadzić pełną instalację systemu operacyjnego mikrokomputera (Raspbian lub Rasberry Pi OS). Po uruchomieniu mikrokomputera upewnij się, że jest on połączony z internetem za pomocą kabla ethernet lub sieci Wi-Fi.
- Wykonaj poniższe kroki, aby zaktualizować fabrycznie zainstalowane pakiety oprogramowania mikrokomputera.
- Otwórz okno terminala (Rycina 3A).
- Wpisz „sudo apt-get update” (bez cudzysłowu) i naciśnij klawisz Enter (Rycina 3B). Poczekaj, aż proces zostanie zakończony.
- Wpisz „sudo apt full-upgrade” (bez cudzysłowu) i naciśnij enter. Odpowiadaj na komunikaty przyciskami, gdy zostaniesz o to poproszony, i poczekaj, aż proces zostanie zakończony.
- W menu Start wybierz Preferences (Preferencje), a następnie Raspberry Pi configurations (Konfiguracje Raspberry Pi) (Rycina 3C). W otwartym oknie przejdź do karty Interfaces (Interfejsy) i kliknij Enable (Włącz) przy opcjach Camera (Kamera) oraz I2C. Jest to wymagane do współpracy mikrokomputera z modułami kamery i diod LED IR.
- Zmień nazwę pliku Supplementary File 1 na „Pi_video_camera_Clemensson_2019.py”. Skopiuj go na pendrive USB, a następnie do folderu /home/pi w mikrokomputerze (Rycina 3D). Plik ten jest skryptem Python, który umożliwia nagrywanie wideo za pomocą przełączników przyciskowych zamontowanych w kroku 1.13.
- Wykonaj poniższe kroki, aby edytować plik rc.local mikrokomputera. Dzięki temu komputer po uruchomieniu automatycznie uruchomi skrypt skopiowany w kroku 1.10 oraz diody LED IR zamontowane w kroku 1.13.
OSTROŻNIE: Ta funkcja autostartu nie działa niezawodnie na płytkach mikrokomputerów innych niż wymieniony model.- Otwórz okno terminala, wpisz „sudo nano /etc/rc.local” (bez cudzysłowu) i naciśnij enter. Otworzy to plik tekstowy (Rycina 4A).
- Użyj strzałek na klawiaturze, aby przesunąć kursor w dół do miejsca pomiędzy „fi” a „exit 0” (Rycina 4A).
- Dodaj następujący tekst, jak pokazano na Rycynie 4B, wpisując każdy ciąg znaków w nowej linii:
sudo i2cset -y 1 0x70 0x00 0xa5 &
sudo i2cset -y 1 0x70 0x09 0x0f &
sudo i2cset -y 1 0x70 0x01 0x32 &
sudo i2cset -y 1 0x70 0x03 0x32 &
sudo i2cset -y 1 0x70 0x06 0x32 &
sudo i2cset -y 1 0x70 0x08 0x32 &
sudo python /home/pi/Pi_video_camera_Clemensson_2019.py & - Zapisz zmiany, naciskając Ctrl + x, a następnie y i Enter.
- Zlutuj niezbędne komponenty, zgodnie ze wskazaniami na Rycinnie 5A oraz opisem poniżej.
- W przypadku dwóch kolorowych diod LED, do jednej nóżki przytwierdź rezystor i żeński kabel połączeniowy (jumper), a do drugiej żeński kabel połączeniowy (Rycina 5A). Staraj się, aby kable były jak najkrótsze. Zwróć uwagę, która z elektrod diody LED jest ujemna (zazwyczaj ta krótsza), ponieważ musi ona zostać podłączona do masy w pinach wejścia/wyjścia ogólnego przeznaczenia (GPIO) mikrokomputera.
- W przypadku dwóch przełączników przyciskowych, do każdej nóżki przytwierdź żeński kabel połączeniowy (Rycina 5A). Dla jednego z przełączników zastosuj długie kable, a dla drugiego krótkie.
- Aby złożyć moduł diod LED IR, postępuj zgodnie z instrukcjami dostępnymi w jego oficjalnych zasobach internetowych19.
- Osłoń lutowane połączenia rurkami termokurczliwymi, aby ograniczyć ryzyko zwarcia komponentów.
- Wyłącz mikrokomputer i podłącz przełączniki oraz diody LED do jego pinów GPIO, zgodnie ze wskazaniami na Rycinnie 5B i opisem poniżej.
OSTROŻNIE: Podłączenie komponentów do niewłaściwych pinów GPIO może uszkodzić je i/lub mikrokomputer po włączeniu kamery.- Podłącz jedną diodę LED tak, aby jej koniec ujemny był połączony z pinem #14, a koniec dodatni z pinem #12. Dioda ta będzie świecić, gdy mikrokomputer zostanie uruchomiony, a kamera będzie gotowa do użycia.
- Podłącz przełącznik przyciskowy z długimi kablami tak, aby jeden kabel łączył się z pinem #9, a drugi z pinem #11. Przycisk ten służy do rozpoczynania i zatrzymywania nagrań wideo.
UWAGA: Skrypt sterujący kamerą został napisany tak, aby ten przycisk nie reagował przez kilka sekund tuż po rozpoczęciu lub zatrzymaniu nagrywania wideo. - Podłącz jedną diodę LED tak, aby jej koniec ujemny był połączony z pinem #20, a koniec dodatni z pinem #13. Dioda ta będzie świecić, gdy kamera będzie nagrywać wideo.
- Podłącz przełącznik przyciskowy z krótkimi kablami tak, aby jeden kabel łączył się z pinem #37, a drugi z pinem #39. Przełącznik ten służy do wyłączania kamery.
- Podłącz moduł diod LED IR zgodnie z opisem w jego oficjalnych zasobach internetowych19.
2. Projektowanie interesującego protokołu warunkowania instrumentalnego
UWAGA: Aby wykorzystać DeepLabCut do śledzenia postępu protokołu w filmach nagranych z komór operacyjnych, protokoły behawioralne muszą być ustrukturyzowane w określony sposób, zgodnie z poniższymi wyjaśnieniami.
- Skonfiguruj protokół tak, aby światło pokojowe komory lub inny silny sygnał świetlny służył jako wskaźnik konkretnego etapu protokołu (np. rozpoczęcia poszczególnych prób lub sesji testowej) (Rysunek 6A). Sygnał ten będzie w dalszej części protokołu określany jako „wskaźnik etapu protokołu”. Obecność tego sygnału pozwoli na śledzenie postępów protokołu na zarejestrowanych filmach.
- Skonfiguruj protokół tak, aby rejestrował wszystkie interesujące odpowiedzi z indywidualnymi znacznikami czasu w odniesieniu do momentu aktywacji wskaźnika etapu protokołu.
3. Nagrywanie filmów ze zwierzętami wykonującymi wybrany test behawioralny
- Umieść kamerę nad komorami operacyjnymi w taki sposób, aby rejestrowała widok z góry obszaru wewnątrz (Rysunek 7).
UWAGA: Jest to szczególnie odpowiednie do rejestrowania ogólnej pozycji i postawy zwierzęcia wewnątrz komory. Unikaj umieszczania kontrolek kamery oraz modułu diod IR blisko obiektywu kamery. - Uruchom kamerę, podłączając ją do gniazdka elektrycznego za pomocą kabla zasilającego.
UWAGA: Przed pierwszym użyciem zaleca się ustawienie ostrości kamery za pomocą małego narzędzia dołączonego do modułu kamery. - Używaj przycisku podłączonego w kroku 1.13.2 do rozpoczynania i zatrzymywania nagrań wideo.
- Wyłącz kamerę, wykonując następujące kroki:
- Naciśnij i przytrzymaj przycisk podłączony w kroku 1.13.4, aż dioda LED podłączona w kroku 1.13.1 zgaśnie. Inicjuje to proces wyłączania kamery.
- Odczekaj, aż zielona dioda LED widoczna na górze mikrokomputera (Rysunek 1) przestanie migać.
- Odłącz zasilanie kamery.
OSTROŻNIE: Odłączenie zasilania podczas pracy mikrokomputera może spowodować uszkodzenie danych na karcie micro SD.
- Podłącz kamerę do monitora, klawiatury, myszy i pamięci USB, a następnie pobierz pliki wideo z pulpitu.
UWAGA: Pliki są nazywane zgodnie z datą i godziną rozpoczęcia nagrywania wideo. Jednak mikrokomputer nie posiada wewnętrznego zegara i aktualizuje ustawienia czasu tylko wtedy, gdy jest połączony z internetem. - Konwertuj nagrane filmy z formatu .h264 do .MP4, ponieważ ten drugi dobrze współpracuje z DeepLabCut i większością odtwarzaczy multimedialnych.
UWAGA: Istnieje wiele sposobów, aby to osiągnąć. Jeden z nich opisano w Pliku uzupełniającym 2.
4. Analiza filmów za pomocą DeepLabCut
UWAGA: DeepLabCut to pakiet oprogramowania, który umożliwia użytkownikom zdefiniowanie dowolnego obiektu zainteresowania w zestawie klatek wideo, a następnie wykorzystanie ich do przeszkolenia sieci neuronowej w śledzeniu pozycji tych obiektów w pełnych nagraniach wideo15,16. Niniejsza sekcja przedstawia ogólny zarys sposobu wykorzystania DeepLabCut do śledzenia stanu wskaźnika kroku protokołu oraz pozycji głowy szczura. Instalacja i użytkowanie DeepLabCut są szczegółowo opisane w innych opublikowanych protokołach15,16. Każdy krok można wykonać za pomocą określonych poleceń języka Python lub graficznego interfejsu użytkownika DeepLabCut, zgodnie z opisami zamieszczonymi w innych źródłach15,16.
- Utwórz i skonfiguruj nowy projekt DeepLabCut, postępując zgodnie z krokami opisanymi w16.
- Użyj funkcji przechwytywania klatek (frame grabbing) w DeepLabCut, aby wyodrębnić od 700 do 900 klatek wideo z jednego lub kilku filmów nagranych w sekcji 3.
UWAGA: Jeśli zwierzęta znacznie różnią się pigmentacją futra lub innymi cechami wizualnymi, zaleca się, aby 700‒900 wyodrębnionych klatek wideo pochodziło z filmów z różnych zwierząt. Dzięki temu jedna wytrenowana sieć może zostać użyta do śledzenia różnych osobników.- Upewnij się, że uwzględniono klatki wideo przedstawiające zarówno stan aktywny (Rycina 8A), jak i nieaktywny (Rycina 8B) wskaźnika kroku protokołu.
- Upewnij się, że uwzględniono klatki wideo obejmujące zakres różnych pozycji, postaw i ruchów głowy, jakie szczur może wykonać podczas testu. Powinny one zawierać klatki, na których szczur stoi nieruchomo w różnych obszarach komory, z głową skierowaną w różnych kierunkach, a także klatki, na których szczur aktywnie się porusza, wchodzi do otworów nose-poke i wchodzi do korytka z pelletem.
- Użyj narzędzia etykietowania (Labeling Toolbox) w DeepLabCut, aby ręcznie zaznaczyć pozycję głowy szczura na każdej klatce wideo wyodrębnionej w kroku 4.2. Za pomocą kursora myszy umieść etykietę „head” w centralnej pozycji między uszami szczura (Rycina 8A,B). Dodatkowo zaznacz pozycję światła pokojowego w komorze (lub innego wskaźnika kroku protokołu) na każdej klatce wideo, na której aktywnie świeci (Rycina 8A). Pozostaw światło pokojowe nieoznaczone na klatkach, na których jest nieaktywne (Rycina 8B).
- Użyj funkcji „create training data set” oraz „train network” w DeepLabCut, aby utworzyć zestaw danych treningowych z klatek wideo oznaczonych w kroku 4.3 i rozpocząć trenowanie sieci neuronowej. Upewnij się, że dla wybranego typu sieci wybrano „resnet_101”.
- Zatrzymaj trenowanie sieci, gdy strata treningowa (training loss) osiągnie plateau poniżej 0,01. Może to wymagać do 500 000 iteracji treningowych.
UWAGA: Przy użyciu komputera z GPU z około 8 GB pamięci i zestawem treningowym obejmującym około 900 klatek wideo (rozdzielczość: 1640 x 1232 pikseli), ustalono, że proces trenowania trwa około 72 h. - Użyj funkcji analizy wideo w DeepLabCut, aby przeanalizować filmy zebrane w kroku 3, korzystając z sieci neuronowej wytrenowanej w kroku 4.4. Pozwoli to uzyskać plik .csv zawierający listę śledzonych pozycji głowy szczura i wskaźnika kroku protokołu w każdej klatce analizowanych filmów. Dodatkowo zostaną utworzone pliki wideo z naniesionymi oznaczeniami, na których śledzone pozycje są wyświetlane wizualnie (Filmy 1-8).
- Oceń dokładność śledzenia, postępując zgodnie z poniższymi krokami.
- Użyj wbudowanej funkcji oceny (evaluate) w DeepLabCut, aby uzyskać automatyczną ocenę dokładności śledzenia sieci. Opiera się ona na klatkach wideo oznaczonych w kroku 4.3 i określa, jak daleko średnio znajduje się pozycja śledzona przez sieć od etykiety umieszczonej ręcznie.
- Wybierz jedną lub więcej krótkich sekwencji wideo (po około 100‒200 klatek każda) w oznaczonych filmach uzyskanych w kroku 4.6. Przejrzyj sekwencje wideo klatka po klatce i odnotuj, w ilu klatkach etykiety prawidłowo wskazują pozycje głowy szczura, ogona itp., a w ilu klatkach etykiety są umieszczone w błędnych pozycjach lub nie są wyświetlane.
- Jeśli etykieta części ciała lub obiektu jest często gubiona lub umieszczana w błędnej pozycji, zidentyfikuj sytuacje, w których śledzenie zawodzi. Wyodrębnij i dodaj oznaczone klatki z tych zdarzeń, powtarzając kroki 4.2. i 4.3. Następnie ponownie wytrenuj sieć i przeanalizuj filmy, powtarzając kroki 4.4-4.7. Ostatecznie należy osiągnąć dokładność śledzenia >90%.
5. Pozyskiwanie współrzędnych punktów zainteresowania w komorach operantowych
- Użyj oprogramowania DeepLabCut zgodnie z opisem w kroku 4.3, aby ręcznie zaznaczyć punkty zainteresowania w komorach operacyjnych (takich jak otwory do nose-poke, dźwignie itp.) na pojedynczej klatce wideo (Rycina 8C). Punkty te są wybierane ręcznie w zależności od specyfiki badania, przy czym zawsze powinna zostać uwzględniona pozycja wskaźnika kroku protokołu.
- Pobierz współrzędne zaznaczonych punktów zainteresowania z pliku .csv, który DeepLabCut automatycznie zapisuje w folderze projektu w sekcji „labelled data”.
6. Identyfikacja segmentów wideo, w których aktywny jest wskaźnik kroku protokołu
- Wczytaj pliki .csv uzyskane z analizy wideo w programie DeepLabCut w kroku 4.6 do wybranego oprogramowania do zarządzania danymi.
UWAGA: Ze względu na ilość i złożoność danych uzyskanych z programu DeepLabCut oraz systemów warunkowania instrumentalnego, zarządzanie danymi najlepiej przeprowadzić za pomocą zautomatyzowanych skryptów analizy. Aby rozpocząć pracę w ten sposób, należy zapoznać się z przewodnikami dla początkujących dostępnymi w innych źródłach20,21,22. - Odnotuj, w których segmentach wideo wskaźnik kroku protokołu jest śledzony w odległości do 60 pikseli od pozycji uzyskanej w sekcji 5. Będą to okresy, w których wskaźnik kroku protokołu jest aktywny (Rysunek 6B).
UWAGA: W segmentach wideo, w których wskaźnik kroku protokołu nie świeci, na oznaczonym wideo może sprawiać wrażenie, że DeepLabCut nie śledzi go w żadnej pozycji. Jednak rzadko jest to prawdą; zazwyczaj jest on śledzony w wielu rozproszonych lokalizacjach. - Wyodrębnij dokładny punkt startowy dla każdego okresu, w którym wskaźnik kroku protokołu jest aktywny (Rysunek 6C: 1).
7. Identyfikacja interesujących fragmentów wideo
- Należy przeanalizować punkty, w których wskaźnik kroku protokołu staje się aktywny (Rycina 6C: 1) oraz znaczniki czasu odpowiedzi rejestrowane przez komory operacyjne (sekcja 2, Rycina 6C: 2).
- Wykorzystaj te informacje, aby ustalić, które segmenty wideo obejmują konkretne istotne zdarzenia, takie jak przerwy między próbami, odpowiedzi, pobieranie nagród itd. (Rycina 6C: 3, Rycina 6D).
UWAGA: Pamiętaj, że opisana tutaj kamera rejestruje wideo w częstotliwości 30 fps. - Zanotuj konkretne klatki wideo, które obejmują te istotne zdarzenia.
- (Opcjonalnie) Przetnij pliki wideo z pełnych sesji testowych tak, aby zawierały tylko konkretne interesujące segmenty.
UWAGA: Istnieje wiele sposobów na osiągnięcie tego celu. Jeden z nich opisano w Pliku uzupełniającym 2 i 3. Znacznie ułatwia to przechowywanie dużej liczby nagrań i może sprawić, że przeglądanie oraz prezentowanie wyników będzie wygodniejsze.
8. Analiza pozycji i ruchów zwierzęcia podczas określonych segmentów wideo
- Z podzbioru pełnych danych śledzenia pozycji głowy uzyskanych z programu DeepLabCut w kroku 4.6 wybierz wyłącznie segmenty wideo wskazane w sekcji 7.
- Oblicz pozycję głowy zwierzęcia w odniesieniu do jednego lub więcej punktów odniesienia wybranych w sekcji 5 (Rysunek 8C). Pozwala to na porównanie śledzenia i pozycji pomiędzy różnymi nagraniami wideo.
- Przeprowadź odpowiednią, pogłębioną analizę pozycji i ruchów zwierzęcia.
UWAGA: Zakres przeprowadzanej analizy będzie ściśle zależny od specyfiki badania. Poniżej podano przykłady parametrów, które można analizować.- Wizualizuj trajektorie ruchu poprzez naniesienie wszystkich współrzędnych wykrytych w wybranym okresie na jeden wykres.
- Analizuj bliskość danego punktu zainteresowania, korzystając z następującego wzoru:
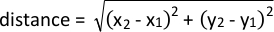
- Analizuj zmiany prędkości podczas ruchu, obliczając odległość między śledzonymi współrzędnymi w kolejnych klatkach i dzieląc ją przez 1/fps kamery.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Wydajność kamery wideo
Reprezentatywne wyniki zebrano w komorach warunkowania instrumentalnego dla szczurów o powierzchni podłogi 28,5 cm x 25,5 cm i wysokości 28,5 cm. Przy zamontowanym obiektywie rybim kamera rejestruje całą powierzchnię podłogi oraz duże fragmenty otaczających ścian, gdy zostanie umieszczona nad komorą (Rysunek 7A). Dzięki temu można uzyskać dobry widok, nawet jeśli kamera jest umieszczona poza centrum górnej części komory. Pow...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Protokół ten opisuje, jak zbudować niedrogą i elastyczną kamerę wideo, która może być używana do nagrywania filmów z komór kondycjonowania instrumentalnego i innych konfiguracji testów behawioralnych. Dalej pokazano, jak używać DeepLabCut do śledzenia silnego sygnału świetlnego w tych filmach i jak można to wykorzystać, aby pomóc w identyfikacji krótkich interesujących segmentów wideo w plikach wideo, które obejmują pełne sesje testowe. Na koniec opisano, w jaki sposób wykorzystać śledzenie głowy szczura do uzupełnienia ...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Chociaż materiały i zasoby fundacji Raspberry Pi zostały wykorzystane i zacytowane w tym manuskrypcie, fundacja nie była aktywnie zaangażowana w przygotowanie lub wykorzystanie sprzętu i danych w tym manuskrypcie. To samo dotyczy Pi-Supply. Autorzy nie mają nic do ujawnienia.
Podziękowania
Prace te były wspierane przez granty ze Szwedzkiej Fundacji Mózgu, Szwedzkiej Fundacji Parkinsona oraz Szwedzkich Funduszy Rządowych na Badania Kliniczne (M.A.C.), a także fundacji Wenner-Gren (M.A.C, E.K.H.C), fundacji Åhlén (M.A.C) i fundacji Blanceflor Boncompagni Ludovisi, née Bildt (S.F).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Karta micro SD 32 Gb z fabrycznie zainstalowanym nowym oprogramowaniem Our Of Box (NOOBS) | Rezystor Pi hut (https://thpihut.com) | Rezystor 330 Ohm 32 GB | |
| The Pi hut (https://thpihut.com) | 100287 | Ten artykuł dotyczy pakietu z rezystorami mieszanymi, w którym znajdują się rezystory 330-omowe. | |
| Moduł kamery (kamera Raspberry Pi NoIR v.2) | Chata Pi (https://thpihut.com) | 100004 | |
| taśmowy kamery (króciec kamery Raspberry Pi Zero) | Chata Pi (https://thpihut.com) | MMP-1294 | Jest to potrzebne tylko wtedy, gdy używany jest Raspberry Pi zero. Jeśli używana jest inna płytka Raspberry Pi, do elementu kamery dołączony jest odpowiedni taśmowy |
| do kamery Kolorowe diody LED | Chata Pi (https://thpihut.com) | ADA4203 | Ten artykuł dotyczy pakietu z mieszanymi kolorami diod LED. Można użyć dowolnego koloru. |
| połączeniowe żeńsko-żeńskie | Chata Pi (https://thpihut.com) | Moduł LED IR ADA266 | |
| (Bright Pi) | Zasilanie Pi (https://uk.pi-supply.com)Płyta | PIS-0027 | |
| (płytka Raspberry Pi Zero z wlutowanymi złączami) | Chata Pi (https://thpihut.com) | 102373 | Można również użyć innych płytek Raspberry Pi, chociaż metoda automatycznego uruchamiania skryptu Pythona działa tylko z Raspberry Pi zero. Jeśli używasz innych modeli, skrypt języka Python musi zostać uruchomiony ręcznie. |
| Przełącznik wciskany | Chatka Pi (https://thpihut.com) | ADA367 | |
| Raspberry Pi | Chatka Pi (https://thpihut.com) | 102032 | |
| Obudowa Raspberry Pi Zero | Chatka Pi (https://thpihut.com) | 102118 | |
| Raspberry Pi, Mod my pi, statyw do aparatu z magnetycznym obiektywem typu rybie oko i magnetycznym metalowym pierścieniem | Chatka Pi (https://thpihut.com) | MMP-0310-ZESTAW |
Bibliografia
- Pritchett, K., Mulder, G. B. Operant conditioning. Contemporary Topics in Laboratory Animal Science. 43 (4), (2004).
- Clemensson, E. K. H., Novati, A., Clemensson, L. E., Riess, O., Nguyen, H. P. The BACHD rat model of Huntington disease shows slowed learning in a Go/No-Go-like test of visual discrimination. Behavioural Brain Research. 359, 116-126 (2019).
- Asinof, S. K., Paine, T. A. The 5-choice serial reaction time task: a task of attention and impulse control for rodents. Journal of Visualized Experiments. (90), e51574(2014).
- Coulbourn instruments. Graphic State: Graphic State 4 user's manual. Coulbourn instruments. , Holliston, Massachusetts. 12-17 (2013).
- Med Associates Inc. Med-PC IV: Med-PC IV programmer's manual. Med Associates Inc. , St. Albans, Vermont. 21-44 (2006).
- Clemensson, E. K. H., Clemensson, L. E., Riess, O., Nguyen, H. P. The BACHD rat model of Huntingon disease shows signs of fronto-striatal dysfunction in two operant conditioning tests of short-term memory. PloS One. 12 (1), (2017).
- Herremans, A. H. J., Hijzen, T. H., Welborn, P. F. E., Olivier, B., Slangen, J. L. Effect of infusion of cholinergic drugs into the prefrontal cortex area on delayed matching to position performance in the rat. Brain Research. 711 (1-2), 102-111 (1996).
- Chudasama, Y., Muir, J. L. A behavioral analysis of the delayed non-matching to position task: the effects of scopolamine, lesions of the fornix and of the prelimbic region on mediating behaviours by rats. Psychopharmacology. 134 (1), 73-82 (1997).
- Talpos, J. C., McTighe, S. M., Dias, R., Saksida, L. M., Bussey, T. J. Trial-unique, delayed nonmatching-to-location (TUNL): A novel, highly hippocampus-dependent automated touchscreen test of location memory and pattern separation. Neurobiology of Learning and Memory. 94 (3), 341(2010).
- Rayburn-Reeves, R. M., Moore, M. K., Smith, T. E., Crafton, D. A., Marden, K. L. Spatial midsession reversal learning in rats: Effects of egocentric cue use and memory. Behavioural Processes. 152, 10-17 (2018).
- Gallo, A., Duchatelle, E., Elkhessaimi, A., Le Pape, G., Desportes, J. Topographic analysis of the rat's behavior in the Skinner box. Behavioural Processes. 33 (3), 318-328 (1995).
- Iversen, I. H. Response-initiated imaging of operant behavior using a digital camera. Journal of the Experimental Analysis of Behavior. 77 (3), 283-300 (2002).
- Med Associates Inc. Video monitor: Video monitor SOF-842 user's manual. Med Associates Inc. , St. Albans, Vermont. 26-30 (2004).
- Coulbourn Instruments. Coulbourn Instruments. , Available from: https://www.coulbourn.com/product_p/h39-16.htm (2020).
- Mathis, A., et al. DeepLabCut: markerless pose estimation of user-defined body parts with deep learning. Nature Neuroscience. 21 (9), 1281-1289 (2018).
- Nath, T., Mathis, A., Chen, A. C., Patel, A., Bethge, M., Mathis, M. W. Using DeepLabCut for 3D markerless pose estimation across species and behaviors. Nature Protocols. 14 (7), 2152-2176 (2019).
- Bari, A., Dalley, J. W., Robbins, T. W. The application of the 5-chopice serial reaction time task for the assessment of visual attentional processes and impulse control in rats. Nature Protocols. 3 (5), 759-767 (2008).
- Raspberry Pi foundation. Raspberry Pi foundation. , Available from: https://thepi.io/how-to-install-raspbian-on-the-raspberry-pi/ (2020).
- Pi-supply. Pi-supply. , Available from: https://learn.pi-supply.com/make/bright-pi-quickstart-faq/ (2018).
- Python. Python. , Available from: https://wiki.python.org/moin/BeginnersGuide/NonProgrammers (2020).
- MathWorks. MathWorks. , Available from: https://mathworks.com/academia/highschool/ (2020).
- Cran.R-Project.org. Cran.R-Project.org. , Available from: https://cran.r-project.org/manuals.html (2020).
- Liu, Y., Tian, C., Huang, Y. Critical assessment of correction methods for fisheye lens distortion. The international archives of the photogrammetry, remote sensing and spatial information sciences. , (2016).
- Pereira, T. D., et al. Fast animal pose estimation using deep neural networks. Nature Methods. 16 (1), 117-125 (2019).
- Graving, J. M., et al. DeepPoseKit, a software toolkit for fast and robust animal pose estimation using deep learning. Elife. 8 (47994), (2019).
- Geuther, B. Q., et al. Robust mouse tracking in complex environments using neural networks. Communications Biology. 2 (124), (2019).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
