Przedstawiona metoda oferuje innowacyjny sposób inżynierii biomimetycznych struktur włókien w trójwymiarowych (3D) rusztowaniach (np. listkach zastawek serca). 3D wydrukowane, przewodzące geometrie zostały użyte do określenia kształtu i wymiarów. Orientacja i charakterystyka włókien były indywidualnie regulowane dla każdej warstwy. W jednej konfiguracji można wyprodukować wiele próbek.
Artykuł metodologiczny
Połączenie druku 3D i elektroprzędzenia w celu produkcji biomimetycznych listków zastawek serca
W tym artykule
Podsumowanie
Streszczenie
Elektroprzędzenie stało się powszechnie stosowaną techniką w inżynierii tkanek sercowo-naczyniowych, ponieważ oferuje możliwość tworzenia (mikro)włóknistych rusztowań o regulowanych właściwościach. Celem tego badania było stworzenie wielowarstwowych rusztowań naśladujących charakterystykę włókien architektonicznych płatków zastawek serca ludzkiego serca przy użyciu przewodzących kolektorów wydrukowanych w 3D.
Modele guzków zastawki aortalnej zostały stworzone przy użyciu komercyjnego oprogramowania do projektowania wspomaganego komputerowo (CAD). Przewodzący kwas polimlekowy został użyty do wytworzenia szablonów ulotek wydrukowanych w 3D. Te negatywy guzkowe zostały zintegrowane ze specjalnie zaprojektowanym, obrotowym trzpieniem elektroprzędzącym. Trzy warstwy poliuretanu zostały naniesione na kolektor, naśladując orientację włókien w zastawkach ludzkiego serca. Strukturę powierzchni i włókien oceniano za pomocą skaningowego mikroskopu elektronowego (SEM). Zastosowanie barwnika fluorescencyjnego pozwoliło dodatkowo na mikroskopowe uwidocznienie wielowarstwowej struktury włókien. Przeprowadzono próbę rozciągania w celu oceny właściwości biomechanicznych rusztowań.
Drukowanie 3D niezbędnych części do platformy do elektroprzędzenia było możliwe w krótkim czasie przy niskim budżecie. Guzki zastawki aortalnej utworzone zgodnie z tym protokołem były trójwarstwowe, o średnicy włókna 4,1 ± 1,6 μm. Obrazowanie SEM wykazało równomierny rozkład włókien. Mikroskopia fluorescencyjna ujawniła pojedyncze warstwy z różnie ułożonymi włóknami, przy czym każda warstwa precyzyjnie osiągała pożądaną konfigurację włókien. Produkowane rusztowania wykazywały wysoką wytrzymałość na rozciąganie, szczególnie wzdłuż kierunku osiowania. Pliki do drukowania dla różnych kolektorów są dostępne jako Plik uzupełniający 1, Plik uzupełniający 2, Plik uzupełniający 3, Plik uzupełniający 4 i Plik uzupełniający 5.
Dzięki wysoce wyspecjalizowanemu protokołowi konfiguracji i przepływu pracy, możliwe jest naśladowanie tkanek o złożonych strukturach włókien na wielu warstwach. Przędzenie bezpośrednio na kolektorach drukowanych w 3D zapewnia znaczną elastyczność w produkcji kształtów 3D przy niskich kosztach produkcji.
Wprowadzenie
Choroby układu krążenia są główną przyczyną zgonów w krajach zachodnich 1. Chociaż prowadzone są szeroko zakrojone badania w tej dziedzinie, szacuje się, że obciążenie chorobami zwyrodnieniowymi zastawek serca wzrośnie jeszcze bardziej w ciągu najbliższych lat2. Chirurgiczna lub interwencyjna wymiana zastawki serca jest możliwa jako opcja terapeutyczna. W tym momencie dostępne są mechaniczne i bioprotetyczne zastawki serca, oba z indywidualnymi wadami. Zastawki mechaniczne są trombogenne i wymagają antykoagulacji przez całe życie. Chociaż zastawki biologiczne nie wymagają antykoagulacji, wykazują brak przebudowy, wysoki wskaźnik zwapnienia i jednoczesną degradację3.
Zastawki serca wykonane metodą inżynierii tkankowej mogą być w stanie rozwiązać te problemy poprzez wprowadzenie do organizmu rusztowania mikrofibrystycznego, które umożliwia przebudowę in vivo. Dostępne są różne metody, np. elektroprzędzenie (ESP), decelularyzacja, mikroformowanie, natryskiwanie, powlekanie zanurzeniowe i biodruk 3D. Metody te można wybrać do tworzenia konkretnych nieruchomości, będąc tańszymi i szybszymi lub po prostu z powodu braku alternatyw. Metody i materiały można nawet łączyć, aby tworzyć bardziej złożone struktury4. Na przykład ESP jest standardową techniką tworzenia rusztowań w inżynierii tkankowej, pozwalającą na łączenie różnych materiałów i dostosowywanie średnic włókien, orientacji włókien i porowatości4. Co więcej, różnorodne techniki postprocessingu pozwalają na zoptymalizowaną przebudowę tkanek, poprawę hemokompatybilności i regulowaną biodegradację rusztowań elektroprzędzonych5,6,7.
Podstawowy ESP używa kolektorów statycznych lub obrotowych, które mają bezpośredni wpływ na stopień wyrównania włókien i uzyskane średnice włókien8. Ze względu na ograniczenia produkcyjne, klasyczne kolektory obrotowe ESP składają się z obracających się bębnów, tarcz, drutów lub metalowych prętów. Wprowadzenie druku 3D pozwala na tworzenie bardziej zindywidualizowanych geometrii kolektorów, które nie są ograniczone tradycyjnymi technikami wytwarzania. Ta indywidualizacja jest szczególnie przydatna do tworzenia konstrukcji 3D, takich jak ulotki zastawek serca.
Naturalna trójwarstwowa (fibrosa, spongiosa, ventricularis) architektura płatków zastawki ludzkiego serca to reakcja tkanek na siły mechaniczne i naprężenia ścinające, na które są narażone podczas cyklu pracy serca9,10. Włókna blaszki włóknistej są zorientowane obwodowo, podczas gdy włókna blaszki gąbczastej są ustawione losowo, a włókna blaszki komorowej promieniście. W związku z tym zaproponowano potrójną warstwę o odpowiedniej orientacji włókien, aby naśladować właściwości tych zaworów w rusztowaniu inżynierii tkankowej.
Protokół przepływu pracy opisuje innowacyjną metodę produkcji trójwarstwowych, trójwymiarowych listków zastawki serca za pomocą druku 3D i elektroprzędzenia. Dodatkowo przedstawiono etap kontroli jakości, aby zapewnić dokładną orientację włókien w każdej warstwie.
Protokół
1. Praca przygotowawcza
- Druk 3D
UWAGA: Poniższe kroki wymagają pobrania plików "Standard Triangle Language" (STL) dostarczonych jako Plik Uzupełniający 1, Plik Uzupełniający 2, Plik Uzupełniający 3, Plik Uzupełniający 4 i Plik Uzupełniający 5 z tym manuskryptem. Artykuły kolektora są dostarczane jako pliki STL. Kołnierz łączący jest dostarczany jako plik "STandard for the Exchange of Product Model Data" (STEP), aby umożliwić dostosowanie kolektora do indywidualnych ustawień. Ponadto rysunek techniczny centralnych prętów metalowych jest dostarczany do konwencjonalnej produkcji jako plik uzupełniający 6.- Otwórz oprogramowanie do krojenia (patrz tabela materiałów) i skonfiguruj aktywną głowicę drukującą na nieprzewodzący kwas polimlekowy (PLA) i dyszę 0.4 mm.
UWAGA: Oprogramowanie do krojenia, filament i średnica dyszy mogą się różnić w zależności od dostępnej drukarki 3D. - Prześlij pliki STL Specimen_mount_A (plik uzupełniający 3) i Speciment_mount_B (plik uzupełniający 4) do oprogramowania do krojenia.
- Obróć modele tak, aby trójkątne powierzchnie zostały umieszczone na platformie konstrukcyjnej.
- Zaznacz wszystkie części, kliknij prawym przyciskiem myszy i wybierz Pomnóż wybrane modele. Wprowadź wartość 1 w polu Liczba kopii i kliknij przycisk OK. Umieść w sumie cztery modele na platformie roboczej.
- Ustaw grubość przekroju na 0,1 mm, grubość ścianki na 1 mm, gęstość wypełnienia na 40% i odznacz pole Generuj podparcie.
- Kliknij przycisk Plasterek | Zapisz w folderze wymiennym, aby zapisać plik do drukowania na dysku USB.
- Załaduj nieprzewodzący PLA do drukarki i uruchom plik do druku.
- Po zakończeniu drukowania wyjmij modele z platformy roboczej i sprawdź, czy dolne rogi nie są wypaczone.
- W oprogramowaniu do krojenia zachowaj parametry materiału i zastąp modele Collector_Flange (plik uzupełniający 1 i plik uzupełniający 5) i Leaflet_Template (plik uzupełniający 2).
- Obróć kołnierz tak, aby płaska okrągła powierzchnia przylegała do platformy roboczej. Dodatkowo należy obrócić szablon ulotki, tak aby kwadratowa powierzchnia została umieszczona bezpośrednio na platformie roboczej.
- Zaznacz kołnierz i pomnóż model jak w kroku 1.1.4. Wpisz 1, aby otrzymać 1 kopię i 1 oryginał modelu kołnierza na płycie roboczej.
- Zaznacz wzór ulotki i pomnóż przez 8, aby otrzymać w sumie dziewięć modeli ulotek, postępując zgodnie z krokami opisanymi w ppkt 1.1.4.
- Ustaw grubość przekroju na 0,1 mm, grubość ścianki na 1 mm, gęstość wypełnienia na 80% i odznacz pole Generuj podparcie.
- Kliknij przycisk Plasterek | Zapisz w folderze wymiennym, aby zapisać nowy plik do drukowania na dysku USB.
- Załaduj przewodzący PLA do drukarki i rozpocznij proces drukowania.
- Po zakończeniu drukowania wyjmij modele z platformy roboczej. Ostrożnie usuń pojedyncze włókna filamentu na dole negatywu ulotki za pomocą nożyka do drutu, jeśli są one obecne w modelach ulotek (ponieważ nie zastosowano żadnych konstrukcji wsporczych).
- Otwórz oprogramowanie do krojenia (patrz tabela materiałów) i skonfiguruj aktywną głowicę drukującą na nieprzewodzący kwas polimlekowy (PLA) i dyszę 0.4 mm.
- Roztwór przędzalniczy
UWAGA: Tetrahydrofuran (THF) i dimetyloformamid (DMF) są szkodliwymi rozpuszczalnikami, których nie należy wdychać ani kontaktować ze skórą. Zdecydowanie zaleca się noszenie rękawic odpornych na rozpuszczalniki i okularów ochronnych podczas ich obsługi. Podczas obchodzenia się z nimi pracuj pod okapem wyciągowym, ponieważ są one wyjątkowo lotne.- Umieść wagę pod okapem wyciągowym i umieść na niej szklaną butelkę z zakrętką o pojemności 200 ml. Wytaruj wagę.
- Wlej 50 ml DMF i 50 ml THF do szklanej butelki. Zwrócić uwagę na masę rozpuszczalników.
- Umieść pręt magnetyczny w butelce, umieść butelkę na mieszadle magnetycznym i włącz go.
- Pomnożyć podaną masę przez 0,15 (= 15% w/v) i powoli przenieść odpowiednią ilość poliuretanu (PU) do szklanej butelki zawierającej mieszaninę rozpuszczalników (DIN 1310).
- Zamknij butelkę i mieszaj przez co najmniej 12 godzin w temperaturze pokojowej, aby uzyskać jednorodny roztwór.
2. Konfiguracja elektroprzędzenia
- Montaż
UWAGA: Ze względu na to, że rusztowania ulotkowe tworzone z prezentowanym kolektorem są stosunkowo niewielkie, zaleca się opcjonalne zastosowanie trzpienia bębna o dużej średnicy (D: 110 mm). Pozwala to na tworzenie większych, wielowarstwowych rusztowań, które będą korzystne dla oceny mikroskopowej, biokompatybilności i biomechaniki.- Zmontuj kolektor za pomocą części wydrukowanych w 3D i sześciu M3 x 15.
- Użyj trzech, aby przymocować metalowe pręty do jednego z kołnierzy.
- Wsuń jeden Specimen_mount_B między metalowe pręty. Upewnij się, że miejsca na szablony są skierowane w przeciwnym kierunku niż kołnierz.
- Wypełnij trzy szczeliny Specimen_mount_B szablonami ulotek zastawek serca.
- Umieść Specimen_mount_A na wierzchu i wypełnij miejsca szablonami.
- Wsuń kolejny Specimen_mount_A i wypełnij miejsca szablonami.
- Napraw szablony, kładąc drugi Specimen_mount_B na górze.
- Umieść drugi kołnierz na górze i użyj M3, aby go zabezpieczyć.
UWAGA: Upewnij się, że wszystkie szablony ulotek są zorientowane w tym samym kierunku (prosta krawędź ulotki równoległa do metalowych prętów). - Umieść zmontowany kolektor ulotkowy w konfiguracji do elektroprzędzenia i mocno przymocuj kołnierze do osi silnika (tj. M6 i nakrętki motylkowe) (Rysunek 1).
UWAGA: Ponieważ przewodzący PLA jest bardziej kruchy niż zwykły PLA, podczas dokręcania, które wywierają nacisk na materiał, należy użyć klucza dynamometrycznego o momencie obrotowym 1.4 Nm, aby uniknąć pęknięcia. - Umieść uchwyt na igłę w odległości 30 cm od kolektora.
- Zamocuj igłę o rozmiarze 14 (G) z płaską końcówką w uchwycie igły i zamocuj ją na wysokości osi kolektora.
- Podłączyć elastyczną, odporną na rozpuszczalniki rurkę (np. z politetrafluoroetylenu (PTFE)) do portu Luer-lock igły.
UWAGA: DMF i THF rozpuszczają wiele tworzyw sztucznych. Podczas pracy z tymi rozpuszczalnikami konieczne jest stosowanie materiałów odpornych na rozpuszczalniki, np. narzędzi metalowych i szklanych. Gdy wymagane są plastikowe narzędzia (np. strzykawka lub rurka), upewnij się, że używasz materiałów odpornych na rozpuszczalniki. - Skierować rurkę do pompy strzykawkowej w celu późniejszego podłączenia strzykawki wypełnionej polimerem.
- Podłączenie zasilacza (PSU)
UWAGA: Podczas konfiguracji upewnij się, że zasilanie jest odłączone od głównego źródła zasilania.- Podłącz dwa ekranowane wysokiego napięcia do anody i katody zasilacza.
- Za pomocą zacisku krokodylkowego podłącz podłączony do katody (- biegun) do igły 14 G. Sprawdź połączenie między klipsem a igłą. Następnie poprowadź wysokiego napięcia tak, aby wychodził poza obszar wirowania, aby uniknąć zakłóceń.
- Podłącz kolektor do anody (+ biegun) za pomocą zacisku krokodylkowego i drugiego wysokiego napięcia. Użyj pierścienia ślizgowego lub styku ślizgowego za pomocą odizolowanego, aby utworzyć kontakt na kołnierzu kolektora.
- Przygotowanie strzykawki
UWAGA: Ten krok należy wykonać bezpośrednio przed rozpoczęciem procesu wirowania.- Napełnić strzykawkę Luer-lock o pojemności 20 ml roztworem wirującym przygotowanym w kroku 1.2.
- Podłączyć strzykawkę do rurki odpornej na działanie rozpuszczalników i ręcznie wepchnąć roztwór do systemu przewodów, aż na końcu igły będzie widoczna kropla.
- Umieścić strzykawkę w pompie strzykawkowej. Po włączeniu pompy należy wprowadzić następujące parametry: średnica: 19,129 mm; objętość: 5 ml; prędkość 3 mL/h.
3. Proces elektroprzędzenia
- Uruchomienie próbne silnika
UWAGA: Produkcja kolektora przy użyciu druku 3D może prowadzić do niecentrycznego ruchu kolektora. Dlatego zdecydowanie zaleca się jazdę próbną z niższymi prędkościami obrotowymi, ale bez wysokiego napięcia.- Otwórz oprogramowanie sterujące silnikiem, klikając dwukrotnie ikonę na komputerze.
- Połącz się ze sterownikiem silnika, klikając przycisk Połącz.
- Po połączeniu należy wybrać tryb pracy Profile velocity i kliknąć na zakładkę Operation znajdującą się w lewym górnym rogu ekranu.
- Wybierz kartę Prędkość profilu poniżej przycisku Szybkie zatrzymanie obramowanego czerwoną linią. Wpisz następujące ustawienia: Prędkość docelowa: 200 obr./min; przyspieszenie profilu: 100; opóźnienie profilu: 200; Szybkie zatrzymanie: 5000.
UWAGA: Kierunek obrotu powinien być skierowany do góry po stronie igły, który można regulować, zmieniając znak w polu "prędkość docelowa" z "+" na "-". - Rozpocznij uruchomienie testowe i sprawdź, czy w kolektorze nie ma niewyważenia. Jeśli moduł zbierający działa bezproblemowo, kontynuuj korzystanie z protokołu. W przeciwnym razie zatrzymaj silnik i ponownie wyreguluj kolektor zgodnie z opisem w kroku 2.1.9.
- Zatrzymaj silnik, klikając przycisk Włącz włączony i zmień prędkość docelową na 2,000 obr./min.
- Proces produkcyjny
UWAGA: Elektroprzędzenie jest procesem o dużej zależności od parametrów środowiskowych. Optymalne wyniki elektroprzędzenia uzyskano przy wilgotności względnej 15-20% w temperaturze od 21 do 24 °C.- Pierwsza warstwa
UWAGA: Podczas fazy ustawiania na końcu igły mogła uformować się wysuszona kropelka PU. W razie potrzeby usuń kroplę za pomocą długiego, nieprzewodzącego narzędzia.- W oprogramowaniu do sterowania silnikiem kliknij przycisk Włącz obsługę, aby włączyć silnik.
- Włączyć zasilanie wysokonapięciowe i wyregulować napięcie zarówno dla anody, jak i katody: biegun ujemny (igła): 18 kV; biegun dodatni (kolektor): 1,5 kV.
- Uruchomić pompę strzykawkową przy natężeniu przepływu 3 ml/h.
- Ustaw minutnik na 20 minut.
- Obserwuj końcówkę igły, aby uformować stożek krawiecki. W zależności od kształtu stożka na końcówce igły, reguluj napięcie na katodzie w krokach co ±100 V, aż do uzyskania stabilnego stożka dostosowawczego.
UWAGA: Jeśli kropla wisi, voltage jest zbyt niskie. Jednak niestabilny przepływ może wskazywać, że voltage jest ustawiony zbyt wysoko. - Odczekaj 20 minut, aż szablony guzków zostaną odpowiednio pokryte włóknami.
- Wyłączyć pompę strzykawkową.
- Wyłącz zasilacz, przestawiając wyłącznik zasilania.
- Zatrzymaj silnik, klikając przycisk Włącz włączony w oprogramowaniu sterowania silnikiem.
UWAGA: Aby zapobiec obrażeniom spowodowanym ruchomymi częściami w układzie, poczekaj, aż kolektor całkowicie się zatrzyma, aby otworzyć komorę testową.
- Druga warstwa
- W oprogramowaniu sterującym silnikiem zmień pole wejściowe Prędkość docelowa na 10 obr./min.
- Powtórz kroki 3.2.1.1-3.2.1.9.
- Trzecia warstwa
UWAGA: Zanim rusztowania całkowicie wyschną, są niezwykle wrażliwe na naprężenia mechaniczne. Zachowaj szczególną ostrożność podczas wykonywania kroków 3.2.3.2-3.2.3.6. Unikaj dotykania rusztowań/włókien podczas tych czynności, ponieważ rusztowanie może stać się bezużyteczne.- Ostrożnie odkręć łączące kołnierze kolektora z osią silnika i wyjmij kolektor ulotkowy (Rysunek 2B) z urządzenia do elektroprzędzenia.
- Za pomocą skalpela przetnij elektroprzędzone włókna wzdłuż zewnętrznego konturu każdego szablonu ulotki (Rysunek 2C).
- Zdejmij kołnierz po jednej stronie kolektora.
- Wyciągnij wydrukowane w 3D wkładki i oddziel szablony ulotek od nieprzewodzących trójkątnych uchwytów.
- Obróć wszystkie szablony ulotek o 90° i ponownie zmontuj kolektor.
- Włóż kolektor do zestawu do elektroprzędzenia i mocno go zabezpiecz.
- Ponownie sprawdź, czy nie ma niewyważenia przed kontynuowaniem procesu wirowania.
- W oprogramowaniu sterującym silnikiem zmień pole wejściowe Prędkość docelowa na 2,000 obr./min.
- Powtórz kroki 3.2.1.1-3.2.1.9.
UWAGA: Po zakończeniu procesu elektroprzędzenia zdecydowanie zaleca się przepłukanie rurki i igły czystym DMF, aby zapobiec zatkaniu rurki.
- Rusztowania barwione fluorescencyjnie (opcjonalnie)
UWAGA: Barwniki fluorescencyjne służą do uwidocznienia włókien pod konwencjonalnym mikroskopem fluorescencyjnym. Jest to konieczne tylko podczas wdrażania metody i do kontroli jakości po zastosowaniu nowych ustawień. Stosowanie barwników fluorescencyjnych nie jest zalecane przy produkcji rusztowań przy użyciu ustalonych ustawień.- Roztwór do przędzenia przygotowany w kroku 1.2 podzielić na trzy równe porcje w oddzielnych butelkach.
- Za pomocą skali odmierz 1 mg barwnika fluorescencyjnego na każdy gram (0,1% wag.) roztworu polimerowego. Powtórzyć dla wszystkich trzech barwników fluorescencyjnych (tj. Fluoresceina, czerwień teksacka, 4',6-diamidino-2-fenyloindol [DAPI]).
- Dodaj barwnik do roztworu wirowego, zamknij pokrywkę butelki i mieszaj przez 2-3 godziny lub do homogenizacji.
UWAGA: Aby zapobiec blaknięciu barwników fluorescencyjnych, należy w miarę możliwości chronić wirujący roztwór przed światłem, tj. poprzez nałożenie nieprzezroczystej osłony na mieszadło magnetyczne. Proces dla rusztowań barwionych fluorescencyjnie jest bardzo podobny do standardowego procesu opisanego w krokach 3.2.1-3.2.3. - W kroku 3.2.1 zastąpić standardową strzykawkę strzykawką wypełnioną roztworem wirującym zawierającym pierwszy barwnik fluorescencyjny.
- W kroku 3.2.2 wymień aktualnie używaną rurkę i igłę na nowe lub oczyszczone. Następnie umieścić strzykawkę z wirującym roztworem zawierającym drugi barwnik fluorescencyjny w pompie strzykawkowej.
- W kroku 3.2.3 ponownie wymień rurkę i igłę na nowe lub oczyszczone i zastrzykaj strzykawkę na taką, która jest wypełniona roztworem wirującym zawierającym trzeci barwnik fluorescencyjny.
UWAGA: Aby uniknąć opóźnień podczas procesu produkcyjnego, korzystne jest użycie trzech zestawów rurek i igieł. Alternatywnie, rurkę i igłę można dokładnie przepłukać THF i DMF pomiędzy wytwarzaniem warstw, aż w systemie nie pozostanie roztwór przędzalniczy zawierający barwnik fluorescencyjny.
- Pierwsza warstwa
4. Przetwarzanie końcowe i pobieranie próbek
- Rusztowania przetwarzania końcowego
- Wyjmij kolektor z urządzenia elektroprzędzalniczego.
- Za pomocą skalpela odetnij każdy szablon u podstawy, jak opisano w kroku 3.2.3.2.
- Otwórz kolektor, jak opisano powyżej, i umieść szablony, podstawą do dołu, na tacy.
- Umieść tacę w suszarce na noc w temperaturze 40 °C.
- Po całkowitym wyschnięciu próbek za pomocą skalpela ostrożnie przeciąć wzdłuż krawędzi szablonu ulotki, aby usunąć nadmiar włókien.
- Następnie ostrożnie oderwij rusztowanie ulotki szablonu i umieść je na tacy w celu dalszej obróbki.
Wyniki
Niniejszy protokół jest ukierunkowany na opracowanie trójwarstwowego rusztowania płatka przeznaczonego do wykorzystania w inżynierii tkankowej zastawek serca w układzie krwionośnym. Naśladuje ono konfigurację kolagenu trzech warstw w naturalnej ludzkiej zastawce serca. Każda warstwa składa się z włókien o średnicy całkowitej 4,1 ± 1,6 µm (Rysunek 1).
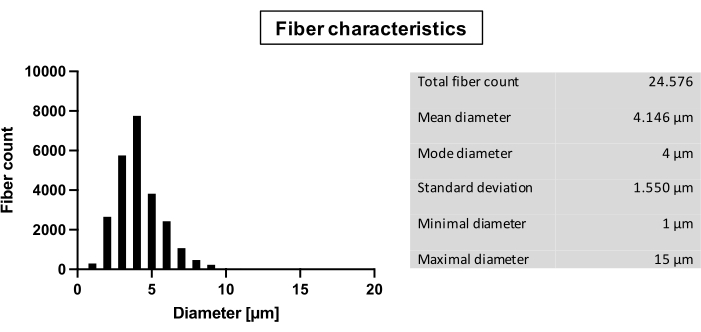
Rycina 1: Charakterystyka włókien. Analiza włókien: Całkowita liczba włókien; Średnica w µm: średnia, moda, odchylenie standardowe, średnica minimalna, średnica maksymalna. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
Szablony płatków zostały zaprojektowane tak, aby pasowały do protezy zastawki aorty o średnicy Ø 24 mm (Rycina 2C). Po wysuszeniu rusztowania płatków zachowały kształt trójwymiarowej kuspis zastawki serca (Rycina 3A).
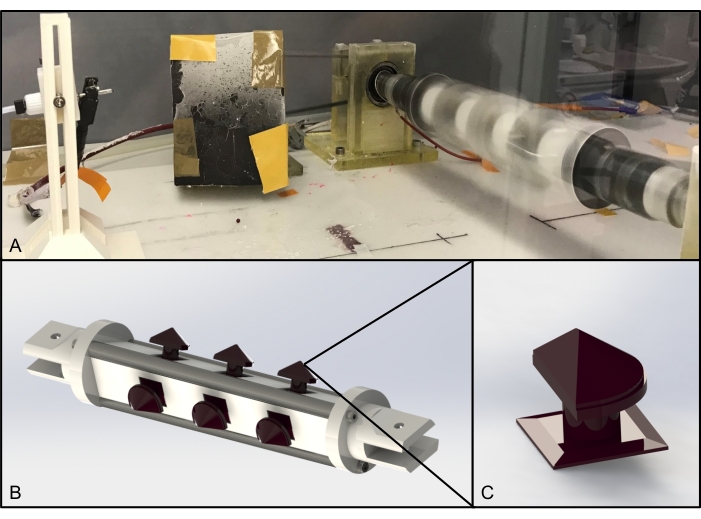
Rycina 2: Układ do elektroprzędzenia. (A) Złożony kolektor wydrukowany w technologii 3D w układzie obrotowym; (B) rendering CAD kolektora do druku 3D; (C) rendering CAD negatywu płatka zastawki serca pokazanego w B; trójkąt wskazuje powiększony fragment. Skrót: CAD = projektowanie wspomagane komputerowo. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
Do oceny warstw uporządkowanych i nieuporządkowanych wykorzystano obrazowanie SEM (TEMP F3512-21). Zdjęcia wykonano przy powiększeniach 100x, 500x i 2,000x w trzech różnych miejscach na rusztowaniu. Rusztowania z uporządkowanymi włóknami charakteryzują się gładką powierzchnią i ścisłą orientacją w kierunku obwodowym (Rysunek 3B). Analiza wizualna obrazu przy powiększeniu 2,000x pod kątem orientacji włókien potwierdza ich pierwotne uporządkowanie (Rysunek 3C). Rusztowania z nieuporządkowanymi włóknami wykazują podobnie gładką powierzchnię w porównaniu z włóknami uporządkowanymi. Orientacja włókien jest chaotyczna, z wieloma wyraźnymi przecięciami między włóknami (Rysunek 3D). Kolejna analiza wizualna potwierdza brak uporządkowania włókien, przy czym nie stwierdzono żadnej dominującej orientacji (Rysunek 3E).
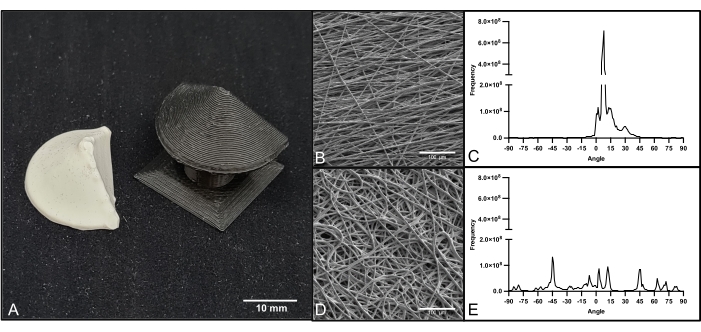
Rysunek 3: Elektroprzędzona płatka i obrazowanie SEM. (A) Wielowarstwowa płatka elektroprzędzona oraz kolektor płatki wydrukowany w technologii 3D; (B) Obraz SEM nieukierunkowanych włókien (powiększenie 1,000x); (C) Analiza orientacji nieukierunkowanych włókien; (D) Obraz SEM ukierunkowanych włókien (powiększenie 1,000x); (E) Analiza orientacji ukierunkowanych włókien. Paski skali = 10 mm (A), 100 µm (B, D). Skróty: SEM = skaningowa mikroskopia elektronowa. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Obrazowanie wielowarstwowych rusztowań barwionych barwnikami fluorescencyjnymi ujawniło trzy oddzielne warstwy o różnych orientacjach włókien (Rycina 4D). Warstwa dolna (Rycina 4A; niebieska) wykazuje uporządkowane włókna w orientacji poziomej z bardzo niewielką liczbą przecięć między włóknami. Warstwa środkowa (Rycina 4B; zielona) wykazuje włókna nieuporządkowane, bez głównej orientacji włókien. Warstwa górna (Rycina 4C; czerwona) wykazuje uporządkowane włókna w orientacji prostopadłej. Analiza wizualna warstw górnej i dolnej ujawniła średni kąt między tymi dwiema warstwami wynoszący 89°, co jest zgodne z obrotem kolektora o 90° podczas procesu przędzenia (Rycina 4E).
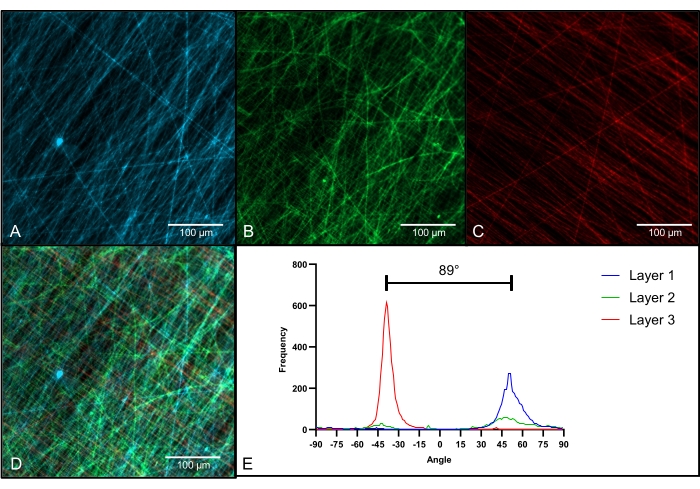
Rysunek 4: Mikroskopia fluorescencyjna wielowarstwowego rusztowania. (A) Obraz fluorescencyjny pierwszej warstwy z orientacją główną z lewego dolnego do prawego górnego rogu; (B) Obraz fluorescencyjny drugiej warstwy z nieukierunkowaną orientacją włókien; (C) Obraz fluorescencyjny trzeciej warstwy z orientacją główną z prawego dolnego do lewego górnego rogu; (D) Obraz fluorescencyjny wszystkich trzech warstw połączonych w jednym rusztowaniu; (E) Analiza orientacji włókien dla wszystkich trzech warstw (warstwa 1: niebieska; warstwa 2: zielona; warstwa 3: czerwona); powiększenie = 400x (A-D); paski skali = 100 µm (A-D). Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
Pomiar grubości przeprowadzono na 21 próbkach (Rysunek 5A) (TEMP F3510-21). Wszystkie próbki zostały przygotowane z zastosowaniem tych samych parametrów. Temperatura i wilgotność mogły różnić się w zakresie od 20.3 °C do 26.1 °C oraz od 35% do 55% wilgotności, odpowiednio. Wyniki wykazały stosunkowo liniowy wzrost grubości wynoszący ~2.65 µm na min.
Kolejny eksperyment wykazał powtarzalność wyników po 60 min wirowania przy analogicznych parametrach (Rysunek 5B). Wilgotność i temperatura mogły różnić się odpowiednio w zakresie od 35% do 50% wilgotności oraz od 20,3 °C do 26,1 °C. Wynikiem były rusztowania o grubości od 126 do 181 µm. Średnia grubość wynosiła 151,11 ± 13,17 µm. Przyrost grubości wynosił średnio ~2,52 µm na minutę.
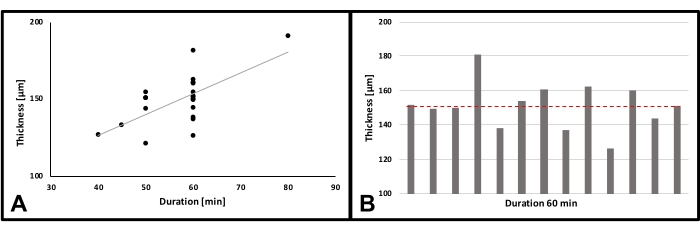
Rycina 5: Pomiar grubości. (A) Grubość rusztowań w zależności od czasu przędzenia; n = 21; Współczynnik korelacji (r) = 0,653; p** = 0,00132; (B) Grubość próbek po 60 min; n = 13; czerwona linia: średnia. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
Testy rozciągania dla wyrównanych i niewyrównanych rusztowań włóknistych przeprowadzono w dwóch kierunkach: wzdłuż kierunku obwodowego oraz prostopadle do niego. Każda seria składała się z 15 próbek. Próbki pobrano z rusztowań płaskich zgodnie z normą DIN 53504:2017-03. Grubość mierzono w trzech różnych punktach każdej próbki i wykorzystano do obliczenia maksymalnych wartości siły na mm².
Wartości grubości mieściły się w zakresie od 0,03 do 0,2 mm. Porównanie maksymalnej wytrzymałości na rozciąganie wykazało istotną różnicę (p < 0,001) pomiędzy orientacjami dla rusztowań z uporządkowanymi włóknami (Rysunek 6A). Rusztowania osiągnęły maksymalną wytrzymałość 12,26 ± 2,59 N/mm2 wzdłuż orientacji obwodowej. Wytrzymałość na rozciąganie była zredukowana do 3,86 ± 1,08 N/mm2 w kierunku prostopadłym.
Rusztowania z nieukierunkowanymi włóknami nie wykazują różnic w wytrzymałości na rozciąganie dla różnych orientacji (F1: 7,19 ± 1,75 N/mm2, F2: 7,54 ± 1,59 N/mm2; p = 0,60). Analiza porównawcza wydłużenia przy zerwaniu dla rusztowań z ukierunkowanymi włóknami ujawniła istotne różnice (p < 0,001) w rozciągliwości pomiędzy kierunkami (Rycina 6B). Rozciągliwość wyniosła 187,01 ± 39,37% w kierunku obwodowym w porównaniu do 107,16 ± 30,04% w kierunku prostopadłym.
W przeciwieństwie do tego, wydłużenie przy zerwaniu dla mat z nieukierunkowanymi włóknami wykazało jednorodną rozciągliwość w obu kierunkach (F1: 269,74 ± 24,78 % ; F2: 285,01 ± 25,58 %; p = 0,69). Reprezentatywne krzywe naprężenie-odkształcenie wykazują ogromne różnice w zachowaniu materiału w zależności od kierunku przyłożonej siły rozciągającej. Maty z nieukierunkowanymi włóknami wykazały liniowe zachowanie sprężyste, podczas gdy maty z ukierunkowanymi włóknami wykazały nieliniowość w kierunku osiowym.
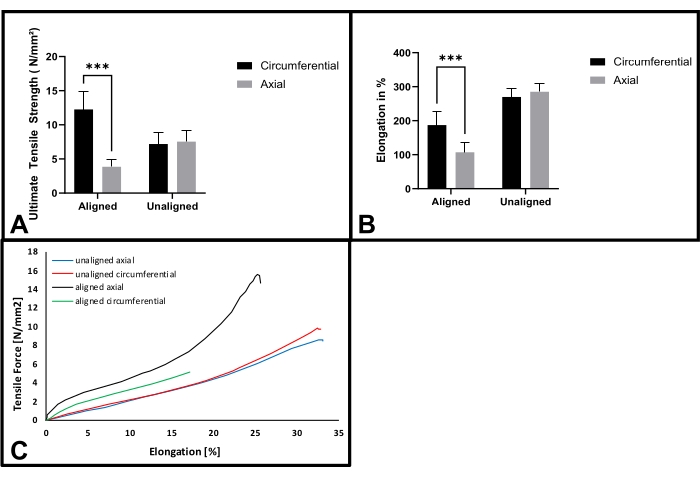
Rycina 6: Próby rozciągania włókien uporządkowanych i nieuporządkowanych. (A) Maksymalna wytrzymałość na rozciąganie dla mat z włókien uporządkowanych i nieuporządkowanych w kierunkach obwodowym i osiowym; n = 15; (B) Wydłużenie przy zerwaniu dla mat z włókien uporządkowanych i nieuporządkowanych w kierunkach obwodowym i osiowym; n = 15; (C) Reprezentatywne krzywe naprężenie-odkształcenie dla rusztowań uporządkowanych i nieuporządkowanych, rozciąganych odpowiednio w kierunkach osiowym i obwodowym. (***p < 0.001). Kliknij tutaj, aby zobaczyć powiększoną wersję tej ryciny.
| Wskaźniki produkcyjne | |||||||||
| Nazwa | Materiały | Ilość | Czas całkowity | Masa całkowita [g] | Koszt [€ za kg] | Całkowity koszt | |||
| 1 | Montaż_preparatu_A | Standardowy PLA | 2 | 18:19 | 159 | 51.33 € | 8.16 € | ||
| 2 | Mocowanie_próbki_B | Standardowy PLA | 2 | 19:42 | 161 | 51.33 € | 8.26 € | ||
| 3 | Kołnierz kolektora | Przewodzący PLA | 2 | 10:40 | 95 | 99.98 € | 9.50 € | ||
| 4 | Wlotek ulotki | Przewodzący PLA | 9 | 05:32 | 31 | 99.98 € | 3.10 € | ||
| Całkowity | 29.02 € | ||||||||
Tabela 1: Parametry produkcji. Tabela określająca ilość, czas produkcji, ilość potrzebnego materiału oraz koszty wydrukowanych w technologii 3D części. Skrót: PLA = kwas polimlekowy.
Plik uzupełniający 1: Adaptacyjna flansza kolektora. Plik STEP do adaptacji i druku flanszy kolektora. Prosimy kliknąć tutaj, aby pobrać ten plik.
Plik uzupełniający 2: Szablon ulotki. Plik STL do wydrukowania szablonu ulotki. Kliknij tutaj, aby pobrać ten plik.
Plik uzupełniający 3: Uchwyt do preparatu A. Plik STL do wydrukowania uchwytu do preparatu A. Kliknij tutaj, aby pobrać ten plik.
Plik uzupełniający 4: Uchwyt okazu B.Plik STL do wydrukowania uchwytu okazu B. Kliknij tutaj, aby pobrać ten plik.
Plik uzupełniający 5: Kołnierz kolektora. Plik STL do wydrukowania kołnierza kolektora. Aby pobrać ten plik, kliknij tutaj.
Plik uzupełniający 6: Łączący pręt metalowy. Rysunek techniczny do wykonania łączących prętów metalowych. Kliknij tutaj, aby pobrać ten plik.
Dyskusja
Opisany protokół przedstawia dwie innowacje w dziedzinie inżynierii tkankowej (sercowo-naczyniowej): niskokosztową produkcję całkowicie wydrukowanych w 3D fantomów do elektroprzędzenia oraz zastosowanie wszechstronnego kolektora do produkcji adaptowalnych, wielowarstwowych listków zastawek serca.
W ostatnim czasie druk 3D stał się cennym narzędziem do produkcji sprzętu laboratoryjnego, np. bioreaktorów lub zestawów produkcyjnych i testowych11,12. W związku z tym możliwe było wyprodukowanie zestawu do elektroprzędzenia przedstawionego w tym badaniu w krótkim czasie i przy przystępnym budżecie (tabela 1). Jest to zgodne z wcześniejszymi ustaleniami dotyczącymi taniej produkcji zestawów do elektroprzędzenia przy użyciu druku 3D13.
Co więcej, zgodnie z najlepszą wiedzą autorów, po raz pierwszy do stworzenia elektroprzędzalniczego kolektora do listków zastawki serca wykorzystano przewodzący materiał do druku 3D. Do tej pory kolektory drukowane w 3D były wytwarzane przez spiekanie laserowe metalu14 lub przy użyciu nieprzewodzącego druku polimerowego, a następnie obróbki końcowej z powłoką przewodzącą15. W przeciwieństwie do tego nowatorskiego podejścia, procedury te są w znacznie niekorzystnej sytuacji, ponieważ są droższe, trwają znacznie dłużej lub wymagają więcej pracy ręcznej.
Elektroprzędzenie zależy od wielu zmiennych, które wpływają na morfologię tworzonych włókien. Chociaż na rynku dostępne są różne komercyjne zestawy do elektroprzędzenia, wiele grup badawczych stosuje wysoce zindywidualizowane konfiguracje, aby dopasować je do swoich konkretnych potrzeb16. Biorąc to pod uwagę, wartości opisane w tym protokole (napięcie, odległość i prędkość obrotowa) mogą wymagać dostosowania do indywidualnych konfiguracji i powinny być postrzegane jako punkt wyjścia, a nie stałe wartości. Ponadto wiadomo, że parametry środowiskowe mogą mieć znaczący wpływ na wyniki elektroprzędzenia17,18. Dlatego zdecydowanie zaleca się kontrolowanie co najmniej temperatury i wilgotności wewnątrz platformy do elektroprzędzenia. Optymalne wyniki elektroprzędzenia uzyskano przy wilgotności względnej 15-20% w temperaturze od 21 do 24 °C. Aby postępować zgodnie z tym protokołem, niezbędne jest następujące wyposażenie: silnik zdolny do przyspieszenia kolektora o wadze około 300 g do prędkości obrotowej 2 000 obr./min, pompa strzykawkowa przystosowana do małych natężeń przepływu 1-3 ml / h oraz dwubiegunowy zasilacz zdolny do prądu stałego (DC) ±20 kV.
Zgodnie z wcześniejszymi badaniami możliwe było uwidocznienie włóknistej struktury rusztowań elektroprzędzonych za pomocą mikroskopii fluorescencyjnej19. Udało się z powodzeniem zademonstrować wielowarstwową strukturę rusztowania, w tym różne orientacje włókien. Zwłaszcza w przypadku pracy z wieloma warstwami lub wieloma materiałami, wprowadzenie barwników fluorescencyjnych powinno być uważane za standardową procedurę rygorystycznej kontroli jakości. Może to poprawić wizualną ocenę wyników po zmianach w parametrach lub protokole przepływu pracy. Nie zaleca się stosowania barwnika w rusztowaniach do oceny in vivo lub in vitro . Jest to ważne, aby uniknąć ingerencji w ustalone metody analityczne.
Naśladowanie naturalnej morfologii zastawki serca ma ogromne znaczenie dla wytworzenia repliki inżynierii tkankowej, która może być wykorzystana jako proteza zastawki serca (ryc. 4B). Wykazano, że specyficzna geometria zaworu ma duży wpływ na przemodelowanie in vivo 20. W tym kontekście drukowanie 3D geometrii ulotki do elektroprzędzenia jest korzystne, ponieważ iteracje są łatwe i szybkie do wdrożenia. Możliwa jest nawet produkcja spersonalizowanych geometrii zastawek, a następnie opracowywanie indywidualnych i spersonalizowanych modeli 3D nieprawidłowości zastawek serca, na przykład do celów dydaktycznych.
Dalsza poprawa właściwości zastawek serca wytwarzanych metodą inżynierii tkankowej znajduje się w centrum obecnych wysiłków badawczych, ponieważ kilka grup badawczych pracowało nad opracowaniem wielowarstwowych rusztowań o określonej orientacji włókien. Masoumi i in. wyprodukowali rusztowania kompozytowe z formowanej warstwy sebakanu poliglicerolu i elektroprzędzonych mat z włókien polikaprolaktonu (PCL)21. W ten sposób można było utworzyć potrójną warstwę z dwóch zorientowanych warstw elektroprzędzonych oddzielonych arkuszem mikroprefabrykowanego sebakanu poliglicerolu. Jednak w przeciwieństwie do dostępnych rusztowań, nie były one ani w kształcie 3D, ani nie naśladowały odpowiednio środkowej warstwy (spongiosa). Inne podejście do produkcji bioinspirowanej zastawki serca z inżynierii tkankowej było kontynuowane przez Jana i wsp.22,23. Udało im się wyprodukować trójwarstwowe rusztowania ze zorientowanymi włóknami przy użyciu aluminiowych kolektorów do elektroprzędzenia opartego na PCL. Ponownie, rusztowania te również wykazywały niedoskonałości morfologiczne, ponieważ mają tylko wygląd 2D, a końcowe rusztowanie jest przesiąknięte szprychami.
Mimo że protokół zawiera szczegółowe informacje na temat tego, w jaki sposób produkowane są trójwarstwowe płatki zastawki serca w 3D, do stworzenia rzeczywistej protezy zastawki serca potrzebnych jest kilka dodatkowych kroków. Do opisywanych tutaj ulotek zalecany jest stent o średnicy 24 mm. Uzupełnieniem zastosowanego stentu jest to, że ulotki mogą być wyposażone w dodatkowe struktury podporowe do szycia. Aby zapewnić maksymalną elastyczność, przedstawione tutaj ulotki nie są zindywidualizowane do konkretnego projektu stentu. Można to zrobić, po prostu zmieniając szablon za pomocą oprogramowania CAD.
Chociaż przedstawiona metoda jest stosowana w inżynierii tkankowej zastawek serca, będzie łatwo stosowana w układach elektroprzędzenia w ortopedii24, urologii25, otolaryngologii26 i innych. Produkcja wyrafinowanych i/lub zindywidualizowanych konstrukcji 3D jest możliwa dzięki wdrożeniu innych kolektorów drukowanych w 3D. Chociaż zmienił się materiał, z którego wykonany jest kolektor, zasada elektroprzędzenia pozostaje nienaruszona27. W związku z tym teoretycznie możliwe jest zastosowanie różnych polimerów, choć może być konieczna regulacja parametrów elektroprzędzenia.
Ogólnie rzecz biorąc, przedstawiony protokół opisuje łatwy i opłacalny sposób wytwarzania wielowarstwowych płatków zastawek serca. Zastosowanie druku 3D pozwala na szybką adaptację i modyfikacje kolektora oraz wkładów. Pozwala to na produkcję protez dostosowanych do potrzeb pacjenta bez skomplikowanego procesu produkcyjnego, na przykład kolektorów metalowych. W jednym przebiegu można utworzyć wiele próbek w identycznych warunkach. W związku z tym można przeprowadzić badania niszczące materiał na próbkach, z korzyścią dla (prawie) identycznych pozostałych do zbudowania właściwego zaworu. Włączenie plików do druku jako plików uzupełniających w tym badaniu ma na celu wsparcie rozwoju wielowarstwowych rusztowań zastawek serca. Ta nowa technika elektroprzędzenia ma również duży potencjał dla innych dziedzin medycyny regeneracyjnej, ponieważ zmodyfikowane kolektory i inne drukowane w 3D, wirujące szablony są łatwe do wdrożenia.
Oświadczenia
Autorzy deklarują brak konfliktu interesów.
Podziękowania
Ta praca była wspierana przez Clinician Scientist Program In Vascular Medicine (PRIME), finansowany przez Deutsche Forschungsgemeinschaft (DFG, Niemiecka Fundacja Badawcza), numer projektu MA 2186/14-1.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| BTC-FR2.5TN.D09 | ZwickRoell GmbH & Co. KG | Silnik trakcyjny (próby rozciągania) | |
| Sterownik silnika C5-E Nanotec | Electronic GmbH & Co. KG | Jednostka sterująca silnikiem | |
| CH1: CPN 30 kV | 0,3 mA | iseg Spezialelectronik GmbH | Zasilacz Anoda | |
| CH1: CPN 30 kV | 0,3 mA | iseg Spezialelektronik GmbH | Zasilacz Kathode | |
| Conductive Composite PLA | ProtoPasta | Conductive PLA | |
| Cura 4.7.1 | Ultimaker BV | Slicing Software Ultimaker, krok 1.1.2 | |
| Roztwór podstawowy DAPI c = 0,1 mg/ml | Sigma-Aldrich Chemie GmbH | ||
| Jednorazowy skalpel DAPI nr 23 | Skalpel FEATHER | ||
| Fluoresceina (CI 45350) M 376,28 g/mol | Carl Roth GmbH + Co. KG | Okap wyciągowy z fluoresceiny | |
| zgodnie z DIN 12924 klasa 2 | Kö ttermann GmbH | Dygestorium Leica | |
| Applicatin Suite X 3.5.5.19976 | Leica Microsystems GmbH | Oprogramowanie do konfokalnego laserowego mikroskopu skaningowego | |
| Strzykawka Luerlock 20 ml | BD Plastipak | Strzykawka Luerlock | |
| Metalowy strug igły 2,50/2,00 x 20 mm | Unimed S.A. | Igła z płaską końcówką | |
| Rurki montażowe; średnica wewnętrzna x średnica zewnętrzna: 1/16" x 1/8", długość 1.000 mm | Bohlender GmbH | F740-28 | Probówki odporne na rozpuszczalniki |
| N,N-dimetyloformamid ≥ 99.8% | Sigma-Aldrich Chemie GmbH | Granulanów dimetyloformamidu | |
| 2363 80AE | Velox GmbH Hamburg | Poliuretan | |
| PLA | Ultimaker BV | ||
| PLA Plug& Drive Studio (1.0.4) | Nanotec Electronic GmbH & Co. KG | Oprogramowanie do obsługi silnika | |
| SEM Evo LS 10 | Zeiss MicroImaging GmbH | Skaningowy mikroskop elektronowy | |
| SHT 31-D | Adafruit Industries | Czujnik temperatury i wilgotności | |
| Oprogramowanie CAD SolidWorks 2020 | Dassault Systè mes | Komercyjne oprogramowanie CAD | |
| Sulforodamina 101 50 mg | Sigma - Aldrich | S 7635 | Czerwona |
| pompa strzykawkowa Texas Model: Fusion 100 | Chemyx Inc. | Pompa strzykawkowa | |
| TCS SP8 odwrócona CEL BMi8 | Leica Microsystems GmbH | Konfokalny laserowy mikroskop skaningowy | |
| testXpert V11.02 | ZwickRoell GmbH & Co. KG | Oprogramowanie Próba rozciągania | |
| Tetrahydrofuran ≥ 99.9% | Sigma-Aldrich Chemie GmbH | Tetrahydrofuran | |
| Typ 1511530000202 #980361 | Binder Labortechnik GmbH | Szafa grzewcza | |
| Ultimaker 3 Rozszerzona | drukarka 3D | Ultimaker BV |
Bibliografia
- Van Camp, G. Cardiovascular disease prevention. Acta Clinica Belgica. 69 (6), 407-411 (2014).
- Iung, B., Vahanian, A. Epidemiology of valvular heart disease in the adult. Nature Reviews Cardiology. 8 (3), 162-172 (2011).
- Fioretta, E. S., et al. Cardiovascular tissue engineering: From basic science to clinical application. Experimental Gerontology. 117 (1), 1-12 (2019).
- Xue, J., Wu, T., Dai, Y., Xia, Y. Electrospinning and electrospun nanofibers: methods, materials, and applications. Chemical Reviews. 119 (8), 5298(2019).
- Grande, D., Ramier, J., Versace, D. L., Renard, E., Langlois, V. Design of functionalized biodegradable PHA-based electrospun scaffolds meant for tissue engineering applications. New Biotechnology. 37, Pt A 129-137 (2017).
- Tara, S., et al. Well-organized neointima of large-pore poly(l-lactic acid) vascular graft coated with poly(l-lactic-co-ε-caprolactone) prevents calcific deposition compared to small-pore electrospun poly(l-lactic acid) graft in a mouse aortic implantation model. Atherosclerosis. 237 (2), 684-691 (2014).
- Voorneveld, J., Oosthuysen, A., Franz, T., Zilla, P., Bezuidenhout, D. Dual electrospinning with sacrificial fibers for engineered porosity and enhancement of tissue ingrowth. Journal of Biomedical Material Research. 105 (6), 1559-1572 (2017).
- Kishan, A. P., Cosgriff-Hernandez, E. M. Recent advancements in electrospinning design for tissue engineering applications: A review. Journal of Biomedical Materials Research. 105 (10), 2892-2905 (2017).
- Sacks, M. S., David Merryman, W., Schmidt, D. E. On the biomechanics of heart valve function. Journal of Biomechanics. 42 (12), 1804-1824 (2009).
- Buchanan, R. M., Sacks, M. S. Interlayer micromechanics of the aortic heart valve leaflet. Biomechanics and Modeling in Mechanobiology. 13 (4), 813-826 (2014).
- Gensler, M., et al. 3D printing of bioreactors in tissue engineering: A generalised approach. PLoS One. 15 (11), 0242615(2020).
- Grab, M., et al. Customized 3D printed bioreactors for decellularization-High efficiency and quality on a budget. Artificial Organs. 45 (12), 1477-1490 (2021).
- Huang, J., Koutsos, V., Radacsi, N. Low-cost FDM 3D-printed modular electrospray/electrospinning setup for biomedical applications. 3D Printing in Medicine. 6 (1), 8(2020).
- Fukunishi, T., et al. Preclinical study of patient-specific cell-free nanofiber tissue-engineered vascular grafts using 3-dimensional printing in a sheep model. Journal of Thoracic and Cardiovascular Surgery. 153 (4), 924-932 (2017).
- Jana, S., Lerman, A. In vivo tissue engineering of a trilayered leaflet-shaped tissue construct. Regenerative Medicine. 15 (1), 1177-1192 (2020).
- Hasan, A., et al. Electrospun scaffolds for tissue engineering of vascular grafts. Acta Biomaterialia. 10 (1), 11-25 (2014).
- Wang, X., Ding, B., Yu, J., Yang, J. Large-scale fabrication of two-dimensional spider-web-like gelatin nano-nets via electro-netting. Colloids and Surfaces B: Biointerfaces. 86 (2), 345-352 (2011).
- Yang, G. -Z., Li, H. -P., Yang, J. -H., Wan, J., Yu, D. -G. Influence of working temperature on the formation of electrospun polymer nanofibers. Nanoscale Research Letters. 12 (1), 55(2017).
- Ekaputra, A. K., Prestwich, G. D., Cool, S. M., Hutmacher, D. W. Combining electrospun scaffolds with electrosprayed hydrogels leads to three-dimensional cellularization of hybrid constructs. Biomacromolecules. 9 (8), 2097-2103 (2008).
- Motta, S. E., et al. Geometry influences inflammatory host cell response and remodeling in tissue-engineered heart valves in-vivo. Scientific Reports. 10 (1), 19882(2020).
- Masoumi, N., et al. Tri-layered elastomeric scaffolds for engineering heart valve leaflets. Biomaterials. 35 (27), 7774-7785 (2014).
- Jana, S., Lerman, A. Behavior of valvular interstitial cells on trilayered nanofibrous substrate mimicking morphologies of heart valve leaflet. Acta Biomaterialia. 85, 142-156 (2019).
- Jana, S., Franchi, F., Lerman, A. Trilayered tissue structure with leaflet-like orientations developed through in vivo tissue engineering. Biomedical Materials. 15 (1), 015004(2019).
- Zhou, Y., Chyu, J., Zumwalt, M. Recent progress of fabrication of cell scaffold by electrospinning technique for articular cartilage tissue engineering. International Journal of Biomaterials. 2018, 1953636(2018).
- Zamani, M., Shakhssalim, N., Ramakrishna, S., Naji, M. Electrospinning: application and prospects for urologic tissue engineering. Frontiers in Bioengineering and Biotechnology. 8, 579925(2020).
- Heilingoetter, A., Smith, S., Malhotra, P., Johnson, J., Chiang, T. Applications of Electrospinning for Tissue Engineering in Otolaryngology. Annals of Otology, Rhinology & Laryngology. 130 (4), 395-404 (2020).
- Xue, J., Xie, J., Liu, W., Xia, Y. Electrospun nanofibers: new concepts, materials, and applications. Accounts of Chemical Research. 50 (8), 1976-1987 (2017).
Przedruki i uprawnienia
