Ten protokół demonstruje metodę łączenia przedoperacyjnych i pooperacyjnych obrazów tomografii komputerowej dla użytkowników implantu ślimakowego. Podejście to może zwiększyć dokładność pomiaru głębokości wsunięcia i częstotliwość środkową styków układu elektrod. Ponadto metoda ta ma potencjalne zastosowania w dopasowaniu opartym na anatomii, nowym obszarze w dziedzinie implantów ślimakowych.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Poprawa oceny lokalizacji elektrod w implantacji ślimakowej poprzez fuzję obrazów tomografii komputerowej
* These authors contributed equally
W tym artykule
Podsumowanie
Streszczenie
To badanie miało na celu ustalenie, czy łączenie obrazów z przed- i pooperacyjnej tomografii komputerowej (CT) może pomóc w ocenie umiejscowienia elektrod i częstotliwości środkowej (CF) u osób z implantem ślimakowym (CI). Drugorzędnym celem było porównanie automatycznego fuzji z ręcznymi metodami pomiaru parametrów ślimaka. Badanie obejmowało dwadzieścia uszu z implantami ślimakowymi, które przeszły zarówno przed-, jak i pooperacyjne badanie tomografią komputerową. Początkowo wykonywano ręczne pomiary parametrów ślimaka na podstawie pooperacyjnych obrazów tomografii komputerowej, a następnie przeprowadzano automatyczne wykrywanie za pomocą połączonych przed- i pooperacyjnych obrazów TK z oprogramowaniem otologicznym (OTOPLAN). Przy użyciu obu metod obliczono kątową głębokość wprowadzenia (AID) i CF każdego styku elektrody, a następnie oceniono różnice błędów. Analiza wykazała istotne różnice między obiema metodami dla szerokości ślimaka (wartość B) i długości przewodu ślimakowego (CDL); Różnice te nie były jednak klinicznie istotne. Ponadto nie stwierdzono statystycznie istotnej różnicy w średnicy ślimaka (wartość A). Średnie różnice wynosiły 0,04 mm dla wartości A, 0,21 mm dla wartości B i 0,73 mm dla CDL. Porównanie AID i CF wykazało nieistotne różnice między ręcznymi i automatycznymi metodami zgrzewania we wszystkich kontaktach elektrod, z wyjątkiem elektrody numer pięć. Zgodnie z tym badaniem, łączenie przed- i pooperacyjnych obrazów CT może być wykorzystane do określenia pozycji elektrod u biorców implantu ślimakowego. Automatyczne połączone obrazy mogą potencjalnie mierzyć parametry ślimaka, AID i mukowiscydozę przy zmniejszonej ingerencji człowieka. Dlatego ta metoda może służyć jako kolejna podstawa do tworzenia dopasowania opartego na anatomii.
Wprowadzenie
Operacja implantu ślimakowego (CI) to transformująca metoda leczenia osób z ciężkim lub głębokim odbiorczym ubytkiem słuchu, oferująca znaczną poprawę funkcji słuchowych i jakości życia1. Kluczowym czynnikiem decydującym o powodzeniu operacji implantu ślimakowego jest dokładne umieszczenie matrycy elektrod w odpowiednim przedziale ślimakowym, w szczególności w błonie bębenkowej skali, ponieważ optymalne ustawienie elektrod jest konsekwentnie powiązane z lepszymi wynikami słyszenia2. Dlatego staranne planowanie przedoperacyjne i ocena anatomii ślimaka są niezbędne, aby zapewnić odpowiednie ustawienie zestawu elektrod. Zapewnienie, że matryca elektrod jest całkowicie umieszczona w błonie bębenkowej scala, ma kluczowe znaczenie dla maksymalizacji korzyści dla pacjenta i osiągnięcia optymalnych wyników klinicznych3.
Przedoperacyjne oszacowanie kąta głębokości wsunięcia matryc elektrod CI jest uważane za ważne dla skutecznego planowania chirurgicznego. Oszacowanie to opiera się w dużej mierze na uzyskaniu dokładnych pomiarów kluczowych parametrów ślimaka, takich jak długość przewodu ślimakowego (CDL), z przedoperacyjnych skanów tomografii komputerowej (CT)4. Pomiary te umożliwiają podstawowe przewidywania dotyczące pokrycia ślimaka i głębokości wkłucia kątowego podczas operacji implantu ślimakowego, gdy znana jest długość elektrody. Głównym predyktorem CDL jest wartość A, zdefiniowana jako odległość między oknem okrągłym a najdalszym punktem na zwrocie podstawowym. Wcześniejsze badania podkreśliły kluczową rolę obrazowania i planowania przedoperacyjnego w podejmowaniu decyzji chirurgicznych i optymalizacji wyników dla biorców implantu ślimakowego5.
Przedoperacyjne obrazowanie CT jest standardową praktyką w wielu klinikach CI do oceny anatomii ucha wewnętrznego i parametrów ślimaka przed operacją. Przedoperacyjna tomografia komputerowa zapewnia wyraźne, pozbawione artefaktów obrazy, które wspierają skuteczne planowanie i optymalizują procedury chirurgiczne6. Jednak sama przedoperacyjna analiza TK ma ograniczenia w dokładnym przewidywaniu rzeczywistej głębokości wprowadzenia kątowego (AID) i częstotliwości środkowej (CF) styków elektrod wzdłuż układu elektrod CI. W związku z tym obrazowanie pooperacyjne pozostaje konieczne, aby potwierdzić położenie matrycy elektrod, ocenić wszelkie przemieszczenia lub translokacje oraz określić prawdziwy AID każdego kontaktu7.
Obrazowanie pooperacyjne potwierdza dokładność umieszczenia elektrod i pomaga w tworzeniu zindywidualizowanych map dopasowania dostosowanych do unikalnej anatomii ślimaka każdego pacjenta. Te mapy dopasowania są niezbędne do optymalizacji wydajności słuchowej poprzez zapewnienie precyzyjnej stymulacji słuchowych włókien nerwowych. Ostatnie badania wykazały, że zindywidualizowane mapy dopasowania lub dopasowanie oparte na anatomii (ABF) poprawiają rozumienie mowy zarówno w cichym, jak i hałaśliwym otoczeniu w porównaniu ze standardowymi lub klinicznymi mapami dopasowania8,9,10,11,12,13. Ponadto biorcy preferują mapy ABF, gdy ich matryca elektrod osiąga odpowiednią stymulację obszaru wierzchołkowego ślimaka8. Niedopasowanie częstotliwości do miejsca to rozbieżność między CF styków elektrod na podstawie ich fizycznego położenia w ślimaku a ustawieniami domyślnymi4. Mertens i in. stwierdzili, że wpływ niedopasowania częstotliwości do miejsca zmniejsza się wraz z długotrwałym użytkowaniem urządzenia14. Inne badania wykazały, że zmniejszenie niezgodności częstotliwości do miejsca z ABF u odbiorców implantu ślimakowego poprawia percepcję mowy w hałaśliwym otoczeniu bez wpływu na rozumienie w cichym otoczeniu11,13.
Różne metody obrazowania, w tym X-ray15,16, stożkowe CT17 i obrazowanie metodą rezonansu magnetycznego (MRI)18,19, zostały użyte do oceny odbiorców CI. Jednak obrazowanie CT pozostaje preferowaną metodą ze względu na wysoką rozdzielczość przestrzenną i możliwość uchwycenia szczegółowej anatomii ślimaka. Tomografia komputerowa pozwala na precyzyjną ocenę struktur ucha wewnętrznego, takich jak skali bębenkowa i przedsionka, ułatwiając dokładne umieszczenie elektrod.
Pomimo wielu korzyści płynących z obrazowania CT, pewne wyzwania nadal występują, szczególnie w przypadku skanów pooperacyjnych o niskiej rozdzielczości. Metalowe styki elektrod mogą wytwarzać artefakty obrazu, które zasłaniają sąsiednie struktury, komplikując dokładny pomiar krytycznych parametrów, takich jak AID i CF. Ostatnie badania wykazały, że łączenie przed- i pooperacyjnych skanów CT zwiększa klarowność obrazu w porównaniu ze standardowymi skanami, umożliwiając dokładniejszą ocenę i poprawiając lokalizację elektrod poprzez dostarczanie uzupełniających informacji zarówno z obrazów przed, jak i pooperacyjnych20.
Obecnie, pooperacyjna analiza obrazu CT często obejmuje ręczne pomiary za pomocą narzędzi programowych, które wymagają znacznego szkolenia, są czasochłonne i mogą być podatne na zmienność i błędy, ograniczając ich skuteczność i szersze zastosowanie. Istnieje ograniczona literatura na temat potencjału automatycznych pomiarów na podstawie połączonych obrazów, które mogłyby wyeliminować te ograniczenia i zapewnić wiarygodne pomiary AID dla styków elektrod. Badanie to ma na celu ocenę, czy fuzja przed- i pooperacyjnych obrazów TK może skutecznie ocenić charakterystykę ślimaka i rozmieszczenie elektrod u biorców implantu ślimakowego. Dalej badano, w jaki sposób fuzja obrazów może usprawnić dopasowanie oparte na anatomii (ABF) i zwiększyć dokładność pomiaru zarówno głębokości wprowadzenia kątowego (AID), jak i częstotliwości środkowej (CF).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Badanie to uzyskało zatwierdzenie głównej instytucjonalnej komisji bioetycznej (Institutional Review Board, E-21-5737) i zostało przeprowadzone zgodnie z zasadami etycznymi określonymi w Deklaracji Helsińskiej. Dane zostały zebrane retrospektywnie z dokumentacji medycznej w naszym ośrodku trzeciego stopnia referencyjności zajmującym się CI. Ze względu na zanonimizowany charakter analizy danych, zgoda poinformowana nie była wymagana. W badaniu uwzględniono 20 uszu od pacjentów z różnych grup wiekowych.
Kryteria włączenia były następujące: pacjenci z prawidłową anatomią ucha wewnętrznego, którym wszczepiono implant ślimakowy (CI) między 2020 a 2023 rokiem, u których wykonano tomografię komputerową (TK) zarówno przed-, jak i po operacji, oraz u których zastosowano urządzenia CI od tego samego producenta, kompatybilne z używanym oprogramowaniem do planowania chirurgicznego. Tomografia komputerowa kości skroniowej jest rutynowo wykonywana w naszym ośrodku jako element oceny przedoperacyjnej pacjentów z implantem ślimakowym, natomiast badania TK po operacji są wykonywane tylko wtedy, gdy jest to konieczne z względów medycznych, aby zminimalizować ekspozycję na promieniowanie. Kryteria wykluczenia obejmowały pacjentów z CI, u których przeprowadzono operacje rewizyjne lub u których wystąpiło kostnienie ślimaka, otoskleroza ślimaka lub złamania kości skroniowej obejmujące torebkę błędnika. Szczegółowe informacje na temat sprzętu i oprogramowania znajdują się w Tabeli materiałów.
1. Przesyłanie i pomiar parametrów ślimaka
UWAGA: Protokół pomiarowy zastosowany w niniejszym badaniu obejmował serię następujących po sobie kroków, zaprojektowanych w celu oceny skuteczności techniki fuzji obrazów CT przed- i pooperacyjnych w ocenie lokalizacji elektrod u biorców CI (Rycina 1).
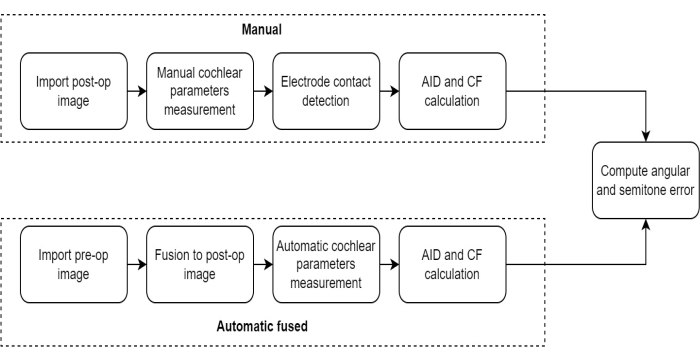
Rycina 1: Porównanie protokołów pomiarowych. Rycina ta ilustruje protokół pomiaru parametrów ślimaka za pomocą metody Automatic Fusion w porównaniu do metody Manual. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
- Naciśnij przycisk Import w module Data Management oprogramowania, aby przesłać obrazy tomografii komputerowej (TK) sprzed i po operacji, a następnie wybierz pliki DICOM .
- Ręcznie zdefiniuj środek modiolusa, okno owalne oraz parametry ślimaka, w tym wartość A (średnica ślimaka), wartość B (szerokość ślimaka) i wartość H (wysokość ślimaka) w module 3D Ear-Cochlea4 (Rysunek 2).
- Oblicz długość przewodu ślimaka (CDL), wykorzystując wartości A i B oraz stosując metodę Alexiades w ramach przybliżenia eliptyczno-kolistego (ECA)2,4.
UWAGA: Szczegółowe etapy analizy pooperacyjnej zostały opisane przez Canfarotta i wsp.21. Pomiary te stanowią punkty orientacyjne dla szacowania CDL.
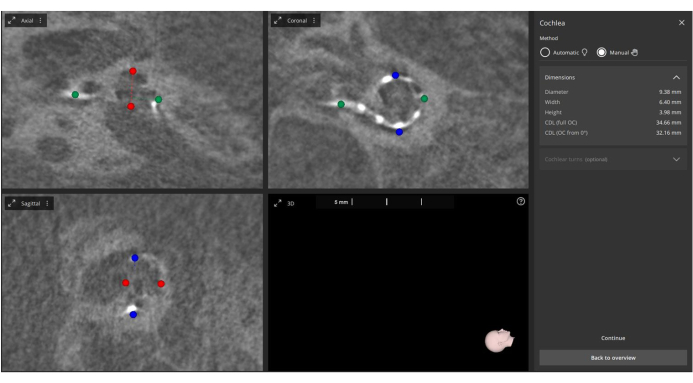
Rysunek 2: Ręczny pomiar pooperacyjnych wartości A, B i H. Obrazy pooperacyjne są importowane do oprogramowania, a następnie ręcznie mierzone są wartość A (zaznaczona na zielono), wartość B (zaznaczona na niebiesko) oraz wartość H (zaznaczona na czerwono). Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
2. Identyfikacja kontaktów elektrod oraz obliczanie AID/CF
- Otwórz moduł Implant Assessment. Oprogramowanie automatycznie zidentyfikuje dwanaście punktów styku elektrod na pooperacyjnych obrazach CT.
- W razie potrzeby ręcznie skoryguj wykryte punkty styku przed potwierdzeniem ich położenia.
- Pozwól oprogramowaniu wykorzystać te punkty wraz z predefiniowanymi metrykami ślimaka do automatycznego obliczenia kątowej głębokości wprowadzenia (Angular Insertion Depth; na podstawie Escude et al.22) oraz częstotliwości charakterystycznej (Characteristic Frequency; na podstawie Greenwood et al.23) dla każdego punktu styku (patrz Rycina 3).
UWAGA: To podejście manualne jest uznawane za standardową metodę pomiaru AID i CF i w niniejszym badaniu określane jest jako „Manual”.

Rysunek 3: Identyfikacja kontaktów elektrod. Na tym rysunku przedstawiono identyfikację dwunastu kontaktów elektrod na obrazach tomografii komputerowej (CT) wykonanych po operacji. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
3. Fuzja obrazów
- Naciśnij ikonę Add w interfejsie użytkownika, aby zaimportować przedoperacyjne obrazy CT do panelu fuzji obrazów (Image Fusion).
- Pozwól oprogramowaniu automatycznie rozpocząć rejestrację przedoperacyjnych obrazów CT z wcześniej przesłanymi pooperacyjnymi obrazami CT przy użyciu funkcji automatycznej fuzji, która stosuje algorytm wzajemnej informacji.
- Jeśli konieczne są ręczne korekty fuzji, skorzystaj z funkcji Manual Alignment w menu obrazów przedoperacyjnych. Proces fuzji ten usprawnia wizualizację i pozwala na bardziej kompleksową ocenę anatomii ślimaka oraz rozmieszczenia elektrod przy mniejszej liczbie artefaktów. Celem fuzji jest poprawa wizualizacji w celu lepszej ewaluacji (patrz Rycina 4).

Rysunek 4: Fuzja obrazów CT przed- i pooperacyjnych. Obrazy CT przedoperacyjne są importowane do oprogramowania i łączone z obrazami CT pooperacyjnymi. Nakładka jest wyświetlana w kolorze oliwkowym, a elektrody są zaznaczone na jasnoniebiesko. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
4. Automatyczny pomiar parametrów ślimaka na obrazie przedoperacyjnym
- Ponownie zmierz parametry ślimaka na nowo zaimportowanym obrazie przedoperacyjnym w module 3D - Cochlea.
- Wybierz opcję Automatic w menu modułu, aby przeprowadzić automatyczne pomiary parametrów ślimaka. Funkcja ta jest dostępna wyłącznie dla obrazów przedoperacyjnych bez elektrod implantu, ponieważ nie występują w nich artefakty metaliczne.
- Użyj automatycznego algorytmu do rekonstrukcji anatomii ucha wewnętrznego w 3D. Model 3D będzie służył jako podstawa do automatycznych pomiarów parametrów ślimaka, zgodnie z opisem Abari i wsp.24.
UWAGA: Rekonstrukcja 3D wspomaga precyzyjny pomiar parametrów ślimaka (patrz Rysunek 5).
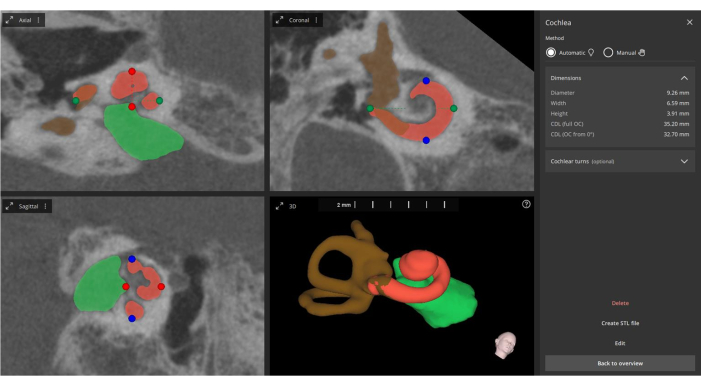
Rysunek 5: Zautomatyzowany pomiar parametrów ślimaka. Na podstawie scalonych obrazów oprogramowanie automatycznie mierzy główne parametry ślimaka (oznaczone zielonymi, niebieskimi i czerwonymi punktami), wykonuje rekonstrukcję 3D (ślimak na pomarańczowo, kanał słuchowy wewnętrzny na zielono i kanały półkoliste na brązowo) oraz aktualizuje informacje dotyczące kontaktów elektrod. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
5. Aktualizacja punktów styku elektrod przy użyciu nowych parametrów ślimakowych
- Potwierdź nowe pomiary długości przewodu ślimakowego (CDL) uzyskane z obrazów przedoperacyjnych.
- Pozwól, aby wcześniej zidentyfikowane punkty kontaktu elektrod z obrazów pooperacyjnych zostały automatycznie zaktualizowane o nowe informacje dotyczące parametrów ślimaka, co definiuje podejście „Automatic Fusion” (automatycznej fuzji).
- Wykonaj obliczenia na podstawie zfusionowanych obrazów (przedoperacyjnych i pooperacyjnych) dla głębokości insercji kątowej (AID) oraz częstotliwości charakterystycznej (CF), które są istotne dla potwierdzenia rozmieszczenia wiązki elektrod, pokrycia ślimaka oraz budowy mapy dopasowania opartego na anatomii (ABF) (patrz Rysunek 5).
UWAGA: AID i CF są kluczowe dla potwierdzenia pozycjonowania elektrod i pokrycia ślimaka w praktyce wszczepiania implantów ślimakowych (CI) (patrz Rysunek 6).

Rycina 6: Automatyczne wyznaczanie AID i CF. Na tej rycinie przedstawiono automatyczne wyznaczanie AID (rozkładu impedancji akustycznej) oraz CF (częstotliwości środkowej) dla każdego pojedynczego kontaktu elektrody na podstawie obrazów scalonych. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
6. Obliczanie średniego błędu kątowego i błędu częstotliwości
- Oblicz średni błąd kątowy pomiędzy metodą fuzji manualnej a automatyczną dla każdego kontaktu elektrody.
- Oblicz błąd częstotliwości w półtonach pomiędzy obiema metodami (fuzją manualną i automatyczną) dla każdego kontaktu elektrody.
- Wykorzystaj powyższe obliczenia do określenia ilościowych wskaźników różnicy oraz dokładności obu metod. Należy pamiętać, że półtony są najmniejszymi interwałami muzycznymi powszechnie stosowanymi w muzyce zachodniej25.
7. Analiza statystyczna
- Wprowadź do oprogramowania do analizy statystycznej (oprogramowanie R) ręcznie obliczone parametry ślimaka: kątową głębokość wprowadzenia (AID) oraz częstotliwość charakterystyczną (CF) z obrazowania TK pooperacyjnego, a także automatycznie zintegrowane dane obliczone z techniki fuzji obrazów TK przed- i pooperacyjnych dla każdego kontaktu elektrody.
- W statystyce opisowej zmiennych ilościowych zastosuj średnie i odchylenia standardowe, natomiast w przypadku zmiennych kategorycznych zastosuj liczebność i wartości procentowe.
- Przeprowadź analizę porównawczą między ręcznie zmierzoną wartością AID i częstotliwościami a pomiarami z fuzji automatycznej, wykorzystując parowy test t z poprawką Bonferroniego lub test Wilcoxona dla par, w zależności od założenia o normalności rozkładu zweryfikowanego testem Shapiro-Wilka.
UWAGA: Przyjmij, że wszystkie porównania posiadają klinicznie istotne ustandaryzowane wielkości efektu (d Cohena)26. Za statystycznie istotna uznaj wartość P mniejszą niż 0,05.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Badanie objęło 20 uszu odbiorców implantów ślimakowych (CI), z czego 11 implantów znajdowało się po lewej stronie, a dziewięć po prawej. Średnia wieku uczestników wynosiła 13,3 lat, w tym 55% kobiet i 45% mężczyzn. Tabela 1 przedstawia analizę porównawczą ręcznych i automatycznych metod fuzji w pomiarze parametrów ślimaka, wykazując statystycznie istotne różnice w niektórych pomiarach. W szczególności pomiary ręczne wykazały istotnie wyższą wartość B oraz większą długość przewodu ślimaka (CDL) w porównan...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Wyniki niniejszego badania ujawniły porównywalne pomiary między metodami ręcznego i automatycznego łączenia w przypadku większości parametrów i częstotliwości spawania ślimaka. Podczas gdy pomiary ręczne wykazały nieznacznie wyższe wartości dla niektórych parametrów, takich jak wartość B i CDL, nie zaobserwowano żadnych klinicznie istotnych różnic ogółem. Ta rozbieżność może być przypisana artefaktom w pooperacyjnej tomografii komputerowej, które mogą wpływać na dokładność pomiaru. Co więcej, badanie to opiera się na wcz...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Yassin Abdelsamad i Tahir Sharif pracują dla MED-EL wyłącznie na stanowiskach naukowych. Autorzy nie mają żadnych interesów finansowych w produktach opisanych w tym manuskrypcie i nie mają nic więcej do ujawnienia.
Podziękowania
Autorzy chcieliby podziękować dr Nikoli Ivanoviciowi za przejrzenie protokołu oraz Rahmie Sweedy za przeprowadzenie analizy statystycznej.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Urządzenia CI | MED-EL, Innsbruck, Austria | ||
| Oprogramowanie OTOPLAN | CASCINATION, MED-EL, Innsbruck, Austria | wersja 4 (3.0.0) | Oprogramowanie do planowania otologii |
| R software | R Foundation for Statistical Computing, Wiedeń, Austria | wersja 4.2.2 | Język i środowisko do obliczeń statystycznych |
Bibliografia
- Dazert, S., Thomas, J. P., Loth, A., Zahnert, T., Stover, T. Cochlear Implantation. Dtsch Arztebl Int. 117 (41), 690-700 (2020).
- Jwair, S., Versnel, H., Stokroos, R. J., Thomeer, H. The effect of the surgical approach and cochlear implant electrode on the structural integrity of the cochlea in human temporal bones. Sci Rep. 12 (1), 17068(2022).
- O'Connell, B. P., Hunter, J. B., Wanna, G. B. The importance of electrode location in cochlear implantation. Laryngoscope Investig Otolaryngol. 1 (6), 169-174 (2016).
- Aljazeeri, I., et al. Anatomy-based frequency allocation in cochlear implantation: The importance of cochlear coverage. Laryngoscope. 132 (11), 2224-2231 (2021).
- Oh, J., et al. Cochlear duct length and cochlear distance on pre-operative CT: imaging markers for estimating insertion depth angle of cochlear implant electrode. Eur Radiol. 31 (3), 1260-1267 (2021).
- Yoshimura, H., Watanabe, K., Nishio, S. Y., Takumi, Y., Usami, S. I. Determining optimal cochlear implant electrode array with OTOPLAN. Acta Otolaryngol. 143 (9), 748-752 (2023).
- Farnsworth, P. J., et al. Improved cochlear implant electrode localization using coregistration of pre-and post-operative CT. J Neuroimaging. 33 (3), 387-392 (2023).
- Kurz, A., Herrmann, D., Hagen, R., Rak, K. Using anatomy-based fitting to reduce frequency-to-place mismatch in experienced bilateral cochlear implant users: A promising concept. J Pers Med. 13 (7), 1109(2023).
- Dillon, M. T., et al. Influence of the frequency-to-place function on recognition with place-based cochlear implant maps. The Laryngoscope. 133 (12), 3540-3547 (2023).
- Dillon, M. T., O'Connell, B. P., Canfarotta, M. W., Buss, E., Hopfinger, J. Effect of place-based versus default mapping procedures on masked speech recognition: Simulations of cochlear implant alone and electric-acoustic stimulation. Am J Audiology. 31 (2), 322-337 (2022).
- Creff, G., et al. Comparison of tonotopic and default frequency fitting for speech understanding in noise in new cochlear implantees: A prospective, randomized, double-blind, cross-over study. Ear Hearing. 45 (1), 35-52 (2024).
- Lassaletta, L., Calvino, M., Sanchez-Cuadrado, I., Gavilán, J. Does it make any sense to fit cochlear implants according to the anatomy-based fitting? Our experience with the first series of patients. Front Audiol Otol. 1, (2023).
- Kurz, A., Müller-Graff, F. -T., Hagen, R., Rak, K. One click is not enough: Anatomy-based fitting in experienced cochlear implant users. Otol Neurotol. 43 (10), 1176-1180 (2022).
- Mertens, G., Van de Heyning, P., Vanderveken, O., Topsakal, V., Van Rompaey, V. The smaller the frequency-to-place mismatch the better the hearing outcomes in cochlear implant recipients. Eur Arch Otorhinolaryngol. 279 (4), 1875-1883 (2022).
- Liu, G. S., Cooperman, S. P., Neves, C. A., Blevins, N. H. Estimation of cochlear implant insertion depth using 2D-3D registration of post-operative X-ray and pre-operative CT images. Otol Neurotol. 45 (3), e156-e161 (2024).
- Alahmadi, A., et al. Advancing cochlear implant programming: X-ray guided anatomy-based fitting. Otol Neurotol. 45 (2), 107-113 (2024).
- Helal, R. A., et al. Cone-beam CT versus Multidetector CT in post-operative cochlear implant imaging: Evaluation of image quality and radiation dose. AJNR Am J Neuroradiol. 42 (2), 362-367 (2021).
- George-Jones, N. A., Tolisano, A. M., Kutz, J. W. Jr, Isaacson, B., Hunter, J. B. Comparing cochlear duct lengths between CT and MR images using an otological surgical planning software. Otol Neurotol. 41 (9), e1118-e1121 (2020).
- Swarup, A., et al. Comparing accuracy of cochlear measurements on magnetic resonance imaging and computed tomography: A step towards radiation-free cochlear implantation. J Otol. 18 (4), 208-213 (2023).
- Benson, J. C., Nassiri, A. M., Saoji, A. A., Carlson, M. L., Lane, J. I. Co-registration of pre- and post-operative images after cochlear implantation: A proposed technique to improve cochlear visualization and localization of cochlear electrodes. Neuroradiol J. 36 (2), 194-197 (2023).
- Canfarotta, M. W., Dillon, M. T., Buss, E., Pillsbury, H. C., Brown, K. D., O'Connell, B. P. Validating a new tablet-based tool in the determination of cochlear implant angular insertion depth. Otol Neurotol. 40 (8), 1006-1010 (2019).
- Escudé, B., et al. The size of the cochlea and predictions of insertion depth angles for cochlear implant electrodes. Audiol Neurotol. 11 (SUPPL. 1), 27-33 (2006).
- Greenwood, D. D. A cochlear frequency-position function for several species-29 years later. J Acoust Soc Am. 87 (6), 2592-2605 (1990).
- Abari, J., Heuninck, E., Topsakal, V. Entirely robotic cochlear implant surgery. Am J Otolaryngol. 45 (5), 104360(2024).
- Bell, A., Jedrzejczak, W. W. The 1.06 frequency ratio in the cochlea: Evidence and outlook for a natural musical semitone. Peer J. 5, e4192(2017).
- Cohen, J. Statistical Power Analysis for the Behavioral Sciences. , Routledge. (2013).
- Mertens, G., Van Rompaey, V., Van de Heyning, P., Gorris, E., Topsakal, V. Prediction of the cochlear implant electrode insertion depth: Clinical applicability of two analytical cochlear models. Sci Rep. 10 (1), 3340(2020).
- Paouris, D., Kunzo, S., Goljerova, I. Validation of automatic cochlear measurements using OTOPLAN(R) software. J Pers Med. 13 (5), 805(2023).
- IbraheemAl-Dhamari Rania Helal, T. A. S. W., Paulus, D. Automatic cochlear multimodal 3D image segmentation and analysis using atlas-model-based method. Cochlear Implants Int. 25 (1), 46-58 (2024).
- Rivas, A., et al. Automatic cochlear duct length estimation for selection of cochlear implant electrode arrays. Otol Neurotol. 38 (3), 339-346 (2017).
- Breitsprecher, T., et al. CT imaging-based approaches to cochlear duct length estimation human temporal bone study. Eur Radiol. 32 (2), 1014-1023 (2022).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
