Prezentowany tutaj jest protokół do zbierania i przetwarzania danych z podwodnej fotogrametrii, w tym znacznie uproszczony i w pełni zautomatyzowany potok przetwarzania obrazów, którego wynikiem są dane wyjściowe z odniesieniami geograficznymi i dostosowane do szeregów czasowych, gotowe do ekologicznej ekstrakcji, analizy i zastosowania danych.
Artykuł metodologiczny
Reefshape: system do efektywnego gromadzenia i automatycznego przetwarzania danych z podwodnej fotogrametrii szeregów czasowych do monitorowania siedlisk bentosowych
W tym artykule
Podsumowanie
Streszczenie
Obrazowanie dużych obszarów (LAI) za pomocą fotogrametrii struktury z ruchu zyskało znaczącą popularność jako narzędzie do monitorowania ekosystemów raf koralowych, umożliwiając stworzenie cyfrowego modelu części rafy, który może być analizowany ex situ w celu zebrania danych o składzie bentosowym, złożoności strukturalnej i innych wskaźnikach. Chociaż zastosowano różne podejścia, wielu badaczy nadal potrzebuje systematycznego podejścia do gromadzenia i przetwarzania komputerowego. Aby temu zaradzić, opracowaliśmy ReefShape, prosty i kompleksowy przepływ pracy do zbierania podwodnych obrazów, georeferencji, przetwarzania danych i wyrównywania szeregów czasowych. Konkretne zalecenia dotyczące systemu kamer i instrukcje pozyskiwania obrazu są dostarczane w oparciu o nasze doświadczenie. Opisano proces włączania georeferencji w świecie rzeczywistym przy użyciu trwałych znaczników kontroli gruntu przymocowanych do podłoża, które ułatwiają automatyczne wyrównywanie zestawów danych szeregów czasowych. Opracowano zestaw skryptów przetwarzających, aby zautomatyzować przepływ pracy związany z przetwarzaniem danych, usprawniając i znacznie upraszczając zwykle czasochłonny i złożony proces. Nasze podejście oparte na skryptach ma na celu zmniejszenie obciążenia badaczy raf koralowych związanych z przetwarzaniem danych, zwiększenie wydajności potoku fotogrametrii oraz eksport danych w formatach gotowych do analizy do wykorzystania w popularnych programach GIS i segmentacji zobrazowań raf koralowych. Opisane tutaj metody stanowią kompleksowe rozwiązanie pozwalające zintegrować fotogrametrię jako narzędzie do monitorowania raf koralowych, pozostając jednocześnie elastycznym i pozostawiając szczegółowe analizy do przeprowadzenia badaczowi.
Wprowadzenie
Rafa koralowa jest jednym z najbardziej zróżnicowanych biologicznie i najważniejszych gospodarczo ekosystemów na świecie, który mierzy się z bezprecedensowymi wyzwaniami wynikającymi ze zmian klimatu, chorób, przełowienia oraz innych stresorów1,2,3. Monitorowanie ekosystemów raf koralowych jest wyjątkowo trudne ze względu na ich często odległe położenie oraz immanentne trudności związane z badaniami podwodnymi; w związku z tym rafy były historycznie niedostatecznie zbadane4. Skuteczny monitoring raf koralowych w wielu skalach przestrzennych, od mikrobiologicznej5 po archipelagową6 i globalną7, jest niezbędny do zrozumienia przyczyn ich degradacji, a także do planowania, śledzenia i oceniania działań interwencyjnych8. Narzędziem, które stało się popularne w monitorowaniu stanu benthosu raf koralowych w skali od dziesiątek do setek metrów kwadratowych, jest obrazowanie fotomozaikowe – termin ten odnosi się do map o wysokiej rozdzielczości, składających się ze zszytych ze sobą nachodzących na siebie zdjęć podwodnych9. Mozaiki te pozwalają badaczom na obrazowanie obszaru rafy większego niż ten, który można uchwycić na pojedynczym zdjęciu, stąd określenie obrazowanie obszarów wielkoskalowych (large-area imaging, LAI)10. Mozaiki mogą być później analizowane w celu wyodrębnienia istotnych informacji ekologicznych, takich jak procentowe pokrycie koralowcami, wielkość kolonii, rozmieszczenie gatunków i skład benthosu1. Postępy w informatyce oraz dostępność gotowego oprogramowania pozwalają obecnie na przeprowadzenie tego procesu przy użyciu fotogrametrii opartej na strukturze z ruchu (structure-from-motion, SfM). SfM polega na analizie zdjęć w celu znalezienia punktów wspólnych, które służą do rekonstrukcji trójwymiarowej orientacji zdjęć i punktów wiążących, co umożliwia stworzenie dokładnej wirtualnej repliki rafy12,13,14. Badania z wykorzystaniem SfM/LAI stały się powszechne w badaniach nad rafami koralowymi, dostarczając nowych informacji na temat ekologii społeczności koralowców10, złożoności siedlisk15,16, reakcji społeczności koralowców na zjawiska blaknięcia17,18, huragany19 oraz renowację koralowców20.
Opracowano kilka podejść do wykorzystania LAI w monitorowaniu raf koralowych21,2,23,24, co zaowocowało szeroką gamą opcji dostępnych dla praktyków chcących wykorzystać tę technologię. Jednak efektywne zastosowanie LAI w badaniach raf koralowych jest złożone i wymaga znacznego nakładu pracy w celu opanowania tej metody. Niezbędna jest biegłość w nurkowaniu SCUBA, nawigacji podwodnej, fotografii podwodnej, obsłudze oprogramowania, kurateli danych oraz zarządzaniu nimi. Ponadto wiedza z zakresu ekologii jest fundamentalna dla efektywnej analizy i interpretacji produktów danych. Istniejące schematy postępowania koncentrują się głównie na akwizycji obrazów, nie zapewniając wystarczających wytycznych dla protokołów szeregów czasowych, zbierania metadanych (np. skalowania, głębokości i lokalizacji) czy przetwarzania danych po zakończeniu wyprawy terenowej; są to jednak wszystkie kroki niezbędne do dokładnego i powtarzalnego gromadzenia danych. Koszty związane z procedurami LAI mają również tendencję do bycia wysokimi ze względu na wykorzystanie kosztownych systemów kamer i konfiguracji komputerowych. Wśród badaczy wciąż istnieje silna potrzeba opracowania kompleksowej, prostej i wydajnej metodologii, która dostarczyłaby dane o jakości wystarczającej do odpowiedzi na szeroki zakres obecnych i przyszłych pytań badawczych. Odpowiadamy na tę potrzebę, opracowując solidne i efektywne podejście do podwodnego LAI, które zmniejsza nakład pracy i złożoność przetwarzania oraz minimalizuje koszty, jednocześnie poprawiając jakość danych. Nasze nowe podejście umożliwia szybką akwizycję, zautomatyzowane przetwarzanie i dopasowanie obrazowania w szeregach czasowych, aby dostarczyć wysokiej jakości produkty danych do ekologicznych badań i analiz raf koralowych. Całkowity koszt początkowy wdrożenia tego podejścia wynosi około 5 00 - 8 0 USD (wliczając system kamer, materiały, dedykowany komputer i oprogramowanie), w zależności od tego, czy użytkownik ma dostęp do cen edukacyjnych na oprogramowanie do fotogrametrii. Poprzez zastosowanie naszych metod dążymy do pomóc badaczom raf koralowych w optymalizacji wysiłków związanych z gromadzeniem i przetwarzaniem danych, umożliwiając bardziej efektywne schematy postępowania, które ułatwiają szybką ekstrakcję i analizę krytycznie ważnych ekologicznych danych o rafach koralowych.
Opisana tutaj metoda, którą nazwaliśmy „ReefShape”, wnosi trzy główne nowatorskie wkład: (1) zastosowanie półtrwałych markerów kontrolnych zamocowanych do podłoża, co umożliwia automatyczne georeferencjonowanie i wyrównywanie szeregów czasowych zbiorów danych, (2) wykorzystanie niestandardowej ankiety w aplikacji w celu ułatwienia gromadzenia i formatowania danych lokalizacyjnych oraz (3) wdrożenie kompleksowego procesu skryptowego zbudowanego w celu pełnej automatyzacji procesu fotogrametrycznego, co drastycznie redukuje nakład pracy ludzkiej w fazie przetwarzania, na której opierają się inne protokoły LAI20,21,2,23. Podobnie jak inne protokoły LAI, ReefShape opiera się na wykorzystaniu oprogramowania Agisoft Metashape25 (dalej określanego jako „program do fotogrametrii”) do przetwarzania fotogrametrycznego, a dodatkowo wykorzystuje bezpłatną aplikację smartfonową ESRI Survey12326 (dalej określaną jako „aplikacja ankietowa”) do zbierania danych lokalizacyjnych. Niniejszy protokół został zaprojektowany tak, aby był prosty, a zarazem niezawodny, nie wymagając systemów wielokamerowych24 ani złożonych pomiarów geodezyjnych13, przy jednoczesnym osiągnięciu celu dostarczenia wysokiej jakości danych, definiowanych jako ukończone modele 3D, fotomozaiki i cyfrowe modele wysokościowe o dokładnej geometrii, skali i pozycji; wystarczającej rozdzielczości i ostrości do wizualnej identyfikacji organizmów bentosowych na poziomie gatunku lub rodzaju; braku głównych luk lub dziur w danych; dokładnej kolorystyki oraz, w przypadku danych z szeregów czasowych, właściwego wyrównania między punktami czasowymi. Specyficzne podejście opisane w niniejszym dokumencie stanowi ramy gromadzenia i przetwarzania danych w celu realizacji tych celów.
Dzięki postępom w dziedzinie uczenia maszynowego spodziewamy się opracowania nowych narzędzi analitycznych, które pozwolą na szybszą i dokładniejszą ekstrakcję danych ekologicznych z fotomozaik. Dlatego koncentrujemy nasze wysiłki na gromadzeniu wysokiej jakości obrazów podwodnych oraz automatyzacji procesu fotogrametrycznego, pozostawiając szczegółowe analizy w dużej mierze użytkownikom niniejszego protokołu, w zależności od ich indywidualnych i zróżnicowanych potrzeb. Ten uskryptywany proces, mający szerokie zastosowanie w społeczności badaczy raf koralowych, obejmuje opcje eksportu produktów danych w formacie GeoTIFF o różnych specyfikacjach, dostosowanych do popularnego oprogramowania GIS oraz TagLab – specjalistycznej aplikacji do szybkiej adnotacji ortomozaik raf koralowych27.
Przegląd protokołu
Metoda ReefShape dzieli się na dwie główne fazy: zbieranie danych in situ oraz przetwarzanie danych na komputerze. Metoda ta jest funkcjonalna dla powierzchni działek od ~25 m2 do >100 m2, na głębokościach od ~1 m do 30 m. Wykazano, że działki o powierzchni 30-400 m2 są idealne do efektywnego uchwycenia różnorodności koralowców na rafach karaibskich28. Stwierdzono jednak, że działki większe niż ~10 m2 mogą być trudne do nawigowania dla początkujących badaczy. Dlatego w protokole opisano rozmiar działki 10 m x 10 m jako punkt wyjścia, jednak nie chcemy ograniczać użytkowników tą sugestią. Zamiast tego sugerujemy, aby użytkownicy dobierali rozmiar działki w zależności od własnego doświadczenia i potrzeb badawczych. Proces zbierania danych pozostaje w zasadzie taki sam dla dowolnego wybranego rozmiaru działki.
Podczas pierwszego wyznaczania obszaru badań geodeta rozpoczyna od trwałego przymocowania do podłoża czterech unikalnych znaczników z kodowanymi celami fotogrametrycznymi (Ryc. 1D>) w każdym narożniku (Ryc. 2>), używając komputera nurkowego do pomiaru głębokości każdego znacznika. W obrębie obszaru tymczasowo rozmieszcza się kodowane skale liniowe (Ryc. 1E>), a nurek wykonuje zdjęcia skierowane w stronę podłoża za pomocą jednego aparatu bezlusterkowego z szerokokątnym obiektywem rektylinearnym, znajdując się na wysokości 1,5 m – 2 m nad rafą i płynąc w podwójnym schemacie krzyżowym typu „kosiarka”, zgodnie z innymi uznanymi protokołami1,21,24,. Cały proces (w tym pierwsza konfiguracja i fotografowanie) można zazwyczaj zrealizować podczas jednego nurkowania, choć w przypadku głębszych lub większych obszarów może być konieczne kilka nurkowań. Po wykonaniu zdjęć geodeta wykorzystuje jednostkę GPS z Bluetooth zamocowaną do boi (Ryc. 1C) oraz smartfon, aby zebrać punkty GPS na powierzchni nad każdym znacznikiem narożnym, korzystając z niestandardowego formularza w aplikacji badawczej, która następnie przesyła dane referencyjne do użytkownika drogą mailową w sformatowanym arkuszu kalkulacyjnym. Podczas kolejnych przeglądów obszaru geodeta nie zbiera danych referencyjnych ani nie instaluje znaczników; musi jedynie zlokalizować i oczyścić istniejące znaczniki narożne oraz wykonać zdjęcia, co usprawnia proces zbierania danych w serii czasowej.
Do przetwarzania danych opracowano zestaw niestandardowych skryptów w języku Python, które współpracują z programem do fotogrametrii w celu automatyzacji całego procesu (Rysunek 3), co w normalnych warunkach wymagałoby interwencji człowieka na kilku etapach. Główne kroki przetwarzania w zautomatyzowanym potoku obejmują: tworzenie chmury punktów wspólnych i szacowanie pozycji kamer, budowanie modelu siatki 3D rafy, tworzenie cyfrowego modelu wysokościowego (DEM) 2.5D, generowanie ortorektyfikowanej fotomozaki 2D oraz definiowanie obszaru zainteresowania (ROI) ograniczonego czterema markerami narożnymi (Rysunek 4). W tym schemacie pracy użytkownik wprowadza zdjęcia i dane referencyjne w interfejsie graficznym (Rysunek uzupełniający 1) na początku przetwarzania, zamiast konieczności przechodzenia przez liczne kroki przed ręcznym dodaniem danych referencyjnych i wygenerowaniem produktów danych, co jest powszechne w innych schematach pracy21,2,23,24. W przypadku przetwarzania serii czasowych stałe markery narożne ułatwiają automatyczne dopasowanie punktów czasowych, eliminując potrzebę ręcznego wyrównywania. Zastosowanie zestandaryzowanego, oskryptowanego schematu pracy pomaga zapewnić spójność danych i pozwala zaoszczędzić znaczną ilość pracy ludzkiej podczas przetwarzania, szczególnie w projektach z wieloma punktami czasowymi. Dołączono również zestaw samodzielnych skryptów do automatyzacji różnych zadań przetwarzania, w tym obliczania stosunku powierzchniowej 3D do powierzchni rzutowanej, co jest ważnym miernikiem oceny złożoności strukturalnej rafy19,29.

Rycina 1: Kluczowe materiały wymagane do etapu gromadzenia danych w niniejszym protokole. (A) aparat bezlusterkowy z szerokokątnym obiektywem rectilinear, (B) obudowa podwodna z kopułką dopasowana do aparatu/obiektywu, (C) urządzenie GPS typu kickboard z Bluetooth, (D) automatycznie wykrywalne kodowane markery narożne do kontroli terenu stałych powierzchni badawczych i georeferencji oraz (E) kodowane skale używane do określenia rozmiaru modelu. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
Protokół
UWAGA: Kroki przygotowania sprzętu znajdują się w Pliku uzupełniającym 1, sekcje 1 i 2.
1. Konfiguracja wykresu
- Instalacja znaczników narożnych (tylko dla początkowego punktu czasowego)
- Wybierz odpowiednią powierzchnię badawczą (plot) w terenie. Przez cały proces zapewnij priorytet bezpieczeństwa. W niniejszym protokole opisano powierzchnię o wymiarach 10 m x 10 m.
UWAGA: Protokół może być wykonany przez jednego badacza lub parę nurków i może zostać dostosowany do większości rozmiarów powierzchni, w zależności od potrzeb badawczych. - Po wybraniu powierzchni, zainstaluj cztery znaczniki narożne podczas nurkowania z zestawem SCUBA. Przymocuj znaczniki narożne 1-4 (Rysunek 1D) do podłoża w kolejności sekwencyjnej w narożnikach powierzchni, używając młotka i 4 gwoździ, zachowując ostrożność, aby nie doprowadzić do pęknięcia podłoża ani nie uszkodzić wrażliwych żywych koralowców. Znajdź odpowiednie miejsca do instalacji znaczników (np. stosunkowo płaskie obszary martwego podłoża, które są łatwo widoczne z góry i nie są narażone na uszkodzenia lub szybką bioerozję).
- W celu zapewnienia spójności oraz ułatwienia nawigacji i ponownego odnalezienia powierzchni, zainstaluj znaczniki w kierunku zgodnym z ruchem wskazówek zegara. Zainstaluj znacznik 1 w narożniku północno-wschodnim (NE), znacznik 2 w narożniku południowo-wschodnim (SE), znacznik 3 w narożniku południowo-zachodnim (SW) i znacznik 4 w narożniku północno-zachodnim (NW), w razie potrzeby używając miary taśmowej i kompasu.
UWAGA: Rysunek 2A przedstawia prawidłowo zainstalowany znacznik, a Rysunek 2D pokazuje ogólny układ powierzchni, w której wszystkie znaczniki są rozmieszczone w odstępach ~10 m w kształcie kwadratu. - Zapisz głębokości znaczników. Używając komputera nurkowego lub innego miernika głębokości, zapisz głębokość każdego z czterech znaczników narożnych z dokładnością do 10 cm na tabliczce nurkowej.
- Opcjonalnie, w przypadkach, gdy stała instalacja znaczników nie jest dozwolona lub możliwa, w narożnikach powierzchni można zamiast nich umieścić tymczasowe znaczniki narożne (patrz Plik uzupełniający 1, Sekcja 3). Znaczniki te można odebrać w późniejszym terminie.
- Wybierz odpowiednią powierzchnię badawczą (plot) w terenie. Przez cały proces zapewnij priorytet bezpieczeństwa. W niniejszym protokole opisano powierzchnię o wymiarach 10 m x 10 m.
- Umieszczenie skali (wszystkie punkty czasowe)
- Po rozmieszczeniu znaczników narożnych, umieść 3-5 skal (patrz Plik uzupełniający 1, Sekcja 1) w stabilnych miejscach w obrębie powierzchni, używając obciążnika nurkowego lub małego kamienia do dociążenia każdej skali, aby zapobiec ich przemieszczaniu się podczas fotografowania. Jeśli nie używasz karty szarej do balansowania bieli w aparacie (patrz krok 2.1.2), upewnij się, że co najmniej jedna skala znajduje się w pobliżu średniej głębokości powierzchni.
UWAGA: Skale muszą być widoczne z góry, nie mogą zasłaniać istotnych obiektów, takich jak koralowce, i nie mogą być wygięte lub zagięte w sposób, który skróciłby zmierzoną długość między znacznikami.
- Po rozmieszczeniu znaczników narożnych, umieść 3-5 skal (patrz Plik uzupełniający 1, Sekcja 1) w stabilnych miejscach w obrębie powierzchni, używając obciążnika nurkowego lub małego kamienia do dociążenia każdej skali, aby zapobiec ich przemieszczaniu się podczas fotografowania. Jeśli nie używasz karty szarej do balansowania bieli w aparacie (patrz krok 2.1.2), upewnij się, że co najmniej jedna skala znajduje się w pobliżu średniej głębokości powierzchni.
2. Pozyskiwanie obrazów
UWAGA: Należy zwrócić szczególną uwagę na prawidłową konfigurację ustawień aparatu, ponieważ jest to kluczowe dla zapewnienia wysokiej jakości danych. Do tego protokołu zaleca się użycie aparatu bezlusterkowego z obiektywem szerokokątnym. Kluczowe ustawienia aparatu oraz zalecenia dotyczące systemu znajdują się w Tabeli 1 oraz w Pliku uzupełniającym 1, Sekcji 4. Aparat należy połączyć z obudową podwodną i kopułką dopasowaną do obiektywu. Celem jest uzyskanie ostrych obrazów.
| Ustawienia kamery | Rekomendacja |
| Tryb obrazowania | Podręcznik |
| Przysłona | f/8, f/5,6 w przypadku, gdy obszar jest >głębokość 15 m lub słabe oświetlenie |
| Czas naświetlania | 1/500 s, 1/320 s przy słabym oświetleniu lub braku przepięcia |
| ISO | Auto |
| Balans bieli | Niestandardowy (punkt bieli ustawiony na średnią głębokość) |
| Stabilizacja obrazu | Włączony (jeśli dostępny) |
| Format obrazu | JPEG + RAW |
| Odstęp | 1 s |
| Autofokus | AF-S (skupienie na pierwszej klatce sekwencji) |
| Typ migawki | Mechaniczny lub EFCS (nie wyciszony ani elektroniczny) |
| Wygładzanie ekspozycji/Czułość śledzenia AE | Wyłącz / Wysoki |
Tabela 1: Ważne ustawienia aparatu niezbędne do maksymalizacji jakości danych podczas gromadzenia obrazów do fotogrametrii podwodnej. Ustawienia te mają zastosowanie do większości aparatów bezlusterkowych lub lustrzanek cyfrowych (DSLR), ale zostały dostosowane do konkretnej konfiguracji zalecanej w tabeli materiałów.
- Obrazowanie rafy (wszystkie punkty czasowe)
- Zmontować system aparatowy oraz obudowę zgodnie z zaleceniami producenta i standardowymi praktykami podwodnej fotografii, aby zapewnić prawidłowe działanie pod wodą oraz szczelność. Upewnić się, że aparat znajduje się w trybie manualnego ustawiania ekspozycji (M), przysłona jest ustawiona na f/8, a czas naświetlania na 1/50.th sekundy, a czułość ISO ustawiono w trybie automatycznym, aby uzyskać prawidłową ekspozycję każdej klatki. Szczegółowe ustawienia znajdują się w Tabela 1.
UWAGA: W ciemniejszych warunkach i przy większej głębi ostrości należy zastosować przysłonę 5,6 oraz czas naświetlania 1/320 s można go użyć do zwiększenia ilości światła i redukcji szumów obrazu. - Używając karty szarości lub skali odniesienia umieszczonej na średniej głębokości stanowiska, ustaw niestandardowy balans bieli, kierując aparat w dół na kartę szarości lub białą część skali odniesienia, dbając o to, aby nie zacienić białego punktu odniesienia. Wykonaj tę czynność bezpośrednio przed rozpoczęciem gromadzenia obrazów.
- Przejdź do jednego z narożników działki i ustaw kamerę na wysokości 1,5–2 m nad podłożem, skierowaną w dół (Rycina 2C). Wykonaj autofokus kamery na rafie i rozpocznij interwał w celu gromadzenia zdjęć z częstotliwością 1 klatki/s.
- Zacznij płynąć z wygodną prędkością w kierunku sąsiedniego narożnika działki, wykonując pierwszy przebieg zdjęć. Odwróć się 180° i wykonaj drugi przelot fotograficzny w odstępie około 1 m od pierwszego, utrzymując stałą wysokość 1,5–2 m nad podłożem. Powtórz tę czynność, aby wykonać przejazdy antyrównoległe w układzie przypominającym koszenie trawnika nad całą działką, uwzględniając strefę buforową o szerokości co najmniej 0,5 m wokół obwód (Rycina 2D, zestaw 1). Należy unikać luk w pokryciu fotograficznym oraz upewnić się, że na zdjęciach znajdują się wszystkie paski skali i znaczniki narożne.
UWAGA: Nawigacja jest prowadzona przez badacza, zazwyczaj podczas nurkowania z akwalungiem (lub z rurką w przypadku stanowisk na) < (głębokość 2 m), wykorzystując zapamiętywanie kluczowych cech rafy w celu zachowania pełnego pokrycia. Drugi badacz i/lub partner nurkowy mogą pomóc w nawigacji. Celem jest wykonanie nakładających się zdjęć (ok. 80% pokrycia wzdłużnego, ok. 60% pokrycia poprzecznego), które w pełni obejmą wszystkie powierzchnie rafy w obszarze wyznaczonym przez markery oraz w strefie bufora o szerokości 0,5 m. - Wykonaj drugi zestaw serii akwizycji obrazów. Po zakończeniu pierwszej serii przejść, obróć 90° oraz przeprowadzić drugi zestaw przelotów nad rafa, aby dopełnić wzór siatki (Rysunek 2D, zestaw 2). Zdjęcia muszą być wykonywane głównie z kierunkiem w dół, z wyjątkiem obszarów o dużym reliefie, gdzie aparat należy przechylić pod kątem, aby pozostał skierowany prostopadle do powierzchni podłoża.
UWAGA: Ten drugi zestaw przelotów ma na celu zapewnienie pełnego pokrycia i zakładki obrazowania obszaru badawczego. Dodatkowe gromadzenie zdjęć w kluczowych obszarach i/lub w miejscach o dużym nachyleniu terenu jest dopuszczalne i zalecane w przypadku złożonych obszarów badawczych, aby zapewnić kompletność materiału obrazowego. - Uporządkuj obszar badawczy. Po zakończeniu zbierania obrazów zabierz skalniki oraz wszelkie pozostawione materiały. Jedynymi elementami, które powinny pozostać na rafie, są trwałe markery narożne.
UWAGA: W przypadku stosowania tymczasowych znaczników narożnych, dane referencyjne (sekcja 3) muszą zostać zebrane przed usunięciem znaczników. Zaleca się, aby drugi geodeta zbierał dane referencyjne w czasie, gdy pierwszy wykonuje dokumentację fotograficzną działki.
- Zmontować system aparatowy oraz obudowę zgodnie z zaleceniami producenta i standardowymi praktykami podwodnej fotografii, aby zapewnić prawidłowe działanie pod wodą oraz szczelność. Upewnić się, że aparat znajduje się w trybie manualnego ustawiania ekspozycji (M), przysłona jest ustawiona na f/8, a czas naświetlania na 1/50.th sekundy, a czułość ISO ustawiono w trybie automatycznym, aby uzyskać prawidłową ekspozycję każdej klatki. Szczegółowe ustawienia znajdują się w Tabela 1.
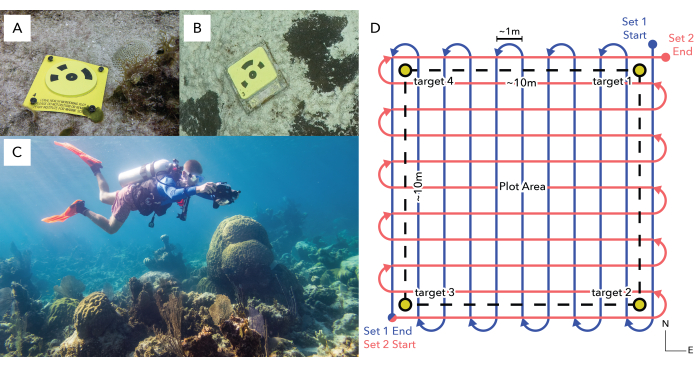
Rysunek 2: Wyznaczenie obszaru i fotografia. (A) przedstawia nowo zainstalowany znacznik narożny, natomiast (B) pokazuje znacznik na miejscu 13 miesięcy po instalacji. (C) przedstawia nurka przeprowadzającego badanie w odpowiedniej odległości nad rafą, a (D) pokazuje schemat procesu fotografowania obszaru z dwoma prostopadłymi zestawami antyrównoległych przejść (linie czerwone i niebieskie) obejmujących obszar wyznaczony przez znaczniki narożne (czarna przerywana ramka), bez znaczących przerw. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
3. Gromadzenie danych referencyjnych
UWAGA: W celu zapoznania się z zestawem GPS oraz konfiguracją badań ReefShape, należy przejrzeć Supplementary File 1, Section 2. Jeśli zbieranie punktów GPS jest niewykonalne, nadal można zastosować automatyczne podejście do przetwarzania ReefShape (sekcja 5). Osobne badanie, które ułatwia formatowanie pliku referencyjnego z lokalnymi współrzędnymi, znajduje się na stronie GitHub (https://github.com/Perry-Institute/ReefShape) wraz z instrukcjami użytkowania.
- Przegląd ReefShape (tylko dla początkowego punktu czasowego)
- Otwórz ankietę ReefShape w aplikacji ankietowej (Rycina uzupełniająca 1) na smartfonie i wprowadź istotne metadane (inicjały badacza, adres e-mail, nazwę powierzchni badawczej oraz uwagi). Umieść smartfon w wodoodpornym etui. Korzystając z zestawu GPS z deską do pływania (Rycina 2C) oraz smartfona, dopływaj nad obszar badawczy.
- Zlokalizuj punkt 1, ustaw deskę GPS na powierzchni bezpośrednio nad punktem i w ankiecie ReefShape na telefonie dotknij ikony celownika, aby zapisać punkt GPS. Przejdź do następnego punktu. Zarejestruj lokalizację punktu 2 w drugim powtórzeniu, punktu 3 w trzecim i punktu 4 w czwartym. Powróć do łodzi lub na brzeg.
- W ankiecie ReefShape wprowadź informacje o głębokości odpowiadające każdemu znacznikowi. Zweryfikuj poprawność danych (tj. rozsądne szacunki dokładności, brak pustych lokalizacji lub głębokości), a następnie prześlij dane.
UWAGA: Proces zbierania danych GPS może być przeprowadzony przez drugiego badacza, podczas gdy pierwszy wykonuje zdjęcia, aby zaoszczędzić czas. Przesłanie danych wymaga dostępu do Internetu, ale ankiety mogą być przechowywane w skrzynce nadawczej do późniejszego wysłania w razie potrzeby. Po wysłaniu użytkownik otrzyma wiadomość e-mail z sformatowanymi danymi lokalizacyjnymi.
4. Powtórzenie punktów czasowych
- Inspekcja i konserwacja poletek (tylko dla kolejnych punktów czasowych)
- Po powrocie do poletki w celu wykonania ponownych zdjęć, najpierw zlokalizuj poletkę i odnajdź znaczniki narożne (Rysunek 2B), korzystając z oryginalnych danych GPS lub, w razie potrzeby, z wydruku fotomozaiki z pierwotnego punktu czasowego jako punktu odniesienia. Jeśli na powierzchni znacznika występuje biofouling, użyj plastikowej skrobaczki lub podobnego narzędzia, aby oczyścić powierzchnię, upewniając się, że wzór celu jest wyraźnie widoczny.
- Jeśli znacznik zaginął lub został uszkodzony w taki sposób, że kolisty wzór celu nie jest już wyraźny, wymień go, stosując proces instalacji opisany w punkcie 1.1.2. Jeśli to możliwe, umieść nowy znacznik w poprzedniej lokalizacji (+/- ~5 cm). Kluczowe jest, aby nowy znacznik posiadał ten sam numer celu co oryginał. Odnotuj, który znacznik lub znaczniki zostały wymienione.
- Fotografowanie poletek (ten sam proces dla wszystkich punktów czasowych)
- Umieść skale pomiarowe. Patrz punkt protokołu 1.2.
- Ustaw niestandardowy balans bieli i wykonaj zdjęcia. Patrz sekcja 2 protokołu.
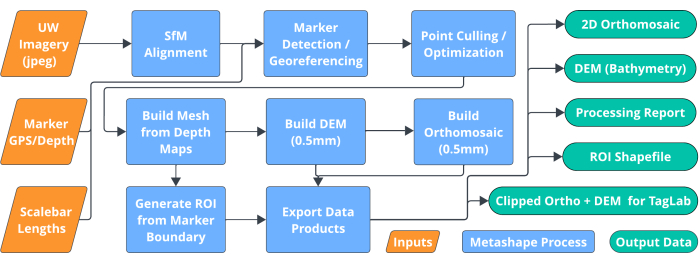
Rysunek 3: Schemat blokowy przedstawiający kroki przepływu pracy w fotogrametrii zautomatyzowane przez główny skrypt ReefShape.Obrazy, plik z długością paska skali oraz plik georeferencyjny (pomarańczowe ramki) są wprowadzane do skryptu, który następnie automatyzuje wszystkie kluczowe etapy przetwarzania (niebieskie ramki), co prowadzi do powstania produktów danych (zielone ramki) gotowych do analizy. Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
5. Przetwarzanie danych
UWAGA: Kroki konfiguracji oprogramowania znajdują się w Pliku uzupełniającym 1, sekcja 5.
- Import obrazów
- Przenieś wszystkie zdjęcia z obrazowania poletek na komputer przetwarzający, rozdzielając zdjęcia w formacie JPEG i RAW do osobnych podfolderów.
- Pobierz dane referencyjne. Upewnij się, że plik tekstowy z długością paska skali (patrz Plik uzupełniający 1, sekcja 1) jest przechowywany w łatwo dostępnej lokalizacji na komputerze. Pobierz i w podobny sposób zapisz plik CSV z georeferencją, który został automatycznie wysłany pocztą elektroniczną po przesłaniu danych georeferencyjnych w ramach badania ReefShape (sekcja 3 protokołu).
- Główny schemat pracy ReefShape (pierwszy punkt czasowy)
- Otwórz nowy projekt w programie do fotogrametrii i wybierz Pełny przebieg pracy ReefShape z ReefShape niestandardowy pasek menu. Spowoduje to wyświetlenie panelu interfejsu graficznego (patrz Rycina uzupełniająca 2).
- W pierwszej sekcji (Konfiguracja projektu), kliknij Utwórz nowy nazwać projekt (nazwa wykresu) i wybrać miejsce jego zapisu. W drugim polu kliknij Zmień nazwę fragmentu nazwać aktywny fragment datą wykonania zdjęcia w formacie RRRRMMDD. W trzecim polu należy kliknąć Wybierz zdjęcia aby wybrać i zaimportować folder zawierający zdjęcia w formacie JPEG do wykresu. Kliknij Zapisz projekt aby zakończyć inicjalizację projektu.
- Na drugim panelu (Ogólne) z Pełny schemat postępowania ReefShape interfejs, zacznij od ustawienia układu współrzędnych. Wybierz wysokość WGS84 + EGM96 (EPSG: 9707)ponieważ łączy to system współrzędnych WGS84 stosowany przez urządzenie GPS z wbudowanym modelem geoidy (EGM96), który przybliża poziom morza.
UWAGA: Jeśli użytkownik nie zebrał rzeczywistych danych lokalizacyjnych, system współrzędnych należy ustawić na Współrzędne Lokalne (m). Ustawienia domyślne w panelu ogólnym (Ogólna preselekcjaWłączony, Jakość siatkiPożywka, Domyślna rozdzielczośćWyłączone, Niestandardowa rozdzielczość: 0,5 mm) zostały opracowane z myślą o konkretnym protokole opisanym w niniejszym opracowaniu. Skrypt jest elastyczny, aby dostosować go do potrzeb badaczy, a ustawienia można odpowiednio zmodyfikować. - W pobliżu dolnej części Ogólne panel, kliknij Wybierz folder przycisk służący do ustawienia ścieżki wyjściowej dla produktów danych. Zaznacz pola wyboru przy wybranych produktach danych wyjściowych, zgodnie z potrzebami analizy.
- Przygotuj Georeferencja panel. Wybierz Tak do stosowania markerów z funkcją automatycznego wykrywania. Kliknij Wybierz plik obok pola paska skali, aby zlokalizować plik tekstowy ze skalowaniem (patrz Plik uzupełniający 1, Sekcja 1). Kliknij Wybierz plik obok pola pliku georeferencyjnego, aby zlokalizować plik CSV z referencjami z badania ReefShape dla danej działki.
UWAGA: Jeśli podczas konfiguracji działki markery zostały zainstalowane w niewłaściwej kolejności (np. cel 1, cel 3, cel 2, cel 4 zamiast kolejności 1, 2, 3, 4 wokół działki), faktyczną kolejność można określić, klikając Dostosuj markery narożne przycisk i zmiana kolejności markerów w oknie wyskakującym. Pozwala to skryptowi na prawidłowe wygenerowanie ROI obejmującego obszar między markerami. - Uruchom skrypt. Po wprowadzeniu wszystkich danych kliknij Proszę o przesłanie tekstu źródłowego do tłumaczenia. na dole panelu, aby uruchomić proces. Wyświetlone zostaną paski postępu dla każdego etapu. Proces automatyzowany przez skrypt przedstawiono w Rycina 3.
UWAGA: Jeśli w trakcie działania skryptu wystąpi błąd lub dojdzie do awarii oprogramowania lub komputera, skrypt zapisze postęp do momentu ostatniego ukończonego kroku. Projekt można ponownie otworzyć, w razie potrzeby naprawić błąd i ponownie uruchomić skrypt, aby wznowić i zakończyć proces. O ile proces został zakończony wyrównaniem oraz integracją danych o skali i georeferencji, użytkownik nie musi ponownie wprowadzać żadnych danych w panelu georeferencji. - Należy sprawdzić dane, aby zapewnić wysoką jakość wyników. Przebieg procesu walidacji danych opisano w rozdziale 5.4.
- Opcjonalnie można obliczyć stosunek powierzchni. Jeśli użytkownik chce obliczyć stosunek powierzchni 3D do 2D dla wykresu w celu zmierzenia chropowatości, należy wybrać Obliczenie stosunku powierzchniowej przycisk w Narzędzia podmenu ReefShape menu rozwijane. Wynikowy stosunek zostanie wyświetlony w konsoli, a także w oknie wyskakującym.
- Dostosuj punkty czasowe (kolejne punkty czasowe)
UWAGA: Każdy punkt czasowy na wykresie zostanie zapisany jako nowy "fragment" w ramach tego samego projektu.- Podobnie jak w przypadku pierwszego punktu czasowego, zaimportuj i zorganizuj zdjęcia w osobnych folderach JPEG i RAW. Otwórz w oprogramowaniu do fotogrametrii projekt dla danej działki, a następnie otwórz ReefShape menu rozwijane i wybierz Dostosowanie punktów czasowych (Rycina uzupełniająca 3).
- W Konfiguracja projektu panel, kliknij Tworzenie fragmentu aby dodać do projektu nowy fragment (reprezentujący nowy punkt czasowy). Jako nazwę fragmentu wprowadź datę zebrania nowych obrazów w formacie RRRRMMDD. Wybierz Wybierz folder aby dodać nowe obrazy do tego fragmentu.
- W obrębie Ogólne panel, wybierz początkowy punkt czasowy dla Wybierz fragment referencyjnyW menu rozwijanym dla Wybierz aktywny fragment, wybierz nowy punkt czasowy. Kliknij Proszę podać tekst źródłowy do tłumaczenia. po zakończeniu wykrywania markerów na obrazach w aktywnym bloku i zaimportowaniu precyzyjnych współrzędnych każdego z nich z bloku referencyjnego.
UWAGA: Jeśli jakiekolwiek markery narożne zostały wymienione pod wodą, należy to odnotować w Dodaj uszkodzone znaczniki lista rozwijalna służąca do poinformowania oprogramowania, że znacznik może nie znajdować się w tej samej dokładnej lokalizacji geograficznej co poprzednio. - Sprawdź markery i georeferencję. W Bibliografia panel (Rysunek uzupełniający 4), upewnij się, że wszystkie markery zostały wykryte, a cele 1-4 przejęły informacje o lokalizacji z fragmentu referencyjnego.
UWAGA: Jeśli którykolwiek z markerów nie zostanie wykryty (zazwyczaj z powodu uszkodzenia markerów, jeśli nie zostały one wymienione), markery należy dodać ręcznie, w co najmniej trzech obrazach źródłowych, i nazwać je zgodnie z etykietami markerów z fragmentu referencyjnego (Reference Chunk). Dostosowanie punktów czasowych Następnie można ponownie uruchomić skrypt, aby dodać informacje o lokalizacji w przypadku markerów umieszczonych ręcznie. - Uruchom Pełny schemat pracy ReefShape skrypt, wybierając go z ReefShape menu. Pozostaw puste panele konfiguracji projektu i georeferencji i edytuj tylko Ogólne panel w razie potrzeby, wybierając ustawienia przetwarzania, miejsce eksportu produktów danych oraz produkty do wygenerowania, zgodnie z krokiem 5.2.3. Kliknij Proszę o przesłanie tekstu źródłowego do tłumaczenia. aby zakończyć proces fotogrametrii i wyeksportować wyrównane produkty danych dla nowego punktu czasowego.
- Należy sprawdzić dane, aby zapewnić wysoką jakość wyników. Przepływ pracy walidacyjnej opisano w sekcji 5.4.
- Oblicz stosunek powierzchni (opcjonalnie). Patrz krok 5.2.8.
- Walidacja danych (dla każdego punktu czasowego)
UWAGA: Dla każdego punktu czasowego ważne jest sprawdzenie dokładności dopasowania i produktów danych. W przypadku wystąpienia problemów może być wymagana interwencja ręczna. Elementy danych (np. ortomozaikę, DEM, model 3D, punkty wiążące) pochodzące z etapu po wystąpieniu błędu należy usunąć. Następnie można skorygować problem (jeśli to możliwe) i ponownie uruchomić skrypt Full ReefShape Workflow w celu dokończenia przetwarzania. Po upewnieniu się, że produkty danych są poprawne, można przystąpić do analizy.- Sprawdź wyrównanie zdjęć. W Przestrzeń robocza panel w programie do fotogrametrii, należy najpierw sprawdzić, ile zdjęć z całkowitej liczby zostało pomyślnie wyrównanych. Jeśli <10 zdjęć nie jest wyrównanych; prawdopodobnie ich brak nie wpłynie niekorzystnie na końcowe produkty danych.
UWAGA: Jeśli znaczna część zdjęć nie jest wyrównana, należy zresetować wyrównanie i ponownie uruchomić proces Pełny schemat postępowania ReefShape z Ogólna preselekcja nieoznaczone. Jeśli wiele zdjęć nadal nie jest wyrównanych, prawdopodobnie wynika to z niewystarczającego pokrycia w zbiorze danych i konieczne jest ponowne wykonanie zdjęć. - Sprawdź chmurę punktów wiążących oraz pozycje kamer (Rysunek 4A) w Model okno podglądu, aby ocenić, czy występują oczywiste problemy z wyrównaniem. Fragmenty punktów wiążących lub pozycji kamer, które są wyraźnie przesunięte względem całkowitej chmury punktów, stanowią ewidentne oznaki błędów w wyrównaniu.
UWAGA: Należy wybrać zdjęcia o błędnym dopasowaniu, a następnie zresetować ich wyrównanie, klikając prawym przyciskiem myszy i wybierając Resetowanie wyrównania kameryNastępnie należy wybrać Wyrównywanie zdjęć w Przebieg pracy rozwijane menu paska narzędzi. Jeśli nie są one odpowiednio dopasowane, prawdopodobnie oznacza to niewystarczającą liczbę wspólnych obszarów w zbiorze danych i konieczne jest ponowne wykonanie zdjęć. - Sprawdź georeferencję. Przejrzyj model oraz numeryczny model terenu (DEM) w Model i Ortodontyka okna podglądu (Rycina 4B oraz C) aby zapewnić prawidłowe wypoziomowanie i pozycjonowanie. W Bibliografia panel (Rysunek uzupełniający 4), błąd markera powinien wynosić mniej niż 1 lub 2 m, a wewnętrzny błąd skalowania powinien być mniejszy niż 1 lub 2 mm.
UWAGA: Duży błąd skalowania, błąd markerów lub model odwrócony do góry nogami wskazują na błędy referencyjne, które mogą wynikać z nieprawidłowo ustawionego układu współrzędnych, błędnie wykrytych markerów lub bardzo niskiej jakości danych lokalizacji GPS (w takim stopniu, że położenie markerów jest niezgodne z kolejnością geograficzną). W celu rozwiązania problemu może być konieczna ręczna edycja danych referencyjnych. - Sprawdź ortomozaikę. Przejrzyj ortomozaikę w Orto okno podglądu i upewnij się, że jakość obrazu jest wystarczająca, wizualnie sprawdzając go pod kątem znacznego rozmycia, zniekształceń, dziur w obrazie lub ekstremalnie wysokiego poziomu szumu (Rysunek 6).
UWAGA: Jeśli wystąpią opisane problemy, prawdopodobnie ustawienia kamery nie zostały odpowiednio skonfigurowane, zdjęcia wykonano z niewłaściwej odległości od rafy lub w niektórych obszarach występuje niewystarczający stopień pokrycia obrazów; w celu uzyskania akceptowalnych wyników może być konieczne ponowne sfotografowanie terenu. - Sprawdź poligon graniczny. W Ortodontyczna okno przeglądarki, sprawdź, czy automatycznie wygenerowany wielobok graniczny definiujący obszar zainteresowania w obrębie czterech znaczników narożnych jest poprawny, jak pokazano w Rysunek 4.
UWAGA: Jeśli granica została przekroczona lub łączy niewłaściwe znaczniki, należy kliknąć prawym przyciskiem myszy na wielokącie w podglądzie i go usunąć. Wybierz Utwórz granicę z Narzędzia podmenu ReefShape lista rozwijana do zdefiniowania właściwej kolejności znaczników narożnych lub zdefiniowania nowej niestandardowej granicy za pomocą narzędzia wielokąta i ustawienia jej na Zewnętrzna granica typ wielokąta. Ponownie uruchomić Pełny schemat procedury ReefShape skrypt do ponownego eksportu produktów danych.
- Sprawdź wyrównanie zdjęć. W Przestrzeń robocza panel w programie do fotogrametrii, należy najpierw sprawdzić, ile zdjęć z całkowitej liczby zostało pomyślnie wyrównanych. Jeśli <10 zdjęć nie jest wyrównanych; prawdopodobnie ich brak nie wpłynie niekorzystnie na końcowe produkty danych.
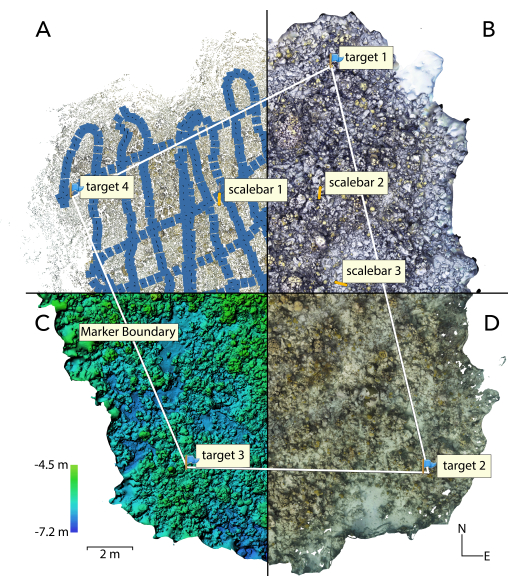
Rysunek 4: Wizualizacja fragmentu rafy podzielona na cztery główne etapy procesu ReefShape. (A) chmura punktów wspólnych (tie-points) i pozycje kamer, (B) trójwymiarowy model siatkowy, (C) cyfrowy model wysokościowy (DEM) oraz (D) ortorektyfikowana fotomozaika. Etykiety wskazują lokalizacje wykrytych markerów narożnych (cele 1-4), trzy skale oraz automatycznie wygenerowany wielobok obszaru zainteresowania do analizy strukturalnej i ekologicznej. Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Wyniki
Zestaw danych LAI w serii czasowej został zgromadzony przy użyciu tej metodologii na rafie Simms Point, u południowo-zachodniego krańca New Providence na Bahamach. Rycina 4, Rysunek 5, Rysunek 6 i Rycina dodatkowa 4 wszystkie przedstawiają wyniki tego eksperymentu. Sieć referencyjna została ustanowiona, a pierwsze obrazy zebrano w styczniu 2023 roku. Ponowne zdjęcia wykonano w sierpniu 2023 roku, podczas silnej morskiej fali upałów, aby ocenić stopień blaknięcia koralowców. Oba punkty czasowe zostały przetworzone przy użyciu pełnego skryptu przepływu pracy ReefShape, bez konieczności interwencji użytkownika w krokach pośrednich. Pierwszy punkt czasowy obejmował 129 obrazów, z których wszystkie zostały pomyślnie wyrównane, przy średniej wysokości pływania 1,8 m nad podłożem, natywnej rozdzielczości gruntowej 0,567 mm/px (znormalizowanej do 0,5 mm/px) oraz całkowitej powierzchni pokrycia wynoszącej 208 m2 (mierzone jako obszar wewnątrz znaczników narożnych), stosunek powierzchni 3D do 2D wynoszący 2,87, błąd reprojekcji wynoszący 1,12 px, całkowitą wewnętrzną dokładność geolokalizacji na poziomie 30,6 cm oraz błąd skalowania wynoszący 1,4 mm. Cały proces, przy ustawieniach domyślnych w skrypcie Full ReefShape, trwał 8 h 23 min przy użyciu komputera stacjonarnego z około 2018 roku z 6-rdzeniowym procesorem CPU, 32 GB pamięci RAM i dyskretną kartą graficzną GPU o pamięci 8 GB (całkowity koszt ok. 150 USD). Komputer stacjonarny z 2024 roku z 14-rdzeniowym procesorem CPU, 64 GB pamięci RAM i dyskretną kartą graficzną GPU o pamięci 24 GB (całkowity koszt ok. 40 USD) przetworzył ten sam obszar w łącznym czasie 1 h 58 min. Przetwarzanie drugiego punktu czasowego, obejmujące 1974 / 1974 wyrównane obrazy, zajęło 7 h 45 min na starszym komputerze stacjonarnym z 2018 roku.
Powiększony fragment dwóch punktów czasowych oraz podstawowa analiza blaknięcia koralowców przeprowadzona w programie TagLab27 została przedstawiona na Rysunku 5, co pokazuje użyteczność tego procesu w analizie zmian siedlisk bentosowych w czasie. Wyniki analizy wykazały, że ponad 90% osobników wielu gatunków koralowców uległo całkowitemu blaknięciu, co potwierdza gwałtowność tego zjawiska, podczas gdy inne gatunki wykazały minimalne lub żadne blaknięcie, co daje wgląd w wzorce odporności w obrębie społeczności koralowców. Oba punkty czasowe (Rysunek 5) prezentują wysoką jakość obrazowania, z wystarczającą ostrością i rozdzielczością umożliwiającą ekspercką identyfikację organizmów bentosowych na poziomie gatunku lub rodzaju. Balans bieli został odpowiednio ustawiony i nie występują znaczące obszary rozmycia, luki w danych ani inne artefakty, co wskazuje, że protokół skutecznie dostarczył dane niezbędne do badania dynamiki ekologii bentosu rafy koralowej. Rysunek 6 (góra) przedstawia powiększenie tego obszaru jako przykład obrazowania wysokiej jakości w porównaniu ze zbiorem danych słabej jakości (dół), który nie spełnia wymogów jakości danych, a artefakty obrazu utrudniają ekstrakcję danych ekologicznych. Zbiór danych słabej jakości został zebrany przy niewłaściwych ustawieniach kamery (nieprawidłowy balans bieli prowadzący do ogólnego czerwonego odcienia oraz zbyt otwarta przysłona powodująca rozmycie) oraz niewystarczającym pokryciu zdjęć z powodu błędów w nawigacji nurka, co podkreśla znaczenie procesu pozyskiwania obrazów (sekcja 2 protokołu).
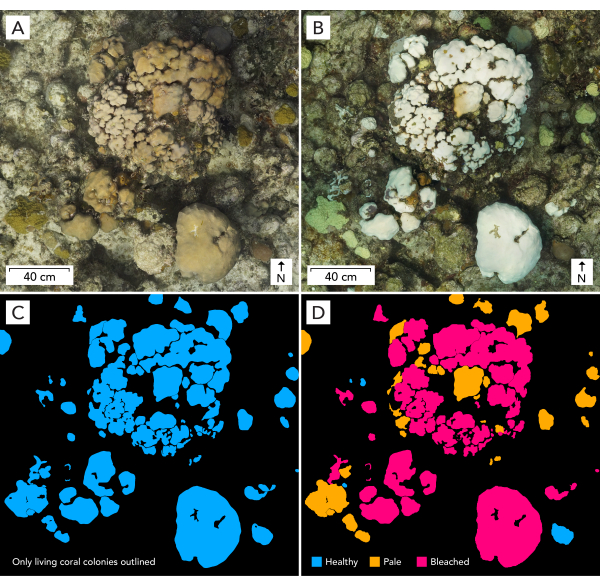
Rysunek 5: Reprezentatywne wyniki przedstawiające serie czasowe obrazów oraz obrysy kolonii koralowców z działki fotografowanej przed i w trakcie zdarzenia blaknięcia, wykazujące dokładność automatycznego dopasowania osiągniętą dzięki naszemu protokołowi oraz użyteczność tych danych w monitorowaniu zmian bentosowych w czasie.(A) przedstawia obraz ze stycznia 2023 r. dla stanowiska Simms Point na wyspie New Providence, Bahamy, (B) obraz z sierpnia 2023 r., (C) żywe kolonie koralowców w styczniu 2023 r. sklasyfikowane jako zdrowe (niebieski), blade (pomarańczowy) lub wybielone (czerwony) oraz (D) żywe kolonie koralowców w sierpniu 2023 r. obrysowane zgodnie z tym samym schematem klasyfikacji. Obrysowywanie kolonii koralowców wykonano za pomocą segmentacji wspomaganej przez AI w programie TagLab. Aby wyświetlić powiększoną wersję tego rysunku, kliknij tutaj.
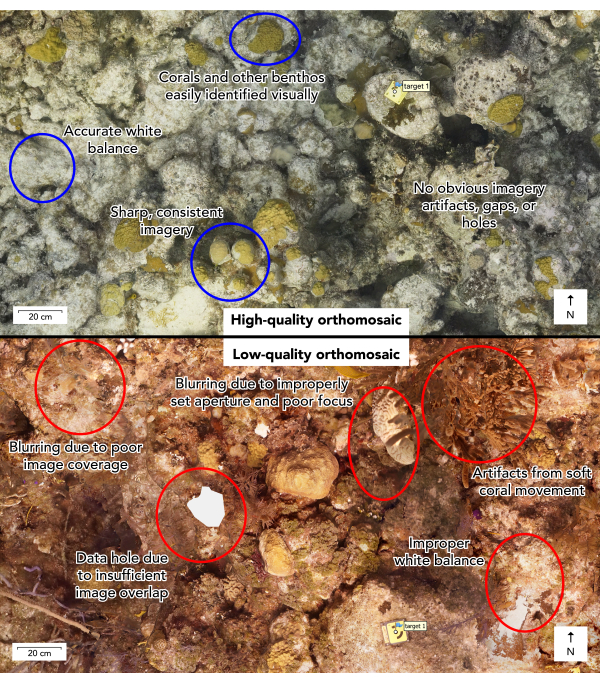
Rycina 6: Przykład wysokiej jakości ortomozaiki oraz niskiej jakości ortomozaiki, wraz z adnotacjami wskazującymi kluczowe cechy różniące oba obrazy. Wizualna inspekcja ortomozaiki i innych produktów danych podczas kroku 5.4 protokołu jest niezbędna do oceny, czy protokół został wykonany prawidłowo, czy też konieczne jest ponowne wykonanie fotografii poletek, aby spełnić cele dotyczące jakości danych. Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tej ryciny.
Dostęp do oprogramowania:
Skrypty ReefShape w języku python, instrukcje instalacji i użytkowania oraz bardziej szczegółowe wytyczne dotyczące zbierania danych i korzystania z oprogramowania w formie białej księgi są dostępne pod adresem https://github.com/Perry-Institute/ReefShape. Planujemy aktualizować skrypty w celu rozwiązywania pojawiających się problemów i wprowadzania ulepszeń. W związku z tym zalecamy korzystanie z najnowszej wersji.
Rycina uzupełniająca 1. Zrzut ekranu ilustrujący badanie w celu gromadzenia danych georeferencyjnych ReefShape w aplikacji Survey123 na smartfonie. Użytkownicy mogą uzyskać dostęp do badania bez płatnego konta, a po przesłaniu danych otrzymują drogą mailową pliki sformatowane do użytku w przetwarzaniu ReefShape. Kliknij tutaj, aby pobrać ten plik.
Rycina uzupełniająca 2. Zrzut ekranu interfejsu graficznego (GUI) skryptu pełnego przepływu pracy ReefShape. Użytkownicy mogą wprowadzić w tym interfejsie wszystkie niezbędne informacje do przetwarzania, co umożliwia pełną automatyzację procesu fotogrametrycznego. Aby pobrać ten plik, kliknij tutaj.
Rysunek uzupełniający 3. Zrzut ekranu interfejsu graficznego użytkownika (GUI) skryptu Align Timepoints. Użytkownicy mogą wykorzystać ten skrypt w celu ułatwienia automatycznego dopasowania kolejnych przeglądów do oryginalnego punktu czasowego, co umożliwia analizę zmian w serii czasowej. Kliknij tutaj, aby pobrać ten plik.
Rycina uzupełniająca 4. Zrzut ekranu modelu 3D, przedstawiający reprezentatywne wyniki oraz panel referencyjny. Wszystkie informacje w panelu referencyjnym są ustawiane automatycznie zgodnie z paskiem skali i plikami georeferencyjnymi wprowadzonymi do skryptu Full ReefShape Workflow. Różne miary dokładności dla poszczególnych danych referencyjnych (0,25 mm dla skalowania, 10 cm dla głębokości i ~70 cm dla geolokalizacji XY) są wprowadzane automatycznie i umożliwiają priorytetowe traktowanie kolejno skali, głębokości, a następnie współrzędnych XY w końcowym rozwiązaniu lokalizacji obliczonym przez program Metashape. Kliknij tutaj, aby pobrać ten plik.
Plik uzupełniający 1: W Pliku uzupełniającym znajdują się instrukcje przygotowania sprzętu, wymagania i ustawienia systemu kamer oraz wymagania sprzętowe komputera i kroki konfiguracji oprogramowania, które wykraczają poza zakres samego protokołu. Prosimy kliknąć tutaj, aby pobrać ten plik.
Dyskusja
Protokół ten został opracowany w celu sprostania niektórym kluczowym wyzwaniom związanym z podwodną fotogrametrią siedlisk raf koralowych, w tym jakości obrazu i nakładaniu się podczas akwizycji, gromadzeniu metadanych do skalowania, niwelacji, geolokalizacji i wyrównania szeregów czasowych modeli i map, podejmowaniu decyzji przez człowieka podczas procesu przetwarzania fotogrametrii oraz przygotowaniu i eksporcie danych do analizy. Stawiamy czoła pierwszemu wyzwaniu, starannie dobierając, testując i zalecając system kamer i ważne ustawienia. Podczas gdy wiele systemów może działać do pozyskiwania obrazów, okazuje się, że konfiguracje obejmujące kamery sportowe (np. GoPro lub podobne) są niewystarczające ze względu na zniekształcenia typu rolling shutter, brak ręcznego balansu bieli i niemożność zbierania zdjęć RAW z częstotliwością 1 Hz, co ogranicza jakość końcowego obrazu i możliwość precyzyjnego wyrównania danych szeregów czasowych. Konfiguracje DLSR z wieloma kamerami mogą ułatwić lepsze pokrycie obrazu badanej powierzchni24, ale te konfiguracje są drogie i bardziej kłopotliwe pod wodą. Zamiast tego wybieramy pojedynczy, stosunkowo niedrogi (~2 800 USD całkowity koszt) system aparatów bezlusterkowych z mechaniczną migawką, niestandardowym balansem bieli, możliwością zbierania zdjęć RAW i JPEG, nowoczesnym przetwornikiem obrazu APS-C o niskim poziomie szumów oraz szerokokątnym obiektywem (~100° pole widzenia) i kombinacją portów kopułkowych, która zapewnia ostre obrazy. Szeroki obiektyw jest wybierany w celu zwiększenia pokrycia obrazu i nakładania się, co poprawia renderowanie 3D powierzchni pionowych i wystających oraz zmniejsza potencjalne otwory w modelu. Użycie interwału 1 s i jednej kamery zmniejsza ogólną liczbę obrazów w porównaniu z innymi metodami bez utraty szczegółów lub jakości modelu, przyspieszając przetwarzanie. Wreszcie, chociaż obrazy RAW nie są bezpośrednio krytyczne dla funkcji obecnego potoku przetwarzania obrazów, który opiera się na obrazach JPEG, uważamy, że obrazy RAW są niezbędne do celów archiwalnych, ponieważ zawierają informacje o kolorach wyższej jakości. Balans bieli można dostosować po zebraniu w oprogramowaniu do przetwarzania obrazu, a informacje o kolorach o wyższej jakości mogą w przyszłości zostać wprowadzone do algorytmu korekcji kolorów, takiego jak SeaThru30 lub DeepSeeColor31 i zintegrowane z potokiem fotogrametrii w celu uzyskania bardziej spójnych kolorów i szczegółowego badania zjawisk, takich jak pigmentacja i bielenie koralowców.
Drugim kluczowym wyzwaniem jest geolokalizacja 3D, skalowanie i wyrównanie szeregów czasowych. Podczas gdy współrzędne rzeczywiste nie są konieczne do wielu analiz, modele muszą być dokładnie przeskalowane i wyrównane w procesie ortorektyfikacji i dokładnych pomiarach32,33. Proces ten jest trudny do zautomatyzowania w oprogramowaniu do fotogrametrii bez użycia wykrywalnych zakodowanych celów lub bez pomiarów głębokości i układu współrzędnych XY. Większość protokołów wymaga ręcznego włączania informacji referencyjnych w Metashape lub później w innym oprogramowaniu, co zwiększa złożoność i nieefektywność przepływu pracy. Poprzez włączenie zakodowanych celów do pasków skali o dokładnie znanej długości i trwale zamocowanych znaczników narożnych, w połączeniu z przyjaznym dla użytkownika systemem geolokalizacji i zbierania głębokości, dostarczamy oprogramowaniu informacji niezbędnych do automatycznego zdefiniowania układu współrzędnych, zlokalizowania, przeskalowania i wypoziomowania modelu. Określając dokładność każdego pomiaru, oprogramowanie prawidłowo waży końcowe rozwiązanie lokalizacyjne w taki sposób, że nadaje priorytet skali, następnie głębokości, a na końcu współrzędnym XY, umożliwiając bardzo dokładne skalowanie i niwelowanie nawet w przypadku danych GNSS o stosunkowo niskiej dokładności. Wspólna rejestracja fotomozaik szeregów czasowych zazwyczaj wymaga interwencji człowieka w celu zlokalizowania, oznaczenia i dopasowania spójnych punktów na rafie; Proces ten jest bardzo czasochłonny i trudny, jeśli między punktami czasowymi nie ma wyraźnie statycznych cech. Zastosowanie trwałych znaczników naziemnych punktów kontrolnych łagodzi ten problem, zapewniając zestaw 4 automatycznie wykrywalnych celów statycznych. Dzięki naszemu skryptowemu procesowi, kolejne punkty czasowe dziedziczą precyzyjne geoodniesienie z poprzedniego punktu czasowego, znacznie upraszczając proces wyrównania i zmniejszając wkład człowieka, jednocześnie ułatwiając bardzo dokładną korejestrację punktów czasowych, które umożliwiają śledzenie zmian ekologicznych i strukturalnych na rafie na drobną skalę.
Trzecim wyzwaniem, które rozwiązuje ten protokół, jest nieefektywność procesu pracy fotogrametrii, zarówno pod względem interwencji człowieka, jak i wymagań dotyczących sprzętu komputerowego. Zaprojektowaliśmy skrypty ReefShape tak, aby umożliwić użytkownikowi wprowadzenie wszystkich wymaganych informacji dla całego procesu w jednym polu GUI, eliminując wszelkie interwencje zwykle potrzebne na kluczowych etapach procesu (tj. włączenie informacji o skali, poziomowaniu i georeferencjach). Dzięki temu użytkownik może zainicjować proces, a resztę pozostawić komputerowi, oszczędzając czas i wysiłek. Potok fotogrametryczny używany w pełnym skrypcie ReefShape Workflow (Rysunek 3 i Rysunek 4) jest zoptymalizowany w celu zapewnienia wydajnego przetwarzania. Stosujemy specjalistyczny proces osiowania składający się z dwóch faz. Pierwszy przebieg wyrównywania jest uruchamiany z włączoną ogólną selekcją wstępną, opcją, która może skrócić czas wyrównania obrazu o wiele godzin bez prowadzenia do utraty dokładności34. Druga faza polega na próbie dodania wszelkich pozostałych niewyrównanych zdjęć do istniejącego wcześniej wyrównania bez użycia ogólnej selekcji wstępnej, co może złagodzić problemy z wyrównaniem spowodowane nieoptymalnym nakładaniem się lub pasmami wynikającymi z soczewkowania fal w płytkiej wodzie. Podsumowując, kroki te reprezentują wydajny i potężny proces wyrównywania, który często prowadzi do znacznie większego odsetka prawidłowo wyrównanych zdjęć niż standardowe procedury przetwarzania Metashape. Generujemy siatkę 3D bezpośrednio z map głębokości, omijając czasochłonny i zasobochłonny proces gęstej budowy chmury punktów. Siatki wygenerowane w ten sposób charakteryzują się zwykle mniejszym szumem i lepszą rekonstrukcją obszarów o niskim pokryciu, co zapobiega konieczności czyszczenia chmury punktów przed zasianiem siatki, jak to jest stosowane w innych metodach23. Z naszego doświadczenia wynika, że ten proces generowania siatki jest zwykle bardziej stabilny, co prowadzi do mniejszej liczby awarii komputera niż gęsta konstrukcja chmury punktów i siatka. Na koniec generujemy DEM o wysokiej rozdzielczości, który jest używany jako powierzchnia ortorektyfikacji zamiast siatki, ponieważ znacznie skraca to czas budowy ortomozaiki bez zauważalnej utraty jakości.
Ostatnim wyzwaniem jest przygotowanie, standaryzacja i eksport danych do analiz ekologicznych. Standaryzując rozdzielczość produktu obrazowego na poziomie 0,5 mm/piksel, zapewniamy spójne i porównywalne produkty na różnych wykresach i w różnych punktach czasowych, zwiększając przyszłe wysiłki na rzecz wykorzystania sztucznej inteligencji i uczenia maszynowego do analizy. Pełny skrypt przepływu pracy ReefShape zapewnia opcje eksportu raportu przetwarzania i produktów danych w odpowiednim formacie dla oprogramowania GIS i TagLab27, standaryzując formatowanie oraz oszczędzając czas i wysiłek w porównaniu z przepływami pracy, w których ten krok jest wykonywany ręcznie. Wielokąt obszaru zainteresowania (ROI), niezbędny do wielu analiz, jest generowany automatycznie przy użyciu znanych pozycji znaczników narożników i eksportowany jako standardowy plik shape w celu włączenia do procesów roboczych GIS, takich jak generowanie i identyfikowanie losowych punktów na wykresie w celu analizy składu bentosowego. Ten zwrot z inwestycji umożliwia również przycięte i wyrównane do pikseli dane wyjściowe dla TagLab, niezbędne do analizy szeregów czasowych, jak pokazano na rysunku 5. Zwrot z inwestycji umożliwia również automatyczne obliczanie stosunku powierzchni 3D do powierzchni płaskiej dla każdego punktu czasowego (krok protokołu 5.2.8), co jest ważne dla pomiaru złożoności struktury rafy i jej zmian w czasie.
Chociaż protokół ten stanowi postęp w zakresie wydajności i użyteczności w fotogrametrii podwodnej, istnieją ograniczenia. Przede wszystkim, jeśli proces fotogrametrii nie powiedzie się na jednym z kluczowych etapów, wymagana jest interwencja użytkownika w celu rozwiązania i naprawienia problemów przed kontynuacją. Chociaż nasz skryptowy proces został zaprojektowany tak, aby mógł być użyteczny dla badaczy bez dogłębnej wiedzy z zakresu fotogrametrii, podstawowa wiedza jest ważna, aby rozwiązywać problemy, gdy się pojawią. Kilka kluczowych części procesu jest najbardziej podatnych na problemy. Po pierwsze, obrazy mogą nie zostać wyrównane z powodu słabego nakładania się obrazów lub z powodu silnych pasm na podłożu w płytkiej wodzie i nasłonecznionych warunkach. Błąd wyrównania można wykryć, sprawdzając chmurę punktów wiązania i pozycje kamery. Jeśli wyrównanie nie powiedzie się z powodu pasm, ponowne uruchomienie pełnego przepływu pracy ReefShape z niezaznaczonym ogólnym preselekcją może zazwyczaj rozwiązać problem kosztem znacznie dłuższego czasu przetwarzania. Jeśli nakładanie się obrazów jest niewystarczające, aby oprogramowanie mogło wyrównać zdjęcia, najlepszym rozwiązaniem jest prawdopodobnie ponowne sfotografowanie witryny. Nieudane wykrywanie znaczników może również prowadzić do błędu w mapowaniu. Dzieje się tak najczęściej, gdy marker jest uszkodzony lub nie jest wystarczająco oczyszczony. W takim przypadku znaczniki można umieszczać na poszczególnych zdjęciach w Metashape i nazywać ręcznie, a skrypty ReefShape można ponownie uruchomić, aby zakończyć przetwarzanie. W niektórych przypadkach georeferencja może się nie powieść, jeśli punkty GPS są tak niedokładne, że są geograficznie nieuporządkowane lub jeśli punkty GPS zostały przypisane do niewłaściwych celów. Można to rozwiązać, ręcznie edytując plik CSV z georeferencjami, aby odpowiednio dopasować dane, a następnie ponownie uruchamiając skrypt. Wreszcie, możliwe są awarie oprogramowania, zwłaszcza podczas korzystania z mniej wydajnego komputera z dużą fabułą lub z wyższymi ustawieniami jakości. W oczekiwaniu na to, nasz skryptowy proces będzie automatycznie zapisywany po każdym zakończonym kroku, umożliwiając użytkownikowi ponowne uruchomienie i dostosowanie ustawień bez utraty postępów. Dalsze zalecenia dotyczące rozwiązywania problemów znajdują się na naszej stronie GitHub.
Głównym celem ReefShape jest uproszczenie zbierania i przetwarzania komponentów fotogrametrii podwodnej oraz maksymalne obniżenie kosztów, tak aby użytkownicy mogli w pełni skupić czas i wysiłek na ekstrakcji danych ekologicznych. Zapewniamy kompletny proces, który ma na celu uzyskanie wysokiej jakości danych wyjściowych, które są dostosowane do potrzeb typowych opcji analizy ekologicznej. Chociaż opisany protokół jest bardzo szczegółowy, skryptowe podejście do przetwarzania jest elastyczne i może bez problemu obsługiwać modyfikacje aspektów metody, takich jak rozmiar działki, wzór pływania/zbierania zdjęć, docelowa rozdzielczość wyjściowa i specyficzny system kamer. Metoda ta może być również stosowana bez znaczących modyfikacji do większości podwodnych lub precyzyjnych projektów fotogrametrii naziemnej, takich jak dokumentacja wraków statków lub stanowisk archeologicznych.
Oświadczenia
Autorzy nie mają konkurencyjnych interesów finansowych ani innych konfliktów interesów.
Podziękowania
ReefShape to termin nieobjęty prawami autorskimi, którego użyliśmy jako nazwy dla tej metody. Projekt wymyślony przez CD i WG, rozwój metod przez WG, kodowanie przez WG i SM, pisanie przez WG, redakcja i recenzja przez JL i CD. Specjalne podziękowania dla całego zespołu Perry Institute for Marine Science za ich opinie i wsparcie przez cały czas opracowywania tej metody. Finansowanie zostało zapewnione przez Disney Conservation Fund. Materiał ten oparty jest na pracach wspieranych przez National Science Foundation Graduate Research Fellowship w ramach grantu nr 2233001. Dane gromadzone na podstawie zezwoleń Departamentu Planowania i Ochrony Środowiska Bahamów nr. SRBS-0013-2021-CD, BS-2021-930119, BS-2022-281752, BS-2022-315006, BS-2023-661916, BS-2023-610959 i BS-2023-211510.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Rura PVC o długości 0,3 m 1/2 " | ogólna Nie | do zestawu GPS | |
| 1 "Nasadka stołowa z PVC | ogólna | Nie dotyczy | do zestawu GPS |
| Tuleja redukcyjna PVC 1/2 "do 1" | Nie dotyczy | zestawu GPS | |
| Obiektyw 12 mm f/2.0 AF z mocowaniem typu E | Samyang | SYIO12AF-E | sprzedawany również pod marką Rokinon |
| 2" okrągłe gwoździe | murarskie z rowkowanym trzpieniemogólny | Nie dotyczy | instalacji znacznika narożnego |
| Karta SD 256 GB UHS-1 V30 | SanDisk | SDSDXXD-256G-ANCIN | najszybsza możliwa karta SD UHS-1 Zalecana taśma miernicza UHS-1 |
| 30 m (opcjonalnie) | nie dotyczy | dotyczy do | ustawienia działki |
| Arkusz akrylowy o grubości 3 mm, przycięty do 80 mm x 580 mm (3x) | Nie | Materiał skali | Nie |
| Aluminiowa taca na kamerę | KitDive | N/A | Pasuje do obudowy kamery i pomocy z kamerą trzymającą |
| Podwodny zestaw znaczników narożnych z nadrukowanymi tarczami fotogrametrycznymi | N/A | /A | wykonane na zamówienie, skontaktuj się z autorem, aby uzyskać szczegółowe informacje |
| Wodoodporny papier do drukarki laserowej Duracopy | Rite in the Rain | 6511 | można zastąpić wodoodpornym papierem do naklejek |
| E6000 epoksydowy | ogólny | Nie dotyczy | do zestawu GPS |
| GLO2 Bluetooth GPS | Garmin | 010-02184-01 | istnieją inne opcje, GLO2 jest najbardziej ekonomicznym |
| aparatem bezlusterkowym ILCE a6700 | Sony | ILCE6700/B | a6700, A6600 lub A6400 to tanie opcje |
| Drukarka laserowa | Nie | dowolna drukarka laserowa (nie atramentowa) | |
| Metashape Professional Edition | Agisoft | N/A | Wymagane oprogramowanie |
| Karta plastikowa (około 1 mm x 5 mm x 5 mm) | Nie dotyczy | Nie | dotyczy zestawu GPS, można również użyć wyrzuconej karty kredytowej lub podobnej, przeciętej na pół. |
| Smartfon | N/A | N/ | A każdy w miarę nowoczesny smartfon, do zbierania danych GPS |
| Sony A6700 Sea Frogs 40M/130FT Wodoodporna obudowa z akrylowym 6-calowym portem kopułkowym V.1 | SeaFrogs | N/A | jeśli używasz kamer a6600 lub a6400, zastąp odpowiednią obudową SeaFrogs |
| Super klej | N/A | N/A | do zestawu GPS i tworzenia paska skali |
| Pływanie deska do kickboardu w stylu fitness | Speedo | 877530050021SZ | do zestawu GPS, marka nieważna |
| Komputer nurkowy w stylu zegarka | NIE DOTYCZY | NIE DOTYCZY | do zbierania głębokości znaczników narożnych Wodoodporna |
| torba | Xuniea | W-1188 | marka nieważna, pasująca do urządzenia GPS |
| Wodoodporna torba na telefon | Pelican | PP048884 | marka nieważna, pasująca do smartfona |
Bibliografia
- Hughes, T. P., et al. Coral reefs in the Anthropocene. Nature. 546 (7656), 82-90 (2017).
- Fisher, R., et al. Species richness on coral reefs and the pursuit of convergent global estimates. Current Biology. 25 (4), 500-505 (2015).
- Costanza, R., et al. Changes in the global value of ecosystem services. Glob Environ Change. 26 (1), 152-158 (2014).
- Jackson, J. B. C. Reefs since Columbus. Coral Reefs. 16 (1), S23-S32 (1997).
- Bourne, D., Iida, Y., Uthicke, S., Smith-Keune, C. Changes in coral-associated microbial communities during a bleaching event. ISME Journal. 2 (4), 350-363 (2008).
- Asner, G. P., et al. Mapped coral mortality and refugia in an archipelago-scale marine heat wave. Proc Natl Acad Sci U S A. 119 (19), e2123331119(2022).
- Li, J., et al. A global coral reef probability map generated using convolutional neural networks. Coral Reefs. 39 (6), 1805-1815 (2020).
- Hedley, J. D., et al. Remote sensing of coral reefs for monitoring and management: A review. Remote Sens. 8 (2), (2016).
- Lirman, D., et al. Development and application of a video-mosaic survey technology to document the status of coral reef communities. Environ Monit Assess. 125 (1), 59-73 (2007).
- Edwards, C. B., et al. Large-area imaging reveals biologically driven non-random spatial patterns of corals at a remote reef. Coral Reefs. 36 (4), 1291-1305 (2017).
- Burns, J. H. R., Delparte, D., Gates, R. D., Takabayashi, M. Utilizing underwater three-dimensional modeling to enhance ecological and biological studies of coral reefs. Int Arch Photogramm Remote Sens Spat Inf Sci. 40 (5W5), 61-66 (2015).
- Burns, J. H. R., Delparte, D., Gates, R. D., Takabayashi, M. Integrating structure-from-motion photogrammetry with geospatial software as a novel technique for quantifying 3D ecological characteristics of coral reefs. PeerJ. 7, (2015).
- Nocerino, E., et al. Coral reef monitoring by scuba divers using underwater photogrammetry and geodetic surveying. Remote Sens. 12 (18), (2020).
- Westoby, M. J., Brasington, J., Glasser, N. F., Hambrey, M. J., Reynolds, J. M. 34;Structure-from-Motion" photogrammetry: A low-cost, effective tool for geoscience applications. Geomorphology. 179, 300-314 (2012).
- Burns, J. H. R., et al. 3D habitat complexity of coral reefs in the Northwestern Hawaiian Islands is driven by coral assemblage structure. Int Arch Photogramm Remote Sens Spat Inf Sci. 42 (2/W10), 61-67 (2019).
- Storlazzi, C. D., Dartnell, P., Hatcher, G. A., Gibbs, A. E. End of the chain? Rugosity and fine-scale bathymetry from existing underwater digital imagery using structure-from-motion (SfM) technology. Coral Reefs. 35 (3), 889-894 (2016).
- Fox, M. D., et al. Limited coral mortality following acute thermal stress and widespread bleaching on Palmyra Atoll, central Pacific. Coral Reefs. 38 (4), 701-712 (2019).
- Kopecky, K. L., et al. Quantifying the loss of coral from a bleaching event using underwater photogrammetry and AI-assisted image segmentation. Remote Sens. 15 (16), (2023).
- Pascoe, K. H., Fukunaga, A., Kosaki, R. K., Burns, J. H. R. 3D assessment of a coral reef at Lalo Atoll reveals varying responses of habitat metrics following a catastrophic hurricane. Sci Rep. 11 (12050), (2021).
- Peterson, E. A., Carne, L., Balderamos, J., Faux, V., Gleason, A., Schill, S. R. The use of unoccupied aerial systems (UASS) for quantifying shallow coral reef restoration success in Belize. Drones. 7 (4), 221(2023).
- Neufeld, A. M., Fundakowski, G. Coral Restoration Foundation TM Photomosaic Manual Second Edition-November 2020. , www.coralrestoration.org (2020).
- Roach, T. N. F., et al. A field primer for monitoring benthic ecosystems using structure-from-motion photogrammetry. J Vis Exp. , e61815(2021).
- Suka, R., et al. Processing photomosaic imagery of coral reefs using structure-from-motion standard operating procedures. NOAA Technical Memorandum. (NOAA-TM-NMFS-PIFSC-93. , (2019).
- Sandin, S. A., et al. Large area imagery collection & processing standard operating procedures - Version 3.0 (2021). Standard Operating Procedure Documents for Coral Reef Ecological Monitoring Collection. UC San Diego Library Digital Collections. , (2023).
- Agisoft Metashape Professional Edition. , (2024).
- ESRI Survey123. , (2023).
- Pavoni, G., et al. TagLab: AI-assisted annotation for the fast and accurate semantic segmentation of coral reef orthoimages. J Field Robot. 39 (3), 246-262 (2022).
- Hernández-Landa, R. C., Barrera-Falcon, E., Rioja-Nieto, R. Size-frequency distribution of coral assemblages in insular shallow reefs of the Mexican Caribbean using underwater photogrammetry. PeerJ. 8, e8957(2020).
- Fukunaga, A., Burns, J. H. R. Metrics of coral reef structural complexity extracted from 3D mesh models and digital elevation models. Remote Sens. 12 (17), RS12172676(2020).
- Akkaynak, D., Treibitz, T. Sea-Thru: a method for removing water from underwater images. Proc IEEE Comput Soc Conf Comput Vis Pattern Recognit. , 1682-1691 (2019).
- DeepSeeColor: realtime adaptive color correction for autonomous underwater vehicles via deep learning methods. In. Jamieson, S., How, J. P., Girdhar, Y. 2023 IEEE Int Conf Robot Autom, , 3095-3101 (2023).
- Menna, F., Nocerino, E., Chemisky, B., Remondino, F., Drap, P. Accurate scaling and levelling in underwater photogrammetry with a pressure sensor. Int Arch Photogramm Remote Sens Spat Inf Sci. 43 (B2-2021), 667-672 (2021).
- Edwards, C. B., et al. Large-area imaging in tropical shallow water coral reef monitoring, research and restoration: a practical guide to survey planning, execution, and data extraction. NOAA Technical Memorandum NOS NCCOS 313. , (2023).
- Agisoft Agisoft Metashape User Manual Professional Edition, Version 2.1. , https://www.agisoft.com/pdf/metashape-pro_2_1_en.pdf (2024).
Przedruki i uprawnienia
