Ten protokół przedstawia ogólny proces budowy sztucznej sieci neuronowej do symulacji spawania przy użyciu zestawów danych generowanych automatycznie przez skrypty Pythona z funkcjami makr. Przebieg pracy jest weryfikowany w odniesieniu do przypadku porównawczego obejmującego spawanie jednoprzebiegowe w linii prostej. Dokładność predykcyjna modelu zastępczego wykazuje silną zgodność z symulacjami elementów skończonych.
Artykuł metodologiczny
Opracowanie modelu zastępczego dla eksperymentów cyfrowych w spawalnictwie
W tym artykule
Podsumowanie
Streszczenie
Przemysł wytwórczy w dużym stopniu opiera się na procesach spawania do łączenia materiałów, tworząc integralne komponenty w różnych sektorach. Wiele aspektów wpłynie na jakość spoiny i ostatecznie wpłynie na integralność struktury spawanej. Naprężenia szczątkowe wywołane spawaniem, będące konsekwencją cyklicznych zmian termicznych nieodłącznie związanych z tymi procesami, znacząco wpływają na integralność strukturalną i wydajność wytwarzanych elementów. Zrozumienie i przewidywanie tego naprężenia szczątkowego ma kluczowe znaczenie dla zwiększenia niezawodności i trwałości konstrukcji spawanych. Jednak szybka ocena konfiguracji spawania w eksperymentach cyfrowych stanowi poważne wyzwanie, ponieważ tradycyjna symulacja może być czasochłonna. Badania te przedstawiają zastosowanie przepływu pracy do skonstruowania sztucznego modelu zastępczego opartego na sieci neuronowej do przewidywania naprężeń szczątkowych wywołanych spawaniem. Model jest budowany przy użyciu danych generowanych automatycznie z symulacji elementów skończonych za pomocą skryptów Pythona opartych na funkcjach makr. W przeciwieństwie do tradycyjnych metod, które opierają się na ręcznym przetwarzaniu wstępnym i symulacjach metodą elementów skończonych, podejście to znacznie skraca czas i wysiłek wymagany do konfiguracji symulacji i ekstrakcji danych, zwiększając ogólną wydajność. Zapewniając, że wszystkie etapy symulacji są wykonywane w sposób spójny za pomocą makrofunkcji, metoda eliminuje zmienność wywołaną przez człowieka, co prowadzi do poprawy odtwarzalności. Co więcej, automatyzacja generowania danych umożliwia tworzenie obszernych zbiorów danych niezbędnych do trenowania modeli uczenia maszynowego, pokonując ograniczenia pracochłonnych technik tradycyjnych. Proces roboczy składa się z czterech głównych kroków: zbudowanie standardowej symulacji elementów skończonych spoiny i zweryfikowanie wyników symulacji elementów skończonych na podstawie danych eksperymentalnych; opracowywanie skryptów do generowania dużych zbiorów danych przy użyciu funkcji makra, która rejestruje etapy przetwarzania wstępnego i końcowego symulacji elementów skończonych; użyj skryptów, aby wygenerować wymagane dane; Opracuj modele zastępcze i przetestuj ich wydajność. Sztuczna sieć neuronowa wykazała się wysoką dokładnością w przewidywaniu poziomów stresu, ściśle pokrywając się z wynikami symulacji na testowym zbiorze danych i względnym błędem średniokwadratowym wynoszącym 0,0024.
Wprowadzenie
Podczas przeprowadzania cyfrowego eksperymentu dla praktyki spawalniczej, naprężenie szczątkowe jest kluczowym wynikiem, ponieważ jest to krytyczny aspekt oceny integralności strukturalnej. Naprężenia szczątkowe wywołane spawaniem są spowodowane połączeniem wysokich temperatur, szybkiego chłodzenia i wynikających z tego niejednorodnych gradientów termicznych i ograniczeń mechanicznych podczas procesu spawania1. Metal utrzymuje naprężenia nawet po ustąpieniu wewnętrznego gradientu temperatury w wyniku odkształcenia plastycznego i zewnętrznego mocowania. Naprężenia szczątkowe mogą mieć znaczący wpływ na zachowanie i wydajność komponentów, szczególnie tych, które są poddawane cyklicznym obciążeniom lub dużym naprężeniom. Może to powodować pękanie2,3 i wpływać na ogólną trwałość zmęczeniową4.
W celu poprawy wiarygodności charakterystyki rozkładu naprężeń szczątkowych spawania, grupy takie jak European Network on Neutron Techniques Standardization for Structural Integrity (NeT)5 przeprowadziły serię działań okrężnych w celu przeprowadzenia eksperymentów i wdrożyły symulacje elementów skończonych (FE) dla różnych scenariuszy spawania, takich jak spoina jednofazowa na płycie6 i wieloprzebiegowa spoina szczelinowa7,8. Do ilościowego określenia naprężeń szczątkowych wywołanych spoiną stosuje się różne techniki pomiarów eksperymentalnych, w tym dyfrakcję neutronów9, metodę konturową, dyfrakcję promieniowania rentgenowskiego, wiercenie głębokich otworów10 i przyrostowe wiercenie otworów środkowych11. Oprócz pomiarów eksperymentalnych, symulacja elementów skończonych jest również wykorzystywana do rekonstrukcji pola naprężeń szczątkowych. Gilles et al.12 wykorzystali model powierzchniowego źródła ciepła w modelu elementów skończonych do symulacji spoiny ściegu na płycie; Przeprowadzili również analizy wrażliwości konstrukcji siatek i modeli źródeł ciepła. Shan et al.13przeprowadzili termiczno-mechaniczną sekwencyjnie sprzężoną analizę w celu przewidzenia rozkładu naprężeń szczątkowych po spawaniu; Wykorzystali model ruchomego źródła ciepła z techniką narodzin lub śmierci pierwiastka, aby scharakteryzować rozkład strumienia ciepła. Bate et al.14opisali, jak przeprowadzić kalibrację modelu źródła ciepła na uproszczonym modelu 2D próbki, aby zapewnić wiarygodność analizy termicznej spawania. Coules et al.15 przedstawili metodę rekonstrukcji pól naprężeń szczątkowych w niekompatybilnym regionie poprzez połączenie pomiarów z kilku pobliskich regionów. W artykule podkreślono potencjał tej metody w zakresie poprawy dokładności pomiarów naprężeń szczątkowych, szczególnie w sytuacjach, gdy pomiary w pożądanym obszarze nie są możliwe. Bouchard6zaproponował punkt odniesienia dla symulacji spoin ściegowych na płycie i zaproponował definicję docelowych parametrów wydajności naprężeń termicznych i szczątkowych, które można wykorzystać do oceny podejścia do symulacji spoin. Smith et al.16 dokonali przeglądu różnych metod modelowania symulacji spoin i przedstawili analizy wrażliwości wielu parametrów modelowania symulacji spawania, w tym projektowania siatki, charakterystyki źródła ciepła, dopływu ciepła i modelu konstytutywnego. Dokładność wyników symulacji w dużej mierze zależy od założeń i uproszczeń analityków. Ponadto niektóre szczegóły dotyczące ustawień symulacji we wcześniej opublikowanych artykułach są często pomijane, co utrudnia replikację symulacji.
Oprócz symulacji FE, zaimplementowano szereg algorytmów uczenia maszynowego do przewidywania stresu, w tym rozmytą sieć neuronową17, regresja wektora wsparcia18,19,20 adaptacyjna sieć neuro-rozmyta21,22 sztuczna sieć neuronowa23. Zastosowanie wstępnie wytrenowanych algorytmów uczenia maszynowego znacznie skraca czas potrzebny na przewidywanie naprężeń w porównaniu z analizą metodą elementów skończonych. Zamiast modelowania w oparciu o matematykę i fizykę, a następnie rozwiązywania równań różniczkowych, rozwój modelu zastępczego bezpośrednio buduje relacje między danymi wejściowymi i wyjściowymi. Niemniej jednak ta metodologia oparta na danych tradycyjnie wymaga znacznej ilości danych treningowych. Pomimo tego wymogu, obecnie brakuje opublikowanych badań szczegółowo wyjaśniających proces automatyzacji generowania takich danych.
Ogólnym celem tutaj jest opracowanie usprawnionego przepływu pracy do automatyzacji generowania danych z symulacji elementów skończonych i wykorzystania wygenerowanych danych do trenowania modeli zastępczych opartych na uczeniu maszynowym, takich jak sztuczne sieci neuronowe (ANN), do przewidywania krytycznych wyników w złożonych procesach fizycznych. Rysunek 1 przedstawia wysokopoziomowy schemat blokowy, który podsumowuje kroki w przepływie pracy. W pracy przedstawiono wszystkie ustawienia do przeprowadzenia symulacji spawania cieplno-mechanicznego w firmie Abaqus. Dzięki wykorzystaniu funkcji nagrywania makr, wszystkie operacje przetwarzania wstępnego i końcowego w symulacji FE są rejestrowane w skryptach, automatyzując w ten sposób procesy generowania danych. W tej pracy opisano również, jak używać wygenerowanych danych do trenowania modelu zastępczego SSN.
Protokół
1. Budowanie i nagrywanie modelu standardowego
- Otwórz Abaqus i kliknij Plik > Ustaw katalog roboczy, aby ustawić katalog roboczy. Kliknij File > Macro Manager > pracy i utwórz makro robocze o nazwie Thermal_recording.
- Wykonaj konfigurację analizy termicznej zgodnie z poniższym opisem.
- Utwórz model dla próbek spawalniczych. W tym przypadku jako przykład użyto pojedynczego przypadku wzorcowego struktury ściegu spoiny na płycie; rozmiar prostokątnej blachy podstawy, ściegu spoiny i obszaru zagęszczenia siatki przedstawiono w tabeli 1.
- Kliknij na Część> Utwórz część. Utwórz odkształcalną połówkę modelu 3D próbki, wyciągając szkic kwadratu na płaszczyźnie XY zgodnie z geometrią podaną w tabeli 1.
- Kliknij Część > Utwórz płaszczyznę odniesienia: Odsunięcie od płaszczyzny głównej. Utwórz dwie płaszczyzny odniesienia do opisania punktu początkowego i końcowego spawania, określając odsunięcia od płaszczyzny YZ na podstawie długości ściegu podanej w tabeli 1. Utwórz dwie płaszczyzny odniesienia do opisu głębokości ściegu i szerokości ściegu dla spawania, określając odsunięcia od płaszczyzny XY i płaszczyzny XZ na podstawie głębokości i szerokości ściegu podanej w tabeli 1. Koralik znajduje się pośrodku górnej powierzchni, a jego długość jest wyrównana z kierunkiem wzdłużnym próbki.
- Kliknij Część > Komórka partycji: Użyj płaszczyzny odniesienia. Utwórz partycje komórkowe próbki, korzystając z czterech płaszczyzn odniesienia utworzonych w kroku 1.2.1.2.
- Kliknij Część > Utwórz wycięcie: Wyciągnięcie. Utwórz szkic dla części ściegu spoiny, która znajduje się pod górną powierzchnią próbki, określając łuk (łuk-1) i dwie linie na jednej z utworzonych płaszczyzn odniesienia. Wymiary stopki przedstawiono w tabeli 1. Utwórz cięcie o głębokości ściegu poprzez wyciągnięcie szkicu.
- Kliknij Część > Utwórz bryłę: Wyciągnięcie. Utwórz szkic ściegu spoiny, określając dwa łuki (łuk-1 i acr-2) oraz jedną linię na jednej z utworzonych płaszczyzn odniesienia. Wyciągnij szkic według długości ściegu, wybierając opcję Zachowaj obwiednie wewnętrzne.
- Kliknij Część > Utwórz płaszczyznę odniesienia: Odsunięcie od płaszczyzny głównej. Utwórz cztery płaszczyzny odniesienia w celu zdefiniowania drobnego obszaru siatki na podstawie geometrii obszaru zagęszczenia siatki. Obszar drobnej siatki znajduje się w górnej środkowej części próbki.
- Kliknij Część > Komórka partycji: Użyj płaszczyzny odniesienia. Utwórz partycje komórkowe próbki przy użyciu czterech płaszczyzn odniesienia utworzonych w kroku 1.2.1.6.
- Zdefiniuj materiał ze stali nierdzewnej AISI 316LN w module Właściwości zgodnie z tabelą 2.
- Kliknij Właściwość> utworzyć materiał. Określ zagęszczenie w menu Ogólne. Zdefiniuj przewodność i ciepło właściwe w menu Termiczne, korzystając z danych zależnych od temperatury.
- Przypisz materiał do modelu zgodnie z poniższym opisem.
- Kliknij Właściwość > Utwórz sekcję. Utwórz jednorodny przekrój bryły z materiałem zdefiniowanym w kroku 1.2.2.
- Kliknij sekcję Właściwość > Przypisz. Przypisz model do przekrojów zdefiniowanych w kroku 1.2.3.1.
- Zdefiniuj kroki w module kroków zgodnie z poniższym opisem.
- Kliknij Krok> Utwórz krok. Utwórz etap wymiany ciepła (nie należy uwzględniać nieliniowości geometrii) o nazwie spawanie z okresem czasu 26,43 i stałym przyrostem czasu 0,1.
- Utwórz krok wymiany ciepła (nie należy uwzględniać nieliniowości geometrii) o nazwie Chłodzenie-1 z okresem czasu 70 i adaptacyjnym przyrostem czasu z początkowymi, minimalnymi i maksymalnymi rozmiarami przyrostu wynoszącymi odpowiednio 0,1, 0,05 i 5.
- Utwórz krok wymiany ciepła (nie należy uwzględniać nieliniowości geometrii) o nazwie Chłodzenie-2 z okresem czasu 2000 i adaptacyjnym przyrostem czasu z początkowymi, minimalnymi i maksymalnymi rozmiarami przyrostu wynoszącymi odpowiednio 5, 1 i 100.
UWAGA: Wybór przedziału czasowego dla etapów chłodzenia ma kluczowe znaczenie dla symulacji i powinien być dokładnie określony przez analityków.
- Ustaw atrybuty modelu zgodnie z poniższym opisem.
- Kliknij Model > Edytuj atrybut. Ustaw temperaturę zera bezwzględnego na -273,15. Ustaw stałą Stefana-Boltzmanna na 5,67E-11.
- Kliknij Krok> Utwórz dane wyjściowe pola, aby ustawić żądanie temperatury węzłowej dla całego modelu. Kliknij Assembly > Create Instance (Utwórz instancję), aby utworzyć instancję zależną.
- Twórz interakcje w module Interakcja.
- Kliknij opcję Interakcja> Utwórz interakcję > stanie filmu powierzchni. Utwórz interakcję warunku warstwy powierzchniowej ze współczynnikiem warstwy 15 i temperaturą ujścia 20 na wszystkich powierzchniach modelu z wyjątkiem płaszczyzny symetrycznej. Ustaw krok początkowy jako spawanie.
- Kliknij Interakcja > Utwórz interakcję > promieniowaniem powierzchniowym. Utwórz powierzchniową interakcję promieniowania o emisyjności 0,7 i temperaturze otoczenia 20 na wszystkich powierzchniach modelu z wyjątkiem płaszczyzny symetrycznej. Ustaw krok początkowy jako spawanie.
- Zdefiniuj obciążenia w module Załadunek.
- Kliknij Załaduj > Utwórz obciążenie > strumienia ciepła termicznego > ciała. Utwórz zdefiniowane przez użytkownika obciążenie strumieniem ciepła ciała z etapu spawania i wyłącz je w dwóch krokach chłodzenia.
- Kliknij Załaduj > Utwórz predefiniowane pole > Inne pole >. Utwórz wstępnie zdefiniowane pole temperatury, zaczynając od wartości początkowej, aby reprezentować temperaturę pokojową wynoszącą 20.
- Utwórz siatkę w module Siatka zgodnie z poniższym opisem.
UWAGA: Typ elementu, globalny rozmiar oczka i drobny rozmiar oczka powinny być ustalane na podstawie konkretnych wymagań każdej analizy.- Kliknij Siatka > obiekt: Część > Część nasienna. Zasiej część według globalnego rozmiaru 0,0024. Kliknij Siatka > krawędzie siewu. Zasiać krawędzie głębokości ściegu i szerokości ściegu liczbą 3.
- Zasiej krawędź łuku-2 przez numer 3. Zasiej krawędź długości ściegu o rozmiar 0,0015.
- Kliknij Siatka> przypisać kontrolki siatki. Użyj elementu w kształcie Tet i dowolnej techniki dla obszaru koralików. Kliknij Siatka > Przypisz typ elementu. Ustaw typ elementu na DC3D10 i część siatki.
- Kliknij Siatka > krawędzie nasion. Zasiej krawędzie współliniowe z osią X w obszarze drobnej siatki o rozmiarze 0,0015. Zastąp krawędzie, które są współliniowe z osią Y w obszarze drobnej siatki, o rozmiar 0,0011. Zasiej krawędzie współliniowe do osi Z w obszarze drobnej siatki o rozmiarze 0,00075.
- Kliknij Siatka > Przypisz kontrolkę siatkis. Przypisz kontrolkę siatki dla reszty regionu. Użyj elementu w kształcie szesnastkowym i techniki zamiatania. Kliknij Siatka > Przypisz typ elementu. Ustaw typ elementu na DC3D20 i część siatki.
- Kliknij pozycję Job (Zadanie> Utwórz zadanie. Utwórz zadanie o nazwie Thermal_analysis, dołącz podprogram użytkownika DFLUX.
- Zatrzymaj nagrywanie makr. Plik Pythona o nazwie Thermal_recording.py zostanie wygenerowany w katalogu roboczym.
- Kliknij pozycję Job > Job Manager > Prześlij. Prześlij zadanie. Zostanie wygenerowany plik wynikowy o nazwie Thermal_analysis.odb.
- Utwórz model dla próbek spawalniczych. W tym przypadku jako przykład użyto pojedynczego przypadku wzorcowego struktury ściegu spoiny na płycie; rozmiar prostokątnej blachy podstawy, ściegu spoiny i obszaru zagęszczenia siatki przedstawiono w tabeli 1.
- Kliknij File > Macro Manager > działać. Otwórz Menedżera makr i utwórz działające makro o nazwie Mechanical_recording.
- Wykonaj konfigurację analizy mechanicznej zgodnie z poniższym opisem.
- Powtórz krok 1.2.1, aby utworzyć geometrię modelu dla próbki spoiny.
- Zdefiniuj materiał stali nierdzewnej AISI 316LN w module właściwości zgodnie z Tabelą 2 i Tabelą 3.
- Kliknij Właściwość> utworzyć materiał. Określ zagęszczenie w menu Ogólne. Zdefiniuj właściwości sprężyste w menu Mechaniczny, korzystając z danych zależnych od temperatury.
- Zdefiniuj właściwości plastyczne w menu Mechaniczny, korzystając z danych zależnych od temperatury. Wybierz Połączony model wzmacniania zabezpieczeń i wybierz parametry jako typ danych. Ustaw liczbę naprężeń wstecznych i liczbę zmiennych pola na 2 i 0.
- Dodano podopcje Temperatura wyżarzania. Ustaw temperaturę wyżarzania na 1050. Zdefiniuj rozszerzalność izotropową w menu Mechaniczny, korzystając z danych zależnych od temperatury.
- Powtórz krok 1.2.3, aby przypisać materiał do modelu.
- Zdefiniuj kroki w module kroków zgodnie z poniższym opisem.
- Kliknij Krok> Utwórz krok. Utwórz krok statyczny (z uwzględnieniem nieliniowości geometrii) do spawania z okresem czasu 26,43 i stałym przyrostem czasu 0,1.
- Utwórz krok statyczny (z uwzględnieniem nieliniowości geometrii) dla chłodzenia-1 z okresem czasu 70 i adaptacyjnym przyrostem czasu z początkowymi, minimalnymi i maksymalnymi rozmiarami przyrostu wynoszącymi odpowiednio 0,1, 0,05 i 5.
- Utwórz krok statyczny (należy wziąć pod uwagę nieliniowość geometrii) dla Chłodzenie-2 z okresem czasu 2000 s i adaptacyjnym przyrostem czasu z początkowymi, minimalnymi i maksymalnymi rozmiarami przyrostu wynoszącymi odpowiednio 5, 1 i 100.
- Kliknij Krok > Utwórz dane wyjściowe pola. Ustaw żądanie składowych naprężeń i niezmienników dla całego modelu. Kliknij Assembly (Zespół> Utwórz instancję. Utwórz wystąpienie zależne.
- Ustaw warunki brzegowe zgodnie z poniższym opisem.
- Kliknij Załaduj, > utworzyć warunki brzegowe > przemieszczenia/obrotu > mechanicznego. Ustaw lewe wierzchołki na płaszczyźnie symetrii i na górnej powierzchni, która ma być ograniczona w U1 i U3.
- Ustaw prawe wierzchołki na płaszczyźnie symetrii i na górnej powierzchni, która ma być ograniczona w U3.
- Kliknij Załaduj > utwórz warunki brzegowe > Symetria mechaniczna > / Antysymetria / Encastre. Ustaw warunki symetrii na płaszczyźnie symetrii.
- Ustaw wstępnie zdefiniowane pola zgodnie z poniższym opisem.
- Kliknij Załaduj > Utwórz predefiniowane pole. Utwórz wstępnie zdefiniowane pole temperatury, zaczynając od początkowego kroku, aby przedstawić temperaturę w pomieszczeniu wynoszącą 20.
- Utwórz predefiniowane pole temperatury, zaczynając od etapu spawania. Zasób dystrybucji pochodzi z pliku wyników lub wyjściowej bazy danych. Dodaj pierwiastek pliku wynikowego wygenerowanego w kroku 1.2.12 i ustaw krok początkowy, przyrost początkowy i krok końcowy odpowiednio na 1, 1, 1.
- Utwórz predefiniowane pole temperatury, zaczynając od kroku Chłodzenie-1. Zasób dystrybucji pochodzi z wyników lub wyjściowego pliku bazy danych. Dodaj katalog główny, który ma być plikiem wynikowym wygenerowanym w kroku 1.2.12 i ustaw krok początkowy, przyrost początkowy i krok końcowy odpowiednio na 2, 1, 2.
- Utwórz wstępnie zdefiniowane pole temperatury, zaczynając od kroku Chłodzenie-2. Zasób dystrybucji pochodzi z plików wyników lub wyjściowych baz danych. Dodaj pierwiastek pliku wynikowego wygenerowanego w kroku 1.2.12 i ustaw krok początkowy, przyrost początkowy i krok końcowy odpowiednio na 3, 1, 3.
- Powtórz krok 1.2.9, ale przypisz typ elementu do C3D8R. Utwórz zadanie o nazwie Mechanical_analysis. Zatrzymaj nagrywanie makr. Plik Pythona o nazwie Mechanical_recording.py zostanie wygenerowany w katalogu roboczym.
- Prześlij zadanie. Można wygenerować plik wynikowy o nazwie Mechanical_analysis.odb.
- Wykonaj przetwarzanie końcowe zgodnie z poniższym opisem.
UWAGA: Na etapie przetwarzania końcowego pola fizyczne są wyodrębniane i porównywane z wynikami eksperymentalnymi. Konkretny proces ekstrakcji zależy od dostępnych danych eksperymentalnych. Badanie to demonstruje ekstrakcję pola temperatury, granicy fuzji i pola naprężeń, które można porównać odpowiednio z odczytami termopary, pomiarami kształtu ściegu i danymi dotyczącymi naprężeń szczątkowych. Szczegółowe wyniki porównania są dostępne w powiązanej publikacji24.- Wyodrębnij wyniki termiczne zgodnie z poniższym opisem.
- Kliknij Plik> Otwórz bazę danych. Otwórz plik Thermal_analysis.odb. Kliknij Wtyczki > Narzędzia> znajdź najbliższy węzeł. Znajdź etykietę węzła dla punktu Para termiczna 5 i Para termiczna 9 za pomocą narzędzia Znajdź najbliższy węzeł w wtyczkach.
UWAGA: Para termiczna 5 znajduje się na linii przecięcia górnej powierzchni próbki i przekroju o średniej długości. Znajduje się w odległości 11,5 mm od płaszczyzny symetrii. Para termiczna 9 znajduje się w punkcie przecięcia dolnej płaszczyzny, płaszczyzny symetrii i środkowego przekroju poprzecznego. - Kliknij Wizualizacja > Utwórz dane XY > dane wyjściowe pola ODB. Wyodrębnij unikalną historię temperatury węzłowej.
- Kliknij Wizualizacja> Aktywuj/Dezaktywuj wycięcie widoku. Uaktywnij widok przekroju płaszczyzny X. Dostosuj selektor ramek i uchwyć przekrój poprzeczny wtopienia, gdy granica zgrzewu osiągnie największą.
- Kliknij Plik> Otwórz bazę danych. Otwórz plik Thermal_analysis.odb. Kliknij Wtyczki > Narzędzia> znajdź najbliższy węzeł. Znajdź etykietę węzła dla punktu Para termiczna 5 i Para termiczna 9 za pomocą narzędzia Znajdź najbliższy węzeł w wtyczkach.
- Wyodrębnij wyniki mechaniczne zgodnie z poniższym opisem.
- Otwórz Menedżera makr i utwórz makro robocze o nazwie data_extracting. otwierać Mechanical_analysis.odb.
- Kliknij Narzędzia > Ścieżka > Utwórz listę węzłów >. Utwórz ścieżki dla linii BD (linia BD przebiega w poprzek grubości próbki w połowie długości).
- Kliknij Wizualizacja > Utwórz dane XY > Ścieżka. Utwórz dane XY ze ścieżek na niezdeformowanym kształcie modelu.
- Zatrzymaj nagrywanie makr. Plik Pythona o nazwie data_extracting.py zostanie wygenerowany w katalogu roboczym.
- Porównaj wyniki termiczne i mechaniczne z danymi eksperymentalnymi. Te same parametry i ustawienia zostały użyte zarówno w symulacji, jak i w eksperymentach.
- Wyodrębnij wyniki termiczne zgodnie z poniższym opisem.
2. Skryptowanie modelu
UWAGA: Tutaj parametryzowane są trzy parametry spawania: prędkość spawania, długość przesuwu i szybkość wejściowej energii netto.
- Uproszczenie modelu na podstawie analizy wrażliwości.
UWAGA: Zgodnie z analizą wrażliwości wpływu uwzględnienia lub wyłączenia wysokości zbrojenia ściegu spoiny w modelu, uwzględnienie lub wyłączenie wysokości zbrojenia ściegu spoiny w modelu nie wpłynęło znacząco na rozkład naprężeń wzdłuż linii BD. W związku z tym kroki tworzenia ściegu w symulacji można pominąć. - Otwórz Thermal_recording.py. Znajdź kody do definiowania kroku, wyszukując HeatTransferStep. Zastąp określoną wartość przedziału czasu dla etapu spawania wyrażeniem bead_length/prędkość spawania.
- Znajdź kody do utworzenia pliku wejściowego. Zastąp konkretną nazwę wyrażeniem T-Heat_input-welding_speed-travel_length.
- Otwórz Mechanical_recording.py. Znajdź kody do definiowania kroku, wyszukując HeatTransferStep. Zastąp określoną wartość przedziału czasu dla etapu spawania wyrażeniem bead_length/prędkość spawania.
- Znajdź kody do utworzenia pliku wejściowego. Zastąp konkretną nazwę wyrażeniem M-Heat_input-welding_speed-travel_length.
- Połącz kod do tworzenia plików wejściowych do analizy termicznej i mechanicznej za pomocą linii 1-408 w dołączonym dodatkowym pliku kodowania 1.
- Zdefiniuj formaty listy argumentów i wywołaj funkcje do tworzenia plików wejściowych do analiz termicznych i mechanicznych za pomocą linii 410-459 w dołączonym dodatkowym pliku kodowania 1. Wszystkie pliki wejściowe do analiz termicznych byłyby przechowywane w Thermal_input_files folderze, a wszystkie pliki wejściowe do analiz mechanicznych byłyby przechowywane w Mechanical_input_files folderze w katalogu roboczym.
- Wygeneruj końcowy plik Pythona (Dodatkowy plik kodowania 1).
UWAGA: Aby zwiększyć niezawodność skryptu, wszystkie domyślne funkcje używane do wybierania sekwencji, nazwane getSequenceFromMask, zostały zastąpione funkcją wyboru sekwencji opartą na współrzędnych, o nazwie findAt.
3. Generowanie danych
- Uruchom Supplementary Coding File 1 w wierszu poleceń Abaqus, aby wygenerować pliki wejściowe zarówno dla analiz termicznych, jak i mechanicznych. Skopiuj Dodatkowy plik kodowania 2 i Dodatkowy plik kodowania 3 do folderu Thermal_input_files.
- Wpisz qsub Run_thermal w wierszu poleceń, aby uruchomić skrypty powłoki w celu zmiany podprogramu DFLUX zgodnie z różnymi nazwami plików wejściowych spawania i przesłać zadania.
- Skopiuj plik kodowania uzupełniającego 4 do folderu Mechanical_input_files. Wpisz qsub Run_mechanical w wierszu polecenia, aby zmienić pliki wejściowe do analizy mechanicznej zgodnie z różnymi nazwami plików wejściowych spawania i przesłać zadania.
- Skopiuj plik dodatkowego kodowania 5 do folderu Mechanical_input_files i uruchom ten skrypt w wierszu poleceń. Następnie wygeneruj pliki csv zawierające wartość naprężenia dla punktów w linii docelowej.
4. Rozwój modelu zastępczego
- Załaduj biblioteki za pomocą wierszy 1-17 zawartych w uzupełniającym pliku kodowania 6. Napraw losowe ziarno za pomocą linii 378, zawartej w dodatkowym pliku kodowania 6.
- Określ ścieżkę zestawu danych treningowych i testowego zestawu danych przy użyciu wierszy 381–382 zawartych w dodatkowym pliku kodowania 6.
- Wstępnie przetwórz zestaw danych przy użyciu wiersza 385 zawartego w dodatkowym pliku kodowania 6. Przetwarzanie wstępne obejmuje równomiernie rozłożone próbkowanie, normalizację i trenowanie oraz dzielenie zestawu testowego.
- Wykonaj dostrajanie hiperparametrów przy użyciu optymalizacji bayesowskiej przy użyciu wierszy 387-397 w dołączonym dodatkowym pliku kodowania 6 (opcjonalnie).
- Wykonaj dostrajanie hiperparametrów z krzyżową walidacją przy użyciu GridsearchCV przy użyciu wierszy 399-401 w dołączonym dodatkowym pliku kodowania 6 (opcjonalnie).
- Zbuduj model zastępczy i przewiduj na testowym zestawie danych przy użyciu wierszy 404-405 w dołączonym dodatkowym pliku kodowania 6.
- Oblicz i wydrukuj MSE dla prognozy, używając wierszy 406-410 w dołączonym dodatkowym pliku kodowania 6.
- Zapisz model zastępczy za pomocą wierszy 414-416 w dołączonym dodatkowym pliku kodowania 6.
- Wykreśl prognozy SSN względem danych symulacyjnych w zestawie danych testowych za pomocą wierszy 419-420 w dołączonym dodatkowym pliku kodowania 6.
- Narysuj ogólną mapę wydajności na testowym zestawie danych, używając wiersza 423 w dołączonym dodatkowym pliku kodowania 6.
Wyniki
Przeprowadzono serię symulacji MES z wykorzystaniem różnych kombinacji długości przemieszczenia łuku, prędkości posuwu łuku oraz wypadkowej szybkości doprowadzania energii. W zbiorze treningowym zakres wartości zastosowanych dla długości przemieszczenia łuku wynosił 40 mm, 50 mm, 60 mm, 70 mm i 80 mm. Zakres wartości zastosowanych dla prędkości posuwu łuku wynosił 2 mm/s, 2,5 mm/s, 3 mm/s, 3,5 mm/s i 4 mm/s. Zakres wartości zastosowanych dla wypadkowej szybkości doprowadzania energii wynosił 1000 W, 1500 W, 2000 W, 2500 W i 3000 W. W zbiorze testowym zakres wartości zastosowanych dla długości przemieszczenia łuku wynosił 40 mm, 50 mm, 60 mm, 70 mm i 80 mm. Zakres wartości zastosowanych dla prędkości posuwu łuku wynosił 2,25 mm/s, 2,75 mm/s, 3,25 mm/s i 3,75 mm/s. Zakres wartości zastosowanych dla wypadkowej szybkości doprowadzania energii wynosił 1250 W, 1750 W, 2250 W i 2750 W. Naprężenia wzdłużne wzdłuż linii BD dla tych 205 symulacji zostały zebrane i przedstawione na Rysunku 2. Wynik ten został wcześniej opublikowany w25. W szczególności, wyniki studium przypadku zostały wykorzystane w tamtej pracy do potwierdzenia skuteczności przepływu pracy. Niniejsze badanie wykracza poza wcześniejsze analizy, dostarczając szczegółowego wyjaśnienia konkretnych ustawień zastosowanych w symulacji spawania oraz szczegółowo opisując metodologię skryptowania w języku Python wykorzystaną do ogólnej symulacji spawania.
Opracowany model ANN zastosowano do przeprowadzenia predykcji na zbiorze testowym. Rozbieżność między predykcją modelu a symulacją FE przedstawiono na Rysunku 3. Spośród 1680 punktów testowych większość różnic (759 przypadków) między wartościami naprężeń symulowanymi metodą analizy elementów skończonych a wartościami przewidzianymi przez ANN mieści się w zakresie 0-2 MPa, co stanowi 45,2% danych. Częstotliwość maleje wraz ze wzrostem różnicy, a bardzo niewiele punktów danych wykazuje różnice większe niż 10 MPa. Na Rysunku 4 przedstawiono wykres pudełkowy obrazujący rozkład bezwzględnych rozbieżności między naprężeniem symulowanym a przewidzianym dla różnych poziomów naprężenia symulowanego. Każde pudełko reprezentuje rozstęp międzykwartylowy reszt w konkretnym przedziale poziomów naprężeń symulowanych, a linia wewnątrz pudełka wskazuje wartość mediany. Histogram na pomocniczej osi y pokazuje liczbę punktów danych treningowych w każdym przedziale poziomów naprężeń, dostarczając dodatkowych informacji o rozkładzie danych wykorzystanych do uczenia modelu. Jak pokazano na rysunku, przedziały poziomów naprężeń z mniejszą liczbą punktów danych treningowych mają tendencję do wykazywania wyższych maksymalnych rozbieżności w zbiorze testowym. Wydajność w tych obszarach mogłaby zostać potencjalnie poprawiona poprzez zwiększenie ilości dostępnych danych treningowych dla tych poziomów naprężeń.
Do ilościowego określenia zdolności prognostycznej wykorzystano średni błąd kwadratowy (MSE), a wzór na wskaźniki wydajności MSE jest następujący:
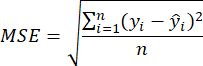
gdzie yi to wartość naprężenia przed odwróceniem standaryzacji dla i-tego punktu próbki,  to przewidywana wartość naprężenia przed odwróceniem standaryzacji dla i-tej próbki, a n to całkowita liczba próbek.
Przewidywania sieci ANN w zakresie naprężeń były bardzo zbliżone do wyników symulacji FE, przy MSE wynoszącym 0,0024. Przewidywania dla czterech wybranych przypadków testowych przedstawiono na Rysunku 5; doprowadzone ciepło dla tych czterech przypadków wynosi odpowiednio 333 J/mm, 538 J/mm, 692 J/mm oraz 1222 J/mm. W każdym z tych czterech przypadków przewidywania ANN wykazują ogólnie dobrą zgodność z wynikami symulacji FE. Jednakże w scenariuszach, gdy prędkość spawania wynosi 2,25 mm/s przy długości spoiny 50 mm i wypadkowej mocy doprowadzanej energii 2750 W, lub gdy prędkość spawania wynosi 3,75 mm/s przy długości spoiny 40 mm i wypadkowej mocy doprowadzanej energii 1250 W, obserwuje się stosunkowo duże rozbieżności u dołu linii BD (w pobliżu głębokości 17 mm). Rozbieżności te mogą wynikać ze zwiększonej złożoności reguł rządzących tym obszarem, co prowadzi do powstania bardziej skomplikowanej rozmaitości w tych konkretnych obszarach przestrzeni parametrów. Możebnym rozwiązaniem byłoby zwiększenie gęstości zbioru danych treningowych w tym obszarze.

Rycina 1: Schemat procedury. Zaproponowany schemat składa się z czterech kroków (oznaczonych niebieskimi blokami): budowy bazowego modelu FE, programowania, generowania danych oraz opracowywania modelu zastępczego. Pomarańczowe bloki reprezentują dane wejściowe każdego kroku, a zielone bloki reprezentują dane wyjściowe każdego kroku. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
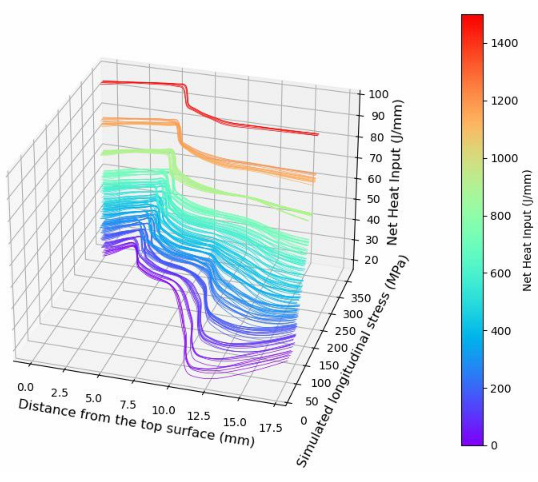
Rycina 2: Wygenerowany zbiór danych. Przedstawiono łącznie 205 zestawów danych dotyczących naprężeń wzdłużnych, z których każdy odpowiada unikalnej kombinacji długości przesuwu, wypadkowej szybkości doprowadzania energii i prędkości spawania. W każdym zestawie naniesiono 20 punktów danych dla różnych węzłów wzdłuż linii BD. Aby odróżnić poszczególne zestawy, każdy z nich został oznaczony innym kolorem, który odpowiada wypadkowej szybkości doprowadzenia ciepła. Wartość tę można obliczyć, dzieląc wypadkową szybkość doprowadzania energii przez prędkość spawania. Rycina została zmodyfikowana na podstawie opracowania25. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
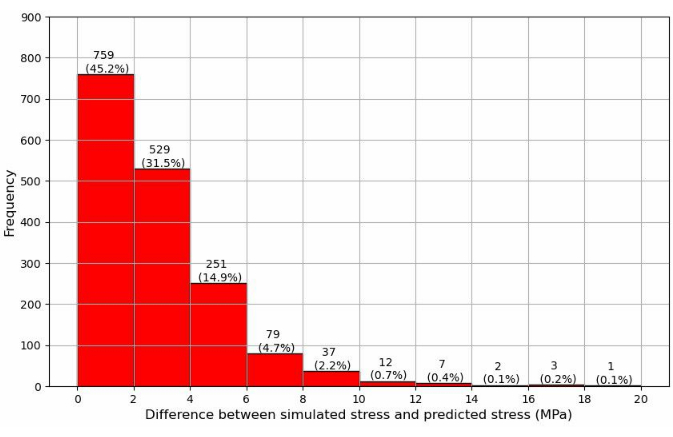
Rysunek 3: Częstotliwość występowania rozbieżności między wynikami symulacji FE a przewidywaniami ANN. Różnice między wynikami symulacji FE a przewidywaniami ANN w zbiorze testowym zostały podzielone na 10 poziomów. Adnotacje na wykresie wskazują częstotliwość i procent występowania każdego poziomu różnicy w przypadkach testowych. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
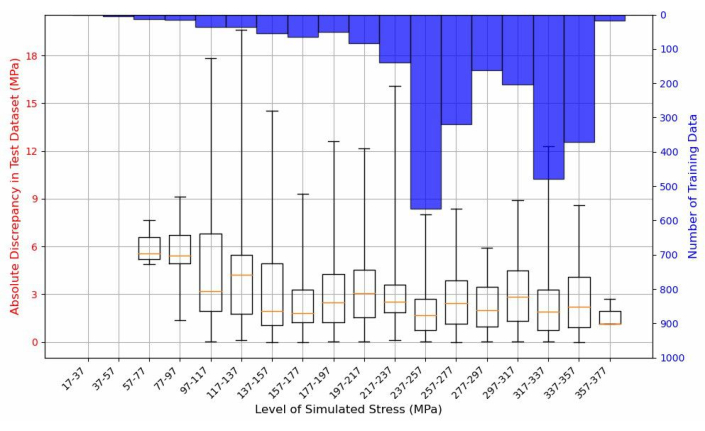
Rysunek 4: Rozkład średnich reszt bezwzględnych i zbioru danych treningowych dla różnych poziomów naprężeń. Wykres pudełkowy przedstawia rozkład bezwzględnych rozbieżności pomiędzy naprężeniem symulowanym a przewidywanym dla różnych poziomów naprężeń symulowanych. Pomarańczowa linia wewnątrz każdego pudełka reprezentuje medianę, wskazując punkt środkowy rozbieżności bezwzględnych. Wysokość każdego pudełka odpowiada rozstępowi międzykwartylnemu, który obejmuje środkowe 50% danych (od 25. do 75. percentyla), odzwierciedlając zmienność rozbieżności. Wąsy rozciągają się od pudełka, pokazując minimalne i maksymalne wartości rozbieżności. Niebieski histogram przedstawia liczbę punktów danych treningowych odpowiadających każdemu poziomowi naprężeń w zbiorze treningowym. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
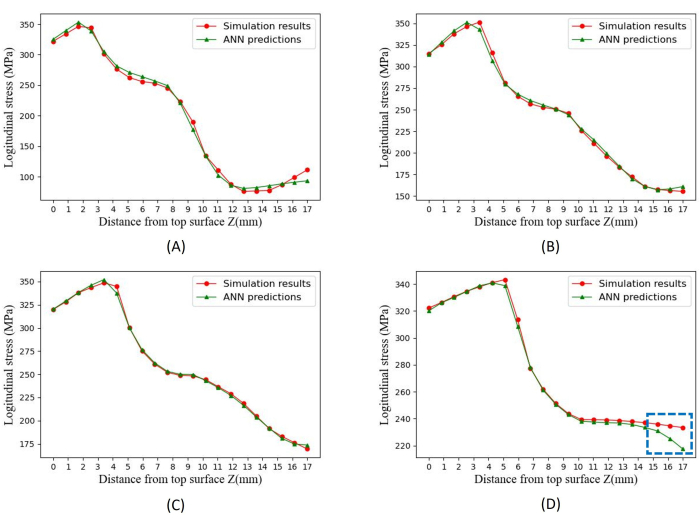
Rysunek 5: Porównanie wyników symulacji z wynikami przewidzianymi przez sieć ANN. Na rysunku przedstawiono cztery przypadki testowe: (A) prędkość spawania 3,75 mm/s, długość spawu 40 mm i wypadkowa szybkość doprowadzenia energii 1250 W; (B) prędkość spawania 3,25 mm/s, długość spawu 60 mm i wypadkowa szybkość doprowadzenia energii 1750 W; (C) prędkość spawania 3,25 mm/s, długość spawu 50 mm i wypadkowa szybkość doprowadzenia energii 2250 W; oraz (D) prędkość spawania 2,25 mm/s, długość spawu 50 mm i wypadkowa szybkość doprowadzenia energii 2750 W. Najbardziej znacząca rozbieżność we wszystkich przypadkach testowych została zaznaczona niebieską ramką, wykazując różnicę 19,4 MPa na głębokości 17 mm od górnej powierzchni w przypadku testowym (D). Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Tabela 1: Informacje o geometrii próbki spoiny, obszaru zagęszczonej siatki oraz spoiny.W tabeli wymieniono długość, szerokość i głębokość prostokątnej próbki spoiny oraz obszaru zagęszczonej siatki. Wymiary spoiny zostały przedstawione na szkicu. W procesie modelowania szerokość należy podzielić przez dwa, ponieważ utworzono tylko połowę modelu. Kliknij tutaj, aby pobrać tę tabelę.
Tabela 2: Właściwości materiałowe stali AISI 316LN14. Gęstość oraz współczynnik Poissona są traktowane jako niezależne od temperatury, natomiast pozostałe właściwości fizyczne są traktowane jako zależne od temperatury. Kliknij tutaj, aby pobrać tę tabelę.
Tabela 3: Właściwości plastyczne AISI 316LN24. Właściwości mechaniczne stali nierdzewnej AISI 316LN w funkcji temperatury; granica plastyczności przy zerowym odkształceniu plastycznym; parametry utwardzania kinematycznego (C1, Gamma 1, C2, Gamma 2); parametr utwardzania izotropowego (Q-inf) oraz parametr utwardzania (b). Prosimy kliknąć tutaj, aby pobrać tę tabelę.
Uzupełniający plik z kodem 1: Create_input_files.py Kliknij tutaj, aby pobrać ten plik.
Uzupełniający plik z kodem 2: Run_thermal Kliknij tutaj, aby pobrać ten plik.
Plik uzupełniający z kodem 3: DFLUX.for Kliknij tutaj, aby pobrać ten plik.
Plik uzupełniający z kodem 4:Run_Mechanical Kliknij tutaj, aby pobrać ten plik.
Plik uzupełniający z kodem 5: extract_data.py Kliknij tutaj, aby pobrać ten plik.
Plik uzupełniający z kodem 6: ANN_development.py Kliknij tutaj, aby pobrać ten plik.
Dyskusja
W niniejszym badaniu przedstawiono przepływ pracy służący do automatyzacji generowania danych z symulacji elementów skończonych i trenowania modeli zastępczych opartych na uczeniu maszynowym, takich jak sztuczne sieci neuronowe, w celu przewidywania krytycznych wyników w procesach spawania. Po pierwsze, protokół obejmuje zbudowanie standardowej symulacji elementów skończonych spoiny w celu ustanowienia spójnych ram dla wiarygodnych wyników. Wyniki symulacji są analizowane i weryfikowane na podstawie danych eksperymentalnych w celu zapewnienia dokładności. Po drugie, skrypty, które mogą wykonywać preprocessing i postprocessing symulacji, są opracowywane na podstawie nagranych skryptów za pomocą funkcji makro. Po trzecie, duże zestawy danych są generowane przy użyciu wygenerowanych skryptów. Na koniec opracowywany i testowany jest model zastępczy, który demonstruje jego wyjątkową wydajność. Metodologia ta przyczynia się do zwiększenia wydajności procesu generowania zbiorów danych, eliminując potrzebę powtarzalnych konfiguracji ręcznych. Uznając kluczową rolę generowania zbiorów danych w opracowywaniu modeli zastępczych opartych na danych, nakreślony przepływ pracy służy przyspieszeniu procesu opracowywania modeli zastępczych. W związku z tym przedstawiona metodologia stanowi cenne źródło ułatwiające opracowywanie modeli zastępczych opartych na danych w kontekście symulacji spawania.
W protokole kilka krytycznych etapów znacząco wpływa na wydajność końcowego modelu zastępczego. W kroku 1.2.9 należy upewnić się, że model spoiny zawiera wystarczająco drobne elementy siatki, aby uzyskać stabilną zbieżność i dokładne wyniki symulacji. W kroku 1.5.3 kalibracja standardowego modelu elementów skończonych zwiększa adekwatność wyboru parametrów modelu źródła ciepła i poprawia dokładność symulacji. W krokach 4.4 i 4.5 prawidłowe dostrajanie hiperparametrów ma kluczowe znaczenie dla identyfikowania optymalnej konfiguracji modelu, zwiększając w ten sposób wydajność modelu zastępczego.
Oceniono wydajność opracowanego modelu zastępczego SSN i stwierdzono, że ogólnie działa on dobrze. Dokładność modelu zastępczego opracowanego w tej pracy jest większa niż w poprzednich próbach, które opierały się na bardzo ograniczonych danych19,23. W studium przypadku opracowany model zastępczy został specjalnie zaprojektowany do przewidywania naprężeń wzdłużnych w konfiguracji pojedynczego ściegu spoiny na płycie, obejmującej trzy kluczowe parametry spawania: prędkość spawania, długość przesuwu i szybkość poboru energii netto. Ważne jest, aby pamiętać, że zarówno dane wejściowe, jak i wyjściowe modelu są wysoce elastyczne. Na przykład, dodatkowe parametry spawania lub właściwości materiału mogą być włączone do danych wejściowych, a wyjścia mogą być rozszerzone tak, aby obejmowały wszystkie składowe naprężeń szczątkowych lub przemieszczenia, oferując wszechstronne ramy dla szerszego zakresu zastosowań.
Jeśli chodzi o algorytm używany do budowy modelu zastępczego, jest on również modyfikowalny w zależności od zadań. Sieci SSN mają pewne ograniczenia dotyczące ekstrapolacji. W przeciwieństwie do SSN, inne algorytmy uczenia maszynowego, takie jak maszyny wektorów nośnych (SVM), nie są ograniczone strukturą danych treningowych i mają lepszą zdolność ekstrapolacji. Poprzednie badania 18,19,20 próbowały wykorzystać SVM do przewidywania stresu szczątkowego z pewnym powodzeniem. Należy jednak pamiętać, że dostrojenie hiperparametrów SVM może być trudniejsze, a maszyny SVM mogą nie zawsze dobrze radzić sobie w zadaniach interpolacji w porównaniu do SSN. Innym ograniczeniem SSN jest to, że bezpośrednie użycie SSN nie może generować przedziału przekonań, co jest przedmiotem troski inżynierów. Dlatego można rozważyć inne algorytmy, takie jak regresja procesu gaussowskiego26 i bayesowskie sieci neuronowe27. Ponadto, chociaż model SSN dobrze radzi sobie z przewidywaniem naprężeń szczątkowych, brakuje mu możliwości interpretacji. Ten brak możliwości interpretacji może być wadą w zastosowaniach inżynierskich, w których zrozumienie procesu podejmowania decyzji w modelu ma kluczowe znaczenie. Interpretowalność modelu można poprawić, integrując więcej modeli objaśniających, takich jak drzewa decyzyjne.
Podsumowując, zaproponowany przepływ pracy w tym badaniu umożliwia szybkie i łatwe generowanie zestawów danych, co może znacznie przyspieszyć rozwój ogólnych lub szczegółowych modeli zastępczych symulacji spawania.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Ten projekt został wsparty przez Brytyjski Urząd Energii Atomowej poprzez Program Przemysłu Termojądrowego. Program Przemysłu Termojądrowego stymuluje rozwój brytyjskiego ekosystemu syntezy jądrowej i przygotowuje go do przyszłego globalnego rynku elektrowni termojądrowych. Więcej informacji na temat programu Fusion Industry można znaleźć na stronie internetowej: https://ccfe.ukaea.uk/programmes/fusion-industry-programme/. Autorzy wyrażają szczerą wdzięczność za wsparcie udzielone przez Research IT w dostępie do Computational Shared Facility na Uniwersytecie w Manchesterze. A.N. Vasileiou dziękuje za wsparcie ze strony projektu "SINDRI - Synergistic Utilisation of Informatics and Data-centric Integrity Engineering", finansowanego przez EPSRC, United Kingdom Prosperity Partnership (numer grantu: EP/V038079/1), a także przez Dalton Nuclear Institute Uniwersytetu w Manchesterze, Zjednoczone Królestwo. Autorzy dziękują NeT-European NeTwork i Carstenowi Ohmsowi ze Wspólnego Centrum Badawczego Komisji Europejskiej (JRC) za udostępnienie danych porównawczych NeT-TG1.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Abaqus | Dassault Systems | 2020 | |
| Kompilator Intel Fortran Intel | Corporation | 17.0.7 | |
| Keras | Open Source | 2.6.0 | |
| Python | Open Source | 3.8.18 |
Bibliografia
- Francis, J. A., Bhadeshia, H., Withers, P. J. Welding residual stresses in ferritic power plant steels. Mater Sci Technol. 23 (9), 1009-1020 (2007).
- Withers, P. J. Residual stress and its role in failure. Rep Prog Phys. 70 (12), 2211(2007).
- Hornbach, D. J., Preve´y, P. S. The effect of prior cold work on tensile residual stress development in nuclear weldments. J. Press Vessel Technol. 124 (3), 359-365 (2002).
- Zondi, M. C. Factors that affect welding-induced residual stress and distortions in pressure vessel steels and their mitigation techniques: a review. J Press Vessel Technol. 136 (4), 040801(2014).
- Ohms, C., Wimpory, R. C., Katsareas, D. E., Youtsos, A. G. NET TG1: Residual stress assessment by neutron diffraction and finite element modeling on a single bead weld on a steel plate. Int J Press Vessels Piping. 86 (1), 63-72 (2009).
- Bouchard, P. J. The NeT bead-on-plate benchmark for weld residual stress simulation. Int J Press Vessel Piping. 86 (1), 31-42 (2009).
- Hofmann, M., Wimpory, R. C. NET TG1: Residual stress analysis on a single bead weld on a steel plate using neutron diffraction at the new engineering instrument 'STRESS-SPEC'. Int J Press Vessels Piping. 86 (1), 122-125 (2009).
- Smith, M. C., Smith, A., Ohms, C., Wimpory, R. A review of the NeT TG4 international weld residual stress benchmark. ASME Press Vessels Piping Conf 2015. 6B, (2015).
- Akrivos, V., Smith, M. C. Material characterization on the nickel-based alloy 600/82 NeT-TG6 benchmark weldments. Proc ASME Press Vessels Piping Conf 2019. Uddin, M., Brongers, M., Messner, M. 6B, (2019).
- Wimpory, R. C., Ohms, C., Hofmann, M., Schneider, R., Youtsos, A. G. Statistical analysis of residual stress determinations using neutron diffraction. Int J Press Vessels Piping. 86 (1), 48-62 (2009).
- Ficquet, X., Smith, D. J., Truman, C. E., Kingston, E. J., Dennis, R. J. Measurement and prediction of residual stress in a bead-on-plate weld benchmark specimen. Int J Press Vessels Piping. 86 (1), 20-30 (2009).
- Gilles, P., El-Ahmar, W., Jullien, J. F. Robustness analyses of numerical simulation of fusion welding NeT-TG1 application:"Single weld-bead-on-plate.". Int J Press Vessels Piping. 86 (1), 3-12 (2009).
- Shan, X., Davies, C. M., Wangsdan, T., O'dowd, N. P., Nikbin, K. M. Thermo-mechanical modelling of a single-bead-on-plate weld using the finite element method. Int J Press Vessels Piping. 86 (1), 110-121 (2009).
- Bate, S. K., Charles, R., Warren, A. Finite element analysis of a single bead-on-plate specimen using SYSWELD. Int J Press Vessels Piping. 86 (1), 73-78 (2009).
- Coules, H. E., Smith, D. J., Venkata, K. A., Truman, C. E. A method for reconstruction of residual stress fields from measurements made in an incompatible region. Int J Solids Str. 51 (10), 1980-1990 (2014).
- Smith, M. C., Smith, A. C., Wimpory, R., Ohms, C. A review of the NeT Task Group 1 residual stress measurement and analysis round robin on a single weld bead-on-plate specimen. Int J Press Vessels Piping. 120, 93-140 (2014).
- Na, M. G., Kim, J. W., Lim, D. H. Prediction of residual stress for dissimilar metals welding at nuclear power plants using fuzzy neural network models. Nucl Eng Technol. 39 (4), 337-348 (2007).
- Na, M. G., Kim, J. W., Lim, D. H., Kang, Y. J. Residual stress prediction of dissimilar metals welding at NPPs using support vector regression. Nucl Eng Design. 238 (7), 1503-1510 (2008).
- Edwin Raja Dhas, J., Kumanan, S. Evolutionary fuzzy SVR modeling of weld residual stress. Appl Soft Comput J. 42, 423-430 (2016).
- Koo, Y. D., Yoo, K. H., Na, M. G. Estimation of residual stress in welding of dissimilar metals at nuclear power plants using cascaded support vector regression. Nucl Eng Technol. 49 (4), 817-824 (2017).
- Kitano, H., Nakamura, T. Predicting residual weld stress distribution with an adaptive neuro-fuzzy inference system. Int J Automat Technol. 12 (3), 290-296 (2018).
- Mathew, J., Griffin, J., Alamaniotis, M., Kanarachos, S., Fitzpatrick, M. E. Prediction of welding residual stresses using machine learning: Comparison between neural networks and neuro-fuzzy systems. Appl Soft Comput J. 70, 131-146 (2018).
- Liu, F., et al. Prediction of welding residual stress and deformation in electro-gas welding using artificial neural network. Mater Today Comm. 29 (May), 102786(2021).
- Muransky, O., Hamelin, C. J., Smith, M. C., Bendeich, P. J., Edwards, L. The effect of plasticity theory on predicted residual stress fields in numerical weld analyses. Computat Mater Sci. 54, 125-134 (2012).
- Miao, Z., Margetts, L., Vasileiou, A. N., Yin, H. Surrogate model development using simulation data to predict weld residual stress: A case study based on the NeT-TG1 benchmark. Int J Press Vessels Piping. 206, 105014(2023).
- Seeger, M. Gaussian processes for machine learning. Int J Neural Sys. 14 (02), 69-106 (2004).
- Chen, S. J., Zhang, Z. K. Temperature prediction of friction stir welding based on Bayesian neural network. Appl Mech Mater. 48, 1208-1212 (2011).
Przedruki i uprawnienia
