Ten protokół szczegółowo opisuje rozwój systemu kontroli tłumików magnetoreologicznych (MR) z kompensacją temperatury, który łączy w sobie wysokiej jakości modelowanie płynów magnetoreologicznych, zoptymalizowane przygotowanie płynów i adaptacyjne algorytmy kontroli kompensacji termicznej. Metodologia ta może być stosowana do zawieszeń samochodowych w celu znacznego zwiększenia komfortu pojazdów elektrycznych.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Inteligentne zwiększanie mobilności dzięki wysokiej jakości modelowaniu magnetoreologicznych płynów do rozwoju adaptacyjnego sterowania amortyzatorami
W tym artykule
Podsumowanie
Streszczenie
Wraz z rozwojem wysokowydajnych pojazdów elektrycznych (EV), które wymagają zaawansowanych systemów zawieszenia zdolnych do dostarczania precyzji, dużej siły wyjściowej i szybkiej adaptacji, amortyzatory magnetoreologiczne (MR) są kluczowe dla osiągnięcia szybkiej kontroli zawieszenia. Jednak ich wrażliwość na temperaturę ogranicza niezawodność w ekstremalnych warunkach. Protokół ten przedstawia systematyczne podejście do tego wyzwania. Wysokowydajny płyn MR jest syntetyzowany przy użyciu cząstek karbonylu żelaza zdyspergowanych w stabilnym termicznie płynie nośnym ze środkami przeciwzużyciowymi i przeciwutleniaczami. Proponujemy model wykładniczej liniowej analizy mieszanej (ELMA) i jego metodę identyfikacji parametrów, którą można uznać za lepszą alternatywę dla biplastycznego modelu Binghama. Struktura ELMA została rozszerzona na przepustnice MR, z algorytmami kompensacji temperatury poprawiającymi dokładność śledzenia prądu o 3,98% i dokładność śledzenia siły o 7,75% (szczyt: 19,92%). Wspólne symulacje CarSim/Simulink pokazują, że algorytmy Sky-hook i Mixed SH-ADD z kompensacją temperatury zmniejszają wariancję przyspieszenia pionowego o 11,97%, a szczytową prędkość pochylenia o 41,78% na drogach klasy D. Protokół ten łączy fizykę płynów MR z adaptacyjnym sterowaniem amortyzatorami, oferując powtarzalny przepływ pracy w celu ulepszenia systemów zawieszenia pojazdów elektrycznych w ekstremalnych warunkach termicznych.
Wprowadzenie
Szybki rozwój wysokowydajnych pojazdów elektrycznych (EV) w ostatnich latach przyniósł społeczeństwu ludzkiemu więcej wygody, a także nowe wyzwania i możliwości dla konwencjonalnych pojazdów. Na przykład wymagają bardziej responsywnych i precyzyjnych układów napędowych1 oraz zaawansowanych systemów zawieszenia, które są w stanie zapewnić precyzję, dużą siłę wyjściową i szybką adaptację. Tłumiki magnetoreologiczne (MR) idealnie nadają się do spełnienia tych wymagań, wykorzystując płyny magnetoreologiczne - inteligentny materiał, który szybko i odwracalnie zmienia swoje właściwości reologiczne (przede wszystkim lepkość i granicę plastyczności) w obecności pola magnetycznego2,3,4,5,6. Ta kontrolowana zmiana umożliwia amortyzatorowi magnetorezystancyjnemu precyzyjną regulację siły tłumienia. Wykorzystanie tego potencjału wymaga jednak dokładnego modelowania, zwłaszcza że utrzymanie stałej, przewidywalnej wydajności w typowych warunkach pracy w zastosowaniach motoryzacyjnych (np. zakres temperatur może wynosić od -30 °C do +80 °C) pozostaje poważnym wyzwaniem.
Istniejące badania nad tłumikami magnetoreologicznymi (MRD) wykazują znaczące ograniczenia w systematycznym charakteryzowaniu dynamicznych zachowań za pomocą analizy danych reologicznych płynów magnetoreologicznych (MRF)4,6,7,8,9,10,11,12,13,14,15,16,17,18,19. Chociaż udokumentowano znaczne wysiłki w zakresie modelowania parametrycznego, służą one głównie rozwojowi algorytmów sterowania, a nie praktycznym zastosowaniom do projektowania inżynierskiego17,18,19. Co więcej, obecne paradygmaty modelowania często wykorzystują zbyt uproszczone założenia, które ograniczają ich możliwość uogólnienia na różne warunki operacyjne i konfiguracje urządzeń20,21,22,23,24,25,26,27.
Dlatego prezentujemy zintegrowane podejście mające na celu pokonanie tych praktycznych ograniczeń poprzez trzy kluczowe innowacje dla wymagających zastosowań: optymalizację formuły płynu MR w celu poprawy stabilności termicznej w typowych zakresach temperatur samochodowych, zaproponowanie nowego modelu Wykładniczej Liniowej Analizy Mieszania (ELMA) i metodologii identyfikacji parametrów zdolnych do uchwycenia zachowań w różnych warunkach, oraz opracowanie algorytmów kompensacji temperatury dla solidne algorytmy kompensacji temperatury do sterowania MRD w czasie rzeczywistym. Celem jest opracowanie metodologii, która umożliwi niezawodne działanie MRD, w szczególności w odniesieniu do zmian temperatury. Podejście to zapewnia korzyści dzięki ujednoliconej optymalizacji stabilności płynów, zaawansowanemu modelowaniu w celu zwiększenia dokładności i kontroli z kompensacją temperatury. Eksperymenty reologiczne potwierdzają dokładność modelu ELMA, podczas gdy symulacje dynamiki pojazdów wykazują skuteczność strategii kompensacji temperatury w poprawie osiągów zawieszenia w różnych temperaturach, zwiększając w ten sposób żywotność amortyzatorów MR w zastosowaniach takich jak pojazdy elektryczne.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
1. Synteza spersonalizowanych cieczy MR o niskiej gęstości
- Przygotować następujące materiały: olej bazowy PAO162 oraz dodatki: bentonit organiczny, węglan propylenu, surfaktant i proszek żelaza karbonylowego.
- Aby przygotować mieszaninę, należy wykonać poniższe kroki.
- Umieścić PAO162 (dla MRF1) w naczyniu ze stali nierdzewnej o pojemności 500 mL. Zanurzyć naczynie w kąpieli wodnej o temperaturze 50 °C i wyrównać temperaturę przez 10 min.
- Dodać bentonit organiczny do oleju bazowego i mieszać przy 600 rpm przez 20 min za pomocą mieszadła mechanicznego (np. IKA RW 20). Dodać węglan propylenu (PC) i mieszać przy 600 rpm przez 10 min. Dodać surfaktant T154A i mieszać przy 600 rpm przez 5 min.
- Stopniowo dodawać CIP-SQ do mieszaniny. Zwiększyć prędkość mieszania do 1 500 rpm i mieszać przez 1 h. Monitorować temperaturę, aby utrzymać 50 ± 2 °C przez cały czas mieszania. Układ eksperymentalny przedstawiono na Rysunku 1.
2. Opracowanie modelu ELMA
- W celu sformułowania modelu ELMA zdefiniuj równanie ELMA w następujący sposób:
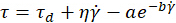
gdzie: = naprężenie ścinające (Pa),
 = dynamiczne naprężenie graniczne (Pa),
 = lepkość plastyczna (Pa·s),
 = naprężenie ELMA, określające wielkość odchylenia nieliniowego (Pa),
 = stała zaniku wykładniczego (s), odwrotnie proporcjonalna do krytycznej szybkości ścinania (
 ).
- Zdefiniuj kluczowe cechy modelu. Przy wysokich szybkościach ścinania (
 ), uprość model ELMA do modelu Binghama (
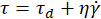 ). Przy niskich szybkościach ścinania zdefiniuj człon nieliniowy (
 ), który oddaje odchylenia od zachowania liniowego. Statyczne naprężenie graniczne zdefiniuj jako
 .
- W celu przygotowania i ważenia danych zastosuj protokół badania szybkości ścinania.
- Wykonaj logarytmiczne pomiary szybkości ścinania (
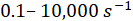 ) za pomocą reometru. Pozyskaj 20 punktów danych dla każdego rzędu wielkości.
- Zastosuj strategię ważenia i rozszerz listę szybkości ścinania, dodając wartość ekstrapolowaną (
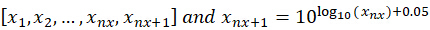 ).
- Oblicz odległości między szybkościami ścinania, korzystając z następującego równania:
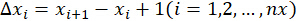
- Znormalizuj wagi za pomocą następującego równania:
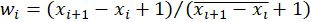
gdzie to średnia odległość.
- Wykonaj logarytmiczne pomiary szybkości ścinania (
- Zastosuj następujący algorytm identyfikacji parametrów (Rysunek 2).
- Aby zlinearyzować przestrzeń parametrów, zapisz równanie ELMA w formie macierzowej w następujący sposób:

gdzie: = wektor kolumnowy zmierzonego naprężenia ścinającego,
 = macierz wygenerowana poprzez odwzorowanie danych szybkości ścinania za pomocą operatora nieliniowego,
 = macierz parametrów
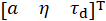 .
- Użyj metody ważonej najmniejszych kwadratów, aby wyznaczyć , korzystając z następującego równania:
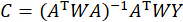
gdzie jest macierzą diagonalną wag
 .
- Przeprowadź optymalizację nieliniową dla b. Zainicjuj b małą wartością (np.
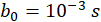 ). Użyj solvera lsqnonlin w programie MATLAB, aby zminimalizować normę residuum:
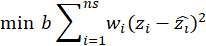
Iteruj do momentu zbieżności (tolerancja: ) lub osiągnięcia maksymalnej liczby iteracji (np. 1000).
- Aby zlinearyzować przestrzeń parametrów, zapisz równanie ELMA w formie macierzowej w następujący sposób:
- Zastosuj następujące wskaźniki walidacji.
- Do kwantyfikacji błędów użyj równania sumy kwadratów błędów (SSE), równania pierwiastka z błędu średniokwadratowego (RMSE) oraz równania współczynnika determinacji (R2), zgodnie z poniższymi wzorami:
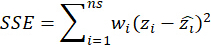
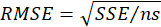
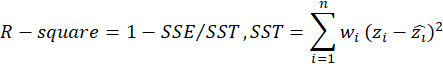
- Do kwantyfikacji błędów użyj równania sumy kwadratów błędów (SSE), równania pierwiastka z błędu średniokwadratowego (RMSE) oraz równania współczynnika determinacji (R2), zgodnie z poniższymi wzorami:
- Zaimplementuj schemat postępowania opisany poniżej.
- W celu pozyskania danych wykonaj testy reologiczne w kontrolowanych temperaturach (np. 40 °C, 70 °C) i polach magnetycznych (0-1,07 T). Eksportuj dane naprężenia ścinającego () i szybkości ścinania (
 ) do programu MATLAB.
- W celu ważenia i linearyzacji zastosuj schemat ważenia opisany w kroku 2.3. Skonstruuj macierz, używając początkowego
 . Przeprowadź optymalizację parametrów, wyznaczając za pomocą ważonej metody najmniejszych kwadratów i zoptymalizuj b za pomocą nieliniowej metody najmniejszych kwadratów.
- W celu walidacji porównaj przewidywania modelu z danymi eksperymentalnymi. Oblicz RMSE, aby ocenić dokładność.
- W celu pozyskania danych wykonaj testy reologiczne w kontrolowanych temperaturach (np. 40 °C, 70 °C) i polach magnetycznych (0-1,07 T). Eksportuj dane naprężenia ścinającego (
3. Implementacja sterowania przepustnicą z kompensacją temperatury
- Opracowanie modelu ELMA zależnego od temperatury
- W celu eksperymentalnej charakterystyki efektów termicznych należy przygotować stanowisko do testowania tłumika. Należy zamontować specjalnie wykonany tłumik MR (skok: 75 mm, średnica tłoka: 50 mm) w serwo-maszynie elektrohydraulicznej. Do powierzchni tłumika należy przymocować termoparę w celu monitorowania temperatury w czasie rzeczywistym. Tłumik należy umieścić w komorze z kontrolowaną temperaturą (-30 °C do 80 °C).
- Przeprowadź cykle termiczne. Dla każdej temperatury (-30 °C, -20 °C, -10 °C,…,80 °C), zastosuj wzbudzenie sinusoidalne o amplitudzie 40 mm i częstotliwości 2,085 Hz. Zmierz siłę tłumienia przy prądach wzbudzenia: 0 A, 1 A, 2 A, 3 A. Przed rozpoczęciem akwizycji danych odczekaj 60 min w celu stabilizacji temperatury. Układ eksperymentalny przedstawiono na Rycina 3.
- Do parametryzacji modelu ELMA z zależnością od prądu należy użyć następującego równania:
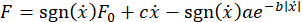
gdzie: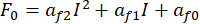 (dynamiczne naprężenie graniczne);
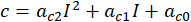 (współczynnik tłumienia po granicy plastyczności);
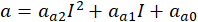 (wartość odchylenia nieliniowego);
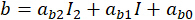 (stała wykładniczego zaniku).
- Dla dopasowania kwadratowego, parametry dopasowania
 itp. do danych eksperymentalnych przy użyciu optymalizacji metodą najmniejszych kwadratów.
- Projektowanie współczynnika kompensacji temperatury
- wprowadzić zależny od temperatury wykładniczy czynnik korekcyjny,
 jak następuje
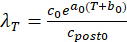
Gdzie = Współczynnik tłumienia po granicy plastyczności przy 25 °C,
 = Stałe empiryczne.
- Aby wyznaczyć zmodyfikowany współczynnik tłumienia po granicy plastyczności, należy skorygować współczynnik tłumienia o wpływ temperatury i zaktualizować model ELMA w celu uwzględnienia korekty termicznej, stosując odpowiednio dwa poniższe równania.
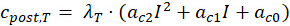
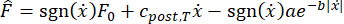
Rozwinięta postać równań to
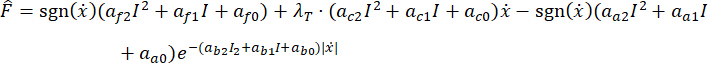
- wprowadzić zależny od temperatury wykładniczy czynnik korekcyjny,
- Model odwrotny do sterowania prądem w czasie rzeczywistym (Rysunek 4).
- Aby stworzyć uproszczony model typu Binghama, w celu sterowania w czasie rzeczywistym pomija się nieliniowy człon odchylenia w następujący sposób.
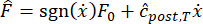
Zmodyfikowana forma rozwinięta to
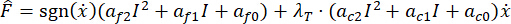
- W celu obliczenia prądu należy rozwiązać równanie kwadratowe dla
 :
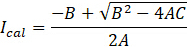
z współczynnikami:
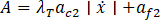
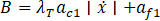
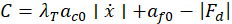
- W przypadku zaciskania prądowego należy zastosować ograniczenia do
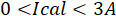 .
- Aby stworzyć uproszczony model typu Binghama, w celu sterowania w czasie rzeczywistym pomija się nieliniowy człon odchylenia w następujący sposób.
- Symulacja i walidacja
- W celu generowania powierzchni sterowania należy przeprowadzić śledzenie prądu z następującymi parametrami wejściowymi: Pożądana siła (
 ), prędkość tłoka (
 ), temperatura (
 ) i wynik: aktualna komenda (
 ). Przeprowadź śledzenie siły z następującymi danymi wejściowymi: polecenie aktualne (), prędkość tłoka (), temperatura () i wynik: siła MRD (
 ).
- W celu uzyskania metryk walidacyjnych należy przeprowadzić pomiar dokładności śledzenia prądu i obliczyć poprawę w stosunku do modelu niekompensowanego (np. średnio 3,98% w) 80 °C). Przeprowadzić pomiar dokładności śledzenia siły i obliczyć poprawę w stosunku do modelu niekompensowanego (np. średnio 7,75% przy 80 °C).
- Oceń efekt kompensacji temperatury wskaźnika zawieszenia pojazdu. Użyj typowego zawieszenia ćwiartkowego (Rycina 5) do symulacji korelacji. Grupa Sky-hook z kontrolą kompensacyjną wykazuje redukcję energii z 1,2504 do 1,1007 na drogach klasy D, a grupa Mixed SH-ADD z kontrolą kompensacyjną wykazuje spadek energii z 1,0565 do 0,9428 na drogach klasy D. Po kompensacji wartość bezwzględna szczytowej prędkości przechyłu w grupie Sky-hook spadła z 6,2775 do 4,0287, a w grupie Mixed SH-ADD z 6,2776 do 3,6551.
- W celu generowania powierzchni sterowania należy przeprowadzić śledzenie prądu z następującymi parametrami wejściowymi: Pożądana siła (
- Przebieg wdrażania
- W celu charakterystyki termicznej należy przeprowadzić testy tłumienia w różnych temperaturach (-30 °C do 80 °C). Eksportuj dane siła-prędkość w celu dopasowania parametrów.
- W celu parametryzacji modelu, dopasowano parametry modelu ELMA (,itp..) przy użyciu funkcji lsqcurvefit w programie MATLAB. Wyznacz stałe (
 ) za pomocą regresji nieliniowej.
- W celu wdrożenia modelu odwrotnego, należy zaimplementować model w programie Simulink, stosując bloki saturacji do ograniczania prądu.
- W celu walidacji należy sprawdzić dokładność śledzenia (Rycina 6 i Rycina 7). Porównaj odpowiedzi systemu zawieszenia pojazdu z kompensacją i bez niej (Rycina 8 i Rycina 9).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Strategia kompensacji temperatury przedstawiona w niniejszym protokole koncentruje się głównie na tłumikach magnetoreologicznych, a sterowanie kompensacyjne jest określane na podstawie kompleksowych testów na poziomie tłumika w zakresie zależności od prądu, prędkości i temperatury. Przeprowadzono jednak również eksperymenty temperaturowe związane z cieczą magnetoreologiczną w celu uzyskania obrazu przedstawionego na Rysunku 10; przy temperaturze powyżej 0 °C ...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Protokół zapewnia ustrukturyzowane podejście do wrażliwości temperaturowej tłumików magnetoreologicznych (MR) dzięki trzem powiązanym innowacjom: zoptymalizowanej syntezie płynów magnetoreologicznych, modelowaniu wykładniczej liniowej analizy mieszania (ELMA) oraz algorytmom adaptacyjnej kompensacji temperatury. Kluczowe etapy obejmują gradientową homogenizację płynu magnetoreologicznego z sekwencyjnym dodawaniem dodatków w kontrolowanej temperaturze (50 ± 2 °C) w celu zminimalizowania osadzania się cząstek. Oryginalna p...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają żadnych interesów finansowych w produktach opisanych w tym manuskrypcie i nie mają nic więcej do ujawnienia.
Podziękowania
Ta praca była wspierana przez Narodową Fundację Nauk Przyrodniczych Chin [numery grantów 51761135124, 11672148, 52003142, 51775293]; oraz Państwowe Kluczowe Laboratorium Technologii NVH i Bezpieczeństwa Pojazdów [Numer grantu NVHSKI-202106]
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| sprężarka powietrza | Dynair | DA5002CS | |
| Karbonylowy proszek | żelaza BASF | -SQ | |
| Elektrohydrauliczna serwomaszyna do badania zmęczenia | DOCER | PWS-1000 | |
| MATLAB | Mathworks | R2022b | |
| Bentonit organiczny | |||
| INEOS | PAO162 | ||
| Reometr z węglanu propylenu | MACKLIN | PC | |
| Anton Paar | MCR702 | ||
| Surfaktant | Jinzhou Xinxing | T154A | |
| platforma kontroli temperatury | Peltier | H-PTD200 |
Bibliografia
- Deng, L., et al. Design of a Dual-Motor Powertrain with Magnetorheological Planetary Transmission for Electric Vehicles 2024-01-2636. SAE Technical Paper. , (2024).
- Seo, Y. P., et al. Searching for a stable high-performance magnetorheological suspension. Adv Mater. 30 (42), 1704769(2018).
- Hajalilou, A., Mazlan, S. A., Lavvafi, H., Shameli, K. Field responsive fluids as smart materials. , Springer. (2016).
- Gołdasz, J., Sapiński, B. Insight into magnetorheological shock absorbers. , Springer International Publishing. Switzerland. (2015).
- Zhu, X., Jing, X., Cheng, L. Magnetorheological fluid dampers: A review on structure design and analysis. J Intelligent Mater Syst Struct. 23 (8), 839-873 (2012).
- Yang, G., Spencer, B. Jr, Carlson, J., Sain, M. Large-scale mr fluid dampers: Modeling and dynamic performance considerations. Eng Struct. 24 (3), 309-323 (2002).
- Sheikh, H., Van Engelen, N. C., Ruparathna, R. A review of base isolation systems with adaptive characteristics. Structures. 38, 1542-1555 (2022).
- Guglielmino, E., Sireteanu, T., Stammers, C. W., Ghita, G., Giuclea, M. Semi-active suspension control: Improved vehicle ride and road friendliness. , Springer Science & Business Media. (2008).
- Zhu, Z., Zhang, X. Damping performance optimization of the magnetorheological damper with three parallel channels. Structures. 44, 1962-1973 (2022).
- Hadadian, A., Sedaghati, R., Esmailzadeh, E. Design optimization of magnetorheological fluid valves using response surface method. J Intelligent Mater Syst Struct. 25 (11), 1352-1371 (2014).
- Kazakov, Y. B., Morozov, N., Nesterov, S. Development of models of the magnetorheological fluid damper. J Magnetism Magnetic Mater. 431, 269-272 (2017).
- Bitman, L., Choi, Y. T., Wereley, N. M. Passive damping and isolation. Proc SPIE. 3045, (1997).
- Guo, P., Guan, X., Ou, J. Physical modeling and design method of the hysteretic behavior of magnetorheological dampers. J Intelligent Mater Syst Struct. 25 (6), 680-696 (2014).
- Guo, S., Yang, S., Pan, C. Dynamic modeling of magnetorheological damper behaviors. J Intelligent Mater Syst Struct. 17 (1), 3-14 (2006).
- Wereley, N. M., Pang, L., Kamath, G. M. Idealized hysteresis modeling of electrorheological and magnetorheological dampers. J Intelligent Mater Syst Struc. 9 (8), 642-649 (1998).
- Wang, D., Liao, W. Modeling and control of magnetorheological fluid dampers using neural networks. Smart Mater Struct. 14 (1), 111(2004).
- Wang, D., Liao, W. H. Magnetorheological fluid dampers: A review of parametric modelling. Smart Mater Struct. 20 (2), 023001(2011).
- Xu, Z. D., et al. Force tracking model and experimental verification on a novel magnetorheological damper with combined compensator for stay cables of bridge. Structures. 32, 1971-1985 (2021).
- Bui, Q. D., Bai, X. X., Nguyen, Q. H. Dynamic modeling of mr dampers based on quasi-static model and magic formula hysteresis multiplier. Eng Struct. 245, 112855(2021).
- Batterbee, D., Sims, N. Active and Passive Smart Structures and Integrated Systems. Proc SPIE. 12043, 360-370 (2008).
- Liu, Y., et al. Smart Structures and Materials 2003: Industrial and Commercial Applications of Smart Structures Technologies. Proc SPIE. 5054, 332-340 (2003).
- Wilson, N. L., Wereley, N. M., Choi, Y. -T., Hiemenz, G. J., Hu, W. Active and Passive Smart Structures and Integrated Systems 2009. Proc SPIE. 7288, 318-327 (2009).
- Priya, C. B., Gopalakrishnan, N. Temperature dependent modelling of magnetorheological (mr) dampers using support vector regression. Smart Mater Struct. 28 (2), 025021(2019).
- Choi, S. B. Thermal conductivity and temperature dependency of magnetorheological fluids and application systems-a chronological review. Micromachines. 14 (11), 2096(2023).
- Zhu, H., Rui, X., Yang, F., Zhu, W., Jiang, M. Influence of temperature and internal leakage on magnetorheological damper. Int J Mech Syst Dynamics. 4 (4), 487-496 (2024).
- Influence of Temperature on the MR Squeeze-Mode Damper. Gołdasz, J., Sapinski, B. Proc 2019 20th Int Carpathian Cont Conf, , 1-6 (2019).
- Yu, J., Dong, X., Wang, X., Pan, C., Zhou, Y. Asymmetric dynamic model of temperature-dependent magnetorheological damper and application for semi-active system. Front Mater. 6, 227(2019).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
Ten artykuł został opublikowany
Film wkrótce dostępny