Os biofilmes microbianos formam arquiteturas complexas em interfases e se desenvolvem em padrões espaciais altamente dependentes de escala. Aqui, apresentamos um sistema experimental (Hard-e software) para a aquisição automatizada de conjuntos de dados de tomografia de coerência óptica 3D (OCT). Este conjunto de ferramentas permite a caracterização não invasiva e em várias escalas da morfogênese do biofilme no espaço e no tempo.
É necessária uma assinatura do JoVE para visualizar este conteúdo. Faça login ou inicie seu teste gratuito.
Artigo de método
Tomografia de coerência óptica 3D automatizada para elucidar a morfogênese do biofilme sobre grandes escalas espaciais
Neste artigo
Resumo
Resumo
Os biofilmes são um estilo de vida microbiano de maior sucesso e prevalecem em uma infinidade de configurações ambientais e projetadas. A compreensão da morfogênese do biofilme, que é a diversificação estrutural de Biofilo durante a montagem da Comunidade, representa um desafio notável em escalas espaciais e temporais. Aqui, nós apresentamos um sistema automatizado da imagem latente do biofilme baseado no tomography ótico da coerência (OCT). OCT é uma técnica emergente da imagem latente na pesquisa do biofilme. No entanto, a quantidade de dados que atualmente podem ser adquiridos e processados dificulta a inferência estatística de padrões de grande escala na morfologia do biofilme. O sistema automatizado de imagens de OCT permite cobrir grandes escalas temporais espaciais e estendidas de crescimento de biofilme. Ele combina um sistema OCT comercialmente disponível com uma plataforma de posicionamento robótico e um conjunto de soluções de software para controlar o posicionamento da sonda de digitalização OCT, bem como a aquisição e processamento de conjuntos de dados de imagem de biofilme 3D. Esta configuração permite a monitoração automatizada in situ e não invasora do desenvolvimento do biofilme e pode ser desenvolvida mais para acople a imagem latente de OCT com perfil do Macrofotografia e do microsensor.
Introdução
Os biofilmes são uma adaptação de estilo de vida microbiana de grande sucesso e estas comunidades Interphase-associadas e matriz-incluidas dos micro-organismos dominam a vida microbiana em ajustes naturais e industriais1,2. Lá, os biofilmes formam arquiteturas complexas, como flâmulas alongados3, ondulações4 ou tampas de cogumelo5 com importantes conseqüências para o crescimento do biofilme, estabilidade estrutural e resistência ao estresse6. Embora muito sobre a diferenciação estrutural de biofilme tenha sido aprendido a partir do trabalho em culturas de mono-espécies cultivadas em câmaras de fluxo em miniatura, a maioria dos biofilmes são comunidades altamente complexas, muitas vezes incluindo membros de todos os domínios da vida6. Apreciando esses biofilmes complexos como paisagens microbianas7 e entendendo como a estrutura e a função do biofilme interagem em comunidades complexas está, portanto, na vanguarda da pesquisa de biofilme.
Uma compreensão mecanicista da morfogênese de biofilmes complexos em resposta a pistas ambientais requer experimentos cuidadosamente projetados em conjunto com observações espacialmente e temporalmente resolvidas de estrutura física de biofilme em escalas8. No entanto, a observação não destrutiva do crescimento de biofilme em sistemas experimentais tem sido severamente limitada por restrições logísticas, como a necessidade de mover amostras (por exemplo, para um microscópio), muitas vezes danificando a delicada estrutura de biofilme.
O protocolo aqui apresentado introduz um sistema totalmente automatizado baseado na tomografia de coerência óptica (OCT), que permite o monitoramento in situ, não invasivo da morfogênese do biofilme na escala de mesoescala (mm). Oct é uma técnica emergente de imagem em pesquisa de biofilme com aplicações em tratamento de água e pesquisa Bioincrustação, medicina9 e fluxo ecológico10. Em OCT, uma fonte luminosa de baixa coerência é dividida em um braço de amostra e referência; a interferência da luz refletida e espalhada pelo biofilme (braço da amostra) e a luz do braço de referência é analisada. Uma série de perfis de intensidade axial (A-scans) que contém informações estruturais de profundidade resolvida é adquirida e mesclada em uma B-Scan (uma seção transversal). Uma série de B-varreduras adjacentes compõe a varredura final do volume 3D10. A OCT fornece uma resolução óptica lateral na faixa de aproximadamente 10 μm e, portanto, é bem adequada para o estudo da diferenciação estrutural mesoscópica de biofilmes10,12. Para uma descrição mais detalhada da OCT, consulte Drexler e Fujimoto13e fercher e colegas14. Embora o campo de visão de uma única varredura XY de OCT atinja até centenas de micrômetros quadrados, os padrões de maior escala não podem ser quantificados por meio de OCT em uma única varredura. No que diz respeito aos biofilmes em habitats naturais, como córregos e rios, isso limita atualmente a nossa capacidade de avaliar a morfogênese do biofilme em escalas que correspondem ao modelo físico e hidráulico do habitat.
A fim ultrapassar estes limites espaciais e adquirir varreduras de OCT automaticamente, uma ponta de prova da imagem latente do espectro-domínio OCT foi montada em um sistema de posicionamento de 3 eixos. A instalação permite a aquisição de várias varreduras de OCT em um padrão de mosaico sobreposto (varredura da telha), conseguindo eficazmente a imagem latente tomográfica de áreas de superfície até 100 cm2. Além disso, a alta precisão de posicionamento deste sistema permite monitorar de forma confiável o crescimento e o desenvolvimento de recursos de biofilme em locais específicos durante experimentos de longo prazo. O sistema é modular e os componentes individuais (isto é, dispositivo de posicionamento e OCT) da instalação podem ser usados como soluções autônomas ou combinados flexìvel. A Figura 1 fornece uma visão geral dos componentes de hard e software da instalação.
O sistema foi testado com um dispositivo de posicionamento CNC com controle de GRBL disponível comercialmente (tabela de materiais). As distâncias de funcionamento desta plataforma de posicionamento específico são 600 × 840 × 140 milímetro, com uma exatidão fabricante-indicada de +/-0, 5 milímetros e uma definição programável de 0, 5 milímetros. GRBL é uma fonte aberta (licença GPLv3), controle de movimento de capacidade elevada para o CNC Dispositivos. Portanto, cada dispositivo de posicionamento baseado em GRBL (versão > 1,1) deve ser compatível com as diretrizes e os pacotes de software apresentados aqui. Além disso, o software pode ser adaptado a outros controladores stepmotor com tipo de entrada STEP-DIR com poucas modificações.
O dispositivo de OCT usado para avaliar o desempenho do sistema (tabela de materiais) caracteriza uma fonte luminosa da baixa coerência com um comprimento de onda center de 930 nanômetro (largura de faixa = 160 nanômetro) e o comprimento e a intensidade ajustáveis do braço da referência. No exemplo apresentado aqui, um adaptador da imersão para mergulhar a ponta de prova de OCT na água de fluxo foi usado igualmente (tabela dos materiais). O pacote de software desenvolvido aqui para aquisição automatizada de varredura de OCT depende criticamente do SDK fornecido em conjunto com o sistema OCT específico, no entanto, os sistemas OCT do mesmo fabricante com diferentes lentes de digitalização e comprimentos de onda centrais devem ser facilmente compatível.
O dispositivo GRBL é controlado por um servidor Web instalado em um computador de placa única (Figura 1). Isso concede controle remoto do dispositivo a partir de qualquer computador com rede local ou acesso à Internet. O dispositivo OCT é controlado por um computador separado, permitindo a operação do sistema OCT de lado da configuração experimental automatizada. Finalmente, os pacotes de software incluem bibliotecas para sincronizar o posicionamento da sonda OCT e a aquisição de varredura de OCT (ou seja, para adquirir automaticamente conjuntos de dados de imagem 3D em um padrão de mosaico ou em um conjunto de posições definidas). Definir a posição da sonda OCT em 3D efetivamente permite ajustar o plano focal especificamente para conjuntos (regionais) de varreduras. Especificamente, em superfícies irregulares, diferentes planos focais (ou seja, diferentes posições na direção z) podem ser especificados para cada varredura de OCT.
Um conjunto de pacotes de software foi desenvolvido para processar varreduras de OCT RAW (tabela 1). A navegação do dispositivo de posicionamento, a aquisição de varredura de OCT e o processamento de conjuntos de dados são realizados com notebooks Jupyter codificados em Python, que permitem notável flexibilidade no desenvolvimento e otimização do software. Dois exemplos de trabalho e anotados de tais notebooks (para aquisição e processamento de imagens, respectivamente) estão disponíveis em https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git eles são destinados como pontos de partida para personalização do método. Um notebook Jupyter é um aplicativo baseado em navegador da Web que contém células com código Python anotado. Cada etapa está contida em uma célula do bloco de anotações, que pode ser executada separadamente. Devido ao comprimento diferente do trajeto claro através da lente da varredura (aberração esférica)15, os escaneamentos crus do Oct aparecem distorcidos (Figura 2a). Desenvolvemos um algoritmo para corrigir automaticamente essa distorção em varreduras de OCT adquiridas (contidas em Imageprocessing. ipynb, arquivo complementar 1). Além disso, a morfologia do biofilme pode ser visualizada como um mapa da elevação 2D, como foi usado previamente em sistemas de membrana16, e nós ilustramos como os mapas da elevação obtidos das varreduras tomadas em uma disposição de telha podem ser costurados.
Finalmente, a funcionalidade da instalação laboratorial descrita é ilustrada usando um experimento de Flume em que o biofilme de fluxo fototrófico é exposto a um gradiente de velocidade de fluxo.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Protocolo
1. configuração do dispositivo de posicionamento
- Conecte o dispositivo de posicionamento a uma placa do microcontrolador, seguindo a instrução em https://github.com/grbl/grbl/wiki/Connecting-Grbl.
- Conecte o microcontrolador a um computador de placa única com conexão à Internet através de um cabo USB e instale o servidor GRBL conforme descrito em https://gitlab.com/FlumeAutomation/GRBL_Server.git. Agora, o dispositivo de posicionamento deve ser navegável a partir de uma página da web hospedada em http://IP:5020/. Alternativamente, o dispositivo de posicionamento pode ser navegado com um script Python, como demonstrado na primeira parte do exemplo trabalhado imagesacquisition. ipynb (arquivo complementar 2).
2. configuração de OCT
- Monte a sonda OCT no dispositivo de posicionamento usando um suporte de cauda de pomba compatível. Se necessário, instale um adaptador de imersão na lente objetiva.
- Posicione o computador e a unidade base de OCT em um banco ao lado do experimento (por exemplo, dispositivos microfluílicos, câmaras de fluxo, flumes, sistemas de filtração). Certifique-se de que o cabo óptico (comprimento máximo de aproximadamente 1,8 m) está se movendo livremente, tempo suficiente para alcançar todos os locais pretendidos e não interferir com a configuração experimental.
- Instale o sistema OCT juntamente com o software disponível, conforme descrito pelo fabricante.
- Instale os pacotes de software para aquisição de varredura de OCT automatizada, conforme descrito em https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git.
3. aquisição de imagem
- Ligue o sistema OCT e o dispositivo de posicionamento. Certifique-se que o dispositivo pode mover-se livremente.
- Abra o arquivo config. JSON em um editor de texto. Edite o arquivo config. JSON para ajustar o parâmetro de aquisição de imagem padrão (tabela 2), como o índice de refração (1,33 para água a 20 ° c, 1, 0 para ar) e a pasta de destino para dados e metadados adquiridos.
- Defina o tamanho do campo de visão (FOV) e o número de A-scans por B-Scan em config. JSON.
Observação: esses dois parâmetros determinam o tamanho dos voxels do conjunto de dados final e o tamanho do arquivo de saída e devem corresponder à resolução óptica da sonda (o tamanho do VOXEL x-y não deve ser menor do que a metade da resolução óptica). O número de a-e B-scans afeta a extensão espacial a ser coberto que trades-off contra o espaço em disco disponível e poder de processamento. - Defina os limites de sinal da verificação OCT de saída em config. JSON. Estes dependem do tipo de amostra. Assim, é recomendável determinar esses parâmetros com base em histogramas de intensidade de um conjunto de varreduras preliminares. Salve as alterações em config. JSON.
- Navegue a sonda OCT para um site de interesse. Concentre a amostra e ajuste o braço de referência e a intensidade da fonte de luz para obter uma qualidade de imagem ideal. Repita este procedimento para um número de posições e anote as coordenadas.
Observação: isso permitirá que a aquisição de varredura de OCT automática subseqüente em torno desses pontos de referência. Observe que o comprimento e a intensidade do braço de referência não podem ser alterados durante a aquisição automatizada de imagens. - Abra o arquivo Imageacquisition. ipynb (arquivo complementar 2) no caderno juypter. Cada célula contém código para executar tarefas específicas e pode ser executado separadamente via pressionando Cell | Executar, ou Ctrl + Enter ou Shift + Enter.
- Defina o caminho para as bibliotecas necessárias e os parâmetros de configuração padrão. Como alternativa, defina um novo conjunto de parâmetros temporários.
- Conecte-se ao dispositivo de posicionamento e inicialize a OCT.
- Calibrar o dispositivo de posicionamento (ou seja, realizar um "homing").
- Adquira os conjuntos de dados que cobrem as posições de interesse no padrão de digitalização única ou mosaico, especificando o número e a sobreposição (por exemplo, 30%) de telhas vizinhas.
Observação: a memória é alocada antes para a verificação, que otimiza o uso de recursos do computador. Os dados são salvos em formato 8 bits *. Raw para economizar espaço de armazenamento, na pasta de destino definida em config. JSON, usando o carimbo de data/hora e a posição como Convenção de nomenclatura (ou seja,% Y% m% D_% H% m% S_ < posição >). Os metadados, incluindo as configurações e as coordenadas da OCT, são salvos na mesma pasta em um arquivo *. SRM com a mesma convenção de nomenclatura. Dependendo das configurações, como FOV e resolução, o tamanho do arquivo pode chegar a até 1,5 GB por varredura de OCT.
- Para evitar o aborto da aquisição de dados, certifique-se de que há espaço livre em disco suficiente ou mova continuamente conjuntos de dados OCT para um disco rígido externo.
4. correção de imagem e exibição
- Abra o notebook Jupyter Imageprocessing. ipynb (arquivo complementar 1) para um exemplo trabalhado de processamento de imagem OCT (correção de distorção, subtração de fundo, cálculo de mapas de elevação, costura de mapa de elevação).
- Se necessário, as varreduras Oct da colheita a fim excluir sinais espúrias e reorientado o conjunto de dados (o biofilm deve aparecer acima do substrato).
- Correto para a aberração esférica. Isto é conseguido por um algoritmo da correção que utilize uma superfície altamente reflexiva da referência conhecida para ser Lisa (por exemplo, parte inferior do Flume, substrato). Primeiro, o algoritmo define uma grade de 20 × 20 linhas verticais espaçadas regularmente em todo o plano XY da varredura de OCT. Em seguida, ele seleciona uma área circular ao redor de cada ponto e médias intensidades de sinal ao longo do perfil vertical (Figura 2b). Os perfis verticais são processados com um filtro Gaussian modificado:
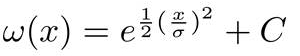
onde x é o sinal de entrada, e σ seu desvio padrão, enquanto C é determinado como: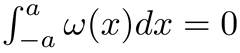
A superfície de referência é localizada como Maxima local em cada um desses perfis. Os pontos identificados incorretamente são filtrados com base nas posições de seus vizinhos em três dimensões (Figura 2C). Finalmente, uma superfície de polinômio de ordem 2ND refletindo a distorção introduzida pela lente de digitalização é montado em todos esses pontos (Figura 2C). A superfície ajustada é então usada para deslocar cada pixel na direção z, obtendo assim uma imagem achatado. Os parâmetros deste algoritmo devem ser ajustados às características da varredura de OCT. - Corrigir o ruído de fundo. Identifique uma área vazia da imagem (normalmente acima do biofilme) e use o algoritmo de correção para subtrair a intensidade média do plano de fundo dos valores de intensidade da imagem para produzir uma imagem de OCT corrigida final (Figura 2D).
- Calcule um mapa de elevação a partir do conjunto de dados OCT 3D. Nesta etapa, defina uma superfície de referência de interesse para o experimento específico (por exemplo, o substrato) e uma intensidade de limiar apropriada. Em seguida, use o algoritmo de cálculo de mapa de elevação para calcular a espessura do biofilme para cada coordenada (x, y) da máscara binária e atribuí-la a uma nova matriz 2D (Figura 3a). Os valores de espessura são então atribuídos a uma matriz 2D do tamanho da imagem original em direções x e y. Uma imagem é renderizada na qual a elevação da superfície é relatada como valor de escala de cinza (Figura 3B).
- No caso de várias varreduras de OCT serem tiradas em um padrão de mosaico, defina o número de linhas e colunas e costurar os respectivos mapas de elevação. A Figura 5 apresenta exemplos de mapas de elevação costurados, abrangendo a ampla gama de escalas espaciais e resoluções alcançáveis com a configuração descrita.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Resultados
Nós demonstramos a funcionalidade do sistema automatizado da imagem latente de OCT usando uma experiência do Flume projetada estudar o morfogênese spatio-temporal de biofilms fototróficos do córrego. Uma geometria gradualmente estreitamento das flumes induziu gradientes na velocidade de fluxo ao longo do centro da Flume (ver referência17). O desenvolvimento temporal e a diferenciação estrutural do biofilme foram monitorados ao longo de 18 dias com o objetivo de compreender melhor os efeitos das con...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Discussão
A imagem latente de OCT é poço-serido para resolver estruturas na escala do micrômetro com um FOV de diversos milímetros quadrados. É, portanto, uma ferramenta poderosa para a pesquisa de biofilme10,18. No entanto, a OCT está atualmente limitada a uma área de varredura máxima de 100-256 mm2, enquanto os padrões estruturais de biofilme geralmente excedem essa escala espacial19, especialmente quando a diferenciação morfológica é i...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Divulgações
Sebastian Schäfer é empregado na Thorlabs Inc.
Agradecimentos
Agradecemos a Mauricio Aguirre Morales por sua contribuição para o desenvolvimento deste sistema. O apoio financeiro veio da Swiss National Science Foundation para a T.J.B.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| Sonda OCT | Thorlabs | GAN210C1 | dispositivo de imagem OCT |
| lente de varredura OCT | Thorlabs | Adaptador de imersão OCT-LK3-BB | |
| Thorlabs | OCT-IMM3-SP1 | ||
| Stepcraft 840 CK | STEPCRAFT | NA | dispositivo de posicionamento |
| microcontrolador | Arduino Uno R3 | NA | |
| Computador de placa única | Raspberry PI | NA | |
| câmera | Canon EOS 7D Mark | II NA | |
| lente da câmera | Canon MACRO EFS 35 mm | NA |
Referências
- Flemming, H. C., Wingender, J. The biofilm matrix. Nature reviews. Microbiology. 8, 623-633 (2010).
- Flemming, H. -C., et al. Biofilms: an emergent form of bacterial life. Nature reviews. Microbiology. 14, 563(2016).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. Oscillation characteristics of biofilm streamers in turbulent flowing water as related to drag and pressure drop. Biotechnology and Bioengineering. 57, 536-544 (1998).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. The formation of migratory ripples in a mixed species bacterial biofilm growing in turbulent flow. Environmental microbiology. 1, 447-455 (1999).
- Banin, E., Vasil, M. L., Greenberg, E. P. Iron and Pseudomonas aeruginosa biofilm formation. Proceedings of the Natural Academy of Sciences U.S.A. 102, 11076-11081 (2005).
- Battin, T. J., Besemer, K., Bengtsson, M. M., Romani, A. M., Packmann, A. I. The ecology and biogeochemistry of stream biofilms. Microbiology. 14, 251-263 (2016).
- Battin, T. J., et al. Microbial landscapes: new paths to biofilm research. Nature Reviews. Microbiology. 5, 76-81 (2007).
- Neu, T. R., Lawrence, J. R. Innovative techniques, sensors, and approaches for imaging biofilms at different scales. Trends in Microbiology. 23, 233-242 (2015).
- Meleppat, R. K., Shearwood, C., Seah, L. K., Matham, M. V. Quantitative optical coherence microscopy for the in situ investigation of the biofilm. J. of Biomedical Optics. 21 (12), 127002(2016).
- Wagner, M., Horn, H. Optical coherence tomography in biofilm research: A comprehensive review. Biotechnology and Bioengineering. 114, 1386-1402 (2017).
- Huang, D., et al. Optical coherence tomography. Science. 254, 1178-1181 (1991).
- Haisch, C., Niessner, R. Visualisation of transient processes in biofilms by optical coherence tomography. Water Resources. 41, 2467-2472 (2007).
- Drexler, W., Fujimoto, J. G. Optical Coherence Tomography: Technology and Applications. , Springer Verlag. (2008).
- Fercher, A. F. Optical coherence tomography – development, principles, applications. Zeitschrift für Medizinische Physik. 20, 251-276 (2010).
- Lee, H. -C., Liu, J. J., Sheikine, Y., Aguirre, A. D., Connolly, J. L., Fujimoto, J. G. Ultrahigh speed spectral-domain optical coherence microscopy. Biomedical Optics Express. , 41236-41254 (2013).
- Fortunato, L., Leiknes, T. In-situ biofouling assessment in spacer filled channels using optical coherence tomography (OCT): 3D biofilm thickness mapping. Bioresource Technology. 229, 231-235 (2017).
- Niederdorfer, R., Peter, H., Battin, T. J. Attached biofilms and suspended aggregates are distinct microbial lifestyles emanating from differing hydraulics. Nature Microbiology. 1, 16178(2016).
- Roche, K. R., et al. Benthic biofilm controls on fine particle dynamics in streams. Water Resources. 53, 222-236 (2016).
- Fortunato, L., Jeong, S., Wang, Y., Behzad, A. R., Leiknes, T. Integrated approach to characterize fouling on a flat sheet membrane gravity driven submerged membrane bioreactor. Bioresource Technology. 222, 335-343 (2016).
- Morgenroth, E., Milferstedt, K. Biofilm engineering: linking biofilm development at different length and time scales. Reviews in Environmental Science and Bio/Technology. 8, 203-208 (2009).
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Reimpressões e permissões
