Микробные биопленки образуют сложные архитектуры на межфазах и превращаются в сильно зависящие от масштаба пространственные узоры. Здесь мы внедряем экспериментальную систему (жесткое и программное обеспечение) для автоматизированного приобретения наборов 3D оптической когересцены (OCT). Этот набор инструментов позволяет неинвазивную и многомасштабную характеристику биопленки морфогенеза в пространстве и времени.
Для просмотра этого контента требуется подписка на JoVE. Войдите или начните свой бесплатный пробный период.
Методическая статья
Автоматизированная 3D оптическая когеренционная томография для выяснения биофильма Morphogenesis над большими пространственными весами
В этой статье
Краткое содержание
Аннотация
Биопленки являются наиболее успешным микробным образом жизни и преобладают во множестве экологических и инженерных настройки. Понимание морфогенеза биопленки, то есть структурной диверсификации биопленок во время собрания сообщества, представляет собой замечательную проблему в пространственных и временных масштабах. Здесь мы представляем автоматизированную систему визуализации биопленки на основе оптической когеренционной томографии (ОКТ). OCT является новой техникой визуализации в исследованиях биопленки. Однако объем данных, которые в настоящее время могут быть получены и обработаны, препятствует статистическому выводу о крупномасштабных закономерностях в морфологии биопленки. Автоматизированная система визуализации OCT позволяет покрывать большие пространственные и расширенные временные масштабы роста биопленки. Он сочетает в себе коммерчески доступную систему OCT с роботизированной платформой позиционирования и набором программных решений для управления позиционированием сканирования зонда OCT, а также приобретением и обработкой наборов данных для визуализации 3D биопленки. Эта установка позволяет in situ и неинвазивный автоматизированный мониторинг развития биопленки и может быть дополнительно разработан для сочетания OCT изображений с макрофотографией и микросенсорным профилированием.
Введение
Биопленки являются весьма успешной адаптации микробного образа жизни и эти межфазные и матричные закрытые сообщества микроорганизмов доминируют микробной жизни в естественных и промышленных условиях1,2. Там, биопленки образуют сложные архитектуры, такие как удлиненные растяжки3, рябь4 или грибоподобные колпачки5 с важными последствиями для роста биопленки, структурной стабильности и устойчивости к стрессу6. Хотя многое о биопленки структурной дифференциации было извлечено из работы по моновидовкультуры, выращенные в миниатюрных камер потока, большинство биофильмов очень сложных общин часто в том числе членов всех областях жизни6. Оценивая эти сложные биопленки как микробные ландшафты7 и понимание того, как структура и функция биопленки взаимодействуют в сложных сообществах, таким образом, находится на переднем крае исследований биопленки.
Механистическое понимание морфогенеза сложных биопленок в ответ на экологические сигналы требует тщательно разработанных экспериментов в сочетании с пространственно и временно решенными наблюдениями биопленки физической структуры по всей актуальности весы8. Однако неразрушающие наблюдения за ростом биопленки в экспериментальных системах были серьезно ограничены такими логистическими ограничениями, как необходимость перемещения образцов (например, в микроскоп), часто повреждающих тонкую структуру биопленки.
Представленный здесь протокол вводит полностью автоматизированную систему, основанную на оптической когеренционной томографии (ОКТ), которая позволяет вести неинвазивный мониторинг биопленогенеза в мезомасштабе (мм диапазоне). OCT является новой техникой визуализации в биопленки исследований с приложениями в области очистки воды и биофоллинг исследований, медицины9 и потока экологии10. В OCT источник света с низкой согласованностью делится на образец и эталонную руку; анализируется интерференция света, отраженного и рассеянного биопленкой (образец руки), и свет эталонной руки. Серия профилей интенсивности осевой нагрузки (A-scans), которая содержит глубоко решенную структурную информацию, приобретается и сливается в B-сканирование (сечение). Серия смежных B-сканов составляет окончательный 3D объем сканирования10. OCT обеспечивает боковое оптическое разрешение в диапазоне около 10 мкм и поэтому хорошо подходит для изучения мезоскопической структурной дифференциации биопленок10,12. Для более подробного описания OCT, обратитесь к Drexler и Fujimoto13и Ферчер и коллеги14. Хотя поле зрения одного OCT xy-scan достигает сотен квадратных микрометров, более крупные модели не могут быть количественно оценены с помощью OCT в одном сканировании. Что касается биопленки в естественных средах обитания, таких как ручьи и реки, это в настоящее время ограничивает нашу способность оценивать биопленки морфогенеза в масштабах, соответствующих физическому и гидравлическому шаблону среды обитания.
Для того, чтобы превзойти эти пространственные пределы и автоматически приобрести ОКТ сканирование, спектральный домен OCT imaging зонд был установлен на 3-осевой системы позиционирования. Установка позволяет получить несколько OCT сканирования в перекрывающихся мозаики картины (плитка сканирования), эффективно достижения томографической визуализации поверхностных участков до 100 см2. Кроме того, высокая точность позиционирования этой системы позволяет надежно контролировать рост и развитие функций биопленки на конкретных участках во время длительных экспериментов. Система является модульной и отдельные компоненты (наоборот, позиционирование устройства и OCT) установки могут быть использованы в качестве автономных решений или гибко сочетаются. Рисунок 1 предоставляет обзор жестких и программных компонентов установки.
Система была протестирована с коммерчески доступным GRBL-контролируемым устройством позиционирования CNC(Таблицаматериалов). Рабочие расстояния этой конкретной платформы позиционирования составляют 600-840-140 мм, с указанной производителем точностью 0,05 мм и программируемым разрешением 0,005 мм. GRBL является открытым исходным кодом (лицензия GPLv3), высокопроизводительным управлением движением для CNC Устройств. Таким образом, каждый GRBL основе (версия Nogt; 1.1) позиционирование устройство должно быть совместимо с руководящими принципами и пакетами программного обеспечения, представленных здесь. Кроме того, программное обеспечение может быть адаптировано к другим stepmotor контроллеров с STEP-DIR ввода типа с несколькими изменениями.
Устройство OCT, используемое для оценки производительности системы(Таблица материалов) имеет низкий источник слаженный свет с центральной длиной волны 930 нм (ширина пропускания 160 нм) и регулируемой длиной и интенсивностью эталонной руки. В приведенном здесь примере также использовался адаптер погружения для погружения зонда OCT в протекающую воду(ТаблицаМатериалов). Программное обеспечение пакет, разработанный здесь для автоматизированного приобретения сканирования ОКТ критически зависит от SDK, предоставляемых вместе с конкретной системой OCT, однако, OCT систем ы от того же производителя с различными сканирования линз и центральной длины волн должны быть легко совместимы.
Устройство GRBL управляется веб-сервером, установленным на однобортном компьютере(рисунок 1). Это предоставляет пульт дистанционного управления устройством с любого компьютера с локальной сетью или доступом в Интернет. Устройство OCT управляется отдельным компьютером, что позволяет работать с системой OCT в сторону автоматизированной экспериментальной настройки. Наконец, пакеты программного обеспечения включают библиотеки для синхронизации позиционирования зонда OCT и приобретения сканирования OCT (т.е. для автоматического приобретения наборов данных 3D-изображений в мозаичном шаблоне или в наборе определенных позиций). Определение положения зонда OCT в 3D эффективно позволяет настроить фокусную плоскость специально для (региональных) наборов сканирований. В частности, на неровных поверхностях для каждого сканирования OCT могут быть указаны различные фокусные плоскости (т.е. различные положения в направлении z).
Набор программных пакетов был разработан для обработки необработанных ОКТ-сканирований(таблица 1). Навигация устройства позиционирования, приобретение сканирования OCT и обработка наборов данных выполняются с помощью ноутбуков Jupyter с кодовым кодом Python, которые обеспечивают замечательную гибкость в разработке и оптимизации программного обеспечения. Два отработанных и аннотированных примера таких тетрадей (для приобретения изображений и обработки, соответственно) доступны из https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git Они предназначены в качестве отправных точек для настройки метода. Ноутбук Jupyter — это приложение на основе веб-браузера, которое содержит ячейки с аннотированным кодом Python. Каждый шаг содержится в ячейке блокнота, который может быть выполнен отдельно. Из-за разной длины светового пути через скан-объектив (сферическая аберрация)15, сырые сканирование OCT появляются искаженными(рисунок 2A). Мы разработали алгоритм для автоматического исправления этого искажения в приобретенных OCT сканирования (содержится в ImageProcessing.ipynb, Дополнительный файл 1). Кроме того, биопленка морфологии может быть визуализирована как 2D карта высоты, как это было ранее используется в мембранных систем16, и мы иллюстрируем, как высота карты, полученные от сканирования, принятых в плиточный массив могут быть сшиты.
Наконец, функциональность описанной лабораторной установки иллюстрируется с помощью эксперимента с флеймом, в котором биопленка фототрофического потока подвергается градиенту скорости потока.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Протокол
1. Настройка устройства позиционирования
- Проводите устройство позиционирования на доску микроконтроллера, следуя инструкции в https://github.com/grbl/grbl/wiki/Connecting-Grbl.
- Подключите микроконтроллер к однобортному компьютеру с подключением к Интернету через кабель USB и установите сервер GRBL, как описано в https://gitlab.com/FlumeAutomation/GRBL_Server.git. Теперь устройство позиционирования должно быть судоходным с веб-страницы, размещенной в http://IP:5020/. Кроме того, устройство позиционирования можно перемещаться по сценарию Python, как показано в первой части работаемого примера ImagesAcquisition.ipynb (Дополнительныйфайл 2).
2. Установка OCT
- Установите зонд OCT к позиционирующего устройству с помощью совместимого держателя голубя-хвоста. При необходимости установите адаптер погружения на объектив.
- Расположите компьютер и базовый блок ОКТ на скамейке рядом с экспериментом (например, микрофлюидные устройства, камеры потока, флеймы, системы фильтрации). Убедитесь, что оптический шнур (максимальная длина около 1,8 м) свободно перемещается, достаточно долго, чтобы добраться до всех намеченных мест и не мешая экспериментальной установке.
- Установите систему OCT вместе с доступным программным обеспечением, как описано производителем.
- Установите пакеты программного обеспечения для автоматизированного приобретения сканирования OCT, как описано в https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git.
3. Приобретение изображений
- Питание в системе OCT и устройстве позиционирования. Убедитесь, что устройство может свободно перемещаться.
- Откройте файл config.json в текстовом редакторе. Отспособите файл config.json для настройки параметра приобретения изображения по умолчанию(таблица2), например, рефракционный индекс (1,33 для воды при 20 градусах По Цельсию, 1,00 для воздуха) и папку назначения для приобретенных данных и метаданных.
- Определите размер поля обзора (FOV) и количество A-сканов на B-сканирование в config.json.
ПРИМЕЧАНИЕ: Эти два параметра определяют размер вокселей конечного набора данных и размер выходного файла и должны соответствовать оптическому разрешению зонда (размер x-y voxel не должен быть меньше половины оптического разрешения). Количество A- и B-сканирований влияет на пространственную степень, которая будет покрыта, которая торгует-офф против доступного дискового пространства и вычислительной мощности. - Определите границы сигнала вывода OCT сканирования на config.json. Они зависят от типа образца. Поэтому рекомендуется определить эти параметры на основе интенсивности гистограмм набора предварительного сканирования. Сохранить изменения в config.json.
- Перейдите зонд OCT к интересуемому сайту. Сосредоточьте образец и отрегулируйте эталонную руку и интенсивность источника света для оптимального качества изображения. Повторите эту процедуру для ряда позиций и обратите внимание на координаты.
ПРИМЕЧАНИЕ: Это позволит последующее автоматическое приобретение сканирования OCT вокруг этих ориентиров. Обратите внимание, что длина и интенсивность эталонной руки не могут быть изменены при автоматическом приобретении изображения. - Откройте файл ImageAcquisition.ipynb (Дополнительныйфайл 2) в Записной книжке Juypter. Каждая ячейка содержит код для выполнения определенных задач и может выполняться отдельно через нажатие ячейки Выполнить,или Ctrl - Введите или сдвируй - Введите.
- Установите путь к требуемым библиотекам и параметрам конфигурации по умолчанию. Кроме того, определите новый набор временных параметров.
- Подключитесь к позиционирующему устройству и инициализировать OCT.
- Калибровать устройство позиционирования (т.е. выполнить "самонаводящееся").
- Приобретите наборы данных, охватывающие позиции интересов в односканном или мозаичном шаблоне, с указанием числа и перекрытия (например, 30%) соседних плиток.
ПРИМЕЧАНИЕ: Память выделяется до сканирования, которое оптимизирует использование компьютерных ресурсов. Данные сохраняются в 8 битах, чтобы сохранить пространство для хранения, в папку назначения, определяемую в config.json, используя отметку времени и положение в качестве именования конвенции (т.е. % Y%m%d'%H%M%S'lt;;???; Метаданные, включая параметры OCT и координаты, сохраняются в одной папке в файле.srm с той же конвенцией именования. В зависимости от таких настроек, как FOV и разрешение, размер файла может достигать до 1,5 ГБ на сканирование OCT.
- Чтобы избежать аборта при получении данных, убедитесь, что свободное пространство диска имеет достаточное количество дисков или постоянно перемещайте наборы данных OCT на внешний жесткий диск.
4. Коррекция изображения и дисплей
- Откройте ноутбук Jupyter ImageProcessing.ipynb (Дополнительныйфайл 1) для работаемого примера обработки изображений OCT (коррекция искажения, фоновое вычитание, расчет высотных карт, сшивание карты высоты).
- При необходимости, урожай OCT сканирования для того, чтобы исключить ложные сигналы и переориентировать набор данных (биопленка должна появиться над субстратом).
- Правильно для сферической аберрации. Это достигается с помощью алгоритма коррекции, который использует высоко отражающую эталонную поверхность, которая, как известно, плоская (например, нижняя часть флейма, субстрат). Во-первых, алгоритм определяет сетку из 20 х 20 вертикальных линий, регулярно расположенных по кси-плану сканирования OCT. Затем он выбирает круговую область вокруг каждой точки и средние интенсивности сигнала вдоль вертикального профиля(рисунок 2B). Вертикальные профили обрабатываются с помощью модифицированного гауссианского фильтра:
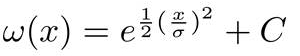
где x является входиным сигналом, и его стандартное отклонение, в то время как C определяется, например: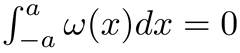
Эталонная поверхность локализована как локальная максима в каждом из этих профилей. Ошибочные точки фильтруются в зависимости от положения своих соседей в трех измерениях(рисунок 2C). Наконец,2-го порядка полиномальной поверхности, отражающей искажения, введенные сканирования объектив установлен через эти точки(Рисунок 2C). Установленная поверхность затем используется для перемещения каждого пикселя в z-направление, тем самым получая сплющенный образ. Параметры этого алгоритма должны быть скорректированы с учетом характеристик сканирования OCT. - Правильно для фонового шума. Определите пустую область изображения (обычно выше биопленки) и используйте алгоритм коррекции, чтобы вычесть среднюю интенсивность фона из значений интенсивности изображения для получения окончательного исправленного изображения OCT (Рисунок 2D).
- Вычислите карту высоты из набора данных 3D OCT. На этом этапе определите эталонную поверхность, представляющих интерес для конкретного эксперимента (например, субстрата) и соответствующую пороговую интенсивность. Затем используйте алгоритм расчета карты высоты, чтобы вычислить толщину биопленки для каждой координарной маски (x,y) и назначить ее новой 2D-матрице(рисунок 3A). Значения толщины затем присваиваются 2D-матрице размером с исходное изображение в направлениях x и y. Отображается изображение, в котором высота поверхности сообщается как серомасштабное значение(рисунок 3B).
- В случае, если несколько ОКТ сканирование сделаны в мозаичном рисунке, определить количество строк и столбцов и сшить соответствующие карты высоты. На рисунке 5 представлены примеры сшитых карт высот, охватывающих широкий диапазон пространственных масштабов и разрешений, достижимых с описанной установкой.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Результаты
Мы демонстрируем функциональность автоматизированной системы визуализации OCT с помощью эксперимента по флейму, предназначенного для изучения пространственно-временного морфогенеза фототрофических биопленок потока. Постепенно сужая геометрию флеймов индуцированных градиентов в скорости потока вдоль центра флейма (см. справку17). Височное развитие и структурная дифференциация биопленки контролировалась в течение 18 дней с целью лучшего понимания влияния гидродинамических состояний на биопленочный мо...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Обсуждение
Oct изображение хорошо подходит для решения структур в диапазоне микрометров с FOV в несколько квадратных миллиметров. Таким образом, это мощный инструмент для исследования биопленки10,18. Тем не менее, OCT в настоящее время ограничивается максимальной площадью сканирования 100 - 256 мм2, в то время как биопленки структурные модели часто превышают эту пространственную шкалу19, особенно когда морфологическая дифференциация обусло...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Раскрытие информации
Себастьян Шефер работает в компании Thorlabs Inc.
Благодарности
Мы благодарим Маурисио Агирре Моралеса за его вклад в развитие этой системы. Финансовая поддержка была получена от Швейцарского национального научного фонда t.J.B.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| ОКТ-зонд | Thorlabs | GAN210C1 | аппарат для визуализации |
| ОКТ объектив для ОКТ-сканирования | Thorlabs | OCT-LK3-BB | |
| Погружной адаптер | Thorlabs | OCT-IMM3-SP1 | |
| Stepcraft 840 CK STEPCRAFT | NA | устройство позиционирования | |
| микроконтроллер | Arduino Uno R3 | NA | |
| Одноплатный компьютер | Raspberry PI | NA | |
| камера | Canon EOS 7D Mark II | NA | |
| объектив камеры | Canon MACRO EFS 35 mm | NA |
Ссылки
- Flemming, H. C., Wingender, J. The biofilm matrix. Nature reviews. Microbiology. 8, 623-633 (2010).
- Flemming, H. -C., et al. Biofilms: an emergent form of bacterial life. Nature reviews. Microbiology. 14, 563(2016).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. Oscillation characteristics of biofilm streamers in turbulent flowing water as related to drag and pressure drop. Biotechnology and Bioengineering. 57, 536-544 (1998).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. The formation of migratory ripples in a mixed species bacterial biofilm growing in turbulent flow. Environmental microbiology. 1, 447-455 (1999).
- Banin, E., Vasil, M. L., Greenberg, E. P. Iron and Pseudomonas aeruginosa biofilm formation. Proceedings of the Natural Academy of Sciences U.S.A. 102, 11076-11081 (2005).
- Battin, T. J., Besemer, K., Bengtsson, M. M., Romani, A. M., Packmann, A. I. The ecology and biogeochemistry of stream biofilms. Microbiology. 14, 251-263 (2016).
- Battin, T. J., et al. Microbial landscapes: new paths to biofilm research. Nature Reviews. Microbiology. 5, 76-81 (2007).
- Neu, T. R., Lawrence, J. R. Innovative techniques, sensors, and approaches for imaging biofilms at different scales. Trends in Microbiology. 23, 233-242 (2015).
- Meleppat, R. K., Shearwood, C., Seah, L. K., Matham, M. V. Quantitative optical coherence microscopy for the in situ investigation of the biofilm. J. of Biomedical Optics. 21 (12), 127002(2016).
- Wagner, M., Horn, H. Optical coherence tomography in biofilm research: A comprehensive review. Biotechnology and Bioengineering. 114, 1386-1402 (2017).
- Huang, D., et al. Optical coherence tomography. Science. 254, 1178-1181 (1991).
- Haisch, C., Niessner, R. Visualisation of transient processes in biofilms by optical coherence tomography. Water Resources. 41, 2467-2472 (2007).
- Drexler, W., Fujimoto, J. G. Optical Coherence Tomography: Technology and Applications. , Springer Verlag. (2008).
- Fercher, A. F. Optical coherence tomography – development, principles, applications. Zeitschrift für Medizinische Physik. 20, 251-276 (2010).
- Lee, H. -C., Liu, J. J., Sheikine, Y., Aguirre, A. D., Connolly, J. L., Fujimoto, J. G. Ultrahigh speed spectral-domain optical coherence microscopy. Biomedical Optics Express. , 41236-41254 (2013).
- Fortunato, L., Leiknes, T. In-situ biofouling assessment in spacer filled channels using optical coherence tomography (OCT): 3D biofilm thickness mapping. Bioresource Technology. 229, 231-235 (2017).
- Niederdorfer, R., Peter, H., Battin, T. J. Attached biofilms and suspended aggregates are distinct microbial lifestyles emanating from differing hydraulics. Nature Microbiology. 1, 16178(2016).
- Roche, K. R., et al. Benthic biofilm controls on fine particle dynamics in streams. Water Resources. 53, 222-236 (2016).
- Fortunato, L., Jeong, S., Wang, Y., Behzad, A. R., Leiknes, T. Integrated approach to characterize fouling on a flat sheet membrane gravity driven submerged membrane bioreactor. Bioresource Technology. 222, 335-343 (2016).
- Morgenroth, E., Milferstedt, K. Biofilm engineering: linking biofilm development at different length and time scales. Reviews in Environmental Science and Bio/Technology. 8, 203-208 (2009).
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Перепечатки и разрешения
