Yüksek çözünürlüklü, yüksek hızlı parçacık görüntü velosimetri (PIV) kullanarak sınırları yakınında geçici akımları incelemek için bir prosedür burada açıklanmıştır. PIV gibi görüntü ve kayıt özellikleri, lazer sac özellikleri ve analiz algoritmaları gibi birçok parametre kısıtlamaları optimize ederek herhangi bir optik erişilebilir akışı için geçerli olmayan bir müdahaleci ölçüm tekniğidir.
Yöntem makalesi
Yüzeyler Yakın yüksek hızlı Partikül imaj velosimetri
Bu makalede
Özet
Özet
Çok boyutlu ve geçici akımları bilim, mühendislik ve sağlık bilimleri birçok alanda önemli bir rol oynamaktadır ama çoğu anlaşılamamıştır. Bu akımlarının karmaşık yapısı parçacık görüntü velosimetri (PIV), optik erişilebilir akışları için bir lazer tabanlı görüntüleme tekniği kullanılarak incelenebilir. PIV birçok formları orijinal düzlemsel iki bileşenli hız ölçüm yetenekleri ötesinde teknik uzatmak mevcut olsa da, temel PIV sistemi bir ışık kaynağı (lazer), bir kamera, izleyici parçacıklar ve analiz algoritmaları oluşur. Görüntüleme ve kayıt parametreleri, ışık kaynağı ve algoritmalar ilgi akışını optimize etmek için kayıt ve geçerli hız verileri elde etmek için ayarlanır.
Saniyede bir kaç kare bir düzlemde ortak PIV araştırmalar ölçü iki bileşenli hızları. Geçifl çözme yeteneğine sahip Ancak, enstrümantasyon son gelişmeler kolaylaştırmıştır yüksek kare hızı (> 1 kHz) ölçümlerient yüksek temporal çözünürlük ile akar. Bu nedenle, yüksek kare hızı ölçümleri son derece geçici akımlarının yapısı ve dinamiği evrimi üzerinde etkin soruşturma var. Bu araştırmaların karmaşık akımlarının temel fizik anlamada kritik bir rol oynamaktadır.
Düz plaka yüzeyine yakın bir geçici akış incelemek için yüksek çözünürlüklü, yüksek hızlı düzlemsel PIV gerçekleştirmek için ayrıntılı bir açıklama sunulmuştur. Bu görüntü ve kayıt özellikleri, lazer sac özellikleri olarak parametre kısıtlamaları ayarlamak ve ilgi herhangi bir akış için PIV adapte algoritmalar işlenmesi için ayrıntıları dahildir.
Giriş
Çok boyutlu hızları ölçümleri ve zaman içinde akım alanı izlemek için yeteneği bilim, mühendislik ve sağlık bilimleri birçok alanda önemli bilgi sağlar. Akış görüntüleme için en yaygın kullanılan teknikler arasında parçacık görüntü velosimetri (PIV) 'dir. Başlangıçta hız bileşenleri-düzlemde iki ölçülen anlık, PIV türevleri üç bileşenli ve hacimsel ölçüm yetenekleri sağlamak için geliştirilmiştir bir düzlemsel teknik olarak kurulmuştur. Tüm PIV sistemleri Tracer parçacıklar, bir ya da daha fazla ışık kaynağı, ve bir veya daha fazla kamera oluşur. Katı tanecikler ya da damlacıklar sık izleme parçacıklar olarak kullanılır ancak akış doğasında kabarcıkları da izleyici partiküller olarak da kullanılabilir. Kamera (lar) daha sonra görüntü (ler) dağınık ya da ışık kaynağı (ler) tarafından ışınlanmış sonra izleyici parçacıklar ışık yayılan. Varyasyonları 1,2 geniş arasında en yaygın olanı bir fare bir düzlemde iki hız bileşenleri yakalarsaniyede birkaç kare örn. Daha yakın zamanda, yeni enstrümantasyon kHz aralığında çalkantılı zaman ölçeklerinde akışını takip yüksek kare hızı ölçümleri (> 1 kHz) sağladı.
PIV bilinen bir zaman gecikmesi ile ayrılır görüntüleri, bir çift partikül gruplarının ortalama hareket izleme bir hız alanı belirler. Her bir görüntü düzenli aralıklı sorgulama pencerelerin bir tablo ayrılmıştır. En sık sorgulama pencere boyutu 32 x 32 piksel. Bir algoritma, sorgulama, tek bir pencere yer değiştirme vektörü sonuçlanan tüm pencereler için sorgulama çapraz-korelasyon fonksiyonu hesaplar ve bu vektörlerin düzenli bir ızgara üretir. Zaman gecikmesi ile yer değiştirme vektör alanı bölme sonra hız vektör alanı belirler.
PIV ölçümleri planlarken genellikle deneysel ayar seçimi çelişen gereksinimler arasında bir uzlaşma olduğunu fark etmek önemlidir. Diğer bir deyişle, deneyzihinsel koşullar dikkatle eldeki çalışma için önem taşımaktadır akış yönlerini yakalamak için planlanmış olması gerekir. Raffel ve ark. 1 ve Adrian ve Westerweel 2 ile kitap bu kısıtlamaları mükemmel derinlemesine tartışmalar sağlar. Burada bu bağlamda en önemli olduğu birçok vurgulamaktadır.
Alan-of-view (FOV) seçimi burada parametre seçimi için başlangıç noktası koyacaktır. Kamera çip piksel sayısı daha sonra sık sık çapraz korelasyon işlemi sırasında% 50 örtüşme ile 32 x 32 piksel, sorgulama pencere boyutları kullanmayı seçmiştir varsayarak, uzaysal çözünürlüğü ve elde edilen vektörlerin sayısını belirler. Sorgulama pencere başına 8-10 parçacıkların bir tohum yoğunluğu genel olarak çapraz-korelasyon fonksiyonu yardım etmek için tercih edilir. Ancak, bu tür partikül izleme velosimetri (PTV) ve zaman göre ortalama korelasyon yaklaşırken özel algoritmalar,, olduğunu olabiliryüzeyler yakın görüntüleme ile olduğu gibi düşük ekim yoğunluğu (1-3 parçacıklar / sorgulama pencere) ile durumlara yönelik olarak kullanılabilir. Her sorgulama penceresi içinde hız geçişlerini bu pencere için ortaya çıkan temsilcisi vektör bir önyargı önlemek için küçük olması gerektiğini unutmayın.
Kurulu bir kural-lecek birinci ve ikinci çerçeve arasındaki parçacık değiştirmeler eşleştirme kayıpları (ilk gelen sorgulama penceresinde parçacık görüntülerin kaybı sayısını azaltmak için 8 piksel (¼ sorgulama pencere boyutu) geçmemelidir olduğunu korelasyon için) ikinci çerçeveye çerçeve. Sonuç olarak, birbirini takip eden iki lazer darbeleri (DT) arasındaki zaman buna uygun olarak ayarlanmalıdır. Alt ucunda çözünürlük sınırı 0.1 piksel yerinden sipariş olduğundan, ancak, 8-piksel yerinden eşdeğer altında dt azaltarak hızı dinamik azaltacaktır.
8-piksel değiştirme w benzerGörüntüleme uçak ithin, en yüksek hız parçacıkların eşleştirme kayıpların sayısını azaltmak için yeniden, ışık sac kalınlığının ¼ daha fazla hareket olmamalıdır. Iki lazer darbeleri arasında gecikme süresi ışık, levha düzlemi içinde en iyi korelasyon sağlamak için kullanılır, çünkü levhanın kalınlığı bu bağlamda bir değişkendir. Işık şiddetinin tekdüzelik bu tür düzlemsel lazer kaynaklı floresan görüntüleme 3, yakın bir üst şapka ışın profil olarak yoğunluk tabanlı ölçümler için olduğu kadar önemli olmasa da özellikle yüksek çözünürlük görüntüleme için, PIV kalite yardımcı olur.
Genel olarak, incelenen akış doğası hakkında bazı varsayımlar deney parametrelerinin seçiminde bir başlangıç noktası olarak kullanılabilir. Daha sonra, keşif deneyler ayarları rafine için gerekli olabilir.
Burada iki hız compone yüksek kare hızı görüntüleme ölçümleri sağlayan bir PIV Deneme oluşturmak için nasıl açıklarsınır tabaka yapıları çözmek için yeterli uzaysal çözünürlüğü ile NTS. Bu yüksek tekrarlama oranı kullanımı ile gerçekleştirilir TEM 00 diyot pompalı katı hal lazer, bir uzun mesafe mikroskop, ve yüksek kare hızı CMOS kamera. Yüzeylere yakın görüntüleme bir kaç detay da dahildir.
Protokol
1. Lab Güvenlik
- İnceleme lazer güvenlik bir lazer kullanmadan önce malzeme ve eğitim şartlarının yerine getirilmiş olduğundan emin olun.
- Lazerler ile çalışmak için doğru güvenlik ekipmanları alın. Her birey lazer emisyon dalga boyu (ler) engeller lazer güvenlik gözlükleri bir çift giymeli. Lazer çalışırken başkalarına bildirmek için laboratuar dışında bir uyarı işareti yükleyin. Optik tezgah etrafında asmak lazer güvenlik perdeler ortak laboratuar alanda diğer çalışanlarla onu izole etmek.
- Lazerler ile çalışırken tüm saat ve mücevher çıkarın.
- Ayarlamalar yapmak veya üstünde kiriş altına ulaşan gerekmez böylece ekipman kurmak: ekipman ayarlarken ışın yolu düşünün.
- Güvenli bir şekilde lazer nasıl çalıştırılacağı belirlemek için lazer kılavuzunu okuyun.
- Lazer ışınının uçağın göz seviyesinde uzak tutun!
2. Tezgah üstü Kurulum
- Büyütme t belirleyinşapka uygulama için gerekli ve uygun lens tercih edilecektir. Büyütme (M) alan-görünümü (FOV) karşılık gelen uzunluğu ile kamera çipi uzunluğuna bölünmesi ile tespit edilebilir. Bu örnekte, kamera çipi uzunluğu 17,6 mm'dir ve FOV gelen uzunluk 2.4 mm'dir. Bu nedenle, M = 17.6 mm / 2.4 mm = 7.33. Uzun mesafe mikroskop bu durum daha küçük FOV elde etmek için kullanılır.
- Yakın duvar bölgesinde beklenen hızları için kabaca bir hesap yapın. Bu kare hızı ve PIV 1,2 için pratik kurallarına göre zaman gecikmesi olarak kayıt parametreleri belirlemek için bu tahminler kullanın. Bu 8 piksel seyahat için bir parçacık için alacak zamanı belirleyin. Bu, her lazer darbe (dt) arasındaki zaman gecikmesini belirler. Zaman serisi PIV olarak, 1/dt gerekli kamera kare hızı belirleyecek ve kamera tarafından izin verilen maksimum kare hızı daha küçük olmalıdır. Bu parametrelere küçük ayarlamalar olabilirDaha sonra yüksek kalitede hız veri elde etmek akışını kayıt optimize etmek için gerekli. Gerekli kare hızı maksimum lazer tekrarlama oranı aşarsa, iki lazer çerçeve yayılan modunda PIV gerçekleştirmek için kullanılabilir. Bu örnek için, kare hızı (5 kHz) lazer en yüksek tekrarlama oranını geçemez ve bu nedenle sadece tek bir lazer zaman serisi modunda PIV gerçekleştirmek için gereklidir.
- Tabloya göre lazer
- Bir seviyede optik tablonun bir ucunda lazer kafası ayarlayın. Doğrudan masanın diğer ucunda ışın yolu içinde bir ışın döküm yerleştirin.
- Lazer kafası ve kiriş dökümü arasında bir optik ray yerleştirin. Bant bir ışın engelleyici bir hedef, bir taşıyıcı kiriş engelleyici düzeltmek ve ray üzerinde taşıyıcı yerleştirin.
- Bir düşük akım ayarı için geçerli lazer ayarlayın - yeterli lase için değil, bir kağıt yakmak için yeterli. Lazer açın ve ileri geri taşıyıcı kaydırın. Lazer konumuna unt küçük ayarlamalar yapıntaşıyıcı ileri geri hareket ederken lazer ışınının il merkezinde tek bir noktada kalır. Optik tabloya lazer sabitleyin.
- Bir arada kare kullanarak lazer ışınının merkezinin yüksekliğini ölçün. Lazer kapatın.
- Lazer sac şekillendirme optik yükleyin
- Demiryolu çıkarın ancak bir ışın dökümü önünde hedef ile ışın engelleyici yerleştirin. Lazer açın ve kiriş ortasına hedef isabet nerede dikkatli işaretleyin. Ayrıca lazer sayfası oluşturmak için lazer yolu, bu gösteriye teleskop oluşturan bir levha içeren ışın homojenizatör (BH) bir optik, oluşturan yaprak yerleştirin. Lazer tabakanın yüksekliği FOV daha büyük olması gerekir. Merkezi hedef işareti ile ilgili lazer levha genişliği ve yüksekliği için BH konumunu ayarlayın ve lazer boşluğuna geri seyahat gelen yansımaları geri tutmak için. Yansımaları geri önlemek için gerekirse lazer baş ve BH arasında bir diyafram yerleştirin. Lazer kapatın. LBu tasvirde uş levha 8 mm ve 0.5 mm arasında bir kalınlığa, sırası ile, 0.4 mJ / palsının bir darbe enerjisi bir yüksekliğe sahipti.
- Uzay optik masaya sınırlı ise, 90 ° lazer ışığı sayfası açmak için bir 45 ° yüksek yansıtma ayna yerleştirin. Bir ışın engelleyici bant başka bir hedef, bir taşıyıcı kiriş engelleyici düzeltmek ve ray üzerinde taşıyıcı yerleştirin. Ayna sonra ray montajı yerleştirin. Lazer açın. Bu ray boyunca kayar gibi ışık levha ortasına hedef tek bir yerde kalana kadar ayna küçük ayarlamalar yapın.
- Ölçümleri (burada tartışılan örneğin 5 kHz) için kare hızını maç ve maksimum ayar için geçerli lazer ayarlamak için lazer tekrarlama hızını ayarlayın. BH ve hedef arasında bir demiryolu yerleştirin. Taşıyıcı ikinci bir ışın engelleyici takın ve rayına montaj yerleştirin. Lazer açın. BH gelen odak noktasının konumunu belirlemek için ileri geri taşıyıcı kaydırın. Diz yerini işaretlemekBH göre al noktası. Bir ayna kullanılırsa, ayna ölçüm göreli olun. Odak noktasında lazer sac yaklaşık yüksekliğini ölçün. Lazer kapatın.
- Uzun mesafe mikroskop ve kamera monte edin ve ayarlayın
- Uzun mesafe mikroskobu (LDM) ve merkezleme kare ve kombinasyon kare kullanarak kamera diyafram ve yatay ve dikey merkez işaretleyin. Masa ve LDM ve kameranın yatay merkez arasındaki mesafeyi ölçün.
- Taşıyıcıları LDM ve kamera düzeltmek ve LDM ve kameranın yatay merkez aynı yükseklikte olacak şekilde bu tür pullar ya da fındık gibi herhangi bir ara parçalar, kullanın. Rayına LDM ve kamera düzeltmek. Uygun adaptörler kullanarak LDM ve kamera takın. Yatay merkez ışık tabakanın merkezi olarak tablonun üzerindeki aynı mesafede olacak şekilde montaj yüksekliğini ayarlayın.
- Odak po için işareti önünde bir çeviri aşamasında Fixkirişin Int. Çeviri aşamasında hareketi ışını yayılımı paralel olacaktır. Tüm montaj ışığı levha dik olacak şekilde çeviri aşamasında için kamera montaj ile demiryolu Fix. Odak noktası ile LDM ve kameranın dikey merkez hizalayarak Merkezi kamera montaj.
- Bilgisayar ve yüksek hız kontrol (HSC) için kamera bağlayın. HSC için lazer bağlayın. Kamera montaj kapağı tutun ve PIV yazılım programı (LaVision Davis 7.2) bir yoğunluk kalibrasyonu.
- Yazılım programında sürekli kapmak moduna kamerayı ve kamera montaj kapağı çıkarın. Odak noktasında bir arada kare yerleştirin. Cetvelin bir net görüntü odak haline gelene kadar ray boyunca kamera ve LDM hareket ettirin. Ray boyunca kamera ve LDM hareket ve kamera çip istenen alan-of-view (2 açıklıklı kadar LDM en odaklanarak çubuk kullanarak odak noktası haline resim getirmek için devam edin.) Bir 800 x 600 piksel çip 2 karşılık gelen 4 x 1.8 mm.
- Masaya paralel olacak şekilde bir montaj için bir tabak düzeltmek ve odak noktasında yerleştirin. Bu bilgisayarda görüntüleri görünür olacak şekilde plaka kaldırın. Sürekli kapma ve kapak kamera montaj kapatın. Lazer açın ve lazer ışığı levha levha yüzeyi boyunca temas yapar emin olun.
3. Kurulum Akış
- Bu gösteri de, PIV silikon yağ damlacıkları gelen dağınık ışık görüntü kaydı yapılır. Yağ damlacıkları, bir yağ püskürtücü kullanılarak oluşturulur. Bir partikül filtresi, yağ filtresi, basınç regülatörü, kütle debimetre ve yağ atomizer: bir hava beslemesi için aşağıdaki öğeleri bağlayın. Çelik bir tüp atomizer çıkışını bağlayın. Bir montaj kullanın ve optik masaya çelik boru düzeltmek için kelepçe, tablonun üzerindeki tüp yükseltmek ve plaka doğru yönlendirmek.
- Hava vanasını açın. Geriyesistem üzerinden yeterli akışı oluşturmak için> 140 kPa basınç regülatörü üzerinde baskı.
- Akış açın ve atomizer üzerinde atomizer jetleri ve bypass vanaları ile ekim yoğunluğu ayarlayın.
4. Kurulum optimize
- Yazılım programında kare hızını girin. HSC lazer için kare hızı eşleşen bir tetikleme sinyali gönderiyor kontrol edin. Lazer güç kaynağı, tekrarlama oranı ve güncel (sırasıyla 5 kHz ve bu örnekte 15.5 A,) ayarlayın. Dış moduna lazer ayarlayın. Lazer sürekli dış moduna geçiş ya da başka lazer aşırı olacaktır önce lazer tekrarlama oranı set eşleşen HSC bir tetikleme sinyali almalıdır.
- Sürekli, kapmak lazer açın ve atomizer açmak için kamerayı ayarlayın. Parçacık görüntüleri odak olduğundan emin olmak için LDM üzerinde odaklanan çubuk kullanın. Ayrıca parçacık görüntülerin yoğunluğunu kam doyurarak değil emin olundönemi. Eğer öyleyse, mevcut lazer kısın - Bu odak noktası yeri etkileyecek! Lazer akımı değiştirilirse adımları 2.3.3 ve 2.4.3 tekrarlayın. Odaklı parçacık görüntüler elde zaman kapma modunu kapatın.
- Geçerli hız veri elde etmek için kayıt, eleştiri, ve ayarlamak parametreleri
- Akışının birkaç yüz görüntüleri kaydedin. Kayıt bittikten sonra, ekim yoğunluğu 32 x 32 piksel sorgulama pencere başına 8-10 parçacıkların sipariş üzerine olduğunu, emin parçacıklar fazla 8 piksel kayması yok olmak için kaydedilen görüntüleri kontrol edin ve görüntülerin odak doğrulamak için . Önceki kriterleri sağlanana kadar tekrarlayın 4.3.1-4.3.4 adımları.
- Parçacıklar 8'den fazla piksel kayması ise, 8 piksel vardiya en fazla elde etmek için iki PIV lazer darbeleri arasındaki dt azaltın. Parçacıklar önemli ölçüde daha az 8 piksel kayması varsa, buna göre dt artırmak. Tek bir lazer PIV sistemleri için, dt dolayısıyla kare hızı değiştirerek ayarlanır veLazer tekrarlama oranı. PIV iki lazer kullanmak için, dt ikinci lazer ilk lazer ve bir darbe bir darbe arasındaki zaman gecikme olduğunu. Ayarlama dt sorunu hafifletmek yoksa, kare hızı ve lazer tekrarlama oranları ilk ayarlanabilir ve daha sonra dt tekrar ince ayar gerekebilir.
- Bu görüntüleri bir dizi boyunca parçacıkların grupları izlemek zor ise, out-of-düzlemsel hareket çok fazla olabilir. Bu sorunu gidermek için çeşitli yollar vardır: a) Kamera görüntü daha kalın bir ışık sayfadır böylece odak noktasından kamera montaj ofset, b) kamera ve ışık sac uçak montaj (arasındaki çalışma mesafesi artırmak ve odaklama çubuk kullanarak odak ) daha büyük bir derinliği odak elde etmek için, ancak, bu uzaysal çözünürlüğü azaltacaktır.
- Ekim yoğunluğu çok seyrek ya da çok yoğun ise, artırmak veya atomizer jetleri sayısını azaltmak.
5. Deney Koşu
- Bir camer gerçekleştirinyoğunluğu için bir başvuru oluşturun için kamera montaj kapaklı bir yoğunluk kalibrasyonu. Kalibrasyon tamamlandıktan sonra, kapağı çıkarın.
- Optimize tekrarlama oranı ve güncel için lazer ayarlayın. Dış moduna lazer geçmeden önce, lazer ayarlanan frekans eşleşen bir sürekli tetikleme sinyali alır emin olun. Üzerinde lazer açın.
- Sadece ışık sayfası otlatma plaka yüzeyinin arka plan resimleri bir dizi kaydedin. Bu görüntüleri kaydedin.
- Akışını açın ve akış stabilize olmasına izin verin.
- Sürekli kapmak ve kamera odaklı parçacık görüntüleri topluyor doğrulamak için kamerayı ayarlayın. Sürekli kapmak modunu kapatın.
- Görüntülerin istenilen sayıda girin ve ardından kayıt tuşuna basın.
- Kayıt bittikten sonra, akış ve lazer kapatın. Görüntüler dizisini gözden geçirin ve yoğunluğu ve parçacık görüntü odak tohumlama, parçacık vardiya kontrol edin. Kayıt memnun ya da başka adımları tekrarlayın ise 5,4-5,7 kaydedin.
- Daha fazla çalışır toplamak için adımları 5,4-5,7 tekrarlayın.
- Kameranın pozlama süresi (kamera görüntüleri topluyor o kare başına süreyi) artırın.
- Işığı levha düzlemde bir kalibrasyon hedef belirleyin ve plakasına temas edene emin olun. Bir ışık kaynağı (örneğin el feneri) ile arkasından hedef aydınlatın. Sürekli kapmak modunda kamera ile kaydedilen görüntüde odak ve bozuk değil böylece hedef ayarlayın. Plaka ve hedef arasındaki temas noktası görüntü görünür olduğundan emin olun - bu görüntüler plaka yerini belirlemek için çok önemlidir.
- Kalibrasyon hedefi 10 görüntü kaydedebilirsiniz. Tekrar 5,9-5,11 kamera montaj veya odak değiştiğinde her adım.
6. Bilgi İşlem
- Bu gösteri kullanılan PIV yazılım programı LaVision Davis 8.1 oldu. Kalibrasyon hedefi görüntülerin her set ortalama. Kalibrasyon rutin ortaya çıkan görüntü kullanınelde edilen görüntülerin gerçek-dünya boyutlarını belirlemek için tine.
- Görüntülerin gelen ayarlamak için her kalibrasyon geçerlidir.
- Kalibre görüntülerde plaka konumunu belirler. Bu bilgiler, bir geometrik maskesi (6.6 de açıklandığı gibi) oluşturmak için gereklidir.
- Arka plan resimleri ortalama. Yüzeyinden lazer yansımaları tohumlama parçacıkları yoğunluğunu sayıları için ortalama arka plan görüntüsü yoğunluğunu sayısı karşılaştırılarak arka plan gürültüsü önemli ölçüde katkıda olmadığını belirlemek. Duvara yakın parlak lazer yansımaları partikül yoğunlukları daha yoğunlukları yüksek olacaktır. Bu olumsuz duvara yakın PIV korelasyon etkisi ve duvara yakın ilk güvenilir vektör yerini sınırlayacaktır. Bu örnekte, lazer yansımalar önemli ölçüde arka katkı değildi.
- Büyük yoğunluk dalgalanmalar kaldırmak için bir yüksek geçiren filtre (arka plan filtre sürgülü çıkarma) kullanarak ön-işlem kalibre akışı görüntüleriBu lazer yansımaları olarak arka planda lar,. Parçacık sinyalleri küçük yoğunluk dalgalanmaların ve filtre geçecek.
- Bir geometrik maske tanımlayın - plaka görüntüleri bulunduğu vektör hesaplama devre dışı bırakmak için bir dikdörtgen maske kullanın. Not: Belirtilen bölgede PIV korelasyon sağlayan bir ve belirtilen bölgede PIV korelasyon devre dışı bırakır biri: Davis geometrik maskeleri için iki seçenek vardır. Belirtilen alanı içinde PIV algoritması etkinleştirmek için bir maske bu gösteri kullanılmıştır.
- Bir "Gelişmiş maske ayarları" menüsünde, maske (yani sadece Maskenin içinde piksel kullanın) uygun bir şekilde uygulandığında emin olun.
- Vektör Hesaplama Yöntemine belirtin: Bu örnekte azalan pencere boyutu ile bir multi-pass işlemi kullanıldı - 50% ile 64 x 64 piksel sorgulama pencere kullanarak 2 ilk geçiş 50% örtüşme ile 32 x 32 piksel sorgulama pencere kullanarak 3 geçer takip örtüşme .
- Hız vektör alanlarıBu gösteri sonrası işlenmiş çapraz korelasyon sonuçlarının kalitesini artırmak için beş alt programlar kullanarak: a) maske kalıcı hale getirin, b) bir tepe oranı (Q) ile <1.1 vektörler çıkarın; c) uygulayın medyan filtresi, d) <5 vektörler e grupları kaldırın) doldurun-up vektör uygulayın. Pik (Q) oranı olarak tanımlanır
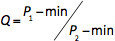 , P1 ve P2 sırasıyla birinci ve ikinci en yüksek korelasyon zirveleri nerede, ve min korelasyon düzlemde en düşük değerdir. Q bir vektör kalitesini değerlendirmek için bir ölçümdür. S, ikinci en yüksek korelasyon zirvesinin temsil ortak ilişki plan, en iyi vektör ile sonuçlanır yüksek korelasyon zirve, karşılaştırır. 1 yakın Q vektörleri yüksek korelasyon zirve yanlış bir tepe olduğunu bir göstergesidir. Daha sonra, medyan filtre medyan vektör (u medyan, v medyan belirlerVektörler ve komşu vektörleri (u RMS, v RMS) arasında sapma bir grup). - U rms ≤ u ≤ u medyan + u rms ve v medyan - v rms ≤ v ≤ v medyan + v rms u ortanca: medyan filtresi orta vektör (u, v) bu aşağıdaki kriterlere uymuyorsa reddeder. Ayrıca, büyük bir örtüşme hız vektörü hesaplama belirtilmiĢse parazit vektörlerinin grupları elde etmek mümkündür. Bu nedenle, bu vektörlerin sayısından daha az olan vektörler grupları kaldırmak mümkündür. Sahte vektörler kaldırılır sonra, vektör doldurmak sıfır olmayan komşu vektörleri belirlenir interpolasyon vektörlerle boş alanları doldurmak için kullanılabilir. Son olarak, kalıcı olarak maske uygulayarak maske dışında herhangi bir vektörler siler.
- Görüntü kalitesinin değerlendirilmesi: a) sonuçları fazlasıFiziksel mantıklı? (Duvardan artan mesafe ile hızları artan, sınır yakınında yavaş hızları yani, vektörlerin yönü akış, vb genel yönünü takip), b) Elde edilen vektör alanı büyük ölçüde ilk tercih vektörleri oluşmaktadır (ile gösterilir PIV işleme yazılımı). Tipik olarak ilk tercih vektörlerin fraksiyonu% 95 daha yüksek olması önerilir. Sonrası işlem adımları daha geniş bir literatür, örneğin, 1,2 'de tarif edilmektedir.
Sonuçlar
Kurulumunun bir fotoğraf Şekil 1 'de gösterilmiştir. İki ardışık olarak çekilen görüntülerden duvarına yakın bir 32 x 32 pixel sorgulama penceresinin Ham parçacık görüntüleri Şekil 2 'de gösterilmiştir. Şekil 2a parçacıklar Şekil 2b doğru 2-3 piksel yerinden ve-düzlem ve out-of-düzlem parçacık değiştirmeler sorgulama pencere boyutu ¼ geçmemelidir belirten "dörtte biri kural," tatmin edilir . PIV korelasyon algoritmaları parçacıkların gruplarını izlemek beri Ayrıca, sorgulama pencere başına parçacık yoğunluğu yaklaşık 8-10 parçacıklar olmalıdır. Ancak, yakın duvar PIV araştırmalarda ekim yoğunluğu 1-3 parçacıkların sipariş genellikle. Bu nedenle, özel algoritmalar gibi bireysel parçacıklar 1,2,4-6 izlemek parçacık izleme velosimetri (PTV) algoritmaları gibi düşük ekim yoğunluğu, çalışmalar ele kullanılmalıdır. Bir zaman göre ortalama korelasyon yaklaşım7,8 da düşük ekim yoğunluğu sorunlarını çözmek için kullanılabilir ancak bu genellikle zamansal çözünürlük kaybına neden olabilir. Ayrıca, duvarları yakınında görüntüleme olumsuz PIV korelasyon etkiler ve yanlış vektörleri üretebilir parlak lazer yansımaları tarafından etkilenir. Bu parlak yansımalar duvara da normal yönde ilk geçerli hız vektörü olarak görev sınırı. Ham parçacık görüntüleri Ön işleme gibi lazer yansımaları gibi kaynaklardan arka plan gürültü etkisini azaltmak için gereklidir. Bu gösteri ilk geçerli vektör duvardan 23 mikron yer oldu.
Ham parçacık görüntü PIV korelasyon algoritmaları kullanılarak işlendikten sonra elde edilen hız vektörü alanlarının kalitesi ve geçerliliği değerlendirilmelidir. Sahte vektörleri ham vektör alanlarında kaçınılmazdır ancak birkaç ayırt edici özellikleri vardır. Yanlış vektörler ışık sayfanın kenarlarında, yüzeyler yakın yaygındır ve kenarları o dafa akışı. Buna ek olarak, geçersiz vektörlerin büyüklüğü ve yönü komşu vektörleri arasında önemli bir farklılık ve fiziksel anlamda yapmaz. Şekil 2, ikinci partikül değiştirmeler gösterdiği gibi bu sınır tabaka akışı örnek durumunda, geçerli bir hız vektörleri soldan sağa doğru işaret etmelidir. Ayrıca, hızları no-kayma durumu 9 nedeniyle duvara yakın azaltmalıdır. Şekil 3'te gösterildiği gibi anlık hız alanlarında bu fiziksel kriterler de uygundur. PIV sonuçlarının geçerliliğini değerlendirmek için bir diğer yararlı metrik hız vektörü alanında her vektör vektör seçim belirlemektir. Genel olarak, vektör alanı> =% 95 ilk tercih vektörlerin, sağlam sonrası işleme algoritmaları önemli eserler 2 üretmeden sahte vektörleri tespit ve yerine kullanılabilir, böylece herhangi bir post-processing gerekli olanlar yani oluşmalıdır. Anlık vektör alanları gösterilir Şekil 3 1 seçim vektörlerin tamamen oluşur.
Yüksek hızlı, ya da sinema, PIV ölçümlerinin önemi akışı görüntüleri bir zaman dizisi bir denetim bellidir olur. Başlangıçta, orta ve kayıt dizisinin sonunda Ani hız (V i) ve hız dalgalanma (V ')' vektör alanları Şekil 3 'de gösterilmiştir. Bir Reynolds ayrışma kullanarak, V i ortalama hız alanı (toplamıdır  ) Ve V '10. Bu deneme için, zamansal dizideki tüm görüntülerin ortalama ile tespit edilmiştir. Anlık vektör alanları ilekayıt sırası dışında çok benzer ve soldan sağa hareket akışını gösterir. Bu sonuçlar, aynı zamanda yatay hız bileşeni (u) düşey hız bileşeni (v) 'den çok daha büyük olduğu için, akış yatay yönde baskın olduğuna işaret etmektedir. Dalgalanma vektör alanları, aynı zamanda yatay hız dalgalanmaları (u ') (düşey hız dalgalanmaları V)' den daha büyük olan "olduğunu göstermektedir. Ancak, dalgalanmalar da u 'kayıt dizisi boyunca yönünü tersine bu yana akışını yavaşlatan olduğunu gösterir.
Zaman göre ortalama ve anlık u - profilleri kayıt sırası boyunca birkaç farklı zamanlarda Şekil 4'te gösterildiği ve akış zamanla yavaşlıyor emin olun vardır. U - profilleri bizduvara yakın sonuçların istatistiksel olarak anlamlı geliştirmek için birlikte dört bitişik vektör sütun ortalaması alınarak belirlenir yeniden. Bu prosedür daha önceki çalışmaları 6,8 kullanılmıştır. Hata çubukları, dört bitişik vektör gruplarından iki standart sapmayı göstermektedir. Buradaki hata çubuğu, büyük plaka yüzeyine yakın bir yerde meydana gelir ve düşük tohum yoğunluğu alanları için PIV korelasyon algoritmaları kullanarak zorluğu teyit etmektedir. Çeşitli analiz algoritmaları gibi PTV 5,6 ve zaman göre ortalama korelasyon yaklaşımlar 7,8 gibi düşük ekim yoğunluğu gidermek için tasarlanmıştır.

Şekil 1. Tezgah üstü montaj.
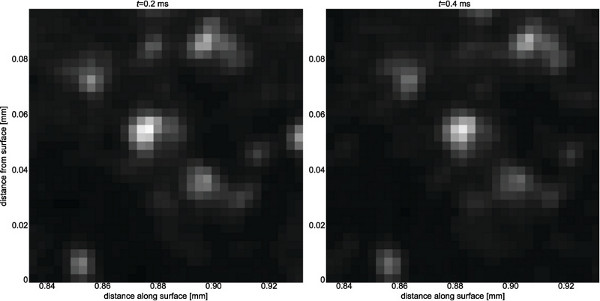
Şekil 2. De duvara yakın bir 32 x 32 piksel sorgulama parçacık görüntüler) t = 0.2 msn ve b) t = 0.4 ms. Sorgulama penceresinin fiziksel boyutları 96 x 96 mikron 2 'dir.
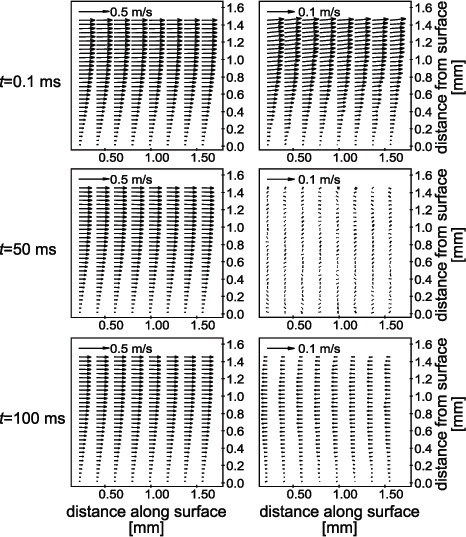
Şekil 3 Solda:. Anlık (V i) ve sağ: başında, ortasında ve kayıt dizisinin sonunda dalgalanma (V ') hız alanları. Vektör alanları ilk seçenek vektörlerin tamamen oluşur. Vektör alanları daha küçük bir alt kümesi netlik için gösterilir. V i alanlar ise V 'ters yönde soldan sağa hareket akışını gösterir. Yatay yönde sadece her dört vektör sütun netlik için gösterilmiştir lütfen unutmayın. AyrıcaHer görüntünün sol üst köşesinde belirtildiği gibi, Vi ve V 'alanlar arasındaki hız ölçeği farklıdır.
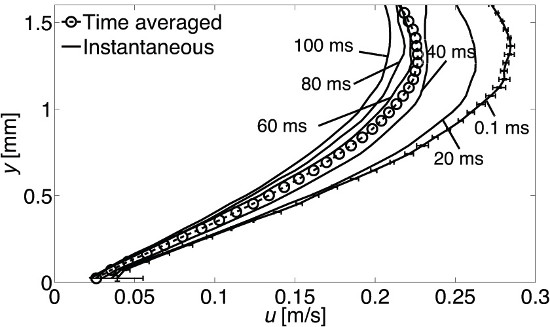
Şekil 4. Akış boyunca farklı zamanlarda Yatay hız (u) profilleri. Zaman göre ortalama u - Profil daireler ile gösterilir. T gösterilen Hata çubukları = 0.1 msn profil tüm diğer zamanlarda için hata çubukları temsilcisi vardır. U zaman tarihi - profiller zaman içinde akışında bir azalma gösterir.
Tartışma
Herhangi bir optik akış ölçüm tekniği olduğu gibi, yüksek hızlı parçacık görüntü velosimetri (PIV) kurulum planlama kısıtlamaları değerlendirilmesi ve eldeki ölçüm görev için en iyi uzlaşma değerlendirilmesi gerekir. Görüntü büyütme, kare hızı, lazer sac özellikleri ve analiz algoritmaları seçimi çalışılan akışının ayrıntıları bağlıdır. Eğer gerekirse, keşif ölçümleri yüksek sadakat ölçümler için parametre ayarları belirlemek için yapılmalıdır.
Bu makalede, genel prosedür ve düz plaka boyunca bir akış sınır tabakası incelemek için yüksek hızlı PIV için bazı örnek sonuçlarını açıklar. 500 görüntü dizisi 5 kHz kaydedildi. Uzun mesafeli mikroskop levha yüzeyi bulunan bir 2.4 x 1.8 mm 2 alan-görünümü elde etmek için kullanılmıştır. Tohumu yağı damlacıklarının yüksek kaliteli aydınlatma hafif sh içine genişletti bir darbeli diyot pompalı katı hal lazer bir ışın ile elde edildieet bir ışın homojenizatör kullanarak. Işın homojenizatör küçük silindirik lensler ve ek, entegre teleskop oluşan bir mikro-mercek dizi içerir. Mikro lens dizisi küçük ışının bölme gelen ışın tarafından dikey yönde dairesel ışın genişletir. Daha sonra aşağıdaki teleskop ışın yayma normal ışık sayfası düzlemde eşit bir ışık yoğunluğu dağılımı ile hafif sayfası oluşturmak için küçük ışının üst üste bindirir. Görüntüler, PIV, çapraz korelasyon algoritması kullanılarak işlendi. Bu homojenleştirilmiş kiriş yüzeyi yakınında çalışırken, özellikle de yararlı olmakla birlikte, burada tarif edilen uygulama için çok önemli olmadığı not edilmelidir.
Bu işlem belirtilen yöntem sağlam korelasyon algoritmaları kullanarak akımları olmayan müdahaleci yüksek çözünürlüklü, yüksek hızlı araştırmalar sağlar. Bu yüksek çözünürlüklü, yüksek hızlı ölçüm tekniğinin en önemli avantajları yüksek uzaysal ve zamansal çözünürlük ve belirlemek ve izlemek için yeteneği olanakışı içinde yapıların evrimi. Alharbi 6 ve Jainski ve arkadaşları, bu teknikleri kullanarak. 8 bir içten yanmalı motorun sınır tabakası içinde girdap yapıları görselleştirmek ve izleme yeteneği göstermiştir. Bu temel özellikleri son derece geçici akımlarının yapısı ve dinamiği üzerinde araştırmalar sağlar. Ayrıca, PIV (tomografik PIV bir uçak (stereo-PIV) ve bir hacim 3-bileşenleri (3C) çözmek için iki boyutlu, iki bileşenli (2B-2C) hız alanları (burada açıklandığı gibi) ötesinde genişletilebilir , PIV, holografik PIV) tarama. Buna ek olarak, PIV, düzlemsel lazer bağlı floresan (PLIF), süzüldü Rayleigh saçılması (FRS) ve hızı ve diğer skaler (sıcaklık, türlerin konsantrasyonunun, burada ekivalan oranları) 11 aynı anda 2B ölçümler elde etmek için termografik fosforlar gibi diğer teknikler ile hayata geçirilebilecektir -14. Bu optik, lazer bazlı yöntemler doğrudan kütle araştırmak ve uygulanabilirbu duvar yakınındaki gibi bir çok uygulama, enerji değişim işlemleri bir içten yanmalı motorun içinde akar.
Açıklamalar
Yazarlar ifşa hiçbir şey yok.
Teşekkürler
Bu malzeme Grant No CBET-1032930 altında ABD Ulusal Bilim Vakfı tarafından desteklenen çalışma dayanmaktadır ve Michigan Sayısal Lazer Teşhis Laboratuvarı Üniversitesi'nde yapılan işe.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| Yüksek hızlı 532 nm Nd:YAG lazer | Quantronix | Model: Hawk I | |
| Uzun mesafe mikroskobu (QM-100) | Questar | Modeli: QM-100 | |
| Yüksek hızlı CMOS kamera (Phantom v7.3) | Vizyon Araştırma | Modeli: Phantom v7.3 | |
| Atomizer (TSI 9306) | TSI | Model: 9306 | |
| Silikon yağı | Dow Corning CST 510 | CST 510 Sıvı | |
| Işın homojenizatörü | Fraunhofer | Özel yapım parça | |
| 45 ve yüksek yansıtıcılık (HR) 532 nm döner ayna | Lazer Optik | Çoklu tedarikçiler | |
| Diyafram | açıklığı Birden fazla tedarikçi | ||
| Kalibrasyon hedefi | Özel yapım parça | ||
| PIV kayıt ve işleme yazılımı | LaVision | Yazılımı: Da Vis | |
| Yüksek hızlı kontrolör (HSC) | LaVision | ||
| Optik ray ve taşıyıcılar Birden | fazla tedarikçi | ||
| Lazer ışını blokları ve tuzakları Birden | çok tedarikçi | ||
| Optik elemanlar | Birden fazla tedarikçi | ||
| Çeviri aşaması | Newport | ||
| Metal boru oluşturmak için jet akışı | McMaster-Carr | Çoklu tedarikçiler | |
| Kombinasyon karesi ve merkezleme karesi | Çoklu tedarikçiler |
Kaynaklar
- Raffel, M. Particle Image Velocimetry: A Practical Guide. , Springer. Berlin. (2007).
- Adrian, R. J., Westerweel, J. Particle image velocimetry. , Cambridge University Press. New York. (2011).
- Sick, V. High speed imaging in fundamental and applied combustion research. Proceedings of the Combustion Institute. 34 (2), 3509-3530 (2013).
- Prasad, A. K. Particle image velocimetry. Current Science (Bangalore). 79 (1), 51(2000).
- Stitou, A., Riethmuller, M. L. Extension of PIV to super resolution using PTV. Measurement Science & Technology. 12 (9), 1398-1403 (2001).
- Alharbi, A. Y., Sick, V. Investigation of boundary layers in internal combustion engines using a hybrid algorithm of high speed micro-PIV and PTV. Experiments in Fluids. 49 (4), 949-959 (2010).
- Meinhart, C. D., Wereley, S. T., Santiago, J. G. A PIV Algorithm for Estimating Time-Averaged Velocity Fields. Journal of Fluids Engineering. 122 (2), 285(2000).
- Jainski, C., Lu, L., Dreizler, A., Sick, V. High-Speed Micro Particle Image Velocimetry Studies of Boundary-Layer Flows in a Direct-Injection Engine. International Journal of Engine Research. , (2012).
- White, F. M. Fluid mechanics. , McGraw-Hill. New York. 864(2008).
- Pope, S. B. Turbulent Flows. , Cambridge University Press. Cambridge. 771(2000).
- Most, D., Leipertz, A. Simultaneous Two-Dimensional Flow Velocity and Gas Temperature Measurements by use of a Combined Particle Image Velocimetry and Filtered Rayleigh Scattering Technique. Applied Optics. 40 (30), 5379(2001).
- Omrane, A., Petersson, P., Aldén, M., Linne, M. A. Simultaneous 2D flow velocity and gas temperature measurements using thermographic phosphors. Applied Physics B. 92 (1), 99-102 (2008).
- Someya, S., Li, Y., Ishii, K., Okamoto, K. Combined two-dimensional velocity and temperature measurements of natural convection using a high-speed camera and temperature-sensitive particles. Experiments in Fluids. 50 (1), 65-73 (2010).
- Peterson, B., Reuss, D. L., Sick, V. High-speed imaging analysis of misfires in a spray-guided direct injection engine. Proceedings of the Combustion Institute. 33 (2), 3089-3096 (2011).
Yeniden basım ve izinler
