Transkraniyal manyetik stimülasyon, elektromiyografi ve 3D hareket yakalama, insanlarda nöromüsküler fonksiyonu araştırmak için yaygın olarak kullanılan non-invaziv tekniklerdir. Bu yazıda, sanal gerçeklik uyaran sunumu ve geri bildiriminin benzersiz bir şekilde eklenmesiyle birlikte bu araçların üçü tarafından oluşturulan verileri eşzamanlı olarak örnekleyen bir protokolü açıklıyoruz.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Yöntem makalesi
Transkraniyal Manyetik Uyarım, Elektromiyografi, Hareket Yakalama ve Sanal Gerçeklik kullanma İnsan Motor Kontrol incelenmesi için çok fonksiyonlu Kur
Bu makalede
Özet
Özet
İnsanlarda hareketin nöromüsküler kontrolü çalışması sayısız teknolojileri ile gerçekleştirilir. Nöromusküler fonksiyonu araştırmak için Non-invaziv yöntemler transkranial manyetik stimülasyon, elektromiyografi ve üç boyutlu hareket yakalama içerir. Hazır ve uygun maliyetli sanal gerçeklik çözümleri gelişi bir laboratuvar ortamında "gerçek dünya" ortamları ve hareketleri yeniden araştırmacılar yeteneklerini genişletti. Natüralist hareket analizi sağlıklı bireylerde motor kontrolünün daha büyük bir anlayış toplamak değil, aynı zamanda deney ve spesifik motor bozuklukları (örneğin inme) hedefleyen rehabilitasyon stratejilerinin tasarımını izin kalmayacak. Bu araçların kombine kullanımı motor kontrol nöral mekanizmaların giderek daha derin bir anlayış sağlayacaktır. Bu veri toplama sistemleri birleştiren bir anahtar gereklilik çeşitli veri akışları arasındaki ince zamansal yazışma olduğunu. TOnun protokol çok fonksiyonlu bir sistemin genel bağlantı, sistemler arası sinyalizasyon ve kaydedilen verilerin zamansal senkronizasyonu açıklar. Bileşenli sistemlerin eşitleme esas olarak, kolay raf bileşenleri ve en az elektronik montaj becerilerini ile yapılan özelleştirilebilir devre kullanımı ile gerçekleştirilir.
Giriş
Sanal gerçeklik (VR) hızla insan hareketinin çalışma dahil, alanlarda kullanılmak üzere erişilebilir bir araştırma aracı haline gelmektedir. Üst ekstremite hareketi çalışması, özellikle VR dahil ederek yararlanılmıştır. Sanal gerçeklik kol hareketi kontrolü belirli kinematik ve dinamik özelliklerini incelemek amacıyla tasarlanmış deneysel parametrelerin hızlı özelleştirme izin verir. Bu parametreler, tek tek her bir denek için ayarlanabilir. Örneğin, sanal hedeflerin yerleri konular arasında aynı ilk kol duruşu sağlamak için ölçeklendirilebilir. 5 - Sanal gerçeklik de visuomotor araştırma 1 paha biçilmez bir araçtır deneyler sırasında görsel geribildirim manipülasyon, izin verir.
Diğer biyomekanik araçları ile gerçekçi VR ortamlarının kullanımı da hareket kalıplarını test etmek için doğal hareket senaryoları izin verecektir. Bu düzenleme ile giderek daha değerli hale geliyorÇalışma ve hastalık ve yaralanma 6,7 sonrası rehabilitasyon uygulaması. Bir klinik ortamda (sanal mutfakta hareketleri gerçekleştiren gibi) taklit eden natüralist hareketleri ve ortamlar daha doğrusu bir gerçek dünya bağlamında bireyin bozuklukları tanımlamak için rehabilitasyon uzmanları sağlayacaktır. Son derece bireyselleştirilmiş düşüklüğü açıklamaları potansiyel etkinliğini artırmak ve rehabilitasyon süresini azaltarak, daha odaklı tedavi stratejileri için izin verecektir.
Böyle transkranial manyetik stimülasyon (TMS), yüzey elektromiyografi (EMG) ve tam vücut hareket yakalama gibi diğer araçlarla VR birleştiren, insanlarda hareketin nöromüsküler kontrolü eğitimi için son derece güçlü ve esnek bir platform oluşturur. Transkranial manyetik stimülasyon EMG yanıt vermeyen yoluyla (örn kortikospinal yolu) motor yolları inen heyecanlanma ve fonksiyonel bütünlüğünün ölçme güçlü bir non-invaziv bir yöntemdirBöyle motor olarak es potansiyeller (MEP) 8 uyarılmış. Modern üç boyutlu hareket yakalama sistemleri de ortaya çıkan hareket kinematiği ve dinamiği ile birlikte nöromüsküler aktiviteyi incelemek için araştırmacılar sağlar. Bu kas-iskelet sistemi, son derece detaylı modellerinin yaratılması yanı sıra sinir kontrolörlerin yapısı ve fonksiyonu ile ilgili hipotezlerin test izin verir. Bu çalışmalar insan sensörimotor sistemi bizim bilimsel bilgi genişletmek ve iskelet ve nörolojik bozuklukların tedavisinde gelişmelere yol açacaktır.
Ancak, çok fonksiyonlu sistemler ile bir büyük sorun ayrı kaydedilen veri akışları (örn hareket yakalama, EMG, vs.) senkronizasyon olduğunu. Bu protokolün amacı aynı anda hareketi sırasında biyomekanik ve fizyolojik ölçümler kayıt için ortak piyasada mevcut sistemlerin genellenebilir düzenleme tanımlamaktır. Dan ekipmanı kullanarak Diğer araştırmacılarFarklı üreticilerin kendi özel ihtiyaçlarına uyacak şekilde bu protokol unsurları değiştirmek zorunda kalabilirsiniz. Ancak, bu protokolün genel prensipler hala geçerli olmalıdır.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
Deney katılan tüm katılımcılar West Virginia University Kurumsal Değerlendirme Kurulu (KİK) tarafından onaylanan onam prosedürlerini uğrarlar.
1. Genel Sistem Özellikleri, Tasarım ve Genel Deneysel Görev
Not: Tüm kurulum aşağıdaki ana bileşenden oluşur: EMG ekipman ve dijital toplama (DAQ) ekipman ilişkili; Bir hareket yakalama sistemi (bu protokol etkin LED sistemine sahiptir); Bir figür sekiz-bobin ve stereotaksik yerelleştirme donanımları ile bir TMS ünitesi; VR kulaklık ve ilgili bilgisayar ve yazılım; ve özel bir senkronizasyon devresi. Şekil 1 protokol bileşenleri arasındaki bağlantı özetliyor.
- Sistem Bileşenlerinin bağlantısı
- Ana amfiye EMG pre-amplifikatör bağlayın.
- BNC veya benzer bağlantımız kullanarak cihaz giriş bloğu kayıt DAQ için EMG amplifikatör çıkışını bağlayınleri.
- Bir veri toplama komut (ek dosya) yürüteceğini adanmış bilgisayara DAQ kayıt cihazları bağlayın.
- Özel devresi ünitesine (detaylar için bir sonraki bölüme bakınız) VR kontrol bilgisayarı paralel çıkışını bağlayın.
- Senkronizasyon ve EMG sinyal bağlantıları yanında DAQ kayıt bloğuna özel devresinden çıkışları tetikleme hareket yakalama bağlayın.
- Bölünmüş hareket yakalama tetikleyicisi EMG DAQ ekipman "Analog Giriş Start" port yanı sıra hareket yakalama cihazı kontrol bilgisayardaki tetik bağlantısına bağlayın ve.
Not: açıklanan ekipman (hareket yakalama ve EMG) için ilgili veri toplama akışlarının başlangıçlar arasındaki zamansal fark 160-190 milisaniye arasında değişir. Bu zamansal fark, bu protokolü açıklanan senkronizasyon devre tasarımını motive ve büyük olasılıkla bu iki sistem arasında yazılım ve donanım farklılıklarından kaynaklanır. - Bağlan TMS TMS kontrol ünitesinde giriş tetiği BNC için özel devre ünitesi üzerinde port tetikler.
- Satıcı tarafından sağlanan yazılım ve fiziksel ağ bağlantılarını kullanarak VR ve hareket yakalama bilgisayarlar arasında ağ bağlantısını kurun.
- VR bilgisayara VR kulaklığı bağlayın ve herhangi bir komut / katılımcılara sanal ortamları göstermek programları ile işlerliğini sağlamak.
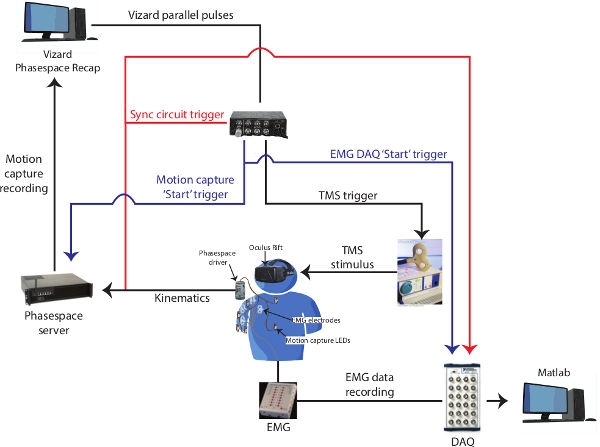
Şekil 1:. Tüm kurulum Bağlantı Bu düzen bizim sisteminin elemanları arasındaki genel bağlantı açıklar. Senkronizasyon devre daha ayrıntılı metinde başka açıklanmıştır. Mavi iz hareket yakalama ve EMG veri akışlarını hem başlar sinyaline karşılık gelir. Bu olay bu protokolü açıklanan ekipman kullanılarak kadar 190 msn zamansal gecikme kaynağıdır. Kırmızı izleme VR-başlatılan synchronizat tekabüleş zamanlı hareket yakalama ve EMG sistemleri tarafından kaydedilen ve daha sonra ilgili veri akışlarının zamansal uyum için kullanılan iyon olay. Bu rakamın büyük halini görmek için lütfen buraya tıklayınız.
Sistem Entegrasyon ve Senkronizasyon 2. Genel Detaylar
Not: Bu protokol, ayrı veri toplama sistemleri (hareket yakalama ve EMG) senkronizasyonu tüm kayıt akışları için ortak bir olay sinyali kullanımı yoluyla gerçekleştirilir. Ortak bir olayı kullanarak, sinyallerin hepsi geçici veri toplama (Bu protokol ekipman kullanılarak yukarı 190 msn) gerçek zamanlı kayıt farklılıklarını en aza indirmek için daha sonra yeniden düzenlenebilir. Bu protokol, ortak sinyal paralel port sinyali olarak VR sisteminden kaynaklanmaktadır. Ortak sinyal ayrı veri senkronizasyonu sağlayan bir devre yönlendirilirEMG sinyalleri ile doğrudan kayıt yoluyla ve aynı zamanda LED hareket yakalama kapatarak akışları. Devre elektronik bileşenleri oluşturmak için temel araç ve teknikler kullanılarak inşa edilmiş, devrelere benzer başka 9 nitelendirdi.
- Tasarım, Düzen ve Senkronizasyon Devre İnşaatı
- Ekipman kontrol üniteleri üzerinde herhangi bir analog TTL bazlı tetikleme mekanizmaları (örneğin TMS, hareket yakalama) tanımlamak ve bu tür TTL darbe yönü (pozitif / negatif) ve genlik olarak tetikleme şartlarına aşina olmak. Analog tetikleme mekanizmaları genellikle bağlayan parçalar basit hale ortak "BNC" koaksiyel konnektörleri sahiptirler.
- Sinyal senkronizasyon için kullanılmak üzere hareket yakalama sistemi LED ek ekleme; Rota senkronizasyon devre üzerinden LED teller (Şekil 3).
- (Yani direnç, kapasitans) TUR için gerekli elektrik bileşen parametrelerini belirlemen zaman belirli bir miktar için LED senkronize kapatır. T = 1.1 * R1 * C1: devrenin senkronize LED denklemi ile kapatılır süreyi bulun. Bu kez, deneysel hareketinin ortalama süreden daha az olması tavsiye edilir. Örneğin, şu anda açıklanan deney sırasıyla yaklaşık bir megaohm ve bir mikrofarad, rated bir direnç ve kapasitör gereklidir.
- Şekil 3'te gösterilen şematik aşağıdaki yazdırılan "protoyping" ya da "proje" devre kartına elektrik bileşenleri uymak için havya kullanın yaygın olarak bulunan plastik "proje" kutusuna bu devreyi içine alın.; muhtemelen BNC konnektörleri için bu kutuya delik gerekli olacaktır. Devre kolayca bir masaüstü bilgisayardan 5 V USB gücü ile güç olabilir; güç ve toprak kablolarını izole etmek için bir USB kablosu yapısızlaştırmak gerekli olacaktır. Bypass kapasitörler ayrıca 555 güç düzenleyen gerekebiliryonga (olup, Şekil 3'te gösterildiği gibi).
- Elektrik bileşenleri arasında herhangi bir istenmeyen lehim köprüler için devre olup olmadığını kontrol edin. Eğer bulunursa, bir emme aracıyla lehim kaldırmak veya lehim ısı ve mekanik köprü bağlantısını çıkarın.
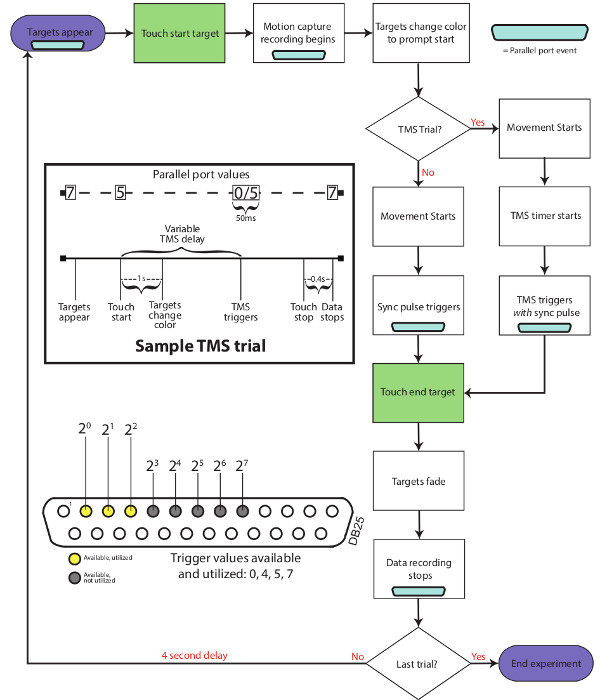
Şekil 2:. Deneme akış şeması Bu akış şeması TMS uyarımı içeren tipik bir deneysel duruşma sırasında meydana gelen uyarıcı sinyal olaylarını özetliyor. Bir deneme boyunca meydana Paralel port kodları DB25 şematik sembolleri (açık mavi) gösterilmiştir.
- Senkronizasyon Detayları
- Benzer bir akış şeması kullanılarak, Şekil 2 hazırlanabilir ve deneysel hareketi sırasında tetiklenebilir gerektiğini belirlemek için. Diğerleri, aynı anda tetiklenebilir Örneğin, bazı ekipman ayrı ayrı, tetiklenebilir.
- Tetiklenmesi ya da (Şekil 2'de örneğin mavi paralel port semboller) sinyal gerektiren zaman noktalarında, paralel portlar kullanmak ve VR sistemi içine dahil etmek çizgileri sinyal belirlemek. Bu, hareketler sırasında belirtilen zamanlarda paralel porta bir ikili rakamı temsil eden her satırı sayısal değerler göndererek gerçekleştirilir. Paralel port bazlı sinyalizasyon hakkında daha fazla bilgi için, Tartışma bakın.
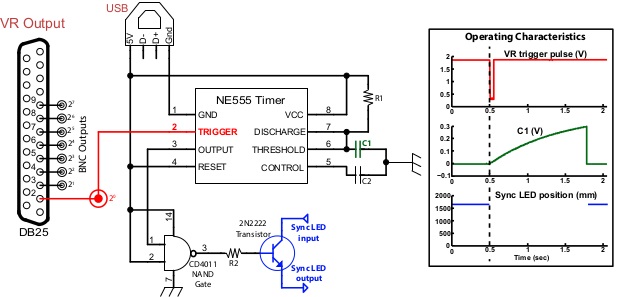
Şekil 3:. Senkronizasyon Devre Bu şematik bizim özel senkronizasyon devresinin düzenini gösterir. NAND kapısının varsayılan çıkış bir yüksek gerilim durumudur; Bu gerilim çıkış senkronizasyon LED devresi yönlendirilir geçtiği bir transistörün geçidine gönderilir. Bu varsayılan durum devre ışıklı durumda LED tutar, hangi kapalı vermektedir. Eşitleme trigge aldıktan sonrar paralel port sinyali (içerlek kırmızı iz), 555 cihazın iç durumu LED (mavi iz) kapatılması, yüksek bir devlet haline çıktı render çevrilmiş. Bu durumda, C1 (yeşil iz) gerilim LED yeniden etkinleştirme, 555 iç durumunu sıfırlar bir voltaj kurar. Paralel port senkronizasyon tetikleme sinyali doğrudan TMS giriş tetik noktasına bağlı bir BNC yönlendirilir. Not: Bu tetikleyici sinyalin yönü bir araştırmacının belirli ekipman gereksinimlerine bağlı olarak (pozitif-giden-negatif ya da tersi) geri alınması gerekebilir. Kolayca bu işi başarmak istiyorum bu tetikleyici çıkışında bir "invertör" çip eklenmesi. Bu rakamın büyük halini görmek için lütfen buraya tıklayınız.
3. Deney Prosedürleri
- Güvenlik Prosedürleri ve Aydınlatılmış Onam
- Ensutüm deneysel prosedürleri yeniden bir Kurumsal Değerlendirme Kurulu (KİK) tarafından onaylanmıştır. Katılımcılara tüm prosedürleri açıklar ve KİK belgeleri onaylanmış bilgilendirilmiş onam kazanır.
- Bilgilendirilmiş onam aldıktan sonra, onlar kulak çınlaması, epilepsi veya nöbet ya da nöbet yükseltilmiş riskleri diğer koşullar bir aile öyküsü yoksa sağlamak için katılımcılarla birlikte temel TMS emniyet tarama yapıyoruz.
- TMS stimülasyon sırasında kesinlikle işitme hasarı önlemek için koruyucu kulaklıklar kullanımını gerektirir.
- Elektromiyografi Koleksiyonu
- EMG sinyallerini kaydetmek için kasları kol hangi bir okuyucunun çalışmanın bilimsel hedeflerinin bağlı belirler. Bu protokol açıklanan çalışma için, momentleri omuz üretilir ve hareketi sırasında dirsek incelendi. Böylece, EMG sinyalleri kaydedilmiş gibi deltoid olarak, bu iki eklem hareket başlıca yüzeysel kasları vardı, pektoralis, biceps, triceps ve brachioradialis.
- Eşleşen bağlanarak ile üreticinin özelliklerine göre amplifikatörler, preamplisi, sensör telleri ve sensör pedleri dahil olmak üzere çeşitli EMG ekipmanlar arasında gerekli tüm elektrik bağlantılarını yapın.
- Hafif, alkollü bir bezle temizlik bir ustura ile herhangi aşırı saç kaldırarak ve hafif aşındırıcı jel uygulanarak her elektrot sitesi hazırlayın. Uygun şantiye hazırlık tutarlı ve düşük elektrot-cilt empedans değerleri (<10 kOhms) ve kaydedilen EMG sinyallerinin yüksek sinyal-gürültü oranı sağlayacaktır.
- Konular kabul anatomik ve biyomekanik açıklamaları 10 dayalı faiz bireysel kasları izole etmek için tasarlanmış izometrik kasılmalar gerçekleştirmek var. Örneğin, dirsek empoze uzantısı direnme katılımcıdan, pazı izole etmek.
- Konular kas kasılmaları izole gerçekleştirmek yaptıktan sonra, kalın, orta porti üzerinde diferansiyel bipolar EMG elektrotları tutturmaküzerine, veya kabul yerlerde 11 her kasın "göbek". Bu kas liflerinin maksimum sayıda kapsama sağlar ve komşu kaslar arasındaki "crosstalk" en aza indirir. , Kaslar boyunca bipolar Elektrot uzun eksenleri aynı hizaya liflere paralel emin olun.
- (Örneğin C7 vertebra üzerinde deri) ekipman özelliklerine göre EMG toprak elektrot yapıştırın.
- Tutanak özel bir bilgisayar komut dosyası tarafından kontrol DAQ ekipmanları ile EMG sinyalleri yükseltilir. Geçerli protokolünde kullanılan komut ek dosya olarak eklenir.
- EMG preamplifikatör üzerinde çevirir hareket ettirerek istenen düzeye kaydedilen sinyallere uygulanan kazançları ayarlayın. Kayıt cihazına (genellikle 5V) giriş aralığını aşması sinyalleri kaydedilmiş neden kazanç değerlerini kaçının. Ortak EMG kazanç değerleri 1,000-4,000 arasındadır.
- Adım 3.2.4 gerçekleştirilen benzer izometrik kasılmalar gerçekleştirin ve görsel EMG Signa incelemekls yüksek kalitede (yani yüksek sinyal-gürültü oranı) olmasını sağlamak için. Elektrotlar yerini değiştirin ve gerekirse sinyal kazancı değiştirin.
- Hareket Yakalama Sistemi Hazırlama
- Üreticinin talimatlarına göre satıcı tarafından sağlanan talimatları ve ekipman kullanılarak hareket izleme kameraları ayarlayın.
- , Bant ve diğer ambalaj malzemeleri kullanarak kol ve biyomekanik modellerin yapımında kullanılan diğer ilgi anatomik noktaları eklemlere yakın kemikli noktalara aktif LED sensörleri bağlamak: parmağı, radial ve ulnar stiloid süreçlerinin uzak falanks bilekte , omuz, sternoklaviküler çentik, kılıç şeklinde bir süreç ve C7 spinöz sürecinin dirsek, Korakoid ve akromion süreçlerine olecranon süreci. Sanal ortamda bakış noktasını ayarlamak için VR kulaklığa LED başka takın.
- Kablosuz sürücü ünitesine bağlı bir kablo demetine LED her bağlayın. Sürücü un açıntüm LED'lerin doğru aydınlatma sağlamak ve.
- Nesneden uygun bir konumda LED senkronizasyonu yerleştirin, ancak kameraların açık görüş içinde.
- Transkraniyal Manyetik Stimülasyon Stereotaksik Yerelleştirme
- Doğru bobin yerleştirme için izin vermek, TMS kayıt 12 için tasarlanmış donanım ve yazılım kalibre. Bu genellikle nasion, preauriküler noktaları ve burun ucu gibi anatomik noktalara birlikte kayıt TMS bobin içerir. Bir katılımcı ve stimülasyon bobin arasındaki Stereotaksik kaydı tutarlı stimülasyon yerelleştirme ayrılmaz bir parçasıdır.
- MEP Sıcak nokta Yerelleştirme ve MEP Eşik Pprocedures
- Stimülasyon 8,13,14 üzerine en eşik büyük genlik milletvekilleri üreten korteks TMS duyarlı bölgeleri bulmak için sözde "hot-spot" tekniklerini uygulayın. Tipik motorlu sistemleri eğitimi için Transkraniyal manyetik stimülasyonBelirli bir vücut bölümü hareketi kontrol eden bir kortikal alan (örneğin, el ve kol) 15 stimüle edilir.
- Kalibre stereotaksik kayıt ekipmanı ve ilgili yazılım ile katılımcıların kafa derisi üzerinde herhangi ideal bir uyarım sitelerinin yerini kaydedin. Her konum yazılımı ile kaydedildikten sonra, benzer MEP yanıtları arıyor, nokta taşındıktan ve yine uyararak onun doğruluğunu sağlamak.
- Sanal Gerçeklik Davranış Görev
- Deneyde kullanılan davranışsal görev (örneğin ulaşan hareketleri) parametrelerini tasarlar. Bu çalışmada, görev farklı uzamsal yerlerde sırayla yerleştirilir sanal hedeflere ulaşmaktır. Hedeflerin büyüklüğü katılımcıları hareket hangi ile doğruluğunu tanımlar. Katılımcılar hedefler ulaşmak olarak değişen yol ve eklem momentleri büyüklükleri uyarılmış olduğu gibi hareketleri tasarlayın.
- Kur kılavuzları VR ortamıÜreticinin protokolüne göre kulaklık ve hareket takip sistemi ile uyumlu olan ticari VR yazılımını kullanarak davranışsal görev ile konular. Yazılım paketin gerektirdiği hesaplama kaynakları ve programlama dili şartlarına aşina ol. Ortak VR yazılım paketleri Python, C ++, C #, ve diğerleri de dahil olmak üzere dilleri ile programlanabilir yeteneği var. Ayrıca, program analog senkronizasyon için paralel port üzerinden çıktılar ve ilgi belirli olaylar işaretlenmesi (Şekil 2). Geçerli deneyde, VR yazılım görevin her tekrarı başında ve istenen TMS stimülasyonu zamanlarda olayları çıktılar.
- Senkronizasyon devresi (Şekil 3) ve / veya eşleştirme konnektörleri ile kablolar kullanılarak senkronize edilecek diğer ekipmanlara VR çıkışını bağlayın.
- VR davranışsal görevi gerçekleştirmek için konuyu söyleyin. Bu çalışmada, VR ortam olduKatılımcılar, küresel hedeflerin diziler inceledi hangi bir kafa monte ekranı kullanarak sundu. VR yazılımı kullanarak, özel program hareketi (vb renk, konum,) hedeflerin görünümünü değiştirerek dizileri ve bu eylemleri ile katılımcılar tanımak. Ayrıca arzu edilen başka bir hareket kısıtlamaları katılımcıları bilgilendirmek. Örneğin, bu çalışmadaki katılımcılar hedefler için ulaşırken hareketi dikey düzlemi dahilinde bütün kol parçalarını tutmak istendi.
- Katılımcılar deneysel hareketleri, kayıt EMG ve hareket yakalama verilerine alışık ve özel komut veya satıcı tarafından sağlanan yazılım paketleri kullanılarak sinyalleri senkronize kez. Istenen değerlere her veri toplama sisteminin örnekleme oranını ayarlayın; ayrıca aşina olmak ve böyle bir hareket izleme gibi herhangi bir üretici-özel parametreler yoğunluğunu LED ayarlayın.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Bu kurulum çok sayıda veri akışlarının Senkronizasyon bir üst ekstremite hareketleri sırasında meydana gelen kinematik, sürekli kas aktivitesi (EMG) ve anlık nöromüsküler aktivite (MEP) kaydetmenize olanak verir. Belirli bir hareketin tekrarlanan denemeler tüm hareketi üzerindeki MEP yanıt profillerini yeniden gerekmektedir. Birinden toplanan 4 görüntüler verileri Şekil konu. Şekil 4A gelen senkronizasyon sinyalleri ve olaylar tek bir duruşma sırasında bu veri akımların...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Bu makalenin amacı, insan hareketinin çalışma ve çeşitli veri akışlarını senkronize etmek için bir yöntem haline VR dahil etmek için bir yöntem tarif etmektir. Sanal Gerçeklik laboratuar ortamında gerçek dünya hareket senaryoları yeniden girişimi araştırmacıların yeteneklerini genişletmek olacaktır. Diğer nöromüsküler kayıt ve uyarıcı metodolojileri ile birleştiren VR kapsamlı insan motor kontrol mekanizmaları çalışmak için güçlü bir araç paketi oluşturur. Titizlikle tasarlanmış deneyler sırasında elde sonuçlanan çok bo...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
Yazarların beyan edecekleri herhangi bir çıkar çatışması yoktur.
Teşekkürler
Bu çalışma NIH hibe P20 GM109098, NSF ve WVU ADVANCE Sponsorluk Programı (VG) ve WVU departman start-up fonları tarafından desteklenmiştir.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| Transkraniyal manyetik stimülatör | Magstim | N/A | TMS stimülatörü ve bobinleri |
| Impulse X2 | PhaseSpace | N/A | Hareket yakalama sistemi |
| MA300 Gelişmiş Çok Kanallı EMG Sistemi | Hareket Laboratuvarı Sistemleri | MA300-28 | EMG ön yükseltici ve amplifikatör |
| Norotrode EMG elektrotları Myotronics | N/A | EMG elektrotları | |
| BNC-2111 Tek Uçlu, Korumalı BNC Konnektör Bloğu | Ulusal Enstrümanlar | 779347-01 | BNC Konnektör Bloğu |
| NI PXI-1033 Entegre MXI-Express Denetleyicili 5 Yuvalı PXI Kasa | National Instruments | 779757-01 | DAQ şasi |
| NI PXI-6254 16-Bit, 1 MS/s (Çok Kanallı), 1.25 MS/s (1-Kanal), 32 Analog Giriş | Ulusal Enstrümanlar | 779118-01 | DAQ kartı |
| SHC68-68-EPM Kablo (2m) | Ulusal Enstrümanlar | 192061-02 | Korumalı kablo |
| DK1 veya DK2 | Oculus VR | N/A | Ocuclus Rift kulaklık |
| Vizard 5 Lite | WorldViz | N/A | Sanal gerçeklik yazılımı |
| C1 ve C2 kapasitörler | çeşitli | N/A | uyacak şekilde ayarlayın |
| çeşitli | N/A | Değerleri uygun şekilde ayarlayın | |
| CD4011 NAND kapısı | çeşitli | N/A | NAND kapısı |
| 2N2222 transistör | çeşitli | N/A | Transistör |
| NE555 zamanlayıcı devresi | çeşitli | N/A | Zamanlayıcı devresi |
| DB25 ve USB konektörleri | çeşitli | N/A | paralel ve USB konektörleri |
Kaynaklar
- Dounskaia, N., Wang, W., Sainburg, R. L., Przybyla, A. Preferred directions of arm movements are independent of visual perception of spatial directions. Exp. brain Res. 232 (2), 575-586 (2014).
- McIntosh, R. D., Mulroue, A., Brockmole, J. R. How automatic is the hand’s automatic pilot? Evidence from dual-task studies. Exp brain Res. 206 (3), 257-269 (2010).
- Shabbott, B. A., Sainburg, R. L. Learning a visuomotor rotation: simultaneous visual and proprioceptive information is crucial for visuomotor remapping. Exp. Brain Res. 203 (1), 75-87 (2010).
- Sarlegna, F. R., Sainburg, R. L. The roles of vision and proprioception in the planning of reaching movements. Adv. Exp. Med. Biol. 629, 317-335 (2009).
- Lillicrap, T. P., et al. Adapting to inversion of the visual field: a new twist on an old problem. Exp. brain Res. 228 (3), 327-339 (2013).
- Saposnik, G., Levin, M. Virtual reality in stroke rehabilitation: a meta-analysis and implications for clinicians. Stroke. 42 (5), 1380-1386 (2011).
- Robles-García, V., et al. Motor facilitation during real-time movement imitation in Parkinson’s disease: a virtual reality study. Parkinsonism Relat. Disord. 19 (12), 1123-1129 (2013).
- Gritsenko, V., Kalaska, J. F., Cisek, P. Descending corticospinal control of intersegmental dynamics. J. Neurosci. 31 (33), 11968-11979 (2011).
- Shirvalkar, P. R., Shapiro, M. L. Design and construction of a cost effective headstage for simultaneous neural stimulation and recording in the water maze. J. Vis. Exp. (44), e2155(2010).
- Kendall, F. P., McCreary, E. K., Provance, P. G., Rodgers, M., Romani, W. Muscles: Testing and Function With Posture and Pain. , Lippincott Williams & Wilkins. (2005).
- Barbero, M., Merletti, R., Rainoldi, Atlas of Muscle Innervation Zones: Understanding Surface Electromyography and Its Applications. Springer-Verlag Mailand. , (2012).
- Sliwinska, M. W., Vitello, S., Devlin, J. T. Transcranial magnetic stimulation for investigating causal brain-behavioral relationships and their time course. J. Vis. Exp. (89), (2014).
- Goss, D. A., Hoffman, R. L., Clark, B. C. Utilizing transcranial magnetic stimulation to study the human neuromuscular system. J. Vis. Exp. (59), e3387(2012).
- Rogers, J., Watkins, K. E. Stimulating the lip motor cortex with transcranial magnetic stimulation. J. Vis. Exp. (88), e51665(2014).
- Ellaway, P., et al. Variability in the amplitude of skeletal muscle responses to magnetic stimulation of the motor cortex in man. Electroencephalogr. Clin. Neurophysiol. Mot. Control. 109 (2), 104-113 (1998).
- Storr, W. Electronics Tutorials 555 Timer Tutorial. , Available from: http://www.electronics-tutorials.ws/waveforms/555_timer.html (1999).
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Yeniden basım ve izinler
