Bu protokol, mühendislik kalp dokuları için manyetik tabanlı bir afterload atoing platformunun üretilmesi ve uygulanmasını açıklayan ayrıntılı yöntemler sağlar.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Yöntem makalesi
Mühendislik Kalp Dokularında Aşırı Yüklerin Manyetik Ayarı
* These authors contributed equally
Bu makalede
Özet
Özet
Afterload hem fizyolojik hem de patolojik kardiyak durumların gelişimini sürücü bilinmektedir. Bu nedenle, değiştirilmiş yük sonrası durumların sonuçlarının incelenmesi, bu kritik süreçleri kontrol eden mekanizmalar hakkında önemli bilgiler verebilir. Ancak, zaman içinde kalp dokusunda tam ince ayar sonrası yük için deneysel bir teknik şu anda eksiktir. Burada, mühendislik kalp dokularında (EHTs) bu kontrolü sağlamak için yeni geliştirilen manyetik tabanlı bir teknik tanımlanmıştır. Manyetik duyarlı EHT'ler (MR-EHTs) üretmek için dokular, bazıları küçük kalıcı mıknatıslar içeren içi boş silikon direklere monte edilir. Kalıcı mıknatıslar ikinci bir dizi aynı polarite ile yönelik ve eksenel sonrası mıknatıslar ile hizalanmış olan bir akrilik plaka içine basın-fit. Sonradan yükü ayarlamak için, bu mıknatıs plakası bir kodlayıcı ile donatılmış bir piezoelektrik sahne kullanılarak post mıknatıslardan (daha yüksek art yük) veya uzağa (daha düşük afterload) doğru çevrilir. Sahne konumlandırmasını ayarlamak için kullanılan hareket kontrol yazılımı, kullanıcı tarafından tanımlanan afterload rejimlerinin geliştirilmesine olanak sağlarken, kodlayıcı sahnenin bulunduğu yerdeki tutarsızlıkları düzeltmesini sağlar. Bu çalışma, dünyanın diğer laboratuvarlarında benzer platformların geliştirilmesini sağlamak için bu sistemin imalatı, kalibrasyonu ve uygulanmasını açıklamaktadır. Bu sistem kullanılarak yapılabilecek farklı çabaların çeşitliğine örnek olmak için iki ayrı deneyden elde edilen temsili sonuçlar yer aldı.
Giriş
Afterload kan1fırlatmaya başladıktan sonra ventrikül üzerinde sistolik yük . Kardiyak gelişim sırasında, kardiyomiyosit matürasyonu için uygun bir afterload kritik öneme sahiptir2. Erişkin yaşlarda, ventriküler afterload düşük seviyelerde (örneğin, yüksek seviyeli omurilik yaralanması olan yatalak hastalarda3 veya uzay uçuşu gibi çok özel durumlarda4) kalp hipotrofi neden olabilir. Tersine, yüksek afterload kardiyak hipertrofi yol açabilir5. Dayanıklılık sporcular veya hamile kadınlarda kardiyak hipertrofi yararlı ve fizyolojik olarak kabul edilirken, uzun süreli arteriyel hipertansiyon veya şiddetli aort kapak darlığı ile ilişkili hipertrofi kardiyak aritmiler ve kalp yetmezliği bir yatkınlık olarak zararlıdır6. Kalp yetmezliği hastaları için 5 yıllık mortalite oranı 1980'lerde 6'dan8%40-50'ye kadar ~%70'ten%7'ye düşürülmüş olsa da, bu son derece yaygın olan durum için yeni tedavi seçeneklerine hala büyük ihtiyaç vardır (şu anda Batı dünyasında nüfusun %2.2'si) 8 .6
Patolojik kardiyak hipertrofisin moleküler mekanizmalarını araştırmak ve bu hastalığın tedavisi için önleyici veya tedavi edici stratejiler test etmek amacıyla, in vivo afterload modellerigeliştirilmiştir 9,10,11,12. Bu modeller ventriküler performans üzerinde afterload etkileri içine yararlı anlayışlar sunmuş olsa da, onlar afterload büyüklüğü üzerinde ince kontrol için izin vermez. Alternatif olarak, excised kalpler ve kas preparatları üzerinde yapılan sonra yük in vitro çalışmalar doku yükleme üzerinde ince kontrol için izin, ancak bu modeller uzunlamasına çalışmalar alametli çalışmalara elverişli değildir13,14,15.
Bu sorunların üstesinden gelmek için, biz mühendislik kalp dokularında yüksek afterload bir in vitro modeli geliştirdi (EHTs)16,17. Bu model, esnek içi boş silikon direkleri arasında asılı bir fibrin matris gömülü sıçan kalp hücreleri için 3 boyutlu bir kültür biçimidir. Bu dokular kendiliğinden yendi (silikon direklerin direncine karşı) ve auxotonic iş yapmak. Bir hafta boyunca içi boş silikon direklere sert metal braketlerin eklenmesiyle önceki deneylerde EHT'lere uygulanan artma yükünü 12 kat artırdık. Bu değişiklikler çok sayıda yol açtı, patolojik kardiyak hipertrofi karakteristik18,19,20: kardiyomiyosit hipertrofisi, kısmi nekroz, kontraktil kuvvet bir düşüş, doku gevşemesi bozulması, fetal gen programının reaktivasyonu, yağ asidi oksidasyonundan anaerobik glikoliz bir metabolik kayma, ve fibrozis bir artış. Bu prosedür başarıyla çeşitli çalışmalarda istihdam edilmiş olmasına rağmen17,21,22, bazı dezavantajları vardır. Sadece iki durum vardır, düşük veya çok yüksek (12 kat) fazla yük, ve prosedür ehts manuel işleme gerektirir, hangi zamansal esneklik sınırlar ve kontaminasyon riski oluşturur.
Son zamanlarda, Leonard ve ark. silikon direkleri23kültürlü EHTs afterload modüle etmek için benzer bir teknik kullanılır. Bükme hareketlerini kısıtlamak için direklerin dış çevresine farklı uzunluklarda parantezler yerleştirildi. Bu çalışmanın yazarları, yük gelişmiş kuvvet geliştirme ve insan iPS kaynaklı EHTs olgunlaşma tekil bir küçük-orta artış, yüksek yükler patolojik bir durum sonuçlandı bildirdi. Ancak, kendi sistemimize benzer şekilde, bu teknik sadece tekil artışlar için afterload, hangi büyüklüğü parantez uzunluğu tarafından dikte sağlar. Bu nedenle, afterload ince değişiklikler, zaman içinde afterload değişiklikler ve hassas yükleme rejimleri bu teknikler ile mümkün değildir.
Burada, post-direnç modüle etmek için kullanılabilecek bir sistem için protokol sağlamak, yani, EHTs sonra yüklenmesi manyetik24. Bu platform, afterload ince ayar kolaylaştırır, kullanıcı tarafından tanımlanan afterload rejimleri sağlar ve EHT sterilite sağlar.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
1. Afterload Tuning Platformunun Hazırlanması
NOT: Protokolün bu bölümünde yer alan adımlar zamana duyarlı değildir.
- Manyetik duyarlı silikon rafların imalatı
NOT: Bu raflar EHTs için kültür platformu olarak hizmet vermektedir. Her EHT dokuya afterload vermek iki silikon direkleri arasında askıya alınır. Afterload derecesi doğrudan bu mesajların sertliği ile ilgilidir. Manyetik sonrası yük atomu etkinleştirmek için bazı direklerin manyetik olarak duyarlı olması gerekir.- Silikon direklerin 24 kuyulu plaka uyumlu raflarını edinin (Ek Şekil 1'deverilen boyutlar). Bu çalışmada kullanılan raflar, 40 kıyı sertliği ile silikon kullanılarak bu boyutlara göre ticari bir silikon eşya tedarikçisi tarafından üretilmiş.
- Sonrası mıknatısların polaritesini (örneğin, d = 0,5 mm, h = 2,0 mm; bkz. Malzeme Tablosu)daha büyük bir kalıcı mıknatısın üzerine yerleştirerek belirleyin.
- Sabit bir polarite tutmak, su ile mıknatıslar yağlayın ve silikon rafların en dış direkleri içine, birer birer yerleştirin.
NOT: Aynı anda birden fazla mıknatıs takmaya çalışırsanız, ek direnç mıknatısları direğin altına itmenizi zorlaştıracaktır. - İçi boş direğin alt boşluğuna dikkatlice itmek için paslanmaz çelik diş teli (d 』 0,4 mm, Bkz. Malzeme Tablosu)körelmiş bir parça kullanın. Her gönderide en fazla beş mıknatıs istifleyebilirsiniz.
- Paslanmaz çelik diş telini (d 』 0,4 mm, bkz. Malzeme Tablosu)11,25 mm genişliğinde ve 15 mm uzunluğundaki paranteziçine bükmek için (yuvarlak burunlu) çerçeveler kullanın. Kesme yüzeyini düzeltmek için ayraçları ve bir dosyayı kesmek için tel kesiciler kullanın. Doğru boyutları elde sağlamak için, bir tel bükme yardımcı olmak için kendi kendine yapılan bir jig kullanabilirsiniz.
NOT: Manyetik olmayan ve sert oldukları sürece diğer malzemelerden yapılmış parantezler ile immobilizasyon sonrası da elde edilebilir. - Ayrtelleri suyla yağlayın ve silikon rafa takın, prosesteki ikinci ve üçüncü ila dıştaki diremi sabitleyin (tam silikon raf kurulumu için Şekil 1'e bakın).
NOT: İsteğe bağlı olarak, kontrol direklerinin temel sertliğini manyetik olarak duyarlı direklerinkiyle eşleşecek şekilde uyarlamak için, stiren yuvarlak çubuk parçaları (Bkz. Malzeme Tablosu)boş direklere (ayraç veya mıknatısı olmayanlar) eklenebilir. - Kalan suyun kuruması için raflar 1-2 gün bekletin.
- Direkler kuruduğunda, bir damla silikon tutkal kullanarak mıknatısları içeren içi boş silikon direklerin üst kısmındaki delikleri kapatın.
- Afterload atonlama cihazı
NOT: Afterload atoksi cihazındaki mıknatıslar silikon direklerdekimıknatıslara doğru veya uzak bir şekilde hareket ettirildikçe, çekici manyetik kuvvetler buna göre artar veya azalır ve bu da silikon direklerin sertliğine neden olur. Bu hareket piezoelektrik bir sahne kullanılarak elde edilir. Afterload atoing cihazının prototip niteliği nedeniyle, nasıl çoğaltılacağına ilişkin ayrıntılı adım adım talimatlar sağlanmaz. Bunun yerine, benzer bir afterload tuning aygıtı oluşturmak için genelleştirilmiş kurallar burada ayrıntılı olarak açıklanmaktadır.- Mıknatıs plakasının EHT'lere doğru ve uzak bir şekilde dikey çevirisini sağlamak için son derece hassas piezoelektrik lineer motor edinin (bkz. Malzemeler Tablosu).
NOT: Bu motorun sahne konumlandırması için doğrusal bir kodlayıcı ile donatılması son derece önerilmektedir. - Manyetik olmayan bir tutucu içinde kalıcı mıknatıslar bir dizi konumlandırın ki, doğrudan altlarına yerleştirildiğinde eksenel olarak post mıknatıslarla hizalanırlar. Burada, büyük silindirik mıknatıslar (d = 13 mm, h = 14 mm; bkz. Malzemeler Tablosu)akrilik plastik plaka ("mıknatıs plaka") içine pres-fit idi.
- Manyetik olmayan bir malzeme kullanarak mıknatıs tutucuyu piezoelektrik aşamaya takın. Bu, L şeklinde bir alüminyum parçası kullanılarak elde edilebilir (bkz. Şekil 2).
- Afterload tuning aygıtının bileşenlerini barındırabilecek bir çerçeve oluşturun. En azından, bu yapı nın piezoelektrik aşamaya dikey olarak monte edilebilen bir konumu ve 24 kuyulu plakayı yerleştirecek sert bir çerçeveolmalıdır.
NOT: Bu dağın konumunun yatay düzlemde değiştirilebilmesi ve iki mıknatıs kümesi arasında eksenel hizalama ayarlamalarına olanak sağlaması önerilmektedir. Sunulan sistemde bu manevra kabiliyetini sağlamak için mekanik sürücülerden oluşan bir sistem kullanılmıştır(Şekil 3). Burada açıklanan sonradan yük alet cihazı EHT kontraktür analiz sistemiyle uyumlu olacak şekilde tasarlanmıştır (bkz. Malzeme Tablosu). Bu nedenle boyutları 29 cm genişliğinde, 29 cm derinliğinde ve 16 cm yüksekliğinde bu sisteme sığacak şekilde sınırlandırılmıştır. - Dokuların görsel analizini sağlamak için, afterload atonlama cihazına bir ışık kaynağı yükleyin. Burada, aşağıdaki EHT'leri aydınlatmak için bir dizi LED(Şekil 4)kullanılmıştır (Şekil 5).
- Mıknatıs plakasının EHT'lere doğru ve uzak bir şekilde dikey çevirisini sağlamak için son derece hassas piezoelektrik lineer motor edinin (bkz. Malzemeler Tablosu).
- Afterload ayar sisteminin kalibrasyonu
Not:EHT sonrası yükünü istenilen değere tam olarak artırmak için mıknatıs aralığı ile ortaya çıkan post sertliği arasındaki ilişkinin belirlenmesi gerekir.- Kurulumunuzda mümkün olan en yakın (ddk) ve en uzak (dmax) mıknatıs aralığını ölçün. Bu mesafeler maksimum ve minimum ulaşılabilir sonra yükleri dikte edecektir.
NOT: Kültür plakasının alt mıknatıs plaka ve manyetik duyarlı silikon direkleri arasında doğrudan temas önleyecektir. - Bir dizi manyetik olmayan ağırlık üretin ve test yükleri olarak hizmet vermek için bunları dize üzerine monte edin.
- İnce bir ölçek kullanarak test yüklerinin ağırlıklarını belirleyin ve bu ağırlıklara göre etiketleyin. Burada 30 mg ile 200 mg arasında değişen altı farklı akrilik cam ağırlık kullanılmıştır.
NOT: Direğine bükecek kadar ağır, ancak gönderiyi birkaç milimetreden fazla bükecek kadar ağır olmayan ağırlıkları seçin. Daha fazla sayıda test yükü kullanmak kalibrasyonun daha hassas olmasını sağlar, ancak aynı zamanda daha fazla zaman alır. - Dikey olarak silikon raflardan birini monte edin (manyetik olmayan malzemeler kullanılarak), manyetik duyarlı silikon direkleri yatay olarak yönlendirilir.
- Yatay olarak hareket eden doğrusal bir sahnedeki plaka mıknatıslarından birini ("kalibrasyon mıknatısı") manyetik olarak duyarlı direğe eksenel olarak hizalanmış şekilde monte edin.
- Kalibrasyon mıknatısını yatay aşamayı kullanarak manyetik duyarlı silikon direğinden tanımlı bir mesafe konumlandırın (tercihen, yükleme sonrası ayar cihazının elde edilebildiği maksimum mıknatıs aralığına eşit bir mesafeden başlayın).
- Test yüklerinin etkisi altında gönderinin sapmasını optik olarak kaydedebilmek için bir kamerayı (örneğin, Malzeme Tablosu'nabakın) bu kurulumun yan tarafına yerleştirin.
NOT: Bu kullanıcı sonrası sapma doğru belirlenmesini sağlamak için en az 2 megapiksel çözünürlüğe sahip bir kamera istihdam önerilmektedir. - Gönderinin "nötr" konumu için referans olarak kullanmak için herhangi bir ağırlık yokluğunda gönderinin bir resmini alın.
- Kameranın bakış açısını değiştirmeden, yüklerden birini silikon direğin in sonuna takın ve ağırlığın etkisi altında bükme sonrası bir resim çekin.
- Tüm ağırlıklar için bu ölçümü tekrarlayın.
- Her ağırlığın çekim kuvvetinin neden olduğu silikon direğinin saptırıcı olduğunu optik olarak belirleyin.
- Her test ağırlığının(mg, y ekseninde) yerçekimi kuvvetine karşı silikon direğinin(x, x ekseninde) saptırıcılığı grafiği çizin. Bu kuvvet ve sapma arasında doğrusal bir ilişki vermelidir.
NOT: Veriler doğrusal değilse, bu, gönderinin doğrusal sapma aralığının dışında olduğunu, yani kullanılan ağırlıkların çok ağır olduğunu gösterebilir. - (0,0) ve elde edilen verileri geçen doğrusal bir regresyon işlevini çizin (örnekler için Şekil 6A'ya bakın). Bu fonksiyonun eğimi(mg = kx) test edilen mıknatıs boşluğundaki manyetik duyarlı silikon direğinin sertlik k'sıdır. k
- Dmax ve dmin arasındakibirkaç aralıkta bu adımları tekrarlayın. Burada ~31 mm ile ~5 mm arasında değişen dokuz farklı mıknatıs pozisyonundaki sapmalar analiz edildi.
- Aynı tekniği kullanarak kalibrasyon mıknatısı yokluğunda manyetik duyarlı silikon direğinin taban sertliğini belirleyin.
- Ayrıca aynı tekniği kullanarak mobil, manyetik olmayan duyarlı kontrol direğinin sertliğini belirleyin.
- Elde edilen k değerlerini ilgili mıknatıs uzaklıklarına göre çizin. Bu olumsuz bir üstel ilişki vermelidir.
- Bu değerler üzerinden bir regresyon işlevi çizin. Örneğin, doğrusal olmayan sığması kullanın | Analiz yazılımında tek aşamalı bozunma işlevi (Bkz. Malzemeler Tablosu). Bu regresyon işlevi mıknatıs aralığı ve sonradan yük arasındaki ilişkiyi açıklar (örnek olarak Şekil 6B'ye bakınız).
- Kurulumunuzda mümkün olan en yakın (ddk) ve en uzak (dmax) mıknatıs aralığını ölçün. Bu mesafeler maksimum ve minimum ulaşılabilir sonra yükleri dikte edecektir.
2. EHT Üretimi ve Kültürü
NOT: EHT üretimi ve kültürü başka bir makalede ayrıntılı olarak anlatılmıştır25. Bu nedenle, bu hususları sadece kısaca protokolümüzde ele alacağız. Lütfen iyi hücre kültürü uygulamalarına bağlı kalarak steril koşullar altında aşağıdaki adımları uygulayın.
-
EHT üretimi
- Önceden hazırlanmış silikon rafları en az 20 dakika boyunca p etanol le dolu bir kapta batırın.
DİkKAT: Yüksek sıcaklıklar kalıcı mıknatıslara zarar verebileceğinden, aşırı yük ayarlanabilen silikon direkleri sterilize etmek için otoklavlamayın. - Bu kabı biyogüvenlik dolabına getirin, rafları steril suyla 2 kat durulayın ve havanın kurumasına izin verin.
NOT: Kontaminasyon olasılığını azaltmak için, bu süreç daha sonra EHTs döküm için kullanılacak aynı biyogüvenlik kabine yapılmalıdır. - Elde (ve gerekirse çözülme) neonatal sıçan kalp ventriküler hücreleri veya hiPSC (insan kaynaklı pluripotent kök hücre) türetilmiş kardiyomiyositler (ayrıca ticari olarak kullanılabilir) ve Tablo 1göre EHT reconstitution karışımı hazırlamak .
- Pipet 1.5 mL sıcak% 2 agarose çözeltisi 24-iyi kültür plaka sol 4 kuyuiçine ve hemen sıvı agarose çözeltisi içine bir politetrafloroetilen (PTFE) spacer (Malzeme Tablosubakınız) takın.
- Kültür plakası içinde kalan 20 kuyu için önceki adımı tekrarlayın.
- Agarose ~10 dk katılaşmak için izin verdikten sonra, dikkatle PTFE spacers çıkarın.
NOT: Agarose katılanınca bulanıkhale döner. - Manyetik duyarlı silikon rafların direklerini PTFE boşluklarının ürettiği agarose boşluklarına yerleştirin.
- Pipet 100 μL reconstitution karışımı 100 mU/L trombin çözeltisi 3 μL aliquot içine. Pipet yukarı ve aşağı iki kez karıştırmak ve hızlı bir şekilde kültür plaka üzerinde ilk agarose kalıp içinde boşluğa karışımı aktarmak.
- Her EHT için yeni bir pipet ucu kullanarak kalan 23 kalıp için önceki adımı tekrarlayın.
NOT: Hücre çökeltisi önlemek için her 6-8 EHT'de bir anayasayı hafifçe karıştırın. - 24 kuyulu plakayı 90 dakika boyunca bir kuluçka makinesinde (37 °C, %7 CO2,@ O2)saklayın. Bu arada, Dulbecco'nun modifiye Eagle ortamını (DMEM) at serumu, %1 penisilin/streptomisin, 10 μg/mL insülin ve 33 μg/mL aprotinin ile tamamlayarak EHT ortamını hazırlayın.
- Her kuyuya 500 μL sıcak EHT ortamı ekleyin.
- 24 kuyulu plakayı 30 dakika boyunca bir kuluçka makinesinde (37 °C, %7 CO2,@ O2)saklayın. Bu süre zarfında, her kuyuda 1,5 mL EHT orta ile ikinci bir 24-iyi plaka hazırlamak ve kuvöz yerleştirin.
- Mıknatısa duyarlı silikon rafları, üzerlerindeki taze dökme EHT'ler ile agarose kalıplarından dikkatlice çıkarın ve ikinci 24 kuyuluk tabağa aktarın.
- Önceden hazırlanmış silikon rafları en az 20 dakika boyunca p etanol le dolu bir kapta batırın.
-
EHT kültürü
NOT: Doku dökümünü takiben, haftada üç kez orta değişimi: Pazartesi, Çarşamba ve Cuma günleri.- Orta bir değişim için, yeni bir 24-well kültür plaka içine iyi başına taze EHT orta pipet 1.5 mL ve en az 30 dakika için 37 °C, 7% CO2ve% 40 O2 kuvöz içinde bu plaka yerleştirin.
- Silikon rafları eski 24 kuyulu plakadan hücre kültürü başlığı altında yeni plakaya aktarın.
- Kapalı EHT plakalarını 37 °C, %7 CO2ve @ O 2'de bir kuvözdesaklayın.
3. Sonradan Yük Modifikasyon Deneyleri
NOT: Aşağıdaki protokol adımları, Malzeme Tablosu'ndalistelenen piezoelektrik motor ve optik kontraktür analiz platformuna özgüdür.
- Afterload atoklama cihazını deneyler için hazırlama
- Afterload manipülasyonlarının EHT kontraktürü üzerindeki etkilerini ölçmek için, aydınlatma sistemini optik kontraktilite analiz platformunun en iç bölmesinden çıkarın ve ışık kaynağı da dahil olmak üzere afterload alüt cihazını takın.
- Afterload atonlama aygıtını çalıştırmak için kullanılacak bilgisayara sahne hareket kontrol yazılımını (bkz. Malzeme Tablosu'nabakın) yükleyin.
- Piezoelektrik sahne motorunu hareket kontrol örüne (Bkz. Malzeme Tablosu)ve hareket kontrol cihazını bilgisayara bağlayın. Hareket kontrol cihazının da bir güç kaynağına bağlı olduğundan emin olun.
NOT: Hareket kontrol cihazının yüzünde iki ışık vardır. Güç bağlandıktan sonra, her iki ışık da birkaç saniye boyunca kırmızı yanıp söner. İşlem sırasında üst ışık yeşil kalırken, alt takim sadece bir hata oluşursa kırmızıya dönmelidir. - 24 kuyulu boş bir kültür plakasını, afterload atoksiyon cihazının üst kısmındaki plaka yuvasına yerleştirin.
- Boş kültür plakasını, montaja bağlı XY mekanik tahrik sistemini kullanarak aşağıdaki mıknatıs plakasıyla optik olarak hizalayın.
- Afterload-tuning cihazını çalıştırma
- Hareket kontrol platformu yazılımını başlatın.
- Hareket kontrol yazılımının yüklenmesi sırasında sahne bağlantı noktası olarak belirlenen bağlantı noktasını seçerek yazılımı piezo sahne motoruna bağlayın ve ardından açık bağlantı noktası düğmesini tıklatın.
NOT: Bu adımı tamamladıktan sonra, bağlantı noktası "açık" olarak atanmalı ve yeşil bir kutuda görünmelidir. - Sistem paneline git. Loop açılır menüsünde Döngüyü Aç'ı seçin.
- Mıknatıs plakasını manuel olarak en yüksek konumuna, yani mümkün olan en yakın mıknatıs aralığı ddk. Mıknatıs plaka kültür plaka montaj ile temas etmelidir.
- Hareket paneline git. Piezo aşamasının geçerli konumunu 0 mm'ye sıfırlamak için Sıfır düğmesini tıklatın.
- Mıknatıs plakasını el ile mümkün olan en düşük konuma taşıyın. Piezoelektrik sahne motorunun hareket aralığını belirlemek için kodlayıcı konumunu (Enctarafından Hareket panelinde gösterilir) yazın.
- Sistem panelindeki Seyahat Limitlerini, bir önceki adımda belirlenen hareket aralığındaki değerlere ayarlayın. Bu, mıknatıs plakasının kültür plakasına veya afterload atokscihazın altına çarpmasını önler.
- Bir kez daha mıknatıs plakasını en yüksek konumuna taşıyın ve Sıfır düğmesini tıklatın.
- Sistem paneline gidin ve geri bildirim döngüsü modunu Kapalı Döngüolarak değiştirin. Bunu yapmak, sahnenin konumlandırmasındaki hatalar için düzeltilmesini sağlar.
- Bu ayarları sistemde depolamak için Parametreleri Kaydet düğmesini kaydet düğmesini tıklatın.
- Kültür plakası montaj üzerinde manyetik duyarlı silikon raflar üzerinde EHTs içeren 24-iyi kültür plakası yerleştirin.
- İstenilen bir afterload elde etmek için gerekli mıknatıs aralığı hesaplamak için, mıknatıs aralığı parametred için adım 1.3.19 doğrusal olmayan regresyon fonksiyonunu çözmek . Örneğin, denklem:
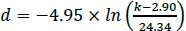 , d mN/mm'de istenilen k yükten elde etmek k için gerekli olan mıknatıs aralığı (mm) olmak, 5 mN/mm'lik bir sonra yük elde etmek için 12,12 mm'lik bir mıknatıs aralığı gerekir.
- Hesaplanan dmıknatıs aralığı dmin çıkar . Sonuç, mıknatıs plakasının istenilen afterload'ı elde etmek için Sıfır konumundan geçmesi gereken mesafedir.
- Bu değeri Hareket panelindeki Hedef Konumu 1 giriş alanına yazın ve EHT'lerin fazla yükünü hesaplanan değere ayarlamak için Git'i tıklatın.
- İsteğe bağlı: Bir aralık lı yük rejimi için sahne programlama
NOT: Önceki bölümde, tek bir konuma geçmek ve kalmak için aşamayı programlamak için nasıl açıklanmaktadır. Ancak, sürekli bir döngü üzerinde tekrarlanabilir hareketler, otomatik olarak yürütülen bir dizi elde etmek için bir program içine birlikte farklı komutları zincirlemek de mümkündür. Hareket kontrol cihazı platformu yazılımıyla ilgili daha ayrıntılı talimatlar için, sahne üreticisi tarafından sağlanan kullanım kılavuzuna başvurun.- Önceki bölümde açıklandığı gibi afterload ayarlama aygıtını ayarladıktan sonra Komut panelini açın. 1PGM1 komutunu yazın ve programı kaydetmeye başlamak için Enter tuşuna basın.
- Örneğin piezoelektrik aşamanın Sıfır konumundan 30 mm aşağı inip 40'lı yıllar sonra geri dönmesine neden olacak bir program oluşturmak için aşağıdaki komutlar zincirini girin: 1MVA30 → 1WST → 1WTM40000 → 1MVA0000 → 1WST
- Bir programı kaydetmeyi sonuçlandırmak ve kaydetmek için 1END komutunu kullanın.
- Kaydedilen programı yürütmek için 1EXC1 komutunu kullanın.
- Programı sürekli bir döngü üzerinde çalıştırmak için, 1PGL1girin , 1EXC1 komutu takip.
- Bir döngü programını sonlandırmak için 1ESTkomutunu girin.
NOT: Tablo 2, yük değiştirme denemeleri için bazı yararlı komutlar içerir. Bu sistem için kullanılabilir komutların tam listesini modüler hareket kontrol sistemi için başvuru kılavuzunda bulabilirsiniz.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Mıknatıs sonrası sertlik niceleme
Yatay olarak yönlendirilmiş manyetik duyarlı silikon direk sabit bir konuma monte edildi ve bu direğin birkaç tanımlanmış uzaklıkta ("mıknatıs aralıkları") eksenel hizalanmış kalibrasyon mıknatısı yerleştirildi. Bilinen ağırlık test yükleri silikon direğin sonundan askıya alındı, sonrası bükmek için neden. Bu sapma optik olarak ölçüldü. Tüm mıknatıs aralıklarında test yükünün çekim kuvveti ile ortaya çıkan post sapma arasında doğrusal bir ilişki gözlenmiştir
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Burada özetlenen protokol, mühendislik kalp dokularında aşırı yükü manyetik olarak değiştirmek için yeni bir tekniği açıklamaktadır. Bu teknik, silikon direklerin manyetik olarak duyarlı raflarına doğru ve uzak güçlü mıknatıslar bir tabak çevirmek için bir piezoelektrik sahne kullanımı dayanır. İki mıknatıs seti ne kadar yakınsa, ehtlerin üzerlerinde o kadar güçlü bir şekilde kültürlendirilen yük ler de o kadar güçlüdür.
Bu sistemin başarılı üretimi ve kullanımı için kritik olan birkaç adım va...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
TE ve MNH, EHT Technologies GmbH'nin kurucularıdır. Diğer tüm yazarların açıklayacak bir şeyi yok.
Teşekkürler
Yazarlar, doku kültürü çalışmalarına desteklerinden dolayı Jutta Starbatty'e, fotoğraf için Axel Kirchhof'a, düzenleme çalışmaları için Alice Casagrande Cesconetto'ya ve bu cihazın geliştirilmesinde teknik destek için Bülent Akşehirlioğlu'na özel teşekkürediyor. B.B., DzhK (Alman Kardiyovasküler Araştırma Merkezi) Bursu, M.L.R. ve Whitaker International Postdoctoral Scholar Grant ve M.N.H. tarafından DZHK fonları tarafından desteklendi.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| Silindirik plaka mıknatıslar | HKCM | 9962-55184 | h = 14 mm, d = 13 mm |
| Silindirik direk mıknatıslar | HKCM | 9962-63571 | h = 2 mm, d = 0,5 mm |
| Diş teli | Ormco | 266-1316 | d = 0,016 inç (0,406 mm) |
| GraphPad | GraphPad Yazılımı, La Jolla, California, ABD | Windows | |
| Piezo motor için hareket kontrol yazılımı | Micronix USA | üretici ana sayfasında ücretsiz indirme | |
| Piezo motor için hareket kontrolörü | Micronix USA | strong>MMC-100-01000 | |
| Optik kasılma analiz platformu | EHT teknolojileri | A0001 | |
| Piezoelektrik lineer motor | Micronix USA | PPS-20-15206 | , lineer optik kodlayıcı, inkübatör-çevre ile donatılmıştır uyumlu |
| Stiren Çubuk | Plastruct | MR-15 | d = 0.015 inç (0.381 mm) |
| USB kamera | Reichelt Elektronik | REFLECTA 66142 |
Kaynaklar
- Zipes, D. P., Libby, P., Bonow, R. O., Mann, D. L., Tomaselli, G. F. Braunwald's Heart Disease: A Textbook of Cardiovascular Medicine. 11th edn. , Elsevier. (2018).
- McCain, M. L., Yuan, H., Pasqualini, F. S., Campbell, P. H., Parker, K. K. Matrix elasticity regulates the optimal cardiac myocyte shape for contractility. American Journal of Physiology- Heart and Circulatory Physiology. 306 (11), 1525-1539 (2014).
- de Groot, P. C., van Dijk, A., Dijk, E., Hopman, M. T. Preserved cardiac function after chronic spinal cord injury. Archives of Physical Medicine and Rehabilitation. 87 (9), 1195-1200 (2006).
- Perhonen, M. A., et al. Cardiac atrophy after bed rest and spaceflight. Journal of Applied Physiology. 91 (2), 645-653 (2001).
- Levy, D., Larson, M. G., Vasan, R. S., Kannel, W. B., Ho, K. K. The progression from hypertension to congestive heart failure. Journal of the American Medical Association. 275 (20), 1557-1562 (1996).
- Levy, D., et al. Long-term trends in the incidence of and survival with heart failure. The New England Journal of Medicine. 347 (18), 1397-1402 (2002).
- Maggioni, A. P., et al. EURObservational Research Programme: regional differences and 1-year follow-up results of the Heart Failure Pilot Survey (ESC-HF Pilot). European Journal of Heart Failure. 15 (7), 808-817 (2013).
- Mozaffarian, D., et al. Heart disease and stroke statistics--2015 update: a report from the American Heart Association. Circulation. 131 (4), 29(2015).
- Klautz, R. J., Teitel, D. F., Steendijk, P., van Bel, F., Baan, J. Interaction between afterload and contractility in the newborn heart: evidence of homeometric autoregulation in the intact circulation. Journal of the American College of Cardiology. 25 (6), 1428-1435 (1995).
- Liedtke, A. J., Pasternac, A., Sonnenblick, E. H., Gorlin, R. Changes in canine ventricular dimensions with acute changes in preload and afterload. The American Journal of Physiology. 223 (4), 820-827 (1972).
- Toischer, K., et al. Differential cardiac remodeling in preload versus afterload. Circulation. 122 (10), 993-1003 (2010).
- Zhang, H., et al. Cellular Hypertrophy and Increased Susceptibility to Spontaneous Calcium-Release of Rat Left Atrial Myocytes Due to Elevated Afterload. PloS one. 10 (12), 0144309(2015).
- Hori, M., et al. Loading sequence is a major determinant of afterload-dependent relaxation in intact canine heart. The American Journal of Physiology. 249, 4 Pt 2 747-754 (1985).
- Schotola, H., et al. The contractile adaption to preload depends on the amount of afterload. ESC Heart Failure. 4 (4), 468-478 (2017).
- Sonnenblick, E. H., Downing, S. E. Afterload as a primary determinat of ventricular performance. The American Journal of Physiology. 204, 604-610 (1963).
- Hirt, M. N., et al. Increased afterload induces pathological cardiac hypertrophy: a new in vitro model. Basic Research in Cardiology. 107 (6), 307(2012).
- Hirt, M. N., et al. Deciphering the microRNA signature of pathological cardiac hypertrophy by engineered heart tissue- and sequencing-technology. Journal of Molecular and Cellular Cardiology. 81, 1-9 (2015).
- Dorn, G. W. The fuzzy logic of physiological cardiac hypertrophy. Hypertension. 49 (5), 962-970 (2007).
- Hill, J. A., Olson, E. N. Cardiac plasticity. The New England Journal of Medicine. 358 (13), 1370-1380 (2008).
- Maillet, M., van Berlo, J. H., Molkentin, J. D. Molecular basis of physiological heart growth: fundamental concepts and new players. Nature Reviews Molecular Cell Biology. 14 (1), 38-48 (2013).
- Stenzig, J., et al. DNA methylation in an engineered heart tissue model of cardiac hypertrophy: common signatures and effects of DNA methylation inhibitors. Basic Research in Cardiology. 111 (1), 9(2016).
- Werner, T. R., Kunze, A. C., Stenzig, J., Eschenhagen, T., Hirt, M. N. Blockade of miR-140-3p prevents functional deterioration in afterload-enhanced engineered heart tissue. Scientific Reports. 9 (1), 11494(2019).
- Leonard, A., et al. Afterload promotes maturation of human induced pluripotent stem cell derived cardiomyocytes in engineered heart tissues. Journal of Molecular and Cellular Cardiology. 118, 147-158 (2018).
- Rodriguez, M. L., Werner, T. R., Becker, B., Eschenhagen, T., Hirt, M. N. Magnetics-Based Approach for Fine-Tuning Afterload in Engineered Heart Tissues. ACS Biomaterials Science & Engineering. 5 (7), 3663-3675 (2019).
- Mannhardt, I., et al. Automated Contraction Analysis of Human Engineered Heart Tissue for Cardiac Drug Safety Screening. Journal of Visualized Experiments: JoVE. (122), e55461(2017).
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Yeniden basım ve izinler
