Optik traol araştırmaları, yeraltı balıkları popülasyonlarını örneklemek için istilacı olmayan bir yöntem sunar ve geleneksel traol araştırmalarına göre daha ince ölçekli veriler sağlar. Bu makale, New England'daki yeraltı balıklarının optik trawl incelemesi için genel bir prosedür sunmaktadır.
Yöntem makalesi
Yeraltı balıklarının Optik Trol Araştırmaları: Batı Maine Körfezi Atlantik Morina (Gadus morhua) Video Trol Araştırması
Bu makalede
Özet
Özet
Optik trawl araştırmaları, yeraltı balıkları popülasyonlarını nicelendirmek için istilacı olmayan bir yöntem sunar ve geleneksel dip trol araştırma verilerini tamamlamak veya geliştirmek için kullanılabilir. Bu protokol, ticari balıkçılarla iş birliği içinde geliştirilen ve Batı Maine Körfezi'nde yeraltı balıklarının bolluğunu ve dağılımını değerlendirmek için geliştirilen Deniz Bilimi ve Teknolojisi Okulu (SMAST) video trol araştırmasını tanımlar. Kameralar ve ışıklar, açık ağın içinden geçen balıkları kaydetmek için modifiye edilmiş ticari bir trawlin kod ucuna monte edilmişti. Net ölçü sensörleri, çevresel sensörler ve GPS, alan taraması hesaplamak ve yoğunluk ile biyokütle tahminleri elde etmek için entegre edildi. Örnek araştırma, katmanlı rastgele bir tasarıma uydu ve 2024 baharında 10 günlük bir seyir sırasında 47 çekme işlemi tamamladı. Video verileri hedef türleri saymak için notlandı ve periyodik kapalı kodlu çekmelerle doğrulandı; Atlantik morina balığı için temsil edici sonuçlar sunuldu. Bu protokol, yeraltı balıklarında optik trol araştırmaları yapmak için tekrarlanabilir ve minimal müdahaleci bir yaklaşım sergiler; bu yöntem yüksek çözünürlüklü mekânsal ve bolluk verileri sağlarken avlanma ölümünü azaltır. Yöntem, balıkçılıktan bağımsız izleme, stok değerlendirmesi ve ekolojik araştırmaları desteklemek için diğer demersal türler ve habitatlara uyarlanabilir.
Giriş
Atlantik morina balığı (G. morhua) uzun süredir Yeni İngiltere yeraltı balıkçılığının temellerinden biriolmuştur 1, ancak Batı Maine Körfezi stoku şu anda aşırı avlanan olarak sınıflandırılmıştır ve 19822'deki tarihi zirvenin %<2'sine ulaşılmıştır2. İyileşmeyi teşvik etmek için uygulanan düşük toplam izin verilen avlar, çok türlü yeraltı balıkları kompleksinde daha bol bulunan türlerin avını kısıtlayarak ekonomik ve yönetim zorlukları yaratır. Morina artık bir tıkanma türü olarak işlev görür ve bireysel tekne kotaları karşılandığında balıkçılık faaliyetlerinisınırlar 3. 2010'dan 2015'e kadar, Kuzeydoğu çok türlü yeraltı balığı yıllık av sınırının sadece %32'si ortalama 4,5 adet avlandı. 2010'dan bu yana, yaklaşık 6 milyar doların üzerinde değeri olan bir milyon metrik ton yeraltı balığı kotası, kısmen morina balığına uygulanan kısıtlamalar nedeniyle hasat edilmedi. Yüksek ticari avlanma oranları ile düşük anket bolluk endeksleri arasındaki tutarsızlıklar, gerçek nüfus durumu 3,6,7,8,9,10 üzerine tartışmaları körüklemiştir; bu durum anketsınırlamalarından 11, varsayılan seçiciliktensapmalardan 12,13 veya balıkçılık alanlarındaki nüfus toplanması 14,15 gibi nedenlerden kaynaklanabilir. Deniz Bilimi ve Teknolojisi Okulu (SMAST) video trol araştırması, mevcut stok bilgilerini desteklemek ve bu sorunların bazılarını hafifletmek için geliştirilmiştir.
SMAST video trol araştırmasının amacı, balıkçılık kaynakları yöneticilerine, deniz bilimcilerine ve balıkçılık endüstrisine, özellikle Batı Maine Körfezi Atlantikmorina 16,17 olmak üzere yeraltı balık kaynaklarının bağımsız, istilacı olmayan bir değerlendirmesini sağlamaktır. Ticari balıkçılarla iş birliği içinde geliştirilen bu araştırma, açık kod uçundan geçen balıkları kaydetmek için kameralar ve ışıkları modifiye edilmiş ticari bir trawleentegre eder 13,16. Sistem, yüksek çözünürlüklü videoyu net ölçü, çevresel ve konumsal verilerle birleştirerek tarama alanını hesaplıyor ve türe özgü yoğunluk ile biyokütleyi tahmin ediyor. Araştırmanın açık kod ucu tasarımı, balıkların ekipmandan serbestçe geçmesine olanak tanır; bu da ölümleriazaltır 18,19 ve uzaysal kapsamı ve tahminlerin hassasiyetini artıran uzun çekme sürelerine izinverir. 20. SMAST video trol araştırması, morina uygulamasının yanı sıra, çeşitli türlerin optik trol örneklemesi için genel bir çerçeve sağlar. Ölümleri en az hedef alarak ve ince ölçekli dağılım verilerini yakalayarak20, bu yaklaşım geleneksel trawl tabanlı izleme programlarını tamamlayabilir ve geliştirebilir. Yöntem, farklı habitatlara ve hedef türlere uyarlanabilir ve hem nicel stok değerlendirmesi hem de ekolojik araştırmalar için uygun yüksek çözünürlüklü video verileri sağlar. Bu yöntemin uygulanması çevresel koşullara ve dişli konfigürasyonlarına bağlıdır. Yüksek bulanıklık ortamlarında, yeterli görünürlüğü korumak için ağmodifikasyonları gereklidir 21,22 ve ilgilenilen her tür için sayımları doğrulamak için kapalı kod ucu çekme işlemleri yapılmalıdır. Burada, Batı Maine Körfezi Atlantik morina balığının 2024 bahar SMAST video trol taraması kullanılarak uygulanan genel bir yöntem, prosedürü örneklemek ve temsil edici sonuçlar sağlamak için yer balığı optik trol araştırması için tanımlanmıştır.
Protokol
NOT: Tüm biyolojik örnekleme Massachusetts Üniversitesi Dartmouth'un yönergeleri ve protokolleri kapsamında gerçekleştirilmiştir.
1. Anket Tasarımı
- Hidrolik vinçlerle trol için açık deniz keşif gemisi tespit edin.
NOT: Açık deniz ticari trawl gemileri, gerekli mürettebat ve araştırma operasyonlarının süresi için yeterince büyük olmalıdır. - Hedef tür ve yaşam alanı için uygun bir trawl ağı belirleyin.
NOT: Batı Maine Körfezi'nde bulunan kayalık substrat için 27 m'lik bir kaya hopper taraması uygundu. Daha yumuşak substratlar için zincir süpürme daha verimli olabilir. Ağ konfigürasyonunu belirlerken yerel ticari balıkçılarla görüşmek önemlidir - Optik ekipmana uyum sağlamak ve tortu rahatsızlığını önlemek için ağı değiştirin.
- En az iki ışık yayan diyot (LED) ışığı, koaksiyel kablo üzerinden canlı yayın yapabilen bir kamera ve yüksek çözünürlüklü ve kare hızına sahip bir aksiyon kamerası veya stereoskopik kamera ekleyin.
NOT: Kablo yapılandırması yüksek çözünürlüklü canlı video yayınına izin veriyorsa, sadece bir kamera gerekebilir. - Kameraları ve ışıkları ağın içine kod ucuna bakacak şekilde yerleştirin; trol ağına dikilmiş sert polietilen silindir kullanılarak montaj ve ağa sertlik sağlanır.
- Silindire güç ve görüntü akışını ileten bir bağlantı kutusu takın, ayrıca özel bir koaksiyel kablo verin.
NOT: Koaksiyel kablo, geminin direksiyon dairesinde gerçek zamanlı video görüntüsünün görüntülenmesine ve kaydedilmesine olanak sağlamalıdır. - Ağı, kod uzantısını tabandan uzak tutmak ve kameraların görüş alanındaki tortu askısını azaltmak için değiştirin.
NOT: Tipik değişiklikler arasında silindire yüzme eklemek, kameraları tortu bulutundan daha uzağa almak için kod ucu uzantısının uzatılması ve tortun içine branda eklenerektortunu bastırmak yer alır 21,22. - Kapalı kodlu çekme sırasında escapementi önlemek için küçük bir ağ astar ekleyin.
NOT: SMAST video trol araştırması 50.8 mm bir astar kullanıyor.
- En az iki ışık yayan diyot (LED) ışığı, koaksiyel kablo üzerinden canlı yayın yapabilen bir kamera ve yüksek çözünürlüklü ve kare hızına sahip bir aksiyon kamerası veya stereoskopik kamera ekleyin.
- Yeterli örneklem büyüklüğü sağlayan ve hedef türlerin dağılımına ve substrat değişkenliğine göre uyarlanmış istatistiksel olarak titiz bir anket tasarlayın.
NOT: SMAST video trol anketi, mevcut anketlerden elde edilen tabakalara dayalı bir tabakalı rastgele tasarım kullanır ve morina toplama alanları kendi katmanlarına izole edilmiştir.- Ölçülecek toplam istasyon sayısını belirleyin.
- İstasyonları, seçilen ölçüm metodolojisine göre belirlenen şekilde tahsis etmelidir.
NOT: SMAST video trol anketi, istasyonları katmanlara yüzey alanı yüzdesine göre tahsis eder ve başlangıç noktaları rastgele seçilir. - Karmaşık alt taban veya sabit balıkçılık ekipmanları tarafından parazit durumunda birkaç yedek istasyon tahsis edin.
2. Veri toplama
- Ölçüm öncesi su altında stereoskopik kamera kalibrasyonu yapılarak balıkların doğru ölçümlerini sağlamak için gereklidir.
NOT: SMAST video trol anketi için stereoskopik kalibrasyon ve doğrulama devam etmekte olup, burada sunulan sonuçlar kapalı kodlu çekme mesafelerinden alınan uzunlukları kullanmaktadır.- Kameradan farklı mesafe ve açılarda kareli bir ızgaranın videosu veya görüntülerini yakalayın.
- Bu ızgaranın görüntülerini stereoskopik kamera kalibrasyon yazılımında izole edin ve ölçün.
- Stereoskopik kalibrasyon yazılımı çalıştırın.
- Ekipmanı inceleme gemisine yükleyin.
- Ekipmanları geminin güvertesine ve trawl ağına yerleştirin.
- Araştırma ağı ve geminin güvertesine bağlı bir koaksiyel kablo ve takılmış kayma halkası ile donatılmış basınca duyarlı bir vinç yerleştirin.
- Araştırma trol kapılarını geminin vinç kablolarına takın.
- Basınca duyarlı vinci güverteye sabitlemek için geçici bir kaynak kullanın.
- Kabın sigorta kutusuna basınca duyarlı vinç güç kablosu kablo takın.
- Bir kablo bloğunu geminin A-çerçevesine (veya benzeri yapıya) takarak koaksiyel kablonun ağ tamburunun yanındaki teknenin kıçağına kadar uzanmasını sağlar.
NOT: Bloğu düzenlerken, koaksiyel kablonun su içindeyken vinçten ağın kod ucuna kadar uzanıp geminin vinç tellerine sürtünmeden ulaşabileceğinden emin olun. - Bağlantı kutusunu sert polietilen silindire takın (Şekil 1).
- Kameraları ve ışıkları silindire takın (Şekil 1).
- Kameraları ve ışıkları, su geçirmez konnektörlerle bağlı kamera ve ışık kabloları kullanarak bağlantı kutusuna bağlayın.
- Koaksiyel kabloyu, geminin A-çerçevesinden asılı bir kablo bloğundan geçirin ve silindirdeki bağlantı kutusuna takın.
- Kabloyu, kod uçunun bükülmesini önlemek için ağın üst orta hattındaki ağından geçirin.
- Gerginlik hafifletilmesi için bağlantı kutusuna olan bağlantının üzerindeki silindire doğrudan kısa bir kablo sabitleyin.
- Ağ mensürasyon sensörü dizisini ağa ve kapılara sabitleyin.
- Kapı açıklığı ve kanat açılışı hakkında gerçek zamanlı bilgi sağlamak için trowle iki kapı sensörü ve iki kanat sensörü monte edin.
- Başlık ipi sensörünü ve alt temas sensörünü trawl ağına monte ederek alt temas ve başlık yüksekliği hakkında gerçek zamanlı bilgi sağlayabilirsiniz.
NOT: Birçok tür için, alt temas verimli yakalama için gereklidir ve izlenmelidir. Diğer dikey dağınık türler için ise başlık yüksekliği verimliliğin belirlenmesinde önemli olabilir. - Ağa derinlik ve sıcaklık sensörü takın.
NOT: Bu veriler net mensürasyon sensörü veya ayrı bir sensör tarafından kaydedilebilir.
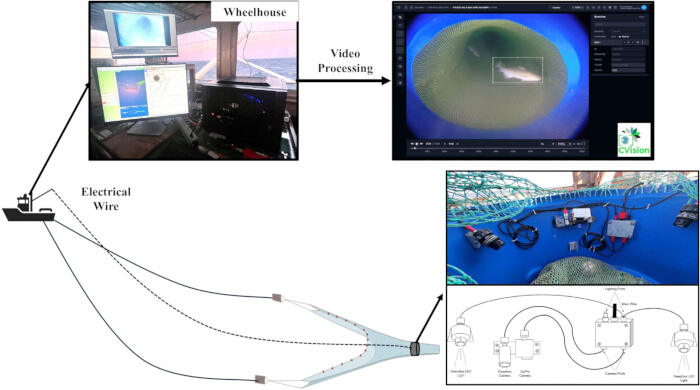
Şekil 1: Trawl kod ucu ve tekerlek yuvasının konumunu ve kurulumunu gösteren diyagram, video işlem yazılımının ekran görüntüsüyle birlikte. Bu şekilin daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
- Ekipmanı geminin direksiyon kabinine yerleştirin (Şekil 1).
- Bilgisayarı ve monitörleri, video izleme ve yazılım çalıştırmak için uygun bir iş istasyonuna güvence altına alın.
- Küresel konumlandırma sistemleri (GPS) cihazlarını bilgisayara bağlayın.
- Net mensürasyon alıcısını bilgisayara bağlayın.
- Geminin direksiyon kabinesini beslemek için kameralar ve ışıklar bağlanın.
- Koaksiyel kablonun tekerlek yuvasının "güverte ucu"nu, basınca duyarlı vinçteki kayma halkasına takın.
- Koaksiyel kablonun direksiyon hattının "tekerlek ucu"nu bilgisayara, ışık gücüne ve kamera gücüne bağlayın.
- Tüm ekipmanların yolculuktan önce düzgün çalıştığından emin olmak için veri kaydetmek için gerekli yazılımı açın.
- Kameraların gücünü açın ve video kayıt yazılımını açın, böylece kameranın çalışır durumda olduğundan emin olun.
NOT: Eğer kamera görüntülenmiyorsa, sistematik bir şekilde sorun giderin. - Sıcaklık, derinlik ve net ölçü verilerini kaydetmek için sensör yazılımını açın.
- Konum, hız ve yön kaydı için yazılımı açın.
- Gemi konumunu rastgele belirlenmiş istasyonlarla ilişkili olarak görmek için bir haritalama yazılımı açın. İkinci GPS cihazını, takılı portu seçerek yazılıma bağlayın.
- Kameraların gücünü açın ve video kayıt yazılımını açın, böylece kameranın çalışır durumda olduğundan emin olun.
- Her çekme için video ve veri yakalayın.
- Gemi konumunu göstermeye başlamak için haritalama yazılımını başlatın.
- Video kayıt yazılımında, zaman ve tarih damgalarının gösterildiğinden ve doğru olduğundan emin olun.
- Videoya eklenecek çekici numarasını girin.
- Net mensür sensörü yazılımını başlatın ve kayda başlayın.
- Ağı ve kapıları yavaşça geminin hidrolik vinçleriyle yerleştirin.
NOT: Geminin hidrolik vinçlerinin, koaksiyel kablo olan basınca duyarlı vinçin yetişebileceği hızda hareket ettiğinden emin olun. Vinçin basıncını gerektiğinde deniz koşullarına göre ayarlayın. - Video kaydetmeye başlayın ve silindir suya girdiğinde ışıkları açın.
NOT: Su altı ışıkları su üzerinde açık bırakılırsa aşırı ısınabilir. - Geminin ağı kontrol eden hidrolik vinçleri yere kilitlendikten sonra konum ve hız verilerini kaydetmeye başlayın; bu da çekmenin başlangıcını gösterir.
- Her önceden belirlenmiş çekme noktasında belirlenen süre boyunca çekmeye devam edin.
- Ağı ve kapıları geminin hidrolik vinçleriyle yavaşça geri çekin.
- Geminin hidrolik vinçleri geri çekiş için takıldığında konum ve hız verilerini kaydetmeyi durdurun; bu da çekmenin bittiğini gösterir.
- Lambalar yüzeye ulaştığında elektriği kapatın.
- Tüm istasyonlar için 2.5. bölümdeki tüm adımları tekrarlayın.
- Videodan sayımları doğrulamak, stereoskopik ölçümleri doğrulamak ve avla ilgili biyolojik veri toplamak için kapalı kod ucu çekme işlemleri yapın.
- Ağın kod ucunu kod ucu klipsiyle kapatın.
- Çekme için video ve sensör verisi toplamak üzere 2.5. bölümdeki tüm adımları izleyin.
- Ağın ucunu gemi güvertesine boşalt.
- Avları türlere göre sepetlere ayırın.
- Her türden ilk 100 bireyi ölçün, tartın ve cinsiyetinizi (mümkünse) yapın.
- Sepet ağırlıklarını ve sayımlarını toplayın, yakalamanın geri kalanı için kullanın.
- Tüm verileri tekerlek bilgisayarından harici sabit disklere aktar.
- Hedef türleri belirlemek ve saymak için videoyu inceleyin (Şekil 1).
- Tüm videoları annotasyon yazılımına yükleyin.
- Eğitimli teknisyenlere videoyu izleyip tüm hedef türleri ve tanımlanamayan balıkları not not edin.
- İkinci bağımsız teknisyen ile videoların bir alt kümesini tekrar izleyerek adımların kalite kontrolünü gerçekleştirin.
- Videoları rastgele seçerek ikinci eğitimli bir teknisyen tarafından incelenin.
- Önceki teknisyenin gözden kaçırdığı hedef tür bireyleri not edin.
- Çift sayılan bireyler için hedef tür açıklamalarını silin.
- Doğru tanımlamaların yapıldığından emin olmak için her notlanmış görseli bir uzmana baktırarak tür kimliğini doğrulayın.
- Açıklama yazılımından veri dışa aktarın.
- Tarih, çekme numarası, notlu bireylerin zaman damgaları, açıklamalı bireylerin türleri ve her annotlu birey için benzersiz bir kimlik numarası dahil edin.
3. Veri ürünleri
- Her çekme için süpürülen alanı (km2) mevcut protokollere bağlı olarak kapı açıklığı veya kanat açılımı kullanılarak hesaplayın.
- Her tarama çekişinin başlangıç ve bitiş saatleri arasında kaydedilen ortalama kapı açıklığı (km) veya kanat açıklığı (km).
- Her araştırma çekiminin başlangıç ve bitiş saatleri arasında gemi hızını (km h-1) ortala.
- Ortalama yayılımı, ortalama gemi hızı (km-h-1) ve çekme süresi (h) ile çarpın.
- Her açık kod ucu çekme türünün sayısını ağırlığına (kg) dönüştürün.
- Her tür için uzunluk-frekans dağılımlarını stereoskopik kameralar veya kapalı kodlu çekicilerden elde edilen ölçümlerle santimetre cinsinden türetin.
- Her tür için her uzunluk kutusundaki ölçülen bireylerin oranını hesaplayarak boyut sınıfı (cm) oranları atayın.
- Tüm açık kod kabı çekicileri için her boyut konteynerindeki balık sayısını, toplam sayıyı her boyut kutusundaki oranla çarparak tahmin edin
- Kapalı kodlu örneklerden veya yayımlanmış literatürden türetilen türe özgü uzunluk-ağırlık ilişkileri kullanılarak boyut kutusu başına ortalama ağırlık (kg) tahmini yapın.
- Her açık kod çekicisinden sayıları, her boyut kutusundaki balık sayısını, her büyük kutunun ortalama ağırlığı (kg) ile çarparak ve sonuçları toplayarak ağırlıkta (kg) avlanmaya dönüştürün.
NOT: Uzunluk-ağırlık ilişkisiyle ilişkili belirsizlik, çekme arasındaki deneme varyansına kıyasla önemsizdi ve biyokütle tahminlerini önemli ölçüde etkilemedi.
- Her tür için bolluk (balık m-1) ve ağırlık (kg m-1) olarak ölçüm alanı boyunca katmanlı ortalama yoğunluğu tahmin edin.
- Avı sayım ve ağırlık (kg) ile önceden hesaplanan süpürülmüş alana (km2) bölerek her çekme için yoğunluk tahmini alın.
- Her tür için sayımda ve ağırlıkta (kg) katmanlanmış ortalama yoğunluğu (Xst) hesaplayın (Denklem1 23).
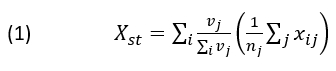
buradan j = j tabakasındaki çekme sayısı ve xij = i'nin çekimindeki yoğunluk. Ağırlık, ölçüm alanı (km2)23 içindeki j (vj) tabakasının alanına (km2) orantılıdır. - Katmanlar arasında ağırlıklı ortalama olarak katmanlı rastgele yoğunluğun (
 ) varyansını hesaplayın (Denklem 2),
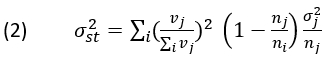
burada nj = j tabakasındaki çekme sayısı ve = j23 tabakasındaki yoğunluk varyansı.
- Bolluk ve biyokütle hesaplamak için sayım ve ağırlıkta (kg) katmanlı ortalama yoğunluğu toplam araştırma alanı ile çarpın.
- Bolluk ve biyokütle varyansını (kg2) katmanlı ortalama yoğunluktaki varyansı anket alanının kare çarpmasıyla hesaplayın.
- Biyokütle (kg) tahminini 1000'e bölerek biyokütleyi metrik ton cinsinden rapor edin.
- Biyokütle varyansı (kg2) tahminini 10002'ye bölerek metrik ton cinsinden rapor edilir.
Sonuçlar
2024 bahar Batı Körfezi Maine araştırması,9-18 Mayıs tarihleri arasında New Bedford, MA'dan F/V Justice ile gerçekleştirildi. Araştırma ekibi bir kaptan, üç mürettebat üyesi ve üç bilim insanından oluşuyordu. 10 gün boyunca, gündüz saatlerinde 47 tarama çekişi (dört kapalı kod ve 43 açık kod) tamamlandı (Şekil 2). Anket çekme işlemleri, daha önce açıklanan tabakalı rastgele anket tasarımı kullanılarak tamamlandı. Çekme süreleri (n = 47) 0,04 ile 3,15 saat arasında değişiyordu (Ortalama = 1,223 saat; SD = 0.7477 saat) süresi (Tablo 1). Ortalama gemi hızı 4,6 ila 6,6 km/s arasında değişiyordu (Ortalama = 6,07 km/s; SD = 0.332 km/s) (Tablo 1). Ortalama kapı açıklığı 34 ila 56 m arasında değişiyordu (Ortalama = 47,1 m; SD = 3,90 m) (Tablo 1). Doorspread, morina 24,25'in güzergin varsayılan davranışı nedeniyle süpürülen alanı hesaplamak için kullanılmıştır.
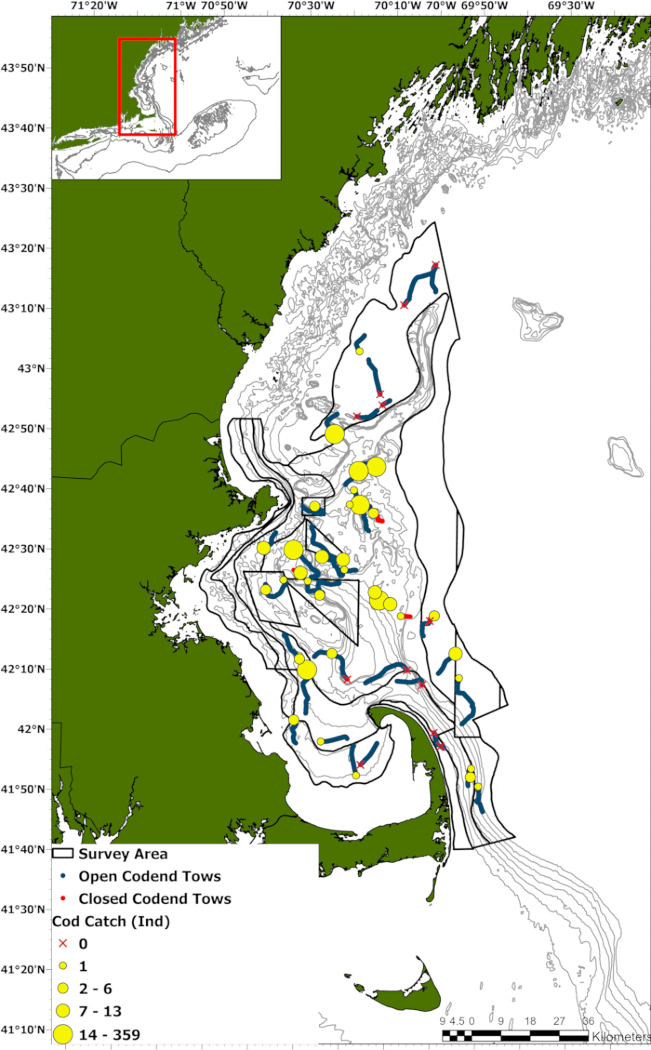
Şekil 2: Açık kod (mavi) ve kapalı kod (kırmızı) çekme yolları, 2024 bahar SMAST video trol incelemesinden alınmış, morina avı (ind) sarı kabarcıklarla gösterilmiştir. Kırmızı bir X ise yakalama olmadığını gösterir. Bu figürün daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
| Çekici Numarası | Çekme Tipi | Ortalama Derinlik (m) | Ortalama Sıcaklık (Celsius) | Ortalama Kapı Açıklığı (km) | Gemi Hızı (km/s) | Süpürülen Alan (km 2) | Catch (Ind) | Yakalama (kg) | Yoğunluk (Bağımsız/km 2) | Yoğunluk (kg/km 2) |
| 1 | Açık | 32.0 | 5.65 | 0.0469 | 6.3 | 0.44 | 1 | 2.01 | 2.3 | 4.70 |
| 2 | Açık | 30.4 | 5.97 | 0.0490 | 6.1 | 0.42 | 0 | 0.00 | 0.0 | 0.00 |
| 3 | Açık | 43.3 | 5.57 | 0.0475 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 5.00 |
| 4 | Açık | 33.9 | 5.47 | 0.0344 | 6.1 | 0.29 | 3 | 6.04 | 10.4 | 16.61 |
| 5 | Açık | 52.3 | 5.07 | 0.0469 | 6.1 | 0.69 | 14 | 28.18 | 20.3 | 46.86 |
| 6 | Açık | 66.9 | 5.00 | 0.0482 | 6.0 | 0.29 | 6 | 12.08 | 20.8 | 49.90 |
| 7 | Açık | 35.7 | 5.52 | 0.0411 | 6.1 | 0.38 | 0 | 0.00 | 0.0 | 0.00 |
| 8 | Açık | 77.2 | 5.67 | 0.0480 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 4.90 |
| 9 | Açık | 42.9 | 6.18 | 0.0431 | 6.2 | 0.12 | 2 | 4.03 | 16.0 | 31.51 |
| 10 | Açık | 54.7 | 5.60 | 0.0428 | 5.8 | 0.06 | 1 | 2.01 | 16.8 | 28.66 |
| 11 | Açık | 25.0 | 7.14 | 0.0410 | 5.9 | 0.05 | 0 | 0.00 | 0.0 | 0.00 |
| 12 | Açık | 22.5 | 7.31 | 0.0447 | 5.9 | 0.18 | 0 | 0.00 | 0.0 | 0.00 |
| 13 | Açık | 99.3 | 6.33 | 0.0479 | 6.0 | 0.91 | 1 | 2.01 | 1.1 | 2.00 |
| 14 | Açık | 43.1 | 5.92 | 0.0448 | 6.1 | 0.70 | 0 | 0.00 | 0.0 | 0.00 |
| 15 | Açık | 57.1 | 5.45 | 0.0476 | 6.1 | 0.45 | 0 | 0.00 | 0.0 | 0.00 |
| 16 | Açık | 123.1 | 6.65 | 0.0540 | 6.1 | 0.46 | 9 | 18.11 | 19.7 | 50.47 |
| 17 | Açık | 107.7 | 6.64 | 0.0470 | 6.4 | 0.31 | 0 | 0.00 | 0.0 | 0.00 |
| 18 | Kapalı | 116.5 | 6.46 | 0.0513 | 6.2 | 0.15 | 2 | 4.03 | 13.2 | 28.62 |
| 19 | Kapalı | 80.7 | 5.44 | 0.0499 | 5.7 | 0.14 | 1 | 2.01 | 7.0 | 13.26 |
| 20 | Açık | 72.1 | 5.20 | 0.0429 | 5.3 | 0.05 | 9 | 18.11 | 192.9 | 274.60 |
| 21 | Açık | 67.0 | 5.22 | 0.0458 | 5.7 | 0.14 | 31 | 62.40 | 216.5 | 360.85 |
| 22 | Açık | 59.5 | 5.25 | 0.0486 | 4.6 | 0.01 | 8 | 16.10 | 870.7 | 1514.50 |
| 23 | Açık | 88.9 | 5.16 | 0.0524 | 6.1 | 0.20 | 1 | 2.01 | 5.1 | 12.46 |
| 24 | Açık | 87.2 | 5.16 | 0.0494 | 6.4 | 0.56 | 13 | 26.17 | 23.3 | 47.00 |
| 25 | Açık | 35.4 | 5.51 | 0.0442 | 5.9 | 0.54 | 3 | 6.04 | 5.6 | 9.84 |
| 26 | Açık | 31.7 | 5.79 | 0.0442 | 6.0 | 0.23 | 1 | 2.01 | 4.3 | 5.63 |
| 27 | Açık | 84.0 | 5.27 | 0.0500 | 6.3 | 0.46 | 19 | 38.24 | 40.9 | 78.30 |
| 28 | Açık | 74.9 | 5.21 | 0.0486 | 6.1 | 0.12 | 6 | 12.08 | 51.3 | 95.63 |
| 29 | Kapalı | 18.1 | 11.01 | 0.0445 | 9.1 | 0.21 | 1 | 2.01 | 4.7 | 13.67 |
| 30 | Açık | 109.0 | 5.35 | 0.0502 | 6.6 | 0.22 | 1 | 2.01 | 4.6 | 10.11 |
| 31 | Açık | 78.3 | 5.27 | 0.0512 | 6.3 | 0.67 | 359 | 722.59 | 536.0 | 1272.48 |
| 32 | Kapalı | 74.0 | 5.39 | 0.0532 | 5.6 | 0.15 | 46 | 92.59 | 316.3 | 906.69 |
| 33 | Açık | 122.1 | 6.37 | 0.0469 | 5.8 | 0.41 | 0 | 0.00 | 0.0 | 0.00 |
| 34 | Açık | 138.6 | 6.93 | 0.0460 | 6.1 | 0.74 | 0 | 0.00 | 0.0 | 0.00 |
| 35 | Açık | 122.4 | 6.49 | 0.0486 | 6.3 | 0.30 | 1 | 2.01 | 3.3 | 7.24 |
| 36 | Açık | 115.6 | 6.45 | 0.0463 | 6.1 | 0.53 | 0 | 0.00 | 0.0 | 0.00 |
| 37 | Açık | 118.2 | 6.29 | 0.0463 | 5.9 | 0.12 | 0 | 0.00 | 0.0 | 0.00 |
| 38 | Açık | 141.4 | 6.79 | 0.0473 | 5.9 | 0.33 | 0 | 0.00 | 0.0 | 0.00 |
| 39 | Açık | 106.9 | 6.14 | 0.0489 | 6.4 | 0.43 | 35 | 70.45 | 81.8 | 177.05 |
| 41 | Açık | 91.7 | 5.12 | 0.0465 | 6.4 | 0.50 | 5 | 10.06 | 10.0 | 21.47 |
| 42 | Açık | 106.1 | 5.17 | 0.0461 | 6.0 | 0.75 | 7 | 14.09 | 9.3 | 20.98 |
| 44 | Açık | 60.6 | 5.12 | 0.0438 | 6.3 | 0.28 | 11 | 22.14 | 39.0 | 82.14 |
| 45 | Kapalı | 25.2 | 7.67 | 0.0406 | 6.5 | 0.25 | 10 | 20.13 | 40.7 | 75.96 |
| 46 | Açık | 67.2 | 5.97 | 0.0495 | 6.2 | 0.55 | 15 | 30.19 | 17.4 | 34.99 |
| 47 | Açık | 75.9 | 5.13 | 0.0559 | 6.2 | 0.09 | 2 | 4.03 | 21.3 | 42.81 |
| 48 | Açık | 80.4 | 5.09 | 0.0453 | 6.5 | 0.46 | 1 | 2.01 | 2.2 | 4.40 |
| 49 | Açık | 57.3 | 5.03 | 0.0518 | 6.2 | 0.47 | 5 | 10.06 | 10.6 | 21.30 |
Tablo 1: 2024 bahar SMAST video trol anketinde tamamlanan 47 kullanılabilir çekme aracının özeti. Bu tabloyu indirmek için lütfen buraya tıklayın.
Videoya göre, çekiş başına Atlantik morina sayısı sıfırdan 359 bireye kadar değişiyordu (Ortalama = 13.5; SD = 52.40) (Tablo 1; Şekil 2). Biyolojik veri toplamak için kullanılan dört kapalı morina yaşığı, uzunluğu 41 ila 81 cm arasında değişen 54 morina yakaladı (Ortalama = 58,9 cm: SD = 9,74 cm) (Şekil 3) ve ağırlıkı 0,7 ila 7,0 kg arasında değişen (Ortalama = 2,43 kg; SD = 1.300 kg) (Şekil 4). Ağırlığına dönüştürüldüğünde, morina avı 0,0 ile 722,6 kg arasında değişiyordu (Ortalama = 27,06 kg; SD = 104.465 kg) (Tablo 1). Katmanlı ortalama morina yoğunluğukm2 başına 57,9 birey (+4,9 birek) ve 118,2 kg (+9,7 kg) idi. 7.920km2'lik araştırma alanı ile çarpıldığında, morina balığı için alan çapındaki bolluk ve biyokütle sırasıyla 458.889 birey (+38.458 birek) ve 936 t (+77 t) oldu.
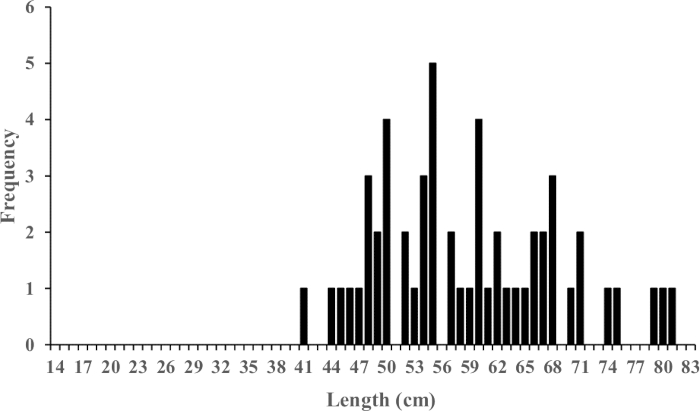
Şekil 3: Bahar 2024 anketi sırasında kapalı morina çekicilerinden Atlantik morina balığının uzunluk frekans dağılımı (n = 54). Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
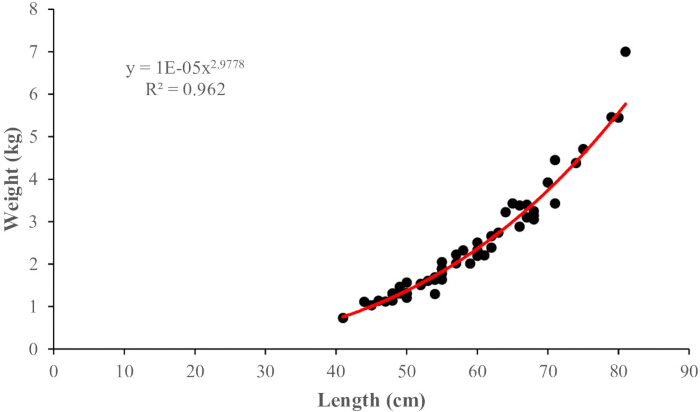
Şekil 4: 2024 bahar anketinde yakalanan Atlantik morina balığının uzunluk-ağırlık ilişkisi (n = 54). Bu figürün daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
Tartışma
Optik trawl araştırmalarının ürettiği veri ürünleri, geleneksel taban trawl araştırmalarından türetilenlere benzer; ancak yakalama ile ilgili ölümoranı 18,19 azalır ve yakalama verileri daha ince bir mekansalölçekte toplanır 20. Optik trawllar, ayrık nokta tabanlı avlar yerine sürekli video verisi topladığından, her çekme sırasında bir balığın kod ucuna girdiği zaman çıkarılabilir. Bu benzersiz yaklaşım, bireysel çekiciler içindeki balık dağılımının incelenmesine olanak tanır ve çift veya yan yana deneysel çekme işlemlerine gerek kalmadan, çekme süresi, karşılaşma oranları ve çekme içindekideğişkenlik gibi faktörlerin değerlendirilmesini sağlar.
Anket tasarımı için dikkate alınan hususlar, geleneksel taban trol araştırmalarında uygulananlarla temelde aynıdır ve hedef tür davranışlarına ve araştırma alanının özelliklerine bağlıdır. Katmanlı rastgele tasarımlar, deniz balıkçılığında yaygın olarak kullanılır; burada araştırma alanı birden fazla tür için örnekleme yapılırken enlem ve derinliğe görekatmanlandırılır 26. Balık dağılımınınstrata 23 içinde tekiz olduğu varsayılır. Bu varsayım genellikle balık davranışı (örneğin yumurtlama), mevsim, çevresel değişiklikler, balıkçılık uygulamaları ve tabaka habitatdeğişkenliği 27,28,29,30 tarafından ihlal edilir. Tek bir tür ölçülürken, bu varsayımların çoğu, anket tasarımının o türün dağılımına ve davranışına göre uyarlanmasıyla doğrulanabilir.
Araştırma gemisi ve ekipmanları hedef türler ve habitat olarak da değiştirilebilir. Araştırma gemisi, ölçüm alanına göre seçilmelidir; böylece ölçüm, ekip, ve araştırmacıların inceleme süresince barındırabileceği kadar yeterli olur. Gerekli koaksiyel kablo miktarı, araştırma alanının derinliğine bağlıdır ve trawl telinin kapsamını hesaba katmak için maksimum derinliğin üç katından fazla olmalıdır. Ağ seçimi, geleneksel trawl araştırmalarıyla aynı prensipleri takip etmelidir; mevcut olduğunda bilinen verimliliğe sahip ekipmanlar kullanılmalıdır. Muhafazakar popülasyon tahminleri için %100 verimlilik varsayıldığında, hedef tür ve habitat için en etkili ağ konfigürasyonunu geliştirmek için ticari balıkçılarla çalışmak faydalıdır. Daha yumuşak substratlarda ölçüm yapılırsa, ağ, tortu askısını bastıracak veya önleyecekşekilde değiştirilebilir 21,22. Karnına yerleştirilen branda, tortu bulutunu bastırabilir. Koduç uzantısının uzatılması ve kameralara yüzme sağlanması, kod uçağını tortu bulutunun üzerine kaldırabilir.
Zorlu çalışma ortamlarında, elektrik ekipman arızaları yaygındır ve çoğu sorun ilk olarak sinyal kaybı veya bozulmuş görüntü kalitesiyle tespit edilir. Bu sorunlar genellikle koaksiyel kablolarda bükülme veya aşırı gerilimden kaynaklanır ve kabloyu ağ merkez hattı boyunca yönlendirerek, kamera birleşimine yakın gerilme giderilmesiyle ve açılış ile geri alma sırasında basınçla dengelenen vinçte uygun gerilimin korunmasıyla en aza indirilebilir. Sorunlar ortaya çıktığında, sorun giderme süreci sistematik bir şekilde ilerler; her bağlantı noktasında güç teslimatı ve veri sürekliliği doğrulanır, bileşenler sıralı olarak izole edilir ve arızanın kaynağı belirlenene kadar.
Son on yıllarda su altı teknolojisi önemli ölçüde ilerledi ve birçok uygun fiyatlı, hazır seçenek yaygın olarak erişilebilir hale geldi. Ancak, kare hızı ve deklanşör stili, özellikle stereoskopik kameralar kullanılırken önemli önem taşıyor. Yetersiz kare hızları ve rulo perdeler hareket bulanıklığına neden olabilir, bu da türlerin tanımlanmasını ve ölçülmesini zor veya imkânsızhale getirebilir 20. Mümkün olduğunda, hızlı yüzen türlerin etrafındaki bozulma ve bulanıklığı en aza indirmek için küresel deklanşör kameraları kullanılmalı, böylece optik veri işleme iyileştirilmelidir. Videonun manuel notlanması zaman alıcıdır ve zamanında sonuç elde etmenin temel kısıtlayıcısıdır. Bilgisayar görüşü ve makine öğrenimi görüntü analizindeki gelişmeler, tür tespiti ve sayımı otomatikleştirerek bu yükü azaltma konusunda önemli bir potansiyel sunar; Ancak, bu yaklaşımlar, insan incelemesi 31'in yerini almadan önce büyük, iyi notlanmış eğitim veri setleri ve titiz doğrulama gerektirir.
Optik trawl araştırma yöntemleri, özellikle nesli tükenmekte olan türler için ilgi çekici olan istilacı olmayan bolluk tahminleri sağlayabilir. Örneğin, Maine Körfezi Batısı'nda yapılan bir araştırma sırasında, SMAST video trol ile 47 Atlantik mersin balığı (Acipenser oxyrinchus oxyrinchus) ağdan zarar görmeden geçti. Optik verilerin büyük avantajlarından biri, videonun yakalamanın kalıcı bir kaydını sağlamasıdır; bu da gelecekte analiz ve sonuçların şeffaflığını mümkün kılar. Morina bölgesini hedef alan araştırmalar sırasında, konaklara tutuşan deniz lamprey'sinin (Petromyzon marinus) birden fazla örneğide gözlemlendi 20,32. Bu makalede açıklanan yöntemler, trawle ile etkili şekilde yakalanan birçok türe genellenebilir ve popülasyon büyüklüğünü minimum bir şekilde tahmin etmek için bir yöntem sunar. Tasarım, protokoller ve ekipmanlar, anketin özel ihtiyaçlarına göre özelleştirilebilir.
Açıklamalar
Yazarların açıklayacak hiçbir şeyi yok.
Teşekkürler
Bu anketi finanse eden Sea Scallop Research Set Aside Program'a (Ödül #NA24NMFX454G0013-T1-01), Massachusetts Deniz Balıkçılığı Bölümü ve Deniz Balıkçılığı Enstitüsü'ne (Ödül #UMASSDEMRKSTKSBYFY26) ve personellerinden gelen paha biçilmez rehberliklere teşekkür etmek isteriz. Video trol araştırması, F/V Justice'den Danny Eilertsen, Ronnie Borjeson, Bob Kohl, Tim Barrett, Mike Matulaitis ve Andrew Earle'ın yardımı olmadan mümkün olmazdı. Ayrıca, bu projeye yardımcı olan tüm SMAST öğretim üyeleri ve öğrencilerine de teşekkür etmek isteriz; bunlar arasında Chris Rillahan, Travis Lowery, Craig Lego, Amanda Meli, Caitlyn Riley, Andie Painten ve Patricia Perez de bulunmaktadır.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| 8" Iceplast 1085 center hole trawl floats | Iceplast | 1085 | Trawl ağının baş halatına tabana olan yüksekliğini artırmak için yüzdürür; polietilen silindirin tabana yapışmasını önlemek için yüzdürür |
| ArcGIS Pro v3.5 | ESRI | N/A | Haritalama yazılımı |
| Benthic 4 Camera Housing | Group B LLC | CH-B4 | HD video kamera için su altı muhafazası |
| Big Fin Measuring Board | Big Fin Scientific | DCS5 | Kapalı torbalarda biyolojik örnekleme için elektronik ölçüm tahtası |
| Camera Cable | SubConn | IL4F-L4M Pigtail Custom | Kameradan bağlantı kutusuna güç ve elektrik sinyallerinin iletimi |
| Camera Mounts | Electromechanica | Custom | Deepsea ve GoPro kameraları polietilen silindirin yanına yerleştirir |
| Camera Power Supply | B&K Precision Corp. | 9130 | Teknenin gücünü kameralar için uygun voltaja çevirir |
| Coaxial Optical Cable | Seven Valley Specialty Cable | Custom | Bağlantı kutusundan gemi güvertesine/kumanda kulübesine güç ve elektrik sinyallerinin iletimi |
| Deepsea Multi-SeaCam, Color Multi SeaCam, Titanium housing, Seacon BH4 connector, Pal Video format | DeepSea Power & Light | 740-048-101-0B-02 | Su altı canlı video akışı kamera |
| Deepsea Multi-SeaCam, LED Multi SeaCam, Low Light Black and White, Titanium Housing, Seacon BH4 Connector, EIA Video Format | DeepSea Power & Light | 740-067-001-0B-03 | İçinde ışıklar bulunan canlı video akışı su altı kamera |
| Desktop Computer | Various | Custom | Fiber optik arayüzlü Windows tabanlı işletim sistemi |
| Digitizer | University of Massachusetts, Dartmouth | N/A | Video veri toplama programı |
| Fiberglass sheave in metal housing | Diversified Marine | Custom | Ağ tamburuna bitişik olarak eklenir, koaksiyel kabloyu geminin kenarından suya doğru yönlendirir |
| Fisheries Logbook Data Recording Software (FLDRS) | NOAA Fisheries | Version 4.1.7 | Torunun başlangıç ve bitiş zamanlarını ve yerlerini belgeleyen yazılım; torba atımı sırasında hızı, yönü ve konumu 30 saniyelik aralıklarla kaydeder |
| GoPro Hero9 | GoPro | CHDHX-901-MX/CHDHX-901-XX/TH | HD video kamera |
| Hydraulic Winch | Diversified Marine | Custom | Koaksiyel optik kablo döşeme ve geri alma için gerilime duyarlı vinç |
| LED SeaLite 1000, Daylight White LEDs, Flood | DeepSea Power & Light | LSL-1000 | Su altı LED ışığı |
| Light Cable | SubConn | MCIL3M-Ysplit-2xMCILF Custom | Işıklardan bağlantı kutusuna güç ve elektrik sinyallerinin iletimi |
| Light Power Supply | B&K Precision Corp. | XLN30052 | Teknenin gücünü ışıklar için uygun voltaja çevirir |
| Marel M1100 PL2262 Portable Marine Scale | Marel | M1100 PL2262 | Kapalı torbalarda biyolojik örnekleme için taşınabilir ölçek |
| Marel M1100e Marine Scale | Marel | M1100 PL4220 | Kapalı torbalarda biyolojik örnekleme için büyük deniz ölçeği |
| Maruson True Double Conversion, DSP Technology, Rack and Tower Uninterruptible Power Supply | Maruson UPS Systems | ULT-1.5KRT | Teknenin gücünü stabilize eder, kumanda kulübesi kurulumunda kesinti olmaz; tekne gücü kesildiğinde yedek güç sağlar |
| Open Broadcaster Software (OBS) | Version 32.0.1 | Kumanda kulübesinde canlı video akışını görüntüleyen ve video kaydeden yazılım | |
| Optical Slip Ring | Focal | ESR 1802674 | Winch üzerinde dönen kabloya güç ve elektrik sinyallerinin iletimi |
| Polyethylene Cylinders | Graystone Industries | EP-PT6530 | Trawl ağında kamera, ışıklar ve bağlantı kutusunun monte edilmesi için sert bir yüzey sağlar |
| RBRduet3 T.D | RBR Global | SL3-M22_SEC23-ST21_SP21 | Sürekli sıcaklık ve derinlik verisi sağlar |
| Samsung Galaxy Tab Active 2 Tablet | Samsung | Galaxy Tab Active 3 SM-T570 | Merrel Scale ve Big Fin Measuring Board'a bağlanarak otomatik olarak ölçüm verisi toplar |
| Simrad PX MultiSensor MK2 | Kongsberg | 420643, 420642, 419122 | Kapı genişliği, kanat genişliği, baş halatı yüksekliği ve sıcaklık verilerini sağlar |
| Simrad SR15 Sensor Receiver | Kongsberg | 418973 | Hidrofondan gelen sinyali alır |
| Stereoscopic camera housings | Sexton Co. | Custom | HD stereoskopik video kamera için su altı muhafazası |
| Stereoscopic cameras | Lucid Vision Labs | TRI089S-MC | HD stereoskopik video kameralar |
| Tator | CVision AI, Inc | N/A | Video ekleyici programı |
| Trawl Hydrophone, Hull Mounted | Kongsberg | HYD-20524 | Simrad sensörlerden gelen akustik sinyalleri kaydeder |
| Trawl net extension with 50.8 mm mesh liner | Reidar's Manufacturing, Inc. | Custom | Daha net video için tortu düşmesine izin vermek üzere trawl ağını uzatır |
| TV80 Processor | Kongsberg | PI5-201001-INC | Simrad PX MultiSensors'dan veri görüntüleyen ve toplayan bilgisayar |
| TV80 Software | Kongsberg | 321028 | Simrad PX MultiSensors'ın topladığı verileri görüntüleyen yazılım |
| Two-bridle trawl net with 120 mm mesh, 3 mm twine, and a 27 m rock hopper sweep | Reidar's Manufacturing, Inc. | Custom | Kamera ve ışıkları döşemek için kullanılan trawl ağı |
| Underwater Junction Box |
Kaynaklar
- Kurlansky, M. Cod: A biography of the fish that changed the world. , Penguin Books. (2000).
- Assessment of Gulf of Maine Atlantic cod (Gadus morhua). , Northeast Fisheries Science Center. (2024).
- Fisheries of the northeastern United States; northeast multispecies fishery; 2019 and 2020 sector operations plans and allocation of northeast multispecies annual catch entitlements. Fed Regist. 84 (103), Federal Register. (2019).
- Rothschild, B. J., Chen, C., Wilson, J. Discards and the groundfish fishery: An economic and management challenge. Mar Policy. 40, 1-5 (2013).
- Murphy, J., et al. Groundfish catch limits and utilization in the Gulf of Maine. NOAA Tech. Memo. NMFS-NE-239. , (2015).
- Abel, D. New England fishermen hit hard by drastic cod cuts. , Boston Globe. https://www.bostonglobe.com (2014).
- Goodnough, A. New England fishermen feel pinched by tightened catch rules. , N. Y. Times. https://www.nytimes.com/2011/02/25/us/25cod.html (2011).
- Abel, D. Cod collapse spurs anger and worry in New England. , Boston Globe. https://www.bostonglobe.com (2014).
- Bell, R. Fishery managers slash cod quotas. , Gloucester Daily Times. https://www.gloucestertimes.com (2014).
- Castañón, R. New England cod stocks still struggling. , Natl Fisherman. https://www.nationalfisherman.com (2017).
- Grabowski, J. H., et al. Fishery-independent surveys and the challenges of estimating abundance for structurally complex habitats. ICES J. Mar. Sci. 77 (2), 573-588 (2020).
- Butterworth, D. S., et al. Bias in fishery stock assessments due to incorrect selectivity assumptions. Fish Res. 158, 35-48 (2014).
- Dean, M. J., Hoffman, W. S., Armstrong, M. P. Changes in trawl survey catchability of Gulf of Maine cod. ICES J Mar Sci. 77 (2), 589-602 (2020).
- Kerr, L. A., Cadrin, S. X., Kovach, A. I. Consequences of a climate-driven shift in stock structure on the Gulf of Maine Atlantic cod fishery. ICES J Mar Sci. 71 (9), 2418-2431 (2014).
- Richardson, D. E. Spatial distribution and aggregation of Atlantic cod (Gadus morhua) in the Gulf of Maine. Can J Fish Aquat Sci. 71 (8), 1247-1259 (2014).
- DeCelles, G. R., Martins, D., Stokesbury, K. D. E. The SMAST video trawl survey: A non-lethal sampling method for groundfish. ICES J Mar Sci. 74 (8), 2223-2234 (2017).
- Stokesbury, K. D. E., Rillahan, C. B., Baker, J., Matulaitis, M. Development of an optical trawl survey for groundfish in the Gulf of Maine. Fish Res. 204, 209-220 (2018).
- DeAlteris, J. T., Reifsteck, D. M. Escapement and survival of fish from the codend of a demersal trawl. ICES Mar Sci Symp. 196, 128-131 (1993).
- Soldal, A. V., Isaksen, B., Marteinsson, J. E., Engås, A. Scale damage and survival of cod and haddock escaping from a demersal trawl. ICES Mar Sci Symp. , (1991).
- Calabrese, N. M. Look but don’t touch: Minimally invasive trawl survey technology. [Ph.D. Dissertation]. , University of Massachusetts Dartmouth. (2025).
- Tenningen, M., Rosen, S., Westergerling, E. H. T., Handegard, N. O. How to obtain clear images from in-trawl cameras near the seabed? A case study from the Barents Sea demersal fishing grounds. Fish. Res. 268, 106856(2023).
- Sokolova, M., O’Neill, F. G., Savina, E., Krag, L. A. Test and development of a sediment-suppressing system for catch monitoring in demersal trawls. Fish. Res. 251, 106323(2022).
- Krebs, C. J. Ecological methodology. , Harper and Row. New York. (1989).
- Wardle, C. S. Fish behavior and fishing gear. Behaviour of Teleost Fishes. Pitcher, T. J. , 2nd ed, Chapman and Hall. (1993).
- Nguyen, V. Y., Bayse, S. M., Einarsson, H. A., Ingólfsson, ÓA. Inferring fish behaviour at the trawl mouth from Escape Location. PeerJ. 11, e14746(2023).
- Grosslein, M. D., Azarovitz, T. R., Sissenwine, M. P. Design and conduct of bottom trawl surveys for demersal fish populations on the northeast continental shelf. J. Fish. Res. Board Can. 26, 123-132 (1969).
- Blanchard, J. L., Maxwell, D. L., Jennings, S. Power of monitoring surveys to detect abundance trends in depleted fish populations: The effects of density-dependent habitat use, patchiness, and climate change. ICES J Mar Sci. 65, 111-120 (2008).
- Vanderwal, J., Shoo, L. P., Williams, S. E. New approaches to understanding climate change impacts on species distributions. Ecography. 36, 001-013 (2013).
- Wang, Y., Chen, X., Li, G. Environmental influences on fish community structure in coastal systems. Fish Oceanogr. 27, 1-14 (2018).
- Maunder, M. N., Piner, K. R. Contemporary fisheries stock assessment: Many issues still remain. ICES J Mar Sci. 72, 7-18 (2015).
- Wilson, K. C., Lurbur, M., Yochum, N. Automated fish detection in videos to support commercial fishing sustainability and innovation in the Alaska walleye pollock (Gadus chalcogrammus) trawl fishery. ICES J Mar Sci. 82 (9), fsaf168(2025).
- Calabrese, N. M., Merhoff, S. L., Norton, H. L., Stokesbury, K. D. E. In situ observations of juvenile sea lampreys (Petromyzon marinus) in the Gulf of Maine from a noninvasive trawl survey. Mar Coast Fish. 17 (5), vtaf028(2025).
Yeniden basım ve izinler
