Bu in vitro çalışma, mandibular serbest uçlu implant yerleştirme için dört statik cerrahi kılavuz tasarımı ve dinamik navigasyonu karşılaştırdı. Aşamalı kılavuz tasarım değişiklikleri çoğu yerleşim sapmalarını azaltırken, dinamik navigasyon distal #37 bölgesinde açısal ve apikal kontrolde seçilmiş avantajlar gösterdi.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Araştırma makalesi
In Vitro Serbest uçlu mandibular implantlar için dijital olarak tasarlanmış cerrahi rehberlerin değerlendirilmesi: çapraz yay dışı tasarımların doğruluğu ve stabilitesi
Bu makalede
Özet
Özet
Dijital cerrahi rehberler implant diş hekimliğinde yaygın olarak kullanılır, ancak mandibular serbest uçlu bölgelere implant yerleştirme zordur çünkü distal diş desteği sınırlıdır ve delme sırasında kılavuz yer değiştirme meydana gelebilir. Bu in vitro çalışma, dört dijital tasarlanmış statik cerrahi kılavuz konfigürasyonunun yerleştirme doğruluğunu ve stabilitesini değerlendirdi ve standart mandibular distal uzantı-reçineli modelde statik bilgisayar destekli implant cerrahisini dinamik navigasyon ile karşılaştırdı. İmplant bölgeleri #36 ve #37'yi içeren kısmen dişsiz mandibular model, intraoral tarama ve koni-ışın bilgisayar tomografisi verilerinden oluşturuldu. Dört statik kılavuz tasarımı test edildi: geleneksel tek taraflı çapraz kemer diş destekli kılavuz (GT I), farklı destek diş konfigürasyonlarına sahip iki kompakt çapraz kemer olmayan kılavuz (GT II ve GT III) ve distal mikro-vida fiksasyonuna sahip çapraz kemer olmayan bir kılavuz (GT IV). Ameliyat sonrası tarama verileri, açısal, koronal, apikal, derinlik ve lateral sapmaları nicelendirmek için sanal planın üzerine eklendi. GT I'den GT IV'e kademeli modifikasyon, her iki implant bölgesinde de çoğu açısal ve doğrusal sapmayı azalttı. GT IV çoğu karşılaştırmada en düşük açısal sapmayı ve genel doğruluk ve stabilite profilini gösterdi, ancak GT III #37 noktasında biraz daha düşük apikal üç boyutlu sapma gösterdi. Statik ve dinamik karşılaştırmada, dinamik navigasyon #37'de açısal sapma ve apikal küresel sapmada siteye özgü avantajlar gösterirken, statik rehberlik #36'da birkaç ölçüm için karşılaştırılabilir veya daha iyi değerler gösterdi. Birleşik saha karşılaştırması, her iki modalitenin de eşit üstünlüğünü desteklememiştir. Bu bulgular, mandibular serbest uçlu reçine modelinde kılavuz-destek konfigürasyonu ve distal stabilizasyonun, yerleşim doğruluğunu ve kılavuz stabilitesini etkilediğini göstermektedir. Rutin tedavi önerileri yapılmadan önce klinik doğrulama gereklidir.
Giriş
Diş implantı restorasyonu, kısmi ve tam diş kaybı için yerleşik bir tedavi seçeneği haline gelmiştir ve implant yerleştirme doğruluğu, protez uyumu, implant peri güvenliği ve uzun vadeli fonksiyonel sonuçların önemli belirleyicilerindenbiri olmaya devam etmektedir 1. Koni ışınlı bilgisayarlı tomografi (CBCT), ağız içi tarama, üç boyutlu planlama ve katkı üretiminin geliştirilmesi, klinik implantolojide bilgisayar destekli implant cerrahisinin (CAIS) daha geniş kullanımınıdesteklemiştir 2,3. Radyografik ve yüzey tarama verilerini entegre ederek, statik cerrahi kılavuzlar planlanan implant pozisyonunun ameliyat alanına aktarılmasına olanak tanır ve delme yönü, derinlik ve üç boyutlu implant yerleştirme üzerinde daha iyi kontrolsağlar 4.
Şu anda iki ana CAIS türü kullanılmaktadır: statik bilgisayar destekli implant cerrahisi (S-CAIS) ve dinamik navigasyon. Statik rehberler, nispeten erişilebilir oldukları, gerçek zamanlı takip gerektirmedikleri ve cerrahi iş akışında sınırlı değişikliklerle rutin implant prosedürlerine dahil edilebildikleri için yaygın olarakbenimsenmektedir 5. Buna karşılık, dinamik navigasyon ise matkap konumu ve anagatör hakkında gerçek zamanlı görsel geri bildirim sağlar ve operatörün osteotomi hazırlığı sırasında yörüngeyi ayarlamasınaolanak tanır 6. Son sistematik incelemeler, hem statik hem de dinamik yaklaşımlar için olumlu doğruluk bildirmiştir; ancak hiçbir teknik, özellikle anatomik olarak kısıtlı alanlarda veya sınırlı desteklenen bölgelerde yerleştirme sapmasını tamamen ortadankaldırmamıştır 7. Prospektif klinik kanıtlar ayrıca, seçilmiş karmaşık vakalarda birleşik statik ve dinamik yardımın faydalı olabileceğini göstermektedir; ancak dinamik geri bildirimin göreceli faydası anatomik alan, operatör kontrolü, kayıt doğruluğu ve temel kılavuz tasarımının kararlılığınabağlıdır 8.
Bu dijital gelişmelere rağmen, statik kılavuzların doğruluğu destek tipi, kılavuz geometrisi, kılıf toleransı, baskı doğruluğu ve ameliyat içi oturma stabilitesinden büyük ölçüde etkilenmeye devam etmektedir. Diş destekli kılavuzlar genellikle stabil oturma sağlandığında olumlu doğruluk gösterir, ancak mandibular serbest uçlu bölgeler mekanik olarak zorlayıcı olmaya devam eder çünkü distal diş desteğinin olmaması delme sırasında kılavuz dönüşü veya dikey yer değiştirmeye yol açabilir. Bu sorun, tek taraflı distal uzatma kılavuzunun kalan destekleyici dişler etrafında dönme kuvvetlerine maruz kaldığı konsol kaynaklı kararsızlık olarak anlaşılabilir. Küçük oturma hataları bile apikal bölgede artabilir ve açısal, koronal, apikal, derinlik veya yansapma 10 oluşturur.
Serbest uçlu kılavuz stabilitesini artırmak için destekleyici dişlerin sayısının artırılması, kılavuz tabanının genişletilmesi, oklüzal destek alanının büyütülmesi, çapraz kemer stabilizasyonu veya yardımcı fiksasyon elemanlarının eklenmesi gibi çeşitli tasarım stratejileriönerilmiştir 11. Ancak, büyük çapraz kemer kılavuzlar görünürlüğü azaltabilir, cerrahi erişimi sınırlayabilir, yerleştirme ve çıkarmayı zorlaştırabilir ve sandalye kenarında kullanımı zorlaştırabilir. Mukoza destekli tasarımlar, kısmen edentuloz arka bölgelerde daha az güvenilir olabilir çünkü yumuşak doku deformasyonu yük altında öngörülemez yer değiştirmeye yol açabilir12. Bu sınırlamalar, yerel cerrahi erişimi koruyan ve kaldırma, rotasyon ve distal mikroharekete karşı direnci artıran kompakt, çapraz yay dışı kılavuz tasarımlarına olan ilgiyi artırmıştır.
Bu çalışmada, kompakt çapraz kemersiz tasarımlar mekanik olarak kilitli alt kesim veya snap-fit mekanizması oluşturmak için tasarlanmamıştır. Bunun yerine, modifiye edilmiş oklüzal destek geometrisi, kalan arka dişlerin oklüzal fişekleri ve uçuk eğimleriyle lokal teması artırmak için tasarlandı; böylece kılavuzu tam kemer boyunca uzatmadan oturma desteğini iyileştirdi. Diş destekli tutma ve vida destekli stabilizasyonu içeren ilgili çapraz yay dışı tasarımlar daha önce bildirilmiştir. Bu nedenle, bu çalışma tamamen yeni bir cerrahi rehber kategorisi tanıttığını iddia etmiyor. Katkısı, standart mandibular serbest uçlu reçine modeli altında, destek diş konfigürasyonu ve distal mikro-vida fiksasyonundaki adımlı değişikliklerin implant yerleştirme doğruluğunu ve kılavuz stabilitesini nasıl etkilediğini değerlendirmekte yatmaktadır.
Aynı deneysel ortamda dinamik CAIS'in dahil edilmesi, aynı mandibular distal uzantı koşulları altında gerçek zamanlı navigasyon için referans bir karşılaştırma sağladı. Serbest uçlu bölgelerde statik kılavuz doğruluğu, kılavuz oturmalarına, yerel desteke, üretim hassasiyetine ve mekanik stabiliteye büyük ölçüde bağlıdır. Buna karşılık, dinamik navigasyon ise osteotomi hazırlığı sırasında kayıt, kalibrasyon, gerçek zamanlı yörünge izleme ve operatör yanıtına dayanır. Bu iki yaklaşımı aynı standartlaştırılmış model içinde karşılaştırmak, özellikle rehber istikrarsızlığının daha yüksek olduğu daha uzak #37 noktasında dinamik geri bildirimin site veya metrik spesifik doğruluk farkları üretip üretmediğini incelemeye olanak sağladı. Bu karşılaştırma, aynı serbest uç doğruluk problemini yönetmek için iki strateji değerlendirilerek GT I-GT IV tasarım analiziyle deneysel olarak ilişkilendirildi : kılavuz tasarımı ile mekanik stabilizasyon ve navigasyon yoluyla operasyon içi düzeltme.
Buna uygun olarak, bu in vitro çalışma, mandibular serbest uçlu implant yerleştirmesi için dört statik cerrahi kılavuz tasarımını değerlendirdi: geleneksel tek taraflı çapraz kemer diş destekli kılavuz, farklı destek diş konfigürasyonlarına sahip iki kompakt çapraz kemer olmayan kılavuz ve distal mikro-vida fiksasyonu içeren çapraz kemer olmayan bir rehber. İmplant yerleştirme doğruluğu, #36 ve #37 noktalarında açısal sapma, koronal ve apikal üç boyutlu sapma, derinlik sapması ve lateral sapma kullanılarak değerlendirildi. Aynı implant bölgelerinde statik CAIS ve dinamik navigasyon da karşılaştırıldı; böylece navigasyonun aynı deneysel koşullarda site veya metrik spesifik farklılıklar üretip üretmediği belirlendi. Null hipotezi, dört statik kılavuz tasarımı arasında implant yerleştirme doğruluğunda önemli farklar olmayacağı ve mandibular serbest uçlu bölgelerde statik ve dinamik CAIS arasında önemli farklar olmayacağıydı.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
Mandibular model, bir yetişkin gönüllüden elde edilen anonimleştirilmiş ağız içi tarama ve koni-ışın bilgisayarlı tomografi verilerinden oluşturuldu. İnsan kaynaklı görüntüleme verilerinin kullanımı, İnsan Araştırmaları Etik Komitesi, Universiti Sains Malaysia (JEPeM-USM; USM/JEPeM/PP/23110816). Gönüllüden in vitro model üretimi, cerrahi kılavuz tasarımı ve doğruluk analizi için anonimleştirilmiş intraoral tarama ve CBCT verilerinin kullanılması için yazılı bilgilendirilmiş onay alındı. Tüm tanımlayıcı bilgiler veri işlemeden önce kaldırıldı ve deneyde yalnızca anonimleştirilmiş STL ve DICOM dosyaları kullanıldı. Protokolde kullanılan kimyasallar, reaktifler ve araçlar Malzeme Tablosu'nda listelenmiştir.
1. Çalışma tasarımı
Bu in vitro deneysel çalışma, mandibular serbest uçlu implant yerleştirme için dört statik cerrahi kılavuz konfigürasyonunun yerleştirme doğruluğunu ve mekanik stabilitesini değerlendirdi ve statik bilgisayar destekli implant cerrahisini dinamik navigasyon ile karşılaştırdı. Sol arka mandibulada iki implant noktası değerlendirildi; bunlar FDI #36 ve #37'ye karşılık geldi. Genel deneysel iş akışı Şekil 1'de gösterilmiştir.
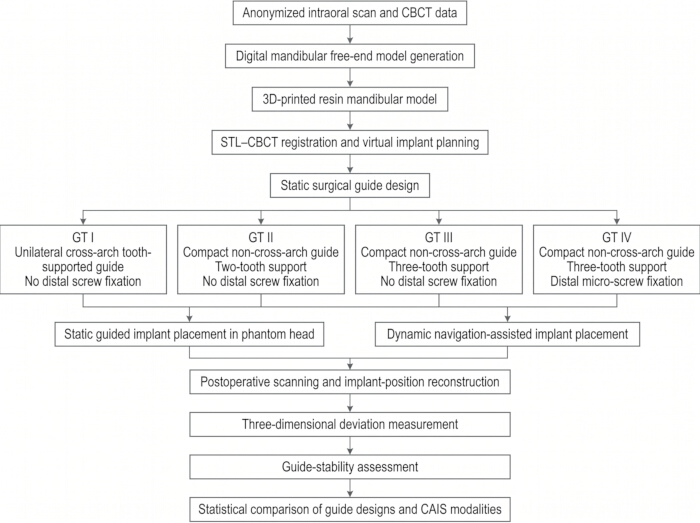
Şekil 1: Çalışma tasarımı. Anonimleştirilmiş tarama veri işleme, reçine mandibular model üretimi, STL–CBCT kaydı, sanal implant planlaması, statik kılavuz tasarımı, statik ve dinamik CAIS implant yerleştirme, üç boyutlu sapma ölçümü, rehber kararlılık değerlendirmesi ve istatistiksel analiz dahil olmak üzere in vitro deneysel iş akışının şematik genel bakışı. Bu figürün daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
Dört statik kılavuz tasarımı test edildi. GT I, geleneksel tek taraflı çapraz kemer dişli bir kılavuzdu ve kontrol tasarımı olarak hizmet verdi. GT II, iki bitişik dişle desteklenen kompakt, çapraz kemersiz bir kılavuzdu. GT III, üç bitişik dişle desteklenen, çapraz kemersiz kompakt bir kılavuzdu. GT IV, GT III ile aynı üç dişli, çapraz kemersiz destek konfigürasyonunu kullandı ve serbest uç bölgesinde distal mikro-vida fiksasyonu ekledi.
Statik ve dinamik CAIS karşılaştırması için, statik CAIS kolu GT I geleneksel tek yanlı çapraz kemer diş destekli kılavuzu kullandı. GT I, statik karşılaştırıcı olarak seçildi çünkü aynı mandibular distal ekspansiyon koşullarında dinamik navigasyonun karşılaştırılabilen geleneksel diş destekli statik kılavuz konfigürasyonunu temsil ediyordu. GT I-GT IV karşılaştırması, ayrı bir rehber-tasarım optimizasyon deneyi olarak ele alındı.
2. Deneysel birim, çoğaltma yapısı ve örneklem boyutu temeli
Statik kılavuz-tasarım karşılaştırması için, deneysel ünite, bir implant noktasına yapılan bir implant yerleştirmesiydi; bu yerleştirilme bir bağımsız basılmış mandibular model ve bir bağımsız olarak üretilen kılavuz kullanıldı. Her rehber tasarımı için, #36 numaralı siteye 20 implant yerleştirmesi ve #37 numaralı siteye 20 implant yerleştirmesi yapıldı. Dolayısıyla, n = 20, her implant noktası için kılavuz tasarımı başına 20 bağımsız model-rehber-yerleştirme montajına atıfta bulunur, aynı implantın tekrarlanan ölçümleri değildir.
Statik ve dinamik CAIS karşılaştırması için, her implant bölgesinde her modalite başına 20 implant yerleştirmesi dahil edilmiştir. Her model sadece bir implant yerleştirme durumu için kullanıldı. Aynı implantın tekrarlayan ölçümleri ortalamaya alındı ve bağımsız gözlem olarak ele alınmadı.
Örneklem büyüklüğü, birincil sonuçlar olarak açısal ve doğrusal implant yerleştirme sapmaları kullanılarak yapılan önceki in vitro CAIS doğruluk çalışmalarınadayanmıştır 13. Apikal üç boyutlu sapmada yaklaşık 0,35 mm veya açısal sapmada 1,0° olarak gruplar arası beklenen fark kullanıldı. Doğrusal sapma için 0,35-0,50 mm ve açısal sapma için 0,8-1,0° standart sapma, α = 0,05 ve %80 güç varsayıldığında, her grup için en az 16 implant yerleştirmesi gerekiyordu. Her grup için yirmi yerleştirme, kullanılamaz taramalar veya yönlendirme uyumsuzluğuna izin vermek için kullanıldı.
3. Rastgeleleştirme, operatör kontrolü ve kör etme
Tüm implant yerleştirme işlemlerini iki operatör gerçekleştirdi. Her iki operatör de statik yönlendirilen implant yerleştirme ve dinamik navigasyon konusunda önceden eğitim almıştı. Resmi veri toplamadan önce, her operatör statik rehberlik için beş çalışma dışı eğitim çalışması ve dinamik navigasyon için beş eğitim çalışması tamamladı.
GT I-GT IV, implant bölgesi sırası ve statik ile dinamik prosedür sırası, bilgisayar tarafından oluşturulan diziler kullanılarak rastgele belirlendi. Operatör ataması, kılavuz tasarımları, implant noktaları ve CAIS modaliteleri arasında dengelendi; böylece her operatör her deneysel koşulda eşit sayıda yerleştirme tamamladı. Ayırma dizisi, model hazırlanmadan önce oluşturuldu ve implant yerleştirme sırasında uygulanarak operatörle ilgili öğrenme, yorgunluk ve modalite-tercih etkilerini azalttı.
Postoperatif STL dosyaları ve planlama dosyaları ölçümden önce kodlanmıştır. İmplant sapmalarını ölçen değerlendiriciler, tasarım, implant bölgesi, CAIS modalitesi ve operatör kimliği için kör edildi.
4. Dijital model edinimi ve reçine model üretimi
Tam kemer mandibular intraoral tarama, nominal doğruluğu 20 μm'nin altında olan sandalye kenarındaki optik intraoral tarayıcı kullanılarak alındı ve tarama STL dosyası olarak dışa aktarıldı. CBCT verileri, şu parametrelerle diş CBCT ünitesi kullanılarak alındı: 90 kVp, 8 mA, 8 cm × 8 cm görüş alanı, 0,20 mm voxel boyutu ve 14 saniye pozlama süresi. DICOM dosyaları implant planlaması için dışa aktarıldı.
Mandibular STL dosyası üç boyutlu modelleme yazılımına aktarıldı. Tarama artefaktları çıkarıldı, açık ağ alanlar onarıldı ve sol arka mandibular bölgesi #36 ve #37 içeren distal-uzantı edentulous durumu olarak standartlaştırıldı. Bitişik dişler rehber destek için korunmuştur.
Mandibular model, stereolitografi üç boyutlu yazıcı ve sert diş model reçinesi kullanılarak üretildi. Model, 50 μm kalınlıkta basıldı ve oklüzyon düzlemi yapı platformuna yaklaşık 30° yönelmişti. Baskıdan sonra, model %95 izopropil alkolle iki kez 5 dakika boyunca yıkanmış, 20 dakika hava kurutulmuş ve 405 nm'de 30 dakika sonra kürlenmiştir. Destek yapıları yalnızca temassız yüzeylerden kaldırıldı.
Her basılı model, nominal doğruluk oranı 10 μm olan masaüstü optik laboratuvar tarayıcısıyla tarandı. Basılı model STL dosyası, orijinal tasarım dosyasıyla üç boyutlu inceleme yazılımı kullanılarak karşılaştırıldı. Model, ortalama yüzey sapması 0,10 mm'nin altında ve kılavuz destekleyici diş yüzeylerinde maksimum yerel sapma 0,20 mm'nin altında olduğunda kabul edildi. Basılı mandibular modeli Şekil 2A'da gösterilmekte, kılavuz desteği ve implant yerleştirmesi için kullanılan standart serbest uç bölgesi ise Şekil 2B'de gösterilmiştir.
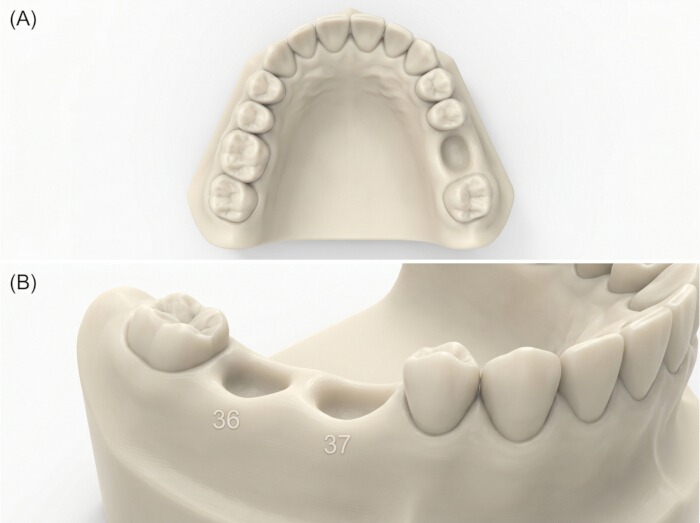
Şekil 2: In vitro deneyde kullanılan mandibular reçine modeli. (A) #36 ve #37 numaralarında standart implant noktalarına sahip üç boyutlu baskılı mandibular reçine modeli. (B) Sol çene serbest-uç bölgesinin yakın çekiminde gösterilmiş kırmızı implant alanı ve rehber destek için kullanılan bitişik dişler. Bu figürün daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
5. STL-CBCT kaydı ve sanal implant planlaması
Doğrulanmış model STL dosyası ve CBCT DICOM veri seti implant planlama yazılımına aktarıldı. Kayıt, diş yüzeyi tabanlı en iyi uyum hizaması kullanılarak gerçekleştirildi. İlk hizalama için stabil diş işaretleri kullanıldı, ardından diş kemerinin yüzey tabanlı kaydı yapıldı. Kırmızı impertual yatak bölgesi ve artefakt yatkın yüzeyler nihai kayıttan çıkarıldı.
Kayıt, eksenel, koronal, sagital ve kesitsel görünümlerle kontrol edildi. Kayıt yalnızca ortalama hizalama hatası ≤0,25 mm olduğunda kabul edildi. Bu eşik aşılırsa kayıt tekrarlanıyordu. Bu eşik, yüzey taraması ile CBCT'den türetilen geometri arasında çapraz modalite hizalanması içerdiği için ameliyat öncesi STL-CBCT kaydı için kullanıldı. Bu aşamadaki bir kayıt hatası, implant planlamasına, kılavuz tasarımına ve ardından sapma ölçümüne aktarılabilir.
#36 ve #37 numaralı sitelerde iki doku seviyesinde implant planlandı. Planlanan implantların çapı 4,1 mm, uzunluğu ise 10 mm idi. Tüm statik kılavuz grupları ve dinamik navigasyon karşılaştırması için aynı planlanan implant pozisyonları kullanıldı. Sanal implant planı, mesiodistal aralık, buccolingual pozisyon, implant derinliği, paralellik ve mandibular kanaldan uzaklık açısından kontrol edildi.
6. Statik cerrahi kılavuz tasarımı
Dört rehber tasarımı diş rehberi tasarım yazılımı kullanılarak oluşturuldu. Tüm kılavuz gruplar için aynı implant pozisyonları, kol sistemi, kılıf yüksekliği ve delme yörüngesi kullanıldı. Kılavuz gövde kalınlığı 2,5 mm, diş yüzeyi kalış boşluğu 0,05 mm, kılıf iç çapı 5,0 mm, kılıf yüksekliği 5,0 mm ve kol implant platformundan 9,0 mm olarak ayarlandı. Tüm kılavuzlar tamamen rehberli ardışık sondaj için tasarlandı.
0,05 mm diş yüzeyi rölyeferi, sert reçine modelinde yakın kılavuz-diş adaptasyonunu standartlaştırmak için kullanıldı. Snap-fit mekanizması oluşturmak, kılavuzu kontur yüksekliğinin ötesine zorlamak veya alt kesiklere gerçek mekanik kilitleme sağlamak amaçlanmamıştı. Implant yerleştirilmeden önce tam oturma yeri doğrulandı ve hiçbir rehber zorla oturtulmadı.
GT I, distal vida sabitlemesi olmadan tek taraflı, çapraz kemer dişli bir kılavuz olarak tasarlandı. GT II, serbest uç bölgesine bitişik iki diş tarafından desteklenen, çapraz kemersiz kompakt bir kılavuz olarak tasarlandı. GT III, üç bitişik dişle desteklenen kompakt, çapraz kemersiz bir kılavuz olarak tasarlandı. GT IV, GT III ile aynı üç dişli destek konfigürasyonunu kullanıyor ve bir distal mikro-vida fiksasyon kanalı içeriyordu. GT I'in bucclingual kesit yapısı Şekil 3A'da gösterilmekte ve karşılık gelen çapraz kemer olmayan GT II-GT IV tasarım kavramı Şekil 3B'de gösterilmiştir.
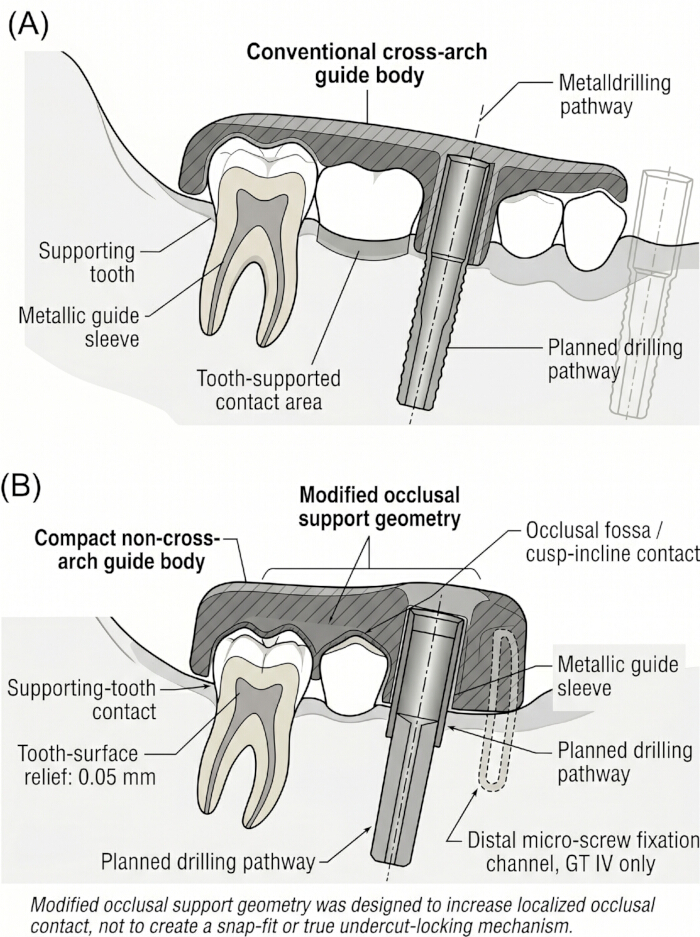
Şekil 3: Statik kılavuz tasarım kavramlarının bucclingual kesitsel karşılaştırması. (A) Distal vida sabitlemeden geleneksel tek taraflı çapraz kemer dişli kılavuz tasarımı. (B) Modifiye oklüzal destek geometrisi, lokal oklüsal-fossa ve cusp-incline temas, destek diş teması, diş yüzeyi rahatlatması ve kılavuz kol yolunu gösteren kompakt, çapraz kemer olmayan kılavuz tasarım konsepti. Modifiye edilmiş oklüzal destek geometrisi, oturma desteğini ve kaldırma veya dönüş direncini artırmak için tasarlanmıştı ve çıtlı veya gerçek alttan kesme mekanizması olarak tasarlanmamıştır. Bu figürün daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
GT IV için, mikro-vida kanal çapı 1,5 mm × 8,0 mm fiksasyon vidası için 1,5 mm olarak ayarlandı. Kanal, planlanan implant bölgelerinin distalında konumlandırılmış ve implant osteotomi yolu ile kılavuz kılıfında parazit önlemek için oklüzal düzleme göre yaklaşık 20° açı olarak konumlandırılmıştır.
Kompakt, çapraz yay olmayan kılavuzlar, kalan arka dişlerin oklüzal fişekleri ve uçuk eğimleriyle lokal teması artırmak için modifiye edilmiş bir oklüzal destek geometrisi kullandı. Bu geometri, kılavuzu tam kemer boyunca uzatmadan kaldırma ve dönüş direncini artırmak için kullanıldı. Gerçek undercut kilitleme olarak tasarlanmamış veya yorumlanmamıştı.
7. Cerrahi kılavuz üretimi ve oturma doğrulaması
Tüm cerrahi kılavuzlar stereolitografi yazıcısı ve biyouyumlu cerrahi rehber reçine kullanılarak basıldı. Kılavuzlar 50 μm katman kalınlığında basıldı, %95 izopropil alkolde 5 dakika yıkandı, 20 dakika kurutuldu ve 405 nm'de 30 dakika sonradan kürlendi. Metalik kollar kol sistemi spesifikasyonuna göre yerleştirildi ve tam oturma kontrolü kontrol edildi.
Geleneksel GT I kılavuz gövdesi Şekil 4A'da gösterilmiş, delme yolunu standartlaştırmak için kullanılan metalik kılavuz kılıfı ise Şekil 4B'de gösterilmiştir. Temsil eden kompakt kılavuz yapılar GT II için Şekil 5A'da, GT III Şekil 5B'de ve GT IV için Şekil 5C'de gösterilmiştir.
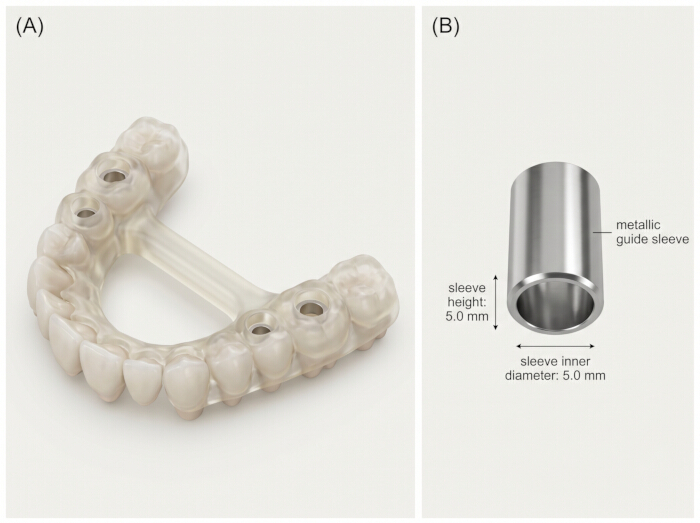
Şekil 4: Statik yönlendirilmiş implant sisteminin yapısal bileşenleri. (A) GT I geleneksel tek yanlı çapraz kemer dişli kılavuz gövde. (B) Kılavuz tasarımları arasında sondaj yolunu, mantık çapını ve kılıf yüksekliğini standartlaştırmak için kullanılan metalik kılavuz kılıfı. Bu figürün daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
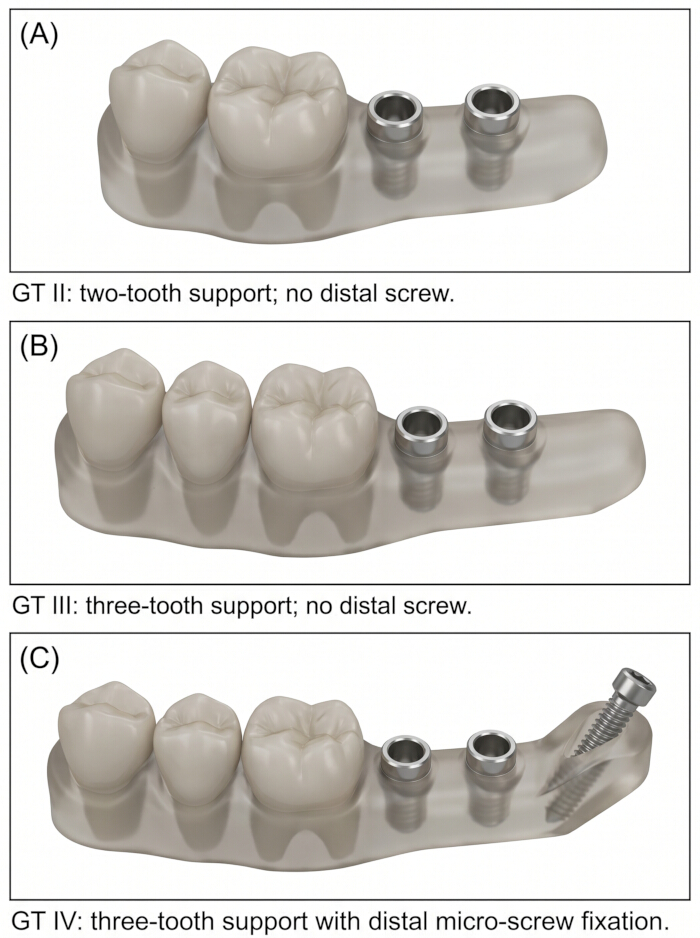
Şekil 5: Kompakt, çapraz kemer olmayan kılavuz tasarımları. (A) İki dişli oklüzal destek ve distal vida sabitsizliğine sahip GT II kılavuz. (B) Üç dişli oklüzal destekli GT III kılavuzu ve distal vida sabitsiz. (C) Üç dişli oklüzal destek ve distal mikro-vida fiksasyonu ile GT IV kılavuzu. Bu figürün daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
Intaglio yüzeyinin kontrolsüz bir sonlandırılması yapılmadı. Diş temas yüzeyleri dışındaki baskı destekleri ve kılıf temas alanları çıkarıldı. Diş temas alanları, modifiye edilmiş oklüzal destek alanları ve kol kanalları manuel olarak ayarlanmadı.
İmplant yerleştirilmeden önce, her kılavuz ilgili modele otururdu. Tam oturma sistemi görsel olarak, dokunsal inceleme ile ve 50 μm uyum kontrolü sağlayan silikon katmanla doğrulandı. Sallanma, eksik oturma yeri, kol deformasyonu, görünür çatlaklar veya 0,20 mm'den büyük uyumsuzluk gösteren kılavuzlar hariç tutuldu ve yeniden basıldı.
8. Dinamik navigasyon kurulumu ve kalibrasyonu
Dinamik navigasyon destekli implant yerleştirme, takip kamerası, model takip cihazı, el cihazı takipçisi, kalibrasyon aracı ve planlama-navigasyon yazılımı içeren optik takip navigasyon sistemi kullanılarak gerçekleştirildi. Statik rehber grupları için kullanılan aynı kilitli sanal implant planı navigasyon yazılımına aktarıldı. Dinamik navigasyon dahil edildi çünkü gerçek zamanlı takip, giriş noktası, guya ve derinlik üzerinde ek intraoperatif kontrol sağlayabilir, ancak doğruluğu site ve metrike göre değişebilir.
Mandibular model, diş hayali kafasına sabitlendi ve model tabanına sert bir takip işaretleyicisi takıldı. Model, diş yüzeyi izi ve önceden tanımlanmış güvenilir işaretler kullanılarak kaydedildi. Kayıt, basılı modeldeki beş anatomik simgeye dokunarak ve bunları ilgili sanal pozisyonlarla karşılaştırarak doğrulandı. Sistem tarafından bildirilen hata ≤0,50 mm olduğunda kayıt kabul edildi. Bu kabul eşiği, navigasyon sistemi iş akışını takip eder ve sapma ölçümü için kullanılan daha katı ameliyat sonrası tarama-kayıt eşiğinden farklıydı. 40 dinamik navigasyon yerleştirmesi boyunca, sistem tarafından bildirilen ortalama kayıt hatası 0,34 ± 0,07 mm idi, aralık ise 0,21-0,48 mm arasındadır. Hiçbir kayıt önceden tanımlanmış 0,50 mm kabul eşiğini aşmamıştır. İki kayıt kabul sınırına yaklaştı ve osteotomi hazırlıkından önce sistem tarafından bildirilen kayıt hatası eşik değerinin altına dönene kadar tekrarlandı.
Her sondaj dizisinden önce el parçası ve matkap ekseni kalibre edildi. Sondaj ekseni doğrulama hatası 0,30 mm'yi aştığında kalibrasyon tekrarlanırdı. Osteotomi hazırlığı sırasında, navigasyon ekranı giriş noktası, dürleme ve derinlik açısından izlendi.
9. İmplant yerleştirme prosedürü
Basılı mandibular model, mekanik bir kelepçeyle diş fantom başlıkta sabitlenmişti. Delme yapılmadan önce model stabilitesi kontrol edildi. Hayalet kafa düzeni Şekil 6'da gösterilmiştir. Yapay mukoza tabakası kullanılmamıştır; bu nedenle, deney biyolojik yumuşak doku yerine sert reçine mandibular modeli simüle etti.
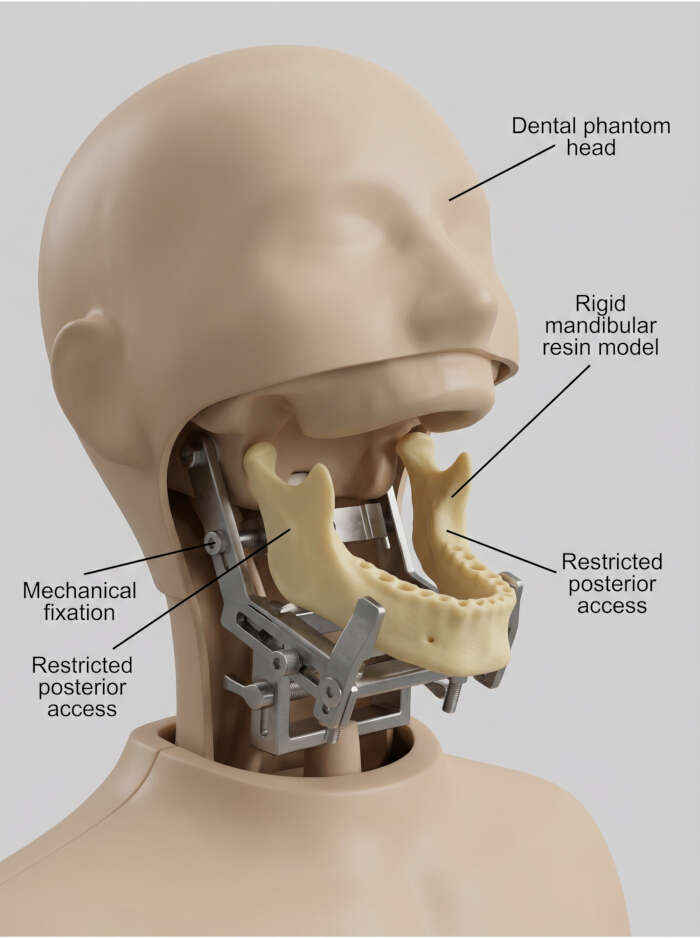
Şekil 6: İmplant yerleştirme için fantom-baş kurulumu. Üç boyutlu baskılı mandibular reçine modeli, standart model fiksasyonu ve in vitro implant yerleştirme sırasında arka erişimi kısıtlamak için diş fantom başlıkta sabitlenmiştir. Yapay mukoza tabakası kullanılmadı. Bu figürün daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
Statik CAIS için, atanan kılavuz oturur ve sondajdan önce tam uyumu doğrulanırdı. GT IV için, distal mikro-vida fiksasyon kanalından geçirilir ve kalibre edilmiş tork anahtarı kullanılarak 8 N·cm'ye kadar sıkılırdı. Vida sabitleme sadece GT IV için yapıldı. GT IV rehberli delme ve implant yerleştirme prosedürü Şekil 7A–E'de gösterilmiştir.
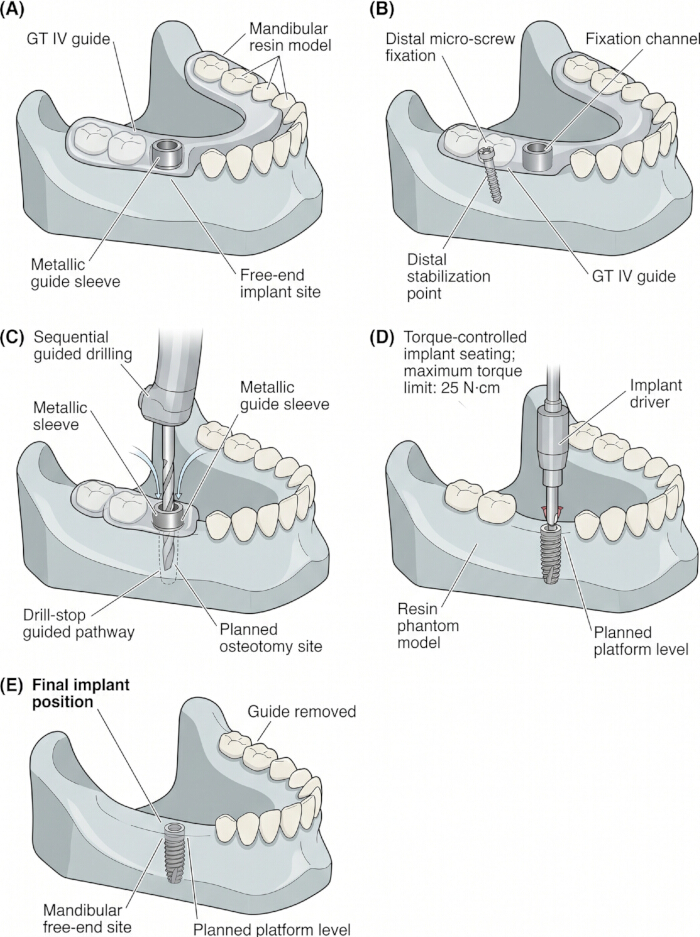
Şekil 7: GT IV rehberli implant yerleştirme prosedürü. (A) Mandibular reçine modelinde GT IV kılavuzunun oturma şekli. (B) Kılavuz kanalından distal mikro-vida fiksasyonu. (C) Metalik kılıfdan ardışık yönlendirilmiş delma. (D) Planlanan mandibular serbest uç noktasında tork kontrollü implant oturması, sürücünün maksimum tork sınırı 25 N·cm'ye ayarlanması. (E) Kılavuz çıkarıldıktan sonra son implant konumu. Bu figürün daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
Tam güdümlü bir sondaj protokolü kullanıldı. Ardışık sondaj, pilot matkap, ara tatbikat ve son tatbikat ile gerçekleştirildi. Sondaj, sürekli harici tuzlu sulama altında 800 devirde gerçekleştirildi. Derinlik, kılavuz kolu ve matkap durdurma sistemi kullanılarak kontrol edildi.
Osteotomi hazırlığından sonra, implant maksimum tork sınırı 25 N·cm'ye ayarlanmış kalibre edilmiş tork kontrollü sürücü kullanılarak yerleştirildi. Bu değer, implantın reçine fantom modelinde oturması için standart prosedürel bir sınır olarak kullanıldı; biyolojik birincil stabilitenin kanıtı veya insan kemiğindeki klinik yerleştirme torkunun doğrudan simülasyonu olarak değil. Son implant platformu planlanan platform seviyesine uygun şekilde oturturuldu. Yerleştirildikten sonra, osteotomi bölgesi ve çevresindeki reçine soket soyulması, reçine çatlaması, perforasyon, deformasyon veya anormal matkap direnci açısından incelendi.
Dinamik CAIS için, implant osteotomisi statik rehber olmadan gerçek zamanlı navigasyon altında hazırlandı. Aynı sondaj dizisi, sondaj hızı, sulama koşulları, implant sistemi ve tork kontrollü oturma protokolü kullanıldı. Giriş noktası, kenar ve derinlik navigasyon ekranı kullanılarak kontrol edildi.
Modeller reçine bazlı olduğu ve kortikal veya kakselli kemik mimarisi, viskoelastiklik, periodontal bağ davranışı, kan, tükürük veya yumuşak doku deformasyonunu yeniden üretmediği için, biyolojik birincil stabilite yorumlanmadı. Yerleştirme torku yalnızca prosedürel tutarlılık göstergesi olarak kaydedildi.
10. Ameliyat sonrası tarama ve implant pozisyonu edinimi
İmplant sistemiyle uyumlu tarama gövdeleri implant yerleştirildikten sonra takıldı ve tam oturma kontrolü kontrol edildi. Her model, nominal 10 μm doğrulukla masaüstü optik laboratuvar tarayıcısı kullanılarak tarandı. Ameliyat sonrası tarama ise STL dosyası olarak dışa aktarıldı.
Postoperatif STL dosyası sapma-analiz yazılımına aktarıldı. Tarama bedeni kütüphanesi, gerçek implant konumunu yeniden oluşturmak için kullanıldı. Postoperatif model, iki aşamalı bir iş akışı kullanılarak ameliyat öncesi planlı modelin üzerine bindirildi: başlangıçta sabit diş yüzeyleri kullanılarak dönüm noktası tabanlı hizalama ve ardından kalan diş kemeri kullanılarak en iyi uyum hizası. İmplant bölgeleri, tarama gövdeleri, kol temas alanları ve hasarlı bölgeler kayıttan çıkarıldı.
Dosyalar, ortalama ameliyat sonrası kayıt hatası ≤0.10 mm olduğunda kabul edildi. Bu değeri aşan dosyalar yeniden tarandı. İkinci tarama yine eşiği aşıyorsa, implant yerleştirilmesi hariç tutuluyor ve belgeleniyordu. Bu daha katı eşik, ameliyat sonrası sapma-ölçüm aşamasında, nihai planlı ve yerleştirilmiş implant hesaplamasına girebilecek ölçüm hatasını azaltmak için kullanıldı.
11. Üç boyutlu sapma ölçümü
İmplant sapması, üç boyutlu denetim yazılımı kullanılarak ölçüldü. Planlanan implant pozisyonu kilitli sanal plandan alındı ve gerçek implant pozisyonu ameliyat sonrası tarama gövde dosyasından yeniden oluşturuldu. Planlanan ve gerçek implant ekstaları çıkarıldı ve ölçümden önce görsel olarak doğrulandı. Sapma-ölçüm iş akışı Şekil 8'de gösterilmiştir.
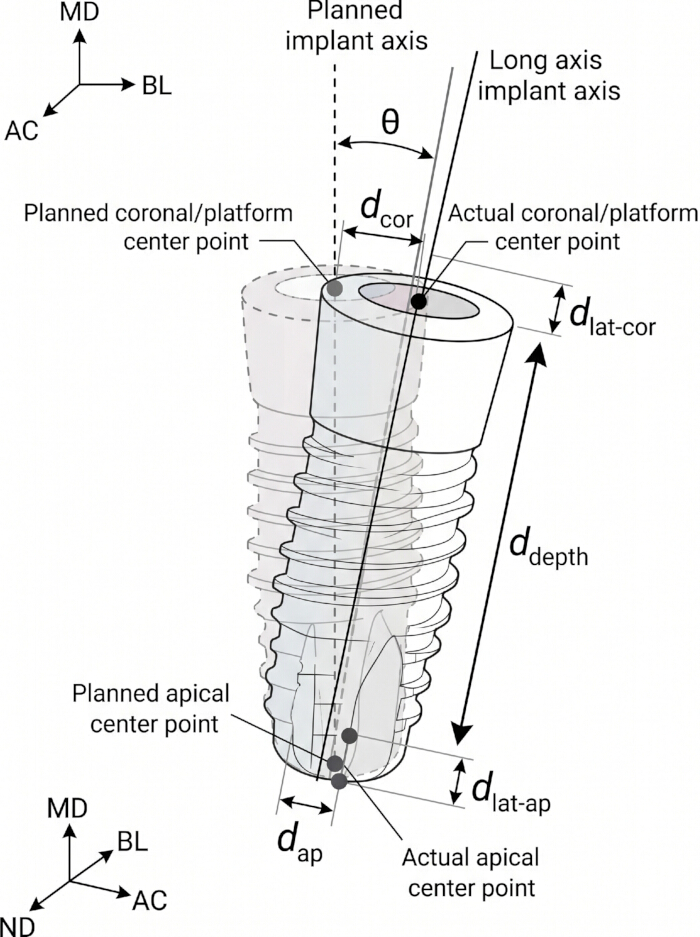
Şekil 8: Planlı ve yerleştirilmiş implantlar arasındaki sapma ölçümü. Planlı ve yerleştirilmiş implant sapma analizinin şematik örneği. θ açısal sapmayı gösterir; d_cor koronal üç boyutlu sapmayı gösterir; d_ap apikal üç boyutlu sapmayı gösterir; d_depth derinlik (apikokoronal) sapmayı gösterir; d_lat-cor koronal lateral sapmayı gösterir; ve d_lat-AP apikal lateral sapmayı gösterir. Bu figürün daha büyük bir versiyonunu görmek için lütfen buraya tıklayın.
Açısal sapma, koronal üç boyutlu sapma, apikal üç boyutlu sapma, derinlik sapma, mesiodistal sapma, buccolingual sapma ve apikokoronal sapma ölçüldü. Bu sonuçlar, statik ve dinamik CAIS çalışmalarında planlı ve yerleştirilmiş implant doğruluğunun değerlendirilmesi için standartölçütlerdir 14.
Açısal sapma, planlanan ve yerleştirilen implant eksenleri arasındaki açı olarak tanımlanmıştır. Koronal üç boyutlu sapma, planlanan ve gerçek implant-platform merkez noktaları arasındaki Öklid mesafesi olarak tanımlanmıştır. Apikal üç boyutlu sapma, planlanan ve gerçek implant-apeks merkez noktaları arasındaki Öklid mesafesi olarak tanımlanmıştır. Derinlik sapması, implant ekseni yönünde dikey kayma olarak tanımlanmıştır. Mesiodistal ve buccolingual sapmalar, ilgili koordinat eksenleri boyunca ayrıştırılmış konumsal farklılıklarla hesaplandı.
İki eğitimli değerlendirici tüm sonuçları bağımsız olarak ölçtü. Her sonuç implant başına üç kez ölçüldü ve ortalama değer istatistiksel analiz için kullanıldı. Gözlemciler arası güvenilirlik sınıf içi korelasyon katsayısı kullanılarak değerlendirildi. Eğer değerlendirici farkları doğrusal sapma için 0,20 mm veya açısal sapma için 0,40°'yi aşıyorsa, üçüncü bir değerlendirici ölçümü tekrarlar ve nihai değer uzlaşmayla belirlenirdi.
12. Rehber-kararlılık değerlendirmesi
Kılavuz stabilitesi mikrohareket testi, yerleştirme-çıkarma döngüsü ve vida sabitleme testleri kullanılarak değerlendirildi. Stabilite testi, birincil implant yerleştirme doğruluk analizi için kullanılanlardan ayrı model-kılavuz montajlarında yapıldı; böylece tekrar tekrar kılavuz yerleştirme, vida sabitleme ve çıkarma sapma ölçümü için kullanılan montajlarda aşınma yaratmadı.
Mikrohareket testi için, kılavuz basılı mandibular modele oturtuluyor ve model-kılavuz montajı mekanik bir test cihazına sabitleniyordu. Kılavuzun distal ucuna 1 μm çözünürlüklü dijital bir yer değiştirme göstergesi yerleştirildi. Üç standart düşük büyüklüklü yük uygulandı: yatay kayma kuvveti 5 N, dikey eksenel basınç 10 N ve meziodistal girişim kuvveti 3 N. Bu büyüklükler, pilot testlerden sonra kılavuz mikrohareketini gözle görülür reçine hasarı, kılavuz kırılma veya kalıcı deformasyon oluşturmadan tespit etmek için seçilmiştir. Tam intraoperatif çişme yüklemesini yeniden üretmek için değil, kılavuz tasarımları arasında karşılaştırılabilir stres koşulları sağlamak için tasarlanmıştı. Her yük, kılavuz başına 10 kez uygulandı ve ortalama yer değiştirme mikrometre cinsinden kaydedildi.
Tekrarlayan kullanım stabilitesi için, her kılavuz için 30 yerleştirme-çıkarma döngüsü gerçekleştirildi. Bir döngü tam kılavuz oturma yeri, görsel olarak uygunluğun doğrulanması, GT IV için vida kilitlenmesi ve kılavuz çıkarımı içeriyordu. 30 döngüden sonra mikrohareket testi tekrarlandı. Kılavuzlar çatlaklar, kolun gevşemesi, kol genişlemesi, deformasyon, diş temas aşınması ve oturma sabitiyesinin kaybı açısından incelendi.
Vida sabitleme stabilitesi için yalnızca GT IV değerlendirildi çünkü distal mikro vida fiksasyonu yalnızca bu tasarımda kullanılıyordu. Sabitleme vidası test öncesinde 8 N·cm'ye kadar sıkıldı. Çıkarma torku, mikrohareket testlerinden ve yerleştirme-çıkarma döngüsünden sonra ölçüldü. Yerleştirme torku ile çıkarma torku arasındaki fark kaydedildi. Görünür diş hasarı, vida deliği çevresindeki reçine hasarı veya kılavuz kırılması mekanik arıza olarak kaydedildi.
13. İstatistiksel analiz
Veriler, ticari istatistiksel yazılım ve açık kaynaklı istatistiksel hesaplama ortamı kullanılarak analiz edildi. Normallik Shapiro-Wilk testi ile değerlendirildi ve varyans homojenliği Levene testi kullanılarak değerlendirildi. Sürekli değişkenler, dağılıma göre ortalama ± standart sapma veya medyan ve çeyreklerarası aralık olarak özetlenmiştir. İki kuyruklu testler kullanıldı ve istatistiksel anlamlılık P < 0.05 olarak belirlendi.
GT I-GT IV statik kılavuz-tasarım karşılaştırması için, varsayımlar sağlandığında tek yönlü ANOVA ve Bonferroni sonrası düzeltme kullanıldı. Welch ANOVA ile Games-Howell post-hoc testi, varyans eşit olmadığında kullanıldı. Kruskal-Wallis testi, Dunn'ın post-hoc karşılaştırmasıyla normalde dağıtılmamış veriler için kullanıldı. Etki boyutları ANOVA tabanlı karşılaştırmalar için η2 , parametrik olmayan karşılaştırmalar için ε2 olarak bildirildi.
Statik ve dinamik CAIS karşılaştırması için, veri dağılımına göre bağımsız örneklemli t-testleri veya Mann-Whitney U testleri kullanılmıştır. Statik ve dinamik gruplar ayrı model montajlarından üretildiği için, bağımsız gruplar olarak analiz edildiler. Birleşik saha analizleri için, nihai site özelindeki veri setlerinden toplanan ortalama ve standart sapma, her site başına n = 20 ve modalite başına n = 40 olarak yeniden hesaplandı. Birleşik değerler önceki bir tablo sürümünden alınmamış ve raporlamadan önce site spesifik ortalamalarla kontrol edilmiştir.
#36 ile #37 arasındaki saha karşılaştırması için, dağılıma göre eşleştirilmiş t-testleri veya Wilcoxon imzalı sıralama testleri kullanıldı. Statik CAIS ve dinamik navigasyon için saha karşılaştırmaları ayrı ayrı rapor edilmiştir.
Mikrohareket ve yerleştirme-çıkarma döngü verileri için, döngü öncesi ve sonrası yer değiştirme değerleri eşleştirilmiş t-testleri veya Wilcoxon imzalı sıralama testleri kullanılarak karşılaştırıldı. GT I-GT IV arasındaki farklar tek yönlü ANOVA veya Kruskal-Wallis testleri kullanılarak analiz edildi. Vida sabitleme sadece GT IV'de bulunduğundan, vida çıkarma torku tanımlayıcı olarak analiz edildi ve dört kılavuz tasarımında karşılaştırılmadı.
Gözlemciler arası güvenilirlik, sınıf içi iki yönlü rastgele etkiler arası korelasyon katsayısı kullanılarak değerlendirildi. ICC değerleri 0.75-0.89 iyi güvenilirlik olarak yorumlandı ve ≥0.90 değerleri mükemmel güvenilirlik olarak yorumlandı.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Bu in vitro çalışma, standart mandibular serbest uçlu reçine modelinde implant yerleştirme doğruluğunu ve kılavuz stabilitesini değerlendirdi. Birincil doğruluk sonuçları açısal sapma, koronal üç boyutlu sapma, apikal üç boyutlu sapma, derinlik sapması ve yanal sapmadır. Analizler implant noktaları #36 ve #37'de yapıldı. Statik kılavuz-tasarım karşılaştırması GT I, GT II, GT III ve GT IV'ü içerirken, modalite karşılaştırması statik CAIS ve dinamik navigasyonu içeriyordu.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Bu in vitro çalışma, standart mandibular serbest uçlu reçine modelinde statik kılavuz tasarımı optimizasyonu ve dinamik navigasyonun implant yerleştirme doğruluğu ve kılavuz stabilitesi üzerindeki etkilerini değerlendirdi. Ana bulgu, GT I'den GT IV'e kademeli modifikasyonun genellikle açısal, koronal, derinlik, yan ve mikrohareket değerlerini azalttığıdır. Ancak iyileşme tüm sonuçlarda eşit değildi. GT IV, ölçülen parametrelerin çoğunda en olumlu genel profili gösterdi, ancak GT...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
Yazarların açıklayacak hiçbir şeyi yok.
Teşekkürler
Bu araştırma, kamu, ticari veya kar amacı gütmeyen sektörlerdeki finansman kuruluşlarından özel bir hibe almamıştır.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| Calibrated torque wrench | Straumann | Ratchet / torque control device | Used for 8 N·cm GT IV micro-screw fixation and 25 N·cm implant insertion. |
| Dental model resin | Formlabs | Model Resin V3 | Used for printing rigid mandibular resin models. |
| Dental phantom head | Nissin Dental Products | Simple Manikin III | Used for standardized fixation of the mandibular resin model and restricted posterior access simulation. |
| Desktop laboratory scanner | 3Shape | E4 Lab Scanner | Used for printed-model verification and postoperative STL scanning. |
| Digital displacement gauge | Mitutoyo | ABS Digimatic Indicator, Series 543, 0.001 mm resolution | Used for guide micromotion measurement. |
| Digital force gauge | Mark-10 | Digital force gauge, 0–50 N range | Used to verify 5 N, 10 N, and 3 N loads during stability testing. |
| Dynamic navigation system | ClaroNav | Navident EVO | Used for dynamic navigation-assisted implant placement. |
| Fit-checking silicone | GC Corporation | Fit Checker Advanced Blue | Used to verify surgical guide seating and detect high-contact areas. |
| Guided implant driver | Straumann | Tissue Level RN guided implant driver | Used for implant insertion to the planned platform level. |
| Guided surgery drill handles | Straumann | Guided drill handles, Ø2.2–4.2 mm | Used with the Ø5 mm guide sleeve during sequential guided drilling. |
| Guided surgery drill set | Straumann | Straumann Guided Surgery Instruments / VeloDrill system | Used for pilot, intermediate, and final drilling. |
| Implant planning and guide-design software | Straumann / Dental Wings | coDiagnostiX | Used for STL–CBCT registration, virtual implant planning, and guide design. |
| Isopropyl alcohol | Sigma-Aldrich / Merck | 2-Propanol, ≥99.5% | Used for washing printed resin models and guides; prepared as 95% isopropyl alcohol for protocol use. |
| Mechanical model clamp | Generic laboratory fixture | Stainless-steel adjustable clamp | Used for rigid fixation of the resin mandibular model. |
| Mechanical testing frame | Mark-10 / Instron | Manual force test stand | Used for standardized loading during micromotion testing. |
| Metallic guide sleeve | Straumann | T-sleeve, Ø5 mm, H5 mm, REF 034.053 | Used for all static guide designs to standardize the drilling path. |
| Navigation calibration kit | ClaroNav | Navident calibration kit | Used for handpiece and drill-axis calibration. |
| Navigation tracker set | ClaroNav | Navident model tracker and handpiece tracker | Used for model and handpiece tracking during dynamic navigation. |
| Open-source statistical environment | R Foundation | R version 4.3 or later | Used for supplementary statistical checks and effect-size calculations. |
| Resin curing station | Formlabs | Form Cure | Used for 405 nm post-curing. |
| Resin washing station | Formlabs | Form Wash | Used for isopropyl alcohol washing after printing. |
| Scan body | Straumann | RN scanbody compatible with Tissue Level RN platform | Used for postoperative implant-position reconstruction. |
| Spreadsheet software | Microsoft | Excel 365 | Used for data organization and table preparation. |
| Statistical software | IBM | IBM SPSS Statistics 29.0 | Used for normality tests, ANOVA, t-tests, non-parametric tests, and ICC analysis. |
| Surgical guide resin | Formlabs | Surgical Guide Resin | Used for printing GT I–GT IV surgical guides. |
| Surgical motor and handpiece | NSK / W&H | Implant surgical motor with 20:1 contra-angle | Used for guided drilling at 800 rpm under continuous external saline irrigation. |
| Three-dimensional inspection software | ZEISS | ZEISS INSPECT Optical 3D | Used for surface-deviation inspection and planned-versus-placed implant analysis. |
| Three-dimensional modeling software | Materialise | 3-matic Medical 19.0 | Used for STL cleanup, mesh repair, and mandibular model preparation. |
| Three-dimensional printer | Formlabs | Form 3B+ | Used for stereolithography printing of mandibular resin models and surgical guides. |
| Tissue-level implant | Straumann | Standard Plus Implant, Ø4.1 mm RN, SLActive, 10 mm, REF 033.562G | Used at sites #36 and #37 in all groups. |
| Titanium micro-screw | Dentium / Jeil Medical | Orthodontic micro-screw, 1.5 mm × 8.0 mm | Used only for distal fixation of GT IV. |
| Table note: Equivalent products may be used if they provide the same technical function and measurement precision. Scanner accuracy, printer layer thickness, sleeve dimensions, implant dimensions, guide resin type, navigation registration threshold, torque settings, and displacement-gauge resolution should remain consistent with the protocol. |