Bu çalışma, You Only Look Once versiyon 11 (YOLOv11)'i evrişimli sinir ağları ile entegre eden bir üretim hattı güvenlik izleme yöntemi önermektedir. Değerlendirilen temel modellerden daha yüksek performans gösteren bu yöntem, bir grafik işlem birimi üzerinde 0,5 birlik kesişim-birleşim eşiğinde ortalama ortalama hassasiyet (mAP@0.5) 0,91, mAP@0.5:0.95 ise 0,82 ve saniyede 120 kare hıza ulaşmıştır.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Yöntem makalesi
Derin Öğrenme Tabanlı Nesne Algılama ve Özellik İyileştirme Kullanarak Üretim Hattı Güvenliğinin Gerçek Zamanlı İzlenmesi
Bu makalede
Özet
Özet
Endüstri 4.0'ın derinleşmesiyle birlikte, üretim hatlarının otomasyon ve zeka seviyeleri önemli ölçüde artmış, bu durum izlemenin gerçek zamanlı performansı, doğruluğu ve güvenliğine yönelik talepleri yükseltmiştir. Manuel denetimlere veya basit eşik tabanlı kararlara dayanan geleneksel izleme sistemleri, genellikle yavaş tepki süreleri, yüksek yanlış alarm oranları ve sınırlı zeka sorunlarından muzdariptir. Bu nedenle, bu çalışma You Only Look Once versiyon 11 (YOLOv11) ile bir evrişimli sinir ağını (CNN) entegre eden bir üretim hattı güvenlik izleme sistemi önermektedir. İlk olarak, elde edilen görüntüler ön işlemeden geçirilmiştir. Ardından, işçileri, ekipmanları ve potansiyel tehlikeleri gerçek zamanlı olarak tanımlamak için YOLOv11 kullanılmıştır. Sonrasında, küçük ve engellenmiş hedefler için özellik çıkarma yeteneklerini artırmak amacıyla, çok ölçekli özellik füzyonu ve dikkat mekanizmalarıyla geliştirilmiş bir CNN ağı tanıtılmıştır. Son olarak, güvenlik durumunu değerlendirmek için tespit sonuçları, CNN ile geliştirilmiş özelliklerle birleştirilmiştir. Deneyler, momentumu 0.9, başlangıç öğrenme oranı 0.01, ağırlık azalması (weight decay) 0.0005, kosinüs tavlamalı (cosine-annealed) öğrenme oranı ayarı, 32'lik bir grup boyutu (batch size) ve 200 epok boyunca eğitimle, stokastik gradyan inişi (SGD) optimizasyonu kullanılarak özgün bir üretim hattı güvenlik veri seti üzerinde gerçekleştirilmiştir. Değerlendirilen temel algoritmalarla karşılaştırma yapmak için değerlendirme metrikleri olarak mAP@0.5 ve saniyedeki kare sayısı (FPS) cinsinden tespit hızı kullanılmıştır. Sonuçlar, önerilen sistemin 0.91'lik bir mAP@0.5 ve 120 FPS'lik bir tespit hızına ulaştığını göstermektedir. Sistem ayrıca gölgelenme ve değişken aydınlatma gibi karmaşık koşullar altında güçlü bir performans sergileyerek, üretim hattı güvenlik izlemedeki etkinliğini ve pratik uygulama potansiyelini kanıtlamıştır.
Giriş
Modern endüstriyel üretimde güvenlik, üretim verimliliğinin ve personel refahının sağlanmasının temel taşıdır. Üretim hattı ortamı genellikle yüksek hızlı mekanik ekipmanlar, karmaşık teknolojik süreçler ve birden fazla görevi içeren ortaklaşa operasyonlar içerir. Potansiyel olan her küçük güvenlik tehlikesi, ciddi üretim kazalarına yol açarak önemli ekonomik kayıplara ve hatta can kayıplarına neden olabilir. Bu nedenle, endüstriyel üretimde güvenliği artırmak için verimli, akıllı ve gerçek zamanlı bir güvenlik izleme sisteminin kurulması büyük önem taşımaktadır1,2.
Geleneksel güvenlik izleme yöntemleri temel olarak manuel video gözetimine ve çeşitli sensörlere (kızılötesi, duman ve titreşim sensörleri gibi)3 dayanmaktadır. Manuel izleme sadece verimsiz olmakla kalmayıp, aynı zamanda izleme personelinin yorgunluğu nedeniyle gözden kaçan tespitlere yatkındır ve sürekli ve kapsamlı bir kapsama alanı sağlayamaz. Sensörler belirli bir erken uyarı işlevi görebilse de tespit menzilleri sınırlıdır ve çevresel girişimlere karşı hassastırlar; bu durum, belirgin yanlış alarm problemlerine yol açar4. Akıllı izleme sistemleri, giderek artan bir araştırma odağı haline gelmiştir. Bir derin öğrenme algoritması kullanılarak bir video akışının gerçek zamanlı analizi; anormal olayları, güvensiz davranışları ve potansiyel tehlikeleri otomatik olarak tanımlayabilir ve böylece izleme sisteminin zekasını büyük ölçüde artırabilir4,5.
Nesne tespiti, akıllı izleme sistemlerinde temel bir teknolojidir. Tek aşamalı nesne dedektörlerinin temsilcileri olan You Only Look Once (YOLO) serisi algoritmalar, önemli avantajlar sergilemektedir. YOLOv1'den YOLOv8'e kadar olan bu algoritma koleksiyonu; ağ mimarisi, kayıp fonksiyonu ve eğitim metodolojisi gibi çeşitli yönlerde iyileştirmelerle sürekli bir gelişim süreci geçirmiştir6,7. Özellikle YOLOv11, özellikle karmaşık arka planlar ve yoğun şekilde yerleşmiş hedeflerle karşılaşıldığında, yüksek kare hızını korurken daha yüksek tespit doğruluğu elde etmiştir8.
Bununla birlikte, genel nesne tespit görevlerindeki mükemmel performansına rağmen, YOLOv11 belirli üretim hattı güvenlik izleme senaryolarında hâlâ zorluklarla karşılaşmaktadır9. Örneğin, işçiler ekipmanlar tarafından kısmen engellendiğinde veya güvenlik işaretleri küçük olup arka plan rengine çok benzediğinde YOLOv11 tespit doğruluğu azalabilir. Bu durum, modelin daha güçlü özellik çıkarma ve anlamsal anlama yeteneklerine sahip olmasını gerektirmektedir10.
Konvolüsyonel sinir ağları (CNN'ler), görüntü öznitelik çıkarımında güçlü yeteneklere sahiptir11. Daha derin ve daha karmaşık ağ mimarileri tasarlanarak, CNN'ler daha zengin ve daha soyut görüntü öznitelikleri öğrenebilir. Bir CNN'in YOLOv11 ilele birleştirilmesi, YOLOv11'in hızlı tespit yeteneklerinden ve CNN'in derin öznitelik çıkarımından yararlanarak daha sağlam ve akıllı bir güvenlik izleme sistemi oluşturur.
Buna dayanarak, bu makale YOLOv11 ve bir CNN kullanan bir üretim hattı güvenlik izleme sistemi önermektedir. Bu çalışmanın yenilikçi yönleri şunlardır: (1) YOLOv11 ve geliştirilmiş bir CNN'den oluşan derin bir füzyon mimarisinin önerilmesi; (2) temel güvenlik özelliklerinin tanınmasını artırmak için çok ölçekli özellik füzyonunun ve kompozit bir dikkat mekanizmasının tanıtılması; ve (3) modelin performans avantajlarının, özel olarak oluşturulmuş karmaşık bir sahne veri seti üzerinde doğrulanması.
YOLO serisi algoritmalarının geliştirilmesi
2015 yılında Redmon ve arkadaşları tarafından ilk kez tanıtılmasından beri12, You Only Look Once (YOLO) algoritması büyük ilgi görmüştür. Bölge önerilerine dayanan iki aşamalı dedektörlerin aksine YOLO, nesne tespitini bir regresyon görevi olarak ele alır. Bir görüntüdeki nesnelerin sınıflarını ve konumlarını doğrudan tahmin ederek YOLO, tespit hızını belirgin şekilde artırır ve bu da onu gerçek zamanlı kullanım için uygun hale getirir13.
Bu serideki öncü çalışma olan YOLOv1, uçtan uca hedef tespitini ilk kez gerçekleştirmiştir14. YOLOv1, giriş görüntüsünün bir ızgara yapısına bölünmesini içerir; burada genellikle S × S formatında düzenlenen her bir ızgara hücresi, kendi sınırları içine düşen nesneleri tespit etmekle görevlidir.
Özellikle, YOLOv1'in çıktısı bir tensördür. S × S × (B × 5 + C) içinde, her bir sınırlayıcı kutu tahmini 5 öge içerir: merkez nokta koordinatı (x,y), genişlik w, yükseklik h ve güven skoru c. Hesaplama süreci Denklem (1)'de gösterilmiştir:
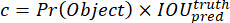 (1)
Bunlar arasında Pr(Object), ızgarada bir hedef bulunma olasılığını; IOU ise tahmin edilen sınırlayıcı kutu ile gerçek (ground-truth) kutu arasındaki kesişimin birleşime oranını temsil eder. Her ızgara ayrıca, bir hedefin varlığı durumunda hedefle ilgili sınıf olasılıkları kümesini, yani hedefin i. sınıfa ait olma olasılığını temsil eden Pr değerlerini tahmin eder. YOLOv1'in kayıp fonksiyonu üç ana bileşenden oluşur: koordinat tahmini kaybı, güven tahmini kaybı ve kategori tahmini kaybı15.
YOLOv2; kararlılığı ve doğruluğu artıran Batch Normalization, yüksek çözünürlüklü bir sınıflandırıcı ve çok ölçekli bir eğitim stratejisi sunar16. YOLOv3, omurga ağ olarak Darknet-53'ü kullanır ve hedef tespitini geliştirmek için Feature Pyramid Network (FPN) kavramından esinlenir17.
YOLOv4, YOLOv3 üzerine çok sayıda optimizasyon yaparak modelin performansını daha da artırmak için Cross Stage Partial Network (CSPNet)18, Path Aggregation Network (PANet)19 ve Mosaic veri geliştirme gibi teknolojiler sunmuştur. YOLOv5 ise mühendislik açısından önemli katkılar sağlayarak daha kolay kullanılabilen ve daha verimli bir uygulama sunmuştur20.
Son yıllarda YOLO serisi, YOLOv6, YOLOv7 ve YOLOv8 gibi sürümlerin birbiri ardına yayınlanmasıyla gelişmeye devam etmiştir. Genişletilmiş Verimli Katman Birleştirme Ağı (E-ELAN) yapısını ve model yeniden parametrelendirme tekniklerini tanıtan YOLOv7, hem hız hem de doğruluk açısından yeni kırılmalar gerçekleştirmiştir. Bu geliştirmeler, yalnızca özellik öğreniminin verimliliğini artırmakla kalmaz, aynı zamanda ağın çıkarım performansını da optimize ederek YOLOv7'nin önceki sürümleri ve birçok ana akım detektörü çeşitli gerçek zamanlı nesne tespit görevlerinde geride bırakmasını sağlar. YOLOv8 ise ağ yapısını daha da optimize eder, anchor-free (çapa içermeyen) bir tasarım benimser, modeli sadeleştirir ve genelleme yeteneğini artırır21.
Önceki versiyonların avantajları üzerine inşa edilen ve bu çalışmada kullanılan YOLOv11, karmaşık endüstriyel senaryolar için optimize edilmiştir. Temel geliştirmeleri arasında bir özellik çıkarım ağı, daha verimli bir özellik füzyon modülü ve daha sağlam bir kayıp fonksiyonu tasarımı yer almaktadır. Bu iyileştirmeler, YOLOv11'in üretim ortamlarındaki oklüzyonlar, küçük hedefler ve karmaşık arka planlarla başa çıkarken daha iyi performans göstermesini sağlar. YOLOv11, Ultralytics tarafından yayınlanan YOLO serisinin bir versiyonudur. YOLOv8 ile karşılaştırıldığında, C3K2 modülünü ve özellik füzyon yolunu iyileştirmiş ve adaptif bir çapa kutusu stratejisi getirerek endüstriyel senaryolarda daha güçlü bir tespit sağlamlığı sunmuştur.
Evrişimli Sinir Ağları (CNN) temelleri ve gelişimi
Evrişimli sinir ağı (CNN), bilgisayarlı görü alanında derin öğrenmenin başarısını derinden etkileyen temel bir modeldir. Bu model, evrişim işlemleri aracılığıyla yerel görüntü özelliklerini çıkararak ve ardından havuzlama işlemleriyle özellik boyutluluğunu azaltarak hiyerarşik görüntü soyutlaması gerçekleştirir22.
Tipik bir CNN; birden fazla konvolüsyonel, havuzlama ve tam bağlantılı katmandan oluşur. Konvolüsyonel katman, giriş görüntüsünü bir konvolüsyon çekirdeği ile tarar, yerel bölgeler üzerinden nokta çarpımları hesaplar ve bir özellik haritası oluşturur. Hesaplama işlemi Denklem (2)'de gösterilmiştir:
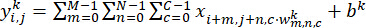 (2)
Burada x giriş görüntüsünü, wk ve bk sırasıyla konvolüsyon çekirdeğinin ağırlığını ve sapmasını,  ise çıkış özellik haritasının (i,j) konumundaki değerlerini temsil eder. Havuzlama katmanı genellikle Maksimum Havuzlama (Max Pooling) veya Ortalama Havuzlama (Average Pooling) kullanır. Tam bağlantılı katman ise özellikleri çıkarmaktan ve sınıflandırma olasılıklarını tahmin etmekten sorumludur.
Buna dayanarak, bu çalışma YOLOv11 için iki paralel koldan oluşan bir CNN özellik geliştirme modülü tasarlamaktadır: Çok ölçekli özellikleri çıkarmak için 3 × 3 ve 5 × 5 konvolüsyon çekirdeklerini kullanan çok ölçekli bir konvolüsyon kolu ve ana hedeflerin ayırt edici özelliklerini geliştirmek için kanal dikkat (Squeeze-and-Excitation) ve uzamsal dikkat modüllerini ardışık olarak bağlayan bir dikkat kolu. İki kolun çıktıları eleman bazlı toplama ile birleştirilir ve ilgili özellik geliştirme kayıp fonksiyonu formül (3)'te gösterilmiştir:
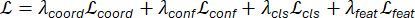 (3)
Lcoord sınırlayıcı kutu koordinat regresyon kaybıdır; Lconf hedef güven kaybıdır; Lcls kategori sınıflandırma kaybıdır; Lfeat ise CNN iyileştirme modülü tarafından çıkarılan küçük hedeflerin ve engellenmiş hedeflerin ayırt edici özelliklerini kısıtlamak için kullanılan özellik iyileştirme kaybıdır; λcoord, λconf, λcls, λfeat ilgili kayıp terimlerinin ağırlık katsayılarıdır. Bu görev için λfeat = 0.05 olarak ayarlanmış ve kalan ağırlıklar tespit görevi gereksinimlerine göre dengelenmiştir.
VGGNet23 ve ResNet24 gibi klasik CNN yapıları, görüntü sınıflandırma görevlerinde büyük başarılar elde etmiştir. Bu mimariler arasında ResNet, derin ağ eğitimindeki kaybolan gradyan problemini etkili bir şekilde hafifleterek daha derin ve daha karmaşık ağ yapılarının oluşturulmasını kolaylaştırır.
Nesne tespit görevlerinde, CNN genellikle bir özellik çıkarıcı (backbone) olarak kullanılır. Örneğin, YOLO algoritma serisindeki Darknet, cross-stage partial Darknet (CSPDarknet) vb. yapıların tümü CNN üzerine kurulmuştur25. Özellik çıkarma yeteneklerini artırmak için araştırmacılar çok sayıda geliştirilmiş CNN yapısı önermişlerdir. Örneğin, Inception modülü, çok ölçekli konvolüsyon çekirdekleri aracılığıyla özellikleri paralel olarak çıkarır. DenseNet, yoğun bağlantılarla özelliklerin yeniden kullanımını artırır. Squeeze-and-Excitation Network ise dikkat mekanizmaları aracılığıyla özellik kanallarının önemini adaptif olarak ayarlar26.
Bu çalışmada, YOLOv11'in özellik çıkarma yeteneklerini geliştirmek için geliştirilmiş bir CNN modülü tasarladık. Bu modül, üretim hattı senaryolarındaki temel güvenlik bilgilerini daha etkili bir şekilde yakalamak için çok ölçekli özellik füzyonunu bir dikkat mekanizması ile birleştirir.
Derin öğrenmenin endüstriyel güvenlik izlemedeki uygulama durumu
Derin öğrenme, endüstriyel güvenlik izleme alanında önemli bir ilgi görmüştür. İşçilerin güvenlik kasklarını uygun şekilde takıp takmadıklarını belirlemek, tehlikeli bölgelere yetkisiz girişleri tespit etmek ve arızalı ekipmanların durumunu izlemek için CNN tabanlı algoritmalar kullanılmaktadır27.
Davranış tanıma açısından, çalışanların operasyonel davranışlarını analiz etmek ve potansiyel olarak güvensiz eylemleri belirlemek için 3D CNN'ler ve tekrarlayan sinir ağları kullanılır. Örneğin, çalışanların duruş dizileri analiz edilerek, güvenlik işletim prosedürlerini ihlal edip etmedikleri belirlenebilir28.
YOLO ve Faster R-CNN, gerçek zamanlı gözetleme videolarında personel ve ekipman tespiti için yaygın olarak kullanılmaktadır. Örneğin, literatürde YOLOv5 tabanlı gerçek zamanlı bir kask tespit sistemi önerilmiş ve bu sistem şantiye güvenlik yönetiminin zekasını etkili bir şekilde artırmıştır29.
Mevcut araştırmalarda bazı ilerlemeler kaydedilmiş olsa da, çeşitli zorluklar devam etmektedir. İlk olarak, endüstriyel sahneler tipik olarak karmaşık aydınlatma, oklüzyon ve arka plan girişimleri içerir ki bunlar algoritmanın dayanıklılığına yönelik katı gereksinimler getirir. İkinci olarak, gerçek zamanlı performans temel bir gerekliliktir ve algoritma, doğruluğunu korurken yüksek hızlı çıkarım gerçekleştirmelidir. Son olarak, mevcut araştırmalar öncelikle tek görevli saptamaya odaklanmaktadır ve çok kaynaklı bilgi füzyonu ile kapsamlı analizlerin keşfi konusunda yetersiz kalmaktadır30.
Bu çalışmada, önerilen YOLOv11 ve CNN füzyon modeli, öznitelik çıkarma ve füzyon yeteneklerini geliştirerek yukarıdaki zorlukların üstesinden gelmeyi ve üretim hattı güvenlik risklerinin kapsamlı, gerçek zamanlı izlemesini gerçekleştirmeyi amaçlamaktadır.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
YOLOv11 ve CNN algoritması
Genel sistem mimarisi
Bu çalışmada önerilen üretim hattı güvenlik izleme sistemi, yüksek hassasiyetli ve yüksek hızlı gerçek zamanlı güvenlik izlemesi gerçekleştirmek için YOLOv11 ile geliştirilmiş bir CNN'yi birleştiren hibrit bir mimari benimsemektedir. Şekil 1'de gösterildiği gibi sistem temel olarak bir giriş ön işleme modülü, bir YOLOv11 nesne tespit modülü, bir CNN öznitelik geliştirme modülü ve bir füzyon karar modülünden oluşmaktadır. Giriş görüntüsü, modelin genelleme yeteneğini artırmak için öncelikle ön işleme modülü tarafından normalize edilir ve zenginleştirilir. Ardından, CSPDarknet omurgası ile öznitelikler çıkarılır ve spatial pyramid pooling-fast (SPPF) modülü ile alıcı alan genişletilir. Örnekleme sonrası çok ölçekli öznitelikler birleştirilir; ardından, ana hedeflerin ayırt edici temsilini daha da geliştirmek için birleştirilmiş özniteliklere sırasıyla kanal dikkati ve uzamsal dikkat uygulanır. CNN öznitelik geliştirme modülü, YOLOv11 omurga ağının C3, C4 ve C5 katmanlarının çıkışlarından sonrasına yerleştirilerek sırasıyla 80 × 80 × 256, 40 × 40 × 512 ve 20 × 20 × 1,024 boyutlarındaki çok ölçekli öznitelik haritalarını alır. CNN öznitelik geliştirme modülü, küçük ve kısmen kapanmış hedefler için öznitelik çıkarımını daha da geliştirir. Son olarak, füzyon karar modülü, YOLOv11'in tespit sonuçlarını CNN ile geliştirilmiş özniteliklerle birleştirir ve hedefin kesin konumunu, kategorisini ve güven puanını çıktı olarak vermek için bunları tasarlanmış bir kayıp fonksiyonu aracılığıyla ortaklaşa optimize eder.
YOLOv11 tespit çerçevesi
YOLOv11, YOLO serisinin tek aşamalı tespit çerçevesinin güçlü yönlerinden yararlanan birkaç kritik geliştirme sunmuştur. Mimarisi üç ana bileşene ayrılmıştır: bir omurga (backbone) ağ, bir özellik füzyon ağı ve bir tespit başlığı. Omurga ağ, geliştirilmiş bir CSPDarknet yapısı kullanır. Özellik füzyon ağı, çok ölçekli özellikleri etkili bir şekilde birleştirmek için özellik piramit ağları ve yol toplama ağlarından esinlenerek, aşamalar arası yerel bağlantıları ve derinlemesine ayrılabilir konvolüsyonları bünyesinde barındırır.
Özellik geliştirme modülü
Özellik geliştirme modülü, modelin temel güvenlik özelliklerine olan duyarlılığını artırmayı amaçlamaktadır. YOLOv11 ana ağının (backbone network) her katmanı tarafından üretilen özellik haritalarını işleyerek, üst örnekleme (upsampling) ve alt örnekleme (downsampling) işlemleri aracılığıyla farklı ölçekler arasındaki bilgileri birleştirir. Spesifik olarak, çok ölçekli dal spatial ölçek çeşitliliğini yakalarken, dikkat (attention) dalı temel kanalları ve konumsal yanıtları dinamik olarak geliştirir. Bu iki dal bağımsız olarak çalışmaz; aksine, artık bağlantılar (residual connections) ve özellik yeniden kalibrasyonu yoluyla birbirlerini tamamlar ve birleştirilirler. Her ölçekte geliştirme modülü tarafından işlenen özellik haritası, 1 × 1 konvolüsyon ile orijinal özellik haritasının kanal sayısına uygun hale getirilir ve ardından eleman bazlı toplama yoluyla orijinal YOLOv11 özellik haritası ile birleştirilir. Birleştirilen özellik haritası, çok ölçekli füzyon için sonraki Özellik Piramidi Ağına (FPN) aktarılarak hiyerarşik bir güvenlik özelliği temsili oluşturur. Modüller arasında sorunsuz bir entegrasyon sağlamak için, kayıp fonksiyonu YOLOv11 tespit kaybı ve CNN modülü özellik geliştirme kaybından oluşan, uçtan uca ortak bir eğitim stratejisi benimsenmiştir.
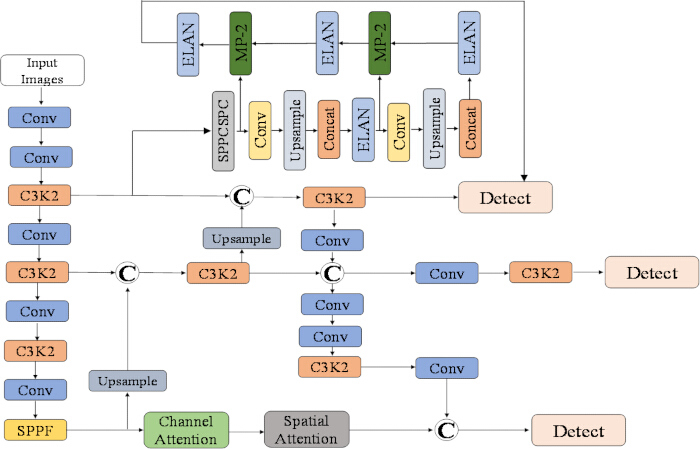
Şekil 1. YOLOv11-CNN algoritması. Özellik geliştirme modülü, modelin kritik güvenlik özelliklerine olan duyarlılığını artırmayı amaçlar. YOLOv11 omurgasının çeşitli katmanlarından gelen özellik haritalarını işleyerek, üst örnekleme (upsampling) ve alt örnekleme (downsampling) işlemleri aracılığıyla farklı ölçeklerdeki özellikleri birleştirir. Ek olarak, kanal ve uzamsal dikkat mekanizmaları içerir. YOLOv11 ve CNN modülleri arasında sorunsuz bir entegrasyon sağlamak için ortak bir eğitim stratejisi uygulanır. Eğitim sırasında, her iki modülün parametreleri uçtan uca optimize edilir. Kayıp fonksiyonu, YOLOv11'in tespit kaybı ile CNN modülünün özellik geliştirme kaybını birleştirir. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Önerilen YOLOv11 ve CNN füzyon modelinin üretim hattı güvenlik izlemedeki etkinliğini doğrulamak için çeşitli güvenlik tehlikesi senaryolarını kapsayan bir veri seti oluşturulmuştur. Bu veri seti, 42 sabit rastgele tohum (seed) kullanılarak 7:1,5:1,5 oranında eğitim, doğrulama ve test setlerine ayrılmış 12.000 üretim hattı sahne görüntüsü içermektedir. Veri seti; standart aydınlatma, düşük ışık, kısmi kapanma, yoğun kapanma, hareket bulanıklığı ve karmaşık arka planlar dahil olmak üzere çeşitli çalışma koşullarını kapsam...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Deneysel sonuçlar, önerilen YOLOv11–CNN füzyon modelinin üretim hattı güvenlik izleme için tespit doğruluğunu ve gerçek zamanlı performansı artırdığını göstermektedir. YOLOv11'in verimli tek aşamalı tespiti ve CNN modülünün özellik geliştirmesinden yararlanan sistem; karmaşık aydınlatma ve tıkanıklık (oklüzyon) koşulları altında işçileri, ekipmanları ve tehlikeli alanları tanımlamıştır. Çok ölçekli özellik füzyonu ve dikkat mekanizmaları, temel güvenlik unsurlarına odaklanma yeteneğini artırarak erken uyarı için yorumlan...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
Yazarların beyan edeceği herhangi bir çıkar çatışması bulunmamaktadır.
Teşekkürler
Bu çalışma kısmen Taizhou Üniversitesi İleri Yetenekler için Bilimsel Araştırma Vakfı'nın "Akıllı imalat için hassas tespitin temel teknolojileri üzerine araştırma" (TZXY2020QDJJ006) kapsamında desteklenmiştir.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| COCO API | Y/A | Hedef tespit doğruluğu değerlendirmesi ve istatistiksel analiz için kullanılan değerlendirme aracı. | |
| CUDA 11.4 | NVIDIA | Y/A | PyTorch 1.12 framework'ü ile birlikte kullanılan paralel hesaplama platformu. |
| Edge TPU | Y/A | Gecikme ve güç tüketimi testleri için kullanılan dağıtım platformu; bildirilen gecikme 18 ms ve güç tüketimi 15 W olarak kaydedilmiştir. | |
| Jetson Xavier uç bilişim cihazı | NVIDIA | İş çıkarma kapasitesi (throughput) testleri için kullanılan uç bilişim cihazı; bildirilen işlem hızı 70 FPS ve %99'luk dilim gecikmesi 50 ms'nin altındadır. | |
| NVIDIA Tesla V100 GPU | NVIDIA | Eğitim/değerlendirme sunucusunda kullanılan GPU. | |
| PyTorch 1.12 | Y/A | Model eğitimi ve değerlendirmesi için kullanılan derin öğrenme framework'ü. | |
| scikit-learn | Y/A | Model değerlendirmesi için kullanılan değerlendirme/istatistiksel analiz aracı. | |
| Kendi oluşturulan üretim hattı güvenlik veri seti | Y/A | Y/A | VOC formatında, standart aydınlatma, düşük aydınlatma, kısmi oklüzyon, ağır oklüzyon, hareket bulanıklığı ve karmaşık arka planları kapsayan 12.000 üretim hattı sahne görüntüsünden oluşan veri seti; altı etiketleme kategorisi: işçiler, güvenlik kaskları, robotik kollar, tehlikeli alanlar, araçlar ve taşıtlar. |
| Eğitim sunucusu | NVIDIA Tesla V100 GPU ve Ubuntu 20.04 işletim sistemi ile donatılmış sunucu. | ||
| Ubuntu 20.04 işletim sistemi | Y/A | Eğitim/değerlendirme sunucusunda kullanılan işletim sistemi. | |
| VOC etiketleme formatı | Y/A | Y/A | Kendi oluşturulan üretim hattı güvenlik veri seti için kullanılan etiketleme formatı. |
| YOLOv11 nesne tespit modeli | Ultralytics | Y/A | İşçileri, ekipmanları ve potansiyel tehlikeleri gerçek zamanlı olarak tespit etmek için kullanılan nesne tespit modeli. |
Kaynaklar
- Ramadan MNA, Ali MAH, Jaber H, Alkhedher M. Blockchain-secured IoT-federated learning for industrial air pollution monitoring: a mechanistic approach to exposure prediction and environmental safety. Ecotoxicol Environ Saf. 2025;300:118442.
- Ahn J, et al. SafeFac: video-based smart safety monitoring for preventing industrial work accidents. Expert Syst Appl. 2023;215:119397.
- Natha S, et al. A scalable and generalized deep ensemble model for road anomaly detection in surveillance videos. Comput Mater Contin. 2024;81(3):3707-3729.
- Diallo AR, Homri L, Dantan JY. Reducing false alarms in fault detection: a comparative analysis between conformal prediction and classical methods applied to PCA and autoencoders. J Process Control. 2025;152:103495.
- Cheng X, Han Y, Zhang W. Development of intelligent monitoring system for soil erosion in pipeline engineering based on deep learning. Comput Electr Eng. 2025;126:110432.
- Yan H, et al. A global feature fusion and adaptive optimization method to enhance detection accuracy and computational efficiency based on YOLOv8. Alexandria Eng J. 2025;129:538-552.
- Samma H, Al-Azani S, El-Ferik S. UAV-based real-time face detection using YOLOv7. Transp Res Procedia. 2025;84:331-338.
- Gong X, Yu J, Zhang H, Dong X. AED-YOLO11: a small object detection model based on YOLO11. Digit Signal Process. 2025;166:105411.
- Li R, Xiao K, Lin S, Wu Z. Enhancing aquatic ecosystem monitoring through fish jumping behavior analysis and YOLOv5: applications in freshwater fish identification. J Environ Manage. 2025;391:126413.
- Zhang D, Gao Q, Chen Z, Lin Z. Semantic feature refinement of YOLO for human mask detection in dense crowded. J Vis Commun Image Represent. 2025;107:104399.
- Choi MJ, Ku DG, Lee SJ. Integrated YOLO and CNN algorithms for evaluating degree of walkway breakage. KSCE J Civ Eng. 2022;26(8):3570-3577.
- Li Y, et al. Underwater acoustic intelligent spectrum sensing with multimodal data fusion: an Mul-YOLO approach. Future Gener Comput Syst. 2025;173:107880.
- Jiang D, et al. Real-time tracker of chicken for poultry based on attention mechanism-enhanced YOLO-Chicken algorithm. Comput Electron Agric. 2025;237:110640.
- Yang X, et al. Automated concrete bridge damage detection using an efficient Vision Transformer-enhanced anchor-free YOLO. Engineering. 2025;51:311-326.
- Fuertes D, et al. People detection with omnidirectional cameras using a spatial grid of deep learning foveatic classifiers. Digit Signal Process. 2022;126:103473.
- Deepak GD, Bhat SK. Maximizing YOLOv2 efficiency: a study on multiclass detection of indoor objects. Results Eng. 2025;26:105405.
- Zhang C, et al. Personnel target detection in infrared environment based on YOLOv3-tinier network and its FPGA implementation. Infrared Phys Technol. 2025;150:106015.
- Zhou Y. A YOLO-NL object detector for real-time detection. Expert Syst Appl. 2024;238:122256.
- Asadollahpour E, Rahmannejad R, Asghari A, Abdollahipour A. Back analysis of closure parameters of Panet equation and Burger's model of Babolak water tunnel conveyance. Int J Rock Mech Min Sci. 2014;68:159-166.
- Anguchamy KK, Palanisamy V. Real-time object detection using improvised YOLOv4 and feature mapping technique for autonomous driving. Expert Syst Appl. 2025;280:127452.
- Khan AT, Jensen SM, Khan AR. Advancing precision agriculture: a comparative analysis of YOLOv8 for multi-class weed detection in cotton cultivation. Artif Intell Agric. 2025;15(2):182-191.
- Raushan R, Singhal V, Jha RK. Damage detection in concrete structures with multi-feature backgrounds using the YOLO network family. Autom Constr. 2025;170:105887.
- Zarboubi M, Bellout A, Chabaa S, Dliou A. CustomBottleneck-VGGNet: advanced tomato leaf disease identification for sustainable agriculture. Comput Electron Agric. 2025;232:110066.
- Xie F, et al. Wine variety traceability by data fusion of near-infrared spectroscopy and mid-infrared spectroscopy combined with GAF and ResNet. Chemom Intell Lab Syst. 2025;264:105468.
- Huang J, et al. Estimation of the orientation of potatoes and detection bud eye position using potato orientation detection you only look once with fast and accurate features for the movement strategy of intelligent cutting robots. Eng Appl Artif Intell. 2025;142:109923.
- Huang Y, et al. Human intrusion detection with distributed fiber optic data based on Squeeze-Excitation and hierarchical connection enhancement network. Opt Fiber Technol. 2025;94:104297.
- Qi R, et al. Mechanical fault diagnosis of on-load tap changers using time-frequency vibration analysis and a lightweight YOLO model. Measurement. 2025;256:118441.
- Yan J, Wang Z. YOLO V3+VGG16-based automatic operations monitoring and analysis in a manufacturing workshop under Industry 4.0. J Manuf Syst. 2022;63:134-142.
- Nazli NANM, et al. A real-time system for detecting personal protective equipment compliance using deep learning model YOLOv5. Procedia Comput Sci. 2024;245:647-656.
- Xiao Y, et al. The prediction of kiwi quality attributes based on multi-source data fusion comprehensive analysis model using HSI and FHSI. J Food Compos Anal. 2025;144:107645.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.