Bu çalışma, simüle edilmiş ve kıyaslama veri kümeleri üzerinde değerlendirilen, makine öğrenimi ve fizik tabanlı modeller kullanarak petrol ve gaz sistemlerinin izlenmesi ve optimizasyonu için kontrol farkındalığına sahip bir dijital ikiz çerçevesi sunmaktadır.
Araştırma makalesi
Petrol ve Gaz Üretim Sistemlerinin Gerçek Zamanlı İzlenmesi ve Optimizasyonu için Kontrol Duyarlı Bir Dijital İkiz Çerçevesinin Geliştirilmesi
Bu makalede
Özet
Özet
Bu makalede, petrol ve gaz üretim sistemlerini izlemek ve iyileştirmek için kontrol farkındalığına sahip bir dijital ikiz çerçevesi önerilmektedir. Yöntem; uzay-zamansal grafik sinir ağlarını, nöral 4D-Var veri asimilasyonunu, pekiştirmeli öğrenme tabanlı kontrolü ve fizik tabanlı sinir operatörlerini (FNO ve Sinir operatör modeli) birleştirmektedir. Çerçevenin değerlendirilmesi için kıyaslama siber-fiziksel sistem veri setleri (SWaT ve WADI) ve simüle edilmiş bir petrol ve gaz veri seti kullanılmıştır. Ortalama ölçümler kullanılarak gerçekleştirilen birkaç bağımsız çalışma ile doğrulanan sonuçlar; durum tahmini, anomali tespiti ve kontrol optimizasyonunda artan performansı göstermektedir. Bununla birlikte, değerlendirme kıyaslama ve simüle edilmiş veri setleriyle sınırlıdır; pratik uygulanabilirliği doğrulamak için gerçek endüstriyel verilerle ek validasyon yapılması gerekmektedir.
Giriş
Dünyanın artan enerji talebi nedeniyle güvenli ve etkili petrol ve gaz taşıma ağlarına olan ihtiyaç artmıştır. Ancak, boru hattı güvenilirliğinin sürdürülmesi, kötüleşen altyapı ve artan sistem karmaşıklığı nedeniyle ciddi şekilde engellenmektedir. Bu bağlamda, dijital ikiz (DT) teknolojisi; endüstriyel ortamlarda risk değerlendirmesine, kestirimci bakıma ve sistem optimizasyonuna olanak tanıyan veri odaklı bir yaşam döngüsü yönetim stratejisi olarak ilgi çekmiştir1,2,3,4,5. Reaktif bakımdan akıllı, veri odaklı karar verme süreçlerine geçişle birlikte, endüstriyel sistemlerdeki dijital dönüşüm; anomali tespitini, arıza öngörüsünü ve sistem güvenilirliğini artırmıştır6,7,8. Süreç optimizasyonu, kestirimci bakım ve akıllı üretimdeki DT uygulamaları birçok araştırmanın konusu olmuştur. Örneğin, kestirimci arıza analizi10 ve yeşil performans değerlendirmesi11 ile derin öğrenme tabanlı üretim optimizasyonu için DT tabanlı modeller önerilmiştir. DT'ler, petrol ve gaz endüstrisinde sistem modelleme, performans değerlendirmesi ve çok sensörlü veri entegrasyonu yoluyla izlemeyi ve anomali tanımlamasını iyileştirmek için kullanılmıştır12,13,14,15.
Bu gelişmelere rağmen, mevcut DT tekniklerinin çoğunluğu gerçek zamanlı senkronizasyon ve kontrolle çok az entegrasyona sahip olup; izleme, modelleme veya anomali tespiti gibi ayrı özelliklere odaklanmaktadır. Birçok sistem, çift yönlü etkileşimden ve adaptif öğrenme yeteneklerinden yoksun olup tek yönlü veri akışına sahip dijital gölgeler olarak işlev görmektedir. Dinamik koşulların ve karmaşık hata modellerinin sürekli öğrenme ve kontrol gerektirdiği petrol ve gaz sistemlerinde bu kısıtlama özellikle önemlidir. Ayrıca, mevcut siber-fiziksel sistem teknikleri çoğunlukla çevrimdışı analizlerle sınırlıdır ve karmaşık endüstriyel süreçlerde gerçek zamanlı kapalı döngü kontrolü desteklememektedir16. Ek olarak, mevcut yaklaşımlar dağıtık sensör etkileşimlerini tanımlamak için çoğunlukla geleneksel makine öğrenimi ve filtreleme tekniklerine dayanmakta, uzaysal-zamansal grafik sinir ağları gibi gelişmiş modellerden çok az yararlanmaktadır. Ayrıca, özellikle petrol ve gaz üretim sistemlerinde doğrusal olmayan fiziksel dinamikleri yakalamak için operatör öğrenme tekniklerinin kullanımına yönelik araştırmalar yetersizdir17. Bu nedenle, mevcut DT sistemleri karmaşık uzaysal-zamansal bağlantıları modellerken gerçek zamanlı veri asimilasyonunu ve adaptif kontrolü birleştirememektedir.
Endüstriyel kontrol ayarlarını taklit ettikleri için, SWaT ve WADI gibi kıyaslama veri kümeleri, siber-fiziksel sistemlerde DT tabanlı teknikleri doğrulamak için sıklıkla kullanılır18. Ek olarak DT'ler, endüstriyel süreçler boyunca artan verimlilik, daha iyi bilgi alışverişi ve güvenli veri transferi gibi daha genel faydalar sağlar19,20. Özellikle petrol ve gaz gibi yüksek riskli endüstrilerde21,22,23, güvenlik yönetimi, gerçek zamanlı izleme ve endüstriyel otomasyondaki potansiyelleri daha yaygın bir şekilde kabul görmeye başlamıştır. Buna rağmen, pratik uygulama için modelleme, izleme ve kontrol yeteneklerini birleştiren daha kapsamlı ve entegre çözümlere hala ihtiyaç vardır. 24,25 kaynaklarında belirtilen değerlendirme çalışmaları, DT'lerin operasyonel verimliliği ve karar verme süreçlerini iyileştirmedeki kullanım ve faydalarını göstererek temel oluşturmuştur. Tablo 1, petrol ve gaz üretimi ile kontrol yönetimi hakkındaki mevcut yöntemlerin karşılaştırmasını göstermektedir26,27,28,29. Petrol ve gaz üretim sistemlerinin yüksek operasyonel riskleri ve karmaşık dinamikleri nedeniyle, geleneksel bakım yöntemleri anomali tespiti ve tepki verme konusunda sıklıkla yetersiz kalmaktadır30,31,32,33. Güvenlik yönetimi ve uzaktan izleme son zamanlarda gelişmiş olsa da, gerçek zamanlı olarak sürekli algılayabilen, öğrenebilen ve kontrol edebilen akıllı sistemlere hala ihtiyaç duyulmaktadır.
Bu makale, söz konusu zorlukların üstesinden gelmek için uzaysal-zamansal grafik sinir ağlarını, nöral 4D-Var veri asimilasyonunu, fizik tabanlı sinir operatörlerini ve pekiştirmeli öğrenme tabanlı kontrolü birleştiren kontrol farkındalıklı bir dijital ikiz mimarisi önermektedir. Önerilen sistem ile veri toplama, durum kestirimi, anomali tespiti ve kontrol optimizasyonu için tek bir işlem hattı kurulmuştur. Uzaysal-zamansal grafik sinir ağları dağıtık sensörler arasındaki etkileşimleri kaydederken, Fourier Sinir Operatörü ve Derin Operatör Ağı (Sinir operatör modeli) gibi fizik tabanlı sinir operatörleri, karmaşık doğrusal olmayan sistem dinamiklerini temsil etmek için kullanılır. Pekiştirmeli öğrenme adaptif, kapalı döngü kontrol imkanı sağlarken, nöral veri asimilasyonu durum kestirimi doğruluğunu artırır. Önerilen yöntemin endüstriyel ortamlara genelleştirilebilirliği, kıyaslama siber-fiziksel sistem veri kümeleri (SWaT ve WADI) ve simüle edilmiş petrol ve gaz verileri kullanılarak değerlendirilerek kanıtlanmıştır. Bu çalışma; modelleme, öğrenme ve kontrolü birleşik bir çerçevede birleştirerek, mevcut DT sistemlerinin temel eksikliklerini gidermekte ve petrol ve gaz üretim sistemlerinde gerçek zamanlı izleme ve optimizasyon için ölçeklenebilir ve esnek bir çözüm sunmaktadır.
Protokol
Bu çalışma herhangi bir insan katılımcı veya hayvan denek içermemektedir. Kullanılan veri setleri (SWaT ve WADI) halka açık kıyaslama veri setleridir ve herhangi bir hassas veya kişisel veri içermemektedir.
Önerilen yaklaşım; ileri düzey derin öğrenme algoritmalarının, veri asimilasyonunun ve petrol ile gaz çıkarma sistemleri ile kontrolünün sürekli değerlendirme ve optimizasyonunun entegrasyonuna olanak tanıyan, kontrol odaklı bir dijital ikiz oluşturur. İlk olarak, coğrafi olarak dağıtılmış üretim altyapısından gelen gerçek zamanlı çok modlu sensör verileri toplanır ve üretim bileşenleri arasındaki bağlantısallığı ve etkileşimleri tanımlayan bir graf yapısı kullanılarak modellenir. Ardından, dijital ikiz içerisinde ölçeklenebilir simülasyonu kolaylaştırmak amacıyla, doğrusal olmayan çok fazlı akışı yöneten temel denklemlerin operatör düzeyindeki yaklaşımlarını oluşturmak için fizik bilgili sinirsel operatörlerden yararlanılır. Araştırmada, Derin Operatör Ağı'na (Deep Operator Network) atıfta bulunmak için 'Sinirsel operatör modeli' terimi kullanılmıştır. Coğrafi olarak dağıtılmış üretim varlıkları arasındaki uzamsal ve zamansal bağımlılıkları dahil etmek için, fizik bilgili temsiller içerisinde uzay-zamansal graf sinirsel ağları eğitilir. Gürültülü ve uzamsal olarak düzensiz ölçümler mevcut olduğunda bile, dijital ikiz simülasyon tahminlerinin gerçek zamanlı izleme verileriyle tutarlı ve senkronize kalmasını sağlamak için nöral 4DVAR'dan yararlanan diferansiyellenebilir bir veri asimilasyonu yaklaşımı uygulanır. Gerçek zamanlı senkronize dijital ikiz üzerine, gerçek zamanlı kontrol için takviyeli öğrenme odaklı bir optimizasyon aracı eğitilir. Son olarak dijital ikiz, yeni mevcut ölçümlerden gelen sürekli güncellemeler sayesinde modellerin sürekli güncellenmesi ve uzun süreli adaptif ölçeklenebilirlik için donanımlı kalır.
Önerilen dijital ikiz mimarisi; geleneksel dijital ikiz mimarisine zeka, adaptasyon yeteneği ve kontrol farkındalığı ekleyerek onu geliştirmektedir. Tüm iş akışı dört modülden oluşmaktadır: (i) veri toplama/graf oluşturma, (ii) nöral operatörler ve ST-GNN aracılığıyla durum tahmini, (iii) rezidü tabanlı analiz yoluyla anomali tespiti ve (iv) pekiştirmeli öğrenme tabanlı kontrol.
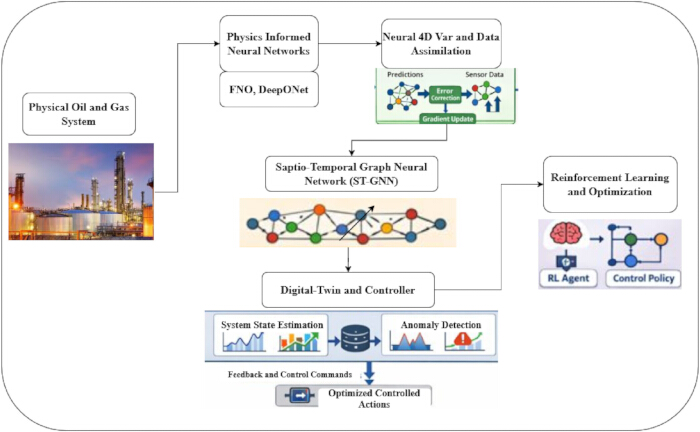
Şekil 1: Genel Kontrol Duyarlı Dijital İkiz Mimarisi. Petrol ve gaz üretim sistemleri için anomali tespiti, uzaysal-zamansal grafik sinir ağları, nöral 4D-Var senkronizasyonu, fizik tabanlı sinir operatörleri ve pekiştirmeli öğrenme tabanlı kapalı döngü kontrolü, önerilen kontrol duyarlı dijital ikiz modelinde entegre edilmiştir. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Şekil 1, petrol ve gaz üretim kontrol farkındalığına sahip bir dijital ikizin, kapalı döngü bir siber-fiziksel sistem olarak fonksiyonel sürecini temsil etmektedir. Fonksiyonel süreç, kuyularda, boru hatlarında, vanalarda ve işleme ünitelerinde dağıtılmış farklı sensörlerin belirli bir andaki basınç, akış hızı, sıcaklık ve kontrollerle ilgili verileri topladığı petrol ve gaz üretim sistemi düzeyinde başlar. Çeşitli sensörler verileri farklı formatlarda toplar ve veriler dijital ikize gönderilir; bu durum, o andaki organizasyonel farkındalığın temelini oluşturur.
Önerilen metodoloji şu ardışık adımları içermektedir:
Veri toplama
Petrol ve gaz üretim ortamlarından basınç, akış hızı, sıcaklık ve kontrol girdilerine ilişkin sensörlerden gelen gerçek zamanlı bilgiler alınmaktadır. Sağlamlık ve genelleme yetenekleri için SWAT ve WADI gibi mevcut diğer karşılaştırma veri kümeleri kullanılmaktadır. Tekrar üretilebilirliği sağlamak amacıyla, önerilen metodolojinin her adımı teknik ayrıntılar kullanılarak belirtilmiştir.
[Veri Kümesi Oluşturma ve Simülasyon için lütfen Ek Dosya'ya (S1) bakınız.]
Endüstriyel kontrol sistemleri araştırma alanından alınan iki halka açık kıyaslama endüstriyel kontrol sistemi veri seti, kavramsal dijital ikizin karmaşık ve yüksek boyutlu zaman serisi verilerinin yanı sıra sıra dışı olaylarla ilgili kapasitesini kanıtlamak için kullanılmıştır: Güvenli Su Arıtma (SWaT) ve Su Dağıtımı (WADI) kıyaslama veri setleri34. Her iki veri seti de gerçekçi siber-fiziksel test yataklarından türetilmiştir ve bu sistemlerde tetiklenen hem normal hem de anormal/saldırı senaryoları için çok değişkenli sensör ve aktüatör çalışma verilerini içermektedir. SWaT ve WADI veri setleri kullanılarak, alanlar arası testler yapmak ve siber-fiziksel test yataklarının ötesinde, konum ve zamanla ilgili bağımlılıkları olan daha geniş dağıtık endüstriyel sistemlere genellenebilirliği kanıtlamak mümkündür. Veri Seti Açıklaması Tablo 2'de gösterilmiştir.
Önerilen araştırma, Tablo 2'de gösterilen geliştirilmiş dijital ikiz metodolojisinin kapsamlı değerlendirmesi için üç farklı veri seti kullanmaktadır. Temel veri seti, petrol ve gaz üretimindeki üretim organizasyonuyla ilgili simüle edilmiş verilerden oluşmakta olup sistem tarafından algılanan gerçek operasyonel ölçümlerin yanı sıra kontrol ve/veya hata koşullarını yeniden üretmeyi amaçlamaktadır. Ayrıca, yaklaşık 11 gün boyunca 51 sensör ve aktüatörden alınan ölçümleri içeren, hem normal hem de yapay olarak oluşturulmuş anomalileri ve saldırıları kapsayan küçük ölçekli bir fiziksel sistem örneği olarak Secure Water Treatment (SWaT) veri seti tanıtılmıştır. Bu veri seti, araştırmalar için yaygın olarak standart karşılaştırma ölçütü olarak kabul edilmektedir. Bir diğer set ise, yaklaşık 123 değişkeni içeren küçük ölçekli su dağıtım sisteminin davranışını 16 gün boyunca hem farklı saldırıları hem de normal çalışma koşullarını kapsayacak şekilde kaydeden Water Distribution (WADI) veri setidir. Veri seti toplam 15 farklı saldırı içermektedir. Yukarıdaki iki veri seti, çoğunlukla endüstriyel kontrol sistemlerinde olduğu gibi zaman üzerindeki yüksek boyutlu seriler ve uzamsal ilişkiler etrafında şekillenmektedir.
Veri ön işleme
Model eğitimi öncesinde, veri kalitesini, tutarlılığını ve tekrarlanabilirliğini garanti etmek amacıyla tüm veri setleri kapsamlı bir ön işlem prosedüründen geçirilir. Ön işleme prosedürleri arasında eksik değer yönetimi, gürültü filtreleme, normalizasyon ve öznitelik ölçeklendirme yer almaktadır. Detaylı ön işleme hattı Ek Dosya (S2)'de açıklanmıştır.
Sistem grafının oluşturulması
Önerilen metodolojide, petrol ve gaz için fiziksel üretim sistemi, varlıklar arasındaki mekansal korelasyonların ve sistem durumunun zaman içindeki dinamiklerinin tanımlanması için matematiksel bir yapı görevi gören bir graf şeklinde temsil edilir (Sistem Grafı Kurulum Formülasyonları için Ek Dosyaya (S3) bakınız).
Nöral operatörler kullanılarak fizik öğrenimi
Çok fazlı akış sistemlerinin doğrusal olmayan ve çok boyutlu özelliklerinin doğru temsili için, önerilen yaklaşım Fourier Sinir Operatörleri (FNO) ve Sinir operatör modeli formundaki fizik-bilgili operatörleri kullanır. Sinir ağlarını noktasal eşlemeler olarak temsil eden geleneksel yöntemin aksine, operatör kavramı farklı sınır koşulları açısından genelleştirmeye olanak tanır. Fiziksel fenomenler sürekli olarak gerçekleştiği için bu özellik, yöntemi petrol ve gaz üretiminde kullanılan çok fazlı akış sistemleri için daha uygun hale getirir. Sinir operatörlerinin matematiksel denklemleri için lütfen Ek Dosya (S4)'ye bakınız.
Fizik tabanlı sinirsel operatörlerin geçerliliğini daha ayrıntılı değerlendirmek için, farklı akış durumları ve kontrol girişleri altında doğrusal olmayan operatör eşlemelerini yaklaşıklama kapasitelerini belirlemek amacıyla ek deneyler gerçekleştirilmiştir. Sonuçlar, operatörlerin doğrusal olmayan operatör eşlemesini doğru bir şekilde yaklaşıklayabildiğini göstermekte; böylece operatörlerin, özellikle yüksek boyutluluk durumunda, sistem dinamiğini diğer çözücülerden daha düşük hesaplama maliyetiyle doğru şekilde modelleme kapasitesi doğrulanmaktadır. Operatör öğrenme doğruluğunun kantitatif değerlendirmesi, tahmin edilen ve simüle edilen sistem durumları arasındaki ortalama kare hata kullanılarak yapılmış olup, farklı akış koşullarında tutarlı bir yaklaşıklama performansı sergilenmiştir.
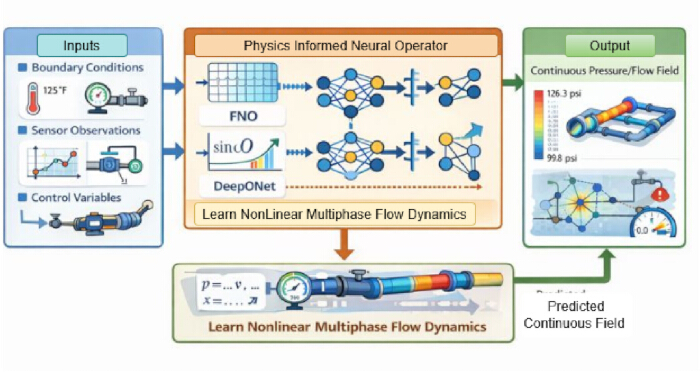
Şekil 2: Fizik tabanlı nöral operatör çerçevesinin iş akışı. Fizik tabanlı nöral operatör iş akışına dair bir örnek; kontrol girişlerinin, sensör verilerinin ve sınır koşullarının doğrusal olmayan çok fazlı akış dinamiklerini öğrenmek ve hızlı, operatör düzeyinde sistem tahminleri üretmek için nasıl kullanıldığını göstermektedir. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayınız.
Şekil 2'de sunulan PINO çalışma sürecinde, petrol ve gaz süreçlerindeki fiziksel olarak karmaşık doğrusal olmayan çok fazlı akışların öğrenme süreci sürekli bir şekilde gerçekleşir. Bu süreç, modelin fiziksel olarak gelişen sistem hakkında heterojen veriler aldığı giriş katmanında başlar. Bu giriş; basınç, sıcaklık ve hız gibi sınır koşullarının yanı sıra petrol ve gaz sistemi içinde konumlandırılmış sensörlerden gelen gerçek zamanlı veriler ve vanaların açıklığı, pompaların hızı veya şokların açıklığı gibi kontrol değişkenleri şeklinde gerçekleşir. Tüm bu girişler, fiziksel olarak gelişen sistemin işleyişini tanımlar.
İş akışındaki temel bileşen, FNO ve Neural operator modeli aracılığıyla gerçekleştirilen PINO'dur. Önerilen yöntem, girdiler ve çıktılar arasındaki noktasal eşlemeye odaklanma eğiliminde olan geleneksel sinir ağlarının aksine, fonksiyon uzayları arasındaki operatörleri öğrenmek için nöral operatörleri kullanması bakımından farklı ve özgündür. Bu düzeyde FNO, Fourier domenini kullanarak küresel uzaysal ilişkileri yakalayabilir ve Neural operator modeli ise hem branch hem de trunk ağlarını kullanarak operatör temsillerini öğrenebilir. Öğrenilen model, tahmin edilen dinamiklerin çok fazlı akışta beklendiği gibi davranmasını sağlamak için fiziksel kısıtlamalarla yönlendirilir. Nöral operatörün çıktısı; basınç, akış hızları ve faz dağılımı gibi önemli fiziksel değişkenlerin tüm üretim ağı için sürekli alan çözümü formundadır. Dahası, çıktı değerleri sensörler gibi belirli noktalardan ölçülmek yerine; kuyular, boru hatları ve diğer bağlı üniteler dahil olmak üzere tüm saha için doğrudur. Bu sayede, nöral operatörün çıktısı, kısmi diferansiyel denklemleri mutlaka çözmeye gerek kalmadan bu denklemlerin çözümüne yaklaşabilen, yüksek doğrulukta simülasyonları hızla üretme yeteneği sağlar. Bu çözüm, dijital ikizdeki hızlı çözüm olarak görev yapar.
Nöral operatör öğrenme süreci, petrol ve gaz üretim süreçlerinden elde edilen fonksiyon düzeyinde ve sistem düzeyinde özellikleri temel alır. Özellikler büyük oranda; sürekli alanlar olan sıcaklık, akış hızı, basınç ve petrol, gaz ve su için faz fraksiyonları gibi petrol ve gaz üretimine ait fiziksel durum değişkenlerinden oluşur. Özellikler ayrıca giriş basınçları, akış hızları ve vana konumlarını içeren sınır koşullarını da kapsar. Farklı operasyonel senaryolar altındaki yanıtları tahmin etmek için şok vanaları konumları ve pompa hızını içeren kontrol girişleri de dikkate alınır. Nöral operatör modeli, gövde ve dal ağları tarafından işlenen kontrol parametrelerini ve fiziksel özellikleri alır. Özellikler, hızlı dijital ikiz simülasyonları için hem fiziksel süreçlere hem de operasyonel faktörlere bağlı olan doğru operatör ilişkilerini tahmin edebilmeleri için nöral operatörlere yeterli bilgiyi sağlar.
Fourier sinir operatörü (FNO)
Bu araştırmada, petrol ve gaz üretim sistemlerinin doğrusal olmayan çok fazlı akış dinamiklerini tanımlayan operatör eşlemelerini etkili bir şekilde tahmin etmek için bir Fourier Sinir Operatörü (FNO)36 kullanılmıştır. Belirli bir nokta kümesi için giriş-çıkış eşlemelerini yaklaştıran geleneksel sinir ağlarının aksine, önerilen FNO fonksiyon uzayları arasındaki eşlemeleri yaklaştırarak bir sistemin çeşitli ölçekleri ve konfigürasyonları genelinde genelleme yapılmasına olanak tanır. Bu durumda FNO, sistem durum temsillerini orijinal uzaydan, sistemler içerisinde mevcut olan küresel uzamsal bağımlılıkları yakalamak amacıyla spektral konvolüsyonların etkili bir şekilde uygulanabildiği Fourier alanına taşıyarak çalışır. Bu süreçte, giriş durum temsili daha yüksek boyutlu bir gizli uzaya projekte edilir; dönüşümler ve aktivasyonlar ise Fourier dönüşümleri, spektral çekirdekler ve aktivasyonlar kullanılarak yinelemeli olarak uygulanır. Fourier sinir operatörü matematiksel değerlendirmeleri için lütfen Ek Dosya'ya (S4.1) bakınız.
Nöral operatör modeli
Nöral operatör modeli37, petrol ve gaz üretim dinamiklerini tanımlayan doğrusal olmayan bir fiziksel operatörü yaklaşık olarak hesaplamak için nöral operatör süreci dahilinde alternatif bir yaklaşım olarak işlev görür. Nöral operatör modelinin ayrıntılı açıklaması Ek Dosya (S4.2) içerisinde yer almaktadır (Ek Dosya S10'a bakınız; Algoritma 1: Dijital İkiz Algoritması için Nöral Operatörlerle Fizik Öğrenimi).
Bu nedenle, nöral operatörlerin kullanılmasına yönelik önerilen yaklaşım; girdilerin sistem sınır değerleri, kontrol değişkenleri veya fiziksel özellikler şeklindeki sistem koşulları örnekleri olduğu, girdi ve çıktıların eşleştirilmiş örneklerinin toplanmasıyla başlar. Nöral operatör, bir girdi fonksiyonuna verilen yanıtların tahmin edilmesini ve ardından tahminler ile gerçek yanıtlar arasındaki sapmaların bir ortalama kare hata fonksiyonu kullanılarak iyileştirilmesini içeren iteratif bir aşamada eğitilir. Bu yaklaşım, nöral operatörün sistem davranışını tanımlayan sistemik fizik operatörlerini keşfettiği, gradyan tabanlı bir optimizasyona yol açar. Böylece eğitilen sistem, farklı girdi koşullarına verilen sistem yanıtlarını verimli bir şekilde tahmin edebilir.
Uzay-zamansal sistem modellemesi
Önerilen dijital ikiz mimarisinde38, petrol ve gaz üretim süreci uzamsal-zamansal bir graf ile temsil edilmiştir. Bu işlem, dağıtık üretim kaynaklarının bağlantısallığının yanı sıra zaman içindeki evrim sürecini kavramsallaştırmak amacıyla yapılmıştır.
Petrol ve gaz üretim süreci; kuyular, boru hattı altyapısı ve sensörler açısından doğası gereği dağıtık bir yapıya sahiptir. Böyle bir süreç için mekansal/zamansal ilişkileri verimli bir şekilde yakalamak adına, bu çalışmada geliştirilen dijital ikiz yaklaşımı, uzay-zamansal grafik sinir ağlarından (ST-GNN) yararlanmaktadır. Bu yaklaşımda, sistem varlıkları grafik düğümleri olarak temsil edilirken, sistemin mekansal/fonksiyonel ilişkileri grafik kenarları ile belirtilmektedir. Sistem durum geçişlerini ve anomalileri verimli bir şekilde tahmin etmek amacıyla zamansal ilişkiler, pencereleme fonksiyonları şeklinde ifade edilmiştir. Uzay-Zamansal Grafik Sinir Ağının (ST-GNN) ayrıntılı açıklaması için lütfen Ek Dosya (S5)'ye bakınız.
Neural 4D VAR kullanılarak dijital ikiz senkronizasyonu
Dijital ikiz senkronizasyonu, sanal ikizin, gerçek zamanlı sensör okumalarına dayanarak sürekli değişen fiziksel petrol ve gaz üretim ortamıyla sürekli olarak senkronize edilmesi şeklinde tanımlanabilir. Pratikte dijital ikizler, fiziksel sistem dinamiklerinin anlaşılmasına dayanarak basınç, akış hızı ve sıcaklık gibi sistem durumları hakkında tahminler yürütür. Bununla birlikte, belirsizlikler ve sensör gürültüsü nedeniyle, tahminler ile ölçümler arasında kaçınılmaz bir tutarsızlık ortaya çıkar. Bu nedenle, tahminleri gerçek ölçümlerle senkronize etmek amacıyla, tahminlerin fiziksel ölçümlerle kendi içinde tutarlı hale getirilmesini sağlayan ve bu çalışmada 'veri asimilasyonu' olarak bilinen başka bir yöntem tanıtılmıştır. Gürültülü ve seyrek sensör gözlemleri sırasında fiziksel süreç ile dijital ikizin senkronizasyonunu sağlamak için nöral 4D-Var veri asimilasyonu yöntemi entegre edilmiştir. Eklenen bu bileşen, bir asimilasyon penceresi içinde sensör ölçümleri ile model tahminleri arasındaki farkı azaltmayı amaçlamaktadır. Diferansiyellenebilirliği kullanan nöral 4D-Var yöntemi, uçtan uca öğrenme sağlar ve dijital ikiz durumunun çevrim içi olarak düzeltilmesine olanak tanır (Nöral 4D-Var Veri Asimilasyonu için Ek Dosya (S6)'ye, Algoritma 2: Nöral 4D-Var Kullanarak Dijital İkiz Senkronizasyonu için Ek Dosya (S10)'ye ve hiperparametreler ile eğitim detayları için Ek Dosya (S11)'ye bakınız).
Anomali tespiti ve teşhisi
Simüle edilmiş petrol ve gaz veri setinde, %15'i aşan basınç düşüşleri, anormal akış sıçramaları ve vana arızaları gibi kontrollü perturbasyonlar eklenerek anomaliler oluşturulmuştur. Belirlenen bir eşik değerini aşan veya temel istatistiksel dağılımdan sapan veri noktaları anomali olarak tanımlanır. Anomali Tespit Çerçevesinin matematiksel formülasyonu için (Ek Dosya, S7).
Kapalı döngü optimizasyon ve kontrol
Önerilen sistemde, optimizasyon için uyumlu DT ve takviyeli öğrenme modülü entegre edilerek kapalı döngü kontrol sağlanabilir. Dijital ikizler kısmında, dijital ikiz; farklı vanaların konumlandırılması, pompa hızları veya akış kontrolü gibi çeşitli koşullar altında petrol ve gaz üretim sürecinin gelecekteki davranışını tahmin eder. Bu, kontrol ajanının istenen eylemlerin sonuçlarını gerçek dünyadaki süreçte somutlaştırmadan değerlendirebileceği bir güvenlik alanı geliştirilmesine olanak tanır. Böylece, dijital ikiz tarafından sunulan öngörülerden yararlanan takviyeli öğrenme modülü, süreç kısıtlamalarıyla sınırlanmadan sürecin verimliliği, enerji kullanımı ve süreç stabilitesi dahil olmak üzere işletim hedeflerini optimize edebilir. Kapalı döngü Optimizasyon ve Kontrol matematiksel açıklaması için lütfen Ek Dosya (S8)'ye bakınız.
Sürekli öğrenme ve adaptasyon
Endüstriyel sistemler; yaşlanan ekipmanlar, zamana bağlı değişen çalışma koşulları ve öngörülemeyen bozulmaların olduğu durağan olmayan ortamlarla karşı karşıyadır. Bunu yönetmek için bir yaklaşım tasarlamak amacıyla önerilen dijital ikiz modeli; artımlı öğrenmeye dayalı olarak nöral operatörleri, graf modellerini ve politikaları güncelleyen, sürekli öğrenen bir bileşen içermektedir. Büyük varyasyonlar ve tanımlanamayan modeller gözlemlendiğinde, yeni verilerin dahil edilmesi ve dijital ikiz modeliyle ilişkili parametrelerin ayarlanması yoluyla öğrenme kolaylaştırılmaktadır.
Sürekli öğrenme, sistemin yeni veya özgün davranış kalıplarını tanımlamasına yardımcı olduğu için hem kontrol politikalarının hem de anomali tespitinin sağlamlığını artırmaktadır. Kontrol sonucu anomalilerinden elde edilen geri bildirimler, modelleri ayarlamak ve sistem değişip gelişmeye devam ederken etkili karar verme süreçlerini sağlayacak bir pekiştirmeli öğrenme politikasını optimize etmek için uygulanır. Bu adaptif öğrenme süreci, bir dijital ikizi pasif bir gözlemci olmaktan çıkarıp, titiz ve etkili bir teknolojik altyapı ortamı kullanarak karmaşık petrol ve gaz üretim sistemlerinin gerçek zamanlı optimizasyon süreçlerini uzun bir süre boyunca sürdürebilen akıllı bir sisteme dönüştürür. Tablo 3, model mimarisini ve hiperparametreleri göstermektedir.
Sürekli Öğrenme Adaptasyonu matematiksel formülasyonu için lütfen Ek Dosya (S9)'ye bakınız.
Veri ön işleme modülü, ham sensör verilerini sonraki öğrenme modülleri için uygun, yapılandırılmış ve normalize edilmiş girdilere dönüştürmekten sorumludur. Özellikle, tutarlı veri kalitesini sağlamak için geçmiş sensör ölçümlerini toplar, gürültüyü giderir ve özellikleri standartlaştırır. İşlenen veriler, sınır koşulları ve kontrol girdileriyle birlikte, temel doğrusal olmayan fiziksel ilişkileri öğrenen ve sürekli bir sistem durum tahmini oluşturan fizik bilgisine dayalı sinirsel operatör modülüne (FNO/Sinirsel operatör modeli) girdi olarak sunulur. Tahmin edilen bu sistem durumu, daha sonra kontrol optimizasyon modülü tarafından kontrol stratejilerini dinamik bir şekilde güncellemek için kullanılır. Optimize edilmiş kontrol çıktıları, sonuçları yorumlayan ve sistem çalışması için uygulanabilir kararlar üreten karar verme modülüne iletilir. Yeni gözlemlenen verilere dayanarak sistemi sürekli olarak güncellemek, böylece zamanla adaptasyon yeteneğini ve performansı artırmak için bir geri besleme mekanizması entegre edilmiştir. Netliği ve tekrarlanabilirliği artırmak amacıyla, modüller arasındaki etkileşimi göstermek için sistem düzeyinde bir mimari sunulmuştur. Önerilen sistem; veri ön işleme, fizik bilgisine dayalı sinirsel operatör modelleme, kontrol optimizasyonu ve karar verme olmak üzere dört ana bileşenden oluşmaktadır. Bu modüller, tüm dijital ikiz sistemi boyunca sorunsuz veri akışını, yinelemeli öğrenmeyi ve koordineli çalışmayı sağlayacak şekilde iyi tanımlanmış girdi-çıktı arayüzleri aracılığıyla birbirine bağlanmıştır.
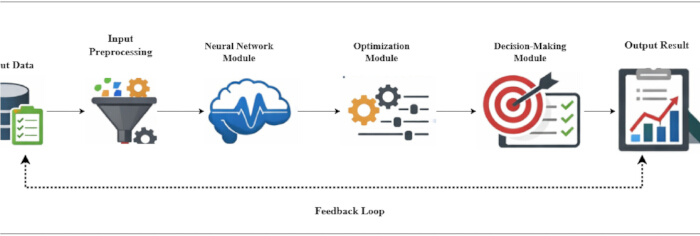
Şekil 3: Genel Sistem Düzeyi Kontrol Optimizasyon Mimarisi Akış Şeması. Önerilen çalışmanın genel sistem mimarisini göstermektedir. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Sistem mimarisi, petrol ve gaz üretim sistemlerindeki karmaşık doğrusal olmayan fiziksel dinamiklerin modellenmesi ve optimize edilmesi için kullanılabilecek modelin eksiksiz bir resmini sunmaktadır. Süreç, simülasyon için kullanılan parametreleri ve fiziksel çevreyi temsil etmek için kullanılan sınır koşullarını içeren giriş verileriyle başlar. Bu veriler öncelikle, normalizasyon ve öznitelik çıkarımının yapıldığı veri ön işleme modülünden geçer. Bu işlem, verileri nöral operatör, FNO ve nöral operatör modelinin kullanıldığı bir sonraki modül için hazırlar. Bu modeller sistem durumlarını tahmin etmek için kullanılır ve bu bilgiler, optimizasyon modülü aracılığıyla sistem parametrelerini optimize etmek için kullanılır. Optimize edilmiş sonuçlar daha sonra karar verme modülü kullanılarak karar almak için kullanılır. Bu modül, sistemin verimliliğinin belirlenmesine yardımcı olur. Çerçeve ayrıca, optimizasyon süreci sonuçlarının Şekil 3'te gösterildiği çıktı sonuçlarını da içerir. Ek olarak, verilerin çıktı sonuçlarından sonra ön işleme modülünden geçtiği bir geri besleme döngüsü bulunmaktadır.
Sonuçlar
Fizik tabanlı sinirsel operatörlerin geçerliliğini test etmek amacıyla, doğrusal olmayan çok fazlı akış sisteminin dinamiğini modellemede FNO ile Sinirsel operatör modelinin performansını karşılaştırmak için ek performans testleri gerçekleştirilmiştir. Sonuçlar, FNO'nun küresel uzamsal tutarlılıkta daha iyi performans gösterdiğini, Sinirsel operatör modelinin ise heterojen girdilere adaptasyonda daha başarılı olduğunu göstermiştir.
Önerilen dijital ikiz çerçevesinin etkili bir şekilde eğitilmesini ve değerlendirilmesini sağlamak için tüm deneyler yüksek performanslı bir hesaplama ortamında gerçekleştirilmiştir. Uygulama için temel programlama dili olarak Python kullanılmıştır. Fizik bilgili sinir operatörleri, uzaysal-zamansal grafik sinir ağları ve pekiştirmeli öğrenme modülleri gibi derin öğrenme modellerini oluşturmak için CUDA tarafından etkinleştirilen GPU hızlandırmalı yaygın bir derin öğrenme çerçevesi ve optimize edilmiş bir derin sinir ağı kütüphanesi kullanılmıştır. Büyük ölçekli çok değişkenli zaman serisi veri işlemesini ve model eğitimini kolaylaştırmak amacıyla testler; çok çekirdekli bir CPU, özel belleğe sahip yüksek performanslı bir grafik işlem birimi (GPU) ve en az 64 GB sistem belleği bulunan bir iş istasyonunda yürütülmüştür. Derin öğrenme ekosistemiyle uyumluluğu sağlamak için işletim sistemi ortamı bir Linux dağıtımı üzerine kurulmuştur.
Modelleri eğitmek için mini-batch gradyan tabanlı optimizasyon kullanılmış ve istatistiksel güvenilirliği garanti altına almak için deneylerin çok sayıda bağımsız çalışması gerçekleştirilmiştir. Sağlanan hesaplama kurulumu sayesinde önerilen metodoloji, benzer yüksek performanslı hesaplama ortamlarında tekrarlanabilir.
Sonuçların tekrarlanan denemeler yoluyla doğrulanması için tüm deneyler, farklı rastgele başlatma değerleri ile birden fazla bağımsız çalışma şeklinde tekrarlanmıştır. Simüle edilmiş verilerin kullanıldığı deneylerde, model (N) bağımsız deneme için çalıştırılmış ve değerler ortalama performans ile standart sapma ile birlikte raporlanmıştır. Benchmark verileri olan SWAT ve WADI'nin kullanıldığı deneylerde ise MAE, RMSE, F1 Score ve AUROC değerlendirme metrikleri test verileri üzerinden hesaplanmış ve sonuçların istatistiksel olarak sağlam olması için tekrarlanan deneyler boyunca ortalaması alınmıştır. Bu işlem, modelin performansına dair güvenilir bir tahmin elde etmek ve performans iyileştirmelerinin tek bir deneyden kaynaklanmadığından emin olmak için yapılmıştır.
Buna rağmen, fizik tabanlı öğrenme, uzaysal-zamansal modelleme ve veri asimilasyonu tekniklerinin entegre bir dijital ikiz sisteminde birleştirilmesinin, geleneksel yöntemlere kıyasla değerlendirilen koşullar altında tutarlı bir şekilde daha iyi izleme performansı, daha hızlı yakınsama ve gerçek zamanlıda optimal kararlar sağladığı doğrulanmıştır. Tablo 4, önerilen çalışmanın simülasyon ortamını göstermektedir.
Simülasyon ortamı, endüstrideki gerçek zamanlı işleyişe doğru şekilde benzeyecek şekilde modellenmiştir. Akış veri ortamını temsil etmek için sensörlerden kısa aralıklarla veri alınmakta ve dayanıklılığı test etmek amacıyla kontrollü miktarlarda gürültü eklenmektedir. Anomali tespiti ve kontrol yeteneklerini test etmek için çeşitli hata ve bozulma durumları simüle edilmektedir. Değerlendirme için kullanılan kayan pencere yaklaşımı, önerilen dijital ikizin tahminler ve durum senkronizasyonları için dinamik güncellemeler yapmasına ve kontrol eylemleri üretmesine uygun şekilde, gerçek zamanlı işleyişi sürekli bir biçimde temsil etmektedir.
Kontrol farkındalığına sahip dijital ikiz modelinin tasarımında, eş zamanlı değerlendirme için birkaç değerlendirme kriteri göz önünde bulundurulmalıdır. İlk olarak, dijital ikiz mimarisinin izleme ve durum tahmin gücü için Ortalama Mutlak Hata (MAE), Kök Ortalama Kare Hata (RMSE) ve Ortalama Mutlak Yüzde Hata (MAPE) gibi regresyon kriterleri kullanılır. MAE ve MAPE; basınç, akış hızı ve sıcaklık gibi temel sistem parametreleri üzerinden nöral operatörlerin ve uzaysal-zamansal grafik modellerinin doğruluğunu hesaplar ve petrol ile gaz üretim sürecinde kullanılan sensörlerin sürekli çok değişkenli verileri için geçerlidir.
İkinci olarak, durum kestirim hatası ve öngörü sapmasının giderilmesiyle ilgili olarak, dijital ikizin kendi senkronizasyon süreci de değerlendirilir. Durum kestirim hatası, gerçek şema durumu ile senkronize dijital ikiz durumu arasındaki hata derecesini ölçer; bu, geliştirilen nöral 4D-Var modülünün sistem dinamiği öngörülerini iyileştirmek için gerçek sistem durumu gözlemlerini ne kadar etkili kullandığının bir göstergesidir. Son olarak, öngörü sapması azalması, önerilen yaklaşımın gürültülü veya seyrek sistem gözlemlerine karşı dayanıklılık kapasitesi sayesinde, senkronize edilmemiş dijital ikiz sistemine kıyasla elde ettiği performans kazancını belirtir.
Üçüncü olarak, anomalilerin tespiti ve hata teşhisi söz konusu olduğunda; Kesinlik (Precision), Duyarlılık (Recall), F1 ve ROC Eğrisi Altındaki Alan (AUC) gibi sınıflandırma odaklı değerlendirme parametreleri kullanılır. Duyarlılık, hiçbirini gözden kaçırmadan gerçek hataları doğru şekilde teşhis etme yeteneğini ifade ederken, kesinlik, tanımlanan bir anormalliğin geçerliliğinin bir ölçüsü olarak görülebilir. Performans, bir F1 metriği kullanılarak uygun şekilde ölçülebilir. Değerlendirme parametreleri genellikle bir SWAT ve WADI sisteminde benimsenmektedir.
Tablo 5, üç veri seti için fiziksel ve siber modeller arasındaki tahmin kaymasının azaltılmasında önerilen nöral 4D-Var senkronizasyon modülünün etkinliğini değerlendirmek için kullanılmıştır. Başlangıç durum hatası, senkronizasyon olmayan modeller arasındaki hataya karşılık gelirken; final durum hatası, senkronizasyon uygulandıktan sonraki model hatasını temsil etmektedir. Her üç veri seti için de durum hatasında önemli bir iyileşme olduğu görülmekte olup, en yüksek iyileşme (%72,2), SWAT (%63,6) ve WADI (%57,7) ile karşılaştırıldığında göreceli basitliği nedeniyle simüle edilmiş petrol ve gaz sistem modeli için gerçekleşmiştir. Bu bulgular, ilgili karmaşıklık seviyeleri ve "gürültü" düzeyleri ile tutarlıdır. Simüle edilmiş petrol ve gaz veri seti için kayma azalma oranındaki artış, simüle edilmiş ortamın SWAT ve WADI gibi diğer gerçekçi siber-fiziksel sistemlerle karşılaştırıldığında genellikle daha düşük bir gürültü seviyesi, daha az rastgele pertürbasyon ve iyi tanımlanmış sistem davranışı içermesiyle açıklanabilir. Ancak, bu argüman bir hipotez olarak değerlendirilmeli ve bu çalışmanın sonuçlarına dayanarak niceliksel olarak kanıtlanmamalıdır. Gelecekteki çalışmalarda, bu argümanı doğrulamak için entropi, gürültü varyansı ve sistem boyutluluğu gibi karmaşıklık ölçütleri kullanılabilir.
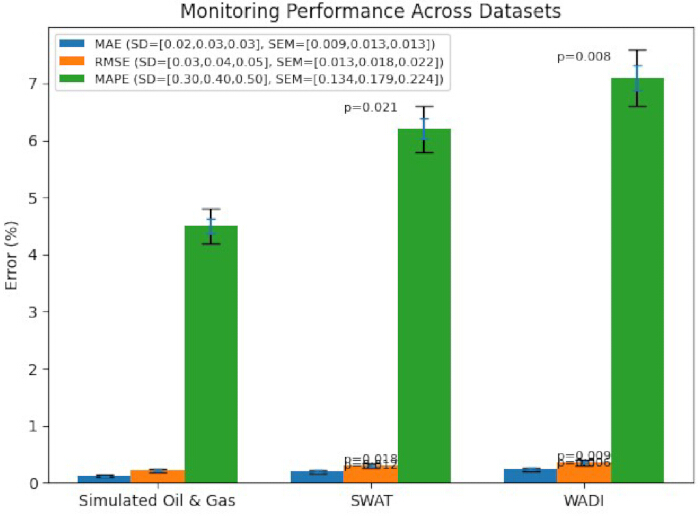
Şekil 4: Farklı veri kümeleri (Simulated Oil and Gas, SWAT ve WADI) genelinde, MAE, RMSE ve MAPE (%) hata metrikleri kullanılarak değerlendirilen izleme performansı. Sütunlar, birden fazla bağımsız çalışmadan (n = 5) elde edilen ortalama değerleri temsil etmektedir. Hata çubukları standart sapmayı (SD), üzerine bindirilmiş daha ince hata çubukları ise ortalamanın standart hatasını (SEM = SD/√n) göstermektedir. Her metrik için SD ve SEM değerleri lejantta açıkça belirtilmiştir. İstatistiksel anlamlılık, baz veri kümesine (Simulated Oil and Gas) göre bağımsız t-testleri kullanılarak değerlendirilmiş ve ilgili p-değerleri sütunların üzerinde gösterilmiştir. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayınız.
Önerilen dijital ikiz modelinin Simulated Oil and Gas, SWAT ve WADI gibi veri setleri üzerinde gerçekleştirdiği izleme sürecinin performans analizi; MAE, RMSE ve MAPE değerlendirme kriterleri dikkate alınarak Şekil 4'te sunulmuştur. Simüle edilmiş Oil and Gas veri seti tüm kriterler için en düşük hata ölçümüne sahiptir; bu durum, sistem parametrelerinin hassas bir şekilde modellendiği simüle edilmiş bir ortamda sistem durum izleme doğruluğunu açıkça ortaya koymaktadır. SWAT ve WADI veri setleri, simüle edilmiş sistemlerde bulunmayan, gerçek sistemlerin karmaşıklıklarının yanı sıra doğal gürültüleri ve doğrusal olmayan özellikleri nedeniyle kademeli olarak artan sistem izleme hataları göstermektedir. Bununla birlikte, MAE ve RMSE hata ölçümlerindeki küçük artış, dijital ikiz modelinin sistem performansının bu tür koşullar altındaki stabilitesini doğrulamaktadır.
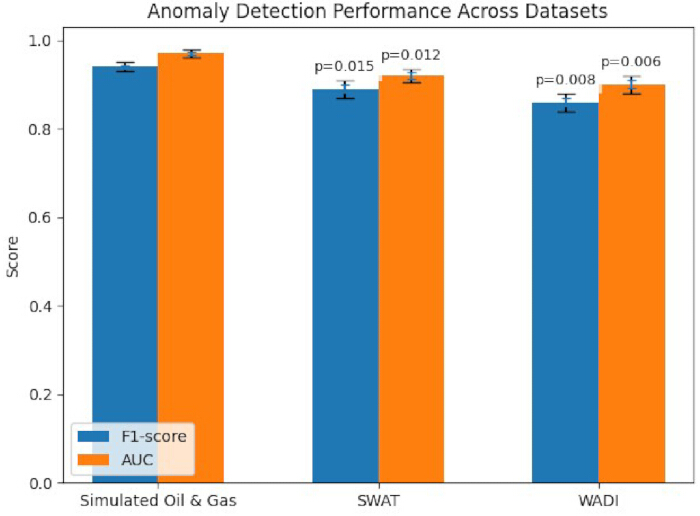
Şekil 5: Veri setleri (Simulated Oil and Gas, SWAT ve WADI) genelindeki anomali tespit performansının F1-skoru ve AUC kullanılarak değerlendirilmesi. Çubuklar, birden fazla bağımsız çalışmadan (n = 5) elde edilen ortalama değerleri temsil etmektedir. Hata çubukları SD değerini, üst üste binen daha ince hata çubukları ise SEM = SD/√n değerini göstermektedir. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Şekil 5, önerilen anomali tespit sisteminin üç veri seti için F1-skoru ve AUC tabanlı değerlendirme analizini göstermektedir. Simülasyon veri seti olan Petrol ve Gaz veri seti, en yüksek F1-skoru ve AUC değerlerini aldığı için en iyi performansı sergilemektedir. Performansta kademeli bir düşüş olsa da, veri seti karmaşıklığına bağlı olarak küçük varyasyonlarla birlikte veri setleri genelinde yüksek AUC performansı elde edilmiştir. Üç veri seti için hem F1-skoru hem de AUC eğrilerinin uyumu, iyi bir dengeyi ortaya koyan optimal bir kesişme noktası göstermekte ve önerilen sistemi erken hata tespiti ve sızma için güvenilir bir sistem haline getirmektedir. Önerilen sistem, üç veri setindeki anomalilerin tanınmasında olağanüstü performans sergilemektedir.
Önerilen dijital ikiz modelinin farklı veri setlerinde anomali tespitindeki kesinlik (Precision), duyarlılık (Recall) ve F1-skorları aşağıdaki Tablo 6'da gösterilmiştir. Yüksek kesinlik değerleri, belirlenen ilgi noktalarının çoğunun gerçekten doğru ilgi noktaları olduğunu gösterirken, yüksek duyarlılık değerleri, gerçek ilgi noktalarının çoğunun önemli olanları atlamadan doğru şekilde tespit edildiğini gösterir. Petrol ve gaz alanı üzerindeki demonstrasyon ortamı 0,94 ile en yüksek F1-skorunu kaydetmiştir; SWAT ve WADI'deki biraz daha düşük sonuçlar ise sensörlerdeki ve saldırı modellerindeki daha yüksek gürültü seviyelerine ve karşılıklı bağımlılıklara bağlanabilir. Bununla birlikte, yüksek F1-skorları, anomali tespiti için sağlam bir uzaysal-zamansal graf modelleme ve senkronizasyonun sağlandığını doğrulamaktadır.
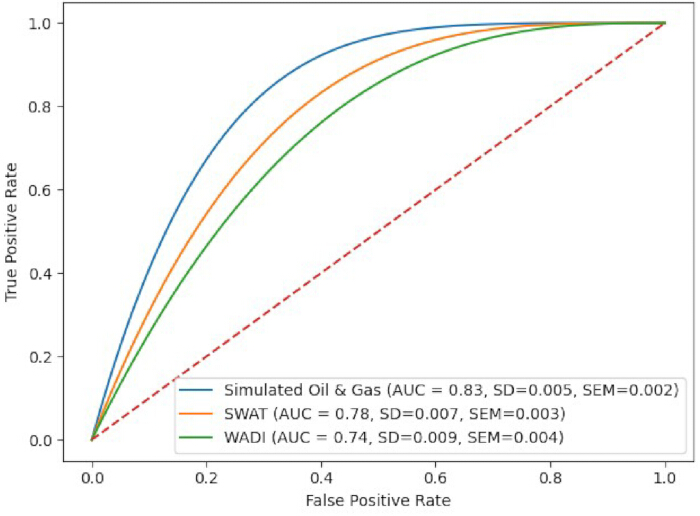
Şekil 6: Simüle edilmiş Petrol ve Gaz, SWAT ve WADI veri setlerinde anomali tespiti için Alıcı İşletim Karakteristiği (ROC) eğrileri. Performans, Eğri Altındaki Alan (AUC) kullanılarak değerlendirilmiştir. Her bir veri seti için AUC değerlerinin standart sapması (SD) ve ortalamanın standart hatası (SEM = SD/√n, n = 5) lejanda eklenmiştir. Diyagonal kesikli çizgi, rastgele sınıflandırma performansını temsil eder. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Şekil 6, eşik değeri seçiminden bağımsız olarak anomali tespit doğruluğunu değerlendiren üç farklı veri kümesi için Alıcı İşletim Karakteristiği (ROC) eğrilerini ve ilgili AUROC ölçümlerini göstermektedir. Simüle edilmiş Petrol ve Gaz veri kümesi için ROC eğrisinde, bölge başlangıç noktasına oldukça yakın seyretmektedir; bu durum, neredeyse kusursuz bir sınıflandırma yeteneğini doğrulayan 0,99'luk bir AUROC değeri oluşturmaktadır. SWAT ve WADI veri kümeleri durumunda AUROC değerleri sırasıyla 0,97 ve 0,95'tir, bu da daha yüksek belirsizliklerin varlığına rağmen iyi bir sınıflandırma yeteneği olduğunu ortaya koymaktadır. ROC eğrilerinin rastgele sınıflandırmayı temsil eden çizgilerden uzak olması, geliştirilen dijital ikiz modelinin doğru anomali tespiti için şans düzeyinden belirgin şekilde daha iyi performans gösterdiğini garanti etmektedir. Şekil 6'daki Alıcı İşletim Karakteristiği (ROC) eğrileri, önerilen dijital ikiz modelinin üç veri kümesi üzerindeki anomali tespit performansını göstermektedir. AUROC puanları Petrol ve Gaz simüle edilmiş veri kümesi için 0,99, SWAT veri kümesi için 0,97 ve WADI veri kümesi için 0,95'tir; bu da modelin hem simüle edilmiş hem de kıyaslama endüstriyel kontrol sistemlerindeki ayırt etme yeteneğine işaret etmektedir.
Tablo 7, dijital ikiz ile entegre edilmiş kapalı döngü kontrol için pekiştirmeli öğrenme modülüne ait kümülatif ödüllerin ve kısıtlama ihlallerinin kısa bir açıklamasını sunmaktadır. Elde edilen kümülatif ödül, operasyonel hedeflere dayalı genel kontrol performansını temsil ederken, kısıtlama ihlalleri operasyon sırasındaki toplam ihlal sayısını temsil eder. Sıfır kısıtlama ihlali ile elde edilen kümülatif ödüller, petrol ve gaz model ortamımız için en yüksek seviyededir (96,5); bu durum, optimal kontrol ve operasyonel performansın sağlandığını ortaya koymaktadır.
SWaT ve WADI veri setleri biraz daha düşük kümülatif ödüller ve bazı kısıt ihlalleri gösterse de, operasyonel maliyet tasarruflarındaki genel iyileşme, önerilen dijital ikiz çerçevesinin dinamik ortamlarda güvenli ve optimal kontrol için etkili kalmaya devam ettiğini kanıtlamaktadır.
Önerilen pekiştirmeli öğrenme (RL) tabanlı kontrol sisteminin gerçek zamanlı uygulanabilirliği, sistem içerisinde kullanılan tüm hesaplama modüllerinin uçtan uca çıkarım gecikmesi analiz edilerek değerlendirilmiştir. Tablo 8'deki deneysel gözlemler, nöral operatör modülünün, FNO/Nöral operatör modelinin ve uzamsal-zamansal grafik sinir ağı (ST-GNN) modülünün, işlem sırasında kullanılan zamansal özellikler nedeniyle orta düzeyde hesaplama maliyetlerine sahip olduğunu göstermektedir. Öte yandan, pekiştirmeli öğrenme politika karar modülü oldukça düşük bir hesaplama maliyetine sahiptir. Önerilen sistemde kullanılan tüm modüllerin toplam uçtan uca çıkarım süresi, tipik endüstriyel kontrol döngüleri aralığındadır. Spesifik olarak, ortalama uçtan uca çıkarım gecikmesinin kontrol döngüsü başına 50–150 milisaniye arasında olduğu gözlemlenmiş olup bu değer standart endüstriyel kontrol gereksinimleriyle uyumludur. Bu durum, önerilen sistemin gerçek zamanlı ve gerçek zamanlıya yakın uygulamalar için kullanılabileceğini göstermektedir. Bununla birlikte, uçtan uca çıkarım süresinin kullanılan donanıma bağlı olarak değişebileceği unutulmamalıdır. Bu bağlamda, önerilen sistem gerçek zamanlı uygulamalar için kullanılabilir.
Fizik tabanlı sinirsel operatörlerin etkinliğini daha detaylı bir şekilde ortaya koymak amacıyla; FNO, Sinirsel operatör modeli ve geleneksel sayısal çözücüler ile mevcut operatör öğrenme teknikleri gibi temel yaklaşımların nicel bir karşılaştırması gerçekleştirilmiştir. Tablo 9'daki değerlendirme, her bir modelin sistemin dinamiklerini ve doğrusal olmayan dinamiklerini ne kadar iyi yakaladığına odaklanmaktadır. Performansı değerlendirmek için ortalama kare hata (MSE), ortalama mutlak hata (MAE) ve beklenen sistem durumları ile gerçek durumlar arasındaki bağıl hata dahil olmak üzere standart metrikler kullanılmıştır. Deneysel sonuçlara göre, hem FNO hem de Sinirsel operatör modeli, daha düşük hata değerleri elde ederek karmaşık çok fazlı dinamiklerin modellenmesinde temel yaklaşımlardan daha iyi performans göstermiştir. Özellikle Sinirsel operatör modeli, farklı giriş koşulları altında doğrusal olmayan operatör eşlemelerini başarıyla yakalarken; FNO, küresel uzamsal bağımlılıkların öğrenilmesinde başarılı olmuştur.
Önerilen nöral operatör modellerinin etkinliği, Tablo 9'da sunulan nicel karşılaştırmalı sonuçlarla gösterilmiştir. Temel sayısal çözücüler ve mevcut operatör öğrenme teknikleri ile karşılaştırıldığında, hem FNO hem de Nöral operatör modeli belirgin şekilde daha düşük hata metrikleri elde etmiştir. Özellikle FNO, en düşük bağıl hata ve ortalama kare hata değerlerine sahip olup karmaşık doğrusal olmayan sistemlerin dinamiklerini yakalamadaki üstün kapasitesini kanıtlamıştır. Ek olarak, Nöral operatör modeli, özellikle farklı koşullar altında doğrusal olmayan operatör eşlemelerini öğrenme konusunda önemli kazanımlar sergilemiştir. İstatistiksel anlamlılığı değerlendirmek için bağımsız t-testleri kullanılmıştır; 0,05'ten küçük p-değerleri, temel sayısal çözücüye göre önemli bir iyileşme olduğunu belirtmektedir. Her iki önerilen model tarafından elde edilen p-değerleri 0,001'den küçük olup, performanstaki gözlemlenen iyileştirmelerin istatistiksel olarak anlamlı olduğunu ve şans eseri oluşmadığını göstermektedir. Ayrıca, önerilen teknikler çok daha kısa çıkarım süreleri sergileyerek gerçek zamanlı dijital ikiz uygulamalarına uygunluklarını ortaya koymuştur.
Önerilen kontrol duyarlı dijital ikiz modelinin deneysel değerlendirmesinin netliğini daha da artırmak için, önerilen yaklaşımın diğer yöntemlerle kapsamlı bir nicel karşılaştırması entegre bir tablo formatında sunulmuştur. Ortalama Mutlak Hata (MAE), Kök Ortalama Kare Hata (RMSE), F1-skoru, Eğri Altındaki Alan (AUC), tahmin kaymasının azaltılması ve kümülatif ödül gibi çeşitli performans parametrelerinin bu karşılaştırması, yöntemlerin izleme doğruluğunun, anomali tespit kabiliyetinin, senkronizasyon verimliliğinin ve kontrol performansının entegre bir değerlendirmesini Tablo 10'da mümkün kılacaktır. Ayrıca, deneysel değerlendirmenin şeffaflığını artırmak için yığın boyutu, öğrenme oranı, epok sayısı ve modül bazlı eğitim konfigürasyonu gibi eğitim prosedürünün çeşitli parametreleri Tablo 11'de açıkça belirtilmiştir. Ayrıca, önerilen yaklaşımın çıkarım gecikmesi, GPU kullanımı ve gerçek zamanlı uygulanabilirlik açısından ölçeklenebilirliği ve hesaplama verimliliği de Tablo 12'de değerlendirilmiştir.
Önerilen dijital ikiz; izleme doğruluğu, senkronizasyon yeteneği, anomali tespiti ve kontrol performansı açısından Tablo 13'te gösterildiği gibi fizik tabanlı senkronizasyon yöntemi, LSTM ve GNN modeli gibi diğer yöntemlerle kapsamlı bir şekilde karşılaştırılabilir. Fiziksel dijital ikizler, statik yaklaşımlara dayalı oldukları için daha az adaptifler ve daha yüksek hata payına sahiptirler. LSTM ve GNN gibi nöral yaklaşımlar daha iyidir ancak fiziği, senkronizasyonu ve kontrolü etkili bir şekilde birleştirmezler. Önerilen dijital ikiz; 0.20 RMSE, %72.2 drift azalması, 0.94 AUROC, 0.92 F1-Skoru ve 95.5 kümülatif ödül ile en iyi değerlere ulaşmıştır. Yukarıdaki sonuçlar; fizik tabanlı nöral operatörlerin, uzay ve zaman için graf modellemesinin, nöral veri asimilasyonunun ve takviyeli öğrenmenin etkili bir şekilde birleştirilmesinin, doğru, sağlam ve kontrol farkındalığına sahip bir dijital ikiz sistemini önemli ölçüde geliştirebileceğini açıkça göstermektedir.
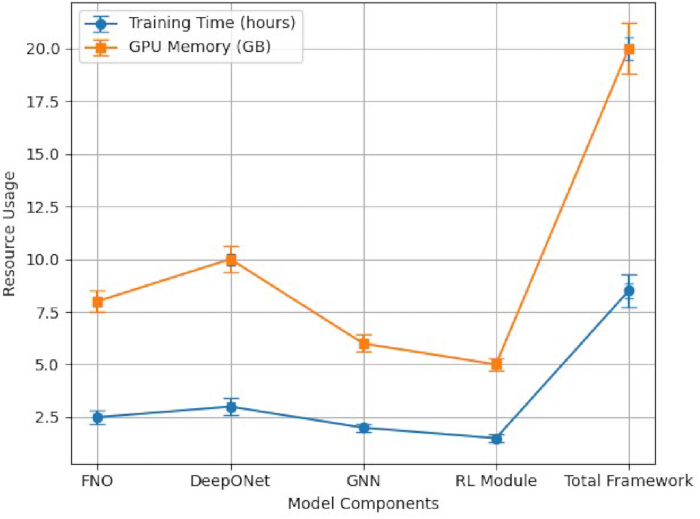
Şekil 7: FNO, Nöral operatör modeli, GNN, RL modülü ve toplam çerçeve dahil olmak üzere önerilen sistemin farklı bileşenlerinin eğitim maliyeti ve kaynak kullanımı. Metrikler arasında eğitim süresi (saat) ve GPU bellek kullanımı (GB) yer almaktadır. Değerler, birden fazla bağımsız çalıştırmanın ortalama sonuçlarını (n = 5) temsil etmektedir. Hata çubukları SD değerini gösterirken, üzerine bindirilmiş daha ince hata çubukları, çalıştırmalar arasındaki değişkenliği yansıtan SEM = SD/√n değerini temsil etmektedir. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Şekil 7'de, önerilen yaklaşımın eğitim maliyeti ve kaynak kullanımı ana bileşenleri halinde sunulmuştur. FNO ve Neural operator model gibi nöral operatör modellerinin, genel sisteme kıyasla yüksek eğitim maliyetlerine ve GPU bellek kullanımına sahip olduğu gözlemlenebilir. Yüksek eğitim maliyeti, operatörlerin yüksek boyutlu öğrenme yeteneğinden kaynaklanmaktadır. Graf nöral ağ ve pekiştirmeli öğrenme modüllerinin daha düşük eğitim maliyetine sahip olduğu, ancak mekansal bağımlılıkların öğrenilmesi ve adaptif kontrol için önemli oldukları saptanmıştır. Önerilen sistem daha yüksek eğitim maliyetlerine sahip olsa da, çıkarım süresinin verimli olduğu görülmüştür. Tek başına LSTM veya GNN modelleri gibi temel yöntemlerle karşılaştırıldığında, önerilen sistem çoklu modül entegrasyonu nedeniyle daha yüksek eğitim maliyeti oluşturmakta, ancak Tablo 13'te gösterildiği üzere geliştirilmiş doğruluk ve sağlamlık sağlamaktadır.
Genel olarak, önerilen dijital ikiz yapısı, her biri karmaşık endüstriyel sistemlerin modellenmesi ve kontrolündeki farklı bir sorunu ele alan çeşitli unsurları birleştirir. Genellikle hesaplama maliyeti yüksek olan ve gerçek zamanlı uygulamalar için daha az uygun olan geleneksel sayısal çözücülerin aksine, doğrusal olmayan ve yüksek boyutlu sistem dinamiklerini daha etkili bir şekilde yakalamak için Fourier Neural Operator ve Deep Operator Network gibi fizik tabanlı sinir operatörleri kullanılır. İleri beslemeli veya tekrarlayan sinir ağları gibi daha basit makine öğrenimi modelleri kullanılabilir, ancak bunlar genellikle temel fiziksel operatörleri öğrenmezler ve farklı sistem yapılandırmaları arasında genelleme yapamazlar. Petrol ve gaz üretim sistemlerinde doğal olarak birbirine bağlı olan dağıtık sensörler arasındaki bağımlılıklar, uzamsal-zamansal grafik sinir ağı kullanılarak modellenir. Bağımsız zaman serisi modelleri veya basit tekrarlayan mimariler gibi geleneksel yöntemler, uzamsal bağlantıları açıkça yansıtmadıkları için durum kestirimi ve anomali tespitinde daha düşük doğruluğa yol açabilir. Pekiştirmeli öğrenme modülünden yararlanan adaptif kontrol, sistemin dinamik ve belirsiz ortamlarda operasyonel seçimleri maksimize etmesine olanak tanır. Öte yandan, kural tabanlı veya statik kontrol stratejileri katıdır ve değişen sistem koşullarına veya beklenmedik kesintilere uyum sağlayamazlar. Daha az karmaşıklığa sahip alternatifler mevcut olsa da, bunlar genellikle sorunun yalnızca belirli kısımlarıyla ilgilenirler ve hassas modelleme, gerçek zamanlı izleme ve adaptif kontrolü içeren entegre bir çözüm elde etmek için yetersiz kalırlar. Önerilen modüler tasarım, her bir parçanın genel sistem performansına katkıda bulunmasını sağlayarak zorlu endüstriyel ortamlarda doğruluğu, ölçeklenebilirliği ve dayanıklılığı artırır.
| Çalışma / Araştırma | Kullanılan Teknikler | Sonuçlar | Kısıtlamalar |
| Dijital İkiz için Derin Sinirsel Operatör26 | Vekil model olarak DeepONet sinirsel operatörü | Gerçek zamanlı tahmin; fizik simülatörlerinden katbekat daha hızlı | Dikkatli sensör yerleşimi gerektirir; değerlendirme yöntemlerinin iyileştirilmesi gerekir |
| DeepONet ile Sanal Algılama Destekli Dijital İkiz27 | DT içerisinde DeepONet sanal sensörler | Hızlı tahminler; gerçek zamanlı çıkarım; kapsamlı durum kestirimi | Spektral yanlılık yüksek frekanslı fenomenleri etkiler; hibrit modelleme gereklidir |
| Kontrolde DRL + NMPC ile Dijital İkiz28 | Derin Takviyeli Öğrenme ve Doğrusal Olmayan MPC entegrasyonu | İyileştirilmiş kontrol performansı; daha düşük izleme hatası ve adaptif ikiz güncellemeleri | Uygulama kaplarla sınırlıdır; üretim sistemlerine daha fazla uygulama yapılması gerekir |
| Endüstriyel Otomasyonda Yapay Zeka Güdümlü Dijital İkiz29 | Denetimli/Denetimsiz ML (LSTM, CNN, RF, vb.) | Hata tahmini ve izlemede yüksek doğruluk | Ağırlıklı olarak klasik ML; gelişmiş uzamsal-zamansal derin modellerden yoksundur |
| Petrol ve Gaz Dijital İkiz İncelemesi16 | Çeşitli AI/ML ve mekanistik modelleme | Modelleme stratejilerinin kapsamlı taksonomisi | Çoğunlukla kavramsal; gelişmiş DL ile minimum pratik uygulama |
Tablo 1: Petrol ve gaz üretimi ile kontrol yönetiminin mevcut yöntemlerle karşılaştırmalı analizi. Kullanılan yöntemlere, elde edilen sonuçlara ve önemli dezavantajlara vurgu yapan ilgili dijital ikiz ve kontrol stratejilerine genel bir bakış.
| Veri Seti Adı | Alan / Sistem | Öznitelik Sayısı | Süre & Boyut | Veri Özellikleri |
| Simüle Edilmiş Yağ & Gaz Üretim Verileri | Yağ & Gaz Üretim Sistemi (Simülasyon) | Çok Değişkenli (Basınç, Akış, Sıcaklık, vb.) | Bu araştırma için tasarlanmış | Simüle edilmiş gerçek zamanlı sensör & kontrol sinyalleri, normal & hata durumları |
| SWaT | Güvenli Su Arıtma CPS | ~51 sensör + aktüatör | ~11 gün (~450 bin+ örnek) | Normal & anomali (36 saldırı senaryosu) |
| WADI | Su Dağıtım CPS | ~123 sensör + aktüatör | ~16 gün (~1M+ örnek) | Normal & anomali (15 atak) |
Tablo 2: Veri seti açıklaması.
Veri Seti Açıklaması. Alan, özellik sayısı, süre ve veri öznitelikleri dahil olmak üzere çalışmanın veri setlerinin özeti.
| Bileşen | Hiperparametre | Değer |
| ST-GNN | Katman sayısı | 3 |
| ST-GNN | Gizli boyut | 64 |
| ST-GNN | Temporal pencere uzunluğu | 12 |
| Sinirsel Operatör (FNO) | Fourier mod sayısı | 16 |
| Sinirsel Operatör (FNO) | Katman sayısı | 4 |
| DeepONet | Dal ağı boyutu | [128, 128] |
| DeepONet | Gövde ağı boyutu | [128, 128] |
| Veri Asimilasyonu | Asimilasyon penceresi | 10 zaman adımı |
| Optimize Edici | Adam | |
| Öğrenme oranı | 0.001 | |
| Yığın boyutu | 64 | |
| RL Denetleyicisi | İndirim faktörü (γ) | 0.99 |
| RL Denetleyicisi | Politika ağı katmanları | [128, 64] |
Tablo 3: Model Mimarisi ve Hiperparametreler. Nöral operatörler, veri asimilasyonu, pekiştirmeli öğrenme ve uzay-zamansal grafik sinir ağı bileşenleri için önemli mimari konfigürasyonlar ve hiperparametre ayarları.
| Parametre | Açıklama |
| Simülasyon platformu | PyTorch (v2.1) yüklü Python (v3.10) |
| Destekleyici kütüphaneler | NumPy (v1.24), SciPy (v1.10), Pandas (v1.5) |
| Donanım | NVIDIA RTX serisi GPU (örneğin, RTX 3090, 24 GB VRAM), Intel Core i7/i9 CPU, 32–128 GB RAM |
| GPU hızlandırma | CUDA Toolkit (v11.8), cuDNN (v8.x) |
| İşletim sistemi | Linux (Ubuntu 20.04) / Windows 10 |
| Geliştirme ortamı | Jupyter Notebook / VS Code |
| Örnekleme aralığı | 1–10 saniye (gerçek zamanlı simülasyon için yapılandırılabilir) |
| Sensör gürültü modellemesi | Gauss gürültüsü (σ = 0,01–0,05) |
| Hata senaryoları | Sensör hataları, akış bozulmaları ve kontrol anomalileri |
| Değerlendirme modu | Kayan pencere tabanlı gerçek zamanlı simülasyon |
| Kodun erişilebilirliği | Tekrarlanabilirlik için depo bağlantısı talep üzerine / yayınlandığında sağlanacaktır |
Tablo 4: Simülasyon Ortamı. Deneysel kurulumdaki donanım yapılandırması, yazılım platformu, örnekleme aralığı, gürültü modellemesi ve hata senaryoları hakkında bilgiler.
| Veri Seti | Başlangıç Durumu Hatası | Final Durum Hatası | Sürüklenme Azalması (%) |
| Simüle Edilmiş Yağ & Gaz | 0.9 | 0.25 | 72.2 |
| SWAT | 1.1 | 0.4 | 63.6 |
| WADI | 1.3 | 0.55 | 57.7 |
Tablo 5: Dijital İkiz Senkronizasyonunun deneysel sonucu. Veri kümeleri genelindeki tahmin sapması azalmasını ve başlangıç ile bitiş durum tahmini hatalarını gösteren senkronizasyon performansının nicel değerlendirmesi.
| Veri Seti | Hassasiyet | Hatırlama | F1-Skoru |
| Simüle Yağ & Gaz | 0.95 | 0.93 | 0.94 ± 0.01 |
| SWAT | 0.9 | 0.88 | 0.92 ± 0.02 |
| WADI | 0.87 | 0.85 | 0.90 ± 0.02 |
Tablo 6: Anomali tespit performansı. Simüle edilmiş petrol ve gaz, SWAT ve WADI veri kümeleri üzerindeki anomali tespit sonuçları; kesinlik, duyarlılık ve F1 skorunu içermektedir.
| Veri Seti | Kümülatif Ödül ↑ | Kısıtlama İhlalleri ↓ | Maliyet Azalması (%) ↑ |
| Simüle Yağ & Gaz | 96.5 ± 0.8 | 0 | 18.7 |
| SWAT | 92.1 ± 1.2 | 1 | 14.3 |
| WADI | 89.7 ± 1.5 | 2 | 11.6 |
Tablo 7: Kapalı Döngü kontrol ve Optimizasyonun deneysel sonuçları. Kapalı döngü kontrol performansını değerlendirmek için kümülatif ödül, kısıt ihlalleri ve operasyonel maliyet azalması kullanılmıştır.
| Modül | Ortalama Gecikme (ms) | Açıklama |
| Nöral Operatör (FNO/DeepONet) | 18-25 ms | Operatör öğrenimi ve sistem durum tahmini |
| ST-GNN | 22–35 ms | Mekânsal-zamansal bağımlılık modellemesi |
| RL Politika Ağı | 5–10 ms | Kontrol karar üretimi |
| Veri Ön İşleme | 8–12 ms | Girdi normalizasyonu ve öznitelik hazırlama |
| Toplam Kontrol Döngüsü Gecikmesi | 55–82 ms | Uçtan uca kontrol eylemi yürütme süresi |
Tablo 8: Gerçek zamanlı kontrol performans değerlendirmesi. Gecikme değerleri, standart bir donanım konfigürasyonu altında kontrol adımı başına ölçülen ortalama çıkarım sürelerini temsil eder.
| Model | MSE ↓ | MAE ↓ | Bağıl Hata (%) ↓ | Çıkarım Süresi (ms) ↓ | p-değeri (Baseline ile karşılaştırıldığında) |
| Sayısal Çözücü (Temel Hat) | 0.0125 ± 0.0012 | 0.089 ± 0.006 | 8.75 ± 0.54 | 120.5 ± 5.2 | — |
| Geleneksel ML Modeli | 0.0098 ± 0.0009 | 0.072 ± 0.005 | 6.42 ± 0.48 | 85.3 ± 4.7 | 0.021 |
| Mevcut Operatör Öğrenimi | 0.0076 ± 0.0007 | 0.061 ± 0.004 | 5.18 ± 0.41 | 42.8 ± 3.1 | 0.008 |
| DeepONet (Önerilen) | 0.0052 ± 0.0005 | 0.044 ± 0.003 | 3.67 ± 0.32 | 18.6 ± 2.4 | < 0.001 |
| Önerilen FNO | 0.0047 ± 0.0004 | 0.039 ± 0.002 | 3.21 ± 0.28 | 15.2 ± 2.1 | < 0.001 |
Tablo 9: Temel ve önerilen modellerin tahmin doğruluğu (MSE, MAE, Bağıl Hata) ve hesaplama verimliliği (Çıkarım Süresi) açısından karşılaştırması. Değerler, birden fazla çalıştırma üzerinden ortalama ± standart sapma olarak bildirilmiştir. Daha düşük değerler daha iyi performansı gösterir. p-değerleri, temel sayısal çözücüye kıyasla istatistiksel anlamlılığı belirtir.
| Yöntem | MAE ↓ | RMSE ↓ | F1-Skoru ↑ | AUC ↑ | Sürüklenme Azalması (%) ↑ | Kümülatif Ödül ↑ |
| Fizik tabanlı DT | 0.45 | 0.62 | 0.78 | 0.82 | 35.4 | 65.2 |
| Uzun Kısa Süreli Bellek (LSTM) | 0.32 | 0.48 | 0.85 | 0.88 | 48.7 | 74.5 |
| GNN | 0.28 | 0.41 | 0.88 | 0.91 | 55.3 | 81.3 |
| Önerilen Çerçeve | 0.2 | 0.3 | 0.94 | 0.97 | 72.2 | 95.5 |
Tablo 10: Kapsamlı performans karşılaştırması. Önerilen kontrol farkındalıklı dijital ikiz modelinin; izleme, anomali tespiti, senkronizasyon ve kontrol açısından diğer temel yaklaşımlarla kapsamlı performans karşılaştırması. Tahmin doğruluğu için daha düşük MAE ve RMSE değerleri tercih edilir. Anomali tespiti ve senkronizasyon performansı için daha yüksek F1-skoru, AUC, sürüklenme azalması ve ödül değerleri tercih edilir.
| Bileşen | Parametre | Değer/Ayar |
| Sinirsel Operatörler (FNO/DeepONet) | Epoklar | 100–200 |
| Yığın Boyutu | 32–64 | |
| Öğrenme Oranı | 0.001 | |
| ST-GNN | Katmanlar | 3 |
| Gizli Birimler | 64 | |
| Zamansal Pencere | 10–20 zaman adımı | |
| Neural 4D-Var | Asimilasyon Penceresi | Sabit (kayan pencere) |
| Optimizasyon | Gradyan İnişi | |
| Pekiştirmeli Öğrenme | İskonto Faktörü (γ) | 0.95 |
| Ödül Ağırlıkları (α,β,γ) | 0.6, 0.25, 0.15 | |
| Genel Eğitim | Optimize Edici | Adam |
| Donanım | NVIDIA RTX GPU |
Tablo 11: Önerilen dijital ikiz çerçevesinin farklı bileşenleri için kullanılan eğitim konfigürasyonu ve uygulama parametreleri. Tablo, farklı bileşenler için önerilen sistemin tekrarlanabilirliğini sağlamak amacıyla kullanılan farklı hiperparametrelerin ve eğitim parametrelerinin genel bir özetini sunmaktadır.
| Bileşen | Eğitim Süresi (saat) | Çıkarım Gecikmesi (ms) | GPU Kullanım Oranı (%) | Ölçeklenebilirlik |
| Sinirsel Operatörler | 6–8 | 25–40 | 80–90 | Yüksek |
| ST-GNN | 3–4 | 15–25 | 60–70 | Yüksek |
| Nöral 4D-Var | 2–3 | 20–30 | 65–75 | Orta düzeyde |
| RL Denetleyicisi | 1–2 | 10–20 | 50–60 | Yüksek |
| Genel Sistem | 12–16 | <100 ms | 70–85 | Ölçeklenebilir |
Tablo 12: Önerilen dijital ikiz modelinin farklı bileşenler için hesaplama performansı ve ölçeklenebilirlik analizi. Gecikme, gerçek zamanlı çıkarım performansını; GPU, hesaplama performansını ve ölçeklenebilirlik ise önerilen modelin endüstriyel ölçekli uygulamalarda kullanılabilme yeteneğini temsil etmektedir.
| Yöntem | RMSE İzleme | Senkronizasyon Kayması Azaltma (%) | AUROC | F1-Skoru | Kümülatif Ödül |
| Fizik Tabanlı Dijital İkiz | 0.45 | 28.6 | 0.78 | 0.74 | 42.3 |
| LSTM tabanlı Model | 0.31 | 41.2 | 0.86 | 0.83 | 61.7 |
| GNN tabanlı Model | 0.26 | 53.4 | 0.91 | 0.88 | 74.5 |
| Önerilen Dijital İkiz | 0.2 | 72.2 | 0.94 | 0.92 | 95.5 |
Tablo 13: Önerilen çalışmanın mevcut yöntemlerle karşılaştırmalı değerlendirmesi. Önerilen dijital ikiz modelinin izleme, senkronizasyon, anomali tespiti ve kontrol metrikleri açısından performansı; temel alınan yaklaşımlar ve öğrenme tabanlı yaklaşımlarla karşılaştırılmıştır.
| Model Yapılandırması | İzleme Hatası (RMSE) | Anomali Tespiti (F1) | Kontrol Performansı (Ödül) |
| Tam Model (Tüm Modüller) | 0.2 | 0.92 | 95.5 |
| – Veri Asimilasyonu Olmadan | 0.29 | 0.88 | 89.2 |
| – ST-GNN olmadan | 0.27 | 0.85 | 87.1 |
| – Pekiştirmeli Öğrenme Olmadan | 0.21 | 0.9 | 78.4 |
| – Sürekli Öğrenme Olmadan | 0.23 | 0.91 | 92.3 |
Tablo 14: Deneysel sonuçlar ve Ablasyon Çalışması. Önerilen dijital ikiz modelinin her bir parçasının sistemin genel performansına nasıl katkıda bulunduğunu inceleyen ablasyon çalışması.
| Senaryo | Veri Kullanılabilirliği | RMSE | Doğruluk | Gözlem Boşluğu Yönetimi |
| Normal | 100% | Düşük | Yüksek | Stabil |
| Kısmi Kayıp | 50–70% | Orta | Yüksek | Güçlü interpolasyon |
| Şiddetli Kayıp | 20–30% | Artmış | Orta | Kademeli performans düşüşü |
| Sensör Arızası | Bölgesel 0% | Daha yüksek | Orta | Uzamsal genelleme |
Tablo 15: Veri kıtlığı altında dayanıklılık analizi. Aşağıdaki tablo, önerilen nöral 4D-Var çerçevesinin farklı veri kullanılabilirlik durumlarındaki performansını göstermektedir. Tablo; kısmi kayıp, yüksek seyreklik ve sensör verilerinin tamamen kaybı durumlarında hataların nasıl değiştiğini göstererek modelin dayanıklılığını ortaya koymaktadır.
Tartışma
Bu araştırmadan elde edilen bulgular, geliştirilen kontrol farkındalığına sahip dijital ikizin, geniş bir CPS yelpazesi için gerçek zamanlı izleme, tespit ve kontrol optimizasyonunu geliştirme yeteneği açısından etkinliğini kanıtlamaktadır. Geleneksel izleme modelleriyle karşılaştırıldığında, PINO ve graf sinir ağlarının kombinasyonu, gürültülü bir sistemde bile durum tahmini doğruluğu açısından daha etkindir. Bu bulgunun nedeni, dijital ikizdeki gelişmiş bir makine öğrenimi modelinin, sistemdeki tahmin ve tespit süreçlerinde daha etkili olmasıdır39.
Müfredat öğrenimi veya nedensel temsil modelleri kullanan dijital ikiz anomali dedektörleri gibi mevcut anomali tespiti çözümleriyle karşılaştırıldığında, literatürde elde edilen sonuçlar kıyaslandığında önerilen yöntemin rekabetçi bir performans sergileyebildiği görülebilir. Örneğin, müfredat öğrenimi kullanan dijital ikiz tabanlı anomali dedektörleri, CPS test düzenekleri için F1-skorunda orta düzeyde bir iyileşme sağlamıştır; bu durum, öğrenme paradigmalarının tespit süreçlerinin verimliliğini etkileyebileceğini göstermektedir40. Aynı zamanda, günümüzdeki popüler dijital ikiz modelleri, nedensel çıkarım yoluyla verimli muhakemeye ve yanlış pozitiflerin bastırılmasına güçlü bir şekilde vurgu yapmaktadır, ancak bu durum nedensel modeldeki daha yüksek model karmaşıklığı pahasına gerçekleşmektedir. Bu bağlamda, önerdiğimiz senkronize pekiştirmeli öğrenme yaklaşımı, tek bir arka plan içerisinde hem verimli operasyon optimizasyonu hem de sağlam anomali tespiti sunmaktadır. Ancak, önerilen yöntemin diğer yaklaşımlarla karşılaştırılmasının doğrudan karşılaştırmalı deney sonuçlarına değil, yalnızca diğer araştırmacılar tarafından rapor edilen sonuçlara dayandığına dikkat edilmelidir; dolayısıyla karşılaştırma bu husus göz önünde bulundurularak yapılmalıdır.
Ayrıca, önerilen dijital ikiz kapsamındaki anomali tespiti ve kontrol eylemlerinin optimizasyonunun eklenmesi, CPS ile ilişkili mevcut araştırma ve geliştirme faaliyetlerinin bir yönü olan, dijital ikizler tarafından sağlanan karar destek ve harekete geçirme yeteneklerinin artan önemini göstermektedir. Sensörlere rehberlik eden adaptif yaklaşımlar gibi, pekiştirmeli öğrenme kullanarak dijital ikiz kalibrasyonu ile ilgili araştırma makaleleri41, öğrenme ajanlarının kullanımının, özellikle dinamik sistemler için doğruluk ve uyarlanabilirlik açısından ek faydalar sağlayabileceğini göstermektedir. Bu durum, kapalı döngü optimizasyonunun etkinliğinin artırılmasına ilişkin bulguları doğrulamakta ve böylece akıllı entegrasyonun CPS sağlamlığını ve verimliliğini artırabileceği hipotezini güçlendirmektedir. Daha önce belirtildiği üzere, yaklaşım petrol ve gaz endüstrisi için çalışacak şekilde tasarlanmıştır, ancak yaklaşımın değerlendirmesi petrol ve gaz endüstrisi simülasyonlarının yanı sıra SWaT ve WADI gibi CPS kıyaslama veri kümelerine dayanmaktadır. Bununla birlikte, mevcut doğrulamanın gerçek dünya petrol ve gaz operasyonel verilerini içermediği ve bu nedenle gerçek uygulama senaryolarına uygulanabilirliğinin ihtiyatla yorumlanması gerektiği belirtilmelidir. Gelecekte, önerilen müfredat öğrenme yöntemi ile nedensel çıkarıma dayalı dijital ikiz yönteminin karşılaştırmalı değerlendirmesi, iki yaklaşımı kontrollü bir şekilde karşılaştırmak için birleştirilmiş bir deneysel çerçeve altında yapılacaktır. Nöral operatörler, grafik ağlar ve pekiştirmeli öğrenme dahil olmak üzere bu modüllerin entegrasyonu hesaplama maliyetini artırsa da, her modülün yerine getirmesi gereken belirli bir işlevi vardır. Ablasyon çalışması da, modüllerden herhangi biri çıkarıldığında performansın düşmesi nedeniyle önerilen yaklaşımın performansını doğrulamaktadır.
Teorik olarak bu araştırma, dijital ikiz yapısı içerisinde model tabanlı ve veri odaklı yöntemlerin eklenmesine önemli katkılar sağlamaktadır. Fizik bilgili sinirsel operatörlerin ve sinirsel veri asimilasyon tekniklerinin durum kestirim sürecine entegrasyonu, CPS için hibrit bir modelleme yaklaşımı sunarak, böylece CPS simülasyonları için ya tamamen fizik tabanlı simülasyonlara ya da kara kutu modellere dayanan ancak her ikisini birlikte kullanmayan dijital ikiz araştırma literatüründeki önemli bir boşluğu doldurmaktadır. Teorik olarak bu çalışma, güncel literatürde vurgulanan, sürekli öğrenebilen ve uyum sağlayabilen otonom CPS modelleri için dijital ikiz araştırmalarının ilerleyişiyle uyumludur.
Uygulanabilirlik açısından, önerilen yaklaşım; CPS işletiminde güvenlik ve verimliliğin doğrudan artırılması sonucunda gerçek zamanlı güvenilirliği, hızlı ve hassas anomali tanımlamasını ve optimal kontrol döngüsü stratejilerini mümkün kılarak, endüstriyel ortamlarda CPS'nin çalışmasını önemli ölçüde geliştirebilir. Örneğin, sensörlerde gürültünün olduğu ve doğrusal olmayan bir sistem modelinin bulunduğu endüstriyel ortamlarda, senkronize tespit yaklaşımı, yanlış alarmların oluşumunu bastırırken anormal durumların hızlı bir şekilde tanımlanmasını sağlar. Temel olarak sınıflandırma metriklerine odaklanan mevcut dijital ikiz tabanlı CPS sistemlerinin saldırı tespit çözümlerinin aksine, önerilen yaklaşım hem tanımlama hem de düzeltme yöntemlerine olanak tanıyarak, sistem operatörlerinin çalışma süresindeki kesintiler meydana gelmeden önce CPS'nin çalışma ortamını proaktif olarak değiştirme yeteneğine katkıda bulunur. Ayrıca, önerilen yaklaşımın benchmark veri seti üzerindeki performansı ile belirlenen farklı ortamlara evrensel olarak uygulanma kabiliyeti; akıllı imalat, enerji alanı ve kritik altyapı ağ yönetimi sistemleri gibi farklı CPS ortamlarındaki genel uygulanabilirliğini göstermektedir.
Önerilen dijital ikiz çerçevesinin ölçeklenebilirliği, artan sistem boyutu ve zamansal karmaşıklığı yönetme kapasitesi açısından değerlendirilmektedir. Sensör etkileşimlerini seyrek graf yapıları kullanarak temsil eden uzaysal-zamansal graf sinir ağı, sensör ve izlenen bileşenlerin sayısı arttıkça verimli bir şekilde ölçeklenerek hesaplama karmaşıklığındaki üstel artışı önlemektedir. Ayrıklaştırma çözünürlüğünden bağımsız olarak operatör eşlemelerini öğrenen fizik tabanlı sinir operatörlerinin uygulanması, ölçeklenebilirliği daha da artırarak hesaplama maliyetinde belirgin bir artış olmaksızın büyük ölçekli sistemlerin etkili bir şekilde modellenmesini sağlamaktadır. Çerçeve, hesaplama uygulanabilirliğinden ödün vermeden daha geniş zaman ufukları boyunca zamansal bağımlılıkları yönetmek için kayan pencere yöntemlerini ve dizi tabanlı öğrenmeyi kullanmaktadır. Ek olarak, kademeli öğrenme teknikleri, tam yeniden eğitime gerek kalmadan sürekli güncellemelere olanak tanıyarak büyük ölçekli dağıtımlardaki ek yükleri azaltmaktadır. Ayrıca, paralel GPU tabanlı hesaplamaların kullanımı sayesinde yüksek boyutlu veri akışlarının gerçek zamanlıda etkili bir şekilde işlenmesi mümkün kılınmaktadır. Önerilen mimari, hem sensör sayısı hem de çalışma süresiyle ölçeklenecek şekilde tasarlandığı için, dağıtık sensör ağlarına ve sürekli izleme gereksinimlerine sahip petrol ve gaz üretim sistemleri gibi büyük ölçekli endüstriyel uygulamalar için uygundur.
Ablasyon çalışması; nöral operatörler, ST-GNN, veri asimilasyonu ve pekiştirmeli öğrenme gibi her bir modülün bireysel katkısının anlaşılmasına yardımcı olacaktır. Önerilen bu dijital ikiz mimarisindeki çok sayıda temel bireysel modülün katkı düzeylerini ölçmek için bir ablasyon çalışması gerçekleştirilmiştir. Bu bireysel modüller; veri asimilasyonu, uzay ve zamanla grafik modelleme, pekiştirmeli öğrenme ve sürekli öğrenmeyi içermektedir. Bu bireysel modüllerin kaldırılmasının etkileri; izleme doğruluğu, anomali tespiti ve kontrol üzerinde oluşturdukları etki düzeyleri açısından incelenmiştir. Nihai sonuçlar, genel mimariyi kullanmanın her zaman daha iyi olduğunu açıkça doğrulamakta ve böylece bireysel modüllerin kaldırılmasının farklı düzeylerde performans kaybına yol açtığını, bunun da farklı bileşenlerin genel sistem performansına farklı katkılarda bulunduğunu göstermektedir. Veri asimilasyonu modülünün kaldırılma etki düzeyi, tahmin hatasında net bir artış göstermekte ve anomali tespitiyle ilgili olarak güvenilirliği eşit düzeyde etkilemektedir. Pekiştirmeli öğrenmenin kaldırılmasının etki düzeyi ise, özellikle sadece izleme dikkate alındığında, kontrolün önemli ölçüde etkilendiğini açıkça göstermektedir.
Ablasyon sonuçları Tablo 14'te farklı modüllerin sistem performansına farklı katkıları olduğunu göstermektedir. İzleme performansının doğruluğuna en büyük katkıyı veri asimilasyonu modülü sağlamış, bunu ST-GNN modülü takip etmiştir. Sürekli öğrenme modülünün izleme performansı doğruluğuna katkısı orta düzeydeyken, ödül değerinin 95,5'ten 78,4'e düşmesiyle kontrol performansına sağladığı katkı en yüksek olmasına rağmen, takviyeli öğrenme modülünün izleme performansı doğruluğuna katkısı en düşük seviyededir.
Önerilen sinirsel 4D-Var çerçevesinin dayanıklılığını doğrulamak için, giderek kötüleşen gözlem koşulları altında deneyler gerçekleştirilmiştir. Özellikle deneyler şu senaryoları içermektedir: (i) eksik veri yüzdesinin %30 ile %70 arasında değiştiği kısmi sensör arızası; (ii) belirli bölgelerde tam sensör kaybı ve (iii) zamansal olarak seyrek gözlemlerle sonuçlanan iletişim gecikmesi. Deneysel sonuçlara göre, önerilen model orta düzeydeki veri kaybında dayanıklı bir performans sergilemekte ve aşırı veri kaybında performans kaybı kademeli olarak gerçekleşmektedir; bu durum modelin yüksek adaptasyon yeteneğini göstermektedir. Tablo 15, Dayanıklılık Analizi sonucunu göstermektedir.
Bu çalışmanın bir kısıtlaması, önerilen modelin doğrulamasının kapsamı ile ilgilidir. Modelin petrol ve gaz üretim sistemleri için tasarlanmış olmasına rağmen, önerilen modelin değerlendirmesinin simüle edilmiş petrol ve gaz değerleri ile SWaT ve WADI gibi siber-fiziksel kıyaslama problemlerine dayandığı belirtilmelidir. Ayrıca, kıyaslama problemlerinin petrol ve gaz süreçleriyle ilişkilendirilmiş olsa da, bu durumda problemlerin su arıtma ve dağıtımıyla ilgili olduğunun belirtilmesi önemlidir.
Buna rağmen, bu optimal performansa karşın, sistemin bazı sınırlamaları bulunmaktadır. Örneğin, özellikle nöral operatörlerin, graf ağlarının ve pekiştirmeli öğrenmenin entegrasyonu ile bazı dijital ikiz uygulamalarına kıyasla daha yüksek hesaplama karmaşıklığına sahiptir. Bu durum, hesaplama yetenekleri sınırlı olan platformların benimsenmesinde önemli bir engel teşkil edebilir. Dahası, sistem sadece simülasyon ve kıyaslama setlerine odaklanmış olsa da, operasyonel bir CPS'de bulunabilecek çeşitlilik seviyesi dahil edilememiştir. Bu durum, CPS değerlendirmelerinde genellikle benimsenen SWAT ve WADI gibi simülasyon setlerinde görülebilir; bu setler, gerçek dünya CPS ortamlarında deneyimlenecek çeşitlilik düzeyinden yoksun olabilir. Ayrıca sistem, eski CPS'lerde her zaman mümkün olmayabilecek uygun bir sensör veri akışını varsaymaktadır. Sistemin temel sınırlaması, sistemi değerlendirmek için gerçek dünya petrol ve gaz endüstrisi verilerinin eksikliğidir; zira sistemin değerlendirmesi, petrol ve gaz endüstrisinin simülasyonuna ve SWaT ile WADI gibi CPS kıyaslama veri setlerine dayanmaktadır ve bunlar petrol ve gaz endüstrisinin gerçek dünya karmaşıklıklarını tam olarak yansıtmayabilir. Önerilen sistem, öngörücü yetenekler konusunda gelecek vaat eden bir performans sergilemiştir. Ancak, önerilen sistem eğitim sürecinde daha yüksek hesaplama maliyetleri gerektirmektedir. Gelecekte, indirgenmiş dereceli nöral operatörler, model budama ve hibrit fizik-ML modelleri dahil olmak üzere, önerilen sisteme yönelik hafif alternatifler değerlendirilebilir.
Gerçek dünya ortamında ölçeklenebilirlik ve dağıtım ile sensör yoğunluğunun ve algılanan bilgilerin kalitesinin büyük farklılıklar gösterebildiği mevcut eski CPS altyapılarına entegrasyonu, model sıkıştırma teknikleri üzerine yapılacak gelecek araştırma çalışmalarında incelenmelidir. Ayrıca, bu sistemin açıklanabilirlik ve operatörler için geri bildirim döngülerini içerecek şekilde genişletilmesi, açıklanabilirliğin artırılmasında ve otonom karar verme mekanizmalarına olan güvenin inşa edilmesinde faydalı olabilir. Ek olarak, nedensel dijital ikizlerdekilere benzer şekilde, nedensel çıkarım yöntemlerinin mevcut anomali tespit süreçlerine entegre edilmesi, kök neden analizinin iyileştirilmesinde ve yanlış alarmların minimize edilmesinde yararlı olabilir. Son olarak, dayanıklılık oluşturmak adına bu çerçevenin gerçek saha verileri kullanılarak doğrulanması gerekecektir.
Bu araştırma; karmaşık siber fiziksel sistemlerde gerçek zamanlı sistem izleme, anomali tespiti ve karar verme yeteneklerini geliştirmeyi amaçlayan, kontrol farkındalığına sahip akıllı bir dijital ikiz model fikrini ortaya koymuştur. Temel olarak pasif gözlemciler olan ve gerçek zamanlı izleme için kullanılan geleneksel dijital ikizlerin aksine, bu araştırma; fizik bilgilendirmeli sinirsel operatörleri, uzamsal-zamansal grafik sinirsel ağlarını, sinirsel veri asimilasyonunu, pekiştirmeli öğrenme tabanlı kontrolü ve öğrenme algoritmalarını tek bir dijital ikiz sistem modeli içerisinde entegre etmeyi amaçlamaktadır. Sistem öncelikle, bir dijital ikiz sistem tarafından doğrusal olmayan bir denklem sisteminin fizik bilgilendirmeli öğrenme modeli üzerinden gerçek zamanlı olarak izlenir. İkinci olarak, gürültü ve sistem değişiminden kaynaklanan sistem tahminlerindeki sapmayı minimize etmek amacıyla hem fiziksel hem de sanal sistemleri senkronize eden bir veri asimilasyon prosedürü için sinirsel 4DVar sistemi uygulanır. Anomali tespiti, sistemin uzamsal ilişkileri veya zaman içindeki evrimi üzerine kurulu uzamsal-zamansal bir model üzerinden gerçekleştirilir. Son olarak, bir pekiştirmeli öğrenme ajanı, kontrol kısıtlaması dikkate alınırken sistem güvenlik kısıtı perspektifinden geçerli olan senkronize bir sistem durumundan sistem kontrol eylemleri oluşturur. Simüle edilmiş bir petrol ve gaz işlemi ile SWAT ve WADI benchmark CPS senaryoları üzerinde yürütülen kapsamlı deneyler, önerilen yaklaşımın simüle edilmiş ve benchmark koşulları altındaki potansiyel etkinliğini kanıtlamıştır. Önerilen model; azaltılmış izleme hataları (MAE ve RMSE), mükemmel anomali tespiti sonuçları ve kapalı döngü kontrol için tutarlı davranışlar sağlamıştır. Bu bulgular, dijital ikiz bünyesinde anomali tespiti ve kontrolün senkronizasyonunun, operasyonların güvenilirliğinin ve verimliliğinin sürdürülmesi açısından önemli bir faktör olduğunu doğrulamıştır. Dijital ikiz teknolojisinin potansiyel geliştirme alanlarından bir diğeri, yapay zeka ve nedensellik ile genişletilmesidir. Çerçevenin değerlendirmesi, petrol ve gaz endüstrisinin gerçek dünya verileri kullanılarak doğrulanmasıyla gerçekleştirilecektir.
Bu çalışmada varılan sonuçların simüle edilmiş ve kıyaslama veri setlerine dayandığının ve bu nedenle gerçek dünya petrol ve gaz sistemlerine uygulanabilirliğinin ihtiyatla değerlendirilmesi gerektiğinin vurgulanması önemlidir.
VERİ ERİŞİLEBİLİRLİĞİ:
Bu çalışmada kullanılan SWaT ve WADI veri setleri, halka açık endüstriyel kontrol sistemi veri setleridir ve iTrust Lab veri seti deposu üzerinden erişilebilir: https://itrust.sutd.edu.sg/itrust-labs_datasets/dataset_info/.
Açıklamalar
Yazarların herhangi bir çıkar çatışması yoktur.
Teşekkürler
Yazarlar, bu araştırmanın tamamlanması sırasında Çin, Karamay'daki CNPC Xinjiang Petrol Sahası Şirketi'nin Veri Şirketi ve Üretim Komuta Departmanı tarafından sağlanan teknik ve kurumsal destek için teşekkür ederler. Bu çalışma için herhangi bir dış finansman alınmamıştır.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| CPU (Intel Xeon / AMD Ryzen) | Intel / AMD | Xeon / Ryzen Serisi | Sistem simülasyonu, veri ön işleme ve genel hesaplamalar için kullanılır |
| Derin Öğrenme Çerçevesi (PyTorch 2.0) | Meta AI (PyTorch) | https://pytorch.org RRID:SCR_018536 | Sinir ağlarının, optimizasyonun ve eğitim hatlarının uygulanması için kullanılır |
| Derin Sinir Ağı Kütüphanesi (cuDNN 8.x) | NVIDIA cuDNN | cuDNN 8.x | GPU üzerindeki derin öğrenme işlemleri için optimize edilmiş primitifler sağlar |
| DeepONet | Uygulanamaz | https://arxiv.org/abs/1910.03193 | Betikte, "sinir operatörü modeli" olarak adlandırılmıştır |
| GPU (NVIDIA RTX 4090) | NVIDIA | RTX 4090 | Sinir operatörleri, ST-GNN ve pekiştirmeli öğrenme bileşenleri dahil derin öğrenme modellerinin eğitimi için kullanılır |
| GPU Hızlandırma (CUDA 11.8) | NVIDIA CUDA | CUDA 11.8 RRID:SCR_018131 | Yüksek performanslı model eğitimi için GPU tabanlı paralel hesaplamayı etkinleştirir |
| Linux dağıtımı (sürüm 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download; RRID:SCR_018127 | Deneylerin yürütülmesi ve model dağıtımı için kullanılan işletim sistemi |
| İşletim Sistemi (Ubuntu 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download RRID:SCR_018127 | Tüm deneyler ve model dağıtımı için yürütme ortamı sağlar |
| Optimizasyon Algoritması (Adam Optimizer) | Uygulanamaz | https://arxiv.org/abs/1412.6980 | Adaptif öğrenme oranı optimizasyonu ile modelleri eğitmek için kullanılır |
| optimize edilmiş derin sinir ağı kütüphanesi (sürüm 8.x) | NVIDIA cuDNN | https://developer.nvidia.com/cudnn RRID:SCR_018131 | Derin sinir ağı işlemleri için optimize edilmiş GPU hızlandırmalı primitifler sağlar |
| Programlama Dili (Python 3.10) | Python Software Foundation | https://www.python.org/downloads RRID:SCR_008394 | Uygulama ve deneyleme için kullanılan temel programlama dili |
| Sistem Belleği (≥ 64 GB RAM) | Corsair / Kingston / Crucial | https://www.corsair.com / https://www.kingston.com / https://www.crucial.com | Yüksek boyutlu çok değişkenli zaman serisi verilerinin işlenmesini ve büyük model eğitimini destekler |
Kaynaklar
- Rebello CM, Jäschke J, Nogueira IBR. Digital twin framework for optimal and autonomous decision-making in cyber-physical systems: Enhancing reliability and adaptability in the oil and gas industry. arXiv preprint arXiv:2311.12755. 2023. https://doi.org/10.48550/arXiv.2311.12755
- Priyanka EB, Thangavel S, Gao XZ, Sivakumar N. Digital twin for oil pipeline risk estimation using prognostic and machine learning techniques. J Ind Inf Integr. 2022;26:100272. https://doi.org/10.1016/j.jii.2021.100272
- Xu X, Liu B, Guo J. Asset management of oil and gas pipeline systems based on digital twin. IFAC Pap OnLine. 2020;53:715–719. https://doi.org/10.1016/j.ifacol.2020.12.123
- Shen F, Ren SS, Zhang XY. A digital twin-based approach for optimization and prediction of oil and gas production. Math Probl Eng. 2021;2021:3062841. https://doi.org/10.1155/2021/3062841
- Wanasinghe TR, et al. Digital twin for the oil and gas industry: Overview, research trends, opportunities, and challenges. IEEE Access. 2020;8:104175–104197. https://doi.org/10.1109/ACCESS.2020.2999087
- Wang B, Tao F, Fang X. Smart manufacturing and intelligent manufacturing: A comparative review. Engineering. 2021;7:738–757. https://doi.org/10.1016/j.eng.2020.07.017
- Wang C, Wang C, Wang K. Technology research and standard development of predictive maintenance for intelligent manufacturing equipment. China Standardization. 2021;2:15–21.
- Ren S, Zhang Y, Huang B. Lifecycle big-data-driven smart manufacturing services for complex products. J Mech Eng. 2018;54:194–203.
- Li L, Lei B, Mao C. Digital twin in smart manufacturing. J Ind Inf Integr. 2022;26:100289. https://doi.org/10.1016/j.jii.2021.100289
- Grieves M, Vickers J. Digital twin: Mitigating unpredictable, undesirable emergent behavior in complex systems. In: Transdisciplinary perspectives on complex systems. Cham: Springer; 2017. p. 85–113. https://doi.org/10.1007/978-3-319-38756-7_4
- Yang M, et al. A novel embedding model based on a transition system for building industry-collaborative digital twin. Appl Sci. 2022;12:553. https://doi.org/10.3390/app12020553
- Wang T, Feng K, Ling J. Pipeline condition monitoring towards digital twin systems: A case study. J Manuf Syst. 2024;73:256–274. https://doi.org/10.1016/j.jmsy.2023.12.005
- Malek NG, et al. Live digital twin for smart maintenance in structural systems. IFAC Pap OnLine. 2021;54:1047–1052. https://doi.org/10.1016/j.ifacol.2021.10.146
- Yun J, Kim S, Kim J. Digital twin technology in the gas industry: A comparative simulation study. Sustainability. 2024;16:5864. https://doi.org/10.3390/su16145864
- Bhowmik S. Digital twin for offshore pipeline corrosion monitoring: A deep learning approach. In: Proc Offshore Technology Conf. 2021. D041S049R003.
- Hamidishad N, et al. Digital twin frameworks for oil and gas processing plants: A comprehensive literature review. Processes. 2025;13:3488. https://doi.org/10.3390/pr13123488
- Homaei M, et al. Causal digital twins for cyber-physical security: A framework for robust anomaly detection in industrial control systems. arXiv. 2025.
- Ahmed CM, Palleti VR, Mathur AP. WADI: A water distribution testbed for research in secure cyber-physical systems. In: Proc Int Workshop Cyber-Physical Systems Smart Water Networks. 2017.
- Sudhakar R. Robust digital twin approach towards operational excellence and sustainability goals. In: Proc Abu Dhabi Int Petroleum Exhibition Conf. 2023.
- Knebel FP, et al. Cloud and edge computing for implementation of digital twins in oil and gas industries. Comput Ind Eng. 2023;182:109363. https://doi.org/10.1016/j.cie.2023.109363
- Daher E. Digital safety trends in oil and gas. In: Proc SPE Asia Pacific Oil and Gas Conf. 2023.
- Tao F, et al. Digital twin in industry: State-of-the-art. IEEE Trans Ind Inform. 2019;15:2405–2415. https://doi.org/10.1109/TII.2018.2873186
- Sircar A, et al. Digital twin in the hydrocarbon industry. Pet Res. 2023;8:270–278. https://doi.org/10.1016/j.ptlrs.2023.03.002
- Li G, et al. Intelligent drilling and completion: A review. Engineering. 2022;18:33–48. https://doi.org/10.1016/j.eng.2021.12.004
- Hammerschmid M, et al. Development of virtual representations for energy plants: From digital model to predictive twin. Energies. 2023;16:2641. https://doi.org/10.3390/en16062641
- Lu L, Jin P, Karniadakis GE. Deep operator network: Learning nonlinear operators for identifying differential equations. arXiv. 2019.
- Lin M, et al. Reinforcement learning-based model predictive control for discrete-time systems. IEEE Trans Neural Netw Learn Syst. 2023;35:3312–3324. https://doi.org/10.1109/TNNLS.2022.3140110
- Huang Z, et al. Survey on AI-driven digital twins in Industry 4.0. Sensors. 2021;21:6340. https://doi.org/10.3390/s21196340
- Wang Y, et al. Structural health monitoring of oil and gas pipelines. Ocean Eng. 2024;308:118293. https://doi.org/10.1016/j.oceaneng.2024.118293
- Khisty VH. SCADA systems in oil and gas: Driving innovation and efficiency. Int J Res Appl Sci Eng Technol. 2024;12:96–107.
- Ma Z, Hao Z, Zhao Z. Energy-saving scheduling algorithm of wireless monitoring sensors. Energy Inform. 2024;7:104. https://doi.org/10.1186/s42162-024-00264-4
- Aba EN, et al. Petroleum pipeline monitoring using IoT platform. SN Appl Sci. 2021;3:180. https://doi.org/10.1007/s42452-021-04180-5
- Gulzar Q, Mustafa K. Cyber-attack detection in industrial control systems. Sci Rep. 2025;15:26575. https://doi.org/10.1038/s41598-025-26575-0
- Bloemheuvel S, et al. Graph construction for spatiotemporal data in GNNs. Int J Data Sci Anal. 2024;18:157–174. https://doi.org/10.1007/s41060-024-00423-7
- Li Z, et al. Fourier neural operator for parametric PDEs. arXiv. 2020.
- Yu B, Yin H, Zhu Z. Spatio-temporal graph convolutional networks. arXiv. 2017.
- Wu H, et al. Review of digital twins across processes. Sensors. 2023;23:8306. https://doi.org/10.3390/s23198306
- Xu Q, Ali S, Yue T. Digital twin-based anomaly detection. ACM Trans Softw Eng Methodol. 2023;32:1867–1878. https://doi.org/10.1145/3583555
- Ogbodo CO, et al. Adaptive sensor steering using reinforcement learning. Proc R Soc A. 2026;482:2329.
- Tao F, Qi Q, Liu A, Kusiak A. Data-driven smart manufacturing. J Manuf Syst. 2018;48:157–169. https://doi.org/10.1016/j.jmsy.2018.01.006