Bu çalışma, çift yüzeyli bir fotovoltaik sistemle beslenen bağımsız bir elektrikli araç şarj istasyonu için batarya depolama destekli ANN tabanlı bir MPPT sistemi geliştirmektedir. Ek olarak, toplam harmonik distorsiyonu (THD) ve DC-bara voltaj sapmasını minimize etmek amacıyla DC-DC dönüştürücü, filtre ve PI kontrolör parametreleri Sekreter Kuş Optimizasyon Algoritması (SBOA) ile optimize edilmektedir.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Araştırma makalesi
Sekreter Kuşu Optimizasyon Algoritması Kullanılarak Çift Yüzeyli PV Güçlü Bağımsız Bir Elektrikli Araç Şarj İstasyonu İçin DC-DC Dönüştürücü Tasarımı
Bu makalede
Özet
Özet
Sürdürülebilir mobiliteye verilen önemin artmasıyla birlikte, bu çalışma, istasyon batarya enerji depolama (BES) sistemini içeren, yenilenebilir enerji tabanlı bir elektrikli araç (EV) şarj sistemini sunmaktadır. Sistem, yapay sinir ağı (ANN) destekli bir maksimum güç noktası izleme (MPPT) şemasına sahip çift yüzeyli bir fotovoltaik (PV) dizi kullanmaktadır. Ayrıca, sabit bir DC-bara voltajı sağlarken THD'yi minimize etmek amacıyla DC–DC konvertör, filtre ve PI kontrolör parametrelerini optimize etmek için Sekreter Kuşu Optimizasyon Algoritması (SBOA) kullanılmıştır. Bir kurşun-asit bataryalı model (BMW i3) ve dört lityum-iyon bataryalı model (Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf ve Hyundai Kona Electric) olmak üzere beş EV modeli değerlendirilmiştir. Önerilen MPPT konfigürasyonu, değişken çevresel ve yükleme koşulları altında sabit bir DC-bara voltajı korurken çift yüzeyli PV sisteminden maksimum enerjiyi çekmektedir. Üç farklı çalışma senaryosu altında (irradiance = 800–1000 W/m2; sıcaklık = 20–25 °C) MATLAB/Simulink simülasyonları ile yapılan doğrulama; yüksek dönüştürme verimliliğini, %2,85, %2,26 ve %2,23'lük THD değerlerini ve şebekeden bağımsız EV şarj istasyonları için uygun, sağlam bir güç yönetimini ortaya koymaktadır.
Giriş
Günümüzde, başta güneş enerjisi olmak üzere yenilenebilir kaynakların ve EV şarj istasyonlarının dağıtım sistemine entegre edilmesi büyük önem taşımaktadır. Ancak bu entegrasyon, PQ sorunlarına ve yenilenebilir kaynaklardan güç elde etmek için gelişmiş MPPT yöntemlerine ihtiyaç duyulmasına yol açmaktadır. Öte yandan, EV kullanımının hızla artması nedeniyle hızlı ve güvenilir bir şarj altyapısına sahip olmak zorunlu hale gelmiştir. Geleneksel şebeke bağlantılı şarj istasyonlarının kullanımı; karbon emisyonlarına, stres faktörlerine ve güç kalitesi (PQ) sorunlarına neden olmaktadır. Ek olarak, güneş enerjisi gibi yenilenebilir enerji kaynaklarının EV'lerle entegre edilmesi, karbon emisyonlarının azaltılmasına yardımcı olabilir. Bununla birlikte, güneş enerjisi doğası gereği tutarsız olduğu için, güneş enerjisinin yanı sıra batarya depolama da dikkate alınmaktadır. Yapay zeka tabanlı MPPT teknikleri, geleneksel boz ve gözle (P & O) yönteminden daha yüksek güneş enerjisi çıktısı sağlamaktadır.
İnsan Psikolojisi optimizasyonu kullanarak güneş enerjisinin birlik PF ile şebekeye doğru bir şekilde aktarılması için şebekeye entegre PV sistemlerine yönelik yeni bir sönümlü beşinci dereceden genelleştirilmiş integratör kontrol algoritması önerilmiştir1. Ayrıca, PV sisteminden güç çıkarımını artırmak için adaptif optimal-M Kalman filtresi ile desteklenen, öğrenme tabanlı bir tepe tırmanma optimal kontrol stratejisi uygulanmıştır2. Öte yandan, mikroşebekeye entegre PV sistemi için gücü verimli bir şekilde yönetmek ve düzenlemek amacıyla kestirimci bir algoritma kullanılmıştır. Sistem, çift aşamalı 3φ kurulumuyla yapılandırılmıştır3.
Bu sırada, bir EV şarj istasyonuna bağlı bir güneş PV sisteminden maksimum çıkış gücünü elde etmek amacıyla, verimlilik ve hıza odaklanan, daha düşük güç tüketimli bir yaklaşıma sahip yeni bir voltaj sensörü geliştirilmiştir 4. Öte yandan, sistemin merkezi ekonomik dağıtım kontrol sinyallerini özellikle hedef alan hileli veri enjeksiyonu saldırılarını tespit etmek için özgün bir komut kimlik doğrulama yaklaşımı tasarlanmıştır5. Ayrıca, birbirine bağlı güneş paneli düzenlemelerinden belirginlik haritaları türetmek ve çevrede gölgelenme olup olmadığını değerlendirmek için gelişmiş bir yaklaşım sunulmuştur6. Süperiletken manyetik enerji depolama sistemine sahip bir UPQC'deki PQ sorunlarını, özellikle EV şarj istasyonlarından gelen yükle ilgili olarak başarılı bir şekilde yönetmek için bir kontrol stratejisi sunulmuştur7.
Ayrıca, çift yüzeyli PV modülü, PV'nin finansal uygulanabilirliği açısından önemli bir zorluk teşkil etmektedir. Tek yüzeyli PV performansı için öngörü yöntemleri iyi tanımlanmış olsa da, bu modellerin çift yüzeyli sistemlere uyarlanması hala devam etmektedir8,9. Dahası, birçok çalışma çift yüzeyli PV enerji üretiminin geometrik faktörlerden etkilendiğini göstermiştir. Çift yüzeyli teknolojilerin çalışmasını değerlendirirken bu unsurları göz önünde bulundurmak önemlidir10,11,12,13,14,15. Öte yandan, optimizasyon yöntemli kontrolcü tasarımlarına ek olarak, PV güç çıkarımı için P & O ve yapay zeka tabanlı MPPT'ler geliştirilmiştir16,17,18. Çift yüzeyli PV'nin tek yüzeyli PV ile modellemesi ve simülasyonu ayrıntılı olarak tartışılmıştır19. Bu sırada, PV sistemleri için P & O ve YSA tabanlı MPPT'ler, EV şarj istasyonu tasarımı için önerilmiştir20,21. PV gücüne dayalı EV şarj istasyonu, P & O MPPT ile çeşitli modelleri destekleyecek şekilde tasarlanmıştır22. Ardından, sekretari kuşunun av arama ve avlanma gibi hayatta kalma davranışları, SBOA için matematiksel olarak modellenmiştir23. Güneş destekli bir evin sabit şarjı için yeni bir bulanık mantık düzenlemeli DC-DC dönüştürücü sunulmuştur24. Doğrudan akış ve tork kontrol şeması, aracın tork talebini karşılamak ve eğitim performansını optimize etmek için bulanık mantığı tanıtmıştır25.
Ayrıca, araçtan şebekeye (V2G) teknolojisi ve yapay zeka kontrollü enerji yönetim sistemleri dahil olmak üzere gelişen trendlerin yanı sıra, şebekeye yanıt veren EV operasyonlarında yenilenebilir kaynakların rolüne ilişkin kapsamlı bir inceleme yapılmıştır26. Dahası, yenilenebilir güç üretimi, EV şarj davranışı ve piyasa fiyatlandırmasındaki belirsizlikleri gidermek için yeni bir yöntem geliştirilmiştir27. Bununla birlikte, SAEV'lerin belirgin özelliklere sahip yeni yöntemiyle birlikte, V2G teknolojisinde EV'ler ve SAEV'ler arasındaki temel farklar tartışılmış ve bu durum onların V2G entegrasyonundaki rollerini güçlendirmiştir28.
P & O (Tablo 1'de listelenmiştir), I & C, Fuzzy ve metaheuristik optimizasyon yöntemleri gibi geleneksel MPPT yöntemlerini kullanan monofasiyal PV destekli şebekeye bağlı EV şarj istasyonları üzerine çeşitli çalışmalar yürütülmüştür. Bu çalışmalar ya PV güç çıkarma sistemine ya da kontrolcü parametre seçimine odaklanmıştır. Bununla birlikte, DC bara voltaj stabilitesini korumak ve THD'yi azaltmak için DC-DC dönüştürücüler, filtreler ve PI kontrol kazançları için optimal parametre seçimi ve yapay zeka tabanlı MPPT içeren monofasiyal PV sistemleri tek bir çerçevede oldukça az sayıda mevcuttur. Bu nedenle, mevcut araştırma boşluğu, dinamik koşullar altında çalışan bağımsız bir EV şarj istasyonunda PQ'yu iyileştirmek için Bifasiyal PV için ANN tabanlı bir MPPT'nin ve dönüştürücüler ile filtreler için optimize edilmiş kontrolcülerin geliştirilmesini teşvik etmektedir. Bu çalışma, otoyol bazlı EV istasyonları için tasarlanmış, yapay sinir ağı güdümlü bir MPPT kontrolcüsü ile entegre edilmiş bağımsız bir bifasiyal PV şarj mimarisi sunmaktadır. Sistem; Hyundai Kona Electric, Volkswagen e-Golf, Fiat 500e, Mercedes EQA 250 ve BMW i3 olmak üzere dört lityum-iyon model ve bir kurşun-asit konfigürasyon dahil olmak üzere beş farklı EV batarya tipini22 şarj edecek şekilde yapılandırılmış olup, değişken güneş koşulları altında stabil çalışmayı sağlayan yardımcı bir batarya depolama modülü ile desteklenmektedir.
Önerilen çalışmanın temel katkıları şu şekilde belirtilebilir: (1) Birden fazla EV'ye ve istasyon düzeyindeki AC talebe, koordineli DC/AC arayüzleri aracılığıyla enerji sağlamak amacıyla izole modda çalışan BES destekli çift yüzeyli PV düzenlemesinin geliştirilmesi. Çift yüzeyli PV, hem ön hem de arka yüzeylerden tek yüzeyli PV'ye göre daha fazla enerji toplar. (2) Mevcut maksimum güneş gücünü çekmek için boost-konvertör görev oranını adaptif olarak düzenleyen ANN tabanlı bir MPPT algoritmasının uygulanması. (3) Işınım ve sıcaklık değişimleri sırasında düşük THD ve kararlı DC-bara gerilimi hedefleyerek, Sekreter Kuşu Optimizasyon Algoritması (SBOA) aracılığıyla DC-DC konvertör parametrelerinin, filtrenin R L değerlerinin ve PI-denetleyici kazançlarının optimizasyonu. (4) Denetleyici sağlamlığını ve sistem verimliliğini değerlendirmek için değişken çevresel ve yük koşullarını içeren üç işletim senaryosu ile doğrulama.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
Bu araştırmada, Şekil 1'de gösterildiği gibi, ANN kontrollü bir MPPT yöntemi kullanılarak bağımsız, bifasiyal PV ve batarya enerji depolama sistemli (BESS) beslemeli bir EV şarj sistemi geliştirilmiştir. Bifasiyal PV dizisini modellemek için sıcaklık, seri direnç, paralel direnç, güneş ışınımı ve arka yüzey ışınımını hesaba katan tek diyotlu eşdeğer devre kullanılmıştır. PV çıkışı, bir DC–DC yükseltici konvertör aracılığıyla EV şarj istasyonuna sağlanırken, BESS ise DC-bara voltaj regülasyonunu desteklemektedir. PI kontrolcü kazançlarını ve filtre parametrelerini optimize etmek için Sekreter Kuşu Optimizasyon Algoritması (SBOA) kullanılmıştır. Sistem bileşenlerinin modellenmesi ve önerilen metodoloji sonraki alt bölümlerde açıklanmıştır.
Bileşenlerin Modellenmesi
1. Bifacial PV sistemi
PV modülleri, gerekli akım ve voltaj çıkışının elde edilmesine yardımcı olur. Mevcut çalışmada, farklı yüzey albedosu koşulları altında bifasiyal dizilerin enerji üretim karakteristiklerini taklit etmek için iki adet monofasiyal PV modülü kullanılmıştır9. Işınım bifasiyal kazancı BGg, Denklem (1) ile belirlenir
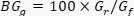 (1)
Burada, ön ışınım Gf ve arka ışınım Gr olarak tanımlanmıştır. Maksimum çift yüzeyli PV akımı Imp ve voltaj Vmp'dir. Son olarak, seçilen seri modül sayısı Ns ve paralel modül sayısı Np ile çift yüzeyli sistem tarafından üretilen çıkış, Denklem (2) ile verilmiştir. PV kontrolü Şekil 2'de gösterilmektedir.
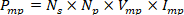 (2)
2. Batarya depolama sistemi (BSS)
Piller, elektrik enerjisinin depolanması için kritik bir araçtır18. Bu çalışmada enerji depolama sistemi olarak Li-ion piller kullanılmıştır. Mevcut şarj edilebilir pil seçenekleri arasında bu çalışma, verimlilikleri ve güç yoğunlukları nedeniyle elektrikli araçlar için optimal kabul edilen Li-ion pillere odaklanmaktadır. Denklem (3) ve (4), kısıtlamalarla birlikte Li-ion pili tanımlamaktadır.
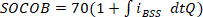 (3)
PV, depolama bataryası ve dönüştürücünün özellikleri Tablo 2'de özetlenmiş; PV dizisi, enerji depolama ünitesi ve bağlı yükler arasındaki güç akışı tahsisi ise Tablo 3'te sunulmuştur.
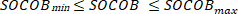 (4)
3. DC –AC dönüştürücü
Nötr Noktası Kenetli (NPC) evirici, yenilenebilir enerji için modern güç dönüştürme sistemlerinde yaygın olarak benimsenmiştir. Geleneksel iki seviyeli yapı ile karşılaştırıldığında, NPC konfigürasyonu azaltılmış toplam harmonik distorsiyon (THD), daha düşük elektromanyetik girişim ve yarı iletken cihazlar üzerinde daha düşük voltaj stresi sunar. Bu topolojinin DC bağlantısı, nötr eklemini oluşturan eşleşmiş kapasitörler ve kenetleme diyotları aracılığıyla +Vdc/2, 0 ve -Vdc/2 olmak üzere üç potansiyel seviyeye bölünmüştür. Anahtarlama uygun şekilde kontrol edilerek, evirici çıkış terminallerinde üç ayrı voltaj durumu oluşturur ve böylece dalga formu kalitesini ve güç dönüştürme verimliliğini artırır. Bir NPC eviricideki DC veri yolunun nötr noktası, kapasitör voltajlarını dengelemede ve eviricinin düzgün çalışmasını sağlamada kilit bir rol oynar. Eviricinin kontrol şeması Şekil 3'te gösterilmiştir.
4. DC-DC Boost Dönüştürücü
DC-DC dönüştürücüler, verimliliği korurken yüksek frekanslı bir anahtarlama cihazının görev döngüsünü (duty cycle) kontrol ederek giriş DC gerilimini daha yüksek bir çıkış gerilimine yükseltirler. İki çalışma modu vardır. AÇIK (ON) durumu sırasında, diyot ters kutupludur ve giriş kaynağı enerjiyi bir manyetik alan olarak depolayan indüktöre sağlarken, çıkış kapasitörü yüke enerji sağlar. KAPALI (OFF) durumu sırasında, diyot iletim durumuna geçer. Burada, indüktörde depolanan enerji diyot üzerinden çıkışa bağlı kapasitöre ve yüke aktarılır; bu enerji giriş kaynağıyla birleşerek giriş geriliminden daha büyük bir çıkış üretir. PWM görev döngüsü değiştirilerek, dönüştürücünün çıkış gerilimi  bağıntısına göre değişir; burada D görev döngüsünü temsil eder. Bu sistemler güneş enerjisi, yakıt hücresi, EV ve depolama sistemlerinde kullanılır.
MPPT için YSA kontrol şeması
Bu çalışmada, güneş sisteminden üretilen maksimum gücü toplamak için YSA tabanlı bir MPPT seçilmiştir17. YSA eğitimi için kullanılan ışınım ve sıcaklık veri setleri; 800–1000 W/m2 güneş ışınımı seviyeleri ve 20–25 °C sıcaklık aralıklarına karşılık gelen çeşitli çevresel çalışma koşulları altında, bir görev döngüsü (D) ile MATLAB/Simulink'te oluşturulmuştur. Bifacial PV sisteminden maksimum gücü çıkarmak için YSA, elde edilen ve gereken çıktılar arasındaki MSE'yi (Op,  ) minimize edecek şekilde eğitilmiştir. Burada, güneş ışınımı ve sıcaklık YSA'ya girdi olarak kullanılırken, boost konvertörü kontrol etmek için görev döngüsü çıktı olarak kullanılmıştır. Çalışmada, Şekil 4'te verildiği gibi MPPT için geliştirilen YSA modelinin yapısı ele alınmıştır. Ek Tablo 1, önerilen yöntemin diğer standart yöntemlerle karşılaştırıldığında avantajlarını ve dezavantajlarını sunmaktadır.
Bir YS Ağ (ANN), üç ana katmandan oluşur: bir çıktı katmanı (OPL), bir giriş katmanı (IPL) ve bir gizli katman (HIL). Bu yapı, verilerin IPL ile HIL arasında aktarılmasına yardımcı olur. Ardından, IPL ve HIL'yi birbirine bağlayan bağlantılardaki ağırlıklar tarafından işlem üretilir. Bu bağlamda, HL değişkenine belirli bir sapma (bias) uygulanarak hesaplamalar yürütülür ve elde edilen sonuçlar OPL değişkeninde biriktirilir. Burada, LMBP tipi YS Ağ [17] seçilmiştir. Hedef çıktıya ulaşmak için hata ölçülerek, eğitim boyunca bağlantı ağırlıkları optimize edilir. Burada, performans fonksiyonu olarak MSE kullanılarak YS Ağların eğitilmesi için LMBP kullanılır. LMBP algoritması, etkili öğrenme ve hızlandırılmış yakınsama özellikleri sergileyen ağırlıkları güncellemek için türetilmiş türevlerden yararlanır
Çok katmanlı bir algılayıcı ağdaki her nöronun bir toplama ve bir aktivasyon fonksiyonu vardır. Bununla birlikte, bu nöronları katmanlar arasında birbirine bağlayan belirli sayısal ağırlıklar (wpk) bulunur. Girişler, Denklem (5)'te belirtildiği gibi ağırlıklarla çarpıldığında; Denklem (6)'da verilen MSE minimizasyonu ile birlikte doğrusal olmayan sigmoid fonksiyonu değerlendirilir.
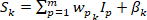 (5)
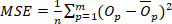 (6)
SBOA, önerilen sistemin filtre ve kontrol parametrelerini optimize etmiştir
Günümüzde meta-sezgisel algoritmalar, mühendislik problemlerinin çözümünde kilit bir rol oynamaktadır. Şekil 5, algoritmaların bir sınıflandırmasını sunmaktadır. SBOA algoritması23, sekreter kuşunun (SB) doğal habitatında hayatta kalma davranışını taklit eder. Sekreter kuşunun avlanma davranışının keşif ve sömürü aşamaları SBOA'da modellenmiştir. Algoritmanın keşif aşaması SB'nin yılan yakalama davranışını, sömürü aşaması ise kartal gibi yırtıcılardan kaçma davranışını taklit eder. Çözüm süreci, popülasyondaki her bir SB için kendi sınırları dahilinde rastgele değerler üretilmesiyle ve her SB'nin değerini bir tasarım parametresi olarak kabul ederek Simulink modelinin çalıştırılmasıyla amaç fonksiyonu değerinin hesaplanmasıyla başlar. Amaç değerine dayanarak, her SB daha iyi bir çözümü temsil etmek için konumunu değiştirir. SBOA'nın matematiksel modellemesi aşağıda tartışılmaktadır:
İlk hazırlık aşaması
Öncelikle, hedef fonksiyonun F(Y) tipik minimizasyonu için aramayı başlatmak amacıyla kullanılan başlangıç çözümlerinin belirlenmesi gerekir. Bu durumda, SB'lerden oluşan başlangıç rastgele popülasyonu Y = [Y1, Y2, ......YN], N adet başlangıç çözümü aracılığıyla oluşturulur. Denklem (7) popülasyonu başlatır ve Yi bir çözümü temsil eder.
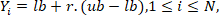 (7)
Burada seçim değişkenlerinin alt ve üst sınırları lb ve ub ile gösterilmiştir. [0, 1] aralığında r rastgele bir sayıdır. N problemin boyutudur. Ayrıca, çözümün uygunluk değeri Fi = F(Yi), Yi'nin kalitesini belirlemek için kullanılır.
SB'lerin avlanma stratejisi
Avı bulma, yeme ve saldırı, SB avcılığının üç ana aşamasıdır. Tüm avlanma süreci üç eşit zaman aralığına bölünmüştür: t < 1/3T, 1/3T < t < 2/3T ve 2/3T < t < T. Burada t mevcut iterasyonu, T ise maksimum iterasyon sayısını temsil eder. Bu aralıklar, SB'nin avlanma sürecinin üç aşamasına karşılık gelir: avı arama, tüketme ve avl sayfası. Bu bölümler, kuşun avlanma aşamalarının biyolojik istatistiklerine ve her bir aşamanın sürelerine dayanmaktadır. Buna bağlı olarak, her bir SBOA aşaması şu şekilde modellenmiştir:
Av arama
SB'nin bu aşamada avını güvenli bir mesafeden takip etmesi gerekir. Tüm arama bölgesi boyunca yeterli veri toplamak için, optimizasyon algoritmalarındaki ilk adım daha güçlü bir keşif gerektirir. Diğer iki SB'nin konumlarını rehber olarak kullanan SB, ek olası bölgeleri araştırabilir. Algoritma çeşitliliğini daha da artırmak için diferansiyel mutasyon süreçleri tanıtılmıştır. t, T'nin 1/3'ünden küçük olduğunda, her bir bireyin konumunu güncellemek için Denklem (8) kullanılır. SB avı arayacak, tüketecek ve saldıracaktır. Sonuç olarak, her bir SBOA aşaması şu şekilde modellenmiştir:
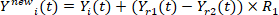 (8)
Burada, Yi(t) i.ncil SB'nin mevcut konumunu, Ynewi(t) ise güncellenmiş çözümü temsil eder ve mevcut popülasyondan Yi(t) ile Yr2(t) şeklinde iki birey rastgele seçilmiştir. Parametre seçim stratejisi için kullanılan rastgele bir vektör olan R1, sömürü (exploitation) ve keşif (exploration) aşamaları arasında etkili bir denge sağlamak amacıyla [0, 1] aralığından rastgele seçilen 1 × N boyutundadır. Güncellenmiş çözüm, yalnızca daha önce elde edilen çözüme kıyasla iyileştirilmiş bir amaç fonksiyonu değeri sağladığı takdirde dikkate alınır.
Avın tüketilmesi
SB, olası avı tespit ettikten sonra çevik bir hareketlilik sergileyerek yılanın etrafında süzülür. Avın sabrı, rakipler etrafında dönerken onları gözlemleyip cezbederek savunmalarını düşürmek için kullanılır. Diğer SB'ler, avın yakınında duruşlarını ayarlar. Bu yaklaşımla avlanma başarısı önemli ölçüde artacaktır. Denklem (9), 1/3 T < t < 2/3 T olduğunda SB'nin rastgele hareketini simüle etmek için Brownian hareketinin (B) nasıl kullanıldığını göstermektedir.
 (9)
Buradaki B, MATLAB'da rastgele oluşturulan r(1,M) vektörü kullanılarak standart normal dağılım ile uygulanır. SB'ler daha sonra konumlarını güncellemek için Denklem (10)'u kullanırlar.
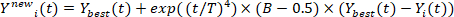 (10)
Burada, Ybest(t) en iyi çözümü temsil eder ve üstel ölçekleme faktörü exp((t/T)4), her iterasyon için işletim kapasitesini artırmak amacıyla seçilmiştir.
Avına saldırma
Sürekli tüketimin ardından, kurbanın enerjisi tükenecektir. Sekreter kuşlar saldırıyı şimdi başlatmalıdır. Burada, Lévy uçuş tekniği kullanılarak kısa bir zaman dilimi boyunca aralıksız adımlar/sporadik uzun sıçramalar gibi farklı saldırı yöntemleri simüle edilir. Karakteristikler Denklem (11) ve (12) ile tanımlanır. SB'ler ava hızla yaklaştığı için aday seçenekler şu an optimal cevaba yakındır. Bu plan, t > 2/3T olduğunda uygulanacaktır.
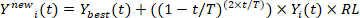 (11)
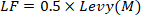 (12)
Burada, LF Levy uçuş stratejisini ve 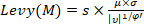 , s= 0.01 ve φ = 1.5 sabit değerlerini temsil eder. μ ve υ, [0, 1] aralığında yer alan rastgele değerlerdir. Burada, τ gammayı ve η = 0.5'i ifade eder; adım boyutunu düzenlemek ve geniş keşif sıçramaları ile yerel iyileştirme arasında bir denge sağlamak için orijinal SBOA formülasyonunda önerildiği üzere 0.5 ağırlık faktörü benimsenmiştir. Tablo 4 , geliştirilen sistemdeki ANN ve SB algoritması için kullanılan değerleri sunmaktadır.
SB için kaçış stratejisi
Yaban hayatında diğer avların peşindeyken, SBs'ler avlanma riskiyle karşı karşıyadırlar. Kartallar, şahinler, tilkiler ve çakallar, mücadele etmeleri gereken temel rakiplerdir. Tehlikeyi sezdiklerinde, kendilerini veya avlarını korumak için çeşitli kaçınma teknikleri kullanmak zorundadırlar. Bu algoritma, koşu modlarını (D2) ve kamuflajı (D1) modelleyerek kaçış yöntemlerini simüle eder. Rakiplerle karşılaştıklarında, sekreter kuşları güvende kalmak için başlangıçta çevrelerine uyum sağlarlar. Burada sekreter kuşları, konumlarını avın (en iyi birey) etrafında güncelleyerek algoritmalardaki yerel optimumlardan kaçınmaya çalışırlar. Eğer düşmandan kaçamazlarsa, güvende kalmak için uçuş veya hızlı koşu taktiklerini kullanacaklardır. Referans olarak, bir yerel optimumla sınırlı kalmamak için rastgele bir birey Yrand lider olarak seçilir. Sekreter kuşları konumlarını güncellemek için Denklem (13) ve (14)'ü kullanırlar. SBOA akış şeması Şekil 6'da gösterilmiştir.
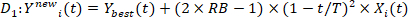 (13)
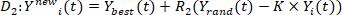 (14)
Tasarım değişkenlerinin temsili
Bu çalışmadaki problem değişkenleri; DC-DC dönüştürücülerin PI kontrolör kazançları gibi tasarım parametrelerinin yanı sıra filtrelerin ve dönüştürücülerin direnç ve endüktanslarını içermektedir. Denklem (15), kontrol değişkenlerinin temsilini vermektedir. Kontrol parametresi sınırları Ek Tablo 2'de listelenmiştir.
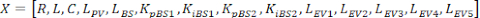 (15)
Uygunluk fonksiyonu (FF)
THD'nin minimize edilmesi, bu çalışmada amaç fonksiyonu (Obj) olarak seçilmiştir. FF'nin maksimum değeri, Denklem (16) ve (17)'de verilen Obj'nin minimum değeridir.
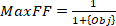 (16)
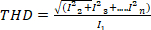 (17)
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Önerilen, bir EV şarj istasyonu için ANNC tabanlı MPP izleme yöntemine sahip bağımsız Bifacial PV sistemi, Simulink/Matlab 2022b'de oluşturulmuş ve Intel Core i7 işlemcili, 16 GB RAM'e sahip bir sistemde çalıştırılmıştır. Seçilen sistem ve EV yük değerleri Tablo 2 ve Ek Tablo 3'te gösterilmiştir. Bu çalışmada, güneş ışınımı (G), sıcaklık (T), AC yükler ve farklı modellere ve güç değerlerine sahip beş elektrikli araç ile çeşitli kombinasyonlarda olan Tablo 5'te listelenen üç durum, sistem...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Genel olarak sonuçlar, bu araştırma çalışmasının güneş enerjisi çıkışını artıran, PQ'yu iyileştiren ve otoyollar için uygun sürdürülebilir bir EV şarj altyapısını destekleyen yeni ve optimize edilmiş bir kontrol stratejisi sunarak bilimsel alana katkıda bulunduğunu göstermektedir. SBOA ile optimize edilmiş filtre, konvertörler ve kontrolöre sahip geliştirilen ANN tabanlı MPPT, PV ve BES destekli bağımsız EV şarj istasyonu için stabil bir DC veri yolu voltajı sağlarken daha düşük THD değerleri elde etmektedir
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
Yazarların beyan edilecek herhangi bir çıkar çatışması yoktur.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| DC–AC dönüştürücü | MathWorks | Simscape Electrical Three-Level Converter dokümantasyonu: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | Üç fazlı, üç seviyeli nötr noktası kenetli DC–AC dönüştürücü modeli. |
| DC–DC dönüştürücü | MathWorks | Simscape Electrical Boost Converter dokümantasyonu: https://www.mathworks.com/help/sps/ref/boostconverter.html | PV çıkış voltajını düzenlemek için kullanılan Boost DC–DC dönüştürücü modeli. |
| EV1 bataryası | MathWorks | Batarya modeli dokümantasyonu: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | EV1'i temsil eden simüle edilmiş kurşun-asit batarya. |
| EV2–EV5 bataryaları | MathWorks | Batarya modeli dokümantasyonu: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | EV2, EV3, EV4 ve EV5'i temsil eden simüle edilmiş lityum-iyon batarya modelleri. |
| MATLAB/Simulink | MathWorks | Yazılım; https://www.mathworks.com/products/simulink.html | PV destekli elektrikli araç şarj istasyonunu modellemek ve simüle etmek için kullanılan yazılım ortamı. |
| Simscape Electrical | MathWorks | Yazılım; https://www.mathworks.com/products/simscape-electrical.html | Güç dönüştürücülerini, elektrik şebekesini ve ilgili kontrol sistemini modellemek için kullanılan bileşen kütüphanesi. |
| Güneş paneli | Waaree Energies Ltd.; MATLAB/Simulink'te modellenmiştir | Model WSM-315. Waaree ürün bilgileri: https://www.waaree.com/solar-pv-modules/; System Advisor Model: https://sam.nrel.gov/ | WSM-315 güneş paneli parametreleri, Waaree veri sayfası ve NREL System Advisor Model'den alınan veriler kullanılarak kullanıcı tanımlı bir PV modülü olarak girilmiştir. |
| Depolama bataryası | MathWorks | Kurşun-asit batarya modeli dokümantasyonu: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | Sabit enerji depolama sistemi olarak kullanılan simüle edilmiş kurşun-asit batarya. |
Kaynaklar
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.