Ekonomik malzemeler, 3D yazıcıyla basılmış bir dişli, bir akıllı telefon ivmeölçeri ve ücretsiz Python yazılımı kullanılarak, insan kas kuvvet-hız-güç ilişkilerini ölçmek için erişilebilir ve düşük maliyetli bir düzenek geliştirilmiştir. Altın standart bir ergometre ile yapılan doğrulama, lisans düzeyindeki sınıf ortamında eşit ve uygulamalı öğrenme fırsatları sunarken fizyolojik olarak anlamlı ölçümler sağladığını göstermiştir.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Yöntem makalesi
Kas Kuvvet-Hız İlişkilerini Ölçmek İçin Düşük Maliyetli Bir Düzenek
Bu makalede
Özet
Özet
Kas kuvveti, kasılma hızı ve güç arasındaki ilişki, fizyolojide yaklaşık bir asırlık bir paradigmayı temsil etmekte ve kas-iskelet sistemi fonksiyonlarının anlaşılmasının temel taşını oluşturmaktadır. Ancak, gerekli ekipmanların yüksek maliyeti nedeniyle bu paradigma, fizyoloji ve biyomekanik derslerinde nadiren doğrudan incelenmektedir. Bu çalışma, ücretsiz Phyphox uygulaması kullanılarak bir akıllı telefon ivmeölçer aracılığıyla insan parmak kaslarından kuvvet-hız-güç verileri toplamak üzere kolayca inşa edilebilen ve yapılandırılabilen, cırcır mekanizmalı bir dişli içeren 3 boyutlu yazıcıyla üretilmiş bir makara sistemini kullanan düşük maliyetli bir düzeneğin tasarlanmasını ve doğrulanmasını amaçlamıştır. Özel bir Python betiği, ham ivmeölçer ölçümlerini hız ve güç çıktılarına dönüştürmekte ve bu çıktılar ardından altın standart olan çift modlu bir kaldıraç sistemi kullanılarak elde edilen ölçümlerle konu bazlı olarak karşılaştırılmaktadır. Beş özet değişkenin (pik kuvvet, Fmax; pik hız, Vmax; pik güç, Pmax; optimal hız, Vopt; ve kuvvet-hız eğriliği, a/Fmax) ikili karşılaştırmaları, iki düzenek kullanılarak toplanan kuvvet-hız-güç verileri arasında istatistiksel olarak anlamlı bir fark olmadığını ortaya koymuştur (eşleştirilmiş t-testleri, p > 0.05). Bu nedenle, veri kalitesinde anlamlı bir azalma olmaksızın, bu ucuz düzenek biyomekanik ve fizyolojik ilkelerin öğretilmesi ve incelenmesi için erişilebilir, güvenli ve maliyet etkin bir yol sunmaktadır. Bu düzeneğin, özellikle dünya genelinde yetersiz finansman sağlanan ve kaynakları sınırlı olan eğitim ortamlarında kas fizyolojisi ve biyomekanik eğitimini demokratikleştirme potansiyeli bulunmaktadır.
Giriş
Çizgili kas, insanlarda ve diğer hayvanlarda iskelet hareketini sağlayan motordur. Kasın kendine özgü hiyerarşik kompozisyonunu anlamak, kuvvet oluşumunu ve iş üretimini etkileyen ölçekler arası faktörler nedeniyle karmaşıktır1,2. Belki de bu karmaşıklıklar nedeniyle, eğitimcilerin kas fonksiyonunun temel ve en büyüleyici yönlerini uygun şekilde göstermek için gereken araçlardan yoksun olmaları sebebiyle, kas fonksiyonu anatomi ve fizyoloji müfredatlarında yeterince önceliklendirilmeyen bir bileşen olabilir3,4,5,6.
Kas fonksiyonu tarihsel olarak birkaç kalıcı paradigma üzerinden tanımlanmıştır; bunların arasında, yaklaşık bir yüzyıl önce Archibald Vivian Hill tarafından ilk kez karakterize edilen kuvvet-hız dengesinden daha yaygın kabul göreni yoktur1,2,3,4,5,6. Bu temel fizyolojik ilişki, kas kasılma hızı ile kuvvet arasındaki dengeyi tanımlar; buna göre izometrik veya çok yavaş kısalan kasılmalar genellikle en güçlü olanlardır ve pik kas kuvvetini (Fmax) üretirler, buna karşılık pik kas hızına (Vmax) yaklaşan en hızlı izotonik kasılmalar tipik olarak en zayıflarıdır1. Hill, 1938 yılında kuvvet-hız-güç (FVP) ilişkisini tanımladığında, hâlâ kendi adını taşıyan bir fonksiyon tanıtmıştır. Hill denklemi (Denklem 1), izometrik bir kasılma (sabit kas uçlarıyla) sırasında üretilen pik kuvveti, harici bir yük yokken ulaşılan pik hızla ilişkilendirir.
Denklem 1: (v + b) (F + a) = b (Fmax + a)
Burada v kısalma hızı, F kas kuvveti, Fmax maksimum izometrik kuvvet, a ve b ise kuvvet-hız ilişkisini ve kas kısalmasının enerjik özelliklerini tanımlayan sabitlerdir1.
Bu temel ilişkinin içinde, FVP ilişkisini tanımlayan beş kantitatif parametre ile temsil edilen kas fonksiyonuna dair birkaç temel kavram yer almaktadır. Anlık kas kuvveti ile hızın çarpımı güçtür ve bu değer tipik olarak Vmax değerinin yaklaşık üçte birinde maksimum değere (Pmax) ulaşır7. Pmax değerinin gerçekleştiği hıza optimal hız (Vopt) denir ve bu hızın kısalma hızları aralığındaki (V0'dan Vmax'a kadar) konumu, kuvvet-hız ve güç-hız ilişkilerinin önemli bir özelliğidir. Örneğin, daha yüksek bir Vopt, pik gücün daha yüksek bir kısalma hızında üretilmesiyle sonuçlanır. Kuvvet-hız ilişkisinin kendisinde, pik kuvvet (Fmax) ve pik hız (Vmax), eğrisel bir biçimde ara kuvvet-hız ilişkileriyle birbirine bağlanır (Şekil 5A). Mevcut metodoloji kullanılarak elde edilen temsili kuvvet-hız ve güç-hız ilişkileri Şekil 1'de gösterilmiştir. Bu eğrinin eğimi, hız arttıkça kuvvetin azalma oranını tanımlayan kuvvet-hız eğriliği olarak adlandırılır. Eğrilik, a/Fmax olarak tanımlanır8; burada a, yüksüz kısalan bir kas tarafından üretilen sürtünme ısısını nicelleştiren Hill denklemindeki termodinamik sabitlerdir1. Eğrilik, Vopt'nin kuvvet-hız eğrisi üzerindeki konumunu etkiler ve bir kasın belirli bir kısalma hızında ne kadar kuvvet üretebileceğini belirler. Eğrilik ayrıca kas güç oranı (Denklem 2) kullanılarak da tanımlanmıştır9.
Denklem 2: 
burada Pmax maksimum kas güç çıkışını, Vmax ve Fmax ise sırasıyla maksimum kısalma hızını ve maksimum izometrik kuvveti temsil eder.
Kuvvet-hız ve güç-hız ilişkilerinin sezgisel doğası, yaşam bilimleri derslerinde kas fonksiyonu öğretilirken etkili başlangıç noktaları sağlar. Öğrencilere, FVP ilişkileri hakkında daha eksiksiz bir anlayış geliştirmeleri için uygulamalı fırsatlar sunmanın önemi, uygulamalı öğrenmenin bilgi kalıcılığını artırdığının gösterilmiş olmasıyla10 vurgulanmaktadır. Ayrıca, deneysel öğrenmenin, hem temel bilimsel bağlamda hem de sakatlık önleme, rehabilitasyon ve fiziksel eğitim dahil olmak üzere sağlık hizmetlerindeki mesleklere hazırlık aşamasında, kas fonksiyonunu değerlendirme temelini güçlendirdiği bilinmektedir.
Çift modlu servomotor kaldıraç sistemleri gibi kas fizyolojik özelliklerini test etmek için kullanılan geleneksel cihazlar oldukça hassas ve doğrudur, ancak maliyetleri çok yüksek olduğundan çoğu sınıf ortamında uygulanmaları önünde önemli engeller teşkil ederler7. Bu sınırlamaları gidermek ve uygulamalı öğrenme fırsatlarını genişletmek amacıyla düşük maliyetli bir alternatif geliştirilmiştir. Düzenek, bir cırcır ve mandallı dişli içeren 3D yazıcıyla basılmış bir makara etrafında kurulmuştur; hazır satılan kanallı alüminyum raylar, sert tel ve ücretsiz bir veri toplama uygulaması çalıştıran, taşıyıcıya monte edilmiş bir akıllı telefon kullanmaktadır (Şekil 2). Akıllı telefonlar yaygın olarak bulunduğu ve genellikle doğru ve dayanıklı ivmeölçerler ile donatıldığı için, özel ivme ölçüm cihazları yerine bir akıllı telefon seçilmiştir11. Akıllı telefonların bilimsel ölçüm cihazları olarak faydası, ticari olarak mevcut bir akıllı telefon ivmeölçerinin Ingenuity Mars Helikopteri'nin atalet ölçüm ünitesine entegre edilmesi de dahil olmak üzere daha önce gösterilmiştir12.
Kas fizyolojisini öğretmek için mevcut birkaç düşük maliyetli araç olsa da bunlar farklı kavramları hedeflemektedir: Judge ve arkadaşları6 kas elektriksel aktivitesini kaydetmek için uygun maliyetli SpikerBox tabanlı etkinlikler geliştirmiş, Medeiros ve arkadaşları10 ise titin ile ilgili mekanikleri göstermek için düşük maliyetli bir 2-D sarkomer modeli oluşturmuşlardır. Ancak, mevcut düşük maliyetli araçların hiçbiri öğrencilerin, kasılan bir insan kasının FVP ilişkilerini doğrudan ölçmesine ve araştırma düzeyinde karşılaştırılabilir nicel veriler üretmesine olanak sağlamamaktadır. Mevcut düzenek, 300 doların altında bir maliyetle altın standartta doğrulanmış FVP ölçümleri sunarak bu boşluğu doldurmayı amaçlamaktadır.
Bu çalışma, endüstriyel altın standartla çapraz doğrulaması yapılmış, düşük maliyetli bir FVP düzeneğinin kurulumunu bildirmektedir. Doğrulama analizleri, her iki düzenekle aynı deneklerde ölçülen beş tanınmış FVP özet değişkeninin ikili karşılaştırmalarına dayanmaktadır. Analizler, her iki düzeneğin de eşdeğer kuvvet-hız ve güç-hız eğrileri oluşturduğu hipotezini test etmektedir. Başarılı bir çapraz doğrulama ile düşük maliyetli düzenek, deneysel doğruluğu ve dolayısıyla bilimsel titizliği korurken, düzenek edinimine yönelik finansal engelleri düşürerek kas fizyolojisi ve kas-iskelet biyomekaniğinin sınıf çalışmalarını demokratikleştirebilir. Düşük maliyetli düzeneğin, dünya çapındaki fizyoloji ve biyomekanik sınıflarında kas anatomisini halihazırda çalışan ve öğreten öğrencilere ve eğitimcilere, kasın en temel ilişkilerinden birini pratikte keşfetme konusunda ilham vermesi ve olanak sağlaması öngörülmektedir. Fizyolojik ölçümler üretmeye yönelik uygulamalı bir etkinlik ekleyerek, sınıflarda çok modlu anlamaya ve artırılmış bilgi tutulumuna ulaşılabilir.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
Bu yayının temelini oluşturan tüm deneyler, University of Massachusetts Lowell Kurumsal İnceleme Kurulu tarafından onaylanmıştır (Protokol No. 21-163-KON-XPD).
NOT: Düzenek, 3D yazıcıyla üretilmiş bir makara sisteminden harici yüklerle asılmış bir akıllı telefon kullanmaktadır. İvme verileri, akıllı telefon tabanlı bir veri toplama uygulaması kullanılarak 100 Hz frekansında toplanır. Kuvvet, akıllı telefon ve harici yükün toplam kütlesinin ivme ile çarpılmasıyla hesaplanır. Hız, ivmenin integrali alınarak elde edilir ve güç, kuvvet ile hızın çarpımı olarak hesaplanır (Ek Kod Dosyası 1).
1. Düzenek kurulumu
- İki kısa alüminyum kirişi, alüminyum çerçeve sabitleyicileri kullanarak bir uzun alüminyum kirişin alt kısmına takın. Stabil ve esnemeyen bir taban oluşturmak için kısa kirişleri, uzun kirişin her iki ucundan yaklaşık 8 cm uzağa yerleştirin.
NOT: Bu düzeneğe bundan böyle çerçeve olarak değinilecektir. - Makara tertibatını kurun
- Büyük gözenekli polivinil klorür bloğu, 7 inçlik kenarı dikey ve 6,75 inçlik kenarı yatay olacak şekilde konumlandırın.
- Sol kenar boyunca alt sol köşeden 2,75 inç ölçün ve konumu işaretleyin.
- Üst kenar boyunca üst sol köşeden 2,75 inç ölçün ve konumu işaretleyin.
- İşaretlenen iki konumu birbirine bağlayan düz bir çizgi çizin.
- İşaretlenen çizgi boyunca kesin ve ortaya çıkan üçgen bölümü çıkarın.
- Üst sağ köşeden 1,25 inç uzağa 7/16 inçlik bir delik açın.
- İkinci büyük blok için 1.2.1–1.2.6 arasındaki adımları tekrarlayın.
- Küçük gözenekli polivinil klorür bloğu çerçevenin arkasına yerleştirin.
- Her iki büyük bloğu, aralarında 8 inç mesafe olacak şekilde küçük bloğa sabitleyin. Diyagonal kesikleri küçük bloğun üzerine gelecek şekilde yönlendirin ve açılan delikleri küçük bloğun kenarının dışına konumlandırın.
- Makara tertibatını bir masa veya tezgah köşesine güvenli bir şekilde kelepçeleyin.
NOT: Tertibatı, makaranın masa kenaresinin dışına taşacağı şekilde konumlandırın. Bu, kasılmalar sırasında asılı ağırlıkların ve akıllı telefonun masa ayaklarına temas etmesini önler. - Kol dayama yerini kurun ve takın
- 14 inçlik gözenekli polivinil klorür kol dayama bloğunu, iki adet 1,5 inçlik bölüm ve bir adet 3,5 inçlik bölüm olmak üzere üç parçaya bölün.
- Her bir küçük bölümün üst yüzeyine, ön kenardan 1 inç uzağa 2 inç x 1/8 inçlik bir kertik açın.
- Küçük bölümleri, büyük bölümün alt kısmındaki her iki uca sabitleyin. Kertikleri birbirleriyle hizalayın.
- Büyük bölümün üst yüzeyini cırt cırtlı bant ile kaplayın.
- Ön kol kayışını iki kertiğin arasından geçirin.
- Kol dayama yerini, cıvatalar ve geçme T-somunlar kullanarak çerçeveye takın. Kol dayama yerini, ön kol kayışı makaradan uzağa bakacak şekilde makara tertibatından 14 inç uzağa konumlandırın.
- Bilyalı rulmanları, iç dişli ve dış dişli bileşenlerinin kanallarına yerleştirin (Ek Dosya 1).
- 40 cm'lik zamanlama kayışını iç dişli bileşeninin yan yuvasından geçirin. 2 cm'lik bir örtüşme ile bir döngü oluşturun ve örtüşmeyi yuva içinde sabitleyin.
- Metal aksı; sol makara tertibatından, bir durdurucudan, iç dişli bileşeninden, kuvvet taşıyıcı bileşenden, dış dişli bileşeninden, ikinci bir durdurucudan ve sağ makara tertibatından geçirin.
NOT: İç dişlinin yan yuvasını çerçeveye doğru yönlendirin. Her iki durdurucuyu, makara düzeneğinin her iki yanından 1 mm uzağa konumlandırın. - Yanal hareketi önlemek için aks üzerine, her biri makara tertibatlarından 1 mm uzağa gelecek şekilde iki ek durdurucu takın.
- 40 cm'lik çok telli çelik teli parmak desteğinden geçirin ve bir yüksük ile sabitleyin. Karşı ucu Karabina A'dan geçirin ve ikinci bir yüksük ile sabitleyin.
NOT: Karabina A ve B özdeştir ve yalnızca montaj sırasında tanımlama amacıyla etiketlenmişlerdir. - İç dişli bileşenini, takılı olan zamanlama kayışını kullanarak Karabina A'ya bağlayın. Örtüşmeyi Anahtar A ile sabitleyin.
NOT: Anahtar A, B ve C özdeştir. Aletin diğer parçaları zarar görmeden önce hasar görmeleri için feda edilebilir bileşenler olarak tasarlandıklarından, ek anahtarlar basılabilir. - 10 cm'lik çok telli çelik teli Karabina A'nın etrafına dolayın ve bir yüksük ile sabitleyin. Karşı ucu bir alüminyum çerçeve sabitleyicisinin etrafına dolayın, teli yüksükle sıkıştırın ve sabitleyiciyi çerçeveye monte edin.
NOT: Bu düzeneğe bundan böyle emniyet cıvatası olarak değinilecektir. - 2 cm örtüşmeli 40 cm zamanlama kayışı kullanarak bir döngü oluşturun ve döngüyü Anahtar B'ye yerleştirin. Karşı ucu Karabina B'nin etrafına dolayın ve örtüşmeyi Anahtar C kullanarak sabitleyin.
- Anahtar B'yi dış dişli bileşeninin en büyük kademesine yerleştirin.
- Akıllı telefon kol bandı tutucusunu, ya kol bandı döngüsünü ya da kulaklık kablosu açıklıklarını kullanarak Karabina B'ye takın.
- İstenen başlangıç ağırlığını, döngü yapılmış ve yüksükle sabitlenmiş bir çelik tel kullanarak Karabina B'den asın.
2. Veri toplama düzeneği
- İvmeölçer donanımlı bir akıllı telefona veri toplama uygulamasını yükleyin.
- Acceleration (without g) modülünü açın.
- Akıllı telefonu, Carabiner B'ye takılı kol bandı tutucusuna yerleştirin.
- Bölüm 3'e uygun olarak verileri toplayın.
- Kaydedilen verileri .xls dosyası olarak dışa aktarın. Katılımcıya karşılık gelen benzersiz bir dosya adı atayın.
- .xls dosyasını internet erişimi olan bir bilgisayara aktarın.
- Verileri Supplemental Coding File 1 kullanarak işleyin.
NOT: Betik, ölçülen dikey ivmenin ileri Euler entegrasyonunu (Denklem 3) kullanarak hızı hesaplar. Konum, sabit ivmeli kinematik denklem (Denklem 4) kullanılarak hesaplanır. Hesaplamalarda, yumuşatma veya filtreleme uygulanmamış ham ivme değerleri kullanılır.
Denklem 3: vi = vi-1 + ai ∆t
Denklem 4: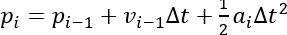
- Supplemental Coding File 1'i yükleyin.
- Veri işleme için kullanılan bilgisayara Python yükleyin.
- Bir terminal penceresi açın ve şunu yürütün: pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- Supplemental Coding File 1'in bulunduğu klasöre gidin ve şunu yürütün: streamlit run muscle_velocity_gui.py.
NOT: Windows PowerShell kullanılırken şunu yürütün: python -m streamlit run muscle_velocity_gui.py. E-posta adresi istenirse, alanı boş bırakıp Enter'a basın. - Upload seçeneğine tıklayın ve dışa aktarılan .xls dosyasını seçin.
- Veri setini yüklemek ve analiz etmek için Process Data seçeneğine tıklayın.
- İlk deneme için oluşturulan ivme, hız ve konum grafiklerini inceleyin.
- Her bir pikin yanındaki onay kutularını kullanarak, geçerli kas kasılmalarına karşılık gelen tespit edilen pikleri seçin.
NOT: Geçerli pikler genellikle ivme izi negatif hale gelmeden önce ortaya çıkar ve pozitif hız ile konum değerleriyle ilişkilidir. Otomatik pik tespit algoritması pikleri yanlış tanımlayabilir, bu nedenle manuel doğrulama gereklidir. - Pik tespit parametrelerini ayarlayın
NOT: Yazılım pikleri doğru şekilde tanımlamazsa, Advanced Tweakables > Peak Detection Parameters kısmını genişletin ve tespit ayarlarını düzenleyin.- Durağan kabul edilen ivme aralığını tanımlamak için Zero Threshold değerini ayarlayın.
NOT: İvme izleri aşırı gürültü içerdiğinde bu değeri artırın. Eşik değeri, ivme grafiğinde kırmızı referans çizgileri olarak gösterilir. Varsayılan değer = 0.30. Önerilen aralık = 0.10–5.00. - Kabul edilebilen minimum hız pikini tanımlamak için Min Velocity for Peak değerini ayarlayın.
NOT: Geçerli pikler hariç tutuluyorsa bu değeri azaltın. Eşik değeri, hız grafiğinde alt yeşil referans çizgisi olarak gösterilir. Varsayılan değer = 0.30. Önerilen aralık = 0.10–10.00. - Durağan bir dönemi tanımlamak için gereken ardışık sıfıra yakın ivme örneklerinin minimum sayısını belirlemek üzere Zero Scope değerini ayarlayın.
NOT: Hız ve konum izleri sıfırlanmazsa bu değeri azaltın. Varsayılan değer = 10. Önerilen aralık = 3–25. - Kabul edilebilen maksimum hız pikini tanımlamak için Max Velocity for Peak değerini ayarlayın.
NOT: Geçerli pikler eşiği aşıyorsa bu değeri artırın. Eşik değeri, hız grafiğinde üst yeşil referans çizgisi olarak gösterilir. Varsayılan değer = 10.00. Önerilen aralık = 10.00–30.00. - Tespit edilen pikler arasındaki minimum örnek sayısını tanımlamak için Min Peak Distance değerini ayarlayın.
NOT: Varsayılan değer = 2. Önerilen aralık = 1–10. Değiştirme genellikle gereksizdir. - Pik tespiti için gereken belirginliği tanımlamak için Min Peak Prominence değerini ayarlayın.
NOT: Düşük değerler hassasiyeti artırır ve ek pikler tanımlayabilir. Varsayılan değer = 0.10. Önerilen aralık = 0.01–0.90. Değiştirme genellikle gereksizdir.
- Durağan kabul edilen ivme aralığını tanımlamak için Zero Threshold değerini ayarlayın.
- Mevcut deneme için tüm geçerli pikleri tanımladıktan sonra, bir sonraki denemeye geçmek için Next seçeneğine tıklayın.
- Tüm denemeler işlenene kadar 2.7.7–2.7.10 arasındaki adımları tekrarlayın.
NOT: İlk denemeyi işledikten sonra pik tespit parametrelerini değiştirmeyin. Parametre değişiklikleri gerekirse, güncellenmiş ayarları kullanarak daha önce işlenmiş tüm denemelerin analizini tekrarlayın. - Sonraki kuvvet–hız–güç analizleri için seçilen hız ve ivme verilerini bir hesap tablosuna kopyalayın.
3. Deneysel protokol
- Katılımcının ön kolunu, ön kol kayışı kullanarak kol dayama yerine sabitleyin. Ön kolun öne doğru hareket etmesini önleyecek şekilde kayışı yeterince sıkın.
- Parmak destekleyiciyi katılımcının başparmağına yerleştirin ve destekleyiciyi güvenli bir şekilde sıkın.
- Zamanlama kayışı gerginleşene kadar, kasnak sistemindeki boşluğu kasnak mekanizmasını cırcır tertibatı aracılığıyla döndürerek alın.
NOT: Cırcır mekanizması, konumlar arasında ilerlerken duyulabilir bir tıklama sesi çıkarır. - Emniyet cıvatasını, emniyet cıvatası ile Karabina A'yı birbirine bağlayan tel gerilene kadar makaraya doğru kaydırın.
- Her biri yaklaşık 1,25 kg ağırlığında olan, yaklaşık olarak eşit kütleye sahip iki ağırlık seçin.
- Sabit test sekansı
- Bir ağırlık ve akıllı telefon kullanarak en büyük katmanı, orta katmanı ve en küçük katmanı test edin.
- İki ağırlık ve akıllı telefon kullanarak en küçük katmanı, orta katmanı ve en büyük katmanı test edin.
- Sadece akıllı telefon kullanarak en büyük kademeyi ve en küçük kademeyi test edin.
NOT: Yorgunluğa bağlı yanlılığı minimize etmek için tüm katılımcılar için aynı sırayı kullanın.
- Musluk Kaydı Başlat veri toplama uygulamasında.
- Katılımcıya, başparmağını mümkün olduğunca hızlı ve güçlü bir şekilde kasmasını söyleyin.
NOT: Katılımcı motivasyonu performansı önemli ölçüde etkileyebilir. Maksimum çabayı teşvik etmek için test boyunca tutarlı bir şekilde sözlü destek sağlayın. - Her denemeden sonra veri kaydını durdurun. Makara kademesini ve yükleme koşulunu adım 3.6'da belirlenen sıraya göre ayarlayın.
- Veri kaydına devam edin ve sekiz makara kademesi ve yükleme kombinasyonunun tamamı bitene kadar 3.8–3.9 arasındaki adımları tekrarlayın.
- Katılımcıyı test boyunca izleyin; aşırı kol hareketi veya yetersiz efor nedeniyle etkilenen denemeleri tekrarlayın.
- Her denemeden sonra ivme izini inceleyin.
NOT: Anormal derecede düşük başlangıç ivme pikleri, aşırı osilasyonlar veya kasılmalar arasında devam eden akıllı telefon hareketleri sergileyen denemeleri tekrarlayınız; çünkü bu durumlar veri kalitesini bozabilir. - Sonraki veri analizini kolaylaştırmak için, tekrarlanan veya hariç tutulan denemeler de dahil olmak üzere her deneme için notlar kaydedin.
4. Altın standart ergometre kullanımı
- Altın standart ergometre kurulumunu gerçekleştirin
- Bilgisayarı açın ve veri toplama yazılımını başlatın. Çift modlu kaldıraç sistemi prosedür dosyasını açın.
- Kaldıraç kontrol ünitesinde kuvvet ofsetini 10 ve uzunluk ofsetini 9 olarak ayarlayın.
- Çift modlu kaldıraç sistemini ve veri toplama ünitesini açın.
- Kolu hafifçe döndürerek direnç olduğunu doğrulayın ve motorun düzgün çalıştığını kontrol edin.
- 40 cm'lik çok telli çelik teli, kolun alttan ikinci deliğinden geçirerek bir halka oluşturun ve teli bir sıkıştırma yüksüğü ile sabitleyin.
- Telin karşı ucunu parmak desteğinden geçirin ve teli bir yüksük kullanarak sabitleyin.
- Çift modlu kol sistemini, gövde 3'e, kol dayama yerinin önüne sabitleyin.
- Katılımcının ön kolunu kol dayama yerine sabitleyin ve başparmağı parmak destek aparatına yerleştirin.
- Başparmak maksimal fleksiyona ulaşana ve kablo hafif bir gerginliğe gelene kadar katılımcının kolunu ileriye doğru kaydırın.
- Ön kol kayışını, kolun ileri veya yan yönlerde hareket etmesini önleyecek şekilde yeterince sıkın.
- Veri toplama ayarlarını yapılandırın
- Açık Tarama Kontrol Cihazı Dev6.
- Set Örnek Sayısı to 60,000.
- Kurulum Numunelerin Ortalamasının Alınması Lütfen çevrilecek metni sağlayın. 1.
- Set Örnekleme Dönemi -e, -a 0.0001.
- Ayarla Konversiyon Dönemi -e / -a / için 0.
- Set Tetikleme Sonrası Örnekler ve 0.
- Ayarla Referans Tetikleme Kaynağı -e / -a / için /Dev6/PFI1.
- Set 2x Tip Siz henüz bir kaynak metin sağlamadınız. Lütfen çevirmemi istediğiniz İngilizce metni gönderin; ben de onu araştırmacılar, klinisyenler, eğitimciler ve üniversite öğrencileri için uygun, akademik Türkçe dilinde ve bilimsel doğruluğu korunmuş bir şekilde çevireyim. Dijital.
- Ayarla 2x Lever1 e 0.
- Kurulum 2x Lever2 İngilizce'den Türkçe'ye çevrilecek metin henüz sağlanmamıştır. Lütfen çevirmek istediğiniz metni gönderin. 0.
- Kurulum Mod Yönelme eki veya "için", "kadar", "-e/-a" anlamlarını taşıyan edat/bağlaç. (Not: Kaynak metin olarak sadece "to" kelimesi verildiği için, bağlama göre farklılık gösteren temel çeviriler sunulmuştur. Lütfen çevrilecek tam metni sağlayınız.) Tek Seferlik.
- Set Hemen Dönüş Yapın Bu kelime tek başına bir edat veya ek olduğu için, bağlamı olmadan çevrilmesi mümkün değildir. Lütfen çevrilmesini istediğiniz metnin tamamını paylaşınız. Kapalı.
- Set Başlatma Tetikleyicisi Sizden gelen kaynak metin bulunmamaktadır. Lütfen çevirmemi istediğiniz metni paylaşın. Kapalı.
- Set Tetikleme Kaynağı Buna /Dev6/PFI0.
- Set Örnekleme Saati Bu metin henüz sağlanmadı. Lütfen çevrilmesini istediğiniz kaynak metni giriniz. Kapalı.
- Set Saat Kaynağı Lütfen çevirisini yapmamı istediğiniz metni gönderin. /Dev6/PFI7.
- Kurulum Saat Dönüştürücü -e/-a Kapalı.
- Set Saat Kaynağını Dönüştürün -e, -a (yönelme durumu eki) /Dev6/PFI2.
- Seçiniz Kanal 1 + Kanal 2 altında Taranacak Kanalları Seçin.
- Tıklayın Başla Lütfen çevirmek istediğiniz metni giriniz. Tarama Kontrol Cihazı ve katılımcıya başparmağını mümkün olduğunca hızlı ve güçlü bir şekilde kasmasını söyleyin.
NOT: Katılımcı motivasyonu performansı önemli ölçüde etkileyebilir. Maksimum çabayı teşvik etmek için test boyunca tutarlı bir şekilde sözlü destek sağlayın. - Tıklayın Dalgaları Al ve elde edilen verileri, katılımcı tanımlayıcısı ve güncel kuvvet ofset değerini kullanarak kaydedin.
NOT: İlk kontraksiyon için kuvvet ofseti 10'dur. - Kuvvet ofsetini 1,0'lık artışlarla azaltın.
NOT: Örnek ilerleme: 10.0 > 9.0 > 8.0. - Motor, başparmak hareketine karşı belirgin bir direnç göstermeyene kadar 4.6–4.8 arasındaki adımları tekrarlayın.
- ...da açıklanan analiz prosedürünü kullanarak her denemeden tepe kuvvet ve tepe hız değerlerini çıkarın Ek Kodlama Dosyası 2.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Her iki sistemin fonksiyonel çıktılarını özdeş bir deneysel protokol altında değerlendirmek amacıyla, lisans öğrencilerinden oluşan bir örneklemden (N = 15) hem altın standart ergometre hem de düşük maliyetli düzenek kullanılarak kuvvet-hız ve güç-hız verileri toplanmıştır. Bireysel denek verileri Şekil 1'de, her bir düzeneğe ait özet veriler ise Şekil 3'te gösterilmektedir.
Düşük maliyetli aparat; özet değişkenlerin ikili karşılaştır...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Sınıf ortamında insan kaslarının kuvvet-hız ve güç-hız ilişkilerini ölçmek için düşük maliyetli bir düzenek, altın standart ergometrelere alternatif olarak doğrulanmıştır.
Doğrulama sonuçları, düşük maliyetli ve dolayısıyla ekonomik ve teknolojik olarak daha erişilebilir bir cihazın, altın standart bir ergometre kullanılarak elde edilenlerle istatistiksel olarak ayırt edilemeyen ölçümler üretebileceği iddiasını desteklemektedir. Düşük maliyetli cihazın yüksek kaliteli kuvvet–hız ve güç–hız ili...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
Yazarların beyan edeceği herhangi bir çıkar çatışması yoktur.
Teşekkürler
Yazarlar, bu onur tezinin (GC) temelini oluşturan bitirme projesine katıldıkları için Kas Biyolojisi (UML BIOL4890, 2023–2025) dersine kayıtlı öğrencilere ve Lawrence Lisesi (Lawrence, MA) öğrencilerine teşekkür ederler. Ayrıca, süregelen destekleri için Aurora Scientific'ten Matthew Borokowski'ye ve UML dersi için parmak fleksör modülünün geliştirilmesine ve uygulanmasına yönelik ilk çabaları için Victoria Flint ve Samuel DeLap'e teşekkür ederiz. Yazarlar ayrıca analiz yaklaşımları konusundaki yardımları için Daniel Bartlett ve Darrell La'ya teşekkür ederler. UMass Lowell Onur Koleji bursu (GC'ye) ve Ulusal Bilim Vakfı (ödül 2217246) ile UMass Lowell'den başlangıç fonları (NK'ye) tarafından finanse edilmiştir.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| 1,25 kg Ağırlıklar | NEXO Fitness | ASIN: B09JHQ6QB8 | Yaklaşık 1-2 kg'lık standart ağırlıklar ile değiştirilebilir gerekli sayı: 2 |
| 3D yazıcı zamanlama kayışı | 3D yazıcı kayışı 10m | ASIN: B08974S1CC | Standart 3D yazıcı zamanlama kayışları ile değiştirilebilir: 2mm Hatve, 6mm Genişlik, Kauçuk ve Fiberglas malzemeden yapılmış gerekli sayı: 1 |
| 3DParça1 - İç Dişli | N/A | N/A | Ek STL dosyalarına bakınız - ABS ile yazdırın gerekli sayı: 1 |
| 3DParça2 - Dış Dişli | N/A | N/A | Ek STL dosyalarına bakınız - ABS ile yazdırın gerekli sayı: 1 |
| 3DParça3 - Kama | N/A | N/A | Ek STL dosyalarına bakınız - ABS ile 3-5 adet yazdırın gerekli sayı: 1 |
| 3DParça4 - Kuvvet Taşıyıcı | N/A | N/A | Ek STL dosyalarına bakınız - PLA ile yazdırın gerekli sayı: 1 |
| Alüminyum kiriş Uzun | 80/20 inc | 1020 | 1 in x 2 in x 32 in gerekli sayı: 1 |
| Alüminyum kiriş Kısa | 80/20 inc | 1010 | 1 in x 1 in x 12 in gerekli sayı: 2 |
| Alüminyum çerçeve Bağlantı Elemanı / Emniyet Civatası | 80/20 inc | 4108 | gerekli sayı: 3 |
| Kol destekleyici | FEATOL | ASIN: B0CGX8QZ3C | Standart kol destekleyici ile değiştirilebilir gerekli sayı: 1 |
| Kol dayama hücresel polivinil klorür blok | Azek board | Sadece Geleneksel 8/4 X Kalınlık | 14 in x 6 1/2 in x 3/4 in gerekli sayı: 14 |
| Karabinalar | Rewoalzx | ASIN: B0FB3VYV3N | gerekli sayı: 2 |
| Krom Alaşımlı Çelik Bilyalı Rulmanlar | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | Boyutlar: iç çap 10 mm, dış çap 22 mm, genişlik 6 mm. gerekli sayı: 1 |
| Excel/Hesap Tablosu | Microsoft | Excel | Herhangi bir hesap tablosu yazılımı ile değiştirilebilir gerekli sayı: 1 |
| Parmak destekleyici | Sopito | ASIN: B0B5C6RWR4 | Standart parmak destekleyici ile değiştirilebilir gerekli sayı: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Aurora Bilimsel Cihazları ile ve a/Fmax hesaplaması için kullanılır. gerekli sayı: 1 |
| Büyük hücresel polivinil klorür levha | Azek board | Sadece Geleneksel 8/4 X Kalınlık | 6 3/4 in x 7 in x 3/4 in gerekli sayı: 2 |
| Metal aks | Genel | ASIN: B0CC8T8X77 | Çelik Çubuk 9,97 mm kalınlıkta, 45 cm uzunlukta. gerekli sayı: 1 |
| Çok telli çelik tel | Catch All Tackle | ASIN: B00JTWDSQS | 1,4mm çap #400lb dayanım gerekli sayı: 2 |
| Telefon tutucu | Tribe | ASIN: B00SXRXUFE | gerekli sayı: 1 |
| Phyphox uygulaması | Phyphox.org | N/A | Apple App Store veya Google Play Store'dan indirin gerekli sayı: 1 |
| Python betiği | N/A | N/A | İndirilebilir: Ek Doküman 1 muscle_velocity_gui.py gerekli sayı: 1 |
| Küçük hücresel polivinil klorür levha | Azek board | Sadece Geleneksel 8/4 X Kalınlık | 1 in x 3 1/4 in x 3/4 in gerekli sayı: 1 |
| Akıllı telefon | Apple | IPhone 11 | İvmeölçeri olan herhangi bir Akıllı telefon ile değiştirilebilir gerekli sayı: 1 |
| Çelik tel sıkma uçları | Catch All Tackle | ASIN: B00JTWDSQS | #400lb dayanım gerekli sayı: 6 |
| Sınırlayıcılar | Befenybay | ASIN: B0B1C6BPKQ | iç çap 10 mm, dış çap 20 mm, genişlik 20 mm gerekli sayı: 2 |
Kaynaklar
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Yeniden basım ve izinler
