Bu çalışma, görme engelli yaşlı yetişkinlerin karmaşık ulaşım merkezlerinde karşılaştığı mekânsal navigasyon zorluklarını, göz izleme ve karma gerçeklik simülasyonları kullanarak incelemektedir. Bulgular, yaşa bağlı nörobilişsel düşüşlerin, bağımsız hareketliliği korumak için gelişmiş görsel kontrast ve basitleştirilmiş mimari geometriler dahil olmak üzere kanıta dayalı evrensel tasarım müdahalelerini gerektirdiğini göstermektedir.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Araştırma makalesi
Görme Engelli Yaşlılar İçin Ulaşım Merkezlerinde Kapsayıcı Yol Bulma Sistemleri Üzerine Araştırmalar
Bu makalede
Özet
Özet
Küresel demografik toplum giderek yaşlandıkça, bağımsız hareketlilik ve mekânsal navigasyonun korunması kritik bir halk sağlığı önceliği haline geldi. Bu çalışma, görme engelli yaşlı yetişkinlerin karmaşık havaalanı terminallerinde mekânsal keşif davranışlarını, gerçek dünya yol bulma görevleri ve entegre göz takip teknolojisi kullanılarak incelemektedir. Görme engelli yaşlı bir grup ile genç görme yeteneği olan kontrol grubu arasında yapılan karşılaştırmalı bir analiz sayesinde, bu araştırma bakış açısal hızı (AV), yol bulma süresi ve bakış dağılımı ısı haritaları aracılığıyla navigasyon çabasını nicelikle ölçüyor. Deneysel sonuçlar, görme engelli yaşlı yetişkinlerin tüm navigasyon bölümlerinde belirgin şekilde daha yüksek bakışlı AV sergilediklerini göstermektedir; bu olgu, burada görme fonksiyonunun azalmasına karşı telafi edici davranışsal bir yanıt olarak tanımlanır. Ancak bu telafi mekanizma, yaşlı katılımcıların keşif çabalarını daha fazla ölçeklendirmediği yapısal olarak karmaşık kesişimlerde bir "doygunluk noktası" gösterir. Analiz, özellikle yayalar olmak üzere dinamik trafik varlıklarının, yaşlı navigatörlerde çevresel farkındalığı orantısız şekilde bastıran bir "dikkat kilitleme" etkisi yarattığını ortaya koyuyor. Bu davranışsal belirteçleri Ortalama Sapma (MD), Standart Sapma Desen (PSD) ve Faydalı Görüş Alanı (UFOV) gibi klinik göstergelerle ilişkilendirerek, bu makale kanıta dayalı kapsayıcı tasarım için mantıklı bir çerçeve oluşturur. Öneriler, transit düğümlerinin geometrik basitleştirilmesi, çoklu duyusal yedeklik ve yaşlanan beyin üzerindeki "çevresel baskıyı" azaltmak için uyarlanabilir yardım teknolojilerinin entegrasyonuna odaklanmaktadır.
Giriş
Giderek yaşlanan bir topluma küresel geçiş, kentsel altyapı, halk sağlığı ve mimarlık mühendisliği için derin, çok disiplinli bir meydan okumayıtemsil eder 1. Dünya Sağlık Örgütü'ne (WHO) göre, 65 yaş ve üzeri bireylerin nüfusunun matematiksel olarak 2050 yılına kadar dünya genelinde 1,6 milyaraulaşacağı öngörülmektedir 2. Bu demografik değişimle paralel olarak ilerleyen yaşla ilişkili duyusal ve bilişsel bozukluklarda belirgin bir artışvardır 3. Lancet Küresel Sağlık Komisyonu, 2020 yılında yaklaşık 1,1 milyar kişinin tedavi edilmemiş görme kaybıyla yaşadığını ve bu rakamın 2050 yılına kadar 1,8 milyara çıkması beklendiğinibelirtiyor. 4. Aslında, epidemiyolojik istatistikler dünyada her 5 saniye5 dakikada bir kişinin işlevsel olarak kör olduğunu gösteriyor. Bu önemli demografik eğilimlere rağmen, görme engelli yaşlılar yapısal olarak marjinalize kalmaya devam etmektedir. "Görme engelli yaşlı yetişkinlerin" homojen bir grup oluşturmadığını kabul etmek çok önemlidir; aksine, farklı derecelerde duyusal kayıp ilerlemesi, temel bilişsel rezervler, eşzamanlı fiziksel hareketlilik kısıtlamaları ve farklı sosyoekonomik destek sistemleri gibi kesişen değişkenlerle karakterize edilen son derece çeşitli bir popülasyonutemsil ederler 6.
Yaşlanan navigatörler ile karmaşık yapı ortamları arasındaki etkileşimi sistematik olarak analiz etmek için, söylemin 1968'de ilk olarak kavramsallaştırılan M. Powell Lawton'ın temel "Çevresel Uysallık Hipotezi"ne dayanması gereklidir. Bu ekolojik yaşlanma modeli, kişisel yetkinlik (biyolojik sağlık, duyusal kapasite ve biliş) ile çevresel baskı (çevresinin bireye yüklediği talepler) arasında dinamik bir etkileşim önerir.8. Temel aksiyom, bir bireyin iç yetkinliği azaldıkça, fiziksel çevresinin özellikleri, davranışsal sonuçlarının önemli ölçüde daha büyük bir kısmını açıklar. 9. Havaalanları gibi karmaşık mekânsal merkezlerde, mevcut yönlendirme sistemleri orantısız derecede yüksek bir "navigasyon vergisi" uygular; bu da bağımsız hareketliliği neredeyse imkansız kılar ve doğrudan "çevresel dışlama"ya yol açar.
Mekansal navigasyon, hipokampal-entorinal devre tarafından koordine edilen karmaşık bir bilişsel fonksiyondur ve genellikle beynin iç Küresel Konumlandırma Sistemi (GPS)12 olarak tanımlanır. Nature and Science dergisindeki önemli araştırmalar, ızgara hücreleri ve yer hücreleri gibi dahili bilişsel haritaların inşasına olanak tanıyan uzmanlaşmış nöronlarıbelirlemiştir 13. Ancak beyin yaşlandıkça, bu sinirsel temsiller giderek daha istikrarsızhale gelir 14. Yüksek çözünürlüklü fonksiyonel manyetik rezonans görüntüleme (fMRI) çalışmaları, yaşlı yetişkinlerin mekânsal bilgi alırken daha düşük sinirsel desen benzerliğisergilediğini göstermektedir 15,16. Görme engelli yaşlı yolcular için, bunların önemli çoğunluğu yabancı terminallerde statik tabelalara güveniyor, yetersiz yönlendirme sistemleri bağımsız hareket ve sosyal katılım için önemli bir engel oluşturuyor. Uzun vadede, bu tür mekânsal ve çevresel dışlama, kronik sosyal izolasyon, hareketsiz yaşam tarzına zorunlu geçiş ve bunun sonucunda hem fiziksel kırılganlık hem de bilişsel gerilemenin hızlanması gibi ciddi gerçek dünya hareketlilik sonuçlarına doğrudan yol açar.
Ayrıca, yaşlı yetişkinler sinirsel desenlerde "farklılaşma" gösterir; bu da farklı mekansal ortamların sinirsel temsillerinin daha az belirgin hale gelmesine yol açar; bu da mekânsal mesafe ayrımı ve allosentrik yönelimde (yani, mekandaki nesneler arasındaki ilişkiyi kendi fiziksel konumundan bağımsız haritalama ve anlama bilişsel yeteneği) derin zorluklara yol açar.
Geleneksel yol bulma değerlendirmeleri öncelikle görev sonrası anketlere veya gözlemsel protokollere dayanır; bunlar genellikle kullanıcıların gerçek zamanlı bilişsel iş yükünü ve geçici dikkat değişimlerini yakalayamaz. Ayrıca, geleneksel çalışmalar genellikle yaşlanma ve görme bozukluklarını izole olarak değerlendirir; büyük ölçekli toplu taşıma merkezlerinin dinamik, çok duyusal taleplerini yansıtmayan standart klinik testler kullanır. Bu metodolojik açığı kapatmak için, bu çalışma gerçek dünya göz takibi ile karma gerçeklik (MR) görme bozukluk simülasyonlarını birleştiren entegre bir yaklaşım önermektedir. Bu çalışmanın temel amacı, karmaşık bir havaalanı terminalinde görme engelli yaşlı yetişkinlere uygulanan belirli navigasyon yüklerini nicel olarak izole etmek ve değerlendirmektir. Bu çift modal metodolojiyi uygulayarak, yol bulma başarısızlığına yol açan kesin görsel ve mimari değişkenleri ortaya çıkarmayı ve böylece davranışsal eksiklikleri kanıta dayalı, kapsayıcı tasarım zorunluluklarına dönüştürmeyi hedefliyoruz.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
İnsan katılımcıları içeren tüm deneysel prosedürler Helsinki Bildirgesi'ne uygun olarak gerçekleştirildi. Çalışma protokolü, Tsinghua Üniversitesi Bilim ve Teknoloji Etik Komitesi (Tıp) tarafından incelenip onaylandı (Proje No. THU01-20250087). Tüm katılımcılardan çalışmaya dahil edilmeden önce yazılı bilgilendirilmiş onayı alındı. Kullanılan malzemeler ve ekipmanlar Malzeme Tablosu'nda listelenmiştir.
Çift modal deneysel çerçeve
Metodoloji, gerçeklik ve bozukluğun kesişimini yakalamak için çift modlu bir doğrulama sistemi kullandı. İlk aşamada, katılımcılar 50 Hz örnekleme frekansına sahip giyilebilir bir göz izleme sistemi taktılar. Bu cihaz, katılımcıların gerçek dünya terminal rotasını girişten kapıya bağımsız olarak gezdirirken sakkadik frekans ve fiksasyon süresi dahil yüksek çözünürlüklü bakış dinamiklerini yakaladı. İkinci aşamada, patolojik görme kaybını simüle etmek için kafa monte edilmiş karma gerçeklik (MR) kulaklıklar kullanıldı. Gerçek zamanlı OpenGL shaderları kullanılarak, sistem katılımcıların terminal ortam görüşlerine görsel alan kusurlarını ekleyerek Maküla Dejenerasyonu (merkezi skotoma), Glokom (periferik kayıp), diyabetik retinopati (yamalı görme) ve Retinitis Pigmentosa (tünel görüş) özelliklerini tekrarladı. Navigasyon arızasına neden olan özel değişkenleri belirlemek için standart bir L9 ortogonal dizi tasarımı uygulandı. Bu istatistiksel tasarım, her biri üç ayrı seviyeye atanan dört bağımsız değişkeni sistematik olarak değerlendirdi: bilgi yoğunluğu (düşük, orta, yüksek), kodlama formatı (sadece metin, sadece ikon içinde, hibrit), çevresel müdahale (düşük, orta, şiddetli) ve zaman baskısı (yok, orta, yüksek). Bu parametreler dokuz simetrik deneysel kombinasyon üretti. Bir ağırlıksız başlangıç kontrol senaryosuna ek olarak, toplamda 10 deneysel koşul ortaya çıktı. Ardışık öğrenme etkilerini ve aktarma yanlılığını azaltmak için, bu 10 senaryonun sunum sırası her katılımcı için Latin kare stratejisi kullanılarak kesin olarak rastgele seçilmiştir (Ek Tablo 1).
Navigasyon görevleri ve görme bozuklukları simülasyonları
Çalışma, çift katmanlı bir metodolojik cihaz kullandı. İlk aşamada, katılımcılar, yaklaşık 450 m önceden tanımlanmış bir güzergahı kapsayan standartlaştırılmış, gerçek dünya yol bulma görevlerini (Giriş → Güvenlik → Kapı) çalıştılar. Katılımcılar, dış yardım talep etmeden doğal yürüyüş hızlarında hareket etmeleri talimatı verildi. Tüm deneysel oturumlar, yaklaşık 300–500 lüks olarak standartlaştırılmış günlük ortam aydınlatma koşullarında gerçekleştirildi. Her oturum yaklaşık 30 dakika sürdü ve katılımcıların veri kaydından önce kulaklığın ağırlığına ve görsel ekranlarına alışmasını sağlamak için zorunlu 5 dakikalık bir uyum süreci içeriyordu. Sürekli bakışlı veriler 50 Hz örnekleme frekansında kaydedildi. Veri ön işleme ve operasyonel analiz, özel göz izleme analiz yazılımı kullanılarak gerçekleştirildi. Bu aşamada katılımcılar bahsedilen göz izleme gözlüklerini taktılar. Navigasyondan önce, sistem her katılımcı için standart tek noktalı kalibrasyon prosedürüyle ortak kontrolcü uygulaması aracılığıyla ayrı ayrı kalibre edildi. Deneysel denemeler, yazılım başarılı bir kalibrasyon onayı oluşturduktan sonra başladı ve bu da <0,5 derece görsel açı mekânsal haritalama doğruluk eşiği sağlandı. Ham bakış vektörleri, yüksek frekanslı sinyal gürültüsünü izole etmek için orta filtre (pencere boyutu = 3 örnek) üzerinden düzleştirildi. Fiksasyonlar, hız eşiği tanıma (I-VT) algoritması kullanılarak operasyonel olarak tanımlandı; hız eşiği 30 derece/s olarak parametre edildi ve minimum fiksasyon süresi 60 ms'dir. Bakış filtreleme parametreleri, blink veya donanım artefaktlarından kaynaklanan 100 ms'yi aşan sinyal kaybı dönemlerini hariç tutuyordu. İkinci aşamada, görsel eksikliklerin davranışsal etkisini genel yaşa bağlı bilişsel gerilemeden kesin olarak izole etmek için, sadece genç görüş sahibi kontrol grubu MR kulaklıklarını kullanarak patolojik görme kaybının belirli profillerini simüle etti. Standart bir çapraz platform oyun motorunda geliştirilen özel programlanmış gerçek zamanlı OpenGL shader'ları çalıştırarak, MR sistemi fiziksel ortamın üzerine görsel filtreler yerleştirdi. Her simülasyon bloğundan önce, araştırma ekibi shader aktivasyonunu ve doğru görsel alan kapatmasını standartlaştırılmış fiziksel kalibrasyon ızgarasına karşı sistematik olarak doğrulama yaptı; bu kritik ara kontrol noktası oldu. Tekrarlanabilirliği sağlamak için simülasyon parametreleri yerleşik klinik oftalmolojikmodellere sabitlenmişti 20: Makula Dejenerasyonu, görsel alanın merkezi 10°'sini kapatan merkezi mutlak skotom ile simüle edildi; Glokom ve Retinitis Pigmentosa, çeşitli derecelerde periferik tıkanma (sırasıyla 20° ve 10° merkezi açıklıkla sınırlı tünel görüşü) simüle edildi; ve Diyabetik Retinopati, kontrast hassasiyetinde %40 düz bir azalma ile rastgele yamalı skotomalar kullanılarak çoğaltıldı.
Metodolojik sorun giderme ve kalite kontrolü
Çift modal protokolün güvenilirliğini sağlamak için titiz kalite kontrol önlemleri uygulandı. Göz izleme doğruluğu için kritik bir adım, <0,5 derece uzamsal haritalama doğruluk eşiğini korumaktı; Uzun ve gerçek yürüme görevlerinde yaygın bir zorluk olan kalibrasyon kayması, her 10 dakikada bir zorunlu yeniden kalibrasyon kontrol noktalarının planlanmasıyla ele alındı. Karma gerçeklik simülasyonları için, katılımcı baş hareketine rağmen stabil görsel alan kapanmasını korumak önemli bir teknik zorluk oluşturdu. Bu durum, MR başlığının mekansal sabitleme yeteneklerinin kullanılarak shader'ları kullanıcının gözbekler arası mesafesine (IPD) katı şekilde kilitledi ve her denemeden önce fiziksel kalibrasyon ızgarasına karşı tıkanma hizasının sistematik olarak doğrulanmasıyla azaltıldı.
Ortalama açısal hızın hesaplanması
Çıkarılan temel nicel metrik, bakışın Ortalama Açısal Hızı (AV) idi; bu da hem telafi edici keşif çabasını hem de altta yatan navigasyon belirsizliğini yansıtma potansiyeli olarak mekansal tarama yoğunluğunun operasyonel göstergesi olarak hizmet verdi. AV, bakış vektörünün ayrık örnekleme aralıkları üzerindeki açısal yer değiştirme hızının büyüklüğü olarak hesaplandı (Δt = 20 ms, matematiksel olarak 50 Hz donanım örnekleme hızına karşılık gelir). ω(t) olarak belirtilen anlık açısal hız, projeksiyon edilen görsel düzlemde filtrelenmiş iki boyutlu bakış koordinatları (x, y) kullanılarak hesaplandı:
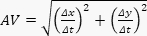 (3)
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Göz izleme verilerinin nicel analizi, birincil gruplar arasında önemli bir verimlilik farkı ortaya koydu ve çağdaş terminal tasarımın nörobilişsel yaşlanmaya yeterince uyum sağlayabildiği alanları ortaya koydu. Nicel analiz, iki grup arasında navigasyon verimliliğinde önemli farklılıklar ortaya koydu. Görme engelli yaşlı grubun, güvenlik kapısına kadar olan süreç tamamlanması için genç gören kontrol grubuna kıyasla çok daha fazla zamana ihtiyaç duydu (1092,9 s ± 134,5 s vs. 467,...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Ham ampirik veriden uygulanabilir mimari zekaya geçiş, titiz tümsetürimci akıl yürütme gerektirir. Bilimsel şeffaflığı korumak için, aşağıdaki tartışma göz izleme ve karma gerçeklik paradigmalarımızda ölçülen doğrudan davranışsal gözlemler ile yerleşik nörobilişsel literatüre dayalı teorik ekstrapolasyonlar arasında açıkça ayrım yapmaktadır. Bu araştırmanın temel teorik keşfi, "Tazminat Tavanı" etkisinin davranışsal tezahürüdür. Yaşlı gruptaki yüksek AV puanlarını anlamak için, bu çalışm...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
Yazarların açıklayacak hiçbir şeyi yok.
Teşekkürler
Yazarlar, bu çalışmayı mümkün kılan destek için içten minnettarlıklarını ifade etmek isterler. Bu araştırma, 2025 Eğitim Bakanlığı'nın 7. Dönemi tarafından Çin Halk Cumhuriyeti Sanayi-Üniversite İşbirlikçi Eğitim Programı tarafından, özellikle Kingfar-CES İnsan Faktörleri ve Ergonomi Programı tarafından 20251109 Programı kapsamında finanse edilmiştir. Fuzhou Üniversitesi Xiamen Sanat ve Tasarım Akademisi'ne ve Xiamen Rekey Medical Technology Co., Ltd.'ye nörobilişsel ve mekansal navigasyon simülasyonlarımızı yürütmek için gerekli iş birliği ortamını sağladıkları için takdirler sunulmaktadır.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| Airport terminal wayfinding scenarios | Self-developed experimental setup | N/A (self-developed) | Standardized navigation task design for behavioral assessment |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | Simulation of pathological visual impairment in mixed-reality conditions |
| OpenGL shaders | Custom programmed | www.opengl.org | Real-time rendering of simulated visual field defects |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | Real-world eye-tracking data acquisition during wayfinding tasks |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | Recording and analysis of fixation, saccade, and gaze trajectory data |
Kaynaklar
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.