Bu makale, kapalı bir temel çizgi alanında temel çizgi mesafesini çoğaltmak için piramit prizmalar kullanarak bir lazer takip cihazının kalibre edilmesi yöntemini incelemektedir.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Araştırma makalesi
Abbe Hatasını Azaltmak İçin Lazer İzleyiciye Yönelik Bir Menzil Genişletme Yöntemi
Bu makalede
Özet
Özet
Bu makale, sınırlı bir iç mekan alanında lazer takip cihazı kalibrasyonu için sistematik bir optik mesafe uzatma yöntemi sunmaktadır. Yöntem, piramit prizmalar kullanılarak optik yol katlamaya dayanmaktadır ve Abbe hatasını nicel olarak azaltmak için tasarlanmıştır. Her iki yaklaşım da kısıtlı iç mekan baz hattı alanı içerisinde lazer takip cihazlarının çift mesafe ölçümünü gerçekleştirmektedir. Deneysel sonuçlar, çift piramit prizma ile 80 m mesafede gerçekleştirilen kalibrasyon testlerinin lazer takip cihazı için maksimum -36,0 µm gösterge hatası verdiğini, tek piramit prizma kullanan konfigürasyonun ise yalnızca -2,7 µm maksimum gösterge hatası sunduğunu ortaya koymaktadır. İki ölçüm sistemi bir piramit prizmayı paylaştığında, kısaltılmış Abbe kolu Abbe hatasını etkili bir şekilde azaltır. Ayrıca, gelen ve çıkan ışık demetleri arasındaki optik simetri bu hatayı daha da bastırarak daha düşük bir gösterge ölçüm hatasına yol açar. İlgili deneysel veriler, tek piramit prizma kullanan optik yol düzeninin daha üstün ölçüm hassasiyeti sunduğunu doğrulamaktadır. Deneysel veriler, tek piramit prizma kullanılan optik yol deneyinin daha yüksek ölçüm doğruluğuna sahip olduğunu göstermektedir. İlgili sonuçların, lazer takip cihazı ile yapılan çoklu mesafe uzatma ölçümleri için bir referans teşkil etmesini umuyoruz.
Giriş
Dijital ölçüm teknolojisi ilerlemeye devam ederken, ölçüm teknolojisi kademeli olarak basit ölçümden çeşitlendirilmiş ölçüme doğru değişmiştir. Çevrimiçi ölçüm, dijital ölçümün doğrudan bir göstergesidir ve tüm endüstriyel zincirin gelişimi için kritik öneme sahiptir1,2,3. Lazer takip cihazı, büyük ölçekli uzamsal hassas ölçümlerde geniş uygulama alanları bulmaktadır. İlk olarak uçak parçaları ve aparat boyutlarının tespiti gibi askeri alanlarda kullanılmış; ardından araç gövdeleri ve modellerinin çevrimiçi ölçümü, parça boyutlarının ölçümü ve montaj konumunun kalibrasyonu gibi otomotiv imalatı alanlarında kullanılmıştır4,5. Ayrıca, otomatik üretim ekipmanlarının kalibrasyonu; endüstriyel robotların ve manipülatörlerin hız, yörünge, yer değiştirme ve açı gibi dinamik parametrelerinin kalibrasyonu; çeşitli test düzeneklerinin doğrusal yer değiştirme doğruluğu, açısal yer değiştirme doğruluğu, yatay doğruluğu ve dikey doğruluğunun kalibrasyonu gibi üst düzey imalat endüstrisinde de birçok uygulaması vardır. Makine takımı endüstrisinde de, makine takımlarının form ve konum doğruluğunun, düzlüğünün, düzlemselliğinin ve silindirikliğinin kalibrasyonu ile mekanik işleme ve montaj sırasında konumlandırma ve kalibrasyon gibi alanlarda yaygın olarak uygulanmaktadır6,7,8,9. Hızlı teknolojik ilerleme çağında, iş parçası imalatı ve montajının hassasiyeti artmaktadır; buna bağlı olarak, lazer takip cihazlarının ölçüm doğruluğuna yönelik gereksinimler daha da yükselmiştir10,11,12.
Lazer takip cihazlarının tam menzilli kalibrasyonu, ölçüm sonuçlarının doğruluğu ve güvenilirliğini sağlamak için önemli bir araçtır. Önemli bir büyük ölçekli standart cihaz olan lazer takip cihazı, kapsamlı araştırmaların odağı olmuştur. Örneğin: Muralikrishnan ve ark.13, açısal konumlandırma hatalarını ölçmek için bir takip cihazını yansıtıcı bir ayna ile birlikte kullanarak, geleneksel doğrudan ölçüm yöntemlerinden daha iyi bir performans sergileyen 0,16’’ hassasiyete ulaşmışlardır. Tian ve ark.14, takip cihazlarına dayalı dağıtık bir ölçüm sistemi kurmak için bir yaklaşım sunmuş ve bu tür sistemlerin ölçüm mesafesi arttıkça yaşadığı doğruluk kaybı sorununu çözmüşlerdir. Lao ve ark.15, takip cihazları için uyarlanmış, yüksek hassasiyete ve operasyonel verimliliğe sahip hafif bir algılama cihazı geliştirmişlerdir. Zhou ve ark.16, bir mühendislik malzemesi difraktometresinin nötron optik sistemini devreye almak için lazer takip cihazını temel ölçüm cihazı olarak kullanmış ve istenilen ölçüm sonuçlarını elde etmişlerdir. Yao ve ark.17, verimli, doğru ve güvenilir olan ve daha sonra çok eksenli senaryolara genişletilebilen, tek istasyonlu takip cihazı tabanlı bir döner eksen hata tanımlama yöntemi ortaya koymuşlardır. Feng ve ark.18,19, iki aşamalı bir sıkıştırma yapısına dayalı, sıfıra yakın ışın kayması izleme için teknik bir şema önermişlerdir. Simülasyon doğrulaması yoluyla, lazer takip sisteminin koordinat ölçüm doğruluğu etkili bir şekilde 6,85 parts per million (ppm) değerine yükseltilmiştir. Wang ve ark.20, lazer takip cihazlarının interferometrik mesafe ölçüm prensibini açıklamış ve konum hassasiyetli dedektör (PSD) tabanlı optik takibin çoklu sensör füzyonu ile entegre edilmesinin, lazer takip cihazlarının konum doğruluğunu etkili bir şekilde artırabileceğini öne sürmüşlerdir. Maciej ve ark.21, 15 m menzilindeki lazer takip cihazı interferometrik ölçüm şemasını değerlendirmek için büyük ölçekli bir koordinat ölçüm cihazı kullanmış ve bu yöntemin basit bir uygulamaya sahip olduğunu doğrulamışlardır.
Bir lazer takip cihazının tipik ölçüm aralığı 0–80 m'dir. Günümüzde, lazer takip cihazlarının tam aralık kalibrasyonu temel olarak lazer interferometreleri ile kombine edilmiş ultra uzun kılavuz raylara dayanmaktadır. Ancak, geleneksel kapalı alan referans hattı kalibrasyon yöntemlerinin üç kritik sınırlaması vardır. Birincisi, sınırlı iç mekan alanı, lazer takip cihazlarının tam ölçüm aralığına uygun kılavuz rayların kurulmasını imkansız kılmaktadır. İkincisi, ultra uzun kılavuz rayların üretimi yüksek imalat zorluğu gerektirmekte ve kalibrasyon doğruluğunu daha da düşüren önemli geometrik hatalara yol açmaktadır. Üçüncüsü, ölçüm optik yolları arasındaki sapma, geleneksel düzeneklerde bastırılması zor olan önemli bir Abbe hatasını kolayca ortaya çıkarmaktadır. Ayrıca, çevresel faktörler de kalibrasyon performansını etkilemektedir. Bu nedenle, kısıtlı kapalı alan koşulları altında aynı anda hem aralık genişletmesi sağlayabilen hem de Abbe hatasını azaltan, kompakt ve yüksek hassasiyetli bir kalibrasyon yönteminin geliştirilmesi aciliyet taşımaktadır.
Bu çalışma, aynı anda menzil genişletmesi sağlayan ve Abbe hatasını azaltan; eksiksiz, tekrarlanabilir ve teorik olarak desteklenen bir kalibrasyon yöntemi önermektedir. Yöntem; kısıtlı iç mekan ortamlarında tam kapsamlı lazer takip cihazı kalibrasyonu için pratik bir çözüm sunan optik tasarımı, hata modellemesini, adım adım operasyonu ve deneysel doğrulamayı içermektedir.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
Bu çalışma insan katılımcıları, hayvan deneylerini veya ilgili etik sorunları içermemektedir ve herhangi bir etik onay gerekmemektedir. Tüm araştırma içerikleri ve deneysel işlemler, ilgili akademik normlara ve bilimsel araştırma standartlarına uygundur.
Deneysel şema
Materyaller Tablosu, bu araştırmada kullanılan cihaz ve ekipmanları listeler. Şekil 1, çift piramit prizmalı lazer takipçisi için bir menzil genişletme diyagramıdır. Lazer interferometresi ve lazer takipçisi, menzil genişletmeyi sağlamak için sırasıyla bağımsız bir piramit prizma kullanır ve önerilen yöntemin, lazer interferometresinin ve lazer takipçisinin optik yollarını ayarlaması gerekir.
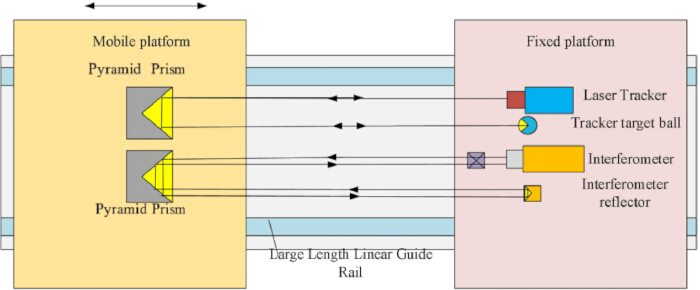
Şekil 1: Çift piramit prizmalı bir lazer takip cihazının menzil genişletme diyagramı. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Şekil 2, tek bir piramit prizma kullanan lazer izleyici sisteminin menzil genişletme diyagramıdır; menzil genişletme sağlamak için lazer interferometresi ve lazer izleyici ortak bir piramit prizma kullanır. Önerilen yöntemde, lazer interferometresi ve lazer izleyicinin optik yollarının sırasıyla bir piramit prizmaya ayarlanması gerekmektedir.
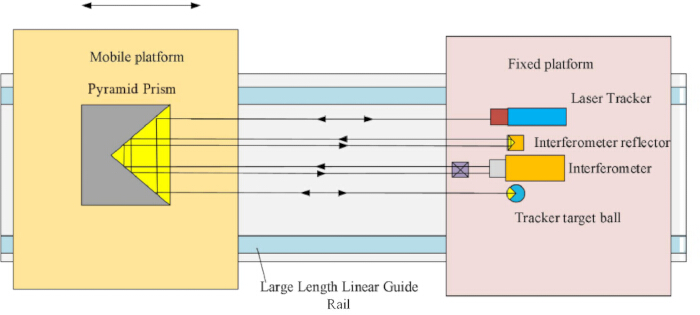
Şekil 2: Tek bir piramit prizma ile lazer takip cihazının menzil genişletme diyagramı. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Geleneksel lazer takipçileri tipik olarak 0–80 m'lik bir ölçüm aralığına sahiptir ve Şekil 1 ile Şekil 2'de gösterilen optik yollar, lazer takipçisi üzerinde tam aralıklı ölçümler gerçekleştirmek için ayrı ayrı kullanılır.
Ölçüm basamakları
Bu makalede, tek piramit prizmalı ölçüm sistemi ayrıntılı olarak açıklanmıştır ve çift piramit prizmalı ölçüm sistemi buna dayalı olarak sadeleştirilebilir.
Şekil 3, tek bir piramit prizmalı lazer takip cihazı kalibrasyon sisteminin deneysel diyagramıdır ve temel olarak şu kısımlardan oluşmaktadır: 1-lineer kılavuz ray, 2-sabit platform, 3-mobil platform, 4-lazer interferometresi, 5-lazer takip cihazı, 6-interferometre interferoskobu, 7-interferometre reflektörü, 8-hedef topu, 9-piramit prizma.
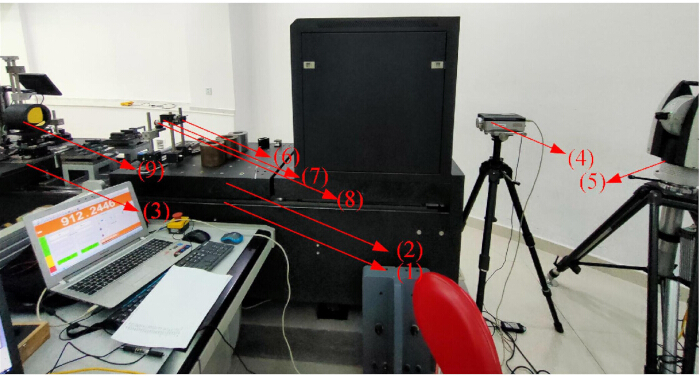
Şekil 3Tek piramit prizmalı lazer takip cihazı kalibrasyon sisteminin deneysel şeması1: lineer kızak, 2: sabit platform, 3: hareketli platform, 4: lazer interferometresi, 5: lazer takipçisi, 6: kızak sistemi, interferometre interferoskopu, 7: interferometre reflektörü, 8: hedef küre, 9: piramit prizma. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Şekil 4, dört ana adıma ayrılmış olan bir lazer takip cihazı kalibrasyon sistemi oluşturma akış şemasıdır.
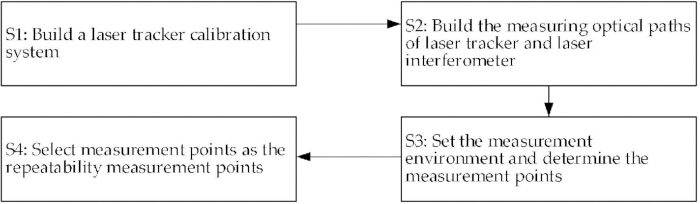
Şekil 4: Lazer takip cihazı ile kalibrasyon sisteminin kurulmasına ilişkin akış şeması. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Bir lazer takip cihazı kalibrasyon sistemi oluşturma
Lazer takipçisi için kullanılan kalibrasyon sistemi şurada gösterilmiştir: Şekil 3. Kalibrasyon sisteminde, kapalı alan referans hattı sahasının kılavuz ray sistemi, üzerinde sabit bir platformun bulunduğu doğrusal bir kılavuz raydan oluşur. Sabit platform üzerine bir interferometre interferoskopu, interferometre reflektörü ve hedef küre yerleştirilmiştir. Doğrusal kılavuz ray üzerinde ayrıca hareketli bir platform bulunmaktadır ve piramit prizma bunun üzerine monte edilmiştir. Lazer interferometresi ve izleyici, ilgili braketler aracılığıyla sabit platform üzerine veya sabit platform çevresindeki zemine yerleştirilebilir. Lazer interferometresi ve lazer izleyicinin konumları ayarlanabilir niteliktedir. Sabit platform üzerindeki interferoskop, interferometre reflektörü ve hedef kürenin konumları ile hareketli platform üzerindeki piramit prizmanın konumu ayarlanabilir.
Ölçüm optik yollarının oluşturulması
İki cihazın optik yolları, takipçiden gelen ışının piramit prizma üzerinden hedef küreye yönlendirilmesi, interferometreden gelen ışının ise aynı prizma tarafından ilgili reflektörüne yönlendirilmesi şeklinde düzenlenerek her iki cihazdan normal ve güvenilir okumalar alınması sağlanır. Bu çalışmada kullanılan veri ölçüm ve analiz yazılımı bir uzamsal analizcidir. Lazer takipçinin optik yolu oluşturulmadan önce, cihaz yazılım aracılığıyla lazer kilitleme moduna ayarlanmalıdır. Bu durumda, lazer takipçi piramit prizmanın merkezini otomatik olarak aramaz.
Lineer kılavuz ray, uzunluğu boyunca farklı konumlarda farklı doğrusallık hataları sergiler. İzleyiciden ve interferometreden yayılan ışık aynı piramit prizma tarafından alınır ve yansıtılır; böylece optik yolları arasındaki mesafe azaltılmış olur. İki optik yol neredeyse aynı eksen üzerine yerleştirilerek ölçüm sonuçlarındaki Abbe hatası etkili bir şekilde minimize edilir; ayrıca, lazer izleyicinin yayım optik yolu interferometrenin yoluyla yakın olduğunda, piramit prizmanın mobil platform aracılığıyla lineer kılavuz ray üzerinde hareket etmesi sırasında rayın farklı konumlardaki doğrusallık hatalarının ölçüm sonuçları üzerindeki etkisinden kaçınılabilir. Lazer izleyicinin yayım optik yolu, lazer interferometreninkiyle sonsuz yakınlıkta olduğunda, lineer kılavuz rayın düzlemsellik hatası hem lazer izleyicinin hem de lazer interferometrenin ölçüm sonuçları üzerinde aynı etkiye sahiptir; izleyicinin ve interferometrenin yayım ışıklarının sırasıyla farklı piramit prizmalar tarafından alındığı ve yansıtıldığı ölçüm yöntemiyle karşılaştırıldığında, aynı piramit prizmanın kullanıldığı ölçüm yöntemi ölçüm hatalarını iyileştirip azaltabilir ve ölçüm doğruluğunu artırabilir. Piramit prizmanın hareketi sırasında, iki cihazdan alınan okumalar aynı olma eğilimindedir; bu da lazer izleyicinin kalibrasyon sonuçlarının güvenilirliğini sağlamaya yardımcı olur ve hatalı değerlendirmeleri azaltır.
Işın aralığı bir çelik cetvel kullanılarak ölçülmüş, ek olarak eğim açısı bir lazer otokollimatör ile ölçülmüştür; bu cihaz, kılavuz rayın yatay dönme açısını ve dikey yunuslama açısını ölçebilmektedir: kılavuz rayın yatay dönmesi 234 µm'dir ve bu yaklaşık 48 arcsec'e karşılık gelir; Abbe kolu 200 mm olduğunda sapma mesafesi 46,54 mm, Abbe kolu 5 mm olduğunda ise 1,163 mm'dir. Bu sayede eğim açısı ölçülmüş ve elde edilmiştir. Ayrıca, optik yolun paralelliği, kılavuz rayın düzgünlüğü ile ölçülmüştür. Gösterge hatası ölçümü için her bir ölçüm, tek bir okuma olarak gerçekleştirilmiş ve ardından ortalama alınmadan iki ayrı ölçüm seti yapılmıştır. Tekrarlanabilirlik ölçümü için her seferinde 10 okuma alınmıştır. Tüm ölçüm noktaları 2 s boyunca stabil nokta ölçüm modunda kalmıştır. Optik yol ayarı için kabul kriterleri, lazer takip cihazı ve KLA lazer interferometresinden elde edilen okunabilir değerlere dayanmaktadır. Prizmanın kendisinin Abbe hatasını azaltmadığı; bunun yerine, tek bir prizma optik yol sistemi kurulumunda kullanıldığında, gelen ve çıkan ışığın orta hatlarını sonsuz yakınlığa getirerek Abbe kolunu kısalttığı ve böylece Abbe hatasını minimize ettiği belirtilmelidir.
İki cihazın optik yollarının planlanması
Lazer interferometresi tarafından benimsenen optik yol şeması (Şekil 2) şöyledir: İnterferometreden çıkan ışık, interferoskop aracılığıyla piramit prizmaya girer, prizma tarafından interferometre reflektörüne yansıtılır ve ardından reflektör aracılığıyla tekrar prizmaya yansıtılır. Piramit prizmaya geri dönen ışın demeti, prizma tarafından tekrar yansıtılarak interferoskop grubuyla girişim yapar ve ardından lazer interferometresine geri döner. İzleyiciden yayılan lazerin izlediği yol şöyledir: Lazer ışığı piramit prizmaya girer, hedef küreye yansıtılır ve ardından hedef küre aracılığıyla tekrar prizmaya yansıtılır. Piramit prizmaya geri dönen ışın demeti, piramit prizma tarafından tekrar yansıtılır ve izleyiciye geri döner.
Lazer interferometresinin ve takipçinin optik yolları birbirine paralel olarak yakından hizalanmıştır; bu durum, ilgili çıkan ışınların aynı piramit prizmaya girmesine olanak tanıyarak Abbe hatasının ölçüm sonuçları üzerindeki etkisini minimize eder. Lazer interferometresinin ve lazer takipçinin optik yolları aynı yatay veya dikey düzlemde olabilir. Kalibrasyon sırasında, iki optik yolun aynı dikey düzlemde olması tercih edilir. Lazer interferometresinin optik yolu ile takipçinin optik yolu aynı dikey düzlemde olduğunda, iki cihaz şaşırtmalı bir şekilde düzenlenir (dikey yönde lazer interferometresi lazer takipçisinin üstünde veya altında, yatay yönde ise lazer interferometresi lazer takipçisinin önünde veya arkasında yer alır). Doğrusal kılavuz rayın uzunluk yönü boyunca, interferometrenin lazer takipçisinin önüne yerleştirilmesi tercih edilir. Böyle bir yerleşim, daha yüksek kalibrasyon hassasiyeti ve doğruluğuna katkıda bulunur.
İki cihazın konumları, interferometreden çıkan ışık ile takip cihazından çıkan ışığın aynı piramit prizmaya girmesi için optik yolun ve piramit prizmanın planlanan konumlarına uygun şekilde ayarlanır. Piramit prizma, interferometrenin ve takip cihazının önüne yerleştirilir. Konum ayarı yapılırken, önce lazer interferometresinin yaydığı ışığın interferoskoptan geçip ardından piramit prizmaya girmesi sağlanarak lazer interferometresi ve interferoskopun konumları ayarlanır. Daha sonra, lazer takip cihazının yaydığı ışığın piramit prizmaya girmesi için takip cihazının konumu ayarlanır. Piramit prizma ileri geri hareket ettirilir, lazer interferometresinin yunuslama (pitch) ve yalpalama (twist) açıları ayarlanır, lazer takip cihazının otomatik ışık alma modu yazılım üzerinden iptal edilir ve lazer interferometresinin optik yolu ile takip cihazının optik yolunun piramit prizmanın hareket yörüngesine paralel olması için takip cihazının lazer kafasının yunuslama ve yalpalama açıları manuel olarak ayarlanır.
İki cihazda okuma olup olmadığına göre interferometre reflektörünün ve hedef kürenin konumlarını belirleyin ve her iki cihazın okuma yapıp yapmadığını değerlendirin. Eğer bunlardan birinde okuma yoksa, okuma yapan lazer interferometresinin interferometre reflektör konumunu ve okuma yapan lazer takip cihazının hedef küre konumunu belirlemek için yukarıdaki adımlar tekrarlanır. İnterferometre reflektörü ve hedef küre, şaşırtmalı bir şekilde (soldan sağa ve yukarıdan aşağıya) düzenlenebilir. İnterferometre reflektörünün alt-üst konumu, sağ-sol konumu ve ayar açısı ayarlanabilir; aynı şekilde hedef kürenin alt-üst konumu, sağ-sol konumu ve ayar açısı da ayarlanabilirdir. İki cihaz yatay olarak düzenlendiğinde ve interferometre reflektörü ile hedef küre yatay olarak yerleştirildiğinde, interferoskop interferometrenin önüne, interferometre reflektörü lazer interferometresi ile takip cihazı arasına ve hedef küre lazer interferometresinin interferometre reflektöründen uzak olan tarafına yerleştirilir. İki cihaz şaşırtmalı olarak düzenlendiğinde, hareketli platformun hareketi sırasında doğrusal kılavuz tarafından oluşturulan kosinüs hatası ve doğrusallık sapmalarının etkilerini azaltmak amacıyla; lazer interferometresi lazer takip cihazının altına, interferoskop grubu interferometrenin önüne, interferometre reflektörü lazer interferometresinin üstüne ve takip cihazının altına, hedef küre ise lazer interferometresinin altına yerleştirilir (bkz. Şekil 3).
Ölçüm ortamının ayarlanması ve noktaların belirlenmesi
Sınırlı ölçüm süresi göz önünde bulundurularak, interferometre ve takip cihazı için çevresel parametreler şu şekilde ayarlanmıştır: sıcaklık 20 °C, atmosferik basınç 1013.3 hPa ve bağıl nem %50 RH. Veriler toplanmadan önce, yazılım üzerinden lazer takip cihazı interferans ölçüm moduna getirilir. Takip cihazı ve lazer interferometresinin ölçüm sonuçlarını elde etmek için piramit prizma sırayla her bir ölçüm noktasına taşınır.
Lineer kılavuz rayının uzunluk yönü boyunca her 1 m bir ölçüm noktasıdır; ölçüm sürecinde, interferometre veya takip cihazından veri gelmeyene kadar, hareketli platform aracılığıyla piramit prizma sırayla her bir ölçüm noktasına taşınarak her noktadaki iki cihazın ölçüm sonuçları elde edilir. Tüm ölçüm noktalarında ölçülen veriler birinci ölçüm veri seti olarak kabul edilir; burada tüm ölçüm noktalarındaki interferometre ölçüm değerleri nominal değerler, tüm ölçüm noktalarındaki takip cihazı ölçüm değerleri ise gerçek değerlerdir; hareketli platform ilk ölçüm noktasına getirilerek iki cihazın ilk ölçüm noktasındaki verileri tekrar tekrar alınır ve ardından piramit prizma sırayla her bir ölçüm noktasına taşınarak ikinci grup lazer interferometre ve lazer takip cihazı verileri tekrar tekrar toplanır.
Tekrarlanabilirlik ölçüm noktalarının seçimi
Tekrarlanabilirlik ölçüm noktaları olarak birden fazla ölçüm noktası seçilir ve izleyicinin ölçüm sonuçlarını elde etmek için piramit prizma sırasıyla her bir ölçüm noktasına taşınır. Tekrarlanabilirlik ölçüm noktalarının konumları rastgele seçilir ve tercihen arka uçta yer alır. Veri toplama için üç tekrarlanabilirlik ölçüm noktası seçilir.
Abbe hatasının azaltılması
Lazer takip cihazı kalibrasyon sisteminde, reflektör olarak bir prizma kullanılır. Üç yansıtıcı yüzeyinden ikisi birbirine diktir; bu sayede gelen ışığın 180° saptırılarak geri döndürülmesi sağlanır. Piramit prizma üzerine düşen ışık huzmeleri tüm yüzeylerde dıştan yansır. Katı bir piramit prizma ile karşılaştırıldığında, ışık huzmesinin havadan cama girmesiyle oluşan dalga boyu dağılımı ve ışık yolu etkilerinden etkili bir şekilde kaçınılabilir; piramit prizmanın ±10° aralığındaki açı hatası 0.2″ düzeyindedir, böylece piramit prizma daha doğru paralel ışık üretebilir ve Abbe hatasını azaltabilir; uç yüzey çapı 100 mm ve tekil yansıtıcılığı 0.92'dir; bu da interferometre tarafından yayılan ışık huzmesinin piramit prizma tarafından yansıtıldıktan sonra lazer interferometresinin alıcısı tarafından alınabilmesini ve takip cihazı tarafından yayılan ışık huzmesinin aynı piramit prizma tarafından yansıtıldıktan sonra lazer takip cihazının alıcısı tarafından alınabilmesini sağlar; lazer interferometresi bir verici ve bir alıcıdan oluşur. Verici ışık huzmesini yayar ve alıcı, lazer interferometresine geri yansıyan ışık huzmesini alır; benzer şekilde, takip cihazı da bir verici ve bir alıcıdan oluşur. Verici ışık huzmesini yaymak için, alıcı ise takip cihazına geri yansıyan ışık huzmesini almak için kullanılır.
İzleyicinin ölçüm hatası, örnek olarak bir ölçüm deneyi kullanılarak aşağıda açıklanmıştır. İzleyicinin yaydığı ışık ve interferometrenin yaydığı ışık, sırasıyla aynı piramit prizma veya farklı piramit prizmalar tarafından alınabilir. Şekil 1'de gösterildiği gibi, optik yol şu şekildedir: Lazer interferometresinin yayılan ışığı interferoskop aracılığıyla bir piramit prizmaya girer, piramit prizma tarafından yansıtılır ve ardından interferometre reflektörüne girer; lazer izleyicinin yayılan ışığı başka bir piramit prizmaya girer, piramit prizma tarafından yansıtılır ve ardından hedef küreye girer. İnterferometrenin lazer ışığı ile izleyicinin karşılığı aynı doğru üzerinde olmadığında Abbe hatası meydana gelecektir. Hareketli platformun herhangi bir eğimi (yunuslama veya burulma), her iki lazer ölçüm sistemine de Abbe hatası dahil edebilir. Böyle bir hareketli platformun eğim ölçümü, temel olarak lineer kızak rayının doğrusallığı ve düzlüğü gibi birkaç parametre ile karakterize edilir ve bunun nicelleştirilmesi zordur.
Şekil 5, interferometreden gelen lazer ışınının referans yol, lazer takipçisinden gelen ışının ise ölçüm yolu olarak hizmet ettiği Abbe hatasının şemasını göstermektedir. İki lazer ışını arasında belirli bir sapma mesafesi L (Abbe kolu) bulunmaktadır. Mobil platform uzayda eğildiği için bir sapma açısı α oluşur ve bu durum T değerinde bir Abbe hatasıyla sonuçlanır. Geometrik ilişki şu şekilde ifade edilir:
tan α ≈ T / L. (1)
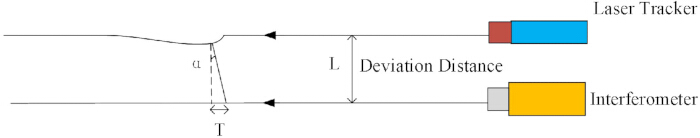
Şekil 5: Lazer takip cihazı kullanılarak ölçülen Abbe hatasının şematik diyagramı. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Tablo 1, bir çelik cetvel ile yapılan ölçümlerden elde edilen, açı ve sapma mesafesinin neden olduğu Abbe hata değerlerini göstermektedir. Bu sonuçlar, ışık demeti ile iki enstrüman arasındaki mesafenin, ortaya çıkan Abbe hatası üzerinde baskın bir etkiye sahip olduğunu göstermektedir. Ayrıca, Tablo 1 sonuçları, 200 mm'lik Abbe kolunun Abbe hata hassasiyetinin, 5 mm'lik Abbe kolunun hassasiyetinin 40 katı olduğunu (0,96 mm/arcsec'e karşı 0,024 mm/arcsec) kanıtlamakta; bu da Abbe kolunun kısaltılmasının, açısal eğim hatalarının yükseltme etkisini önemli ölçüde azaltabileceğini ve belirgin bir Abbe hatası azaltımı sağlayabileceğini doğrulamaktadır. Çift piramit prizma kullanıldığında, ışık demetleri arasındaki ofset mesafesi yaklaşık 200 mm'dir. Ancak, bu çalışmada tek bir piramit prizma kullanıldığında, iki enstrüman aynı piramit prizmayı paylaşır; bu durum, demetler arasındaki sapma mesafesinin 5 mm'nin altına düşürülmesine imkan tanıyarak Abbe hatasının etkisini kırk kat azaltabilir. Ayrıca, piramit prizma durumunda mobil platformun eğiminden kaynaklanan etki büyük ölçüde azalmaktadır.
| Açı α (″) | Sapma Mesafesi (mm) | |||
| 5 (Tek piramit prizma) | 200 (Çift piramit prizma) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
Tablo 1: Açı ve sapma mesafesinin neden olduğu Abbe hata değerleri (µm).
Şekil 6A, piramit prizmanın fiziksel görüntüsünü göstermektedir ve piramit prizmaya giren ve çıkan ışık yolu Şekil 6B'de örneklenmiştir. Şekil 6B'de gösterildiği gibi, takip cihazının gelen ışığı Gelen Işık 1'dir ve çıkan ışın Yayılan Işık 1 olarak adlandırılmıştır. Lazer interferometresinin gelen ışını Gelen Işık 2 olarak etiketlenmiş ve çıkan ışını Yayılan Işık 2 olarak adlandırılmıştır. Uzayda gelen ışık 1 ve çıkan ışık 1'in merkez hattı entegre optik yol 3'tür ve uzayda gelen ışık 2 ile çıkan ışık 2'nin oluşturduğu merkez hattı entegre optik yol 4'tür. Entegre optik yol 3 ve entegre optik yol 4 uzayda birbirine nispeten yakındır ve piramit prizmanın merkezine yakın konumdadırlar; bu durum Abbe hatasını daha da azaltmak için temel faktördür.
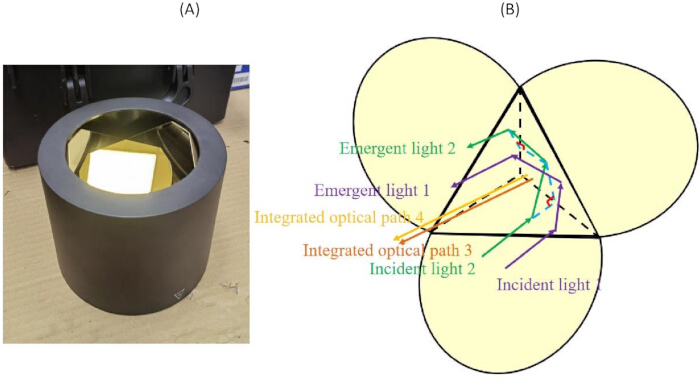
Şekil 6: Bir piramit prizmanın şematik diyagramı. (A) Piramit prizmanın fiziksel görüntüsü. (B) Piramit prizmanın optik yol diyagramı. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Ayrıca, Abbe hatasının oluşum mekanizmasının geleneksel ölçüm araçlarınınkiyle (örneğin, kumpaslar) tutarlı olduğu ve her ikisinin de Abbe kolunun uzunluğundan kaynaklandığı belirtilmelidir. Hareket platformunun çeşitli burulma ve yunuslama hareketleri, lazer izleyicinin ölçülen değerleri ile lazer interferometresinin teorik değerleri arasında sapmalara neden olur ve Abbe kolu ne kadar uzunsa, ikisi arasındaki fark o kadar artar. Bu nedenle, bu çalışma hala Abbe kolu uzunluğunun azaltılmasını temel kompanzasyon yöntemi olarak benimsemektedir. Deneyde gerçek zamanlı eğim sensörleri düzeltme için kullanılamadığından, karşılaştırmalı ölçümler mümkün olmamıştır. Ek olarak, belirsizlik analizi, prizma açısal hatasının ölçüm sonuçları üzerindeki etkisinin neredeyse ihmal edilebilir olduğunu göstermektedir.
Tek piramit prizma sisteminin belirsizlik analizi; lazer interferometre hatası, çevresel kompanzasyon hatası, prizma açısal hatası, kılavuz ray doğrusallık hatası ve ışın hizalama hatası olmak üzere beş yön göz önünde bulundurularak aşağıdaki şekilde gerçekleştirilmiştir: Lazer interferometrenin gösterge hatası (0,03 + 0,5L) µm ve standart ölçüm belirsizliği 2 × 10⁻⁸ × L'dir, dolayısıyla lazer interferometrenin getirdiği standart belirsizlik u1 = 1 × 10⁻⁸ × L'dir. Çevresel kompanzasyon temel olarak üç faktörü içerir: sıcaklık, nem ve atmosferik basınç. Buna karşılık gelen getirilen belirsizlik yaklaşık olarak u2 = 5,8 × 10⁻⁸ × L'dir; detaylandırmak gerekirse, lazer interferometrenin optik yol ortalama sıcaklık ölçüm hatası 0,1 °C'dir ve bu değer düzgün dağılım olarak kabul edilmiş olup 93,0 × 10⁻8 L × 0,1/sqrt(3) = 5,4 × 10⁻8 L sonucunu verir; standart interferometrenin optik yol gaz basıncı ölçüm hatası 11 Pa'dır ve düzgün dağılım olarak kabul edildiğinde 0,2683 × 10⁻8 L × 11/sqrt(3) = 1,7 × 10⁻8 L değerini verir; optik yoldaki hava su buharı kısmi basınç ölçüm hatası 40 Pa'dır ve düzgün dağılım olarak kabul edildiğinde 0,0371 × 10⁻8 L × 40/sqrt(3) = 0,9 × 10⁻8 L sonucunu verir. Piramit prizmanın açısal hatası 0,2” değerine ulaşır ve ışın piramit prizma içinde üç kez yansıdığından, kapsamlı açısal hata 3 kat artar; 80 m'lik tam aralık uzunluğu yerine konulduğunda, u3 değeri yaklaşık olarak 0'dır ve u3 = 80000/cos(3 × 0,2'') mm - 80000 mm formülüyle hesaplanır. Kılavuz rayın tam aralık doğrusallık hatası S yaklaşık 0,4 mm'dir ve buna karşılık gelen getirilen ölçüm belirsizliği u4 = sqrt(800002 + S2) mm - 80000 mm olarak verilir; veriler yerine konulduğunda bu değer de yaklaşık 0'dır. Işın hizalamasının neden olduğu hata, ölçüm tekrarlanabilirliğini etkiler; tek piramit prizma ölçümleri için tekrarlanabilirlik 0,4 µm olarak alınmıştır, böylece u5 ≈ 0,4 µm'dir. Yukarıdaki beş bileşen birleştirildiğinde, tek piramit prizma ölçüm sistemi için genişletilmiş belirsizlik U = 2 × sqrt(u12 + u22 + u32 + u42 + u52) olarak elde edilir ve veriler yerine konulduğunda U ≈ 0,2 µm + 0,1 × 10⁻⁶ × L (k = 2) sonucu çıkar; burada k, yaklaşık %95 güven düzeyine karşılık gelen kapsama faktörüdür.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Deneysel veriler dört bölüme ayrılmıştır: çift menzil genişletme ölçüm deneyi, çift piramit prizma ile lazer takip cihazının tekrarlanabilirlik deneyi, çift menzil ölçüm deneyi ve tek piramit prizma ile lazer takip cihazının tekrarlanabilirlik deneyi.
Şekil 1'de gösterilen kalibrasyon sistemi kullanıldığında, iki cihazın çıkan ışınları ayrı piramit prizmalar tarafından alınır. Her bir ölçüm noktasında iki cihaz tarafından ölçülen sonuçlar Tablo 2'...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Bu makale, lazer takipçiler için kalibrasyon ve ölçüm sistemini incelemekte; piramit prizmalar kullanıldığında lazer interferometreler ve lazer takipçiler için optik yol ayar yaklaşımlarını detaylandırmaktadır. Bu çalışmada, lazer takipçinin optik yolu piramit prizma aracılığıyla katlanmıştır. Bir veya iki piramit prizma kullanılmasından bağımsız olarak, piramit prizma bir birim mesafe hareket ettiğinde, interferometre ve lazer takipçinin okumaları iki birim mesafe değişmektedir. Bu, makalede önerilen ve her ikisi de laz...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
Yazarların beyan edecek herhangi bir çıkar çatışması yoktur.
Teşekkürler
Bu araştırma, Çin Ulusal Doğa Bilimleri Vakfı (51775433) tarafından finanse edilmiştir.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| Kılavuz ray | / | / | lineer kılavuzlar (toplam uzunluk 54 m) |
| Lazer interferometresi | Renishaw plc | XL-80 | Karşılaştırmalı veri sağlamak için (Sertifika: 202603107819) |
| Lazer takip cihazı | Hexagon Group | AT930 | Ölçülen verileri sağlamak için |
| Prizma | Özel yapım | Özel yapım | 100 mm çap (Sertifika: CDjd2024-00977) |
Kaynaklar
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.