Bu protokol, lityum iyon pilin sağlık durumunu, kalan faydalı ömrünü ve enerji depolama performansını tahmin etmek için çok kanallı döngü verileri ve mühendislik özellikleri kullanan, tekrarlanabilir bir derin öğrenme iş akışı sunmaktadır.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Yöntem makalesi
Çok Kanallı Döngüleme Verilerini Kullanarak Lityum-İyon Pil Performansını Tahmin Etmek İçin Tekrarlanabilir Bir Derin Öğrenme İş Akışı
Bu makalede
Özet
Özet
Bu protokol, çok kanallı döngüleme verilerini kullanarak lityum iyon pil performansını tahmin etmek için tekrarlanabilir bir derin öğrenme iş akışı sunmaktadır. Mevcut veri odaklı modellerin çok kaynaklı bilgi entegrasyonu ve özellik temsili ile ilgili sınırlamalarını gidermek için yöntem, kamuya açık beş pil veri setinden yararlanmaktadır. Girdiler; voltaj, akım, kapasite, sıcaklık, iç direnç ile kulonbik ve enerji verimliliği gibi ham operasyonel sinyallerin yanı sıra artımlı kapasite, diferansiyel voltaj ve enerji çıktısı gibi mühendislik ürünü özellikleri içermektedir. Protokol, birden fazla gözlem penceresi boyunca pil düzeyinde zamansal tensörler oluşturmak için standartlaştırılmış ön işleme prosedürlerini detaylandırmaktadır. Tekrarlanabilirliği artırmak için iş akışı; derin sinir ağları, evrişimsel sinir ağları (CNN'ler), uzun kısa süreli bellek (LSTM) ağları, CNN–LSTM ve transformer tabanlı modeller dahil olmak üzere aday sinir ağı mimarilerini sabit rastgele tohumlar, tekrarlanan değerlendirme çalıştırmaları ve ortam takibi kullanarak değerlendirmektedir. Temsili sonuçlar, entegre çok kanallı veriler ve mühendislik ürünü özelliklere sahip CNN–LSTM mimarisinin, değerlendirilen modeller arasında başarılı bir tahmin performansı sergilediğini göstermiştir. Seçilen konfigürasyon, sağlık durumu tahmini için 0,024'lük bir ortalama mutlak hata ve 0,955'lik bir R2 değeri elde ederken, kalan faydalı ömür ve boşaltılabilir enerji tahmini için yüksek tahmin performansı korumuştur. Ablasyon ve sağlamlık analizleri, çok kanallı özellik entegrasyonunun katkısını ve tekrarlanan değerlendirmeler boyunca tekrarlanabilirlik odaklı iş akışının kararlılığını daha ayrıntılı olarak ortaya koymuştur. Bu standartlaştırılmış metodoloji, farklı çalışma koşulları altında pil yaşam döngüsü yönetimi ve tahminleyici modelleme için tekrarlanabilir bir çerçeve sağlamaktadır.
Giriş
Lityum-iyon piller; taşınabilir elektronikten şebeke ölçekli enerji depolama sistemlerine kadar uzanan uygulamalarda yüksek enerji yoğunlukları, uzatılmış döngü ömürleri ve düşük kendi kendine boşalma oranları nedeniyle küresel yenilenebilir enerjiye geçişin merkezinde yer almaktadır. Ancak, uzun süreli çalışma kaçınılmaz olarak kademeli kapasite kaybına ve artan iç dirence yol açar1. Bu performans düşüşü sadece ekonomik fizibiliteyi azaltmakla kalmaz, aynı zamanda termal kaçak dahil olmak üzere ciddi güvenlik riskleri oluşturur. Büyük ölçekli enerji depolama sistemlerinin kurulumu hızlanmaya devam ederken, pil yaşam döngüsü yönetimi giderek daha karmaşık hale gelmiştir2. Geleneksel eşik tabanlı izleme ve manuel muayene protokolleri, dinamik çalışma ortamları için yetersizdir3. Ayrıca, değişken şarj-deşarj oranları, ortam sıcaklıkları ve deşarj voltajı varyasyonları altında pilin sağlık durumunu (SOH) veya kalan faydalı ömrünü (RUL) doğru şekilde tahmin etmek için tek bir parametreye güvenmek yetersizdir4. Mevcut iş akışı öncelikle laboratuvar kontrollü döngü veri kümeleri kullanılarak doğrulanmış olsa da, çok kanallı mimari ve zamansal modelleme çerçevesi, gelecekte elektrikli araç uygulamalarında ve değişken çevresel ortamlarda karşılaşılan dinamik çalışma koşullarına uyarlamayı destekleyebilir.
Batarya bozulması; katı elektrolit ara faz büyümesi, aktif lityum kaybı ve elektrot malzemelerinin yapısal bozulmasıyla tetiklenen oldukça karmaşık, doğrusal olmayan bir elektrokimyasal süreçtir. Tarihsel olarak durum tahmini, eşdeğer devre modellerine veya elektrokimyasal-fiziksel kısmi diferansiyel denklemlere (PDE'lere) dayanmıştır5. Bu fiziksel modeller değerli mekanistik içgörüler sağlasa da, çok kanallı kuplajlı sinyalleri işlerken önemli hesaplama yükleri ve parametre tanımlama zorlukları yaşatırlar. Sonuç olarak, yüksek deşarj hızı koşulları altındaki karmaşık difüzyon kinetiği ve çevresel değişkenlik nedeniyle, bu modellerin gömülü batarya yönetim sistemlerinde (BMS'ler) gerçek zamanlı uygulamaları ciddi şekilde kısıtlanmaktadır6. Buna karşılık, önerilen derin öğrenme (DL) iş akışı, hesaplama talebinin çoğunu çevrimdışı eğitim aşamasında yoğunlaştırırken, eğitilmiş model uygulama sırasında nispeten hızlı çıkarım gerçekleştirir. Bu nedenle, söz konusu çerçeve, kaynak kısıtlı BMS'lerde ve uç hesaplama ortamlarında gelecekteki uygulamaları destekleyebilir.
Son zamanlarda, veri güdümlü DL yaklaşımları, olağanüstü doğrusal olmayan uydurma yetenekleri nedeniyle güçlü araçlar olarak ortaya çıkmıştır. Buna rağmen, mevcut DL metodolojileri iki temel kısıtlılık sergilemektedir. İlk olarak, birçok yaklaşım, voltaj, akım ve sıcaklık gibi çok kanallı döngüleme yanıtları arasındaki doğal uzamsal-zamansal korelasyonları ihmal ederek, öncelikle tek kapasite azalma eğrilerine veya belirli deşarj-voltaj eşiklerine dayanmaktadır. Bu kısıtlılık, çoklu koşul çalışma senaryoları altında modelin dayanıklılığını azaltmaktadır7. Önceki çalışmalar, karmaşık operasyonlar sırasında termal durumların ihmal edilmesinin öngörü hatalarının birikimini hızlandırabileceğini göstermiştir8,9. İkinci olarak, uygulamalı makine öğreniminde (ML) kalıcı bir tekrarlanabilirlik sorunu mevcuttur. Deneysel koşullardaki varyasyonlar, yetersiz tanımlanmış ön işleme hatları ve keyfi olarak seçilen sinir ağı hiperparametreleri, normalde dayanıklı olan modellerin veri seti arası doğrulama sırasında sıklıkla başarısız olmasına neden olmaktadır10. Ön işleme ve erken döngü öngörüleri sırasında bilgi sızıntısı riskini azaltmak için, önerilen iş akışı; normalizasyon ölçeklendirme faktörlerini ve mühendislik ürünü özellik referanslarını, dış doğrulama ve veri seti arası değerlendirme öncesinde yalnızca eğitim veri setlerinden türetmektedir.
Bu kritik boşlukları gidermek amacıyla, bu protokolün genel hedefi, çok kanallı döngüleme verilerini kullanarak lityum iyon pil enerji depolama performansını tahmin etmek için otomatik ve yüksek düzeyde tekrarlanabilir bir DL iş akışı sunmaktır. Bu yöntemin temel mantığı, yüksek boyutlu bir sinir ağı mimarisi içinde çapraz modal zaman serisi verilerini entegre ederek, pil bozulmasıyla ilişkili karmaşık uzun vadeli bağımlılıkları açıkça yakalamaktır. Bu protokolün mevcut fizik tabanlı ve DL yaklaşımlarına göre temel avantajı, ham sinyal ön işlemeden özellik mühendisliğine, model eğitiminden belirsizlik değerlendirmesine kadar uzanan eksiksiz bir boru hattı oluşturan bütünsel standardizasyonudur. Hibrit sinir ağı mimarileri daha önce araştırılmış olsa da, mevcut iş akışı, elektrokimyasal döngüleme değişkenlerini tekrarlanabilirlik odaklı bir eğitim çerçevesi içinde tasarlanmış bozulma özellikleriyle hizalayarak standardize edilmiş çok kanallı entegrasyona vurgu yapmaktadır. Daha önce rapor edilen birçok iş akışının aksine, bu protokol, heterojen pil veri setleri ve laboratuvar ortamları genelinde tekrarlanabilirliği artırmak için standardize edilmiş parametre konfigürasyonlarını, sabit rastgele tohumları, tekrarlanan değerlendirme çalışmalarını ve kapsamlı ortam takibini içermektedir. Ek olarak iş akışı, farklı giriş konfigürasyonları genelinde tahmin kararlılığını ve performansını değerlendirmek için birden fazla sinir ağı mimarisini sistematik olarak karşılaştırmaktadır. Değerlendirilen veri setleri ve deneysel ortamlar dahilinde, evrişimli sinir ağı–uzun kısa süreli bellek (CNN–LSTM) mimarisi, yerel özellik çıkarımını uzun vadeli zamansal dizi modellemesiyle birleştirirken orta düzeyde hesaplama karmaşıklığını koruyarak, değerlendirilen bağımsız CNN ve transformer tabanlı modellere kıyasla daha iyi bir tahmin performansı göstermiştir. Bu protokol, pil yaşam döngüsü yönetimi için tekrarlanabilir ve ortama uyumlu tahmin modelleri geliştirmek isteyen araştırmacılar ve mühendisler için oldukça uygundur.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
Bu çalışma, yalnızca kamuya açık lityum-iyon pil çevrim veri setlerini kullandığı ve insan katılımcılar, hayvan denekler veya biyolojik örnekler içermediği için kurumsal etik onay gerektirmemiştir.
1. Veri Toplama ve Organizasyon
- Çok kanallı döngüleme veri setlerini edinin
- Şarj-deşarj döngü kayıtlarını içeren halka açık batarya depolarından lityum-iyon batarya döngüleme veri setlerini indirin. Veri seti sürüm tutarlılığını korumak için CALCE, SANYO, PANASONIC, KOKAM ve GOTION veri setlerini doğrudan ilgili kurumsal açık erişim depolarından veya dijital nesne tanımlayıcı (DOI) bağlantılarından edinin.
- Tam döngü sayılarını, kapasite ölçümlerini ve en az bir sürekli şarj-deşarj eğrisini içeren batarya örneklerini seçin. Tek bir döngü içerisinde iki saati aşan bir kesintinin olmadığını ve hem sabit akım hem de sabit voltaj fazlarının tamamen kaydedildiğini doğrulayarak sürekliliği onaylayın.
- Ham döngü kayıtlarını filtreleyin
- Sıcaklık, iç direnç, kulonbik verimlilik ve enerji verimliliği ölçümlerini içeren örnekleri tutmak için ham döngü kayıtlarını filtreleyin. Sonraki çok kanallı özellik füzyonu tam bir fiziksel giriş değişkenleri seti gerektirdiğinden, bu zorunlu durum kanalları eksik olan batarya hücrelerini analiz iş akışından çıkarın.
- Eksik kayıtlar, tutarsız zaman damgaları, tanımlanmamış test prosedürleri veya belirsiz şarj-deşarj sonlandırma koşulları içeren döngüleri kaldırın. Komşu döngüler arasında %5'i aşan ani kapasite düşüşleri sergileyen, kimyaya özgü çalışma aralığının dışındaki voltaj ölçümlerine sahip veya monoton olmayan zaman damgası aralıkları gösteren döngüleri anormal döngüler olarak tanımlayın.
- Zamansal bir batarya veritabanı oluşturun
- Batarya düzeyinde bir zaman serisi veritabanı oluşturmak için tutulan döngü kayıtlarını kronolojik olarak düzenleyin.
- İşlenen veri setlerini Hiyerarşik Veri Formatı versiyon 5 (HDF5) kullanarak saklayın. Veri seti kaynağına, kimyasal sisteme ve bireysel batarya hücresi tanımlayıcısına göre düzenlenmiş standart bir dizin yapısı sürdürün.
- Veri seti bölümlendirmeden önce bireysel batarya hücrelerine benzersiz tanımlayıcılar atayın. Tek bir fiziksel bataryadan gelen tüm ardışık döngülerin münhasıran tek bir veri seti alt kümesinde kalmasını sağlamak için eğitim-test ayırımı sırasında batarya hücresi tanımlayıcısına dayalı gruplandırmayı uygulayın.
NOT: Ön işleme, normalizasyon, yeniden örnekleme veya özellik mühendisliğinden önce orijinal ham veri setlerini ayrı olarak saklayın.
- Gözlem pencerelerini tanımlayın
- İlk 50 döngü, ilk 10 döngü ve toplam batarya yaşam döngüsünün ilk %20'sini kullanarak çok kanallı gözlem pencereleri oluşturun. %20 yaşam döngüsü eşiğini, kullanım ömrü sonu kapasite bozulmasından önceki toplam döngü ömrünü 0.2 ile çarparak hesaplayın.
- Tensor oluşturmadan önce, her bir gözlem penceresi içindeki voltaj, akım, kapasite, sıcaklık, iç direnç ve verimlilik ölçümlerini hizalayın.
- Final giriş yapısını; gözlem penceresi uzunluğu, 128 standartlaştırılmış döngü içi örnekleme noktası ve sıralı çok kanallı özellik setinden oluşan üç boyutlu bir tensor olarak formatlayın.
2. Veri Ön İşleme ve Özellik Mühendisliği
- Ham döngü verilerini ön işlemden geçirme
- Tüm batarya kaynaklarında veri kalitesini standartlaştırmak için ham döngü veri kümeleri üzerinde tek tip ön işlem gerçekleştirin. Tüm ön işlem, senkronizasyon ve standartlaştırma prosedürlerini; zaman serisi manipülasyonu için Pandas kütüphanesi ve sayısal interpolasyon için SciPy ile birlikte Python 3.10 kullanarak yürütün.
- Aşamalı analizden önce aykırı değerleri kaldırın, eksik değerleri tespit edin, zaman damgalarını kalibre edin, şarj-deşarj aşamalarını belirleyin ve örnekleme frekanslarını normalize edin. Anomali tespiti için 3.0'dan büyük bir reddetme kriterine sahip modifiye edilmiş Z-skoru eşikleme yöntemini uygulayın.
- Tüm sayısal dizilerde NaN bayrağı tanımlama yöntemini kullanarak eksik değerleri otomatik olarak tespit edin. Pozitif akım değerlerini şarj döngülerine ve negatif akım değerlerini deşarj döngülerine atayarak, akım polaritesine göre şarj ve deşarj aşamalarını birbirinden ayırın.
- Faz geçiş hizalaması sırasında elektrokimyasal zamansal dinamikleri korumak için eksik sinyal segmentlerini parçalı kübik Hermite interpolasyon polinomlarını kullanarak yeniden yapılandırın.
- Döngü eğrilerini yeniden örnekleme
- Veri kümeleri arasında örnekleme yoğunluğunda varyasyonlar veya sinyal kayması tespit edildiğinde döngü eğrilerini yeniden örnekleyin. Ardışık ölçümler arasındaki aralık, ilgili döngü fazının medyan örnekleme frekansına göre %10'dan fazla saptığında otomatik yeniden örneklemeyi tetikleyin.
- Platforma özgü kayıt varyasyonlarını azaltmak için her döngüdeki örnekleme noktası sayısını standartlaştırın. Tüm zamansal dizileri, tek boyutlu doğrusal interpolasyon kullanarak sabit bir uzamsal ızgara üzerine eşleyin.
- Tensor oluşturmadan önce her bir şarj-deşarj profilini tam olarak 128 eşit aralıklı örnekleme noktasına sıkıştırın veya genişletin.
- Sürekli değişkenleri normalize etme
- Ağ yakınsamasını stabilize etmek ve ölçekle ilgili yanlılığı azaltmak için model eğitiminden önce tüm sürekli değişkenleri normalize edin. Tüm sürekli değişkenleri 0 ile 1 arasındaki sayısal bir aralığa dönüştürmek için Min-Max ölçeklendirmesini uygulayın.
- Tüm normalizasyon parametrelerini yalnızca eğitim veri kümesinden hesaplayın. Erken döngü tahmini sırasında ileriye dönük zamansal veri sızıntısı riskini azaltmak için dondurulmuş ölçeklendirme parametrelerini doğrulama ve test veri kümelerine uygulayın.
- Çok kanallı giriş tensorleri oluşturma
- Her bir batarya için sürekli döngü kayıtlarını sabit uzunluktaki zamansal segmentlere bölün. Zamansal segmentleri; ilk 50 döngüye, ilk 10 döngüye veya batarya yaşam döngüsünün ilk %20'sine karşılık gelen önceden tanımlanmış gözlem pencerelerine göre yapılandırın.
- Tensor oluşturmadan önce her bir zamansal segment içindeki voltaj, akım, kapasite, sıcaklık, iç direnç ve verimlilik ölçümlerini hizalayın.
- Hizalanmış özellik matrislerini; N'nin gözlem penceresi uzunluğunu, 128'in standartlaştırılmış döngü içi örnekleme noktalarını ve C'nin toplam fiziksel ve mühendislik özellik kanalları sayısını temsil ettiği (N × 128 × C) formatında üç boyutlu bir tensorda birleştirin.
- Mühendislik özellikleri çıkarma
- Degradasyon modeli tanımlamasını iyileştirmek için ham döngü sinyallerinden mühendislik tabanlı elektrokimyasal özellikleri çıkarın. Standartlaştırılmış örnekleme ızgarası boyunca dQ/dV ve dV/dQ hesaplamaları yaparak artımlı kapasite ve diferansiyel voltaj özelliklerini belirleyin.
- Yumuşatılmış artımlı kapasite ve diferansiyel voltaj eğrileri üretmek için Savitzky–Golay filtrelemesini uygulayın.
- Filtrelenmiş elektrokimyasal özelliklerden; pik voltaj kaymaları, faz geçiş voltaj farkları ve döngüden döngüye enerji geçiş varyasyonlarını içeren degradasyon göstergelerini çıkarın.
3. DL Model Kurulumu ve Eğitimi
- Aday tahmin modellerini oluşturun
- Şekil 1A'da gösterilen tüm tahmin modelleri için standartlaştırılmış bir eğitim ve değerlendirme çerçevesi oluşturun. DL iş akışını PyTorch sürüm 2.0 veya daha yükseğini kullanarak uygulayın.
- Veri yükleme, model başlatma, optimizasyon ve değerlendirme için modüler Python betiklerini kullanarak eğitim iş akışını yürütün.
- Lineer regresyon, rastgele orman (random forest) ve gradyan artırmalı karar ağacı (gradient-boosted decision-tree) modellerini içeren geleneksel ML temel modellerini hazırlayın. Rastgele orman modelini 10 ağaç ve 10 maksimum derinlik ile yapılandırın.
- Gradyan artırmalı karar ağacı çerçevesini, Scikit-learn kütüphanesi aracılığıyla 0,1 öğrenme oranı ve 5 maksimum ağaç derinliği kullanarak yapılandırın.
- Çok katmanlı perceptron, tek boyutlu CNN, LSTM ağı, CNN–LSTM ve transformer tabanlı modelleri içeren DL aday mimarilerini hazırlayın.
- AdamW optimize edici, Gaussian hata doğrusal birim (GELU) aktivasyon fonksiyonları, 128 gizli boyut ve 0,2 dropout oranı uygulayarak tüm DL mimarileri genelinde temel hiperparametreleri standartlaştırın.
- CNN–LSTM mimarisini yapılandırın
- CNN–LSTM mimarisini, giriş tensörlerinden gelen çok kanallı çevrim bilgilerini birleştirecek şekilde yapılandırın (Şekil 1B). Evrişimli özellik çıkarıcıyı, her biri 128 gizli birim içeren iki üst üste yinelenebilir katmana ekleyerek hibrit mimariyi oluşturun.
- Mimariyi, SOH, RUL ve boşaltılabilir enerjinin eşzamanlı tahmini için üç paralel tam bağlı regresyon başlığıyla sonlandırın.
- Çok ölçekli lokalize özellikleri çıkarmak için çok kanallı giriş tensörlerini 3, 5 ve 7 çekirdek boyutlarına sahip üç ardışık tek boyutlu evrişimli katmandan geçirin.
- Optimizasyon sırasında gradyan stabilitesini artırmak için her evrişimli katmandan sonra toplu normalizasyon (batch normalization) uygulayın.
- Evrişimli özellik haritalarını, dizi modellemeden önce sürekli zamansal dizilere yeniden şekillendirin.
- Önceden tanımlanmış gözlem pencereleri boyunca uzun vadeli bozunma bağımlılıklarını yakalamak için kodlanmış zamansal dizileri üst üste yinelenebilir katmanlara besleyin.
- Model eğitimi için veri setlerini bölümlendirin
- İşlenmiş pil hücresi veri setlerini 70:15:15 oranını kullanarak eğitim, doğrulama ve test alt kümelerine ayırın. Veri seti bölünmesini 42 sabit rastgele tohum (seed) değerini kullanarak gerçekleştirin.
- Tüm veri seti alt kümelerinde dengeli bozunma dağılımlarını korumak için pil kimyasına dayalı tabakalı örnekleme uygulayın.
- Sıralı bozunma yörüngelerini korumak için veri seti bölümlendirmesini, münferit çevrimleri rastgele seçmek yerine kesinlikle pil hücresi düzeyinde gerçekleştirin.
- Veri setleri arasında bilgi sızıntısını önlemek için bölümlendirme sırasında her bir pil hücresini bölünemez bir birim olarak tutun.
- Eğitim, doğrulama ve test alt kümeleri genelindeki pil hücresi tanımlayıcılarının kesişimini hesaplayarak ve herhangi bir örtüşme olmadığını doğrulayarak veri seti izolasyonunu programatik olarak onaylayın.
- Dağılım dışı değerlendirme ve veri setleri arası genelleme analizi için eksiksiz GOTION lityum demir fosfat (LFP) veri setini kullanarak harici bir test veri seti derleyin.
- Metodolojik şeffaflığı ve tekrarlanabilirliği desteklemek için kaynak kodu, ortam yapılandırma dosyalarını ve işlenmiş veri seti bölümlerini özel bir GitHub deposu aracılığıyla kamuya açık hale getirin.
- Model eğitimini başlatın
- Eğitimden önce regresyon kayıp fonksiyonunu ortalama kare hata olarak ayarlayın. Her bir tahmin hedefinden gelen kayıp değerlerini eşit ağırlıkla toplayarak küresel eğitim hedefini hesaplayın.
- Başlangıç öğrenme oranını 1 × 10⁻³ olarak ayarlayın ve veri seti boyutuna göre 32 veya 64'lük bir toplu işlem (batch) boyutu seçin.
- Donanım kullanımını artırmak için 5.0'den fazla çevrim içeren veri setleri için 64'lük toplu işlem boyutu kullanın. Optimizasyon stabilitesini artırmak için daha küçük veri setleri için 32'lik toplu işlem boyutu kullanın.
NOT: Farklı gözlem pencereleri genelinde yakınsama hızı ve gradyan stabilitesini dengelemek için bu hiperparametreleri öncül ızgara araması (grid-search) değerlendirmesi yoluyla seçin.
- Eğitim kontrollerini uygulayın
- Doğrulama kaybı değişikliklerine dayalı dinamik bir öğrenme oranı zamanlayıcısı uygulayın. Doğrulama kaybı 5 ardışık epoch boyunca iyileşmezse öğrenme oranını 0,5 faktöründe azaltın.
- Optimizasyon sırasında 1 × 10⁻⁵ minimum öğrenme oranı eşiğini koruyun.
- Aşırı öğrenmeyi (overfitting) azaltmak için model eğitimini maksimum 10 epoch sonra durdurun.
- Doğrulama kaybı 15 ardışık epoch boyunca azalmazsa erken durdurma uygulayın. En iyi performans gösteren doğrulama iterasyonuna karşılık gelen model ağırlıklarını geri yükleyin.
- Tekrarlanabilirlik kayıtlarını tutun
- Model başlatma ve eğitiminden önce 42 sabit rastgele tohum değeri ayarlayın.
- Deterministik olmayan CUDA işlemlerini devre dışı bırakırken, sabit rastgele tohumu Python random modülü, NumPy ve PyTorch arka ucu genelinde tutarlı bir şekilde uygulayın.
- Her bir deneysel çalışma için yazılım ortamını, bağımlılık sürümlerini, parametre ayarlarını, veri bölümlerini ve eğitim çıktılarını kaydedin.
- Tüm DL iş akışlarını, NVIDIA RTX 3090 grafik işlemci ünitesi veya eşdeğer donanımla donatılmış bir iş istasyonunda, CUDA 1.8 hızlandırmalı Ubuntu 2.04 kullanarak yürütün.
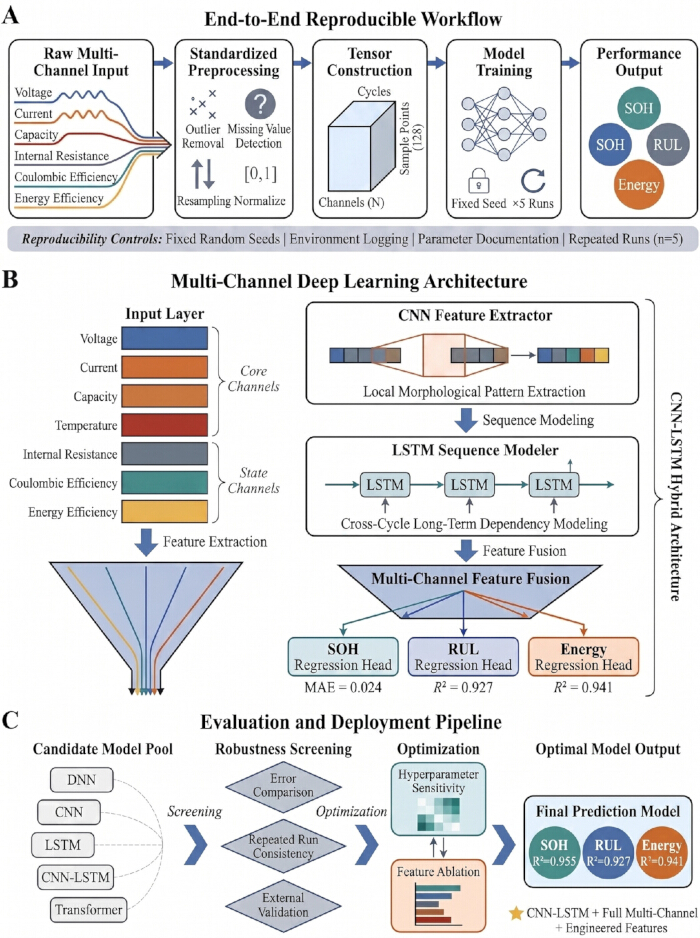
Şekil 1Çok kanallı lityum iyon pil performans tahmini için tekrarlanabilir derin öğrenme (DL) iş akışı. (A) Çok kanallı veri toplama, standartlaştırılmış ön işleme, tensör oluşturma, model eğitimi ve batarya performans göstergelerinin tahminini gösteren uçtan uca tekrarlanabilir iş akışı. Tekrarlanabilirlik kontrolleri arasında sabit rastgele tohumlar, tekrarlanan eğitim çalışmaları, parametre takibi ve ortam günlüğü kaydı yer almaktadır. (BÇok kanallı özellik çıkarımı, zamansal dizi modelleme, özellik füzyonu ile sağlık durumu (SOH), kalan faydalı ömür (RUL) ve boşaltılabilir enerjinin tahmini için kullanılan CNN-LSTM hibrit mimarisi.C) Aday model taraması, sağlamlık değerlendirmesi, hiperparametre optimizasyonu ve nihai model seçimini gösteren değerlendirme ve yaygınlaştırma hattı. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
4. Model Değerlendirmesi ve Hedef Tahmini
- Model tahminlerini oluşturun
- Hedef test bataryası veri setlerini her bir eğitilmiş model üzerinden işleyin. Çıkarım öncesinde ön işlemeden geçmiş test veri setlerini serileştirilmiş PyTorch tensörleri olarak yükleyin.
- Değerlendirme sırasında istenmeyen parametre güncellemelerini önlemek için gradyanları devre dışı bırakan bir bağlam yöneticisi kullanarak ileri yönlü çıkarım adımını gerçekleştirin.
- Eğitilmiş regresyon başlarını kullanarak her bir performans göstergesi için eş zamanlı tahminler oluşturun.
- SOH, RUL ve boşaltılabilir enerji tahmini için yapılandırılmış üç paralel regresyon başından eş zamanlı çıktıları çıkarın.
- Tahmin hedeflerini hesaplayın
- Mevcut kullanılabilir kapasiteyi başlangıç batarya kapasitesi ile karşılaştırarak SOH'u hesaplayın.
- Başlangıç batarya kapasitesini, ilk üç stabilizasyon döngüsü sırasında kaydedilen maksimum boşalma kapasitesi olarak tanımlayın.
- SOH'u, mevcut döngü kapasitesi ile belirlenen başlangıç kapasitesi temel çizgisi arasındaki oran olarak hesaplayın.
- Kararlı batarya kapasitesinin sona erdiği operasyonel eşiği belirleyerek RUL'yi tahmin edin.
- Ömür sonunu, batarya kapasitesinin nominal anma kapasitesinin %80'inin altına geri döndürülemez şekilde düştüğü döngü sayısı olarak tanımlayın.
- RUL'yi, mevcut gözlem noktasından tanımlanan ömür sonu eşiğine kadar olan kalan döngü sayısı olarak hesaplayın.
- Kaydedilen boşalma koşullarından boşaltılabilir enerjiyi öngörün.
- Yamuk entegrasyon yöntemini kullanarak, boşalma voltajı ve boşalma akımı çarpımını boşalma aralığı boyunca sayısal olarak entegre ederek gerçek boşaltılabilir enerjiyi hesaplayın.
- Tahmin performansını değerlendirin
- Her bir tahmin hedefi için ortalama mutlak hata (MAE), karekök ortalama kare hata (RMSE), ortalama mutlak yüzde hata (MAPE) ve belirleme katsayısını (R2) hesaplayın.
- Tüm değerlendirme metriklerini, standartlaştırılmış istatistiksel formülasyonlarla Scikit-learn metrics modülünü kullanarak hesaplayın.
- Değerlendirme tutarlılığını korumak için tüm modeller, veri setleri ve girdi yapılandırmaları genelinde aynı metrik hesaplamalarını uygulayın.
- Genel model genellemesini değerlendirmek için bağımsız test veri setindeki havuzlanmış batarya örnekleri genelindeki tüm performans metriklerini toplayın.
- Kademeli performansı raporlayın
- Tekrarlanan deneysel çalışmalar boyunca her bir değerlendirme metriği için ortalama ve standart sapmayı hesaplayın.
- Raporlanan istatistiksel ölçümleri beş bağımsız model başlatmasından türetin.
- Tahmin belirsizliğini nicelendirmek için ortalama performans metrikleri ile birlikte %95 güven aralıklarını raporlayın.
- Model performansını farklı gözlem penceresi uzunlukları ve girdi kanalı yapılandırmaları arasında karşılaştırın.
- Karşılaştırmalı analizi 50 döngü, 10 döngü ve 20 döngüye karşılık gelen gözlem pencerelerini kullanarak kademelendirin.
- Sadece kapasite girdilerinden tam çok kanallı tensör entegrasyonuna kadar uzanan birden fazla girdi yapılandırması genelinde tahmin performansını değerlendirin. Değerlendirme, sağlamlık taraması ve dağıtım seçim iş akışı için Şekil 1C'ye bakın.
5. Tekrarlanabilirlik, Dayanıklılık ve Duyarlılık Analizi
- Tekrar üretilebilirliği ve sağlamlığı doğrulayın
- Şekil 2A'da gösterilen tüm tekrar üretilebilirlik değerlendirmeleri boyunca özdeş veri bölümlerini, ön işleme iş akışlarını ve deneysel prosedürleri koruyun.
- Tekrar üretilebilirlik tutarlılığını değerlendirmek için tekrarlanan deneyler boyunca temel değerlendirme metrikleri için varyasyon katsayısını hesaplayın.
- Aynı standartlaştırılmış eğitim ve test iş akışını kullanarak tüm değerlendirme prosedürlerini tekrarlayın.
- Aynı deterministik veri yükleme ve karıştırma prosedürlerini korurken, her tekrarlanan değerlendirmeyi randomize edilmiş ağ ağırlıklarıyla başlatın.
- Tekrarlanan eğitim deneyleri gerçekleştirin
- Tekrar üretilebilir ağırlık başlatmasını sağlamak için önceden tanımlanmış sabit rastgele tohum değerlerini kullanarak, tahmin modellerini özdeş deneysel koşullar altında tekrarlı olarak eğitin.
- Veri kaynaklı değişkenliği azaltmak için özdeş veri seti bölümlerini kullanarak beş bağımsız eğitim çalışması gerçekleştirin.
- Beş tekrarlanan eğitim çalışmasından elde edilen değerlendirme metriklerinin ortalamasını alarak final performans metriklerini hesaplayın.
- Ham tahmin tensörlerini birleştirmek yerine, ortalaması alınmış değerlendirme puanlarını kullanarak final sağlamlık metriklerini toplayın.
- Hiperparametre hassasiyetini değerlendirin
- Hassasiyet analizi sırasında öğrenme hızını, grup boyutunu (batch size), gizli katman boyutunu ve dropout oranını tek değiştirin.
- 1 × 10⁻⁴ ile 1 × 10⁻² arasında değişen öğrenme hızlarını, 32 ile 128 arasında değişen grup boyutlarını, 32 ile 256 arasında değişen gizli boyutları ve 0,1 ile 0,5 arasında değişen dropout oranlarını değerlendirin.
- Her hiperparametre ayarından sonra tahmin doğruluğundaki karşılık gelen değişiklikleri kaydedin.
- Tahmin performansı varyasyonunu RMSE ve R2 kullanarak nicelendirin.
- Öznitelik eksiltme (ablation) analizi gerçekleştirin
- Sıcaklık, iç direnç ve mühendislik ürünü öznitelik vektörleri dahil olmak üzere seçili giriş kanallarını çok kanallı giriş akışından çıkarın.
- Kalan çok kanallı giriş yapısını korurken, her seferinde bir öznitelik grubunu çıkararak bir "birini dışarıda bırakma" (leave-one-out) stratejisiyle öznitelik eksiltme gerçekleştirin.
- Bireysel öznitelik gruplarının model kararlılığına ve doğruluğuna olan katkısını değerlendirmek için her öznitelik çıkarma deneyinden sonra ortaya çıkan tahmin performansını karşılaştırın.
- Tam entegre çok kanallı temel modele kıyasla ortalama mutlak hatadaki yüzde artışı hesaplayarak her öznitelik grubunun göreceli katkısını nicelendirin. Sağlamlık değerlendirme ve hassasiyet analizi iş akışı için Şekil 2B'ye bakın.
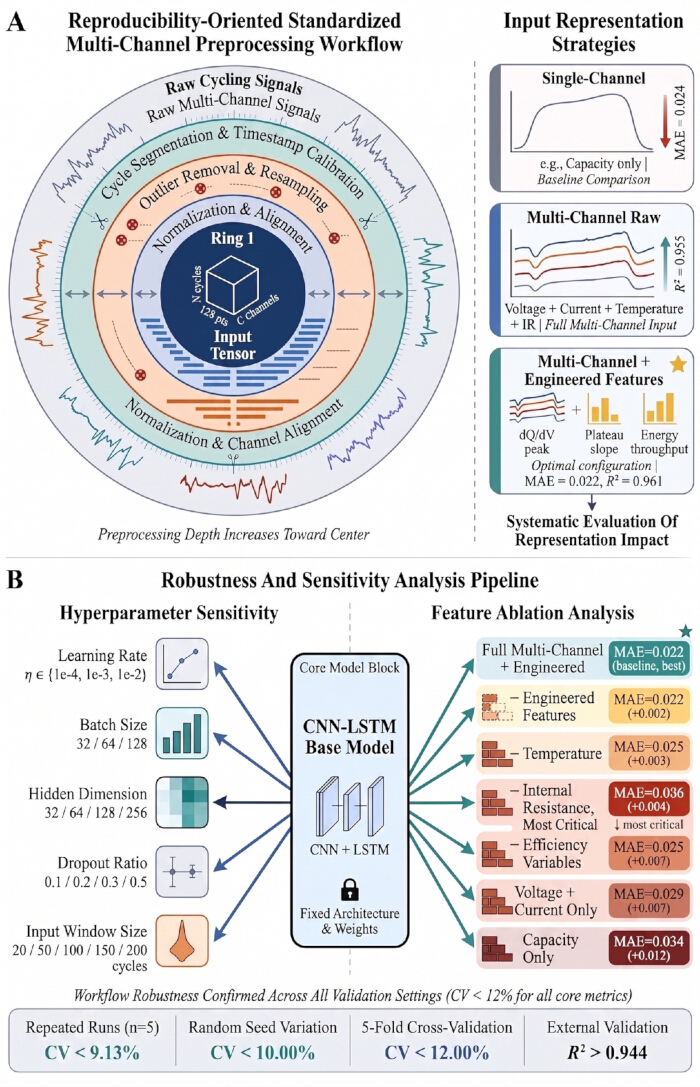
Şekil 2Standartlaştırılmış ön işleme, sağlamlık değerlendirmesi ve hassasiyet analizi iş akışı. (A) Ham döngü sinyali işlemeyi, zaman damgası kalibrasyonunu, aykırı değerlerin temizlenmesini, yeniden örneklemeyi, normalizasyonu, kanal hizalamayı ve tensör oluşturmayı gösteren standardize edilmiş çok kanallı ön işleme iş akışı. Giriş temsil stratejileri; tek kanallı girişleri, çok kanallı ham girişleri ve mühendislik ürünü özelliklerle birleştirilmiş çok kanallı girişleri karşılaştırmaktadır. (B) CNN–LSTM iş akışının sistematik hiperparametre pertürbasyonunu, tekrarlanan çalışma değerlendirmesini, özellik-ablasyon analizini, çapraz doğrulamayı ve harici doğrulamasını gösteren sağlamlık ve hassasiyet analiz hattı. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Çok Kanallı Döngü Sinyalleri ve Veri Dağılımı
Lityum iyon pillerin döngüleme yanıt davranışlarını karakterize etmek için temsili çok kanallı döngüleme sinyalleri ve performans dağılımları analiz edilmiştir. Çalışmada; lityum kobalt oksit (LCO), nikel kobalt alüminyum oksit (NCA), nikel manganez kobalt oksit (NMC) ve LFP içeren birden fazla kimyasal sistemi temsil eden beş lityum iyon pil veri seti kullanılmıştır (Tablo 1). Gerilim, akım, kapasite, sıcaklık, iç...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Bu protokolde açıklanan tekrarlanabilir DL iş akışı, çok kanallı döngü verilerini kullanarak lityum iyon pil performansının doğru tahminini göstermiştir. İş akışı, değerlendirilen deneysel koşullar altında SOH tahmini için 0,024 test MAE ve 0,955 R2 değerine ulaşarak, pil yaşam döngüsü yönetimi ve enerji depolama izleme uygulamaları için potansiyel faydasını desteklemiştir11,12,13.
Bu proto...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
Yazarlar, herhangi bir finansal çıkar çatışması veya çıkar çatışması beyan etmemektedir.
Teşekkürler
Yazarlar, bu araştırma için gerekli olan akademik ortamı ve hesaplama kaynaklarını sağlayan Southern University of Science and Technology Fizik Bölümü ve University of Cambridge, Homerton College tarafından sağlanan kurumsal desteği kabul ederler. Yazarlar ayrıca, CALCE, SANYO, PANASONIC, KOKAM ve GOTION dahil olmak üzere açık erişimli lityum-iyon pil veri setlerini kamuya açarak bu kapsamlı çok kanallı analizi mümkün kılan araştırma kurumlarına ve katkıda bulunanlara teşekkür ederler.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| CALCE batarya veri seti | Center for Advanced Life Cycle Engineering (CALCE), Maryland Üniversitesi | https://calce.umd.edu/battery-data | Model eğitimi ve doğrulaması için çok kanallı lityum-ion batarya döngüleme verilerinin kaynağı |
| CUDA Toolkit | NVIDIA | Sürüm 11.8 | DL model eğitimi için GPU hızlandırma |
| GOTION IFP20100140A veri seti | Mendeley Data | https://doi.org/10.17632/vpw4t7ytbx.2 | Harici doğrulama ve çok kanallı batarya bozunma analizi |
| KOKAM SLPB533459H4 veri seti | Mendeley Data | https://doi.org/10.17632/7w4y4fzzbb.1 | Çok kanallı batarya bozunma modellemesi ve doğrulaması |
| Matplotlib | Matplotlib Geliştirme Ekibi | Sürüm 3.7.1 | Model performansının, duyarlılık analizinin ve tekrarlanabilirlik sonuçlarının görselleştirilmesi |
| NumPy | NumPy Geliştiricileri | Sürüm 1.24.3 | Sayısal hesaplama ve tensör oluşturma |
| PANASONIC NCR18650BD veri seti | Mendeley Data | https://doi.org/10.17632/wykht8y7tg.1 | Çok kanallı döngüleme verilerinin ve mühendislik özellik çıkarımının kaynağı |
| Pandas | Pandas Geliştiricileri | Sürüm 2.0.3 | Veri organizasyonu, ön işleme ve tablo tipi veri yönetimi |
| PyTorch | PyTorch Vakfı | Sürüm 2.0.1 | CNN–LSTM modeli dahil olmak üzere derin öğrenme mimarilerinin oluşturulması ve eğitimi |
| Python | Python Yazılım Vakfı | Sürüm 3.10.12 | Veri ön işleme, özellik mühendisliği, model eğitimi ve değerlendirme |
| SANYO UR18650E veri seti | NASA Prognostics Veri Deposu | https://ti.arc.nasa.gov/tech/dash/groups/pcoe/prognostic-data-repository/ | Tekrarlanabilirlik değerlendirmesi ve model doğrulaması için çok kanallı döngüleme verilerinin kaynağı |
| Scikit-learn | Scikit-learn Geliştiricileri | Sürüm 1.2.2 | Temel model uygulaması, veri seti bölümlendirme ve performans metriği hesaplama |
Kaynaklar
- Lu J, Xiong R, Tian J. Deep learning to estimate lithium-ion battery state of health without additional degradation experiments. Nat Commun. 2023;14:2760.
- Zhang H, Li Y, Zheng S. Battery lifetime prediction across diverse ageing conditions with inter-cell deep learning. Nat Mach Intell. 2025;7:270–7.
- Zhang Y, et al. State-of-health estimation for lithium-ion batteries via incremental energy analysis and hybrid deep learning model. Batteries. 2025;11(6):217.
- Liu C, et al. Deep learning for state of health estimation of lithium-ion batteries in electric vehicles: A systematic review. Energies. 2025;18(6):1463.
- Chen C, Wei J, Li Z. Remaining useful life prediction for lithium-ion batteries based on a hybrid deep learning model. Processes. 2023;11(8):2333.
- Chen B, et al. Lithium-ion battery state of health estimation based on feature reconstruction and Transformer-GRU parallel architecture. Energies. 2025;18(5):1236.
- Zhao W, Ding W, Zhang S, Zhang Z. Enhancing lithium-ion battery lifespan early prediction using a multi-branch vision transformer model. Energy. 2024;302:131816.
- Hu J, et al. Early prediction of lithium-ion battery degradation with a generative pre-trained transformer. Nat Commun. 2026;17:126.
- Li Y, et al. Accurate and adaptive state of health estimation for lithium-ion battery based on patch learning framework. Measurement. 2025;250:117083.
- Geng M, et al. Interpretable deep learning with uncertainty quantification for lithium-ion battery SOH estimation. Energy. 2025;335:138027.
- Li Y, et al. State-of-health prediction of lithium-ion batteries using feature fusion and a hybrid neural network model. Energy. 2025;319:135163.
- Zhou J, et al. Deep learning estimation of state of health for lithium-ion batteries using multi-level fusion features of discharge curves. J Power Sources. 2025;653:237781.
- Wang Y, et al. A comprehensive review of machine learning-based state of health estimation for lithium-ion batteries: Data, features, algorithms, and future challenges. Renew Sustain Energy Rev. 2025;224:116125.
- Severson KA, et al. Data-driven prediction of battery cycle life before capacity degradation. Nat Energy. 2019;4(5):383–91.
- Wu R, et al. Confidence-aware quantile Transformer for reliable degradation prediction of battery energy storage systems. Reliab Eng Syst Saf. 2025;260:111019.
- Yang H, et al. Privacy-preserving collaborative battery fault warning for massive electric vehicles by heterogeneous data from charging stations. Nat Commun. 2026;17:974.
- Liu Y, et al. A hybrid deep learning approach for remaining useful life prediction of lithium-ion batteries based on discharging fragments. Appl Energy. 2024;358:122555.
- Bockrath S, Lorentz V, Pruckner M. State of health estimation of lithium-ion batteries with a temporal convolutional neural network using partial load profiles. Appl Energy. 2023;329:120307.
- Zhang Z, et al. Multi-cycle charging information guided state of health estimation for lithium-ion batteries based on pre-trained large language model. Energy. 2024;313:133993.
- Li Z, Zhang X, Gao W. State of health estimation of lithium-ion battery during fast charging process based on BiLSTM-Transformer. Energy. 2024;311:133418.
- Bao X, et al. Hybrid deep neural network with dimension attention for state-of-health estimation of lithium-ion batteries. Energy. 2023;278:127734.
- He N, et al. Early prediction of battery lifetime based on graphical features and convolutional neural networks. Appl Energy. 2024;353:122048.
- Rieger LH, et al. Uncertainty-aware and explainable machine learning for early prediction of battery degradation trajectory. Digit Discov. 2023;2(1):112–22.
- Li H, et al. A cross-material lithium-ion battery state of health estimation method based on three-stage domain adaptation. Energy. 2025;139376.
- Han T, et al. Source-free dynamic weighted federated transfer learning for state-of-health estimation of lithium-ion batteries with data privacy. IEEE Trans Power Electron. 2024;39(11):15085–100.
- Rhyu J, et al. Systematic feature design for cycle life prediction of lithium-ion batteries during formation. Joule. 2025;9(5):101884.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.