Burada, simüle edilmiş mikro yerçekimi altında, fizyolojik akış koşullarında endotel hücre kültürü için kabarcıksız, kapalı döngü bir mikroakışkan cihazın tasarımı, kurulumu ve çalıştırılmasına yönelik bir protokol sunuyoruz.
Yöntem makalesi
Simüle Edilmiş Mikrogravitede Fizyolojik Akış Koşulları Altında Endotelyal Hücrelerin Sürekli Kültürü İçin Bir Platform
29 görüntülenme
⸱
11 Eylül 2026
Bu makalede
Özet
Özet
Mikrofizyolojik sistemler (MPS), insan dokularının yapısını ve işlevini yeniden oluşturan değerli in vitro modellerdir. Özellikle, mikroakışkan teknolojiyi içeren doku-veya-organ-çipleri, hücresel büyüme ve gelişimin gerçek zamanlı izlenmesine olanak tanırken in vivo mekanik ve biyokimyasal ortamı taklit eder. Bu sistemler, uzay yolculuğunun insan vücudu üzerindeki etkilerini araştırmak amacıyla Uluslararası Uzay İstasyonu (ISS) gibi bölgelere gönderilebildikleri için uzay uçuşu çalışmaları için özellikle yararlı olabilir. MPS'nin başarısının önündeki temel engel, mikroçekimde belirginleşebilen kabarcık oluşumudur. Bu makale, simüle edilmiş mikroçekimde (örneğin, rastgele konumlandırma makinesi veya klinostat üzerinde çalıştırılan) kullanım için bir mikrofizyolojik hücre kültürü sisteminin tasarımını, kurulumunu ve çalıştırılmasını açıklamaktadır. Akışkan devresine yönelimden bağımsız bir kabarcık tuzağının entegrasyonunun, mikroçekimde hava kabarcıklarını gidermede ve uzun süreli endotel hücre kültürüne olanak tanımada oldukça etkili olduğu gösterilmiştir. Bu kapalı döngülü, yönelimden bağımsız mikroakışkan sistem, mikroçekim ve akışın birleşik etkilerini simüle etmek için doku çiplerinin veya organ-çiplerin kabarcıksız çalıştırılmasında veya uzay görevlerinde konuşlandırılmasında kullanılabilir.
Giriş
Hali hazırda araştırılmakta olan mekanizmalar aracılığıyla, mekanik kuvvetlerin hücresel fonksiyonlarda ve sağlık ile hastalık arasındaki hassas dengenin korunmasında kritik bir rol oynadığı artık iyi bilinmektedir1. Tüm çevresel stresler arasında yerçekimi kuvveti benzersizdir ve biyomedikal bilimlerin büyük çoğunluğunda haklı olarak sabit, değişmez bir vektör olduğu varsayılır. Ancak uzay uçuşları, organizmaların davranışlarının Dünya'dakinden farklılık gösterebileceği benzersiz bir mikro yerçekimi ortamı sunar. Hayvanlar ve insan denekleri içeren uzay uçuşu deneyleri, fizyolojide önemli değişiklikler göstermekte ve yerçekiminin hücresel ve organizmal homeostazdaki rolünün altını çizmektedir2.
Son zamanlarda NASA ve diğer özel kuruluşlar, uzay görevlerinde kullanılmak üzere doku çipleri (veya organ-on-chips) geliştirmeye önemli bir ilgi göstermiştir3. Doku çipleri, mikroçekimin ve uzay radyasyonunun fizyolojik ve mekanistik etkilerini yüksek doğrulukla modelleyebilmek için in vivo mimariyi taklit edecek şekilde tasarlanmıştır4. Donör kaynaklı hücrelerin kullanılmasıyla, doku çipleri ayrıca astronotların mikroçekime ve uzay radyasyonuna karşı hassasiyetini araştırmak ve önleyici karşı önlemler geliştirmek için de kullanılabilir5. Son beş yılda beyin, karaciğer, bağırsak, kan damarları, kalp, böbrek ve akciğerler dahil olmak üzere çeşitli organ sistemleri doku çipleri kullanılarak modellenmiş ve ISS'ye gönderilmiştir6. In vivo ortamda organlar, fizyolojilerini belirleyen farklı derecelerde vasküler sistem tarafından perfüze edilir; örneğin, karaciğer yüksek derecede vaskülarizeyken, kıkırdak doku çok daha az vaskülarize olmuştur. Bu nedenle, organ fonksiyonlarını in vitro ortamda doğru bir şekilde yeniden oluşturmak için, organ-on-chip sistemlerinin geliştirilmesindeki önemli bir husus, dokulara ve hücrelere sıvı akışının entegre edilmesidir.
Mikroakışkanlar, çip üstü organ sistemlerinde hücre ve dokuları perfüze etmek için kullanılmıştır7,8. Uygun sıvı akış seviyeleri, yalnızca sisteme besin taşınmasını ve atık ürünlerin uzaklaştırılmasını desteklemekle kalmaz, aynı zamanda hücrelerin maruz kaldığı fizyolojik kayma gerilmesini de korur. Ancak, küçük boyutlarda, faz sınırlarında oluşan kabarcıklar; hatalı ölçümlere, hasara ve tıkanıklara yol açan kalıcı bir zorluk teşkil eder9. Bu sorunu hafifletmek için aktif (örneğin, vakumla gaz giderme veya akustik veya termal gibi harici alanlar) ve pasif (örneğin, yüzey özelliklerine bağlı yarı geçirgen bir membran) tasarımlara sahip kabarcık tuzakları kullanılmıştır10,1. Bununla birlikte, bu mikroakışkan kabarcık giderici tasarımlar cihaz fabrikasyon karmaşıklığını artırmakta, numune bütünlüğünü tehlikeye atmakta ve tıkanmalara ile bariyer sızıntılarına yol açmaktadır. Bu sorunlar, nükleasyonun ve kabarcık oluşumunun çok daha belirgin olduğu ve Dünya'da etkili olan kabarcık giderme stratejilerinin büyük ölçüde etkisiz kaldığı uzay ortamında daha da şiddetlenmektedir12. Yer tabanlı mikroçekim analogları, döner duvar kabı (RWV) veya rastgele konumlandırma makinesi (RPM) gibi cihazlar kullanılarak oluşturulabilir13,14. Dikkat çekici bir şekilde, RPM'de yerçekimi vektörü sürekli olarak yeniden yönlendirilir, böylece numune üzerindeki zaman ortalamalı net yerçekimi uyarısı neredeyse sıfırlanır. Yakın zamanda, bir RPM kullanılarak simüle edilmiş mikroçekim altında endotel hücrelerin perfüzyon kültürü için yönelimden bağımsız bir kabarcık tuzağının tasarımı, fabrikasyonu ve uygulaması hakkında rapor verdik15. Bu makalede, yönelimden bağımsız kabarcık tuzağı kullanan kapalı döngü bir perfüzyon sisteminin adım montajını ve çalışmasını açıklıyor ve simüle edilmiş mikroçekimde sürekli hücre kültürü modeli olarak insan göbek ven endotel hücrelerinin kültürü için uygulanabilirliğini gösteriyoruz.
Kapalı döngü sistem; frekans ve voltaj kontrollü mikropompa çalışması için bir motor sürücüsüne sahip bir mikrodenetleyici, bir sıvı akış sensörü, bir hava kabarcığı tuzağı15 ve yapışkan endotelyal hücreler içeren bir mikroakışkan kanaldan oluşmaktadır. Spesifik bileşenler Materyal Tablosunda detaylandırılmıştır. Aşağıdaki protokoller; sistem elektroniğinin kurulumunu (Adım 1), akışkan sisteminin kurulumunu (Adım 2), sterilizasyon ve hazırlama işlemlerini (Adım 3 ve 4), mikroakışkan hücre kültürü entegrasyonunu (Adım 4), mikropompalıların ve kontrolörün kurulumunu (Adım 5) ve tüm sistemin bir muhafaza içine kurulumunu (Adım 6) açıklamaktadır. Kapalı döngü akış sistemi, özel yapım bir muhafaza kullanılarak mikro yerçekimini simüle etmek amacıyla RPM'nin üzerine monte edilmiştir (Adım 7).
Protokol
1. Sistem elektroniği
- Pompa sürücüsünü, mikrodenetleyici üzerindeki “mp-Highdriver4” etiketli belirlenmiş soketlere bağlayın.
- Bir pompa kablosunu, pompa sürücüsünün “CH1 CH2” etiketli yan kısmındaki belirlenmiş konuma bağlayın.
- Bir mikropompayı, pompa kablo portlarından birine bağlayın. Mikropompayı tam olarak yerleştirmek için beyaz bağlantı portunun renkli tellerden nazikçe uzaklaştırıldığından emin olun. Mikropompa bağlantı portuna tamamen yerleştirildiğinde, mikropompayı sabitlemek için beyaz bağlantı portunu nazikçe renkli tellere doğru geri itin.
- Nano kartını mikrodenetleyicinin uygulaması yüklü olan bir bilgisayara bağlamak için bir makro-mini-USB kablosu kullanın.
- Bir sıvı akış sensörünün uçlarına iki adet dişli tırtıllı adaptör bağlantı parçası takın. Sıvı akış hızı verilerini izlemek ve kaydetmek için sıvı akış sensörünü kullanın. Kurulmuş sistem Şekil 1'de gösterilmiştir.
NOT: Bölüm 1'deki tüm bileşenlerin yalnızca hasar gördüklerinde veya performansları düşmeye başladığında olduğu gibi gerekli durumlarda değiştirilmeleri gerekir.
2. Sistem akışkan bağlantıları
- Hazırlama sırasında, yönelimden bağımsız kabarcık tuzağı boşluğunu deneysel çalışma sıvısıyla maksimum kapasitenin yaklaşık %80'ine kadar doldurun.
NOT: Bu dolum seviyesi, giriş ve çıkış portlarının çalışma sıvısı içinde batmış halde kalmasını sağlarken daha yüksek kabarcık tutma oranlarına imkan tanır. Yönelimden bağımsız kabarcık tuzağının, kapalı döngü akış sistemine doğrudan bağlantı görevi gören merkezine yakın iki yan portu ve açıldığında boşluğun daha fazla doldurulmasına izin veren Luer uyumlu bir üst portu bulunur. Deney başlatılmadan önce, sistemin tamamen kapalı olduğundan emin olmak için yönelimden bağımsız kabarcık tuzağının üst portunun Teflon bant ve bir Luer tıpa kombinasyonu kullanılarak tamamen sızdırmaz hale getirilmesi kritik önem taşır. - Tüm akış döngüsü bileşenlerini birbirine bağlamak için 10 cm uzunluğunda dört adet PVC hortum (1.59 mm I.D. × 3.18 mm O.D.) kesin.
- Bir adet PVC hortum parçasını mikro pompanın çıkışına bağlayın (ok işareti girişten çıkışa akış yönünü belirtir). PVC hortumu mikro pompaya tam olarak sabitlemek için hortumun etrafına bir adet 3 mm siyah naylon yuvarlak ara pul (3.2 mm I.D.) yerleştirin. PVC hortumun diğer ucunu yönelimden bağımsız kabarcık tuzağının yan portlarından birine bağlayın.
- PVC hortumun ikinci parçasını yönelimden bağımsız kabarcık tuzağının diğer yan portunu sıvı akış sensörünün giriş barb adaptör bağlantısına bağlamak için kullanın (ok işareti girişten çıkışa akış yönünü belirtir).
- PVC hortumun üçüncü parçasını, sıvı akış sensörünün çıkış barb adaptör bağlantısını (yani okun işaret ettiği tarafı) bir dirsek Luer konnektörüne bağlamak için kullanın.
- Son PVC hortum parçasını aynı mikro pompanın girişine bağlayın (ok işareti girişten çıkışa akış yönünü belirtir). Hortumu mikro pompaya tam olarak sabitlemek için hortumun etrafına bir adet 3 mm siyah naylon yuvarlak ara pul (3.2 mm I.D.) yerleştirin. PVC hortumun diğer ucunu bir dirsek Luer konnektöre bağlayın.
NOT: Tüm hortumlar her deney arasında değiştirilmelidir.
3. Deneysel Hazırlık ve Sistem Sterilizasyonu
- Hücre kültürü için tam sterilite ve güvenliği sağlamak amacıyla, sterilizasyon işlemi için bir biyogüvenlik kabinini hazırlayın.
- Bir adet 50 mL'lik kendi kendine ayakta durabilen santrifüj tüpüne %70 etanol ve bir adet 50 mL'lik kendi kendine ayakta durabilen santrifüj tüpüne steril hücre kültürü suyu hazırlayın.
- Mikrokontrolcüyü küçük bir plastik torbaya yerleştirin, ancak Pompa Kablosu ve mikropompanın torba dışına çıkmasına izin verin. Elektronik bileşenleri korumak için plastik torbayı kapatmak için bir plastik kelepçe kullanın.
- Tüm akış döngüsü bileşenlerinin ve tüm çeşitli deneysel malzemelerin dış yüzeyini sterilize etmek için %70 etanol sprey şişesi ve kağıt havlu kullanın. Elektrik konnektörlerinin hiçbirinde %70 etanol spreyi KULLANMAYIN. Her bileşeni ve malzemeyi, %70 etanol ile silindikten hemen sonra biyogüvenlik kabinine yerleştirin.
- Bir mobil bilgisayar istasyonunu, makro-mini-USB kablosu kullanarak mikrokontrolcüye bağlayın ve iki mikropompanın frekansını ve voltajını sırasıyla 10 Hz ve 240 V olarak ayarlamak için mikrokontrolcünün bilgisayar uygulamasını açın. Mikropompayı kapalı tutun.
- Mikropompaya bağlı olan dirsek Luer konnektörünü doğrudan %70 etanol içeren bir 50 mL'lik kendi kendine ayakta durabilen santrifüj tüpünün içine daldırın. Dişi-dişi Luer adaptörü bulunan bir 12 mL'lik şırıngayı aynı akış döngüsündeki diğer dirsek Luer konnektörüne bağlayın.
- Mikropompayı ve dirsek Luer konnektörünü birbirine bağlayan PVC tüp kısmını manuel olarak sıkıştırın; yön bağımsız hava tuzağının üst portunun Teflon bant ve bir Luer tıpa ile sızdırmaz olduğundan emin olun. Sistem boyunca yeterli vakum oluşturmak için diğer elinizle 12 mL'lik şırıngayı yaklaşık 5 mL çekin.
- Mikropompaya güç verin ve önceki adımdaki sıkıştırmayı serbest bırakın. Sistemin tamamen sterilize olduğundan emin olmak için 12 mL'lik şırıngaya 5 mL %70 etanol geçmesine izin verin.
- Yön bağımsız hava tuzağının %70 etanol ile dolmasını sağlamak için üst portunu açın. Yön bağımsız hava tuzağı yaklaşık %80 kapasiteye kadar %70 etanol ile dolduğunda, pompayı kapatın ve üst portu Teflon bant ve bir Luer tıpa ile tamamen sızdırmaz hale getirin. İç kısmın tamamen sterilize olduğundan emin olmak için yön bağımsız hava tuzağını hafifçe sallayın.
- Dirsek Luer konnektörünü %70 etanol içeren santrifüj tüpünden çıkarın ve sistemi boşaltmak için mikropompayı çalıştırın. Tüm %70 etanol 12 mL'lik şırıngaya çekildiğinde, yön bağımsız hava tuzağını sistemden ayırın, Luer tıpayı çıkarın ve %70 etanolü uzaklaştırmak için yön bağımsız hava tuzağını doğrudan bir atık konteynerine boşaltın.
- %70 etanol yerine steril hücre kültürü suyu içeren 50 mL'lik kendi kendine ayakta durabilen santrifüj tüpünü kullanarak 3.6–3.10 arasındaki adımları tekrarlayın ve her bir akış döngüsünden 15 mL steril hücre kültürü suyu geçmesini sağlayın.
4. Sistemin ön hazırlığı ve mikroakışkan hücre kanalının entegrasyonu
- Sterilizasyon tamamlandıktan sonra, sistemi çalışma sıvısı ile vakum hazırlaması (priming) için biyogüvenlik kabininde tutun.
- Mikropompaya bağlı olan dirsek Luer konnektörü, 30 mL hücre kültürü ortamı ile doldurulmuş plastik bir kabın (yaklaşık boyutlar 80 mm × 50 mm × 25 mm) içine doğrudan daldırın. 12 mL'lik şırıngayı, aynı akış döngüsündeki diğer dirsek Luer konnektörüne dişi-dişi Luer kuplörü kullanarak bağlayın.
- Mikropompayı ve dirsek Luer konnektörünü birbirine bağlayan PVC Tygon uzunluğunu sıkıştırmak için sol işaret parmağınızı ve başparmağınızı kullanın ve sistem genelinde yeterli vakum oluşturmak için sağ elinizle 12 mL'lik şırıngayı yaklaşık 5 mL çekin. Oryantasyondan bağımsız hava kabarcığı tuzağının üst portunun Teflon bant ve bir Luer tıpa ile mühürlendiğinden emin olun.
- Mikropompayı çalıştırın ve önceki adımdaki sıkıştırmayı bırakın. Sistemin tamamen hazırlandığından emin olmak için 5 mL hücre kültürü ortamının şırıngaya geçmesine izin verin.
- Oryantasyondan bağımsız hava kabarcığı tuzağının hücre kültürü ortamı ile dolmasını sağlamak için üst portu açın. Oryantasyondan bağımsız hava kabarcığı tuzağı yaklaşık %80 kapasiteye ulaştığında, pompayı kapatın ve üst portu Teflon bant ve bir Luer tıpa ile tamamen mühürleyin.
- Hücre kültürü yapılmış mikroakışkan kanalı doğrudan 80 mm × 50 mm × 25 mm boyutlarındaki plastik kaba yerleştirin ve yüzmesini önlemek için manyetik karıştırıcı çubuğu hücre kültürü yapılmış mikrokanalın merkezine yerleştirin. Plastik kabı, tüm lam tamamen suya gömülene kadar ek hücre kültürü ortamı ile doldurun.
NOT: Endotel hücreler, akış döngüsüne entegre edilmeden önce standart protokoller kullanılarak ibidi µ-Slide VI0.4 içerisinde %80 konflüenseye ulaşana kadar kültüre alınmıştır16. - Bir akış döngüsüne ait dirsek Luer konnektörlerini hücre kültürü ortamında daldırılmış halde tutarken, o akış döngüsü için mikropompayı çalıştırın. Dirsek Luer konnektörlerini dikkatlice mikrokanallardan birine bağlayın ve bağlantı noktalarında hava kabarcığı oluşmadığından emin olun. Bu işlem tamamlandığında mikropompayı kapatın.
5. Mikrokontrolcü ve mikropompa muhafazası (Opsiyonel)
- Özel yapım enine çubuk bağlantı aparatını, özel yapım alt montaj plakasına sabitlemek için iki adet M3 × 8 paslanmaz çelik vida, iki adet M3 paslanmaz çelik pul ve iki adet M3 paslanmaz çelik somun kullanın.
- Polikarbonat muhafazanın alt kısmını özel yapım alt montaj plakasına sabitlemek için dört adet M3 × 12 paslanmaz çelik vida, dört adet M3 paslanmaz çelik pul ve dört adet M3 paslanmaz çelik somun kullanın. Muhafazanın altı ile alt montaj plakası arasında küçük bir boşluk bırakmak için sekiz adet M3 naylon pul (her M3 × 12 vida için iki adet) kullanın.
- Mikrokontrolcüyü özel yapım akrilik iç montaj plakasına sabitlemek için dört adet M3 vida, dört adet M3 erkek-dişi naylon altıgen ara parçalı yükseltici ve dört adet M3 paslanmaz çelik somun kullanın. Naylon altıgen ara parçalı yükselticileri, mikrokontrolcünün altı ile akrilik montaj plakası arasına yerleştirin.
- Özel yapım mikropompa tutucuyu akrilik iç montaj plakasının üst kısmına sabitlemek için iki adet M3 × 8 paslanmaz çelik vida, iki adet M3 paslanmaz çelik pul ve iki adet M3 paslanmaz çelik somun kullanın.
- Mikropompalardaki okun pompa sürücüsüne doğru baktığından emin olacak şekilde mikropompaları özel yapım mikropompa tutucuya yerleştirin.
- Akrilik iç montaj plakasını polikarbonat muhafazanın içine sabitlemek için dört adet M3 × 8 paslanmaz çelik mercimek başlı vida ve dört adet M3 paslanmaz çelik pul kullanın.
- Polikarbonat muhafazanın dört ardışık deliği olan bir tarafına dört adet kauçuk conta yerleştirin. Aynı işlemi dört ardışık deliği olan karşı taraf için de tekrarlayın.
- Bir etiket makinesi kullanarak polikarbonat muhafazanın her iki tarafındaki contaları soldan sağa 1'den 4'e kadar numaralandırın.
- Erkek-dişi mini-USB kablosunun dişli kısmına iki adet O-ring takın. Bu işlem tamamlandıktan sonra, erkek-dişi mini-USB kablosunun dişi ucunu polikarbonat muhafazanın mikropompa oklarıyla aynı tarafta bulunan deliğinden geçirin. Erkek-dişi mini-USB kablosunun dişi tarafını, polikarbonat muhafazanın dışındaki dişli kısma bir O-ring daha takarak sabitleyin.
- Polikarbonat muhafazanın yan tarafındaki kalan deliği genel amaçlı bantla kapatın. Montajı tamamlanmış sistem Şekil 2'de gösterilmiştir.
6. Üst güverte montaj plakası (Opsiyonel)
- İki akış sensörü montaj klemmini özel yapım akrilik üst güverte montaj plakasına sabitlemek için dört adet M2 × 8 paslanmaz çelik vida ve dört adet M2 paslanmaz çelik somun kullanın.
- İki adet özel yapım yön bağımsız hava kabarcığı tutucuyu özel yapım akrilik üst güverte montaj plakasına sabitlemek için dört adet M3 × 12 paslanmaz çelik vida ve dört adet M3 paslanmaz çelik somun kullanın.
- Bir M4 çelik dişli çubuktan yaklaşık 110 mm uzunluğunda dört parça kesmek için pense kullanın. Üst güverte montaj plakasını polikarbonat muhafazanın üzerinde sabitlemek için bu dört parçayı dört dikme olarak kullanın.
- Makas kullanarak 40 mm uzunluğunda dört parça poliüretan tüp (6,35 mm dış çap) kesin. Üst güverte montaj plakası ile polikarbonat muhafazanın kapağı arasında yeterli boşluk olduğundan emin olmak için M4 çelik dişli çubuk parçalarını bu tüp bölümlerinin içinden geçirin.
- Özel yapım yön bağımsız hava kabarcığı tutucuları ve montaj klempleri yukarı bakacak şekilde, dört M4 dişli çubuk parçasından birini özel yapım akrilik üst güverte montaj plakasının her köşesinden yarıya kadar geçirin. Her bir dişli çubuk parçasının üst kısmına bir adet M4 kelebek somun, bir adet M4 somun ve bir pul sabitleyin.
- Her bir M4 dişli çubuk parçasını bir adet 6 mm siyah naylon yuvarlak ara parçadan (3,2 mm iç çap) ve 40 mm uzunluğundaki bir poliüretan tüp parçasından geçirin. Son olarak, her bir M4 dişli çubuğun altına bir adet M4 kelebek somun sabitleyin. Bileşenleri şu sırayla düzenleyin: M4 çelik kelebek somun, M4 paslanmaz çelik somun, M4 paslanmaz çelik pul, üst güverte montaj plakası, siyah naylon yuvarlak ara parça, poliüretan tüp ve bir adet daha M4 çelik kelebek somun.
- İki adet 75 mm uzunluğunda × 25 mm genişliğinde akrilik plakayı, plaka uzunlukları birbirine paralel olacak şekilde yüz yüze getirmek için genel amaçlı bant kullanın.
- Makas kullanarak 75 mm uzunluğunda bir parça çift taraflı köpük bant (25 mm genişlik × 1,6 mm kalınlık) kesin. Köpük bandın uzunluğu ile akrilik plakanın uzunluğu birbirine paralel olacak şekilde, 75 mm uzunluğundaki çift taraflı köpük bandın bir yüzünü 75 mm uzunluğundaki × 25 mm genişliğindeki akrilik plakaya yapıştırın.
- Köpük bantlı bu akrilik plakayı, simüle edilmiş mikro yerçekimi deneyleri sırasında gevşemelerini önlemek için microslide'ın dirsek Luer konnektörlerinin üzerine yerleştirilen bir yastık olarak kullanın. Köpük bantlı akrilik plaka yastığını ve microslide'ı özel yapım bir microslide tutucu ile birlikte tutun.
7. Rastgele konumlandırma makinesine (RPM) yerleştirme
- Tüm akış sistemi bileşenlerini RPM'nin montaj plakasına sabitlemek için çift taraflı köpük bant kullanın. Deney sırasında hücresel gaz değişimine izin vermek için hücre kültürü mikrokanallarının doğrudan altına bant yapıştırmaktan kaçının. Mikroslaytın deney sırasında RPM'nin dönüş eksenlerinde kalması için, mikroslaytın montaj plakasının merkezine bantlandığından emin olun.
- Montaj plakasını RPM'nin U-çerçevesindeki en üstteki yuvadan kaydırın ve montaj plakasını, RPM ile birlikte gelen vida ve pulu kullanarak RPM U-çerçevesine sabitleyin.
- Bilgisayar istasyonunu doğrudan RPM'ye bağlamak için önceden uygun şekilde kablolanmış bir DB15 breakout konnektörü kullanın; RPM daha sonra, yine önceden kablolanmış ikinci bir DB15 breakout konnektörü kullanılarak mikrodenetleyiciye ve sıvı akış sensörlerine bağlanacaktır.
NOT: RPM kaymalı halka (slip ring), iki DB15 konnektörü birbirine bağlayarak bilgisayar istasyonunu mikrodenetleyiciye ve akış sensörüne etkin bir şekilde bağlar. - Mikrodenetleyici ve akış sensörü için güç kablolarını bağlayın ve boşta kalan kablo uzunluklarını plastik kelepçelerle sabitleyin. Kablolar sıkıca sabitlenmelidir, ancak elektrik bağlantılarının gerilme altında kalmadığından emin olun. Kurulmuş sistem Şekil 3'te gösterilmiştir.
8. Akış verilerinin toplanması
- Akış hızını izlemek için bilgisayar istasyonundaki akış sensörü yazılımını açın.
- Akış sensörü istenen akış hızını okuyana kadar pompa voltajını ayarlamak için mikrodenetleyicinin bilgisayar uygulamasını kullanın.
- Akış hızı ayarlandıktan sonra, akış verilerini 24 h boyunca kaydetmeye başlayın.
Sonuçlar
Aşağıda açıklandığı üzere, akışkanlar veya hücre kültürü ile ilgili sonuçlar toplanmadan önce, sistem bütünlüğü, montaj ve hazırlama süreçleri boyunca her ana protokol kontrol noktasında doğrulanmalıdır. Elektronik bağlantılar, mikrodenetleyici ve sıvı akış sensörü bir bilgisayara bağlanarak ve her bir bileşenle ilgili uygulama yazılımı aracılığıyla iletişim kurularak kolayca kontrol edilebilir. Tırtıklı bağlantı noktalarındaki boru bağlantıları, boru tırtığın ötesine itildiğinde yeterli kabul edilir ve herhangi bir sayıda çatlağı olan her türlü akışkan bileşeni derhal değiştirilmelidir. Sistem hazırlama işlemi, yalnızca steril değil, aynı zamanda gözle görülür şekilde kabarcıksız bir akış döngüsü ile sonuçlanmalıdır; görünür herhangi bir kabarcık, kabarcığın bulunduğu konuma hafifçe vurularak uzaklaştırılmalıdır.
Deneysel kurulum tamamlandıktan sonra, sistemde sızıntı olmadığından ve hava kabarcığı tuzağından çıkan herhangi bir hava kabarcığı gözlenmediğinden emin olmak için, 24 saatlik test süresi öncesinde akış sistemi 1 h boyunca çalıştırılmalı ve izlenmelidir. Ek olarak, akış sistemi simüle edilmiş mikroyerçekimi altında çalışıyorsa, akış sistemi monte edildikten sonra simüle edilmiş mikroyerçekimi düzeneği serbestçe dönebilmelidir; bu durum, düzeneğin elle döndürülmesiyle ve ayrıca 24 saatlik test süresi öncesinde simüle edilmiş mikroyerçekimi programının 1 h boyunca çalışmasının gözlemlenmesiyle test edilebilir.
Kapalı döngü perfüzyon sisteminin performansı
Akış sensörlerinden 24 saatlik bir süre boyunca kaydedilen çıktılar Şekil 4'te sunulmuştur. Şekil, bir akış döngüsünde yönelimden bağımsız bir hava kabarcığı tuzağı olan ve olmayan durumlarda, normal yerçekimi altında 24 saatlik süre boyunca akış hızını karşılaştırmaktadır. Hava kabarcıkları, yüksek yoğunluklu pikler şeklinde temsil edilmiştir. Hava kabarcığı tuzağı olmayan akış döngüsünde görülen kesintisiz pikler, yönelimden bağımsız hava kabarcığı tuzağının akış döngüsüne eklenmesiyle ortadan kalkmaktadır. Bu karşılaştırma, sadece bir hava kabarcığı tuzağının gerekliliğini değil, aynı zamanda yönelimden bağımsız hava kabarcığı tuzağının sağlam performansını da kanıtlamaktadır.
Akış koşulları altında endotel hücre kültürü
Kabarcıksız akış sisteminin canlılığını tam olarak değerlendirmek için, kabarcık tutucu olan ve olmayan endotel hücre kültürleri ile 24 saatlik bir mikro yerçekimi deneyi gerçekleştirilmiştir. Deneyin sonunda sistem sökülmüş ve hücrelerin kurumaması için gerekli önlemler alınmıştır. Hücreler, standart immün boyama protokolleri15 takip edilerek derhal %4 formaldehit ile fikse edilmiş; aktin için CF594 falloidin ve çekirdekler için Hoechst 342 ile boyanmıştır. Hücreler konfokal mikroskopi (Zeiss LSM 70) kullanılarak görüntülenmiştir. Şekil 5, her bir akış durumu için temsili hücre görüntülerini göstermektedir. Görüntüler, kabarcık tutucuların (Şekil 5B) hücre canlılığını ve büyümesini tamamen kurtardığını, buna karşın kabarcık tutucu olmayan kanalda hücrelerin ayrıldığını (Şekil 5A) göstermektedir. Kabarcık tutucunun olmadığı durumda hiçbir hücre bulunmadığından15, görüntülerdeki çekirdeklerin yönelimi kabarcık tutuculu durum için ImageJ kullanılarak nicelleştirilebilir.
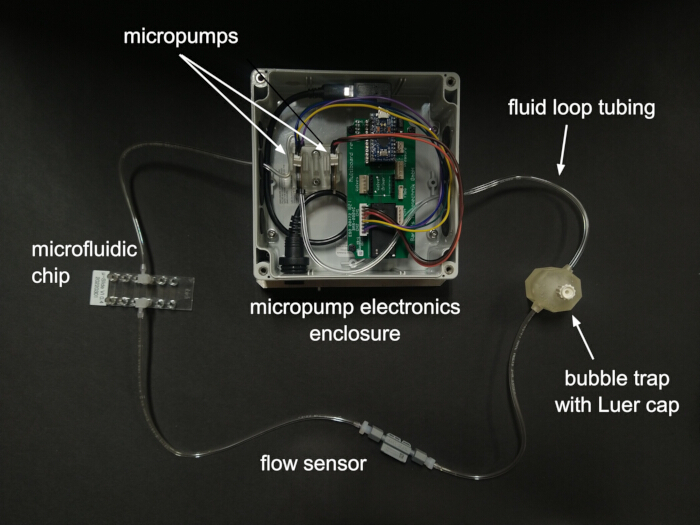
Şekil 1. Kapalı döngü akış sistemi bileşenleri. Bir mikro pompadan çıkan sıvı, önce kabarcık filtrasyonu için kabarcık tuzağına girer, ardından mikroakışkan çipe geçmeden önce akış veri kaydı için bir sensörden geçer. Sistem, eş zamanlı olarak çalışan iki akış döngüsünü destekleyecek şekilde tasarlanmıştır; burada yalnızca tek bir tam döngü gösterilmiştir. Lütfen bu şeklin daha büyük bir versiyonunu görüntülemek için buraya tıklayın.
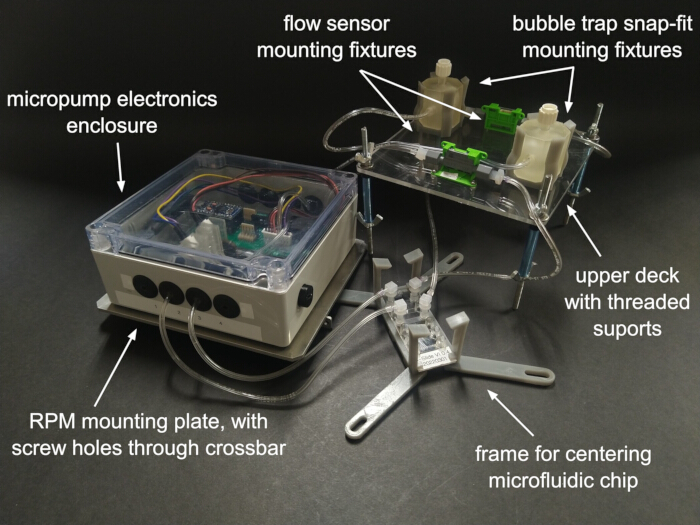
Şekil 2Rastgele konumlandırma makinesine (RPM) monte edilmek üzere akış sistemi alt düzenekleri. Mikropompalara ve elektronik aksama bir muhafaza içinde koruma sağlanır. Hazırlama (yani sıvı ile doldurma) işleminden sonra, üst platform, mikroakışkan çip ortalanmış şekilde olacak şekilde dişli çubuklarla muhafazaya monte edilir. Akış sensörleri ve kabarcık tuzakları üst platforma yerleştirilir. Elektronik muhafazası, RPM'ye sabitlemek için bir çapraz çubuğa sahip olan bir montaj plakasına sabitlenir. İki bağımsız akış döngüsü gösterilmektedir. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
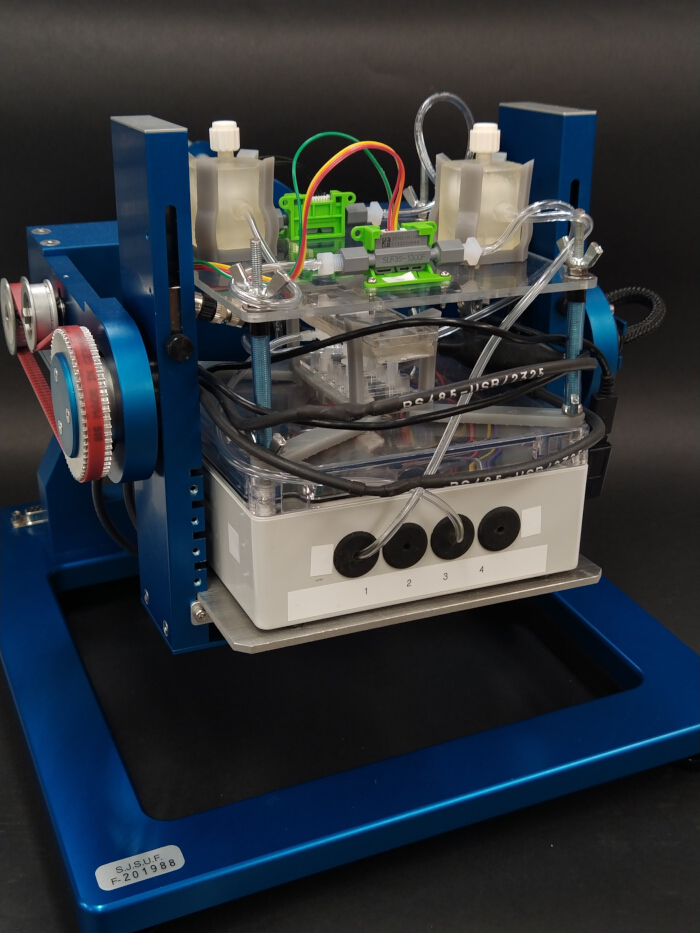
Şekil 3Rastgele konumlandırma makinesi (RPM) üzerine monte edilmiş kurulu perfüzyon sistemi. Genel perfüzyon sistemi, montaj plakası destek çubuğunun RPM'ye vidalanmasıyla sabitlenmiştir. Elektronik güç kabloları, tüm düzeneğin RPM yük güvertesinin kullanılabilir alan kısıtlamaları içine sığmasını sağlamak amacıyla merkezi çevreye sarılarak düzenlenmiştir. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
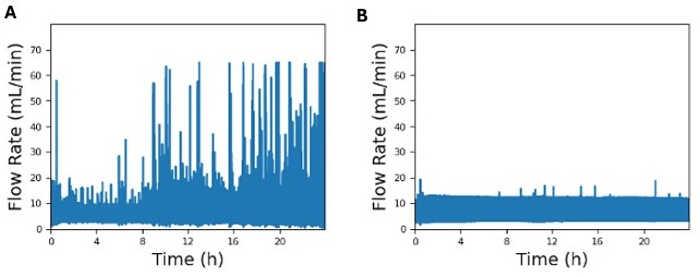
Şekil 4. Temsili akış hızı grafiklerinin karşılaştırılması. ( arasındakilerin akış hızı grafiği karşılaştırmasıA) yönelimden bağımsız kabarcık tuzağı olmayan bir akış döngüsü ve (B) oryantasyondan bağımsız kabarcık tuzağına sahip bir akış döngüsü. Bu deney, her iki akış döngüsünde de akış sensörünün mikro slayttan hemen önce yerleştirildiği normal yerçekimi koşullarında (yani RPM olmadan) gerçekleştirilmiştir. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
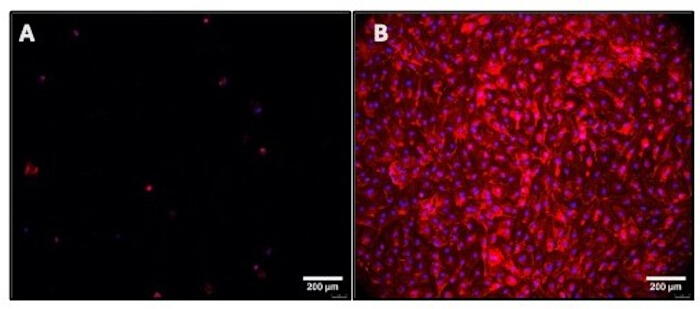
Şekil 5. Yönelimden bağımsız hava kabarcığı tuzağı olan ve olmayan akış koşulları altında kültüre edilen endotel hücrelerinin temsilci görüntüleri. (A) Kabarcık tuzağı olmadan yapılan akışta düşük hücre adezyonu görülmektedir; (B) Yüksek hücre adezyonunu gösteren kabarcık tuzağı ile akış. Aktin kırmızı, çekirdekler ise mavi ile gösterilmiştir. Ölçek çubuğu = 200 µm. Bu şeklin daha büyük bir versiyonunu görüntülemek için lütfen buraya tıklayın.
Tartışma
Yerçekimsiz ortamda çalışabilen, kapalı döngü ve yönümden bağımsız bir mikroakışkan sistem geliştirilmiş ve fizyolojik akış koşulları altında endotel hücrelerin kültürü için uygulanabilir olduğu gösterilmiştir. Sistemin temel bileşenleri bir mikrodenetleyici, bir mikropompa, bir sıvı akış sensörü, bir hücre kültürü mikroslaydı ve özel olarak 3D yazıcıyla üretilmiş yönümden bağımsız bir kabarcık tuzağıdır.
Bu çalışmada kullanılan kabarcık tuzakları, polimerize olmamış monomerlerin ön sızıntı işlemi olmadan kullanıldığında, biyomedikal sınıf reçineler için bile genellikle düşük sitouyumluluğa sahip olan stereolitografi reçinesinden15 imal edilmiştir17,18. Bu nedenle, kabarcık tuzağı sisteme uygulanmadan önce, özel olarak imal edilmiş kabarcık tuzağı malzemesinden gelen kimyasal sızıntıların hücre canlılığını tehlikeye atıp atmayacağının değerlendirilmesi önemlidir.
Sitouyumlu malzeme seçimleri bir yana, deneysel kurulum protokollerindeki en kritik adımlar, simüle edilmiş mikroyerçekimi düzeneği kullanılırken hava kabarcığı tuzağının sızdırmaz hale getirilmesi, ön hazırlık (priming) için mikro slaytın daldırılması ve kablo organizasyonudur. Hazırlanan sıvı sisteminin kabarcıksız olduğu gözlemlendikten sonra, sızıntıyı önlemek için hava kabarcığı tuzağının üst portu Teflon bant ve bir Luer tıpa ile hermetik olarak mühürlenmelidir. Özel üretim için kullanılan stereolitografi baskı katmanlarındaki doğal yüzey pürüzlülüğü, tek başına Luer tıpanın iyi bir sızdırmazlık için yeterli olmadığı anlamına gelir. Mikro slaydın bir hücre kültürü ortamı rezervuarına daldırılmasının, özellikle dirsek konnektör ile mikro slayt birleşim noktasında, kabarcıksız bir ön hazırlık sağlamak için en etkili yöntem olduğu belirlenmiştir. Akış döngüsüne 3 yollu muslukların dahil edilmesi gibi denenen diğer ön hazırlık yöntemleri, ön hazırlık sonrası, dirsek konnektör mikro slayttan çıkarılmadan uzaklaştırılması neredeyse imkansız olan önemli miktarda kabarcık bırakma eğilimindedir. Son olarak, düzensiz elektronik kablolar simüle edilmiş mikroyerçekimi düzeneğini engelleyerek cihazın istem dışı durmasına neden olabilir. Tüm kablolar sabitlendikten ve deney öncesinde düzeneğin serbestçe dönebildiği doğrulandıktan sonra bile, durma riskini en aza indirmek için sistem ve düzenek her 3–4 uyanıklık saatinde bir izlenmelidir.
Bu sistem, daha karmaşık hücre kültürleri veya üç boyutlu (3D) doku çipleri için uyarlanabilir olup hastalık mekanizmalarını anlamak, ilaç geliştirmeyi desteklemek, uzay uçuşu stres faktörlerinin etkilerini değerlendirmek ve karşı önlemler hazırlamak amacıyla in vitro modellerin geliştirilmesinde değerli bir araç olma potansiyeline sahiptir. Örneğin, ISS'ye gönderilen mühendislik ürünü doku platformları, mikro yerçekimi ve radyasyon maruziyetinin etkilerini anlamak için kullanılmıştır5 ve mikro yerçekiminin ekstrem ortamı, yaşlanma fenotiplerini taklit etmek veya kanseri incelemek için büyük çok hücreli sferoidler üretmek amacıyla kullanılmıştır19. Tüm bu durumlarda, yön bağımsız kabarcık tuzağı ve akış sistemi, ya kayma geriliminin etkisini anlamak ya da istenen sonuçlar için kütle transportunu özelleştirmek amacıyla kullanılabilir.
Hücre kültürü için kullanılan diğer yaklaşımlarla karşılaştırıldığında, burada sunulan sistemin iki temel avantajı vardır: (1) sürekli, kapalı döngü akış sağlaması ve (2) kompakt ve bağımsız olması. Bazı hücre kültürü yaklaşımları, fizyolojik olarak taklit edilen sıvı kayma stresinden yoksun olan statik flasklara veya kuyucuklara dayanmaktadır. Bazı ticari sistemler (örneğin, ibidi Pump System, Gräfelfing, Almanya), dönüşümlü şırıngalar arasındaki çapraz geçişli anahtarlama valfleri aracılığıyla sürekli, tek yönlü akış sağlayabilmektedir. Ancak, böyle bir düzeneğin çalıştırılması genellikle bilgisayar ara yüzlü ayrı bir aktüatör kontrol sistemi gerektirir; bu da sistemi ne kompakt ne de bağımsız kılar. Ek olarak, bu makalede açıklanan dayanıklı hava kabarcığı tuzağının entegrasyonu, gözetimsiz ve uzun süreli deneyleri kolaylaştırır.
Sistemin gelecekteki yinelemelerinde yapılabilecek potansiyel bir modifikasyon, özellikle endotel hücreler üzerindeki daha yüksek kayma gerilimi etkilerini araştırmak amacıyla mikropompa üzerinde yapılacak geliştirmelerdir. Temsili verilerde kullanılan mikropompalara yalnızca 7.5 dyn/cm2 değerine kadar kayma gerilimi üretme kapasitesi varken, in vivo endotel hücreler tipik olarak bunun yaklaşık üç katı daha yüksek kayma gerilimlerine maruz kalırlar20. Bu sistemin simüle edilmiş mikro yerçekiminde sürekli hücre kültürü dışındaki potansiyel gelecek uygulamaları arasında, sürekli sıvı resirkülasyonu gerektiren diğer taşınabilir uygulamalar yer almaktadır. Bu olasılıklar arasında ilaç taraması, kirlenme veya toksisite analizleri, korozyon testi, elektroniklerin sıvıyla soğutulması ve kirleticilerin çevresel izlemesi bulunmaktadır.
Açıklamalar
Omnidireksiyonel kabarcık tuzağı, US 18634723 sayılı patent başvurusu ile korunmaktadır. Başka herhangi bir çıkar çatışması bulunmamaktadır.
Teşekkürler
Bu çalışma, NASA Uzay Biyolojisi # 80NSSC21K0272 numaralı hibesi tarafından desteklenmiştir.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| 10% etanol | Fisher Scientific | A4094 | Sistem sterilizasyonu için %70'lik etanol çözeltisi oluşturmak amacıyla kullanılır (Minimum ihtiyaç 35 mL) |
| 6 mm siyah naylon yuvarlak ara parçası, 7 mm dış çap, 3.2 mm iç çap | Exqutoo | ZH-050 | Üst montaj aparatını kasaya sabitler (Minimum ihtiyaç 4) |
| Akrilik plaka, 75 mm uzunluk x 25 mm genişlik | Polymersan | ACRCS | Dirsek Luer adaptörlerini mikrokanal lamına sabitler (Minimum ihtiyaç 1) |
| A-erkek - mini-B USB 2.0 kablosu | Ugreen Group Limited | 1035 | Bilgisayarı mikrodenetleyiciye bağlamak için (Minimum ihtiyaç 1) |
| Hava kabarcığı tuzağı | (Custom) | Mikrolamın hava kabarcığı geçişini önlemek için (Minimum ihtiyaç 1) | |
| Hava kabarcığı tuzağı tutucusu | Custom | Hava kabarcığı tuzağını sabit tutan 3B yazıcı ile üretilmiş tutucu (Minimum ihtiyaç 2) | |
| Hücre kültürü sınıfı su | Fisher Scientific | MT2505CI | Sterilizasyon sonrası tüm etanol kalıntılarını temizlemek için kullanılır (Minimum ihtiyaç 30 mL) |
| Denetleyici, pompa ve kasa montaj aparatı (iç montaj) | Custom | Kasa içindeki montaj plakası (Minimum ihtiyaç 1) | |
| Çapraz bar montaj aparatı | Custom | Kasa montaj plakasına bağlı montaj çapraz barı (Minimum ihtiyaç 1) | |
| DB15 breakout erkek + dişi konnektörler | ANMBEST | ANMBEST_MDDB15 | Bilgisayarı rastgele konumlandırma makinesine ve ardından mikrodenetleyiciye bağlamak için (Minimum ihtiyaç 1) |
| Dirsek Luer - tırtıklı konnektör | ibidi | 10802 | Mikrolamı akış döngüsüne bağlar (Minimum ihtiyaç 2) |
| Çift taraflı köpük bant | 3M | 4026 | Mikrokanal lam üzerindeki dirsek Luer adaptörlerini sıkıştırmak için (Minimum ihtiyaç 1) |
| Kasa (60 mm x 140 mm x 140 mm) | Hammond | 154Q2GYCL | Mikrodenetleyiciyi ve mikropompaları barındır (Minimum ihtiyaç 1) |
| Kasa montaj aparatı (alt montaj) | Custom | Kasanın altındaki montaj plakası (Minimum ihtiyaç 1) | |
| Dişi-dişi Luer bağlayıcı | Boao | Boao-Syringes-WAD2354 | Hücre kültürü ortamı ön dolumu için şırıngayı dirsek Luer konnektöre bağlamak amacıyla kullanılır (Minimum ihtiyaç 1) |
| Gibco RPMI 1640 hücre kültürü ortamı | Thermo Fisher | 11875093 | Endotel hücrelerini kültüre etmek için kullanılır (Minimum ihtiyaç 50 mL) |
| Conta, 9/16" delik çapı ve 1/8" kalınlık, 1/8" iç çap | McMaster-Carr | 9307K863 | Tüplerin kasadan giriş çıkışını sağlamak için (Minimum ihtiyaç 8) |
| IDEX P-646 adaptör bağlantısı, 1/16" tırtık - 1/4-28 | IDEX | P-646 | Akış sensörünü akış döngüsüne bağlar (Minimum ihtiyaç 2) |
| Sıvı akış sensörü | Sensirion | SLF3-130F | Akış verilerinin toplanması için (Minimum ihtiyaç 1) |
| Sıvı akış sensörü montaj kelepçesi | Sensirion | SLF3x Mounting Clamp | SLF3x montaj aparatı (Minimum ihtiyaç 2) |
| Luer lock şırınga (12 mL) | McKesson | 414624 | Vakumla ön dolum için (Minimum ihtiyaç 1) |
| Luer tapa | Cole-Parmer | UX-5010-3 | Yönelimden bağımsız hava kabarcığı tuzaklarını sızdırmaz hale getirmek için (Minimum ihtiyaç 1) |
| M2 paslanmaz çelik somun | VIGRUE | B07PJQC7T6 | Sıvı akış sensörlerini üst montaj aparatına sabitler (Minimum ihtiyaç 4) |
| M2×8 paslanmaz çelik vida | VIGRUE | B07PJQC7T6 | Sıvı akış sensörlerini üst montaj aparatına sabitler (Minimum ihtiyaç 4) |
| M3 erkek-dişi naylon altıgen ara parçası | Meijubol | B0GC6GN9S7 | mp-Multiboard'u iç montaj aparatına sabitler (Minimum ihtiyaç 4) |
| M3 naylon pul | Sutemribor | 7.81573E+1 | Kasayı alt montaj aparatına sabitler (Minimum ihtiyaç 16) |
| M3 paslanmaz çelik somun | VIGRUE | B07PJQC7T6 | Kasayı alt montaj aparatına, çapraz barı alt montaj aparatına, pompa tutucuyu iç montaj aparatına sabitler (Minimum ihtiyaç 16) |
| M3 paslanmaz çelik pul | VIGRUE | B07PJQC7T6 | Çapraz barı alt montaj aparatına, kasayı alt ve iç montaj aparatına, iç montaj aparatını pompa tutucuya sabitler (Minimum ihtiyaç 12) |
| M3×12 paslanmaz çelik mercimek başlı vida | VIGRUE | B07PJQC7T6 | Kasayı alt montaj aparatına sabitler (Minimum ihtiyaç 4) |
| M3×12 paslanmaz çelik soket başlı vida | Fgruh | FG01-3 | Hava kabarcığı tuzağı tutucusunu üst güverte montaj aparatına sabitler (Minimum ihtiyaç 2) |
| M3×6 Phillips yuvarlak başlı vida | Meijubol | B0GC6GN9S7 | mp-Multiboard'u iç montaj aparatına sabitler (Minimum ihtiyaç 4) |
| M3×8 paslanmaz çelik vida | VIGRUE | B07PJQC7T6 | Çapraz barı alt montaj aparatına, kasayı iç montaj aparatına, pompa tutucuyu iç montaj aparatına sabitler (Minimum ihtiyaç 8) |
| M4 paslanmaz çelik somun | VIGRUE | B07PJQC7T6 | Üst montaj aparatını kasaya sabitler (Minimum ihtiyaç 4) |
| M4 paslanmaz çelik pul | VIGRUE | B07PJQC7T6 | Üst montaj aparatını kasaya sabitler (Minimum ihtiyaç 4) |
| M4-0.7 çelik dişli çubuk | Arwnnklo | AR01 | ~6 inç uzunluklarında kesilmiş (Minimum ihtiyaç 4) |
| Erkek-dişi mini USB kablosu | Plinkwirekb | PCM-0725-L | Bilgisayarı mikrodenetleyiciye bağlamak için (Minimum ihtiyaç 1) |
| Erkek-dişi mini USB dik açılı konnektör | UCEC | 4326453558 | Bilgisayarı mikrodenetleyiciye bağlamak için (isteğe bağlı) (Minimum ihtiyaç 1) |
| Mikrokanal tutucu | Custom | Mikrokanalı merkezde tutan 3B yazıcı ile üretilmiş tutucu (Minimum ihtiyaç 1) | |
| Mikrokanal lamı, µ-slide VI 0.4 | ibidi | 80606 | Akış altındaki hücre analizleri için (Minimum ihtiyaç 1) |
| Mikropompa | Bartels | MP6-HYB | Akış sağlamak için (Minimum ihtiyaç 1) |
| Mikropompa tutucusu | Custom | Mikropompayı tutan montaj fikstürü (Minimum ihtiyaç 1) | |
| mp-Highdriver4 içeren mp-Multiboard | Bartels | BM-E-05 | Mikropompaların frekans ve voltaj ayarlarını kontrol etmek için (Minimum ihtiyaç 1) |
| mp-pompa Kablosu | Bartels | BM-A-05 | mp-Multiboard'u mikropompalara elektriksel olarak bağlamak için kullanılır (Minimum ihtiyaç 1) |
| Naylon yuvarlak ara parçası, 7 mm dış çap, 3.2 mm iç çap | Harfington | 2037015 | Tüpleri mikropompaya sabitlemek için (Minimum ihtiyaç 2) |
| O-ring | ZDBB | 7.17327E+1 | Erkek-dişi mini USB kablosunu kasaya sabitler (isteğe bağlı) (Minimum ihtiyaç 3) |
| Plastik kap | Herdusa | HDS10 PLASTIC BOX | Hücre kültürü ortamı için açık rezervuar olarak kullanılır (Minimum ihtiyaç 1) |
| Poliüretan tüp, 1/8" iç çap, 1/4" dış çap | PARKER | 95U-4-062-BLU-010 | Üst montaj aparatını kasaya sabitler (Minimum ihtiyaç 1.6 cm) |
| Rastgele konumlandırma makinesi | AIRBUS | Random Positioning Machine 2.0 (Minimum ihtiyaç 1) | |
| SCC1-USB kablosu | Sensirion | SCC1-USB 2M | Sıvı akış sensörlerini bilgisayara bağlar (Minimum ihtiyaç 1) |
| Kendi başına durabilen santrifüj tüpü | PEKYBIO | B0C13GZVD6 | Hücre kültürü suyu/ %70 etanol tutmak için kullanılır (Minimum ihtiyaç 2) |
| Ara parçası, 8 mm dış çap, 20 mm uzunluk, alüminyum | McMaster-Carr | 94669A062 | Minimum ihtiyaç 4 |
| Tygon PVC 1/16" iç çap x 1/8" dış çap | Saint-Gobain | B-4-3 | Tüm akış döngüsü bileşenlerini birbirine bağlar (Minimum ihtiyaç 40 cm) |
| Üst güverte montaj aparatı | Custom | Sıvı akış sensörlerine ve hava kabarcığı tuzağına bağlı montaj plakası (Minimum ihtiyaç 1) | |
| Kelebek somun, M4 x 0.7 mm, çinko kaplı çelik | Siptenk | S-TH-DLM-02 | Üst montaj aparatını kasaya sabitler (Minimum ihtiyaç 4) |
| Kablo bağı | HAVE ME TD | 7.32073E+1 | Sistemi RPM'ye monte ederken kabloları sabitler (Minimum ihtiyaç 4) |
Kaynaklar
- Di X, et al. Cellular mechanotransduction in health and diseases: from molecular mechanism to therapeutic targets. Signal Transduct Target Ther. 2023;8:282.
- Krittanawong C, et al. Human health during space travel: state-of-the-art review. Cells. 2023;12(1):40.
- Parafati M, et al. Human skeletal muscle tissue chip autonomous payload reveals changes in fiber type and metabolic gene expression due to spaceflight. NPJ Microgravity. 2023;9:77.
- Mair DB, Tsui JH, Higashi T, Kim D. Spaceflight-induced contractile and mitochondrial dysfunction in an automated heart-on-a-chip platform. Proc Natl Acad Sci U S A. 2024;121(40):e2404644121.
- Kim S, et al. Skeletal muscle-on-a-chip in microgravity as a platform for regeneration modeling and drug screening. Stem Cell Rep. 2024;19(8):1061-1073.
- Mu X, et al. Small tissue chips with big opportunities for space medicine. Life Sci Space Res (Amst). 2022;35:150-157.
- Ingber DE. Human organs-on-chips for disease modelling, drug development and personalized medicine. Nat Rev Genet. 2022;23:467-491.
- Kong JS, Kim J, Jang J, Cho D. Advances and applications of organ-on-a-chip technology. Cell Rep Methods. 2026;6(3):101361.
- He X, et al. How to prevent bubbles in microfluidic channels. Langmuir. 2021;37(6):2187-2194.
- Gao Y, Wu M, Lin Y, Xu J. Trapping and control of bubbles in various microfluidic applications. Lab Chip. 2020;20(24):4512-4527.
- Yang M, et al. Emergence of debubblers in microfluidics: A critical review. Biomicrofluidics. 2022;16(3):031503.
- Zhang Q, et al. Bubble nucleation and growth on microstructured surfaces under microgravity. NPJ Microgravity. 2024;10:13.
- Radtke AL, Herbst-Kralovetz MM. Culturing and applications of rotating wall vessel bioreactor derived 3D epithelial cell models. J Vis Exp. 2012;(62):e3868.
- Wadhwa A, Bruun L, Petersen JCG, Petersen LG. Guidelines for use of the random positioning machine as a reduced-gravity analog. Sci Rep. 2026;16:10012.
- Vegunta B, et al. Orientation-independent bubble trap with internal partition for robust operation of microfluidic systems. Lab Chip. 2025;25(14):3423-3429.
- Evani SJ, et al. Monocytes mediate metastatic breast tumor cell adhesion to endothelium under flow. FASEB J. 2013;27(8):3017-3029.
- Musgrove HB, Catterton MA, Pompano RR. Applied tutorial for the design and fabrication of biomicrofluidic devices by resin 3D printing. Anal Chim Acta. 2022;1209:339742.
- Nam N, Hwangbo N, Jin G, Shim J, Kim J. Effects of heat-treatment methods on cytocompatibility and mechanical properties of dental products 3D-printed using photopolymerized resin. J Prosthodont Res. 2023;67(1):121-131.
- Shelhamer M, et al. Selected discoveries from human research in space that are relevant to human health on Earth. NPJ Microgravity. 2020;6:5.
- Fisher AB, Chien S, Barakat AI, Nerem RM. Endothelial cellular response to altered shear stress. Am J Physiol Lung Cell Mol Physiol. 2001;281(3):L529-L533.
Yeniden basım ve izinler
Bu makale yayımlandı
Video yakında