Bu çalışma; uyarlanabilir simüle edilmiş tavlama, aşamaya bağlı öneri seçimi ve yeniden ısıtma kontrolünü birleştirerek sürükleyici sergi düzenlerini optimize etmek için tekrarlanabilir bir iş akışı sunmaktadır. Seçilen düzen, bir sanal gerçeklik sergi ortamında uygulanmış; mekansal maliyet metrikleri, katılımcı davranış kayıtları ve deneyim sonrası puanlamalar kullanılarak değerlendirilmiştir.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Araştırma makalesi
Yeniden Isıtmalı Adaptif Benzetimli Tavlama ve Sanal Gerçeklik Değerlendirmesi Kullanarak Sürükleyici Sergi Alanı Tasarımının Optimizasyonu
Bu makalede
Özet
Özet
Sürükleyici sergi alanları; verimli sirkülasyonu, net yön bulmayı, dengeli etkileşimi ve konforlu bir çevresel deneyimi destekleyen yerleşim düzenlerine ihtiyaç duyar. Ancak, sergi yerleşimleri genellikle manuel tasarım kararlarıyla geliştirilmektedir; bu durum rota uzunluğu, görsel erişilebilirlik, kalabalıklaşma riski, çevresel konfor ve etkileşim düğümü dağılımının aynı anda değerlendirilmesini zorlaştırmaktadır. Bu çalışma, aşamaya bağlı öneri seçimi ve yeniden ısıtma kontrolü içeren adaptif simüle edilmiş tavlama tabanlı bir mekansal tasarım optimizasyon iş akışı geliştirmiş ve değerlendirmiştir. Altı tematik bölge, geçiş koridorları, bir dinlenme alanı ve çok sayıda etkileşim düğümü içeren 36 m x 24 m boyutlarında sürükleyici bir sergi salonu oluşturulmuştur. Üç yerleşim durumu karşılaştırılmıştır: manuel yerleşim, standart simüle edilmiş tavlama yerleşimi ve yeniden ısıtma içeren adaptif simüle edilmiş tavlama yerleşimi. Optimizasyon modeli; yürüme mesafesi, görsel erişilebilirlik, kalabalıklaşma, çevresel konfor ve etkileşim dengesini içeren ağırlıklı bir mekansal maliyet fonksiyonunu minimize etmiştir. Seçilen yerleşimler sanal gerçeklik sergi sahnelerinde uygulanmış ve katılımcı davranış günlükleri ile deneyim sonrası puanlamalar aracılığıyla değerlendirilmiştir. Adaptif algoritma, hesaplama süresindeki mütevazı bir artışla birlikte, standart simüle edilmiş tavlamaya göre daha düşük bir nihai mekansal maliyet, daha yüksek bir iyileştirme yüzdesi ve en iyi çözüme ulaşmak için daha az yineleme üretmiştir. Adaptif yerleşime atanan katılımcılar daha yüksek memnuniyet, daha güçlü mevcudiyet hissi, daha net yön bulma, daha düşük algılanan kalabalıklaşma ve daha düşük bilişsel yük bildirmiş; rotayı daha kısa yürüme mesafesi, daha az tereddüt, daha uzun bekleme süresi ve daha geniş ısı haritası kapsamıyla tamamlamışlardır. Bu bulgular, iş akışını test edilen sergi senaryosu için bir karar destek yaklaşımı olarak desteklemektedir; ancak evrensel olarak optimal bir sergi yerleşimi veya tüm alternatif meta-sezgiseller üzerinde bir üstünlük kurmamaktadır.
Giriş
Sürükleyici sergi alanları; ziyaretçilerin içeriği sadece gözlemlemekle kalmayıp, sergiyi mekansal bir deneyim olarak içinde hareket ettikleri, tepki verdikleri ve yorumladıkları ortamlar yaratmak için mekansal tasarımı, dijital medyayı, etkileşimli ekranları ve sanal gerçeklik teknolojilerini giderek daha fazla birleştirmektedir. Bu tür ortamlarda deneyimin kalitesi, yalnızca görsel veya etkileşimli içeriğin zenginliğine değil, aynı zamanda güzergah sürekliliğine, görünürlüğe, kalabalık durumuna, çevresel konfora ve etkileşim fırsatlarının dağılımına bağlıdır. Bu nedenle, sergi alanı tasarımı çok değişkenli bir problemi beraberinde getirir: Bir yerleşim planı, anlatı dizisini, algısal açıklığı ve etkileşim fırsatlarını korurken ziyaretçileri verimli bir şekilde yönlendirmelidir. Müze ve sergi davranışı üzerine yapılan çalışmalar, ziyaretçi deneyiminin yalnızca sergi içeriğiyle değil, mekansal organizasyon, dolaşım yapısı ve yorumlayıcı erişilebilirlikle şekillendiğini uzun zamandır göstermektedir1.
Uzamsal konfigürasyon teorisi, sergi düzeninin analiz edilebilir bir tasarım problemi olarak ele alınması için faydalı bir temel sağlar. Bu bakış açısına göre uzam, nesneler için pasif bir kapsayıcı değil; hareketi, karşılaşmaları, görünürlüğü ve seçimleri organize eden bir unsurdur. Mimari konfigürasyon, insanların bir ortam içindeki hareketlerini ve mekanlar arasındaki ilişkiyi ne kadar kolay anladıklarını etkileyebilir2. Görünürlük tabanlı uzamsal analiz, görsel alanların ve görüş hattı ilişkilerinin, uzamsal biliş ve navigasyonun ölçülebilir özellikleri olarak modellenebileceğini göstererek bu görüşü daha da desteklemektedir3. Bu fikirler, özellikle sürükleyici sergiler için geçerlidir; çünkü ziyaretçiler sergi boyunca hareket ederken görsel bilgileri, rota kararlarını, etkileşim ipuçlarını ve çevresel uyaranları sürekli olarak bütünleştirmek zorundadırlar.
Aynı zamanda, sürükleyici teknolojiler, sergi ortamlarının fiziksel uygulamadan önce tasarlanma ve test edilme yöntemlerini genişletmiştir. Sanal ve sürükleyici arayüzler, araştırmacıların ve tasarımcıların, kullanıcıların kontrollü mekânsal koşullar altında nasıl algıladıklarını ve davrandıklarını incelemelerine olanak tanıyarak, içerik ve çevresel ayarları sabit tutarken alternatif yerleşim planlarının karşılaştırılmasını sağlar4. Sürükleyici sanal gerçeklik uygulamalarına yönelik incelemeler; mekânsal yapının, etkileşim tasarımının ve görev netliğinin, kullanıcı etkileşimi ve öğrenme kalitesinin önemli belirleyicileri olduğunu göstermektedir5. Meta-analitik kanıtlar ayrıca, sürükleyicilik düzeyinin ve türünün mevcudiyet hissini etkileyebileceğini, ancak ortam kötü organize edilmişse veya içinde gezinmek zorsa, tek başına sürükleyiciliğin daha iyi sonuçlar garanti etmediğini öne sürmektedir6.
Sürükleyici bir serginin kullanıcı deneyimi; mevcudiyet, bilişsel yük ve fiziksel konfor ile yakından ilişkilidir. Mevcudiyet, kullanıcıların kendilerini aracılı bir ortamda konumlanmış hissetme derecesini yansıtır ve bu durum onu sanal ve sürükleyici ortamlarda temel bir çıktı haline getirir7. Bununla birlikte, navigasyon, etkileşim veya duyusal bilgiler iyi koordine edilmediğinde sürükleyici ortamlar bilişsel yük de oluşturabilir8. Bu nedenle, sergi alanı optimizasyonu yalnızca etkileşim yoğunluğunu veya görsel stimülasyonu artırmamalıdır. Ayrıca tutarlı bir mekansal deneyimi desteklemeli, gereksiz rota kararlarını azaltmalı ve önlenebilir yorgunluğu minimize etmelidir. Rahatsızlık hissi, hem sanal gerçeklik maruziyetinin güvenliğini hem de kullanıcı deneyimi sonuçlarının yorumlanmasını etkileyebileceği için simülatör hastalığı da izlenmelidir9.
Bu gereksinimlere rağmen, birçok sergi yerleşimi hâlâ tasarımcı deneyimi, yinelemeli manuel ayarlamalar veya sonradan yapılan ziyaretçi gözlemleri yoluyla geliştirilmektedir. Bu yaklaşımlar değerli olmaya devam etse de, çok sayıda yerleşim kısıtlamasının eş zamanlı olarak değerlendirilmesini zorlaştırmaktadır. Sürükleyici sergiler için mekânsal tasarım; rota uzunluğu, görünürlük, kalabalıklaşma, konfor ve etkileşim dağılımını ortaklaşa değerlendiren kısıtlı bir optimizasyon problemi olarak formüle edilebilir. Benzetimli tavlama, büyük ve düzensiz çözüm uzaylarını tarayabilmesi ve iyileştirme sağlamayan ara çözümlerin kontrollü kabulüne izin vererek yerel optimumlardan kaçmaya yardımcı olması nedeniyle bu tür problemler için uygundur10. Bu yöntemin kabul mantığı Metropolis kuralını izlerken11, daha genel olan Metropolis-Hastings çerçevesi, öneri çekirdeği asimetrik olduğunda ileri-ters öneri yoğunluk oranını devreye sokar12. Mevcut uygulamada, dört koşullu öneri çekirdeği simetriktir; bu nedenle, formal türetme, tersine çevrilebilir uygun hamleler için Hastings oranının bir olduğunu göstermektedir. Sonuç olarak yöntem, ayrı bir Metropolis-Hastings örnekleyicisi olarak değil, Metropolis kabulü ve yeniden ısıtma işlemi içeren adaptif benzetimli tavlama olarak tanımlanmıştır.
Adaptif simüle tavlama varyantları, uzun süredir tekdüze olmayan komşuluk seçimi, soğutma programı modifikasyonu, yeniden ısıtma, yeniden başlatma stratejileri ve hibrit arama bileşenleri kullanmaktadır13,14. Bu nedenle, mevcut uygulama yeni bir metaheuristic temel bileşenden ziyadele, uygulamaya özgü bir konfigürasyon olarak okunmalıdır. Çalışmanın katkısı; aşamaya bağlı dört hamleli bir öneri programının ve yeniden ısıtmanın, sergiye özgü uygunluk kısıtları, şeffaf çok bileşenli bir mekansal maliyet fonksiyonu ve katılımcı düzeyinde sanal gerçeklik doğrulaması ile açıkça eşleştirilmesidir15. Bu daha dar kapsamlı konumlandırma, mevcut iş akışını temelden yeni bir optimizasyon prensibi olduğu yönündeki iddialardan doğrudan ayırır. Aşamaya bağlı öneri seçiminin, aramayı daha geniş dizi/yol keşfinden yerel mekansal iyileştirmeye kaydırması, yeniden ısıtmanın ise durağanlaşma sonrası arama hareketliliğini geri kazandırması beklenmiştir. Bu keşif-istismar dengesinin, yerel minimumlarda erken sıkışmaları azaltması ve aynı nominal iterasyon bütçesi dahilinde daha düşük maliyetli uygun bir yerleşime ulaşma olasılığını artırması beklenmiştir.
Bu çalışma; adaptif simüle tavlama, aşamaya bağlı öneri seçimi, yeniden ısıtma kontrolü, çok bileşenli bir mekansal maliyet modeli ve katılımcı düzeyinde sanal gerçeklik değerlendirmesini entegre eden tekrarlanabilir bir iş akışı önermektedir. Metodolojik katkı, temel olarak yeni bir optimizasyon ilkesi iddiasından ziyade uygulama odaklı ve tekrarlanabilirlik merkezlidir16. Yöntem; kontrollü bir sanal gerçeklik sergi ortamında manuel yerleşim, standart simüle tavlama yerleşimi ve yeniden ısıtmalı adaptif simüle tavlama yerleşimini karşılaştırmaktadır. Çalışma; final mekansal maliyeti, iyileştirme yüzdesini, varoluş hissini, yol bulma netliğini, memnuniyeti, bilişsel yükü, yürüme mesafesini, tereddüt sayısını, bekleme süresini ve ısı haritası kapsamını içeren hem algoritmik çıktıları hem de katılımcı düzeyindeki çıktıları incelemektedir. Temel hipotez, adaptif yöntemin standart simüle tavlamaya göre daha düşük bir final mekansal maliyeti elde edeceği yönündeydi; katılımcı düzeyinde ise, buna karşılık gelen yerleşimin manuel ve standart simüle tavlama yerleşimlerine kıyasla genel memnuniyeti ve rota verimliliği sonuçlarını artırması bekleniyordu. Bu çerçeve, hesaplamalı aramanın insan tasarım yargısının yerini almak yerine onu desteklediği metaheuristic tasarım yöntemlerinin genel mantığını takip etmektedir17.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
Çalışma protokolü Henan Tarım Üniversitesi tarafından incelenmiş ve 20 Aralık 2025 tarihinde resmi etik incelemeden muaf olduğuna karar verilmiştir. İnceleme yapan kurum tarafından ayrı bir etik onay veya muafiyet referans numarası verilmemiştir. Kayıt öncesinde tüm katılımcılardan yazılı bilgilendirilmiş onam alınmıştır.
Katılımcı hazırlığı
Normal veya düzeltilmiş normal görme yetisine sahip, 18–60 yaş arası yetişkin katılımcılar seçilmiştir. Şiddetli vestibüler bozukluklar, kontrol altına alınmamış epilepsi, ciddi görme bozukluğu, yakın zamanda geçirilmiş büyük ameliyat veya daha önceki sanal gerçeklik deneyimlerinde ciddi rahatsızlık bildiren katılımcılar çalışma dışı bırakılmıştır. Her katılımcı, deneyden önce bir tarama formu doldurmuştur. Yaş grubu, cinsiyet, eğitim düzeyi, önceki sanal gerçeklik deneyimi ve önceki müze veya sergi ziyaret sıklığı kontrol değişkenleri olarak kaydedilmiştir.
Katılımcılar, bilgisayar tarafından oluşturulan bir randomizasyon listesi kullanılarak üç yerleşim koşulundan birine atandı: manuel yerleşim, standart simüle tavlama yerleşimi veya yeniden ısıtmalı adaptif simüle tavlama yerleşimi. Yerleşimler arasında öğrenme etkilerini önlemek için denekler arası bir desen kullanıldı. Tahsis oranı 1:1:1 olarak belirlendi; her koşula 60 katılımcı atanarak toplamda 180 katılımcıya ulaşıldı. Katılımcı özelliklerinin tanımlayıcı değerlendirmesi için tahsis öncesinde yaş grubu, cinsiyet, eğitim düzeyi, önceki sanal gerçeklik deneyimi ve müze/sergi ziyaret sıklığı kaydedildi; bu değişkenler randomizasyon sonrası dışlama kriteri olarak kullanılmadı.
Sergi alanı modelinin hazırlanması
Tavan yüksekliği 4,5 m olan, 36 m x 24 m ölçülerinde dikdörtgen bir sürükleyici sergi salonu oluşturulmuştur. Toplam kullanılabilir zemin alanı 864 m2 olarak belirlenmiştir. Salonun karşılıklı kısa kenarlarına bir giriş ve bir çıkış yerleştirilmiştir. Hem giriş hem de çıkış genişlikleri 3,0 m olarak belirlenmiş ve tüm yerleşim koşullarında sabit tutulmuştur.
Sergi salonu; altı tematik sergi alanı, iki geçiş koridoru, bir dinlenme alanı ve bir ana ziyaretçi rotası olarak bölünmüştür. Her bir tematik bölge için izin verilen alan 80–130 m2 olarak, dinlenme alanı tahsisi ise 40 m2 olarak belirlenmiştir. İzin verilen ana yol genişliği 1,8–3,5 m olarak ayarlanmıştır. Her yerleşime sekiz ila on iki etkileşim düğümü yerleştirilmiştir. Her bir etkileşim düğümü; katılımcıların durabileceği, dijital içeriği etkinleştirebileceği, bir sergiyi görüntüleyebileceği veya yön değiştirebileceği bir nokta olarak tanımlanmıştır.
Kat planı, 0,5 m x 0,5 m boyutundaki ızgara hücrelerine ayrılmıştır. Izgara; görünürlük analizi, rota sürekliliği kontrolü, ısı haritası kapsam hesaplaması ve yerel yoğunluk tahmini için kullanılmıştır. Her tematik bölge; merkez koordinatı, sınır poligonu, alanı ve rota-sıralama konumu ile temsil edilmiştir. Her etkileşim düğümü; koordinatı, ilgili bölgesi, tetikleme yarıçapı ve açıklık alanı ile temsil edilmiştir.
Sergi yerleşimi, görünürlük ve rota yapısının ziyaretçi hareketini, yol bulmayı ve mekansal bilişi etkilemesi nedeniyle mekansal konfigürasyon temel tasarım değişkeni olarak ele alınmıştır18. Mekansal model kurulumundan yerleşim optimizasyonuna, sanal sahne uygulamasına, katılımcı testlerine ve istatistiksel analize kadar olan tüm iş akışı Şekil 1'de gösterilmiştir.
Yerleşim parametreleri ve fizibilite kısıtlamaları
Tüm yerleşim koşullarına aynı fizibilite kısıtlamaları uygulanmıştır. Birincisi, tüm tematik bölgelerin 36 m x 24 m sınırları içerisinde kalması gerekmiştir. İkincisi, tematik bölgelerin birbiriyle örtüşmesine izin verilmemiştir. Üçüncüsü, ana ziyaretçi rotasının giriş, altı tematik bölge, bir dinlenme alanı ve çıkışı kesintisiz olarak birbirine bağlaması gerekmiştir. Dördüncüsü, etkileşim düğümlerinin ana yolu engellemesine izin verilmemiştir. Beşincisi, her bir etkileşim düğümünün en az 1,2 m'lik bir açıklık yarıçapını koruması gerekmiştir. Altıncısı, ana rota üzerindeki öngörülen yerel yoğunluğun 1,50 kişi/m2'den fazla olmaması gerekmiştir. Yedincisi, nihai rotanın hiçbir çıkmaz sokak veya bağlantısız alt yol içermemesi gerekmiştir.
Üç yerleşim koşulunda da aynı sahne ölçeği, rota kuralları, çevresel hedefler ve etkileşim ayarları kullanılmıştır. Optimizasyon algoritmaları çalıştırılmadan önce; hol boyutları, fonksiyonel bölge parametreleri, yol genişliği aralığı, etkileşim düğümü ayarları, fizibilite eşikleri, sanal gerçeklik ayarları, amaç fonksiyonu ağırlıkları, algoritma parametreleri ve sonuç tanımları kaydedilmiştir. Bu parametreler, protokolün tekrarlanabilir sınırlarını belirlemiş olup Tablo 1'de özetlenmiştir.
Uzamsal maliyet fonksiyonu
Her bir aday yerleşim, ağırlıklı uzamsal maliyet fonksiyonu kullanılarak değerlendirilmiştir:
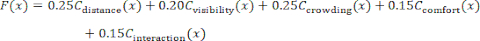
burada F(x), x yerleşiminin toplam mekânsal maliyetidir. Cdistance(x) yürüme mesafesi maliyetini, Cvisibility(x) görsel erişilebilirlik maliyetini, Ccrowding(x) kalabalık maliyetini, Ccomfort(x) çevresel konfor cezasını ve Cinteraction(x) etkileşim dengesi cezasını temsil eder. Daha düşük bir F(x) değeri, daha uygun bir yerleşime işaret eder.
Yürüme mesafesi maliyeti şu şekilde hesaplanmıştır:
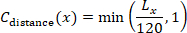
burada Lx, x düzeninin metre cinsinden toplam rota uzunluğudur. Referans maksimum rota uzunluğu olarak 120 m kullanılmıştır.
Görsel erişilebilirlik maliyeti şu şekilde hesaplanmıştır:
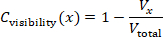
burada Vx ana güzergahtan görülebilen tematik bölge cephesini ve Vtotal tüm tematik bölgelerin toplam cephe uzunluğunu temsil eder. Ziyaretçi güzergahi boyunca her 0,5 m'de bir görüş hattı ışınları yayılmıştır. Sergi bölmeleri, duvarlar ve bölge sınırları engelleyici nesneler olarak değerlendirilmiştir.
Kalabalıklaşma maliyeti şu şekilde hesaplanmıştır:
Ccrowding(x) = min(Dmax / 1.50, 1)
burada Dmax, kişi/m2 cinsinden öngörülen maksimum yerel yoğunluktur. Ana güzergah için 1,50 kişi/m2 değerinde bir üst yoğunluk eşiği kullanılmıştır.
Çevresel konfor cezası şu şekilde hesaplanmıştır:
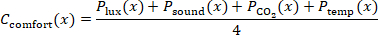
Aydınlatma cezası şu şekilde belirlenmiştir:
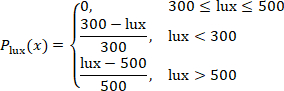
Ses basıncı cezası şu şekilde belirlenmiştir:
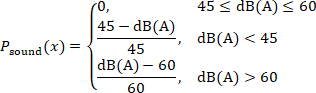
Karbondioksit cezası şu şekilde belirlenmiştir:
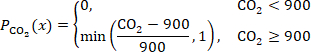
Sıcaklık cezası şu şekilde belirlenmiştir:
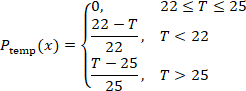
Etkileşim-denge cezası şu şekilde hesaplanmıştır:
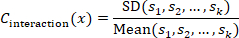
burada sk, birbirine komşu iki etkileşim düğümü arasındaki güzergah mesafesidir. Daha düşük bir değer, ziyaretçi güzergahı boyunca etkileşim fırsatlarının daha eşit bir şekilde dağıldığını gösterir.
Aydınlatma, ses, hava kalitesi ve sıcaklığın yorgunluğu, konforu ve sergi ortamlarında kalma isteğini etkilemesi nedeniyle çevresel konfor çalışmaya dahil edilmiştir19. Çevresel aralıklar, evrensel düzenleyici sınırlardan ziyade protokol kontrol hedefleridir. 300–500 lx aydınlık düzeyi bandı, mevcut Çin bina ve müze aydınlatma kılavuzlarıyla uyumludur; <900 ppm karbon dioksit hedefi, GB/T 18883-2022'deki 1.000 ppm günlük ortalama sınırından bilinçli olarak daha muhafazakardır20,21; 22–25 °C sıcaklık bandı, hafif aktif kişiler için yaygın olarak kabul edilen termal konfor koşulları dahilindedir22; ve 45–60 dB(A), yasal bir iç mekan gürültü sınırından ziyade kontrollü bir ortam sesi bandı olarak kullanılmıştır23,24.
Amaç fonksiyonu ağırlıkları, katılımcı sonuçlarından uydurulan evrensel katsayılar veya tercih tahminleri yerine, açık ve senaryoya özgü tasarım öncelikleri olarak seçilmiştir. Güzergah verimliliği ve yoğunluk kontrolü iki temel operasyonel kısıt olarak ele alındığı için yürüme mesafesi ve kalabalık düzeyinin her birine 0,25 ağırlık verilmiştir; görünürlük, yönlendirmeyi ve eserlere maruz kalmayı etkilediği için görsel erişilebilirliğe 0,20 ağırlık verilmiştir; çevresel konfor ve etkileşimin her birine ise 0,15 ağırlık verilmiş, böylece bu faktörlerin sirkülasyonla ilgili terimlere hakim olmadan aramayı etkilemesi sağlanmıştır. Sergi öncelikleri bağlama göre farklılık gösterebileceğinden, protokol, her bir ağırlığı tek tek ±%10 oranında değiştirerek ve toplamın 1,00 olarak kalması için kalan ağırlıkları orantılı şekilde yeniden normalize ederek yerel ağırlık sağlamlığını test eder. Bu nedenle, ortaya çıkan katsayılar; sanatsal, tarihsel, bilimsel veya ticari sergiler için yeniden kalibre edilebilen protokole özgü tasarım ayarları olarak yorumlanmalıdır.
Manuel yerleşim oluşturma
Baz koşul olarak manuel yerleşim oluşturulmuştur. Altı tematik bölge, girişten çıkışa kadar geleneksel bir anlatı sırasıyla düzenlenmiştir. Dinlenme alanı, rotanın orta bölümünün yakınına yerleştirilmiştir. Başlangıç ana yol genişliği 2.2 m olarak belirlenmiştir. Etkileşim düğümleri, her tematik bölgenin girişine ve ana rota dönüş noktalarına yerleştirilmiştir. Manuel yerleşim, tüm fizibilite kısıtlarına göre kontrol edilmiştir. Bölge sınırları, yalnızca bir kısıt ihlal edildiğinde ayarlanmıştır. Yerleşim fizibil hale geldikten sonra; toplam rota uzunluğu, görünür cephe oranı, maksimum yerel yoğunluk, çevresel konfor cezası, etkileşim aralığı katsayısı ve toplam mekansal maliyet kaydedilmiştir.
Standart benzetimli tavlama
Başlangıç durumu olarak uygulanabilir manuel düzen kullanılmıştır. Başlangıç sıcaklığı 100, soğutma katsayısı 0,95, maksimum iterasyon sayısı 1.500 ve durağanlık eşiği 200 iterasyon olarak belirlenmiştir. Algoritma, 30 bağımsız rastgele başlangıç değeri (seed) ile çalıştırılmıştır. Bu değerler, eşleşmiş bir hesaplama bütçesi tanımlamak için kullanılan operasyonel protokol ayarlarıdır; literatürden türetilmiş evrensel sabitler veya sonuçlara göre optimize edilmiş değerler olarak sunulmamışlardır. T₀ = 100 geniş bir erken keşif imkanı sağlamış, α = 0,95 kademeli soğuma sunmuş, 1.500 iterasyon her çalıştırma için aynı üst arama bütçesini sağlamış ve 200 iterasyonluk durağanlık eşiği, iyileşme görülmediğinde sürecin gereksiz yere uzamasını önlemiştir. Farklılıkların daha büyük bir nominal arama bütçesinden ziyade teklif zamanlamasına ve yeniden ısıtmaya bağlanabilmesi için adaptif yöntemde de aynı sıcaklık ve maksimum iterasyon ayarları kullanılmıştır.
Her yinelemede, tek bir hamle uygulanarak bir komşu yerleşim planı oluşturulmuştur: bir tematik bölgenin 0.5–2.0 m hareket ettirilmesi, iki tematik bölgenin sıra konumlarının değiştirilmesi, bir yol segmentinin 0.1–0.3 m ayarlanması veya bir etkileşim düğümünün 0.5–1.5 m hareket ettirilmesi. Önerilen bir yerleşim planı, herhangi bir fizibilite kısıtlamasını ihlal etmesi durumunda derhal reddedilmiştir.
Önerilen yerleşim düzeni uygulanabilirse ve daha düşük bir mekânsal maliyete sahipse kabul edildi. Mekânsal maliyeti daha yüksekse, olasılık denklemine göre kabul edildi:
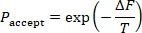
burada ΔF uzamsal maliyetle artışı, T ise mevcut sıcaklıktır. Her yinelemeden sonraki sıcaklık şu şekilde güncellenmiştir:
Tyeni = 0,95Teski
Her bir çalıştırma, maksimum iterasyon sayısına ulaşıldığında veya en iyi mekânsal maliyet 200 ardışık iterasyon boyunca iyileşmediğinde durduruldu. Sergi yerleşim optimizasyonu, kapsamlı arama yöntemiyle verimli bir şekilde çözülemeyen kombinatoryal bir mekânsal problem olduğu için simulated annealing bu görev için uygun görüldü.
Standart benzetimli tavlama, aynı yerleşim kodlamasını, fizibilite kurallarını, amaç fonksiyonunu, başlatmayı, sıcaklık programını ve hesaplama bütçesini adaptif koşulla paylaştığı için temel sayısal algoritmik kıyaslama noktası olarak kullanılmıştır. Standart benzetimli tavlama, bu çalışmadaki tek sayısal meta-sezgisel karşılaştırıcıydı ve bu nedenle iş akışı düzeyindeki ek teklif zamanlaması ve yeniden ısıtma için eşleştirilmiş bir ablasyon benzeri temel hat olarak işlev gördü. Genetik algoritmalar, parçacık sürü optimizasyonu, karınca kolonisi optimizasyonu ve öğrenme tabanlı optimize ediciler deneyin parçası değildi; buna bağlı olarak, performans iddiaları eşleştirilmiş standart-SA temel hattı ile sınırlandırılmıştır. Her yürütme için rastgele tohum, başlangıç mekansal maliyeti, nihai mekansal maliyet, iyileştirme yüzdesi, en iyi çözüme kadar olan iterasyon sayısı, çalışma süresi, kabul oranı ve fizibilite durumu kaydedilmiştir. İyileştirme yüzdesi şu denklem kullanılarak hesaplanmıştır:
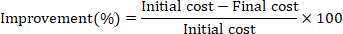
Yeniden ısıtmalı adaptif simüle tavlama
Standart simüle tavlama koşullarıyla aynı başlangıç düzeni, fizibilite kısıtlamaları, başlangıç sıcaklığı, soğutma katsayısı, maksimum iterasyon sayısı ve 30 rastgele tohum kullanılmıştır. Adaptif algoritma, fizibil aday düzenler için standart Metropolis kabul kuralını korurken, yalnızca aşamaya bağlı hamle sınıfı olasılıkları ve yeniden ısıtma kuralı açısından farklılık göstermiştir. Dört önerilen hamle sınıfı tanımlanmıştır: yerel yer değiştirme (L), bölge-sıralama takası (S), yol-genişliği ayarlaması (W) ve etkileşim-düğüm yeniden konumlandırma (N). İterasyonların ilk %40'ı boyunca hamle sınıfı olasılıkları pL = 0.20, pS = 0.35, pW = 0.30 ve pN = 0.15 olarak belirlenmiştir. Son %60'lık dilimde ise pL = 0.35, pS = 0.15, pW = 0.20 ve pN = 0.30 olarak ayarlanmıştır. Hamle sınıfı frekansındaki bu değişiklik, aramayı daha geniş sıralama/yol keşfinden yerel uzamsal iyileştirmeye ve etkileşim düğümlerinin ayarlanmasına doğru kaydırmıştır.
t yinelemesinde, tam öneri yoğunluğu q(x′|x,t) = pm(t)qm(x′|x) olarak ifade edilmiştir; burada m ∈ {L,S,W,N} seçilen hareket sınıfını ve pm(t) onun evreye özgü olasılığını temsil etmektedir. Yerel yer değiştirme için, altı tematik bölgeden biri tekdüze olarak seçilmiş, bir yer değiştirme yönü [0,2π) aralığında tekdüze olarak belirlenmiş ve bir yer değiştirme büyüklüğü [0.5,2.0] m aralığında tekdüze olarak belirlenmiştir; bu nedenle qL, (1/6)(1/2π)(1/1.5) ile orantılıdır. Bölge-sıralama takası için, sırasız 15 bölge çiftinden biri tekdüze olarak seçilmiş ve qS = 1/15 elde edilmiştir. Yol genişliği ayarı için, ayarlanabilir J yol segmentinden biri tekdüze olarak seçilmiş ve işaretli bir değişim [−0.3,−0.1] ∪ [0.1,0.3] m aralığından tekdüze olarak belirlenerek qW = (1/J)(1/0.4) elde edilmiştir. Etkileşim düğümü yeniden konumlandırması için, mevcut K etkileşim düğümünden biri tekdüze olarak seçilmiş, bir yön [0,2π) aralığında tekdüze olarak belirlenmiş ve bir yer değiştirme büyüklüğü [0.5,1.5] m aralığında tekdüze olarak belirlenerek qN'in (1/K)(1/2π)(1/1.0) ile orantılı olması sağlanmıştır. Kısıtlamaları ihlal eden öneriler reddedilmiş ve bir öz-geçiş (self-transition) olarak katkıda bulunmuştur.
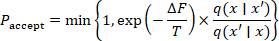
Bu uygulamadaki her tersine çevrilebilir uygun hamle için, koşullu öneri çekirdeği simetriktir: qm(x′|x) = qm(x|x′). Verilen bir iterasyonda, aynı evreye özgü hamle sınıfı olasılığı pm(t) ileri ve geri geçişlere uygulandığından, q(x|x′,t)/q(x′|x,t) = 1'dir. Bu nedenle, kabul olasılığı standart simüle edilmiş tavlama Metropolis kuralına indirgenir, A(x→x′) = min{1, exp[−(C(x′)−C(x))/T]}. Herhangi bir trivial olmayan Hastings düzeltmesi uygulanmamıştır; bu nedenle yöntem, bir Metropolis-Hastings örnekleyicisi yerine yeniden ısıtmalı adaptif simüle edilmiş tavlama olarak adlandırılır25.
En iyi mekansal maliyet 150 ardışık iterasyon boyunca iyileşmediğinde, standart simüle edilmiş tavlamada kullanılan 200 iterasyonluk durgunluk durdurması öncesinde kasıtlı olarak müdahale etmek amacıyla yeniden ısıtma uygulanmıştır. Mevcut sıcaklık %10 oranında artırılmış ve her çalışma için 3 yeniden ısıtma olayına kadar izin verilmiştir. Standart simüle edilmiş tavlama koşulundakiyle aynı algoritma performans değişkenleri kaydedilmiştir. Deney, aşamaya bağlı öneri programı ile yeniden ısıtma konfigürasyonunun kombinasyonunu değerlendirmiştir ve bu nedenle her bir bileşenin bağımsız nedensel katkısını tahmin etmemiştir. Kesin öneri, fizibilite, Metropolis kabulü, sıcaklık güncellemesi, yeniden ısıtma ve çıktı depolama dizisine ilişkin adım adım sözde kod Ek Dosya 3'te sunulmuştur.
Treheated = 1.10Tcurrent
Final yerleşimler
Her durum için bir final yerleşimi seçilmiştir. Manuel durum için uygulanabilir manuel yerleşim kullanılmıştır. Standart simüle edilmiş tavlama koşulları altında, 30 deneme arasından en düşük final mekânsal maliyete sahip olan deneme seçilmiştir. Yeniden ısıtmalı adaptif simüle edilmiş tavlama durumu için, 30 deneme arasından en düşük final mekânsal maliyete sahip uygulanabilir deneme seçilmiştir. Seçilen yerleşimler dışa aktarılmadan önce yapılan son bir uygulanabilirlik kontrolü ile tüm bölgelerin sınır içerisinde olduğu, bölgelerin birbirleriyle örtüşmediği, rotanın sürekli olduğu, giriş ve çıkışların değişmediği, etkileşim düğümü açıklığının en az 1.2 m olduğu, maksimum yoğunluğun 1.50 kişi/m2 altında kaldığı ve tüm tematik bölgelere ana rotadan ulaşılabildiği onaylanmıştır.
Sanal sergi sahneleri
XR Interaction Toolkit 2.5.4 kullanılarak Unity 2022.3.22f1 LTS (Unity Technologies) içerisinde üç sanal sergi sahnesi oluşturulmuştur. Sahneler, altı serbestlik dereceli başlık ve kontrolcü izleme sistemi kullanan bir Meta Quest 2 başa takılı ekran (Meta Platforms) aracılığıyla sunulmuştur. Sergi içeriği, görsel stil, nesne modelleri, tabela stili, aydınlatma varlıkları, ortam sesi, etkileşim mekanizması ve navigasyon talimatları üç sahnede de aynı tutulmuştur. Yalnızca mekânsal düzenleme, rota sırası, yol genişliği ve etkileşim düğümü yerleşimi farklılık göstermiştir.
Sanal kamera yüksekliği 1,65 m ve yürüme hızı 1,2 m/s olarak ayarlandı. Işınlanma özelliği devre dışı bırakıldı. Girişte aynı başlatma tetikleyicisi ve çıkışta aynı tamamlama tetikleyicisi kullanıldı. Etkileşim düğümü tetikleme yarıçapı 1,0 m olarak belirlendi. Her bir etkileşim düğümünün ziyaret edilip edilmediği kaydedildi.
Tüm sahnelerde aynı altı tematik içerik kullanılmıştır. Her tema, yerleşim koşullarından bağımsız olarak ilgili bölgesine atanmıştır. Duvar yüksekliği, bölme stili, medya ekran boyutu, metin yoğunluğu ve sergi objesi ölçeği sabit tutulmuştur. Sanal gerçeklik ortamları, kontrollü yerleşim koşulları altında mekansal mevcudiyetin, rota netliğinin ve ziyaretçi deneyiminin incelenmesine olanak tanıdığı için bu protokol için uygun görülmüştür26.
Protokolü tekrarlamak için gerekli olan donanım, yazılım, çevresel izleme araçları, anket/kod kitabı dosyaları ve analiz kaynakları Malzemeler Tablosu'nda listelenmiş ve Ek Dosyalar 1–3 olarak düzenlenmiştir. Kayıtlı Araştırma Kaynağı Tanımlayıcılarına (RRID) sahip araştırma kaynakları, Malzemeler Tablosu'nda RRID ile listelenmiştir.
Katılımcı oturumu
Her seferinde bir katılımcı test edildi. Katılımcı, oturumdan önce 2 dk boyunca oturdu. Kafaya takılan ekran yerleştirildi ve gözbebekleri arası mesafe katılımcının konforuna göre ayarlandı. Serginin parçası olmayan 2 dk'lık bir uygulama sahnesi sunuldu. Uygulama sahnesi, yalnızca katılımcının hareket ve etkileşime alışması için kullanıldı.
Her seferinde tek bir katılımcı test edildiği için, protokoldeki kalabalıklaşma durumu, ortaya çıkan eş zamanlı grup hareketleri yerine model tabanlı yoğunluk tahminleri ile temsil edilmiştir. Bu nedenle, çok kullanıcılı birlikte var olma, kişilerarası kaçınma ve dinamik kalabalık etkileşimleri doğrudan simüle edilmemiş olup kalabalıkla ilgili sonuçlar yorumlanırken bu durum göz önünde bulundurulmuştur.
Alıştırmaların ardından, belirlenen sergi sahnesi başlatıldı. Katılımcıya sergiye girmesi, rotayı doğal bir şekilde takip etmesi, işaretli düğümlerle etkileşime geçmesi ve altı tematik bölgenin tamamını bitirdikten sonra çıkış yapması talimatı verildi. Ek rota rehberliği, yalnızca katılımcının 30 s'den fazla süreyle ilerleyememesi durumunda sağlandı. Tamamlama süresi, bekleme süresi, yürüme mesafesi, tereddüt sayısı, etkileşim düğümü ziyaretleri ve yörünge koordinatları otomatik olarak kaydedildi.
Katılımcı çıkış tetikleyicisine ulaştığında oturum sona erdirilmiştir. Başa monte ekran çıkarılmış ve katılımcının 3 dk boyunca dinlenmesine izin verilmiştir. Katılımcı, dinlenme süresinin hemen ardından deney sonrası anketini doldurmuştur.
Davranışsal, çevresel ve anket sonuçları
Tamamlama süresi, giriş tetikleyicisinin aktivasyonundan çıkış tetikleyicisinin aktivasyonuna kadar geçen süre olarak tanımlanmıştır. Konaklama süresi, tematik bölgeler ve etkileşim düğüm alanları içinde geçirilen toplam süre olarak tanımlanmıştır. Yürüme mesafesi, yörünge koordinatlarından elde edilen kümülatif yol uzunluğu olarak tanımlanmıştır. Tereddüt sayısı, etkileşim düğüm alanlarının dışında gerçekleşen 3 s'den uzun duraklamaların sayısı olarak tanımlanmıştır. Isı haritası kapsamı şu şekilde hesaplanmıştır:
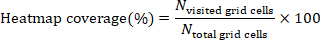
Ortalama aydınlık şiddeti bir Testo 540 aydınlık şiddeti ölçer (Testo SE & Co. KGaA), ses basınç seviyesi bir Testo 816-1 Sınıf 2 ses seviyesi ölçer (Testo SE & Co. KGaA), karbondioksit konsantrasyonu bir Testo 535 CO₂ ölçüm cihazı (Testo SE & Co. KGaA) ve ortam sıcaklığı bir Testo 605i termohigrometre (Testo SE & Co. KGaA) kullanılarak kaydedilmiştir. Üç sahne koşulunda da aynı izleme konumları kullanılmıştır. Aydınlık şiddeti lx, ses basınç seviyesi dB(A), karbondioksit ppm ve sıcaklık °C cinsinden kaydedilmiştir.
Varlık ve mekansal varlık alanları, çalışma protokolünde belirtilen 7 puanlı skorlama yapısı kullanılarak ölçülmüştür. Bu yapılar, Witmer ve Singer'ın valide edilmiş Varlık Anketi (PQ) çerçevesine ve Schubert ve ark.'nın Igroup Varlık Anketi (IPQ) çerçevesine27 atıfta bulunularak yorumlanmıştır. Çalışma değişkenleri, standart PQ veya IPQ toplam puanları yerine alan düzeyindeki 7 puanlık skorlar olarak raporlanmıştır. Simülatör hastalığı için, önceden belirlenmiş 0–30 çalışması özet değişkeni ile birlikte Simülatör Hastalığı Anketi semptom çerçevesi kullanılmış olup; daha yüksek değerler daha fazla rahatsızlığı belirtmiştir. Bu 0–30 çalışması özeti, simülatör hastalığı ölçüm gelenekleri ile siberhastalık raporlaması arasındaki farkla tutarlı olarak28, standart ağırlıklı SSQ Toplam Şiddet skorundan ayrı olarak raporlanmıştır. Etkileşim kalitesi, yol bulma netliği, görsel konfor, akustik konfor, termal konfor, algılanan kalabalık, bilişsel yük ve genel memnuniyet, çalışmaya özgü, çok maddeli, 7 puanlık derecelendirme ölçekleri kullanılarak ölçülmüştür. Ek Dosya 2, her bir alan için yapı kaynağını, puan aralığını ve raporlama geleneğini belgelemektedir.
Çalışma sonuçları
Birincil algoritmik sonuç, nihai mekansal maliyet olarak tanımlanmıştır. Birincil ziyaretçi deneyimi sonucu, genel memnuniyet olarak tanımlanmıştır. İkincil algoritmik sonuçlar; iyileştirme yüzdesi, en iyi çözüme ulaşmak için gereken iterasyon sayısı, çalışma süresi ve kabul oranı olarak tanımlanmıştır. İkincil ziyaretçi deneyimi sonuçları; mevcudiyet, mekansal mevcudiyet, etkileşim kalitesi, yol bulma netliği, görsel konfor, akustik konfor, termal konfor, algılanan kalabalıklaşma, bilişsel yük, simülatör hastalığı, tamamlama süresi, bekleme süresi, yürüme mesafesi, tereddüt sayısı ve ısı haritası kapsamı olarak tanımlanmıştır. Güzergah verimliliğini değerlendirmek için tamamlama süresi ve yürüme mesafesi kullanılmıştır. Navigasyon kalitesini değerlendirmek için tereddüt sayısı ve yol bulma netliği kullanılmıştır. Sürükleyici etkileşimi değerlendirmek için mevcudiyet, mekansal mevcudiyet, etkileşim kalitesi ve bekleme süresi kullanılmıştır. Deneyimsel yükü değerlendirmek için algılanan kalabalıklaşma, bilişsel yük, konfor derecelendirmeleri ve simülatör hastalığı kullanılmıştır.
Veri temizleme ve kalite kontrolü
Analizden önce tüm katılımcı kayıtları kontrol edildi. Her kaydın tek bir katılımcı tanımlayıcısına, tek bir koşul etiketine, eksiksiz davranışsal kayıtlara ve anket puanlarına sahip olduğu ve mükerrer tanımlayıcı bulunmadığı onaylandı. Varlık, mekansal varlık ve çalışmaya özgü deneyim derecelendirmeleri, tanımlanmış olan 1–7 aralıklarıyla sınırlandırıldı. Simülatör hastalığı çalışma özet değişkeni, önceden belirlenmiş 0–30 aralığıyla sınırlandırıldı. Analizde kullanılan yapı kaynağı, yanıt aralığı, alan oluşturma ve türetilmiş puan tanımlarının belgelendiğini onaylamak için anket/kod defteri dosyası kontrol edildi.
Oturum tamamlanmadıysa, tamamlanma süresi 3 dk'dan az veya 25 dk'dan fazlaysa, ısı haritası kapsamı %10'dan azsa, yörünge günlüğü eksik veya teknik olarak geçersizse, yürüyüş mesafesi eksik/geçersiz bir yörünge kaydıyla birlikte 20 m'den azsa veya katılımcı erken sonlandırma talep ettiyse, ilgili katılımcı kaydı hariç tutuldu. Yürüyüş mesafesi için herhangi bir üst sınır uygulanmadı; yürüyüş mesafesi, geçerli gözlemlenen aralığı boyunca sürekli bir çalışma sonucu olarak korundu. Herhangi bir fizibilite kısıtlamasını ihlal eden algoritma çalıştırması, yerleşim seçiminden hariç tutuldu. Tekrarlanabilirlik için rastgele tohumlar, yerleşim dosyaları, algoritma çıktıları, anket/kod kitabı dosyaları ve analiz betikleri saklandı. Stokastik optimizasyon çıktıları, başlatma ve öneri davranışına göre değişiklik gösterebileceği için rastgele tohumların saklanması gerekliydi29.
Algoritma performansı
30 standart benzetimli tavlama çalışması ve 30 yeniden ısıtmalı adaptif benzetimli tavlama çalışması analiz edildi. Başlangıç uzaysal maliyeti, final uzaysal maliyeti, iyileştirme yüzdesi, en iyi çözüme ulaşana kadar geçen iterasyon sayısı, çalışma süresi ve kabul oranı ortalama ± standart sapma (SD) olarak özetlendi; grup ortalamaları ve algoritmalar arası farklar için %95 güven aralıkları bildirildi.
Normallik, kuantil-kuantil (Q-Q) grafikleri ve Shapiro-Wilk testi kullanılarak değerlendirildi. Varyans homojenliği Levene testi ile değerlendirildi. Varsayımlar karşılandığında, iki algoritmik koşul bağımsız örneklem t testleri kullanılarak karşılaştırıldı. Varsayımlar karşılanmadığında Mann-Whitney U testleri kullanıldı. Çift yönlü p değerleri, %95 güven aralıkları ve etki büyüklükleri rapor edildi. Cohen's d, şu denklem kullanılarak hesaplandı

burada:
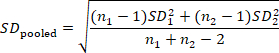
Parametrik olmayan karşılaştırmalar için sıra-biseriyal korelasyon kullanılmıştır. Duyarlılık analizi, her bir amaç fonksiyonu ağırlığı tek tek ±10% oranında değiştirilerek ve toplamın 1,00 olarak kalması için geri kalan dört ağırlık orantılı olarak yeniden normalize edilerek gerçekleştirilmiştir. Her alternatif ağırlık vektörü için nihai mekansal maliyet ve iyileştirme yüzdesi yeniden hesaplanmıştır. Yeniden ısıtma koşullu adaptif simüle edilmiş tavlama yöntemi, alternatif ağırlık ayarları genelinde daha düşük bir nihai mekansal maliyet koruduğunda, algoritmik karşılaştırma kararlı kabul edilmiştir.
Katılımcı sonuç analizi
Üç farklı düzenleme koşulundaki katılımcı sonuçları, IBM SPSS Statistics 27.0 (IBM Corp.) kullanılarak analiz edilmiştir. Sürekli değişkenler ortalama ± SD olarak, kategorik değişkenler ise sayı ve yüzde olarak raporlanmıştır. Normallik, Q-Q grafikleri ve Shapiro-Wilk testi kullanılarak değerlendirilmiştir. Varyans homojenliği Levene testi ile değerlendirilmiştir. Kabul edilebilir varyans homojenliğine sahip, normal dağılım gösteren sonuçlar için tek yönlü varyans analizi (ANOVA) kullanılmıştır. Varyans homojenliği varsayımı ihlal edildiğinde Welch'in ANOVA'sı kullanılmıştır. Normal dağılım göstermeyen sonuçlar için Kruskal-Wallis testleri kullanılmıştır.
Manuel yerleşim, standart simüle edilmiş tavlama yerleşimi ve yeniden ısıtmalı adaptif simüle edilmiş tavlama yerleşimi arasında ikili karşılaştırmalar yapılmıştır. Her bir sonuç içindeki üç ikili karşılaştırma Holm yöntemi kullanılarak düzeltilmiştir. %95 güven aralıkları, düzeltilmiş p-değerleri ile birlikte bildirilmiştir. Standart ANOVA için eta-kare, Welch'in ANOVA testi için omega-kare, Kruskal-Wallis testleri için epsilon-kare ve ikili karşılaştırmalar için standardize edilmiş ortalama farklar bildirilmiştir. Ek bir sağlamlık analizi olarak, grup ortalaması, SD ve grup başına n = 60 değerlerinden yararlanılarak ikili Welch kontrastları hesaplanmıştır. Welch serbestlik dereceleri, çift taraflı p değerleri, Holm ile düzeltilmiş p değerleri, ortalama farklar için %95 GA'lar ve Hedges g hesaplanmıştır. Bu ek analiz, grup düzeyindeki istatistikleri kullanmış olup Ek Tablo 1'de sunulmuştur.
Rastgele 1:1:1 üç grup karşılaştırması temel analiz olarak ele alınmıştır. Örneği tanımlamak ve belirgin dengesizlikleri tespit etmek amacıyla, gruplara atama yapılmadan önce yaş grubu, cinsiyet, eğitim düzeyi, önceki sanal gerçeklik deneyimi ve müze/sergi ziyaret sıklığı kaydedilmiştir. Çalışma, alt grup etkileşim testleri için tasarlanmamış veya güçlendirilmemiş olup önceden belirlenmiş bir moderatör modeli dahil edilmemiştir; bu nedenle söz konusu özellikler, kanıtlanmış moderatörlerden ziyade bağlamsal değişkenler olarak değerlendirilmiştir. Rastgele atama, başlangıç özellikleri üzerinde tasarıma dayalı kontrol sağlamış, ancak önceki VR aşinalığının kalıntı etkisi açıkça bir sınırlama olarak belirtilmiştir. Eta-kare şu şekilde hesaplanmıştır:
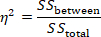
Kruskal-Wallis testleri için epsilon-kare şu şekilde hesaplanmıştır:
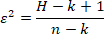
burada H Kruskal-Wallis test istatistiğini, k grup sayısını ve n toplam örnekleim boyutunu temsil eder.
Genel memnuniyet, mevcudiyet, yön bulma netliği, algılanan kalabalıklaşma, bilişsel yük, tamamlama süresi, yürüme mesafesi, tereddüt sayısı ve ısı haritası kapsamı; bu değişkenler mekansal verimliliği ve sürükleyici ziyaretçi deneyimini doğrudan yansıttığı için yorumlamada önceliklendirilmiştir.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Katılımcı akışı ve veri tamlığı
Sürükleyici sergi deneyini tamamlayan toplam 180 katılımcı son analize dahil edilmiştir. Üç yerleşim koşulu dengelenmiş; 60 katılımcı manuel yerleşime, 60'ı standart simüle edilmiş tavlama (simulated annealing) yerleşimine ve 60'ı yeniden ısıtmalı adaptif simüle edilmiş tavlama yerleşimine atanmıştır. Veri kalite kontrolünden sonra hiçbir katılımcı kaydı hariç tutulmamıştır. Tüm davranışsal kayıtlar ve deney sonrası anket puanları tamdır. Çevresel ölçümler, katılımcı...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Bu çalışma, ağırlıklı bir mekansal maliyet modelini, yeniden ısıtma işlemli adaptif simüle tavlamayı ve sanal gerçeklikte katılımcı testlerini birleştiren tekrarlanabilir bir sergi yerleşim iş akışını değerlendirmiştir. Önceden tanımlanmış 36 m x 24 m boyutlarındaki senaryoda, adaptif yerleşim, standart simüle tavlamaya göre daha düşük bir mekansal maliyet elde etmiş; ayrıca daha yüksek memnuniyet, daha güçlü varlık hissi, daha net yön bulma, daha kısa rotalar, daha az tereddüt ve daha geniş mekansal kapsama ile ilişkile...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
Yazarlar, herhangi bir çıkar çatışması olmadığını beyan ederler.
Teşekkürler
Yazarlar, sanal gerçeklik sergisinin değerlendirilmesinde yer alan katılımcılara teşekkür ederler. Yazarlar ayrıca, sürükleyici sergi alanı tasarım iş akışının geliştirilmesi ve değerlendirilmesindeki destekleri için Henan Tarım Üniversitesi Sanat ve Tasarım Fakültesi ile Bilgi ve Yönetim Bilimleri Fakültesi'ne teşekkürlerini sunarlar. Çalışma herhangi bir dış finansman almamıştır. Çalışma, yazarların kendi kaynakları ve Henan Tarım Üniversitesi'ndeki rutin kurumsal imkanlar tarafından desteklenmiştir.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| 3B modelleme yazılımı | Blender Foundation | Lütfen çevrilecek metni sağlayın. | Blender 4.0.2; sergi alanı geometrisi, tematik bölgeler, bölmeler ve mekansal varlıkların oluşturulmasında kullanılmıştır. RRID:SCR_008606 |
| Analiz betikleri | Özel araştırma betikleri | Lütfen çevrilmesini istediğiniz metni sağlayın. | Sürüm 1.0; istatistiksel analiz, duyarlılık analizi, güven aralığı hesaplamaları ve şekil verilerinin hazırlanması için kullanılmıştır. |
| Karbondioksit monitörü | Testo SE & Co. KGaA | testo 535; 0563 0535 | Dijital CO2 metre; ölçüm aralığı 0–10.000 ppm; önceden tanımlanmış çevresel hedef kapsamındaki karbondioksit konsantrasyonunun protokol kontrol kontrolü olarak kullanılmıştır. |
| Masaüstü iş istasyonu | Dell Technologies | Precision 3660 Tower | 32 GB RAM; sanal sahne oluşturma, yerleşim simülasyonu, algoritma yürütme ve katılımcı oturumu günlükleme işlemleri için kullanılmıştır. |
| Şekil oluşturma betikleri | Özel araştırma betikleri | Girdi sağlanmadı. Lütfen çevrilmesini istediğiniz metni iletiniz. | Versiyon 1.0; algoritma performans grafikleri, ziyaretçi-sonuç grafikleri ve yörünge ısı haritaları oluşturmak için kullanılmıştır. |
| Oyun motoru / VR platformu | Unity Technologies | Lütfen çevrilmesini istediğiniz metni sağlayın. | Sanal sergi sahnelerinin oluşturulması ve çalıştırılması için kullanılan Unity 2022.3.22f1 LTS. |
| Kafa monte ekran | Meta Platforms, Inc. | Meta Quest 2 (128 GB) | 6-DoF bağımsız HMD; 1832 × göz başına 1920 piksel; 90 Hz oturum yenileme hızı; sürükleyici sanal gerçeklik sahnesini sunmak ve katılımcı hareketlerini izlemek için kullanılmıştır. |
| Aydınlatma şiddeti ölçer | Testo SE & Co. KGaA | testo 540; 0560 0540 | Dijital lüksmetre; ölçüm aralığı 0–99,999 lx; önceden tanımlanmış çevresel hedef altındaki aydınlatma düzeyinin protokol kontrol kontrolü olarak kullanılmıştır. |
| NumPy | NumPy Geliştiricileri | Uygulanamaz | Sürüm 1.26.4; sayısal dizi işlemleri ve veri hazırlama için kullanılmıştır. RRID:SCR_008633 |
| Optimizasyon betiği | Özel araştırma metni | Lütfen çevrilmesini istediğiniz kaynak metni sağlayın. | Python 3.11, sürüm 1.0; aşamaya bağlı öneri seçimi, Metropolis kabulü ve yeniden ısıtma dahil olmak üzere Standart SA ve Yeniden Isıtmalı Adaptif Simüle Tavlama'yı (Adaptif SA-R) uygular. |
| pandas | pandas geliştirme ekibi | Girdi sağlanmadığı için çeviri yapılamamıştır. Lütfen çevrilmesini istediğiniz metni paylaşınız. | Sürüm 2.1.4; veri seti temizleme, tablolaştırma ve şekle hazır veri hazırlama için kullanılmıştır. RRID:SCR_018214 |
| Katılımcı tarama formu | Özel araştırma formu | Lütfen çevrilecek kaynak metni sağlayın. | Versiyon 1.0; uygunluk, demografik değişkenler, önceki sanal gerçeklik deneyimi ve müze/sergi ziyaret sıklığının kaydedilmesinde kullanılmıştır. |
| Deneyim sonrası değerlendirme anketi | Özel araştırma formu | Lütfen çevirisini istediğiniz metni sağlayın. | Versiyon 1.0; 7'li yanıt ölçekleri; etkileşim kalitesini, yön bulma netliğini, görsel/akustik/termal konforu, algılanan kalabalıklığı, bilişsel yükü ve genel memnuniyeti değerlendirmek için kullanılır. |
| Varlık ve mekansal varlık değerlendirme formu | Özel araştırma formu | Lütfen çevrilecek metni sağlayın. | Versiyon 1.0; çalışmaya özel 7 puanlık alan skorları PQ/IPQ çerçeveleri referans alınarak yorumlanmıştır; standart PQ veya IPQ toplam skorları raporlanmamıştır. |
| Python programlama dili | Python Software Foundation | Girdi sağlanmadı. Lütfen çevrilmesini istediğiniz metni paylaşın. | Sürüm 3.11; algoritma yürütme, maliyet fonksiyonu hesaplaması, veri işleme ve hassasiyet analizi için kullanılmıştır. RRID:SCR_008394 |
| SciPy | SciPy topluluğu | Lütfen çevirisini yapmak istediğiniz metni sağlayın. | Sürüm 1.11.4; istatistiksel testler ve destekleyici sayısal analizler için kullanılmıştır. RRID:SCR_008058 |
| Simülatör hastalığı değerlendirme formu | Özel araştırma formu | Yükleme yok. | Sürüm 1.0; önceden belirlenmiş 0–SSQ semptom çerçevesine dayalı 30 çalışma özeti; standart ağırlıklı SSQ Toplam Şiddet skorundan farklıdır. |
| Ses seviyesi ölçer | Testo SE & Co. KGaA | testo 816-1; 0563 8170 | IEC 61672-1 Sınıf 2; 30–130 dB; A/C frekans ağırlıklandırması; önceden tanımlanmış çevresel hedef altındaki ses basınç seviyesinin protokol kontrol kontrolü olarak kullanılır. |
| Hesap tablosu yazılımı | Microsoft | Metin sağlanmadı. Lütfen çevrilmesini istediğiniz İngilizce kaynağı iletin. | Microsoft Excel 2021; veri seti organizasyonu, kod defteri hazırlama ve ek hesap çizelgesi dosyaları için kullanılmıştır. RRID:SCR_016137 |
| İstatistik yazılımı | IBM | Lütfen çevrilecek metni sağlayın. | ANOVA, Welch testleri, varsayım kontrolleri ve ek istatistiksel doğrulamalar için kullanılan IBM SPSS Statistics 27.0; RRID:SCR_002865 |
| Sıcaklık monitörü | Testo SE & Co. KGaA | testo 605i; 0560 2605 03 | Termohigrometre; sıcaklık aralığı −20'den +'ya60 °C; 0.1 °C çözünürlük; önceden tanımlanmış çevresel hedef altındaki ortam sıcaklığının protokol kontrol kontrolü olarak kullanılır. |
| VR entegrasyon paketi | Unity Technologies | Lütfen çevirisini yapmamı istediğiniz kaynak metni sağlayın. | XR Interaction Toolkit 2.5.4; VR etkileşimi, hareket kontrolü, tetikleyici olaylar ve yörünge kaydı için kullanılmıştır. |
| NOT: Bu çalışmada biyolojik kaynaklar kullanılmamıştır. Uygun araştırma kaynakları için RRID'ler sağlanmıştır. |
Kaynaklar
- Falk JH, Dierking LD. The museum experience revisited. Left Coast Press; Walnut Creek, CA; 2013.
- Hillier B, Hanson J. The social logic of space. Cambridge University Press; Cambridge; 1984.
- Turner A, Doxa M, O'Sullivan D, Penn A. From isovists to visibility graphs: a methodology for the analysis of architectural space. Environ Plan B Plan Des. 2001;28:103-21.
- Kuliga SF, Thrash T, Dalton RC, Hölscher C. Virtual reality as an empirical research tool: exploring user experience in a real building and a corresponding virtual model. Comput Environ Urban Syst. 2015;54:363-75.
- Radianti J, et al. A systematic review of immersive virtual reality applications for higher education: design elements, lessons learned, and research agenda. Comput Educ. 2020;147:103778.
- Cummings JJ, Bailenson JN. How immersive is enough? A meta-analysis of the effect of immersive technology on user presence. Media Psychol. 2016;19:272-309.
- Witmer BG, Singer MJ. Measuring presence in virtual environments: a presence questionnaire. Presence-Teleop Virt. 1998;7:225-40.
- Makransky G, Petersen GB. The Cognitive Affective Model of Immersive Learning: a theoretical research-based model of learning in immersive virtual reality. Educ Psychol Rev. 2021;33:937-58.
- Kennedy RS, Lane NE, Berbaum KS, Lilienthal MG. Simulator Sickness Questionnaire: an enhanced method for quantifying simulator sickness. Int J Aviat Psychol. 1993;3:203-20.
- Kirkpatrick S, Gelatt CD Jr, Vecchi MP. Optimization by simulated annealing. Science. 1983;220:671-80.
- Metropolis N, et al. Equation of state calculations by fast computing machines. J Chem Phys. 1953;21:1087-92.
- Hastings WK. Monte Carlo sampling methods using Markov chains and their applications. Biometrika. 1970;57:97-109.
- Aarts EHL, Korst JHM. Simulated annealing and Boltzmann machines: a stochastic approach to combinatorial optimization and neural computing. John Wiley & Sons; Chichester; 1989.
- Van Laarhoven PJM, Aarts EHL. Simulated annealing: theory and applications. D. Reidel Publishing Company; Dordrecht; 1987.
- Bertsimas D, Tsitsiklis J. Simulated annealing. Stat Sci. 1993;8:10-5.
- Talbi EG. Metaheuristics: from design to implementation. John Wiley & Sons; Hoboken, NJ; 2009.
- Sörensen K. Metaheuristics: the metaphor exposed. Int Trans Oper Res. 2015;22:3-18.
- Hillier B. Space is the machine: a configurational theory of architecture. Cambridge University Press; Cambridge; 1996.
- Lolli F, et al. Post-Occupancy Evaluation's (POE) applications for improving indoor environment quality (IEQ). Toxics. 2022;10:626.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, State Administration for Market Regulation. GB/T 50034-2024 Standard for lighting design of buildings. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 23863-2024 Specification for lighting design of museum. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 18883-2022 Standards for indoor air quality. Beijing; 2022.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB/T 50785-2012 Evaluation standard for indoor thermal environment in civil buildings. Beijing; 2012.
- Ministry of Environmental Protection of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB 3096-2008 Environmental quality standard for noise. Beijing; 2008.
- Chib S, Greenberg E. Understanding the Metropolis-Hastings algorithm. Am Stat. 1995;49:327-35.
- Slater M, Sanchez-Vives MV. Enhancing our lives with immersive virtual reality. Front Robot AI. 2016;3:74.
- Schubert T, Friedmann F, Regenbrecht H. The experience of presence: factor analytic insights. Presence-Teleop Virt. 2001;10:266-81.
- Stanney KM, Kennedy RS, Drexler JM. Cybersickness is not simulator sickness. Proc Hum Factors Ergon Soc Annu Meet. 1997;41:1138-42.
- Blum C, Roli A. Metaheuristics in combinatorial optimization: overview and conceptual comparison. ACM Comput Surv. 2003;35:268-308.
- Benedikt ML. To take hold of space: isovists and isovist fields. Environ Plan B Plan Des. 1979;6:47-65.
- Penn A. Space syntax and spatial cognition: or why the axial line? Environ Behav. 2003;35:30-65.
- Sherman WR, Craig AB. Understanding virtual reality: interface, application, and design. Morgan Kaufmann; San Francisco, CA; 2003.
- Slater M. Place illusion and plausibility can lead to realistic behaviour in immersive virtual environments. Philos Trans R Soc Lond B Biol Sci. 2009;364:3549-57.
- Sweller J. Cognitive load during problem solving: effects on learning. Cogn Sci. 1988;12:257-85.
- Heydarian A, Carneiro JP, Gerber D, Becerik-Gerber B. Immersive virtual environments versus physical built environments: a benchmarking study for building design and user-built environment explorations. Autom Constr. 2015;54:116-26.
- Rebenitsch L, Owen C. Review on cybersickness in applications and visual displays. Virtual Real. 2016;20:101-25.
- Clay V, König P, König SU. Eye tracking in virtual reality. J Eye Mov Res. 2019;12:3.
- Deb K, Pratap A, Agarwal S, Meyarivan T. A fast and elitist multiobjective genetic algorithm: NSGA-II. IEEE Trans Evol Comput. 2002;6:182-97.
- Kennedy J, Eberhart RC. Particle Swarm Optimization. Proc IEEE Int Conf Neural Netw. 4, 1942-1948.
- Dorigo M, Maniezzo V, Colorni A. Ant system: optimization by a colony of cooperating agents. IEEE Trans Syst Man Cybern B Cybern. 1996;26:29-41.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.