微生物生物膜在界面处形成复杂的结构,并发展为具有高度尺度依赖性的空间模式。本文介绍了一种用于自动获取三维光学相干断层扫描(OCT)数据集的实验系统(硬件和软件)。该工具集可实现对生物膜形态发生过程在空间和时间上的无创、多尺度表征。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
生物膜是一种极为成功的微生物生存方式,在多种自然环境和人工系统中普遍存在。理解生物膜的形态发生过程——即在群落组装过程中生物膜结构的多样化——是一项跨越空间和时间尺度的重大挑战。本文介绍一种基于光学相干断层扫描(OCT)的自动化生物膜成像系统。OCT 是生物膜研究中一种新兴的成像技术。然而,目前可获取和处理的数据量限制了对生物膜形态大尺度模式的统计推断。该自动化 OCT 成像系统能够覆盖生物膜生长的大范围空间尺度和长时间时间尺度。该系统结合了商用 OCT 设备、机器人定位平台以及一系列软件解决方案,用于控制 OCT 扫描探头的定位,以及三维生物膜成像数据集的采集与处理。该装置可实现对生物膜发育过程的原位、无创自动化 监测,并有望进一步发展为将 OCT 成像与宏成像和微传感器剖面分析相结合的综合系统。
引言
生物膜是一种极为成功的微生物生活方式适应形式,这些与界面相关且被基质包裹的微生物群落,在自然环境和工业环境中主导着微生物的生命活动1,2。在这些环境中,生物膜会形成复杂的结构,例如细长的丝状物3、波纹状结构4或蘑菇状帽体5,这些结构对生物膜的生长、结构稳定性以及抗应激能力具有重要意义6。尽管关于生物膜结构分化的许多认识来源于在微型流动腔中培养的单一种类微生物的研究,但大多数生物膜实际上是高度复杂的群落,通常包含生命三大域的多种成员6。因此,将这些复杂的生物膜视为微生物景观7,并理解在复杂群落中生物膜结构与功能之间的相互作用,已成为当前生物膜研究的前沿课题。
要理解复杂生物膜在环境信号刺激下的形态发生机制,需要精心设计的实验,并结合在相关尺度上对生物膜物理结构进行空间和时间分辨的观测8。然而,在实验系统中对生物膜生长进行无损观察,长期以来受到操作限制的严重制约,例如需要移动样品(如移至显微镜下)往往会破坏脆弱的生物膜结构。
本文介绍的实验方案提出了一种基于光学相干断层扫描(OCT)的全自动系统,可实现对生物膜在介观尺度(毫米范围)下形态发生的原位、无创监测。OCT 是生物膜研究中一种新兴的成像技术,已应用于水处理与生物污损研究、医学9以及溪流生态学10。在 OCT 中,低相干光源被分为样品臂和参考臂;通过分析由生物膜反射和散射的光(样品臂)与参考臂光之间的干涉信号,获取一系列包含深度分辨结构信息的轴向强度剖面(A扫描),并将这些剖面合并形成 B 扫描(横截面)。多个相邻的 B 扫描共同构成最终的三维体积扫描图像10。OCT 的横向光学分辨率约为 10 µm,因此非常适用于研究生物膜的介观结构分化10,12。有关 OCT 的更详细描述,请参见 Drexler 与 Fujimoto13 以及 Fercher 及其同事14。尽管单次 OCT xy 扫描的视场可达数百平方微米,但仅通过一次扫描尚无法量化更大尺度上的空间模式。对于溪流和河流等自然生境中的生物膜而言,这一限制目前制约了我们对生物膜形态发生过程在与生境物理和水力模板相匹配的尺度上进行评估的能力。
为了突破这些空间限制并实现OCT扫描的自动获取,将一个谱域OCT成像探头安装在三轴定位系统上。该装置可采集多个呈重叠镶嵌模式(平铺扫描)的OCT扫描图像,从而有效实现最大达100 cm²表面积的断层成像2此外,该系统的高定位精度能够可靠地监测长期实验中特定位置生物膜特征的生长与发育。该系统具有模块化设计,各个组件(即., 定位装置和光学相干断层扫描(OCT)设备既可作为独立解决方案使用,也可灵活组合。 图1 介绍了该装置的硬件和软件组件。
该系统使用了一款市售的由GRBL控制的数控定位装置(材料表)进行测试。该特定定位平台的工作行程为600×840×140 mm,制造商标明的精度为±0.05 mm,可编程分辨率为0.005 mm。GRBL是一种开源(GPLv3许可证)的高性能CNC设备运动控制器。因此,所有基于GRBL(版本>1.1)的定位装置均应与本文所述的指南和软件包兼容。此外,该软件只需少量修改即可适配其他具有STEP-DIR输入类型的步进电机控制器。
用于评估系统性能的OCT设备(材料表)配备了一个低相干光源,中心波长为930 nm(带宽 = 160 nm),并具有可调节的参考臂长度和强度。在本示例中,还使用了浸入式适配器,以便将OCT探头浸入流动的水中(材料表)。本文开发的用于自动OCT扫描采集的软件包,关键依赖于与特定OCT系统配套提供的SDK;然而,同一制造商生产的、配备不同扫描镜头和中心波长的OCT系统也应能直接兼容。
GRBL 设备由安装在单板计算机上的网络服务器控制(图1)。这使得任何具有本地网络或互联网访问权限的计算机均可远程控制该设备。OCT设备由一台独立的计算机进行控制,从而可在自动化实验装置之外单独操作OCT系统。最后,软件包包含用于同步OCT探头定位与OCT扫描采集的库函数(例如,按拼接模式或在一组预设位置自动获取三维成像数据集). 在三维空间中精确定义OCT探头的位置,可针对特定区域的扫描集调整焦平面。具体而言,在不平整的表面上,可为每次OCT扫描单独设定不同的焦平面(即z方向上的不同位置)。
开发了一套软件包用于处理原始OCT扫描数据(表1)。定位装置的导航、OCT扫描的采集以及数据集的处理均通过使用Python编写的Jupyter笔记本完成,这种方法在软件开发与优化过程中具有极高的灵活性。两个经过完整注释的笔记本示例(分别用于图像采集和图像处理)可在以下网址获取:https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git,可作为方法定制的起点。Jupyter笔记本是一种基于网页浏览器的应用程序,其中包含带有注释的Python代码单元。每个操作步骤均包含在一个独立的单元中,可单独执行。由于光路穿过扫描透镜时路径长度不同(球面像差)15,原始OCT扫描图像会出现畸变(图2A)。我们开发了一种算法,可自动校正所采集OCT扫描图像中的此类畸变(该算法包含在ImageProcessing.ipynb中,补充文件1)。此外,生物膜形态可被可视化为二维高程图,该方法此前已在膜系统中应用16,本文进一步展示了如何将来自拼接阵列扫描的高程图进行拼接。
最后,通过一个水槽实验来展示上述实验室装置的功能,该实验中光合性溪流生物膜暴露于流速梯度条件下。
访问受限。请登录或开始试用以查看此内容。
方案
1. 定位装置的设置
- 根据 https://github.com/grbl/grbl/wiki/Connecting-Grbl 中的说明,将定位装置连接至微控制器板。
- 将微控制器通过 USB 线缆连接至具有互联网连接的单板计算机,并按照 https://gitlab.com/FlumeAutomation/GRBL_Server.git 中的说明安装 GRBL 服务器。此时,应可通过托管于 http://IP:5020/ 的网页访问并控制定位装置。或者,也可使用 Python 脚本控制该定位装置。, 如示例的第一部分所示 ImagesAcquisition.ipynb (补充文件 2).
2. OCT 设置
- 使用兼容的燕尾槽支架将OCT探头安装到定位装置上。如有需要,在物镜上安装浸没式适配器。
- 将计算机和OCT主机放置在实验装置(例如微流控装置、流动腔、水槽、过滤系统)旁边的实验台上。确保光缆(最大长度约1.8 m)可自由移动,长度足以到达所有目标位置,且不会干扰实验装置。
- 按照制造商说明安装OCT系统及配套软件。
- 按照 https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git 中的说明安装用于自动OCT扫描采集的软件包。
3. 图像采集
- 打开OCT系统和定位装置。确保装置能够自由移动。
- 打开文件 config.json 在文本编辑器中。编辑 config.json 文件以调整默认图像采集参数(表2),例如折射率(水在 20 °C,1.00(空气)以及采集数据和元数据的目标文件夹。
- 定义视场(FOV)的大小以及每个B扫描中的A扫描数量 config.json.
注意:这两个参数决定了最终数据集体素的大小以及输出文件的大小,应与探头的光学分辨率相匹配(x-y 方向的体素尺寸不应小于光学分辨率的一半)。A扫描和B扫描的数量会影响所需覆盖的空间范围,但需权衡可用的磁盘空间和计算能力。 - 定义输出OCT扫描的信号边界 config.json。这些参数取决于样本类型,因此建议根据一组初步扫描的强度直方图来确定这些参数。保存所做的更改。 config.json.
- 将OCT探头导航至目标区域。对样本进行聚焦,并调节参考臂和光源强度以获得最佳图像质量。对多个位置重复此操作,并记录坐标。
注意:这将允许后续围绕这些参考点自动进行OCT扫描采集。请注意,在自动图像采集过程中,参考臂的长度和强度无法更改。 - 打开 ImageAcquisition.ipynb 文件(补充文件 2) 在 Jupyter Notebook 中。每个单元格包含用于执行特定任务的代码,可通过按下按键分别运行 细胞 | 运行,或 Ctrl + Enter 或 Shift + Enter.
- 设置所需库的路径和默认配置参数。或者,定义一组新的临时参数.
- 连接定位装置并初始化光学相干断层扫描仪。
- 校准定位装置(即., 执行“归巢”操作。
- 获取覆盖单次扫描或镶嵌模式下目标位置的数据集,并指定数量和重叠区域(例如., 30%)的相邻图块。
注意:内存是在扫描前分配的,这可以优化计算机资源的使用。数据以8位保存*.raw 格式以节省存储空间,并保存到已定义的目标文件夹中 config.json,使用时间戳和位置作为命名规则(即 %Y%m%d_%H%M%S_<位置>)。包括OCT设置和坐标的元数据将保存在同一文件夹中的*.srm 文件大小可能因视野(FOV)和分辨率等设置而异,每次OCT扫描的文件大小可达1.5 GB。
- 为避免数据采集过程中断,请确保有足够的磁盘可用空间,或持续将OCT数据集转移至外接硬盘。
4. 图像校正与显示
- 打开 Jupyter 笔记本 ImageProcessing.ipynb (补充文件 1) 用于 OCT 图像处理(畸变校正、背景扣除、高程图计算、高程图拼接)的实例演示。
- 如有需要,裁剪OCT扫描图像以排除伪影信号,并重新调整数据集方向(生物膜应位于基质上方)。
- 校正球面像差。该过程通过一种校正算法实现,该算法利用已知为平面的高反射参考表面(例如水槽底部、基底)。首先,算法在OCT扫描的xy平面内定义一个20×20的垂直线网格,各线在平面上均匀分布。随后,算法在每个点周围选取一个圆形区域,并沿垂直剖面平均信号强度图2B)。垂直剖面采用改进的高斯滤波器进行处理:
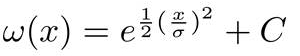
其中 x 是输入信号,σ 为其标准差,而 C 由如下方式确定:
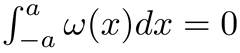
参考表面被定位为这些轮廓中的局部最大值。基于三维空间中相邻点的位置,对误识别的点进行过滤。图 2C)。最后,一个2nd 通过这些点拟合一个多项式曲面,以反映扫描透镜引入的畸变图2C)。拟合的表面随后用于在 z 方向移动每个像素,从而获得展平的图像。该算法的参数应根据 OCT 扫描的特征进行调整。 - 校正背景噪声。在图像中选择一个空白区域(通常位于生物膜上方),使用校正算法从图像的强度值中减去平均背景强度,以获得最终校正后的OCT图像。图2D).
- 从三维OCT数据集计算高程图。在此步骤中,为特定实验定义感兴趣的参考表面(例如基底)和适当的阈值强度。然后,使用高程图计算算法,计算二值掩膜每个坐标(x,y)处的生物膜厚度,并将其赋值给一个新的二维矩阵。图3A)。然后将厚度值分配给一个在 x 和 y 方向上与原始图像尺寸相同的二维矩阵。生成的图像中,表面的高度以灰度值表示(图3B).
- 若采用马赛克模式获取多个OCT扫描图像,请定义行数和列数,并拼接相应的高度图。 图5 展示了拼接高程图的示例,涵盖了所述装置可实现的广泛空间尺度和分辨率范围。
访问受限。请登录或开始试用以查看此内容。
结果
我们通过一个设计用于研究光合自养溪流生物膜时空形态发生的水槽实验,展示了自动化OCT成像系统的功能。水槽逐渐变窄的几何结构在水槽中心诱导出流速梯度(见参考文献17)。在18天内对生物膜的时间发展和结构分化进行监测,旨在更深入理解水动力条件对生物膜形态发生的影响。图4展示了在一个为期18天的生长过程中追踪的生物膜微菌落的生长情况。使用上述工具集对生物膜的表面形态进行了量化分析(图4A)。对于沿流速梯度的每个位置(图4C),采用边长为3.6 mm的方形移动窗口计算了生物体积(参见示例文件 ImageProcessing.ipynb,补充文件1)(图4B)。随着流速增加(以距水槽最宽处的距离表示),生物膜的积累显著减少(图4)。重要的是,该实验装置能够沿...
访问受限。请登录或开始试用以查看此内容。
讨论
光学相干断层扫描(OCT)成像非常适合解析微米尺度的结构,其视场(FOV)可达数平方毫米,因此是生物膜研究的有力工具10,18。然而,目前OCT的最大扫描面积仅限于100–256 mm2,而生物膜的结构模式通常超过这一空间尺度19,尤其是在大尺度环境梯度驱动形态分化的情况下20。本实验方案中描述的自动化OCT成像系统将OCT表征的表面区域扩展至数平方厘米,从而能够有效监测生物膜在相关空间尺度范围(从数毫米到数厘米)内的形态分化过程。高精度定位(误差在16 µm以内;图5) 使得能够长时间精确监测生物膜结构的发育过程(图4),显著 提升了深入理解生物膜形态分化驱动机制的可能性。同时,这种原位生物膜表征技术具有非侵入性,对生物膜生长的干扰极小。本文介绍的图像处理方法基于先...
访问受限。请登录或开始试用以查看此内容。
披露
Sebastian Schäfer 任职于 Thorlabs 公司。
致谢
感谢Mauricio Aguirre Morales对本系统开发所做出的贡献。 本研究由瑞士国家科学基金会向T.J.B.提供经费支持。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| OCT探头 | Thorlabs | GAN210C1 | OCT成像设备 |
| OCT扫描镜头 | Thorlabs | OCT-LK3-BB | |
| 浸入式适配器 | Thorlabs | OCT-IMM3-SP1 | |
| Stepcraft 840 CK | STEPCRAFT | NA | 定位装置 |
| 微控制器 | Arduino Uno R3 | NA | |
| 单板计算机 | Raspberry PI | NA | |
| 相机 | Canon EOS 7D Mark II | NA | |
| 相机镜头 | Canon MACRO EFS 35 mm | NA |
参考文献
- Flemming, H. C., Wingender, J. The biofilm matrix. Nature reviews. Microbiology. 8, 623-633 (2010).
- Flemming, H. -C., et al. Biofilms: an emergent form of bacterial life. Nature reviews. Microbiology. 14, 563(2016).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. Oscillation characteristics of biofilm streamers in turbulent flowing water as related to drag and pressure drop. Biotechnology and Bioengineering. 57, 536-544 (1998).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. The formation of migratory ripples in a mixed species bacterial biofilm growing in turbulent flow. Environmental microbiology. 1, 447-455 (1999).
- Banin, E., Vasil, M. L., Greenberg, E. P. Iron and Pseudomonas aeruginosa biofilm formation. Proceedings of the Natural Academy of Sciences U.S.A. 102, 11076-11081 (2005).
- Battin, T. J., Besemer, K., Bengtsson, M. M., Romani, A. M., Packmann, A. I. The ecology and biogeochemistry of stream biofilms. Microbiology. 14, 251-263 (2016).
- Battin, T. J., et al. Microbial landscapes: new paths to biofilm research. Nature Reviews. Microbiology. 5, 76-81 (2007).
- Neu, T. R., Lawrence, J. R. Innovative techniques, sensors, and approaches for imaging biofilms at different scales. Trends in Microbiology. 23, 233-242 (2015).
- Meleppat, R. K., Shearwood, C., Seah, L. K., Matham, M. V. Quantitative optical coherence microscopy for the in situ investigation of the biofilm. J. of Biomedical Optics. 21 (12), 127002(2016).
- Wagner, M., Horn, H. Optical coherence tomography in biofilm research: A comprehensive review. Biotechnology and Bioengineering. 114, 1386-1402 (2017).
- Huang, D., et al. Optical coherence tomography. Science. 254, 1178-1181 (1991).
- Haisch, C., Niessner, R. Visualisation of transient processes in biofilms by optical coherence tomography. Water Resources. 41, 2467-2472 (2007).
- Drexler, W., Fujimoto, J. G. Optical Coherence Tomography: Technology and Applications. , Springer Verlag. (2008).
- Fercher, A. F. Optical coherence tomography – development, principles, applications. Zeitschrift für Medizinische Physik. 20, 251-276 (2010).
- Lee, H. -C., Liu, J. J., Sheikine, Y., Aguirre, A. D., Connolly, J. L., Fujimoto, J. G. Ultrahigh speed spectral-domain optical coherence microscopy. Biomedical Optics Express. , 41236-41254 (2013).
- Fortunato, L., Leiknes, T. In-situ biofouling assessment in spacer filled channels using optical coherence tomography (OCT): 3D biofilm thickness mapping. Bioresource Technology. 229, 231-235 (2017).
- Niederdorfer, R., Peter, H., Battin, T. J. Attached biofilms and suspended aggregates are distinct microbial lifestyles emanating from differing hydraulics. Nature Microbiology. 1, 16178(2016).
- Roche, K. R., et al. Benthic biofilm controls on fine particle dynamics in streams. Water Resources. 53, 222-236 (2016).
- Fortunato, L., Jeong, S., Wang, Y., Behzad, A. R., Leiknes, T. Integrated approach to characterize fouling on a flat sheet membrane gravity driven submerged membrane bioreactor. Bioresource Technology. 222, 335-343 (2016).
- Morgenroth, E., Milferstedt, K. Biofilm engineering: linking biofilm development at different length and time scales. Reviews in Environmental Science and Bio/Technology. 8, 203-208 (2009).
访问受限。请登录或开始试用以查看此内容。
重印与许可
