本研究的目的是设计并构建一种基于储料装置的熔融挤出式三维打印机,该打印机采用开源且低成本的组件,适用于生物医学和食品打印行业。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
三维(3D)打印是一种日益流行的制造技术,能够无需重新配置设备成本即可制造出高度复杂的物体。这种技术的普及在一定程度上得益于进入门槛的降低,例如系统搭建成本的下降和操作的简便性。以下方案介绍了用于制造定制零件和组件的增材制造熔融挤出(ADDME)3D打印机的设计与构建过程。ADDME采用3D打印、激光切割以及在线采购的部件组合而成。该方案分为易于遵循的多个部分,包含详细的示意图和零件清单,涵盖机架结构、Y轴与打印床、X轴、挤出系统、电子元件和软件等章节。通过使用高粘度奶油、巧克力以及Pluronic F-127(一种生物墨水模型)进行挤出测试和复杂物体的3D打印,对ADDME的性能进行了评估。结果表明,ADDME是一个可用于多种行业材料与结构制造的可靠平台。详细的示意图与视频内容相结合,有助于希望从多种材料中实现复杂物体3D打印的用户获得低成本、易于操作的设备。
引言
增材制造是一种强大的制造技术,有望为工业领域带来显著价值1,2。增材制造的突出优势包括无需模具成本、高度定制化、可实现复杂几何结构,以及降低进入门槛的成本。无需重新配置工具即可快速制造原型,这在力求缩短"上市时间"时具有重要意义,而缩短上市时间正是发达国家产业在面对低工资竞争者时保持竞争力的关键目标之一1。高度的可定制性使得多种多样的产品能够以复杂几何形状被制造出来。当这些因素与较低的启动成本、材料成本以及操作人员专业化要求相结合时,增材制造技术的价值便尤为明显3。
增材制造,也称为3D打印,是指在计算机数字控制(CNC)系统中通过逐层构建的方式制造物体3。与铣削等传统的CNC加工方法不同,传统方法通过从材料板或块体上去除材料来成型,而3D打印系统则是将材料逐层添加,形成所需的结构。
3D 打印可通过多种方法实现,包括激光、闪光、挤出或喷射技术4。所采用的具体技术决定了原材料的形态(即粉末或熔体),以及加工过程中所需的流变和热性能5。基于挤出的 3D 打印市场主要由基于丝材的系统主导,这是因为丝材易于操作、加工,并能持续向挤出头供应大量材料。然而,该工艺受限于能够制成丝材的材料类型(主要是热塑性塑料)。大多数材料并不存在丝材形式,且市场上缺乏现代化的低成本平台,这构成了显著的技术空白。
本方案展示了基于储液器的挤出系统的构建方法,该系统可将材料储存在注射器中,并通过针头进行挤出。该系统非常适合制造多种材料,包括食品6、聚合物7以及生物材料8,9。此外,基于储液器的挤出技术通常比其他3D打印方法更安全、成本更低且操作更简便。
越来越多的大学研究团队正在设计并向公众发布开源的 3D 打印系统。自 2007 年基于挤出成型的 Fab@Home 打印机问世以来10,11,研究人员致力于构建一种简单且低成本的平台,以推动 3D 打印技术及其应用的快速发展。随后在 2011 年,RepRap 项目旨在开发一种基于丝材的 3D 打印平台,其组件本身由 3D 打印制造,目标是实现机器的自我复制12。多年来,3D 打印机的成本持续下降,从 2006 年 Fab@Home 的 2300 美元、2005 年 RepRap v1 的 573 美元,降至 2011 年 v2 版本的 400 美元。
在之前的研究中,我们展示了如何将现成的3D打印系统与定制的基于储液器的挤出系统相结合,以巧克力为材料制造复杂的3D物体13。进一步的设计研究表明,与该原型设计相比,可实现显著的成本节约。
本实验方案旨在提供一种低成本、基于储液装置的熔融挤出式3D打印机的构建指导。本文提供了详细的示意图、设计图、文件和组件清单,以确保3D打印机的成功组装与运行。所有组件均托管于开源(知识共享非商业性)平台 https://www.thingiverse.com/Addme/collections,用户可根据需要修改或添加额外功能。通过使用高黏度乳膏、巧克力以及Pluronic F-127(一种生物墨水模型材料)对ADDME进行性能评估,展示了ADDME 3D打印机在生物医学和食品打印领域的应用潜力。
本方案需要配备能够切割亚克力材料的激光切割机,以及能够打印PLA或ABS丝材的桌面级3D打印机。可根据操作者所拥有的设备,选择使用机械加工的加热套和加热棒,或硅胶加热器对材料进行加热。所有CAD文件均可在https://www.thingiverse.com/Addme/designs获取。用于控制3D打印机的固件和软件资源分别为http://marlinfw.org/meta/download/和https://www.repetier.com/。有关控制板的详细说明,请参见https://reprap.org/wiki/RAMPS_1.4。
访问受限。请登录或开始试用以查看此内容。
方案
警告:热烙铁和加热 cartridge 存在造成烫伤的风险。当加热 cartridge 未固定在加热套内时,切勿通电。此外,3D 打印机移动轴可能造成夹伤或割伤。
1. 概述与准备
注意:图1A 展示了打印机的计算机生成渲染图,图1B 为完成后的打印机照片。
- 从材料表中获取所有部件。
- 所有需激光切割的亚克力部件请参见 https://www.thingiverse.com/Addme/designs。请确保使用 6 mm 厚的亚克力材料,否则框架无法正确组装。激光切割机利用高能激光切割材料,建议在专业加工场所进行操作。
- 所有 3D 打印部件请参见 https://www.thingiverse.com/Addme/designs。必须按照每个部件所指定的打印参数进行打印。请注意,3D 打印机具有高温表面和运动部件,建议在专业人员协助下操作。
- 制造加热套部件,该部件位于 https://www.thingiverse.com/Addme/designs。若不具备加工条件,可购买硅胶加热器(材料表),并搭配相应的 3D 打印支架,该支架亦可在 https://www.thingiverse.com/Addme/designs 获取。
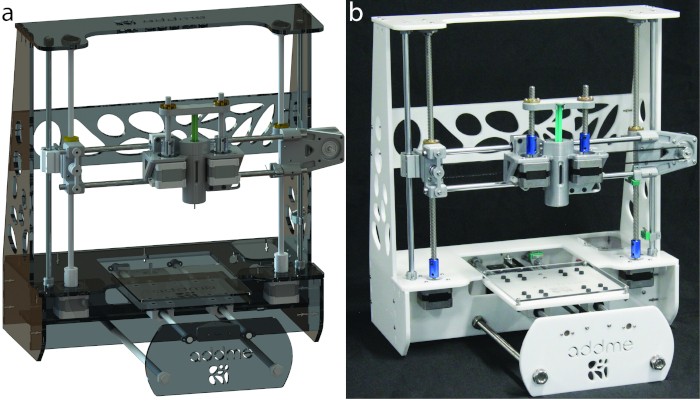
图1:增材制造熔融挤出(ADDME)3D打印机。(A)打印机的计算机生成渲染图。(B)组装完成的打印机实物照片。请点击此处查看此图的放大版本。
2. 框架组装
注意:完成框架组装需要使用图2所示的部件。熔融挤出式3D打印机的框架由6 mm激光切割亚克力板和M3螺栓与螺母组合固定(图3)。打印机底部 дополнительно 使用M10螺纹杆和螺母组合进行加固。
- 收集亚克力部件 1–9,并将其组装成 图 3A 所示的结构。核对图中标注,确保每个部件位置正确。使用 M3 内六角扳手,按照 图 3C 所示方式,用 M3 螺丝和螺母固定。
- 将 M10 螺纹杆穿过亚克力部件 6、8 和 10 上的专用孔。按照 图 3B,D 所示,使用 M10 垫圈和螺母将其固定。用可调扳手拧紧。
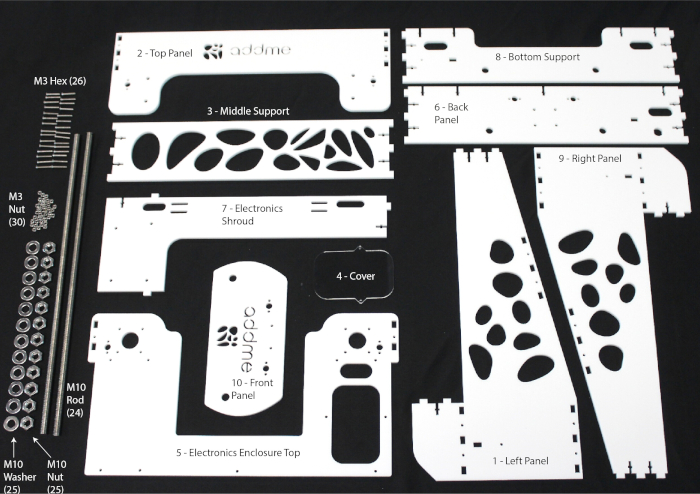
图 2:组装框架所需的组件。 请点击此处查看此图的放大版本。
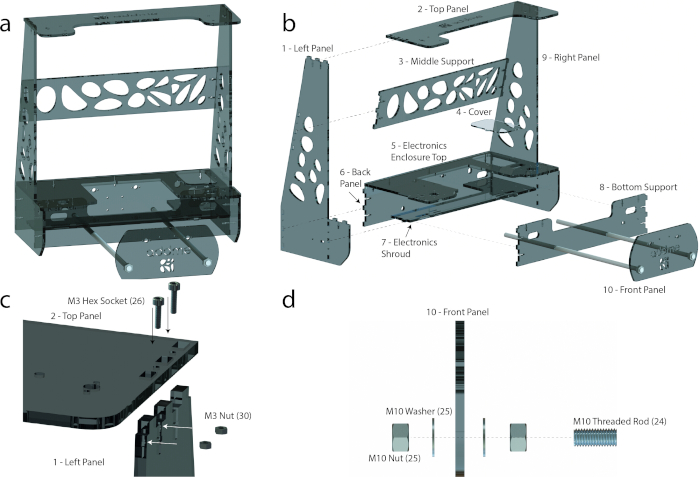
图3:框架组装。(A)已组装的框架。(B)带标注的亚克力部件和支撑用M10螺纹杆的爆炸视图。(C)使用M3螺钉和螺母将各亚克力部件相互连接以固定框架的爆炸视图。(D)通过M10螺母和垫圈将螺纹杆与亚克力部件6、8和9连接在一起的爆炸视图。请点击此处查看此图的放大版本。
3. Y轴和打印床子组件
注意:图4 中所示部件是完成Y轴和打印平台子组件所必需的。所有螺丝均如 图4 所示,工具列在材料表中。
- 使用图4中的零件,按照图5C所示组装打印平台子组件头部。
- 按照图5C所示,将两个直线轴承座(19)滑入每根8 mm导轨轴(21)上。将限位块(3DP 4)滑入其中一根8 mm导轨轴(21),并使用M2螺钉和内六角扳手按照图5E固定机械限位开关(14)。
- 使用M4螺钉和内六角扳手将四个直线轴承座(19)全部固定到安装底板(亚克力零件12)上(图5C)。使用M3螺钉和内六角扳手将皮带夹(3DP 3)固定在安装底板(亚克力零件12)上(图5C)。使用M3螺钉、螺母和弹簧组件,按照图5F将打印平台(亚克力零件11)固定在安装底板(12)上(图5C)。
- 按照图5D,G所示,将图4中剩余的零件固定到框架上。
- 分别使用M2螺钉和内六角扳手将两个导轨轴支架(3DP 2)固定在后侧板(亚克力零件6)和前侧板(亚克力零件10)上(图5D,G)。
- 使用M3螺钉和内六角扳手将步进电机支架(12)固定在后侧板(亚克力零件6)上(图5D)。使用M3螺钉和内六角扳手将步进电机(11)固定在步进电机支架(12)上(图5D)。使用M3螺钉和内六角扳手将皮带惰轮(3DP 1)固定在前侧板(亚克力零件10)上(图5G)。
- 按照图5A,D,G所示,将打印平台子组件放入框架中,使每根8 mm导轨轴(21)的两端分别与导轨轴支架(3DP 2)对齐。
注意:可能需要松开前侧板(亚克力零件10)上的M12垫圈,以便为打印平台子组件的安装留出空间。 - 最后,完成Y轴和打印平台子组件的组装:使用M3螺钉将惰轮固定到皮带惰轮(3DP 1)上,然后使用M2内六角扳手拧紧惰轮上的M2顶丝,将齿形惰轮固定在步进电机上。将皮带(17)绕过惰轮(17)和齿形惰轮(17),并穿入皮带夹(3DP 3)中,以产生皮带张力。最后使用M3内六角扳手拧紧皮带夹(3DP 3),完成该部分组装。
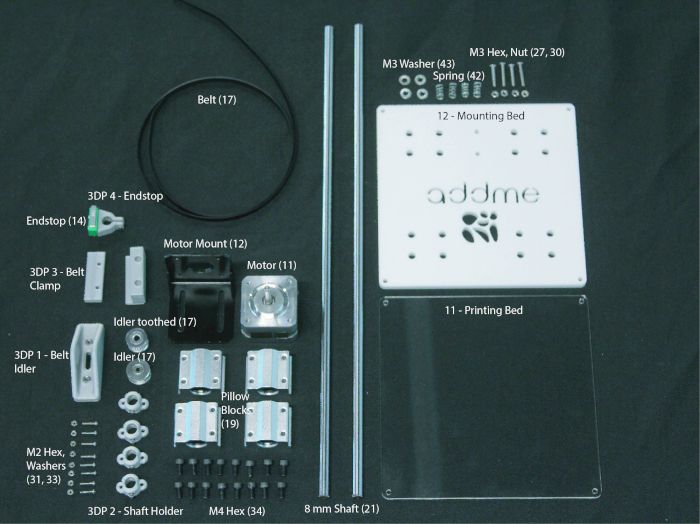
图4:组装y轴和打印床子组件所需的部件。 请点击此处查看该图的放大版本。
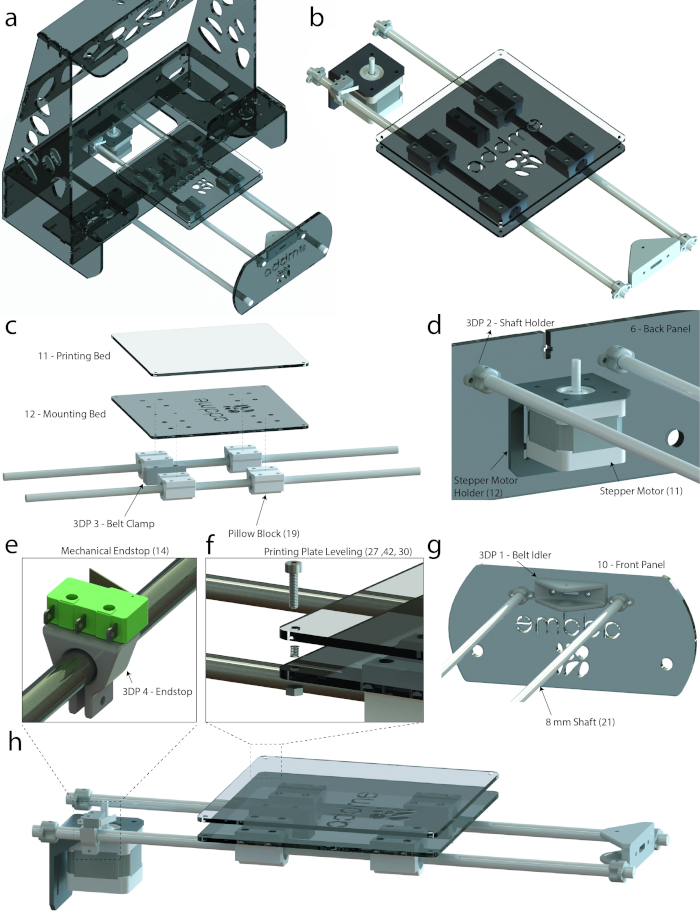
图5:增材制造熔融挤出(ADDME)3D打印机。(A)框架、Y轴和打印床的图形渲染图。(B)Y轴和打印床的图形渲染图。(C)打印床子组件的爆炸视图。(D)标注视图,显示Y轴如何连接到后板。(E)机械限位开关的放大视图。(F)打印平台弹簧调平系统的爆炸视图。(G)标注视图,显示Y轴如何连接到前面板。(H)Y轴和打印床的侧视图图形渲染图。请点击此处查看此图的放大版本。
4. X轴子组件
注意:图6 中所示部件为完成X轴子组件所必需。所有螺丝均在 图6 中显示,工具列于材料表中。
- 使用图6中的零件,按照图7C所示组装X轴子组件的左侧部分。
- 将黄铜螺母(18)放入螺母固定座(3DP 5)内,并使用M3螺丝和内六角扳手将其固定到X轴左端支撑座(3DP 8)上(图7C)。
- 使用M4螺丝和内六角扳手将支撑块(19)固定在X轴左端支撑座(3DP 8)上(图7C)。使用M3螺丝和内六角扳手将X轴惰轮1(3DP 9)固定到X轴左端支撑座(3DP 8)上(图7C)。
- 对齐惰轮(17)、X轴惰轮1(3DP 9)和X轴惰轮2(3DP 10)的中心孔,使用M3螺丝和内六角扳手进行固定(图7C)。使用图6所示的零件,按照图7D所示组装X轴子组件的右侧部分。
- 将黄铜螺母(18)放入螺母固定座(3DP 5)内,并使用M3螺丝和内六角扳手将其固定到X轴右端支撑座(3DP 6)上(图7D)。
- 使用M4螺丝和内六角扳手将支撑块(19)固定在X轴右端支撑座(3DP 6)上(图7D)。使用M3螺丝和内六角扳手将X轴右端件(3DP 7)固定到X轴右端支撑座(3DP 6)上(图7D)。使用M3螺丝和内六角扳手将步进电机(11)固定在X轴右端件(3DP 7)上(图7D)。
- 按照图7B所示,将每根螺纹杆(18)旋入对应的黄铜螺母(18)中。按照图7B,C,D所示,将两根8 mm光轴(20)垂直插入每个支撑块(19)中,另将两根8 mm光轴(20)水平插入。
- 按照图7E,F所示,将图6中剩余的零件固定到框架上。
- 使用M2螺丝和内六角扳手将两个光轴固定座(3DP 2)分别固定在顶板(亚克力零件2)和电子元件外壳顶板(亚克力零件5)上(图7E,F)。使用M3螺丝和内六角扳手将支撑块轴承(15)固定在顶板(亚克力零件2)上(图7E)。使用M3螺丝和内六角扳手将步进电机(11)固定在电子元件外壳顶板(亚克力零件5)上(图7F)。
注:联轴器(16)是一种用于连接两种不同直径轴的组件。 - 使用M2内六角扳手拧紧下方的紧定螺钉,将联轴器(16)固定在步进电机(11)的轴上(图7F)。
- 使用M2螺丝和内六角扳手将两个光轴固定座(3DP 2)分别固定在顶板(亚克力零件2)和电子元件外壳顶板(亚克力零件5)上(图7E,F)。使用M3螺丝和内六角扳手将支撑块轴承(15)固定在顶板(亚克力零件2)上(图7E)。使用M3螺丝和内六角扳手将步进电机(11)固定在电子元件外壳顶板(亚克力零件5)上(图7F)。
- 将X轴子组件装入框架中,通过将垂直方向的8 mm光轴与光轴固定座(3DP 2)对齐,并使用M2螺丝和内六角扳手进行紧固(图7E,F)。使用M2内六角扳手拧紧上方的紧定螺钉,将螺纹杆(18)固定在联轴器(16)的另一端(图7E,F)。
注:可能需要暂时拆下顶板(亚克力零件2),以便X轴子组件能够装入框架中。
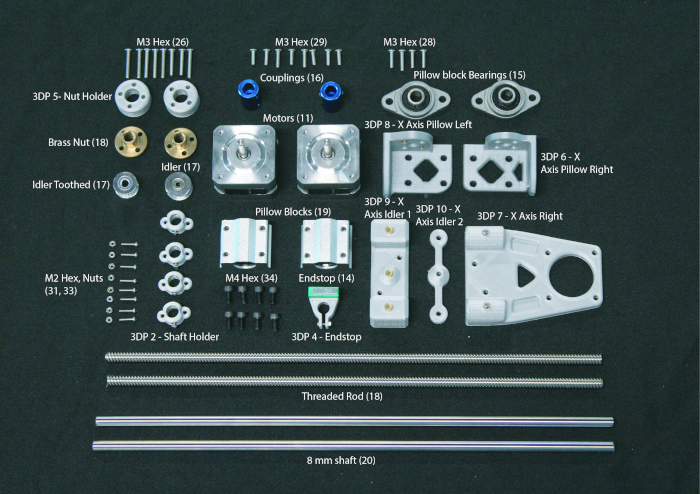
图6:组装X轴子组件所需的部件。 请点击此处查看此图的放大版本。

图7:X轴子组件装配图。(a)框架与X轴的图形化渲染图。(b)X轴的图形化渲染图。(c)子组件左侧的爆炸视图。(d)子组件右侧的爆炸视图。(e)标注视图,显示X轴如何连接至顶部面板。(f)标注视图,显示X轴如何连接至电子元件外壳。请点击此处查看此图的放大版本。
5. 挤出子组件
注意:挤出子组件采用双步进电机设计,以通过平衡柱塞两侧的受力来确保实现高精度。完成挤出子组件需要 图8 中列出的零件。
- 收集 图8 中所示的所有部件,并根据 图9 组装挤出头。
注意:图9B 是挤出机子组件的爆炸图,展示了各个部件如何组装在一起。以下步骤说明了具体操作方法。所有螺丝均见 图8,工具列于 材料表 中。- 使用 M4 螺丝和内六角扳手将两个支撑座(19)固定在挤出机背板(3DP 14)上(图9B)。使用 M3 螺丝和内六角扳手将挤出机皮带夹(3DP 13)固定在挤出机背板(3DP 14)上,位于支撑座(19)之间(图9B)。
- 使用 M3 外六角螺丝和内六角扳手将挤出机背板(3DP 14)固定到挤出机电机支架(3DP 15)上(图9B)。使用 M3 外六角螺丝和内六角扳手将两个步进电机(11)固定在挤出机电机支架(3DP 15)上(图9B)。
注意:联轴器(16)是一种用于连接两种不同轴径的组件。 - 使用 M2 内六角扳手拧紧下方的紧定螺钉,将联轴器(16)固定在步进电机(11)的轴上(图9B)。通过拧紧上方的紧定螺钉,将螺纹杆(18)固定在联轴器(16)内(图9B)。
- 根据 图9B 将加热套或硅胶加热器滑入挤出机电机支架(3DP 15)中。使用 M3 螺丝和内六角扳手将黄铜螺母(18)固定在柱塞锁 1(3DP 11)内部。
- 根据 图9A 将挤出头安装到 X 轴上。
- 根据 图9A,将 X 轴上的 8 mm 轴插入挤出头的支撑座(19)中。
- 将传动皮带(17)穿过位于左右 X 轴组件上的惰轮(17)和带齿惰轮(17),并使用 M3 外六角螺丝和内六角扳手将传动皮带(17)固定在挤出机皮带夹(3DP 13)中(图9C)。
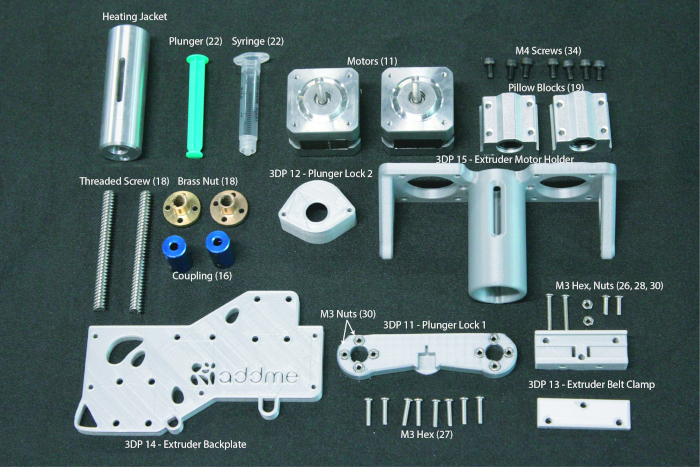
图8:组装挤出装置所需的组件。请点击此处查看该图的放大版本。

图9:挤出机组件。(A)挤出机组件的图形渲染图。(B)显示挤出机各部件的爆炸视图。请点击此处查看此图的放大版本。
6. 电子元件与线路连接
- 将 Arduino 安装到亚克力部件 7(电子元件护罩,如图所示)中 图10A) 使用M3内六角扳手通过M3六角螺钉固定。将ramps板插入Arduino板顶部,方向如图所示 图10A,B USB插头朝向亚克力部件6(后板)。
- 将直流电源插孔安装在亚克力部件6(后板,如图所示)中 图10A)以及连接至电源的连接器 图10B连接电机控制器、步进电机、限位开关、加热器和热电偶至相应的引脚(图10B).
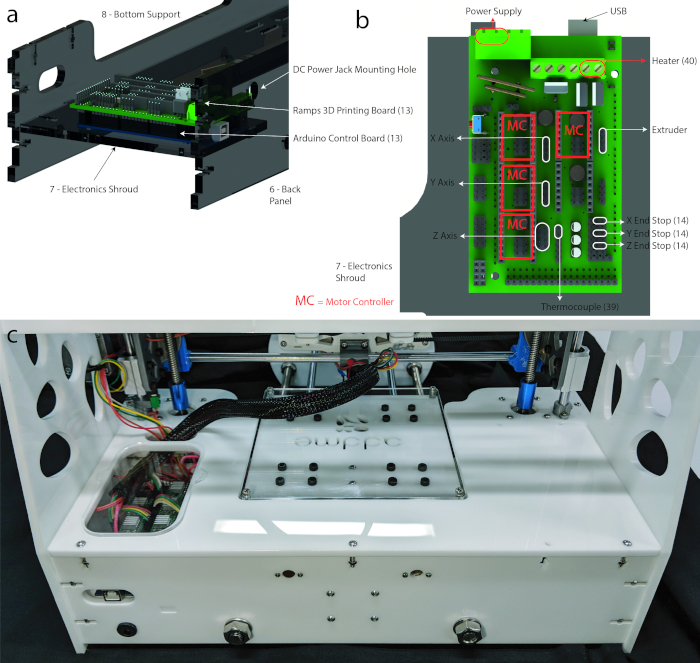
图10:电子元件。(A)电子控制板安装位置的图形渲染图。(B)电气元件和电机与3D打印控制板的连接示意图[Arduino和Ramps的CAD文件由Jos Hummelink(grabcab.com)提供]。(C)完成布线后的实物图。可见导线从Ramps控制板引出,分别连接至挤出头以及X/Y轴电机。请点击此处查看该图的放大版本。
7. 软件、控制与校准
注意:如需更详细的说明和故障排除信息,请参见 https://reprap.org/wiki/RAMPS_1.4。
- 从 http://marlinfw.org/meta/download/ 下载固件。
- 安装 Repetier 软件,网址为 https://www.repetier.com/。
- 在 https://www.thingiverse.com/Addme/designs 找到的固件中,替换 .configuration 文件。
- 在 Repetier 软件中,通过选择 配置 | 打印机设置 | 连接 | 波特率:115200,将波特率设置为 115200。
- 点击 Repetier 软件中的 连接 图标。
- 连接成功后,即可完全控制打印机。进入 手动控制 界面,可移动打印平台并尝试设置温度。
警告:确保不要超过注射器或外壳组件的最高耐受温度(详见讨论部分)。尽管步进电机功率有限,但轴的运动仍可能造成机械性伤害。
注:此时打印机已完全正常运行。下一节(第8节)将介绍使打印机进入3D打印准备状态的操作流程。
8. 3D打印的准备工作
- 使用2 mL注射器装载所需材料,例如粘稠乳膏、巧克力或泊洛沙姆(图11A)。
- 将注射器安装到挤出头时,首先将注射器插入活塞锁1(3DP 11,图11B);接着,在小心旋转螺纹螺钉的同时,将注射器插入加热套中(图11C)。
- 可选步骤:如果打印平台尚未调平,则需进行调平。移动打印头左右及上下位置,检查平台与注射器喷嘴之间的距离是否一致。将一张纸片插入注射器与平台之间,感受摩擦阻力(图11E),必要时使用M3内六角扳手(图11D)调节平台水平。
- 可选步骤:如果所选材料需要加热,此时应进行加热操作。在Repetier软件中进入手动控制选项卡,并将温度设定至所需值。
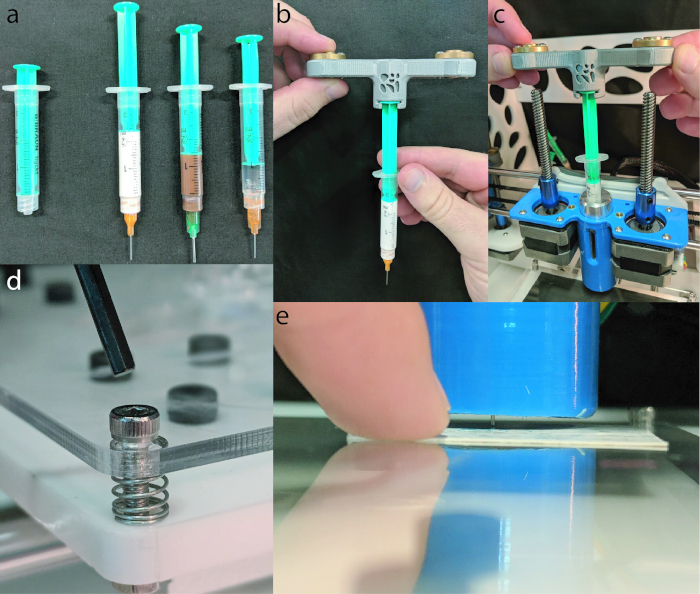
图11:3D打印制备过程。(A)一支2 mL注射器中装入了以下物质(从左到右):粘稠乳霜(150 mL,Nivea护手霜)、巧克力(Cadbury,原味牛奶巧克力)和Pluronic F-127(Sigma Aldrich)。(B)活塞正被插入活塞锁1(3DP 11)中。(C)图示为将注射器插入加热套的过程,同时螺纹螺钉与黄铜螺母啮合。(D)图示为将内六角扳手即将插入固定用M3内六角螺钉中,以便调节水平高度。(E)随后将一张名片滑入注射器下方,以检查平台与注射器之间的距离。请点击此处查看该图的放大版本。
访问受限。请登录或开始试用以查看此内容。
结果
使用一种粘稠乳霜(150 mL,妮维雅护手霜)、巧克力(吉百利,原味牛奶巧克力)和泊洛沙姆F-127(Sigma Aldrich)评估ADDME在3D打印过程中的性能。粘稠乳霜和巧克力直接使用,泊洛沙姆则溶于超纯水中配制成20%(重量比)的溶液,并于5 °C冷藏保存,待用时取出14,15。
线测试通过在构建平台上来回挤出丝材形成基本图案,以评估单根丝材的特性,如厚度或均匀性。线测试采用一系列称为gcode的运动指令完成,如下方公式1所示。所需挤出的材料量可通过公式2计算得出。所用打印参数见表1,结果如图12A,B,C所示。
访问受限。请登录或开始试用以查看此内容。
讨论
本方案提供了构建低成本基于熔融挤出的3D打印机的详细说明。3D打印机的构建可分为若干子部分,包括机架、Y轴/打印平台、X轴、挤出机、电子元件和软件。这些子部分均配有详细的示意图、图纸、文件和零件清单。一台ADDME 3D打印机的总成本为343澳元(截至2019年1月17日约合245美元),使其成为目前已知最便宜的基于储料装置的熔融挤出式3D打印机。本设备的设计目标是通过使用激光切割件、3D打印件以及市售标准组件,实现简便制造。该设备的功能已通过线材测试及有机形状物体的3D打印得到验证。通过使用高粘度奶油、巧克力和Pluronic F-127(作为生物墨水模型),已证明ADDME在生物医学和食品工业等多种应用中的适用性。
用于构建ADDME的3D打印部件可能因各打印件之间质量差异而带来复杂性。3D打印部件的翘曲、收缩或膨胀已知会受到打印参数和环境因素的影响。使用聚乳酸(PLA)应能显著减少由收缩、膨胀或翘曲引起的误差;然而,湿度等环境因素仍可能导致问题。为尽量减少潜在问题,应确保:1)打印参数与指定参数一致
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
本研究未从公共、商业或非营利部门的资助机构获得任何特定资助。特别感谢Florian Schmittner、Sandro Gorka、Gurinder Singh、Vincent Tran和Dominik Vu在设计早期原型中的贡献。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 15 瓦 12 伏直流 50x100 毫米柔性硅胶加热器 | Banggood | 1280175 | 可选;4.46 澳元 |
| 3D 打印机 | Lulzbot | https://download.lulzbot.com/ | |
| 3D 打印机 | Ultimaker | Ultimaker 2+ | |
| 交流 100-240 伏转直流 12 伏 5 安 60 瓦电源适配器 | Banggood | 994870 | 12.7 澳元 |
| 白色连续浇铸亚克力板 1200x600 毫米 | Mulford Plastics | 36.95 澳元 | |
| 内六角扳手 | 公制 | ||
| 带 RAMPS 1.4 控制器的 Arduino MEGA2560 R3 | Geekcreit | 984594 | 28.91 澳元 |
| 碳钢直线轴 8 毫米 x 350 毫米 | Banggood | 1119330 | 13.44 澳元 |
| 碳钢直线轴 8 毫米 x 500 毫米 | Banggood | 1276011 | 19.42 澳元 |
| 巧克力 | Cadbury | ||
| 带互联网接入的计算机 | Dell | ||
| 联轴器 5-8 毫米 | Banggood | 1070710 | 6.93 澳元 |
| 护手霜 | Nivea | 80102 | |
| 加热管 | Creality 3D | 1192704 | 4.75 澳元 |
| K 型温度传感器热电偶 | Banggood | 1212169 | 2.37 澳元 |
| 激光切割机 | trotec | Speedy 300 | https://www.troteclaser.com/ |
| M10 1 毫米螺距金属六角螺母 + 垫圈 | UXCELL | 8.84 澳元 | |
| M10 1 毫米螺距镀锌管 400 毫米长 | UXCELL | 11.62 澳元 | |
| M2 - 0.4 毫米内螺纹黄铜嵌件 | Ebay | 5.65 澳元 | |
| M2 螺母 | Suleve | 1239291 | 9.17 澳元 |
| M2 x 10 毫米圆头内六角螺钉 | Suleve | 1239291 | 9.17 澳元 |
| M2 x 5 毫米圆头内六角螺钉 | Suleve | 1239291 | 9.17 澳元 |
| M3 - 0.5 毫米内螺纹黄铜嵌件 | Suleve | 1262071 | 7.5 澳元 |
| M3 螺母 | Suleve | 1109208 | 7.85 澳元 |
| M3 垫圈 | Banggood | 1064061 | 3.05 澳元 |
| M3 x 10 毫米圆头内六角螺钉 | Suleve | 1109208 | 7.85 澳元 |
| M3 x 20 毫米圆头内六角螺钉 | Suleve | 1109208 | 7.85 澳元 |
| M3 x 6 毫米圆头内六角螺钉 | Suleve | 1109208 | 7.85 澳元 |
| M3 x 8 毫米圆头内六角螺钉 | Suleve | 1109208 | 7.85 澳元 |
| M4 x 8 毫米圆头内六角螺钉 | Suleve | 1273210 | 4.32 澳元 |
| 鲁尔锁针头 18 - 27 规 | Terumo | TGA ARTG 编号:130227 | 3.57 澳元 |
| NEMA 17 步进电机 | Casun | 42SHD0001-24B | 54 澳元 |
| NEMA 步进电机安装支架 | Banggood | ptNema17br90 | 4.79 澳元 |
| 带法兰座的 8 毫米枕块轴承 | Banggood | KFL08 | 5.04 澳元 |
| PLA 线材 | Creality 3D | 1290153 | 24.95 澳元 |
| 普流罗尼克 F127 | Sigma Aldrich | P2443-250G | |
| SC8UU 8 毫米直线运动球轴承 | Toolcool | 935967 | 21.6 澳元 |
| SG-5GL 微型限位开关 | Omron | 1225333 | 4.5 澳元 |
| 焊接工作站 | 焊锡、导线、热缩管等 | ||
| 弹簧 | Banggood | 995375 | 2.53 澳元 |
| 3 毫升鲁尔锁聚丙烯注射器 | Brauhn | 9202618N | 3.14 澳元 |
| GT2 20 齿同步带轮及皮带套装 | Banggood | 10811303 | 11.48 澳元 |
| 梯形丝杠及螺母 8 毫米 x 400 毫米 | Banggood | 1095315 | 29.02 澳元 |
| 可调扳手 |
参考文献
- Brettel, M., Friederichsen, N., Keller, M., Rosenberg, M. How Virtualization, Decentralization and Network Building Change the Manufacturing Landscape: An Industry 4.0 Perspective. World Academy of Science, Engineering and Technology International Journal of Information and Communication Engineering. 8 (1), (2014).
- Gilchrist, A. Introducing Industry 4.0. Industry 4.0. , 195-215 (2016).
- Petrick, I. J., Simpson, T. W. 3D Printing Disrupts Manufacturing: How Economies of One Create New Rules of Competition. Research-Technology Management. 56 (6), 12-16 (2013).
- Wong, K., Hernandez, A. A Review of Additive Manufacturing. ISRN Mechanical Engineering. 10, (2012).
- Lanaro, M., Desselle, M. R., Woodruff, M. A. 3D Printing Chocolate: Properties of Formulations for Extrusion, Sintering, Binding and Ink Jetting. Fundamentals of 3D Food printing and Applications. , (2018).
- Godoi, F. C., Prakash, S., Bhandari, B. R. 3d printing technologies applied for food design: Status and prospects. Journal of Food Engineering. 179, 44-54 (2016).
- Stansbury, J. W., Idacavage, M. J. 3D printing with polymers: Challenges among expanding options and opportunities. Dental Materials. 32 (1), 54-64 (2016).
- Zhu, W., Ma, X., Gou, M., Mei, D., Zhang, K., Chen, S. 3D printing of functional biomaterials for tissue engineering. Current Opinion in Biotechnology. 40, 103-112 (2016).
- Lanaro, M., Booth, L., Powell, S. K., Woodruff, M. A. Electrofluidodynamic technologies for biomaterials and medical devices: melt electrospinning. Electrofluidodynamic Technologies (EFDTs) for Biomaterials and Medical Devices. , 37-69 (2018).
- Malone, E., Lipson, H. Fab@Home: the personal desktop fabricator kit Article information. Rapid Prototyping Journal. 13 (4), 245-255 (2007).
- Vilbrandt, T., Malone, E., Lipson, H., Pasko, A. Universal Desktop Fabrication. Heterogeneous Objects Modelling and Applications. , 259-284 (2008).
- Jones, R., et al. RepRap-the replicating rapid prototyper. Robotica. 29, 177-191 (2011).
- Lanaro, M., et al. 3D printing complex chocolate objects: Platform design, optimization and evaluation. Journal of Food Engineering. , (2017).
- Wu, W., DeConinck, A., Lewis, J. A. Omnidirectional Printing of 3D Microvascular Networks. Advanced Materials. 23 (24), H178-H183 (2011).
- Paxton, N., Smolan, W., Böck, T., Melchels, F., Groll, J., Jungst, T. Proposal to assess printability of bioinks for extrusion-based bioprinting and evaluation of rheological properties governing bioprintability. Biofabrication. 9 (4), 044107(2017).
访问受限。请登录或开始试用以查看此内容。
重印与许可
