开发了一种用于预浸料带自动铺放的协作式复合材料制造系统。该系统能够制造具有高度几何复杂性的复合材料层压板。所提出的方法解决了路径规划、机器人协调与控制中的各项问题。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
自动铺带和自动纤维铺放(AFP)设备相比传统的手工纤维铺放,能够提供更安全的工作环境并降低工人的劳动强度。因此,复合材料制造的生产精度、重复性和效率得到显著提升。然而,目前的AFP系统仅能制造具有大面积开放表面或简单回转体的复合材料构件,无法满足工业界对小型复杂结构或封闭结构日益增长的需求。
本研究通过采用一个1自由度(DoF)旋转台、一个6-RSS并联机器人和一个6自由度串联机器人,可显著提高自动铺放(AFP)系统在制造复杂复合材料构件时的灵活性。安装在并联机器人上的旋转台用于夹持芯模,而串联机器人则携带铺放头,二者协同工作,模拟两只具有足够灵活性的人手,将纤维精确铺设到具有复杂轮廓的芯模上。
尽管CCM系统提高了复合材料制造的灵活性,但在考虑奇异性、纤维铺放头与芯模之间的碰撞、纤维方向的平滑变化以及保持纤维铺放头沿零件表面法线方向等约束条件的情况下,生成可行的离线路径往往非常耗时,甚至难以实现。此外,由于机器人存在定位误差,还需进行在线路径修正。因此,本文提出了一种在线位姿修正算法,通过视觉反馈对并联与串联机器人路径进行修正,并在离线路径规划出现约束或奇异性问题时,保持两机器人之间的相对路径不变。实验结果表明,所设计的CCM系统能够完成制造复合材料结构所需的运动 Y-形状。
引言
近年来,各行业对高性能复合材料结构日益增长的需求极大地推动了复合材料制造技术的发展1,2。传统的手工生产方式已无法满足新兴工业对高效率、高精度和高质量的要求。这一局限性促进了诸如自动铺丝(AFP)系统等新型制造技术的发展。AFP技术利用预浸料自动制造复合材料结构,预浸料以条带形式存在,由浸渍了半聚合树脂的纤维带(如玻璃纤维、碳纤维等)组成。在AFP系统中,配备有加热和压实树脂预浸料功能的铺放头被安装在纤维铺放设备或工业机器人上。该纤维铺放设备或机器人携带铺放头在模具芯模表面移动,逐层铺设预浸料。在制造过程中,模具芯模作为成型模具,预浸料缠绕其表面以形成特定结构的复合材料部件,待部件固化后,芯模将被移除。现有的AFP系统可显著提高复合材料生产的效率和质量3,4,5。然而,由于系统自由度(DoF)不足以及轨迹生成困难,当前的AFP系统仍局限于平面、曲面或简单的回转体零件(如圆柱或圆锥)等开放表面的制造。特别是航空航天工业以及体育器材制造业,目前正关注该技术在更复杂几何结构制造中的应用,例如"Y"形管件或自行车车架等形成闭合回路的结构。
为了能够制造具有复杂几何形状的结构,需要提高自动铺放(AFP)系统的灵活性。例如,已有研究提出了一种8自由度(DoF)的AFP系统6,该系统通过在6自由度工业机器人上增加一条直线导轨,并在芯模支撑平台上增加一个旋转台构成。然而,该系统仍不适用于制造上述具有复杂几何形状的部件。由两个机器人组成的协作机器人系统是一种有前景的解决方案,其中一个机器人用于在其末端执行器上安装纤维铺放头,另一个机器人用于夹持芯模,从而提高操作的灵巧性。然而,两个串联机器人组成的协作系统可能无法解决纤维铺放问题,因为考虑到芯模的重量和压紧力,串联机器人由于其悬臂结构容易发生变形并丧失精度7。与串联机器人相比,6自由度并联机器人在飞行模拟器和医疗设备中已有应用,具有更高的刚度和精度8。因此,本文构建了一种并联-串联协作机器人系统,并在并联机器人平台上加装旋转台,以实现对复杂结构的制造。
然而,所构建的协作机器人系统在为每个机器人设计控制器以满足纤维铺放的高精度要求方面存在困难。通过使用激光跟踪系统,可实现对末端执行器的精确定位测量,该系统通常用于多种航空航天钻孔应用中以引导工业机器人9,10。尽管激光跟踪系统能够提供高精度的位置测量,但其主要缺点在于系统成本较高以及存在遮挡问题。激光跟踪系统价格昂贵,例如,商用激光跟踪仪及其配件成本可达9万美元,且在机器人运动过程中激光束容易被遮挡。另一种有前景的解决方案是视觉测量系统,该系统能够以较低成本实现末端执行器6D位姿的较高精度测量。位姿是指末端执行器相对于机器人基坐标系的三维位置与三维姿态的组合。光学坐标测量机(参见材料表)是一种基于双相机的视觉传感器。通过观测安装在两个机器人末端执行器上的多个反射靶标,可实时测量机器人之间的相对位姿。光学坐标测量机已成功应用于机器人校准11和动态路径跟踪12,因此在本研究中被引入,为所提出的CCM系统的闭环控制系统提供反馈测量。
最终复合材料产品的质量在很大程度上取决于自动铺丝(AFP)原始纤维路径的生成方式13,14。路径生成过程通常通过离线编程软件完成。生成的路径由芯模上的一系列标记点组成,用于指示纤维铺放头的姿态。与其他轨迹规划应用(如喷涂、抛光或加工)不同,在这些应用中可以采用多种覆盖路径,而AFP的路径选择则受到限制,因为纤维是连续的,无法在不损坏纤维和铺放头的情况下实现方向的突变(尖角),且铺放头应始终保持与零件表面法线方向一致。AFP轨迹生成技术的早期发展主要集中于大型平板构件的制造5,随后逐步扩展到开放曲面或锥体等三维形状物体的制造5,14。然而,目前尚未建立针对Y形或其他复杂几何形状零件的离线路径生成实用方法。因此,在我们之前的研究中,设计了一种有效的路径规划算法,以确保在具有复杂轮廓表面的零件上实现后续纤维的均匀铺放,避免出现间隙或重叠15。考虑到路径生成算法的实用性与有效性,本研究仅以配备铺放头的6自由度串联机器人和作为芯模支撑的1自由度旋转台为目标系统,旨在关节空间中寻找满足最短时间准则的最优轨迹规划方案。对于包含13个自由度的整个CCM系统而言,由于涉及复杂的运动学计算,并需考虑奇异性、碰撞、平滑转向以及保持铺放头始终位于零件表面法线方向等多种约束条件,生成完整的离线轨迹将过于复杂且耗时。
所提出的离线轨迹规划可分别为6自由度串联机器人和旋转台生成具有精确时序的伺服参考。即使采用这种离线轨迹规划,在某些几何形状的零件下,仍可能无法在所有约束条件下生成可行路径。此外,机器人的定位误差可能导致其与芯模或工作环境中的其他设备发生碰撞。在线路径修正基于光学坐标测量机(CMM)提供的视觉反馈来实现。因此,本文提出了一种在线位姿校正算法,通过视觉反馈同时校正并联机器人的路径,并相应地调整串联机器人路径上的偏移量。当检测到碰撞或其他约束条件时,在遵循离线生成路径的同时,两个机器人之间的相对位姿也保持不变。通过在线路径的修正,CCM系统能够平滑地避开这些冲突点,而无需任何中断。由于并联机器人具有较高的灵活性,因此可根据不同的约束条件生成6维的校正偏移量。本文详细介绍了采用在线位姿校正算法的CCM系统的操作流程。
访问受限。请登录或开始试用以查看此内容。
方案
1. CCM 系统的框架定义
注意:光学坐标测量机(CMM)是一种双相机传感器,可实时跟踪带有刚性反射靶标的物体。这些靶标的布置原则是将其粘贴在相互之间具有一定距离的非对称位置上。靶标需固定在机器人或放置头上,并始终处于光学CMM的视野(FOV)范围内。光学CMM在任何时候都必须同时观测到每个定义坐标系的至少四个靶标。并联机器人的基座坐标系、并联机器人的末端执行器坐标系以及串联机器人的工具坐标系分别记为 Fb、FtP 和 FtS。这些坐标系的定义如图1所示。由于并联机器人与串联机器人的基座坐标系是固定的,两者基座坐标系之间的变换矩阵可通过标定获得。

图1. 协同复合材料制造(CCM)系统装置。 CCM系统的硬件由一个6-RSS并联机器人、一个1自由度旋转台、一个6自由度串联机器人、一个铺放头以及光学三坐标测量机(CMM)组成。芯模被夹持在旋转台上,旋转台安装在并联机器人上。请点击此处查看该图的放大版本。
- 并联机器人基座坐标系的定义
- 通过光学坐标测量机(CMM)软件加载坐标系定义文件(参见材料表)。
- 点击定位 > 检测靶标。选择安装在并联机器人电机上的靶标。点击确认,将这些靶标设为整个系统的定位参考。
- 在实体列表中,点击基座坐标系,并选择将此参考坐标系设为原点。
注:步骤1.1的目的是将Fb作为整个系统的参考坐标系。坐标系定义文件可通过以下链接获取:<https://users.encs.concordia.ca/~wfxie/Jove_program/P3.csf>。
- 末端执行器平台坐标系跟踪模型的定义
- 在导航区域中选择跟踪模型。点击检测模型,然后选择固定在并联机器人末端执行器平台上的靶标。点击确认。
- 点击生成的检测模型。在原点偏移的下拉列表中选择Up_Frame,然后点击应用。
注:此步骤用于建立末端执行器平台坐标系FtP与安装在末端执行器平台上的靶标之间的固定关系。 - 点击文件-导出-跟踪模型,输入文件名以保存跟踪模型。
- 工具坐标系跟踪模型的定义
- 选择跟踪模型。点击检测模型,然后选择固定在串联机器人工具坐标系上的靶标。点击确认。
- 点击生成的检测模型。在原点偏移的下拉列表中选择SerToolFrame。点击应用并保存定义的跟踪模型。
2. 系统准备
注意:CCM 系统的控制系统布局如图 2所示。
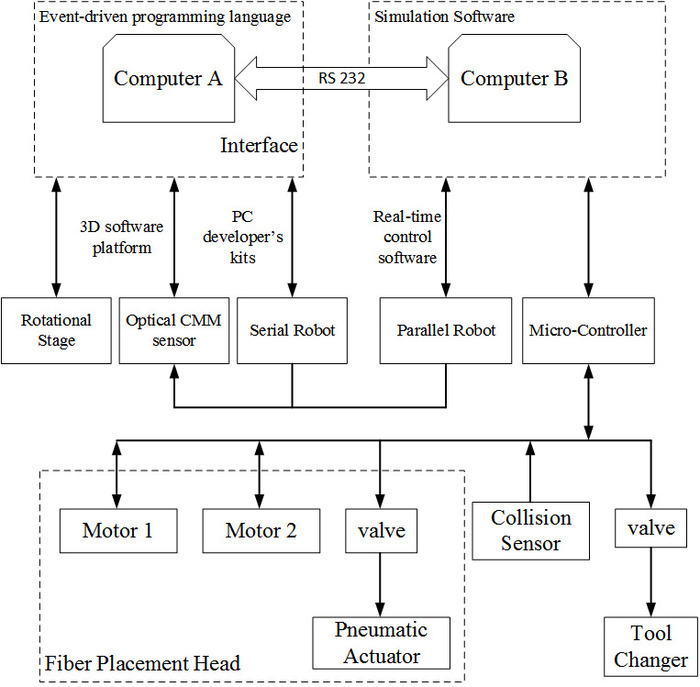
图2. 系统布局。 两台计算机(A & B) 用于控制 CCM 系统,二者之间通过 RS232 进行通信。计算机 A 控制旋转状态、摄影测量传感器和串联机器人;计算机 B 控制并联机器人、电机和阀门等。 请点击此处以查看此图的放大版本。
- 旋转台的准备
- 在计算机 A 上加载由事件驱动编程语言编写的集成控制界面程序。
注意:控制界面如图 3所示。该界面程序可通过以下链接获取:<https://users.encs.concordia.ca/~wfxie/Jove_program/pcdk-ctrack.rar>。 - 单击连接以连接旋转台的控制器。单击启用以连接旋转台的电机。然后单击回零,使旋转台移动至初始位置。
- 在计算机 A 上加载由事件驱动编程语言编写的集成控制界面程序。
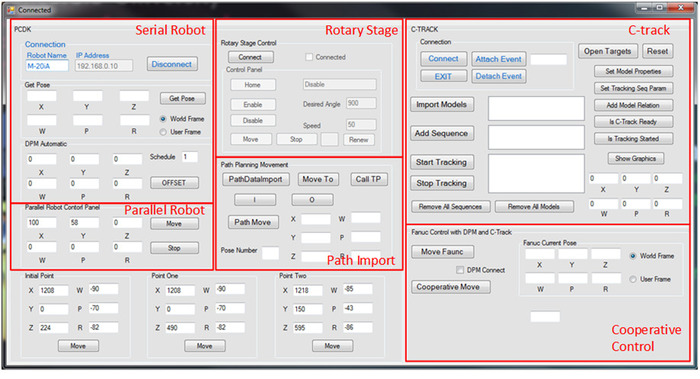
图3. 控制界面。 采用事件驱动编程语言编写的控制软件。该界面由六个部分组成:串联机器人、并联机器人、旋转台、路径导入、光学坐标测量机和协同控制。请点击此处查看此图的放大版本。
- 串联机器人的准备
- 启动串联机器人的控制器(参见材料表)。
- 在集成控制界面中点击连接,以连接机器人服务器。
- 光学坐标测量机(Optical CMM)的准备
- 启动光学CMM的控制器,并等待控制器屏幕显示就绪。
- 在集成控制界面中点击连接,通过应用程序编程接口(API)连接光学CMM。
- 导入第1节中构建的模型,包括串联机器人的基座模型、上平台模型和末端执行器模型。
- 点击添加序列。如有必要,添加模型之间的相对序列。然后点击开始追踪,以追踪模型的位姿。
- 并联机器人的准备
- 启动并联机器人的控制器。
- 加载SerialPort_Receive程序并选择正常模式。
注意:SerialPort_Receive程序无法直接控制并联机器人,其用途是通过串行通信端口接收来自计算机A的远程数据。SerialPort_Receive程序可从以下链接获取:<https://users.encs.concordia.ca/~wfxie/Jove_program/SerialPort_Receive.mdl>。 - 加载ParaRemoteControl程序并选择外部模式。然后点击增量式构建以连接目标。
注意:ParaRemoteControl程序用于接收来自SerialPort_Receive程序的目标位姿,并控制并联机器人。ParaRemoteControl程序可从以下链接获取:<https://users.encs.concordia.ca/~wfxie/Jove_program/ParaRemoteControl.mdl>。 - 点击两个程序的开始仿真,以初始化并联机器人的控制器。
3. 生成离线路径
- 通过数值计算软件加载路径规划界面(参见材料表)。
注意:界面如图4所示。路径规划界面是用于为系统生成路径的离线软件,可通过以下链接获取:<https://users.encs.concordia.ca/~wfxie/Jove_program/AFP_PathPlanning_Pcode.zip>。
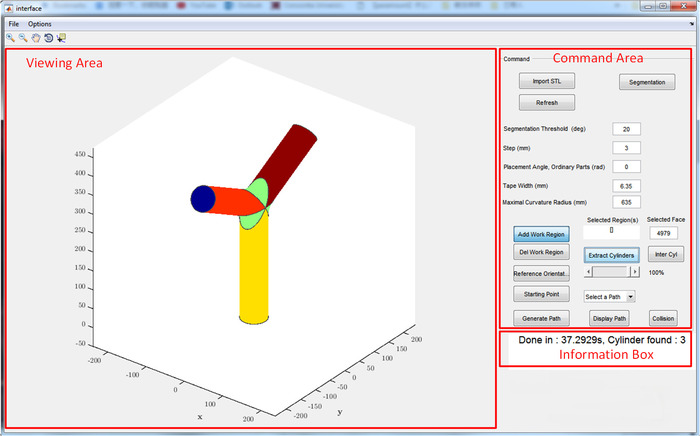
图4. 路径规划界面。 路径规划软件由三个部分组成:可视区域、命令区域和信息框。“可视区域”部分可对需加工的部件进行三维显示。“命令区域”部分用于执行生成离线路径的主要操作。“信息框”部分显示程序运行状态的相关信息。请点击此处查看此图的放大版本。
- 点击 Import STL 并选择零件文件。然后点击 Segmentation。
注意:零件被划分为多个独立区域(圆柱体和 Y 形零件的连接部分)。不同区域以不同颜色显示。 - 点击 Add Work Region,并选择用于提取圆柱体的区域。
- 将滑块调整至 100%,然后点击 Extract Cylinders。
- 点击 Add Work Region 以选择路径的起始分支。
- 点击 Generate Path。在弹出的对话框中选择第三项:Constant Placement Angle (CPA)。
- 在弹出的对话框中选择所需的放置角度 90°,然后选择红色圆点。
- 要显示生成的路径,点击 Select a Path 下拉菜单,然后选择该路径。
- 要保存此路径,点击 File > Save,并输入文件名。
4. 串联机器人与旋转台轨迹的独立分解
- 在数值计算软件中运行 Methode_Jacobian 函数(参见材料表)。
注意:Methode_Jacobian 函数用于将第 3 步中生成的路径分解为串联机器人和旋转台的两条独立轨迹。 - 选择所需的路径文件(由路径规划界面生成),然后点击 打开。
- 输入所需的路径编号。
- 随后将计算轨迹的第一个点。请选择机械手到达该位姿所需的构型。
注意:当完成步骤 4.4 后,将显示关节值变化的曲线图,并生成包含串联机器人和旋转台轨迹的文件。
5. 在不使用路径修改算法的情况下运行离线路径
- 在示教器上按选择,并选择导入文件的名称。按回车加载路径文件。
- 将机器人控制器的开关拨至自动模式,将示教器的开关拨至关闭。
- 按下串联机器人控制器上的循环启动以运行路径。
- 单击协同移动按钮,该按钮位于协同控制面板上。
注意:系统将执行离线路径,而不启用在线路径修正算法。若关节达到奇异性或约束条件,系统将停止运行。
6. 使用路径修改算法运行离线路径
- 重复步骤 5.1–5.3。然后单击 图 3 中 协同控制 面板上的 DPM Connect,以启用系统的在线路径修改功能。
- 单击 协同控制 面板上的 协同移动。
注意:系统将使用在线路径修改算法执行离线路径。在执行过程中,通过串联机器人的编码器测量来监控奇异性及关节约束。系统可平滑通过奇异性点或关节约束极限点,而不会中断运行。
访问受限。请登录或开始试用以查看此内容。
结果
本实验旨在演示在所提出的CCM系统Y形芯模上实现纤维铺放运动的过程。该过程分为三个步骤:路径生成、轨迹分解以及奇异点与约束规避。
路径生成
通常,工业上采用标准取向来定义层压板中各铺层的方向。本文中,铺层取向的定义需适应-形构件的几何特征。以芯模的中心轴线作为参考方向(即0°),针对实际复合材料工业应用,研究了三种不同的铺层取向:0°、45°和90°。以90°铺层取向的路径生成为例进行说明。90°铺层由螺旋线轨迹构成,其螺距等于复合材料带材的宽度,因此轨迹与参考方向的实际夹角接近90°。所生成的90°铺层能够连续覆盖两个分支,且可最大限度减少带材之间的重叠与间隙。如图5所示,构件的三个分支分别标记为A、B和C。第一条轨迹用于覆盖分支A和B,而分支C
访问受限。请登录或开始试用以查看此内容。
讨论
实验结果展示了所设计的 CCM 系统在 90° 铺放角度下的制造过程。本文提出的方法可用于在 Y 形及其他形状的芯模上铺设 0° 和 45° 铺放角度的纤维。尽管串联机器人的内置控制器能够提供避免奇异性的功能17,但仅支持末端执行器的线性运动。当末端执行器执行圆周运动任务时,该功能无法生效,因此无法保证生成的期望离线路径得以实现。此外,关节约束问题也无法通过内置控制器的功能解决。因此,本文提出了一种在线路径校正方法,通过为串联与并联机器人生成最优校正位姿,结合光学坐标测量机(CMM)反馈,保持两台机器人之间的相对路径沿预定的离线路径运行,以克服上述缺陷。关节极限与奇异性的触发条件指示了控制器发送运动指令信号以驱动并联机器人并相应调整串联机器人路径的时刻。当串联机器人出现约束或奇异状态时,将触发并联机器人的最优路径校正,其优化目标为最小化并联机器人的运动量。与现有的自动铺放(AFP)设备相比,CCM 系统具备制造复杂几何形状小型复合材料构件的潜力。
该方案中的关键步骤是生成位姿校正并将其输入至两个机器人。串联机器人的轨迹位姿校正由该机器...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
本项目由加拿大自然科学与工程研究理事会(NSERC)工业研究讲席资助,用于自动化复合材料制造,以及魁北克研究基金会–自然与技术(FRQNT)资助。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| AeroBasic | Aerotech | 运动控制软件 | |
| 协作式复合材料制造(CCM)系统 | 康考迪亚大学 | 提出了一种CCM系统,用于制造比当前自动铺放(AFP)系统更复杂的复合材料构件,此类构件对轨迹规划提出了更高要求。该系统由一个六自由度(DOF)串联机器人(用于承载纤维铺放头)、一个六自由度转动-球面-球面(RSS)并联机器人(其上安装有一个单自由度芯模夹持器)以及一个眼在手外的光学坐标测量机(CMM)传感器(即C-track)组成,用于检测并联机器人和串联机器人的末端执行器位姿。 | |
| C-track | Creaform公司 | 一种眼在手外的光学坐标测量机(CMM)传感器 | |
| Fanuc M-20iA | Fanuc公司 | 串联机器人 | |
| Matlab | MathWorks公司 | 一种多范式的数值计算软件 | |
| Quanser | Quanser公司 | 提供用于教学与科研的工程实验设备 | |
| VB | 微软公司 | Visual Basic | |
| Vxelements | Creaform公司 | C-track配套软件 |
参考文献
- Groppe, D. Robots Improve the Quality and Cost-effectiveness of Composite Structures. Industrial Robot: An International Journal. 27 (2), 96-102 (2000).
- Ahrens, M., Mallick, V., Parfrey, K. Robotic Based Thermoplastic Fibre Placement Process. Industrial Robot: An International Journal. 25 (5), 326-330 (1998).
- hirinzadeh, B., Cassidy, G., Oetomo, D., Alici, G., Ang, M. H. Jr Trajectory generation for open-contoured structures in robotic fibre placement. Robotics and Computer-Integrated Manufacturing. 23 (4), 380-394 (2007).
- Shirinzadeh, B., Foong, C. W., Tan, B. H. Robotic fibre placement process planning and control. Assembly Automation. 20 (4), 313-320 (2000).
- Shirinzadeh, B., Alici, G., Foong, C. W., Cassidy, G. Fabrication process of open surfaces by robotic fibre placement. Robotics and Computer Integrated Manufacturing. 20 (1), 17-28 (2004).
- Coriolis. , Available from: http://www.coriolis-composites.com/ (2011).
- Dasgupta, B., Muthyunjaya, T. S. The Stewart platform manipulator: a review. Mechanism and Machine Theory. 35 (1), 15-40 (2000).
- Zhang, X. M., Xie, W. F., Hoa, S. V., Zeng, R. Design and Analysis of Collaborative Automated Fiber Placement Machine. International Journal of Advanced Robotics and Automation. 1 (1), 1-14 (2016).
- Shirinzadeh, B., et al. Laser interferometry-based guidance methodology for high precision positioning of mechanisms and robots. Robotics Computer-Integrated Manufacturing. 26 (1), 74-82 (2010).
- Vincze, M., Prenninger, J. P., Gander, H. A laser tracking system to measure position and orientation of robot end effectors under motion. International Journal of Robotics Research. 13 (4), 305-314 (1994).
- Li, P., Zeng, R., Xie, W., Zhang, X. Relative posture-based kinematic calibration of a 6-RSS parallel robot by optical coordinate measurement machine. International Journal of Advanced Robotic Systems. 15 (2), (2018).
- Shu, T., Gharaaty, S., Xie, W. F., Joubair, A., Bonev, I. Dynamic path tracking of industrial robots with high accuracy using photogrammetry sensor. IEEE/ASME Transactions on Mechatronics. 23 (3), 1159-1170 (2018).
- Shirinzadeh, B., Cassidy, G., Oetomo, D., Alici, G., Ang, M. H. Jr Trajectory generation for open-contoured structures in robotic fibre placement. Robotics and Computer-Integrated Manufacturing. 23 (4), 380-394 (2007).
- Blom, A. W., Abdalla, M. M., Gürdal, Z. Optimization of course locations in fiber-placed panels for general fiber angle distributions. Composites Science and Technology. 70 (4), 564-570 (2010).
- Hély, C., Birglen, L., Xie, W. F. Feasibility study of robotic fibre placement on intersecting multi-axial revolution surfaces. Robotics and Computer-Integrated Manufacturing. 48, 73-79 (2017).
- Zhang, X. M., Xie, W. F., Hoa, S. V. Semi-offline trajectory synchronized algorithm of the cooperative automated fiber placement system. Robotics and Computer–Integrated Manufacturing. 51, 53-62 (2018).
- Robotics America Corporation. FANUC Robotics SYSTEM R-30iB Handling Tool Setup and Operations Manual. Fanuc. , 1686-1692 (2012).
访问受限。请登录或开始试用以查看此内容。
重印与许可
