机器人辅助胰管空肠侧侧吻合术(RLPJ)可用于治疗伴有疼痛、依赖吗啡且主胰管扩张的慢性胰腺炎患者。我们介绍一种标准化且可重复的RLPJ手术技术,该技术包括横断胃十二指肠动脉。
本文内容
摘要
摘要
对于伴有疼痛且依赖吗啡治疗的慢性胰腺炎(CP)患者,侧侧胰腺空肠吻合术(LPJ)已显示出良好的术后效果。近年来,机器人辅助及腹腔镜胰腺手术的应用逐渐增多,其优势包括加快功能恢复时间等。然而,关于机器人辅助LPJ的可行性、技术细节及临床结果的报道较少,尤其是涉及胃十二指肠动脉离断的病例。本研究描述了一例伴有疼痛性慢性胰腺炎及主胰管扩张的患者接受机器人辅助LPJ的主要手术步骤。该患者接受了机器人辅助LPJ手术,胰肠吻合采用连续缝合技术,以纵向侧侧方式完成。常规离断胃十二指肠动脉,以便充分引流主胰管全程。患者取法国式体位,共放置7个穿刺套管(4个用于机器人系统,2个用于腹腔镜助手操作,1个用于肝脏牵开器)。机器人系统对接完成后,打开网膜囊,于胰腺下缘起始处结扎胃网膜右动脉和静脉。术中行超声检查,以确定扩张的主胰管走行方向;在胃十二指肠动脉主胰管头侧及尾侧均予以缝扎后,沿主胰管全长切开。随后制作Roux袢,并使用多根3-0倒刺缝线完成侧侧胰肠吻合。在距离胰肠吻合口足够远的位置,借助一根50 cm长的缝线辅助,完成吻合口远端的器械吻合式空肠空肠吻合。所述的机器人辅助LPJ技术是一种复杂但可行的手术方式,适用于主胰管扩张且对常规治疗无效的慢性胰腺炎患者。由于该术式技术复杂,建议在具有大量慢性胰腺炎手术经验的高手术量医疗中心开展,以提高手术疗效。
引言
对于部分慢性胰腺炎疼痛患者,手术治疗效果显著1,2,3。慢性胰腺炎(CP)的外科干预具有较高的术后风险4。然而,对于部分患者,手术可能是唯一可用的治疗手段,尤其是对药物治疗无效的疼痛性CP患者5,6。疼痛和生活质量下降是CP患者接受手术治疗最常见的指征3,7。胰腺受累范围及病变部位是术前评估最佳手术策略所需的主要参数。切除性和减压性技术均已被证实对该疾病的治疗有效8。减压性技术更受青睐,因其可保留胰腺实质,从而降低术后内分泌和外分泌功能不全的风险9。胰管空肠纵向吻合术最早由Puestow和Giles于1958年描述10,目前已成为治疗CP最常用的手术技术之一11。
关于最佳外科技术及手术入路(即开放手术或微创手术)的争论尚未解决。在文献报道的少数系列研究中,腹腔镜下LPJ在术后疼痛和住院时间方面显示出优势9。此外,机器人手术通过增强的光学系统(三维视觉)以及具有更多自由度的可弯曲手术器械,进一步提升了微创手术的能力。这使得在处理胰腺出血的缝合操作及手术重建阶段能够实现极为精确的操控5,7,9,12,13。
本文介绍了我们采用机器人技术进行胰十二指肠切除术(LPJ)的方法,其中包括胃十二指肠动脉的切断。患者的选择依据主要是与慢性胰腺炎(CP)相关的症状(多数表现为持续性疼痛),以及术前影像学检查显示主胰管(MPD)扩张至少达5 mm。需进行增强计算机断层扫描(CT)以明确诊断,排除任何肿瘤性疾病、远端胆管狭窄、急性胰腺炎活动期(如胰腺周围积液及胰腺实质纹理改变),并测量主胰管扩张的程度及其范围。在完成上述评估后,若患者适合接受机器人辅助的LPJ手术,则应安排术前麻醉科评估14,15。
一名45岁男性患者因顽固性慢性胰腺炎(CP)就诊,该病症对保守治疗(止痛治疗)无反应,病程已持续三年,期间伴有大量饮酒发作史。患者在手术前已戒烟(吸烟史为60包年)并戒酒,随后接受了内镜治疗(在主胰管中放置了一根10 Fr、7 cm的支架)。术前胆红素和脂肪酶水平均在正常范围内。患者无胰腺内分泌或外分泌功能不全。术前CT扫描显示胰腺体部和尾部主胰管扩张(图1)。
方案
本方案遵循阿姆斯特丹大学医学中心的伦理准则。
1. 手术环境与套管针放置
- 将患者置于截石位,使用加热装置,仰卧于短纤维床垫上,右臂内收并略降低,左臂外展至90°。
- 确认完成所有安全程序(包括使用通风罩、无菌手套和无菌刷洗)后,建立无菌术野。主刀医师位于机器人操作台,床旁助手位于患者两腿之间。采用七孔技术进行手术操作。
- 于左侧肋缘下插入气腹针建立气腹,随后按图2所示位置放置七个穿刺套管(4个用于机器人操作,2个供腹腔镜助手使用,1个用于肝脏蛇形拉钩)。
注:各手术步骤中所用器械顺序见材料表中的表1。 - 将机器人置于患者右侧,紧邻患者,并将机械臂与先前放置的套管对接。
- 使用直针经皮缝线将镰状韧带向前上方牵拉。
2. 手术技术
- 胃的游离
- 由术者在台旁使用闭合装置,在胃网膜血管远端约2 cm处切开大网膜。
- 使用蛇形拉钩将胃及左肝叶向前上方牵拉。分离胰腺与胃及十二指肠之间的粘连,暴露胰腺的前表面。
- 在胰腺下缘辨认胃网膜右静脉和动脉,使用闭合装置、结扎夹或带血管钉仓的腔内吻合器将其离断。
- 胰腺超声检查
注:此时可完全暴露整个胰腺。- 进行术中超声检查以定位主胰管(MPD)。
注:超声设备集成于机器人控制台,通过专用于带窗机器人抓钳的抓持点进行操作。
- 进行术中超声检查以定位主胰管(MPD)。
- 切开主胰管,结扎胃十二指肠动脉
- 确定主胰管的走行方向,使用机器人单极电钩切开胰腺。将一根5–7 Fr、长10 cm的支架置入胰管,以防止在分离过程中电灼损伤主胰管背侧壁。
- 从胰颈或胰体部开始切开主胰管,然后沿导管向胰尾方向延伸。
- 继续从胰体向胰头方向推进,过程中需跨越胃十二指肠动脉。暴露胃十二指肠动脉,并在其上下两端分别以缝线结扎,随后将其离断。
- 辨认Roux支
注:提起小肠以辨认Roux支。- 将横结肠向上方牵拉,辨认屈氏韧带,并在肠系膜上血管左侧的无血管区域切开结肠系膜。
- 距屈氏韧带约30 cm处,使用腔内吻合器离断空肠。用一根长缝线标记近端断端并保留。将Roux支经此裂口提起,靠近主胰管处放置。将吻合器闭合的远端肠管断端朝向脾门方向。
- 测量胰肠吻合口与侧侧空肠-空肠吻合口之间的距离为50 cm后,用单针缝线标记未来侧侧空肠-空肠吻合的位置。
- 胰肠吻合
注:使用单极电凝切开Roux支肠壁。- 首先以3-0倒刺缝线(9英寸 23 cm,V-20,½圆 26 mm针)连续缝合完成吻合口的尾侧部分(“下缘”),直至达到内侧端点;然后使用新的连续缝合线以相同方式完成前壁或头侧壁的缝合。
注:两层缝合均使用3-0倒刺缝线(9英寸 23 cm,V-20,½圆 26 mm针)。 - 检查侧侧胰肠吻合口是否存在渗漏。
注:若发现可疑的管壁缺损,可使用5-0单丝缝线(5英寸 13 cm,RB,½圆 17–26 mm针)加缝一针。若单根倒刺缝线不够,可加用第二根并与第一根缝线打结固定。
- 首先以3-0倒刺缝线(9英寸 23 cm,V-20,½圆 26 mm针)连续缝合完成吻合口的尾侧部分(“下缘”),直至达到内侧端点;然后使用新的连续缝合线以相同方式完成前壁或头侧壁的缝合。
- 空肠-空肠吻合
- 测量胰肠吻合口与此吻合口之间距离为60 cm,辅助完成侧侧、等蠕动方向的空肠-空肠吻合。
- 对齐两段小肠肠袢,分别在每段肠袢上使用单极电凝切开肠壁形成肠切口。
- 随后使用腔内吻合器建立吻合。剩余开口以3-0倒刺缝线(9英寸 23 cm,V-20,½圆 22–26 mm针)行单层连续缝合关闭。
- 引流管放置
- 将一根管状引流管置于胰肠吻合口旁,经前腋线右侧穿刺孔引出,并以单针缝线固定于腹壁外。
结果
代表性结果见表2。手术时间为388分钟,术中估计失血量为200 mL。术后病程顺利,未发生术后胰瘘(POPF);术后第3天,引流液淀粉酶水平较低,当日拔除引流管。患者于次日出院。病理学评估证实了术前慢性胰腺炎(CP)的诊断,未发现恶性病变。
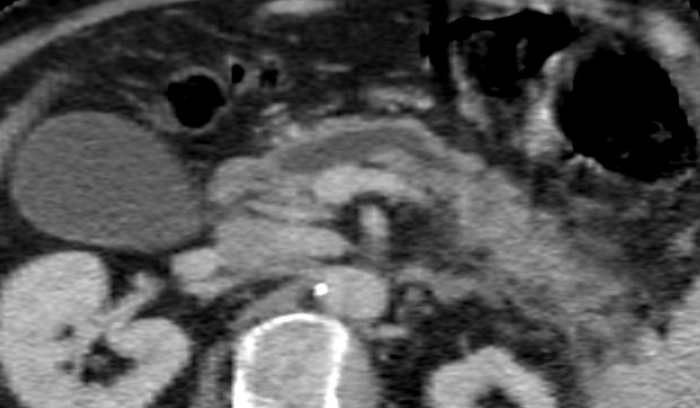
图1:CT扫描中主胰管的影像表现。 主胰管直径:8.4 mm。 请点击此处查看该图的放大版本。

图 2:穿刺器放置位置。 R1:置于右侧腋前线;R2:置于右侧锁骨中线;R3:置于中线处或中线稍偏右侧;R4:置于左侧锁骨中线。L1:位于 R2 与 R3 下方 8 cm 处;L2:位于 R3 与 R4 下方 8 cm 处;箭头:胃牵开器,置于左侧腋前线。 请点击此处查看该图的放大版本。
| 使用的仪器 | |||||||
| 机器人技术 | 腹腔镜的 | ||||||
| (控制台外科医生) | (术者) | ||||||
| 手术步骤 | 显性 | 非优势侧 | 3rd 上肢 | L | R | ||
| 2.1. 游离胃部 | 永久性电灼钩 | 带窗双极电凝镊 | 普罗格拉斯钳或卡迪尔钳 | 密封装置,吸引器,弯剪,施夹器 | |||
| 2.2. 美国胰腺 | 永久性电灼钩 | 带窗双极电凝镊 | 普罗格拉斯钳或卡迪尔钳 | 负压吸引,腔内超声装置 | |||
| 2.3. 暴露胰腺 | 永久性电灼钩 | 带窗双极电凝镊 | 普罗格拉斯钳或卡迪尔钳 | 密封装置,吸力,弯剪,施夹器 | |||
| 2.4. Roux 袢 | 普罗格拉普抓钳或卡迪尔抓钳 | 带窗双极电凝镊 | - | 密封装置,订书机 | 抽吸 | ||
| 2.5. LPJ | 大型持针器 | 卡迪尔钳 | 普罗格拉斯持钳器 | 带窗抓钳、吸引器、施夹器、弯剪 | |||
| 2.6. JJ | 吻合口定位 | 普罗格拉普抓钳 | 卡迪尔钳 | 带窗双极电凝镊 | 带窗抓钳 | ||
| 用于吻合器的肠切口 | 永久性电灼钩 | 卡迪尔钳 | 带窗双极电凝镊 | 带窗抓钳 | |||
| 固定 | 普罗格拉普抓钳 | 卡迪尔钳 | 带窗双极电凝镊 | 缝合器 | 带窗抓钳 | ||
| 关闭肠切口 | 大型持针器 | 卡迪尔钳 | 普罗格拉斯抓钳 | 带窗抓钳、吸引器、施夹器、弯剪 | |||
| 吻合口定位 | 普罗格拉普抓钳 | 卡迪尔钳 | 带窗双极电凝镊 | 带窗抓钳 | 普罗格拉普抓钳 | ||
| 将Roux袢固定于肠系膜 | 大型持针器 | 卡迪尔钳 | 普罗格拉普抓钳 | 带窗孔的,抓钳,吸引器 | 大型持针器 | ||
| 止血夹施加器,弯剪 | |||||||
| 仪器臂的配置方式使得第3个rd 机械臂位于由机器人(控制台)外科医生操控的最外侧端口。 | |||||||
表1:每个手术步骤中仪器的使用顺序。
| 变量 | 结果 |
| 术中 | |
| 手术时间(min) | 388 |
| 分离时间(min) | 161 |
| 重建时间(min) | 113 |
| 术中估计失血量(mL) | 200 |
| 术后 | |
| Clavien/Dindo 并发症分级 | 0 |
| 拔管时间,术后第几天 | 3 |
| 术后住院时间,天 | 4 |
| 病理诊断 | 慢性胰腺炎,无恶性病变 |
| 手术时间包括步骤 1.3−2.7.1,分离时间包括步骤 2.1−2.4.2,重建时间包括步骤 2.5−2.6.3。 | |
表2:手术的代表性结果。
讨论
对于伴有疼痛性慢性胰腺炎和主胰管扩张的特定患者,可采用机器人辅助胰管空肠吻合术(LPJ)。机器人辅助LPJ结合了微创手术的优势以及类似开放手术中灵活的关节化腕部操作自由度。通常,微创手术可促进术后恢复,减轻术后疼痛,并缩短住院时间9,16,17,18。相较于传统腹腔镜手术,机器人手术具有多项优势。首先,得益于三维高清成像技术,术中解剖分离和重建阶段的解剖结构可视化效果更佳5,13,19。其次,具有关节化腕部结构的持针器便于缝合操作,可在切开主胰管的同时有效控制出血。第三,由于单极电凝器械具备关节化腕部结构,主胰管的切开方向不受腹腔镜器械操作角度的限制。
正如Khan等人8所观察到的,术中超声是识别主胰管(MPD)的有效工具。结合彩色多普勒超声,还可有效识别胃十二指肠动脉的走行路径。使用长缝线测量Roux袢的长度非常重要。在机器人手术视野下确定肠袢长度可能尤为困难。若Roux袢过短,存在发生胰瘘时肠内容物反流的风险,因此这一步骤具有重要意义。
机器人手术比开放手术耗时更长、成本更高,且更具挑战性13。此外,该技术的应用要求外科医生在开放手术和腹腔镜手术方面均具备丰富经验,尤其是在缺乏触觉反馈的情况下尤为如此20。机器人辅助腹腔镜胰十二指肠切除术(RLPJ)具有较高难度,在分离和重建阶段涉及多个关键步骤。
对于疼痛性慢性胰腺炎且主胰管扩张但对保守治疗无效的患者,采用机器人辅助LPJ术式并横断胃十二指肠动脉是一种复杂但可行的手术方案。鉴于该手术可能存在并发症,以及对微创胰腺手术每年病例数量门槛的担忧,我们认为该手术应仅由在开放性和微创胰腺手术方面均具有丰富经验的外科医生,在高手术量的医疗中心开展21。
由于手术适应证有限,目前所有已发表的研究系列均基于较少的患者数量,纳入病例数从6例到17例不等7,16,17,18。未来的研究应进一步探讨接受机器人辅助胰腺空肠吻合术患者的长期预后,以证实该机器人手术方法具有益处且安全可靠。
披露
作者无任何利益冲突需要披露。
致谢
我们谨向支持并指导我们进行机器人胰腺手术的 Melissa Hogg 医学博士表示感谢。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| <强>系统 | |||
| Arietta 超声 | 日立 | L43K / arietta v70 | 用于术中腹腔镜超声检查。 |
| 达芬奇外科医生控制台 | IS | SS999 | 用于控制手术机器人。 |
| 达芬奇视觉推车 | IS | VS999 | 视觉控制台集成了先进的视觉与能量技术,并实现达芬奇系统各组件之间的通信。 |
| da Vinci Xi | IS | K131861 | 手术机器人: ’患者侧车’ |
| <强>仪器 | |||
| Cobra 肝脏牵开器 Diamond-Flex | CareFusion | 89-6216 | 下拉肝脏以充分暴露手术区域。 |
| 达芬奇Xi内窥镜配摄像头,8 mm,30° | IS | 470027 | 达芬奇机器人的摄像头 |
| ENDOEYE 刚性视频腹腔镜,10 mm,30°° | 奥林巴斯 | WA50042A | 观察腹腔内部 |
| ENDOWRIST 窗式双极电凝钳 | IS | 470205 | 用于解剖和凝固。 |
| 内窥镜腕部热剪刀 | IS | 470179 | 用于切割和凝固。 |
| ENDOWRIST Mega SutureCut 缝合针持 | IS | 470309 | 用作持针器。 |
| ENDOWRIST 永久性电凝钩 | IS | 470183 | 用于凝血。 |
| ENDOWRIST PROGrasp 钳 | IS | 470093 | 用于解剖。 |
| LigaSure Dolphin Tip 37cm | 美敦力 | LS1500 | 用于血管封闭和切割。 |
参考文献
- Van Der Gaag, N. A., et al. Functional and medical outcomes after tailored surgery for pain due to chronic pancreatitis. Annals of Surgery. 255 (4), 763-770 (2012).
- Cahen, D. L., et al. Long-term outcomes of endoscopic vs surgical drainage of the pancreatic duct in patients with chronic pancreatitis. Gastroenterology. 141 (5), 1690-1695 (2011).
- Cahen, D. L., et al. Endoscopic versus surgical drainage of the pancreatic duct in chronic pancreatitis. New England Journal of Medicine. 356, 676-684 (2007).
- Zhao, X., Cui, N., Wang, X., Cui, Y. Surgical strategies in the treatment of chronic pancreatitis: An updated systematic review and meta-analysis of randomized controlled trials. Medicine (United States). 96 (9), 6220(2017).
- Meehan, J. J., Sawin, R. Robotic lateral pancreaticojejunostomy (Puestow). Journal of Pediatric Surgery. 46 (6), 5-8 (2011).
- Kempeneers, M. A., et al. Multidisciplinary treatment of chronic pancreatitis: an overview of current step-up approach and new options. Nederlands Tijdschrift voor Geneeskunde. 161, (2017).
- Kim, E. Y., Hong, T. H. Laparoscopic Longitudinal Pancreaticojejunostomy Using Barbed Sutures: an Efficient and Secure Solution for Pancreatic Duct Obstructions in Patients with Chronic Pancreatitis. Journal of Gastrointestinal Surgery. 20 (4), 861-866 (2016).
- Khan, A. S., Siddiqui, I., Vrochides, D., Martinie, J. B. Robotic pancreas drainage procedure for chronic pancreatitis: robotic lateral pancreaticojejunostomy (Puestow procedure). Journal of Visceral Surgery. 4 (4), 72(2018).
- Khaled, Y. S., Ammori, M. B., Ammori, B. J. Laparoscopic lateral pancreaticojejunostomy for chronic pancreatitis: A case report and review of the literature. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 21 (1), 36-40 (2011).
- Puestow, C. B., Gillesby, W. J. Retrograde Surgical Drainage of Pancreas for Chronic Relapsing Pancreatitis. A.M.A Archives of Surgery. 76 (6), 898-907 (1958).
- Adams, D. B. The Puestow Procedure: How I Do It. Journal of Gastrointestinal Surgery. 17 (6), 1138-1142 (2013).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15, 1243(2011).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20 (9), 1658-1665 (2016).
- D'Haese, J. G., Ceyhan, G. O., Demir, I. E., Tieftrunk, E., Friess, H. Treatment options in painful chronic pancreatitis: A systematic review. HPB. 16 (6), 512-521 (2014).
- Bachmann, K., Izbicki, J. R., Yekebas, E. F. Chronic pancreatitis: Modern surgical management. Langenbeck's Archives of Surgery. 396, 139-149 (2011).
- Khaled, Y., Ammori, B. Laparoscopic lateral pancreaticojejunostomy and laparoscopic berne modification of beger procedure for the treatment of chronic pancreatitis: The first UK experience. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 24 (5), 178-182 (2014).
- Palanivelu, C., et al. Laparoscopic lateral pancreaticojejunostomy: A new remedy for an old ailment. Surgical Endoscopy and other Interventional Techniques. 20 (3), 458-461 (2006).
- Tantia, O., Jindal, M. K., Khanna, S., Sen, B. Laparoscopic lateral pancreaticojejunostomy: Our experience of 17 cases. Surgical Endoscopy and Other Interventional Techiques. 18 (7), 1054-1057 (2004).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15 (7), 1243-1243 (2011).
- Hamad, A., Zureikat, A. H., Zeh, H. J. Minimally Invasive Drainage Procedures for Chronic Pancreatitis. Minimally Invasive Surgery of the Pancreas. Boggi, U. , Springer-Verlag Italia Srl. Milan, Italy. 115-121 (2018).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20, 1658-1665 (2016).
重印与许可
