本方案描述了一种快速制造具有薄型结构的柔性气动执行器和机器人的方法。该制造方法首先将热塑性聚氨酯(TPU)薄膜进行层压,随后通过激光切割/焊接二维图案,以形成执行器和机器人。
本文内容
摘要
摘要
本方案描述了一种利用热压机和激光切割机制备超薄型软体气动执行器与机器人的快速制造方法。该方法首先使用热压机在约93 °C的温度下对热塑性聚氨酯(TPU)薄膜进行10分钟的热压覆膜。随后,优化激光切割机的参数,以制备具有最大爆破压力的矩形气囊。利用优化后的参数,对软体执行器依次进行三次激光切割/焊接。接着,将一个注液针头连接至执行器上,使其能够被充气。通过系统性地改变通道的宽度和长度,研究几何参数对执行器偏转性能的影响。最后,使用光学相机和流体分配器对执行器的性能进行表征。传统的基于硅胶模塑的软体气动执行器制造方法耗时较长(数小时),且所得执行器虽强度高但体积较大,限制了其应用范围。此外,薄型气动执行器的微加工方法既耗时又昂贵。本研究提出的制造方法通过引入一种快速、简单且成本低廉的超薄气动执行器制备工艺,解决了上述问题。
引言
作为软体气动执行器制造技术的进一步发展,本方法展示了由热塑性聚氨酯(TPU)制成的超薄(约70 μm)气动执行器的快速制备方法1。这类执行器特别适用于需要机器人重量轻和/或能够适应狭小空间的应用场景。此类应用可包括经导管手术操作装置、可穿戴式执行器、搜救机器人以及飞行或游泳机器人。
基于硅胶模塑的传统薄型柔性气动执行器制造方法耗时较长(数小时),且由于3D打印模具的分辨率较低,以及薄型执行器(厚度小于0.5 mm)脱模困难,制造过程极具挑战性。特别是,薄型执行器的制备需要采用专门的工具和方法2。
可采用微加工技术来制备薄型驱动器3,4,5,6,7。或者,Ikeuchi 等人已利用薄膜微压印技术开发出薄型气动驱动器8。这些方法虽然有效,但需要昂贵的设备且耗时较长,因此其应用受到限制。
Paek 等人展示了一种利用圆柱形模板浸涂法制备小规模软致动器的简单方法2。尽管该方法有效,但在广泛适用性方面存在两个问题:首先,难以控制浸涂结构的厚度;其次,其应用仅限于少数几种三维(3D)设计。
Peano驱动器9,10和囊状电机11,12具有紧凑的二维(2D)设计,可实现纤薄的外形(即大面积、小厚度)。Veale等人报道了由增强塑料和织物-硅胶复合材料制成的线性Peano驱动器的开发1,8。Niiyama等人利用热冲压和热拉伸系统制造的热塑性薄膜开发了囊状电机11,12。
尽管Peano执行器和囊状电机的二维设计使其在未激活状态下非常薄,但在充气时,其零体积腔室会膨胀至相对较大的体积,从而限制了其在导管介入治疗或搜救任务等空间受限环境中的应用1。与这些设计不同,本方法中提出的柔性执行器可在相对较小的应变下实现驱动,因此即使在激活状态下仍占据相对较小的空间1。
方案
1. 通过热压使 TPU 薄膜表面平整
- 校准将用于热压机的力传感器。
- 将力传感器夹在两层硅胶之间(50 mm × 50 mm × 3 mm 厚)。将力传感器和硅胶层置于拉伸试验机的压缩压板/砧板之间。顺时针旋转热压机的旋钮以减小压板之间的距离,并记录传感器的力值和电阻值。
- 使用数显卡尺测量传感器的面积,将测得的力值除以面积,得到压力数据。在电子表格中对压力与电阻数据进行线性拟合,以校准传感器。
- 将力传感器放入热压机内,旋转压力调节旋钮,直至传感器显示的压力约为 200 kPa。
- 佩戴手套,以避免对 TPU 薄膜造成任何污染。
- 使用剪刀或激光切割机将四层 TPU 切割成适合热压机压板的尺寸(30 mm × 30 mm)。将四张薄膜叠放,确保四边对齐。
- 将 TPU 薄膜放入热压机内。
- 将热压机的温度设置为约 200 °F(约 93 °C)。完全闭合热压机。
- 保持薄膜在热压机内 10 分钟。打开热压机,取出层压后的 TPU 薄膜,用于步骤 3.12 的激光切割。
2. 寻找最佳激光参数
- 如第1节所述,热压两层热塑性聚氨酯(TPU)。
- 使用计算机辅助设计(CAD)软件,设计一个边长为20 mm的正方形,以及一个尺寸为4 mm × 8 mm的矩形,该矩形将作为正方形气球的进样口。
- 使用激光切割机软件中的以下参数,将步骤2.2中设计的正方形图案从步骤2.1中的TPU层上进行激光切割/焊接:将每英寸脉冲数(PPI)设为500,功率在10%至100%之间变化,并对每个功率值,将速度在10%至100%之间变化。
- 用剪刀剪开正方形气球进样口的一端。
- 将一根针插入正方形气球的进样口中,在其周围涂抹胶水(材料表),并在连接处缠绕聚四氟乙烯(PTFE)胶带。
注:5分钟后即可使用。 - 通过精密液体分配器充气,测定正方形气球的平均爆破压力。
- 使用精密液体分配器逐步增加气球内的压力,直至其破裂。测量并记录爆破压力。重复此步骤5次,计算平均爆破压力。
- 对全部范围的功率和速度值重复执行步骤2.1−2.7,确定正方形气球的最大爆破压力及其对应的功率和速度值,作为激光机的最佳参数。
3. 通过激光切割/焊接制造驱动器
- 使用 CAD 软件设计所需的执行器图案。
注意:本方案中使用 AutoCAD 2017。 - 在 CAD 软件中通过选中设计的所有部分来全选整个设计。
- 在任务栏的 属性 部分中,将线宽更改为 0 mm,以确保软件能够成功打印至激光切割机。
- 从任务栏中选择 打印。在菜单中将打印机名称更改为“VLS2.30”。
- 在 打印机设置 中,将纸张尺寸选择为 自定义横向。
- 在 打印比例 部分,取消选中 适合图纸选项,然后将图像尺寸缩放为 1 mm = 一个长度单位。
- 在 打印偏移(原点设置为可打印区域) 中勾选 居中打印 选项。
- 按下电源按钮以开启空气过滤器。
- 通过按下电源按钮或点击 Universal Laser System 控制面板 软件中的电源图标来开启激光切割机。
- 在 设置 选项中,将速度设为 60%,PPI 设为 500,功率设为 80%。
注意:这些参数可能需要根据所用系统的具体激光功率进行调整。 - 使用 聚焦视图 工具,将激光指针移至图案的左上角和右下角,以确保整个图案位于第 1.10 步制备的层压 TPU 薄膜(30 mm × 30 mm)范围内。
- 为聚焦激光机,将镜头滑架移至工作台中央。将聚焦工具放置在工作台上,并向上移动工作台,直到聚焦工具顶部接触镜头滑架前端。然后缓慢向上移动工作台,直到镜头滑架撞击聚焦工具的凹槽并将其向前顶出。
注意:激光已聚焦,可按照 3.11 中的参数使用。 - 在不改变 TPU 片材位置的情况下,再次运行激光,但将速度降低至 55%,功率提高至 85%,并保持 PPI = 500。
- 进行第三次激光运行,以确保执行器无泄漏。将速度设为 50%,功率提高至 90%,并保持 PPI = 500。
4. 使用鲁尔锁扣连接将不锈钢分配针进行连接
- 用剪刀剪断气球执行器入口的末端。
- 将一根针插入气球执行器入口内,在其周围涂抹胶水,并用聚四氟乙烯(PTFE)胶带缠绕连接处。
注意:5 分钟后即可使用。
5. 软体驱动器的表征
- 将相机安装在执行器上方,保持足够距离,确保在执行器充压和未充压状态下,其整体均能完整呈现在相机视野中。
- 固定执行器的方向,使其在充压时的偏转方向与相机视角垂直。
- 使用精密流体分配器逐步增加执行器的压力,直至其偏转达到最大范围但未发生破裂。将最大范围定义为执行器在无塑性变形、无泄漏或破裂的情况下所能达到的最大偏转量。
- 继续增加执行器压力,直至其达到最大偏转范围的约20%,记录此时的压力值。
- 使用步骤5.1中的相机拍摄执行器图像,然后利用图像处理软件(例如ImageJ)测量图像中执行器尖端的X轴和Y轴坐标。
- 重复步骤5.4和5.5,直至执行器偏转达到其全范围。
- 使用绘图软件绘制执行器偏转位移与充气压力之间的X-Y关系图。
结果
为了演示所提出的方法,我们展示了单个弯曲致动器的制备过程。制备该致动器时,将四片尺寸为 25 cm × 25 cm 的 TPU 薄膜裁剪后叠放在一起,并使用热压机压平(图 1A)。根据操作规程,热压条件设定为 200 °F,持续 10 分钟。若层压后的薄膜表面存在褶皱,则可能在后续激光切割步骤中导致粘合不良,因此确保表面完全平整对于获得可重复的实验结果至关重要。例如,图 1B 显示了含有褶皱的层压结果,无法达到预期效果;而 图 1C 显示的层压结果足够平整,可实现预期效果。
气动执行器的二维设计在AutoCAD中绘制完成。该执行器通过绘制一个8 mm × 150 mm的矩形简单实现。在设计中心添加了由八条直线组成的线性阵列,每条线长1.34 mm,间距为10 mm(在图2中以红色高亮显示)。最后,通过添加一个4 mm × 8 mm的开口矩形设计执行器的开口部分(在图2中以蓝色高亮显示)。该样品线性执行器的AutoCAD文件(.dwg)可在补充材料中获取。
随后将分层的四层TPU叠层放入激光切割机中(图3A),并使用激光切割机的软件导入二维设计图。激光切割机上的对焦工具用于确认二维图纸在TPU层压片上的位置是否合适。首次切割时,激光参数设置为速度 = 60%,功率 = 80%,PPI = 500。第一次运行完成后,在不移动聚氨酯片位置的情况下,进行第二次切割,新参数设置为速度 = 55%,功率 = 85%,PPI = 500。随后以速度 = 50%,功率 = 90%,PPI = 500 的参数设置重复该过程进行第三次切割。降低切割速度并提高功率可使气动执行器更长时间地暴露于热源,从而充分熔融并牢固粘合,确保形成无泄漏的气囊,并且能够轻松地从其余TPU片材上分离(图3B)。需要注意的是,激光切割机始终同时完成TPU的切割与焊接;切割和焊接并非分步进行,也不通过不同的参数设置分别实现。
为了将驱动器连接到气源装置,使用剪刀剪开驱动器的开口,并在激光切割驱动器的第二层与第三层之间插入一根不锈钢针(图4B)。为确保系统无泄漏,事先在不锈钢针的外表面涂上胶水(图4C)。然后,用聚四氟乙烯(PTFE)胶带紧密包裹驱动器与不锈钢针的接口(图4D)。
最后,使用数字液体分配器,将气动执行器(图5A)充气至5 psi的压力,以观察在设计有线阵列的区域发生的偏转(图5B)。
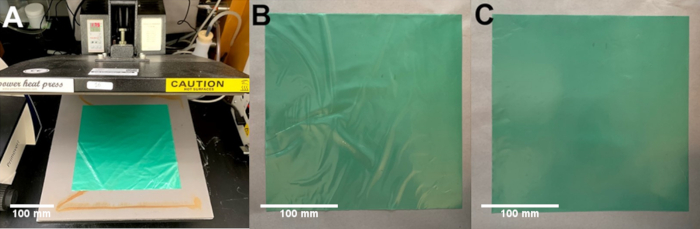
图1:热压成片。(A)热压机及其待层压的热塑性聚氨酯(TPU)片材照片。(B)层压不良的片材示例,表面存在过多褶皱。(C)成功层压的片材示例,表面光滑平整。请点击此处查看该图的放大版本。
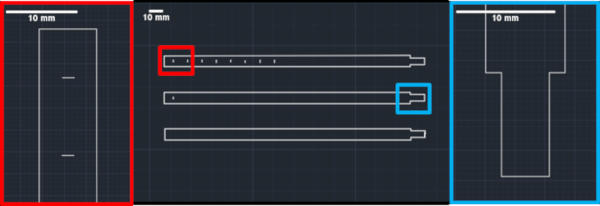
图2:驱动器设计。 用于制造单个弯曲驱动器的CAD图纸图像。底部设计显示驱动器的轮廓,中间设计显示作为弯曲特征添加的一条线,顶部设计显示完整的驱动器。红色框突出显示构成驱动器弯曲区域的特征。蓝色框突出显示用于连接加压针头的区域。 请点击此处查看该图的放大版本。
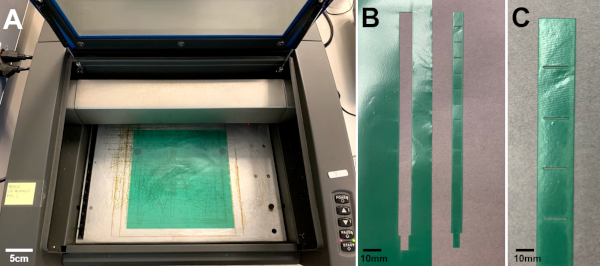
图3:激光切割机。(A)激光切割机中层压板的图像。(B、C)激光切割后需移除的驱动器图像。(C)驱动器的图像。请点击此处查看该图的放大版本。
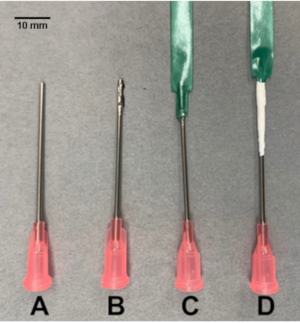
图 4:针头连接。 示意图展示将钝头针(A)使用胶水(B)作为粘合剂连接至球囊驱动装置的步骤。将针头插入驱动装置的窄端,该端口先用剪刀剪开(C),再用聚四氟乙烯(PTFE)胶带密封(D)。请点击此处查看该图的放大版本。
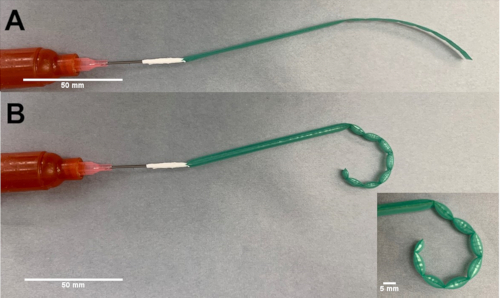
图 5:弯曲驱动器。(A)驱动器在未加压状态下的图像。(B)驱动器在加压状态下的图像。请点击此处查看该图的放大版本。
补充材料。 请点击此处下载该文件。
讨论
软致动器制备的关键步骤包括:i)二维 CAD 设计。合理的二维布局可决定致动器的形变方式(如线性、双轴、弯曲和旋转运动)。ii)TPU 层的覆膜。在激光切割前,通过热压使 TPU 薄膜贴合,以确保各层平整且完全贴合。iii)激光切割/焊接。作为最后一步,将覆膜后的 TPU 层通过激光切割/焊接制成软致动器。
该方案的成功率可达到100%的产率(例如,我们曾同时制备了20个驱动器)。关键因素在于覆膜步骤:为了获得最佳效果,在热压处理前应尽可能将热塑性聚氨酯(TPU)展平。 使用力传感器检测热压板不同区域的压力分布,可能会发现压力并不均匀。压力分布不均会导致TPU薄膜覆膜不完全,进而引起激光切割/焊接不充分以及漏气。此外,在激光切割/焊接过程中,若TPU薄膜存在微小褶皱,可能导致热量传递不均,从而引发漏气现象。
与传统方法相比,该方法具有多项优势,包括:i)简单的二维设计。当前方法仅需二维CAD设计即可对执行器进行激光切割/焊接(已有多种图案可供选择1),而基于硅胶浇铸的传统制造方法则需要三维模具设计。ii)快速制造。从CAD设计到TPU层的覆膜及激光切割/焊接,整个制造过程可在数分钟内完成,而传统制造方法则需耗时数小时。该方法可在单一步骤内完成软体器件和软体机器人的制造,无需后续组装;通过组合不同类型的执行器来设计软体机器人和器件,并将CAD模型通过激光切割/焊接一步成型为最终产品,无需任何组装工序。例如,一种游泳机器人由四条腿组成,每条腿包含两种类型的弯曲执行器,该机器人仅需几分钟即可从二维CAD设计直接制造完成,且无需任何组装步骤,此前已有演示1。
作为本研究的未来发展方向,可采用不同类型的热塑性材料来制造软体驱动器。通常,这些材料需要具备弹性行为,才能用作驱动器。使用更刚硬的热塑性材料将使驱动器的爆破压力和阻塞力高于Moghadam等人1此前在图S6中所表征的结果(显示力最大达0.1 N)。因此,这可以拓展驱动器的应用范围,使其适用于需要更高阻塞力的场景,例如外骨骼装置。
披露
作者无任何利益冲突需要披露。
致谢
感谢Dalio心血管影像研究所对本工作的资助。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 力传感器 | Omega | KHLVA-102 | https://www.omega.co.uk/pptst/KHRA-KHLVA-KHA-SERIES.html |
| 高精度点胶机 Ultimus I | Nordson | http://www.nordsonefd.com/searchengines/google/en/AirPoweredDispensers/?gclid=CjwKCAjw36DpBRAYEiwAmVVDMPuZ50xXoyzK3gvnghCA7yZUfJg4o9V28yDHKjY5Gs159RJIcMk_choCJIgQAvD_BwE | |
| 激光切割机 VLS2.30 | Universal Laser System | https://www.ulsinc.com/products/platforms/vls2-30 | |
| PowerPress 热压机 | Power Heat Press | OX-A1 | https://www.howtoheatpress.com/power-press-15x15-heat-press-review/ |
| 聚四氟乙烯密封带 | McMaster-Carr | 4934A11 | https://www.mcmaster.com/ptfe-tape |
| 不锈钢点胶针头 | McMaster-Carr | 75165A754 | https://www.mcmaster.com/75165a754 |
| 瞬干胶 Loctite 409 | Henkel | 229654 | https://www.henkel-adhesives.com/us/en/product/instant-adhesives/loctite_409.html |
| 热塑性聚氨酯 Airtech’s Stretchlon 200 | ACP Composites | v-11A | https://store.acpsales.com/products/3321/stretchlon-200-high-stretch-bag-film-60 |
| 万能材料试验机 | Instron | 5943 |
参考文献
- Moghadam, A. A. A., et al. Laser Cutting as a Rapid Method for Fabricating Thin Soft Pneumatic Actuators and Robots. Soft Robotics. 5 (4), 443-451 (2018).
- Paek, J. W., Cho, I., Kim, J. Y. Microrobotic tentacles with spiral bending capability based on shape-engineered elastomeric microtubes. Scientific Reports. 5, (2015).
- Gorissen, B., et al. Flexible pneumatic twisting actuators and their application to tilting micromirrors. Sensors and Actuators A-Physical. 216, 426-431 (2014).
- Gorissen, B., De Volder, M., De Greef, A., Reynaerts, D. Theoretical and experimental analysis of pneumatic balloon microactuators. Sensors and Actuators A-Physical. 168 (1), 58-65 (2011).
- Jeong, O. C., Konishi, S. All PDMS pneumatic microfinger with bidirectional motion and its application. Journal of Microelectromechanical Systems. 15 (4), 896-903 (2006).
- Konishi, S., Shimomura, S., Tajima, S., Tabata, Y. Implementation of soft microfingers for a hMSC aggregate manipulation system. Microsystems & Nanoengineering. 2, (2016).
- Lu, Y. W., Kim, C. J. Microhand for biological applications. Applied Physics Letters. 89 (16), (2006).
- Ikeuchi, M., Ikuta, K. Development of Pressure-Driven Micro Active Catheter using Membrane Micro Emboss Following Excimer Laser Ablation (MeME-X) Process. 2009 IEEE International Conference on Robotics and Automation. , Kobe, Japan. (2009).
- Sanan, S., Lynn, P. S., Griffith, S. T. Pneumatic Torsional Actuators for Inflatable Robots. Journal of Mechanisms and Robotics. 6 (3), 031003(2014).
- Veale, A. J., Xie, S. Q., Anderson, I. A. Modeling the Peano fluidic muscle and the effects of its material properties on its static and dynamic behavior. Smart Materials and Structures. 25 (6), (2016).
- Niiyama, R., Rognon, C., Kuniyoshi, Y. Printable Pneumatic Artificial Muscles for Anatomy-based Humanoid Robots. 2015 IEEE-RAS 15th International Conference on Humanoid Robots (Humanoids). , Seoul, South Korea. (2015).
- Niiyama, R., et al. Pouch Motors: Printable Soft Actuators Integrated with Computational Design. Soft Robotics. 2 (2), 59-70 (2015).
重印与许可
标签
