本方案介绍了如何构建一个小型且多功能的摄像机,以及如何利用该摄像机获取的视频来训练神经网络,以追踪操作性条件反射箱内动物的位置。这是对操作性条件反射测试中获得的数据日志进行标准分析的有力补充。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
操作性条件反射箱被广泛应用于神经科学领域的多种行为测试。所记录的数据通常基于箱内杠杆和鼻触传感器的触发情况。虽然这种方法能够详细反映动物执行特定反应的时间和方式,但无法用于评估那些不触发任何传感器的行为。因此,通常难以评估动物在箱内的体位和移动情况。为了获取这些信息,研究人员通常需要录制并分析视频。操作性条件反射箱的制造商通常可为其客户提供高质量的摄像设备。然而,这些设备往往价格昂贵,且不一定适用于其他厂商的条件反射箱或其他行为测试装置。本方案详细介绍了如何利用业余电子元件构建一种低成本且用途广泛的视频摄像系统。此外,还介绍了如何使用图像分析软件包DeepLabCut,对从操作性条件反射箱采集的视频中强光信号的状态以及大鼠的位置进行追踪。前者在从覆盖整个测试过程的视频中选取感兴趣的短片段时具有重要帮助,而后者则使得研究人员能够分析那些无法从操作性条件反射箱生成的数据日志中获得的行为参数。
引言
在行为神经科学领域,研究人员通常使用操作性条件反射箱来评估啮齿类动物多种不同的认知和精神特征。尽管此类系统的制造商有多种,但它们通常具有某些共同属性,并几乎采用标准化的设计1,2,3。这些箱子一般呈方形或矩形,其中一面墙可以打开以便将动物放入,其余的一面或两面墙上则装有杠杆、鼻触孔、奖励托盘、反应轮以及各种类型的灯光等组件1,2,3。箱内配备的灯光和传感器用于控制实验流程并记录动物的行为1,2,3,4,5。典型的操作性条件反射系统能够对动物与箱内各种操作装置和开口之间的交互进行非常详细的分析。通常情况下,系统可记录所有传感器被触发的时刻,用户由此可获得详细日志文件,描述动物在实验特定阶段的行为表现4,5。然而,尽管这能全面反映动物的表现,但仅能用于描述那些直接触发一个或多个传感器的行为4,5。因此,在实验不同阶段中,动物在箱内的身体姿态和移动方式等相关方面则难以准确描述6,7,8,9,10。这是令人遗憾的,因为此类信息对于全面理解动物行为具有重要价值。例如,这些信息可用于解释为何某些动物在特定实验中表现较差6,描述动物为应对困难任务可能发展出的行为策略6,7,8,9,10,或揭示看似简单行为背后的真实复杂性11,12。为了获取此类详尽的信息,研究人员通常依赖对视频的手动分析6,7,8,9,10,11。
在从操作性条件反射箱中录制视频时,相机的选择至关重要。这些反射箱通常位于隔离的隔音箱内,实验方案中经常包含不使用可见光的步骤3,6,7,8,9。因此,必须使用红外(IR)照明结合对红外光敏感的相机,以便在完全黑暗的环境中仍能实现清晰成像。此外,隔音箱内可用于安装相机的空间通常非常有限,因此最好选用体积小巧且配备广角镜头(例如鱼眼镜头)的相机9。尽管操作性条件反射系统制造商通常可为其客户提供高质量的相机配置,但这些系统价格昂贵,且未必适用于其他厂商的反射箱或其他行为学实验装置。然而,相较于使用独立的视频相机,这类集成系统的显著优势在于通常可直接与操作性条件反射系统进行接口连接13,14。通过这种连接,系统可被设置为仅在特定事件发生时进行录制,而非记录整个实验过程,从而显著简化后续的数据分析工作。
本方案介绍如何使用业余电子元件构建一款低成本且用途广泛的视频摄像机。该摄像机采用鱼眼镜头,对红外照明敏感,并配有红外发光二极管(IR LED)阵列。此外,其设计具有扁平且轻薄的外形。这些特点使其非常适合用于记录大多数市售操作性条件反射箱以及其他行为实验装置中的视频。本方案还介绍了如何处理该摄像机获取的视频,并如何使用软件包DeepLabCut15,16辅助提取感兴趣的视频片段,并追踪其中动物的运动行为。该方法在一定程度上克服了使用独立摄像机相较于操作性条件系统制造商提供的集成解决方案所存在的不足,并为行为的人工评分提供了补充手段。
本实验方案以通用格式撰写,旨在突出其整体流程可适用于不同操作性条件反射测试的视频分析。为说明某些关键概念,本文以大鼠进行5-选择序列反应时间任务(5CSRTT)的视频作为示例17。
访问受限。请登录或开始试用以查看此内容。
方案
所有涉及动物操作的实验程序均已获得马尔默-隆德动物研究伦理委员会的批准。
1. 构建视频摄像机
注意:构建相机所需的组件列表见材料表。另请参见图1、图2、图3、图4、图5。
- 将鱼眼镜头包装中附带的磁性金属环固定在相机支架的开口周围图2A这将允许鱼眼镜头置于相机前方。
- 将相机模块安装到相机支架上(图2B这将为相机模块提供一定的稳定性,并对电子电路起到一定的保护作用。
- 打开相机模块和微控制器上的相机端口图1)通过轻轻牵拉其塑料夹子的边缘(图2C).
- 将带状电缆插入相机端口,确保银色连接器朝向电路板(图2C)。通过按入相机端口的塑料卡扣来固定电缆。
- 将微型计算机放入塑料外壳中,并插入所列的 micro SD 卡(图 2D).
注意:微型 SD 卡将作为微型计算机的硬盘使用,并包含完整的操作系统。所列出的微型 SD 卡已预装有安装管理器(新开箱软件,NOOBS)。 alternatively,也可将微型计算机操作系统的最新版本(Raspbian 或 Raspberry Pi OS)的镜像写入通用微型 SD 卡中。如需帮助,请参考官方网络资源18建议使用32 GB存储空间的Class 10 micro SD卡。较大的SD卡可能与所列微型计算机不完全兼容。 - 将显示器、键盘和鼠标连接到微型计算机,然后连接其电源。
- 按照安装指南的提示,完整安装微型计算机的操作系统(Raspbian 或 Raspberry Pi OS)。微型计算机启动后,确保其通过网线或 Wi-Fi 连接到互联网。
- 按照以下步骤更新微型计算机的预装软件包。
- 打开一个终端窗口(图3A).
- 输入“sudo apt-get update”(不含引号),然后按 Enter 键图3B等待过程完成。
- 输入“sudo apt full-upgrade”(不含引号),然后按回车键。根据提示进行按钮操作响应,并等待过程完成。
- 在……之下 开始 菜单,选择 偏好设置 和 树莓派配置 (图3C)。在打开的窗口中,转到 界面 标签并单击以 启用 的 相机 和 I2C这需要使微计算机能够与摄像头和红外LED模块协同工作。
- 重命名 补充文件 1 复制到U盘,然后将其拷贝至微型计算机的 /home/pi 文件夹中(图3D)该文件是一个 Python 脚本,用于通过第 1.13 步中安装的按钮开关启动视频录制。
- 按照以下步骤编辑微型计算机的 rc.local 文件。这将使计算机在启动时运行步骤 1.10 中复制的脚本,并启动步骤 1.13 中连接的红外 LED。
警告:此自动启动功能在除所列型号以外的微型计算机板上无法可靠工作。- 打开一个终端窗口,输入“sudo nano /etc/rc.local”(不含引号),然后按回车。这将打开一个文本文件(图 4A).
- 使用键盘的方向键将光标向下移动到“fi”和“exit 0”之间的空行处图 4A).
- 按所示添加以下文本 图4B,将每串文本写在新的一行:
sudo i2cset -y 1 0x70 0x00 0xa5 &
sudo i2cset -y 1 0x70 0x09 0x0f &
sudo i2cset -y 1 0x70 0x01 0x32 &
sudo i2cset -y 1 0x70 0x03 0x32 &
sudo i2cset -y 1 0x70 0x06 0x32 &
sudo i2cset -y 1 0x70 0x08 0x32 &
sudo python /home/pi/Pi_video_camera_Clemensson_2019.py & - 通过按下保存更改 Ctrl + x 随后 y 和 输入.
- 根据图示将必要的组件焊接在一起 图 5A,如下所述。
- 对于两种颜色的LED,将一个电阻和一根母对母跳线分别连接到其中一条引脚上,另一条引脚则连接一根母对母跳线(图5A)。尽量使用较短的电缆。注意LED的哪个电极为负极(通常较短),因为该电极需要连接到微控制器的通用输入/输出(GPIO)引脚的地线。
- 对于两个按钮开关,将一根母对母跳线分别连接到每个引脚上(图 5A)。为其中一个开关制作长电缆,另一个开关则制作短电缆。
- 组装红外LED模块时,请遵循其官方网络资源提供的说明19.
- 用热缩管覆盖焊点,以降低组件短路的风险。
- 关闭微计算机,并按照图示将开关和 LED 连接到其 GPIO 引脚 图5B,如下所述。
警告:将组件连接到错误的 GPIO 引脚可能导致组件和/或微型计算机在相机开启时受损。- 将一个LED的负极连接到14号引脚,正极连接到12号引脚。当微型计算机启动完成且相机准备就绪时,该LED将点亮。
- 将按钮开关与长电缆连接,其中一根电缆连接至9号引脚,另一根连接至11号引脚。该按钮用于启动和停止视频录制。
注意:控制摄像头的脚本已设置为在开始或停止视频录制后的几秒钟内,该按钮无响应。 - 将一个LED的负极连接至20号引脚,正极连接至13号引脚。当相机录制视频时,该LED将点亮。
- 将按钮开关与短电缆连接,一根电缆连接至37号引脚,另一根连接至39号引脚。该开关用于关闭相机。
- 按照该红外LED模块官方网页资源中的说明连接该模块19.
2. 设计感兴趣的条件性操作实验方案
注意:若要在操作箱录制的视频中使用 DeepLabCut 跟踪实验流程的进展,行为学实验方案需按照下文所述方式进行特定设计。
- 设置实验方案,使用腔室内的室内灯或其他强光信号作为方案中特定步骤的指示(例如单个试验的开始或测试阶段的开始)(图 6A)。此信号在本方案的后续部分中将被称为“方案步骤指示信号”。该信号的存在将有助于在录制的视频中追踪实验方案的进程。
- 设置实验方案,以在方案步骤指示信号激活时,记录所有关注反应及其对应的时间戳。
3. 记录动物执行目标行为测试的视频
- 将摄像头置于操作箱顶部,使其记录箱内区域的俯视画面(图7).
注意:此设置特别适用于捕捉动物在箱体内的整体位置和姿势。应避免将相机的指示灯和红外LED模块放置在靠近相机镜头的位置。 - 通过电源线将相机连接到电源插座以启动相机。
注意:首次使用前,建议使用随摄像头模块附带的小工具调节摄像头的焦距。 - 使用步骤1.13.2中连接的按钮来开始和停止视频录制。
- 按照以下步骤关闭相机。
- 按住第1.13.4步中连接的按钮,直至第1.13.1步中连接的LED熄灭。此操作启动相机的关机过程。
- 等待微电脑顶部可见的绿色 LED 灯亮起图1) 已停止闪烁。
- 移除相机的电源。
警告:当微型计算机仍在运行时拔掉电源,可能导致 micro SD 卡上的数据损坏。
- 将相机连接至显示器、键盘、鼠标和USB存储设备,并从其桌面中提取视频文件。
注意:文件的命名依据视频录制开始的日期和时间。然而,该微型计算机没有内置时钟,仅在连接互联网时更新其时间设置。 - 将录制的视频从 .h264 格式转换为 .MP4 格式,因为后者与 DeepLabCut 及大多数媒体播放器兼容性良好。
注意:实现此步骤有多种方法,其中一种如下所述。 补充文件 2.
4. 使用 DeepLabCut 分析视频
注意:DeepLabCut 是一种软件包,允许用户在一组视频帧中定义任意感兴趣的对象,并利用这些标注训练神经网络,以追踪对象在完整视频中的位置15,16。本节简要概述如何使用 DeepLabCut 来追踪实验步骤指示器的状态以及大鼠头部的位置。DeepLabCut 的安装与使用在其他已发表的实验方案中有详细描述15,16。每个步骤均可通过特定的 Python 命令或 DeepLabCut 的图形用户界面完成,具体方法见其他文献15,16。
- 按照以下步骤创建并配置一个新的 DeepLabCut 项目16.
- 使用 DeepLabCut 的帧提取功能,从第 3 节中记录的一个或多个视频中提取 700‒900 个视频帧。
注意:如果动物在毛色色素沉着或其他视觉特征方面存在显著差异,建议将提取出的700‒900个视频帧分配至不同动物的视频中。通过这种方式,一个经过训练的网络即可用于追踪不同的个体。- 确保包含显示主动(图 8A)和非活性(图8B) 步骤指示器的当前状态。
- 确保包含能够覆盖大鼠在测试过程中可能出现的各种位置、姿势和头部运动的视频帧。应包括大鼠在实验箱不同区域静止站立、头部朝向不同方向的视频帧,以及大鼠主动移动、探鼻进入鼻触孔和进入食丸槽的视频帧。
- 使用 DeepLabCut 的标注工具箱,手动标记第 4.2 步提取的每个视频帧中大鼠头部的位置。使用鼠标光标在大鼠双耳之间的中心位置放置一个“head”标签(图8A,B)。此外,在每个视频帧中标记实验箱内指示灯(或其它实验步骤指示标志)处于点亮状态时的位置图 8A)。在房屋灯未激活的帧中,保持其未标记状态(图 8B).
- 使用 DeepLabCut 的“create training data set”和“train network”功能,基于步骤 4.3 中标注的视频帧创建训练数据集,并启动神经网络的训练。确保选择“resnet_101”作为网络类型。
- 当训练损失降至0.01以下并趋于稳定时,停止网络训练。此过程可能需要多达500,000次训练迭代。
注意:当使用配备约 8 GB 内存的 GPU 设备及约 900 帧视频图像(分辨率:1640 x 1232 像素)的训练集时,训练过程耗时约为 72 小时。 - 使用 DeepLabCut 的视频分析功能分析第 3 步采集的视频,采用第 4.4 步训练的神经网络。该分析将生成一个 .csv 文件,列出被追踪的大鼠头部位置以及每帧视频中实验步骤指示器的位置信息。此外,还将生成标注后的视频文件,以可视化方式显示追踪到的位置视频 1-8).
- 按照以下步骤评估追踪的准确性。
- 使用 DeepLabCut 内置的 evaluate 函数对网络的追踪准确性进行自动化评估。该评估基于第 4.3 步中标注的视频帧,描述了网络追踪到的位置与手动标注位置之间的平均偏差距离。
- 在步骤4.6获得的已标注视频中,选择一个或多个简短的视频片段(每个片段约包含100‒200个视频帧)。逐帧浏览这些视频片段,记录标签正确标示大鼠头部、尾部等部位位置的帧数,以及标签位置错误或未显示的帧数。
- 如果某个身体部位或物体的标签经常丢失或被置于错误的位置,需识别出跟踪失败的情况。通过重复步骤 4.2 和 4.3,提取并添加这些情况下的标注帧。然后重新训练网络,并通过重复步骤 4.4–4.7 重新分析视频。最终,跟踪的准确性将得到提升。 >应达到90%的准确率。
5. 获取操作箱中感兴趣点的坐标
- 按照 4.3 步骤所述使用 DeepLabCut,在操作箱的单个视频帧中手动标记感兴趣点(例如鼻触入口、杠杆等)(图 8C)。这些点根据具体研究需求手动选择,但应始终包含实验步骤指示器的位置。
- 从 DeepLabCut 在项目文件夹中“labelled data”目录下自动保存的 .csv 文件中提取所标记感兴趣点的坐标。
6. 识别实验步骤指示器处于活动状态的视频片段
- 将第4.6步中通过DeepLabCut视频分析获得的.csv文件载入所选的数据管理软件中。
注意:由于DeepLabCut和操作性条件反射系统产生的数据量大且复杂,建议通过自动化分析脚本进行数据管理。如需入门,请参考其他来源提供的初级指南20,21,22。 - 记录协议步骤指示器在第5节所获位置的60像素范围内被追踪到的视频片段。这些时段即为协议步骤指示器处于激活状态的时期(图6B)。
注意:在协议步骤指示器未发光的视频片段中,标注后的视频可能看似表明DeepLabCut未将其追踪至任何特定位置。但这种情况很少发生,实际上它通常会被追踪至多个分散的位置。 - 提取每个协议步骤指示器处于激活状态时段的精确起始点(图6C: 1)。
7. 识别感兴趣的视频片段
- 结合协议步骤指示器激活的时间点(图 6C:1)以及操作箱记录的响应时间戳(第 2 节,图 6C:2)进行分析。
- 利用这些信息确定涵盖特定感兴趣事件的视频片段,例如试验间间隔、响应行为、奖赏获取等(图 6C:3,图 6D)。
注意:进行此操作时,请注意本文所述摄像机以 30 fps 的帧率录制视频。 - 记录涵盖这些感兴趣事件的具体视频帧。
- (可选)对完整测试会话的视频文件进行剪辑,仅保留感兴趣的特定片段。
注意:实现此操作的方法有多种,其中一种方法见于补充文件 2 和 3。该操作在存储大量视频时极为有益,同时也有助于结果的审阅与展示。
8. 分析动物在特定视频片段中的位置与运动
- 将步骤 4.6 中通过 DeepLabCut 获得的完整头部位置追踪数据进行子集化处理,仅保留第 7 节中注明的视频片段。
- 计算动物头部相对于第 5 节中选定的一个或多个参考点的位置(图 8C),以便在不同视频之间对追踪结果和位置进行比较。
- 对动物的位置和运动进行相关深入分析。
注意:具体分析方法将高度依赖于研究设计。以下列举一些可分析的参数示例:- 通过在同一图表中绘制选定时间段内检测到的所有坐标点,可视化路径轨迹。
- 使用以下公式分析与特定兴趣点的接近程度:
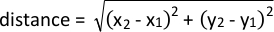
- 通过计算连续帧中追踪坐标的间距,并除以摄像机的帧率倒数(1/fps),分析运动过程中的速度变化。
访问受限。请登录或开始试用以查看此内容。
结果
视频相机性能
代表性结果是在操作性条件反射箱中获得的,该箱体尺寸为长28.5 cm、宽25.5 cm、高28.5 cm。当摄像头置于箱体上方并配备鱼眼镜头时,可完整捕捉箱体底部区域及周围墙壁的大部分区域(图7A)。因此,即使摄像头未居中安装于箱体顶部,仍可获得良好的视野。此结论同样适用于类似结构的操作性条件反射箱。红外LED能够充分照亮整个箱体内部(图7B,C),即使关闭箱内所有其他光源,仍可实现清晰成像(图7C)。然而,这种照明条件下的光照分布并非完全均匀,可能对精确追踪造成一定困难。若需进行此类分析,可能需要额外增加红外照明光源。还需注意的是,部分箱体使用金属接尿粪盘收集排泄物。若摄像头直接对准此类金属表面,红外LED的光线会产生强烈反光,出现在录制的视频中(图7B)。但可通...
访问受限。请登录或开始试用以查看此内容。
讨论
本方案介绍如何构建一种低成本且灵活的视频摄像机,可用于记录操作性条件反射箱及其他行为测试装置中的视频。此外,本文还演示了如何使用DeepLabCut在这些视频中追踪强光信号,以及如何利用该信号辅助识别覆盖完整测试过程的视频文件中的短暂感兴趣片段。最后,本文描述了如何通过追踪大鼠头部运动来补充分析操作性条件反射测试中的行为。
本方案提供了一种替代市售操作条件反射箱视频记录系统的解决方案。如前所述,市售系统的主要优势在于能够与操作箱集成,从而实现对特定事件的视频记录。相比之下,本方案中描述的识别感兴趣视频片段的方法较为繁琐且耗时,不如使用完全集成的系统来记录特定事件高效。然而,本方案的成本显著更低(最近对6个操作箱的视频监控设备进行的成本估算约为13,000美元,而组装此处列出的6台相机的成本约为720美元)。此外,这些相机还可用于多种其他行为实验装置。在使用相机时,需特别注意暴露的电子元件区域(包括相机组件背面以及红外LED组件),避免其接触液体。此外,若频繁移动相机,连接相机模块与微型计算机的带状电缆,以及连接LED和开关与GPIO引脚的电缆可能会松动。因此,针对某些应用,调整相机...
访问受限。请登录或开始试用以查看此内容。
披露
尽管本文引用了树莓派基金会(The Raspberry Pi Foundation)的材料和资源,但该基金会并未积极参与本文中设备的准备或数据的使用。Pi-Supply 同样如此。作者无任何利益冲突需要披露。
致谢
本研究得到了瑞典脑基金会、瑞典帕金森基金会和瑞典政府临床研究基金(M.A.C.)、温纳-格伦基金会(M.A.C.、E.K.H.C.)、Åhlén基金会(M.A.C.)以及Blanceflor Boncompagni Ludovisi(née Bildt)基金会(S.F.)的资助。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 预装新出厂软件(NOOBS)的 32 GB micro SD 卡 | The Pi hut (https://thpihut.com) | 32GB | |
| 330 欧姆电阻 | The Pi hut (https://thpihut.com) | 100287 | 本文所用为包含多种阻值电阻的套装,其中包含 330 欧姆电阻。 |
| 摄像头模块(树莓派 NoIR 摄像头 v.2) | The Pi hut (https://thpihut.com) | 100004 | |
| 摄像头排线(树莓派 Zero 摄像头短排线) | The Pi hut (https://thpihut.com) | MMP-1294 | 仅在使用树莓派 Zero 时需要。若使用其他树莓派主板,摄像头组件会附带合适的摄像头排线。 |
| 彩色发光二极管(LED) | The Pi hut (https://thpihut.com) | ADA4203 | 本文所用为包含多种颜色 LED 的套装。可使用任意颜色。 |
| 母对母跳线 | The Pi hut (https://thpihut.com) | ADA266 | |
| 红外 LED 模块(Bright Pi) | Pi Supply (https://uk.pi-supply.com) | PIS-0027 | |
| 微型计算机主板(带预焊接引脚的树莓派 Zero 主板) | The Pi hut (https://thpihut.com) | 102373 | 也可使用其他树莓派主板,但自动启动 Python 脚本的方法仅适用于树莓派 Zero。若使用其他型号,需手动启动 Python 脚本。 |
| 按钮开关 | The Pi hut (https://thpihut.com) | ADA367 | |
| 树莓派电源线 | The Pi hut (https://thpihut.com) | 102032 | |
| 树莓派 Zero 外壳 | The Pi hut (https://thpihut.com) | 102118 | |
| 树莓派、Mod my pi、带磁性鱼眼镜头和磁性金属环附件的摄像头支架 | The Pi hut (https://thpihut.com) | MMP-0310-KIT |
参考文献
- Pritchett, K., Mulder, G. B. Operant conditioning. Contemporary Topics in Laboratory Animal Science. 43 (4), (2004).
- Clemensson, E. K. H., Novati, A., Clemensson, L. E., Riess, O., Nguyen, H. P. The BACHD rat model of Huntington disease shows slowed learning in a Go/No-Go-like test of visual discrimination. Behavioural Brain Research. 359, 116-126 (2019).
- Asinof, S. K., Paine, T. A. The 5-choice serial reaction time task: a task of attention and impulse control for rodents. Journal of Visualized Experiments. (90), e51574(2014).
- Coulbourn instruments. Graphic State: Graphic State 4 user's manual. Coulbourn instruments. , Holliston, Massachusetts. 12-17 (2013).
- Med Associates Inc. Med-PC IV: Med-PC IV programmer's manual. Med Associates Inc. , St. Albans, Vermont. 21-44 (2006).
- Clemensson, E. K. H., Clemensson, L. E., Riess, O., Nguyen, H. P. The BACHD rat model of Huntingon disease shows signs of fronto-striatal dysfunction in two operant conditioning tests of short-term memory. PloS One. 12 (1), (2017).
- Herremans, A. H. J., Hijzen, T. H., Welborn, P. F. E., Olivier, B., Slangen, J. L. Effect of infusion of cholinergic drugs into the prefrontal cortex area on delayed matching to position performance in the rat. Brain Research. 711 (1-2), 102-111 (1996).
- Chudasama, Y., Muir, J. L. A behavioral analysis of the delayed non-matching to position task: the effects of scopolamine, lesions of the fornix and of the prelimbic region on mediating behaviours by rats. Psychopharmacology. 134 (1), 73-82 (1997).
- Talpos, J. C., McTighe, S. M., Dias, R., Saksida, L. M., Bussey, T. J. Trial-unique, delayed nonmatching-to-location (TUNL): A novel, highly hippocampus-dependent automated touchscreen test of location memory and pattern separation. Neurobiology of Learning and Memory. 94 (3), 341(2010).
- Rayburn-Reeves, R. M., Moore, M. K., Smith, T. E., Crafton, D. A., Marden, K. L. Spatial midsession reversal learning in rats: Effects of egocentric cue use and memory. Behavioural Processes. 152, 10-17 (2018).
- Gallo, A., Duchatelle, E., Elkhessaimi, A., Le Pape, G., Desportes, J. Topographic analysis of the rat's behavior in the Skinner box. Behavioural Processes. 33 (3), 318-328 (1995).
- Iversen, I. H. Response-initiated imaging of operant behavior using a digital camera. Journal of the Experimental Analysis of Behavior. 77 (3), 283-300 (2002).
- Med Associates Inc. Video monitor: Video monitor SOF-842 user's manual. Med Associates Inc. , St. Albans, Vermont. 26-30 (2004).
- Coulbourn Instruments. Coulbourn Instruments. , Available from: https://www.coulbourn.com/product_p/h39-16.htm (2020).
- Mathis, A., et al. DeepLabCut: markerless pose estimation of user-defined body parts with deep learning. Nature Neuroscience. 21 (9), 1281-1289 (2018).
- Nath, T., Mathis, A., Chen, A. C., Patel, A., Bethge, M., Mathis, M. W. Using DeepLabCut for 3D markerless pose estimation across species and behaviors. Nature Protocols. 14 (7), 2152-2176 (2019).
- Bari, A., Dalley, J. W., Robbins, T. W. The application of the 5-chopice serial reaction time task for the assessment of visual attentional processes and impulse control in rats. Nature Protocols. 3 (5), 759-767 (2008).
- Raspberry Pi foundation. Raspberry Pi foundation. , Available from: https://thepi.io/how-to-install-raspbian-on-the-raspberry-pi/ (2020).
- Pi-supply. Pi-supply. , Available from: https://learn.pi-supply.com/make/bright-pi-quickstart-faq/ (2018).
- Python. Python. , Available from: https://wiki.python.org/moin/BeginnersGuide/NonProgrammers (2020).
- MathWorks. MathWorks. , Available from: https://mathworks.com/academia/highschool/ (2020).
- Cran.R-Project.org. Cran.R-Project.org. , Available from: https://cran.r-project.org/manuals.html (2020).
- Liu, Y., Tian, C., Huang, Y. Critical assessment of correction methods for fisheye lens distortion. The international archives of the photogrammetry, remote sensing and spatial information sciences. , (2016).
- Pereira, T. D., et al. Fast animal pose estimation using deep neural networks. Nature Methods. 16 (1), 117-125 (2019).
- Graving, J. M., et al. DeepPoseKit, a software toolkit for fast and robust animal pose estimation using deep learning. Elife. 8 (47994), (2019).
- Geuther, B. Q., et al. Robust mouse tracking in complex environments using neural networks. Communications Biology. 2 (124), (2019).
访问受限。请登录或开始试用以查看此内容。
重印与许可
