颅窗手术已成为转基因小鼠活体成像中广泛应用的外科技术。本方案描述了一种手术机器人的使用方法,该机器人可进行半自动化的颅骨钻孔以制备颅窗,有助于减少不同手术者之间的操作差异,并部分减轻因热损伤导致的血脑屏障破坏。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
颅骨窗手术可利用双光子或其他活体成像技术对活体小鼠脑组织进行成像。然而,手工实施任何开颅手术时,常会导致脑组织产生热损伤,这种损伤在不同手术间具有固有的变异性,并可能依赖于术者的个体操作技术。引入手术机器人可实现手术操作的标准化,从而减少与手术相关的热损伤。本研究测试了三种机器人钻孔方法以评估其热损伤程度:水平钻孔、逐点钻孔和脉冲式逐点钻孔。水平钻孔采用连续钻孔模式,而逐点钻孔则在颅骨窗范围内钻出多个小孔。脉冲式逐点钻孔在此基础上增加了脉冲模式 "2秒开启,2秒关闭" 钻孔方案设计为允许在钻孔过程中进行间歇性冷却。通过静脉注射伊文思蓝(Evans Blue, EB)染料并进行荧光成像,可评估脑组织损伤程度;同时在钻孔部位下方放置热电偶以测量热损伤。热电偶结果显示,脉冲式逐点钻孔组的温度变化显著低于水平钻孔组和连续逐点钻孔组,分别为6.90 °C ± 1.35 °C、16.66 °C ± 2.08 °C 和18.69 °C ± 1.75 °C。同样,在颅窗钻孔后,脉冲式逐点钻孔组的EB染料渗漏明显少于水平钻孔组,表明其对脑内血管的损伤更小。因此,脉冲式逐点钻孔方法似乎是减少热损伤的最佳钻孔方案。机器人钻孔设备是一种有助于减少操作培训需求、降低操作变异性并减少热损伤的有效工具。随着多光子成像技术在各研究实验室中的广泛应用,提升实验的严谨性和可重复性显得尤为重要。本文所述方法将有助于指导研究人员更有效地使用此类手术机器人,从而推动该领域的发展。
引言
颅窗技术已广泛应用于神经科学、神经工程学和生物学领域,用于在活体动物中直接观察和成像大脑皮层1,2,3,4,5,6,7,8,9,10,11转基因小鼠与多光子成像技术的强强联合,为研究神经环路活动及其他生物学过程提供了极为宝贵的见解 体内 脑12,13,14,15,16,17,18颅骨上安装的微型显微镜进一步拓展了这些能力,实现在清醒、自由活动动物中的记录19. 制作颅窗的过程需要使用电动钻头磨薄或完全去除颅骨,以形成足够大的颅骨开窗,从而在大脑皮层上方固定一块透明玻璃20聚二甲基硅氧烷(PDMS)及其他聚合物也已被测试作为颅窗材料9,21最终,理想的颅窗应是不改变或干扰其下方正常内源性活动的。然而,通常认为颅窗钻孔会加重下方组织的损伤,导致脑组织损害、微环境破坏,并影响脑膜,严重时可阻碍多光子成像的深度22由此产生的神经炎症具有多种影响, ranging 从血脑屏障(BBB)通透性的改变,到胶质细胞在植入部位周围的激活与募集23因此,建立更安全且可重复性更高的颅窗钻孔方法,对于获得稳定的成像质量并减少混杂因素至关重要。
尽管操作中已采取措施尽量减少对深层组织的损伤,但钻骨过程仍可能对脑组织造成热效应和机械性干扰24,25。意外的钻头穿透硬脑膜所导致的机械性创伤,还可能进一步引发不同程度的皮层损伤24。Shoffstall 等人的一项研究25表明,钻骨产生的热量会导致血脑屏障(BBB)通透性增加,这通过脑实质中出现伊文思蓝(Evans Blue, EB)染料得以证实25。EB 染料经静脉注射后,会与血液中循环的白蛋白结合,因此在正常情况下不会以显著浓度穿过健康的血脑屏障。因此,EB 染料常被用作检测血脑屏障通透性的敏感标志物26,27。尽管该研究未直接评估血脑屏障通透性对后续所研究生物学继发效应的影响,但先前的研究已将血脑屏障通透性的增加与慢性植入微电极后神经炎症反应的增强以及运动功能的改变相关联28。
根据研究目标的不同,热损伤和机械损伤的程度可能成为实验误差的来源,对研究的严谨性和可重复性产生负面影响。已有数十种文献报道的方法用于制备颅窗,这些方法各自采用不同的钻孔设备、转速、技术以及操作人员1,2,3,4,5,6,7,8,9,10,11。Shoffstall 等人25报道,观察到的加热效应差异归因于钻孔过程中施加力的大小、进给速率以及施加角度等方面的变异,而这些因素在手动钻孔时无法有效控制25。人们普遍认为,自动化钻孔系统及其他立体定位设备可提高实验结果的可重复性和一致性,但已发表的方法学研究尚未将温度变化或血脑屏障通透性作为评估指标进行严格评价。因此,亟需建立更具可重复性且操作一致的方法来制备颅窗,同时也需要建立严格的方法以评估颅窗钻孔对下方神经组织的影响。
本研究的重点是确定并开发用于开颅窗的稳定且安全的钻孔方法。用于安装颅窗的开颅骨窗尺寸明显大于用于植入脑部微电极的标准开颅窗。使用标准设备时,此类开颅操作无法通过单个钻孔完成,因而手工操作时会引入更多的术者间技术差异。20手术机器人已引入该领域,但尚未得到广泛应用1,6,29自动化钻孔可控制导致试验间差异的变量,表明使用该设备可减少 术者间与术者内效应。鉴于开颅窗所需较大颅骨切口带来的额外操作难度,这一点尤为值得关注。尽管可以假设自动化钻孔所具备的控制性具有明确优势,但针对此类设备实际应用效果的评估仍十分有限。虽然尚未观察到明显的组织损伤5因此,建议使用EB进行更高灵敏度的检测。
在此,使用一种市售的外科钻孔机器人及其配套软件来测量血脑屏障(BBB)通透性,该系统可编程设定立体定位坐标、进行颅骨开窗规划/映射,并提供多种钻孔模式选择(“逐点式”与“水平式”),后者指钻头的行进路径。首先钻出八个“种子”点(图1A),以勾勒出颅骨开窗的轮廓。随后,采用“逐点式”或“水平式”钻孔方法将种子点之间的区域切除。“逐点式”执行垂直的引导孔切割(类似于数控钻床),而“水平式”则沿颅骨开窗的周缘进行水平切割,以界定出开窗区域(类似于数控铣床)。两种方法最终均可形成一块可移除的颅骨组织,从而暴露颅骨开窗区域。为避免额外损伤,实验中并不实际移除颅骨开窗部分,以隔离钻孔本身造成的损伤。通过伊文思蓝(EB)染料结合荧光成像的方法,在小鼠实施颅骨开窗术后检测血脑屏障通透性,同时插入热电偶直接测量钻孔过程中脑表面的温度(图1B,C)。既往观察表明,以2秒为间隔进行脉冲式钻孔(开/关交替)足以缓解钻头产热25,因此本实验方案将该参数纳入外科机器人的操作流程中。
本研究旨在展示评估开颅钻孔过程中热损伤的方法。尽管这些方法是在自动钻孔的背景下进行介绍的,但同样适用于手动钻孔操作。这些方法可用于在将设备或钻孔方案作为标准操作规程采用之前,验证其有效性与安全性。
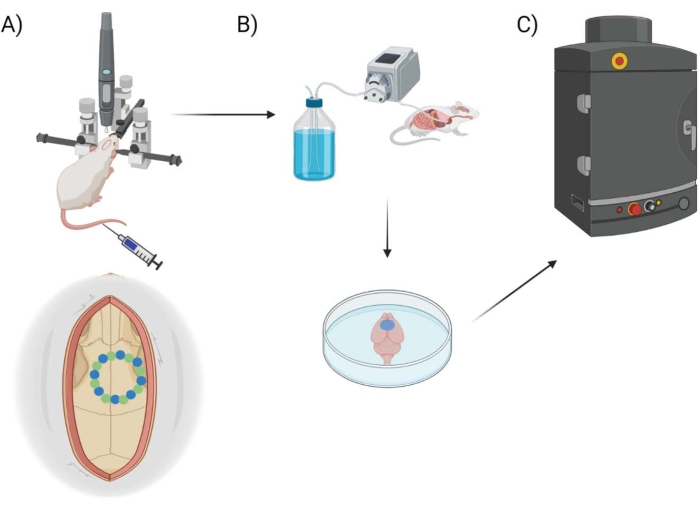
图1:实验流程示意图。 示意图展示了小鼠在颅窗手术后进行伊文思蓝(EB)定量所经历的流程。(A)小鼠在立体定位仪和手术机器人钻孔装置下的示意图。图中显示了覆盖运动皮层的颅窗示例,以及种子点(绿色)和边缘点(蓝色)。(B)灌注装置包括向小鼠全身注入1×磷酸盐缓冲液(PBS)以清除血液,随后取出脑组织。(C)然后将脑组织放入EB荧光成像系统腔室,对伊文思蓝染料进行荧光成像。请点击此处查看此图的放大版本。
访问受限。请登录或开始试用以查看此内容。
方案
所有实验操作和动物护理程序均经过克利夫兰路易斯·斯托克斯退伍军人事务医疗中心机构动物护理和使用委员会审查、批准,并遵循其规定执行。
1. 手术机器人硬件设置
- 手术前,请遵循手术机器人(参见材料表)的使用手册和指南,完成硬件和软件的设置。按照手册中的说明执行框架校准。如果钻头或框架发生移动,建议重新校准钻头以确保精度。
2. 软件准备
- 进入手术软件(参见材料表),通过选择从空白项目开始创建一个新项目。在顶部将受试对象设置为小鼠,以指定将使用的钻孔坐标。
- 选择开始新项目。
- 在此界面,点击左下角的规划,进入钻孔坐标规划界面。为即将实施的颅窗技术创建钻孔方案。
- 为此,请在立体定位图谱上任意位置点击。以Bregma为参考点,输入运动皮层的以下坐标:AP = 1.50,ML = 1.25,DV = 0.00。按键盘上的回车键以更新所选坐标。
注意:背腹向(DV)坐标表示钻孔深度,因此此处无需输入数值。 - 点击保存靶点以存储这些坐标,并输入适当的名称。随后,点击左下角的移动按钮,返回主钻孔界面。
- 为此,请在立体定位图谱上任意位置点击。以Bregma为参考点,输入运动皮层的以下坐标:AP = 1.50,ML = 1.25,DV = 0.00。按键盘上的回车键以更新所选坐标。
- 点击工具 > 项目 > 另存为,以便在后续项目中重复使用此模板项目。此操作将自动保留钻孔坐标供以后使用。
3. 手术准备
- 麻醉 PrismPlus 小鼠30,31 (参见 材料表) 在异氟烷麻醉舱中(1.5 L/min 氧气流速下使用 3.5% 异氟烷)2)。涂抹眼药膏以防止眼睛干燥,使用电推剪剃除头部毛发,并修剪指甲,以防小鼠抓挠导致缝线脱落。
注意:PrismPlus 小鼠是一种用于多光子成像的转基因荧光小鼠。本研究中使用的杂合型 PrismPlus 小鼠缺乏荧光基因,因此被选用以减少其他正在进行的研究所产生的动物浪费,且本研究中不涉及多光子成像。预期野生型小鼠将表现出相似的结果。 - 对麻醉后的小鼠皮下注射抗生素头孢唑林(24 mg/kg)、镇痛药卡洛芬(5 mg/kg)和布托啡诺(0.05–0.10 mg/kg)。在任何切口操作前,于切口部位下方(从眼后沿颅骨中线向前1英寸处)皮下注射一次布比卡因(0.25%,100 µL)。
注意:此处使用的药物遵循先前建立的 IACUC 方案。然而,建议在手术及尾静脉注射前考虑使用 EMLA 乳膏作为局部麻醉剂以实现多模式镇痛,并以缓释美洛昔康(Meloxicam SR)替代卡洛芬(Carprofen)。EMLA 和缓释美洛昔康可在异氟烷麻醉前给予。 - 将动物固定在手术机器人立体定位架上,使用配套的耳杆,并以0.5%–2%异氟烷维持麻醉 通过 通过鼻罩吸入。
- 确保由经过培训的兽医技术人员或工作人员密切监测小鼠的麻醉深度,监测指标包括动物反应性、呼吸频率(约55–65次/分钟)、心率(300–450次/分钟)和体色(粉红色)。也可使用胡须刺激和常规脚趾夹捏作为判断麻醉深度的依据。各项生命体征的具体数值应遵循所在机构IACUC的规定。
- 使用循环水垫维持动物体温,并利用血氧和心率监测系统监控生命体征。
- 用氯己定葡萄糖酸盐(CHG)和70%异丙醇擦洗手术区域以进行消毒。为在手术过程中维持无菌状态,将无菌塑料膜覆盖在小鼠和立体定位仪框架上。
注意:虽然这些实验方案是为存活手术而设计的,但所展示的数据来源于非存活动物实验,因为研究重点在于测试并确定合适的钻孔操作方法。
4. 颅骨制备
- 使用手术刀片在颅骨中线上做一个1英寸的切口,切口起始于眼睛后方。
- 向后牵拉皮肤以暴露颅骨,并(可选)使用牵开器维持手术视野。使用无菌棉签清除残留的组织和膜。
- 用含3%过氧化氢的棉签干燥并清洁颅骨。
注意:此步骤将使颅骨的缝线清晰可见。前囟(bregma)和后囟(lambda)应能容易辨识。若不可见,可追加过氧化氢或扩大切口范围。 - 根据制造商的建议,将手术机器人钻孔装置的鳄鱼夹电缆连接至小鼠,以启用"自动停止"功能。"自动停止"通过检测阻抗变化实现:当钻头接触到脑脊液(CSF)而非骨组织时,钻孔将自动停止,从而避免对脑组织造成损伤。
5. 伊文思蓝尾静脉注射
注意:EB 是一种可能的致癌物。操作时需佩戴手套。
- 为便于注射,用酒精棉片擦拭尾部。可选择性地局部涂抹冬青油以扩张静脉35.
- 一手握住小鼠尾巴,另一手持含有 EB 的注射器。用拇指和食指将尾巴弯曲,以暴露尾部弯曲处上方的尾静脉。将注射器(1 或 2 mL,30 G 胰岛素注射器)与静脉平行刺入,缓慢注入 EB 溶液。EB(4% w/v)的给药剂量为每公斤体重 2 mL。 通过 尾静脉注射
注意:若针头插入位置正确,从注射器向尾部推注时应几乎无阻力或阻力极小。若感到阻力或伊文思蓝染料在尾部出现,则应沿尾部向下移动后再次尝试。 - 注射后,等待5分钟,使伊文思蓝(EB)在小鼠体内充分循环,然后开始钻孔。注射成功可通过小鼠的四肢和手术窗口迅速变为蓝色来立即确认。
6. 手术机器人钻孔操作
- 完成颅骨钻孔准备后,返回手术软件。打开步骤 2.4 中定义的模板项目,其中已指定钻孔坐标。
- 依次选择 Tools > Project > New > Select A Template Project,并选择步骤 2 中指定的模板项目(软件准备)。
- 选择 Same Protocol elements > Planning (Target points) > Drill Parameters,以将这些参数带入新项目中。
- 点击 Start new project。
- 接下来,校正钻头和框架,以校正当前动物小鼠颅骨的倾斜和缩放。点击 Tools 并选择 Correct for Tilt and Scaling... 以打开校正界面。在屏幕顶部,点击亮红色的 Drill 按钮,确保钻头处于激活状态(而非注射器)。
注:激活后,Drill 按钮将变为深红色/亮红色。可忽略注射器按钮,本方案中不使用该功能。- 首先,通过设定当前动物颅骨上 Bregma 和 Lambda 的位置来校正 Scale、Pitch 和 Yaw。使用键盘控制或屏幕上的控件移动钻头。当钻头位于 Bregma 上方时,将其缓慢下移直至刚好接触颅骨,然后点击 Set Bregma。对 Lambda 重复此操作。
- 接下来,调整颅骨特定的 Roll 角度。点击 Go to Midpoint 按钮,钻头将自动移动至颅骨中心。点击 2 mm to the Left ,然后缓慢下移钻头直至接触颅骨,点击 Set Left Point。
- 对大脑右侧重复步骤 6.2.2。至此,系统已针对该特定颅骨完成校正。
注:此处校正对于确保钻孔坐标准确性和深度至关重要。动物应尽可能笔直固定,以最大限度减少校正需求。若需大幅校正,可能导致钻孔精度下降。
- 完成校正后,点击屏幕底部中央的 Close 退出校正窗口。点击 Tools ,然后选择 Drill... 进入钻孔界面,开始钻孔操作。
- 确保在屏幕顶部的 Drill 下拉菜单中选择 Craniotomy-Shape 。然后点击 Select drill center & shape,并选择步骤 2.3.1 中命名的预定义目标点。在此界面下方,选择 Circle 作为目标形状,并输入 2.60 mm 作为圆的直径2。点击 Show。
注:颅窗直径以钻头中心为种子点中心生成。使用小钻头(直径 = 0.6 mm 或供应商推荐尺寸)可最小化因使用较大钻头而增加的额外直径。手术机器人需使用专用钻头。此时,颅骨上将显示八个种子点和边缘点,分别以绿色和蓝色圆点表示。 - 点击主窗口,使用键盘快捷键 Control + Shift + D 在屏幕右侧调出 Drill Points 菜单。该菜单可用于查看各钻孔点的深度和状态。
- 开始钻孔前,如有需要,点击 Auto-Stop 复选框旁的按钮,自定义自动停止功能。该按钮默认设置为 Medium,对应自动停止功能的灵敏度。
注:可预先测试以确定适合动物的灵敏度。本方案中使用最高灵敏度,以确保尽可能减少对脑组织的钻入。 - 启用并自定义自动停止功能后,开始钻种子点。点击 Auto Scan,钻头将自动从 Seed 1 开始。当钻头接触脑脊液(CSF)时,自动停止功能将检测到阻抗变化,从而停止钻孔并自动将钻头从颅骨中收回。
- 钻孔过程中需密切观察,以防自动停止功能未能检测到变化。可按 Escape 键手动中止钻孔。也可点击钻孔菜单底部、阻抗值右侧的粉红色圆圈,以启动或停止钻孔。
注:钻头将自动钻至估计颅骨厚度的深度(或直至自动停止功能被激活)。 - 若在达到估计深度前自动停止功能未被激活,将弹出提示窗口,用户可选择:1) 继续钻孔并再下降 # mm,2) 在当前深度标记并继续,3) 跳过当前点并继续,或 4) 停止流程(可稍后继续)。根据以下说明选择其中一项。
- 选择 继续钻孔并再下降 # mm 时,输入钻头前进的距离。默认值为 0.1 mm。建议使用更小距离,以防止意外穿透脑组织。
- 若认为在此界面已到达硬脑膜,选择 在当前深度标记并继续,系统将在该深度标记硬脑膜并进入下一个种子点。
- 使用 跳过当前点并继续 和 停止流程(可稍后继续) 进行故障排查或清理钻头,待自动停止功能恢复正常后继续操作。
- 所有种子点钻孔完成后,若部分点未通过自动停止功能完成,需使用硬脑膜探针手动检查孔深,以确保已穿透颅骨。
- 开始边缘点钻孔前,在钻孔菜单中 Edge-Cut 文本旁的下拉菜单中选择所需的“边缘切割”类型。两种选项为 Point-by-Point 和 Horizontally。
- 选择 Point-by-Point 可逐个钻取每个边缘点,其深度由相邻种子点深度决定。如有需要,可通过下方的 Edge Scaling... 按钮调整缩放比例,但通常默认“无缩放”已足够。
- 选择 Horizontally 将从 Edge Point 1 开始,以连续钻孔方式沿整个钻孔圆周进行。默认情况下,水平切割以 100 µm 为间隔,绕窗口圆周一圈后,再加深 100 µm。如有需要,可在下方的 Cut options... 按钮中更改间隔深度和钻孔速度。
- 使用 Edge-Cut 框下方的 auto-cut offset 功能,通过从相邻种子点预设偏移量来调整自动切割深度。本方案中使用 20 µm 的自动切割偏移量。可进一步测试以确定每只动物的最佳偏移量。
- 确定边缘切割设置后,点击钻孔菜单中部的 Auto Cut 按钮开始边缘点钻孔。对于逐点钻孔,完成最后一个边缘点后,钻孔流程即结束。对于水平钻孔,需持续操作直至钻出足够多的颅骨以释放颅窗。
注:尽管钻孔至颅窗可被释放的程度,但此处不实际移除颅窗,以防止对下层组织造成损伤。将损伤限制在钻孔本身,有助于评估不同钻孔方案的效果。- 当水平钻孔达到某一种子点深度时,在钻孔点菜单中右键点击该种子点(或先选择多个点),然后点击 Lock Depth。这将允许水平切割继续进行,但该区域不再加深(从而避免穿透脑组织)。
注:若种子点的硬脑膜深度不同,可能导致水平钻孔所需深度存在差异。
- 当水平钻孔达到某一种子点深度时,在钻孔点菜单中右键点击该种子点(或先选择多个点),然后点击 Lock Depth。这将允许水平切割继续进行,但该区域不再加深(从而避免穿透脑组织)。
- 若自动停止功能无法正常工作,请确保钻头完全清洁,无任何碎屑、血液、生理盐水等残留,因为这些物质可能影响钻头的基础阻抗。此外,若自动停止功能持续失效,可选择以下几种手动钻孔方式之一。
- 在钻孔菜单中,通过右键点击种子点或边缘点并选择 Go to Entry,手动导航至各种子点。还可选择清除已标记深度、重置孔位等选项,以辅助钻孔操作。
- 通过钻孔菜单顶部 Advance: 文本旁的下拉菜单选择钻孔深度,然后点击下方的 Advance 按钮,使钻头前进设定距离。
注:此功能可与 Advance 按钮下方的 Set Dura 和 Set Surface 按钮结合使用,手动告知系统颅骨表面和硬脑膜的位置。应尽可能使用自动停止功能,但必要时手动选项也可满足需求。 - 若采用手动钻孔,每次钻孔深度间隔之间需格外谨慎,确保钻头不超过硬脑膜。在每次深度间隔之间使用硬脑膜探针检查钻孔,确认是否已到达硬脑膜。完成所有手动种子点钻孔后,按上述说明正常继续边缘切割操作。
- 脉冲钻孔法
- 执行手动脉冲钻孔时,需在钻孔菜单中取消勾选 Auto-Stop 选项旁的复选框,以关闭自动停止功能。必须关闭此功能,才能控制钻孔脉冲的启停。
注:脉冲钻孔遵循“钻孔 2 秒,停钻 2 秒”的模式,以便颅骨冷却。 - 在钻孔菜单中,选择 100 µm 作为钻孔深度推进量,相当于约 2 秒的向下钻孔时间。
- 准备就绪后,点击 Advance 开始钻孔。
注:钻头前进 100 µm 后需立即准备停止,因为钻头将在该深度持续旋转,直至按下 escape 键(否则会产生不必要的热量)。 - 钻头前进 100 µm 后,按两次 Escape 键停止钻孔。等待 2 秒后,重复此循环直至达到颅骨深度。
注:由于软件和机械限制,仅能使用逐点法进行脉冲钻孔。无法以这种方式进行连续水平钻孔。 - 使用上述方法钻取所有种子点和边缘点。到达硬脑膜后,务必使用钻孔菜单中的 Set Dura 按钮进行标记。
- 执行手动脉冲钻孔时,需在钻孔菜单中取消勾选 Auto-Stop 选项旁的复选框,以关闭自动停止功能。必须关闭此功能,才能控制钻孔脉冲的启停。
- 确保在屏幕顶部的 Drill 下拉菜单中选择 Craniotomy-Shape 。然后点击 Select drill center & shape,并选择步骤 2.3.1 中命名的预定义目标点。在此界面下方,选择 Circle 作为目标形状,并输入 2.60 mm 作为圆的直径2。点击 Show。
7. 灌注与脑组织提取
- 完成种子点和边缘点的钻孔后,继续使用异氟烷麻醉动物1小时,以使伊文思蓝(EB)染料循环并通过受损的血脑屏障渗出。随后进行心脏灌注以清除血管内的血液或其他液体,并按以下步骤取出脑组织进行成像和分析。
- 在颅窗制作完成后,经过1小时的EB循环时间,向动物腹腔注射氯胺酮(160 mg/kg)和赛拉嗪(20 mg/kg)混合溶液。待动物失去反应后,进行心脏灌注。
- 使用剪刀切开小鼠腹部,并通过沿肋骨垂直剪开并横向剪断膈肌的方式暴露心脏。将肋骨向两侧推开,以清晰暴露心脏。将蝶形针插入左心室,开始向全身灌注1×磷酸盐缓冲液(PBS)。剪除右心房的一小部分以释放压力积聚。
- 当全身灌注25 mL的1× PBS后,停止灌注,并通过断头法作为辅助安乐死手段。
NOTE: 请务必采用机构批准的动物安乐死方法和/或终点灌注程序以分离脑组织。 - 随后,使用咬骨钳去除颅骨和周围组织,从颅腔中取出脑组织。
- 使用荧光成像系统对取出的脑组织进行成像,观察钻孔部位周围脑组织中伊文思蓝的分布情况。
NOTE: EB与循环中的白蛋白结合。若脑部发生血管损伤,EB将渗出并结合至脑组织,从而形成清晰可见的损伤指示信号。
8. 伊文思蓝成像与分析
- 硬件初始化
- 在准备其他物品的同时,打开连接EB荧光成像系统的计算机,并启动成像软件(见材料表)。按顺序依次打开光源、载物台和相机。
- 进入成像软件界面,在采集控制面板中点击初始化。系统和腔室将在初始化完成后由红色信号变为绿色。
注意:应在任何成像操作前30分钟初始化EB荧光成像系统,以使光源温度达到最佳水平。
- 脑组织成像
- 将离体脑组织置于透明培养皿中,并放置于成像平台中心位置。
- 在采集控制面板下调整图像参数:曝光时间设为1 s;像素合并(Binning)设为中等;光圈值(F/Stop)设为F1;激发光波长范围设为535至675 nm;发射光滤光片选择Cy 5.5;光源强度设为高;视野(FOV)设为5 cm。保持滤光片锁定状态,并启用荧光与摄影图像的叠加显示。这些参数设置基于实验室既往经验及其他已发表的EB成像方法36。
- 将EB荧光成像系统获取的图像导入开源图像处理软件(见材料表),并绘制三个手动选定的兴趣区域(ROIs),通过测量背景、全脑及颅窗区域的平均辐射强度来确定EB的荧光强度。
- 将颅窗区域和全脑区域的测量值分别相对于对应的背景兴趣区域进行归一化处理。
- 对每份脑组织样本使用不同激发滤光片(535–675 nm)进行成像,比较实验组与生理盐水对照组之间的信噪比,确定最佳波长(最终选定605 nm)。
- 提取在合适波长下的平均辐射强度,并进行平均计算,获得全脑和颅窗兴趣区域的平均辐射强度或荧光强度。
- 计算各组颅窗区域的平均辐射强度,并相对于生理盐水对照组进行归一化处理。
9. 热电偶评估
- 使用热电偶(参见材料表)结合三种不同的钻孔方案,测量颅骨和脑组织的温度变化。热电偶连接至数据采集系统(DAQ),以便将测量数据读取至 MATLAB 中。
- 将一具小鼠尸体固定在立体定位仪和机器人钻孔装置上。手动在颅骨侧面距离即将制作颅窗位置约 2 mm 处钻一个微小孔洞(与起始点大小相同)25。该孔洞可用于将热电偶滑入颅窗钻孔区域下方的位置(图 2D)。
注意:使用小鼠尸体是因为需要打开颅骨侧面,以便将热电偶置于颅窗钻孔区域下方。此小鼠尸体与先前用于伊文思蓝分析的小鼠为不同个体。 - 按照之前的方法(步骤 6)开始对三种钻孔方案分别进行钻孔操作。当钻头穿过颅骨时,温度变化会出现峰值,表明脑组织附近产生了热量。
- 在 MATLAB 中记录并绘制结果,以计算最大温差。应分别对起始点钻孔和边缘钻孔进行分析,以评估水平连续钻孔与逐点钻孔,以及脉冲式手动钻孔方法的效果。
10. 统计学
- 使用 R 软件对热电偶和 EB 荧光成像数据进行统计分析,采用 Kruskal-Wallis 秩和检验并结合 Benjamini-Hochberg 校正,随后使用 Wilcoxon 秩和精确检验进行两两比较25。
访问受限。请登录或开始试用以查看此内容。
结果
热效应评估
通过测量使用横向(图2A)、逐点(图2B)和脉冲式逐点(图2C)方法进行钻孔时相对于基线的温度变化,评估了热损伤的潜在风险。图2D展示了获取热数据的实验装置。热效应评估采用 N = 4 个颅窗样本。横向法与逐点法采用相同的初始钻孔示意图,但在边缘点切割方式上有所不同。脉冲式逐点法则在初始钻孔和边缘钻孔部分均采用脉冲模式。对于横向法,初始钻孔的最大温度变化为 16.66 °C ± 2.08 °C,边缘钻孔为 9.08 °C ± 0.37 °C。对于逐点法,初始钻孔的最大温度变化为 18.69 °C ± 1.75 °C,边缘钻孔为 8.53 °C ± 0.36 °C。对于脉冲式逐点法,初始钻孔的最大温度变化为 6.90 °C ± 1.35 °C,边缘钻孔为 4.10 °C ± 0.51 °C。横向钻孔与逐点钻孔方案在热变化方面无显著差异。然而,改用脉冲...
访问受限。请登录或开始试用以查看此内容。
讨论
使用伊文思蓝染料(EB染料)及成像技术操作简便、快速,对于评估新方法和技术在脑部血管损伤方面的效果具有重要价值。无论是在使用手术机器人,还是在验证实验室当前已有方法时,验证手术技术以区分实验处理效应与手术本身影响,并改善动物福利,都是至关重要的。采用热电偶装置也有助于评估钻孔方法,确保不产生热损伤。已知骨组织钻孔过程中温度升高可导致组织损伤,即使温度升高5 °C,也足以在脑内引发显著的血管损伤32,33,34,35,36。建议采用本文详述的方法,以优化实验室和手术技术。
尽管热电偶评估具有一定的应用价值,但也存在一些局限性。由于需要在颅骨侧面钻孔以将热电偶插入脑内,且可能对脑组织造成损伤,因此热电偶数据只能通过尸体小鼠获取。因此,所测得的温度差异反映的是钻孔条...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要声明。本内容不代表美国退伍军人事务部、美国国立卫生研究院或美国政府的观点。
致谢
本研究部分得到了美国退伍军人事务部康复研究与发展服务局的功绩评审奖资助,项目编号为 GRANT12418820(Capadona)和 GRANTI01RX003420(Shoffstall/Capadona),以及研究职业科学家奖 #GRANT12635707(Capadona)。此外,本工作还部分得到了美国国立卫生研究院、国家神经疾病与卒中研究所 GRANT12635723(Capadona)以及国家生物医学成像与生物工程研究所 T32EB004314(Capadona/Kirsch)的资助。本材料基于美国国家科学基金会研究生研究奖学金(资助号:GRANT12635723)支持的工作。本材料中表达的任何观点、发现、结论或建议均为作者(们)的观点,不一定反映美国国家科学基金会的立场。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 1×磷酸盐缓冲液 类型:试剂 | VWR | MRGF-6235 | 伊文思蓝稀释液 |
| Aura 软件 类型:工具 | Spectral Instruments Imaging | 用于Lumina成像系统的开源图像处理软件 | |
| 布托啡诺 类型:药物 | 来自动物设施 | ||
| 碳化钨钻头,0.6 mm(机器人钻) 类型:工具 | Stoelting | 58640-1 | |
| 卡洛芬 类型:药物 | 源自动物设施 | ||
| 头孢唑林 类型:药物 | 来自动物设施 | ||
| 伊文思蓝染料 类型:试剂 | Millipore Sigma | E2129 | 用1×磷酸盐缓冲液重悬 |
| 异氟烷 类型:药物 | 源自动物设施 | ||
| IVIS Lumina II 类型:工具 | Perkin Elmer | CLS136334 | IVIS Lumina III 目前已取代市场上的 Lumina II |
| Jenco线性化温度计 类型:工具 | Jenco | 765JF | 热电偶设置 |
| 氯胺酮 类型:药物 | 来自动物设施 | ||
| LivingImage 类型:工具 | Perkin Elmer | IVIS Lumina III 软件 | |
| Marcaine 类型:药物 | 源自动物设施 | ||
| Neurostar 软件 类型:工具 | 斯托尔廷 | 随手术机器人购买附赠 | |
| MouseSTAT 生理监测系统® 脉搏血氧仪 &和心率监测器 类型:工具 | Kent Scientific | PS-03 | 用于监测生命体征 |
| PrismPlus小鼠 类型:动物 | 杰克逊实验室 | 031478,RRID:IMSR_JAX:031478,雄性,约8月龄 | 用于研究的动物 |
| Stoelting 钻孔与注射机器人用于电动立体定位仪 类型:工具 | Stoelting | 58640 | 主机器人钻机与立体定位架 |
| 热电偶 类型:工具 | TC Direct | 206-557 | 热电偶设置 |
| USB-6008 多功能 I/O 数据采集设备 类型:工具 | 国家仪器公司 | USB-6008 | 热电偶设置 |
| 赛拉嗪 类型:药物 | 源自动物实验设施 |
参考文献
- Kilic, K., et al. Chronic cranial windows for long term multimodal neurovascular imaging in mice. Frontiers in Physiology. 11, 612678(2020).
- Goldey, G. J., et al. Removable cranial windows for long-term imaging in awake mice. Nature Protocols. 9 (11), 2515-2538 (2014).
- Augustinaite, S., Kuhn, B. Intrinsic optical signal imaging and targeted injections through a chronic cranial window of a head-fixed mouse. STAR Protocols. 2 (3), 100779(2021).
- Wang, X., et al. A skull-removed chronic cranial window for ultrasound and photoacoustic imaging of the rodent brain. Frontiers in Neuroscience. 15, 673740(2021).
- Wang, Y., Xi, L. Chronic cranial window for photoacoustic imaging: a mini review. Visual Computing for Industry, Biomedicine, and Art. 4 (1), 15(2021).
- Augustinaite, S., Kuhn, B. Chronic cranial window for imaging cortical activity in head-fixed mice. STAR Protocols. 1 (3), 100194(2020).
- Kunori, N., Takashima, I. An implantable cranial window using a collagen membrane for chronic voltage-sensitive dye imaging. Micromachines. 10 (11), 789(2019).
- Beckmann, L., et al. Longitudinal deep-brain imaging in mouse using visible-light optical coherence tomography through chronic microprism cranial window. Biomedical Optics Express. 10 (10), 5235-5250 (2019).
- Heo, C., et al. A soft, transparent, freely accessible cranial window for chronic imaging and electrophysiology. Scientific Reports. 6, 27818(2016).
- Holtmaat, A., et al. Imaging neocortical neurons through a chronic cranial window. Cold Spring Harbor Protocols. 2012 (6), 694-701 (2012).
- Holtmaat, A., et al. high-resolution imaging in the mouse neocortex through a chronic cranial window. Nature Protocols. 4 (8), 1128-1144 (2009).
- Sundaram, G. S., et al. Characterization of a brain permeant fluorescent molecule and visualization of Abeta parenchymal plaques, using real-time multiphoton imaging in transgenic mice. Organic Letters. 16 (14), 3640-3643 (2014).
- Spires, T. L., et al. Dendritic spine abnormalities in amyloid precursor protein transgenic mice demonstrated by gene transfer and intravital multiphoton microscopy. Journal of Neuroscience. 25 (31), 7278-7287 (2005).
- Price, D. L., et al. High-resolution large-scale mosaic imaging using multiphoton microscopy to characterize transgenic mouse models of human neurological disorders. Neuroinformatics. 4 (1), 65-80 (2006).
- Kimchi, E. Y., Kajdasz, S., Bacskai, B. J., Hyman, B. T. Analysis of cerebral amyloid angiopathy in a transgenic mouse model of Alzheimer disease using in vivo multiphoton microscopy. Journal of Neuropathology and Experimental Neurology. 60 (3), 274-279 (2001).
- Hyman, B. T. The natural history of Alzheimer disease dissected through multiphoton imaging of transgenic mice. Alzheimer Disease and Associated Disorders. 20 (4), 206-209 (2006).
- Korzhova, V., et al. Long-term dynamics of aberrant neuronal activity in awake Alzheimer's disease transgenic mice. Communications Biology. 4 (1), 1368(2021).
- Chawda, C., McMorrow, R., Gaspar, N., Zambito, G., Mezzanotte, L. Monitoring immune cell function through optical imaging: a review highlighting transgenic mouse models. Molecular Imaging and Biology. 24 (2), 250-263 (2022).
- Courtin, J., et al. A neuronal mechanism for motivational control of behavior. Science. 375 (6576), (2022).
- Mostany, R., Portera-Cailliau, C. A craniotomy surgery procedure for chronic brain imaging. Journal of Visualized Experiments. (12), e680(2008).
- Cramer, S. W., et al. Through the looking glass: A review of cranial window technology for optical access to the brain. Journal of Neuroscience Methods. 354, 109100(2021).
- Eles, J. R., Vazquez, A. L., Kozai, T. D. Y., Cui, X. T. Meningeal inflammatory response and fibrous tissue remodeling around intracortical implants: An in vivo two-photon imaging study. Biomaterials. 195, 111-123 (2019).
- Jorfi, M., Skousen, J. L., Weder, C., Capadona, J. R. Progress towards biocompatible intracortical microelectrodes for neural interfacing applications. Journal of Neural Engineering. 12 (1), 011001(2015).
- Cole, J. T., et al. Craniotomy: true sham for traumatic brain injury, or a sham of a sham. Journal of Neurotrauma. 28 (3), 359-369 (2011).
- Shoffstall, A. J., et al. Potential for thermal damage to the blood-brain barrier during craniotomy: implications for intracortical recording microelectrodes. Journal of Neural Engineering. 15 (3), 034001(2018).
- Saunders, N. R., Dziegielewska, K. M., Mollgard, K., Habgood, M. D. Markers for blood-brain barrier integrity: how appropriate is Evans blue in the twenty-first century and what are the alternatives. Frontiers in Neuroscience. 9, 385(2015).
- Wang, H. L., Lai, T. W. Optimization of Evans blue quantitation in limited rat tissue samples. Scientific Reports. 4, 6588(2014).
- Goss-Varley, M., et al. Microelectrode implantation in motor cortex causes fine motor deficit: Implications on potential considerations to Brain Computer Interfacing and Human Augmentation. Scientific Reports. 7 (1), 15254(2017).
- Oomoto, I., et al. Protocol for cortical-wide field-of-view two-photon imaging with quick neonatal adeno-associated virus injection. STAR Protocols. 2 (4), 101007(2021).
- Dougherty, J. D., Zhang, J., Feng, H., Gong, S., Heintz, N. Mouse transgenesis in a single locus with independent regulation for multiple fluorophores. PLoS One. 7 (7), 40511(2012).
- Jung, S., et al. Analysis of fractalkine receptor CX(3)CR1 function by targeted deletion and green fluorescent protein reporter gene insertion. Molecular and Cellular Biology. 20 (3), 4106-4114 (2000).
- Kiyatkin, E. A., Sharma, H. S. Permeability of the blood-brain barrier depends on brain temperature. Neuroscience. 161 (3), 926-939 (2009).
- Eriksson, A. R., Albrektsson, T. Temperature threshold levels for heat-induced bone tissue injury: a vital-microscopic study in the rabbit. The Journal of Prosthetic Dentistry. 50 (1), 101-107 (1983).
- Bonfield, W., Li, C. H. The temperature dependence of the deformation of bone. Journal of Biomechanics. 1 (4), 323-329 (1968).
- Hrapkiewicz, K., Medina, L. Clinical Laboratory Animal Medicine, second ed. , Blackwell Publishing. Ames Iowa. (2007).
- McLean, R., Moritz, A. R., Roos, A. Studies of thermal Injury. VI. Hyperpotassemia caused by cutaneous exposure to excessive heat. Journal of Clinical Investigations. 26 (3), 497-504 (1947).
- Kyweriga, M., Sun, J., Wang, S., Kline, R., Mohajerani, M. H. A large lateral craniotomy procedure for mesoscale wide-field optical imaging of brain activity. Journal of Visualized Experiments. (123), e52642(2017).
访问受限。请登录或开始试用以查看此内容。
重印与许可
标签
