本文介绍了一种水下摄影测量数据的采集与处理方案,包括一个显著简化且完全自动化的图像处理流程,可生成可供生态学数据提取、分析与应用的地理参考和时间序列对齐的输出结果。
本文内容
摘要
摘要
通过运动结构光摄影测量法(structure-from-motion photogrammetry)进行的大范围成像(LAI)作为一种珊瑚礁生态系统监测工具已获得广泛关注,该方法可创建珊瑚礁区域的数字模型,并在体外(ex situ)对其进行分析,以获取有关底栖组成、结构复杂性及其他指标的数据。尽管已有多种方法被应用,但在数据采集与计算机处理方面,许多研究人员仍缺乏系统性的操作流程。为解决这一问题,我们开发了ReefShape——一种简洁且全面的工作流程,涵盖水下图像采集、地理配准、数据处理以及时序数据对齐。我们基于实践经验,提供了具体的相机系统建议和图像采集操作指南。文中描述了一种利用永久性地面控制标记物(固定于基质上)实现真实世界地理配准的方法,可促进时序数据集的自动对齐。我们开发了一套处理脚本,用于自动化数据处理流程,显著简化了通常耗时且复杂的数据处理过程 。该脚本化方法旨在减轻珊瑚礁研究人员在数据处理方面的负担,提高摄影测量流程的效率,并以分析就绪的格式导出数据,便于在常见的GIS平台及珊瑚礁图像分割程序中使用。本文所述方法为将摄影测量技术整合为珊瑚礁监测工具提供了完整的解决方案,同时保持了灵活性,具体分析内容仍由研究人员自行决定。
引言
珊瑚礁是全球生物多样性最丰富且经济价值最高的生态系统之一,正面临着气候变化、疾病、过度捕捞及其他胁迫因素带来的前所未有的挑战1,2,3由于珊瑚礁生态系统通常位于偏远地区,且水下研究本身存在固有困难,因此对珊瑚礁的监测尤为困难;历史上,珊瑚礁一直研究不足4在从微生物尺度到大范围空间尺度上有效监测珊瑚礁5 到群岛6 和全球7 对于了解其数量下降的原因,以及规划、监测和评估干预措施至关重要8一种在数十至数百平方米尺度上监测珊瑚礁底栖生物状况的流行工具是摄影镶嵌成像,该术语指由拼接在一起的重叠水下照片组成高分辨率地图9这些镶嵌图像使研究人员能够拍摄到超过单张照片所能覆盖的珊瑚礁区域,因此被称为大范围成像(LAI)10随后可对这些拼接图像进行分析,以提取相关的生态信息,如珊瑚覆盖百分比、群体大小、物种分布以及底栖生物组成11计算技术的进步以及现成软件的普及,使得现在可以利用运动结构恢复(SfM)摄影测量法完成这一过程。SfM通过分析照片中匹配的特征点,重建照片的三维空间方位和连接点,从而生成精确的虚拟珊瑚礁复制品12,13,14SfM/LAI 调查在珊瑚礁研究中已变得十分普遍,有助于深入了解珊瑚群落生态学10栖息地复杂性15,16珊瑚群落对白化事件的响应17,18,飓风19和珊瑚修复20.
目前已开发出多种利用LAI进行珊瑚礁监测的方法21,22,23,24,为希望应用该技术的研究人员提供了多样化的选择。然而,在珊瑚礁研究中有效使用LAI技术较为复杂,需要投入大量学习成本。熟练掌握SCUBA潜水、水下导航、水下摄影、软件操作、数据整理与管理等技能至关重要。此外,生态学专业知识对于有效分析和解读数据产品也具有基础性作用。现有的工作流程通常主要关注图像采集,而在时间序列协议、元数据收集(如比例尺、深度和位置信息)以及野外调查后的数据处理方面往往缺乏充分指导,而这些步骤对于实现准确且可重复的数据采集至关重要。LAI工作流程的相关成本通常较高,需使用昂贵的相机系统和计算机设备。研究人员仍迫切需要一种全面、简洁且高效的方法,以获得足以回答当前和未来广泛科研问题的高质量数据。为此,我们开发了一种稳健且高效的水下LAI方法,该方法可降低数据处理的复杂性和工作量,同时降低成本并提升数据质量。我们的新方法支持快速图像采集、自动化处理以及时间序列图像对齐,从而为珊瑚礁生态学研究与分析提供高质量的数据产品。实施该方法的总体启动成本约为5,000至8,000美元(包括相机系统、材料、专用计算机和软件),具体费用取决于用户是否能够以教育优惠价获取摄影测量软件。通过应用我们的方法,旨在帮助珊瑚礁研究人员优化其数据采集与处理工作,实现更高效的工作流程,促进关键珊瑚礁生态数据的快速提取与分析。
本文所述方法名为“ReefShape”,具有三个主要创新点:(1)使用固定在基底上的半永久性地面控制标记物,以实现数据集的自动地理配准和时间序列对齐;(2)采用基于自定义应用程序的调查方式,便于位置数据的采集与格式化;(3)构建了一套完整的脚本化流程,用于完全自动化摄影测量处理管线,显著减少了其他LAI方案20,21,22,23在处理阶段所依赖的人工操作。与这些现有的LAI方案类似,ReefShape依赖Agisoft Metashape25(下文简称“摄影测量程序”)进行摄影测量处理,并额外利用免费的ESRI Survey12326智能手机应用程序(下文简称“调查应用程序”)进行位置数据采集。本方案设计简洁而稳健,无需多相机系统24或复杂的大地测量调查13,同时仍可实现高质量数据产出目标,即生成几何结构、比例尺和空间位置准确的完整三维模型、光学镶嵌图和数字高程模型;具备足够分辨率和清晰度,可实现对底栖生物在物种或属水平上的视觉识别;无显著数据缺失或空洞;颜色还原准确;对于时间序列数据,还需确保不同时间点之间的正确对齐。本文所描述的具体方法为实现上述目标提供了数据采集与处理的完整框架。
随着机器学习技术的进步,我们预计将会开发出新的分析工具,以更快、更准确地从照片镶嵌图中提取生态数据。因此,我们将工作重点放在高质量水下影像的采集以及摄影测量流程的自动化上,而具体的分析则主要由本方案的使用者根据各自不同的需求来完成。这一标准化流程旨在广泛适用于珊瑚礁研究领域,包含导出多种规格地理空间文件(GeoTIFF)的选项,以适配常用的GIS软件和TagLab——一款专为快速标注珊瑚礁正射镶嵌图而设计的应用程序27。
实验方案概述
ReefShape 方法分为两个主要阶段: 原位 数据采集和计算机上的数据处理。该方法适用于约25 m的样地规模2 高达 >1000 m2,深度范围约为 1 米至 30 米。已有研究表明,300-400 米的样地2 非常适合有效捕捉加勒比海珊瑚礁的珊瑚多样性28然而,研究发现,面积大于约100 m的样地2 对于初学者来说,样地的选择可能较难把握。因此,本方案将10 m × 10 m的样地面积作为起点进行描述,但此建议并非限制使用者。相反,建议使用者根据自身的经验与研究需求自行确定样地大小。无论选择何种样地面积,数据采集的流程基本保持一致。
建立样地后,测量人员首先使用潜水电脑测量每个角落标记物的深度,并将四个带有编码摄影测量靶标的唯一标记牌永久固定在基质的四个角上(图1D)(图2)。在样地内临时放置编码比例尺(图1E),潜水员使用一台无反光镜相机搭配广角直线镜头,从距离珊瑚礁上方1.5米至2米的高度,按照双交叉的“割草机”式路线游动,拍摄面向基质的照片,该方法与其他已建立的方案类似11,21,24,。整个过程(包括首次设置和拍照)通常可在一次潜水中完成,但对于更深或更大的样地,可能需要多次潜水。拍摄完成后,测量人员使用安装在浮力装置上的蓝牙GPS设备(图1C)和智能手机,通过调查应用程序中的自定义表单,在每个角落标记物正上方的水面位置采集GPS坐标点,随后该应用程序会将参考数据以预格式化的电子表格形式发送给用户。在后续的样地调查中,测量人员无需再次采集参考数据或安装标记物,只需定位并清洁已有的角落标记物,并拍摄照片,从而简化了时间序列数据的采集流程。
在数据处理方面,开发了一套自定义的 Python 脚本,这些脚本与摄影测量软件对接,以实现整个流程的自动化(图3),而该流程通常需要在多个环节进行人工干预。自动化流程的主要处理步骤包括:生成连接点云并估算相机位置、构建珊瑚礁的三维网格模型、生成2.5维数字高程模型(DEM)、生成二维正射校正影像镶嵌图,以及通过四个角点标记界定感兴趣区域(ROI)(图4)。在此工作流程中,用户在处理开始阶段即通过图形界面输入照片和参考数据(补充图1),而无需像其他常见工作流程那样21,22,23,24,先完成多个步骤后再手动添加参考数据并生成数据产品。对于时间序列处理,永久性角点标记有助于自动对齐不同时间点,从而避免了手动对齐的需求。采用标准化的脚本化工作流程有助于确保数据的一致性,并在处理过程中显著减少人力投入,尤其适用于包含多个时间点的研究项目。此外,还提供了一套独立运行的脚本,用于自动化执行多种处理任务,包括计算三维表面积与平面面积之比,这是评估珊瑚礁结构复杂性的重要指标19,29。

图 1:本实验方案数据采集部分所需的关键材料。(A)配备广角直线镜头的无反相机,(B)带有圆顶端口、适配相机/镜头的水下外壳,(C)蓝牙GPS脚踏板装置,(D)可自动识别的编码角标标记,用于永久样地的地面控制与地理配准,以及(E)用于设定模型尺寸的编码比例尺。请点击此处查看此图的放大版本。
方案
注意:设备准备步骤详见补充文件1,第1和第2节。
1. 试验小区设置
- 安装角标(仅首次时间点需要)
- 在野外选择一个合适的样地。在整个过程中应始终优先确保安全。本方案中描述的是一个 10 m × 10 m 的样地。
注意:该方案可由单名研究人员或两人搭档完成,且可根据研究需求调整适用于大多数样地尺寸。 - 选定样地后,在使用水肺潜水(SCUBA)状态下安装四个角标。使用锤子和 4 根钉子按顺序将角标 1–4(图 1D)固定在样地四角的基底上,操作时需谨慎,避免破坏基底或损伤敏感的活体珊瑚。选择合适的安装位置(例如,相对平坦、非活体的基底区域,从正上方易于观察,且不易受损或快速被生物侵蚀)。
- 为保持一致性,并便于样地的导航与重新定位,应按顺时针顺序安装样地标记。使用卷尺和指南针(如有必要),将标记 1 安装在东北角(NE),标记 2 在东南角(SE),标记 3 在西南角(SW),标记 4 在西北角(NW)。
注意:图 2A 展示了正确安装的标记,图 2D 展示了样地布局的概览,所有标记以约 10 m 间距呈方形排列。 - 记录标记深度。使用潜水电脑仪或其他测深仪,在潜水写字板上记录每个角标深度至最接近的 10 cm。
- 可选:在不允许或无法永久安装标记的情况下,可用临时角标(参见补充文件 1,第 3 节)替代,放置于样地四角的基底上。这些标记可在后续回收。
- 在野外选择一个合适的样地。在整个过程中应始终优先确保安全。本方案中描述的是一个 10 m × 10 m 的样地。
- 比例尺放置(所有时间点)
- 在角标布置完成后,将 3–5 根比例尺(参见 补充文件 1,第 1 节)放置在样地内稳定的区域,并使用潜水配重或小石块压住每根比例尺,防止其在拍摄过程中移动。除非使用灰卡进行相机白平衡校正(见步骤 2.1.2),否则应确保至少一根比例尺位于样地的中位深度附近。
注意:比例尺必须从上方可见,不得遮盖珊瑚等重要研究对象,也不得弯曲或变形,以免导致标记间实际测量长度缩短。
- 在角标布置完成后,将 3–5 根比例尺(参见 补充文件 1,第 1 节)放置在样地内稳定的区域,并使用潜水配重或小石块压住每根比例尺,防止其在拍摄过程中移动。除非使用灰卡进行相机白平衡校正(见步骤 2.1.2),否则应确保至少一根比例尺位于样地的中位深度附近。
2. 图像采集
注意:必须特别注意正确配置相机设置,因为这对确保高质量数据至关重要。建议本方案使用配备广角镜头的无反相机。有关关键相机设置和系统建议,请参见表1和补充文件1的第4节。需搭配防水外壳及与镜头匹配的球形端口。目标是保持图像清晰。
| 相机设置 | 推荐 |
| 成像模式 | 手动 |
| 孔径 | F8,若为样地则为F5.6 >15米深度或弱光条件下 |
| 快门速度 | 1/500 秒,低光照或无闪光时为 1/320 秒 |
| ISO | 自动 |
| 白平衡 | 自定义(将白点设置为中位深度) |
| 图像稳定化 | (如可获得) |
| 图像格式 | JPEG + RAW |
| 间隔 | 1秒 |
| 自动对焦 | AF-S(对焦于序列的第一帧) |
| 快门类型 | 机械式或EFCS(非静音或电子式) |
| 曝光平滑/AE 跟踪灵敏度 | 关闭 / 高 |
表1:在进行水下摄影测量图像采集时,为最大限度提高数据质量所需的重要相机设置。 这些设置适用于大多数无反相机或单反相机,但已根据材料表中推荐的具体配置进行了调整。
- 成像珊瑚礁(所有时间点)
- 根据制造商的建议和标准的水下摄影操作规范,组装相机系统及相机外壳,以确保其在水下正常工作并具备防水性能。将相机设置为手动曝光模式(M),光圈设为 f/8,快门速度设为 1/500th 0.5 秒,ISO 设置为自动模式,以确保每一帧的正确曝光。有关详细设置,请参见 表1.
注意:在较暗和较深的条件下,光圈为 5.6,快门速度为 1/320 s 可用于增加光线并减少图像噪声。 - 在样地的中等深度位置放置灰卡或比例尺,将相机朝下对准灰卡或比例尺的白色部分设置自定义白平衡,注意避免阴影遮挡白色参照点。此步骤应在开始图像采集前立即完成。
- 导航至样地的一角,将相机置于基质上方1.5–2 m处,镜头朝下图 2C). 将相机对焦于珊瑚礁,并开始以每秒1帧的速率进行间隔拍摄。
- 以舒适的速度开始向相邻的样地角落游动,进行第一遍拍照采集。转弯 180° 以约1米的间距从第一次拍摄路径开始采集第二条影像路径,始终保持在基质上方1.5–2米的高度。重复上述操作,以类似割草机往复的方式完成整个样地的平行且反向的影像采集路径,样地周围至少保留0.5米的缓冲区 周长(图 2D,设置1)。避免照片覆盖出现间隙,并确保所有比例尺和角标标记均包含在照片中。
注意:调查通常由测量员执行,一般使用水肺潜水(对于较浅的样地也可使用浮潜) < 2米深度),通过记忆珊瑚礁的关键特征来确保覆盖范围。第二名调查员和/或潜伴可协助导航。目标是拍摄完全覆盖标记范围内珊瑚礁所有表面及其外延0.5米缓冲区域的重叠照片(前后重叠约80%,侧向重叠约60%)。 - 执行图像采集第二组。第一组扫描完成后,转动 90° 并在珊瑚礁上方收集第二组航次数据,完成网格状采样模式(图 2D,第二组)。拍摄照片时相机应主要朝下,但在高浮雕区域,相机必须倾斜一定角度,以确保镜头始终垂直于基底表面。
注意:第二次拍摄旨在确保样地影像的完全重叠与全覆盖。对于复杂的样地,建议在关键区域和/或地形起伏较大的区域额外采集照片,以确保影像覆盖的完整性。 - 清理样地。图像采集完成后,收起比例尺及所有遗留物品。仅有永久性角落标记物可保留在珊瑚礁上。
注意:如果使用临时角标,在移除角标前必须完成参考数据(第3节)的采集。建议由第二名测量员在第一名拍摄样地时同步采集参考数据。
- 根据制造商的建议和标准的水下摄影操作规范,组装相机系统及相机外壳,以确保其在水下正常工作并具备防水性能。将相机设置为手动曝光模式(M),光圈设为 f/8,快门速度设为 1/500th 0.5 秒,ISO 设置为自动模式,以确保每一帧的正确曝光。有关详细设置,请参见 表1.
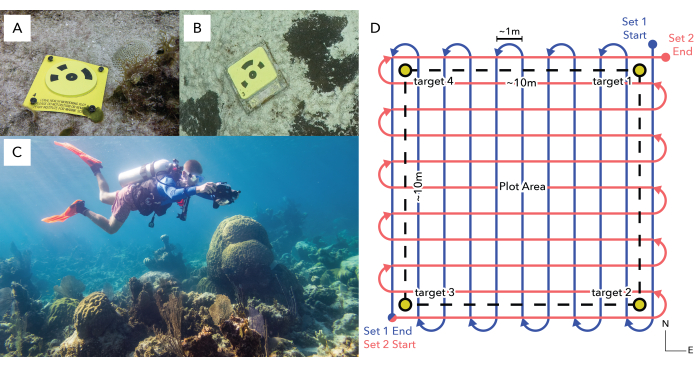
图2:样地布设与拍摄方法。(A)显示新安装的角标,(B)显示安装13个月后的角标状态。(C)显示潜水员在距珊瑚礁适当高度进行调查的情形,(D)为样地拍摄流程示意图,包含两组相互垂直的反向航线(红色和蓝色线条),覆盖由角标围成的区域(黑色虚线框),且无显著间隙。请点击此处查看此图的放大版本。
3. 参考数据采集
注意:有关 GPS 套件和 ReefShape 调查设置的信息,请参见补充文件 1,第 2 节。如果无法采集 GPS 点,仍可使用 ReefShape 自动化处理方法(第 5 节)。可在 GitHub 页面(https://github.com/Perry-Institute/ReefShape)上找到另一项调查方法,该方法有助于格式化包含本地坐标的参考文件,并附有使用说明。
- ReefShape 调查(仅限初始时间点)
- 在智能手机上的调查应用程序中打开 ReefShape 调查(补充图 1),并输入重要元数据(调查者姓名缩写、电子邮件、样地名称和备注)。将智能手机放入防水袋中。使用 GPS 踩板套件(图 2C)和智能手机,游至样地上方区域。
- 找到目标 1,将 GPS 踩板置于该目标正上方的水面位置,然后在手机的 ReefShape 调查中点击十字准星图标以采集 GPS 点。接着移动到下一个目标。在第二次重复中记录目标 2 的位置,第三次中记录目标 3,第四次中记录目标 4。完成后返回船只或岸边。
- 在 ReefShape 调查中,输入每个标记对应的深度信息。确认数据正确无误(即精度估计合理,无空缺的位置或深度信息),然后提交。
注意:为节省时间,GPS 数据采集可由第二位研究人员完成,同时第一位研究人员进行拍照。提交需要互联网连接,但如果暂时无法连接,调查数据可保存在发件箱中稍后提交。数据发送后,用户将收到一封包含预格式化位置数据的电子邮件。
4. 重复时间点
- 样地检查与维护(仅适用于后续时间点)
- 返回样地进行重复成像时,首先根据原始GPS数据或前次时间点的影像拼接图打印件作为参考,重新定位样地并找到角落标记(图2B)。若标记表面存在生物附着物,使用塑料刮刀或类似工具清洁表面,确保目标图案清晰可见。
- 若某个标记丢失或损坏导致圆形目标图案不再清晰,应按照步骤1.1.2的相同安装流程进行更换。如有可能,应在原位置±约5 cm范围内重新安置标记。关键要求是替换标记必须与原始标记具有相同的编号。需记录所有被更换的标记。
- 样地摄影(所有时间点均采用相同流程)
- 放置比例尺。参见实验方案步骤1.2。
- 设置自定义白平衡并采集图像。参见实验方案第2节。
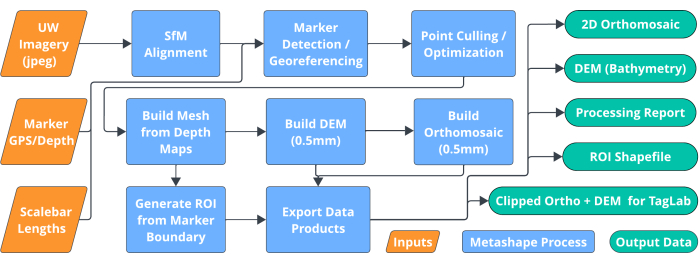
图3:流程图,显示通过主 ReefShape 脚本自动化的摄影测量工作流程步骤。 图像、标尺长度文件和地理参考文件(橙色框)被输入到脚本中,随后脚本自动执行所有关键处理步骤(蓝色框),生成可供分析的数据产品(绿色框)。请点击此处查看此图的放大版本。
5. 数据处理
注意:软件设置步骤详见补充文件1,第5节。
- 图像导入
- 将样地拍摄的所有照片导入处理计算机,将 JPEG 和 RAW 照片分别存入不同的子文件夹。
- 下载参考数据。确保比例尺长度文本文件(参见 补充文件1,第1节) 存储在计算机上易于访问的位置。下载并以类似方式存储在 ReefShape 调查(方案第 3 节)中提交地理参考数据后自动发送至邮箱的地理参考 CSV 文件。
- 主 ReefShape 工作流程(第一个时间点)
- 在摄影测量程序中新建一个项目并选择 完整 ReefShape 工作流程 从 ReefShape 自定义菜单栏。这将弹出一个图形界面面板(见 补充图2).
- 在第一部分(项目设置),点击 新建 为项目命名(图名)并选择其存储位置。在第二个框中,点击 重命名片段 以YYYYMMDD格式命名包含图像采集日期的活动块。在第三个框中,点击 选择照片 选择并导入包含样地照片的 JPEG 文件夹。点击 保存项目 完成项目的初始化。
- 在第二个面板中(通用的 完整 ReefShape 工作流程 界面,首先设置坐标系。选择 WGS84 + EGM96 高程(EPSG: 9707),因为这结合了GPS设备所采用的WGS84坐标系与内置的大地水准面模型(EGM96),后者用于近似模拟海平面。
注意:如果用户未收集真实世界的位置数据,则应将坐标系设置为局部坐标(m)。常规面板中的默认设置(通用预筛选开启, 网格质量:培养基, 默认分辨率:关闭, 自定义分辨率:0.5 mm)是为本方案中所述的具体实验流程而设计的。该脚本具有灵活性,可根据研究人员的需求进行调整,相关参数设置也可相应修改。 - 靠近底部 通用 面板,单击 选择文件夹 单击按钮以设置数据产品的输出路径。根据分析需要,勾选所需输出数据产品的复选框。
- 设置 地理配准 面板。选择 是 用于自动检测标记物。单击 选择文件 比例尺框旁以定位缩放文本文件(参见 补充文件1,第1节)。点击 选择文件 在地理参考文件框旁,定位来自 ReefShape 调查的该样地的参考 CSV 文件。
注意:如果在样地设置过程中,标记物的安装顺序有误(例如目标点1、3、2、4,而非沿样地顺序1、2、3、4),则可通过点击指定实际顺序 调整角标记 按钮并在弹出窗口中重新排列标记。这使得脚本能够正确生成一个覆盖标记之间区域的兴趣区域(ROI)。 - 运行脚本。所有数据输入完成后,点击 好的 位于面板底部以运行该流程。它将显示每个步骤的进度条。脚本所自动执行的流程如图所示 图3.
注意:如果脚本遇到错误,或软件或计算机崩溃,脚本将保存至最近完成的步骤为止的进度。项目可重新打开,必要时纠正错误后重新运行脚本,以从中断处继续并完成整个流程。只要已完成对齐,并整合了比例尺和地理参考数据,用户无需在地理参考面板中重新输入任何内容。 - 检查数据以确保输出质量。数据验证工作流程详见第5.4节。
- 可选地,计算表面积比。如果用户希望计算该图的三维与二维表面积之比以测量表面粗糙度,请选择 计算表面积比 按钮在 工具 子菜单的 ReefShape 下拉菜单。结果比率将打印在控制台中,并显示在弹出窗口内。
- 对齐时间点(后续时间点)
注意:图表中的每个时间点将被存储为一个新的 "片段" 在同一项目中。- 与第一次时间点相同,将照片导入并分别整理到 JPEG 和 RAW 文件夹中。在摄影测量软件中打开该样地的项目,然后打开 ReefShape 下拉菜单并选择 对齐时间点 (补充图3).
- 在 项目设置 面板,点击 创建片段 添加一个新的区块(代表一个新的时间点)到项目中。将新影像的采集日期以 YYYYMMDD 格式输入作为区块名称。选择 选择文件夹 将新图像添加到此数据块中。
- 在 通用 面板中,选择初始时间点 选择参考片段下拉菜单中 选择活动块,选择新的时间点。点击 OK 完成对活性块图像中标志物的检测后,从参考块导入每个标志物的精确坐标。
注意:若任何角标在水下被更换,必须在记录中注明 添加损伤标记物 下拉菜单以告知软件标记可能不在先前相同的精确地理位置。 - 检查标记和地理参考。在 参考文献 面板(补充图4),确保所有标记均被检测到,并且目标1-4继承了参考片段的位置信息。
注意:如果任何标记点未能被检测到(通常是由于标记点损坏且未被更换所致),则必须至少在三张源图像上手动添加标记点,并将其命名为与参考区块中的标记点标签相对应。 对齐时间点 然后可以再次运行脚本,以添加手动放置标记的位置信息。 - 运行 完整 ReefShape 工作流程 通过选择脚本来 ReefShape 菜单。保持项目设置和地理参考面板为空,仅编辑 通用 根据需要选择面板,设置处理参数、数据产品的导出路径以及生成哪些产品,具体操作同步骤 5.2.3。点击 好的 完成摄影测量过程,并导出新时间点的对齐数据产品。
- 检查数据以确保输出质量。验证工作流程详见第5.4节。
- 计算表面积比(可选)。参见步骤 5.2.8。
- 数据验证(每个时间点)
注意:对于每个时间点,必须检查配准和数据产品的准确性。如果出现问题,可能需要进行人工干预。任何错误所影响的下游数据(即正射镶嵌图、数字高程模型、三维模型、连接点)必须删除。随后可尝试修正问题(如可行),并重新运行完整的 ReefShape 工作流程脚本以完成处理。当用户对数据产品满意后,即可开始分析。- 检查照片的对齐情况。在 工作区 在摄影测量程序的面板中,首先确认在全部照片中有多少张已成功对齐。如果 <10 张照片未对齐,其缺失可能不会对最终的数据产品产生不利影响。
注意:如果大部分照片未对齐,请重置对齐参数并重新运行 完整 ReefShape 工作流程 与 通用预筛选 如果仍有大量照片未对齐,可能是数据集中重叠区域不足,需要重新拍摄。 - 检查 Tie-point 云和相机位置(图4A)在 模型 在查看窗口中评估对齐是否存在明显问题。相对于整体点云,若控制点或相机位置的某些部分明显错位,则表明存在对齐问题。
注意:必须选择未对齐的照片,然后通过右键单击并选择重置其对齐方式 重置相机校准接下来,选择 对齐照片 在 工作流程 菜单栏下拉。如果它们未能正确对齐,可能是数据集的重叠区域不足,需要重新拍摄。 - 检查地理配准。在模型和数字高程模型(DEM)中进行检查 模型 和 正交 查看窗口(图4B 和 C)以确保正确调平和定位。在 参考文献 面板(补充图4标记误差应小于1或2米,内部比例误差应小于1或2毫米。
注意:较大的缩放误差、标记误差或模型倒置表明可能存在参考错误,原因包括坐标系设置不正确、标记点检测错误,或GPS位置数据质量极差(导致标记点位置在地理顺序上错乱)。可能需要手动编辑参考数据以解决此问题。 - 检查正射影像。在正射影像中进行查看 正交 查看窗口并目视检查图像是否存在明显模糊、畸变、成像空洞或噪声过高,以确认图像质量是否足够图6).
注意:如果发现上述问题,可能是因为相机设置未正确配置、拍摄距离珊瑚礁过近或过远,或某些区域图像重叠不足,此时可能需要重新拍摄该区域,以获得可接受的结果。 - 检查边界多边形。在 正交 查看窗口中,验证自动生成的边界多边形是否正确,该多边形由四个角标记定义了感兴趣区域,如图所示 图4.
注意:如果边界越界或连接了错误的标记,请在查看器中右键单击该多边形并将其删除。选择 创建边界 来自 工具 子菜单的 ReefShape 下拉以定义角标记的正确顺序,或使用多边形工具定义新的自定义边界并将其设置为 外边界 多边形类型。重新运行 完整 ReefShape 工作流程 重新导出数据产品的脚本。
- 检查照片的对齐情况。在 工作区 在摄影测量程序的面板中,首先确认在全部照片中有多少张已成功对齐。如果 <10 张照片未对齐,其缺失可能不会对最终的数据产品产生不利影响。
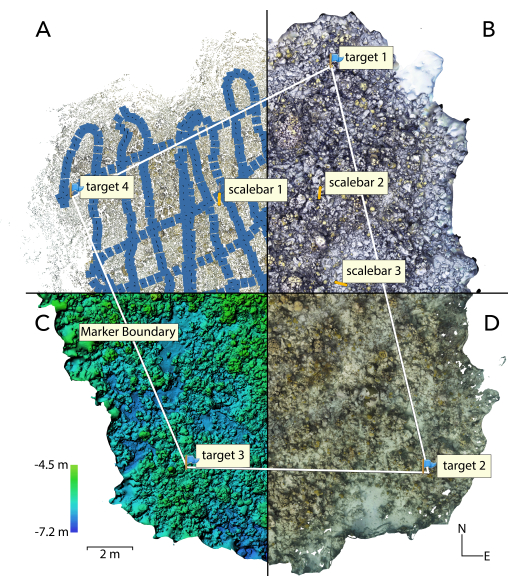
图4:ReefShape 流程中分为四个主要步骤的礁体图示。 (A) 控制点云与相机位置,(B) 三维网格模型,(C) 数字高程模型(DEM),以及(D) 正射校正后的影像镶嵌图。标签显示了检测到的角点标记(目标1-4)、三个比例尺,以及为结构与生态分析自动生成的兴趣区域多边形。 请点击此处查看该图的放大版本。
结果
采用该方法在巴哈马新普罗维登斯岛西南端外的西姆斯角礁(Simms Point Reef)收集了一个时间序列的叶面积指数(LAI)数据集。图 4、图5、图6以及补充图4均展示了本实验的结果。参考网络于2023年1月建立并采集了首批图像,并于2023年8月在一次严重的海洋热浪期间进行了重拍,以评估珊瑚白化的严重程度。两个时间点的数据均使用完整的ReefShape工作流程脚本进行处理,中间步骤无需人工干预。第一个时间点包含1,299张图像,全部成功对齐,平均飞行高度为距基质1.8 m,原始地面分辨率为0.567 mm/px(标准化至0.5 mm/px),总覆盖面积为208 m2(由角标记内的区域测得),3D/2D表面积比为2.887,重投影误差为1.12 px,整体内部地理定位精度为30.6 cm,缩放误差为1.4 mm。整个处理过程在Full ReefShape脚本的默认设置下完成,使用一台约2018年的台式计算机(配备6核CPU、32 GB内存和8 GB独立GPU,总成本约1,500美元),耗时8小时23分钟。而一台2024年的台式机(配备14核CPU、64 GB内存和24 GB独立GPU,总成本约4,000美元)处理相同样地仅耗时1小时58分钟。第二个时间点包含1,974张图像(1,974/1,974张成功对齐),在较早的2018年款台式机上耗时7小时45分钟完成处理。
在 TagLab27 中完成的两个时间点的放大区域及基础珊瑚白化分析如图5所示,展示了该方法在分析随时间推移底栖生境变化方面的实用性。分析结果表明,在多种珊瑚物种中,超过90%的个体经历了完全白化,证实了此次事件的严重性;而其他物种则表现出轻微甚至无白化现象,揭示了珊瑚群落中抗逆性的分布模式。两个时间点的图像(图5)均展现出高质量的影像,具有足够的清晰度和分辨率,可支持专家将底栖生物鉴定到种或属水平。白平衡设置恰当,图像中无明显模糊区域、数据缺失或其它伪影,表明本方案能够高效地提供研究珊瑚礁底栖生态动态所需的数据。高质量影像示例见图6(上图),与之对比的是不符合数据质量要求的低质量数据集(下图),后者因图像伪影而阻碍了生态数据的提取。该低质量数据集由于相机设置不当(白平衡错误导致整体偏红,光圈过大导致图像模糊)以及潜水员导航不佳导致照片重叠不足,突显了图像采集(方案第2部分)的重要性。
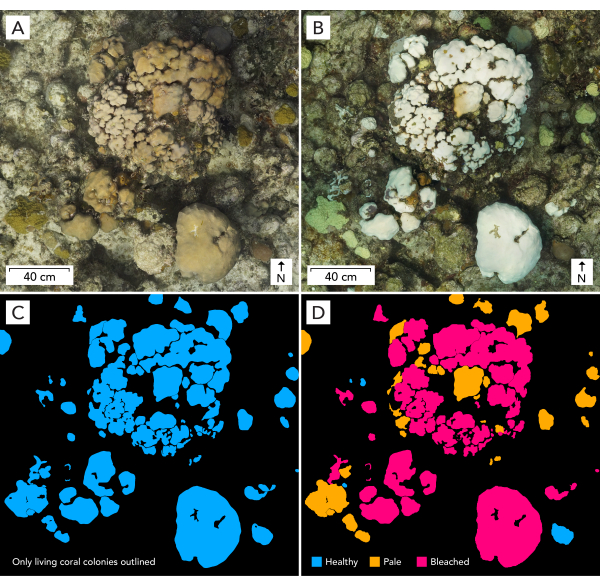
图5:代表性结果展示了一个样地在珊瑚白化事件发生前和期间拍摄的时间序列影像及珊瑚群体轮廓,显示了本方案实现的自动配准精度,以及该数据在监测海底生境随时间变化方面的应用价值。(A)显示巴哈马新普罗维登斯岛西姆斯角样地2023年1月的影像,(B)为2023年8月的影像,(C)为2023年1月存活珊瑚群体的分类结果,分别标记为健康(蓝色)、苍白(橙色)或白化(红色),(D)为2023年8月存活珊瑚群体的轮廓,采用相同的分类体系。珊瑚群体轮廓的绘制通过TagLab中的AI辅助分割完成。请点击此处查看该图的高清版本。
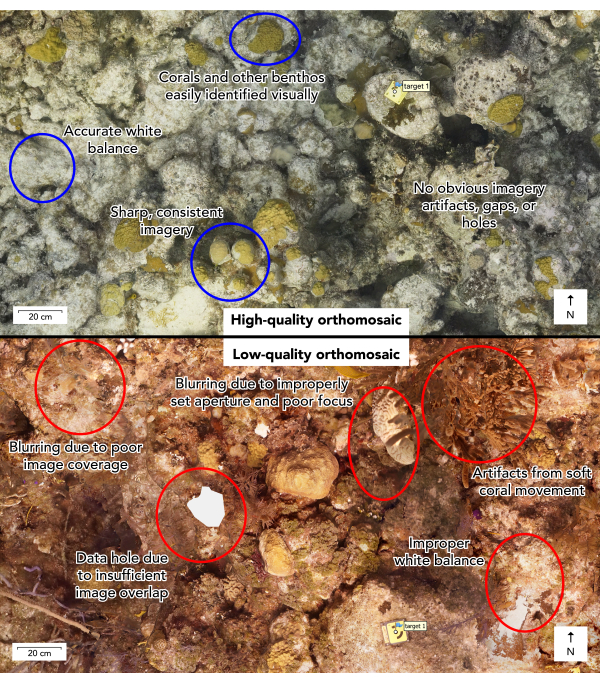
图6:高质量正射影像与低质量正射影像的示例,附有标注以展示两者之间的关键差异特征。 在实验方案第5.4步期间,必须对正射影像及其他数据产品进行目视检查,以评估实验方案是否正确执行,或是否需要重新拍摄样地照片以达到数据质量目标。 请点击此处查看该图的高清版本。
软件访问:
ReefShape 的 Python 脚本、安装与使用说明,以及以白皮书形式提供的更详细的数据采集和软件使用指南,均可在 https://github.com/Perry-Institute/ReefShape 获取。我们计划持续更新脚本,以解决使用过程中出现的问题并进行改进。因此,建议使用最新版本。
补充图1. 在智能手机的 Survey123 应用程序中展示 ReefShape 地理参考数据采集调查的截图。 用户无需付费账户即可访问该调查,提交后将通过电子邮件收到已预格式化的数据,可用于 ReefShape 处理。请点击此处下载该文件。
补充图2. 完整 ReefShape 工作流程脚本图形用户界面截图。 用户可通过此界面输入处理所需的所有必要信息,从而实现摄影测量工作流程的完全自动化。 请点击此处下载该文件。
补充图3. “对齐时间点”脚本图形用户界面截图。 用户可利用此脚本将后续的调查数据自动对齐至原始时间点,从而实现时间序列变化分析。请点击此处下载该文件。
补充图4. 三维模型的截图,突出显示代表性结果和参考面板。参考面板中的所有信息均根据比例尺和输入至Full ReefShape Workflow脚本中的地理参考文件自动设置。针对不同参考数据的精度指标(用于缩放的比例精度为0.25 mm,深度精度为10 cm,XY地理位置精度约为70 cm)将被自动输入,并在Metashape计算最终位置解时,优先考虑比例、其次深度、最后XY坐标。请点击此处下载该文件。
补充文件 1:本补充文件包含实验方案本身范围之外的内容,如设备准备说明、相机系统要求与设置,以及计算机要求和软件设置步骤。请点击此处下载该文件。
讨论
本方案旨在解决珊瑚礁生境水下摄影测量中的一些关键挑战,包括图像采集过程中的图像质量与重叠度、用于模型和地图缩放、水平校正、地理定位及时间序列对齐的元数据收集、摄影测量处理流程中的人为决策,以及数据分析前的数据准备与导出。我们通过谨慎选择、测试并推荐相机系统及关键设置来应对第一个挑战。尽管许多系统均可用于图像采集,但我们发现采用运动相机(例如 GoPro 或类似设备)的配置由于存在卷帘快门畸变、无法进行手动白平衡调节,以及不能以每秒1帧(1 Hz)的频率采集RAW格式照片,因而效果不足;这些问题均会限制最终图像的质量以及时间序列数据精确对齐的能力。多相机单反(DLSR)系统可提升研究样地的图像覆盖范围24,但此类系统成本较高,且在水下操作更为笨重。我们转而选择一种单机位、相对经济(总成本约2800美元)的无反相机系统,其配备机械快门、支持自定义白平衡、可同时采集RAW和JPEG格式照片,搭载具有低噪点水平的现代APS-C画幅图像传感器,并结合广角镜头(约100°视场角)与圆顶罩(dome port),以获得清晰的图像。选用广角镜头可增加图像覆盖范围和重叠区域,从而改善垂直面和悬垂面的三维重建效果,并减少模型中可能出现的空洞。采用1秒间隔拍摄和单台相机的方式,在不损失细节或模型质量的前提下,相比其他方法减少了总体图像数量,从而加快了处理速度。最后,尽管RAW图像对当前主要依赖JPEG图像的图像处理流程并非立即关键,但我们认为RAW图像在归档方面至关重要,因其包含更高品质的色彩信息。白平衡可在图像处理软件中后期调整,而更高质量的色彩数据未来可输入至 SeaThru30 或 DeepSeeColor31 等颜色校正算法中,并整合进摄影测量流程,以实现更一致的色彩还原,并对珊瑚色素沉着和白化等现象开展更细致的研究。
第二个关键挑战是三维地理定位、缩放和时间序列对齐。尽管许多分析并不需要真实世界坐标,但为了实现正射校正过程和精确测量,模型必须被准确地缩放和平整化32,33。在摄影测量软件中,若不使用可检测的编码靶标,或缺乏深度测量数据与XY坐标系,该过程难以实现自动化。大多数方案需要在Metashape中或后续其他软件中手动输入参考信息,从而增加了工作流程的复杂性和低效性。通过将编码靶标集成到已知精确长度的标尺上,并结合永久固定的角标记,再配合用户友好的地理定位与深度采集系统,我们为软件提供了必要的信息,使其能够自动定义坐标系,并完成模型的定位、缩放与平整化。通过指定每项测量的精度,软件可正确加权最终的定位结果,优先考虑标尺长度,其次是深度,最后是XY坐标,从而即使使用精度相对较低的GNSS数据,也能实现高精度的缩放与平整化。时间序列光学镶嵌图的配准通常需要人工干预,以识别、标记并匹配珊瑚礁上一致的特征点;若不同时间点之间缺乏明显稳定的特征,则该过程极为耗时且困难。使用耐用的地面控制点标记可缓解这一问题,提供一组4个可自动检测的稳定靶标。通过我们的脚本化流程,后续时间点可继承先前时间点的精确地理参考信息,从而显著简化对齐过程,减少人工参与,并实现高精度的时间点间配准,便于追踪珊瑚礁上细微的生态与结构变化。
本方案所解决的第三个挑战是摄影测量工作流程中的低效率问题,这既包括人为干预的需求,也涉及对计算机硬件的高要求。我们设计了ReefShape脚本,使用户能够在单一图形用户界面(GUI)窗口中输入整个流程所需的全部信息,从而消除过程中关键步骤通常所需的人工干预(例如,引入比例尺、调平以及地理配准信息)。这使得用户可以启动流程后便无需进一步操作,其余步骤均由计算机自动完成,节省了大量时间和精力。Full ReefShape Workflow脚本中采用的摄影测量流程(图3 和 图4)经过优化,以实现高效处理。我们采用一种包含两个阶段的专门化对齐流程:第一阶段启用通用预选功能进行初步对齐,该选项可在不牺牲精度的前提下显著缩短图像对齐时间,通常可节省数小时34;第二阶段则尝试在不使用通用预选的情况下,将仍未能对齐的剩余照片添加至已有的对齐结果中,从而缓解因重叠度不足或浅水区波浪透镜效应产生的焦散带所导致的对齐问题。综合来看,这些步骤构成了一种高效且强大的对齐方法,通常能够实现比标准Metashape处理流程更高比例的正确对齐照片。我们直接从深度图生成三维网格(3D-mesh),跳过了耗时且资源消耗大的密集点云构建过程。通过这种方式生成的网格通常噪声更少,并能更好地重建覆盖度较低的区域,避免了其他方法中常见的在网格化之前必须进行点云清理的步骤23。根据我们的经验,这种网格生成过程更加稳定,相比密集点云构建与网格化过程,计算机崩溃的发生率更低。最后,我们生成一个高分辨率的数字高程模型(DEM),并将其用作正射校正的表面,而非使用网格本身,这种方法可极大缩短正射影像图的生成时间,同时不会造成可察觉的质量损失。
最后一个挑战是为生态分析准备、标准化和导出数据。通过将图像产品的分辨率为 0.5 mm/像素进行标准化,我们确保了不同样地和不同时间点之间产品的一致性和可比性,从而增强了未来利用人工智能和机器学习进行分析的能力。完整的 ReefShape 工作流程脚本提供了选项,可将处理报告和数据产品以适用于 GIS 软件和 TagLab27 的标准格式导出,从而实现格式的标准化,并节省那些需要手动完成此步骤的工作流程所耗费的时间和精力。感兴趣区域(ROI)多边形对于许多分析是必需的,系统会利用已知的角点标记位置自动生成该多边形,并以标准 shapefile 格式导出,以便整合到 GIS 工作流程中,例如在样地范围内生成和识别随机点以分析底栖组成。该 ROI 还可为 TagLab 提供裁剪后且像素对齐的输出结果,这对于时间序列分析至关重要,如图 5所示。此外,该 ROI 还支持自动计算每个时间点的三维表面积与平面面积之比(实验方案步骤 5.2.8),这对于测量珊瑚礁结构复杂性及其随时间的变化具有重要意义。
尽管本方案在水下摄影测量的效率和可用性方面有所改进,但仍存在一些局限性。最显著的是,如果摄影测量过程在某个关键步骤中失败,则需要用户干预以排查并解决问题后才能继续。虽然我们设计的脚本化流程可供不具备深入摄影测量知识的研究人员使用,但在出现问题时具备基本的理解仍然至关重要。流程中有几个关键环节最容易出现问题。首先,由于图像重叠不足,或在浅水且阳光充足的条件下基底上出现严重的焦散光带,可能导致图像无法对齐。可通过检查连接点云和相机位置来识别对齐失败的情况。如果对齐失败是由焦散光带引起的,通常可以通过取消勾选“通用预选”选项并重新运行完整的 ReefShape 工作流程来解决,但代价是处理时间显著延长。如果图像重叠程度不足以让软件对照片进行对齐,则重新拍摄该区域很可能是最佳解决方案。标记点检测失败也可能导致映射错误,这种情况最常发生在标记点受损或清洁不充分时。此时,可在 Metashape 中手动将标记点放置在单张照片上并进行命名,然后重新运行 ReefShape 脚本以完成处理。在某些情况下,若 GPS 点位精度极低导致地理顺序混乱,或 GPS 点位被错误分配至目标点,则地理配准可能失败。该问题可通过手动编辑地理配准 CSV 文件以正确匹配数据,然后重新运行脚本解决。最后,软件崩溃也有可能发生,尤其是在使用性能较弱的计算机处理大样地或采用较高画质设置时。为应对这一情况,我们的脚本化流程会在每个步骤完成后自动保存,使用户能够在不丢失进度的情况下重新启动并调整设置。更多故障排除建议可在我们的 GitHub 页面上找到。
ReefShape 的主要目标是简化水下摄影测量的数据采集与处理流程,并尽可能降低成本,使用户能够更专注于生态数据的提取。我们提供了一套完整流程,旨在生成高质量的数据输出,以满足常见生态分析方法的需求。尽管所述方案具有高度特异性,但其脚本化处理方式具有良好的灵活性,可轻松应对方法中各项参数的调整,例如样地大小、潜水/拍摄采集模式、目标输出分辨率以及所使用的特定相机系统。该方法也可在无需重大修改的情况下,广泛应用于大多数水下或精细尺度的陆地摄影测量项目,例如沉船或考古遗址的记录工作。
披露
作者无竞争性财务利益或其他利益冲突。
致谢
ReefShape 是我们为该方法命名而使用的非版权术语。项目由 CD 和 WG 构思,方法开发由 WG 完成,编程由 WG 和 SM 完成,撰写由 WG 完成,编辑与审阅由 JL 和 CD 完成。特别感谢佩里海洋科学研究所全体团队在本方法开发过程中提供的反馈与支持。本研究由迪士尼保护基金提供资助。本材料基于美国国家科学基金会研究生研究奖学金(资助号:2233001)支持的工作。数据采集依据巴哈马环境规划与保护部许可文件编号 SRBS-0013-2021-CD、BS-2021-930119、BS-2022-281752、BS-2022-315006、BS-2023-661916、BS-2023-610959 和 BS-2023-211510 进行。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 0.3米长 1/2" PVC管 | 通用 | 不适用 | 用于GPS套件 |
| 1" PVC桌帽 | 通用 | 不适用 | 用于GPS套件 |
| 1/2" 转 1" PVC变径接头 | 通用 | 不适用 | 用于GPS套件 |
| 12mm f/2.0 AF E卡口镜头 | Samyang | SYIO12AF-E | 亦以品牌名Rokinon销售 |
| 2" 带槽圆头砌筑钉 | 通用 | 不适用 | 用于角标安装 |
| 256GB UHS-1 V30 SD卡 | SanDisk | SDSDXXD-256G-ANCIN | 推荐使用速度最快的UHS-1 SD卡 |
| 30米卷尺(可选) | 不适用 | 不适用 | 用于样地布设 |
| 亚克力板,3mm厚,裁切为80mm × 580mm(3块) | 不适用 | 不适用 | 标尺材料 |
| 铝制相机托盘 | KitDive | 不适用 | 适配相机外壳,便于手持相机 |
| 带打印摄影测量靶标的水下角标套装 | 不适用 | 不适用 | 定制产品,详情请联系作者 |
| Duracopy防水激光打印机纸 | Rite in the Rain | 6511 | 可用防水贴纸纸张替代 |
| E6000环氧胶 | 通用 | 不适用 | 用于GPS套件 |
| GLO2蓝牙GPS | Garmin | 010-02184-01 | 存在其他选项,GLO2为最具经济性的选择 |
| ILCE a6700无反相机 | Sony | ILCE6700/B | 推荐使用a6700相机,a6600或a6400为低成本替代方案 |
| 激光打印机 | 不适用 | 不适用 | 任意激光打印机(非喷墨打印机) |
| Metashape专业版 | Agisoft | 不适用 | 必需软件 |
| 塑料卡片(约1mm × 5mm × 5mm) | 不适用 | 不适用 | 用于GPS套件,也可使用废弃信用卡或类似材料,对半裁切 |
| 智能手机 | 不适用 | 不适用 | 任意较新型号的智能手机,用于GPS数据采集 |
| Sony A6700 Sea Frogs 40米/130英尺防水外壳,配亚克力6" 圆顶端口V.1 | SeaFrogs | 不适用 | 若使用a6600或a6400相机,请更换为相应的SeaFrogs外壳 |
| 超级胶水 | 不适用 | 不适用 | 用于GPS套件及标尺制作 |
| 健身泳用脚蹼板 | Speedo | 877530050021SZ | 用于GPS套件,品牌无关紧要 |
| 手表式潜水电脑 | 不适用 | 不适用 | 用于采集角标深度数据 |
| 防水袋 | Xuniea | W-1188 | 品牌无关紧要,需适配GPS设备 |
| 防水手机袋 | Pelican | PP048884 | 品牌无关紧要,需适配智能手机 |
参考文献
- Hughes, T. P., et al. Coral reefs in the Anthropocene. Nature. 546 (7656), 82-90 (2017).
- Fisher, R., et al. Species richness on coral reefs and the pursuit of convergent global estimates. Current Biology. 25 (4), 500-505 (2015).
- Costanza, R., et al. Changes in the global value of ecosystem services. Glob Environ Change. 26 (1), 152-158 (2014).
- Jackson, J. B. C. Reefs since Columbus. Coral Reefs. 16 (1), S23-S32 (1997).
- Bourne, D., Iida, Y., Uthicke, S., Smith-Keune, C. Changes in coral-associated microbial communities during a bleaching event. ISME Journal. 2 (4), 350-363 (2008).
- Asner, G. P., et al. Mapped coral mortality and refugia in an archipelago-scale marine heat wave. Proc Natl Acad Sci U S A. 119 (19), e2123331119(2022).
- Li, J., et al. A global coral reef probability map generated using convolutional neural networks. Coral Reefs. 39 (6), 1805-1815 (2020).
- Hedley, J. D., et al. Remote sensing of coral reefs for monitoring and management: A review. Remote Sens. 8 (2), (2016).
- Lirman, D., et al. Development and application of a video-mosaic survey technology to document the status of coral reef communities. Environ Monit Assess. 125 (1), 59-73 (2007).
- Edwards, C. B., et al. Large-area imaging reveals biologically driven non-random spatial patterns of corals at a remote reef. Coral Reefs. 36 (4), 1291-1305 (2017).
- Burns, J. H. R., Delparte, D., Gates, R. D., Takabayashi, M. Utilizing underwater three-dimensional modeling to enhance ecological and biological studies of coral reefs. Int Arch Photogramm Remote Sens Spat Inf Sci. 40 (5W5), 61-66 (2015).
- Burns, J. H. R., Delparte, D., Gates, R. D., Takabayashi, M. Integrating structure-from-motion photogrammetry with geospatial software as a novel technique for quantifying 3D ecological characteristics of coral reefs. PeerJ. 7, (2015).
- Nocerino, E., et al. Coral reef monitoring by scuba divers using underwater photogrammetry and geodetic surveying. Remote Sens. 12 (18), (2020).
- Westoby, M. J., Brasington, J., Glasser, N. F., Hambrey, M. J., Reynolds, J. M. 34;Structure-from-Motion" photogrammetry: A low-cost, effective tool for geoscience applications. Geomorphology. 179, 300-314 (2012).
- Burns, J. H. R., et al. 3D habitat complexity of coral reefs in the Northwestern Hawaiian Islands is driven by coral assemblage structure. Int Arch Photogramm Remote Sens Spat Inf Sci. 42 (2/W10), 61-67 (2019).
- Storlazzi, C. D., Dartnell, P., Hatcher, G. A., Gibbs, A. E. End of the chain? Rugosity and fine-scale bathymetry from existing underwater digital imagery using structure-from-motion (SfM) technology. Coral Reefs. 35 (3), 889-894 (2016).
- Fox, M. D., et al. Limited coral mortality following acute thermal stress and widespread bleaching on Palmyra Atoll, central Pacific. Coral Reefs. 38 (4), 701-712 (2019).
- Kopecky, K. L., et al. Quantifying the loss of coral from a bleaching event using underwater photogrammetry and AI-assisted image segmentation. Remote Sens. 15 (16), (2023).
- Pascoe, K. H., Fukunaga, A., Kosaki, R. K., Burns, J. H. R. 3D assessment of a coral reef at Lalo Atoll reveals varying responses of habitat metrics following a catastrophic hurricane. Sci Rep. 11 (12050), (2021).
- Peterson, E. A., Carne, L., Balderamos, J., Faux, V., Gleason, A., Schill, S. R. The use of unoccupied aerial systems (UASS) for quantifying shallow coral reef restoration success in Belize. Drones. 7 (4), 221(2023).
- Neufeld, A. M., Fundakowski, G. Coral Restoration Foundation TM Photomosaic Manual Second Edition-November 2020. , www.coralrestoration.org (2020).
- Roach, T. N. F., et al. A field primer for monitoring benthic ecosystems using structure-from-motion photogrammetry. J Vis Exp. , e61815(2021).
- Suka, R., et al. Processing photomosaic imagery of coral reefs using structure-from-motion standard operating procedures. NOAA Technical Memorandum. (NOAA-TM-NMFS-PIFSC-93. , (2019).
- Sandin, S. A., et al. Large area imagery collection & processing standard operating procedures - Version 3.0 (2021). Standard Operating Procedure Documents for Coral Reef Ecological Monitoring Collection. UC San Diego Library Digital Collections. , (2023).
- Agisoft Metashape Professional Edition. , (2024).
- ESRI Survey123. , (2023).
- Pavoni, G., et al. TagLab: AI-assisted annotation for the fast and accurate semantic segmentation of coral reef orthoimages. J Field Robot. 39 (3), 246-262 (2022).
- Hernández-Landa, R. C., Barrera-Falcon, E., Rioja-Nieto, R. Size-frequency distribution of coral assemblages in insular shallow reefs of the Mexican Caribbean using underwater photogrammetry. PeerJ. 8, e8957(2020).
- Fukunaga, A., Burns, J. H. R. Metrics of coral reef structural complexity extracted from 3D mesh models and digital elevation models. Remote Sens. 12 (17), RS12172676(2020).
- Akkaynak, D., Treibitz, T. Sea-Thru: a method for removing water from underwater images. Proc IEEE Comput Soc Conf Comput Vis Pattern Recognit. , 1682-1691 (2019).
- DeepSeeColor: realtime adaptive color correction for autonomous underwater vehicles via deep learning methods. In. Jamieson, S., How, J. P., Girdhar, Y. 2023 IEEE Int Conf Robot Autom, , 3095-3101 (2023).
- Menna, F., Nocerino, E., Chemisky, B., Remondino, F., Drap, P. Accurate scaling and levelling in underwater photogrammetry with a pressure sensor. Int Arch Photogramm Remote Sens Spat Inf Sci. 43 (B2-2021), 667-672 (2021).
- Edwards, C. B., et al. Large-area imaging in tropical shallow water coral reef monitoring, research and restoration: a practical guide to survey planning, execution, and data extraction. NOAA Technical Memorandum NOS NCCOS 313. , (2023).
- Agisoft Agisoft Metashape User Manual Professional Edition, Version 2.1. , https://www.agisoft.com/pdf/metashape-pro_2_1_en.pdf (2024).
重印与许可
