Dieses Protokoll beschreibt die Schulung von Personen mit Tetraplegie und hochgradiger Paraplegie sowie ihrer Begleitpersonen im sicheren Umgang mit einem selbststabilisierenden Exoskelett für den persönlichen Gebrauch. Das Protokoll umfasst die Teilnehmerauswahl, die Anpassung des Geräts, standardisierte Trainingseinheiten, Sicherheitsverfahren und Kompetenzbewertungen.
Methodenartikel
Demonstration eines Trainingsprotokolls für Personen mit Tetraplegie und hoher Paraplegie unter Verwendung eines selbstbalancierenden Exoskeletts
* These authors contributed equally
In diesem Artikel
Zusammenfassung
Zusammenfassung
Exoskelettgestützte Gehgeräte der ersten Generation für den persönlichen und häuslichen Gebrauch bei Personen mit Rückenmarkverletzung (SCI) erfordern die Verwendung von Unterarmkrücken oder einem Gehwagen sowie eine ausreichende Rumpfkontrolle zur Balance und Mobilität, was deren Einsatz bei Personen mit Tetraplegie und hoher Paraplegie einschränkt. Zudem erlauben diese Geräte in der Regel nur das Vorwärtsgehen, was die Manövrierbarkeit in Innenräumen beeinträchtigen kann. Ein selbststabilisierendes Exoskelett, das Rumpfstabilität bietet, das Stehen und Gehen ohne Gehhilfe ermöglicht, freie Hände lässt und Vorwärts-, Seitwärts- und Rückwärtsschritte sowie Beugen und Hocken erlaubt, wurde bei Personen mit Tetraplegie und hoher Paraplegie evaluiert. Eine prospektive, interventionsbasierte, einarmige, offen durchgeführte Studie wurde an zwei Standorten durchgeführt. Berechtigte Teilnehmer mit SCI und ihre Begleitpersonen, die die Screening-Untersuchungen erfolgreich absolviert hatten, wurden als Paare geschult und evaluiert. Der Protokollablauf umfasste die Teilnehmerauswahl, die Anpassung des Geräts, vier standardisierte Trainingseinheiten und Kompetenzbewertungen. Die Trainingsaktivitäten beinhalteten das An- und Ablegen des Geräts, das Stehen und Sitzen, das Gehen in Innenräumen und im Freien, gehfähige Funktionen, Aktivitäten des täglichen Lebens, Sicherheitsverfahren sowie die Pflege und Lagerung des Geräts. Die Leistungsbewertungen umfassten das An- und Ablegen innerhalb von 10 Minuten, den Timed-Up-and-Go-Test (TUG) innerhalb von 3 Minuten und eine Distanz von mindestens 40 m im Sechs-Minuten-Gehtest (6MWT). Unter den ersten 16 Teilnehmern, die das Protokoll abgeschlossen hatten, erreichten alle die TUG- und 6MWT-Leistungsziele, 15 erreichten das Anlegeziel nach vier Trainingseinheiten und alle erreichten das Ablegeziel. Dieser Artikel beschreibt ein standardisiertes Trainingsprotokoll für Personen mit Tetraplegie und hoher Paraplegie sowie deren Begleitpersonen, um ein selbststabilisierendes Exoskelett sicher für den persönlichen Gebrauch zu bedienen.
Einleitung
Eine Rückenmarksverletzung (RMV) ist eine medizinisch komplexe und lebensverändernde Erkrankung, für die es derzeit keine Heilung gibt. Im Allgemeinen gilt: Je höher und schwerwiegender die Rückenmarksverletzung, desto ausgeprägter ist der neurologische Defizit. Abhängig von der neurologischen Höhe und der Vollständigkeit der Verletzung1 kann die durch eine RMV verursachte Lähmung mehrere Organsysteme betreffen, darunter Darm-, Blasenfunktion, Sexualfunktion, Atmung, Herzfrequenz, Blutdruckregulation und Thermoregulation2,3,4,5,6,7,8,9.
Seit 2009 werden in den Vereinigten Staaten exoskelettgestützte Gehgeräte hinsichtlich ihrer Sicherheit und Wirksamkeit bei Personen mit Lähmungen infolge einer Rückenmarksverletzung untersucht10,11,12,13,14,15,16. Einige Studien berichteten über Verbesserungen der Darm- und Blasenfunktion, des Selbstwertgefühls, der körperlichen Fitness und der Körperzusammensetzung11,16,17,18,19,20,21,22,23,24. Diese Verbesserungen werden der Fähigkeit der Nutzer dieser Geräte zugeschrieben, mehrere Stunden pro Woche am über Boden geführten Gehen teilzunehmen.
Im Jahr 2014 und 2016 erhielten zwei aktive Unterschenkel-Exoskelette die Zulassung der amerikanischen Arzneimittelbehörde (FDA) für den persönlichen, häuslichen und gemeindenahe Gebrauch durch Personen mit einer Querschnittlähmung25,26,27. Die Bedienung dieser Geräte erfordert die Verwendung von Unterarmkrücken oder einem Gehwagen zur Balance und Mobilität beim Gehen und setzt daher ausreichende Kraft in den oberen Extremitäten, eine funktionstüchtige Handmotorik sowie eine stabile Rumpfmuskulatur voraus28,29,30. Zu den wichtigen Einschränkungen dieser Geräte gehören die geringere Eignung für Personen mit Tetraplegie, die Unfähigkeit, sich zu bücken oder in die Hocke zu begeben, sowie die Unmöglichkeit, sich seitlich oder rückwärts zu bewegen. Außerdem können Personen mit einer Querschnittlähmung auf Höhe des sechsten Brustwirbels (T6) und darüber Schwierigkeiten im Zusammenhang mit einer eingeschränkten Rumpfkontrolle während der Nutzung des Geräts haben.
Jüngste technologische Fortschritte haben die Entwicklung mehrerer selbstbalancierender Exoskelettsysteme unterstützt31,32,33,34. Tian et al.33 berichteten über die Entwicklung und Verifizierungsprüfung eines selbstbalancierenden Exoskeletts, das mehrere Rehabilitationsbewegungen bei fünf männlichen Teilnehmern im Rahmen eines Gleichgewichts- und Gangtrainings ermöglichte. Nachfolgende Studien bewerteten die Fähigkeiten zur Selbststabilisierung und zum Gehen weiter anhand von Experimenten mit geraden Linien und Kurven, an denen sowohl ein Dummy-Modell als auch menschliche Teilnehmer beteiligt waren35,36. Obwohl diese Studien eine erfolgversprechende technische Leistung zeigten, bleiben veröffentlichte klinische Studiendaten und Trainingsmethoden für Personen mit Rückenmarkverletzung (SCI) begrenzt. Darüber hinaus wurde trotz des wachsenden Marktes für selbstbalancierende Exoskelette bislang in keiner veröffentlichten Studie ein standardisierter Protokollansatz für das Training von Personen mit SCI und deren Begleitpersonen für den persönlichen oder häuslichen Einsatz eines selbstbalancierenden Exoskeletts beschrieben, noch wurden speziell die Anwendungsmöglichkeiten bei Personen mit Tetraplegie oder hoher Paraplegie thematisiert.
Das Ziel dieser Methode ist es, einen standardisierten Protokollansatz zur Schulung von Personen mit Tetraplegie und hoher Paraplegie gemeinsam mit einem Begleiter bereitzustellen, um einen selbststabilisierenden Exoskelett-Anzug sicher für den persönlichen Gebrauch zu bedienen. Die Neuheit dieses Ansatzes liegt in der Verwendung eines selbststabilisierenden Exoskeletts, das das Stehen und Gehen ohne Hilfsmittel zum Gehen ermöglicht und somit die Hände für funktionelle Tätigkeiten freihält, gleichzeitig aber auch das Beugen, Hocken sowie Vorwärts-, Seitwärts- und Rückwärtsgehen erlaubt37. Das in dieser Studie evaluierte Gerät war ein angetriebenes Hüft-Knie-Sprunggelenk-Exoskelett für die unteren Extremitäten mit 12 aktiven Freiheitsgraden. Das Gerät verfügt über eine Selbststabilisierungsfunktion mit dynamischer Gehsteuerung sowie integrierte Hardware- und Software-Sicherheitsmerkmale, die darauf ausgelegt sind, das Sturzrisiko zu verringern. Zusätzlich zum Vorwärtsgehen ermöglicht das Gerät Seitwärts- und Rückwärtsgehen sowie Hüft- und Kniebeugung zum Beugen und Hocken. Das Gerät ist so konzipiert, dass es über der Kleidung getragen wird, wiegt 76 kg (167,5 lb) und wird im Stehen über eine Joystick-Schnittstelle gesteuert. Außerdem bietet das Gerät Rumpfstabilisierung für Personen mit einer höhergradigen Querschnittslähmung, einschließlich Tetraplegie und Paraplegie auf Höhe von T6 und darüber. Das Protokoll wurde bei Personen mit Tetraplegie und hoher Paraplegie sowie deren Begleitpersonen im Rahmen von überwachten Innenraumaktivitäten, simulierten häuslichen Umgebungen und begrenzten gemeindenahen Szenarien evaluiert. Dieser Artikel beschreibt die Eignungskriterien für Teilnehmer, Verfahren zur Anpassung des Geräts, Schulungsmethoden, Kompetenzbewertungen sowie Überlegungen zur Umsetzung des Protokolls im Hinblick auf den persönlichen Einsatz eines selbststabilisierenden Exoskeletts.
Protokoll
Alle Verfahren wurden in Übereinstimmung mit dem genehmigten Studienprotokoll und dem informierten Einwilligungsprozess durchgeführt, der von den Institutional Review Boards (IRBs) am James J. Peters Veterans Affairs Medical Center (Protokoll #1807014) und der Kessler Foundation (Protokoll #R-1272-24) autorisiert wurde. Alle Studienaktivitäten wurden im Einklang mit den registrierten ClinicalTrials.gov-Protokollen durchgeführt (James J. Peters Veterans Affairs Medical Center: NCT06777576; Kessler Foundation: NCT06814015). Die Studie wurde an zwei Standorten durchgeführt: am Spinal Cord Damage Research Center am James J. Peters Veterans Affairs Medical Center (Bronx, NY, USA) und am Center for Mobility and Rehabilitation Engineering an der Kessler Foundation (West Orange, NJ, USA).
Leistungsziele und Ergebnisdefinitionen
Zu den Ergebnisparametern gehörten der 6-Minuten-Gehtest (6MWT; Leistungsziel: ≥40 m), der Timed Up and Go (TUG; Leistungsziel: ≤3 min) und der 10-Minuten-Gehtest (10MWT; Leistungsziel: ≥0,2 m/s). Die Aktivitäten des täglichen Lebens (ADLs) wurden anhand repräsentativer funktioneller Aufgaben im Innenraum und eingeschränkter Aufgaben im Außenbereich bewertet, einschließlich der Navigation durch manuelle Türen, Küchenaktivitäten, Badezimmeraktivitäten, Aktivitäten im Wohnzimmer, Aufzugbedienung und Gehstrecken im Freien. Die Leistungsziele für das An- und Ausziehen betrugen jeweils ≤10 min. Ausführliche Beschreibungen der 10MWT-, 6MWT-, ADL-Bewertungen sowie der An- und Ausziehverfahren sind in Supplementary File 1 enthalten.
Ausbildereignung
Das in dieser Veröffentlichung beschriebene Schulungsprotokoll wurde vom Hersteller des selbststabilisierenden Exoskeletts38 unter wesentlicher Beteiligung der Forschungsteams beider Studienzentren entwickelt. Das Protokoll wurde so konzipiert, dass es die Schulung und Bewertung von 24 Nutzern des Geräts mit Rückenmarksverletzung (SCI) und deren Begleitpersonen für eine Zulassungsunterlage gemäß FDA 510(k) der Vereinigten Staaten unterstützt. In diesem Bericht werden die Schulungsmethoden beschrieben, die für die ersten 16 Nutzer des Geräts mit Rückenmarksverletzung und deren Begleitpersonen angewandt wurden, die die Studie abgeschlossen haben. Ein umfassendes Trainerzertifizierungsprogramm wurde an beiden Studienzentren von fachkundigen Geräteexperten des Herstellers durchgeführt und ist in Zusatzdatei 2 (Abschnitt S1, Trainerzertifizierung) beschrieben. Die Forschungsteams an beiden Standorten verfügten über langjährige Erfahrung im Umgang mit exoskelettgestützten Gehhilfen für Personen mit Rückenmarksverletzung und hatten seit 2011 Schulungsprotokolle für rehabilitative sowie persönliche/hausgebrauchstaugliche Anwendungen evaluiert.
1. Vorscreening und informierte Einwilligung
HINWEIS: Der Zweck der Vorscreening-Phase besteht darin, potenzielle Teilnehmer auszuschließen, die die Zulassungskriterien der Studie nicht erfüllen, und zwar mithilfe von Selbstangaben anhand von Ja/Nein-Fragen, bevor umfassendere Screening-Untersuchungen durchgeführt werden. Während des Vorscreenings werden keine Studiendaten erhoben. Potenzielle Teilnehmer, die bei einer erforderlichen Einschlussfrage mit „Nein“ antworten, werden von weiteren Untersuchungen ausgeschlossen.
- Stellen Sie die in Zusatzdatei 2 (Abschnitt S2, Vorscreening) beschriebenen Vorscreening-Fragen.
HINWEIS: Wenn ein potenzieller SCI-Teilnehmer alle Vorscreening-Fragen mit „Ja“ beantwortet, der Begleiter dies jedoch nicht tut, wird der Begleiter ausgeschlossen, und ein anderer berechtigter Begleiter kann eingeschlossen werden. Teilnehmer, die alle erforderlichen Fragen mit „Ja“ beantworten, können zum Aufklärungs- und Einwilligungsprozess übergehen. - Erklären Sie im Rahmen des Aufklärungs- und Einwilligungsprozesses dem SCI-Teilnehmer und dem Begleiter den Studienzweck, die Screening-Verfahren, bekannte Risiken, medizinische Einschränkungen, den zeitlichen Aufwand für die Studie, den Schulungsprozess, die Verantwortlichkeiten des Begleiters, die Maßnahmen zum Schutz der Teilnehmervertraulichkeit sowie die geplante Nutzung der Studienergebnisse.
- Erklären Sie die mit der Gerätenutzung verbundenen bekannten Risiken, einschließlich Hautabschürfungen, Gerätefunktionsstörungen, Stürze und nicht vorhersehbare unerwünschte Ereignisse (AEs). Erklären Sie, dass alle Studiendaten anonymisiert werden, um die Vertraulichkeit der Teilnehmer zu gewährleisten.
- Erklären Sie, dass der Begleiter geschult wird, um den Exoskelett-Anzug zu bedienen und dessen Nutzung durch den SCI-Teilnehmer zu überwachen, und dass sowohl der SCI-Geräteanwender als auch der Begleiter als Paar evaluiert werden und alle erforderlichen grundlegenden und kritischen Fähigkeiten erfolgreich absolvieren müssen (Zusatzdatei 3).
- Geben Sie dem SCI-Teilnehmer und dem Begleiter die Möglichkeit, Fragen zu allen Studienverfahren zu stellen. Fordern Sie anschließend beide Personen auf, mündlich ihr Verständnis der Studienanforderungen, Risiken und Erwartungen an die Teilnahme darzulegen. Der zertifizierte Trainer entscheidet, ob die Antworten ein ausreichendes Verständnis belegen. Andernfalls werden die Studieninformationen erneut besprochen, bis beide Personen die Studienanforderungen korrekt beschreiben können.
- Ziehen Sie separate schriftliche Einwilligungserklärungen vom SCI-Teilnehmer und vom Begleiter ein, bevor irgendwelche Screening-Untersuchungen durchgeführt werden.
2. Screening-Verfahren
- Befragen Sie den potenziellen SCI-Teilnehmer hinsichtlich Vorgeschichte von Frakturen der unteren Extremitäten, schwerer Spastik, unkontrollierter Hypertonie sowie ungeheilter oder offener Wunden. Wenn eine dieser Bedingungen vorliegt, informieren Sie den Studienarzt, der den Teilnehmer untersuchen und anhand klinischer Beurteilung die Eignung für eine weitere Teilnahme festlegen wird. Schließen Sie Teilnehmer mit aktueller Fraktur, schwerer Spastik, unkontrollierter Hypertonie, ungeheilten oder offenen Wunden an den Kontaktstellen des Exoskeletts oder anderen vom Studienarzt als ungeeignet für die Teilnahme eingestuften Wunden aus.
- Fragen Sie den SCI-Teilnehmer, ob er zusätzlich zur SCI eine andere neurologische Erkrankung oder Verletzung oder einen progredienten SCI-Verlauf hat. Wenn beide Antworten „Nein“ lauten, fahren Sie mit dem Screening-Prozess fort. Schließen Sie Teilnehmer aus, die eine der beiden Fragen mit „Ja“ beantworten.
- Schließen Sie potenzielle SCI-Teilnehmer aus, die aufgrund kognitiver oder Sprachstörungen nicht in der Lage sind, sich verständlich zu machen, oder die kognitive Defizite aufweisen, die die Studienteilnahme beeinträchtigen, wie vom behandelnden Arzt festgestellt. Konsultieren Sie den Studienarzt, falls die kognitive Leistungsfähigkeit des Teilnehmers unklar ist.
- Führen Sie die in Zusatzdatei 2 (Abschnitt S3, Detaillierte Screening-Verfahren) beschriebenen Screening-Untersuchungen für potenzielle SCI-Teilnehmer durch. Schließen Sie Teilnehmer mit neurologischem Verletzungslevel auf oder unterhalb von T7, Hinweisen auf eine bestehende Fußfraktur, Hüft-T-Werten oder Kniewerten der Knochendichte (BMD), die die in Zusatzdatei 2 (Abschnitt S3, Kriterien zur Knochendichte) beschriebenen Zulassungskriterien nicht erfüllen, oder einem positiven Schwangerschaftstest aus.
- Schließen Sie potenzielle Begleitpersonen aus, die aufgrund kognitiver oder Sprachstörungen nicht in der Lage sind, effektiv mit dem Trainer zu kommunizieren, eine Erkrankung, begleitende Verletzung oder medizinische Bedingung haben, die die Durchführung oder Interpretation der in dem Protokoll festgelegten Untersuchungen beeinträchtigen könnte, nicht ausreichend verfügbar sind, um die Studie abzuschließen, oder an einer anderen interventionellen klinischen Studie teilnehmen.
- Führen Sie den Hebetest für Begleitpersonen gemäß Zusatzdatei 2 (Abschnitt S3, Bewertung der körperlichen Eignung von Begleitpersonen) durch.
- Schließen Sie potenzielle Begleitpersonen aus, die nicht die erforderliche Gewichtsklasse erreichen können, basierend auf der gewichtsangepassten Stufe des potenziellen SCI-Teilnehmers. Beenden Sie den Hebetest unverzüglich, wenn Anzeichen mechanischer Belastung oder körperlicher Beschwerden beobachtet werden, und schließen Sie diese Begleitperson von der Studienteilnahme aus. Eine andere geeignete Begleitperson kann anschließend evaluiert werden.
- Beurteilen Sie die körperliche Fähigkeit der Begleitperson, den SCI-Gerätebenutzer während exoskelettgestützter Bewegungen sicher zu unterstützen und zu assistieren, mithilfe der standardisierten Bewertung der körperlichen Eignung von Begleitpersonen, die in Zusatzdatei 2 (Abschnitt S3) beschrieben ist.
3. Geräteanpassungsspezifikationen (Teil der Screening-Verfahren)
HINWEIS: Ausführliche Verfahren und Spezifikationen zur Geräteanpassung sind in Zusatzdatei 2 (Abschnitt S3, Spezifikationen zur Geräteanpassung) enthalten.
- Nachdem bestätigt wurde, dass der potenzielle SCI-Teilnehmer alle medizinischen und sicherheitsbezogenen Vorsorgeuntersuchungen erfolgreich abgeschlossen hat, stellen Sie drei Joystick-Optionen (A, B und C) bereit und weisen Sie den Teilnehmer an, diejenige Option auszuwählen, die für ihre bzw. seine Handfunktion am bequemsten und geeignetsten ist, gemäß den Verfahren, die in Zusatzdatei 2 (Abschnitt S3, Beurteilung der Joystick-Auswahl und Steuerbarkeit) beschrieben sind.
- Messen und dokumentieren Sie die anthropometrischen Maße des Teilnehmers, einschließlich des Gesamtkörpergewichts mithilfe einer geeigneten Rollstuhlwaage (Tabelle der Materialien), der Gliedmaßenlängen mithilfe eines flexiblen Maßbands sowie der Gelenkbeweglichkeit (ROM) mithilfe eines Goniometers. Wenden Sie die in Zusatzdatei 2 (Abschnitt S3, Anthropometrische Messungen zur Geräteanpassung und Trajektoriengenerierung) beschriebenen Eignungskriterien an.
- Geben Sie dem Ingenieur des Herstellers das Körpergewicht, die Körpergröße, die Oberschenkel- und Unterschenkelsegmentlängen sowie die ROM-Messungen der Hüft-, Knie- und Sprunggelenke des Teilnehmers weiter. Diese Messungen werden in die proprietäre Software des Herstellers hochgeladen, um individuelle Gelenktrajektorien zu generieren, die vom Exoskelett verwendet werden. Weitere Informationen finden sich in Zusatzdatei 2 (Abschnitt S3, Bestimmung der Optimierungstrajektorien für die Geräteanwendung).
- Überprüfen Sie die erfolgreiche Installation der individuellen Hardware-Konfiguration und des Motorsteuerungsprofils vor der Nutzung durch den Teilnehmer.
- Führen Sie vor der Anpassung des Geräts eine visuelle Hautuntersuchung durch und dokumentieren Sie eventuelle bereits bestehende Hautveränderungen an potenziellen Kontaktstellen des Geräts.
- Bringen Sie obligatorische Schaumstoffpolsterung am Rücken, an Oberschenkeln, Knien, Schienbeinen und Knöcheln an. Fügen Sie optionale Schutzpolsterung hinzu, wenn zusätzlicher Komfort oder Reibungsreduktion erforderlich ist. Überprüfen Sie manuell alle Kontaktstellen des Geräts und bringen Sie optionale Hüftpolsterung wie in Zusatzdatei 2 (Abschnitt S3, Schaumstoffpolsterung) beschrieben an.
- Messen Sie die Sprunggelenkdorsalflexion mit vollständig gestrecktem Knie gemäß den in Zusatzdatei 2 (Abschnitt S3, Spezifikationen zur Geräteanpassung) beschriebenen Verfahren. Fußkeile, falls eine Kompensation eingeschränkter Sprunggelenkdorsalflexion erforderlich ist, werden vom Ingenieur des Herstellers installiert, wie in Zusatzdatei 2 (Abschnitt S3, Keile) beschrieben.
- Dokumentieren Sie Blutdruck und Herzfrequenz vor, während und nach den Anpassungsaktivitäten und überwachen Sie das Auftreten orthostatischer Symptome.
- Identifizieren und dokumentieren Sie die bevorzugte Transfermethode des Teilnehmers zum Einsteigen in das Exoskelett.
- Überprüfen Sie die Ausrichtung der Gelenkmittelpunkte von Hüfte, Knie und Sprunggelenk und stellen Sie sicher, dass ausreichend Freiraum an allen Kontaktstellen des Geräts vorhanden ist.
- Erklären Sie dem SCI-Teilnehmer und dessen Begleitperson die Steuerungsfunktionen des Geräts und weisen Sie den SCI-Teilnehmer an, alle erforderlichen Steuerelemente für Stehen, Gehen und Sitzen zu bedienen.
- Passen Sie das Exoskelett nach Bedarf an, um übermäßigen Druck zu vermeiden und die Passform beim Sitzen, Stehen, Gehen und bei Aktivitäten im FREE-Modus zu optimieren. Zusätzliche Schaumstoffpolsterung kann hinzugefügt werden, nachdem der SCI-Geräteanwender wieder in die sitzende Position zurückgekehrt ist.
- Platzieren Sie den Teilnehmer im Exoskelett und führen Sie eine etwa 20-minütige Anpassungsbeurteilung gemäß den in Zusatzdatei 2 (Abschnitt S3, Anpassungsbeurteilung) beschriebenen Verfahren durch.
- Weisen Sie den SCI-Teilnehmer an, wiederholte Aufsteh- und Hinsetzbewegungen im Exoskelett durchzuführen, gemäß den in Zusatzdatei 2 (Abschnitt S3, Anpassungsbeurteilung) beschriebenen Verfahren.
- Messen Sie den Blutdruck während oder unmittelbar nach dem Aufstehen und Hinsetzen im Exoskelett. Fragen Sie den Teilnehmer, ob Symptome einer orthostatischen Hypotonie oder Muskelkrämpfe auftreten. Verwenden Sie ärztlichen Ermessen, um die Eignung zu beurteilen, falls schwere Spastik oder ungeklärte orthostatische Symptome während der Anpassungsbeurteilung auftreten.
- Stellen Sie sicher, dass die Kopfstütze mindestens bis zur Oberseite des Kopfes des Teilnehmers reicht, und bewerten Sie alle Kontaktstellen des Geräts während des Sitzens und Stehens.
- Bewerten Sie die Fähigkeit des Teilnehmers, den Joystick-Controller im Exoskelett zu bedienen, gemäß den in Zusatzdatei 2 (Abschnitt S3, Anpassungsbeurteilung) beschriebenen Verfahren.
- Weisen Sie den Teilnehmer an, auf einem geeigneten Stuhl oder Sitzplatz zu sitzen, wie in Zusatzdatei 2 (Abschnitt S3, Anpassungsbeurteilung) beschrieben. Entfernen Sie den Teilnehmer aus dem Exoskelett und untersuchen Sie Gesäß, Ischialregionen, Schienbeinkämme und alle anderen Kontaktstellen des Geräts auf Rötungen, Hautreizungen oder Abschürfungen.
- Führen Sie nach der Anpassung eine Hautuntersuchung nach Entfernung des Geräts durch. Identifizieren Sie Bereiche mit übermäßigem Druck, einschließlich Rötungen, Blutergüssen, Schwellungen, eingeklemmter Haut oder anderen Anzeichen von Gewebereizung. Nehmen Sie geeignete Geräteanpassungen und Modifikationen der Polsterung vor und konsultieren Sie bei Bedarf den Studienarzt, bevor Sie fortfahren. Weitere Informationen finden sich in Zusatzdatei 2 (Abschnitt S3, Beurteilung der Hautintegrität und Druckverteilung).
- Wiederholen Sie die Anpassungsbeurteilungen nach Bedarf. Falls eine akzeptable Ausrichtung und Druckverteilung nach Geräteanpassungen nicht erreicht werden kann, schließen Sie den Teilnehmer von weiterer Studienteilnahme aus, da die Anpassungsanforderungen nicht erfüllt wurden.
- Besprechen Sie alle Ergebnisse der Vorsorgeuntersuchungen und Anpassungen gemeinsam mit dem Studienarzt und den zertifizierten Trainern, bevor Sie mit den in Zusatzdatei 2 (Abschnitt S4, Detaillierte Besuche, Trainingscurriculum und Fortschrittsverfahren) beschriebenen Trainingseinheiten fortfahren.
- Fahren Sie mit dem Exoskelett-Training erst fort, nachdem alle Vorsorgeuntersuchungen, Anpassungen, Sicherheits-, Hautintegritäts- und Gerätefunktionsanforderungen erfolgreich abgeschlossen wurden.
4. Gerätebeschreibung und Konfiguration
HINWEIS: Das Exoskelett besteht aus zwei beweglichen Unterschenkeln, die mit einer aufrechten Rückenstruktur verbunden sind. Das Gerät wird extern über der Kleidung des Benutzers getragen und befestigt diesen an Taille, Rumpf, Oberschenkeln, Unterschenkeln und Füßen mithilfe einer Weste, eines Gürtels, Schultergurten, Schulterpolstern und Schnittstellen für die unteren Extremitäten (Abbildung 1A). Das Gerät umfasst außerdem 12 Aktuatoren, integrierte Sensoren, einen wiederaufladbaren Akku, eine Steuerschnittstelle mit Joystick, Armlehnen, eine Kopfstütze, eine vordere HALO-Sicherheitsstange und einen hinteren Begleitgriff (Abbildung 1B).
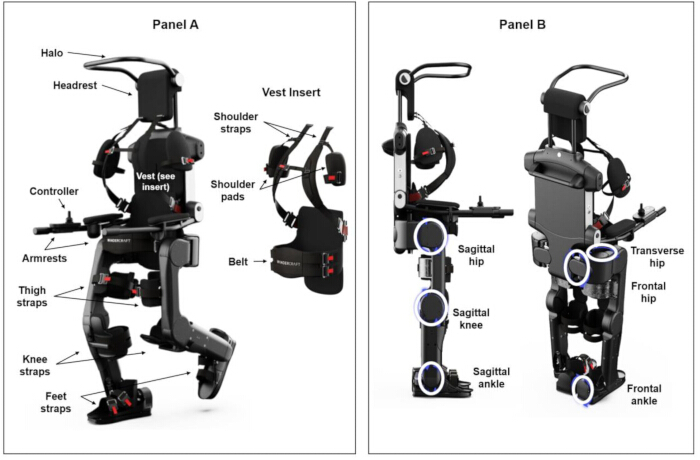
Abbildung 1. Selbststabilisierendes persönliches Exoskelett. (A) Selbststabilisierendes persönliches Exoskelett, das von einem Nutzer getragen wird. Das Gerät ist am Rumpf, der Taille, den Oberschenkeln, Unterschenkeln und Füßen befestigt und umfasst eine Stoffweste, Schultergurte, Schulterpolster, Armlehnen, eine Kopfstütze und eine vordere Schutzstange (HALO). (B) Schematische Darstellung des Exoskeletts mit den 12 motorgetriebenen Gelenken, die bilateral an den sagittalen Hüft-, Knie- und Sprunggelenken sowie an den transversalen Hüft-, frontalen Hüft- und Sprunggelenken angeordnet sind. Das selbststabilisierende Design ermöglicht das stützfreie Stehen und Gehen ohne Unterarmkrücken oder Gehwagen. Mit Genehmigung des Herstellers reproduziert. Bitte klicken Sie hier, um eine vergrößerte Version dieser Abbildung anzusehen.
- Stellen Sie sicher, dass der Akku vor der Gerätebenutzung vollständig mit dem dafür vorgesehenen Ladegerät aufgeladen wurde. Laden Sie den Akku nur dann auf, wenn das Exoskelett nicht besetzt ist. Das Ladeverfahren ist in Supplementary File 2 (Abschnitt S5, Gerätewartung und -pflege) beschrieben.
HINWEIS: Detaillierte Verfahren zur Exoskelettkonfiguration, zu anthropometrischen Messungen, von Herstellern bereitgestellten Trajektorienverfahren, Hardwareauswahl, Anpassungszubehör und Akkupflege finden Sie in Supplementary File 2 (Abschnitte S3 und S5).
5. Gerätesteuerung und Betriebsmodi
- Schalten Sie das Exoskelett mithilfe der POWER-Taste auf der rechten Seite des Geräts ein und aus, während Sie hinter dem Exoskelett stehen.
- Verwenden Sie das PAUSE Schaltfläche an der Rückseite des Exoskeletts, um die Gerätebewegung bei Bedarf sofort zu stoppen.
- Befestigen Sie die vorausgewählte fernbedienbare Einheit mit Joystick auf der Armlehne gemäß den in Zusatzdatei 2 (Abschnitt S3, Bewertung der Bedienbarkeit des Joystick-Auswahlcontrollers)
- Verwenden INSTALLATION im Sitzen den Modus wechseln, um die Beine des SCI-Geräts zu öffnen und Transfers zu erleichtern.
- Verwenden SITZEND Modus, um eine starre sitzende Position beizubehalten.
- Verwenden FERTIG ZUM AUFSTELLEN im Sitzen in den Standmodus, um das Gerät für das Stehen vorzubereiten.
- Verwenden STEHEND Modus, um eine stationäre Standposition beizubehalten.
- Verwenden GEHEN Modus, um Vorwärts- und Rückwärtsbewegungen sowie Drehbewegungen von bis zu 360°.
- Verwenden PRÄZISION Modus, um kurze Schritte vorwärts, rückwärts und seitlich auszuführen.
- Verwenden KOSTENLOS Modus, um seitliche Gewichtsverlagerungen und Halb-Squat-Bewegungen durchzuführen.
- Verwenden BEREIT ZUM HINSETZEN Modus, um das Gerät für das Sitzen vorzubereiten.
- Verwenden GESCHLOSSEN Modus, um die aktuelle Position beizubehalten und alle Benutzereingaben zu ignorieren, außer Befehlen zum Verlassen des Modus und dem LEISTUNG Schaltfläche.
- Verwenden Leer Modus, um das Exoskelett ohne Benutzer zu bewegen.
- Betreiben Sie das Exoskelett auf Innenflächen, einschließlich glattem Teppich und Fliesen, sowie auf Außenflächen, einschließlich Beton und Gras. Die Gehgeschwindigkeit ist vom Hersteller auf 0,25 m/s festgelegt.
- Die Nutzung ist auf Flächen mit einer Neigung von ≤2 % und Oberflächenunregelmäßigkeiten von ≤1,27 cm beschränkt. Vor der Teilnehmerausbildung wurden die für das Training im Freien an beiden Studienstandorten verwendeten Gehwege gemessen und hinsichtlich der Erfüllung dieser Anforderungen überprüft. Alle Teilnehmer absolvierten das Training im Freien auf diesen standardisierten Gehwegabschnitten.
- Verwenden Sie das Exoskelett nicht auf Treppen oder Bordsteinen.
- Verwenden Sie HALO, Kopfstütze, Armlehnen, Weste und die Begleitpersonenaufsicht mithilfe des hinteren Griffs als passive Sicherheitsmerkmale während des Gerätebetriebs.
- Vergewissern Sie sich vor der Gerätebenutzung, dass das aktive Sicherheitssystem funktionsfähig ist. Bestätigen Sie, dass das System bei einem Stromausfall die Motoren abkoppelt und eine viskose Bremse aktiviert, um einen kontrollierten Abstieg zu ermöglichen.
HINWEIS: Siehe Zusatzdatei 2 (Abschnitt S3, Validierung und Wartung aktiver Sicherheitssysteme) für detaillierte Beschreibungen der Validierung aktiver Sicherheitssysteme, Verfahren zur Überprüfung der Wartung sowie Verfahren zur Zertifizierung kontrollierter Abstiege.
- Trainieren Sie den Begleiter, Gleichgewichtsstörungen, Hindernisvermeidung, Notstopps, kontrollierte Abstiege und Notfallrettungen gemäß den in den beschriebenen Verfahren durchzuführen Zusatzdatei 2 (Abschnitt S3, Kontrollierte Gleichgewichtsstörungen; Begleitende Sicherheitsbeurteilung; und Notfall-Extraktionsverfahren).
- Fordern Sie von jedem Benutzer-Kompanion-Paar des SCI-Geräts nachzuweisen, dass es das kontrollierte Abstiegsverfahren während der Zertifizierung beherrscht, und alle erforderlichen kritischen Aufgaben erfolgreich abzuschließen (Zusatzdatei 3) vor dem eigenständigen Betrieb des Geräts.
- Das kontrollierte Abstiegsverfahren und die Beherrschungskriterien sind beschrieben in Zusatzdatei 2 (Abschnitt S3, Kontrolliertes Abstiegsverfahren für das Paar)
6. Übersicht über die Exoskelett-Trainingsessions und Unterstützungsstufen
- Führen Sie vier vom Ausbilder geleitete Schulungen durch, die 1–2 Stunden dauern, vor der ersten unabhängigen Zertifizierungsbeurteilung im Rahmen des Besuchs 6.
- Bieten Sie bei Bedarf eine zusätzliche Übungssitzung an.
- Dokumentieren Sie das Unterstützungsniveau des Begleitpersonals (LOA) während der Evaluierungsbesuche (Abbildung 2).
- Bewerten Sie die Unterstützung durch das Begleitpersonal anhand der dreistufigen LOA-Skala, die in Ergänzende Datei 2 (Abschnitt S4, Schulungssitzung 3) beschrieben ist.
- Schulen Sie den Nutzer des SCI-Geräts und das Begleitpersonal im An- und Ablegen, Stehen und Sitzen, Gehen in Innen- und Außenräumen, mobilen Funktionen, Aktivitäten des täglichen Lebens (ADLs), Sicherheitsverfahren sowie in der Pflege und Lagerung des Geräts. Repräsentative Anwendungsszenarien sind in Ergänzende Datei 4 zusammengefasst.
- Weisen Sie den Nutzer des SCI-Geräts und das Begleitpersonal an, vor und nach der Nutzung des Exoskeletts eigenständig Hautinspektionen durchzuführen.
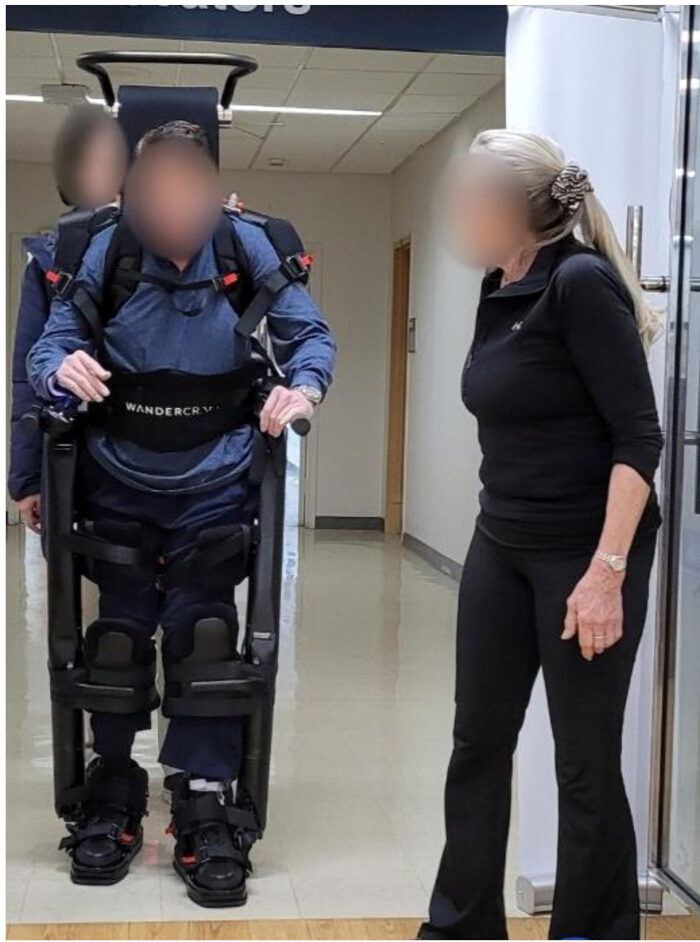
Abbildung 2. Training eines Nutzers mit Rückenmarkverletzung im selbststabilisierenden Exoskelett. Repräsentatives Foto eines Nutzers eines SCI-Geräts, der während einer frühen Trainingseinheit im selbststabilisierenden Exoskelett in Innenräumen geht. Der Trainer steht hinter dem Exoskelett und überwacht sowie unterstützt, während der geschulte Begleiter in der Nähe bleibt. Von den Teilnehmern wurde schriftlich informierte Einwilligung zur Veröffentlichung dieses Fotos eingeholt. Bitte klicken Sie hier, um eine größere Version dieser Abbildung anzusehen.
7. Anlegen und Ablegen
- Platzieren Sie das Exoskelett in sitzender Position auf der vorgesehenen Bank, heben Sie beide Armlehnen und das HALO an und aktivieren Sie den INSTALLATION-Modus, um die Gerätebeine zu öffnen.
- Überführen Sie den Nutzer des SCI-Geräts mithilfe der vom Teilnehmer bevorzugten Transfermethode und gegebenenfalls eines Transferhilfsmittels in das Exoskelett.
- Versichern Sie den Beckengurt, die Unterschenkelgurte, Schultergurte, Brustgurte, tibialen Interfaces, das HALO und die Armlehnen, bevor Sie in die Standposition wechseln.
- Bringen Sie das Exoskelett vor dem Ablegen in die sitzende Position zurück.
- Lösen Sie alle Halterungen, öffnen Sie die tibialen Interfaces, positionieren Sie den Rollstuhl und überführen Sie den Nutzer des SCI-Geräts aus dem Exoskelett heraus.
- Bewerten Sie das An- und Ablegen während der Zertifizierung gemäß Ergänzende Datei 2 (Abschnitt S4, Bewertung der Zertifizierung für An- und Ablegen).
8. Steh-, Sitz- und Gleichgewichtstraining
- Erklären Sie dem Benutzer des SCI-Geräts und dessen Begleitperson das Stehverfahren.
- Drücken und halten Sie die Sitz-zu-Steh-Taste, um das Gerät in den BEREIT-ZUM-STEHEN-Modus zu versetzen.
- Weisen Sie den Benutzer des SCI-Geräts an, den Joystick in Richtung der grünen Anzeige zu drücken und zu halten, um das Aufstehen einzuleiten.
- Bestätigen Sie, dass die Joystick-Anzeigen weiß leuchten, was den STEHMODUS anzeigt.
- Überwachen Sie den Benutzer des SCI-Geräts während des Übergangs vom Sitzen zum Stehen auf orthostatische Symptome.
- Weisen Sie den Benutzer des SCI-Geräts an, im FREE-Modus eine Halbknietiefstellung, eine Gewichtsverlagerung nach links und eine Gewichtsverlagerung nach rechts durchzuführen.
- Erklären Sie, dass der FREE-Modus während Aktivitäten des täglichen Lebens (ADLs) genutzt werden kann, um das Erreichen von Gegenständen, das Öffnen von Türen oder Schränken sowie das Handhaben von Objekten zu erleichtern.
- Aktivieren Sie den FREE-Modus, indem Sie die obere rechte Taste an der Fernbedienungseinheit drücken.
- Drücken und halten Sie die Steh-zu-Sitz-Taste, um das Gerät in den BEREIT-ZUM-SITZEN-Modus zu versetzen.
- Platzieren Sie eine Sitzbank hinter dem Exoskelett, bevor Sie irgendeine Sitzbewegung einleiten.
- Weisen Sie den Benutzer des SCI-Geräts an, den Joystick in Richtung der grünen Anzeige zu ziehen und zu halten, um das Hinsetzen einzuleiten. Stellen Sie sicher, dass der Benutzer des SCI-Geräts sicher sitzt, bevor Sie mit dem Ablegen fortfahren.
- Führen Sie ein strukturiertes Vier-Sitzungen-Trainingsprogramm durch, das aus Steh-, Sitz-, Gleichgewichts-, Sicherheits-, Innenraummobilitäts-, Außenraummobilitäts- und Zertifizierungsaktivitäten besteht. Steigern Sie das Training schrittweise von grundlegenden Steh- und Sitzaufgaben hin zu fortgeschrittenen Mobilitäts- und ADL-Aufgaben. Detaillierte Angaben zum Inhalt der Sitzungen, zur Trainingsdosis, zu Wiederholungsanforderungen, Fortschrittsverfahren und Zertifizierungsaktivitäten finden Sie in Supplementary File 2 (Abschnitt S4, Kriterien für den Trainingsfortschritt).
- Verlangen Sie, dass das Benutzer-Begleitperson-Paar während jeder Trainingssitzung Kompetenz nachweist, bevor sie zu anspruchsvolleren Trainingseinheiten übergehen.
- Führen Sie Sitzung 5 als Zertifizierungs-Evaluierungssitzung durch und überprüfen Sie die Beherrschung aller erforderlichen Grundfertigkeiten, kritischen Aufgaben, Sicherheitsverfahren und theoretischen Kenntnisse gemäß der Zertifizierungscheckliste (Supplementary File 3).
9. Bewegungsfunktionen im Innenbereich und Gehfähigkeit
- Weisen Sie den Benutzer des SCI-Geräts und dessen Begleitperson an, Kollisionen mit Wänden, Gegenständen oder Hindernissen während des Gehens in Innenräumen zu vermeiden.
- Verwenden Sie den GENAUIGKEITS-Modus, um kurze Vorwärts-, Rückwärts- und Seitwärtsbewegungen bei der Fortbewegung in beengten Räumen durchzuführen.
- Drücken Sie die PAUSE-Taste, wenn während des Gehens ein Hindernis oder eine gefährliche Situation auftritt. Lassen Sie den Joystick sofort los, um das Exoskelett anzuhalten, wenn eine unmittelbare Gefahr erkannt wird.
- Weisen Sie die Begleitperson an, sich jederzeit innerhalb der Reichweite der Arme des SCI-Gerätebenutzers aufzuhalten.
- Weisen Sie die Begleitperson an, beide Hände stets am hinteren Griff zu behalten, wenn Türen, Schwellen, überfüllte Flure oder andere potenziell instabile Umgebungen passiert werden.
- Bewegen Sie den Joystick in die gewünschte Richtung, um das Gehen im GEHEN-Modus zu starten.
- Bewegen und halten Sie den Joystick nach links oder rechts, um Richtungsänderungen durchzuführen, einschließlich 180°- und 360°-Drehungen.
- Aktivieren Sie den GENAUIGKEITS-Modus, indem Sie die große mittlere Taste an der Fernbedienungseinheit drücken, und führen Sie kurze Vorwärts-, Rückwärts- und Seitwärtsbewegungen nach Bedarf durch.
- Aktivieren Sie den FREIEN Modus, indem Sie die obere rechte Taste an der Fernbedienungseinheit drücken, und führen Sie seitliche Gewichtsverlagerungen, Vorwärtsreichen, Gewichtsübertragungen oder halbe Kniebeugen durch.
- Drücken Sie erneut den FREIEN Modus (um diesen Modus zu verlassen), um das Gehen fortzusetzen und Schwellen zu überwinden.
- Behalten Sie beide Hände am hinteren Griff, während Sie beim Durchschreiten von Türen, Aufzügen oder Schwellen assistieren.
HINWEIS: Siehe Ergänzende Dateien 2 und 4 für den vollständigen Schulungsleitfaden, repräsentative Anwendungsszenarien, Fortschrittsverfahren, Kompetenzanforderungen und Zertifizierungsprüfungen.
- Behalten Sie beide Hände am hinteren Griff, während Sie beim Durchschreiten von Türen, Aufzügen oder Schwellen assistieren.
10. Aktivitäten des täglichen Lebens und Gehen im Freien
- Führen Sie Aktivitäten im Badezimmer durch, während Sie das Exoskelett verwenden, einschließlich Händewaschen, Zähneputzen und Haarkämmen im Stehen an einem Waschbecken oder Spiegel.
- Verwenden Sie die Modi PRECISION und FREE, um den Nutzer des SCI-Geräts angemessen zu positionieren und das Erreichen von Gegenständen zu erleichtern.
- Führen Sie Küchenaktivitäten im FREE-Modus durch, um untere Schränke zu erreichen. Verwenden Sie den PRECISION-Modus, um sich auf Arbeitsflächen zu bewegen und leichte Gegenstände zu tragen.
HINWEIS: Handhaben Sie keine Lasten ≥3,0 kg (≥6,6 lb) beim Einsatz des Exoskeletts, da das Gleichgewichtssystem auf das Körpergewicht des Nutzers kalibriert ist.
- Verwenden Sie Sitzgelegenheiten, die das kombinierte Gewicht des SCI-Geräte-Nutzers und des Exoskeletts tragen können und eine Höhe von 38–56 cm, eine Mindesttiefe von 40 cm und eine Mindestbreite von 40 cm aufweisen.
- Stellen Sie sicher, dass die Armlehnen während Sitz- und Stehaktivitäten mindestens 60 cm voneinander entfernt sind und während An- und Ausziehen mindestens 90 cm Abstand haben.
- Verwenden Sie ausschließlich stabile, gepolsterte Sitzflächen, die nicht auf Rollen montiert sind.
- Verwenden Sie den FREE-Modus, um Gegenstände zu erreichen, und den PRECISION-Modus, um sicher zu manövrieren, wenn Sie sich einer Sitzgelegenheit nähern oder diese verlassen.
- Gehen Sie im Freien auf Beton, Asphalt, ebenem Gras und Oberflächenübergängen mit einer Neigung von ≤2 % (1,15°) und Unebenheiten von ≤1,27 cm (0,5 Zoll).
- Gehen Sie mindestens 50 m im Freien und stoppen Sie die Zeit. Fordern Sie kontinuierliches Gehen an, erlauben Sie dem SCI-Geräte-Nutzer jedoch, nach Bedarf anzuhalten oder pausieren zu dürfen.
- Setzen Sie das Exoskelett keiner Nässe, übermäßiger Hitze, übermäßiger Kälte oder direkter Sonneneinstrahlung aus.
11. Sicherheitsmaßnahmen, Gerätepflege und Lagerung
- Weisen Sie den Begleiter an, den hinteren Griff sofort mit beiden Händen zu ergreifen, wenn der Exoskelett beginnt, das Gleichgewicht zu verlieren, und den Kontakt beizubehalten, bis die Stabilität wiederhergestellt ist.
- Überwachen Sie das Audio-Feedback-System während der Nutzung des Geräts und reagieren Sie unverzüglich auf Warnhinweise zum Verlust des Gleichgewichts.
- Falls ein Sturz unvermeidbar wird, lassen Sie das Sturzkontrollsystem des Geräts aktivieren und das programmierte Sturzreaktionsverfahren bei Vorwärts-, Rückwärts- oder Seitwärtsstürzen ausführen.
- Stellen Sie sich hinter das Exoskelett, drücken Sie mit einer Hand die POWER-Taste und behalten Sie mit der anderen Hand die Kontrolle über den hinteren Griff. Führen Sie das Exoskelett kontrolliert ab, bis es eine stabile Position auf dem Boden erreicht hat.
- Lösen Sie alle Halterungen und befreien Sie den Nutzer des SCI-Geräts aus dem Exoskelett. Holen Sie bei Bedarf zusätzliche Hilfe während des Notausstiegs.
- Führen Sie einen Notausstieg durch, falls der Nutzer des SCI-Geräts unverzüglich aus dem Exoskelett entfernt werden muss.
- Schulen und evaluieren Sie das Nutzer-Begleiter-Paar des SCI-Geräts in allen Sicherheitsverfahren, kontrollierten Abstiegsverfahren und Notausstiegsverfahren, bevor die Zertifizierung für die eigenständige Nutzung des Geräts erfolgt. Detaillierte Anforderungen an die Sicherheitsschulung und Zertifizierungsverfahren sind in Supplementary File 2 (Abschnitt S4, Trainingssitzung 2: Sicherheitsverfahren-Schulung) enthalten.
- Überwachen Sie die Batterieladeanzeige vor jeder Sitzung. Schalten Sie das Exoskelett aus und nehmen Sie den Nutzer des SCI-Geräts heraus, bevor Sie die Batterie aufladen. Laden Sie die Batterie vor der nächsten Nutzung vollständig auf.
- Reinigen und desinfizieren Sie nach jeder Nutzung bei ausgeschaltetem Exoskelett alle Kontaktflächen für Nutzer und Begleiter entweder mit einem auf Wasserstoffperoxid basierenden Reiniger oder mit Super Sani-Cloth-Tüchern gemäß den Herstellerempfehlungen. Waschen Sie abnehmbare textile Komponenten gemäß den Anweisungen des Herstellers.
- Führen Sie die routinemäßige Wartung des Geräts gemäß den Herstellerempfehlungen durch. Bewahren Sie das Exoskelett an einem trockenen, gut belüfteten Ort auf.
12. Trainingsplan und Bewertungen
- Die vollständige Schulungsplanung und Bewertungsverfahren sind in Zusatzdatei 2 (Abschnitt S4, Detaillierte Besuche, Lehrplan für Trainingseinheiten und Fortschrittsverfahren) beschrieben. Die Zertifizierung basiert auf der erfolgreichen Absolvierung der standardisierten Checkliste für grundlegende und kritische Fähigkeiten (Zusatzdatei 3). Zu den Leistungsbewertungen gehörten der 10MWT, der 6MWT, der SWOC39, ADLs sowie Bewertungen zum An- und Ausziehen, wie in Zusatzdatei 1 beschrieben.
HINWEIS: Falls das Benutzer-Begleitpersonen-Paar bei der ersten Usability-Test-Durchführung eine oder mehrere kritische Aufgaben nicht erfolgreich abschließt, ist ein weiterer Versuch zulässig, um diese Aufgaben während der Besuche 8 oder 9 erfolgreich abzuschließen.
Statistische Analyse
Stetige Variablen werden als Mittelwert ± Standardabweichung (SD) und 95 % Konfidenzintervalle (CI) angegeben. Vergleiche zwischen Teilnehmern mit Tetraplegie (Tetra) und hoher Paraplegie (HPara) wurden mittels ungepaarter t-Tests durchgeführt. Die Ergebnisse der Trainingssitzungen wurden mittels einer zweifaktoriellen Varianzanalyse mit Messwiederholung (ANOVA) analysiert, wobei die Faktoren Sitzung (Sitzungen 1–4 und Beurteilungssitzung 5) und Verletzungsgruppe (Tetra versus HPara) berücksichtigt wurden. Zu den analysierten Ergebnissen gehörten die gesamte Sitzungsdauer, die Zeit im aufrechten Stand, die Gesamtzahl der Schritte und die Gehstrecke. Effektgrößen für die Vergleiche zwischen Tetra und HPara wurden mithilfe von Cohens d berechnet, definiert als (X₁ − X₂)/s, wobei X₁ der Mittelwert für Tetra, X₂ der Mittelwert für HPara und „s“ die Standardabweichung der gesamten Studienkohorte (N = 16) ist40.
Ergebnisse
Sechzehn Paare aus Nutzern und Begleitpersonen des SCI-Geräts schlossen das Protokoll ab, einschließlich aller Studienbesuche mit dem selbstbalancierenden Exoskelett. Sieben Teilnehmer wurden als Tetraplegie (Tetra) eingestuft, mit einem Schweregrad von C4-A bis C6-C, und neun wurden als hohe Paraplegie (HPara) eingestuft, mit einem Schweregrad von T1-A bis T5-C. Die demografischen Merkmale der SCI-Gerätenutzer und ihrer Begleitpersonen sind in Tabelle 1 zusammengefasst. Es gab keine signifikanten Unterschiede zwischen Tetra und HPara hinsichtlich des Alters (38 ± 20,5 vs. 49 ± 13,9 Jahre; p = ,2274), der Verletzungsdauer (6,2 ± 8,4 vs. 9,6 ± 7,5 Jahre; p = ,4128), der Körpergröße (172 ± 5,8 vs. 176 ± 7,6 cm; p = ,2269) oder des Alters der Begleitperson (46 ± 19,4 vs. 33 ± 16,8 Jahre; p = ,1712). Das Körpergewicht war in der Tetra-Gruppe signifikant niedriger als in der HPara-Gruppe (67,9 ± 9,3 vs. 83,9 ± 12,1 kg; p = ,0117). Die individuellen Daten der Teilnehmer sind in Tabelle 1 dargestellt.
| PID | NLI, AIS | Geschlecht | Alter (J) | Körpergröße (cm) | Gewicht (kg) | Dauer der Verletzung (J) | Gruppe | Ätiologie | Alter des Begleiters (J) | Geschlecht des Begleiters |
| Tetraplegie | ||||||||||
| 1 | C4, A | M | 20 | 178 | 52,2 | 3 | Tetra | Tr | 23 | M |
| 2 | C4, C | M | 43 | 173 | 72,6 | 10 | Tetra | Tr | 73 | F |
| 3 | C5, B | M | 21 | 173 | 59,0 | 2 | Tetra | Tr | 54 | M |
| 4 | C5, C | M | 28 | 165 | 72,6 | 2 | Tetra | Tr | 39 | M |
| 5 | C5, D | M | 73 | 180 | 75,7 | 24 | Tetra | NTr | 21 | F |
| 6 | C6, A | M | 23 | 165 | 65,8 | 1,5 | Tetra | Tr | 61 | M |
| 7 | C6, C | M | 56 | 170 | 77,1 | 0,9 | Tetra | Tr | 53 | F |
| Mittelwert oder Anzahl | M = 7 | 38 | 172 | 67,9 | 6,2 | n = 7 | Tr = 6 | 46 | M = 4 | |
| SD oder Anzahl | F = 0 | 20,5 | 5,8 | 9,3 | 8,4 | NTr = 1 | 19,4 | F = 3 | ||
| Hochparaplegie | ||||||||||
| 8 | T1, A | M | 54 | 188 | 93 | 8 | HPara | Tr | 27 | M |
| 9 | T1, C | M | 29 | 183 | 77,1 | 9 | HPara | Tr | 32 | M |
| 10 | T3, A | M | 57 | 183 | 85,7 | 17 | HPara | Tr | 39 | M |
| 11 | T4, A | M | 70 | 170 | 89,8 | 3 | HPara | NTr | 76 | F |
| 12 | T4, A | M | 49 | 168 | 60,0 | 11 | HPara | Tr | 25 | F |
| 13 | T4, C | M | 59 | 170 | 86,2 | 3 | HPara | NTr | 27 | M |
| 14 | T5, A | M | 51 | 178 | 72,6 | 25 | HPara | Tr | 24 | F |
| 15 | T5, C | M | 28 | 180 | 99,8 | 2 | HPara | Tr | 23 | F |
| 16 | T5, C | M | 40 | 168 | 91,0 | 8 | HPara | NTr | 26 | M |
| Mittelwert oder Anzahl | M = 9 | 49 | 176 | 83,9 | 9,6 | n = 9 | Tr = 6 | 33 | M = 5 | |
| SD oder Anzahl | F = 0 | 13,9 | 7,6 | 12,1 | 7,5 | NTr = 3 | 16,8 | F = 4 | ||
| Tetraplegie vs. Hochparaplegie | ||||||||||
| 95 % KI, Untergrenze | −7,578 | −3,064 | 4,163 | −5,171 | −32,487 | |||||
| 95 % KI, Obergrenze | 29,261 | 11,854 | 27,944 | 11,882 | 6,63 | |||||
| p-Wert | 0,2274 | 0,2269 | 0,0117 | 0,4128 | 0,1712 | |||||
| Gesamtgruppe (N = 16) | ||||||||||
| Mittelwert | M = 16 | 44 | 175 | 76,8 | 8,1 | Tetra = 7 | Tr = 12 | 39 | M = 9 | |
| SD | F = 0 | 17,3 | 7,0 | 13,4 | 7,8 | HPara = 9 | NTr = 4 | 18,6 | F = 7 | |
Tabelle 1: Demografische Merkmale der Exoskelett-Nutzer mit Rückenmarkverletzung und ihrer Begleitpersonen Die Daten werden als individuelle Teilnehmerwerte sowie als Mittelwert ± Standardabweichung (SD) oder Häufigkeiten angegeben, je nachdem, was angemessen ist. Die Teilnehmer wurden in die Gruppen Tetraplegie (Tetra, n = 7) oder hohe Paraplegie (HPara, n = 9) eingeteilt. Das Körpergewicht war bei Teilnehmern mit Tetraplegie signifikant niedriger im Vergleich zu jenen mit hoher Paraplegie (p = 0,0117), während sich hinsichtlich Alter, Körpergröße, Dauer der Verletzung oder Alter der Begleitperson keine signifikanten Gruppenunterschiede zeigten. Für den Vergleich zwischen den Gruppen werden 95 %-Konfidenzintervalle (KI) und p-Werte angegeben. Abkürzungen: PID = Teilnehmer-ID; NLI = neurologische Verletzungsebene; AIS = American Spinal Injury Association Impairment Scale; DOI = Dauer der Verletzung; M = männlich; F = weiblich; Tetra = Tetraplegie; HPara = hohe Paraplegie; Tr = traumatische Verletzung; NTr = nicht-traumatische Verletzung; SD = Standardabweichung; CI = Konfidenzintervall Bitte klicken Sie hier, um diese Tabelle herunterzuladen.
Die Sicherheit wurde während der gesamten Studie durch systematische Erfassung von unerwünschten Ereignissen (AEs) überwacht. Insgesamt wurden über 144 Besuche von Nutzern des SCI-Geräts und 144 Begleitpersonen-Besuche hinweg 17 AEs gemeldet, von denen acht gerätebezogen waren. Die meisten gerätebezogenen AEs bestanden aus leichter Hautreizung und Muskelkrämpfen, Befunden, die bei der Nutzung von Exoskeletten häufig berichtet werden. Während einer Trainingssitzung kam es zu einem gerätebezogenen Sturz, als das Exoskelett unerwartet nach links kippte. Die Begleitperson versuchte, den bilateralen Handhalt zu halten, konnte den Sturz jedoch nicht verhindern. Der Teilnehmer berührte kurzzeitig mit der linken Hand den Boden und landete sicher in einer langen Sitzposition. Das Exoskelett wurde abgeschaltet und flach auf den Boden gestellt. Der Teilnehmer berichtete über keine Schmerzen oder Beschwerden, und die Untersuchung durch den studienverantwortlichen Arzt ergab keine Schwellung, Rötung, Blutergüsse, Wärme, Abschürfungen oder sonstige Verletzungen. Der Teilnehmer wurde mit Unterstützung zweier Personen in einen Rollstuhl umgesetzt und medizinisch freigegeben, um das Training fortzusetzen. Es traten keine studien- oder gerätebezogenen schwerwiegenden unerwünschten Ereignisse (SAEs) auf, und kein Teilnehmer zog sich aufgrund eines unerwünschten Ereignisses aus der Studie zurück.
Nach vier Trainingseinheiten absolvierten alle 16 Nutzer und Begleitpersonen des SCI-Geräts den TUG innerhalb des vorgegebenen Ziels von ≤3 min und erreichten die Leistungszielvorgabe beim 6MWT von ≥40 m. Elf von 16 Teilnehmern (68,8 %) erreichten die vorgegebene 10MWT-Leistungszielvorgabe von ≥0,20 m/s. Fünfzehn von 16 Teilnehmern (93,8 %) zogen den Exoskelett innerhalb der Zielzeit von ≤10 min erfolgreich an, und alle 16 Teilnehmer (100 %) zogen den Exoskelett innerhalb der Zielzeit erfolgreich aus. Die individuellen Teilnehmerdaten und die LOA-Scores der Begleitpersonen sind in Tabelle 2 dargestellt.
| PID | NLI, AIS | Anlegen (min) | LOA | Abnehmen (min) | LOA | TUG (min) | LOA | 6MWT (m) | LOA | 10MWT (m/s) | LOA |
| Leistungsziel ≤10 min | Leistungsziel ≤10 min | Leistungsziel ≤3 min | Leistungsziel ≥40 m | Leistungsziel ≥0,20 m/s | |||||||
| Tetraplegie (Tetra) | |||||||||||
| 1 | C4, A | 4,2 | 1 | 1,4 | 1 | 2,5 | 2 | 57 | 3 | 0,17 | 3 |
| 2 | C4, C | 11,2 | 1 | 3,1 | 1 | 2,1 | 2 | 62 | 3 | 0,19 | 3 |
| 3 | C5, B | 3,7 | 1 | 1,3 | 1 | 2,8 | 2 | 52 | 2 | 0,20 | 2 |
| 4 | C5, C | 5,3 | 1 | 1,1 | 1 | 2,0 | 2 | 72 | 3 | 0,23 | 3 |
| 5 | C5, D | 4,7 | 2 | 0,8 | 2 | 2,2 | 2 | 72 | 2 | 0,18 | 2 |
| 6 | C6, A | 7,0 | 1 | 2,2 | 2 | 2,4 | 1 | 65 | 1 | 0,21 | 1 |
| 7 | C6, C | 4,8 | 1 | 1,5 | 1 | 1,9 | 2 | 66 | 2 | 0,20 | 2 |
| Mittelwert | 5,8 | 1,6 | 2,3 | 63,7 | 0,197 | ||||||
| SD | 2,6 | 0,8 | 0,3 | 7,4 | 0,02 | ||||||
| Anzahl und % erreichtes Leistungsziel | 6 von 7 85,7 % | 7 von 7 100 % | 7 von 7 100 % | 7 von 7 100 % | 5 von 7 71,4 % | ||||||
| Hochparaplegie (HPara) | |||||||||||
| 8 | T1, A | 5,0 | 1 | 1,7 | 1 | 2,1 | 1 | 63 | 2 | 0,18 | 2 |
| 9 | T1, C | 6,0 | 2 | 1,3 | 2 | 2,1 | 2 | 63 | 3 | 0,19 | 3 |
| 10 | T3, A | 3,4 | 2 | 1,0 | 2 | 1,7 | 3 | 60 | 3 | 0,19 | 3 |
| 11 | T4, A | 5,5 | 2 | 2,5 | 1 | 2,7 | 2 | 60 | 2 | 0,17 | 3 |
| 12 | T4, A | 6,0 | 1 | 1,3 | 1 | 2,2 | 1 | 67 | 1 | 0,23 | 1 |
| 13 | T4, C | 3,8 | 2 | 1,4 | 2 | 2,3 | 3 | 66,6 | 3 | 0,20 | 3 |
| 14 | T5, A | 3,3 | 2 | 0,9 | 2 | 2,8 | 3 | 70,5 | 3 | 0,21 | 3 |
| 15 | T5, C | 6,1 | 1 | 1,6 | 1 | 1,8 | 1 | 67,9 | 2 | 0,21 | 2 |
| 16 | T5, C | 4,1 | 1 | 0,6 | 2 | 3,0 | 2 | 68,8 | 2 | 0,20 | 2 |
| Mittelwert | 4,8 | 1,4 | 2,3 | 65,2 | 0,198 | ||||||
| SD | 1,2 | 0,6 | 0,5 | 3,8 | 0,02 | ||||||
| Anzahl und % erreichtes Leistungsziel | 9 von 9 100 % | 9 von 9 100 % | 9 von 9 100 % | 9 von 9 100 % | 6 von 9 66,7 % | ||||||
| Tetra (n=7) vs. HPara (n=9) | |||||||||||
| 95 % KI Untergrenze | −2,295 | −0,464 | −0,3525 | −8,075 | −0,027 | ||||||
| 95 % KI Obergrenze | 0,141 | 0,577 | 0,4938 | 0,74 | 0,003 | ||||||
| Effektgröße (Cohens d) | 0,523 | 0,309 | −0,086 | −0,272 | −0,038 | ||||||
| p-Wert | 0,081 | 0,8257 | 0,1151 | 0,0996 | 0,1186 | ||||||
| Gesamtgruppe (N = 16) | |||||||||||
| Mittelwert oder Anzahl | 5,258 | 1,469 | 2,3111 | 64,55 | 0,198 | ||||||
| SD oder Anzahl | 1,913 | 0,647 | 0,379 | 5,51 | 0,018 | ||||||
| Anzahl und % erreichtes Leistungsziel | 15 von 16 93,8 % | 16 von 16 100 % | 16 von 16 100 % | 16 von 16 100 % | 11 von 16 68,8 % |
Tabelle 2: An- und Ausziehzeiten, Leistung im Geh-Test und Unterstützungsniveau der Begleitperson Individuelle Ergebnisse der Teilnehmer und zusammenfassende Gruppenstatistiken werden für Teilnehmer mit Tetraplegie (Tetra), hoher Paraplegie (HPara) und für die Gesamtgruppe dargestellt. Die untersuchten Endpunkte umfassen die Anziehzeit, die Ausziehzeit, den Timed-Up-and-Go-Test (TUG), den Sechs-Minuten-Gehtest (6MWT) und den 10-Meter-Gehtest (10MWT). Für jede Bewertung sind die vorab festgelegten Leistungsziele angegeben, die vor Studienbeginn definiert wurden, sowie die individuellen Werte der Teilnehmer. Die Anzahl und der Prozentsatz der Teilnehmer, die jedes vorab definierte Leistungsziel erreicht haben, werden ebenfalls angegeben. Die Daten werden je nach Angemessenheit als Mittelwert ± Standardabweichung (SD), Häufigkeiten oder Prozentsätze dargestellt. Für den Vergleich zwischen Teilnehmern mit Tetraplegie und hoher Paraplegie werden 95-Prozent-Konfidenzintervalle (KI), Effektstärken (Cohens d) und p-Werte berichtet. Bei keinem der untersuchten Endpunkte wurden statistisch signifikante Unterschiede zwischen den Gruppen beobachtet (alle p > 0,05). Das Unterstützungsniveau der Begleitperson (LOA) wurde für jede Bewertung dokumentiert. Abkürzungen: PID = Teilnehmerkennnummer; NLI = neurologische Verletzungsebene; AIS = American Spinal Injury Association Impairment Scale; LOA = Unterstützungsniveau (1 = maximale Unterstützung, 2 = intermittierende Unterstützung, 3 = enger Kontakt oder keine physische Unterstützung); TUG = Timed-Up-and-Go; 6MWT = Sechs-Minuten-Gehtest; 10MWT = 10-Meter-Gehtest; min = Minuten; m = Meter; m/s = Meter pro Sekunde; SD = Standardabweichung; CI = Konfidenzintervall; Tetra = Tetraplegie; HPara = hohe Paraplegie. Bitte klicken Sie hier, um diese Tabelle herunterzuladen.
Über die vier Trainingssitzungen und die Bewertungssitzung hinweg gab es keine signifikanten Unterschiede zwischen Tetra und HPara bezüglich der Gesamtsitzungsdauer (Abbildung 3A), der Zeit im aufrechten Stand (Abbildung 3B), der Anzahl der Schritte (Abbildung 3C) oder der zurückgelegten Distanz (Abbildung 3D) (alle p > ,05). Beide Gruppen zeigten über die Sitzungen hinweg signifikante Verbesserungen bei allen vier Ergebnisparametern (p < ,0001) (Abbildung 3A–3D).
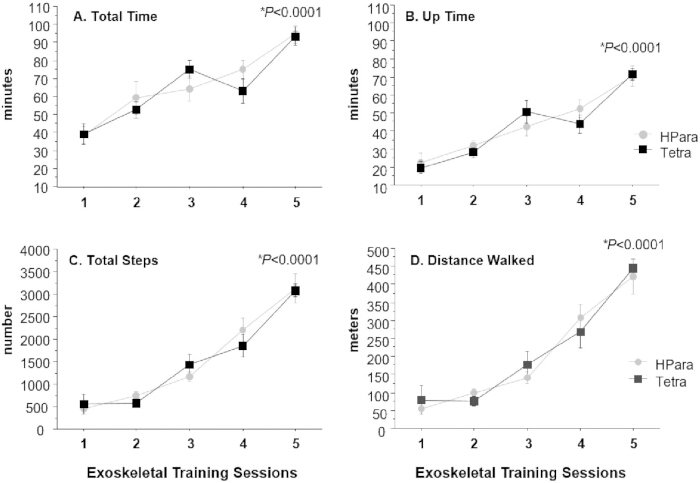
Abbildung 3. Leistung während der exoskelettunterstützten Gehtrainingsessionen. Leistungsergebnisse über vier exoskelettunterstützte Gehtrainingsessionen (1–4) und die Bewertungssession (5) bei Teilnehmern mit Tetraplegie (Tetra, n = 7) und hoher Paraplegie (HPara, n = 9). (A) Gesamtdauer der Session. (B) Zeit im aufrechten Stand. (C) Gesamtanzahl der Schritte. (D) Zurückgelegte Distanz. Die Daten sind als Mittelwert ± Standardabweichung (SD) dargestellt. Beide Gruppen zeigten über die Trainingsessionen hinweg signifikante Verbesserungen bei allen Ergebnisparametern (Varianzanalyse mit wiederholten Messungen, Haupteffekt für die Session, p < 0,0001). Tetra = Tetraplegie; HPara = hohe Paraplegie. Bitte klicken Sie hier, um eine vergrößerte Version dieser Abbildung anzusehen.
Vierzehn von 16 Teilnehmern (87,5 %) absolvierten erfolgreich alle sechs ADL-Aufgaben, während zwei Teilnehmer (12,5 %) bis zur Sitzung 4 fünf von sechs ADL-Aufgaben erfolgreich abschlossen (Tabelle 3). Die Begleit-LOA während der ADL-Durchführung ist in Tabelle 3 dargestellt.
| PID | NLI, AIS | 1. Gehen im Flur und manuelles Öffnen von Türen | 2. Aktivitäten an Küchenarbeitsplatte und Regalen | 3. Aktivitäten am Badezimmerwaschbecken und Spiegel | 4. Aktivitäten im Wohnzimmer | 5. Nutzung des Aufzugs | 6. Gehen im Freien ≥50 m | Alle 6 ADLs abgeschlossen | 5 ADLs abgeschlossen |
| Tetraplegie (Tetra) | |||||||||
| 1 | C4, A | 3 | 3 | 2 | 2 | 2 | 2 | ✓ | |
| 2 | C4, C | 2 | 2 | 2 | 2 | 2 | 3 | ✓ | |
| 3 | C5, B | 2 | 2 | 2 | 2 | 2 | 2 | ✓ | |
| 4 | C5, C | 1 | 2 | 2 | 1 | 1 | 2 | ✓ | |
| 5 | C5, D | 2 | 2 | 2 | 2 | 2 | 2 | ✓ | |
| 6 | C6, A | 1 | 1 | 1 | 1 | 1 | NT | ✓ | |
| 7 | C6, C | 1 | 1 | 1 | 1 | 1 | 2 | ✓ | |
| Hohes Paraplegie (HPara) | |||||||||
| 8 | T1, A | 2 | 2 | 1 | 2 | 1 | 2 | ✓ | |
| 9 | T1, C | 2 | 1 | 1 | 1 | 2 | 1 | ✓ | |
| 10 | T3, A | 3 | 3 | 2 | 3 | 3 | 3 | ✓ | |
| 11 | T4, A | 2 | 3 | 2 | 3 | 2 | 3 | ✓ | |
| 12 | T4, A | 1 | 1 | 1 | 1 | 1 | 1 | ✓ | |
| 13 | T4, C | 3 | 3 | 3 | 3 | 2 | 3 | ✓ | |
| 14 | T5, A | 3 | 3 | 2 | 2 | 2 | NT | ✓ | |
| 15 | T5, C | 1 | 3 | 1 | 1 | 2 | 2 | ✓ | |
| 16 | T5, C | 1 | 1 | 1 | 1 | 1 | 1 | ✓ | |
| Teilnehmer insgesamt (Anzahl und % erreichtes Leistungsziel) | 14/16 87,5 % | 2/16 12,5 % | |||||||
Tabelle 3: Im Exoskelett erreichte Fähigkeiten bei Aktivitäten des täglichen Lebens und Grad der Unterstützung durch den Begleiter. Der Unterstützungsgrad (LOA) des Begleiters wurde während der Durchführung von sechs Aktivitäten des täglichen Lebens (ADLs) erfasst: Gehen auf dem Flur und Navigation durch manuell bediente Türen, Tätigkeiten an Küchentheke und Regalen, Tätigkeiten am Badezimmerwaschbecken und Spiegel, Tätigkeiten im Wohnzimmer, Nutzung des Aufzugs sowie Gehen im Freien über mindestens 50 m. Die LOA-Scores wurden wie folgt definiert: 1 = maximale Unterstützung, 2 = intermittierende Unterstützung und 3 = Sicherung durch engen Kontakt oder keine physische Unterstützung. Es werden die Anzahl und der Prozentsatz der Teilnehmer angegeben, die das vorab festgelegte Leistungsziel bei den ADLs erreicht haben. Vierzehn von sechzehn Teilnehmern (87,5 %) absolvierten alle sechs ADLs erfolgreich, während zwei von sechzehn Teilnehmern (12,5 %) fünf ADLs erfolgreich abschlossen. Zwei Teilnehmer mit Rückenmarkverletzung wurden aufgrund schlechten Wetters nicht (NT) beim Gehen im Freien getestet. Abkürzungen: PID = Teilnehmerkennnummer; NLI = neurologische Verletzungsebene; AIS = American Spinal Injury Association Impairment Scale; ADL = Aktivität des täglichen Lebens; LOA = Unterstützungsgrad; Tetra = Tetraplegie; HPara = hohe Paraplegie; NT = nicht getestet. Bitte klicken Sie hier, um diese Tabelle herunterzuladen.
Benutzer des SCI-Geräts berichteten über einen mittleren RPE von 9,2 ± 2,6, was auf eine geringe Anstrengung während der Exoskelett-Nutzung hindeutet. Die wahrgenommene Sicherheit wurde sowohl von Benutzern des SCI-Geräts (6,9 ± 0,3) als auch von Begleitpersonen (6,5 ± 0,8) als hoch eingestuft, was auf ein hohes Maß an wahrgenommener Sicherheit während des Gerätebetriebs hinweist. Die meisten Teilnehmer gaben während der gesamten Studie durchgängig die höchsten Sicherheitsbewertungen an.
Insgesamt erreichten die meisten Nutzer und Begleitpersonen von SCI-Geräten die vorgegebenen Leistungsziele bei Gehbewertungen und Aktivitäten des täglichen Lebens. Die Nutzung des selbstbalancierenden Exoskeletts war sowohl bei Nutzern von SCI-Geräten als auch bei Begleitpersonen mit geringer wahrgenommener Anstrengung und hohen Bewertungen zur wahrgenommenen Sicherheit verbunden.
Zusatzdatei 1. Standardisierte Beschreibungen der funktionellen Leistungstests, die während der Studie verwendet wurden, einschließlich des 10-Meter-Geh-Tests (10MWT), des 6-Minuten-Geh-Tests (6MWT), des standardisierten Geh-Parcours mit Hindernissen (SWOC), der Beurteilung der Aktivitäten des täglichen Lebens (ADL) sowie der An- und Auszieh-Testverfahren. Diese Datei enthält die standardisierten Testverfahren und Definitionen der Ergebnisparameter, auf die im gesamten Protokoll Bezug genommen wird, um eine konsistente Durchführung an allen Studienzentren sicherzustellen.Bitte klicken Sie hier, um diese Datei herunterzuladen.
Zusatzdatei 2. Ausführliche Anleiterzertifizierung, Teilnehmerauswahl, Geräteanpassung, Trajektoriengenerierung, Validierung des Sicherheitssystems, Schulungscurriculum, Fortschrittskriterien, Zertifizierungsverfahren und Wartungsprotokolle für Geräte, die während der Studie verwendet wurden. Diese Datei enthält detaillierte betriebliche Verfahren, die die in dem Hauptprotokoll beschriebenen Methoden unterstützen, und bewahrt gleichzeitig die Lesbarkeit des primären Manuskripts.Bitte klicken Sie hier, um diese Datei herunterzuladen.
Zusatzdatei 3. Standardisierte Checkliste mit Basiskompetenzen, kritischen Aufgaben und Zertifizierungskriterien zur Bewertung der Kompetenz des SCI-Gerätebenutzer–Begleiter-Paares während der Schulung und Zertifizierung. Diese Checkliste diente der Standardisierung der Kompetenzbewertung und Zertifizierung aller Teilnehmer und Studienzentren.Bitte klicken Sie hier, um diese Datei herunterzuladen.
Zusatzdatei 4. Zusammenfassung standardisierter Anwendungsszenarien, repräsentativer Aufgaben und Usability-Bewertungen, die während der Schulung und Zertifizierung von Nutzer–Begleiter-Paaren mit SCI-Geräten durchgeführt wurden. Diese Datei fasst die standardisierten Anwendungsszenarien zusammen, die zur Bewertung des sicheren Gerätebetriebs und der Benutzerfreundlichkeit während der Teilnehmerschulung und -zertifizierung verwendet wurden.Bitte klicken Sie hier, um diese Datei herunterzuladen.
Diskussion
Diese prospektive Studie beschreibt die Schulungsmethoden, die verwendet wurden, um Personen mit Tetraplegie (Tetra) und hoher Paraplegie (HPara) über vier Trainingssitzungen hinweg das Bedienen eines selbstbalancierenden Exoskeletts beizubringen. In dieser Stichprobe aus 16 Nutzern von Hilfsmitteln nach Rückenmarksverletzung und 16 Begleitpersonen unterstützen vorläufige Ergebnisse die Machbarkeit, die zum Bedienen des Geräts erforderlichen Geh- und Mobilitätsfähigkeiten zu erwerben. Die Unterstützung durch Begleitpersonen, gemessen anhand des LOA, war am häufigsten beim An- und Ausziehen erforderlich und am seltensten während der Gehbewertungen. Innerhalb der Grenzen dieser kleinen Stichprobe trat kein schwerwiegender unerwünschter Ereignis (SAE) auf, und kein unerwünschtes Ereignis (AE) führte zum Studienabbruch.
Personen mit Tetraplegie wurden bisher nicht systematisch im Umgang mit exoskelettgestützten Gehgeräten in persönlichen, häuslichen und gemeindenahe Umgebungen geschult und evaluiert. Ebenso hatten Personen mit einer Paraplegie auf Höhe von T6 und darüber aufgrund geschwächter Rumpfmuskulatur und eingeschränkter Haltungskontrolle nur begrenzten Zugang zu Exoskeletten für persönliche oder häusliche Nutzung25,26,27. Die vorliegende Studie zeigte die Durchführbarkeit komplexer Mobilitätsaufgaben, einschließlich des Übergangs vom Sitzen zum Stehen, kontinuierlichen Gehens, Drehens und kontrollierten Anhaltens, mit einem selbstaufrechthaltenden Exoskelett.
Bemerkenswerterweise könnte die selbstaufrechte Konstruktion eine entscheidende Lücke für Personen mit hochgradigen Querschnittlähmungen schließen, die über keine ausreichende Handfunktion und/oder Rumpfstabilität verfügen, wie sie für herkömmliche, auf Krücken basierende Systeme erforderlich ist31,32,33,34,35,36,37. Diese Technologie ermöglicht es zudem einer neuen Nutzergruppe, alltägliche Aktivitäten ohne Nutzung der Hände durchzuführen, wie beispielsweise die Körperpflege am Waschbecken sowie Vorbereitung und Aufräumen von Mahlzeiten in der Küche, Aufgaben, die mit früheren Generationen von exoskelettalen Geräten schwer zu bewältigen waren.
Obwohl Gehgeschwindigkeit und Gehstrecke keine primären Endpunkte dieser Studie waren, hängen beide Maße von der programmierten Gehgeschwindigkeit des Geräts und der Fähigkeit des Nutzers ab, zeitgerechte Gewichtsverlagerungen durchzuführen. Die in dieser Studie erreichten Gehgeschwindigkeiten lagen unterhalb der für die beiden anderen von der FDA zugelassenen Exoskelette für den persönlichen Gebrauch berichteten Werte11,13,21. Höhere, in der Literatur beschriebene Gehgeschwindigkeiten mit Exoskelettunterstützung werden typischerweise von Personen mit einer niedrigeren Querschnittslähmung (SCI) mithilfe von abhängigen Hilfsmittel-Exoskeletten erreicht, die aktiv zur Gewichtsverlagerung und zum Gangstart beitragen können13,21. Weitere Verbesserungen der Gehleistung könnten bei stärkerer Trainingsbelastung erzielt werden, wie in Langzeitstudien zu hilfsmittelabhängigen Exoskeletten gezeigt wurde10,21. Dennoch legen die vorliegenden Ergebnisse nahe, dass Personen mit einer hohen Querschnittslähmung nach nur vier oder fünf Trainingseinheiten ein Laufen auf ebener Fläche erreichen können. Die in dieser Studie beobachteten Gehgeschwindigkeiten und -strecken könnten für den Einsatz des Geräts im Innenbereich ausreichend sein.
Die geringe Stichprobengröße beschränkt die Verallgemeinerbarkeit dieser Ergebnisse. Außerdem wurden die Schulungen und Bewertungen in kontrollierten Umgebungen durchgeführt und spiegeln möglicherweise nicht die volle Komplexität und Variabilität häuslicher und gemeindenahe Einrichtungen wider. Darüber hinaus konzentrierte sich das Training auf kurzfristige Benutzerfreundlichkeit und Durchführbarkeit; die langfristige Behaltensleistung von Fähigkeiten sowie nachhaltige Effekte auf Gesundheit, Funktion und Lebensqualität wurden nicht untersucht.
Eine wichtige Implikation dieses Protokolls ist, dass sowohl Nutzer von SCIs als auch ihre Begleitpersonen innerhalb eines relativ kurzen Trainingszeitraums die erforderlichen Fähigkeiten erwerben konnten. Dieser klinisch realisierbare Zeitrahmen stimmt mit früheren Berichten überein, die zeigen, dass strukturiertes Exoskelett-Training erfolgreich motorisiertes Überbodenlaufen bei Personen mit SCI vermitteln kann13,21,28. Nach unserem Wissen handelt es sich hierbei um die erste klinische Studie zum exoskelettgestützten Gehen, die sich auf drei neuartige Bereiche konzentriert: (1) die Bewertung eines selbststabilisierenden Exoskeletts, das für den persönlichen Gebrauch konzipiert ist; (2) die Einbeziehung von Personen mit Tetra- und HPara; und (3) das gemeinsame Training und die Bewertung von SCI-Gerätenutzern und ihren Begleitpersonen, um sicheren Betrieb, Mobilitätskompetenz und die Durchführung von ADLs zu erreichen.
Offenlegungen
Die Autoren geben keine Interessenkonflikte im Zusammenhang mit der Forschung, der Autorenschaft oder der Veröffentlichung dieses Artikels an. Obwohl diese Studie teilweise durch Industriefinanzierung von Wandercraft, Inc. unterstützt wurde, erhielten die Forscher keine persönliche finanzielle Vergütung von dem Unternehmen.
Mitarbeiter von Wandercraft, Inc., waren nicht an der Rekrutierung der Teilnehmer, Datenerhebung, Datenanalyse, Interpretation der Ergebnisse oder Erstellung des Ergebnisteils dieses Manuskripts beteiligt. Die verantwortlichen Studienforscher behielten die vollständige Verantwortung für das Studiendesign, die Durchführung, die Datenanalyse, die Interpretation der Befunde und die Erstellung des Manuskripts.
Danksagungen
Die Autoren danken den Personen, die großzügig ihre Zeit für die Teilnahme an dieser Studie zur Verfügung gestellt haben. Die Autoren danken außerdem der institutionellen Unterstützung durch das James J. Peters Veterans Affairs Medical Center und die Kessler Foundation/Kessler Institute for Rehabilitation. Diese Studie wurde teilweise von Wandercraft, Inc. unterstützt, durch eine industriegeförderte Förderung, die im Rahmen von Vereinbarungen über gemeinsame Forschung und Entwicklung an jedem Studienort mit den entsprechenden ethischen und rechtlichen Genehmigungen abgewickelt wurde. Zusätzliche personelle und infrastrukturelle Unterstützung wurde durch das Spinal Cord Damage Research Center und den Spinal Cord Injury and Disorders Service am James J. Peters Veterans Affairs Medical Center (Bronx, NY, USA) sowie durch die Kessler Foundation/Kessler Institute for Rehabilitation (West Orange, NJ, USA) bereitgestellt.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| Accusplit Pro Survivor 601X Stoppuhr | Accusplit | 601X | Wird zum Zeitmessen des An- und Auskleidens, des Timed Up and Go (TUG), des 10-Meter-Geh-Tests (10MWT), des 6-Minuten-Geh-Tests (6MWT) sowie der Bewertungen auf dem standardisierten Hindernisparcours (SWOC) verwendet. |
| Batterieladegerät | Wandercraft, Inc. | N/A | Wird zum Aufladen der Exoskelettbatterie vor der Nutzung des Geräts verwendet. |
| Defender 3000 Washdown Bodenwaage | OHAUS Corporation | i-DF33 | Wird zur Messung des kombinierten und individuellen Gewichts von SCI-Teilnehmern, Rollstühlen und anderen Hilfsmitteln verwendet. |
| Duro-Med Transferbrett, 8 in × 30 in | Briggs Healthcare | 518-1754-0400 | Wird bei Bedarf für den Transfer vom Rollstuhl zum Exoskelett verwendet. |
| Wasserstoffperoxid-basierendes Reinigungsmittel | Jeder handelsübliche Anbieter | N/A | Wird zur Reinigung und Desinfektion von Oberflächen verwendet, die mit dem Nutzer oder Begleitpersonen in Kontakt kommen, nach jeder Nutzung. |
| Joystick-Aufsätze | Wandercraft, Inc. | N/A | Drei Joystick-Aufsatzoptionen zur Auswahl durch den Nutzer, basierend auf Komfort und Handsteuerungsfähigkeit. |
| LEAP Stoppuhr | Leaptimer Industrial Co., Ltd. | PC2810 | Wird zum Zeitmessen des An- und Auskleidens, des Timed Up and Go (TUG), des 10-Meter-Geh-Tests (10MWT), des 6-Minuten-Geh-Tests (6MWT) sowie der Bewertungen auf dem standardisierten Hindernisparcours (SWOC) verwendet. |
| Lunar iDXA Advance mit iDXA-Tisch, iDXA Advanced Package Software, Corescan Software und Orthopedic Knee Software | GE Healthcare, Inc. | H8646LA, H8696AM, H8801CS, H8650KN | Dual-Energie-Röntgenabsorptiometrie (DXA)-Scanner zur Messung der Gesamtkörpermassen (Gewicht), Hüft-T-Werte und der knöchernen Mineraldichte (BMD) des Knies. |
| Olympische Hantelscheibenklemmen, 2 in | RitFit | N/A | Wird während der Begleitpersonen-Screeningverfahren verwendet, um Gewichtsscheiben zu sichern. |
| Olympische Gewichtsscheiben | Wostoo | N/A | Wird während der Begleitpersonen-Screeningverfahren verwendet. |
| Physiotherapie-Tisch (Bariatrisches Space-Saver-Wandklappmatratzenmodell 1422) | Hausmann Industries, Inc. | 1422-3078-L01V26 | Wird für anthropometrische Messungen und Beweglichkeitstests bei SCI-Teilnehmern während der Screeningphase verwendet. Dient außerdem zur Dehnung der Teilnehmer vor und nach den Studiensitzungen. |
| Kunststoff-Fußkeile | Wandercraft, Inc. | N/A | Wird zur Kompensation eingeschränkter Sprunggelenksdorsalflexion während der Geräteanpassung verwendet. |
| Schutzpolster aus Schaumstoff | Wandercraft, Inc. | N/A | Wird bei Bedarf an Kontaktstellen mit dem Gerät angebracht, um den Komfort zu erhöhen und Reibung zu verringern. |
| Selbststabilisierendes Exoskelett | Wandercraft, Inc. | N/A | Motorisiertes Unterschenkel-Exoskelett mit Selbststabilisierungsfunktion, das für das Training und die Evaluation von Teilnehmern verwendet wird. |
| Super Sani-Cloth Großbehälter (160 Tücher) | PDI Healthcare, Inc. | Q55172 | Wird zur Reinigung und Desinfektion von Oberflächen verwendet, die mit dem Nutzer oder Begleitpersonen in Kontakt kommen, nach jeder Nutzung. Die Wirkstoffe enthalten 55 % Isopropylalkohol und 0,50 % quartäre Ammoniumverbindungen. Für die Desinfektion wurde eine Mindestkontaktzeit von 2 min angewendet. |
| Vitalzeichenmonitor 6000-Serie | Welch Allyn | 901060 | Wird zur Aufzeichnung von Blutdruck und Herzfrequenz vor, während und nach der Nutzung des Exoskeletts verwendet. |
| Vitalzeichenmonitor mit Radical-7 Touchscreen und Ständer | Masimo Corporation | Root Multimodal Base 9515; Radical-7 RDS7A | Wird zur Aufzeichnung von Blutdruck und Herzfrequenz vor, während und nach den Sitzungen mit dem Exoskelett verwendet. |
Referenzen
- Kirshblum S, Schmidt Read M, Rupp R. Classification challenges of the 2019 revised International Standards for Neurological Classification of Spinal Cord Injury (ISNCSCI). Spinal Cord. 2022;60:11-17.
- Lynch AC, et al. Bowel dysfunction following spinal cord injury: a description of bowel function in a spinal cord-injured population and comparison with age and gender matched controls. Spinal Cord. 2000;38:717-723.
- Park SE, et al. Impact of bladder, bowel and sexual dysfunction on health status of people with thoracolumbar spinal cord injuries living in the community. J Spinal Cord Med. 2017;40:548-559.
- Koyuncu E, et al. Neurogenic bowel dysfunction and its effect on quality of life in patients with spinal cord injury. J PMR Sci. 2017;20:77-82.
- Zhu C, et al. A retrospective chart review of heart rate and blood pressure abnormalities in veterans with spinal cord injury. J Spinal Cord Med. 2013;36:463-475.
- Wecht JM, Bauman WA. Implication of altered autonomic control for orthostatic tolerance in SCI. Auton Neurosci. 2018;209:51-58.
- Handrakis JP, et al. Self-reported effects of cold temperature exposure in persons with tetraplegia. J Spinal Cord Med. 2017;40:389-395.
- Spungen AM, Dicpinigaitis PV, Almenoff PL, Bauman WA. Pulmonary obstruction in individuals with cervical spinal cord lesions unmasked by bronchodilator administration. Spinal Cord. 1993;31(6):404-407.
- Spungen AM, et al. Self-reported prevalence of pulmonary symptoms in subjects with spinal cord injury. Spinal Cord. 1997;35:652-657.
- Edwards DJ, et al. Walking improvement in chronic incomplete spinal cord injury with exoskeleton robotic training (WISE): a randomized controlled trial. Spinal Cord. 2022;60:522-532.
- Esquenazi A, Talaty M, Packel A, Saulino M. The ReWalk powered exoskeleton to restore ambulatory function to individuals with thoracic-level motor-complete spinal cord injury. Am J Phys Med Rehabil. 2012;91:911-921.
- Spungen AM, et al. Exoskeletal-assisted walking in veterans with paralysis: a randomized clinical trial. JAMA Netw Open. 2024;7:e2431501.
- Tefertiller C, et al. Initial outcomes from a multicenter study utilizing the Indego powered exoskeleton in spinal cord injury. Top Spinal Cord Inj Rehabil. 2018;24:78-85.
- Tsai CY, et al. Exoskeletal-assisted walking during acute inpatient rehabilitation leads to motor and functional improvement in persons with spinal cord injury: a pilot study. Arch Phys Med Rehabil. 2020;101:607-612.
- Yang A, et al. Assessment of in-hospital walking velocity and level of assistance in a powered exoskeleton in persons with spinal cord injury. Top Spinal Cord Inj Rehabil. 2015;21:100-109.
- Zeilig G, et al. Safety and tolerance of the ReWalk exoskeleton suit for ambulation by people with complete spinal cord injury: a pilot study. J Spinal Cord Med. 2012;35:96-101.
- Asselin P, et al. Effect of exoskeletal-assisted walking on soft tissue body composition in persons with spinal cord injury. Arch Phys Med Rehabil. 2021;102:196-202.
- Asselin P, et al. Heart rate and oxygen demand of powered exoskeleton-assisted walking in persons with paraplegia. J Rehabil Res Dev. 2015;52:147-158.
- Chun A, et al. Changes in bowel function following exoskeletal-assisted walking in persons with spinal cord injury: an observational pilot study. Spinal Cord. 2020;58:459-466.
- Gorman PH, et al. The effect of exoskeletal-assisted walking on spinal cord injury bowel function: results from a randomized trial and comparison to other physical interventions. J Clin Med. 2021;10(5):964.
- Hong E, et al. Mobility skills with exoskeletal-assisted walking in persons with SCI: results from a three-center randomized clinical trial. Front Robot AI. 2020;7:93.
- Knezevic S, et al. Oxygen uptake during exoskeletal-assisted walking in persons with paraplegia. Arch Phys Med Rehabil. 2021;102:185-195.
- Raab K, Krakow K, Tripp F, Jung M. Effects of training with the ReWalk exoskeleton on quality of life in incomplete spinal cord injury: a single case study. Spinal Cord Ser Cases. 2016;2:15025.
- Tamburella F, et al. Overground robotic training effects on walking and secondary health conditions in individuals with spinal cord injury: systematic review. J Neuroeng Rehabil. 2022;19:27.
- Marinov B. Indego cleared by FDA for clinical and personal use [Internet]. Available from: https://exoskeletonreport.com/2016/03/indego-cleared-fda-clinical-personal-use/. Published 2016.
- Marinov B. Intended use of the 11 FDA-approved medical exoskeletons in 2023 [Internet]. Available from: https://exoskeletonreport.com/2023/03/intended-use-of-the-11-fda-approved-medical-exoskeletons-in-2023/. Published 2023.
- ReWalk Robotics. ReWalk personal exoskeleton. Marlborough (MA): ReWalk Robotics; 2014.
- Asselin PK, et al. Training persons with spinal cord injury to ambulate using a powered exoskeleton. J Vis Exp. 2016;112:54071.
- Ramanujam A, et al. Mechanisms for improving walking speed after longitudinal powered robotic exoskeleton training for individuals with spinal cord injury. In: Proceedings of the Annual International Conference of the IEEE Engineering in Medicine and Biology Society; 2018. p. 2805-2808.
- Ramanujam A, et al. Dynamic margins of stability during robot-assisted walking in able-bodied individuals: a preliminary study. Front Robot AI. 2020;7:574365.
- Strickland E. An exoskeleton made for dancing: the self-balancing Xomotion promises greater agility. IEEE Spectrum. 2025;62(6):24-63.
- Honari D, et al. XoPercept: fine-grained RGB-D perception and mapping for safe navigation in wearable humanoid exoskeletons. In: IEEE-RAS 24th International Conference on Humanoid Robots (Humanoids); Seoul, Republic of Korea; 2025. p. 609-616.
- Tian D, et al. Self-balancing exoskeleton robots designed to facilitate multiple rehabilitation training movements. IEEE Trans Neural Syst Rehabil Eng. 2024;32:293-303.
- Kerdraon J, et al. Evaluation of safety and performance of the self-balancing walking system Atalante in patients with complete motor spinal cord injury. Spinal Cord Ser Cases. 2021;7:71.
- Tian D, et al. A self-balancing bipedal exoskeleton AutoLEE-G3 with bioinspired design and control. IEEE/ASME Trans Mechatron. 2025:1-12. doi:10.1109/TMECH.2025.3642327.
- Tian D, et al. Biomimetic viscoelastic compliance control for self-balancing lower limb exoskeleton. IEEE Trans Ind Inform. 2024;20:13502-13512.
- Wandercraft. Eve self-balancing exoskeleton [Internet]. Available from: https://en.wandercraft.eu/. Accessed on February 13, 2026.
- Wandercraft. Walking at home and outdoors with Eve [Internet]. Available from: https://en.wandercraft.eu/. Published 2025.
- Held SL, Kott KM, Young BL. Standardized Walking Obstacle Course (SWOC): reliability and validity of a new functional measurement tool for children. Pediatr Phys Ther. 2006;18(1):23-30.
- Cohen J. Statistical power analysis for the behavioral sciences. 2nd ed. Hillsdale (NJ): Lawrence Erlbaum Associates; 1988.
Nachdrucke und Genehmigungen
Dieser Artikel wurde veröffentlicht
Video demnächst verfügbar