Las biopelículas microbianas forman arquitecturas complejas en las interfases y se convierten en patrones espaciales altamente dependientes de la escala. Aquí, presentamos un sistema experimental (duro y software) para la adquisición automatizada de conjuntos de datos de tomografía de coherencia óptica 3D (OCT). Este conjunto de herramientas permite la caracterización no invasiva y multiescala de la morfogénesis de biopelículas en el espacio y el tiempo.
Se requiere una suscripción a JoVE para ver este contenido. Inicie sesión o comience su prueba gratuita.
Artículo de método
Tomografía de coherencia óptica 3D automatizada para dilucidar la morfogénesis de Biofilm a grandes escalas espaciales
En este artículo
Resumen
Resumen
Las biopelículas son un estilo de vida microbiano más exitoso y prevalecen en una multitud de entornos ambientales y de ingeniería. Comprender la morfogénesis del biofilm, es decir, la diversificación estructural de las biopelículas durante el ensamblaje comunitario, representa un desafío notable a través de escalas espaciales y temporales. Aquí, presentamos un sistema automatizado de imágenes de biopelículas basado en la tomografía de coherencia óptica (OCT). OCT es una técnica de imagen emergente en la investigación de biopelículas. Sin embargo, la cantidad de datos que actualmente se pueden adquirir y procesar obstaculiza la inferencia estadística de patrones a gran escala en la morfología del biofilm. El sistema automatizado de imágenes OCT permite cubrir grandes escalas temporales espaciales y extendidas del crecimiento de biopelículas. Combina un sistema OCT disponible comercialmente con una plataforma de posicionamiento robótico y un conjunto de soluciones de software para controlar el posicionamiento de la sonda de escaneo OCT, así como la adquisición y procesamiento de conjuntos de datos de imágenes de biopelícula 3D. Esta configuración permite el monitoreo automatizado in situ y no invasivo del desarrollo de biopelículas y puede desarrollarse para combinar imágenes OCT con macrofotografía y perfilado de microsensores.
Introducción
Las biopelículas son una adaptación de estilo de vida microbiana de gran éxito y estas comunidades de microorganismos asociadas a la interfase y en matriz dominan la vida microbiana en entornos naturales e industriales1,2. Allí, las biopelículas forman arquitecturas complejas, tales como serpentinas alargadas3, ondulaciones4 o tapas similares a setas5 con importantes consecuencias para el crecimiento de biopelículas, estabilidad estructural y resistencia al estrés6. Si bien se ha aprendido mucho sobre la diferenciación estructural de biopelículas a partir del trabajo en cultivosmonoespecie cultivados en cámaras de flujo en miniatura, la mayoría de las biopelículas son comunidades muy complejas que a menudo incluyen miembros de todos los dominios de la vida 6. Apreciar estas complejas biopelículas como paisajes microbianos7 y entender cómo interactúan la estructura y la función del biofilm en comunidades complejas está, por lo tanto, a la vanguardia de la investigación de biopelículas.
Una comprensión mecanicista de la morfogénesis de biopelículas complejas en respuesta a señales ambientales requiere experimentos cuidadosamente diseñados junto con observaciones resueltas espacial y temporalmente de la estructura física del biofilm a través de las escalas8. Sin embargo, la observación no destructiva del crecimiento de biopelículas en sistemas experimentales se ha visto severamente limitada por limitaciones logísticas como la necesidad de mover muestras (por ejemplo, a un microscopio) que a menudo dañan la delicada estructura del biofilm.
El protocolo presentado aquí introduce un sistema totalmente automatizado basado en la tomografía de coherencia óptica (OCT), que permite la monitorización in situ y no invasiva de la morfogénesis de biopelículas a la mesoescala (rango mm). OCT es una técnica de imagen emergente en la investigación de biopelículas con aplicaciones en el tratamiento del agua y la investigación de biofouling, medicina9 y ecología de corriente10. En LOS PTU, una fuente de luz de baja coherencia se divide en una muestra y un brazo de referencia; se analiza la interferencia de la luz reflejada y dispersa por el biofilm (brazo de muestra) y la luz del brazo de referencia. Se adquiere una serie de perfiles de intensidad axial (A-scans) que contienen información estructural resuelta en profundidad y se fusionan en un B-scan (una sección transversal). Una serie de escaneos B adyacentes compone el escaneo de volumen 3D final10. OCT proporciona una resolución óptica lateral en el rango de aproximadamente 10 m y, por lo tanto, es muy adecuado para estudiar la diferenciación estructural mesoscópica de biopelículas10,12. Para una descripción más detallada de LOS PTU, consulte Drexler y Fujimoto13y Fercher y sus colegas14. Aunque el campo de visión de un único xy-scan OCT alcanza hasta cientos de micrómetros cuadrados, los patrones de mayor escala no se pueden cuantificar mediante PTU en un solo escaneo. Con respecto a las biopelículas en hábitats naturales como arroyos y ríos, esto limita actualmente nuestra capacidad de evaluar la morfogénesis de biopelículas a escalas que coincidan con la plantilla física e hidráulica del hábitat.
Para superar estos límites espaciales y adquirir exploraciones DE OCT automáticamente, se montó una sonda de imágenes OCT de dominio espectral en un sistema de posicionamiento de 3 ejes. La instalación permite la adquisición de varios escaneos OCT en un patrón de mosaico superpuesto (escaneode teselas), logrando efectivamente la imagen tomográfica de áreas superficiales de hasta 100 cm 2. Además, la alta precisión de posicionamiento de este sistema permite monitorear de forma fiable el crecimiento y desarrollo de características de biopelículas en sitios específicos durante experimentos a largo plazo. El sistema es modular e individual (es decir, dispositivo de posicionamiento y OCT) de la instalación se puede utilizar como soluciones independientes o combinarse de forma flexible. La Figura 1 proporciona una visión general de los componentes de hardware y software de la instalación.
El sistema fue probado con un dispositivo de posicionamiento CNC controlado por GRBL disponible comercialmente (Tablade materiales). Las distancias de funcionamiento de esta plataforma de posicionamiento específica son de 600 x 840 x 140 mm, con una precisión indicada por el fabricante de +/- 0,05 mm y una resolución programable de 0,005 mm. GRBL es un código abierto (licencia GPLv3), control de movimiento de alto rendimiento para CNC Dispositivos. Por lo tanto, cada dispositivo de posicionamiento basado en GRBL (versión > 1.1) debe ser compatible con las directrices y paquetes de software que se presentan aquí. Además, el software podría adaptarse a otros controladores stepmotor con tipo de entrada STEP-DIR con pocas modificaciones.
El dispositivo OCT utilizado para evaluar el rendimiento del sistema (Tablade materiales)cuenta con una fuente de luz de baja coherencia con una longitud de onda central de 930 nm (ancho de banda de 160 nm) y longitud e intensidad ajustables del brazo de referencia. En el ejemplo presentado aquí, también se utilizó un adaptador de inmersión para sumergir la sonda OCT en agua corriente (Tabla de materiales). El paquete de software desarrollado aquí para la adquisición automatizada de escaneo OCT depende críticamente del SDK proporcionado junto con el sistema OCT específico, sin embargo, los sistemas OCT del mismo fabricante con diferentes lentes de escaneo y longitudes de onda centrales deben ser fácilmente compatible.
El dispositivo GRBL está controlado por un servidor web instalado en un equipo de una sola placa (Figura1). Esto otorga control remoto del dispositivo desde cualquier ordenador con acceso a internet o red local. El dispositivo OCT es controlado por un ordenador independiente, lo que permite el funcionamiento del sistema OCT aparte de la configuración experimental automatizada. Por último, los paquetes de software incluyen bibliotecas para sincronizar el posicionamiento de la sonda OCT y la adquisición de análisis de OCT (es decir, para adquirir automáticamente datasets de imágenes 3D en un patrón de mosaico o en un conjunto de posicionesdefinidas). Definir la posición de la sonda OCT en 3D permite ajustar eficazmente el plano focal específicamente para conjuntos (regionales) de escaneos. Específicamente, en superficies desiguales, se pueden especificar diferentes planos focales (es decir, diferentes posiciones en dirección z) para cada escaneo OCT.
Se desarrolló un conjunto de paquetes de software para procesar escaneos de OCT sin procesar (Tabla 1). La navegación del dispositivo de posicionamiento, la adquisición de escaneo OCT y el procesamiento de conjuntos de datos se realizan con cuadernos Jupyter codificados por Python, lo que permite una flexibilidad notable en el desarrollo y optimización del software. Dos ejemplos trabajados y anotados de dichos cuadernos (para la adquisición y el procesamiento de imágenes, respectivamente) están disponibles en https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git están diseñados como puntos de partida para la personalización del método. Un bloc de notas de Jupyter es una aplicación basada en navegador web que contiene celdas con código Python anotado. Cada paso está contenido en una celda del bloc de notas, que se puede ejecutar por separado. Debido a la diferente longitud de la trayectoria de la luz a través de la lente de exploración (aberración esférica)15, los escaneos de Oct crudos aparecen distorsionados (Figura2A). Hemos desarrollado un algoritmo para corregir automáticamente esta distorsión en los escaneos DE OCT adquiridos (contenido en ImageProcessing.ipynb, Archivo Suplementario 1). Además, la morfología de la biopelícula se puede visualizar como un mapa de elevación 2D, como se utilizó anteriormente en los sistemas de membrana16,e ilustramos cómo se pueden coser los mapas de elevación obtenidos de escaneos tomados en una matriz de mosaicos.
Por último, la funcionalidad de la instalación de laboratorio descrita se ilustra mediante un experimento de flume en el que el biofilm de flujo fototrófico está expuesto a un gradiente de velocidad de flujo.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Protocolo
1. Configuración del dispositivo de posicionamiento
- Conecte el dispositivo de posicionamiento a una placa de microcontrolador, siguiendo las instrucciones de https://github.com/grbl/grbl/wiki/Connecting-Grbl.
- Conecte el microcontrolador a un ordenador de una sola placa con conexión a Internet a través de un cable USB e instale el servidor GRBL como se describe en https://gitlab.com/FlumeAutomation/GRBL_Server.git. Ahora el dispositivo de posicionamiento debe ser navegable desde una página web alojada en http://IP:5020/. Alternativamente, el dispositivo de posicionamiento se puede navegar con una secuencia de comandos de Python, como se muestra en la primera parte del ejemplo trabajado ImagesAcquisition.ipynb (Archivo complementario 2).
2. Configuración de OCT
- Monte la sonda OCT en el dispositivo de posicionamiento utilizando un soporte de cola de milano compatible. Si es necesario, instale un adaptador de inmersión en la lente objetivo.
- Coloque la computadora y la unidad base OCT en un banco junto al experimento (por ejemplo, dispositivos microfluídicos, cámaras de flujo, flumes, sistemas de filtración). Asegúrese de que el cable óptico (longitud máxima de aprox. 1,8 m) se mueve libremente, el tiempo suficiente para llegar a todas las ubicaciones previstas y no interferir con la configuración experimental.
- Instale el sistema OCT junto con el software disponible según lo descrito por el fabricante.
- Instale los paquetes de software para la adquisición automatizada de análisis de OCT como se describe en https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git.
3. Adquisición de imágenes
- Encienda el sistema OCT y el dispositivo de posicionamiento. Asegúrese de que el dispositivo se puede mover libremente.
- Abra el archivo config.json en un editor de texto. Edite el archivo config.json para ajustar el parámetro de adquisición de imagen predeterminado (Tabla2), como el índice de refracción (1,33 para agua a 20 oC, 1,00 para el aire) y la carpeta de destino para los datos y metadatos adquiridos.
- Defina el tamaño del campo de visión (FOV) y el número de a-scans por B-scan en config.json.
NOTA: Estos dos parámetros determinan el tamaño de los vóxeles del dataset final y el tamaño del archivo de salida y deben coincidir con la resolución óptica de la sonda (el tamaño del vóxelo x-y no debe ser menor que la mitad de la resolución óptica). El número de escaneos A y B afecta a la extensión espacial que se va a cubrir y que se intercambia contra el espacio en disco disponible y la potencia de procesamiento. - Defina los límites de señal del escaneo OCT de salida en config.json. Estos dependen del tipo de muestra. Por lo tanto, se recomienda determinar estos parámetros en función de histogramas de intensidad de un conjunto de exploraciones preliminares. Guarde los cambios en config.json.
- Navegue el sondeo OCT a un sitio de interés. Enfoque la muestra y ajuste el brazo de referencia y la intensidad de la fuente de luz para una calidad de imagen óptima. Repita este procedimiento para varias posiciones y anote las coordenadas.
NOTA: Esto permitirá la posterior adquisición automática de pTU alrededor de estos puntos de referencia. Tenga en cuenta que la longitud y la intensidad del brazo de referencia no se pueden cambiar durante la adquisición automatizada de imágenes. - Abra el archivo ImageAcquisition.ipynb (Archivo complementario 2) en Juypter Notebook. Cada celda contiene código para realizar tareas específicas y se puede ejecutar por separado a través de la pulsación de Cell . Ejecute, o Ctrl + Intro o Mayús + Intro.
- Establezca la ruta de acceso a las bibliotecas necesarias y los parámetros de configuración predeterminados. Como alternativa, defina un nuevo conjunto de parámetros temporales.
- Conéctese al dispositivo de posicionamiento e inicialice el OCT.
- Calibrar el dispositivo de posicionamiento (es decir, realizar una "homing").
- Adquirir los datasets que cubren las posiciones de los intereses en un solo escaneo o patrón de mosaico, especificando el número y la superposición (por ejemplo, 30%) de azulejos vecinos.
NOTA: La memoria se asigna antes del análisis, lo que optimiza el uso de recursos informáticos. Los datos se guardan en formato.raw de 8 bits para ahorrar espacio de almacenamiento, en la carpeta de destino definida en config.json,utilizando la marca de tiempo y la posición como convención de nomenclatura (es decir, %Y%m%d_%H%M%S_). Los metadatos, incluida la configuración de OCT y las coordenadas, se guardan en la misma carpeta en un archivo *.srm con la misma convención de nomenclatura. Dependiendo de la configuración, como el FOV y la resolución, el tamaño del archivo puede alcanzar hasta 1,5 GB por análisis de OCT.
- Para evitar el aborto en la adquisición de datos, asegúrese de que haya suficiente espacio libre en disco o mueva continuamente los conjuntos de datos OCT a un disco duro externo.
4. Corrección y visualización de la imagen
- Abra el bloc de notas de Jupyter ImageProcessing.ipynb (Archivocomplementario 1) para obtener un ejemplo trabajado de procesamiento de imágenes OCT (corrección de distorsión, resta de fondo, cálculo de mapas de elevación, costura de mapa de elevación).
- Si es necesario, recorte los escaneos pTU para excluir las señales no esenciales y reoriente el conjunto de datos (la biopelícula debe aparecer por encima del sustrato).
- Correcto para la aberración esférica. Esto se logra mediante un algoritmo de corrección que utiliza una superficie de referencia altamente reflectante conocida por ser plana (por ejemplo, la parte inferior del flujo, sustrato). En primer lugar, el algoritmo define una cuadrícula de 20 x 20 líneas verticales espaciadas regularmente a través del plano xy del análisis OCT. A continuación, selecciona un área circular alrededor de cada punto y promedia las intensidades de la señal a lo largo del perfil vertical (Figura2B). Los perfiles verticales se procesan con un filtro gaussiano modificado:
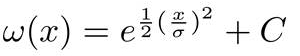
donde x es la señal de entrada, y su desviación estándar, mientras que C se determina como: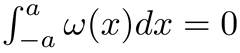
La superficie de referencia se localiza como maxima local en cada uno de estos perfiles. Los puntos mal identificados se filtran en función de las posiciones de sus vecinos en tres dimensiones (Figura2C). Por último, una superficie polinómia de 2o orden que refleja la distorsión introducida por la lente de escaneo se instala a través de estos puntos (Figura2C). La superficie ajustada se utiliza para desplazar cada píxel en dirección z, obteniendo así una imagen aplanada. Los parámetros de este algoritmo deben ajustarse a las características del análisis OCT. - Correcto para el ruido de fondo. Identifique un área vacía de la imagen (normalmente por encima de la biopelícula) y utilice el algoritmo de corrección para restar la intensidad de fondo promedio de los valores de intensidad de la imagen para producir una imagen OCT corregida final (Figura2D).
- Calcular un mapa de elevación desde el dataset OCT 3D. En este paso, defina una superficie de interés de referencia para el experimento específico (por ejemplo, el sustrato) y una intensidad de umbral adecuada. A continuación, utilice el algoritmo de cálculo del mapa de elevación para calcular el grosor del biofilm para cada coordenada (x,y) de la máscara binaria y asígnela a una nueva matriz 2D (Figura3A). A continuación, los valores de espesor se asignan a una matriz 2D del tamaño de la imagen original en direcciones x e y. Se representa una imagen en la que la elevación de la superficie se notifica como valor de escala de grises (figura3B).
- En caso de que se tomen varios escaneos OCT en un patrón de mosaico, defina el número de filas y columnas y cose los respectivos mapas de elevación. La Figura 5 presenta ejemplos de mapas de elevación cosidos, que cubren la amplia gama de escalas espaciales y resoluciones alcanzables con la configuración descrita.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Resultados
Demostramos la funcionalidad del sistema automatizado de imágenes OCT utilizando un experimento flume diseñado para estudiar la morfogénesis espacio-temporal de las biopelículas de flujo fototrófico. Una geometría gradualmente estrecha de los flujos indujo gradientes en la velocidad de flujo a lo largo del centro del flujo (ver referencia17). El desarrollo temporal y la diferenciación estructural del biofilm se monitorizaron durante 18 días con el objetivo de comprender mejor los efectos de las con...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Discusión
Las imágenes OCT son adecuadas para resolver estructuras en el rango de micrómetros con un FOV de varios milímetros cuadrados. Por lo tanto, es una poderosa herramienta para la investigación de biopelículas10,18. Sin embargo, OCT se limita actualmente a un área de escaneo máxima de 100 - 256 mm2, mientras que los patrones estructurales de biopelícula a menudo superan esta escala espacial19, especialmente cuando la diferenciación...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Divulgaciones
Se trabaja en Thorlabs Inc.
Agradecimientos
Agradecemos a Mauricio Aguirre Morales por su contribución al desarrollo de este sistema. El apoyo financiero vino de la Fundación Nacional Suiza para la Ciencia a T.J.B.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Sonda OCT | Thorlabs | GAN210C1 | dispositivo de imagen OCT |
| lente de escaneo OCT | Thorlabs | OCT-LK3-BB | |
| Adaptador de inmersión | Thorlabs | OCT-IMM3-SP1 | |
| Stepcraft 840 CK | STEPCRAFT | NA Dispositivo | posicionamiento |
| Microcontrolador | Arduino Uno R3 | NA | |
| Ordenador de placa única | Raspberry PI | NA | |
| Cámara | Canon EOS 7D Mark II | NA | |
| Objetivo de cámara | Canon MACRO EFS 35 mm | NA |
Referencias
- Flemming, H. C., Wingender, J. The biofilm matrix. Nature reviews. Microbiology. 8, 623-633 (2010).
- Flemming, H. -C., et al. Biofilms: an emergent form of bacterial life. Nature reviews. Microbiology. 14, 563(2016).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. Oscillation characteristics of biofilm streamers in turbulent flowing water as related to drag and pressure drop. Biotechnology and Bioengineering. 57, 536-544 (1998).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. The formation of migratory ripples in a mixed species bacterial biofilm growing in turbulent flow. Environmental microbiology. 1, 447-455 (1999).
- Banin, E., Vasil, M. L., Greenberg, E. P. Iron and Pseudomonas aeruginosa biofilm formation. Proceedings of the Natural Academy of Sciences U.S.A. 102, 11076-11081 (2005).
- Battin, T. J., Besemer, K., Bengtsson, M. M., Romani, A. M., Packmann, A. I. The ecology and biogeochemistry of stream biofilms. Microbiology. 14, 251-263 (2016).
- Battin, T. J., et al. Microbial landscapes: new paths to biofilm research. Nature Reviews. Microbiology. 5, 76-81 (2007).
- Neu, T. R., Lawrence, J. R. Innovative techniques, sensors, and approaches for imaging biofilms at different scales. Trends in Microbiology. 23, 233-242 (2015).
- Meleppat, R. K., Shearwood, C., Seah, L. K., Matham, M. V. Quantitative optical coherence microscopy for the in situ investigation of the biofilm. J. of Biomedical Optics. 21 (12), 127002(2016).
- Wagner, M., Horn, H. Optical coherence tomography in biofilm research: A comprehensive review. Biotechnology and Bioengineering. 114, 1386-1402 (2017).
- Huang, D., et al. Optical coherence tomography. Science. 254, 1178-1181 (1991).
- Haisch, C., Niessner, R. Visualisation of transient processes in biofilms by optical coherence tomography. Water Resources. 41, 2467-2472 (2007).
- Drexler, W., Fujimoto, J. G. Optical Coherence Tomography: Technology and Applications. , Springer Verlag. (2008).
- Fercher, A. F. Optical coherence tomography – development, principles, applications. Zeitschrift für Medizinische Physik. 20, 251-276 (2010).
- Lee, H. -C., Liu, J. J., Sheikine, Y., Aguirre, A. D., Connolly, J. L., Fujimoto, J. G. Ultrahigh speed spectral-domain optical coherence microscopy. Biomedical Optics Express. , 41236-41254 (2013).
- Fortunato, L., Leiknes, T. In-situ biofouling assessment in spacer filled channels using optical coherence tomography (OCT): 3D biofilm thickness mapping. Bioresource Technology. 229, 231-235 (2017).
- Niederdorfer, R., Peter, H., Battin, T. J. Attached biofilms and suspended aggregates are distinct microbial lifestyles emanating from differing hydraulics. Nature Microbiology. 1, 16178(2016).
- Roche, K. R., et al. Benthic biofilm controls on fine particle dynamics in streams. Water Resources. 53, 222-236 (2016).
- Fortunato, L., Jeong, S., Wang, Y., Behzad, A. R., Leiknes, T. Integrated approach to characterize fouling on a flat sheet membrane gravity driven submerged membrane bioreactor. Bioresource Technology. 222, 335-343 (2016).
- Morgenroth, E., Milferstedt, K. Biofilm engineering: linking biofilm development at different length and time scales. Reviews in Environmental Science and Bio/Technology. 8, 203-208 (2009).
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Reimpresiones y permisos
