Este protocolo describe la extracción de muestras pulmonares después de una lobectomía robótica completamente portal. Determinar la ubicación óptima para la extracción de muestras es una pregunta pertinente, ya que tanto las rutas intercostales como las subcostales pueden servir como posibles vías de extracción después de una lobectomía robótica o videotoracoscópica. Elegimos la extracción de la muestra pulmonar subcostal en lugar de la extracción intercostal.
Artículo de método
Extracción de muestras subcostales en lobectomía robótica completamente portal
En este artículo
Resumen
Resumen
La técnica de Lobectomía Robótica Completamente Portal (CPRL-4) es cada vez más favorecida para los procedimientos de lobectomía debido a sus avances sobre la lobectomía asistida por robot (RAL) tradicional. CPRL-4 integra un cuarto brazo robótico e insuflación de CO2, lo que resulta en una visualización superior dentro de la cavidad intratorácica debido a una mayor deflación pulmonar. Si bien la CPRL-4 logra eficazmente la resección pulmonar, la extracción de muestras generalmente requiere una toracotomía intercostal de utilidad, lo que puede presentar riesgos. Para abordar el daño potencial asociado con este método, introdujimos un puerto de acceso transdiafragmático subcostal durante la resección, ampliándolo posteriormente para la extracción de la muestra después de la lobectomía. Este estudio evaluó la eficacia y factibilidad de este enfoque de extracción de muestras transdiafragmáticas subcostales después de los procedimientos CPRL-4 para neoplasias malignas pulmonares, todos realizados por un solo equipo quirúrgico. Los hallazgos sugieren que la extracción de muestras subcostales después de la CPRL-4 ofrece varias ventajas, incluida la reducción del riesgo de complicaciones relacionadas con la toracotomía, lo que la convierte en un método práctico, factible y seguro. Esta innovación tiene el potencial de mejorar significativamente los resultados y la atención al paciente en las cirugías de neoplasias malignas pulmonares.
Introducción
Una lobectomía robótica completamente portal con cuatro brazos, conocida como CPRL-4, fue descrita por primera vez por Cerfolio et al.1. CPRL-4 representa un método mejorado de lobectomía robótica, que utiliza un cuarto brazo robótico e insuflación de CO2, en contraste con la lobectomía asistida por robot (RAL). Esta configuración facilita una mejor visualización de la cavidad intratorácica debido a una mayor deflación pulmonar2. El CPRL-4 ofrece una mayor precisión y una destreza mejorada.
La cirugía robótica se presenta como una innovación en el campo de la cirugía torácica. A medida que los cirujanos acumulan experiencia, refinan las técnicas existentes para garantizar una aplicación óptima. La CPRL, a menudo considerada como una versión refinada y modificada de la RAL, emplea una toracotomía utilitaria que no se extiende en las costillas desde el comienzo de la cirugía. La RAL se considera una técnica robótica menos compleja en comparación con la CPRL, ya que permite la sensación táctil del tejido, la palpación, el acceso cómodo al campo de disección mediante instrumentos quirúrgicos tradicionales cuando es necesario, la incisión rápida de la toracotomía y el control más fácil de la hemorragia en caso de sangrado vascular. Además, la extracción del espécimen es menos polémica debido a la presencia de la utilidad thoracotomy3.
Mientras que la resección pulmonar generalmente se realiza utilizando un método portal completo, la extracción del espécimen comúnmente implica una toracotomía intercostal de utilidad. Para mitigar el daño potencial asociado con este enfoque, proponemos un método subcostal para extraer el material resecado siguiendo los procedimientos CPRL-44,5. Una incisión transdiafragmática subcostal proporciona acceso a la cavidad pleural para la extracción de la muestra. Es esencial determinar la ubicación óptima para la extracción de la muestra, ya que tanto las rutas intercostales como las subcostales pueden ser posibles vías de extracción después de una lobectomía robótica o videotoracoscópica.
Este estudio tuvo como objetivo analizar y comparar estas dos técnicas de extracción de muestras basadas en la experiencia práctica. Hasta donde sabemos, hasta la fecha no se han reportado estudios comparativos sobre este tema. Se incluyen los procedimientos CPRL-4 para neoplasias pulmonares realizados por un solo equipo quirúrgico en una sola institución para investigar la eficacia y la factibilidad de la extracción de muestras transdiafragmáticas subcostales.
Protocolo
El protocolo del estudio recibió la aprobación de la junta de revisión institucional local (Istanbul Mehmet Akif Ersoy Thoracic and Cardiovascular Surgery Training and Research Hospital, aprobación no: 2018/57). Se obtuvo el consentimiento informado por escrito del paciente para utilizar los datos médicos y el video de la operación con fines educativos y científicos. Los reactivos y equipos utilizados para el estudio se enumeran en la Tabla de Materiales. En la Figura 1 complementaria se muestran los instrumentos quirúrgicos utilizados en el estudio.
1. Anestesia
- Realizar la anestesia utilizando un protocolo de inducción anestésica estándar (aprobado institucionalmente), que incluye 0,6 mg/kg de bromuro de rocuronio, 0,05 mg/kg de midazolam y 1-2 μg/kg de fentanilo.
- Aplique tiopental sódico a 6 mg/kg para su mantenimiento. Utilice la ventilación selectiva de un pulmón bajo anestesia general para cada paciente.
2. Posicionamiento del paciente
- Para la esterilización tópica, use una solución de povidona yodada al 10%.
- Cubre el brazo, la axila y el pecho. Use sábanas estériles en el resto del cuerpo para evitar la contaminación.
- Coloque a cada paciente en la posición de decúbito lateral.
- Incline la mesa de operaciones de 10 a 20 grados y retroceda Trendelenburg de 5 a 10 grados.
3. Apertura de puerto
- Abrir la primera incisión del puerto (8 mm) en el tórax a través del7º-8º espacio intercostal medioaxilar (CSI) diseccionando el tejido cutáneo y subcutáneo, entrar en la cavidad torácica, colocar el puerto y utilizar este puerto como puerto de la cámara (7º para lobectomías superiores,8º para lobectomías inferiores) (Figura 1).
- Inserte la cámara toracoscópica e induzca el neumotórax con CO2 calentado insuflado en la cavidad torácica (37 °C, presión/flujo <10 mmHg y 8 m/s).
- Utilice un insuflador electrónico de flujo variable para controlar la presión de CO2.
- Utilice la visualización de la cámara como guía y abra tres puertos adicionales en el7º-8º ICS anterior (8 mm), axilar posterior (12 mm, necesario para el grapado vascular) y paravertebral (8 mm).
- Asegúrese de que las distancias entre los puertos sean de aproximadamente 9 cm para que ambas técnicas permitan un funcionamiento suave del brazo robótico.
4. Apertura del puerto de acceso subcostal
- Realice una incisión de 15 mm en el extremo anterior de la11ª costilla como puerto de servicio.
- Utilice la cauterización para diseccionar el tejido subcutáneo.
- Utilice la visualización de la cámara robótica y diseccione sin rodeos los aspectos inferior y posterior de la10ª costilla para llegar al diafragma.
- Realice una disección roma a través de una pinza curva para separar el diafragma de la pared torácica adyacente y divida el diafragma desde su unión hasta la10ª costilla.
- Utilice una pinza endoscópica a través del puerto axilar posterior como guía para la inserción intratorácica del puerto de acceso subcostal (puerto de 15 mm) sin dañar el peritoneo.
- Utilice este puerto de servicio para el grapado, la aspiración y la introducción de materiales como gasas durante la lobectomía.
5. Acoplamiento
- Coloque el robot en la parte posterior del paciente.
- Acople el robot después de abrir los puertos, incluido el puerto de servicio.
- Utilice pinzas curvas bipolares a través del puerto axilar anterior.
- Emplee un prograsper a través del puerto axilar posterior. Utilice una pinza abatible a través del puerto paravertebral.
- Asegúrese de que el primer cirujano tenga lugar en la consola del robot y que el segundo cirujano se coloque delante del paciente.
6. Lobectomía
- Realizar neumólisis y explorar la cavidad pleural. Eliminar las adherencias entre la pleura parietal y el parénquima pulmonar.
- Realizar disección hiliar y disección de ganglios linfáticos mediastínicos.
- Diseccionar el ligamento pulmonar inferior.
- Use una grapadora vascular endoscópica para grapar las arterias que irrigan el lóbulo que se va a resecar.
- Use una grapadora vascular endoscópica para grapar la vena que drena el lóbulo que se va a resecar.
- Utilice una grapadora bronquial endoscópica para grapar los bronquios del lóbulo que se va a resecar.
- Completar la lobectomía necesaria en función de la localización del tumor.
7. Extracción de muestras subcostales
- Extienda el puerto de servicio subcostal de 15 mm a 3 cm.
- Utilice el extractor de muestras de un solo brazo para extraer la muestra transdiafragmáticamente a través del puerto subcostal (Figura 2).
- Cierre la abertura del diafragma con suturas no absorbibles (0) endoscópicamente.
8. Cierre de puertos
- Inserte un tubo torácico francés de tamaño 24 a través del puerto de la cámara.
- Infle el pulmón bajo visualización y asegúrese de que el tubo torácico no esté mal colocado.
- Suturar el puerto subcostal con suturas reabsorbibles (2-0) (músculo subcutáneo, tejido subcutáneo y piel).
- Cierre los puertos torácicos restantes con suturas reabsorbibles (2-0) (piel).
9. Cuidados postoperatorios
- Traslado del paciente a la unidad de cuidados intensivos postoperatorios.
- Use medicamentos antiinflamatorios no esteroideos, analgésicos narcóticos y relajantes musculares para el manejo del dolor posoperatorio.
- Evalúe la puntuación de calidad de vida SF para cada paciente pidiéndoles que completen el formulario de calidad de vida SF366.
- Retire el drenaje torácico una vez que haya cesado el drenaje de aire y líquido.
Resultados
De enero de 2014 a enero de 2023, se recopiló y examinó retrospectivamente la información de 150 pacientes que se sometieron a cirugía torácica robótica. Los pacientes que no cumplían con los criterios para la cirugía robótica incluían aquellos con sospecha de afectación de los ganglios linfáticos mediastínicos (N2), tumores en el bronquio lobular o afectación de la pared torácica que requería resección de costilla, así como aquellos que necesitaban re-toracotomía.
Entre los 150 pacientes que se sometieron a cirugía torácica robótica, 106 se sometieron a una resección pulmonar anatómica en nuestro centro. Los primeros 20 pacientes se sometieron a resección pulmonar mediante RAL, mientras que los siguientes 86 pacientes consecutivos se sometieron a resección pulmonar con CPRL-4. Estos 86 casos de CPRL se analizaron y dividieron en dos grupos: pacientes cuyas muestras se extrajeron tradicionalmente mediante toracotomía de acceso intercostal (grupo A, n = 32) y pacientes consecutivos cuyas muestras se extrajeron mediante incisión subcostal transdiafragmática (grupo B, n = 54). En el grupo A, tras completar la resección pulmonar, se amplió el puerto anterior a una toracotomía de acceso intercostal de 3 o 4 cm para extraer la muestra del tórax.
Se revisaron y analizaron retrospectivamente de forma descriptiva la edad, el sexo, el índice de masa corporal, la comorbilidad, el tipo de cirugía, el tiempo de operación, la pérdida sanguínea, la tasa de conversión, la duración de la hospitalización y las tasas de complicaciones posoperatorias. La duración de la operación de cada paciente se registró como el tiempo total de acoplamiento, el tiempo en consola y la duración del cierre. El tiempo de acoplamiento se especificó como el período entre la incisión inicial (inclusiva de la apertura de todos los puertos, incluido el puerto de servicio) y el momento en que el cirujano asumió la posición en la consola. El tiempo en consola se definió como la duración entre el momento en que el cirujano se sentó en la consola y el momento en que se retiró el material resecado y los brazos robóticos se desacoplaron del paciente, tras el control de la hemorragia y las fugas de aire. La conversión se definió como una toracotomía con separación de costillas tras el desacoplamiento del robot.
En nuestra clínica, los puntajes de dolor se registraron rutinariamente desde que se iniciaron las resecciones pulmonares mínimamente invasivas. Los niveles de dolor de los pacientes estudiados se evaluaron regularmente cada 6 horas, a partir del primer día después de la operación. Se utilizó la Escala Analógica Visual (EAV) para medir los puntajes de dolor del paciente, donde 0 representa ausencia de dolor y 10 indica el dolor más intenso experimentado por el paciente. Los puntajes de dolor de los pacientes se calcularon durante tres días consecutivos posteriores a la cirugía. Además, se utilizó la puntuación SF-36 de calidad de vida para evaluar la calidad de vida del paciente durante el primer mes después de la operación6.
Se utilizaron estadísticas descriptivas, incluyendo medias, medianas, desviaciones estándar, valores máximos, mínimos, frecuencias y porcentajes. Las distribuciones de las variables se evaluaron mediante pruebas de Kolmogorov-Smirnov. Se emplearon pruebas U de Mann-Whitney para comparar datos cuantitativos, mientras que se usaron pruebas de Chi-cuadrado para comparar datos cualitativos. Los análisis estadísticos se realizaron utilizando SPSS Statistics.
La edad mediana de los pacientes fue de 64 años (rango: 50-72 años), con un 54,6 % de sexo masculino (n = 47). Las comorbilidades incluyeron enfermedad arterial coronaria, hipertensión, obesidad y diabetes en 26 pacientes (30,2 %). Se realizó mediastinoscopia cervical en 41 pacientes (47,7 %) y EBUS en 14 pacientes (16,3 %). Las resecciones quirúrgicas comprendieron lobectomías del lóbulo superior derecho (25,6 %, n = 22), inferior derecho (32,6 %, n = 28), superior izquierdo (22,1 %, n = 19) e inferior izquierdo (19,8 %, n = 17). Siete pacientes (8,1 %) requirieron conversión debido a hemorragia arterial durante la resección robótica. No se observó mortalidad posoperatoria. La estadificación patológica incluyó estadios I (n = 34), II (n = 41) y III (n = 11) en el 39,5 %, 47,7 % y 12,8 % de los pacientes, respectivamente. Treinta y un pacientes (36 %) presentaron complicaciones, incluyendo fibrilación auricular (n = 12), neumonía posoperatoria (n = 10) y fugas aéreas prolongadas (n = 9). La duración media de hospitalización fue de 6,36 ± 2,4 días (rango: 3-14 días). La pérdida sanguínea estimada media fue de 245,5 ± 60,5. No se detectaron casos de hipercapnia o acidosis posoperatoria debidos a la insuflación de CO2.
No se observaron diferencias estadísticamente significativas en edad, sexo, índice de masa corporal, comorbilidades, complicaciones, estancia hospitalaria, estancia en la unidad de cuidados intensivos (UCI), estadificación adecuada de ganglios linfáticos, lado o tamaño del tumor, tipo de resección pulmonar y pérdida sanguínea estimada intraoperatoria entre los grupos A y B (Tabla 1). Ninguno de los pacientes requirió una estancia postoperatoria en la UCI mayor de 24 horas. El tamaño medio del tumor fue mayor en el grupo B que en el grupo A (3,2 ± 1,8 vs. 2,62 ± 1,1) (p > 0,05). El tiempo medio de acoplamiento fue significativamente mayor en el grupo B que en el grupo A (26,2 ± 5,3 vs. 17,8 ± 4,1) (p = 0,001). Aunque el tiempo medio en consola fue más corto, el tiempo quirúrgico fue mayor en el grupo B que en el grupo A, estas diferencias no fueron estadísticamente significativas (p > 0,05). En cuanto al dolor postoperatorio en estadio temprano, el grupo B presentó puntuaciones de dolor significativamente más bajas en comparación con el grupo A (Tabla 2) (p < 0,05). El periodo medio de seguimiento clínico fue de 26,4 ± 12,3 meses (rango: 3-44 meses). No hubo diferencia significativa entre los grupos en cuanto a la evaluación del primer mes postoperatorio de la calidad de vida según la puntuación de calidad de vida SF36 (Tabla 3).
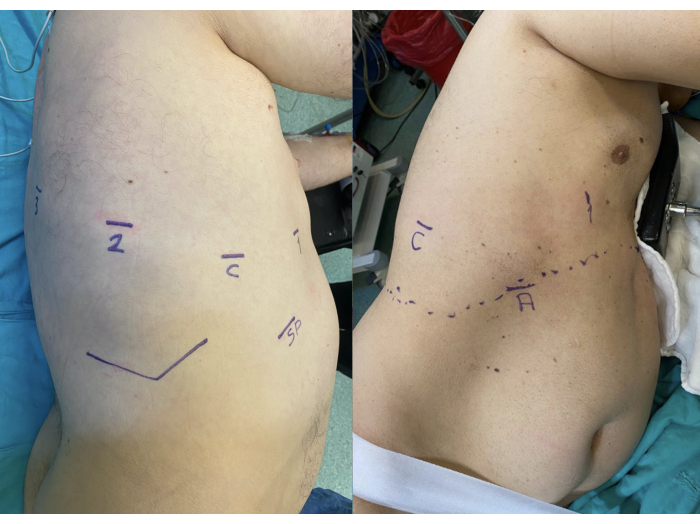
Figura 1: Localización de los puertos robóticos y de la incisión del puerto de servicio transdiafragmático subcostal. Ubicaciones de los puertos marcadas previamente a la cirugía en el paciente sometido a CPRL. Haga clic aquí para ver una versión más grande de esta figura.
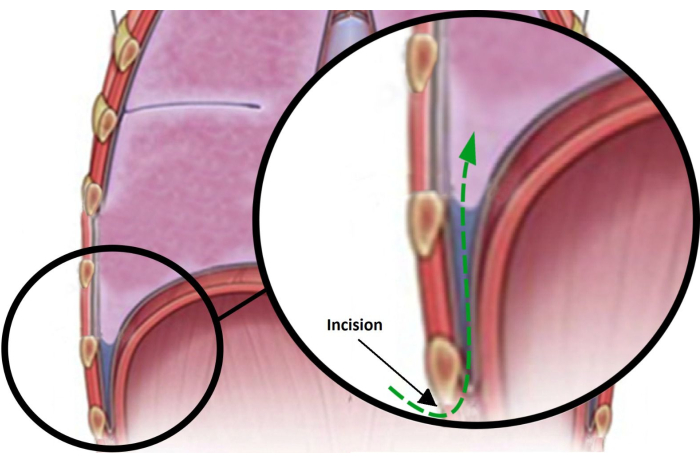
Figura 2: Ilustración de la incisión subcostal transdiafragmática. Una ilustración que muestra la relación entre el puerto subcostal y el diafragma. Haga clic aquí para ver una versión más grande de esta figura.
Tabla 1: Datos comparativos sobre el Grupo A y el Grupo B. m: prueba U de Mann-Whitney, X²: prueba de chi-cuadrado, RUL: lobectomía superior derecha, RLL: lobectomía inferior derecha, LUL: lobectomía superior izquierda, LLL: lobectomía inferior izquierda. Haga clic aquí para descargar esta tabla.
Tabla 2: Comparación del dolor posoperatorio en estadio temprano entre los grupos. VAS: Escala Visual Analógica, m: prueba de Mann-Whitney-U. Haga clic aquí para descargar esta tabla.
Tabla 3: Evaluación de la calidad de vida a 1 mes posoperatorio según la puntuación de calidad de vida SF36. m: prueba de Mann-Whitney U. Haga clic aquí para descargar esta tabla.
Figura suplementaria 1: Los instrumentos quirúrgicos utilizados en el estudio. Haga clic aquí para descargar este archivo.
Discusión
La reducción del dolor postoperatorio en los pacientes ha sido una fuerza impulsora para que los cirujanos realicen operaciones endoscópicas a través de pequeñas incisiones quirúrgicas. Cierto grado de daño al nervio intercostal es inevitable porque las grapadoras, la cámara toracoscópica y otros instrumentos se introducen a través de toracopuertos colocados en los espacios intercostales. Sin embargo, la toracotomía de utilidad, que daña el haz intercostal, causa la mayor parte del dolor postoperatorio en pacientes que reciben RAL. Además, la insuflación deCO2 no se puede usar porque la incisión de servicios públicos está abierta al aire de la habitación. Por el contrario, la técnica CPRL no requiere una toracotomía de utilidad hasta el final del procedimiento, que es el punto en el que se extrae la muestra. La CPRL se ha informado escasamente en la literatura publicada porque no se usa ampliamente debido a la necesidad de una mayor experiencia del cirujano de consola robótica y un mayor costo en comparación con la RAL.
Las ventajas más importantes de la CPRL incluyen el uso de un cuarto brazo robótico posterior adicional para permitir que los cirujanos de consola retraigan el pulmón por sí mismos y el uso de insuflación caliente deCO2 para aumentar el tamaño del campo quirúrgico. La asistencia del cirujano para retraer el pulmón es innecesaria debido a la inclusión del cuarto brazo robótico adicional. Además, el uso de la insuflación de CO2 facilita significativamente la resección pulmonar. Extiende la vista intratorácica bajando el diafragma y comprimiendo el parénquima. La presión del aire de insuflación deCO2 facilita la disección hiliar y el desprendimiento de las adherencias pleurales; Su insuflación calentada reduce la interferencia visual causada por la cauterización endoscópica. En el caso del desplazamiento selectivo del tubo, el uso de la insuflación de CO2 protege el espacio de trabajo quirúrgico al evitar la inflación pulmonar; También tiene las ventajas potenciales de minimizar el dolor postoperatorio y reducir la pérdida de sangre7. Aunque una presión de insuflación de CO2 más alta proporciona una mejor visión, no lo usamos con una presión superior a 10 mmHg debido al riesgo de hipercarbia8. La insuflación de CO2 solo se puede utilizar en abordajes quirúrgicos portal.
La extracción de la muestra plantea un desafío en CPRL, a diferencia de RAL, porque no hay una incisión abierta para extraer el material de lobectomía resecado. Según estudios reportados, en la mayoría de los centros que realizan CPRL, las muestras se extraen agrandando el puerto anterior a al menos 3 cm después de que se completa la resección pulmonar, y la insuflación de CO2 ya no es necesaria9. Ninan et al.4 informaron que la extracción se puede realizar a través de una incisión transdiafragmática subcostal sin agrandar los puertos colocados en el ICS. Presentaron un método para realizar lobectomía pulmonar asistida por robot sin toracotomía de utilidad, en combinación con el abordaje transdiafragmático, donde realizaron una incisión transdiafragmática subcostal para permitir el acceso a la cavidad pleural. En nuestra institución, ambas técnicas de extirpación se realizaron en pacientes consecutivos; Más tarde analizamos comparativamente estos datos para determinar si es necesaria la extirpación transdiafragmática.
La extracción de la muestra mediante una incisión transdiafragmática subcostal tiene varias ventajas. En primer lugar, evita la toracotomía de acceso intercostal y traumatiza solo un aparato neural intercostal. Es bien sabido que la extracción intercostal, incluso sin ninguna extensión de las costillas, puede causar dolor y daño nervioso crónico. En este estudio, las puntuaciones de calidad de vida posoperatoria fueron similares, pero el dolor posoperatorio fue significativamente menor en el grupo de extracción de muestras subcostales. Se puede afirmar que casi todos los pacientes del grupo A declararon que tenían dolor localizado en el sitio de la incisión de utilidad, mientras que los pacientes del grupo B no especificaron ninguna ubicación de puerto en particular, incluida la incisión subcostal. La región de la pared abdominal anterior tiene una estructura tisular laxa a diferencia de la del CSI y, en nuestra opinión, los pacientes no experimentan dolor localizado en el área del puerto subcostal debido a su naturaleza laxa.
En segundo lugar, esta técnica evita cualquier restricción de las estructuras óseas, lo que puede limitar la extracción de tumores grandes. El espacio intercostal (CSI) está confinado por dos costas adyacentes, lo que complica la extirpación de tumores mayores de 4 cm y muestras a gran escala. La compresión por el ICS puede causar distorsión de la muestra, deformación y daño de la bolsa endoscópica10. Además, los tumores de pulmón más grandes que el CSI representan un riesgo de derrame de células cancerosas durante la extracción de muestras de la cavidad torácica, lo que lleva a la contaminación de las células cancerosas. Este riesgo puede aumentar con tumores más grandes porque la muestra de tumor dentro de la bolsa es comprimida por el ICS11. En este estudio, el daño de la endobolsa se encontró varias veces en el grupo A. En algunos casos, se utilizaron productos lubricantes, como el catagel, para facilitar el paso suave de la endobolsa a través del ICS. En el grupo B, no se experimentaron dificultades para extraer especímenes de ningún tamaño. La estructura laxa del tejido subcostal permite que la región del puerto de servicio se afloje a medida que el cirujano empuja el extractor hacia afuera. Además, en ausencia de insuflación de CO2 , el diafragma ayuda a extraer la muestra empujando la endobolsa desde abajo. Esta técnica puede ser el método de extracción más conveniente, especialmente para muestras de neumonectomía o bilobectomía.
No obstante, la extracción de la muestra mediante una incisión transdiafragmática subcostal también tiene algunas desventajas. Primero, el cirujano torácico pasa más tiempo de lo habitual durante el período de acoplamiento debido a la disección del diafragma. Después de que el cirujano inserta la cámara y otros puertos, se explora el diafragma con la ayuda de la insuflación de CO2 . La insuflación de CO2 baja el diafragma con su presión de aire para que el cirujano pueda explorar la unión del diafragma a ladécima costilla. Después de realizar la disección endoscópica por cauterio, se divide el plano preperitoneal. Se realiza una incisión en el puerto subcostal de 15 mm en el extremo anterior de la11ª costilla, que corresponde a la disección endoscópica del diafragma. Si bien este puerto de 15 mm actúa como un puerto de servicio durante toda la operación, lo extendemos a 3 cm después de realizar la resección pulmonar. Posteriormente, el puerto de servicio subcostal actúa como puerto de extracción. En este estudio, el tiempo de acoplamiento fue significativamente mayor en el grupo B, mientras que no hubo diferencias significativas entre los grupos en términos de tiempo de operación.
En segundo lugar, si el cirujano torácico planea extraer la muestra mediante una incisión transdiafragmática subcostal, que actuará como un puerto de servicio durante la resección anatómica, se necesitan instrumentos de mayor tamaño porque los instrumentos endoscópicos de tamaño regular no son lo suficientemente largos para realizar lobectomías superiores. Las endograpadoras roticuladas largas, que por cierto, aumentan la capacidad de rotación, y las pinzas son necesarias para rodear las estructuras anatómicas. Sin embargo, no son obligatorios durante la realización de lobectomías medias o inferiores. En este estudio, las lobectomías superiores no se realizaron con este método sin adquirir endograpadoras y fórceps largos.
El dolor posoperatorio fue menor con la extracción subcostal, pero los beneficios potenciales en cuanto al dolor también podrían compensarse con complicaciones como hernias diafragmáticas/de la herida si se altera la integridad del peritoneo al abrir el puerto de servicio transdiafragmático. En este estudio, tales complicaciones no se experimentaron porque el peritoneo no estaba comprometido en ninguno de los casos. Además, el neumoperitoneo y la lesión hepática pueden ser complicaciones teóricas.
Este estudio tuvo varias limitaciones. En primer lugar, se incluyó un número limitado de pacientes en ambos grupos debido al diseño de una sola institución. Además, el estudio fue de naturaleza retrospectiva. A los pacientes que requerían lobectomía en manga no se les ofreció cirugía robótica debido a capacidades limitadas. Dado que el grupo de pacientes estaba limitado aquí, los primeros pacientes (casos tratados en las primeras etapas de la curva de aprendizaje) se incluyeron en ambos grupos. Esto habría ayudado a lograr una comparación más precisa de los tiempos de operación.
En última instancia, se puede especular que realizar una incisión transdiafragmática subcostal no es un proceso complicado, aunque prolonga significativamente el tiempo de acoplamiento. Aunque el experimento actual se basa en un pequeño grupo de estudio, la extracción de la muestra a través de la incisión transdiafragmática subcostal después de la CPRL es potencialmente útil, tiene varias ventajas y es un método práctico, factible y seguro.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Endoscopio da Vinci Xi con Cámara, 8 mm, 0 | Cirugía Intuitiva | 470027 | La cámara del robot da Vinci |
Da Vinci X Trocar robótico | Da Vinci | F13574 | Utilizado para instrumentos Da Vinci |
| Grapadora Endo GIA Ultra | Covidien | EGIAUSTND | Utilizado para grapar |
| Endobag | Medtronic | US150152 | utilizado para la extracción de muestras |
| Aspirador endoscópico | Safir Health Medical | 680395 | utilizado para la aspiración |
| Pinzas | bipolares EndoWrist MarylandCirugía intuitiva | 470172 | utiliza para la disección |
| EndoWrist Prograsper | Intuitive Surgery 470068 | utiliza para la pinza | |
| EndoWrist Tip-Up | Intuitive Surgery | 470092 | utiliza para el agarre |
| tubos de insuflación | Storz | 31210 | Se utiliza para la insuflación caliente de CO2 |
| Puerto Medtronic de 15 mm | Medtronic | US150477 | Se utiliza para el puerto subcostal |
| SPSS Statistics | IBM | SPSS Inc., ver 22.0, IBM, Chicago | |
| Cartucho de grapadora | Covidien EGIA45CTAWM | utilizado para grapar | |
| Pinza quirúrgica | Lawton | D1755 | Utilizada para pinza |
| de cirugía toracoscópica | Medtronic | 173030 | Utilizada para agarrar |
Referencias
- Cerfolio, R. J., Bryant, A. S., Skylizard, L., Minnich, D. J. Initial consecutive experience of completely portal robotic pulmonary resection with 4 arms. J Thorac Cardiovasc Surg. 142 (4), 740-746 (2011).
- Gharagozloo, F., Margolis, M., Tempesta, B., Strother, E., Najam, F. Robot-assisted lobectomy for early-stage lung cancer: report of 100 consecutive cases. Ann Thorac Surg. 88 (2), 380-384 (2009).
- Veronesi, G., Novellis, P., Voulaz, E., Alloisio, M. Robot-assisted surgery for lung cancer: State of the art and perspectives. Lung Cancer. 101, 28-34 (2016).
- Ninan, M., Dylewski, M. R. Total port-access robot-assisted pulmonary lobectomy without utility thoracotomy. Eur J Cardiothorac Surg. 38 (2), 231-232 (2010).
- Oda, M., Matsumoto, I., Waseda, R., Watanabe, G. Total port-access lobectomy via a subcostal trans-diaphragmatic approach for lung cancer. Interact Cardiovasc Thorac Surg. 16 (2), 211-213 (2013).
- Brazier, J. E., et al. Validating the SF-36 health survey questionnaire: New outcome measure for primary care. BMJ. 305 (6846), 160-164 (1992).
- Novellis, P., Alloisio, M., Cariboni, U., Veronesi, G. Different techniques in robotic lung resection. J Thorac Dis. 9, 4315-4318 (2017).
- Bready, L. L. Anesthesia for laparoscopic surgery. Curr Rev Clin Anesth. 15, 133-144 (1995).
- Yang, M. Z., et al. Learning curve of robotic portal lobectomy for pulmonary neoplasms: A prospective observational study. Thoracic Cancer. 12 (9), 1431-1440 (2021).
- Yu, X. Feasibility and validity of double-arm specimen extraction method after partial lung resection in single-port thoracoscopic surgery. J Thorac Dis. 11 (9), 3769(2019).
- Nakano, T., et al. Extraction bag lavage cytology during video-assisted thoracoscopic surgery for primary lung cancer. Interact Cardiovasc Thorac Surg. 18 (6), 770-774 (2014).
Reimpresiones y permisos
