Este estudio in vitro comparó cuatro diseños de guías quirúrgicas estáticas y navegación dinámica para la colocación de implantes mandibulares en extremo libre. Las modificaciones progresivas en el diseño de la guía redujeron la mayoría de las desviaciones de colocación, mientras que la navegación dinámica demostró ventajas seleccionadas en el control angular y apical en el sitio distal #37.
Se requiere una suscripción a JoVE para ver este contenido. Inicie sesión o comience su prueba gratuita.
Artículo de investigación
In Vitro Evaluación de guías quirúrgicas diseñadas digitalmente para implantes mandibulares de extremo libre: precisión y estabilidad de diseños no de arco transversal
En este artículo
Resumen
Resumen
Las guías quirúrgicas digitales se utilizan ampliamente en implantología, pero la colocación de implantes en regiones mandibulares de extremo libre sigue siendo un reto porque el soporte distal del diente es limitado y puede producirse desplazamiento de la guía durante el taladrado. Este estudio in vitro evaluó la precisión y estabilidad de colocación de cuatro configuraciones de guías quirúrgicas estáticas diseñadas digitalmente y comparó la cirugía implantal asistida por ordenador estática con la navegación dinámica en un modelo estandarizado de resina de extensión distal mandibular. Se generó un modelo mandibular parcialmente edentuloso que involucraba los sitios del implante #36 y #37 a partir de datos de escaneo intraoral y tomografía computarizada por haz cónico. Se probaron cuatro diseños de guías estáticas: una guía convencional unilateral de arco transversal con soporte dental (GT I), dos guías compactas sin arco transversal con diferentes configuraciones de dientes de soporte (GT II y GT III), y una guía sin arco transversal con fijación distal por microtornillo (GT IV). Los datos de escaneo postoperatorio se superpusieron al plan virtual para cuantificar desviaciones angulares, coronales, apicales, de profundidad y laterales. La modificación progresiva de GT I a GT IV redujo la mayoría de las desviaciones angulares y lineales en ambos sitios del implante. GT IV mostró la desviación angular más baja y un perfil global de precisión y estabilidad favorable en la mayoría de las comparaciones, aunque GT III mostró una desviación tridimensional apical ligeramente menor en el sitio #37. En la comparación estática versus dinámica, la navegación dinámica mostró ventajas específicas del sitio en desviación angular y desviación global apical en #37, mientras que la guía estática mostró valores comparables o mejores para varias mediciones en #36. La comparación combinada de sitios no apoyó la superioridad uniforme de ninguna de las dos modalidades. Estos hallazgos indican que la configuración de soporte guía y la estabilización distal influyen en la precisión de colocación y la estabilidad de la guía en un modelo de resina mandibular de extremo libre. Se requiere validación clínica antes de poder hacer recomendaciones rutinarias de tratamiento.
Introducción
La restauración de implantes dentales se ha convertido en una opción de tratamiento consolidada para la pérdida parcial y total de dientes, y la precisión de la colocación del implante sigue siendo un factor clave para el ajuste protésico, la seguridad periimplantal y los resultados funcionales a largoplazo 1. El desarrollo de la tomografía computarizada de haz cónico (CBCT), el escaneo intraoral, la planificación tridimensional y la fabricación aditiva ha apoyado el uso más amplio de la cirugía de implantes asistida por ordenador (CAIS) en implantologíaclínica 2,3. Al integrar datos radiográficos y de escaneo superficial, las guías quirúrgicas estáticas permiten transferir la posición prevista del implante al campo operatorio, proporcionando un mejor control sobre la dirección de perforación, profundidad y colocación tridimensional delimplante 4.
Actualmente se utilizan dos formas principales de CAIS: cirugía implantal asistida por ordenador estático (S-CAIS) y navegación dinámica. Las guías estáticas se adoptan ampliamente porque son relativamente accesibles, no requieren seguimiento en tiempo real y pueden incorporarse en procedimientos rutinarios de implantes con cambios limitados en el flujo de trabajoquirúrgico 5. La navegación dinámica, en cambio, proporciona retroalimentación visual en tiempo real sobre la posición y angulación del taladro, permitiendo al operador ajustar la trayectoria durante la preparación para laosteotomía 6. Revisiones sistemáticas recientes han reportado una precisión favorable tanto para enfoques estáticos como dinámicos, aunque ninguna técnica elimina por completo la desviación de colocación, especialmente en sitios o regiones anatómicamente restringidas con soportelimitado 7. La evidencia clínica prospectiva también sugiere que la asistencia estática y dinámica combinada puede ser útil en casos complejos seleccionados, pero el beneficio relativo de la retroalimentación dinámica depende del sitio anatómico, el control del operador, la precisión del registro y la estabilidad del diseño de la guíabase 8.
A pesar de estos avances digitales, la precisión de las guías estáticas sigue estando fuertemente influenciada por el tipo de soporte, la geometría de las guías, la tolerancia de las mangas, la precisión de impresión y la estabilidad intraoperatoria de los asientos. Las guías soportadas por los dientes suelen mostrar una precisión favorable cuando se logra un asiento estable, pero las regiones mandibulares en los extremos libres siguen siendo mecánicamente exigentes porque la falta de soporte distal puede permitir la rotación de guía o el desplazamiento vertical durante eltaladro 9. Este problema puede entenderse como inestabilidad relacionada con voladizos, en la que una guía unilateral de extensión distal queda expuesta a fuerzas rotacionales alrededor de los dientes de soporte restantes. Incluso pequeños errores de asentamiento pueden amplificarse en la región apical, produciendo desviaciones angulares, coronales, apicales, de profundidad olaterales 10.
Se han propuesto varias estrategias de diseño para mejorar la estabilidad de la guía en extremo libre, incluyendo el aumento del número de dientes de soporte, la extensión de la base guía, la ampliación del área oclusal de soporte, el uso de estabilización de arco transversal o la adición de elementos auxiliares defijación 11. Sin embargo, las guías grandes de arco transversal pueden reducir la visibilidad, limitar el acceso quirúrgico, complicar la inserción y retirada, y aumentar la dificultad de manipulación junto a la silla. Los diseños con soporte mucoso también pueden ser menos fiables en regiones posteriores parcialmente edentólicas porque la deformación de tejidos blandos puede introducir desplazamientos impredecibles bajo la carga12. Estas limitaciones han fomentado el interés en diseños guías compactos sin arco transversal que preservan el acceso quirúrgico local mientras mejoran la resistencia al levantamiento, la rotación y el micromovimiento distal.
En este estudio, los diseños compactos sin arco transversal no estaban destinados a crear un mecanismo de undercut o snap-fit bloqueado mecánicamente. En su lugar, la geometría modificada de soporte oclusal fue diseñada para aumentar el contacto localizado con las fosas oclusales y las inclinaciones de las cúspides de los dientes posteriores restantes, mejorando así el soporte de la posición sin extender la guía a través de todo el arco. Se han reportado previamente diseños relacionados sin arco transversal que incorporan retención con soporte dental y estabilización asistida por tornillo. Por lo tanto, el presente estudio no pretende introducir una categoría completamente nueva de guía quirúrgica. Su contribución radica en evaluar, bajo un modelo estandarizado de resina mandibular de extremo libre, cómo los cambios escalonados en la configuración del diente de soporte y la fijación distal de microtornillos afectan la precisión de colocación del implante y la estabilidad de las guías.
La inclusión de la CAIS dinámica en el mismo entorno experimental proporcionó una comparación de referencia para la navegación en tiempo real bajo las mismas condiciones de extensión distal mandibular. La precisión de las guías estáticas en regiones de extremo libre depende en gran medida del asiento de guía, el soporte local, la precisión de fabricación y la estabilidad mecánica. La navegación dinámica, en cambio, se basa en el registro, la calibración, el seguimiento en tiempo real de la trayectoria y la respuesta del operador durante la preparación para la osteotomía. Comparar estos dos enfoques dentro del mismo modelo estandarizado permitió al estudio examinar si la retroalimentación dinámica producía diferencias de precisión específicas del sitio o de la métrica, especialmente en el sitio más distal del #37, donde se esperaba mayor inestabilidad de guía. Esta comparación se vinculó experimentalmente al análisis de diseño GT I-GT IV evaluando dos estrategias para gestionar el mismo problema de precisión en extremos libres: estabilización mecánica mediante diseño de guías y corrección intraoperatoria mediante navegación.
En consecuencia, este estudio in vitro evaluó cuatro diseños de guías quirúrgicas estáticas para la colocación de implantes mandibulares en extremo libre: una guía convencional unilateral de arco transversal con soporte dental, dos guías compactas no transversales con diferentes configuraciones de dientes de soporte y una guía sin arco transversal que incorpora fijación distal por microtornillo. La precisión de colocación del implante se evaluó en los sitios #36 y #37 utilizando desviación angular, desviación tridimensional coronal y apical, desviación de profundidad y desviación lateral. También se compararon CAIS estáticos y navegación dinámica en los mismos sitios de implante para determinar si la navegación producía diferencias específicas del sitio o métricas bajo las mismas condiciones experimentales. La hipótesis nula era que no habría diferencias significativas en la precisión de colocación del implante entre los cuatro diseños de guías estáticas ni diferencias significativas entre el CAIS estático y dinámico en los sitios de extremo libre mandibular.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Protocolo
El modelo mandibular se generó a partir de datos de escaneo intraoral anonimizado y tomografía computarizada de haz cónico obtenidos de un voluntario adulto. El uso de datos de imagen de origen humano fue revisado y aprobado por el Comité de Ética en Investigación Humana de la Universidad Sain de Malasia (JEPeM-USM; USM/JEPeM/PP/23110816). Se obtuvo el consentimiento informado por escrito del voluntario para el uso de escaneos intraorales anonimizados y datos CBCT para la fabricación in vitro de modelos, el diseño de guías quirúrgicas y el análisis de precisión. Toda la información identificativa se eliminó antes del procesamiento de datos, y solo se utilizaron archivos STL y DICOM anonimizados en el experimento. Los productos químicos, reactivos y herramientas utilizados en el protocolo se enumeran en la Tabla de Materiales.
1. Diseño del estudio
Este estudio experimental in vitro evaluó la precisión de colocación y la estabilidad mecánica de cuatro configuraciones de guías quirúrgicas estáticas para la colocación de implantes mandibulares en extremo libre y comparó la cirugía estática asistida por ordenador con la navegación dinámica. Se evaluaron dos sitios implantados en la mandíbula posterior izquierda, correspondientes a la IED #36 y #37. El flujo de trabajo experimental general se muestra en la Figura 1.
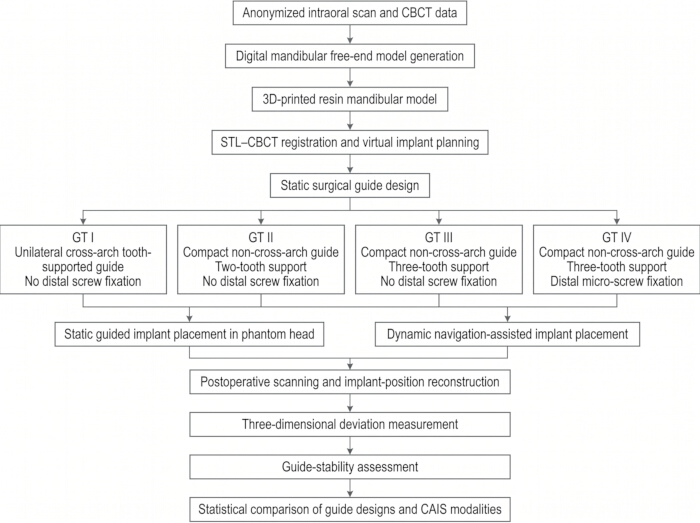
Figura 1: Diseño del estudio. Visión esquemática del flujo de trabajo experimental in vitro , incluyendo procesamiento de datos de escaneo anonimizado, fabricación de modelos mandibulares de resina, registro STL–CBCT, planificación virtual del implante, diseño de guías estáticas, colocación estática y dinámica del implante CAIS, medición de desviaciones tridimensionales, evaluación de la estabilidad de la guía y análisis estadístico. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
Se probaron cuatro diseños de guías estáticas. GT I era una guía convencional unilateral de arco transversal con soporte dental y servía como diseño de control. GT II era una guía compacta sin arco transversal sostenida por dos dientes adyacentes. GT III era una guía compacta sin arco transversal sostenida por tres dientes adyacentes. GT IV utilizaba la misma configuración de soporte de tres dientes sin arco transversal que GT III y añadió fijación distal por microtornillo en la zona de extremo libre.
Para la comparación estática frente a dinámica CAIS, el brazo estático de CAIS utilizó la guía convencional unilateral de arco transversal GT I con soporte dental. GT I fue seleccionado como comparador estático porque representaba la configuración convencional de guía estática soportada por el diente contra la que la navegación dinámica podía compararse bajo las mismas condiciones de extensión distal mandibular. La comparación entre el GT I-GT IV se trató como un experimento separado de optimización de diseño de guías.
2. Unidad experimental, estructura de replicación y base en tamaño de muestra
Para la comparación estática de la guía y el diseño, la unidad experimental consistió en una colocación de implante realizada en un mismo sitio del implante utilizando un modelo mandibular impreso de forma independiente y una guía fabricada de forma independiente. Para cada diseño de guía, se realizaron 20 colocaciones de implantes en el sitio #36 y 20 en el sitio #37. Así, n = 20 se refería a 20 conjuntos independientes de colocación de guías de modelo por diseño de guía por sitio del implante, no a mediciones repetidas del mismo implante.
Para la comparación de CAIS estático versus dinámico, se incluyeron 20 colocaciones de implantes por modalidad en cada sitio implante. Cada modelo se utilizó solo para una condición de colocación de implantes. Las mediciones repetidas del mismo implante se promediaron y no se trataron como observaciones independientes.
El tamaño de la muestra se basó en estudios previos de precisión in vitro de CAIS utilizando desviaciones angulares y lineales de colocación del implante como resultadosprimarios 13. Se utilizó una diferencia entre grupos esperada de aproximadamente 0,35 mm en desviación tridimensional apical o 1,0° en desviación angular. Suponiendo una desviación estándar de 0,35-0,50 mm para desviación lineal y 0,8-1,0° para desviación angular, α = 0,05 y un 80% de potencia, se requerían al menos 16 colocaciones de implantes por grupo. Se usaron veinte colocaciones por grupo para permitir escaneos inutilizables o guías inadaptadas.
3. Aleatorización, control del operador y cegamiento
Dos operadores realizaron todos los procedimientos de colocación del implante. Ambos operadores tenían formación previa en colocación de implantes guiados estáticamente y navegación dinámica. Antes de la recogida formal de datos, cada operador completaba cinco entrenamientos no relacionados con el estudio para guiado estático y cinco para navegación dinámica.
El orden de prueba de GT I-GT IV, el orden del sitio del implante y el orden del procedimiento estático versus dinámico se aleatorizaron usando secuencias generadas por ordenador. La asignación del operador se equilibró entre diseños de guías, sitios de implante y modalidades CAIS, de modo que cada operador completaba un número igual de colocaciones dentro de cada condición experimental. La secuencia de asignación se generó antes de la preparación del modelo y se siguió durante la colocación del implante para reducir el aprendizaje relacionado con el operador, la fatiga y los efectos de preferencia por modalidad.
Los archivos STL postoperatorios y los archivos de planificación se codificaban antes de la medición. Los evaluadores que midieron las desviaciones del implante fueron cegados para guiar el diseño, el sitio del implante, la modalidad CAIS y la identidad del operador.
4. Adquisición de modelos digitales y fabricación de modelos de resina
Se realizó un escaneo intraoral mandibular de arco completo utilizando un escáner óptico intraoral en la silla con una veracidad nominal inferior a 20 μm, y el escaneo se exportó como un archivo STL. Los datos CBCT se obtuvieron utilizando una unidad dental CBCT con los siguientes parámetros: 90 kVp, 8 mA, 8 cm × 8 cm de campo de visión, tamaño de vóxel de 0,20 mm y tiempo de exposición de 14 s. Los archivos DICOM se exportaban para la planificación de implantes.
El archivo STL mandibular se importó a un software de modelado tridimensional. Se retiraron artefactos de escaneo, se repararon las áreas abiertas de malla y se estandarizó la región mandibular posterior izquierda como una condición edentulosa de extensión distal que involucraba a #36 y #37. Los dientes adyacentes se conservaron para el soporte de guía.
El modelo mandibular se fabricó utilizando una impresora tridimensional estereolitografía y resina de modelo dental rígida. El modelo se imprimió con un grosor de capa de 50 μm, con el plano oclusal orientado aproximadamente 30° respecto a la plataforma de construcción. Tras la impresión, el modelo se lavó dos veces con alcohol isopropílico al 95% durante 5 minutos cada uno, se secó al aire durante 20 minutos y se curó después durante 30 minutos a 405 nm. Las estructuras de soporte se retiraron únicamente de superficies sin contacto.
Cada modelo impreso se escaneaba con un escáner óptico de laboratorio de sobremesa con una precisión nominal de 10 μm. El archivo STL del modelo impreso se comparó con el archivo de diseño original utilizando software de inspección tridimensional. El modelo se aceptó cuando la desviación media de la superficie era inferior a 0,10 mm y la desviación local máxima en las superficies de soporte de los dientes guía era inferior a 0,20 mm. El modelo mandibular impreso se muestra en la Figura 2A, y la región estandarizada de extremo libre utilizada para el soporte de la guía y la colocación del implante se muestra en la Figura 2B.
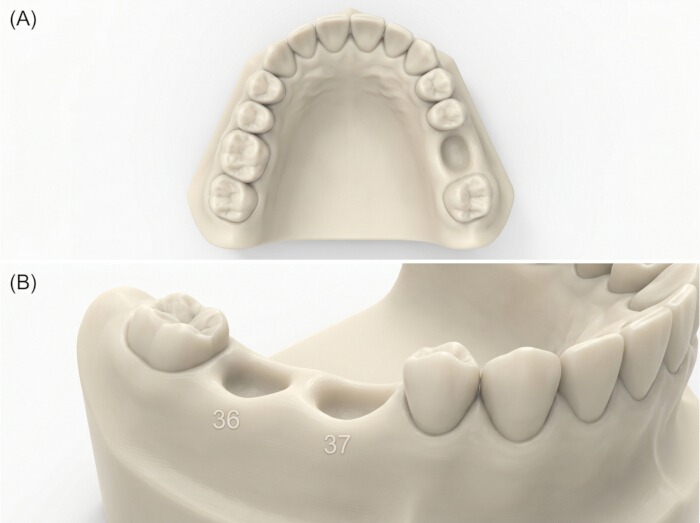
Figura 2: Modelo de resina mandibular utilizado en el experimento in vitro . (A) Modelo tridimensional impreso de resina mandibular con sitios de implante estandarizados en los números #36 y #37. (B) Vista en primer plano de la región mandibular izquierda del extremo libre mostrando la zona del implante edentuloso y los dientes adyacentes usados para el soporte guía. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
5. Registro STL-CBCT y planificación de implantes virtuales
El archivo STL del modelo verificado y el conjunto de datos CBCT DICOM se importaron al software de planificación de implantes. El registro se realizó mediante alineación de ajuste mejor basada en la superficie del diente. Se utilizaron puntos de referencia dentales estables para la alineación inicial, seguidos de un registro superficial del arco dental. La región edentólica del lecho implantal y las superficies propensas a artefactos fueron excluidas del registro final.
El registro se comprobó en vistas axial, coronal, sagital y transversal. El registro solo se aceptaba cuando el error medio de alineación era ≤0,25 mm. El registro se repetía si se superaba este umbral. Este umbral se utilizó para el registro preoperatorio de STL-CBCT porque este paso implicaba alineación cruzada entre la exploración superficial y la geometría derivada de CBCT. Un error de registro en esta etapa podría transferirse a la planificación del implante, el diseño de la guía y la posterior medición de desviaciones.
Se planificaron dos implantes a nivel de tejido en los sitios #36 y #37. Los implantes previstos tenían un diámetro de 4,1 mm y una longitud de 10 mm. Las mismas posiciones planificadas del implante se usaron para todos los grupos guías estáticos y para la comparación dinámica de navegación. El plan del implante virtual se controló para el espaciamiento mesiodistal, la posición bucolingual, la profundidad del implante, el paralelismo y la distancia al canal mandibular.
6. Diseño de guías quirúrgicas estáticas
Se crearon cuatro diseños de guías utilizando software de diseño de guías dentales. Se usaron las mismas posiciones del implante, sistema de manguitas, altura de la manga y trayectoria de perforación para todos los grupos guía. El grosor del cuerpo guía se estableció en 2,5 mm, el espacio de alivio entre la superficie dental y la superficie de 0,05 mm, el diámetro interior de la manga en 5,0 mm, la altura de la manga en 5,0 mm y la manga desplazada respecto a la plataforma del implante en 9,0 mm. Todas las guías fueron diseñadas para perforación secuencial totalmente guiada.
El alivio de 0,05 mm por superficie dental se utilizó para estandarizar la adaptación de dientes guía cerrados en el modelo de resina rígida. No estaba pensado para crear un mecanismo de ajuste rápido, forzar la guía más allá de la altura del contorno o producir un verdadero bloqueo mecánico en los undercuts. Se verificó la capacidad de asientos completos antes de la colocación del implante y no se obligó a que ningún guía se sentara a la fuerza.
GT I fue diseñado como una guía unilateral de arco transversal con soporte de dientes sin fijación distal. GT II fue diseñado como una guía compacta sin arco transversal, sostenida por dos dientes adyacentes mesiales a la región de extremo libre. GT III fue diseñado como una guía compacta sin arco transversal sostenida por tres dientes adyacentes. GT IV utilizaba la misma configuración de soporte de tres dientes que GT III e incluía un canal distal de fijación microtornillo. La estructura transversal buccolingual de GT I se muestra en la Figura 3A, y el concepto de diseño GT II-GT IV correspondiente sin arco transversal se muestra en la Figura 3B.
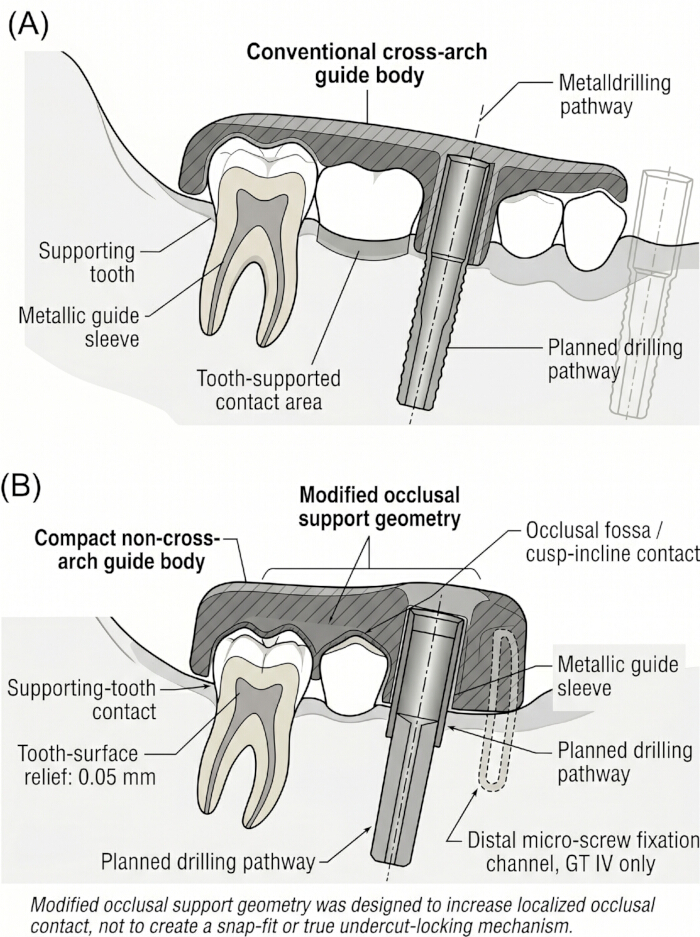
Figura 3: Comparación buccolingual de la sección transversal de conceptos de diseño de guía estática. (A) Diseño convencional unilateral de guía con soporte dental en arco transversal sin fijación distal. (B) Concepto de diseño guía compacto sin arco transversal que muestra geometría de soporte oclusal modificada, contacto localizado de fosa oclusal y cúspide-inclinación, contacto diente de soporte, alivio diente-superficie y la vía guía-manga. La geometría modificada de soporte oclusal fue diseñada para mejorar el soporte de los asientos y la resistencia a la elevación o la rotación, y no estaba pensada como un mecanismo de ajuste rápido ni de bloqueo real por debajo del corte. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
Para GT IV, el diámetro del canal del microtornillo se estableció en 1,5 mm para un tornillo de fijación de 1,5 mm × 8,0 mm. El canal se posicionó distal respecto a los sitios del implante previstos y se inclinó aproximadamente 20° respecto al plano oclusal para evitar interferencias con el camino de osteotomía y la manga guía del implante.
Las guías compactas sin arco transversal usaban una geometría de soporte oclusal modificada diseñada para aumentar el contacto localizado con fosas oclusales y las inclinaciones de las cúspides de los dientes posteriores restantes. Esta geometría se utilizó para mejorar la resistencia a la elevación y la rotación sin extender la guía a lo largo de todo el arco. No fue diseñado ni interpretado como un verdadero bloqueo por undercut.
7. Fabricación de guías quirúrgicas y verificación de asientos
Todas las guías quirúrgicas se imprimieron utilizando una impresora estereolitografía y resina quirúrgica biocompatible. Las guías se imprimieron con una capa de 50 μm de grosor, se lavaron con alcohol isopropílico al 95% durante 5 minutos, se secaron durante 20 minutos y se curaron después durante 30 minutos a 405 nm. Se insertaban fundas metálicas según la especificación del sistema de fundas y comprobaban que el asiento fuera completo.
El cuerpo guía convencional del GT I se muestra en la Figura 4A, y la manga guía metálica utilizada para estandarizar la trayectoria de perforación se muestra en la Figura 4B. Las estructuras guía compactas representativas se muestran para GT II en la Figura 5A, GT III en la Figura 5B y GT IV en la Figura 5C.
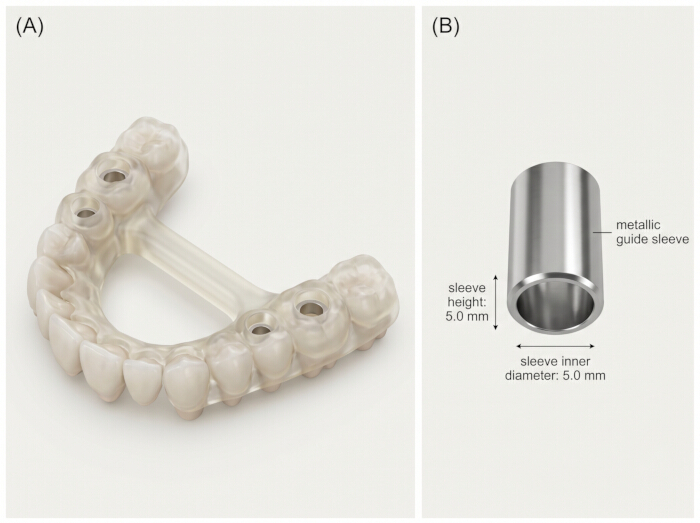
Figura 4: Componentes estructurales del sistema de implante guiado estáticamente. (A) GT I Cuerpo guía convencional unilateral de arco transversal con soporte dentado. (B) Manga guía metálica utilizada para estandarizar la vía de perforación, el diámetro y la altura de la manga a través de diseños de guías. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
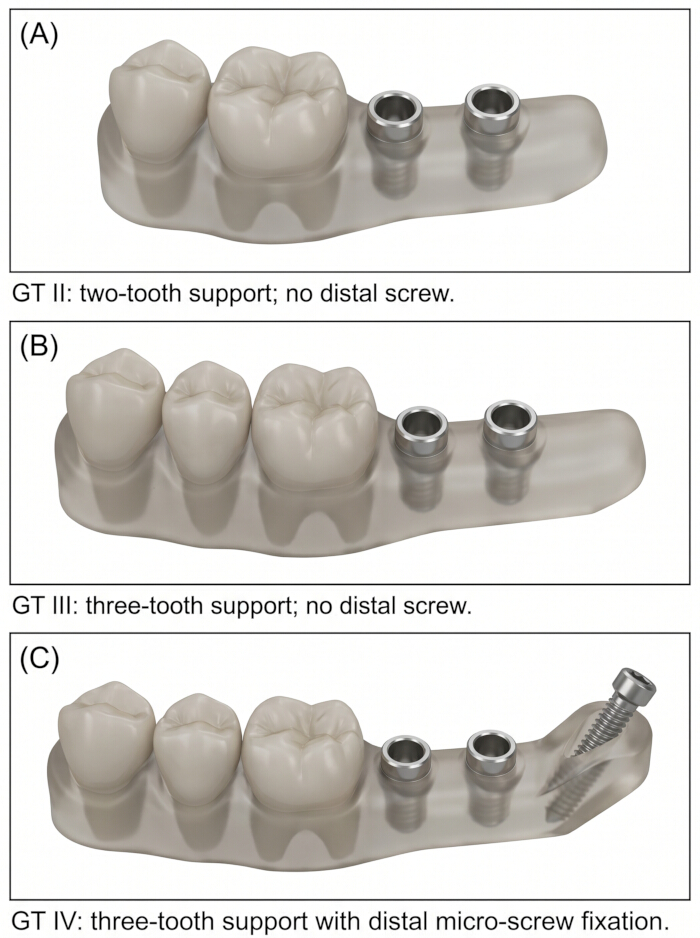
Figura 5: Diseños compactos de guía sin arco transversal. (A) Guía GT II con soporte oclusal de dos dientes y sin fijación distal. (B) Guía GT III con soporte oclusal de tres dientes y sin fijación distal. (C) Guía GT IV con soporte oclusal de tres dientes y fijación distal por microtornillo. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
No se realizó un acabado incontrolado de la superficie intaglio. Solo se retiraron los soportes de impresión exteriores de las superficies de contacto dental y las zonas de contacto de la funda. Las zonas de contacto dental, las áreas de soporte oclusal modificadas y los canales de la manga no se ajustaban manualmente.
Antes de la colocación del implante, cada guía se colocaba en el modelo correspondiente. Se confirmó visualmente la totalidad de los asientos, mediante inspección táctil y con una capa de silicona de ajuste de 50 μm. Se excluyeron y reimprimieron guías que mostraran balanceo, asientos incompletos, deformación de la manga, grietas visibles o ajustes de más de 0,20 mm.
8. Configuración y calibración de navegación dinámica
La colocación dinámica asistida de la navegación del implante se realizó utilizando un sistema óptico de navegación con seguimiento con cámara de seguimiento, rastreador de modelos, rastreador de la pieza de mano, herramienta de calibración y software de planificación-navegación. El mismo plan de implante virtual bloqueado que se usaba para los grupos de guías estáticas fue importado al software de navegación. Se incluyó la navegación dinámica porque el seguimiento en tiempo real puede proporcionar un control intraoperatorio adicional sobre el punto de entrada, la angulación y la profundidad, aunque su precisión puede variar según el sitio y la métrica.
El modelo mandibular estaba fijado en una cabeza fantasma dental y se colocaba un marcador rígido de seguimiento a la base del modelo. El modelo se registró mediante trazado de superficie dental y puntos fiduciarios predefinidos. El registro se verificó tocando cinco puntos anatómicos en el modelo impreso y comparándolos con las posiciones virtuales correspondientes. El registro fue aceptado cuando el error reportado por el sistema fue de ≤0,50 mm. Este umbral de aceptación seguía el flujo de trabajo del sistema de navegación y era distinto del umbral más estricto de registro de escaneo postoperatorio utilizado para la medición de desviaciones. En las 40 posiciones de navegación dinámica, el error medio de registro reportado por el sistema fue de 0,34 ± 0,07 mm, con un rango de 0,21-0,48 mm. Ningún registro superó el umbral de aceptación predefinido de 0,50 mm. Dos registros se acercaron al límite de aceptación y se repitieron antes de la preparación para la osteotomía hasta que el error de registro reportado por el sistema volvió por debajo del umbral.
La pieza de mano y el eje del taladro se calibraban antes de cada secuencia de perforación. La calibración se repetía si el error de verificación del eje de perforación superaba 0,30 mm. Durante la preparación para la osteotomía, se monitorizó la pantalla de navegación para detectar el punto de entrada, la angulación y la profundidad.
9. Procedimiento de colocación del implante
El modelo mandibular impreso se aseguraba en una cabeza fantasma dental con una pinza mecánica. Se comprobó la estabilidad del modelo antes de perforar. La configuración de cabezas fantasma se muestra en la Figura 6. No se utilizó ninguna capa mucosa artificial; Por ello, el experimento simuló un modelo mandibular de resina rígida en lugar de tejido blando biológicos.
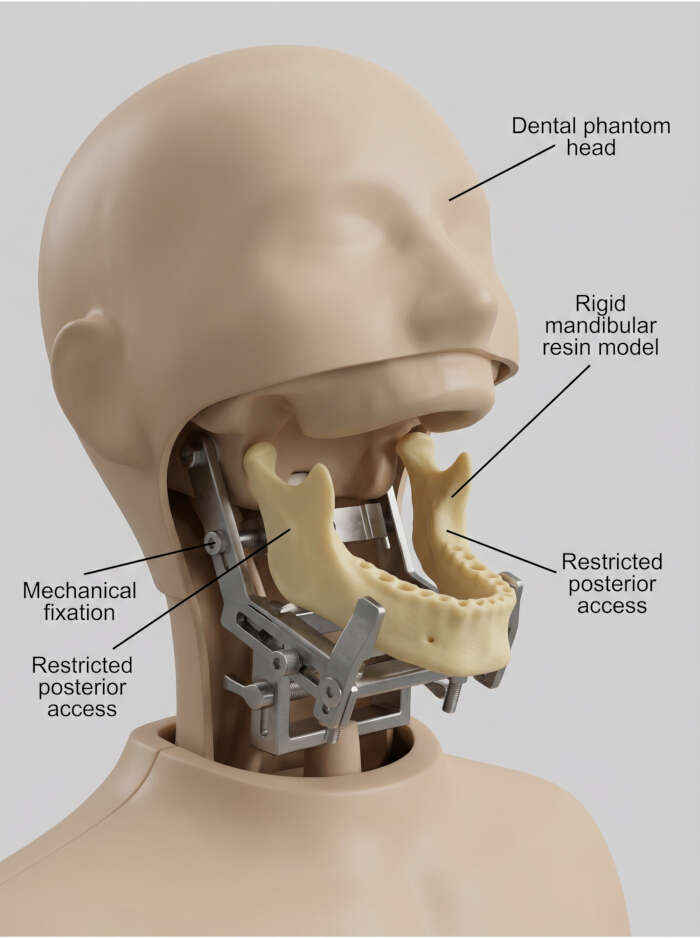
Figura 6: Configuración de cabeza fantasma para la colocación del implante. Un modelo tridimensional impreso de resina mandibular fijado en una cabeza fantasma dental para proporcionar fijación estandarizada del modelo y restringir el acceso posterior durante la colocación in vitro del implante. No se utilizó ninguna capa de mucosa artificial. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
Para el CAIS estático, el guía asignado se sentaba y se verificaba un ajuste completo antes de perforar. Para GT IV, el microtornillo distal se insertaba a través del canal de fijación y se apretaba a 8 N·cm usando una llave dinamométrica calibrada. La fijación de tornillos solo se realizó para GT IV. El procedimiento de perforación y colocación de implantes guiados por GT IV se ilustra en la Figura 7A–E.
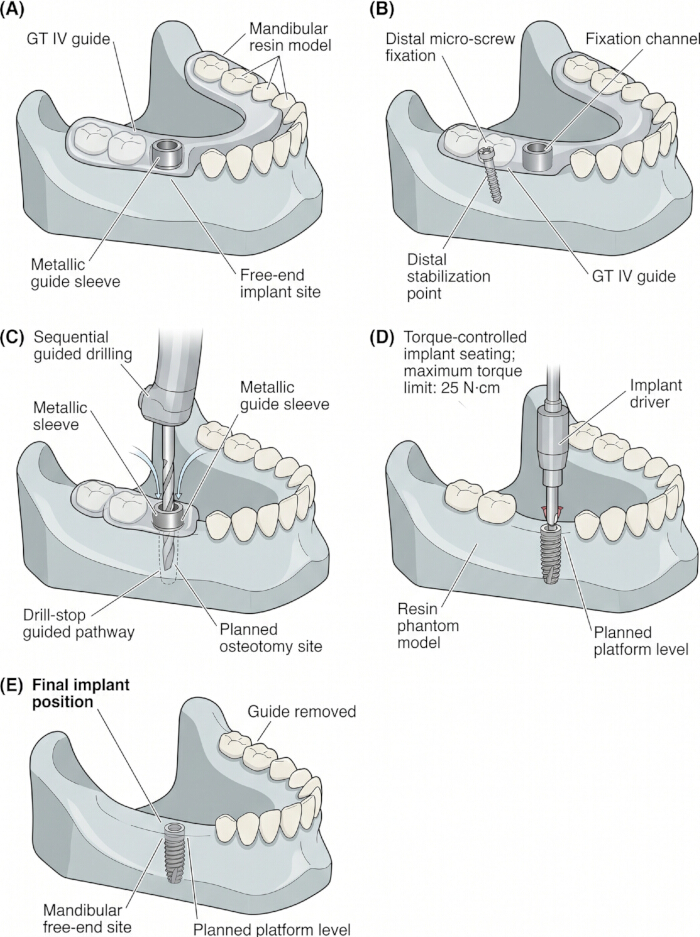
Figura 7: Procedimiento de colocación de implantes guiado por vía intravenosa GT. (A) Asiento de la guía GT IV en el modelo de resina mandibular. (B) Fijación distal de microtornillo a través del canal guía. (C) Perforación guiada secuencial a través de la funda metálica. (D) Asiento del implante controlado por par en el punto mandibular planificado, con el driver ajustado a un límite máximo de par de 25 N·cm. (E) Posición final del implante tras la retirada de la guía. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
Se utilizó un protocolo de perforación completamente guiada. Se realizaba perforación secuencial con un simulacro piloto, un ejercicio intermedio y un simulacro final. La perforación se realizó a 800 rpm bajo riego salino externo continuo. La profundidad se controlaba mediante la manga guía y el sistema de taladro y tope.
Tras la preparación para la osteotomía, el implante se insertó utilizando un transductor calibrado controlado por par, ajustado a un límite máximo de par de 25 N·cm. Este valor se utilizó como un límite procedimental estandarizado para colocar el implante en el modelo fantasma de resina, no como evidencia de estabilidad biológica primaria ni como una simulación directa del par clínico de inserción en hueso humano. La última plataforma del implante se colocó para coincidir con el nivel previsto de la plataforma. Tras la colocación, se inspeccionó el sitio de la osteotomía y la resina circundante para detectar desmontaje, grietas de resina, perforación, deformación o resistencia anormal al taladro.
Para el CAIS dinámico, la osteotomía del implante se preparó bajo navegación en tiempo real sin guía estática. Se usaron la misma secuencia de perforación, velocidad de perforación, condición de riego, sistema de implante y protocolo de asiento controlado por par. El punto de entrada, la angulación y la profundidad se controlaban mediante la pantalla de navegación.
Dado que los modelos eran basados en resina y no reproducían arquitectura cortical o ósea cancelosa, viscoelasticidad, comportamiento periodontal, sangre, saliva o deformación de tejidos blandos, no se interpretó la estabilidad primaria biológica. El par de inserción se registraba solo como indicador de consistencia procedimental.
10. Escaneo postoperatorio y adquisición de la posición del implante
Los cuerpos de escaneo compatibles con el sistema de implantes se colocaron tras la colocación del implante y se comprobó que la posición de asiento fuera completa. Cada modelo fue escaneado utilizando un escáner óptico de laboratorio de sobremesa con una precisión nominal de 10 μm. La exploración postoperatoria se exportó como un archivo STL.
El archivo STL postoperatorio se importó en un software de análisis de desviaciones. La biblioteca de cuerpos de escaneo se utilizó para reconstruir la posición real del implante. El modelo postoperatorio se superpuso al modelo preoperatorio planificado mediante un flujo de trabajo de dos pasos: alineación inicial basada en puntos de referencia usando superficies dentales estables, seguida de la alineación de mejor ajuste usando el arco dental restante. Los sitios del implante, cuerpos de la exploración, zonas de contacto con la manga y regiones dañadas fueron excluidos del registro.
Se aceptaron archivos cuando el error medio de registro postoperatorio era de ≤0,10 mm. Los archivos que superaban este valor se volvían a escanear. Si la segunda ecografía superaba el umbral, la colocación del implante quedaba descartada y documentada. Este umbral más estricto se utilizó en la etapa postoperatoria de medición de desviación para reducir el error de medición que podría entrar en el cálculo final de implante planificado versus colocado.
11. Medición de desviación tridimensional
La desviación del implante se midió mediante un software de inspección tridimensional. La posición planificada del implante se obtuvo del plan virtual bloqueado, y la posición real del implante se reconstruyó a partir del archivo corporal de escaneo postoperatorio. Los ejes planificados y reales del implante fueron extraídos y confirmados visualmente antes de la medición. El flujo de trabajo de medición de desviaciones se muestra en la Figura 8.
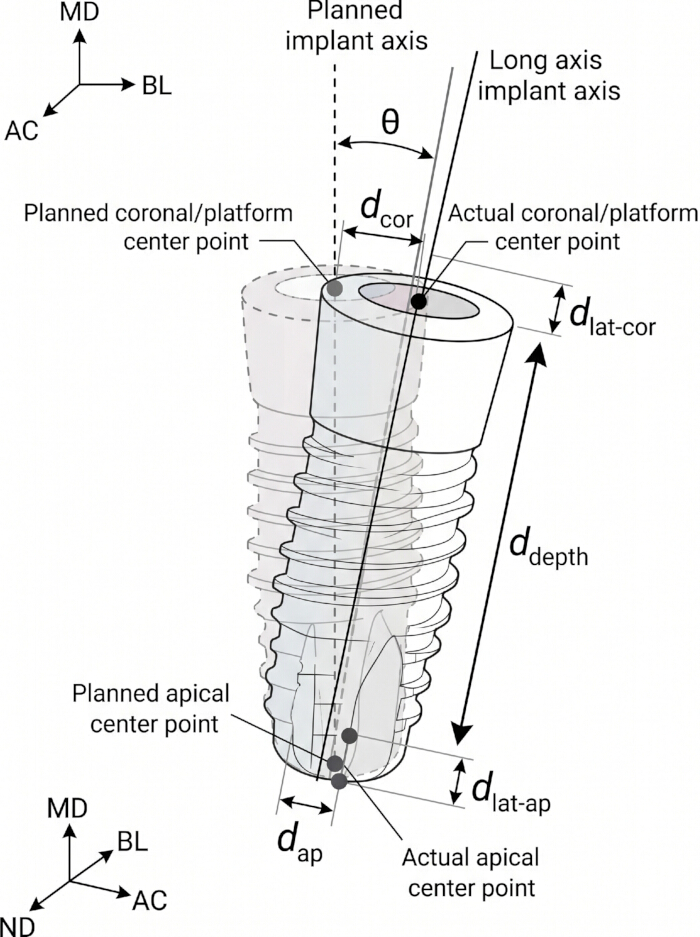
Figura 8: Medición de desviación entre implantes planificados y colocados. Ilustración esquemática del análisis de desviación de implantes planificados frente a colocados. θ indica desviación angular; d_cor indica desviación tridimensional coronal; d_ap indica desviación tridimensional apical; d_depth indica desviación de profundidad (apicocoronal); d_lat-cor indica desviación lateral coronal; y d_lat-ap indica desviación lateral apical. Por favor, haz clic aquí para ver una versión ampliada de esta figura.
Se midieron desviaciones angulares, coronales tridimensionales, apicales, profundas, mesiodistales, buccolinguales y apicocoronales. Estos resultados son métricas estándar para evaluar la precisión entre implantes planificados y colocados en estudios CAIS estáticosy dinámicos 14.
La desviación angular se definía como el ángulo entre los ejes del implante planificado y colocado. La desviación tridimensional coronal se definió como la distancia euclidiana entre los puntos centrales planificados y los actuales de la plataforma del implante. La desviación tridimensional apical se definió como la distancia euclidiana entre los puntos centrales del ápice del implante y el actual. La desviación de profundidad se definió como desplazamiento vertical a lo largo de la dirección del eje del implante. Las desviaciones mesiodistales y bucolinguales se calcularon descomponiendo las diferencias posicionales a lo largo de los ejes coordenados correspondientes.
Dos evaluadores formados midieron todos los resultados de forma independiente. Cada resultado se midió tres veces por implante y el valor medio se utilizó para el análisis estadístico. La fiabilidad entre observadores se evaluó utilizando el coeficiente de correlación intraclase. Si las diferencias entre evaluadores superaban 0,20 mm para desviación lineal o 0,40° para desviación angular, un tercer evaluador repetía la medición y el valor final se determinaba por consenso.
12. Evaluación de la estabilidad de la guía
La estabilidad de la guía se evaluó mediante pruebas de micromovimiento, ciclos de inserción-retirada y pruebas de fijación por tornillo. Las pruebas de estabilidad se realizaron en conjuntos de guía modelo separados de los utilizados para el análisis de precisión de colocación primaria del implante, de modo que la inserción repetida, fijación y retirada de la guía no introdujera desgaste en los conjuntos usados para la medición de desviaciones.
Para las pruebas de micromovimiento, la guía se colocaba sobre el modelo mandibular impreso, y el conjunto modelo-guía se fijaba en un dispositivo mecánico de prueba. Un medidor de desplazamiento digital con resolución de 1 μm se colocó en el extremo distal de la guía. Se aplicaron tres cargas estandarizadas de baja magnitud: una fuerza de corte horizontal de 5 N, una presión axial vertical de 10 N y una fuerza de interferencia mesiodistal de 3 N. Estas magnitudes se seleccionaron tras pruebas piloto para detectar micromovimientos guía sin producir daños visibles en resina, fractura guía o deformación permanente. No estaban destinados a reproducir la carga masticadora intraoperatoria completa, sino a proporcionar condiciones de estrés comparables entre los diseños de guía. Cada carga se aplicaba 10 veces por guía, y el desplazamiento medio se registraba en micrómetros.
Para la estabilidad en uso repetitivo, se realizaron 30 ciclos de inserción y retirada para cada guía. Un ciclo consistía en la colocación completa de las guías, confirmación visual del ajuste, cierre de tornillos para GT IV y retirada de guías. Tras 30 ciclos, se repetía la prueba de micromovimiento. Las guías se inspeccionaron para detectar grietas, aflojamiento de la manga, ensanchamiento, deformación, desgaste por contacto dental y pérdida de estabilidad en el asiento.
Para la estabilidad de la fijación por tornillo, solo se evaluó GT IV porque la fijación distal por microtornillo se incorporó únicamente en este diseño. El tornillo de fijación se apretó a 8 N·cm antes de la prueba. El par de extracción se midió tras pruebas de micromovimiento y tras el ciclo de inserción-retirada. Se registró la diferencia entre par de inserción y par de retirada. Se registraron daños visibles en la rosca, daños en resina alrededor del orificio del tornillo o fractura guía como fallo mecánico.
13. Análisis estadístico
Los datos se analizaron utilizando software estadístico comercial y un entorno de computación estadística de código abierto. La normalidad se evaluó usando la prueba de Shapiro-Wilk, y la homogeneidad de la varianza se evaluó mediante la prueba de Levene. Las variables continuas se resumieron como media ± desviación estándar o rango mediano e intercuartílic según la distribución. Se utilizaron pruebas de dos colas, y la significación estadística se estableció en P < 0,05.
Para la comparación de diseño estático de guía GT I-GT IV, se utilizó ANOVA unidireccional con corrección post-hoc de Bonferroni cuando se cumplieron las suposiciones. Se utilizó ANOVA de Welch con pruebas post-hoc de Games-Howell cuando la variabilidad era desigual. Se utilizaron pruebas de Kruskal-Wallis con la comparación post-hoc de Dunn para datos distribuidos de forma no normal. Los tamaños de efecto se reportaron comoη 2 para comparaciones basadas en ANOVA y ε2 para comparaciones no paramétricas.
Para la comparación CAIS estática versus dinámica, se utilizaron pruebas t de muestras independientes o pruebas U de Mann-Whitney según la distribución de datos. Como los grupos estáticos y dinámicos se generaban a partir de conjuntos de modelos separados, se analizaban como grupos independientes. Para los análisis combinados de sitios, la media agrupada y la desviación estándar se recalcularon a partir de los conjuntos de datos específicos del sitio final, con n = 20 por sitio y n = 40 por modalidad. Los valores combinados no se tomaron de una versión anterior de la hoja de cálculo y se comprobaron con los medios específicos del sitio antes de informar.
Para la comparación del sitio #36 versus #37, se usaron pruebas t pareadas o pruebas de rango de signos de Wilcoxon según la distribución. Las comparaciones de sitios se reportaron por separado para CAIS estático y navegación dinámica.
Para los datos de micromovimiento y ciclismo de inserción-eliminación, se compararon los valores de desplazamiento antes y después del ciclo utilizando pruebas t emparejadas o pruebas de rango con signo de Wilcoxon. Las diferencias entre GT I-GT IV se analizaron utilizando pruebas unidireccionales ANOVA o Kruskal-Wallis. Como la fijación por tornillo solo estaba presente en GT IV, el par de desmontaje de tornillos se analizó descriptivamente y no se comparó entre los cuatro diseños de guía.
La fiabilidad entre observadores se evaluó utilizando un coeficiente de correlación intraclase de efectos aleatorios bidireccionales. Los valores ICC de 0,75-0,89 se interpretaron como buena fiabilidad, y los valores ≥0,90 se interpretaron como excelente fiabilidad.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Resultados
Este estudio in vitro evaluó la precisión de la colocación del implante y la estabilidad de la guía en un modelo estandarizado de resina mandibular de extremo libre. Los principales resultados de precisión fueron desviación angular, desviación tridimensional coronal, desviación tridimensional apical, desviación de profundidad y desviación lateral. Se realizaron análisis en los sitios de implante #36 y #37. La comparación estática de diseño de guías incluía GT I, GT II, GT III y ...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Discusión
Este estudio in vitro evaluó los efectos de la optimización estática del diseño de guías y la navegación dinámica sobre la precisión de colocación del implante y la estabilidad de la guía en un modelo estandarizado de resina mandibular de extremo libre. El principal hallazgo fue que la modificación progresiva de GT I a GT IV generalmente redujo los valores angulares, coronales, de profundidad, laterales y de micromovimiento. Sin embargo, la mejora no fue uniforme en todos los re...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Divulgaciones
Los autores no tienen nada que revelar.
Agradecimientos
Esta investigación no recibió ninguna subvención específica de agencias financiadoras del sector público, comercial o sin ánimo de lucro.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Calibrated torque wrench | Straumann | Ratchet / torque control device | Usado para fijación de microtornillos GT IV de 8 N·cm e inserción de implantes de 25 N·cm. |
| Dental model resin | Formlabs | Model Resin V3 | Usado para imprimir modelos de resina mandibular rígidos. |
| Dental phantom head | Nissin Dental Products | Simple Manikin III | Usado para fijación estandarizada del modelo de resina mandibular y simulación de acceso posterior restringido. |
| Desktop laboratory scanner | 3Shape | E4 Lab Scanner | Usado para verificación de modelos impresos y escaneo STL postoperatorio. |
| Digital displacement gauge | Mitutoyo | Indicador Digimatic ABS, Serie 543, resolución de 0,001 mm | Usado para medir la micromovilidad de la guía. |
| Digital force gauge | Mark-10 | Fuerza digital, rango de 0-50 N | Usado para verificar cargas de 5 N, 10 N y 3 N durante las pruebas de estabilidad. |
| Dynamic navigation system | ClaroNav | Navident EVO | Usado para la colocación de implantes asistida por navegación dinámica. |
| Fit-checking silicone | GC Corporation | Fit Checker Advanced Blue | Usado para verificar el asiento de la guía quirúrgica y detectar áreas de alto contacto. |
| Guided implant driver | Straumann | Driver de implante guiado a nivel de tejido | Usado para la inserción de implantes hasta el nivel de plataforma planificado. |
| Guided surgery drill handles | Straumann | Mangos de brocas de cirugía guiada, Ø2,2–4,2 mm | Usado con la manga guía de Ø5 mm durante la perforación guiada secuencial. |
| Guided surgery drill set | Straumann | Instrumentos de cirugía guiada Straumann / sistema VeloDrill | Usado para perforación piloto, intermedia y final. |
| Implant planning and guide-design software | Straumann / Dental Wings | coDiagnostiX | Usado para el registro STL-CBCT, planificación virtual de implantes y diseño de guías. |
| Isopropyl alcohol | Sigma-Aldrich / Merck | 2-Propanol, ≥99,5% | Usado para lavar modelos de resina impresos y guías; preparado como alcohol isopropílico al 95% para uso en el protocolo. |
| Mechanical model clamp | Generic laboratory fixture | Abracador ajustable de acero inoxidable | Usado para fijación rígida del modelo mandibular de resina. |
| Mechanical testing frame | Mark-10 / Instron | Banca de prueba de fuerza manual | Usado para carga estandarizada durante las pruebas de micromovilidad. |
| Metallic guide sleeve | Straumann | T-sleeve, Ø5 mm, H5 mm, REF 034.053 | Usado para todos los diseños de guías estáticas para estandarizar la trayectoria de perforación. |
| Navigation calibration kit | ClaroNav | Kit de calibración Navident | Usado para la calibración de pieza de mano y eje de broca. |
| Navigation tracker set | ClaroNav | Tracker de modelo y de pieza de mano Navident | Usado para el seguimiento del modelo y la pieza de mano durante la navegación dinámica. |
| Open-source statistical environment | R Foundation | Versión de R 4.3 o posterior | Usado para comprobaciones estadísticas complementarias y cálculos de tamaño del efecto. |
| Resin curing station | Formlabs | Form Cure | Usado para post-curado de 405 nm. |
| Resin washing station | Formlabs | Form Wash | Usado para lavado con alcohol isopropílico después de la impresión. |
| Scan body | Straumann | Scanbody RN compatible con la plataforma Tissue Level RN | Usado para la reconstrucción postoperatoria de la posición del implante. |
| Spreadsheet software | Microsoft | Excel 365 | Usado para la organización de datos y la preparación de tablas. |
| Statistical software | IBM | IBM SPSS Statistics 29.0 | Usado para pruebas de normalidad, ANOVA, pruebas t, pruebas no paramétricas y análisis ICC. |
| Surgical guide resin | Formlabs | Resina de guía quirúrgica | Usado para imprimir guías quirúrgicas de GT I-GT IV. |
| Surgical motor and handpiece | NSK / W&H | Motor quirúrgico para implantes con ángulo contrario 20:1 | Usado para perforación guiada a 800 rpm con irrigación externa continua de solución salina. |
| Three-dimensional inspection software | ZEISS | ZEISS INSPECT Optical 3D | Usado para inspección de desviaciones de superficie y análisis de implantes planificados versus colocados. |
| Three-dimensional modeling software | Materialise | 3-matic Medical 19.0 | Usado para limpieza de STL, reparación de malla y preparación del modelo mandibular. |
| Three-dimensional printer | Formlabs | Form 3B+ | Usado para impresión por estereolitografía de modelos de resina mandibular y guías quirúrgicas. |
| Tissue-level implant | Straumann | Implante Standard Plus, Ø4,1 mm RN, SLActive, 10 mm, REF 033.562G | Usado en los sitios #36 y #37 en todos los grupos. |
| Titanium micro-screw | Dentium / Jeil Medical | Microtornillo ortodóntico, 1,5 mm × 8,0 mm | Usado solo para la fijación distal de GT IV. |
| Table note: Equivalent products may be used if they provide the same technical function and measurement precision. Scanner accuracy, printer layer thickness, sleeve dimensions, implant dimensions, guide resin type, navigation registration threshold, torque settings, and displacement-gauge resolution should remain consistent with the protocol. |