Este ensayo aleatorizado evalúa una aplicación de medición mediante smartphone como complemento para la medición corporal con smartphone antes de la vertebroplastia percutánea. El enfoque acortó los tiempos de localización y corrección y redujo el número de imágenes fluoroscópicas obtenidas durante la localización, sin diferencias estadísticamente significativas en la precisión inicial de la localización ni en los resultados de dolor y discapacidad a los 3 meses.
Artículo de investigación
Aplicación de medición mediante teléfono inteligente para la vertebroplastia percutánea en fracturas por compresión vertebral osteoporóticas: un ensayo aleatorizado
En este artículo
Resumen
Resumen
La localización precisa del nivel vertebral antes de la vertebroplastia percutánea (PVP) comúnmente requiere confirmación fluoroscópica, y la repetición de imágenes puede prolongar el proceso de localización. Este ensayo controlado aleatorizado de un solo centro evaluó una aplicación de medición para smartphone para transmitir datos de distancia obtenidos mediante imágenes al dorso del paciente, con el fin de evaluar su eficacia clínica. Se utilizó un smartphone con sensor LiDAR trasero como instrumento de medición. La función principal del LiDAR es adquirir datos tridimensionales de alta precisión en forma de nube de puntos de terrenos, superficies de objetos y del entorno circundante, lo que permite determinar con precisión los contornos y estructuras de los objetos, medir distancias y detectar cambios dinámicos en los objetos del entorno. Entre octubre de 2025 y marzo de 2026, se asignó aleatoriamente mediante una tabla de números aleatorios a 43 pacientes con fracturas por compresión vertebral osteoporótica aguda en la región toracolumbar a un grupo que utilizó la aplicación de medición para smartphone (n = 21) o a un grupo que utilizó la localización anatómica convencional con verificación mediante intensificador de imagen (C-arm) (n = 22). Los resultados evaluados incluyeron el tiempo de localización (T0), el número de imágenes fluoroscópicas obtenidas durante T0, la precisión inicial de la localización, el tiempo adicional necesario para corregir un error de localización (T1) y las puntuaciones de la Escala Analógica Visual (VAS) y del Índice de Discapacidad de Oswestry (ODI) antes de la cirugía y a los 3 meses. Resultados principales: en comparación con la localización convencional, la aplicación de medición para smartphone redujo significativamente el tiempo T0, el número de imágenes fluoroscópicas durante T0 y el tiempo T1 (todos P < 0,05). La precisión inicial de la localización fue numéricamente mayor en el grupo de la aplicación de medición para smartphone, pero la diferencia entre grupos no fue estadísticamente significativa (P > 0,05). Las puntuaciones VAS y ODI mejoraron dentro de ambos grupos, sin diferencias significativas entre grupos a los 3 meses (P > 0,05). La aplicación de medición para smartphone mejoró la eficiencia del proceso de localización sin diferencias detectables en la precisión inicial ni en los resultados clínicos a corto plazo. Dado que la dosis de radiación no se cuantificó directamente, no debe interpretarse un menor número de imágenes fluoroscópicas como prueba de una reducción proporcional de la dosis.
Introducción
Las fracturas por compresión vertebral osteoporótica (OVCF) son comunes en adultos mayores y pueden causar dolor, movilidad reducida, disminución de la calidad de vida, deformidad espinal y, en casos graves, alteraciones neurológicas1,2. La vertebroplastia percutánea (PVP) se utiliza ampliamente en pacientes seleccionados con OVCF dolorosas porque puede proporcionar alivio rápido del dolor con un trauma tisular limitado3,4. La identificación precisa del nivel vertebral fracturado es esencial antes de la colocación de la aguja, especialmente en la región toracolumbar, donde una marca cutánea inexacta puede llevar a controles fluoroscópicos repetidos, interrupción del flujo de trabajo operatorio o procedimientos en un nivel equivocado5,6.
La localización convencional combina la palpación de puntos anatómicos de referencia, la estimación manual de distancias y la confirmación fluoroscópica con arco en C7. Una regla quirúrgica estándar es sencilla, económica, está disponible como dispositivo reutilizable esterilizable o como dispositivo estéril de un solo uso, y no depende de software, energía eléctrica ni iluminación ambiental. Sin embargo, las reglas reutilizables requieren limpieza y esterilización después de cada uso, lo que genera costos de reprocesamiento. Además, las marcas de la regla pueden desgastarse con el tiempo, y las reglas quirúrgicas especializadas de acero inoxidable podrían no estar disponibles rutinariamente en todos los quirófanos. La medición basada en regla requiere además el alineamiento manual entre los puntos anatómicos de referencia y la medición sobre una superficie corporal curva. La fluoroscopia con arco en C proporciona confirmación vertebral directa, pero contribuye a la exposición a radiación ionizante y requiere posicionamiento repetido del equipo y operación especializada8. La navegación tridimensional avanzada y la tomografía computarizada (TC) intraoperatoria ofrecen una guía espacial más sofisticada, pero requieren equipos especializados, configuración adicional y un costo considerable9.
Los teléfonos inteligentes están ampliamente disponibles y son portátiles, y una aplicación de medición para teléfonos inteligentes puede permitir que una distancia derivada de imágenes se transfiera a la superficie del cuerpo sin necesidad de preparar un instrumento de medición especializado10. La visualización continua de la distancia en pantalla y la retroalimentación sobre la orientación del dispositivo pueden reducir la dependencia de la estimación subjetiva de la distancia y ayudar a estandarizar esta transferencia11. Por lo tanto, la ventaja prevista consiste en la comodidad operativa y la estandarización del flujo de trabajo, más que en una superioridad establecida frente a una regla estéril o sistemas avanzados de navegación. Sin embargo, esta ventaja potencial depende del dispositivo, ya que los teléfonos inteligentes equipados con detección de luz y alcance (LiDAR) y los dispositivos que utilizan estimación óptica basada en cámaras u otras tecnologías de detección de profundidad dependen de hardware y algoritmos diferentes12,13. El modelo del dispositivo, la versión del software, la calibración, la capacitación del operador, la constitución corporal del paciente, la iluminación y la orientación del dispositivo pueden afectar por lo tanto la reproducibilidad.
El presente estudio evaluó un protocolo en el que se midió la distancia vertical desde la espina ilíaca posterosuperior hasta el proceso espinoso en el nivel vertebral fracturado mediante imágenes preoperatorias, y luego se transfirió esta medida a la espalda del paciente utilizando una aplicación de medición de teléfono inteligente. El método se comparó con la localización anatómica convencional seguida de confirmación con intensificador de imagen (C-arm). La hipótesis fue que la aplicación de medición del teléfono inteligente acortaría los tiempos de localización y corrección, y reduciría el número de imágenes fluoroscópicas obtenidas durante la localización, sin comprometer la precisión inicial de la localización ni los resultados clínicos a corto plazo.
Protocolo
El estudio fue aprobado por el Comité de Ética del Segundo Hospital de la Universidad de Lanzhou (número de aprobación: 2025A-1064) y se llevó a cabo de acuerdo con los requisitos institucionales para la investigación con participantes humanos. Todos los participantes, o sus representantes legalmente autorizados, proporcionaron consentimiento informado por escrito para la participación en la investigación, la recolección de datos de seguimiento y la publicación de imágenes clínicas con datos desidentificados. Las herramientas utilizadas para este protocolo se enumeran en la Tabla de materiales.
1. Diseño del estudio, entorno y participantes
Este ensayo controlado aleatorizado de un solo centro incluyó pacientes tratados en el Segundo Hospital de la Universidad de Lanzhou desde octubre de 2025 hasta marzo de 2026. Los pacientes elegibles se asignaron aleatoriamente al grupo de la aplicación de medición mediante teléfono inteligente (n = 21) o al grupo de localización convencional (n = 22). Todos los procedimientos en ambos grupos fueron realizados por el mismo cirujano espinal experimentado para reducir la variabilidad entre operadores.
Los pacientes eran elegibles para inclusión si presentaban una fractura aguda por compresión vertebral osteoporótica en la región toracolumbar que afectara a T10–L2, confirmada mediante examen clínico, radiografía e imágenes preoperatorias; una duración de los síntomas de < 3 meses; dolor lumbar que correspondiera al nivel fracturado; una puntuación en la escala visual analógica > 4; una respuesta inadecuada al tratamiento conservador; una densidad mineral ósea con puntuación T ≤−2,5 medida mediante absorciometría de rayos X de energía dual (DXA), compatible con osteoporosis; una indicación absoluta o relativa para la vertebroplastia percutánea (PVP); y consentimiento informado escrito proporcionado por el paciente o por un representante legalmente autorizado.
Se excluyeron a los pacientes si tenían una fractura patológica causada por malignidad, mieloma múltiple, infección u otra causa definida; alteración de la pared vertebral posterior; fractura del pedículo; retropulsión hacia el canal espinal con compresión de la médula espinal o de la raíz nerviosa; fractura en estallido; colapso vertebral > 75 %; trastornos graves cardiovasculares, pulmonares, neurológicos, hepáticos, renales o de la coagulación; cirugía espinal previa en el mismo nivel o en un nivel adyacente; alteración cognitiva o trastorno psiquiátrico grave que impidiera completar la evaluación perioperatoria o el seguimiento; alergia a un agente de contraste utilizado durante la cirugía; o embarazo o lactancia.
2. Aleatorización y asignación
Se generó una secuencia aleatoria a partir de una tabla de números aleatorios por un clínico de otro departamento que no participó en el estudio. Los pacientes elegibles se asignaron en una proporción de 1:1 a uno de los dos grupos: el grupo de la aplicación de medición en el teléfono inteligente o el grupo de localización convencional. Se mantuvo el ocultamiento de la asignación mediante sobres sellados, opacos y numerados consecutivamente. Cada sobre que contenía la asignación al grupo se abrió por la enfermera circulante en la sala de operaciones solo después de obtener el consentimiento informado por escrito. Dado que los procedimientos de localización eran visiblemente diferentes, no fue posible enmascarar al cirujano operador respecto a la asignación de grupo.
3. Calibración de la aplicación de medición para teléfonos inteligentes y capacitación del operador
Se utilizó un solo smartphone con sensor de profundidad y una única versión del sistema operativo para cada paciente en el grupo de la aplicación de medición con smartphone. Se requirió la calibración de la aplicación de medición del smartphone antes de cada medición clínica.
El procedimiento de calibración se realizó de la siguiente manera. Primero, se utilizó una regla física estándar de 20 cm como distancia de referencia. Segundo, la calibración se llevó a cabo en interiores, bajo condiciones de iluminación estable y temperatura ambiente, para reducir la variabilidad ambiental. Tercero, un operador único y bien entrenado colocó el smartphone en el origen de la regla y lo desplazó hasta la marca de 20 cm, registrándose entonces el valor indicado por la aplicación de medición. Esta secuencia se repitió al menos dos veces antes de cada medición clínica para asegurar la repetibilidad.
Las mediciones se aceptaron solo cuando la discrepancia entre la lectura del aplicativo y la regla física era < 5 mm. En la Figura 1 se muestran mediciones representativas de calibración repetidas.
El brillo de la pantalla y los ajustes de enfoque automático se mantuvieron constantes durante todas las sesiones de calibración y clínicas para minimizar la variación provocada por la iluminación ambiental. La capacitación estandarizada incluyó el uso de la aplicación, la selección del plano de escaneo, el mantenimiento de la orientación del dispositivo, la transferencia de distancia y la marcación del punto final.
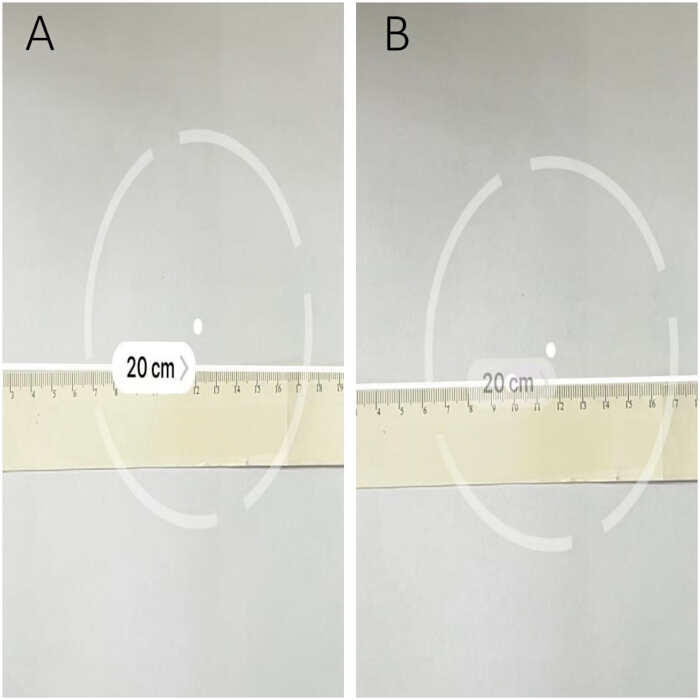
Figura 1: Calibración preoperatoria de la aplicación de medición del teléfono inteligente. (A, B) Se realizaron dos mediciones repetidas de una regla física de 20 cm en condiciones estables de interior. Ambas mediciones mostradas fueron de 20 cm. Para el uso clínico se requería una discrepancia de < 5 mm. Haga clic aquí para ver una versión más grande de esta figura.
4. Medición de imágenes preoperatorias
Las reconstrucciones preoperatorias sagitales de tomografía computarizada (TC) se revisaron utilizando un sistema de archivo y comunicación de imágenes médicas. Primero se identificó la imagen sagital media que mostraba la longitud completa del sacro. Luego, se avanzó la serie de imágenes lateralmente hasta que el sacro se estrechó y apareció el ilion posterior (Figura 2).
Se identificó la espina ilíaca posterosuperior en el punto donde el ilion posterior intersecta o se separa del sacro. Luego se midió la distancia vertical desde la espina ilíaca posterosuperior hasta la apófisis espinosa en el nivel vertebral fracturado. En el caso representativo que se muestra en Figura 3, la distancia mostrada fue de 190,43 mm.
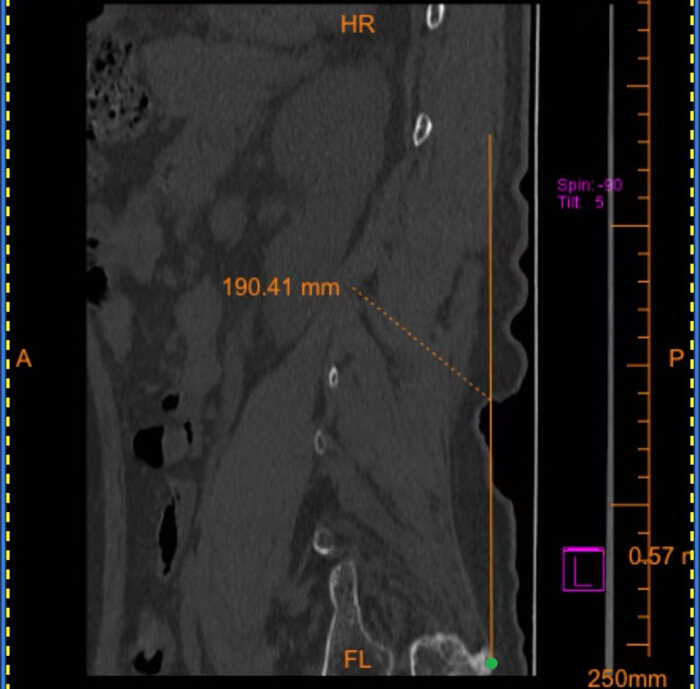
Figura 2: Reconstrucción sagital de tomografía computarizada preoperatoria utilizada para identificar el nivel vertebral toracolumbar fracturado y definir el plano de medición. Los puntos verdes indican la espina ilíaca posterosuperior. Se han eliminado los identificadores del paciente y los metadatos institucionales. Haga clic aquí para ver una versión más grande de esta figura.
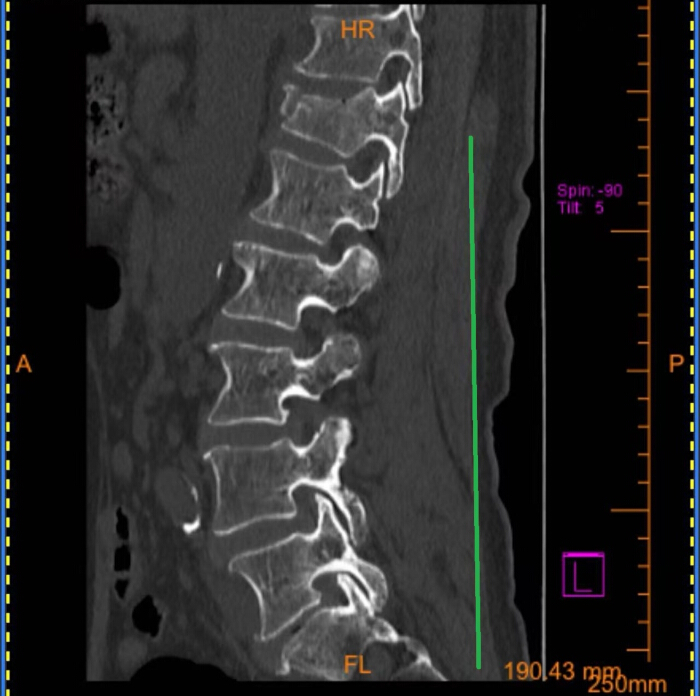
Figura 3: Reconstrucción sagital de tomografía computarizada preoperatoria que muestra la medición de la distancia vertical desde el nivel de referencia de la espina ilíaca posterosuperior hasta el nivel vertebral fracturado. La distancia mostrada fue de 190,43 mm. La línea verde representa la distancia medida en el sistema de archivado y comunicación de imágenes preoperatorio desde la espina ilíaca posterosuperior hasta la apófisis espinosa en el nivel fracturado. Se han eliminado los identificadores del paciente y los metadatos institucionales. Haga clic aquí para ver una versión más grande de esta figura.
5. Aplicación de medición con teléfono inteligente para la localización en la superficie corporal
Antes de la localización, se limpió la carcasa del teléfono inteligente y el lente de la cámara con toallitas de alcohol. Se colocó al paciente en posición prona y neutra sobre la mesa quirúrgica espinal. Se palparon y marcaron las espinas ilíacas posterosuperiores más cercanas al cirujano (Figura 4).
La pantalla del teléfono inteligente se colocó mirando hacia el cirujano, el origen de la medición se situó en la espina ilíaca posterosuperior marcada y el eje largo del teléfono se mantuvo paralelo a la espalda del paciente. El teléfono se movió lentamente hacia la cabeza en el plano coronal, evitando grandes fluctuaciones horizontales (Figura 5).
Cuando la distancia mostrada correspondió a la medición de la imagen preoperatoria, se marcó el punto final sobre la piel. Utilizando este punto final como punto de referencia, se identificó la apófisis espinosa presunta al nivel de la fractura. Se colocó una aguja de jeringa adyacente a la apófisis espinosa como marcador radiopaco (Figura 6).
Luego se realizó una fluoroscopia lateral para verificar el nivel vertebral antes de la vertebroplastia percutánea (Figura 7). El teléfono inteligente sirvió únicamente como una herramienta auxiliar de localización y no sustituyó la confirmación fluoroscópica.
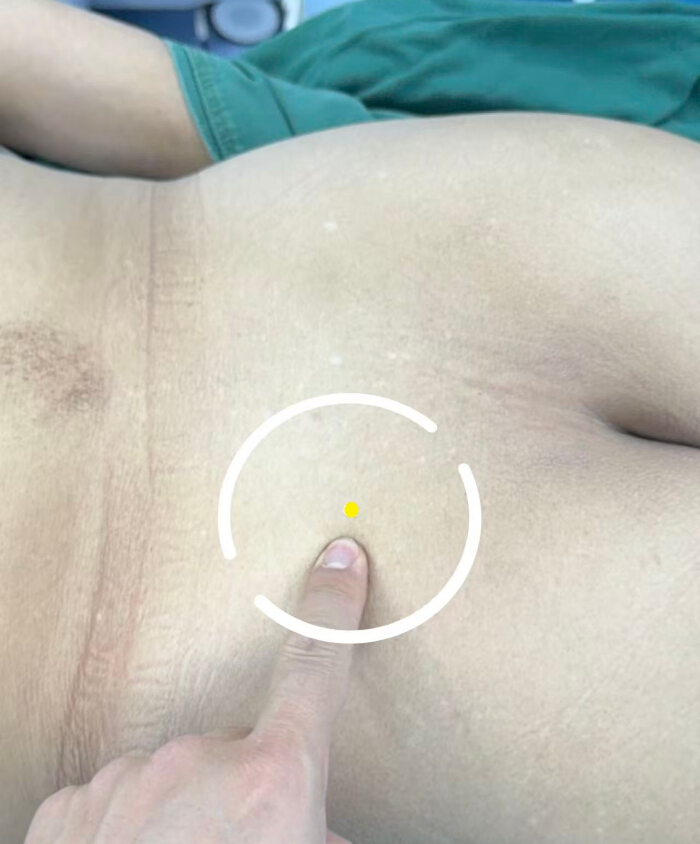
Figura 4: Marcación intraoperatoria de la espina ilíaca posterosuperior. El marcador amarillo indica el punto de referencia palpado. El lado izquierdo de la imagen está orientado hacia la cabeza del paciente, y el lado derecho está orientado hacia los pies del paciente. Haga clic aquí para ver una versión más grande de esta figura.
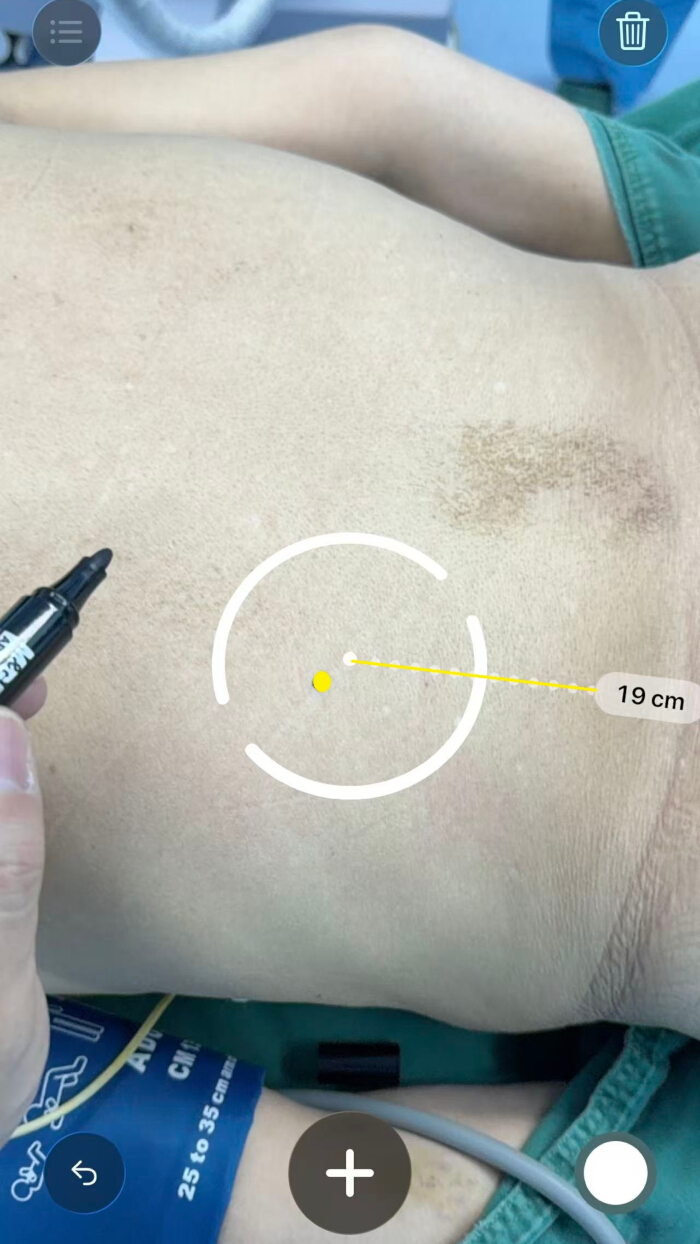
Figura 5: Transferencia de la distancia preoperatoria al dorso del paciente utilizando la aplicación de medición del smartphone. La aplicación muestra una distancia de transferencia de 19 cm, y los puntos amarillos indican el punto final de la transferencia. El lado izquierdo de la imagen está orientado hacia la cabeza del paciente, y el lado derecho está orientado hacia los pies del paciente. Haga clic aquí para ver una versión más grande de esta figura.
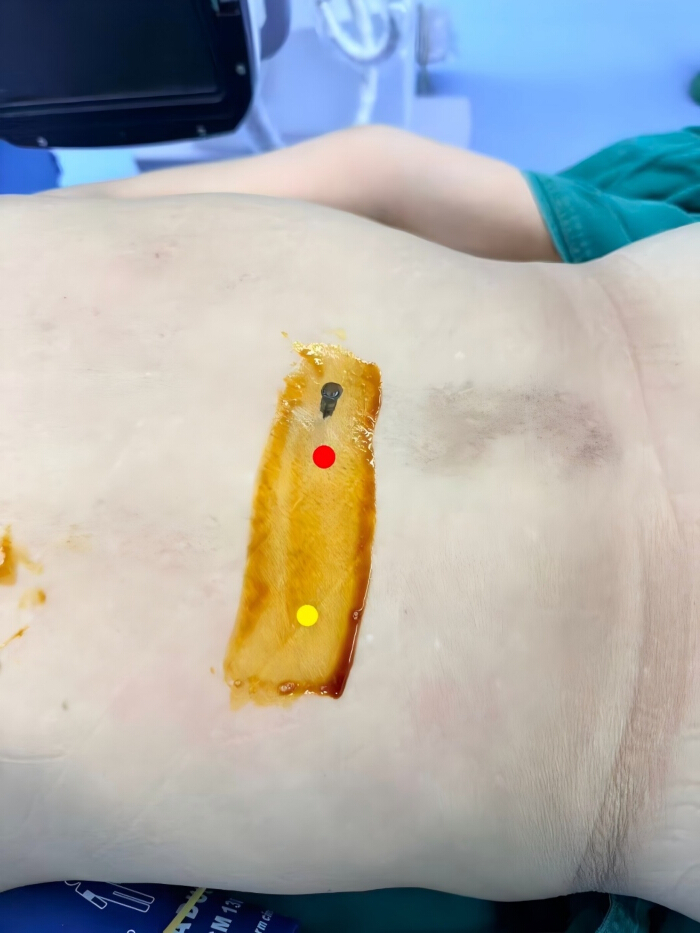
Figura 6: Colocación de un marcador radiopaco adyacente al proceso espinoso presumiblemente correspondiente a T12. El marcador rojo indica el segmento fracturado presunto, y el marcador amarillo indica el punto de referencia correspondiente al punto final transferido. Se colocó una aguja de jeringa de 10 mL adyacente al segmento fracturado para la verificación fluoroscópica. Haga clic aquí para ver una versión más grande de esta figura.
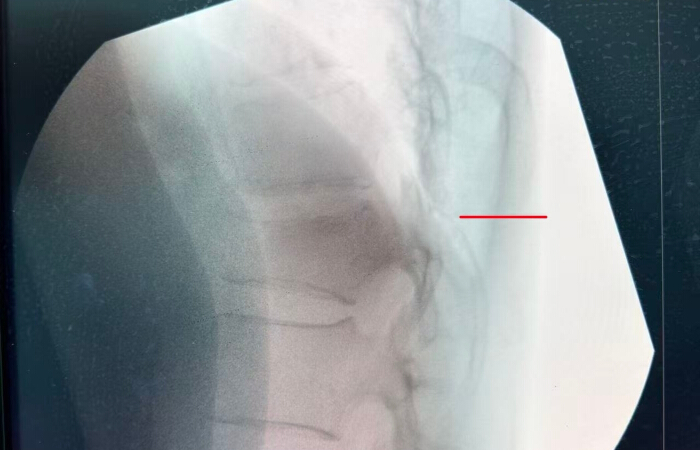
Figura 7: Confirmación fluoroscópica lateral con brazo en C anónima del nivel T12 marcado. La línea roja indica la posición del marcador radiopaco, representado por la aguja de una jeringa de 10 mL. Se han eliminado los nombres institucionales, los identificadores del paciente, las fechas y los metadatos del procedimiento. Haga clic aquí para ver una versión más grande de esta figura.
6. Localización convencional
En el grupo de localización convencional, el mismo cirujano estimó el nivel vertebral objetivo utilizando la espina ilíaca posterosuperior, los procesos espinosos palpables, los espacios interespinosos y su experiencia clínica. El sitio estimado se marcó sobre la piel y se verificó mediante fluoroscopia lateral.
Cuando la marca no correspondía al nivel vertebral previsto, se ajustaba la marca y se repetía la fluoroscopia hasta que se confirmaba el nivel correcto.
7. Resultados y registro de tiempo
T0, definido como el tiempo de localización, se midió desde el inicio de la localización intraoperatoria, cuando el cirujano comenzó a marcar la piel, hasta la finalización de la fluoroscopia anteroposterior y lateral que confirmaba el nivel vertebral fracturado.
En el grupo de la aplicación de medición del teléfono inteligente, T0 incluyó la palpación de la espina ilíaca posterosuperior y la iniciación de la aplicación de medición del teléfono inteligente. En el grupo de localización convencional, T0 comenzó con la marcación manual basada en puntos de referencia anatómicos.
T1, definido como tiempo de corrección, representó el tiempo adicional necesario para volver a marcar y realizar verificaciones fluoroscópicas repetidas cuando el marcador cutáneo inicial no coincidía con el cuerpo vertebral fracturado. T1 se registró como 0 cuando la localización inicial fue precisa.
T0, T1 y el número de imágenes fluoroscópicas se registraron prospectivamente por una enfermera circulante del quirófano que no participó en el procedimiento quirúrgico. Se utilizó un cronómetro estándar y una hoja de recolección de datos.
Los resultados clínicos incluyeron las puntuaciones de la Escala Analógica Visual (VAS) y del Índice de Discapacidad de Oswestry (ODI) obtenidas antes de la cirugía y a los 3 meses. El número de imágenes fluoroscópicas se registró únicamente durante la fase de localización. Solo se registró el número de imágenes fluoroscópicas obtenidas para localizar el nivel vertebral fracturado; no se recopiló el tiempo de fluoroscopia ni la dosis real de radiación.
8. Análisis estadístico
Los análisis estadísticos se realizaron utilizando software de análisis estadístico. Las variables continuas con distribución aproximadamente normal se resumieron como media ± desviación estándar, y las variables con distribución no normal se resumieron como mediana y rango intercuartílico.
Las variables continuas entre grupos se compararon mediante pruebas t para muestras independientes o pruebas U de Mann-Whitney, según correspondiera. Las variables categóricas se expresaron como n (%) y se compararon utilizando la prueba de chi-cuadrado o la prueba exacta de Fisher cuando los conteos esperados en las celdas eran pequeños. Todas las pruebas fueron bilaterales, y se consideró estadísticamente significativo un valor de P < 0.05.
Resultados
Características de los participantes
Se incluyeron cuarenta y tres pacientes, de los cuales 21 fueron asignados al grupo de la aplicación de medición mediante teléfono inteligente y 22 al grupo de localización convencional. En los grupos de la aplicación de medición mediante teléfono inteligente y de localización convencional, respectivamente, la edad media fue de 72,24 ± 5,12 años (grupo de teléfono inteligente n = 21) y 73,00 ± 5,35 años (grupo convencional n = 22), la distribución de hombres a mujeres fue de 10:11 y 11:11, el índice de masa corporal (IMC) fue de 23,41 ± 2,33 kg/m2 (grupo de teléfono inteligente n = 21) y 23,54 ± 2,14 kg/m2 (grupo convencional n = 22), y el puntaje T de densidad mineral ósea fue de −2,80 ± 0,16 (grupo de teléfono inteligente n = 21) y −2,77 ± 0,14 (grupo convencional n = 22). No se observaron diferencias significativas entre grupos para estas variables basales (todos P > 0,05; Tabla 1).
| Característica | grupo de la aplicación de medición en smartphone (n = 21) | Grupo convencional (n = 22) | Estadístico | Valor p |
| Edad (años) | 72,24 ± 5,12 | 73,00 ± 5,35 | t = −0,48 | 0,64 |
| Sexo, masculino/femenino, n (%) | 10 (47,62 %)/11 (52,38 %) | 11 (50,00 %)/11 (50,00 %) | χ² = 0,02 | 0,88 |
| IMC (kg/m²) | 23,41 ± 2,33 | 23,54 ± 2,14 | t = −0,18 | 0,86 |
| Puntuación T de densidad mineral ósea | −2,80 ± 0,16 | −2,77 ± 0,14 | Z = 0,41 | 0,68 |
| Los datos se presentan como media ± desviación estándar (DE) para variables continuas con distribución normal, como mediana (rango intercuartílico) para variables continuas con distribución no normal y como n (%) para el sexo. Todos los análisis incluyeron a 21 participantes en el grupo de la aplicación de medición en smartphone y a 22 participantes en el grupo de localización convencional; no hubo datos faltantes. La normalidad de las distribuciones se evaluó mediante la prueba de Shapiro-Wilk. Se utilizaron pruebas t independientes bilaterales para la edad y el IMC; la prueba U de Mann-Whitney se utilizó para la puntuación T de densidad mineral ósea; la prueba de chi-cuadrado de Pearson se utilizó para el sexo. IMC, índice de masa corporal; p, valor de probabilidad bilateral. | ||||
Tabla 1: Características basales de los grupos de la aplicación de medición mediante smartphone y de localización convencional. Los datos se presentan como media ± desviación estándar (DE) para variables continuas con distribución normal, como mediana (rango intercuartílico) para variables continuas con distribución no normal, y como n (%) para el sexo. Todos los análisis incluyeron a 21 participantes del grupo de la aplicación de medición mediante smartphone y a 22 participantes del grupo de localización convencional; no hubo datos faltantes. La normalidad de las distribuciones se evaluó mediante la prueba de Shapiro-Wilk. Se utilizaron pruebas t para muestras independientes de dos colas para la edad y el IMC; la prueba U de Mann-Whitney se usó para la puntuación T de densidad mineral ósea; la prueba de chi-cuadrado de Pearson se utilizó para el sexo. IMC, índice de masa corporal; P, valor de probabilidad bilateral.
Indicadores observacionales intraoperatorios
En comparación con el grupo de localización convencional, el grupo que utilizó la aplicación de medición del teléfono inteligente tuvo un T0 más corto (1,52 ± 0,60 (grupo del teléfono inteligente n = 21) min vs. 3,77 ± 1,11 min (grupo convencional n = 22)), P < 0,001; menor número de imágenes fluoroscópicas adquiridas durante T0 (2,33 ± 0,58 (grupo del teléfono inteligente n = 21) vs. 3,18 ± 1,05 (grupo convencional n = 22)), P < 0,001; y un T1 más corto (0,14 ± 0,36 min (grupo del teléfono inteligente n = 21) vs. 0,77 ± 0,97 min (grupo convencional n = 22)), P = 0,02. La precisión inicial de localización fue de 20/21 (95,24 %) en el grupo de la aplicación de medición del teléfono inteligente (n = 21) y de 18/22 (81,82 %) en el grupo de localización convencional (n = 22), P = 0,34. Se observaron diferencias significativas entre los grupos para T0, el número de imágenes fluoroscópicas y T1, pero no para la precisión inicial de localización (Tabla 2). Estos hallazgos indican una mayor eficiencia de localización con la aplicación de medición del teléfono inteligente, pero no demuestran una precisión inicial superior ni una reducción cuantificada de la dosis de radiación.
| Resultado | grupo de aplicación de medición con smartphone (n = 21) | Grupo convencional (n = 22) | Estadístico | Valor p |
| T0 (min) | 1.52 ± 0.60 | 3.77 ± 1.11 | Z = −5.14 | < 0.001 |
| Imágenes fluoroscópicas obtenidas durante T0, (n) | 2.33 ± 0.58 | 3.18 ± 1.05 | Z = −2.55 | < 0.001 |
| Precisión inicial de la localización, n/N (%) | 20/21 (95.24%) | 18/22 (81.82%) | Fisher OR=4.44 | 0.34 |
| T1 (min) | 0.14 ± 0.36 | 0.77 ± 0.97 | Z = −1.97 | 0.02 |
| Los datos se presentan como mediana (rango intercuartílico) para variables continuas no normalmente distribuidas y como n/N (%) para la precisión inicial de la localización. Todos los análisis incluyeron a 21 participantes en el grupo de la aplicación de medición con smartphone y a 22 participantes en el grupo de localización convencional; no hubo datos faltantes. T0 fue el tiempo desde el inicio del marcado cutáneo hasta la confirmación fluoroscópica del nivel vertebral fracturado. El número de imágenes fluoroscópicas fue la cantidad de imágenes adquiridas durante T0. T1 fue el tiempo adicional necesario para volver a marcar y realizar verificaciones fluoroscópicas repetidas tras un marcado inicial inexacto, y se registró como 0 cuando la localización inicial fue precisa. La normalidad de las distribuciones se evaluó mediante la prueba de Shapiro–Wilk. Se utilizaron pruebas U de Mann–Whitney bilaterales para T0, el número de imágenes fluoroscópicas y T1. La precisión inicial de la localización se comparó mediante una prueba exacta de Fisher bilateral, ya que el valor esperado en una celda fue <5. P, valor de probabilidad bilateral. | ||||
Tabla 2: Indicadores observacionales intraoperatorios en los grupos de aplicación de medición con smartphone y localización convencional. Los datos se presentan como mediana (rango intercuartílico) para variables continuas no distribuidas normalmente y como n/N (%) para la precisión inicial de la localización. Todos los análisis incluyeron 21 participantes en el grupo de la aplicación de medición con smartphone y 22 participantes en el grupo de localización convencional; no hubo datos faltantes. T0 fue el tiempo desde el inicio del marcado cutáneo hasta la finalización de la confirmación fluoroscópica del nivel vertebral fracturado. El número de imágenes fluoroscópicas fue la cantidad de imágenes adquiridas durante T0. T1 fue el tiempo adicional requerido para volver a marcar y realizar verificaciones fluoroscópicas repetidas tras una marca inicial inexacta, y se registró como 0 cuando la localización inicial fue precisa. La normalidad de las distribuciones se evaluó mediante la prueba de Shapiro-Wilk. Se utilizaron pruebas U de Mann-Whitney bilaterales para T0, el número de imágenes fluoroscópicas y T1. La precisión inicial de la localización se comparó mediante una prueba exacta de Fisher bilateral porque un valor esperado en alguna celda fue <5. P, valor de probabilidad bilateral.
Resultados del dolor y la discapacidad
En el grupo de la aplicación de medición del teléfono inteligente (n = 21), los puntajes del Índice de Discapacidad de Oswestry (ODI) disminuyeron de 46,10 ± 3,02 antes de la cirugía a 19,05 ± 2,96 a los 3 meses posteriores a la cirugía. En el grupo de localización convencional (n = 22), los puntajes del ODI disminuyeron de 45,27 ± 3,12 a 18,23 ± 3,04. Los puntajes de la Escala Analógica Visual (VAS) disminuyeron de 6,62 ± 0,86 a 2,62 ± 0,67 en el grupo de la aplicación de medición del teléfono inteligente (n = 21) y de 6,41 ± 0,85 a 2,68 ± 0,72 en el grupo de localización convencional (n = 22). No se observaron diferencias significativas entre los grupos en ninguno de los dos momentos evaluados en Table 3 (ODI preoperatorio, P=0,38; ODI a los 3 meses, P= 0,37; VAS preoperatorio, P=0,43; VAS a los 3 meses, P=0,77).
| Resultado y punto temporal | grupo con aplicación de medición en teléfono inteligente (n = 21) | grupo convencional (n = 22) | Estadístico | Valor P |
| ODI, preoperatorio | 46.10 ± 3.02 | 45.27 ± 3.12 | t = 0.88 | 0.38 |
| ODI, a los 3 meses | 19.05 ± 2.96 | 18.23 ± 3.04 | t= 0.90 | 0.37 |
| VAS, preoperatorio | 6.62 ± 0.86 | 6.41 ± 0.85 | t= 0.80 | 0.43 |
| VAS, a los 3 meses | 2.62 ± 0.67 | 2.68 ± 0.72 | t= -0.30 | 0.77 |
| Los datos se presentan como media ± desviación estándar (DE). Todos los análisis incluyeron a 21 participantes en el grupo con aplicación de medición en teléfono inteligente y a 22 participantes en el grupo de localización convencional; no hubo datos faltantes. Las puntuaciones preoperatorias se registraron antes de la vertebroplastia percutánea, y las puntuaciones de seguimiento se registraron a los 3 meses posteriores a la cirugía. Los valores P provienen de pruebas t de muestras independientes bilaterales que comparan los grupos en cada punto temporal; en esta tabla no se informan comparaciones formales emparejadas dentro de los grupos. ODI, Índice de Discapacidad de Oswestry; VAS, Escala Analógica Visual; P, valor de probabilidad bilateral. | ||||
Tabla 3: Comparaciones entre grupos de las puntuaciones de la Escala Visual Analógica y del Índice de Discapacidad de Oswestry antes de la cirugía y a los 3 meses. Los datos se presentan como media ± desviación estándar (DE). Todos los análisis incluyeron a 21 participantes en el grupo de la aplicación de medición mediante smartphone y a 22 participantes en el grupo de localización convencional; no hubo datos faltantes. Las puntuaciones preoperatorias se registraron antes de la vertebroplastia percutánea, y las puntuaciones de seguimiento se registraron a los 3 meses después de la cirugía. Los valores de P proceden de pruebas t para muestras independientes de dos colas que comparan los grupos en cada momento; en esta tabla no se informan comparaciones formales emparejadas dentro de los grupos. ODI, Índice de Discapacidad de Oswestry; VAS, Escala Visual Analógica; P, valor de probabilidad bilateral.
DISPONIBILIDAD DE LOS DATOS:
El conjunto de datos a nivel de participante con identificación eliminada que sustenta las Tablas 1–3 está disponible públicamente en Zenodo: https://doi.org/10.5281/zenodo.21827327. El registro contiene una fila por participante y excluye identificadores directos, fechas de nacimiento, números de historiales médicos, datos de contacto e imágenes identificables.
Discusión
Este estudio aleatorizado evaluó una aplicación de medición basada en smartphone para transferir una distancia previamente medida a nivel vertebral a la superficie corporal antes de la vertebroplastia percutánea (PVP). El uso de la aplicación de medición del smartphone acortó el tiempo de localización, redujo el número de imágenes fluoroscópicas obtenidas durante la localización y disminuyó el tiempo adicional necesario para corregir las desviaciones de localización. La precisión inicial de la localización fue numéricamente mayor en el grupo de la aplicación de medición del smartphone, pero no presentó diferencias significativas entre los grupos. Los resultados de la Escala Visual Analógica (VAS) y del Índice de Discapacidad de Oswestry (ODI) también fueron similares entre los grupos a los 3 meses. Por lo tanto, el hallazgo principal fue una mayor eficiencia en el flujo de trabajo de localización, más que una superioridad demostrada en precisión o eficacia clínica.
La localización convencional depende de referencias anatómicas palpables, la percepción espacial y la verificación fluoroscópica14. En la práctica, el posicionamiento del arco en C y la adquisición repetida de imágenes pueden interrumpir el flujo operatorio y exponer a pacientes y personal a radiación ionizante adicional15. La aplicación de medición del teléfono inteligente convierte una distancia medida en el espacio de la imagen en una referencia sobre la superficie corporal y proporciona una visualización continua de la distancia durante la transferencia. Este enfoque podría reducir la estimación subjetiva de distancias y la necesidad de correcciones repetidas. No obstante, el método sigue dependiendo de la identificación correcta de referencias anatómicas y requiere confirmación fluoroscópica antes de la colocación de la aguja.
El presente estudio no comparó directamente la localización mediante una aplicación de medición para teléfonos inteligentes con la localización mediante una regla quirúrgica estéril estándar. Una regla quirúrgica estéril estándar ofrece ventajas como simplicidad, bajo costo, esterilidad e independencia del software, la energía de la batería y la iluminación ambiental. Las posibles ventajas técnicas de la aplicación de medición para teléfonos inteligentes incluyen mediciones digitales en tiempo real con cálculo automático de distancias, menor dependencia del alineamiento manual y menor probabilidad de errores por estimación visual. Además, las reglas reutilizables requieren limpieza y desinfección tras cada uso, lo que puede aumentar los requisitos de reprocesamiento. Sus marcas pueden deteriorarse con el tiempo, y las reglas quirúrgicas dedicadas de acero inoxidable podrían no estar disponibles en todos los quirófanos. Por lo tanto, la aplicación de medición para teléfonos inteligentes podría reducir la necesidad de preparar, limpiar o desinfectar un instrumento de medición específico para cada caso. Sin embargo, los resultados actuales no establecen una superioridad técnica o clínica frente a una regla quirúrgica estándar. Se requiere una comparación directa entre la medición asistida por teléfono inteligente y la localización anatómica convencional.
El menor número de imágenes fluoroscópicas obtenidas durante la localización es relevante para la eficiencia del flujo de trabajo y es coherente, en sentido general, con el principio de tan bajo como sea razonablemente alcanzable (ALARA)14. Sin embargo, la cantidad de imágenes fluoroscópicas solo es un indicador indirecto de la exposición a la radiación. La dosis por exposición varía según el biotipo del paciente, la geometría del haz, la configuración del equipo, la colimación, la magnificación y el modo de adquisición15. Dado que no se informó ningún punto final dosimétrico directo, los hallazgos deben describirse como una reducción en el número de imágenes fluoroscópicas durante la localización, y no como una reducción cuantificada de la dosis de radiación. En estudios futuros, se deben registrar el tiempo de fluoroscopia, el producto dosis-área, la kerma de referencia en aire y, cuando sea factible, la dosimetría del personal, tanto durante la fase de localización como durante todo el procedimiento.
La generalización se ve influenciada por las características del dispositivo, la técnica del operador y las condiciones ambientales. Los sensores LiDAR orientados hacia atrás se volvieron disponibles comercialmente de forma selectiva, mientras que otros teléfonos inteligentes dependen de algoritmos de realidad aumentada basados en cámaras, sensores de tiempo de vuelo, sistemas de luz estructurada u otras tecnologías de detección de profundidad para estimar la distancia. Las diferencias en el hardware de detección y en los algoritmos de software pueden, por lo tanto, afectar la precisión de las mediciones y limitar la aplicabilidad entre dispositivos.
La consistencia del operador es otra consideración importante. Se utilizó un protocolo con un solo dispositivo y un solo operador para reducir la heterogeneidad procedimental. No obstante, las mediciones siguen siendo sensibles a la orientación del dispositivo, la velocidad de escaneo y la consistencia en la identificación de los puntos de referencia óseos. Estos factores pueden introducir variabilidad cuando diferentes operadores realizan el procedimiento. La iluminación ambiental y la postura del paciente también pueden afectar el rendimiento de las mediciones. Por lo tanto, para un uso reproducible, es necesario informar el modelo exacto del dispositivo y la versión del software, aplicar procedimientos de calibración estandarizados y garantizar una capacitación adecuada del operador. En ensayos multicéntricos más grandes, se debe especificar previamente los dispositivos y operadores que se utilizarán y establecer protocolos estandarizados de calibración.
La morfología del paciente puede afectar aún más la palpabilidad de los puntos de referencia y la transferencia de una distancia medida sobre la superficie corporal16,17. Atik y Gul evaluaron la sarcopenia mediante mediciones del músculo psoas en pacientes con fracturas vertebrales por compresión osteoporótica, lo que ilustra la heterogeneidad en la composición corporal presente en esta población18. El presente estudio no midió el área del músculo psoas ni diagnosticó sarcopenia; por lo tanto, no fue posible realizar una comparación directa según el estado de sarcopenia. Los estudios futuros deben evaluar si el índice de masa corporal, el grosor del tejido blando, el área del músculo psoas, la deformidad espinal o la sarcopenia afectan el error de localización o el beneficio de las aplicaciones de medición mediante teléfonos inteligentes.
Son importantes varias precauciones procedimentales. El dispositivo debe mantenerse en una orientación coronal estable, y las desviaciones laterales grandes deben corregirse antes de continuar la medición. Debe minimizarse el deslumbramiento ambiental y los cambios bruscos de iluminación, y deben mantenerse ajustes constantes de enfoque y pantalla. El espinoso ilíaco posterosuperior y el nivel del proceso espinoso objetivo deben identificarse con precisión, ya que la aplicación no puede compensar un punto de referencia anatómico incorrecto. En pacientes con obesidad, pliegues cutáneos o puntos de referencia superficiales poco definidos, debe interpretarse conjuntamente la palpación y la información de imágenes. Los puntos de referencia clave deben marcarse temporalmente y volver a confirmarse antes de la fluoroscopia para reducir errores causados por el movimiento del paciente19. El flujo de trabajo de localización no debe comprometer la técnica aséptica. El teléfono inteligente sirve como un dispositivo auxiliar de prelocalización y no debe ingresar al campo estéril a menos que esté cubierto y manipulado de acuerdo con los procedimientos institucionales de control de infecciones. Para fracturas multisinusiales o anatómicamente complejas, cada nivel objetivo debe verificarse mediante fluoroscopia20.
Este estudio tiene varias limitaciones. En primer lugar, el diseño monocéntrico y el tamaño muestral reducido limitan la precisión y la generalizabilidad, especialmente en pacientes con deformidad grave u otra variación anatómica. En segundo lugar, el método depende de puntos de referencia óseos palpables y puede verse afectado por la obesidad, el grosor del tejido blando, los pliegues cutáneos o el movimiento entre la medición por imágenes y la posición quirúrgica. En tercer lugar, no se realizó una comparación directa con una regla estéril, navegación tridimensional o navegación intraoperatoria por tomografía computarizada. En cuarto lugar, se utilizó un único cirujano experimentado y un único flujo de trabajo con teléfono inteligente, y no se evaluó la reproducibilidad entre operadores, la curva de aprendizaje ni el rendimiento en diferentes modelos de dispositivos. En quinto lugar, la muestra fue insuficiente para un análisis robusto de fracturas vertebrales por compresión osteoporótica de un solo nivel frente a múltiples niveles. En sexto lugar, la evaluación de la radiación se limitó al número de imágenes fluoroscópicas obtenidas durante la localización, y no se recopiló el tiempo de fluoroscopia ni la dosis real de radiación. Ensayos más amplios y multicéntricos deberían incluir múltiples dispositivos y operadores, dosimetría directa, calibración estandarizada, análisis de subgrupos relacionados con la morfología preespecificados y un comparador basado en regla adecuado.
Conclusión
La aplicación de medición del teléfono inteligente acortó los tiempos de localización y corrección y redujo el número de imágenes fluoroscópicas obtenidas durante la fase de localización de la VP, sin diferencias estadísticamente significativas en la precisión inicial de la localización ni en el dolor y la discapacidad a los tres meses. Este método podría servir como complemento de bajo costo en el flujo de trabajo, siempre que se mantengan la calibración específica del dispositivo, la evaluación anatómica, las precauciones asépticas y la confirmación fluoroscópica. Estos hallazgos no demuestran superioridad frente a la navegación avanzada ni evidencian directamente una reducción en la dosis de radiación. Se requieren estudios multicéntricos más amplios que utilicen múltiples dispositivos y operadores, dosimetría directa y comparadores adecuados.
Divulgaciones
Los autores declaran que no tienen conflictos de intereses.
Contribuciones del autor :
Jing Wang contribuyó al diseño del estudio, calibró la aplicación de medición para el teléfono inteligente, realizó mediciones clínicas, participó en la inclusión de pacientes y en los procedimientos quirúrgicos, curó y analizó los datos clínicos, visualizó los resultados y redactó el manuscrito. El estudio fue concebido y supervisado por Jin Zhang, quien verificó las mediciones de imagen y los procedimientos quirúrgicos y proporcionó aportes intelectuales sustanciales durante la revisión del manuscrito.
Agradecimientos
This work was supported by the Gansu Provincial Scientific Research Project on Traditional Chinese Medicine (GZKZ-2025-49) and the Cuiying Scientific and Technological Innovation Program of The Second Hospital & Clinical Medical School, Lanzhou University (CY2025-LC-A02).
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Alcohol | Lanzhou Meierkang Biotechnology Co., Ltd. | 2024-0006 | Utilizado con gasa para limpieza |
| Smartphone con sensor de profundidad | Apple Inc., Cupertino, CA, USA | A2412 | iPhone 12 Pro Max |
| Sistema de fluoroscopia | Shanghai Siemens Medical Devices Co., Ltd. | Cios Select S3 | Sistema de fluoroscopia en C |
| Gasa | Henan Hongran Medical Devices Co., Ltd. | 20190025 | Utilizada con alcohol para limpieza |
| Sistema de archivado y comunicación de imágenes médicas | Beijing Sichuang Guanyu Technology Development Co., Ltd. | No aplicable | Sistema de archivado y comunicación de imágenes, versión 3.1 |
| Regla física | Shenzhen Pumen Technology Co., Ltd. | 9350B | Regla estándar de 20 cm, Lifowave 9350B |
| Marcador radiopaco | Shanghai Kangdelai Enterprise Development Group Co., Ltd. | 0.7 × 32 TWLB | Aguja de jeringa de 10 mL |
| Aplicación de medición para smartphone | Apple Inc., Cupertino, CA, USA | No aplicable | Aplicación integrada de medición de distancia |
| Sistema operativo del smartphone | Apple Inc., Cupertino, CA, USA | No aplicable | iOS 18.1 |
| Software de análisis estadístico | IBM Corp., Armonk, NY, USA | 5725-A54 | IBM SPSS Statistics para Windows, versión 25.0 |
| Dispositivo de cronometraje | Apple Inc., Cupertino, CA, USA | No aplicable | Aplicación de cronómetro integrada en el smartphone |
Referencias
- Liang JW et al. Enhancing precision in percutaneous vertebroplasty: a study on patient-specific 3D-printed guides for osteoporotic vertebral compression fractures. Front Surg. 2026;13:1800908. doi:10.3389/fsurg.2026.1800908.
- Li G et al. Clinical outcomes of percutaneous vertebroplasty using robot-assisted cross-puncture technique for osteoporotic vertebral compression fractures. J Robot Surg. 2026;20(1):674. doi:10.1007/s11701-026-03587-z.
- Ma C, Chen Z, Fang Q, Shu Y. Comparative efficacy of percutaneous vertebroplasty combined with minimally invasive pedicle screw fixation versus percutaneous vertebroplasty alone in the treatment of elderly osteoporotic vertebral compression fractures. Libyan J Med. 2026;21(1):2670006.
- Song Z et al. Percutaneous vertebroplasty and percutaneous kyphoplasty for osteoporotic vertebral compression fractures: medium- and long-term evaluation of clinical outcomes and affecting factors. BMC Musculoskelet Disord. 2026. doi:10.1186/s12891-026-10050-5.
- Yusufu A, Yasin P, Haibier A, Ma Y. The impact of bone cement distribution in unilateral PVP on therapeutic outcomes of vertebral compression fracture repair. Orthop Res Rev. 2026;18:567335.
- Zhou T et al. Efficacy of acupuncture in the treatment of residual pain after osteoporotic vertebral compression fractures percutaneous vertebroplasty among older adults: a study protocol for a randomized controlled clinical trial. J Pain Res. 2026;19:598264.
- Warimezgane O et al. Occupational radiation exposure in spine surgery: organ-specific OSL phantom dosimetry and workload-based risk assessment. J Radiol Prot. 2026;46(3). doi:10.1088/1361-6498/ae8551.
- Kim DH, Hur JW, Hong JT. Radiation exposure in minimally invasive cervical spine surgery: a systematic review. Medicina (Kaunas). 2026;62(5):977.
- Kitahara T et al. Real-time phase-dependent occupational radiation exposure analysis in full-endoscopic spine surgery. Sci Rep. 2026. doi:10.1038/s41598-026-58052-6.
- Nakaso S, Ueda H, Ono S, Ogawa R. Volumetric assessment of a soft-tissue tumor using smartphone light detection and ranging and neural radiance fields: a single case. Plast Reconstr Surg Glob Open. 2026;14(5):e7712.
- Moj K, Arseniy I, Żak K, Malicki D, Oszkinis G. 3D measurement of chronic wounds in routine care: a review with practical guidance for smartphone photogrammetry. Ann Biomed Eng. 2026. doi:10.1007/s10439-026-04172-z.
- Song B et al. Smartphone-based LiDAR application for easy and accurate wound size measurement. J Clin Med. 2023;12(18):6042.
- Papadakis K, Mileva-Popova RD, Yanev KK, Peychinov D, Bogdanov TG. Rapid low-cost production of a patient-specific thumb orthosis using smartphone light detection and ranging scanning and three-dimensional printing. Cureus. 2026;18(4):e106955.
- Cool J et al. Radiation reduction in computer-assisted spinal deformity surgery using 3D and 2D pediatric-specific low-dose fluoroscopy protocols. N Am Spine Soc J. 2026;26:100889.
- Türkmen A et al. The effect of a mobile application-based music intervention on pain levels and analgesic consumption following surgery: a randomized controlled trial. Rev Assoc Med Bras (1992). 2026;72(4):e20251930.
- Xu X et al. Spatial posture perception method combined with ball-tip technique improves pedicle screw placement in adult degenerative scoliosis: a dual-center retrospective cohort study. BMC Surg. 2026;26(1):491.
- Lamé G et al. A qualitative human factors investigation of the impact of intraoperative CT-based navigation on interprofessional work in the operating room. Surg Open Sci. 2026;33:37–43.
- Atik I, Gul E. Evaluation of sarcopenia by psoas muscle measurements in osteoporotic patients with vertebral compression fracture. J Coll Physicians Surg Pak. 2024;34(6):713–716.
- Maizels M et al. Utilization of an ultrasonography-computed tomography fusion system in the lumbar spine. Int J Spine Surg. 2026;20(3):420–425.
- Garg S, Aranha RSM, Sam F. Localization of the motor entry point of the adductor pollicis muscle using surface landmarks for safe and effective botulinum toxin injection administration. Ann Anat. 2026;267:152881.
Reimpresiones y permisos
Este artículo ha sido publicado
Video próximamente