פרוטוקול זה מציג את התצורה של מכשיר בדיקת דחיסה המסוגל למדוד במדויק את התכונות המכאניות של מיקרו-מבנים באזור המתח הקטן, יחד עם שיטה שיטתית לבדיקות דחיסה באמצעות מכשיר זה. המכשיר המוצע יכול לשמש לניתוח מיקרו-מבנים שונים והתנהגות מכנית של חומרים מבוססי פולימר.
הרשמה ל-JoVE נדרשת לצפייה בתוכן זה. התחברו או התחילו בגרסת ניסיון בחינם.
מאמר שיטה
מדידת תגובת מאמץ-עיוות דחיסה בעיוותים קטנים
* These authors contributed equally
במאמר זה
סיכום
תקציר
מחקר זה פיתח שיטת מדידה המסוגלת להעריך במדויק את ההתנהגות המכאנית של חומרים ומיקרו-מכשירים באזור המתח הקטן. המערכת משלבת שלב Z הנשלט על ידי מנוע, לוח מיקרו-בקר, מעגל מגבר תפעולי וחיישן כוח, המאפשרים רכישת הזזת כוח מסונכרנת באמצעות בקרה מותאמת ותקשורת סריאלית. כיול הנגד המשתנה של המגבר בוצע כדי לייעל את המתאם בין הכוח המופעל לפלט החיישן, מה שהניב שגיאה יחסית בטווח של ±2.0% בהשוואה למכונת בדיקה אוניברסלית מסחרית. דיוק ההזזה האנכית אומת באמצעות מד תזוזה לייזר במהירות תנועה של 1 מיקרומטר לשנייה, והראה שגיאה יחסית של +0.1%. בהתאם לכך, הפלטפורמה מספקת רזולוציית תזוזה של 1 מיקרון ורזולוציית כוח של 0.01 ניוטון. בדיקות דחיסה בוצעו על דגימת פולידימתילסילוקסן (PDMS) שיוצרה בשליש מממדי ASTM D575-91 הסטנדרטיים. תגובות מאמץ-עיוות שנמדדו על ידי המערכת המוצעת ועל ידי מכונת הבדיקה האוניברסלית הראו התאמה קרובה, והמודולוס הדחיסה שהוערך באזור העיוות הקטן הראה סטייה של +5.3% מהערכים שדווחו קודם. תוצאות אלו מאשרות את האמינות והחזרתיות של מדידות באזור המתיחה הקטן, ותומכות בהערכת מודולוס המבוססת על השיפוע הליניארי ההתחלתי תחת דחיסה מבוקרת. הפלטפורמה המפותחת קומפקטית, פשוטה להרכבה, וחסכונית תוך שמירה על דיוק גבוה ויציבות תפעולית. הביצועים המאומתים שלו והליך הכיול הניתן לשחזור הופכים אותו למתאים למעבדות הדורשות אפיון מדויק בכוחות נמוכים ותזוזות קטנות. תחומי יישום פוטנציאליים כוללים מערכות מיקרואלקטרומכניות מבוססות פולימר (MEMS), רכיבי רובוטיקה רכה ומחטים מיקרו, שבהן בדיקות דחיסה מדויקות בעומס נמוך ובקרת תזוזה ניתנת לאימות חיוניות להערכת חומרים ולעיצוב המכשיר.
מבוא
הבנת ההתנהגות המכאנית של מכשירי מערכות מיקרואלקטרומכניות (MEMS) היא קריטית לתכנון, ביצועים ואמינות מכשירים 1,2. מכונות בדיקה אוניברסליות קונבנציונליות שימשו רבות להערכת תכונות מכניות; עם זאת, הם יקרים ודורשים שטח, כוח אדם ומשאבים משמעותיים להתקנה, תחזוקה ותפעול3. יתרה מזאת, מכיוון שהן תוכננו בעיקר לטווחי כוח גבוהים ותזוזה גדולים בבדיקות מכניות של חומרים בעלי חוזק גבוה, קיימים הבדלים משמעותיים בין טווחי המדידה שלהם לאלו הנדרשים להערכת התכונות המכניות של מיקרו-מבנים באזור העיוות הקטן4. לכן, נדרש מחקר על מכשיר בדיקת דחיסה חדש בעלות נמוכה ושיטה ניסיונית, המיושם בקנה מידה מעבדה עם חזרתיות גבוהה שיכולה להניב מדידות אמינות באזור עווית קטנה/כוח קטן5.
פותחו מספר מכשירי בדיקה מכניים שניתן להשתמש בהם בקנה מידה מעבדה כדי לאפיין את התכונות המכניות של מכשירי MEMS בקנה מידה קטן 6,7,8. עם זאת, רוב המכשירים הללו פותחו לבדיקת חומרים בעלי חוזק גבוה או לסביבות מיוחדות, ולכן יש להם מגבלות במדידת תכונות מכניות אמינות של מבני MEMS באזור המתח הקטן/כוח הקטן 9,10.
כדי להתגבר על מגבלות אלו, אנו מציעים מערכת ושיטה לבדיקת דחיסה עם תזוזה קטנה שניתן להשתמש בה גם במעבדות בקנה מידה קטן. השיטה המוצעת מאפשרת הערכה כמותית של ההתנהגות המכאנית של חומר על ידי מדידת תזוזות וכוחות קטנים במקביל במהלך תהליך הדחיסה. המערכת פועלת בטווח כוח של 4.4 ניוטון ובמהירות תזוזה מבוקרת של 1 מיקרומטר לשנייה, ומבטיחה מדידות מדויקות ויציבות. המערכת היא מערכת בדיקות דחיסה קומפקטית וזולה, שנועדה להעריך את התכונות המכניות של מיקרו-מבנים באזור המתח הקטן.
מערכת זו משלבת שלב Z עם חיישן כוח וקליטת אות מבוססת לוח מיקרו-בקר, ומאפשרת מדידה סימולטנית של כוח ותזוזה בדיוק גבוה. אימות המערכת בוצע באמצעות כיול נגד משוב (RF) – הגורם המרכזי בקביעת הרווח של מעגל המגבר ההפוך – ואימות ההעתקה האנכית באמצעות מד הזזה לייזר, מה שאישר כי רזולוציית ההזזה ומדידת הכוח היו 1 מיקרון ו-0.01 ניוטון, בהתאמה. דגימות מוקטנות11,12, עם שליש מהגודל הסטנדרטי (האגודה האמריקאית לבדיקות וחומרים (ASTM) D575-91, שיטות בדיקה סטנדרטיות לתכונות גומי בדחיסה)13), יוצרו, והופקה שיטת בדיקת דחיסה להערכת התכונות המכניות של מיקרו-מבנים באופן אמין באזור עם תזוזה קטנה/כוח נמוך14,15.
עקומות המתח-עיוות של הדגימות המוקדמות נמדדו הן באמצעות מכונת בדיקה אוניברסלית מסחרית (MTS) והן באמצעות מערכת המדידה המפותחת (MS), והתוצאות הושוו. מהשיפוע של האזור הליניארי ההתחלתי, נקבע שמודולוס הדחיסה הוא 1.39 מגה-פסקל, שהראה סטייה של +5.3% מהערכים שדווחו קודם בספרות16. גישת מדידה זו, המשלבת בקרת תזוזה ומדידת כוח17,18, מספקת מסגרת מדידה ניתנת לשחזור המתאימה ליישומי MEMS וביו-MEMS. גישה זו לא רק מספקת מסגרת אמינה להבנת ההתנהגות המכאנית של מיקרו-מבנים, אלא גם מציעה שיטה מעשית להערכת חומרים בתחומים שונים, כולל מכשירים ביו-רפואיים19 ורובוטיקה רכה20.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
פרוטוקול
הצרכנים, הציוד והתוכנה בהם משתמשים מופיעים בטבלת החומרים.
1. הגדרת מערכת מדידה
הערה: איור 1 מציג את ה-MS המשמש לבדיקות דחיסה. שלב ה-z מורכב ממפעיל ליניארי הנשלט על ידי בקר מנוע, מחלק נע שמספק את התנועה בפועל לאורך ציר ה-z, וחלק קבוע תומך. המערכת כוללת גם לוח מיקרו-בקר, מעגל מגבר תפעולי, חיישן כוח המחובר לבלוק ומחשב נייד.
- הניעו את החלק הנע לאורך ציר ה-z במהירות שנקבעה באמצעות בקר המנוע כדי להפעיל עומס דחיסה על הדגימה.
- מדדו את העומס באמצעות חיישן כוח המותקן מעל בלוק מתכת קשיח. האות שנאסף עובר דרך מעגל מגבר הפוך, מומר לאות דיגיטלי על ידי לוח המיקרו-בקר, ואז מועבר לתוכנת לוח המיקרו-בקר.
- התקן מד תזוזה לייזר כפי שמוצג באיור 2 כדי לאמת את ההזזה האנכית של שלב ה-z. לאחר שליחת אות קלט מבקר המנוע, אפשר לחלק הנע של שלב ה-z לנוע אנכית; נתוני ההעתקה בזמן אמת של המפעיל הליניארי המוטמע מוקלטים באמצעות תוכנת התקשורת הסריאלית.
- חלץ את נתוני ההזזה באמצעות תוכנת מדידת הדחף בלייזר והשווה אותם לאימות.
הערה: נתוני הזזת הכוח נרשמים בו-זמנית באמצעות תוכנת התקשורת הסדרתית, מה שמאפשר לקבל את עקומת הכוח וההדחפה בזמן אמת במחשב הנייד. - צפו ורשמו את העיוות של הדגימה במהלך הדחיסה באמצעות מיקרוסקופ דיגיטלי.
הערה: מיקרוסקופ דיגיטלי ומד הזזת לייזר משמשים לתצפית דגימה ואימות הזזה, בהתאמה.
2. מעגל מדידה
הערה: איור 3 מציג את המעגל החשמלי המקביל של חיישן הכוח ואת חיבורי מעגלי המדידה שממירים ומגבירים שינויים בלחץ הנובעים מכוח חיצוני סטטי למתח. המעגל מורכב מנגד משוב משתנה (RF) לשליטה בהגבר, קבל (CF) לניתוק והסרת רעשים בתדר נמוך, ומגבר תפעולי. כאן, ההתנגדות של חיישן הכוח שמשתנה עם עוצמת הכוח החיצוני היא RS, ומתח האספקה לחיישן ולכל המעגל הוא VS. בהתחשב במאפייני המגבר ההפוך, VS מיושם כמתח שלילי כדי להבטיח שהפלט תמיד חיובי.
- חבר נגד משוב משתנה (RF) במקביל עם קבל (CF) (לניתוק בתדר נמוך וסינון רעש) ליצירת מעגל המשוב.
- חבר את שני הטרמינלים של מעגל המשוב שהורכב למעלה לכניסה ההפוכה (−) והיציאה (VO) של המגבר האופרטיבי.
- חבר את שני הטרמינלים של התנגדות חיישן הלחץ (RS) לקלט ההפוך (−) של המגבר ול-−VS.
- חבר את הקלט הלא-מהפך (+) של המגבר התפעולי לאדמה.
- חבר את היציאה (VO) של המגבר התפעולי למסוף הקלט A0 של לוח המיקרו-בקר.
- חבר את הטרמינלים VDD ו-VSS של המגבר לספק כוח; הפעיל 5 וולט ל-VDD וחבר את V SS לאדמה.
הערה: הגדרות המתח של מגבר זה עוקבות אחרי השיטה שהומלצה בגיליון הנתונים המצורף עם חיישן הכוח כדי להגביל את מתח היציאה לטווח של 0-5 וולט. איור 3 ממחיש את המעגל המקביל של חיישן הכוח ואת מעגל המגבר ההפוך. כאשר מופעל עומס חיצוני סטטי, התנגדות החיישן (RS) משתנה, וזרם חיישן (iS) זורם בהתאם ליחס מתח האספקה VS (מתח הייחוס של החיישן) ל-RS. זה שקול לזרם היציאה (iO) המוגדר על ידי היחס בין מתח היציאה (VO) לנגד המשוב (RF). יישום חוק הזרם של קירכהוף בצומת a באיור 3 מניב את המשוואה (1).
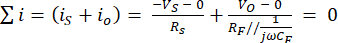 (1)
ו-VO מוגדר על ידי משוואה (2) תחת עומס חיצוני בתדר נמוך מאוד (ω ≅ 0).
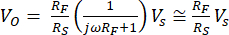 (2)
3. הכנת דגימות (PDMS) וטעינה
- בדוק את תקן ASTM D575-91 עבור דגימת בדיקת הדחיסה.
הערה: איור 4A מציג שני תבניות גליליות מודפסות בתלת-ממד, שהוכנו במצב נקי לפני יציקת PDMS. תבנית אחת מעוצבת בצורה גלילית זהה לדגימה הסטנדרטית (קוטר 28.6 מ"מ ± 0.1 מ"מ, גובה 12.5 מ"מ ± 0.5 מ"מ), והשנייה היא גרסה מוקטנת בכשליש מהגודל כדי להתאים לאזור החישה האפקטיבי של חיישן הכוח (קוטר 9.53 מ"מ). - השתמש ב-PDMS כחומר הבדיקה, וערבב את הפולימר הבסיסי עם חומר הקיבוש ביחס מסה של 10:1.
- לאחר ערבוב יסודי, יש להסיר גזים מהתערובת בטמפרטורת החדר (25 מעלות צלזיוס) ו-60 קילופסקל (גייג') למשך 30 דקות באמצעות מייבש ואקום להסרת בועות אוויר.
- הזרקו 8 מ"ל מהתערובת לכל אחת משתי התבניות המוכנות בהדפסה תלת-ממדית באמצעות מזרק חד-פעמי לעיצוב הדגימות.
- לתקן את כל הדגימות בטמפרטורת החדר למשך 24 שעות ללא טיפול תרמי נוסף.
הערה: איור 4B מציג את דגימות ה-PDMS המעובדות, ושלוש דגימות מכל גודל הוכנו בתנאים זהים כדי לאפשר השוואה בין הדגימות הסטנדרטיות לדגימות המוקטנות. איור 4C מציג את דגימת ה-PDMS המונחת על חיישן הכוח במערכת בדיקת הדחיסה. הדגימה הייתה מרוכזת באזור החישה המעגלי, כאשר פני השטח התחתונים שלה נוגעים במלואו באזור הפעיל של חיישן הכוח. - יישר את החלק הנע בניצב לחיישן וממוקם במרכז מעל הדגימה כדי להפעיל עומס דחיסה רגיל.
4. כיול RF
הערה: RF הוא גורם מרכזי בקביעת מתח היציאה במעגל המגבר ההפוך, ולכן התאמת ערך RF היא קריטית להבטחת דיוק ואמינות ה-MS.
- חבר את חיישן הכוח לאזור ההתקנה של ה-MTS (תא עומס של 100 ניוטון), והגדר את מגבלת העומס הניסיוני ל-4.4 ניוטון.
- באמצעות ה-MTS, יש לבצע בדיקות דחיסה בתנאי R-F שונים ולרשום את נתוני הכוח-זמן מחיישן הכוח לפחות שלוש פעמים.
- השווה את נתוני הכוח-זמן שהתקבלו מחיישן הכוח לנתוני מדידת MTS כדי לחשב את השגיאה.
- קבע את ערך RF שמניב את השגיאה הקטנה ביותר בהתבסס על תוצאות הכיול.
הערה: טווח המדידה המרבי של חיישן הכוח הוא 4.4 ניוטון. עומסים העולים על ערך זה גורמים לרוויה בתפוקה, ולכן יש להיזהר בעת קביעת תנאי הניסוי. כיוון ערך RF מייעל את הרווח של המעגל כדי להתאים לנתוני MTS, וזהו שלב מרכזי בהבטחת דיוק המדידה הכולל של המערכת.
5. אימות הזזה אנכית
- לצורך אימות העתקה, יש לחבר סלייד מיקרוסקופ עם רפלקטור אלומיניום לחלק העליון של החלק הנע בשלב z.
- הפעל את חיישן ההזזה של הלייזר.
- וודא שהאות של אות חיישן הלייזר יציב.
הערה: בדוק שנורית פליטת הלייזר בחיישן ירוקה. אם הוא כתום, ייתכן ששכבת האלומיניום המחזירה לא משקפת כראוי, או שטווח המדידה (<1 מ"מ) נחרץ, ולכן יש צורך בהתאמות. - השתמש בבקר המנוע כדי להגדיר את מהירות ההנעה כך שהחלק הנע ינוע במהירות יעד של 1 מיקרומטר לשנייה. הפעילו את ההגדרות כך:
- השיק את תוכנת בקרת המנוע.
- לחץ על Home Search כדי לבצע הנחיית (כיול).
- כדי להגדיר את מהירות הנהיעה, עבור ל-Parameter/Mode < Parameter < Drive Speed, הזן כל ערך (5, 10 ו-100), ואז סגור את תיבת הדו-שיח.
- כדי להחיל כל הגדרת מהירות, בחרו ב-Speed Select ובחרו כל אחד מ-5, 10 ו-100.
- כדי לקבוע את מרחק הנסיעה הרצוי, הזן ערך מוגדר מראש של 27,320 נקודות ולחץ על כפתור + (התחלה).
הערה: בערך קבוע מראש של 27,320 נקודות, כאשר נקודה אחת מתאימה ל-0.0366 מיקרון, החלק הנע יורד בסך הכל ב-1000 מיקרון. תוכנת בקרת המנוע משמשת באופן עקבי להפעלת בקר המנוע במהלך בדיקות דחיסה.
- בזמן שהחלק הנע נע לאורך ציר ה-z, יש להקליט את נתוני ההזזה מהמפעיל הליניארי המובנה באמצעות תוכנת בקרת המנוע, ולרשום את נתוני תזוזה הלייזר באמצעות תוכנת מדידת הלייזר.
- השיק את תוכנת מדידת הדחף של הלייזר.
- להגדרות בקרה, בחר הגדרת הפעלה < קריאת הגדרות הבקר ולחץ אושר.
- הגדר את זמן הדגימה תחת הגדרות נפוצות < דגימה ל-100 מיקרו-שנייה (מחזור דגימה: 100), ואז שמור את ההגדרות ושלח אותן לבקר.
- כדי לעקוב אחרי תזוזה של הלייזר, עבור ל-View Measurement Value < Start Measurement Value Acquisition, וצפה בנתוני ההזזה.
הערה: זמן הדגימה מוגדר ל-10 מילישניות (100 מיקרושניות ×-100 מחזורים) כדי לקבל נתוני תזוזה של הלייזר ברזולוציה זמנית מספקת ולמזעור רעש אות למדידה יציבה.
- השווה את נתוני ההזזה המתועדים משני המקורות כדי להעריך את שגיאת ההזזה, ולוודא שערכי ההתזוזה תואמים בכל הגדרת מהירות הנעה (5, 10 ו-100). דבר זה מבטיח אמינות וחזרתיות של מדידות תזוזה בתנאי מהירות היעד.
6. הערכת תכונה מכנית של המדגם המוקטן
- חבר את חיישן הכוח לחלק העליון של הבלוק באמצעות סרט דו-צדדי, ואז השתמש במוניטור הסידורי של תוכנת לוח המיקרו-בקר כדי לוודא שהעומס ההתחלתי יקרא 0 ולבצע כיול במידת הצורך.
- פתח והפעיל את תוכנת לוח המיקרו-בקרים.
- כדי להגדיר את חיבור הלוח והיציאה, עבור ל-Select Board Other and Port < BOARDS < Search board, בחר Arduino Uno, ולחץ OK.
- הזן את קוד הבקרה של לוח המיקרו-בקר ולחץ על Verify, ואז Upload.
- כדי לבדוק את קריאות העומס, גש ל-Tools < Serial Monitor.
הערה: קוד הבקרה של לוח המיקרו-בקר מסופק בקובץ משלים 1.
- הנח את הדגימה באופן יציב במרכז אזור החישה האפקטיבית של חיישן הכוח.
הערה: אם הדגימה ממוקמת מחוץ למרכז האזור הפעיל של החיישן, העומס יוחל באופן אסימטרי, מה שיוביל לשגיאות מדידה גדולות. - השתמשו בבקר המנוע לביצוע הונאות (כוונון אפס) והגדרו את מהירות המנוע לערך המאומת קודם.
- הוב את החלק הנע של שלב ה-Z ציר (כלפי מטה) כדי שיבוא במגע וכך יפעיל עומס על הדגימה.
- מדוד את הכוח המועבר לדגימה בזמן אמת על ידי חיישן הכוח המותקן מתחת.
- לשדר את נתוני ההיסט של הכוח למחשב הנייד דרך מעגל המגבר ההפוך המחובר ללוח המיקרו-בקר, ולהקליט את הכוח וההיסט בו-זמנית באמצעות תוכנת תקשורת סריאלית.
- השיק את תוכנת התקשורת הסריאלית.
- התחבר לתוכנת לוח המיקרו-בקר להקלטת נתוני כוח: גש לאפשרויות חיבור < < אפשרויות פורט סידורי < פורט, בחר את היציאה המתאימה ולחץ אושר.
- התחבר לתוכנת בקרת המנוע להקלטת נתוני הזזה: עבור לאפשרויות חיבור < < Serial Port Options < Port, בחר את היציאה המתאימה ולחץ OK.
- כדי להתחיל בהעברת נתונים בזמן אמת, עבור ל-Connect < Connection < לכידת קבצים < Start.
- כדי לעצור ולשמור את הנתונים, עבור ל-Connection < File Capture < עצור ושמור.
- המרו את נתוני ההעתקה לעיוות על ידי חלוקת השינוי באורך (ΔL) באורך ההתחלתי של הדגימה (L₀), כלומר, עיוות = ΔL/L₀.
- במקביל, המרו את נתוני הכוח המתועדים למאמץ על ידי חלוקת הכוח (F) בשטח החתך (A) של הדגימה, כלומר, מאמץ = F/A.
- איור 7 מציג את עקומות המתח-עיוות של דגימות PDMS מוקטנות. באמצעות תוכנת ניתוח גרפים, מחשבים את השיפוע באזור המתח הקטן ההתחלתי כדי לקבוע את מודולוס הדחיסה.
הערה: כדי להבטיח עקביות ואמינות של הנתונים, יש לבצע את כל בדיקות הדחיסה לפחות שלוש פעמים בתנאים זהים. במחקר זה, מודולוס הדחיסה של PDMS שהושג משלוש מדידות חוזרות היה 1.39 מגה-פסקל ±-3.7%.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
תוצאות
מחקר זה יישם בהצלחה מכשיר בדיקת דחיסה מבוסס חיישן כוח, המתאים לשימוש במעבדות קטנות, המספק דיוק מדידה גבוה ושחזוריות. מכשיר זה פותח כדי להתגבר על העלות הגבוהה והגודל הגדול של ציוד מסחרי קונבנציונלי ועל חוסר היעילות במדידת עיוותים בעיוות בעיוות קטן.
איור 5 מציג את תוצאות האופטימיזציה עבור ערך RF , שהוא הגורם המרכזי הקובע את הרווח של מתח היציאה במעגל המגבר ההפוך. התוצאות שנמדדו באמצעות ה-MTS נותחו לצד תוצאות ה-MS באמצעות תוכנת ניתוח גרפים, ושיעור ...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
דיון
מחקר זה הציג שיטת מדידה מבוססת דחיסה להערכת התכונות המכניות של מיקרו-מבנים מבוססי פולימר במצב העתקה קטנה. השיטה המוצעת משלבת שלב תרגום מדויק מסחרי בציר Z, חיישן כוח, מעגל מגבר פשוט ולוח מיקרו-בקר, ומציעה את היתרון שניתן ליישם אותה במעבדות קטנות ולשימוש קל על ידי מתחילים.
גורם מרכזי בביצועי הציוד שפותח במחקר זה הוא כיול חיישן הכוח המתואר בסעיף 4 (כיול RF ). הבטחת דיוק באמצעות השוואה ל-MTS היא הכרחית, שכן ערך נגד RF שגוי י...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
תודות
עבודה זו נתמכה על ידי מענק מקרן החדשנות של קוריאה (INNOPOLIS) במימון ממשלת קוריאה (משרד המדע והICT) (מענק מס' NTIS-2710084968), על ידי סוכנות קידום המסחור לתוצאות מחקר ופיתוח (COMPA) במימון משרד המדע וה-ICT (מענק מס' RS-2024-00423871 לסיוע לקידום הקניין הרוחני ולמסחור/תיעוש של טכנולוגיית ייצור מחטים מיקרו-מתקדמת), ועל ידי תוכנית חינוך מערכת החדשנות האזורית (RISE) דרך מרכז RISE, גיונגסאנגנאם-דו, במימון משרד החינוך (MOE) וממשלת מחוז גיאונגסאנגנאם, רפובליקת קוריאה (2025-RISE-16-008-0008).
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| מדפסת תלת-ממד | סטרטאזיס | Objet30 Prime | ייצור שני סוגים של תבניות PDMS |
| אלומיניום | סחורה של פיורלד בנינגבו | ציפוי נייר אלומיניום סיליקון (נייר אלומיניום לא נדבק 01) | היווצרות רפלקטור לייזר למדידת תזוזה אנכית |
| לוח לחם | E-CALL | EIC-108J | לתצורת מעגל ניסיוני |
| Capactior(CF) | נולס / קורנל דובילייה (CDE) | CD15ED470GO3F | סינון רעש וייצוב מעגל הגברה |
| מיקרוסקופ דיגיטלי | הירוקס | KH-7700 | תצפית על צורת הדגימה ואימות ממדי |
| חיישן כוח | טקסקן | FlexiForce A301-1 | מדידת עומס, רזולוציה וליניאריות חשובים |
| תוכנת ניתוח גרפים | OriginLab | OriginPro 2024 | ניתוח גרפים |
| מחשב נייד | כל | כל | רכיב ליבה לבקרת תוכנה |
| תוכנת מדידת תזוזה בלייזר | תאגיד קיינס | LK-Navigator 1.52 | תוכנת מדידת תזוזה אנכית |
| מד תזוזה בלייזר | תאגיד קיינס | LK-G10 | ציוד מדידת תזוזה אנכית |
| לוח מיקרו-בקר | ארדואינו | A000067 | יחידת הבקרה הראשית לכל אות המערכת, כולל לוחות מבוססי ארדואינו/STM |
| תוכנת לוח מיקרו-בקר | ארדואינו | Arduino IDE 2.3.3 | תוכנה שלמה לבקרת אותות המערכת |
| שקופית מיקרוסקופ | LK LAB קוריאה | M08-660-147 | רפלקטור לייזר למדידת תזוזה אנכית |
| תוכנת בקרת מנוע | נובה אלקטרוניקס | MR220A 1.0.3 | תוכנת בקרת מפעילים ליניאריים |
| בקר מנוע | סיינסטאון | STM-1-USB | בקרת הנעה ליניארית של מפעיל בשלב Z |
| MTS | לויד אינסטרומנטס | 01/2962 | בודק מתיחה/דחיסה מסחרי, ציוד ייחוס לתוצאות מדידה |
| מגבר תפעולי | טכנולוגיית מיקרוצ'יפ | OPA404KP | הגברה של אות חיישן הכוח, רכיב המעגל המרכזי |
| PDMS | דאו קורנינג | 4019862 | חומר לייצור דגימות |
| תוכנת תקשורת סדרתית | רוג'ר מאייר | CoolTerm 2.3.0 | תקשורת סדרתית של כוח– נתוני תזוזה |
| מייבש ואקום | iNexus | IN-VS | משמש להסרת בועות במהלך ייצור PDMS |
| נגד משוב משתנה (RF) | טכנולוגיות BI / TT אלקטרוניקה | P160KN-0QD15B10K | כוונון רווח המגבר התפעולי, מפתח לכיול חיישנים |
| שלב Z | סיינסטאון | SMX-8060-X | יחידת הנעה ליישום תזוזה ובדיקות דחיסה, ליבה לשליטה אנכית מדויקת |
מקורות
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
הדפסות חוזרות והרשאות
