Questo protocollo presenta la configurazione di un dispositivo di test di compressione in grado di misurare con precisione le proprietà meccaniche delle microstrutture nella regione a piccola deformazione, insieme a un metodo sistematico per il test di compressione utilizzando questo dispositivo. Il dispositivo proposto può essere utilizzato per analizzare varie microstrutture e il comportamento meccanico dei materiali a base polimerica.
È richiesta un abbonamento a JoVE per visualizzare questo contenuto. Accedi o inizia la tua prova gratuita.
Articolo metodologico
Misurazione della risposta compressiva sforzo-deformazione a deformazione di piccole dimensioni
* These authors contributed equally
In questo articolo
Sommario
Abstract
Questo studio ha sviluppato un metodo di misurazione in grado di valutare con precisione il comportamento meccanico di materiali e microdispositivi nella regione a piccola deformazione. Il sistema integra uno stadio z controllato da motore, una scheda microcontrollore, un circuito amplificatore operativo e un sensore di forza, consentendo l'acquisizione sincronizzata dello spostamento della forza tramite controllo personalizzato e comunicazione seriale. La calibrazione della resistenza variabile dell'amplificatore è stata effettuata per ottimizzare la correlazione tra la forza applicata e l'uscita del sensore, generando un errore relativo entro il ±2,0% rispetto a una macchina di prova universale commerciale. La precisione dello spostamento verticale è stata validata utilizzando un misuratore laser a velocità di movimento del bersaglio di 1 μm/s, mostrando un errore relativo di +0,1%. Di conseguenza, la piattaforma fornisce una risoluzione di spostamento di 1 μm e una risoluzione della forza di 0,01 N. Sono stati effettuati test di compressione su un campione di polidimetilsilossano (PDMS) fabbricato a un terzo delle dimensioni standard ASTM D575-91. Le risposte sforzo-deformazione misurate dal sistema proposto e dalla macchina universale di prova hanno mostrato una stretta concordanza, e il modulo di compressione stimato nella regione a piccola deformazione ha mostrato una deviazione del +5,3% dai valori precedentemente riportati. Questi risultati confermano l'affidabilità e la ripetibilità delle misurazioni nella regione a piccola deformazione, supportando la stima del modulo basata sulla pendenza lineare iniziale sotto compressione controllata. La piattaforma sviluppata è compatta, semplice da assemblare ed economica, mantenendo al contempo alta precisione e stabilità operativa. Le sue prestazioni validate e la procedura di calibrazione riproducibile la rendono adatta a laboratori che richiedono una caratterizzazione accurata a basse forze e piccoli spostamenti. Le aree di applicazione potenziali includono sistemi microelettromeccanici a base di polimeri (MEMS), componenti robotici morbidi e microaghi, dove test precisi e a basso carico e controllo verificabile dello spostamento sono essenziali per la valutazione dei materiali e la progettazione del dispositivo.
Introduzione
La comprensione del comportamento meccanico dei dispositivi di sistemi microelettromeccanici (MEMS) è fondamentale per la progettazione, le prestazioni e l'affidabilità del dispositivo 1,2. Le macchine universali convenzionali per il test sono state ampiamente utilizzate per valutare le proprietà meccaniche; tuttavia, sono costose e richiedono spazio, personale e risorse considerevoli per installazione, manutenzione efunzionamento 3. Inoltre, poiché sono stati progettati principalmente per intervalli di alta forza e ampio spostamento nei test meccanici di materiali ad alta resistenza, esistono notevoli discrepanze tra i loro intervalli di misura e quelli necessari per valutare le proprietà meccaniche delle microstrutture nella regione4 a piccola deformazione. Pertanto, è necessaria ricerca su un nuovo apparato di prova a compressione a basso costo e un metodo sperimentale applicabile su scala di laboratorio con alta ripetibilità, che possa fornire misurazioni affidabilinella regione 5 di piccola deformazione/piccola forza.
Sono stati sviluppati diversi dispositivi meccanici di prova che possono essere utilizzati su scala di laboratorio per caratterizzare le proprietà meccaniche dei dispositivi MEMS su piccolascala 6,7,8. Tuttavia, la maggior parte di questi dispositivi è stata sviluppata per testare materiali ad alta resistenza o per ambienti specializzati, e quindi presenta limitazioni nel misurare in modo affidabile le proprietà meccaniche delle strutture MEMS nella regione di piccola deformazione/piccola forza 9,10.
Per superare queste limitazioni, proponiamo un sistema e un metodo di test a compressione a piccolo spostamento che può essere utilizzato anche in laboratori di piccola scala. Il metodo proposto consente la valutazione quantitativa del comportamento meccanico di un materiale misurando simultaneamente piccoli spostamenti e forze durante il processo di compressione. Il sistema opera entro un intervallo di forze di 4,4 N e una velocità di spostamento controllata di 1 μm/s, garantendo misurazioni precise e stabili. Il sistema è un sistema compatto e a basso costo progettato per valutare le proprietà meccaniche delle microstrutture nella regione a piccola deformazione.
Questo sistema integra uno stadio z con un sensore di forza e un'acquisizione del segnale basata su scheda microcontrollore, consentendo una misurazione simultanea di forza e spostamento con grande precisione. La validazione del sistema è stata effettuata tramite calibrazione a resistenza a retroazione (R F) - il fattore chiave per determinare il guadagno del circuito amplificatore invertente - e verifica dello spostamento verticale tramite un misuratore laser, confermando che le risoluzioni di spostamento e misurazione della forza erano rispettivamente di 1 μm e 0,01 N. Sono stati fabbricati campioniridotti 11,12, con un terzo della dimensione standard (American Society for Testing and Materials (ASTM) D575-91, Standard Test Methods for Rubber Properties in Compression)13, e è stato derivato un metodo di prova a compressione per valutare le proprietà meccaniche delle microstrutture in modo affidabile nella regione di piccolo spostamento/bassa forza14,15.
Le curve sforzo-deformazione dei campioni scalati sono state misurate sia con una macchina di prova universale commerciale (MTS) sia con il sistema di misura sviluppato (MS), e i risultati sono stati confrontati. Dalla pendenza della regione lineare iniziale, il modulo di compressione è stato determinato a 1,39 MPa, che ha mostrato una deviazione del +5,3% dai valori precedentemente riportatinella letteratura 16. Questo approccio di misurazione, che combina il controllo dello spostamento e la misurazione dellaforza 17,18, fornisce un quadro di misura riproducibile adatto alle applicazioni MEMS e bio-MEMS. Questo approccio non solo fornisce un quadro affidabile per comprendere il comportamento meccanico delle microstrutture, ma offre anche un metodo pratico per valutare materiali in vari campi, tra cui dispositivibiomedici 19 e softrobotics 20.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Protocollo
I consumabili, le attrezzature e i software utilizzati sono elencati nella Tabella dei Materiali.
1. Impostazione del sistema di misurazione
NOTA: La Figura 1 mostra il MS utilizzato per i test di compressione. Lo stadio z è composto da un attuatore lineare controllato da un controller del motore, una parte mobile che fornisce il movimento effettivo lungo l'asse z e una parte fissa di supporto. Il sistema include anche una scheda microcontrollore, un circuito amplificatore operativo, un sensore di forza collegato a un blocco e un laptop.
- Muove la parte mobile lungo l'asse z alla velocità impostata usando il controller del motore per applicare un carico compressivo al campione.
- Misura il carico usando un sensore di forza montato sopra un blocco metallico rigido. Il segnale raccolto passa attraverso un circuito amplificatore invertente, viene convertito in segnale digitale dalla scheda microcontrollore e poi trasmesso al software della scheda microcontrollore.
- Installare un misuratore di spostamento laser come mostrato nella Figura 2 per verificare lo spostamento verticale dello stadio z. Dopo aver inviato un segnale di ingresso dal controller del motore, lasciare che la parte mobile dello stadio z si muova verticalmente; I dati di spostamento in tempo reale dell'attuatore lineare embeddedato vengono registrati utilizzando il software di comunicazione seriale.
- Estrai i dati di spostamento utilizzando il software di misurazione del spostamento laser e confrontali per la verifica.
NOTA: I dati di spostamento forza-forza vengono registrati simultaneamente utilizzando il software di comunicazione seriale, permettendo di ottenere la curva forza-spostamento sul laptop in tempo reale. - Osserva e registra la deformazione del campione durante la compressione utilizzando un microscopio digitale.
NOTA: Il microscopio digitale e il misuratore laser a spostamento sono utilizzati rispettivamente per l'osservazione del campione e la verifica dello spostamento.
2. Circuito di misura
NOTA: La Figura 3 mostra il circuito elettrico equivalente del sensore di forza e le connessioni del circuito di misura che convertono e amplificano le variazioni di pressione dovute a una forza esterna statica in una tensione. Il circuito è composto da una resistenza a retroazione variabile (RF) per il controllo del guadagno, un condensatore (CF) per il taglio delle basse frequenze e la rimozione del rumore, e un amplificatore operativo. Qui, la resistenza del sensore di forza che cambia con la magnitudine della forza applicata esternamente è RS, e la tensione di alimentazione per il sensore e per l'intero circuito è VS. Considerando le caratteristiche dell'amplificatore invertente, VS viene applicato come tensione negativa per garantire che l'uscita sia sempre positiva.
- Collega una resistenza a feedback variabile (RF) in parallelo con un condensatore (CF) (per il taglio delle basse frequenze e il filtraggio del rumore) per formare il circuito di feedback.
- Collega i due terminali del circuito di feedback assemblato sopra all'ingresso invertente (−) e all'uscita (VO) dell'amplificatore operativo.
- Collega i due terminali della resistenza del sensore di pressione (RS) all'ingresso invertente (−) dell'amplificatore e a −VS.
- Collega l'ingresso non invertente (+) dell'amplificatore operativo a massa.
- Collega l'uscita (VO) dell'amplificatore operativo al terminale di ingresso A0 della scheda microcontrollore.
- Collegare i terminali V, DD e VSS dell'amplificatore a un alimentatore; applica 5 Va V DD e collega VSS a terra.
NOTA: Le impostazioni di tensione per questo amplificatore seguono il metodo suggerito nella scheda tecnica fornita con il sensore di forza per limitare la tensione di uscita all'intervallo 0-5 V. La Figura 3 illustra il circuito equivalente del sensore di forza e il circuito amplificatore invertente. Quando viene applicato un carico esterno statico, la resistenza del sensore (R S) cambia e una corrente del sensore (iS) scorre secondo il rapporto tra la tensione di alimentazione VS (la tensione di riferimento del sensore) e RS. Questo è equivalente alla corrente di uscita (iO) definita dal rapporto tra la tensione di uscita (VO) e la resistenza di retroazione (RF). Applicando la legge delle correnti di Kirchhoff al nodo a nella Figura 3 si ottiene l'Equazione (1).
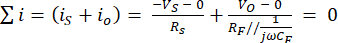 (1)
e VO è definito dall'Equazione (2) sotto il carico esterno a frequenza molto bassa (ω ≅ 0).
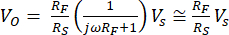 (2)
3. Preparazione del campione (PDMS) e caricamento
- Controlla le specifiche standard ASTM D575-91 per il campione di prova di compressione.
NOTA: La Figura 4A mostra due stampi cilindrici stampati in 3D, che sono stati preparati in stato pulito prima della fusione PDMS. Uno stampo è progettato con una forma cilindrica identica al campione standard (diametro 28,6 mm ± 0,1 mm, altezza 12,5 mm ± 0,5 mm), mentre l'altro è una versione ridotta di circa un terzo di quella dimensione per adattarsi all'area di rilevamento effettiva del sensore di forza (diametro 9,53 mm). - Usa il PDMS come materiale di prova e miscela il polimero di base con l'agente di polimerizzazione a un rapporto di massa di 10:1.
- Dopo aver mescolato accuratamente, degasa la miscela a temperatura ambiente (25 °C) e 60 kPa (calibro) per 30 minuti utilizzando un essiccatore a vuoto per rimuovere le bolle d'aria.
- Iniettare 8 mL della miscela in ciascuno dei due stampi preparati stampati in 3D utilizzando una siringa usa e getta per modellare i campioni.
- Polimerizzare tutti i campioni a temperatura ambiente per 24 ore senza alcun trattamento termico aggiuntivo.
NOTA: La Figura 4B mostra i campioni PDMS fabbricati, e tre campioni di ciascuna dimensione sono stati preparati in condizioni identiche per consentire il confronto tra i campioni standard e quelli ridotti. La Figura 4C mostra il campione PDMS posizionato sul sensore di forza nell'impostazione del test di compressione. Il campione era centrato sulla regione circolare di rilevamento con la superficie inferiore che entrava completamente in contatto con l'area attiva del sensore di forza. - Allinea la parte mobile perpendicolare al sensore e centrata sul campione per applicare un carico compressivo normale.
4. Calibrazione RF
NOTA: RF è un fattore chiave nel determinare la tensione di uscita nel circuito amplificatore invertente, quindi regolare il valore R F è fondamentale per garantire l'accuratezza e l'affidabilità del MS.
- Collegare il sensore di forza all'area di montaggio del campione MTS (cella di carico a 100 N) e impostare il limite di carico sperimentale a 4,4 N.
- Utilizzando il MTS, esegui test di compressione in varie condizioni RF e registra i dati forza-tempo dal sensore di forza almeno tre volte.
- Confrontare i dati forza-tempo ottenuti dal sensore di forza con i dati di misurazione MTS per calcolare l'errore.
- Determina il valore RF che produce il minimo errore basandosi sui risultati della calibrazione.
NOTA: La gamma massima di misura del sensore di forza è di 4,4 N. Carichi superiori a questo valore causano saturazione in uscita, quindi è necessaria attenzione nell'impostazione delle condizioni sperimentali. Regolare il valore RF ottimizza il guadagno del circuito per adattarlo ai dati MTS, ed è un passaggio chiave per garantire l'accuratezza complessiva della misurazione del sistema.
5. Validazione dello spostamento verticale
- Per la validazione dello spostamento, attacca un vetrino di microscopio con un riflettore in alluminio sulla parte superiore della parte mobile dello stadio Z.
- Accendi il sensore di spostamento laser.
- Verifica che il segnale del sensore laser sia stabile.
NOTA: Controlla che il LED di emissione laser sul sensore sia verde. Se è arancione, lo strato riflettente di alluminio potrebbe non riflettere correttamente, oppure il range di misura (<1 mm) potrebbe essere stato superato, quindi sono necessarie delle regolazioni. - Usa il controller del motore per impostare la velocità di trasmissione in modo che la parte mobile si muova a una velocità target di 1 μm/s. Applica le impostazioni come segue:
- Avvia il software di controllo motore.
- Premi Home Search per eseguire il homing (calibrazione).
- Per impostare la velocità del disco, vai su Parametro/Modalità < Parametro < Velocità del disco, inserisci ogni valore (5, 10 e 100) e poi chiudi la finestra di dialogo.
- Per applicare ogni impostazione di velocità, scegli Selezione Velocità e seleziona ciascuno dei 5, 10 e 100.
- Per impostare la distanza di percorrenza desiderata, inserisci un valore preset di 27.320 punti e premi il pulsante + (start).
NOTA: A un valore preimpostato di 27.320 punti, poiché 1 punto corrisponde a 0,0366 μm, la parte mobile scende di un totale di 1000 μm. Il software di controllo motore viene utilizzato costantemente per far funzionare il controller motore durante i test di compressione.
- Mentre la parte mobile si muove lungo l'asse z, registra i dati di spostamento dall'attuatore lineare integrato tramite il software di controllo del motore e i dati di spostamento laser tramite il software di misurazione laser.
- Avvia il software di misurazione del spostamento laser.
- Per le impostazioni di controllo, seleziona Impostazione configurazione avvio < Leggi le impostazioni del controller e premi OK.
- Imposta il tempo di campionamento sotto Impostazioni comuni < Campionamento a 100 μs (Ciclo di campionamento: 100), poi salva le impostazioni e inviale al controller.
- Per monitorare lo spostamento del laser, vai su View Measurement Value < Start measurement value acquisition e osserva i dati di spostamento.
NOTA: Il tempo di campionamento è impostato a 10 ms (100 μs × 100 cicli) per acquisire i dati di spostamento laser con sufficiente risoluzione temporale e per minimizzare il rumore del segnale per una misurazione stabile.
- Confrontare i dati registrati di spostamento dalle due fonti per valutare l'errore di spostamento e confermare che i valori di spostamento corrispondono a ciascuna impostazione di velocità di trasmissione (5, 10 e 100). Questo garantisce l'affidabilità e la ripetibilità delle misurazioni di spostamento nelle condizioni di velocità bersaglio.
6. Valutazione delle proprietà meccaniche del campione ridotto
- Collega il sensore di forza alla sommità del blocco usando nastro a doppia faccia, poi usa il monitor seriale del software della scheda microcontrollore per assicurarti che il carico iniziale sia 0 ed eseguire la calibrazione se necessario.
- Apri e avvia il software della scheda microcontrollore.
- Per configurare la connessione e la porta della scheda, vai su Seleziona Altra scheda e porta < BOARD < Scheda di ricerca, seleziona Arduino Uno e premi OK.
- Inserisci il codice di controllo della scheda microcontrollore e clicca su Verifica, poi su Carica.
- Per controllare le letture del carico, vai su Tools < Serial Monitor.
NOTA: Il codice di controllo della scheda microcontrollore è fornito nel File Supplementare 1.
- Posiziona il campione stabilmente al centro dell'area di rilevamento efficace del sensore di forza.
NOTA: Se il campione è posizionato fuori centro rispetto all'area attiva del sensore, il carico verrà applicato in modo asimmetrico, causando errori di misura elevati. - Usa il controller del motore per eseguire l'homing (regolazione zero) e imposta la velocità di trasmissione al valore precedentemente convalidato.
- Spingere la parte mobile dello stadio z in modo assiale (verso il basso) per entrare in contatto e quindi applicare un carico al campione.
- Misura la forza trasmessa al campione in tempo reale dal sensore di forza montato sottostante.
- Trasmetti i dati di spostamento della forza al laptop tramite il circuito amplificatore invertente collegato alla scheda microcontrollore e registra simultaneamente forza e spostamento usando software di comunicazione seriale.
- Avvia il software di comunicazione seriale.
- Connettiti al software della scheda microcontrollore per registrare i dati di forza: vai su Opzioni < Connessione < Opzioni Porta Seriale < Porta, seleziona la porta appropriata e premi OK.
- Connettiti al software di controllo motore per registrare i dati di spostamento: vai su Opzioni < Connessione < Opzioni Porta Seriale < Porta, seleziona la porta appropriata e premi OK.
- Per iniziare la trasmissione dati in tempo reale, vai su Connessione < Connessione < Acquisizione File < Inizio.
- Per fermare e salvare i dati, vai su Connessione < Acquisizione file < Ferma e salva.
- Converti i dati di spostamento in deformazione dividendo la variazione di lunghezza (ΔL) per la lunghezza iniziale del campione (L₀), cioè deformazione = ΔL/L₀.
- Contemporaneamente, convertite i dati registrati sulle forze in sollecitazione dividendo la forza (F) per l'area della sezione trasversale (A) del campione, cioè la tensione = F/A.
- La Figura 7 mostra le curve sforzo-deformazione dei campioni di PDMS ridimensionati. Utilizzando software di analisi grafica, calcola la pendenza nella regione iniziale di piccola deformazione per determinare il modulo di compressione.
NOTA: Per garantire coerenza e affidabilità dei dati, eseguire tutti i test di compressione almeno tre volte in condizioni identiche. In questo studio, il modulo di compressione del PDMS ottenuto da tre misurazioni ripetute è stato di 1,39 MPa ± 3,7%.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Risultati
Questo studio ha implementato con successo un dispositivo di test di compressione basato su sensori di forza, adatto all'uso in laboratori su piccola scala, che garantisce alta precisione e riproducibilità nella misurazione. Questo dispositivo è stato sviluppato per superare l'elevato costo e le grandi dimensioni delle apparecchiature commerciali convenzionali e le inefficienze nella misurazione delle deformazioni a piccola deformazione.
La Figura 5 mostra i risul...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Discussione
Questo studio ha presentato un metodo di misurazione basato sulla compressione per valutare le proprietà meccaniche delle microstrutture a base di polimeri nel regime di piccolo spostamento. Il metodo proposto combina uno stadio commerciale di traslazione di precisione sull'asse Z, un sensore di forza, un semplice circuito amplificatore e una scheda microcontrollore, offrendo il vantaggio di poter essere implementato in piccoli laboratori e facilmente utilizzato dai principianti.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Ringraziamenti
Questo lavoro è stato sostenuto da una sovvenzione della Korea Innovation Foundation (INNOPOLIS) finanziata dal Governo coreano (Ministero della Scienza e delle ICT) (finanziamento n. NTIS-2710084968), dalla Commercialization Promotion Agency for R&D Outcomes (COMPA) finanziata dal Ministero della Scienza e ICT (grant n. RS-2024-00423871 per favorire l'avanzamento della proprietà intellettuale e la commercializzazione/industrializzazione della tecnologia di produzione a micro-aghi a effetto di contatto), e dal programma Regional Innovation System Education (RISE) tramite il Centro RISE di Gyeongsangnam-do, finanziato dal Ministero dell'Istruzione (MOE) e dal Governo Provinciale di Gyeongsangnam-do, Repubblica di Corea (2025-RISE-16-008-0008).
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Stampante 3D | Stratasys | Objet30 Prime | Fabbricazione di due tipi di stampi PDMS |
| Alluminio | Favore di Ningbo | Rivestimento della lamina di silicone (stagnola antiaderente 01) | Formazione di riflettore laser per la misurazione dello spostamento verticale |
| Breadboard | E-CALL | EIC-108J | Per la configurazione sperimentale dei circuiti |
| Capactior(CF) | Knowles / Cornell Dubilier (CDE) | CD15ED470GO3F | Filtraggio del rumore e stabilizzazione del circuito di amplificazione |
| Microscopio digitale | Hirox | KH-7700 | Osservazione della forma del campione e verifica dimensionale |
| Sensore di forza | Tekscan | FlexiForce A301-1 | La misurazione del carico, la risoluzione e la linearità sono importanti |
| Software per l'analisi dei grafi | OriginLab | OriginPro 2024 | Analisi dei grafi |
| Laptop | qualsiasi | qualsiasi | Elemento fondamentale per il controllo software |
| Software per la misurazione dello spostamento laser | Keyence Corporation | LK-Navigator 1.52 | Software per la misurazione dello spostamento verticale |
| Misuratore di spostamento laser | Keyence Corporation | LK-G10 | Apparecchiature di misurazione dello spostamento verticale |
| Scheda microcontrollore | Arduino | A000067 | Unità di controllo principale per l'intero segnale di sistema, incluse le schede basate su Arduino/STM |
| Software per la scheda microcontrollore | Arduino | Arduino IDE 2.3.3 | Software di controllo del segnale dell'intero sistema |
| Vetri al microscopio | LK LAB COREA | M08-660-147 | Riflettore laser per la misurazione dello spostamento verticale |
| Software per il controllo motorio | NOVA Electronics | MR220A 1.0.3 | Software di controllo degli attuatori lineari |
| Regolatore motore | Sciencetown | STM-1-USB | Controllo di azionamento dell'attuatore lineare a stadio Z |
| MTS | Lloyd Instruments | 01/2962 | Tester commerciale di trazione/compressione, apparecchiatura di riferimento per i risultati delle misurazioni |
| Amplificatore operativo | Tecnologia dei microchip | OPA404KP | Amplificazione del segnale del sensore di forza, componente chiave del circuito |
| PDMS | Dow Corning | 4019862 | Materiale per la fabbricazione del campione |
| Software di comunicazione seriale | Roger Meier | CoolTerm 2.3.0 | Comunicazione seriale di forza– Dati di spostamento |
| Essiccatore a vuoto | iNexus | IN-VS | Utilizzato per la rimozione delle bolle durante la fabbricazione del PDMS |
| Resistenza a retroazione variabile (RF) | BI Technologies / TT Electronics | P160KN-0QD15B10K | Regolazione del guadagno dell'amplificatore operativo, chiave per la calibrazione del sensore |
| Stadio Z | Sciencetown | SMX-8060-X | Unità di guida per l'applicazione della cilindrata e i test di compressione, nucleo per un controllo verticale preciso |
Riferimenti
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Ristampe e permessi
