提案されたセットアップにより、マウスとラットの 3D 胸部運動の制御された人工呼吸器と磁気共鳴画像が可能になります。このセットアップを使用して、人工呼吸器誘発性呼吸筋機能障害の根底にある病態生理学を研究しました。
方法論記事
人工呼吸器マウスとラットの呼吸運動の3Dシネ磁気共鳴画像法
* These authors contributed equally
この記事について
サマリー
要約
人工呼吸器を装着した患者における横隔膜機能障害の病態生理学はまだ完全には理解されておらず、さらなる研究に対応するには適切な動物モデルが必要です。呼気終末陽圧 (PEEP) のレベルなどの人工呼吸器の設定が重要な役割を果たします。目標は、異なる呼吸圧設定でのマウスとラットの人工呼吸器中の胸部運動を 3D 画像化する方法を開発することでした。ラット(Wistar)およびマウス(C57BL / 6)を、ケタミン、アトロピン、およびデクスメデトミジンの混合物で麻酔しました。麻酔は腹膜カテーテルによる持続注入によって維持されました。次に、動物の人工呼吸器を可能にするために気管切開が行われました。動物は、MR 互換人工呼吸器で換気された状態で 7T MR システムに入れられました。胸部の 3D シネ イメージングは、擬似スパイラル k 空間充填を備えた 3D 勾配エコー シーケンスを使用して実施されました。スライス選択巻き取り勾配によって生成されたナビゲーター信号は、TR ごとに記録されました。12 の呼吸シネ時間枠におけるデータの遡及的ビニングと再構成は、社内開発のソフトウェアを使用して実行されました。人工呼吸器中の両種の胸部の動きを3Dで視覚化することに成功し、さまざまなPEEPレベルでの呼吸サイクル全体の胸部形状の変化の調査を可能にしました。呼吸フレームの遡及的ビニングは、固定呼吸数によって非常に促進されることがわかりました。ここで提示されたプロトコルは、人工呼吸器を装着したマウスおよびラットにおける心臓および胸部の形状および動きを研究するために使用することができる。
概要
人工呼吸器は、集中治療室における急性呼吸不全の治療の基礎です。残念ながら、怪我をする可能性もあります。人工呼吸器による肺損傷、人工呼吸器関連脳損傷、および人工呼吸器による横隔膜機能障害は、急性人工呼吸器に関連する医原性合併症の例です 1,2,3。これらの損傷メカニズムの根底にある病態生理学は、まだよくわかっていません。動物での実験研究により、人工呼吸器の合併症の根底にある重要なメカニズムが特定され、新しい人工呼吸器戦略の適用を通じて臨床診療への応用が可能になりました4。最近の例は、ブタ ARDS モデル5 における人工呼吸器の同期不全が横隔膜機能に及ぼす影響に関する研究です。人工呼吸器を用いた動物モデルでのこのような研究は、動物実験から遠ざかる傾向にある現在でも、損傷のメカニズムを解明するために不可欠です。人工呼吸器の効果に関する研究には、無傷の心肺系と、ICU で一般的に見られる病態生理学をシミュレートする能力が必要です4.大型動物モデルは、げっ歯類よりも人間の生理学を密接に模倣し、ICUで使用される機械で換気できるため、よく使用されます4。主な欠点は、大型動物の使用に関連する高額なコストと、疾患の分子メカニズムを調査するための遺伝子操作された大型動物モデルの欠如です6,7。したがって、人工呼吸器を装着したげっ歯類での実験は、高度な組織培養やオルガンオンチップモデルなどの代替手段が利用できない限り避けられません。
動物の転帰を改善するさまざまな介入はヒトには反映されず4,6、一般的に使用されている人工呼吸器の動物モデルがヒトとどのように異なるかを理解することの重要性を強調しています。呼吸器系に対する人工呼吸器の設定の影響は、組織のエラスタンス、筋緊張、一般的に使用される麻酔薬に対する反応の変化など、種特異的である可能性のある多数の要因によって決定されます8,9,10,11。これらの違いは、胸部と肺の動きや形状に対照的な影響をもたらし、人間と動物の格差を説明する可能性があります。心肺系の形状と動きに対する換気設定の影響を調査することは、種間の違いを解明し、動物実験から導き出された病態生理学的概念を臨床現場に翻訳するのに役立つ可能性があります。運動分解心血管磁気共鳴画像法の技術的進歩により、げっ歯類モデルで鼓動する心臓のイメージングが可能になり、心血管疾患のげっ歯類モデルにおける形状、機能、および病態生理学についての洞察が得られました12,13。これらの方法は、人工呼吸器を装着した動物の呼吸周期中の胸部と動きを画像化するために十分に活用されていません。
ここでは、3DシネMRIを使用して人工呼吸器を装着したげっ歯類の胸部形状と動きを研究する方法を紹介します。これにより、人工呼吸器を装着したげっ歯類の胸部形状や動きに対する多数の人工呼吸器設定やその他の介入の急性影響を研究することができます。換気された小動物に新しい擬似スパイラル、呼吸器ゲート3DシネMRI取得を適用しました13,14。この最初の研究では、呼気終末陽圧 (PEEP) の効果を調査しましたが、この方法は、I:E 比、一回換気量、呼吸数などの他の介入や呼吸設定の効果を研究するためにも使用できます。この方法は、集中治療研究の分野やその他の分野で人工呼吸器を必要とするげっ歯類モデルの前臨床イメージングに幅広い可能性をもたらします。
プロトコル
記載されているすべての手順は、欧州連合 EC 指令 86/609 に従って実行されました。実験は、アムステルダムUMCの動物倫理委員会、VUmcおよびAMCの場所によって承認されました。C57BL / NマウスとWistarラットは、チャールズリバー研究所から入手されました。すべての実験に、体重25〜32gの生後3〜6か月の雄と雌のマウスと、体重200〜400gの生後3〜6か月の雄と雌のラットを使用しました。食料と水は自由に提供されました。すべての動物は、実験開始前に少なくとも1週間順応しました。
1. セットアップの準備
- 手順 2 で説明した用量に従って麻酔薬を準備します。
- 人工呼吸器メニューをスクロールし、[その他の 人工呼吸器> Calib&Tests>セットアップ]をクリックして、人工呼吸器を校正します。そこにリストされている4つのテストと校正をすべて実行します:リークテスト、チューブのパージ、デッドスペースの測定、チューブのパージ。
- MR対応人工呼吸器をMR室に置き、MR対応人工呼吸器に接続されているケーブルをMRマシンのボアに通します。テスト用肺 (小さなバルーンなど) を使用して、MR 互換人工呼吸器からの換気を確認できます。
- MR互換の機械式人工呼吸器をコンプレッサーと酸素流源に接続します。
- 10 mLの測定カラムに水を入れ、水深をセンチメートル単位でマークして、PEEPカラムを調製します。MR対応人工呼吸器の呼気チューブをPEEPカラムに入れます。セットアップの概要を 図 1 に示します。
- 動物の胸部がある場所のMRクレードルに呼吸クッションをゆるくテープで貼り付けます。
2.麻酔と人工呼吸器の開始
- 動物(マウスまたはラット)を100%O2中の4%イソフルランで満たされたガス室に入れることにより、動物(マウスまたはラット)の鎮静を開始します。
- 動物の体重を量って麻酔の投与量を決定します。手術部位(喉頭領域)にブピバカイン3mg/kgを注射し、両眼に眼軟膏を塗布する。
- ノーズコーンを通して100%酸素中の2%〜4%のイソフルランを自発的に呼吸しながら、動物を加熱パッドの上に置きます。動物の足の片方にパルスオキシメーターを置き、直腸体温計プローブを挿入することにより、心拍数、酸素飽和度、体温を確実に監視します。
- 切開前に反射がないかどうかをテストします。喉頭と気管を覆っている皮膚を外科用鉗子で持ち上げ、曲げたハサミで切開します。
- 気管が見えるまで、唾液腺とその下の筋肉組織を鈍く解剖します。
- 曲がった鋭利な鉗子を使用して、気管の背側を解剖し、鉗子を気管の下に置き、非吸収性の編組シルク縫合糸(サイズ6/0)を気管の周りに引っ張ります。
- 軟骨リングで気管をつかみ、スプリングハサミを使用してリングのすぐ下の気管を開きます。
- 長さ約1〜1.5 cmに切断された20G(マウス)または14G(ラット)のアボキャスで気管をカニューレ挿入します。カニューレ付き気管の周りに縫合糸を結び、気密性を確保します。
- 7 mL / kgの一回換気量、マウスの場合は150 BPM、ラットの場合は80 BPMの頻度、100%酸素中の3%イソフルランを含む2 cmH2O PEEPで動物の換気を開始します。
- 注射麻酔の導入用量(マウス:ケタミン126 mg / kg、デクスメデトミジン0.1 mg / kg、アトロピン0.5 mg / kg、ラット:ケタミン90 mg / kg、デクスメデトミジン0.25 mg / kg、アトロピン0.05 mg / kg)の腹腔内注射を行い、5分後にイソフルラン流量を徐々に減らして(10分で3%から0%)、ガス麻酔から注射麻酔へのスムーズな移行を可能にします。
- 24G Abbocath を腹腔内に配置し、マウスの次の速度で灌装器に接続します: ケタミン 36 mg/kg/h、デクスメデトミジン 0.02 mg/kg/h、アトロピン 0.075 mg/kg/h。ラット:ケタミン30 mg / kg / h、デクスメデトミジン0.015 mg / kg / h、アトロピン0.075 mg / kg / h。注入を開始します。
注:経口挿管の代わりに動物を換気するために気管切開を行いました。これは、十分なPEEPを維持するために重要な空気漏れを防ぐために必要でした。
3.人工呼吸器下でのMRI
- 動物を仰臥位で専用のMRクレードルに置き、気管切開チューブを見ながらマウスまたはラットに適したMRコイルをその上に置きます。
- 1.2で使用した人工呼吸器と麻酔ポンプを停止して外し、動物をMR室に搬送する。動物をMR対応人工呼吸器に再接続し、一回換気量10mL/kg、マウス150BPM、ラット80BPMの頻度で換気を開始します。一回換気量は、輸送中に崩壊した可能性のある肺組織を動員するために 1.2 で使用された人工呼吸器よりも大きくなります。
- 麻酔の深さを維持するために、前述の速度で麻酔ポンプを再接続します。MRシステムに応じて、麻酔ラインをMRボアの内側または外側に配置します。
- 飽和度および心拍数モニターのセンサーを動物の後肢に置き、直腸体温計プローブを挿入します。呼吸モニタリングシステムを呼吸クッションに接続します。すべての信号をチェックし、心拍数、酸素飽和度、体温が生理学的範囲内にあることを確認します。
注:呼吸モニタリングは、MR互換人工呼吸器に設定された呼吸周波数を示す必要があり、動物からの呼吸努力を検出するためにのみ使用されます。動物からの呼吸努力の場合、呼吸曲線は追加のピークを示します。これには、追加の麻酔用量(最初の導入用量の1/3)の投与が必要です。 - コイルを胸部の中央に置いて動物をMRスキャナーに入れ、高周波ケーブルをコイルに接続します。マウスとラットのサイズの違いに対応するために、コイルとクレードルが別にあります(ラットコイルとクレードルはマウスコイルに比べて直径が大きくなります)。呼気チューブを水柱に6 cm浸し、6 cmH2O PEEPを投与します。
- 酸素飽和度に応じて一回換気量を7〜9 mL / kgに滴定します(飽和度100%で可能な最低一回換気量を選択してください)。
4. スキャン取得
メモ: 表1に 、スキャン設定の概要を示します。
- ベンダー指定の方法を使用して、RF キャリブレーションとシミングを実行します。
- 冠状方向と軸方向の5枚の画像を含むSCOUTを取得し、胸部全体が視野(FOV)にあることを確認します。SCOUTは、他のイメージングプレーンの計画に使用される高速スキャンであり、通常、他の画像よりも広い視野をカバーします。必要に応じて、ゆりかご内の動物の位置を再調整し、SCOUTをやり直します。
- SCOUT画像の2Dスキャン( 表1 および 図2を参照)を計画します。冠状面と矢状面が胸部全体を覆っていることを確認してください。
注:矢状面は、FOV内の心臓の部分を制限するために、右半横隔膜の上部に配置されます。6 cmH2O PEEP で SCOUT を取得することにより、ダイヤフラムが最も尾側の位置で画像化されるようにします。 - 6 cmH2O PEEPで2Dスキャンを取得し、すぐに画像を再構築して動物の位置を確認し、画質を確保します(ステップ6に従います)。必要に応じて、FOVまたは動物の位置を再調整し、スキャンをやり直します。
- 胸部全体の周囲にFOVを配置し、2Dスキャンを覆うことで、3Dスキャン(図2)を計画します。折り畳みアーティファクトを防ぐために、スライス方向のFOVの約20%が動物の外側にあることを確認してください。
注:2Dスキャンは、取得時間が3Dスキャンよりも短く、介入の効果を迅速にテストするのに適しているため、プロトコルに追加されます。 - 必要な擬似スパイラルk空間サンプリングスキーム(図3)で3Dスキャンを取得し、データの堅牢な遡及的ビニングと呼吸運動の視覚化を可能にします14。
- 3および0 cmH、2O PEEPで2Dおよび3Dスキャンを繰り返します。合計スキャン時間は、2Dスキャンあたり2.5分、3Dスキャンあたり15分でした。
注:この場合、実験中にPEEPを適応させました。0、3、および6cmH2O PEEPを選択したのは、これらのPEEPレベルが横隔膜と胸部の形状に関連する変化をもたらすことがわかっているためです15。さらに、この研究では、PEEP の効果を示すために、ゼロ、中、高レベルの PEEP を使用することを選択しました。研究課題に応じて、他の介入も可能です。たとえば、胸郭形状に対する筋弛緩薬やその他の薬剤の効果を研究できます。このプロトコルにより、介入の被験者内効果を研究することができます。
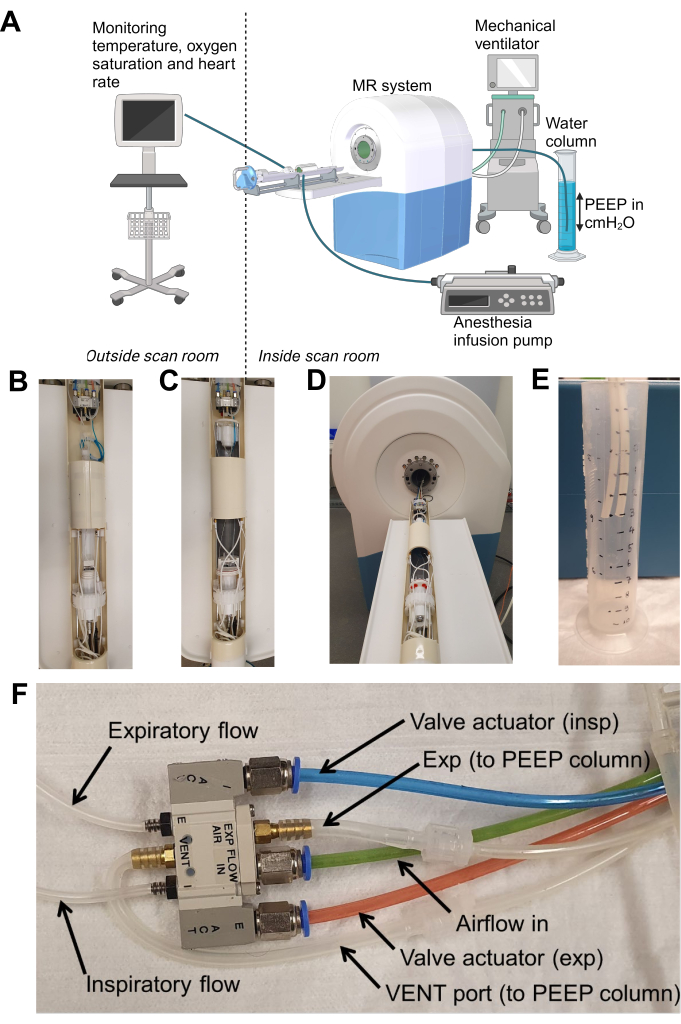
図1:セットアップの概要。 (A)セットアップの概略図、(B)マウス用のコイルセットアップ、(C)マウスコイルよりも大きなボアを持つラット用のコイルセットアップ、(D)MRスキャナーに対するコイルセットアップ、(E)3 cmH2O PEEPに配置された呼気チューブを備えたPEEPカラム、および(F)換気を調節するバルブのクローズアップ、 PEEPカラムに配置するチューブを示します。 この図の拡大版を表示するには、ここをクリックしてください。
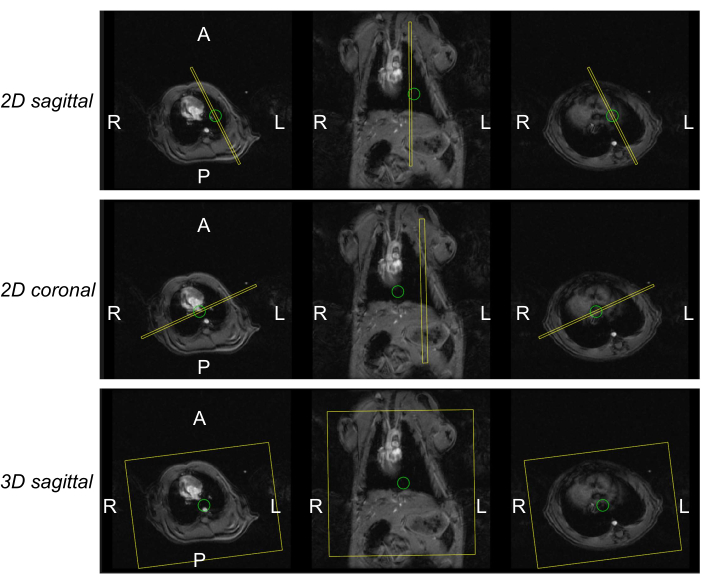
図2:2Dおよび3D映画のMR画像の計画。 矢状方向と冠状方向の2Dスキャン(上段と中段)と矢状方向の3Dスキャン(下段)の視野の設定方法を示す図。左の列は心臓レベルでの軸方向のSCOUTのスライスの1つを表し、中央の列は冠状方向のSCOUTのスライスを示し、右の列は肝臓レベルでの軸方向のスライスを示しています。 この図の拡大版を表示するには、ここをクリックしてください。
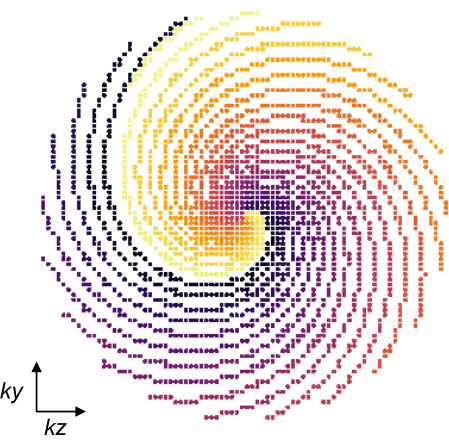
図3:MR擬似スパイラルサンプリングパターン。 サンプリングパターンはky/kz位相エンコーディング方向で、マトリックスサイズ80 x 80は遡及的呼吸運動ビニング用に最適化されています。スパイラルは、k空間の中心から始めて、外側に回って再び入り、すべての渦巻を繰り返すことによって作成されます。サンプリング パターン全体は、各呼吸フレーム内で十分なデータを生成するために 25 回繰り返し実行されます。スパイラルごとに色が異なります。 この図の拡大版を表示するには、ここをクリックしてください。
5. 実験終了
- すべてのスキャンが終了したら、スキャナーから動物を取り出します。動物は気管切開のために実験を生き延びることができません。頚部脱臼マウスとラットを放血により安楽死させます。
- すべての未加工のMRファイルと再構築されたMRファイルを保存します。
| スキャンタイプ | グラデーションエコーSCOUT | グラデーションエコー2D | グラデーションエコー3D |
| オリエンテーション | 冠状と矢状 | 冠状と矢状 | 矢 状 |
| k-Spaceサンプリングスキーム | デカルト | デカルト | 擬似スパイラル |
| スライス数 | 10 | 1 | 80 |
| スライスの厚さ(mm) | 1 (マウス) | 1 (マウス) | 0.38 (マウス) |
| 1(ラット) | 1(ラット) | 0.81(ラット) | |
| スライスギャップ(mm) | 2 (マウス) | 0 (マウス) | 0 (マウス) |
| 5 (ラット) | 0(ラット) | 0(ラット) | |
| スライスサンプリング* | 0.8 | 0.8 | 0.8 |
| FOV(読み取りx位相xスライス、mm) | 35 x 35 (マウス) | 30 x 23 (マウス) | 30 x 23 x 30 (マウス) |
| 80 x 80 (ラット) | 65 x 49 (ラット) | 65 x 49 x 65 (ラット) | |
| マトリックスサイズ(周波数x位相) | 256×192 | 256×192 | 211 x 80 x 80 |
| TR / TE(ミリ秒) | 45328 | 45330 | 45328 |
| 反転角度(°) | 15 | 15 | 10 |
| 繰り返し回数 | 80 | 70 | 25 |
| 呼吸トリガー | いいえ | はい、遡及的に | はい、遡及的に |
| イメージング時間(分:秒) | 2:02 | 2:23 | 16:00 |
| PEEPレベル(cmH2O) | 6 | 6, 3, 0 | 6, 3, 0 |
表1:すべてのスキャンの取得パラメータ。 * スライスサンプリングは、スライス選択パルスの何パーセントがイメージングに使用されるかを示します
6. 画像再構成
- 画像再構成を行うには、GitHub16で入手可能な自社開発のソフトウェアを使用します。レトロスペクティブ呼吸ゲーティングを必要とするナビゲーターを使用したすべてのスキャンに対して、これらの手順を実行します。
注:これは以前にDaalらによって説明されましたが、その研究は心臓画像に焦点を当てていました13。ここでは、胸部全体の呼吸ゲート画像を再構成する方法について説明します。 - [MRD の読み込み] をクリックして、生データ ファイルを読み込みます。これにより、生のナビゲーター信号とそのスペクトルが左上のパネルに視覚化されます。呼吸信号がはっきりと見えない場合は、[設定]タブでプライマリナビゲーターを調整します。
- 心臓/呼吸フィルターで、MR互換人工呼吸器で設定した呼吸数を入力し、幅を15に設定します。他のボックスの設定は、このタイプの再構成には関係ありません。 [Filter] を押して設定を適用すると、 図4に示すようにゲートナビゲーター信号になります。ボックス内の赤い信号が「呼吸ナビゲーター」と「呼吸数」が青色の生のナビゲーター信号に従っていることを確認します。
- シネで呼吸 ムービー を選択し、フレーム数を12に、ダイナミクス数を1に設定します。[ジオメトリ]タブで、[ PCA(レベル 8) ]と [リンギング フィルタ]をオンにします。 [k-space を並べ替える] を押して設定を適用します。
- CS reco パラメータで、WVxyz 0.0010、TVxyz 0.0000、LLRxyz 0.0050、TVcine 0.015、TVdyn 0.000 の設定を適用します。 Reco Movies を押して、再構築を開始します。
- 右下のパネルで、フレームと (該当する場合) スライスをスクロールして、再構成を調べます。再構築された画像をエクスポートするには、[ DCM のエクスポート] または [GIF のエクスポート] を押します。
7. 画像解析
注:研究課題に応じて、シネ画像からいくつかの結果パラメータを計算できます。ここでは、胸部形状、肺容積、およびエクスカーションを定量化するパラメーターに焦点を当てます。
- 適切なDICOMビューア( たとえば、材料表 に記載されているソフトウェア)を開き、[ ファイル]>[開く ]をクリックし、 2Dシネファイルを選択して2Dシネをロードします。横隔膜位置が最も高いフレーム(呼気終末フレーム)を特定します。フレームを選択し、DICOM ビューアで開きます。
- microdicomの測定ボタンを使用して、矢状2Dシネでは前後肺と頭尾肺の寸法(図5)を、冠状指向の2Dシネでは左右の寸法を手動で測定します。すべての PEEP レベルまたはその他の介入に対してこれらの測定を繰り返します。これらの測定は、スキャンの選択に応じて、3Dシネの1フレームで実行することもできます。
- 3Dシネを3D画像解析プログラムにロードし、[ ツール]>[画像の向きを変更]をクリックして、画像を正しい方向に配置します。SPLをRAIコードとして入力します。ツール > レイヤー インスペクター でダイナミクスをスクロールして呼気終末フレームを選択し、コンポーネント番号を増やします。
- 肺の中央部分を方向ごとに2つのスライスに手動で輪郭を描くことにより、セグメンテーションを初期化します(図6)。ペイントブラシモードを使用し、必要に応じてブラシのサイズを調整します。
- メインツールバーの アクティブコンター を押して、3Dセグメンテーションを開始します。赤いボックス(ROI)が胸部全体を覆っていることを確認してください。 [現在のセグメンテーションで初期化 ]をオンにして、[ セグメント 3D]を押します。
- 事前セグメンテーション モードとして [しきい値] を選択し、[ 右端のしきい値モード] を選択して上限しきい値のみを使用します。 [次へ]を押します。次に、もう一度 「次へ」を押して、バブルを追加する手順をスキップします。セグメンテーションはステップ 7.5 ですでに初期化されているため、バブルを追加する必要はありません。
- 再生ボタンを押してアクティブな輪郭形成を開始し、セグメンテーションが肺の端に達したらすぐに一時停止します。画像をスクロールしてセグメンテーションを確認します。[ 完了] を押して、セグメンテーションを完了します。
- [ 更新 ] を押して、左下のパネルで 3D セグメンテーションを視覚化し、検査して回転します。
- セグメンテーション > セグメンテーション イメージの保存 をクリックしてセグメンテーションを NiFTI として保存し、セグメンテーション メッシュのエクスポート をクリックして STL メッシュ ファイルを保存> セグメンテーション メッシュ ファイルとして保存します。
- 肺容量を書き留めますが、これはセグメンテーション、容積、統計にあります。
- 補 足コーディングファイル1で提供されているスクリプトを使用して、他の呼吸状態の画像を呼気終末ダイナミックに登録します。計算された変換をセグメンテーションに適用し、すべてのダイナミックのセグメンテーションを作成します。これらのセグメンテーションを使用して、全方向のエクスカーションなどの結果パラメーターを計算します。
結果
この研究で説明されているプロトコルを使用して、8 テスラ MRI スキャナーを使用して、8 匹の健康な C57BL/6 WT マウスと 8 匹の Wistar WT ラットのグループを正常にスキャンしました。さまざまなレベルのPEEPで動物を機械的に換気し、スキャン中に基本的な生理学的パラメーターを監視することができました(図7)。
図5では、呼気終末フレーム内の3つの2Dスキャンの例が、矢状方向のマウスとラットを示しています。ご覧のとおり、PEEPは両方の動物に横隔膜の尾側変位をもたらしますが、マウスでは、これは胸郭の拡大も伴い、前後径の増加によって示されます。
これらの高品質のスキャンは、この技術を使用して胸部のさまざまな部分のサイズを測定し、胸部と横隔膜の動きに対するさまざまな換気設定の影響を示すことができることを示しています。スキャン時間が短いため、関心のある結果パラメータを被験者内で比較できるため、必要な動物の数を減らすことができます。 表2は 、すべての動物の結果パラメータを示しています。
図8は、対応する肺容量を持つ3つのPEEPレベルでの呼気終末ダイナミクスの肺セグメンテーションを示しています。予想通り、PEEPの増加は肺容積の増加をもたらしました。3D映像は、 付録映像1 、 付録映像2でも動画として映し出される。
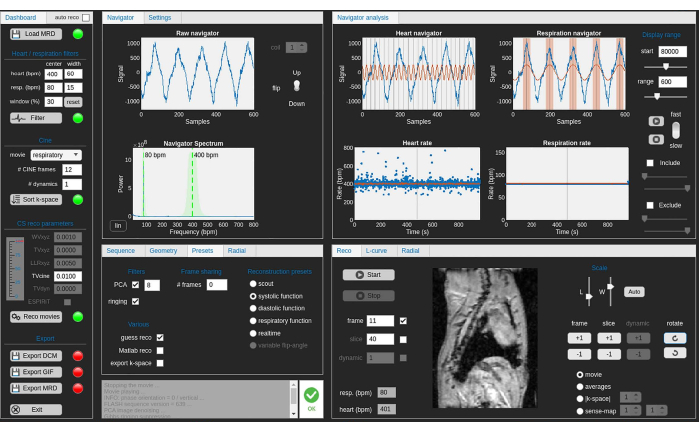
図4:データのレトロスペクティブゲーティングで画像を再構築するために使用したソフトウェアのスクリーンショット。 データのゲーティングは、ナビゲーター信号に基づいています。 この図の拡大版を表示するには、ここをクリックしてください。
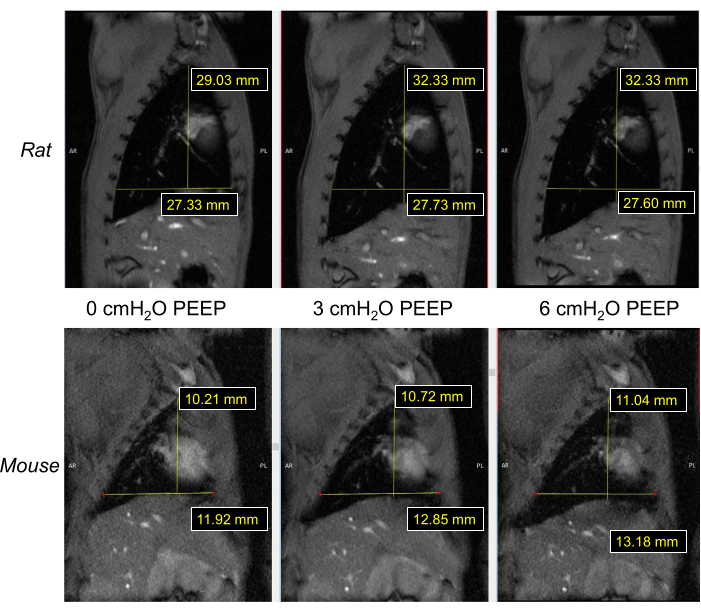
図5:3つのPEEPレベルでのラットとマウスの2D画像の代表的な結果、前後肺および頭尾肺の寸法。 この図の拡大版を表示するには、ここをクリックしてください。
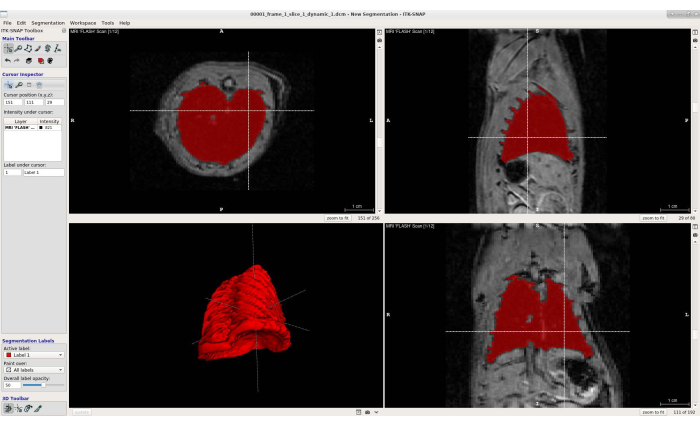
図6:3Dシネで肺をセグメント化するために使用したソフトウェアのスクリーンショット。 左上のパネルには、肺が赤でセグメント化された 3D シネの軸方向のビューが表示されています。右上のパネルには、肺が赤でセグメント化された矢状面図が表示されます。左下のパネルには、セグメント化された肺の 3D レンダリングが表示されます。左右のパネルでは、肺が赤でセグメント化された冠状図が表示されます。 この図の拡大版を表示するには、ここをクリックしてください。
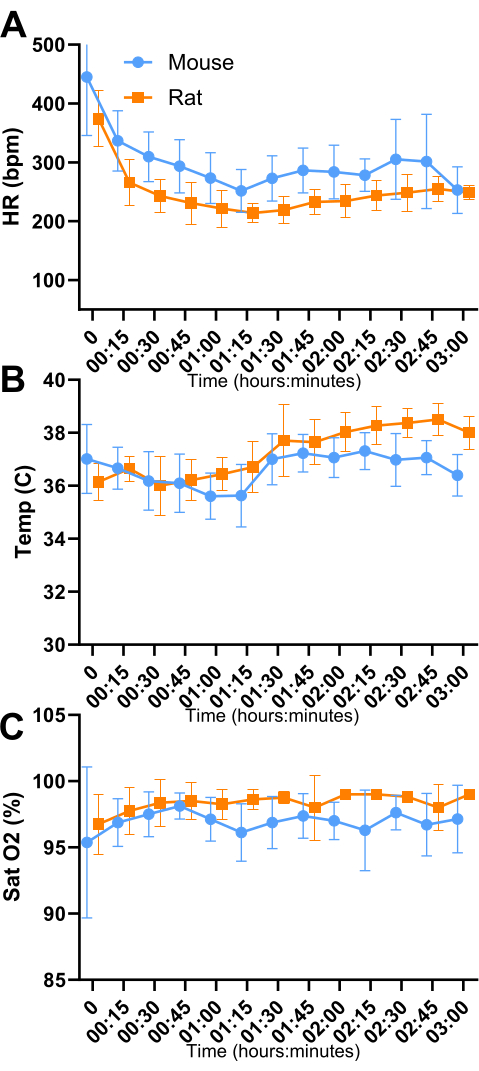
図7:実験中の動物の重要なパラメータ。 N = 8 マウス (青)、N = 8 ラット (オレンジ)。データはSDで平均として示されます。動物が麻酔の手術面に入るときの心拍数の低下に注意してください。 この図の拡大版を表示するには、ここをクリックしてください。
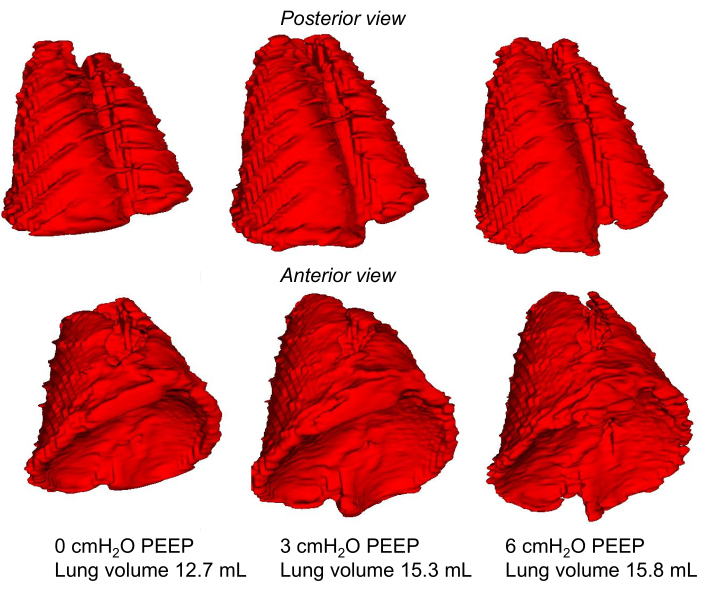
図8:3つのPEEPレベルでの肺と対応する肺容量の3Dセグメンテーション。 PEEP 0(左列)、PEEP 3(中央列)、およびPEEP 6(右列)でのラット肺のセグメンテーション。一番上の行には、肺の後側が示されています。中央の列には、肺の前側が示されています。一番下の行に示されている容積は、この図に表示されている 3D レンダリングされた肺内で測定されています。 この図の拡大版を表示するには、ここをクリックしてください。
補足ビデオ1:マウスの3Dシネ。このビデオをダウンロードするには、ここをクリックしてください。
補足ビデオ2:ネズミの3Dシネ。このビデオをダウンロードするには、ここをクリックしてください。
補足コーディングファイル1:セグメンテーションを他の買収に登録するスクリプト。このファイルをダウンロードするには、ここをクリックしてください。
ディスカッション
この研究は、レトロスペクティブ ゲーティングを備えた 3D MR イメージングにより、人工呼吸器中の 2 つの動物モデルの胸部の動きを測定できることを示しています。これらの技術は、人工呼吸器を装着したマウスやラットの心臓および胸部画像を含む将来の研究で使用される可能性があります。呼吸頻度が固定されているため、レトロスペクティブビニングは非常に堅牢であることがわかりました。
プロトコルの重要なステップは、MRコイル内で動物の正しい位置を設定することです。スキャン中は、動物の位置を変更することはできません。さらに、麻酔薬は末梢血管拡張によって低体温を引き起こす可能性があり、この MRI プロトコルの高周波パルスは温熱を引き起こす可能性があるため、正常体温を維持することは生理学的条件下で測定が確実に行われることを確認するために非常に重要です17,18。図7では、外部からの熱が加えられていない、動物をスキャナーに移す前後の短い期間(1時間マーク付近)に体温の変動が見られます。もう一つの重要なステップは、特にマウスにおける麻酔の滴定です。マウスが呼吸努力を示さないが、安定したバイタルパラメータを維持する麻酔面は狭く、呼吸信号の注意深いモニタリングと麻酔注入速度の調整が必要です。ラットでは、使用した鎮静剤の範囲内でそのような問題に直面しませんでした。設定された呼吸周波数に基づいて画像を遡及的に再構成するため、動物の呼吸努力がある場合、画質に悪影響を及ぼします。イソフルランによる吸入麻酔や、呼吸努力の抑制を引き起こす代替注射麻酔薬など、別の麻酔レジメンを使用することが可能です。このプロトコルで使用される CWE-MRI-1 小動物人工呼吸器は、吸入麻酔薬と互換性があります19。
この研究で提案された MRI 法を再現するには、3 つの重要なステップがあります。まず、同じ基本的な MRI シーケンス (つまり、3D FLASH) を使用する必要があります。このようなシーケンスは、基本的にすべての MRI システムで利用できます。第二に、本研究で言及されたk空間軌道(擬似スパイラル)には、ユーザー定義のk空間軌道を実行できるソフトウェアパッチが必要になる可能性があります。読者が買収の再現をご希望の場合は、責任著者に連絡することをお勧めします。このタイプの取得を他のベンダーのシステムに実装した経験があります。最後に、オープンソースソフトウェアとして共有する再構成パイプラインはベンダーニュートラルであるため、すべての前臨床システムに適用できます。
いくつかの理由から、プロスペクティブトリガーよりもレトロスペクティブトリガーとビニングを選択しました。主に、レトロスペクティブトリガーとk空間データビニングは、再構築される呼吸CINEフレームの数に完全な柔軟性を提供し、時間分解能、空間分解能、および信号対雑音比を最適化することができます。さらに、将来のトリガーにより、スキャナーが次のトリガーを待つ間、各呼吸サイクルの終わりにデッドタイムが発生し、定常状態が中断され、不完全なサイクルが発生する可能性があります。人工呼吸器を使用すると、このデッドタイムは最小限に抑えられますが、依然として存在します。
このプロトコルの主な制限は、気道または食道圧を測定できないことです。私たちの知る限り、市場には小動物用のMR互換の肺圧センサーや食道圧センサーはありません。もう一つの制限は、MRI 内で継続的な血圧測定がないことです。麻酔プロトコルは、以前の施設研究に基づいていました。アトロピンは、以前に観察された徐脈と低血圧の有病率が高いため、追加されました。MR環境の制約により継続的な血圧モニタリングは不可能でしたが、頻脈は観察されなかったため、高血圧の可能性は低いです(図7)。このプロトコルで採用されたモニタリングは、心拍数、酸素飽和度、体温、および胸壁の動きに基づく呼吸信号で構成されていました。これらの測定値を使用して、動物のバイタルパラメータの概要は麻酔の投与を導くことができますが、血圧を読み取ることで、呼吸努力を示す過剰摂取の動物を防ぐことができます。人工呼吸器を装着したげっ歯類の呼吸生理学に関する他のMRI研究は発表されていませんが、この方法は呼吸器研究以外の幅広い研究課題に採用できます。原稿 (Retrospective) で言及されている再構成プログラムは、心周期全体の画像を再構築するためにも使用できるため、研究者はモーションアーティファクトのない心臓と血管の高解像度画像を取得できます。このプロトコルは、スキャン中にラットまたはマウスの人工呼吸器を必要とするすべてのプロジェクトに適用できます。たとえば、人工呼吸器の設定と心機能との関係を研究することを検討することができます。その他のオプションには、胸を開いた動物や人工呼吸器を必要とする手術後の動物の画像化が含まれます。
開示事項
ルスラン・ガリポフは、英国ギルフォードにあるMR Solutions Ltd.の従業員です。
謝辞
この研究は、ZonMW 助成金 09120011910004 (GS、CO、LH) および NIH 助成金 5R01HL121500 (CO) によって支援されました。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| Equipment | |||
| 11 Plus デジタル デュアル シリンジ ポンプ | ハーバード大学装置(米国) | 229193-2 | 実験室用のプログラム可能な機能を備えたデュアルシリンジポンプ |
| AccuSensシングルおよびマルチチャンネルシグナルコンディショナ | Opsens solutions inc.(カナダ) | ACS-P4-N-62SC | 光ファイバー温度センサーと併用して体温を監視 |
| 光ファイバー温度センサー | Opsens solutions inc.(カナダ) | OTP-M | |
| マウスクレードル | &イーキュート;設備Vétéリネール・ミネルヴ(フランス) | ||
| マウススタットジュニア | ケントサイエンティフィック(米国) | MSTAT-JR | MouseSTAT Jr.は を提供します。マウスとラットの両方における正確なパルスオキシメトリー。 |
| MRスキャナー | MR Solutions Lt.(英国) | MRS-7024 | |
| MR対応モニタリング&小動物用ゲートシステム | SA Instruments, Inc. (米国) | 1030 | RTモジュール(呼吸インターフェースモジュール)、ERT制御/ゲーティングモジュール、バッテリーパック |
| MRI-1対応人工呼吸器 | CWE(米国) | 12-07000 | 磁気共鳴環境での小動物の換気に適した機械式人工呼吸器です。空気圧バルブを使用した容積制御、流量×時間ベースの原理で換気します。 |
| マルチステーション温度制御ユニットとハイフローPCA | &イーキュート;設備Vétéリネール・ミネルヴ(フランス) | ||
| PEEPカラム | 再利用流体測定カラム | ||
| Physiosuite 機械式人工呼吸器 | ケントサイエンティフィック(米国) | 小動物の換気に適した人工呼吸器です。容積制御、圧力調整原理で換気します。 | |
| パルスオキシメータ足センサ、MRI対応 | ケントサイエンティフィック(米国) | SPO2-MSE-MRI検査 | Mousestat Jr.用MRI対応足センサー |
| ネズミゆりかご | &イーキュート;設備Vétéリネール・ミネルヴ(フランス) | ||
| RFコイル、マウス | MR Solutions Lt.(英国) | マウスボディ研究用38mmマウスボリュームRFコイル | |
| RFコイル、ラット | MR Solutions Lt.(英国) | 65mm ラット体検査用ラット体積RFコイル | |
| <ストロング>手術器具 | |||
| アボカス 14G、20G、22G、24G | アボカス | 気管内チューブとして使用する場合は14G、20G、22G、麻酔の腹腔内注入の場合は24G | |
| エチロン 3-0 FD-1針付き縫合糸 | Ethicon (米国) | 663H | |
| 鉗子 #55 | デュモン(スイス) | 55 | |
| メッツェンバウムはさみ | ファインサイエンスツール(ドイツ) | 14017-14 | |
| ニードルホルダー | ファインサイエンスツール(ドイツ) | 12005-15 | |
| 非吸収性編組シルク縫合糸 6/0 | ファインサイエンスツール(ドイツ) | 18020-60 | |
| スプリングハサミ | ファインサイエンスツール(ドイツ) | 15033-09 | |
| スティーブンス腱切開はさみ | ファインサイエンスツール(ドイツ) | 14064-11 | |
| 縫合糸結束鉗子 | ファインサイエンスツール(ドイツ) | 18025-10 | |
| テープメディポア | 3M(米国) | ||
| <強い>薬 | |||
| アトロピン 0.25 mg/mL | |||
| デクスメデトミジン 0.5 mg/mL デクスドミター | Orion pharma (フィンランド) | ||
| デュラテールズ眼軟膏 | Alcon Nederland BV (オランダ) | ||
| イソフルラン | ASTファーマ(フランス) | ||
| ケタミン 100 mg/mL ケテックス | アルファサン(オランダ) | ||
| ワセリンワセリン | ユニリーバ(オランダ) | ||
| ソフトウェア | |||
| エラスティックス | UMCユトレヒトイメージサイエンス研究所(オランダ) | ||
| イットスナップ | ペンシルベニア大学(米国) | ||
| マトラブ2019a | Wolfram Research Inc (米国) | ||
| マイクロディコム | Microdicom(ブルガリア) | ||
| レトロペクティブ | アムステルダムUMC(オランダ) |
参考文献
- Bassi, T., Taran, S., Girard, T. D., Robba, C., Goligher, E. C. Ventilator-associated brain injury: A new priority for research in mechanical ventilation. Am J Respir Crit Care Med. 209 (10), 1186-1188 (2024).
- Slutsky, A. S., Ranieri, V. M. Ventilator-induced lung injury. N Engl J Med. 369 (22), 2126-2136 (2013).
- Levine, S., et al. Rapid disuse atrophy of diaphragm fibers in mechanically ventilated humans. N Engl J Med. 358 (13), 1327-1335 (2008).
- Silva, P. L., Scharffenberg, M., Rocco, P. R. M. Understanding the mechanisms of ventilator-induced lung injury using animal models. Intensive Care Med Exp. 11 (1), 82(2023).
- Damiani, L. F., et al. Impact of reverse triggering dyssynchrony during lung-protective ventilation on diaphragm function: An experimental model. Am J Respir Crit Care Med. 205 (6), 663-673 (2022).
- Guillon, A., et al. Preclinical septic shock research: why we need an animal ICU. Ann Intensive Care. 9 (1), 66(2019).
- Larsson, L. Experimental animal models of muscle wasting in intensive care unit patients. Crit Care Med. 35 (9), S484-S487 (2007).
- Schwarte, L. A., Zuurbier, C. J., Ince, C. Mechanical ventilation of mice. Basic Res Cardiol. 95 (6), 510-520 (2000).
- Leith, D. E. Comparative mammalian respiratory mechanics. Am Rev Respir Dis. 128 (2 Pt 2), S77-S82 (1983).
- Vinegar, A., Sinnett, E. E., Leith, D. E. Dynamic mechanisms determine functional residual capacity in mice, Mus musculus. J Appl Physiol Respir Environ Exerc Physiol. 46 (5), 867-871 (1979).
- Oh, S. S., Narver, H. L. Mouse and rat anesthesia and analgesia. Curr Protoc. 4 (2), e995(2024).
- Li, H., et al. Technical aspects of small animal CMR imaging. Front Phys. 8, ARTN 183(2020).
- Daal, M. R. R., et al. Quantification of mouse heart left ventricular function, myocardial strain, and hemodynamic forces by cardiovascular magnetic resonance imaging. J Vis Exp. (171), e62595(2021).
- Gottwald, L. M., et al. Pseudo-spiral sampling and compressed sensing reconstruction provides flexibility of temporal resolution in accelerated aortic 4D flow MRI: A comparison with k-t principal component analysis. NMR Biomed. 33 (4), e4255(2020).
- Sudy, R., et al. Different contributions from lungs and chest wall to respiratory mechanics in mice, rats, and rabbits. J Appl Physiol (1985). 127 (1), 198-204 (2019).
- Strijkers, G. J. Retrospective-v9.7: Self-gated cine MRI reconstruction. , Available from: https://github.com/Moby1971/Retrospective-v9.8 (2023).
- Caro, A. C., Hankenson, F. C., Marx, J. O. Comparison of thermoregulatory devices used during anesthesia of C57BL/6 mice and correlations between body temperature and physiologic parameters. J Am Assoc Lab Anim Sci. 52 (5), 577-583 (2013).
- Tang, M., Yamamoto, T. Progress in Understanding Radiofrequency Heating and Burn Injuries for Safer MR Imaging. Magn Reson Med Sci. 22 (1), 7-25 (2023).
- Munting, L. P., et al. Influence of different isoflurane anesthesia protocols on murine cerebral hemodynamics measured with pseudo-continuous arterial spin labeling. NMR Biomed. 32 (8), e4105(2019).
再版と許可
