このプロトコルは、小ひずみ領域における微細構造の機械的特性を正確に測定できる圧縮試験装置の構成と、この装置を用いた圧縮試験の体系的な方法を提示します。提案された装置は、さまざまな微細構造やポリマー系材料の機械的挙動の解析に利用できます。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
この研究は、小ひずみ領域における材料およびマイクロデバイスの機械的挙動を正確に評価できる測定手法を開発しました。このシステムは、モーター制御のZステージ、マイコンボード、オペアンプ回路、力センサーを統合し、カスタム制御とシリアル通信による同期的な力変位取得を可能にします。アンプの可変抵抗の校正を行い、加加された力とセンサー出力の相関を最適化し、商用ユニバーサルテストマシンと比較して相対誤差を±2.0%に抑えました。垂直変位精度はレーザー変位計を用いて目標移動速度1μm/sで検証され、相対誤差は+0.1%でした。したがって、プラットフォームは変位分解能1μm、力分解能0.01Nを提供します。標準ASTM D575-91の3分の1の寸法で製造されたポリジメチルシロキサン(PDMS)試料に対して圧縮試験が実施されました。提案されたシステムとユニバーサル試験機で測定された応力-ひずみ応答はほぼ一致し、小ひずみ領域で推定された圧縮率は、以前報告された値から+5.3%の逸脱を示しました。これらの結果は、小ひずみ領域における測定の信頼性と再現性を確認し、制御された圧縮下での初期線形傾きに基づく弾性率推定を支持します。開発されたプラットフォームはコンパクトで組み立てが簡単で、コスト効率も高精度と運用安定性を維持しています。その性能が検証され、再現性のある校正手順により、低力・小変量での正確な特性評価が求められる実験室に適しています。応用分野としては、高分子ベースのマイクロ電気機械システム(MEMS)、ソフトロボティクス部品、マイクロニードルなどがあり、精密で低荷重の圧縮試験と検証可能な変位制御が材料評価やデバイス設計に不可欠です。
概要
マイクロ電気機械システム(MEMS)デバイスの機械的挙動の理解は、デバイス設計、性能、信頼性にとって極めて重要です。従来のユニバーサル試験装置は機械的特性の評価に広く使われてきました。しかし、それらは高価であり、設置、保守、運用に相当なスペース、人員、資源を必要とします。さらに、これらは主に高強度材料の機械的試験における高力および大変位範囲を想定して設計されたため、微細構造の機械的特性を評価するために必要な測定範囲との間に大きな不一致があります。したがって、低ひずみ・小力領域5で信頼性の高い測定が可能な、実験室規模で高い再現性を持つ新しい低コスト圧縮試験装置および実験方法の研究が必要です。
小規模MEMSデバイスの機械的特性を特徴付けるために、実験室規模で利用できるいくつかの機械的試験装置が開発されています。6,7,8。しかし、これらの装置の多くは高強度材料や特殊な環境の試験用に開発されたため、MEMS構造の小ひずみ・小力領域における機械的特性を信頼性高く測定するには限界があります。
これらの制約を克服するために、小規模な実験室でも利用できる小変位圧縮試験システムと方法を提案します。提案された方法は、圧縮過程中の微小な変位と力を同時に測定することで、材料の機械的挙動を定量的に評価することを可能にします。システムは4.4Nの力範囲内で動作し、1μm/sの制御された変位速度で動作し、正確かつ安定した測定を保証します。このシステムは、小ひずみ領域における微細構造の機械的特性を評価するために設計されたコンパクトで低コストの圧縮試験装置です。
このシステムは、力センサーおよびマイコン基板ベースの信号取得を備えたzステージを統合し、高精度で力と変位を同時に測定することを可能にします。システムの検証は、反転増幅回路の利得を決定する重要な要素であるフィードバック抵抗(RF)校正と、レーザー変位計を用いた垂直変位の検証を通じて行われ、変位測定の解像度がそれぞれ1μmと0.01Nであることを確認しました。標準サイズの3分の1(米国材料試験協会(ASTM)D575-91 圧縮におけるゴム特性標準試験方法13)の縮小サンプル11,12が製造され、小排気量・低力領域14,15における微細構造の機械的特性を信頼性高く評価するための圧縮試験法が導出されました。
スケールされた試料の応力-ひずみ曲線は、市販のユニバーサルテストマシン(MTS)と開発された測定システム(MS)の両方で測定され、結果が比較されました。初期線形領域の傾きから圧縮率は1.39 MPaと判定され、文献で報告された値から+5.3%の逸脱を示しました16。この測定アプローチは変位制御と力測定を組み合わせ、MEMSおよびバイオMEMSアプリケーションに適した再現可能な測定フレームワークを提供します。このアプローチは、微細構造の機械的挙動を理解するための信頼できる枠組みを提供するだけでなく、バイオメディカルデバイス19やソフトロボティクス20など、さまざまな分野の材料評価の実用的な方法も提供します。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
使用される消耗品、機器、ソフトウェアは 材料表に記載されています。
1. 測定システムのセットアップ
注: 図1 は圧縮試験に使用されるMSを示しています。z段はモーターコントローラーで制御されるリニアアクチュエータ、z軸に沿った実際の動きを提供する可動部品、そして支持する固定部品で構成されています。このシステムには、マイクロコントローラ基板、オペアンプ回路、ブロックに接続された力センサー、そしてノートパソコンも含まれています。
- モーターコントローラーを使って、動く部品を設定速度でz軸に沿って駆動し、試料に圧縮負荷をかけます。
- 硬い金属ブロックの上に取り付けられた力センサーを使って荷重を測定します。収集された信号は反転増幅回路を通過し、マイクロコントローラ基板によってデジタル信号に変換され、その後マイクロコントローラ基板のソフトウェアに送信されます。
- 図2に示すようにレーザー変位計を設置し、z段の垂直変位を検証します。モーターコントローラから入力信号を送信した後、z段の可動部品を垂直に動かします。組み込みリニアアクチュエータのリアルタイム変位データはシリアル通信ソフトウェアで記録されます。
- レーザー変位測定ソフトウェアを使って変位データを抽出し、検証のために比較します。
注意:力変位データはシリアル通信ソフトウェアで同時に記録されるため、ノートパソコン上で力変位曲線をリアルタイムで取得できます。 - デジタル顕微鏡を使って圧縮中の試料の変形を観察し記録します。
注:デジタル顕微鏡とレーザー変位計は、それぞれ試料観察と変位検証に使用されます。
2. 測定回路
注:図3は、力センサーの電気的等価回路と、静的な外部力による圧力変化を電圧に変換・増幅する測定回路の接続を示しています。回路は利得制御用の可変フィードバック抵抗(RF)、低周波カットオフとノイズ除去用のコンデンサ(CF)、そしてオペアンプで構成されています。ここで、外部からの力の大きさに応じて変化する力センサーの抵抗はRSであり、センサーおよび回路全体の供給電圧はVSです。反転増幅の特性を考慮すると、出力が常に正になるように負の電圧としてV Sが印加されます。
- 可変フィードバック抵抗(RF)を並列に接続し、低周波カットオフとノイズフィルタリング用のコンデンサ(CF)を並列に接続してフィードバック回路を形成します。
- 上記で組み立てたフィードバック回路の2つの端子を、演算増幅器の反転入力(−)と出力(VO)に接続します。
- 圧力センサーの抵抗値(RS)の2端子をアンプの反転入力(−)および−VSに接続します。
- 演算増幅器の非反転入力(+)をグラウンドに接続します。
- オペアンプの出力(VO)をマイコン基板の入力端子 A0に接続します。
- アンプのVDD端子とVSS端子を電源に接続します。V DDに5 Vを流し、VSSをグラウンドに接続します。
注:このアンプの電圧設定は、出力センサーに付属するデータシートに示された方法に従い、出力電圧を0-5Vの範囲に制限します。図3はフォースセンサーの等価回路と反転アンプ回路を示しています。静的な外部負荷がかかると、センサー抵抗(RS)が変化し、センサー電流(iS)は供給電圧VS(センサーの基準電圧)とRSの比率に従って流れます。これは出力電圧(VO)とフィードバック抵抗(RF)の比率で定義される出力電流(iO)に相当します。図3のノードaにキルヒホッフの現在の法則を適用すると式(1)が得られます。
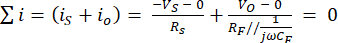 (1)
VOは、非常に低周波の外部負荷(ω ≅ 0)下での式(2)によって定義されます。
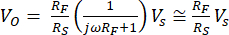 (2)
3. 試料調製(PDMS)および充填
- 圧縮試験サンプルのASTM D575-91規格を確認してください。
注: 図4A は、PDMS鋳造前にクリーンな状態で準備された2つの3Dプリント円筒型金型を示しています。1つは標準サンプルと同じ円筒形(直径28.6 mm ± 0.1 mm、高さ12.5 mm± 0.5 mm)で設計されており、もう1つは力センサーの有効感知領域に合わせて約3分の1に縮小されたサイズ(直径9.53 mm)です。 - PDMSを試験材料として使用し、基底ポリマーと硬化剤を質量比10:1で混合します。
- よくかき混ぜた後、室温(25°C)と60kPa(計量計)で真空乾燥器を使って30分間空気泡を除去します。
- 使い捨てシリンジを使って、2つの3Dプリント型それぞれに8mLの混合物を注入してサンプルを成形します。
- すべてのサンプルは室温で追加の熱処理なしで24時間硬化します。
注: 図4B は製作されたPDMSサンプルを示しており、標準サンプルと縮小サンプルの比較を可能にするため、各サイズのサンプルが3つずつ同じ条件下で準備されました。 図4C は圧縮試験セットアップで力センサーに置かれたPDMSサンプルを示しています。試料は円形の感知領域を中心に位置し、その底面は力センサーの活性領域に完全に接触していました。 - 可動部品をセンサーに垂直に合わせ、試料の中心に合わせて通常の圧縮荷重をかけます。
4. RF キャリブレーション
注意:RFは反転増幅回路の出力電圧を決定する重要な要素であるため、RFの調整はMSの精度と信頼性を確保するために不可欠です。
- 力センサーをMTS(100Nロードセル)の試料取り付け部に取り付け、実験負荷制限を4.4Nに設定します。
- MTSを用いて、さまざまなR-F条件下で圧縮試験を行い、力センサーからの力時間データを少なくとも3回記録します。
- 力センサーから得られる力時間データとMTS測定データを比較して誤差を計算します。
- 較正結果に基づいて、最小誤差をもたらす RF 値を決定します。
注:力センサーの最大測定範囲は4.4 Nです。この値を超える負荷は出力飽和を引き起こすため、実験条件設定時には注意が必要です。 RF 値を調整することで、回路の利得をMTSデータに最適化でき、これはシステムの全体的な測定精度を確保するための重要なステップです。
5. 垂直変位の検証
- 変位検証のために、z段の可動部品の上部にアルミニウム反射鏡付きの顕微鏡スライドを取り付けます。
- レーザー変位センサーをオンにしてください。
- レーザーセンサー信号の信号が安定しているか確認してください。
注意:センサーのレーザー発光LEDが緑色であることを確認してください。オレンジ色の場合は、アルミニウムの反射層が正しく反射していないか、測定範囲(<1 mm)を超えている可能性があるため、調整が必要です。 - モーターコントローラーを使って駆動速度を設定し、動く部品が目標速度1 μm/sで動くようにします。設定は以下の通りに適用します:
- モーター制御ソフトを起動しろ。
- ホーム検索を押してホーミング(キャリブレーション)を行ってください。
- ドライブ速度を設定するには、 パラメータ/モード< パラメーター<ドライブスピードに行き、それぞれの値(5、10 、 100)を入力してダイアログボックスを閉じます。
- 各速度設定を適用するには、「 スピードセレクト 」を選択し、 5、10 、 100のいずれかを選択します。
- 希望の移動距離を設定するには、プリセット値の 27,320ポイント を入力し、+(スタート)ボタンを押してください。
注:事前設定値27,320点の場合、1点は0.0366μmに相当するため、可動部品は合計1000μm下降します。モーター制御ソフトウェアは圧縮試験中のモーターコントローラー操作に一貫して使用されています。
- 可動部品がz軸に沿って動いている間、内蔵リニアアクチュエーターからモーター制御ソフトウェア で 変位データを記録し、レーザー測定ソフトウェア で レーザー変位データを記録します。
- レーザー変位測定ソフトウェアを起動してください。
- コントロール設定については、 起動設定を選択し<コントローラー設定を読み取り 、 OKを押してください。
- Common設定<サンプリングでサンプリング時間を100μs(サンプリングサイクル:100)に設定し、設定を保存してコントローラーに送信します。
- レーザー変位を監視するには、「 測定値の表示」<測定値取得を開始し、変位データを観察してください。
注:サンプリング時間は10 ms(100μs×100サイクル)に設定されており、十分な時間分解能でレーザー変位データを取得し、安定した測定のために信号ノイズを最小限に抑えます。
- 両ソースからの記録された変位データを比較し、変位誤差を評価し、各ドライブ速度設定(5、10、100)で変位値が一致していることを確認します。これにより、目標速度条件下での変位測定の信頼性と再現性が保証されます。
6. 縮小サンプルの機械的特性評価
- 両面テープでブロックの上部に力センサーを取り付け、マイクロコントローラ基板ソフトウェアのシリアルモニターを使って初期負荷が0であることを確認し、必要に応じてキャリブレーションを行います。
- マイクロコントローラボードのソフトウェアを開いて起動します。
- ボード接続とポートを設定するには、検索ボード<「他のボードとポート<選択」を選択し、Arduino Unoを選択してOKを押してください。
- マイコン基板の制御コードを入力し、「 検証」→「 アップロード」をクリックします。
- 負荷の読み取りを確認するには、 シリアルモニター<ツールにアクセスしてください。
注:マイコン基板制御コードは 補足ファイル1に記載されています。
- 試料を力センサーの有効感知領域の中心に安定して配置します。
注意:試料がセンサーの有効領域から中心からずれていると、荷重が非対称に加えられ、大きな測定誤差が生じます。 - モーターコントローラーを使ってホーミング(ゼロ調整)を行い、ドライブ速度を以前に検証した値に設定します。
- z段の可動部分を軸方向(下向き)に駆動し、試料に荷重をかけます。
- 下部に取り付けられた力センサーが試料に伝達する力をリアルタイムで測定します。
- マイコン基板に接続された反転増幅回路 を通じて 力と変位データをノートパソコンに送信し、シリアル通信ソフトウェアを使って力と変位を同時に記録します。
- シリアル通信ソフトを起動してください。
- 力データを記録するためにマイコンボードソフトウェアに接続してください: 接続<オプション<シリアルポートオプション<ポートから適切なポートを選択し、 OKを押してください。
- 変位データを記録するためにモーター制御ソフトに接続してください。接続 <オプション<シリアルポートオプション<ポートに行き、適切なポートを選択して OKを押してください。
- リアルタイムデータ送信を開始するには、接続 < <ファイルキャプチャ<開始へ行ってください。
- データを停止して保存するには、 接続<ファイルキャプチャ<停止して保存してください。
- 変位データを、長さの変化(ΔL)を試料の初期長さ(L₀)で割ることでひずみに変換します。すなわちひずみ = ΔL/L₀ です。
- 同時に、記録された力データを試料の断面積(A)で割ることで応力に変換します。すなわち応力=F/Aとなります。
- 図7 は縮小されたPDMS試料の応力ひずみ曲線を示しています。グラフ解析ソフトウェアを用いて、初期の小ひずみ領域の傾きを計算して圧縮率を算出します。
注意:データの一貫性と信頼性を確保するために、すべての圧縮テストは同じ条件下で少なくとも3回実施してください。本研究では、3回の繰り返し測定から得られたPDMSの圧縮率は1.39 MPa±3.7%でした。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
本研究では、小規模実験室に適した力センサーベースの圧縮試験装置を成功裏に実装し、高精度かつ再現性が高いものとなりました。この装置は、従来の商用機器の高コストかつ大サイズ、そして小ひずみ変形の測定効率の低下を克服するために開発されました。
図5は、反転増幅回路の出力電圧の利得を決定する重要な要素である RF 値の最適化結果を示しています。MTSで測定された結果は、グラフ解析ソフトウェアでMSの結果と並べて分析され、誤り率は±2.0%以内であることが確認されました。これらの結果により、MSの正確性と信頼性が保証されました。
図6は、レーザー変位計で測定された変位と、モーター制御ソフトウェア を通じて z軸リニアアクチュエーターが記録した変位データを比較したグラフを示しています。これは、z段の可動部分がz軸に沿って異なる速度で移動する際に行われます。ステージ...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
本研究では、小変位領域におけるポリマー系微細構造の機械的特性を評価するための圧縮ベースの測定手法を提示しました。提案された手法は、商用Z軸精密移動段、力センサー、単純な増幅回路、マイクロコントローラ基板を組み合わせており、小規模な実験室でも実装でき、初心者にも容易に使えるという利点があります。
本研究で開発された機器の性能における重要な要素は、セクション4(RF 校正)で説明した力センサーの校正です。MTSとの比較による精度確保が必要であり、誤った RF 抵抗値は外部力に対する誤った電圧を増幅し、実験全体を通じて信頼性を確保するのが困難になるためです。校正や測定の際には、いくつかの一般的な問題が発生し、簡単なトラブルシューティングが必要です。フォースセンサーのゼロ負荷出力が基準値から逸脱した場合、残留前負荷、緩い取り付け、または電気接触不良を確認・修正する必要があります。フォース信号にノイズやドリフトが現れた場合は、アンプやマイコンの配...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
謝辞
この活動は、韓国政府(科学・ICT)が資金提供する韓国イノベーション財団(INNOPOLIS)の助成金(助成金番号)によって支援されました。NTIS-2710084968)は、科学・ICT省の資金提供を受けた研究開発成果商業化促進機関(COMPA)によって発行されました。RS-2024-00423871は、タッチオフマイクロニードル製造技術の知的財産の進歩と商業化・工業化を支援するためのものであり、また、大韓民国教育部(MOE)および慶尚南道政府が資金提供する慶尚南道のRISEセンターを通じた地域イノベーションシステム教育(RISE)プログラム(2025-RISE-16-008-0008)によっても支援されています。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 3Dプリンター | ストラタシス | オブジェ30プライム | 2種類のPDMS金型の製造 |
| アルミニウム | 寧波・フェイバード商品 | シリコーンオイルホイル(ノンスティックホイル01)のコーティング | 垂直変位測定のためのレーザー反射体の形成 |
| ブレッドボード | Eコール | EIC-108J | 実験回路構成の場合 |
| キャパクティア(CF) | ノールズ / コーネル・デュビリエ(CDE) | CD15ED470GO3F | 増幅回路のノイズフィルタリングおよび安定化 |
| デジタル顕微鏡 | ヒロックス | KH-7700 | 試料形状の観察と寸法検証 |
| 力センサー | テクスキャン | フレキシフォース A301-1 | 荷重測定、解像度、線形性は重要です |
| グラフ解析ソフトウェア | オリジンラボ | オリジンプロ 2024 | グラフ解析 |
| ノートパソコン | どんなものでも | どんなものでも | ソフトウェア制御のコア要素 |
| レーザー変位測定ソフトウェア | キーエンス・コーポレーション | LK-ナビゲーター 1.52 | 垂直変位測定ソフトウェア |
| レーザー変位計 | キーエンス・コーポレーション | LK-G10 | 垂直変量測定装置 |
| マイクロコントローラボード | Arduino | A000067 | Arduino/STMベースのボードを含むシステム信号全体のメイン制御ユニット |
| マイクロコントローラ基板ソフトウェア | Arduino | Arduino IDE 2.3.3 | システム信号制御ソフトウェア全体 |
| 顕微鏡スライド | LKラボ・コリア | M08-660-147 | 垂直変位測定用のレーザーリフレクター |
| モーター制御ソフトウェア | NOVAエレクトロニクス | MR220A 1.0.3 | リニアアクチュエータ制御ソフトウェア |
| モーターコントローラー | サイエンスタウン | STM-1-USB | Zステージリニアアクチュエータの駆動制御 |
| MTS | ロイド・インスツルメンツ | 01/2962 | 商用引張・圧縮試験機、測定結果の参照機器 |
| オペアンプ | マイクロチップ技術 | OPA404KP | 力センサー信号の増幅、キー回路部品 |
| PDMS | ダウ・コーニング | 4019862 | 試料製造用の材料 |
| シリアル通信ソフトウェア | ロジャー・マイヤー | クールターム 2.3.0 | force&ndashのシリアル通信;変位データ |
| 真空乾燥機 | iNexus | インVS | PDMS製造中の気泡除去に使用されます |
| 可変フィードバック抵抗(RF) | BIテクノロジーズ/TTエレクトロニクス | P160KN-0QD15B10K | オペアンプの利得調整、センサーキャリブレーションの鍵 |
| Zステージ | サイエンスタウン | SMX-8060-X | 排気量適用および圧縮試験用の駆動ユニット、垂直制御用のコア |
参考文献
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
再版と許可
