제안된 설정은 쥐와 쥐의 3D 흉부 움직임에 대한 제어된 기계적 환기 및 자기 공명 영상을 허용합니다. 우리는 이 설정을 사용하여 기계적 환기로 인한 호흡근 기능 장애의 기저에 있는 병태생리학을 연구했습니다.
방법 논문
기계 환기된 마우스와 쥐의 호흡 운동에 대한 3D Cine 자기 공명 영상
* These authors contributed equally
이 논문에서
요약
초록
기계 환기 환자의 횡격막 기능 장애의 병태생리학은 아직 완전히 이해되지 않았으며 추가 연구를 수용하기 위해 적절한 동물 모델이 필요합니다. 호기말 양압(PEEP) 수준과 같은 기계적 환기 설정은 중요한 역할을 합니다. 목표는 서로 다른 호흡압 설정에서 생쥐와 쥐의 기계적 환기 중 3D 흉부 움직임을 이미지화하는 방법을 개발하는 것이었습니다. 쥐(Wistar)와 마우스(C57BL/6)를 케타민, 아트로핀 및 덱스메데토미딘의 혼합물로 마취했습니다. 마취는 복막 카테터를 통한 지속적인 주입으로 유지되었습니다. 다음으로, 동물의 기계적 환기를 가능하게 하기 위해 기관절개술을 시행했습니다. 동물은 MR 호환 인공호흡기로 환기하는 동안 7T MR 시스템에 배치되었습니다. 흉부의 3D 시네 이미징은 의사 나선형 k-공간 충전이 있는 3D 그래디언트 에코 시퀀스를 사용하여 수행되었습니다. 슬라이스 선택 되감기 그라디언트에 의해 생성된 내비게이터 신호는 TR마다 기록되었습니다. 12개의 호흡기 시네 시간 프레임에서 데이터의 후향적 비닝 및 재구성은 자체 개발 소프트웨어를 사용하여 수행되었습니다. 우리는 기계적 환기 중 두 종의 흉부 움직임을 3D로 성공적으로 시각화하여 다양한 PEEP 수준에서 호흡 주기 전반에 걸쳐 흉부 기하학의 변화를 조사할 수 있었습니다. 우리는 호흡 프레임의 후향적 비닝이 고정된 호흡수에 의해 매우 촉진된다는 것을 발견했습니다. 여기에 제시된 프로토콜은 기계 환기를 하는 마우스와 쥐의 심장 및 흉부 기하학과 움직임을 연구하는 데 사용할 수 있습니다.
서론
기계적 환기는 중환자실에서 급성 호흡 부전 치료의 초석입니다. 불행히도 부상을 입을 수도 있습니다. 인공호흡기 유발 폐 손상, 인공호흡기 관련 뇌 손상 및 인공호흡기 유발 횡격막 기능 장애는 급성 기계 환기와 관련된 의원성 합병증의 예입니다 1,2,3. 이러한 손상 메커니즘의 기초가 되는 병태생리학은 잘 이해되지 않고 있습니다. 동물을 대상으로 한 실험 작업은 기계적 환기의 합병증의 기초가 되는 중요한 메커니즘을 확인했으며, 새로운 환기 전략의 적용을 통해 임상 실습으로 전환할 수 있게 되었습니다4. 최근의 예는 돼지 ARDS 모델의 횡격막 기능에 대한 인공호흡기 비동기화의 영향에 대한 연구입니다5. 기계 환기 동물 모델에 대한 이러한 연구는 현재 동물 실험에서 멀어지는 경향에도 불구하고 부상의 메커니즘을 밝히는 데 필수적입니다. 기계적 환기의 효과에 대한 연구에는 온전한 심폐 시스템과 ICU에서 흔히 볼 수 있는 병태생리학을 시뮬레이션할 수 있는 능력이 필요합니다4. 대형 동물 모델은 설치류보다 인간의 생리학을 더 가깝게 모방하고 ICU에서 사용되는 기계로 환기할 수 있기 때문에 자주 사용됩니다4. 주요 단점은 대형 동물 사용과 관련된 큰 비용과 질병의 분자 메커니즘을 조사하기 위한 유전자 조작 대형 동물 모델이 부족하다는 것입니다 6,7. 따라서 기계적으로 환기되는 설치류에 대한 실험은 정교한 조직 배양이나 장기 칩 모델과 같은 대안을 사용할 수 없는 한 피할 수 없습니다.
동물의 결과를 개선하는 다양한 개입은 인간에게 적용되지 않았으며4,6, 일반적으로 사용되는 기계적 환기 동물 모델이 인간과 어떻게 다른지 이해하는 것이 중요하다는 점을 강조했습니다. 호흡기에 대한 인공호흡기 설정의 영향은 조직 탄성, 근긴장도 및 일반적으로 사용되는 마취제에 대한 반응의 변화와 같은 종에 따라 다를 수 있는 수많은 요인에 의해 결정됩니다 8,9,10,11. 이러한 차이는 인간과 동물 사이의 차이를 설명할 수 있는 흉부 및 폐 움직임과 기하학에 대조적인 영향을 미칠 수 있습니다. 심폐계의 기하학적 구조와 움직임에 대한 환기 설정의 영향을 조사하면 종 간의 차이를 밝힐 수 있으며 동물 연구에서 파생된 병태생리학적 개념을 임상 환경으로 번역하는 데 도움이 될 수 있습니다. 동작 분해 심혈관 자기공명영상의 기술적 발전으로 설치류 모델에서 박동하는 심장을 영상화할 수 있게 되었으며, 심혈관 질환의 설치류 모델에서 모양, 기능 및 병태생리학에 대한 통찰력을 제공했습니다12,13. 이러한 방법은 기계 환기를 받는 동물의 호흡 주기 동안 흉부와 움직임을 이미지화하는 데 활용되지 않습니다.
여기에서는 3D 시네 MRI를 사용하여 기계 환기 설치류의 흉부 기하학과 움직임을 연구하는 방법을 제시합니다. 이를 통해 기계 환기를 받는 설치류의 흉부 기하 구조 및 움직임에 대한 수많은 인공호흡기 설정 또는 기타 개입의 급성 효과를 연구할 수 있습니다. 우리는 환기가 되는 작은 동물에 대해 새로운 유사 나선형, 호흡기 게이트 3D 시네 MRI 획득을 적용했습니다13,14. 이 초기 연구에서 우리는 호기말 양압(PEEP)의 효과를 조사했지만 이 방법은 I:E 비율, 일회 호흡량 및 호흡수와 같은 다른 개입 또는 호흡 설정의 효과를 연구하는 데에도 사용할 수 있습니다. 이 방법은 집중 치료 연구 분야 및 그 이상에서 기계적 환기가 필요한 설치류 모델의 전임상 이미징에 대한 다양한 가능성을 열어줄 것입니다.
프로토콜
설명된 모든 절차는 유럽 연합 EC 지침 86/609에 따라 수행되었습니다. 실험은 암스테르담 UMC 동물 윤리 위원회, 위치 VUmc 및 AMC의 승인을 받았습니다. C57BL/N 마우스와 Wistar 쥐는 Charles River 실험실에서 얻었습니다. 체중이 25-32g인 3-6개월의 수컷 및 암컷 마우스와 체중이 200-400g 사이인 3-6개월된 수컷 및 암컷 쥐를 모든 실험에 사용하였다. 음식과 물은 자유롭게 제공되었습니다. 모든 동물은 실험 시작 전 최소 1주일 동안 적응했습니다.
1. 설정 준비
- 2단계에서 언급한 복용량에 따라 마취제를 준비합니다.
- 인공호흡기 메뉴를 스크롤하고 설정 > 추가 인공호흡기 > 교정 및 테스트를 클릭하여 기계식 인공호흡기를 교정합니다. 여기에 나열된 네 가지 테스트 및 교정(누출 테스트, 퍼지 튜브, 데드스페이스 측정 및 퍼지 튜브)을 모두 수행합니다.
- MR 호환 기계식 인공호흡기를 MR실에 놓고 MR 호환 인공호흡기에 연결된 케이블을 MR 기계의 구멍을 통해 당깁니다. 테스트 폐(예: 작은 풍선)를 사용하여 MR 호환 인공호흡기에서 나오는 환기를 확인할 수 있습니다.
- MR 호환 기계식 인공호흡기를 압축기 및 산소 흐름원에 연결합니다.
- 10mL 측정 컬럼에 물을 채우고 수심을 센티미터 단위로 표시하여 PEEP 컬럼을 준비합니다. MR 호환 인공호흡기의 호기 튜브를 PEEP 컬럼에 넣습니다. 설정에 대한 개요는 그림 1에 나와 있습니다.
- 동물의 흉부가 있을 위치의 MR 요람에 호흡 쿠션을 느슨하게 테이프로 붙입니다.
2. 마취 및 기계적 환기의 시작
- 동물(마우스 또는 쥐)을 100% O2에 4% 이소플루란으로 채워진 가스실에 넣어 진정을 시작합니다.
- 마취 용량을 결정하기 위해 동물의 무게를 잰다. 수술 부위(후두 부위)에 부피바카인 3mg/kg을 주입하고 양쪽 눈에 눈 연고를 바릅니다.
- 노즈콘을 통해 100% 산소에 있는 이소플루란의 2%-4%를 자발적으로 호흡하면서 동물을 가열 패드 위에 올려 놓습니다. 동물의 발 중 하나에 맥박 산소 측정기를 놓고 직장 온도계 프로브를 삽입하여 심박수, 산소 포화도 및 온도를 모니터링합니다.
- 절개 전에 반사 신경이 없는지 테스트합니다. 수술용 겸자로 후두와 기관을 덮고 있는 피부를 들어 올리고 구부린 가위를 사용하여 절개합니다.
- 기관이 보일 때까지 침샘과 밑에 있는 근육 조직을 무뚝뚝하게 해부합니다.
- 구부러지고 날카로운 집게를 사용하여 기관의 등쪽을 해부하고 기관 아래에 집게를 놓아 기관 주위에 비흡수성 편조 실크 봉합사(크기 6/0)를 당깁니다.
- 연골 링에서 기관을 잡고 스프링 가위를 사용하여 링 바로 아래의 기관을 엽니다.
- 약 1-1.5cm 길이로 절단된 20G(마우스) 또는 14G(쥐) Abbocath로 기관을 캐뉼라합니다. 밀폐 밀봉을 보장하기 위해 캐뉼라가 있는 기관 주위에 봉합사를 묶습니다.
- 일회 호흡량 7mL/kg, 생쥐의 경우 150BPM, 쥐의 경우 80BPM의 빈도, 100% 산소에 3% 이소플루란이 포함된 2cmH2OPEEP로 동물의 환기를 시작합니다.
- 유도 용량의 주사 마취(마우스: 케타민 126 mg/kg, 덱스메데토미딘 0.1 mg/kg, 아트로핀 0.5 mg/kg, 쥐: 케타민 90 mg/kg, 덱스메데토미딘 0.25 mg/kg, 아트로핀 0.05 mg/kg)의 복강 내 주사를 수행하고 5분 후 이소플루란 유량을 점차적으로 감소시키고(10분 동안 3%에서 0%) 가스에서 주사 마취로 원활하게 전환할 수 있도록 합니다.
- 24G Abbocath를 복강 내 배치하고 마우스 속도로 관류기에 연결합니다: 케타민 36 mg/kg/h, 덱스메데토미딘 0.02 mg/kg/h, 아트로핀 0.075 mg/kg/h; 쥐: 케타민 30mg/kg/h, 덱스메데토미딘 0.015mg/kg/h, 아트로핀 0.075mg/kg/h. 주입을 시작합니다.
참고: 우리는 기관 주위에 봉합사를 배치할 수 있었기 때문에 구강 삽관 대신 동물을 환기시키기 위해 기관절개술을 수행했습니다. 이는 충분한 PEEP를 유지하는 데 중요한 공기 누출을 방지하기 위해 필요했습니다.
3. 기계적 환기 하의 MRI
- 동물을 바로 누운 자세로 전용 MR 요람에 놓고 기관절개관을 주시하면서 생쥐나 쥐에게 적합한 MR 코일을 그 위에 놓습니다.
- 1.2에 사용된 기계식 인공호흡기와 마취펌프를 멈추고 분리한 후 동물을 MR실로 이송합니다. 동물을 MR 호환 인공호흡기에 다시 연결하고 10mL/kg의 일회 호흡량과 생쥐의 경우 150BPM, 쥐의 경우 80BPM의 빈도로 환기를 시작합니다. 일회 호흡량은 1.2에서 운송 중에 붕괴되었을 수 있는 폐 조직을 모집하는 데 사용된 인공호흡기보다 큽니다.
- 마취 깊이를 유지하기 위해 앞서 언급한 속도로 마취 펌프를 다시 연결하십시오. MR 시스템에 따라 마취 라인을 MR 보어 내부 또는 외부에 배치합니다.
- 포화도 및 심박수 모니터의 센서를 동물의 뒷다리에 놓고 직장 체온계 프로브를 삽입합니다. 호흡 모니터링 시스템을 호흡 쿠션에 연결합니다. 모든 신호를 확인하고 심박수, 산소 포화도 및 온도가 생리학적 범위에 있는지 확인하십시오.
알림: 호흡 모니터링은 MR 호환 인공호흡기에 설정된 호흡 빈도를 표시해야 하며 동물의 호흡 노력을 감지하는 데만 사용됩니다. 동물의 호흡 노력의 경우 호흡 곡선이 추가 피크를 나타냅니다. 이를 위해서는 추가 용량의 마취(초기 유도 용량의 1/3)를 투여해야 합니다. - 코일이 흉부 중앙에 있도록 동물을 MR 스캐너에 넣고 고주파 케이블을 코일에 연결합니다. 생쥐와 쥐의 크기 차이를 수용하기 위해 별도의 코일과 크래들이 있습니다(쥐 코일과 크래들은 마우스 코일에 비해 직경이 더 큽니다). 호기 튜브를 수주에 6cm 담그고 6cmH2O PEEP를 투여합니다.
- 산소 포화도에 따라 일회 호흡량을 7-9 mL/kg으로 적정합니다(포화도 100%에서 가능한 가장 낮은 일회 호흡량으로 이동).
4. 스캔 획득
참고: 표 1은 스캔 설정에 대한 개요를 제공합니다.
- 공급업체 지정 방법을 사용하여 RF 교정 및 시밍을 수행합니다.
- 관상 및 축 방향으로 5개의 이미지가 있는 SCOUT를 획득하고 전체 흉부가 시야(FOV)에 있는지 확인합니다. SCOUT는 다른 이미징 평면을 계획하는 데 사용되는 빠른 스캔이며 일반적으로 다른 이미지보다 더 넓은 시야를 커버합니다. 필요한 경우 요람에서 동물의 위치를 다시 조정하고 SCOUT를 다시 실행하십시오.
- SCOUT 이미지에서 2D 스캔( 표 1 및 그림 2 참조)을 계획합니다. 관상면과 시상면이 전체 흉부를 덮고 있는지 확인하십시오.
참고: 시상면은 FOV 내부의 심장 부분을 제한하기 위해 오른쪽 반횡격막 상단에 배치됩니다. 6cmH2O PEEP에서 SCOUT를 획득하여 다이어프램이 가장 꼬리 위치에서 이미지화되도록 합니다. - 6cmH2O PEEP에서 2D 스캔을 획득하고 즉시 이미지를 재구성하여 동물의 위치를 확인하고 이미지 품질을 보장합니다(6단계 수행). 필요한 경우 FOV 또는 동물의 위치를 다시 조정하고 스캔을 다시 실행합니다.
- 전체 흉부 주위에 FOV를 배치하고 2D 스캔을 덮어 3D 스캔(그림 2)을 계획합니다. 접힌 아티팩트를 방지하기 위해 슬라이스 방향의 FOV의 약 20%가 동물 외부에 있는지 확인하십시오.
참고: 2D 스캔은 획득 시간이 3D 스캔보다 짧기 때문에 프로토콜에 추가되어 개입의 효과를 신속하게 테스트하는 데 적합합니다. - 필요한 유사 나선형 k-공간 샘플링 체계(그림 3)로 3D 스캔을 획득하여 데이터의 강력한 후향적 비닝 및 호흡 운동의 시각화를 허용합니다14.
- 3 및 0 cmH2O PEEP에서 2D 및 3D 스캔을 반복합니다. 총 스캔 시간은 2D 스캔당 2.5분, 3D 스캔당 15분이었습니다.
참고: 이 경우 실험 중에 PEEP를 적용했습니다. 우리는 0, 3 및 6 cmH2O PEEP를 선택했는데, 이는 장기간 환기를 하는 동물을 대상으로 한 실험(이전 연구 및 진행 중인 연구)을 통해 이러한 PEEP 수준이 횡격막 및 흉부 형상에 관련 변화를 초래한다는 것을 알고 있기 때문입니다15. 또한 PEEP의 효과를 보여주기 위해 이 작업에서 0, 중간 및 높은 수준의 PEEP를 사용하기로 결정했습니다. 연구 질문에 따라 다른 개입이 가능합니다. 예를 들어, 근육 이완제나 기타 약물이 흉부 기하학에 미치는 영향을 연구할 수 있습니다. 이 프로토콜을 통해 개입의 피험자 내 효과를 연구할 수 있습니다.
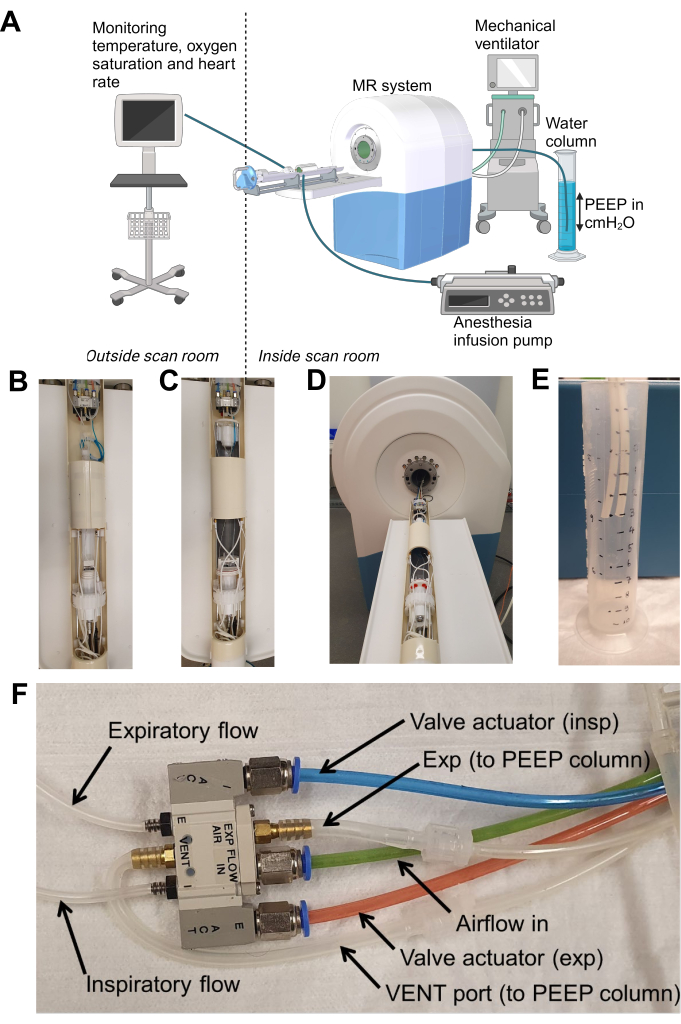
그림 1: 설정 개요. (A) 설정의 개략적 개요, (B) 마우스를 위한 코일 설정, (C) 마우스 코일보다 더 큰 보어를 가진 쥐를 위한 코일 설정, (D) MR 스캐너에 대한 코일 설정, (E) 3 cmH2O PEEP에 배치된 호기 튜브가 있는 PEEP 컬럼 및 (F) 환기를 조절하는 밸브의 클로즈업, PEEP 컬럼에 배치해야 하는 튜브를 나타냅니다. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
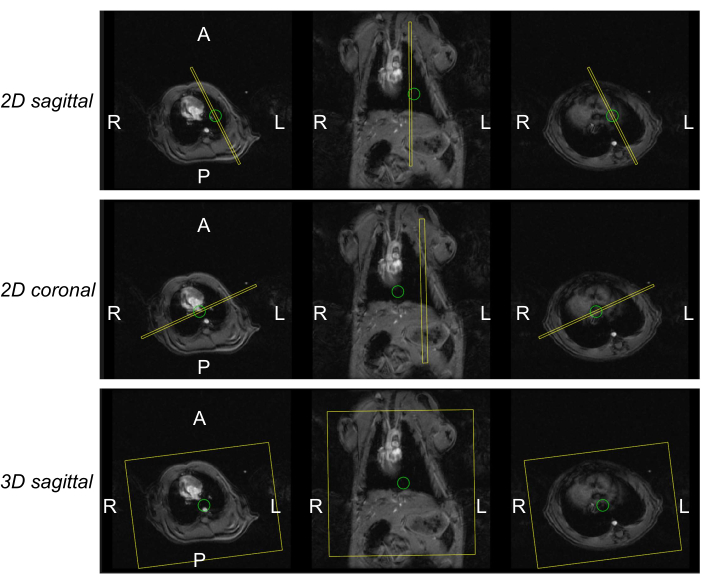
그림 2: 2D 및 3D 영화에 대한 MR 이미지 계획. 시상 및 관상 방향의 2D 스캔(위쪽 및 중간 줄)과 시상 방향의 3D 스캔(아래쪽 행)에 대해 시야가 어떻게 설정되었는지 보여주는 그림입니다. 왼쪽 열은 심장 수준에서 축 방향의 SCOUT 슬라이스 중 하나를 나타내고, 가운데 열은 관상 방향의 SCOUT 슬라이스를 나타내며, 오른쪽 열은 간 수준에서 축 방향의 슬라이스를 나타냅니다. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
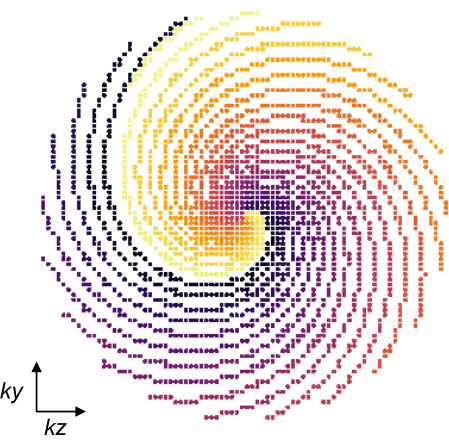
그림 3: MR 의사 나선형 샘플링 패턴. 샘플링 패턴은 후향적 호흡 동작 비닝에 최적화된 매트릭스 크기 80 x 80의 ky/kz 위상 인코딩 방향입니다. 나선형은 k-공간의 중심에서 시작하여 밖으로 나갔다가 다시 안으로 들어가 모든 나선을 반복하여 생성됩니다. 전체 샘플링 패턴은 각 호흡 프레임 내에서 충분한 데이터를 생성하기 위해 25회 반복으로 수행됩니다. 각 나선형에는 다른 색상이 있습니다. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
5. 실험 종료
- 모든 스캔을 마친 후 스캐너에서 동물을 제거합니다. 동물들은 기관절개술로 인해 실험에서 살아남을 수 없습니다. 자궁경부 탈구가 있는 쥐와 쥐를 출혈에 의해 안락사시킵니다.
- 모든 원시 및 재구성된 MR 파일을 저장합니다.
| 스캔 유형 | 그라디언트 에코 스카우트 | 그라디언트 에코 2D | 그라디언트 에코 3D |
| 방향 | 관상과 시상 | 관상과 시상 | 화살 |
| k-Space 샘플링 체계 | 데카르트 | 데카르트 | 의사 나선형 |
| 슬라이스 수 | 10 | 1 | 80 |
| 슬라이스 두께(mm) | 1 (마우스) | 1 (마우스) | 0.38 (마우스) |
| 1 (쥐) | 1 (쥐) | 0.81 (쥐) | |
| 슬라이스 간격(mm) | 2 (마우스) | 0 (마우스) | 0 (마우스) |
| 5 (쥐) | 0 (쥐) | 0 (쥐) | |
| 슬라이스 샘플링* | 0.8 | 0.8 | 0.8 |
| FOV(읽기 x 위상 x 슬라이스, mm) | 35 x 35 (마우스) | 30 x 23 (마우스) | 30 x 23 x 30 (마우스) |
| 80 x 80 (쥐) | 65 x 49 (쥐) | 65 x 49 x 65 (쥐) | |
| 매트릭스 크기(주파수 x 위상) | 256 x 192 | 256 x 192 | 211 x 80 x 80 |
| TR / TE(밀리秒) | 45328 | 45330 | 45328 |
| 대칭 이동 각도(°) | 15 | 15 | 10 |
| 반복 횟수 | 80 | 70 | 25 |
| 호흡 유발 | 아니요 | 예, 소급하여 | 예, 소급하여 |
| 이미징 시간(분:초) | 2:02 | 2:23 | 16:00 |
| PEEP 수준(cmH2O) | 6 | 6, 3, 0 | 6, 3, 0 |
표 1: 모든 스캔에 대한 획득 매개변수. * 슬라이스 샘플링은 슬라이스 선택 펄스의 어느 비율이 이미징에 사용되는지 나타냅니다.
6. 이미지 재구성
- 이미지 재구성을 수행하려면 GitHub16에서 사용할 수 있는 자체 개발 소프트웨어를 사용합니다. 후향적 호흡 게이팅이 필요한 내비게이터를 사용하여 모든 스캔에 대해 다음 단계를 수행합니다.
참고: 이전에 Daal et al.에 의해 설명되었지만 그 작업은 심장 영상에 중점을 두었습니다13. 여기에서는 전체 흉부의 호흡 게이트 이미지를 재구성하는 방법을 설명합니다. - MRD 로드를 클릭하여 원시 데이터 파일을 로드합니다. 이렇게 하면 원시 내비게이터 신호와 해당 스펙트럼이 왼쪽 상단 패널에 시각화됩니다. 호흡 신호가 명확하게 보이지 않으면 설정 탭에서 기본 내비게이터를 조정하십시오.
- 심장/호흡 필터에서 MR 호환 기계식 인공호흡기에 설정된 호흡수를 입력하고 너비를 15로 설정합니다. 다른 상자의 설정은 이러한 유형의 재구성과 관련이 없습니다. 필터를 눌러 설정을 적용하면 그림 4와 같이 게이트 내비게이터 신호가 생성됩니다. 상자의 빨간색 신호 호흡 내비게이터 및 호흡수가 파란색 원시 내비게이터 신호를 따르는지 확인하십시오.
- 시네에서 호흡 동영상 을 선택하고 프레임 수를 12로, 다이내믹 수를 1로 설정합니다. 지오메트리 탭에서 PCA(레벨 8) 및 벨소리 필터를 켭니다. k-space 정렬을 눌러 설정을 적용합니다.
- CS reco 매개변수에서 WVxyz 0.0010, TVxyz 0.0000, LLRxyz 0.0050, TVcine 0.015, TVdyn 0.000 설정을 적용합니다. Reco Movies를 눌러 재구성을 시작합니다.
- 오른쪽 하단 패널에서 프레임과 (해당되는 경우) 슬라이스를 스크롤하여 재구성을 검사합니다. DCM 내보내기 및/또는 GIF 내보내기를 눌러 재구성된 이미지를 내보냅니다.
7. 이미지 분석
참고: 연구 질문에 따라 영화 이미지에서 몇 가지 결과 매개변수를 계산할 수 있습니다. 여기에서는 흉부 형상, 폐용적 및 편위를 정량화하는 매개변수에 중점을 둡니다.
- 적절한 DICOM 뷰어(예: 재료 표에 언급된 소프트웨어)를 열고 파일 > 열기 를 클릭하고 2D 시네 파일을 선택하여 2D 시네를 로드합니다. 다이어프램 위치가 가장 높은 프레임(호기말 프레임)을 식별합니다. 프레임을 선택하고 DICOM 뷰어에서 엽니다.
- microdicom의 측정 버튼을 사용하여 시상 2D 시네에서 전후방 및 두개꼬리 폐 치수(그림 5)를 측정하고 관상 지향 2D 시네에서 좌우 치수를 수동으로 측정합니다. 모든 PEEP 수준 또는 기타 개입에 대해 이러한 측정을 반복합니다. 이러한 측정은 스캔 선택에 따라 3D 시네의 한 프레임에서도 수행할 수 있습니다.
- 3D 시네를 3D 이미지 분석 프로그램에 로드하고 도구 > 이미지 방향 변경을 클릭하여 이미지를 올바른 방향으로 배치합니다. SPL을 RAI 코드로 입력합니다. 도구 > 레이어 인스펙터 에서 다이내믹을 스크롤하여 호기말 프레임을 선택한 다음 구성 요소 번호를 늘립니다.
- 모든 방향에 대해 두 개의 슬라이스로 폐의 중간 부분을 수동으로 윤곽을 잡아 분할을 초기화합니다(그림 6). 페인트 브러시 모드를 사용하고 필요한 경우 브러시 크기를 조정합니다.
- 주 도구 모음에서 활성 윤곽 선을 눌러 3D 분할을 시작합니다. 빨간색 상자(ROI)가 전체 흉부를 덮고 있는지 확인하십시오. 현재 분할로 초기화를 켜고 세그먼트 3D를 누릅니다.
- 임 계값을 사전 분할 모드로 선택하고 가장 오른쪽 임계값 모드를 선택하여 상한 임계값만 사용합니다. 다음을 누릅니다. 그런 다음 다음을 다시 눌러 거품을 추가하는 단계를 건너뜁니다. 세그먼트화는 7.5단계에서 이미 초기화되었으므로 버블을 추가할 필요가 없습니다.
- 재생 버튼을 눌러 활성 윤곽 형성을 시작하고 분할이 폐 가장자리에 도달하는 즉시 일시 중지합니다. 이미지를 스크롤하여 세분화를 확인합니다. 마침을 눌러 세분화를 완료합니다.
- 업데이트를 눌러 왼쪽 하단 패널에서 3D 분할을 시각화하고 검사하고 회전합니다.
- Segmentation > Save Segmentation Image 및 Save Segmentation Image 및 Export Segmentation Mesh를 클릭하여 STL 메시 파일을 클릭하여 Segmentation을 NiFTI로 저장> 저장합니다.
- 세분화, 용적 및 통계에서 찾을 수 있는 폐 용적을 기록하십시오.
- 보충 코딩 파일 1에 제공된 스크립트를 사용하여 다른 호흡 상태의 이미지를 호기말 역학에 등록합니다. 계산된 변환을 세분화에 적용하여 모든 다이내믹에 대한 세분화를 생성합니다. 이러한 세분화를 사용하여 모든 방향의 편위와 같은 결과 매개변수를 계산합니다.
결과
이 연구에 설명된 프로토콜을 사용하여 7 Tesla MRI 스캐너를 사용하여 8마리의 건강한 C57BL/6 WT 마우스와 8마리의 Wistar WT 쥐 그룹을 성공적으로 스캔했습니다. 우리는 다양한 수준의 PEEP에서 동물을 기계적으로 환기시키고 스캔하는 동안 기본 생리학적 매개변수를 모니터링할 수 있었습니다(그림 7).
그림 5에서는 호기말 프레임에서 시상 방향의 마우스와 쥐의 세 가지 2D 스캔의 예가 나와 있습니다. 볼 수 있듯이 PEEP는 두 동물 모두에서 횡격막의 꼬리 변위를 유발하지만 생쥐에서는 전후 직경의 증가로 표시되는 흉부 확장도 동반합니다.
이러한 고품질 스캔은 이 기술을 사용하여 흉부의 여러 부분의 크기를 측정하고 흉부와 횡격막의 움직임에 대한 다양한 환기 설정의 영향을 보여줄 수 있음을 보여줍니다. 짧은 스캔 시간으로 관심 있는 결과 매개변수를 피험자 내에서 비교할 수 있어 필요한 동물 수를 줄일 수 있습니다. 표 2는 모든 동물의 결과 매개변수를 보여줍니다.
그림 8은 해당 폐 용적과 함께 3개의 PEEP 수준에서 호기말 역학의 폐 분할을 보여줍니다. 예상대로 PEEP가 증가하면 폐용적이 증가했습니다. 3D 영화는 보충 비디오 1 및 보충 비디오 2에서도 동영상으로 표시됩니다.
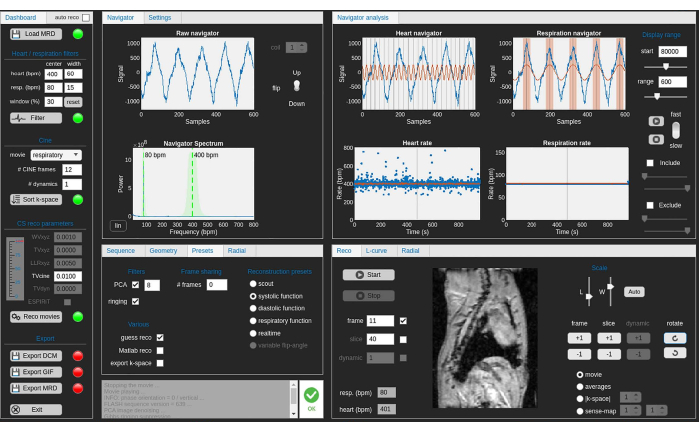
그림 4: 데이터의 소향적 게이팅을 사용하여 이미지를 재구성하는 데 사용된 소프트웨어의 스크린샷. 데이터의 게이팅은 내비게이터 신호를 기반으로 합니다. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
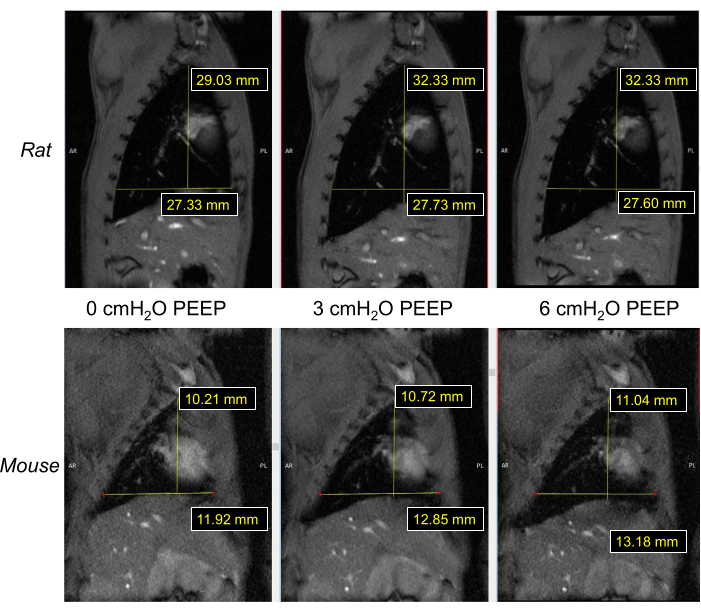
그림 5: 전방-후방 및 두개-꼬리 폐 치수를 가진 세 가지 PEEP 수준에서 쥐와 마우스의 2D 이미지의 대표적인 결과. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
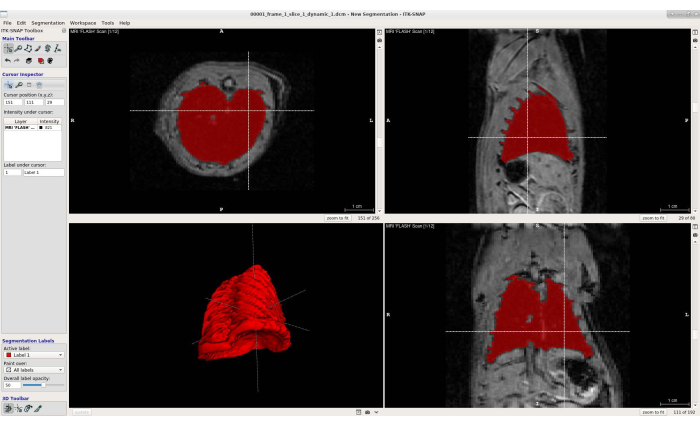
그림 6: 3D 시네에서 폐를 분할하는 데 사용되는 소프트웨어의 스크린샷. 왼쪽 상단 패널에는 폐가 빨간색으로 분할된 3D 시네의 축 방향 보기가 표시됩니다. 오른쪽 상단 패널에는 폐가 빨간색으로 분할된 시상 보기가 표시됩니다. 왼쪽 하단 패널에는 분할된 폐의 3D 렌더링이 표시됩니다. 왼쪽-오른쪽 패널에는 폐가 빨간색으로 분할된 관상 보기가 표시됩니다. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
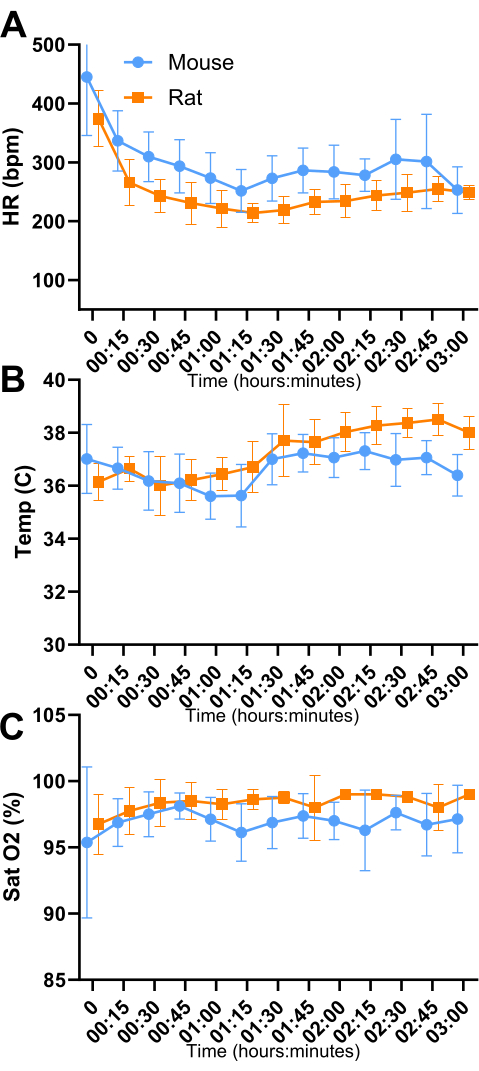
그림 7: 실험 중 동물의 중요한 매개변수. N = 8마리의 쥐(파란색), N = 8마리의 쥐(주황색). 데이터는 SD의 평균으로 표시됩니다. 동물이 마취의 수술면에 들어갈 때 심박수의 감소에 주목하십시오. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
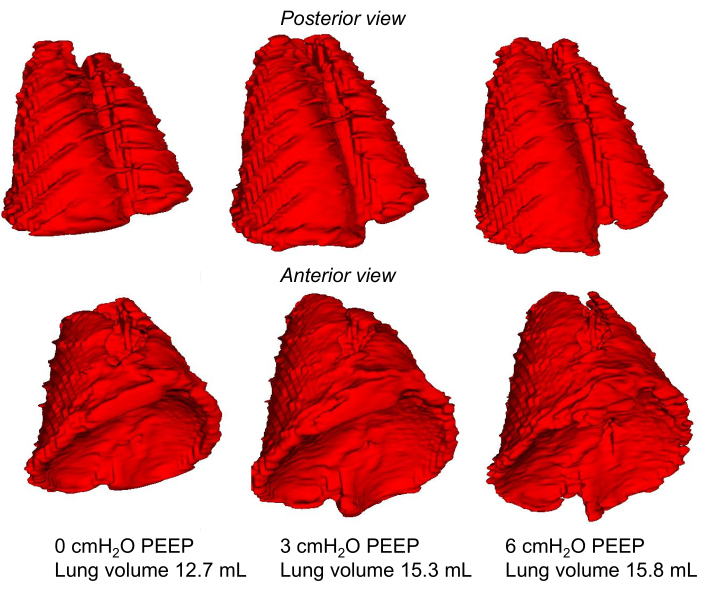
그림 8: 해당 폐 용적을 가진 세 가지 PEEP 수준에서 폐의 3D 분할. PEEP 0(왼쪽 열), PEEP 3(중간 열) 및 PEEP 6(오른쪽 열)에서 쥐 폐의 분할. 맨 윗줄에는 폐의 뒤쪽이 표시됩니다. 가운데 줄에는 폐의 앞쪽이 표시됩니다. 맨 아래 행에 표시된 용적은 이 그림에 보이는 3D 렌더링된 폐 내에서 측정됩니다. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
보충 비디오 1: 마우스의 3D 시네. 이 비디오를 다운로드하려면 여기를 클릭하십시오.
보충 비디오 2: 쥐의 3D 시네. 이 비디오를 다운로드하려면 여기를 클릭하십시오.
보충 코딩 파일 1: 세분화를 다른 인수에 등록하는 스크립트입니다. 이 파일을 다운로드하려면 여기를 클릭하십시오.
토론
이 연구는 후향적 게이팅을 사용한 3D MR 이미징을 통해 기계적 환기 중 두 동물 모델에서 흉부 움직임을 측정할 수 있음을 보여줍니다. 이러한 기술은 기계 환기된 마우스와 쥐의 심장 및 흉부 영상과 관련된 향후 연구에 사용될 가능성이 있습니다. 우리는 고정된 호흡 빈도로 인해 후향적 비닝이 매우 강력하다는 것을 발견했습니다.
프로토콜의 중요한 단계는 MR 코일 내에서 동물의 올바른 위치를 설정하는 것입니다. 스캔하는 동안 동물의 위치를 변경할 수 없습니다. 또한 마취제는 말초 혈관 확장을 통해 저체온증을 유발할 수 있고 이 MRI 프로토콜의 고주파 펄스는 온열증을 유발할 수 있으므로 정상 체온을 유지하는 것은 생리학적 조건에서 측정이 이루어지도록 하는 데 매우 중요합니다17,18. 그림 7에서 외부 소스에서 열이 가해지지 않는 동물을 스캐너로 옮기는 짧은 시간(약 1시간 표시) 동안 체온 변동을 볼 수 있습니다. 또 다른 중요한 단계는 특히 생쥐에서 마취의 적정입니다. 마우스가 호흡 노력을 나타내지 않지만 안정적인 생명 매개변수를 유지하는 마취 평면은 좁고 호흡 신호를 주의 깊게 모니터링하고 마취 주입 속도를 조정해야 합니다. 쥐의 경우 사용된 진정제 범위 내에서 이러한 문제에 직면하지 않았습니다. 설정된 호흡 빈도를 기반으로 이미지를 후향적으로 재구성하기 때문에 동물의 호흡 노력이 있는 경우 이미지 품질에 부정적인 영향을 미칩니다. 이소플루란을 사용한 흡입 마취 또는 호흡 노력을 더 억제하는 대체 주사 마취제와 같은 다른 마취 요법을 사용할 수 있습니다. 이 프로토콜에 사용된 CWE-MRI-1 소동물 인공호흡기는 흡입 마취제와 호환됩니다19.
본 연구에서 제안된 MRI 방법을 재현하기 위한 세 가지 중요한 단계가 있습니다. 먼저 동일한 기본 MRI 시퀀스(즉, 3D FLASH)를 사용해야 합니다. 이러한 시퀀스는 기본적으로 모든 MRI 시스템에서 사용할 수 있습니다. 둘째, 이 작업에서 언급한 k-공간 궤적(의사 나선형)에는 사용자 정의 k-공간 궤적을 실행할 수 있는 소프트웨어 패치가 필요할 수 있습니다. 독자들이 획득을 복제하려면 교신저자에게 연락하도록 초대합니다. 다른 공급업체의 시스템에서 이러한 유형의 인수를 구현한 경험이 있습니다. 마지막으로, 우리가 오픈 소스 소프트웨어로 공유하는 재구성 파이프라인은 공급업체 중립적이므로 모든 전임상 시스템에 적용할 수 있습니다.
우리는 여러 가지 이유로 장래적 트리거링보다 소향적 트리거링과 비닝을 선택했습니다. 주로 후향적 트리거링 및 k-공간 데이터 비닝은 재구성된 호흡 시네 프레임 수에 완전한 유연성을 제공하여 시간 해상도, 공간 해상도 및 신호 대 잡음비를 최적화할 수 있습니다. 또한 예상 트리거링은 스캐너가 다음 트리거를 기다리는 동안 각 호흡 주기가 끝날 때 데드 타임을 도입하여 정상 상태를 방해하고 불완전한 주기를 초래할 수 있습니다. 기계적 환기를 사용하면 이 데드 타임이 최소화되지만 여전히 존재합니다.
이 프로토콜의 주요 한계는 기도 또는 식도압을 측정할 수 없다는 것입니다. 우리가 아는 한, 시장에는 작은 동물을 위한 MR 호환 폐 또는 식도 압력 센서가 없습니다. 또 다른 한계는 MRI 내에서 지속적인 혈압 측정이 부족하다는 것입니다. 마취 프로토콜은 이전 기관 연구를 기반으로 했습니다. 아트로핀은 이전에 관찰된 서맥과 저혈압의 유병률이 높기 때문에 추가되었습니다. MR 환경의 제약으로 인해 지속적인 혈압 모니터링이 불가능했지만 빈맥이 관찰되지 않았기 때문에 고혈압 가능성은 낮습니다(그림 7). 이 프로토콜에 사용된 모니터링은 심박수, 산소 포화도, 온도 및 흉벽의 움직임에 기반한 호흡 신호로 구성되었습니다. 이러한 측정을 사용하여 동물의 중요한 매개변수에 대한 개요가 마취 투여를 안내할 수 있지만 혈압을 읽으면 호흡 노력을 보이는 과다 복용 동물을 방지할 수 있습니다. 기계 환기 설치류의 호흡기 생리학에 관한 다른 MRI 연구는 발표되지 않았지만 이 방법은 호흡기 연구 이외의 광범위한 연구 질문에 사용할 수 있습니다. 원고(Retrospective)에 언급된 재구성 프로그램은 심장 주기 전반에 걸쳐 이미지를 재구성하는 데에도 사용할 수 있으므로 연구원은 모션 아티팩트 없이 심장과 혈관의 고해상도 이미지를 얻을 수 있습니다. 이 프로토콜은 스캔하는 동안 쥐 또는 마우스의 기계적 환기가 필요한 모든 프로젝트에 적용할 수 있습니다. 예를 들어, 기계적 환기 설정과 심장 기능 사이의 관계를 연구하는 것을 고려할 수 있습니다. 다른 옵션으로는 가슴이 열린 동물이나 기계적 환기가 필요한 수술 후 동물을 촬영하는 것이 있습니다.
공개 사항
Ruslan Garipov는 영국 길퍼드에 있는 MR Solutions Ltd.의 직원입니다.
감사의 글
이 작업은 ZonMW 보조금 09120011910004(GS, CO, LH) 및 NIH 보조금 5R01HL121500(CO)의 지원을 받았습니다.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| 장비 | |||
| 11 Plus 디지털 듀얼 시린지 펌프 | 하버드 장치(미국) | 229193-2 | 실험실을 위한 프로그래밍 가능한 기능을 갖춘 이중 주사기 펌프 |
| AccuSens 단일 및 다중 채널 신호 컨디셔너 | Opsens solutions inc.(캐나다) | ACS-P4-N-62SC | 체온을 모니터링하기 위해 광섬유 온도 센서와 함께 사용 |
| 광섬유 온도 센서 | Opsens solutions inc.(캐나다) | OTP-M | |
| 마우스 크래들 | É 가구 Vé 티&이큐트; 리네르 미네르베(프랑스) | ||
| 마우스스타트 주니어 | Kent-scientific(미국) | MSTAT-JR | MouseSTAT Jr.는 다음을 제공합니다. 생쥐와 쥐 모두에서 정확한 맥박 산소 측정. |
| MR 스캐너 | MR Solutions Lt. (영국) | MRS-7024 | |
| MR 호환 모니터링 및 작은 동물을 위한 게이팅 시스템 | SA Instruments, Inc.(미국) | 1030 | RT 모듈(호흡 인터페이스 모듈), ERT 제어/게이팅 모듈, 배터리 팩 |
| MRI-1 호환 인공호흡기 | CWE(미국) | 12-07000 | 자기 공명 환경에서 작은 동물을 환기시키는 데 적합한 기계식 인공호흡기입니다. 공압 밸브를 사용하여 용적 제어, 유량 x 시간 기반 원리로 환기합니다. |
| 멀티스테이션 온도 제어 장치 및 고유량 PCA | É 가구 Vé 티&이큐트; 리네르 미네르베(프랑스) | ||
| PEEP 컬럼 | 용도 변경된 유체 측정 컬럼 | ||
| Physiosuite 기계식 인공호흡기 | Kent-scientific(미국) | 작은 동물의 환기에 적합한 기계식 인공호흡기입니다. 부피 제어, 압력 조절 원리로 환기합니다. | |
| 맥박 산소 농도계 발 센서, MRI 호환 | Kent-scientific(미국) | SPO2-MSE-MRI | Mousestat Jr.용 MRI 호환 발 센서 |
| 쥐 요람 | É 가구 Vé 티&이큐트; 리네르 미네르베(프랑스) | ||
| RF 코일, 마우스 | MR Solutions Lt. (영국) | 마우스 신체 연구를 위한 38mm 마우스 볼륨 RF 코일 | |
| RF 코일, 쥐 | MR Solutions Lt. (영국) | 65mm 쥐 체적 쥐 몸 연구를 위한 RF 코일 | |
| <강함>수술 도구 | |||
| 아보카스 14G, 20G, 22G, 24G | 아보카스 | 기관내관으로 사용하기 위한 14G, 20G, 22G, 마취의 복강내 주입을 위한 24G | |
| 에틸론 3-0 바늘이 있는 FD-1 봉합사 | Ethicon(미국) | 663시간 | |
| 집게 #55 | Dumont(스위스) | 55 | |
| 메첸바움 가위 | 정밀 과학 도구(독일) | 14017-14 | |
| 바늘 홀더 | 정밀 과학 도구(독일) | 12005-15 | |
| 비흡수성 꼰 실크 봉합사 6/0 | 정밀 과학 도구(독일) | 18020-60 | |
| 스프링 가위 | 정밀 과학 도구(독일) | 15033-09 | |
| 스티븐스 건절개술 가위 | 정밀 과학 도구(독일) | 14064-11 | |
| 봉합사 묶기 겸자 | 정밀 과학 도구(독일) | 18025-10 | |
| 테이프 메디포어 | 3M(미국) | ||
| <강함>약물 | |||
| 아트로핀 0.25 mg/mL | |||
| 덱스메데토미딘 0.5 mg/mL 덱도미터 | Orion pharma (핀란드) | ||
| Duratears 눈 연고 | Alcon Nederland BV (네덜란드) | ||
| 이소플루란 | AST pharma(프랑스) | ||
| 케타민 100 mg/mL Ketexx | Alfasan(네덜란드) | ||
| 바셀린 바셀린 바셀린 | 유니레버(네덜란드) | ||
| Software | |||
| 엘라틱스 | 이미지 과학 연구소, UMC 위트레흐트(네덜란드) | ||
| 잇크스냅 | 펜실베니아 대학교(미국) | ||
| 매틀랩 2019a | Wolfram Research Inc(미국) | ||
| 마이크로디콤 | Microdicom(불가리아) | ||
| 레트로펙티브 | 암스테르담 UMC(네덜란드) |
참고문헌
- Bassi, T., Taran, S., Girard, T. D., Robba, C., Goligher, E. C. Ventilator-associated brain injury: A new priority for research in mechanical ventilation. Am J Respir Crit Care Med. 209 (10), 1186-1188 (2024).
- Slutsky, A. S., Ranieri, V. M. Ventilator-induced lung injury. N Engl J Med. 369 (22), 2126-2136 (2013).
- Levine, S., et al. Rapid disuse atrophy of diaphragm fibers in mechanically ventilated humans. N Engl J Med. 358 (13), 1327-1335 (2008).
- Silva, P. L., Scharffenberg, M., Rocco, P. R. M. Understanding the mechanisms of ventilator-induced lung injury using animal models. Intensive Care Med Exp. 11 (1), 82(2023).
- Damiani, L. F., et al. Impact of reverse triggering dyssynchrony during lung-protective ventilation on diaphragm function: An experimental model. Am J Respir Crit Care Med. 205 (6), 663-673 (2022).
- Guillon, A., et al. Preclinical septic shock research: why we need an animal ICU. Ann Intensive Care. 9 (1), 66(2019).
- Larsson, L. Experimental animal models of muscle wasting in intensive care unit patients. Crit Care Med. 35 (9), S484-S487 (2007).
- Schwarte, L. A., Zuurbier, C. J., Ince, C. Mechanical ventilation of mice. Basic Res Cardiol. 95 (6), 510-520 (2000).
- Leith, D. E. Comparative mammalian respiratory mechanics. Am Rev Respir Dis. 128 (2 Pt 2), S77-S82 (1983).
- Vinegar, A., Sinnett, E. E., Leith, D. E. Dynamic mechanisms determine functional residual capacity in mice, Mus musculus. J Appl Physiol Respir Environ Exerc Physiol. 46 (5), 867-871 (1979).
- Oh, S. S., Narver, H. L. Mouse and rat anesthesia and analgesia. Curr Protoc. 4 (2), e995(2024).
- Li, H., et al. Technical aspects of small animal CMR imaging. Front Phys. 8, ARTN 183(2020).
- Daal, M. R. R., et al. Quantification of mouse heart left ventricular function, myocardial strain, and hemodynamic forces by cardiovascular magnetic resonance imaging. J Vis Exp. (171), e62595(2021).
- Gottwald, L. M., et al. Pseudo-spiral sampling and compressed sensing reconstruction provides flexibility of temporal resolution in accelerated aortic 4D flow MRI: A comparison with k-t principal component analysis. NMR Biomed. 33 (4), e4255(2020).
- Sudy, R., et al. Different contributions from lungs and chest wall to respiratory mechanics in mice, rats, and rabbits. J Appl Physiol (1985). 127 (1), 198-204 (2019).
- Strijkers, G. J. Retrospective-v9.7: Self-gated cine MRI reconstruction. , Available from: https://github.com/Moby1971/Retrospective-v9.8 (2023).
- Caro, A. C., Hankenson, F. C., Marx, J. O. Comparison of thermoregulatory devices used during anesthesia of C57BL/6 mice and correlations between body temperature and physiologic parameters. J Am Assoc Lab Anim Sci. 52 (5), 577-583 (2013).
- Tang, M., Yamamoto, T. Progress in Understanding Radiofrequency Heating and Burn Injuries for Safer MR Imaging. Magn Reson Med Sci. 22 (1), 7-25 (2023).
- Munting, L. P., et al. Influence of different isoflurane anesthesia protocols on murine cerebral hemodynamics measured with pseudo-continuous arterial spin labeling. NMR Biomed. 32 (8), e4105(2019).
재인쇄 및 허가
