이 프로토콜은 소변형 영역에서 미세구조의 기계적 특성을 정확히 측정할 수 있는 압축 시험 장치의 구성과 이 장치를 이용한 체계적인 압축 시험 방법을 제시합니다. 제안된 장치는 다양한 미세구조와 폴리머 기반 재료의 기계적 거동을 분석하는 데 사용될 수 있습니다.
이 콘텐츠를 보려면 JoVE 구독이 필요합니다. 로그인하거나 오늘 무료 평가판을 시작하세요.
방법 논문
소변형에서의 압축 응력-변형률 반응 측정
* These authors contributed equally
이 논문에서
요약
초록
이 연구는 소변형 영역에서 재료와 마이크로소자의 기계적 거동을 정밀하게 평가할 수 있는 측정 방법을 개발했습니다. 이 시스템은 모터 제어 Z-스테이지, 마이크로컨트롤러 보드, 연산 증폭기 회로, 힘 센서를 통합하여 맞춤형 제어 및 직렬 통신을 통한 동기화된 힘-변위 획득을 가능하게 합니다. 증폭기의 가변 저항을 보정하여 가해지는 힘과 센서 출력 간의 상관관계를 최적화했으며, 상업용 범용 시험기와 비교했을 때 상대 오차가 ±2.0% 이내로 나타났습니다. 수직 변위 정확도는 레이저 변위 측정기를 사용해 목표 이동 속도 1 μm/s에서 검증되었으며, 상대 오차는 +0.1%였습니다. 따라서 플랫폼은 1 μm의 변위 해상도와 0.01 N의 힘 해상도를 제공합니다. 표준 ASTM D575-91 크기의 3분의 1로 제작된 폴리디메틸실록산(PDMS) 샘플에 대해 압축 시험이 수행되었습니다. 제안된 시스템과 범용 시험기에서 측정한 응력-변형 반응은 매우 일치했으며, 소변형 영역에서 추정된 압축 계수는 이전에 보고된 값과 +5.3% 차이를 보였다. 이 결과는 소변형 영역에서의 측정 신뢰성과 반복성을 확인하며, 제어된 압축 하에서 초기 선형 기울기를 기반으로 한 모듈러스 추정을 뒷받침합니다. 개발된 플랫폼은 컴팩트하고 조립이 간편하며, 높은 정밀도와 운용 안정성을 유지하면서도 비용 효율적입니다. 검증된 성능과 재현 가능한 보정 절차 덕분에 저힘과 작은 변위에서 정확한 특성화가 필요한 실험실에 적합합니다. 잠재적 응용 분야로는 고분자 기반 마이크로전기기계시스템(MEMS), 소프트 로보틱스 부품, 마이크로니들 등이 있으며, 정밀하고 저부하 압축 시험과 검증 가능한 변위 제어가 재료 평가 및 장치 설계에 필수적입니다.
서론
마이크로전자기계식 시스템(MEMS) 장치의 기계적 거동을 이해하는 것은 장치 설계, 성능 및 신뢰성에 매우 중요합니다 1,2. 기존의 범용 시험기는 기계적 특성을 평가하는 데 널리 사용되어 왔으며; 하지만 비용이 많이 들고 설치, 유지보수, 운영을 위해 상당한 공간, 인력, 자원이 필요합니다. 더불어, 이들은 주로 고강도 재료의 기계적 시험에서 고힘과 큰 변위 범위를 위해 설계되었기 때문에, 측정 범위와 소변형 영역 내 미세구조의 기계적 특성 평가에 필요한 범위 사이에 상당한 차이가 있습니다. 따라서 실험실 규모에서 고재현성을 적용하고 소변형/소힘 영역에서 신뢰할 수 있는 새로운 저비용 압축 시험 장치 및 실험 방법에 대한 연구가 필요합니다.
실험실 규모에서 활용할 수 있는 여러 기계적 시험 장치가 소규모 MEMS 장치의 기계적 특성을 특성화하기 위해 개발되었습니다 6,7,8. 그러나 대부분의 장치는 고강도 재료나 특수 환경을 시험하기 위해 개발되었기 때문에, 소변형률/소힘 영역에서 MEMS 구조의 기계적 특성을 신뢰성 있게 측정하는 데 한계가 있습니다 9,10.
이러한 한계를 극복하기 위해, 우리는 소규모 실험실에서도 활용할 수 있는 소변위 압축 시험 시스템과 방법을 제안합니다. 제안된 방법은 압축 과정에서 작은 변위와 힘을 동시에 측정함으로써 재료의 기계적 거동을 정량적으로 평가할 수 있게 합니다. 이 시스템은 4.4 N 힘 범위와 1 μm/s의 제어된 변위 속도 내에서 작동하여 정밀하고 안정적인 측정을 보장합니다. 이 시스템은 소변형 영역에서 미세구조의 기계적 특성을 평가하기 위해 설계된 소형적이고 저비용의 압축 시험 장치입니다.
이 시스템은 z 단계와 힘 센서 및 마이크로컨트롤러 보드 기반 신호 획득을 통합하여 힘과 변위를 동시에 고정밀도로 측정할 수 있게 합니다. 시스템 검증은 피드백 저항기(RF) 보정(역증폭기 회로의 이득 결정의 핵심 요소)과 레이저 변위 측정기를 이용한 수직 변위 검증을 통해 수행되었으며, 변위 측정 해상도가 각각 1 μm과 0.01 N임을 확인했습니다. 표준 크기의 3분의 1(미국 재료시험학회(ASTM) D575-91, 압축 속 고무 특성 표준 시험 방법)13의 축소 시료가 제작되었으며,14,15 소변기/저힘 영역에서 미세구조의 기계적 특성을 신뢰성 있게 평가하기 위한 압축 시험 방법이 도출되었습니다.
척도화된 시료의 응력-변형률 곡선은 상업용 범용 시험기(MTS)와 개발된 측정 시스템(MS) 모두로 측정되었으며, 결과를 비교하였습니다. 초기 선형 영역의 기울기에서 압축 계수는 1.39 MPa로 결정되었으며, 이는 문헌에서 이전에 보고된 값과 +5.3%의 편차를 보였다16. 변위 제어와 힘 측정을 결합한 이 측정방식은 MEMS 및 생체 MEMS 응용에 적합한 재현 가능한 측정 프레임워크를 제공합니다. 이 접근법은 미세구조의 기계적 거동을 신뢰할 수 있는 틀을 제공할 뿐만 아니라, 생의학기기19와 소프트 로보틱스20 등 다양한 분야의 재료를 평가하는 실용적인 방법도 제공합니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
프로토콜
사용된 소모품, 장비 및 소프트웨어는 재료표에 나열되어 있습니다.
1. 측정 시스템 설정
참고: 그림 1 은 압축 시험에 사용되는 MS를 보여줍니다. z-단계는 모터 컨트롤러가 제어하는 선형 액추에이터, z축을 따라 실제 움직임을 제공하는 움직이는 부품, 그리고 지지하는 고정 부품으로 구성됩니다. 이 시스템에는 마이크로컨트롤러 보드, 연산 증폭기 회로, 블록에 부착된 힘 센서, 그리고 노트북도 포함되어 있습니다.
- 모터 컨트롤러를 사용해 z축을 따라 움직이는 부분을 정해진 속도로 구동하여 시료에 압축 부하를 가합니다.
- 단단한 금속 블록 위에 장착된 힘 센서를 사용해 하중을 측정합니다. 수집된 신호는 반전 증폭기 회로를 통과한 후 마이크로컨트롤러 보드에 의해 디지털 신호로 변환된 후 마이크로컨트롤러 보드 소프트웨어로 전송됩니다.
- 그림 2에 나타난 레이저 변위 측정기를 설치하여 z-스테이지의 수직 변위를 검증합니다. 모터 컨트롤러에서 입력 신호를 보내고 나면, z단계 움직이는 부품이 수직으로 움직이도록 허용합니다; 내장형 선형 액추에이터의 실시간 변위 데이터는 직렬 통신 소프트웨어를 사용하여 기록됩니다.
- 레이저 변위 측정 소프트웨어를 사용해 변위 데이터를 추출하여 검증을 위해 비교하세요.
참고: 힘-변위 데이터는 직렬 통신 소프트웨어를 통해 동시에 기록되어, 노트북에서 실시간으로 힘-변위 곡선을 얻을 수 있습니다. - 디지털 현미경을 사용해 압축 중 시료의 변형을 관찰하고 기록하세요.
참고: 디지털 현미경과 레이저 변위 측정기는 각각 시료 관찰과 변위 검증에 사용됩니다.
2. 측정 회로
참고: 그림 3 은 힘 센서의 전기적 등가 회로와 정적인 외부 힘에 의한 압력 변화를 전압으로 변환 및 증폭하는 측정 회로 연결을 보여줍니다. 회로는 이득 제어를 위한 가변 피드백 저항기(RF), 저주파 차단 및 잡음 제거를 위한 커패시터(CF), 그리고 연산 증폭기로 구성되어 있습니다. 여기서 외부 가해지는 힘의 크기에 따라 변하는 힘 센서의 저항은 RS이고, 센서와 전체 회로의 전원 전압은 VS입니다. 반전 증폭기 특성을 고려할 때, VS 는 출력이 항상 양수임을 보장하기 위해 음전압으로 인가됩니다.
- 가변 피드백 저항기(RF)를 커패시터(CF)(저주파 차단 및 잡음 필터링용)와 병렬로 연결하여 피드백 회로를 만듭니다.
- 위에 조립된 피드백 회로의 두 단자를 연산 증폭기의 반전 입력(−)과 출력(VO)에 연결한다.
- 압력 센서 저항의 두 단자(RS)를 증폭기의 반전 입력(−)과 −VS에 연결한다.
- 연산 증폭기의 비반전 입력(+)을 접지에 연결하세요.
- 연산 증폭기의 출력(VO)을 마이크로컨트롤러 보드의 입력 단자 A0에 연결합니다.
- 증폭기의 VDD와 VSS 단자를 전원 공급에 연결하고; V DD에 5V를 인가하고 VSS를 접지에 연결하세요.
참고: 이 증폭기의 전압 설정은 힘 센서에 제공된 데이터시트에 권장된 방법을 따라 출력 전압을 0-5V 범위로 제한합니다. 그림 3은 힘 센서의 동가 회로와 반전 증폭기 회로를 보여줍니다. 정적인 외부 부하가 가해지면 센서 저항(RS)이 변하고, 센서 전류(iS)는 공급 전압 VS(센서의 기준 전압)와 RS의 비율에 따라 흐릅니다. 이는 출력 전압(VO)과 피드백 저항기(RF)의 비율로 정의되는 출력 전류(iO)와 동등합니다. 그림 3의 노드 a에 키르히호프의 현재 법칙을 적용하면 식(1)이 나온다.
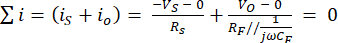 (1)
VO는 매우 낮은 주파수 외부 부하(ω ≅ 0) 하에서 식(2)에 의해 정의된다.
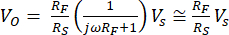 (2)
3. 시료 준비(PDMS) 및 적재
- 압축 시험 시료에 대한 ASTM D575-91 표준 사양을 확인하세요.
참고: 그림 4A 는 PDMS 주조 전에 깨끗한 상태로 준비된 두 개의 3D 프린팅 원통형 몰드를 보여줍니다. 한 몰드는 표준 샘플과 동일한 원통형 형태(직경 28.6 mm ± 0.1 mm, 높이 12.5 mm ± 0.5 mm)로 설계되었고, 다른 하나는 힘 센서의 유효 감지 영역에 맞게 약 3분의 1 크기로 축소된 버전(직경 9.53 mm)입니다. - PDMS를 시험 재료로 사용하고, 베이스 폴리머와 경화제를 질량비 10:1로 혼합합니다.
- 충분히 저어준 후, 진공 건조기를 사용해 공기 방울을 제거하기 위해 상온(25 °C)과 60 kPa(게이지)에서 30분간 혼합물을 제거합니다.
- 일회용 주사기를 사용해 샘플을 성형하는 두 개의 3D 프린트 몰드 각각에 8mL 혼합물을 주입합니다.
- 모든 샘플은 추가 열 처리 없이 실온에서 24시간 경화하세요.
참고: 그림 4B 는 제작된 PDMS 샘플을 보여주며, 표준 샘플과 축소된 샘플 간 비교를 위해 각 크기별 샘플 3개를 동일한 조건에서 준비했습니다. 그림 4C 는 압축 시험 환경에서 힘 센서에 배치된 PDMS 샘플을 보여줍니다. 샘플은 원형 감지 영역에 중심을 두고 있었으며, 바닥 표면이 힘 센서의 활성 영역과 완전히 접촉하고 있었습니다. - 움직이는 부품을 센서에 수직으로 맞추고 시료 중앙에 맞춰 정상적인 압축 하중을 가하세요.
4. RF 보정
참고: RF 는 반전 증폭기 회로의 출력 전압을 결정하는 데 중요한 요소이므로 RF 값을 조정하는 것이 MS의 정확성과 신뢰성을 보장하는 데 매우 중요합니다.
- 포스 센서를 MTS의 시료 장착 부위(100 N 로드셀)에 부착하고, 실험 하중 한계를 4.4 N으로 설정하세요.
- MTS를 사용하여 다양한 RF 조건에서 압축 테스트를 수행하고, 힘 센서로부터 최소 세 번 이상의 힘 시간 데이터를 기록합니다.
- 힘 센서에서 얻은 힘-시간 데이터와 MTS 측정 데이터를 비교하여 오차를 계산합니다.
- 보정 결과를 바탕으로 가장 작은 오차를 내는 RF 값을 결정합니다.
참고: 힘 센서의 최대 측정 범위는 4.4 N입니다. 이 값을 초과하는 부하는 출력 포화를 유발하므로 실험 조건 설정 시 주의가 필요합니다. RF 값을 조정하면 회로의 이득이 MTS 데이터에 맞게 최적화되며, 이는 시스템의 전체 측정 정확도를 보장하는 데 핵심적인 단계입니다.
5. 수직 변위 검증
- 변위 검증을 위해 알루미늄 반사경이 장착된 현미경 슬라이드를 z 단계 이동 부품 상단에 부착합니다.
- 레이저 변위 센서를 켜세요.
- 레이저 센서 신호의 신호가 안정적인지 확인하세요.
참고: 센서의 레이저 방출 LED가 녹색인지 확인하세요. 주황색이라면 알루미늄 반사층이 제대로 반사되지 않거나 측정 범위(<1 mm)를 초과했을 수 있으므로 조정이 필요합니다. - 모터 컨트롤러를 사용해 구동 속도를 설정하여 움직이는 부품이 목표 속도인 1 μm/s로 움직이도록 합니다. 설정은 다음과 같이 적용하세요:
- 모터 제어 소프트웨어를 실행하세요.
- 홈 검색을 눌러 홈 보정을 수행합니다.
- 드라이브 속도를 설정하려면 Parameter/Mode < Parameter < 드라이브 속도에 들어가 각 값(5, 10 , 100)을 입력한 후 대화상자를 닫으세요.
- 각 속도 설정을 적용하려면 Speed Select 를 선택하고 5, 10 , 100 중 각각을 선택하세요.
- 원하는 이동 거리를 설정하려면 27,320포인트 의 프리셋 값을 입력하고 +(시작) 버튼을 누르세요.
참고: 미리 설정된 27,320점에서 1점은 0.0366 μm에 해당하므로 움직이는 부분은 총 1000 μm 하강합니다. 모터 제어 소프트웨어는 압축 시험 중 모터 컨트롤러를 작동시키기 위해 일관되게 사용됩니다.
- 움직이는 부품이 z축을 따라 움직이는 동안, 모터 제어 소프트웨어를 통해 내장된 선형 액추에이터에서 발생하는 변위 데이터를 기록하고, 레이저 측정 소프트웨어를 통해 레이저 변위 데이터를 기록합니다.
- 레이저 변위 측정 소프트웨어를 실행하세요.
- 제어 설정에서는 시작 설정 설정을 선택하고 < 컨트롤러 설정 읽 기에서 확인 버튼을 누르세요.
- Common settings < Sampling 에서 샘플링 시간을 100 μs(샘플링 사이클: 100)로 설정한 후 저장 후 컨트롤러로 전송하세요.
- 레이저 변위를 모니터링하려면 측정값 보기 < 측정값 획득 시작으로 이동하여 변위 데이터를 관찰하세요.
참고: 샘플링 시간은 충분한 시간 해상도로 레이저 변위 데이터를 얻고 신호 잡음을 최소화하기 위해 10 ms(100 μs × 100 사이클)로 설정되어 있습니다.
- 두 소스에서 기록된 변위 데이터를 비교하여 변위 오류를 평가하고, 각 구동 속도 설정(5, 10, 100)에서 변위 값이 일치하는지 확인하세요. 이는 목표 속도 조건에서 변위 측정의 신뢰성과 반복성을 보장합니다.
6. 축소된 시료의 기계적 특성 평가
- 힘 센서를 블록 상단에 양면 테이프로 부착한 후, 마이크로컨트롤러 보드 소프트웨어의 직렬 모니터를 사용해 초기 부하가 0으로 표시되는지 확인하고 필요 시 보정을 수행합니다.
- 마이크로컨트롤러 보드 소프트웨어를 열고 실행하세요.
- 보드 연결과 포트를 설정하려면 Search 보드<< 다른 보드 및 BOARDS 포트를 선택하고, Arduino Uno를 선택한 후 확인(OK)을 누르세요.
- 마이크로컨트롤러 보드 제어 코드를 입력하고 확인(Verify)을 클릭한 후 업로드(Upload)를 클릭하세요.
- 부하 측정값을 확인하려면 Tools < Serial Monitor로 가세요.
참고: 마이크로컨트롤러 보드 제어 코드는 보충 파일 1에 제공되어 있습니다.
- 시료를 힘 센서의 유효 감지 영역 중앙에 안정적으로 배치하세요.
참고: 시료가 센서의 활성 영역에서 중심에서 벗어난 위치에 있으면 부하가 비대칭적으로 가해져 측정 오차가 커집니다. - 모터 컨트롤러를 사용해 호밍(제로 조정)을 수행하고 이전에 검증된 속도로 구동 속도를 설정하세요.
- z 스테이지의 움직이는 부분을 축(아래) 방향으로 구동하여 시료에 하중을 가하게 합니다.
- 아래에 장착된 힘 센서가 시료에 전달하는 힘을 실시간으로 측정하세요.
- 마이크로컨트롤러 보드에 연결된 반전 증폭기 회로 를 통해 파워-디스플레이스 데이터를 노트북으로 전송하고, 직렬 통신 소프트웨어를 사용해 파워와 디스플레이스먼트를 동시에 기록합니다.
- 직렬 통신 소프트웨어를 실행하세요.
- 파워 데이터를 기록하기 위해 마이크로컨트롤러 보드 소프트웨어에 연결하세요: 연결 < 옵션에서 < 시리얼 포트 옵션 < 포트에서 적절한 포트를 선택한 후 확인 버튼을 누르세요.
- 변위 데이터를 기록하기 위해 모터 제어 소프트웨어에 연결하세요: 연결 < 옵션< 포트 < 시리얼 포트 옵션으로 가서 적절한 포트를 선택한 후 확인 버튼을 누르세요.
- 실시간 데이터 전송을 시작하려면 파일 캡처 << 시작 연결 < 로 이동하세요.
- 데이터를 중지하고 저장하려면 연결 < 파일 캡처 < 중지 및 저장으로 가세요.
- 변위 데이터를 길이 변화(ΔL)를 시료의 초기 길이(L₀)로 나누어 변형률로 변환하므로, 변형률 = ΔL/L₀가 됩니다.
- 동시에, 기록된 힘 데이터를 시료의 단면적(A)으로 나누어 응력(응력 = F/A)으로 나누어 응력으로 변환합니다.
- 그림 7 은 축소된 PDMS 샘플의 응력-변형률 곡선을 보여줍니다. 그래프 분석 소프트웨어를 사용하여 초기 소변형 영역의 기울기를 계산하여 압축 계수를 산출합니다.
참고: 데이터의 일관성과 신뢰성을 보장하기 위해 모든 압축 테스트를 동일한 조건에서 최소 세 번 이상 수행하십시오. 본 연구에서 세 번의 반복 측정을 통해 얻은 PDMS의 압축 계수는 1.39 MPa± 3.7%였습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
결과
이 연구는 소형 실험실에 적합한 힘 센서 기반 압축 시험 장치를 성공적으로 구현했으며, 높은 측정 정밀도와 재현성을 제공합니다. 이 장치는 기존 상업용 장비의 높은 비용과 대형 크기, 그리고 소변형 변형 측정의 비효율성을 극복하기 위해 개발되었습니다.
그림 5는 반전 증폭기 회로에서 출력 전압의 이득을 결정하는 핵심 요소인 RF 값의 최적화 결과를 보여줍니다. MTS를 사용해 측정한 결과는 그래프 분석 소프트웨어로 MS 결과와 함께 분석되었으며, 오류율은 ±2.0% 이내로 확인되었습니다. 이 결과들은 MS의 정확성과 신뢰성을 보장했습니다.
그림 6은 레이저 변위 측정기로 측정된 변위와 모터 제어 소프트웨어를 통해 z축 선형 액추에이터가 기록한 변위 데이터를 비교한 그래프를 ...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
토론
이 연구는 소변위 영역에서 고분자 기반 미세구조의 기계적 특성을 평가하기 위한 압축 기반 측정 방법을 제시했습니다. 제안된 방법은 상업용 Z축 정밀 변환 단계, 힘 센서, 단순 증폭기 회로, 마이크로컨트롤러 보드를 결합한 것으로, 소규모 실험실에서 구현할 수 있고 초보자도 쉽게 사용할 수 있다는 장점을 제공합니다.
이 연구에서 개발된 장비 성능의 핵심 요소는 4절(RF 보정)에서 설명한 힘 센서의 보정입니다. MTS와의 비교를 통한 정밀도를 보장하는 것이 필요하며, 잘못된 RF 저항값은 외부 힘에 대한 잘못된 전압을 증폭시켜 실험 전반에 걸쳐 신뢰성을 보장하기 어렵게 만듭니다. 보정 및 측정 과정에서 여러 일반적인 문제가 발생할 수 있으며, 이에 대해서는 간단한 문제 해결이 필요합니다. 힘 센서의 제로 부하 출력이 기준선에서 벗어나면 잔류 전부하, ...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
감사의 글
이 작업은 한국 정부(과학정보통신부)가 지원하는 한국혁신기금(INNOPOLIS) 보조금(보조금 번호) NTIS-2710084968), 과학정보통신부(Ministry of Science and ICT)가 지원하는 연구개발성과상용기구(Commercialization Promotion Agency for R&D Outcomes, COMPA)에 의해 허가되었습니다(보조금 번호는 또한 대한민국 교육부와 경상남도정부가 지원하는 경상남 RISE 센터를 통한 지역 혁신 시스템 교육(RISE) 프로그램을 통해 홍보 마이크로니들 제조 기술의 지식재산 발전 및 상용화/산업화를 지원하고 있습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| 3D 프린터 | 스트라타시스 | Objet30 프라임 | 두 가지 유형의 PDMS 몰드 제작 |
| 알루미늄 | 닝보 페이버럴드 상품 | 실리콘 오일 포일(논스틱 포일 01) 코팅 | 수직 변위 측정을 위한 레이저 반사체 형성 |
| 브레드보드 | 전자 통화 | EIC-108J | 실험 회로 구성에 대해 |
| 커팩티어(CF) | 놀스 / 코넬 듀빌리에 (CDE) | CD15ED470GO3F | 증폭 회로의 잡음 필터링 및 안정화 |
| 디지털 현미경 | 히록스 | KH-7700 | 시료 형태 관찰 및 치수 검증 |
| 힘 센서 | 텍스캔 | 플렉시포스 A301-1 | 하중 측정, 해상도, 선형성도 중요합니다 |
| 그래프 분석 소프트웨어 | 오리진랩 | 오리진프로 2024 | 그래프 분석 |
| 노트북 | 어떤 | 어떤 | 소프트웨어 제어의 핵심 요소 |
| 레이저 변위 측정 소프트웨어 | 키언스 코퍼레이션 | LK-내비게이터 1.52 | 수직 변위 측정 소프트웨어 |
| 레이저 변위 측정기 | 키언스 코퍼레이션 | LK-G10 | 수직 변위 측정 장비 |
| 마이크로 컨트롤러 보드 | 아두이노 | A000067 | 아두이노/STM 기반 보드를 포함한 전체 시스템 신호의 주 제어 장치 |
| 마이크로컨트롤러 보드 소프트웨어 | 아두이노 | Arduino IDE 2.3.3 | 전체 시스템 신호 제어 소프트웨어 |
| 현미경 슬라이드 | LK 연구소 한국 | M08-660-147 | 수직 변위 측정을 위한 레이저 반사경 |
| 모터 제어 소프트웨어 | 노바 일렉트로닉스 | MR220A 1.0.3 | 선형 액추에이터 제어 소프트웨어 |
| 모터 컨트롤러 | 사이언스타운 | STM-1-USB | Z단계 선형 액추에이터 구동 제어 |
| MTS | 로이드 인스트루먼트 | 01/2962 | 상업용 인장/압축 시험기, 측정 결과를 위한 기준 장비 |
| 연산 증폭기 | 마이크로칩 기술 | OPA404KP | 힘 센서 신호의 증폭, 핵심 회로 구성 요소 |
| PDMS | 다우 코닝 | 4019862 | 샘플 제작을 위한 재료 |
| 직렬 통신 소프트웨어 | 로저 마이어 | 쿨텀 2.3.0 | force&ndash의 직렬 통신; 변위 데이터 |
| 진공 건조기 | 아이넥서스 | 인-대 | PDMS 제조 중 기포 제거에 사용됨 |
| 가변 피드백 저항기(RF) | BI 테크놀로지 / TT 일렉트로닉스 | P160KN-0QD15B10K | 연산 증폭기 이득 조정, 센서 보정의 핵심 |
| Z-단계 | 사이언스타운 | SMX-8060-X | 변량 적용 및 압축 시험용 구동 장치, 정밀 수직 제어용 코어 |
참고문헌
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재인쇄 및 허가
